
Projeto de Sistemas de Controle Mtodo do Lugar




- Slides: 132
Projeto de Sistemas de Controle - Método do Lugar das Raízes 7. 1. Introdução 7. 2. Considerações Preliminares do Projeto 7. 3. Compensação por Avanço de Fase 7. 4. Compensação por Atraso de Fase Prof. André Marcato Livro Texto: Engenharia de Controle Moderno – Quarta Edição – Editora Pearson Prentice Hall – Autor: Katsuhiko OGATA 1
Introdução Pelolmétodo tentativa e erro, de estabelece-se um modelo matemático para Especificações desempenho o sistema de controle e ajusta-se os parâmetros do compensador. Os sistemas de controle são projetados para Dispositivo físico com função de transferência projetada para l Projeto pelo método do das raízes • Etapa que mais consome tempo: Verificação do desempenho. Análise realizar tarefas que lugar atendam restrições. Estas atender determinadas configurações de desempenho. Podem ser através do MATLABrestrições a cada vezsão quedadas os parâmetros são ajustados. pelas especificações de dispositivos eletrônicos (Amp. Op); RC – do elétricas, Redesenhar o lugar redes das raízes sistema pela desempenho. Exemplos: l mecânicas, Compensação de Sistemas • Protótipo pneumáticas, hidráulicas destas; adição de pólosou e combinação zeros na função de amplificadores. • A escolha da tecnologia depende do tipocom da planta transferência de malha aberta, forçando oa novo São dispositivos inseridos no sistema ü Máximo sobre-sinal Teste do sistema em malha aberta l Compensação em Série e explosão). Paralelo (ex. existência risco lugar dasde raízes a de passar pelos pólos de malha finalidade de satisfazer determinadas ü Tempo de acomodação da resposta ao degrau • Se a estabilidade absolutaespecificações. do sistema em. Exemplos: malha fechada desejados nofechada plano s. estiver assegura, üfecha-se a malha e realiza-se novoem teste Erro estacionário numa entrada rampa l Compensadores ü Compensador de avanço de fase • O desempenho real geralmente diverge do projetado teoricamente ü Precisão ü Compensador de de atraso deentre fase componentes, ldevido Procedimentos deefeito Projeto à não-linearidades, carga üparâmetros Estabilidade relativa distribuídos, ü Compensador de atraso e etc. avanço de fase ü Velocidade de resposta • Alterações no protótipos ü Controladores PID e novos testes. Aula 3
Considerações Preliminares do Projeto Aula 3 l Modificação da dinâmica da planta apesar de ser simples, as vezes não é possível em situações práticas (a planta pode ser fixa e não permitir modificações. l Nesta apresentação, serão abordadas modificações pela inserção de um compensador. l A compensação fica reduzida ao projeto de um filtro, cujas características tendem a compensar os efeitos indesejáveis e inalteráveis da planta. l Compensadores série por avanço; por atraso e avanço(seções 7. 3 a 7. 5). Problema: Escolha criteriosa dos pólos e zeros do compensador Gc l Técnica de compensação paralelo (seção 7. 6. )
Método do Lugar das Raízes (LR) Aula 3 l O gráfico do LR pode indicar não ser possível alcançar o desempenho desejado apenas pelo ajuste do ganho. l Para alcançar as especificações de desempenho pode ser necessário redesenhar o LR a partir da inserção de um compensador apropriado. l Após o estudo do efeito da adição de pólos e/ou zeros no LR, pode-se determinar a localização dos pólos e/ou zeros do compensador que vão remodelar o LR conforme desejado.
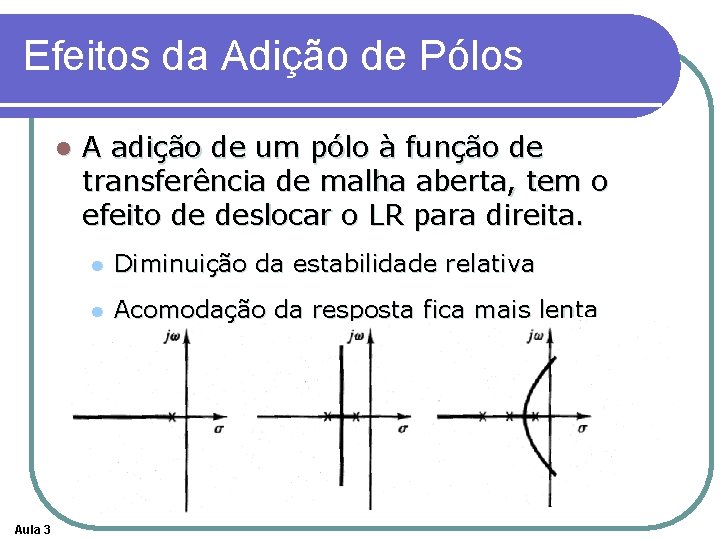
Efeitos da Adição de Pólos l Aula 3 A adição de um pólo à função de transferência de malha aberta, tem o efeito de deslocar o LR para direita. l Diminuição da estabilidade relativa l Acomodação da resposta fica mais lenta
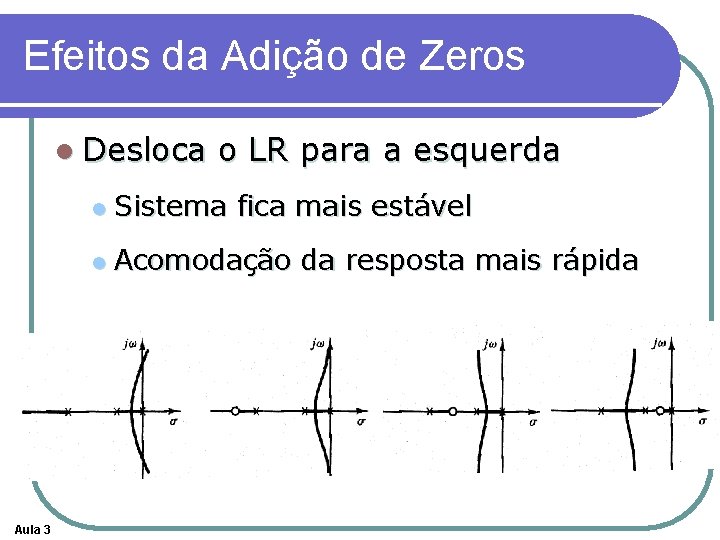
Efeitos da Adição de Zeros l Desloca Aula 3 o LR para a esquerda l Sistema fica mais estável l Acomodação da resposta mais rápida
Revisão Capítulo 3 Seção 3. 8 Sistemas Elétricos e Eletrônicos Aula 3
Sistemas Elétricos e Eletrônicos Aula 3 ¢ Leis de Kirchhoff das correntes e tensões ¢ Um modelo matemático de um circuito elétrico pode ser obtido pela aplicação de uma ou ambas as Leis de Kirchhoff
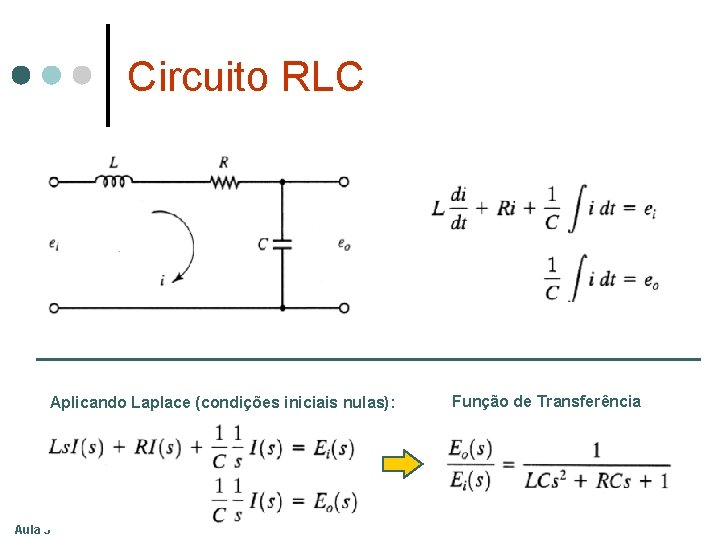
Circuito RLC Aplicando Laplace (condições iniciais nulas): Aula 3 Função de Transferência
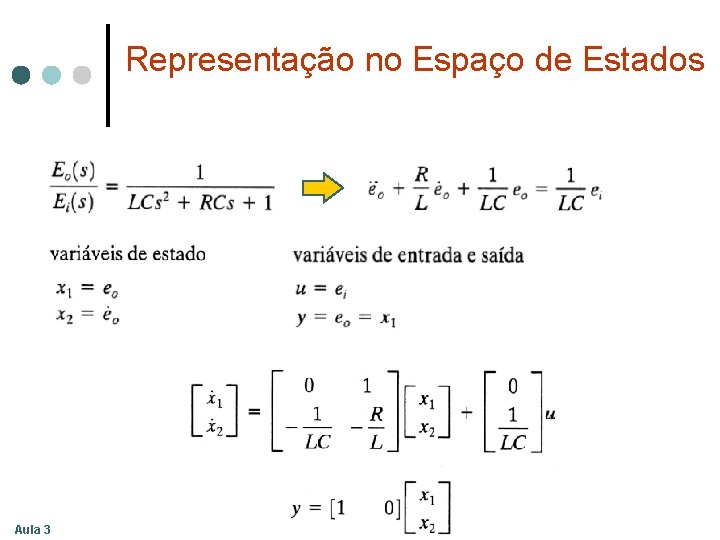
Representação no Espaço de Estados Aula 3
Função de Transferência de Elementos em Cascata(1) Aula 3
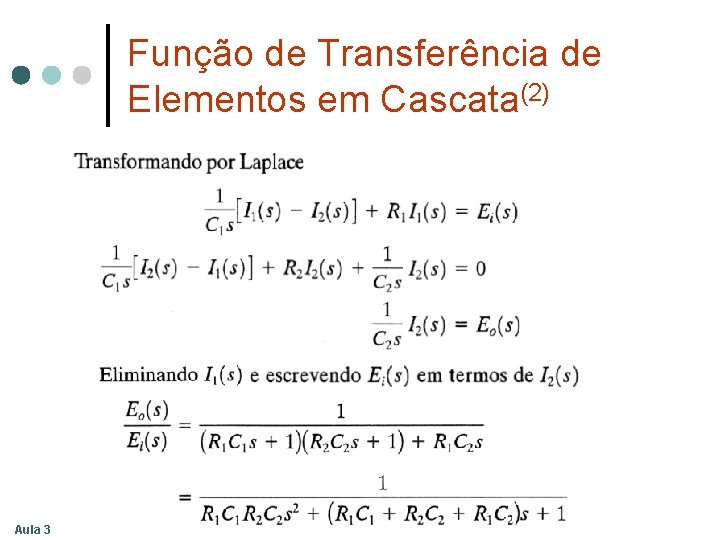
Função de Transferência de Elementos em Cascata(2) Aula 3
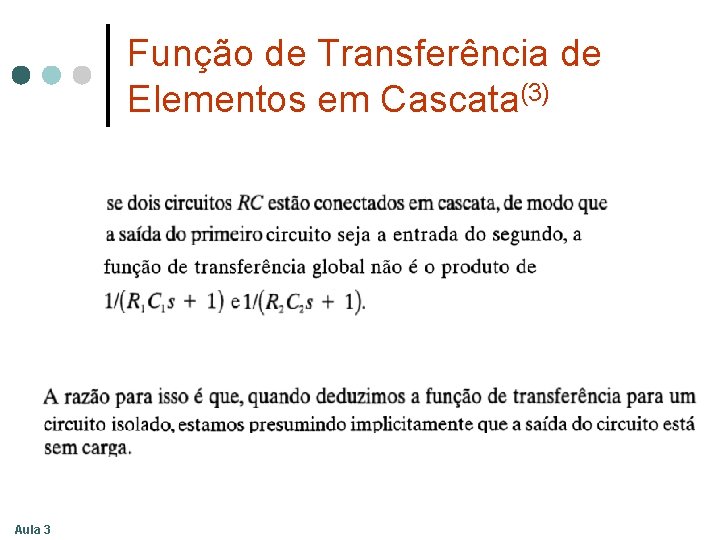
Função de Transferência de Elementos em Cascata(3) Aula 3
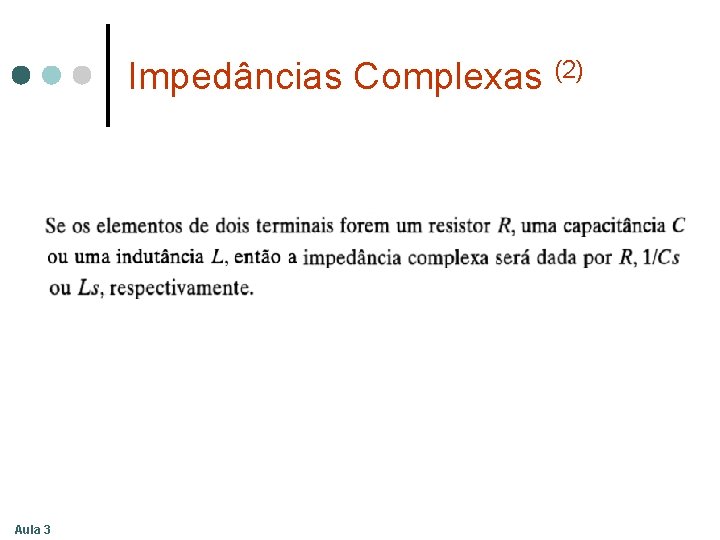
Impedâncias Complexas (1) Para obter as funções de transferência de circuitos elétricos, é possível escrever diretamente a transformada de laplace das equações, sem a necessidade de escrever as equações diferenciais. Aula 3
Impedâncias Complexas (2) Aula 3
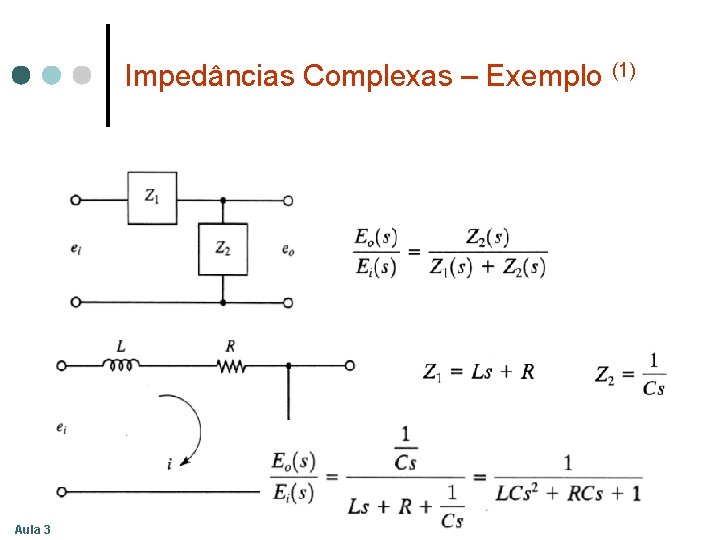
Impedâncias Complexas – Exemplo (1) Aula 3
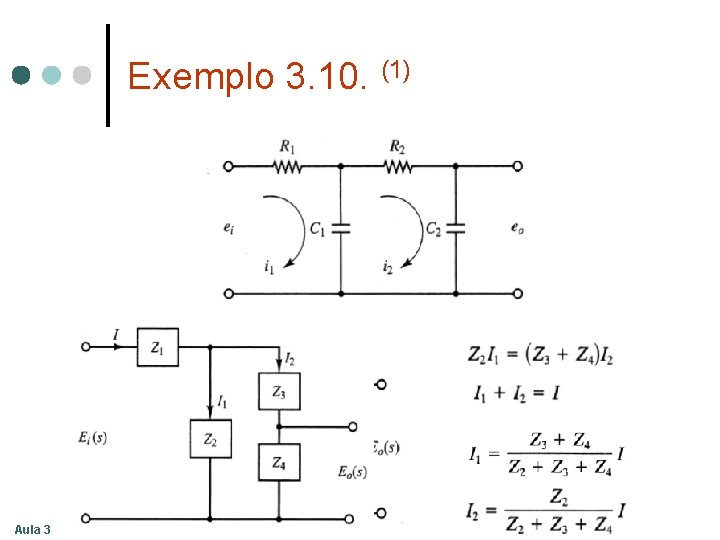
Exemplo 3. 10. (1) Aula 3
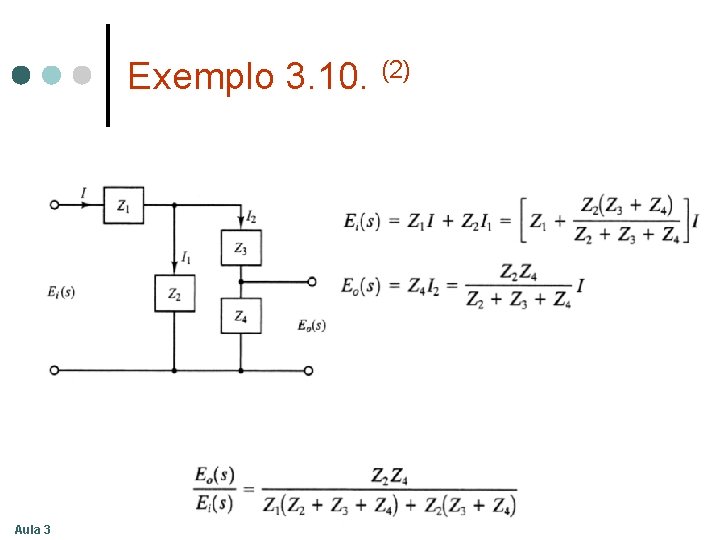
Exemplo 3. 10. (2) Aula 3
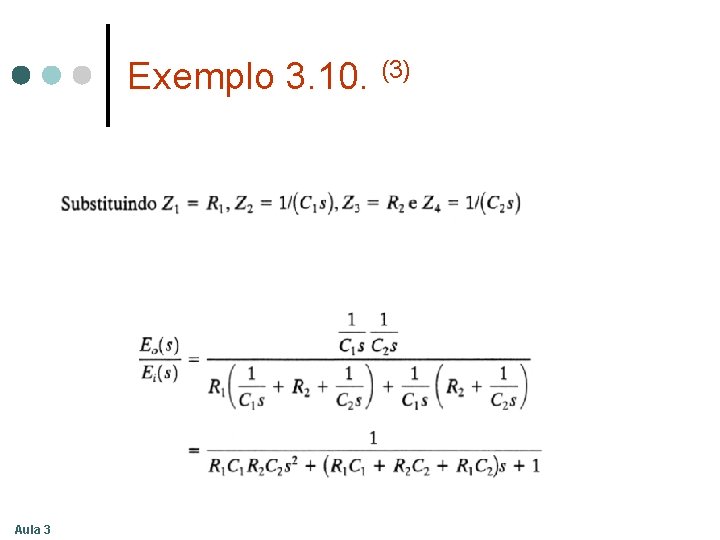
Exemplo 3. 10. (3) Aula 3
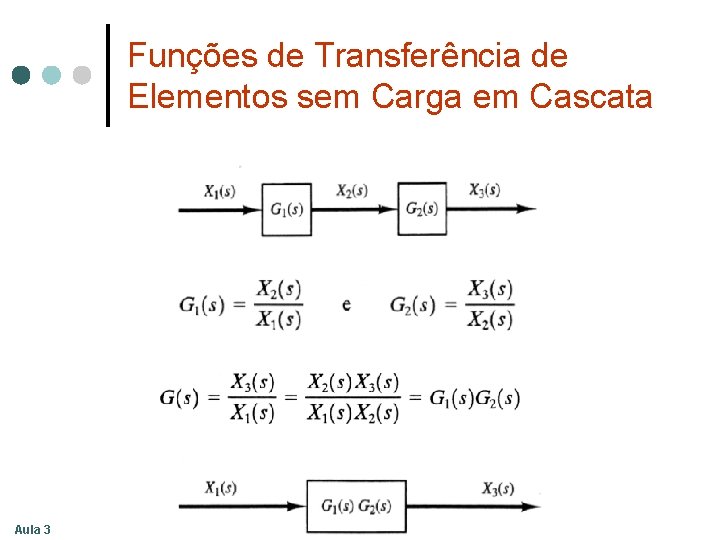
Funções de Transferência de Elementos sem Carga em Cascata Aula 3
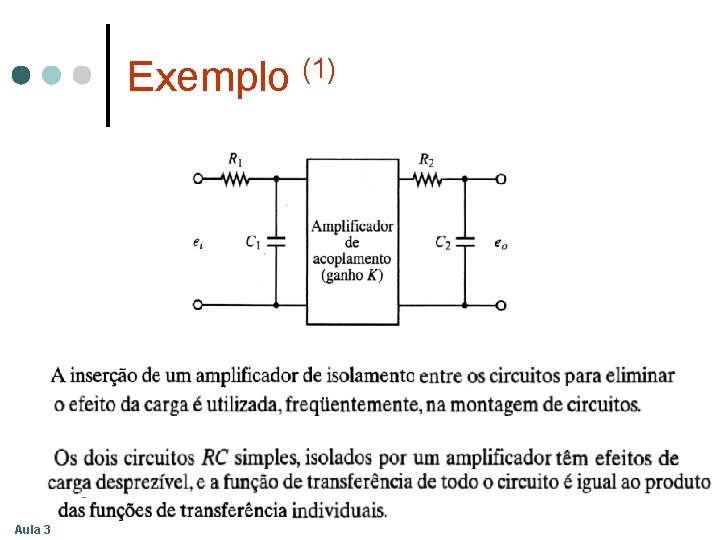
Exemplo (1) Aula 3
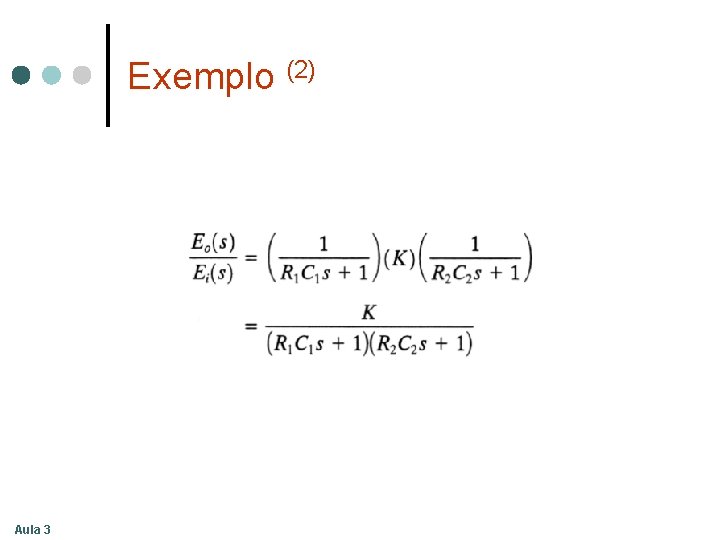
Exemplo (2) Aula 3
Controladores Eletrônicos Aula 3
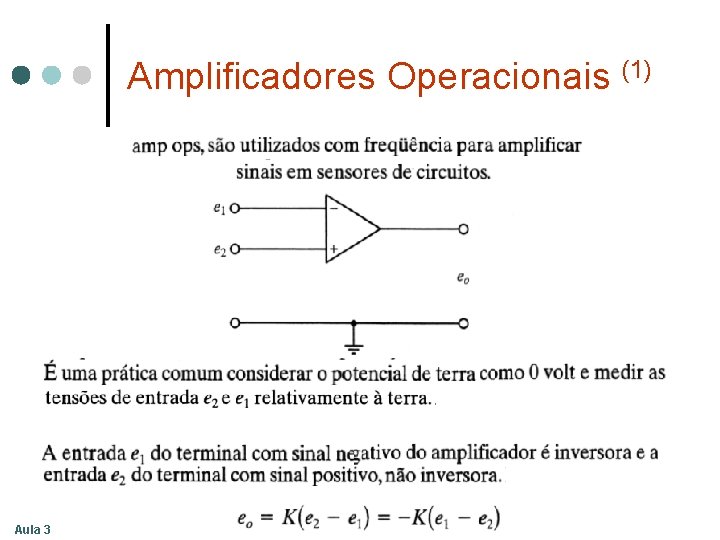
Amplificadores Operacionais (1) Aula 3
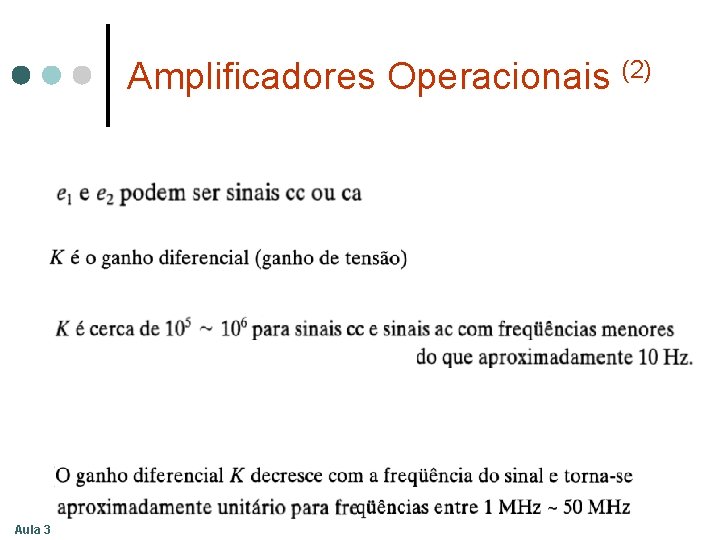
Amplificadores Operacionais (2) Aula 3
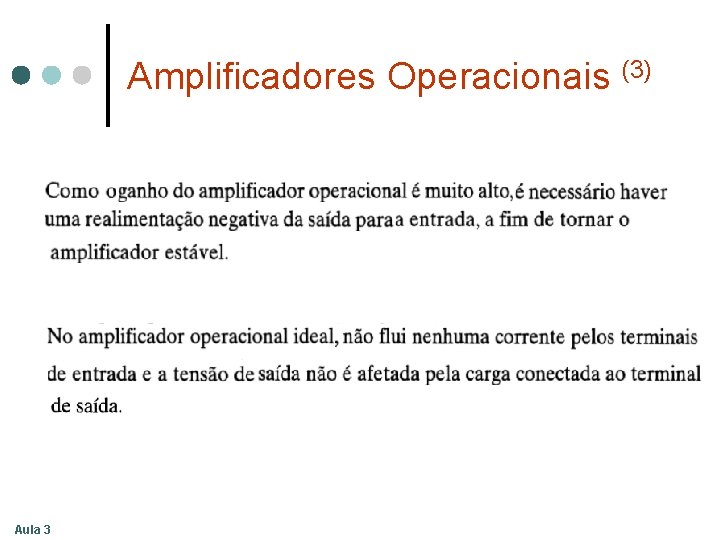
Amplificadores Operacionais (3) Aula 3
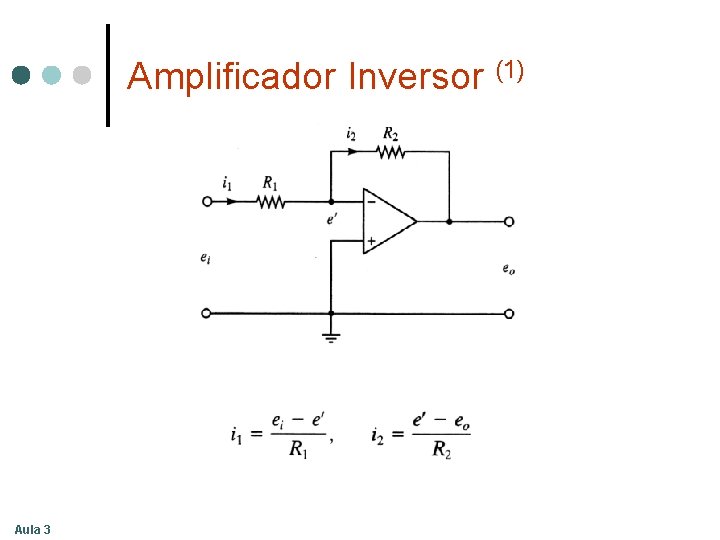
Amplificador Inversor (1) Aula 3
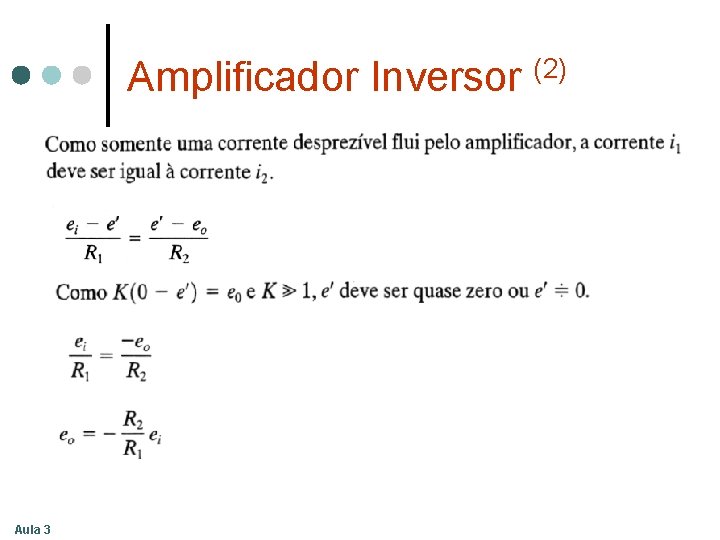
Amplificador Inversor (2) Aula 3
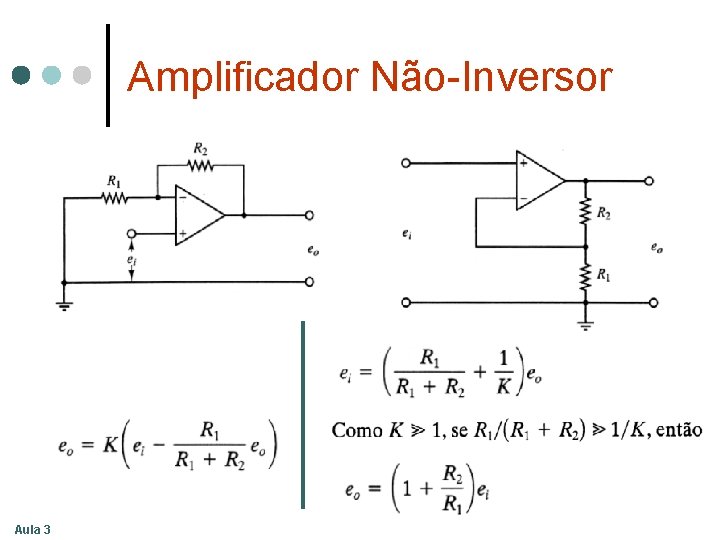
Amplificador Não-Inversor Aula 3
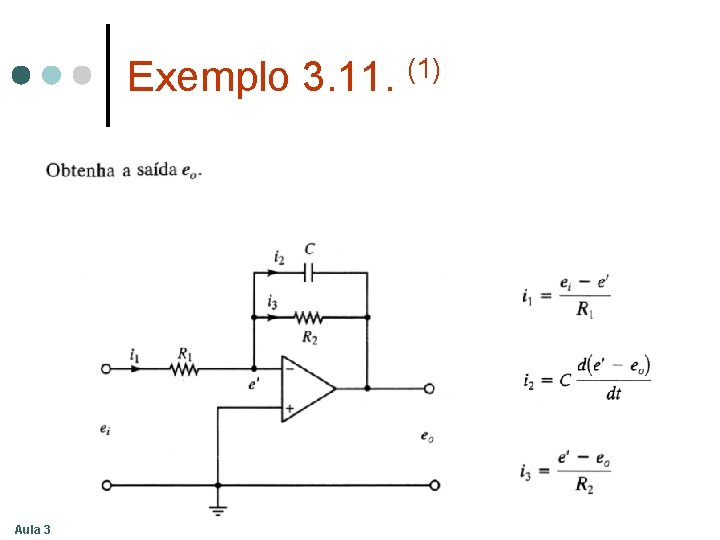
Exemplo 3. 11. (1) Aula 3
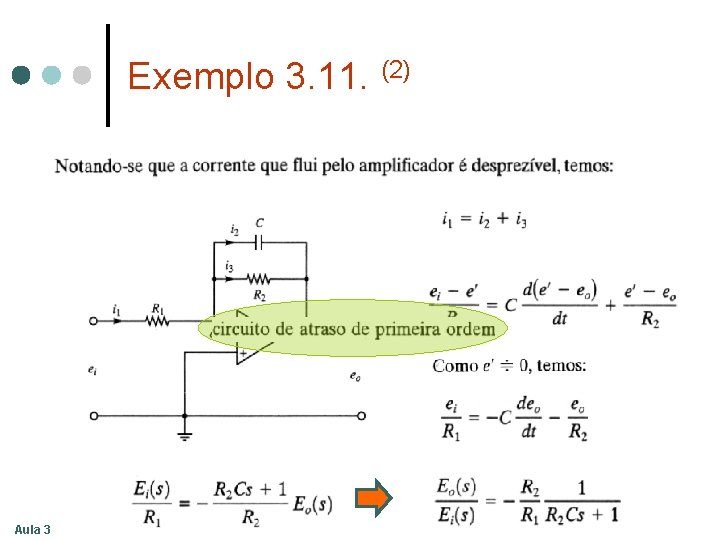
Exemplo 3. 11. (2) Aula 3
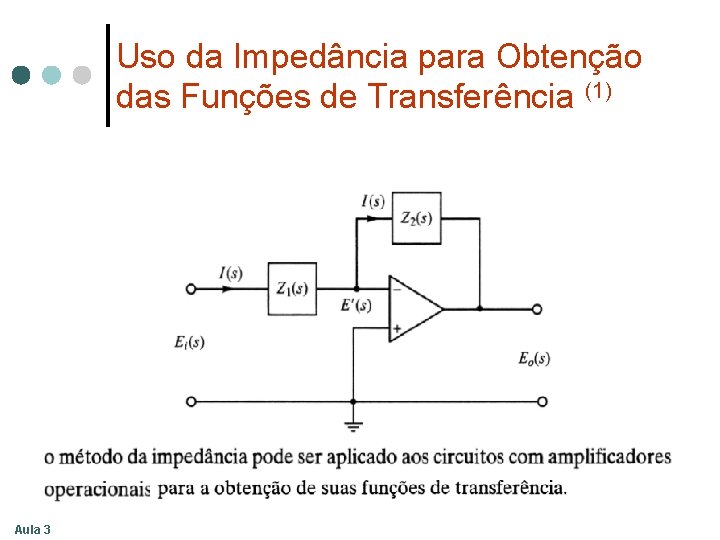
Uso da Impedância para Obtenção das Funções de Transferência (1) Aula 3
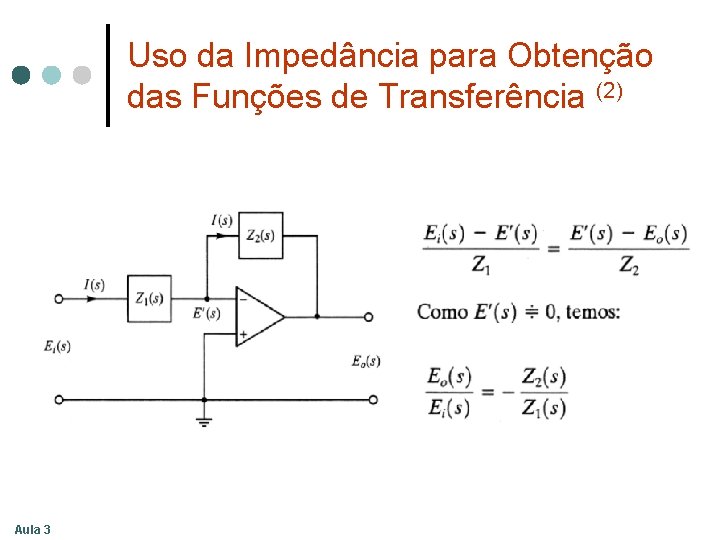
Uso da Impedância para Obtenção das Funções de Transferência (2) Aula 3
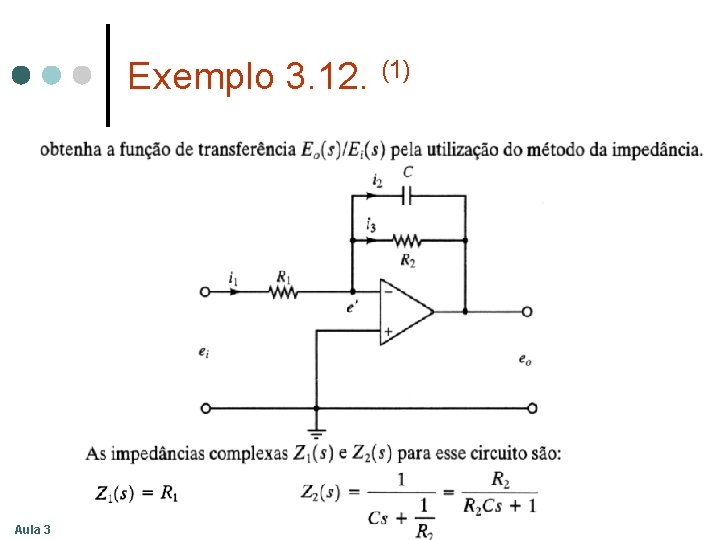
Exemplo 3. 12. (1) Aula 3
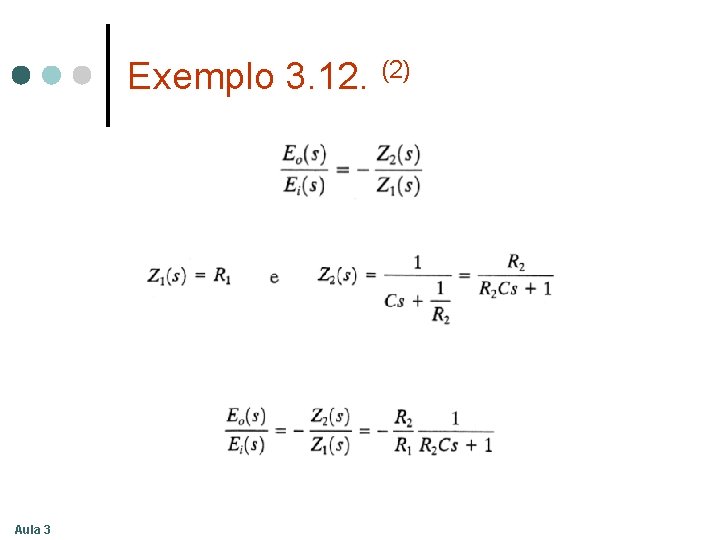
Exemplo 3. 12. (2) Aula 3
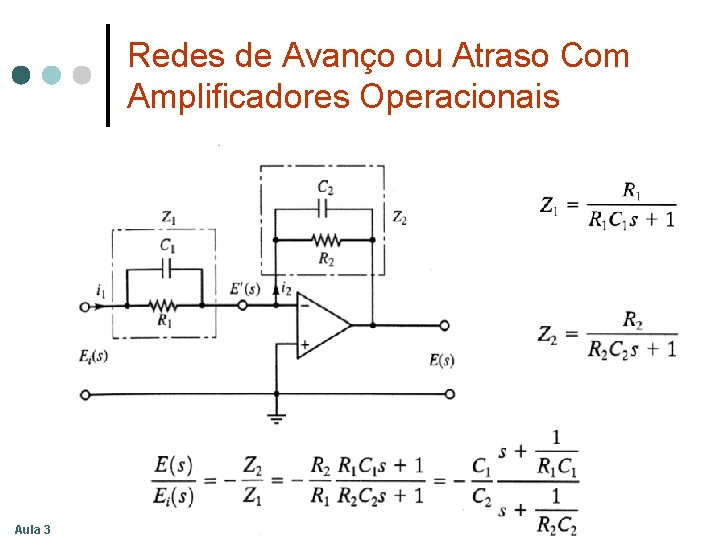
Redes de Avanço ou Atraso Com Amplificadores Operacionais Aula 3
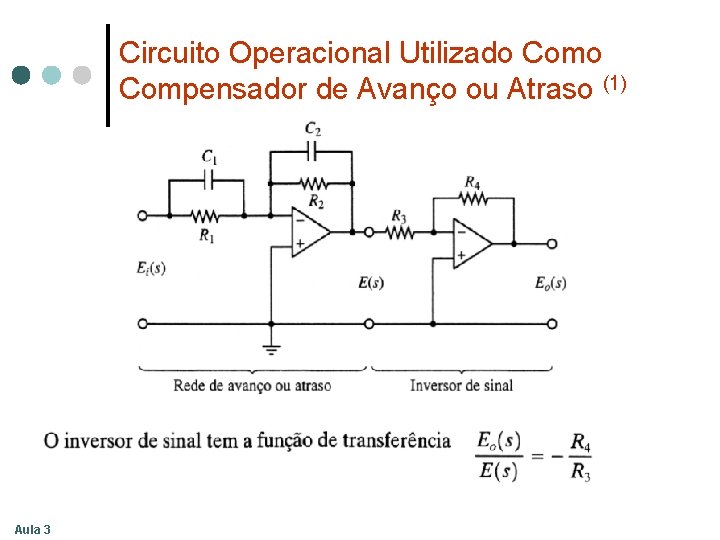
Circuito Operacional Utilizado Compensador de Avanço ou Atraso (1) Aula 3
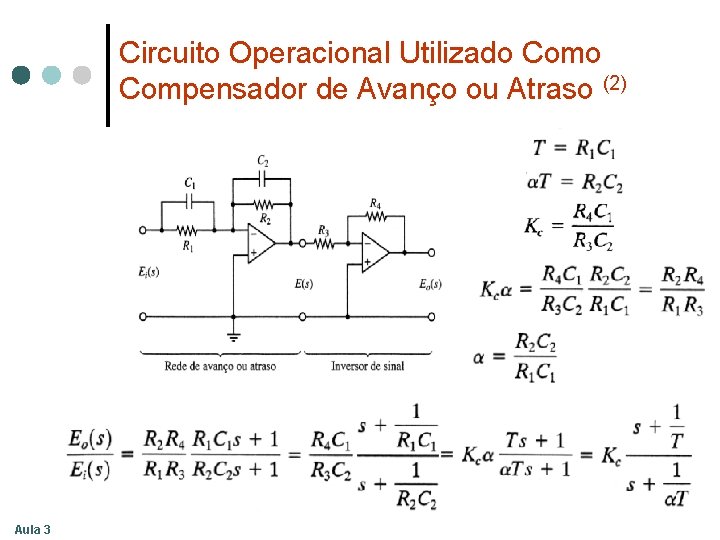
Circuito Operacional Utilizado Compensador de Avanço ou Atraso (2) Aula 3
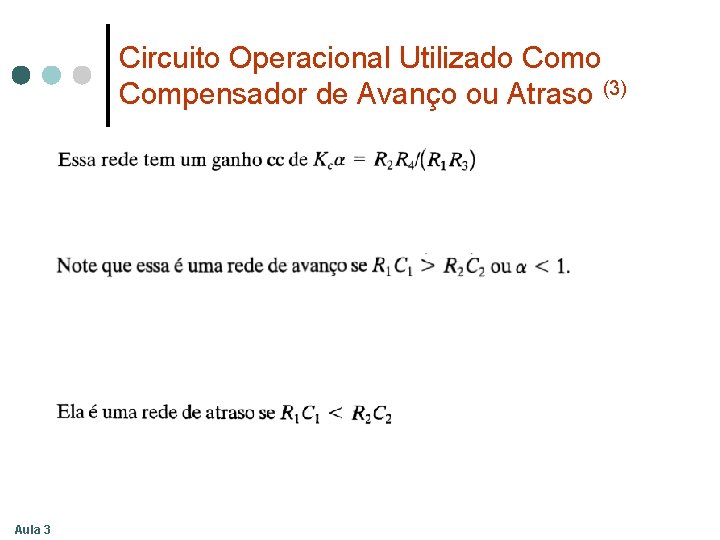
Circuito Operacional Utilizado Compensador de Avanço ou Atraso (3) Aula 3
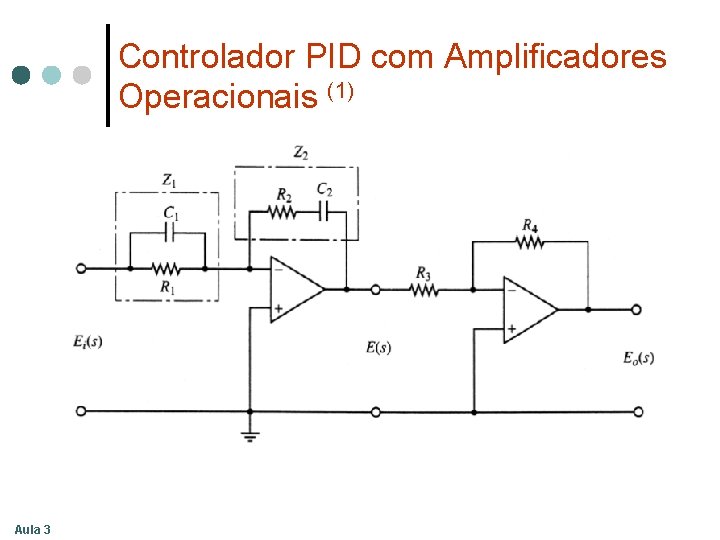
Controlador PID com Amplificadores Operacionais (1) Aula 3
Controlador PID com Amplificadores Operacionais (2) Aula 3
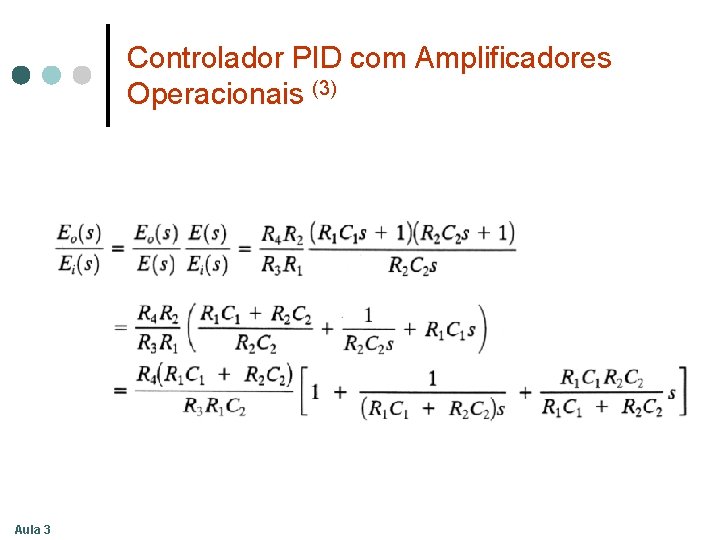
Controlador PID com Amplificadores Operacionais (3) Aula 3
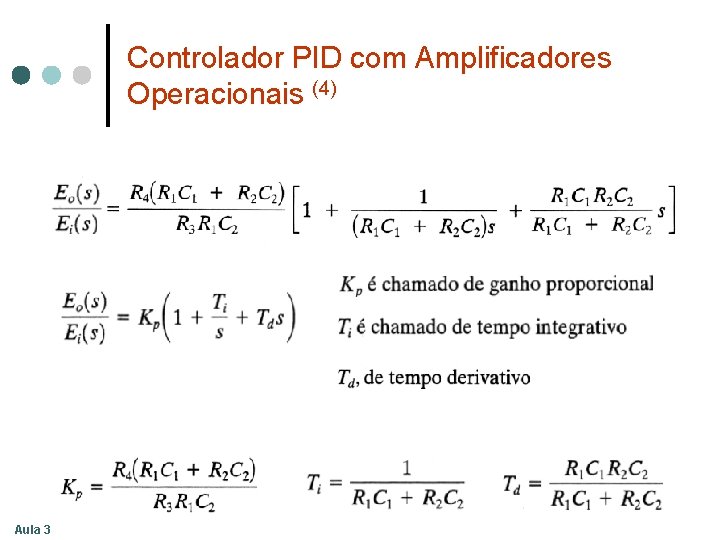
Controlador PID com Amplificadores Operacionais (4) Aula 3
Controlador PID com Amplificadores Operacionais (5) Aula 3
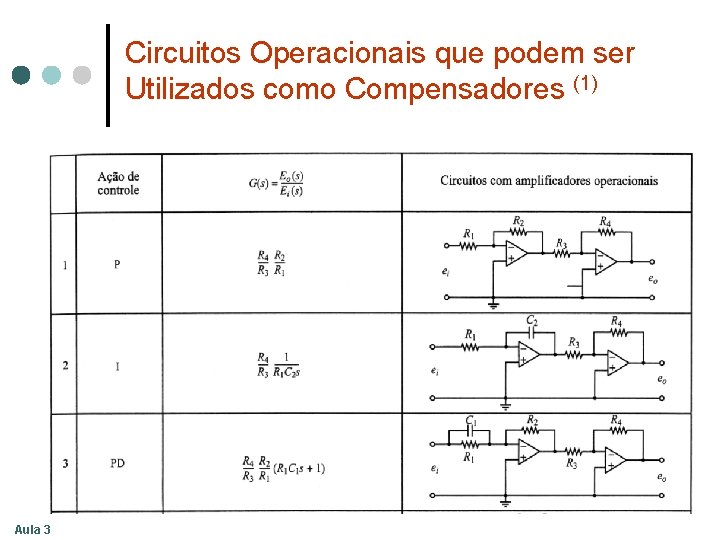
Circuitos Operacionais que podem ser Utilizados como Compensadores (1) Aula 3
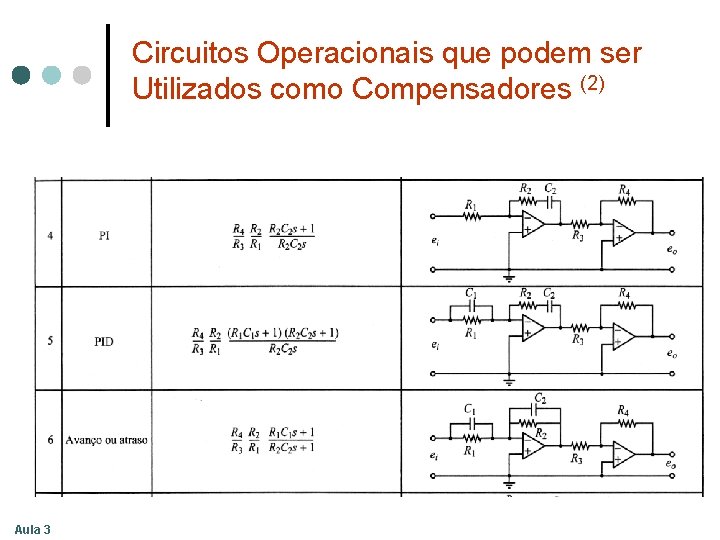
Circuitos Operacionais que podem ser Utilizados como Compensadores (2) Aula 3
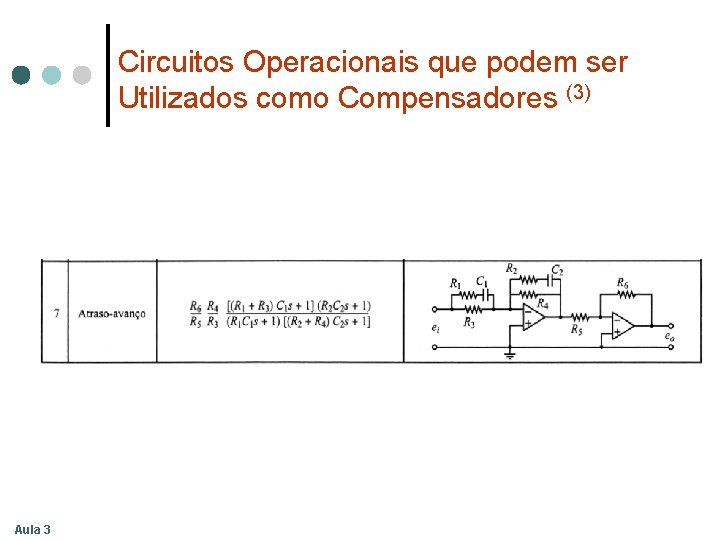
Circuitos Operacionais que podem ser Utilizados como Compensadores (3) Aula 3
FIM DA REVISÃO Aula 3
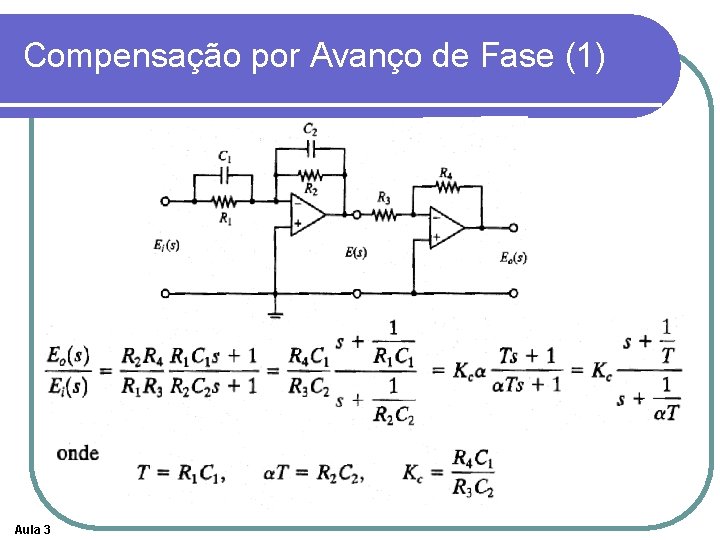
Compensação por Avanço de Fase (1) Aula 3
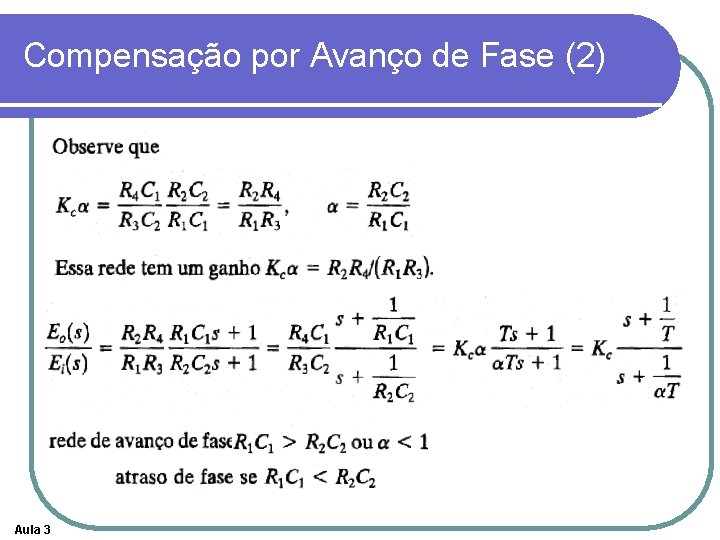
Compensação por Avanço de Fase (2) Aula 3
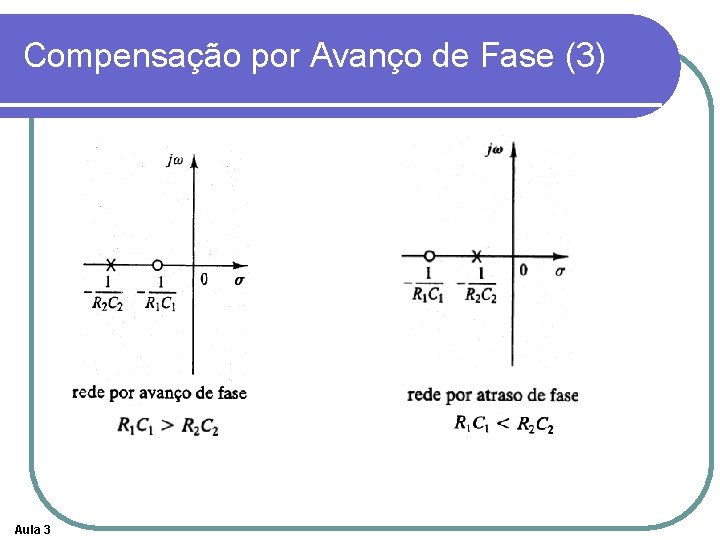
Compensação por Avanço de Fase (3) Aula 3
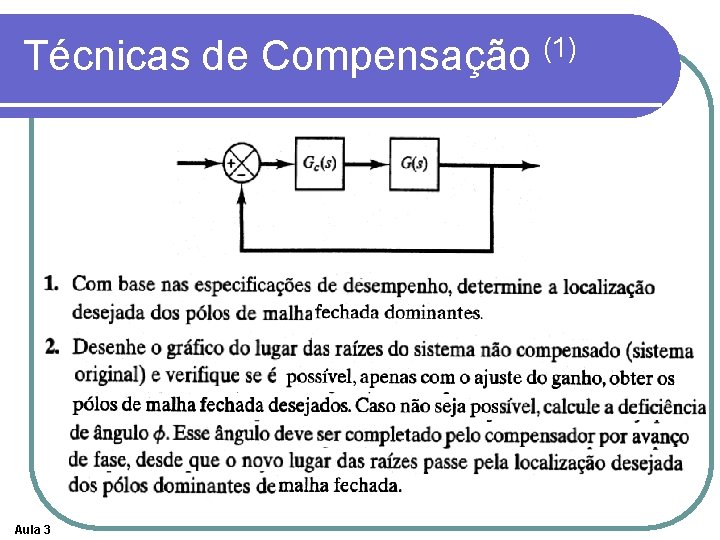
Técnicas de Compensação (1) Aula 3
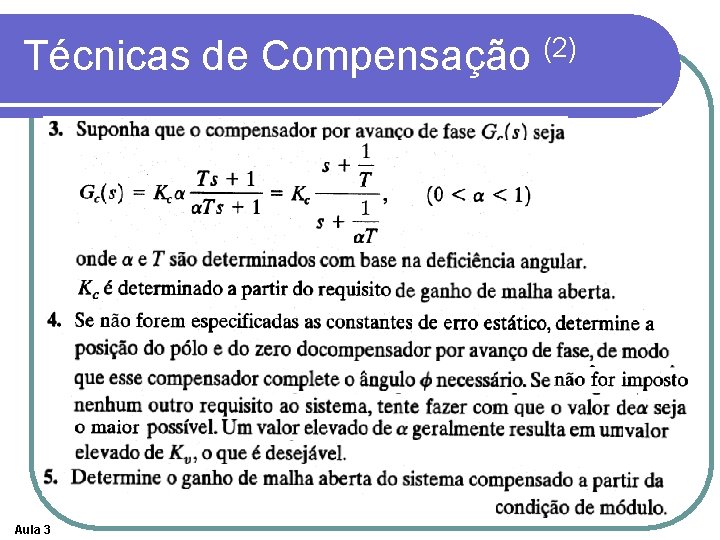
Técnicas de Compensação (2) Aula 3
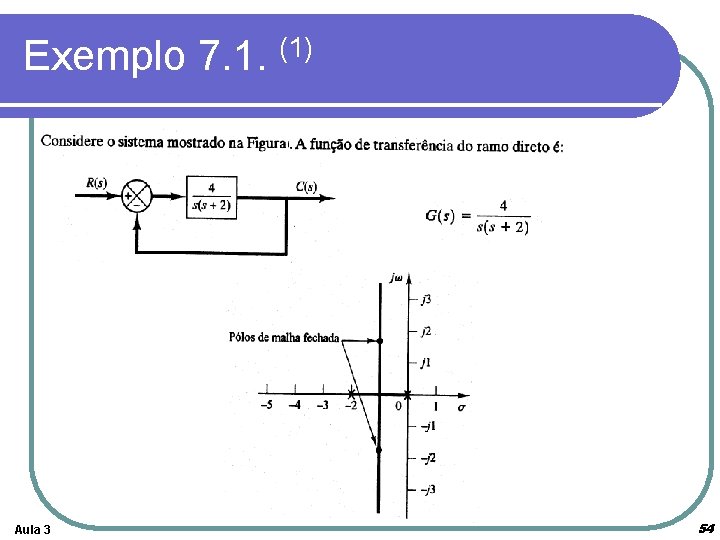
Exemplo 7. 1. (1) Aula 3 54
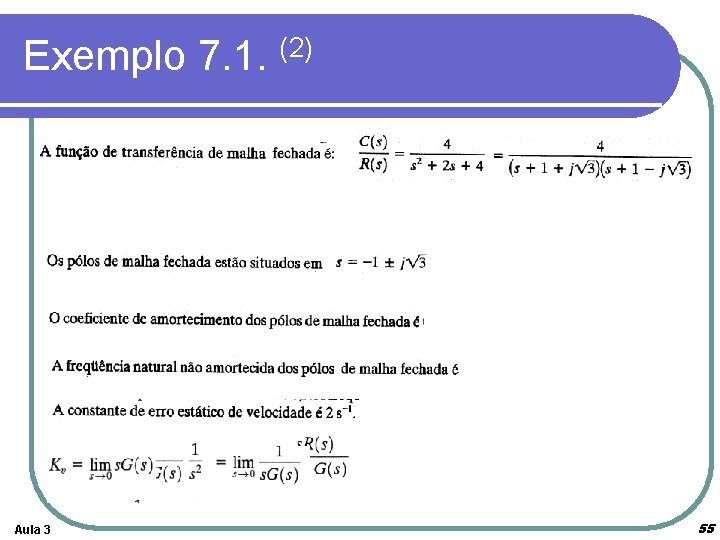
Exemplo 7. 1. (2) Aula 3 55
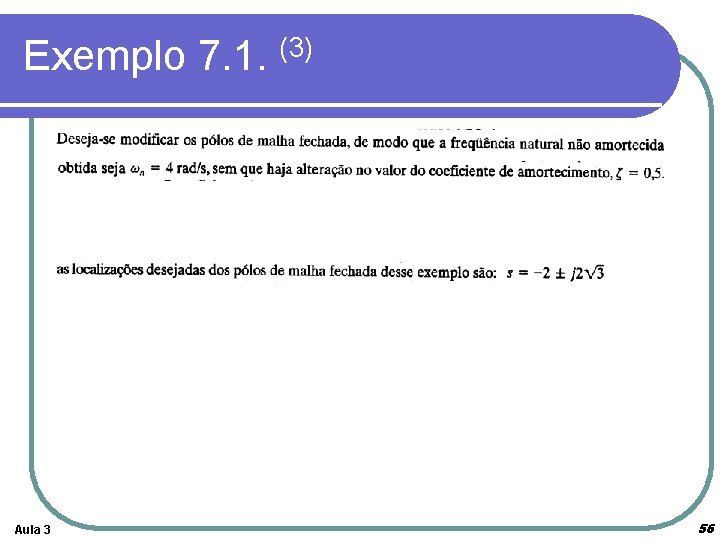
Exemplo 7. 1. (3) Aula 3 56
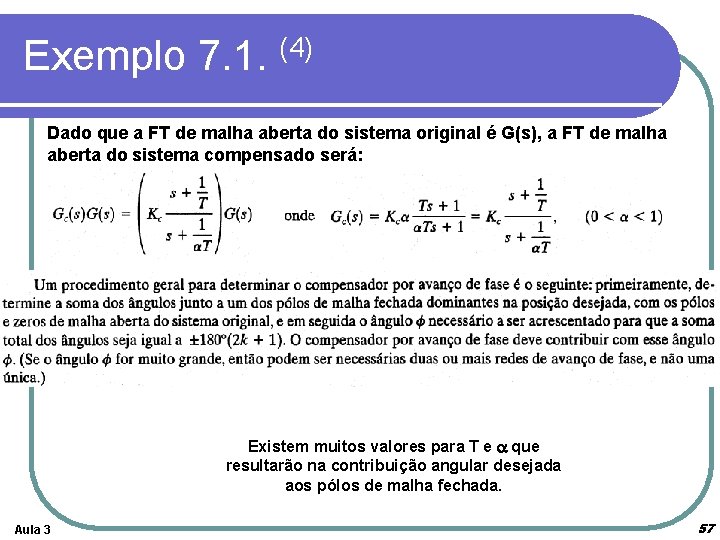
Exemplo 7. 1. (4) Dado que a FT de malha aberta do sistema original é G(s), a FT de malha aberta do sistema compensado será: Existem muitos valores para T e a que resultarão na contribuição angular desejada aos pólos de malha fechada. Aula 3 57
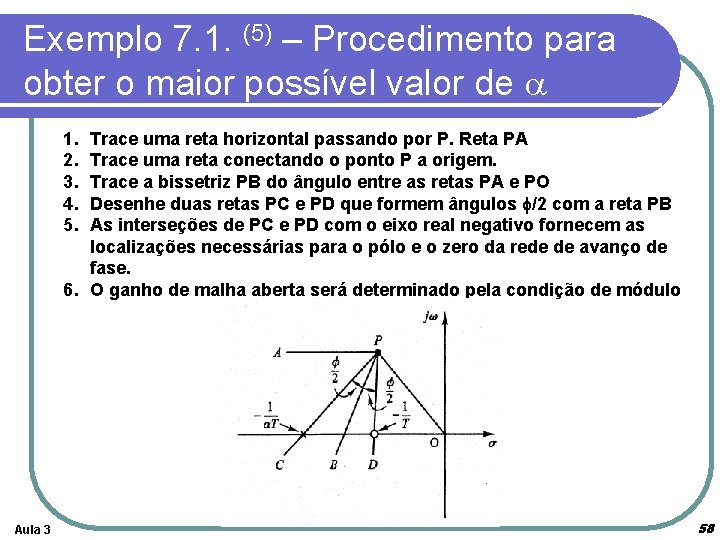
Exemplo 7. 1. (5) – Procedimento para obter o maior possível valor de a 1. 2. 3. 4. 5. Trace uma reta horizontal passando por P. Reta PA Trace uma reta conectando o ponto P a origem. Trace a bissetriz PB do ângulo entre as retas PA e PO Desenhe duas retas PC e PD que formem ângulos f/2 com a reta PB As interseções de PC e PD com o eixo real negativo fornecem as localizações necessárias para o pólo e o zero da rede de avanço de fase. 6. O ganho de malha aberta será determinado pela condição de módulo Aula 3 58
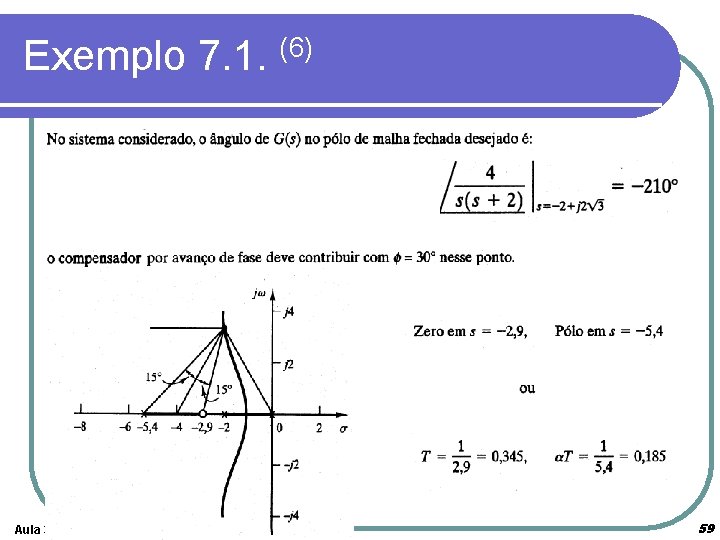
Exemplo 7. 1. (6) Aula 3 59
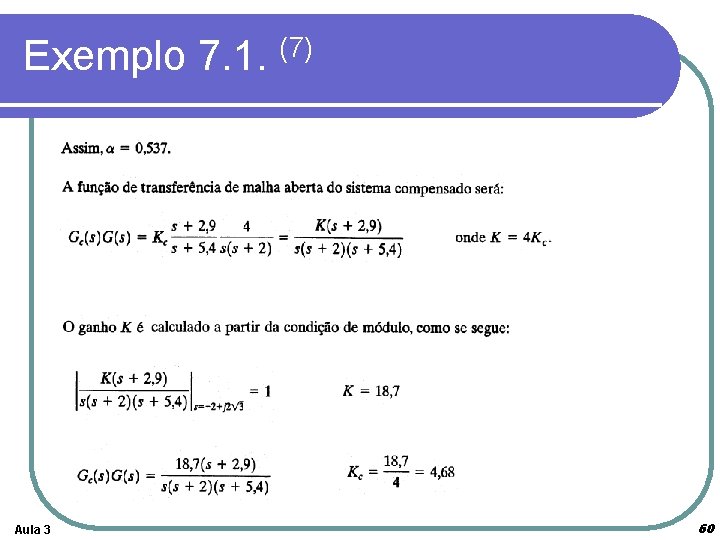
Exemplo 7. 1. (7) Aula 3 60
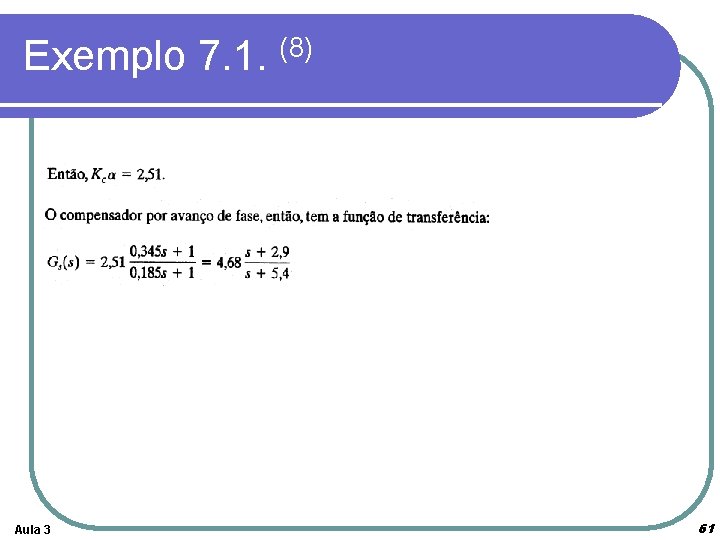
Exemplo 7. 1. (8) Aula 3 61
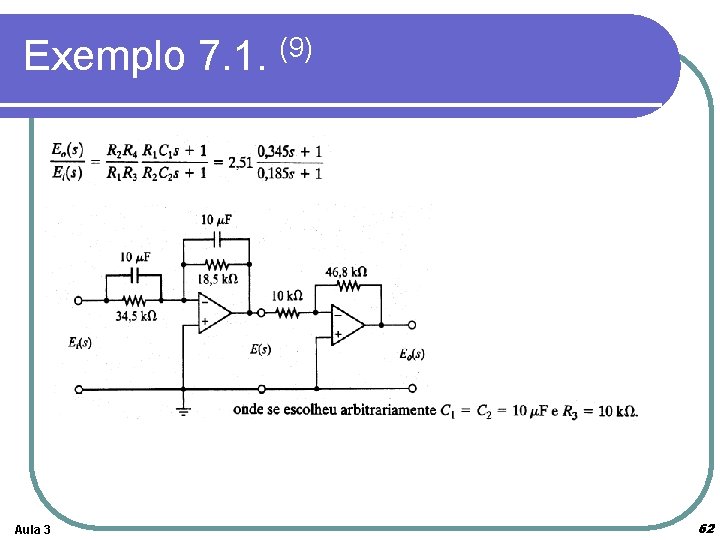
Exemplo 7. 1. (9) Aula 3 62
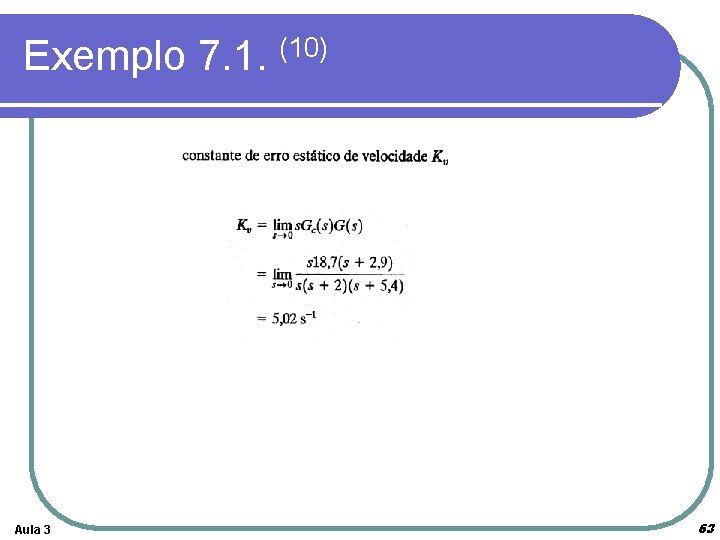
Exemplo 7. 1. (10) Aula 3 63
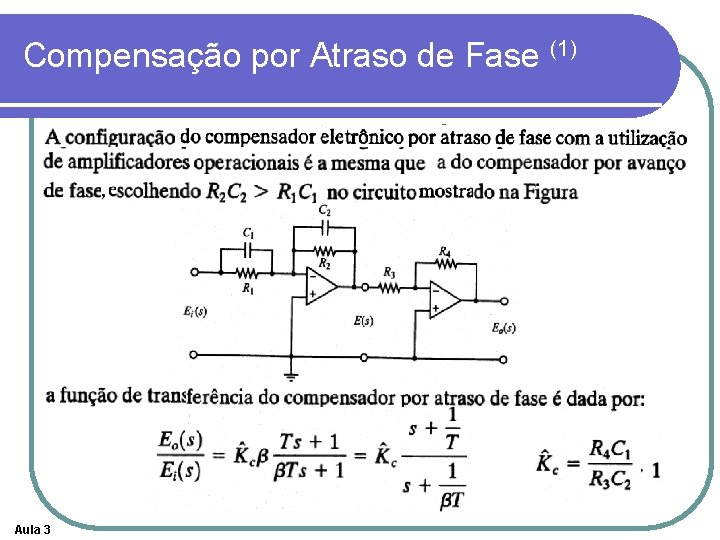
Compensação por Atraso de Fase (1) Aula 3
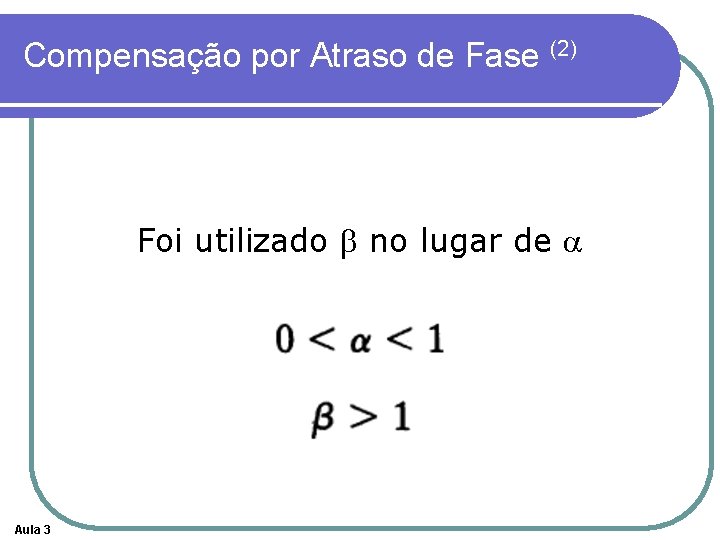
Compensação por Atraso de Fase (2) Foi utilizado b no lugar de a Aula 3
Compensação por Atraso de Fase (3) l l Aula 3 Esta técnica é utilizada quando o sistema apresenta característica de: 1. Resposta transitória satisfatórias 2. Regime permanente insatisfatórias A compensação consiste em aumentar o ganho de malha aberta, sem alterar as relevantemente a resposta transitória
Compensação por Atraso de Fase (4) l. O LR nas proximidades do pólos dominantes de malha fechada não deve ser modificado significativamente, mas o ganho de malha aberta deve ser aumentado o quanto necessário Aula 3
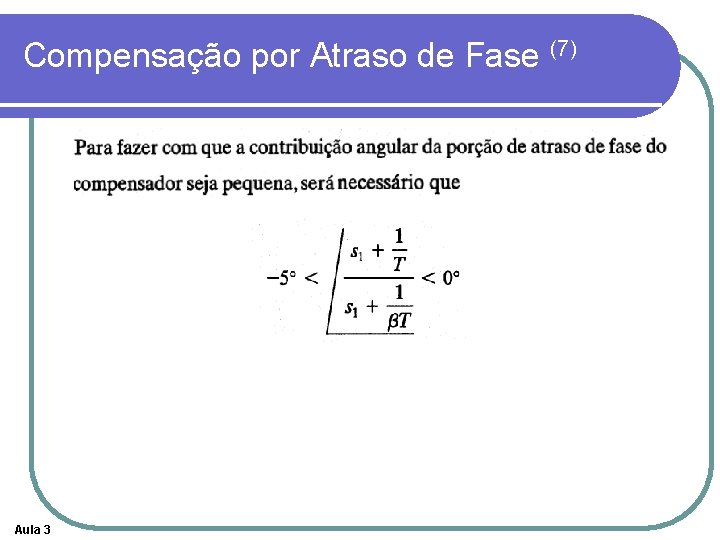
Compensação por Atraso de Fase (5) l Aula 3 Para evitar uma modificação considerável no LR, a contribuição angular da rede de atraso de fase deve ser limitada a um valor pequeno (geralmente, em torno de 5%). l Pólo e zero da rede de atraso próximos um do outro e próximos a origem do plano s. l Com isto, os pólos de malha fechada do sistema compensado serão apenas um pouco deslocados das posições originais. l As características transitórias serão apenas um pouco alteradas.
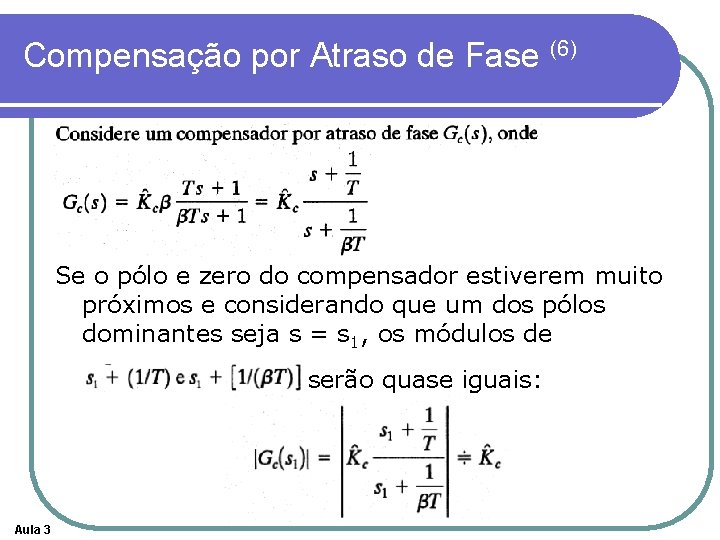
Compensação por Atraso de Fase (6) Se o pólo e zero do compensador estiverem muito próximos e considerando que um dos pólos dominantes seja s = s 1, os módulos de ________ serão quase iguais: Aula 3
Compensação por Atraso de Fase (7) Aula 3
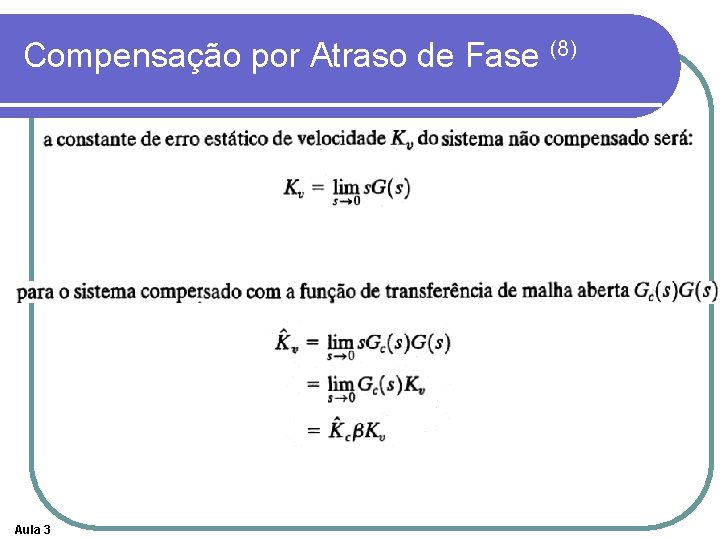
Compensação por Atraso de Fase (8) Aula 3
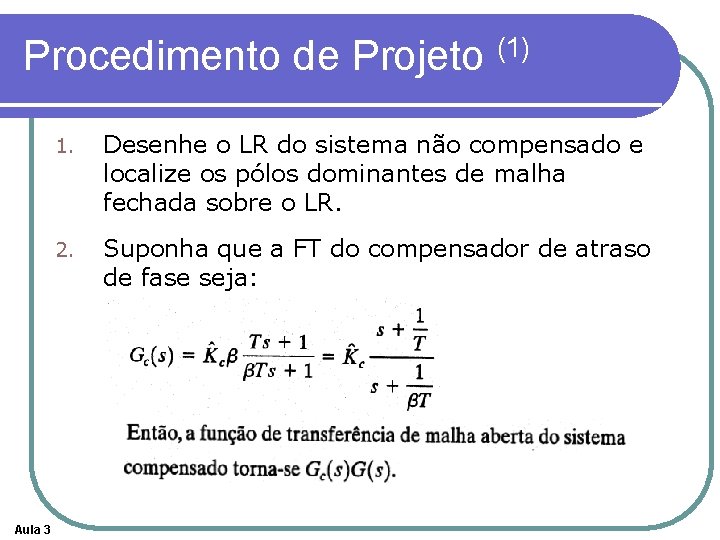
Procedimento de Projeto (1) Aula 3 1. Desenhe o LR do sistema não compensado e localize os pólos dominantes de malha fechada sobre o LR. 2. Suponha que a FT do compensador de atraso de fase seja:
Procedimento de Projeto (2) Aula 3 3. Calcule a particular constante de erro estático especificada no problema. 4. Determine o acréscimo no coeficiente de erro estático necessário. 5. Determine o pólo e zero do compensador que produzam o aumento necessário no valor de erro estático, sem modificar o LR. 6. Desenhe o novo LR e posicione os pólos dominantes de malha fechada. 7. Ajuste o ganho Kc do compensador.
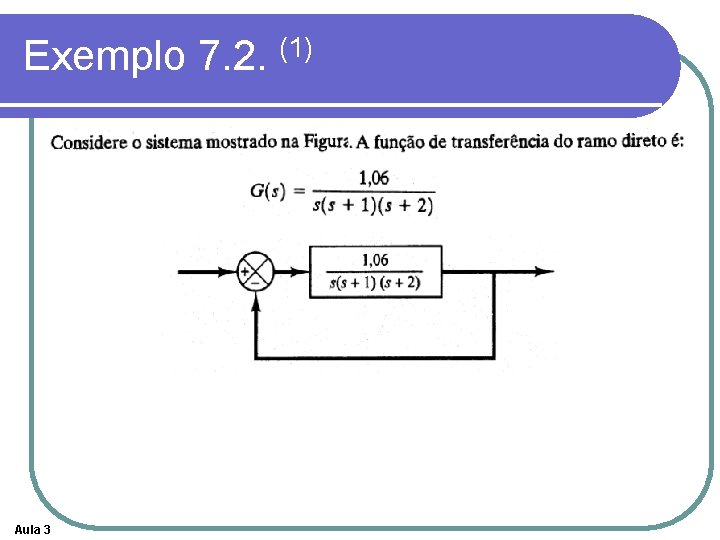
Exemplo 7. 2. (1) Aula 3
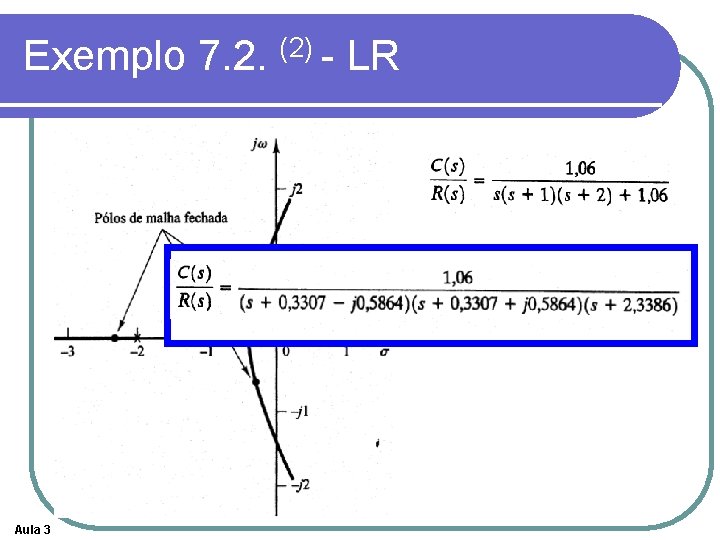
Exemplo 7. 2. (2) - LR Aula 3
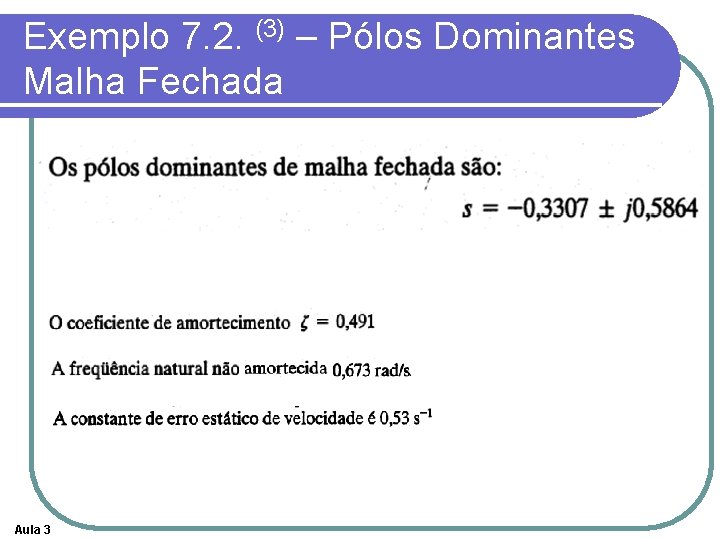
Exemplo 7. 2. (3) – Pólos Dominantes Malha Fechada Aula 3
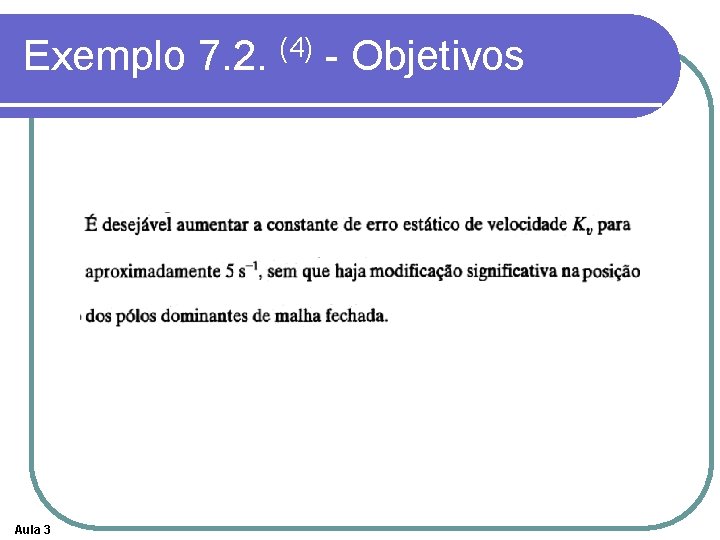
Exemplo 7. 2. (4) - Objetivos Aula 3
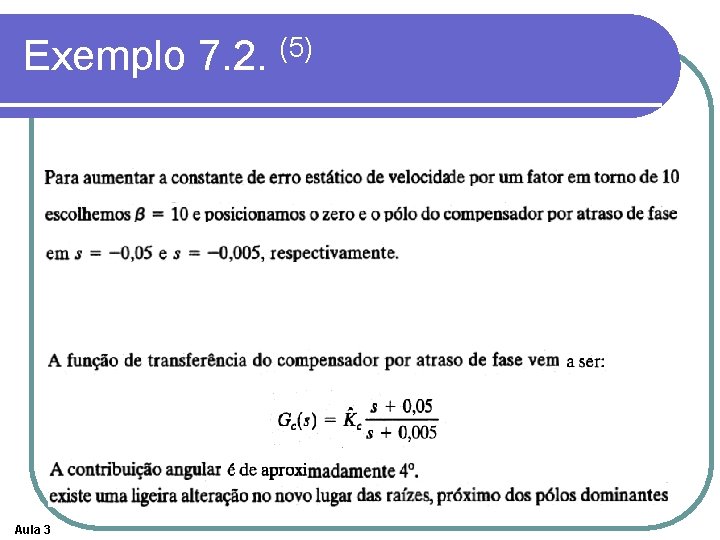
Exemplo 7. 2. (5) Aula 3
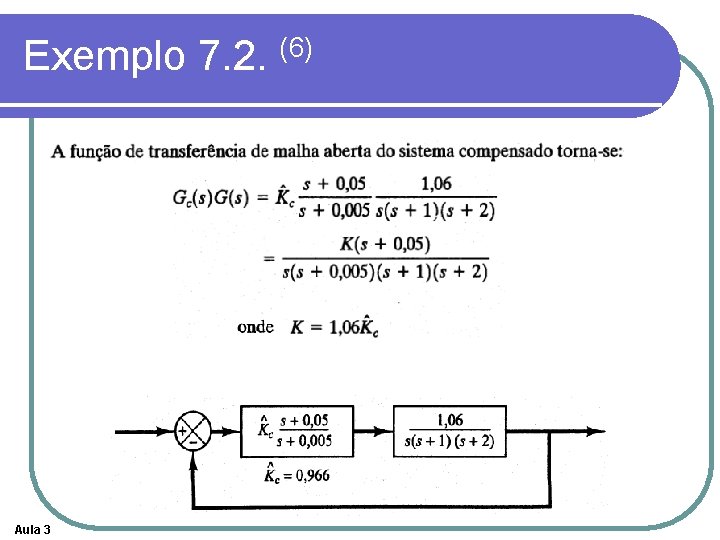
Exemplo 7. 2. (6) Aula 3
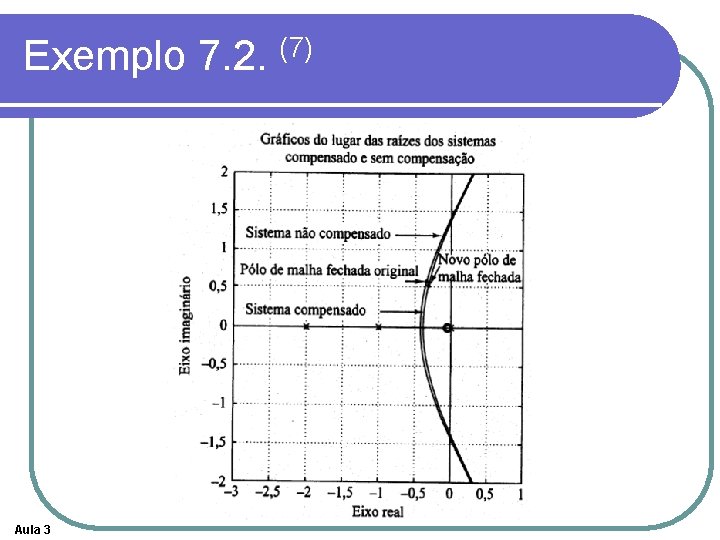
Exemplo 7. 2. (7) Aula 3
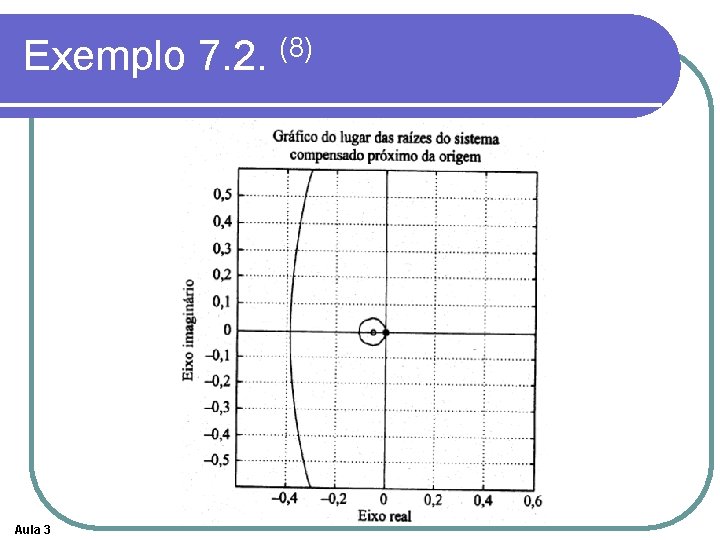
Exemplo 7. 2. (8) Aula 3
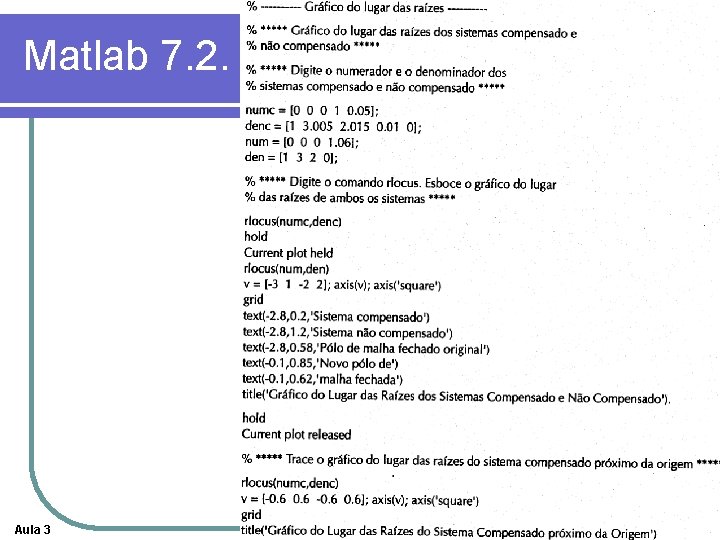
Matlab 7. 2. Aula 3
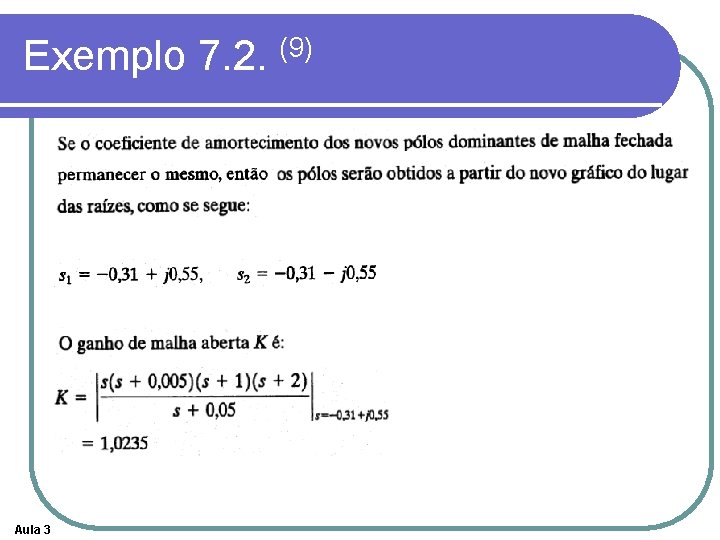
Exemplo 7. 2. (9) Aula 3
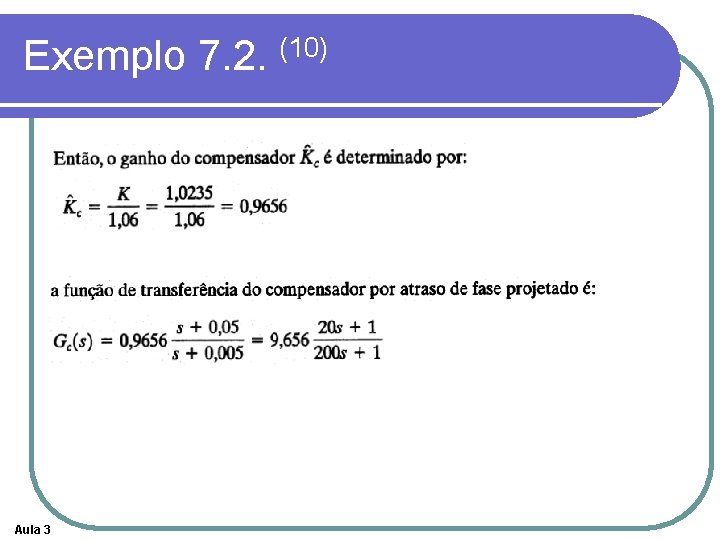
Exemplo 7. 2. (10) Aula 3
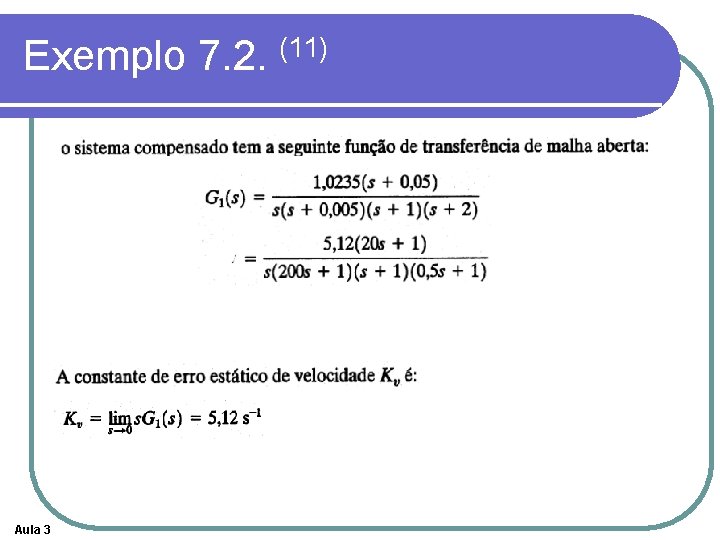
Exemplo 7. 2. (11) Aula 3
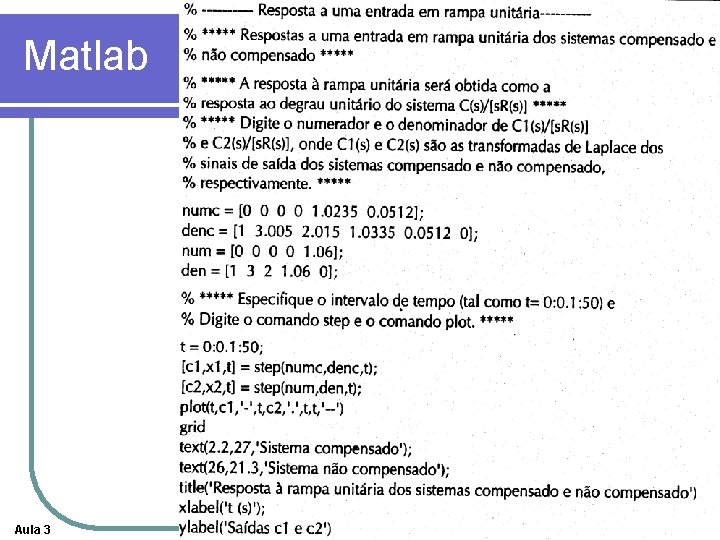
Matlab Aula 3
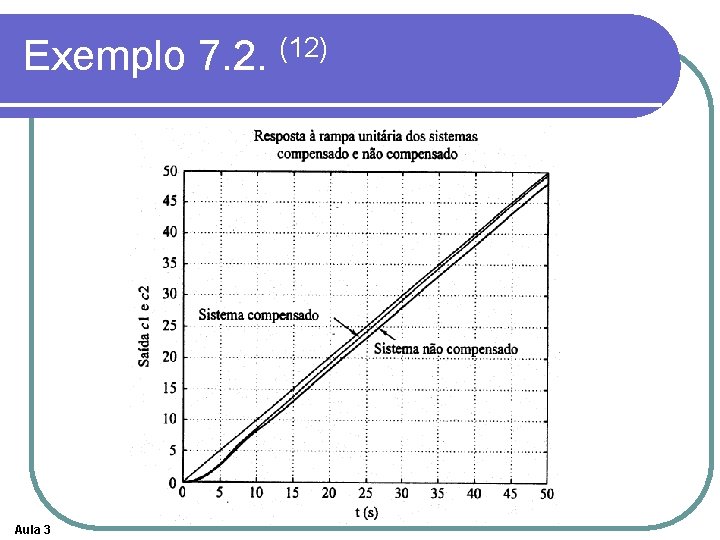
Exemplo 7. 2. (12) Aula 3
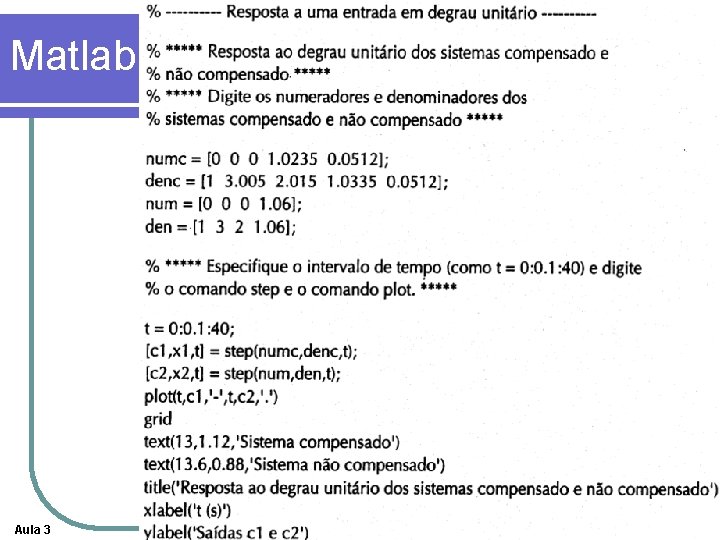
Matlab Aula 3
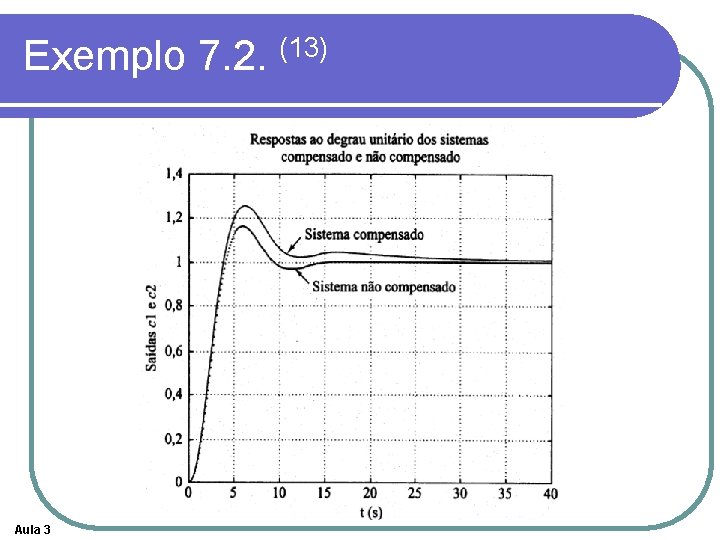
Exemplo 7. 2. (13) Aula 3
Compensação por Avanço e Atraso (1) l Compensação l Aumenta a velocidade de resposta bem como a estabilidade do sistema l Compensação l Aula 3 por Avanço de Fase: por Atraso de Fase Melhora a precisão do sistema em regime permanente mas diminui a velocidade de resposta
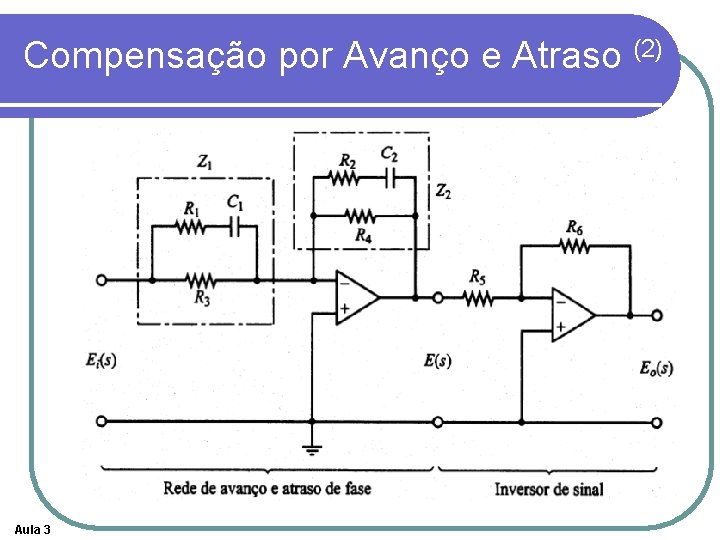
Compensação por Avanço e Atraso (2) Aula 3
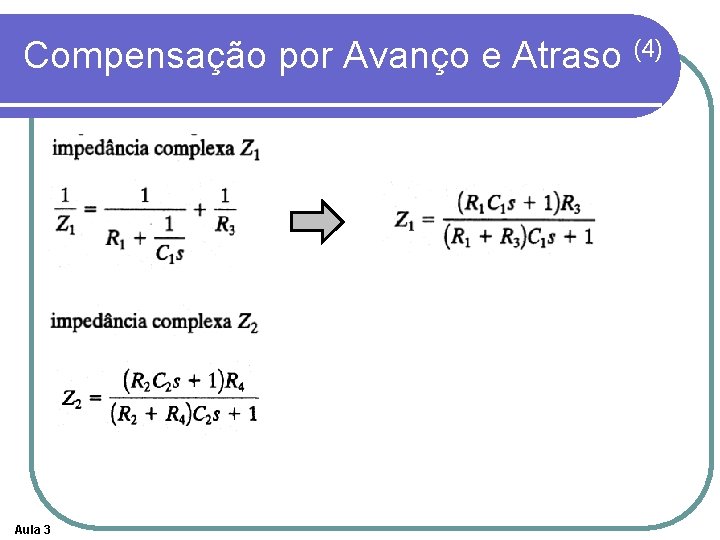
Compensação por Avanço e Atraso (4) Aula 3
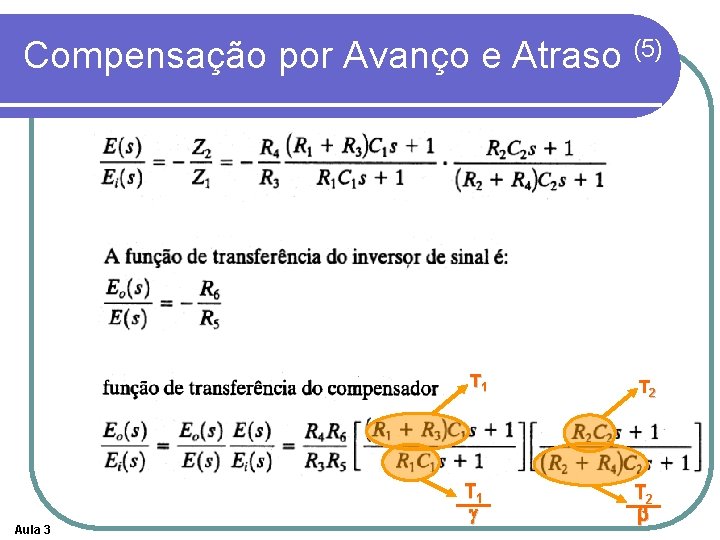
Compensação por Avanço e Atraso (5) Aula 3 T 1 T 2 T 1 g T 2 b
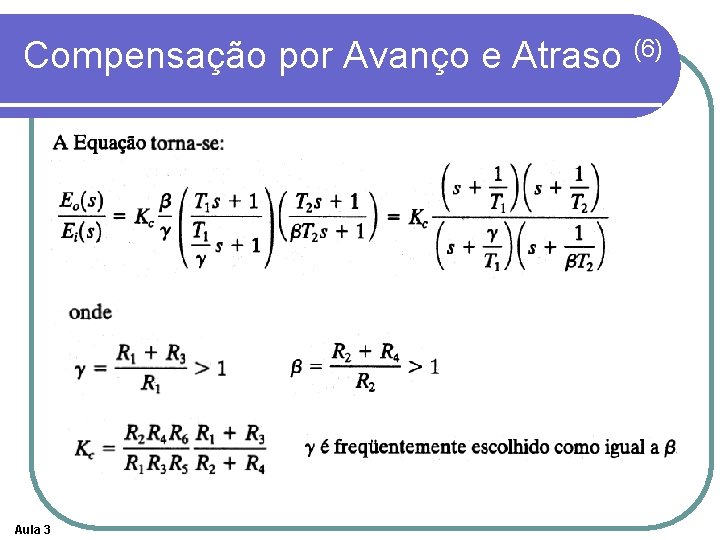
Compensação por Avanço e Atraso (6) Aula 3
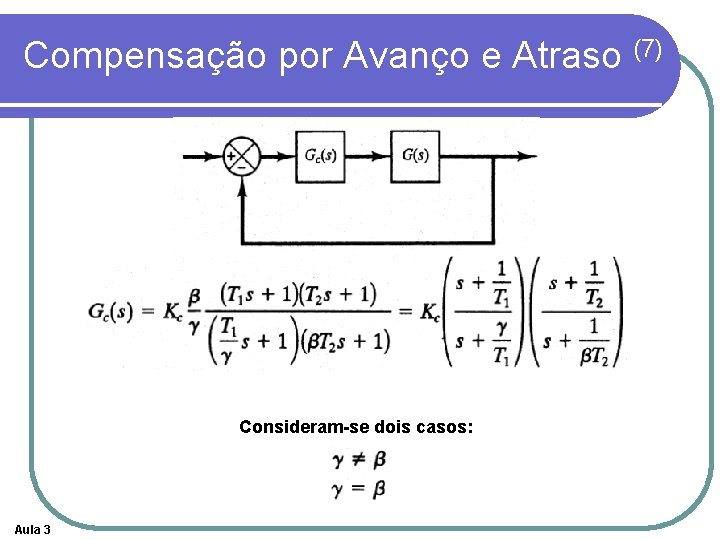
Compensação por Avanço e Atraso (7) Consideram-se dois casos: Aula 3
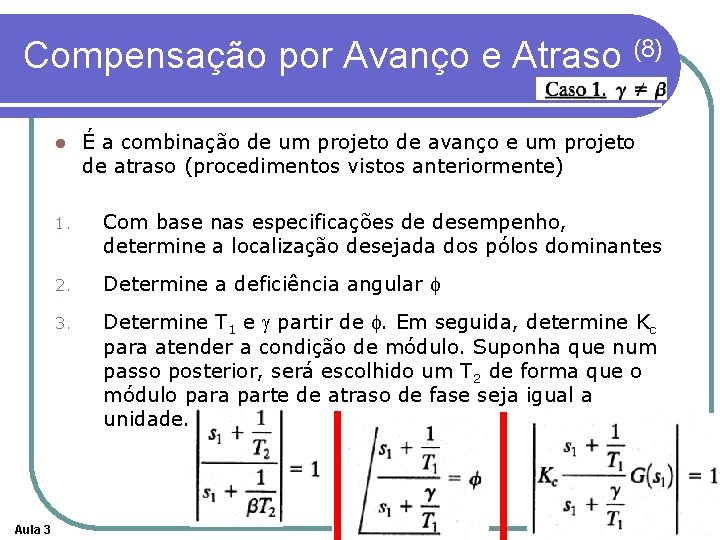
Compensação por Avanço e Atraso (8) l Aula 3 É a combinação de um projeto de avanço e um projeto de atraso (procedimentos vistos anteriormente) 1. Com base nas especificações de desempenho, determine a localização desejada dos pólos dominantes 2. Determine a deficiência angular f 3. Determine T 1 e g partir de f. Em seguida, determine Kc para atender a condição de módulo. Suponha que num passo posterior, será escolhido um T 2 de forma que o módulo para parte de atraso de fase seja igual a unidade.
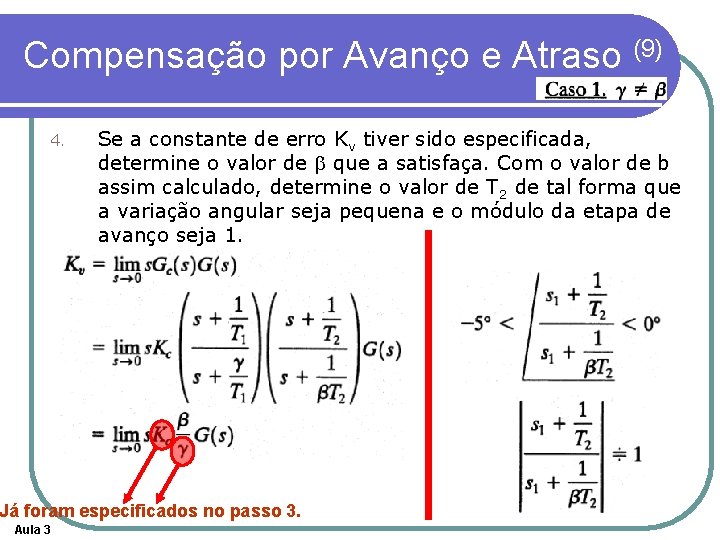
Compensação por Avanço e Atraso (9) 4. Se a constante de erro Kv tiver sido especificada, determine o valor de b que a satisfaça. Com o valor de b assim calculado, determine o valor de T 2 de tal forma que a variação angular seja pequena e o módulo da etapa de avanço seja 1. Já foram especificados no passo 3. Aula 3
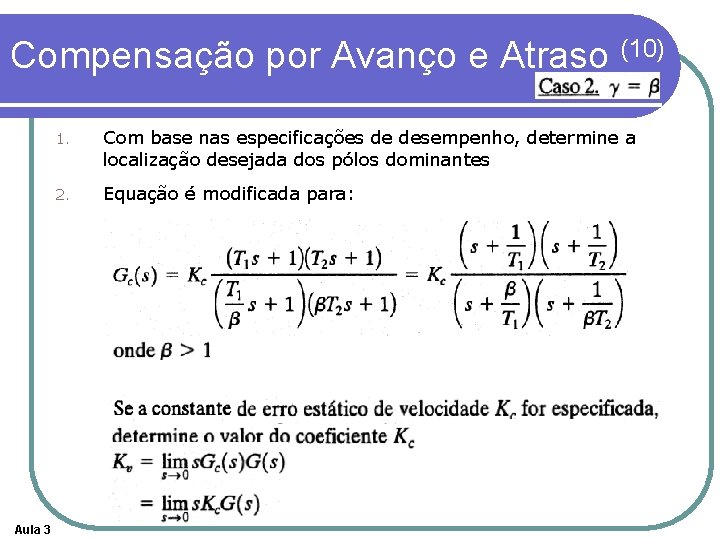
Compensação por Avanço e Atraso (10) Aula 3 1. Com base nas especificações de desempenho, determine a localização desejada dos pólos dominantes 2. Equação é modificada para:
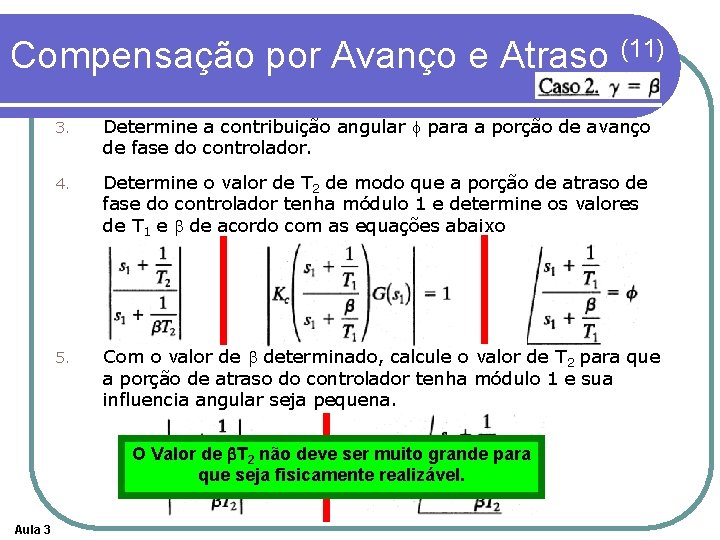
Compensação por Avanço e Atraso (11) 3. Determine a contribuição angular f para a porção de avanço de fase do controlador. 4. Determine o valor de T 2 de modo que a porção de atraso de fase do controlador tenha módulo 1 e determine os valores de T 1 e b de acordo com as equações abaixo 5. Com o valor de b determinado, calcule o valor de T 2 para que a porção de atraso do controlador tenha módulo 1 e sua influencia angular seja pequena. O Valor de b. T 2 não deve ser muito grande para que seja fisicamente realizável. Aula 3
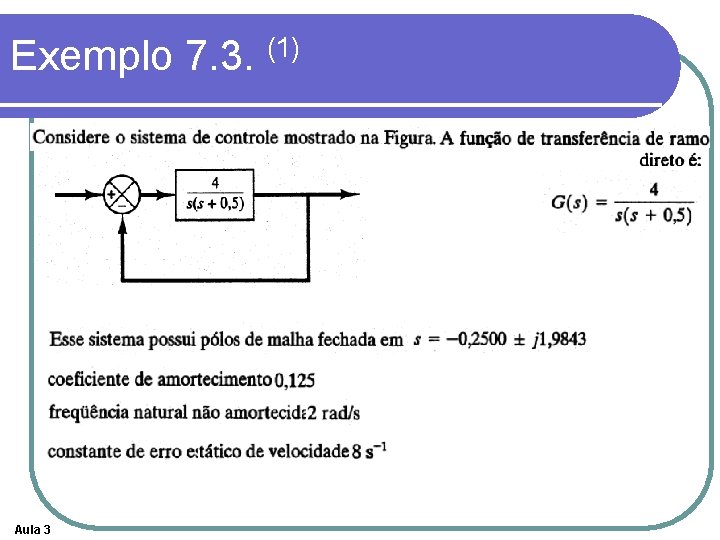
Exemplo 7. 3. (1) Aula 3
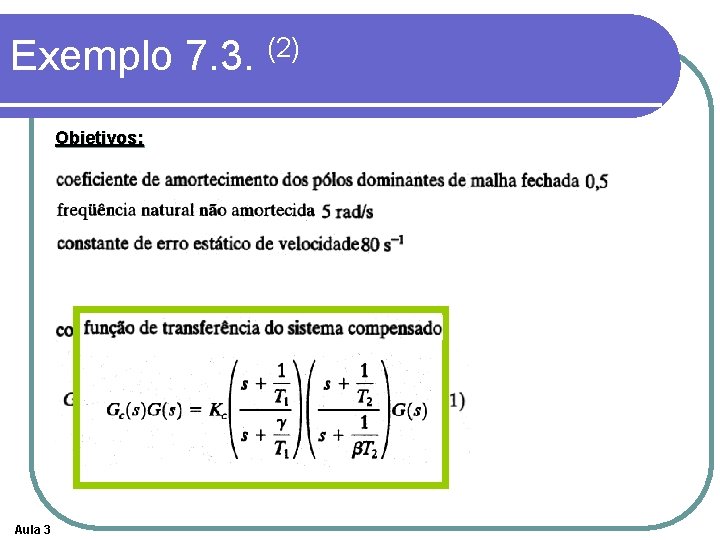
Exemplo 7. 3. (2) Objetivos: Aula 3
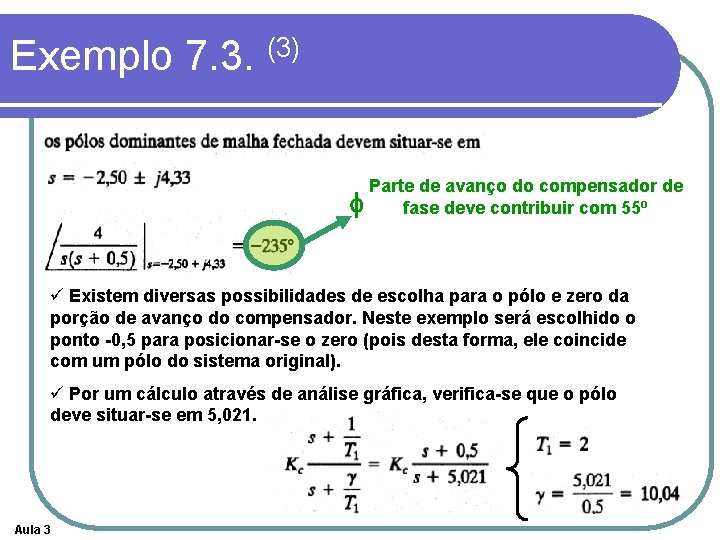
Exemplo 7. 3. (3) Parte de avanço do compensador de f fase deve contribuir com 55 o ü Existem diversas possibilidades de escolha para o pólo e zero da porção de avanço do compensador. Neste exemplo será escolhido o ponto -0, 5 para posicionar-se o zero (pois desta forma, ele coincide com um pólo do sistema original). ü Por um cálculo através de análise gráfica, verifica-se que o pólo deve situar-se em 5, 021. Aula 3
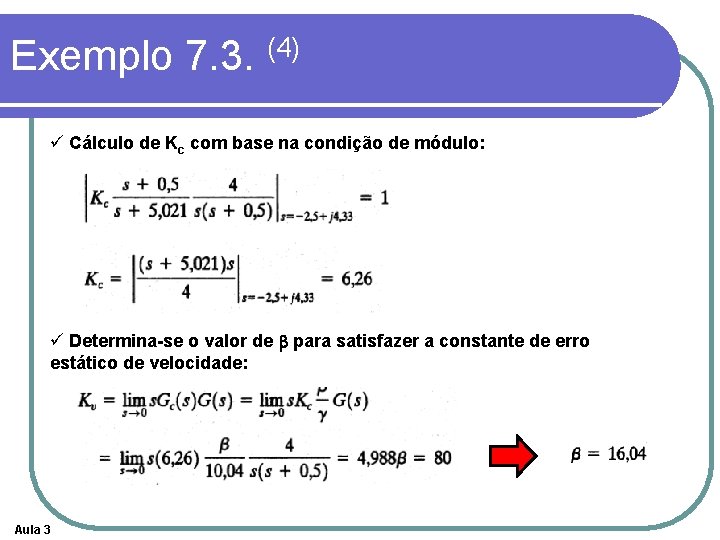
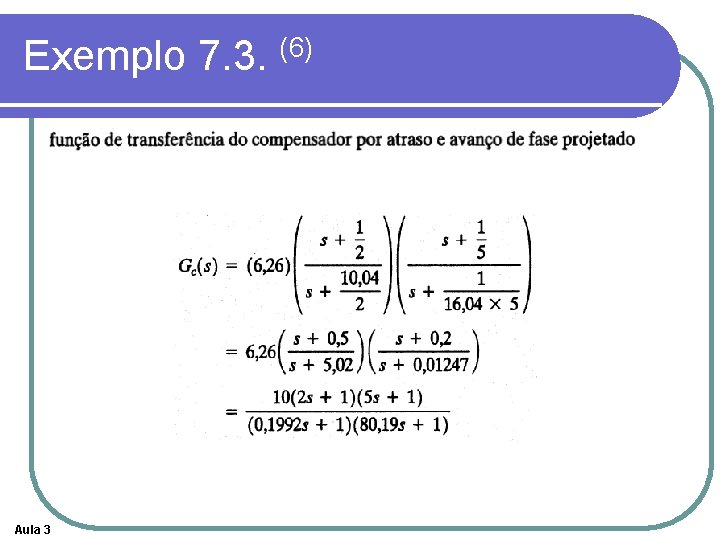
Exemplo 7. 3. (4) ü Cálculo de Kc com base na condição de módulo: ü Determina-se o valor de b para satisfazer a constante de erro estático de velocidade: Aula 3
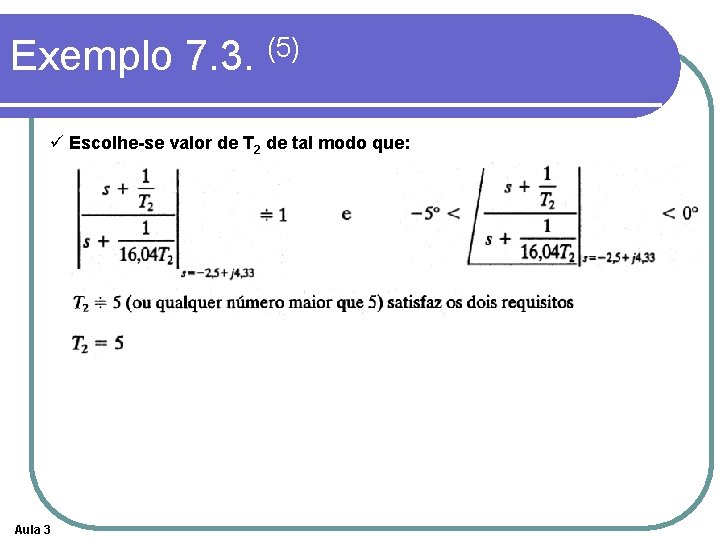
Exemplo 7. 3. (5) ü Escolhe-se valor de T 2 de tal modo que: Aula 3
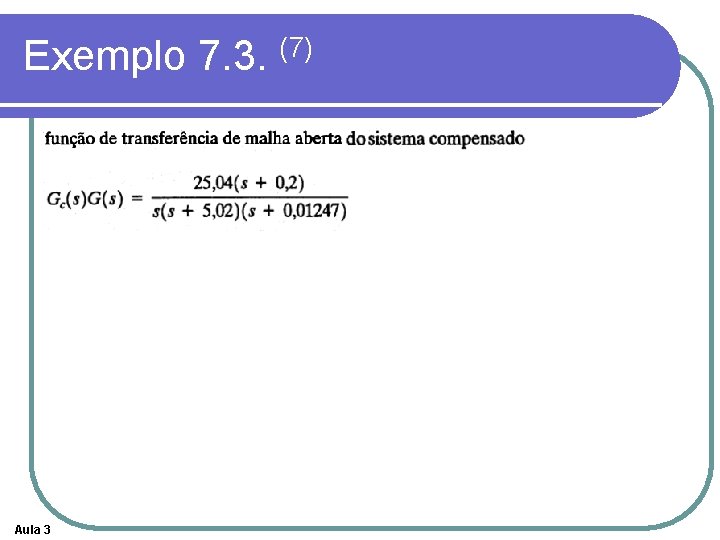
Exemplo 7. 3. (6) Aula 3
Exemplo 7. 3. (7) Aula 3
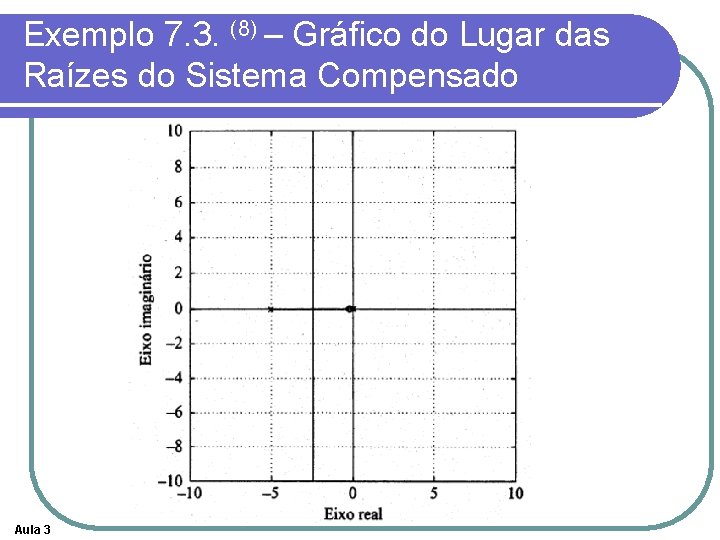
Exemplo 7. 3. (8) – Gráfico do Lugar das Raízes do Sistema Compensado Aula 3
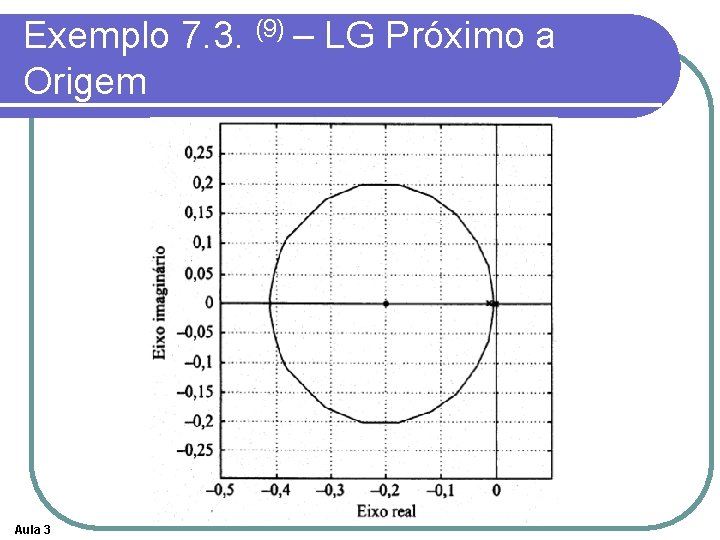
Exemplo 7. 3. (9) – LG Próximo a Origem Aula 3
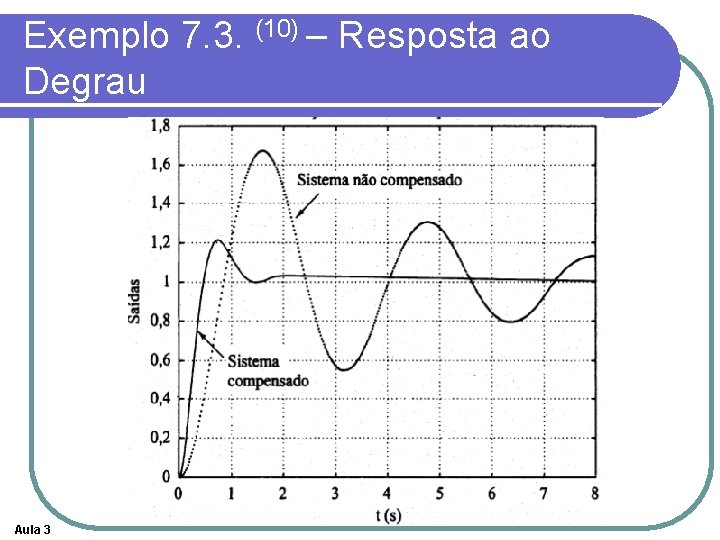
Exemplo 7. 3. (10) – Resposta ao Degrau Aula 3
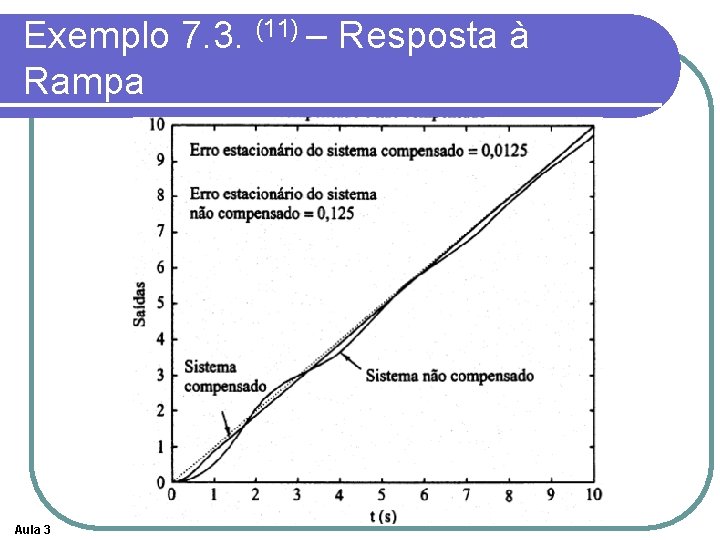
Exemplo 7. 3. (11) – Resposta à Rampa Aula 3
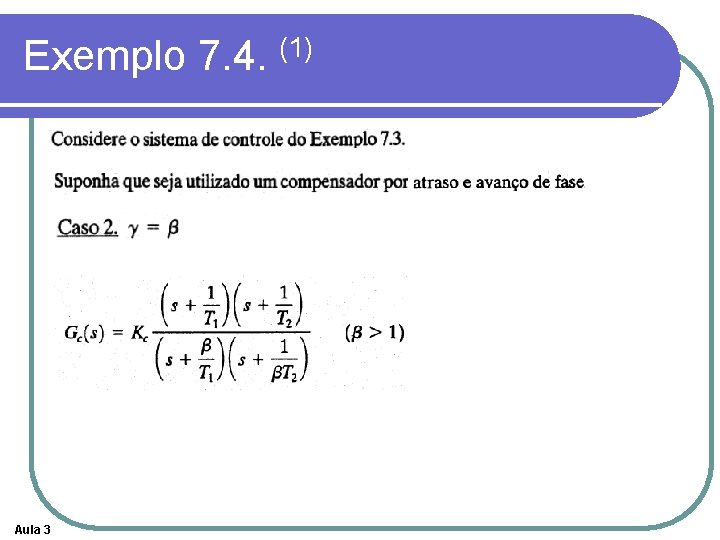
Exemplo 7. 4. (1) Aula 3
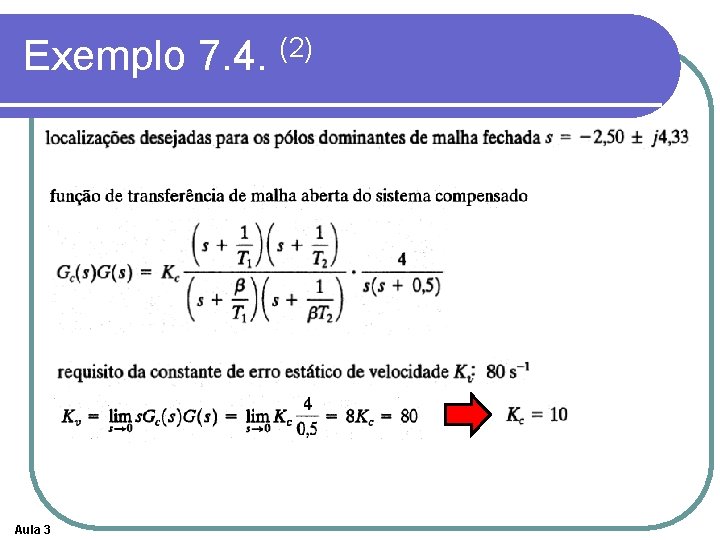
Exemplo 7. 4. (2) Aula 3
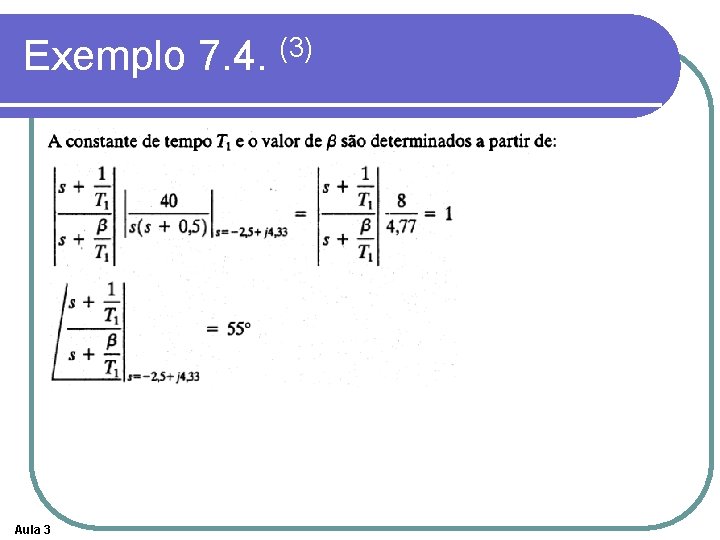
Exemplo 7. 4. (3) Aula 3
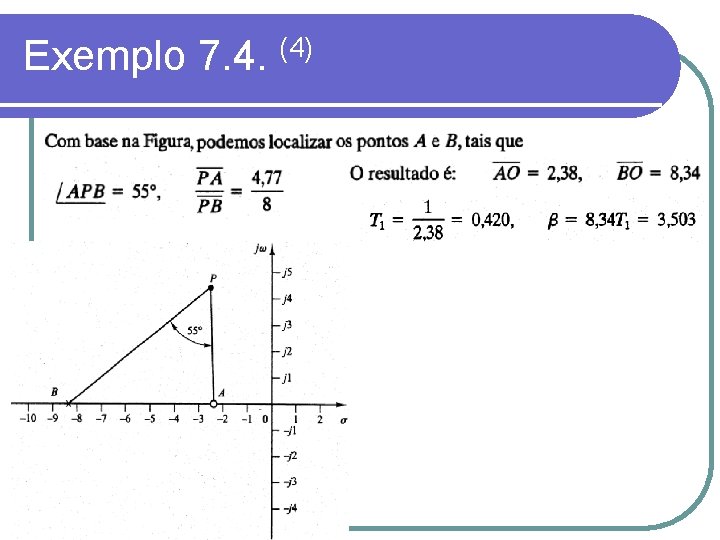
Exemplo 7. 4. (4) Aula 3
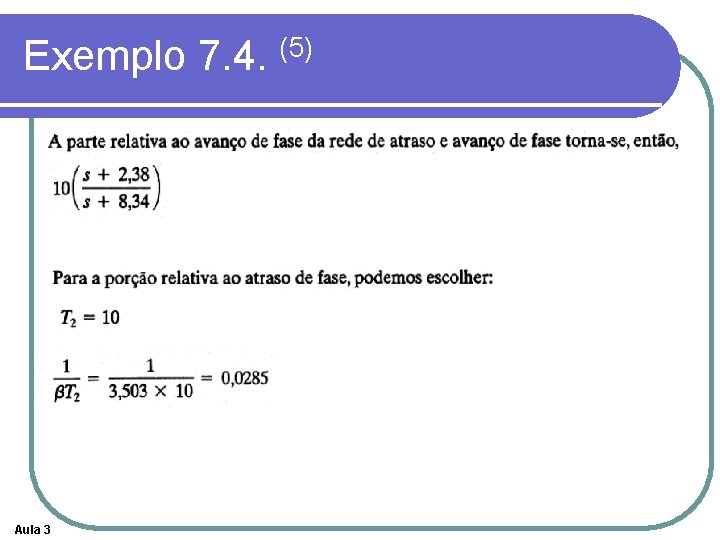
Exemplo 7. 4. (5) Aula 3
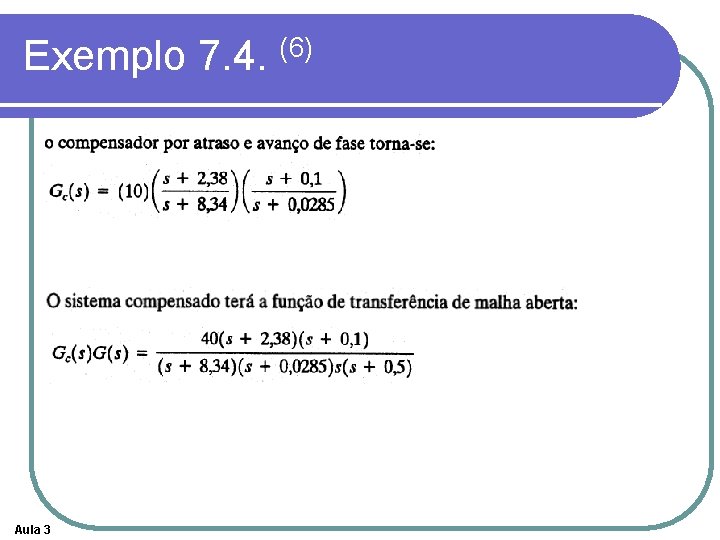
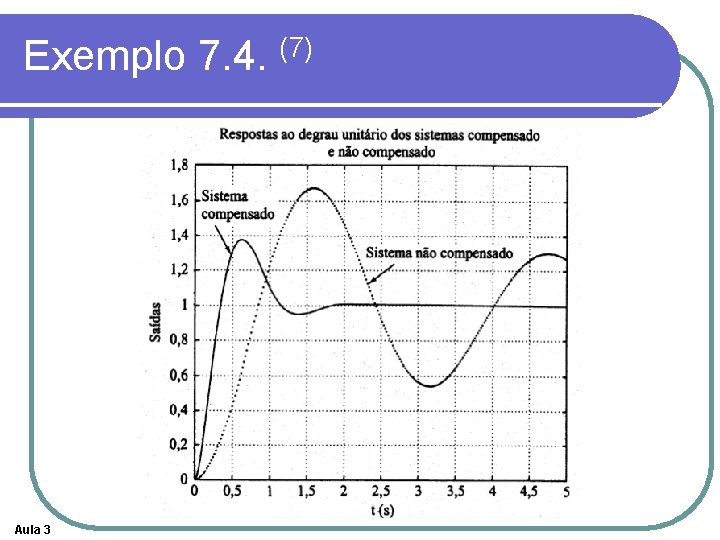
Exemplo 7. 4. (6) Aula 3
Exemplo 7. 4. (7) Aula 3
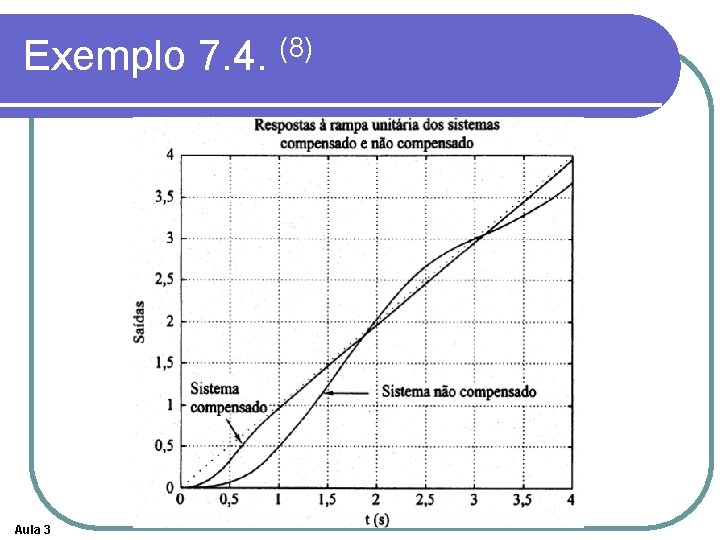
Exemplo 7. 4. (8) Aula 3
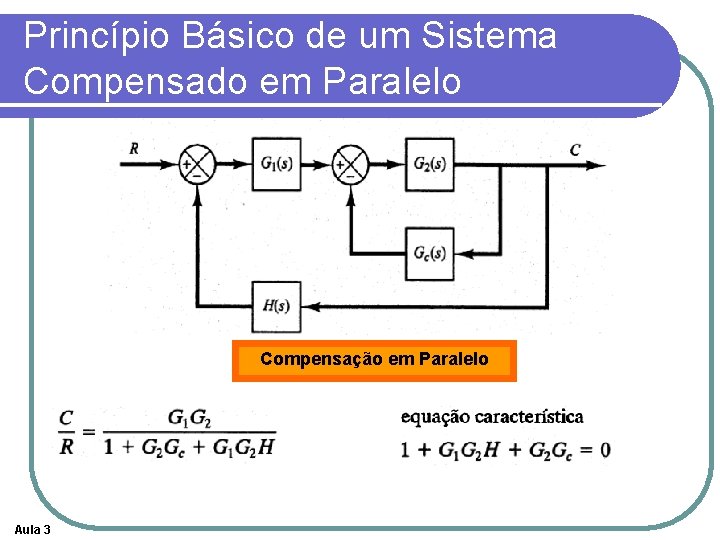
Compensação em Paralelo l. O controlador (ou compensador) fica na malha interna l l Aula 3 O projeto fica mais complicado? Não! Pois a equação característica pode ser reescrita de forma que fique da mesma forma da equação característica do sistema compensado em série.
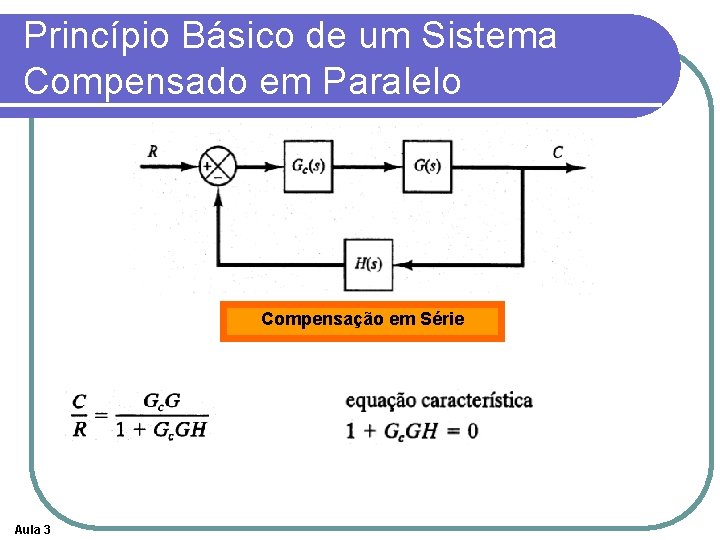
Princípio Básico de um Sistema Compensado em Paralelo Compensação em Série Aula 3
Princípio Básico de um Sistema Compensado em Paralelo Compensação em Paralelo Aula 3
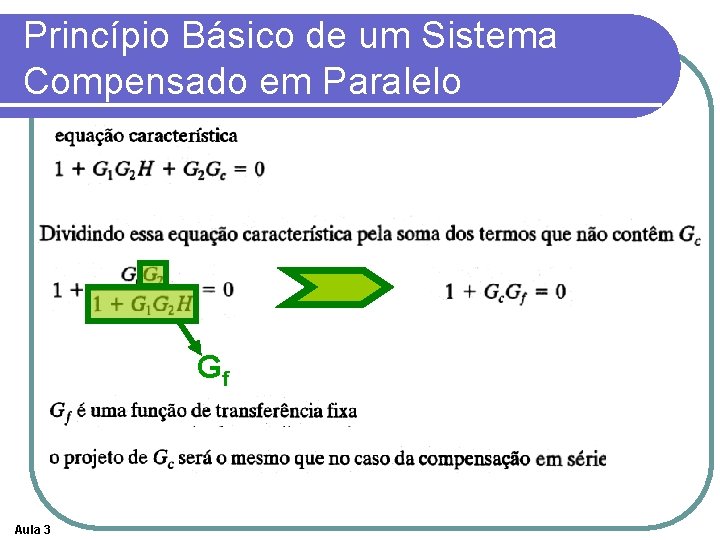
Princípio Básico de um Sistema Compensado em Paralelo Gf Aula 3
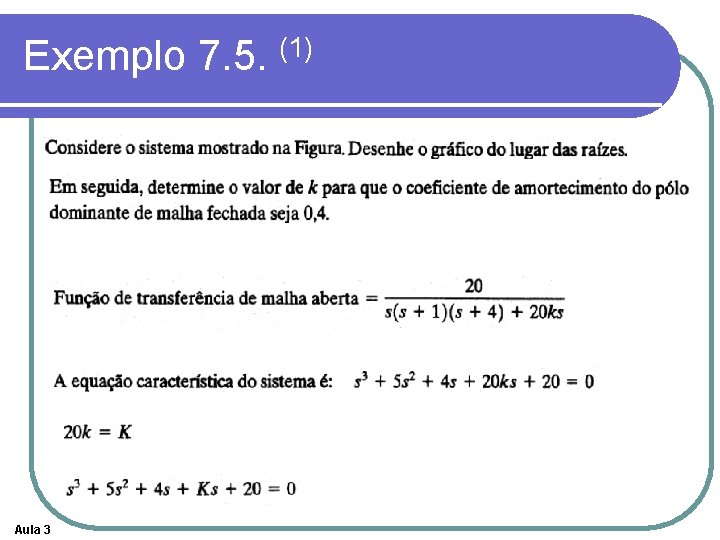
Exemplo 7. 5. (1) Aula 3
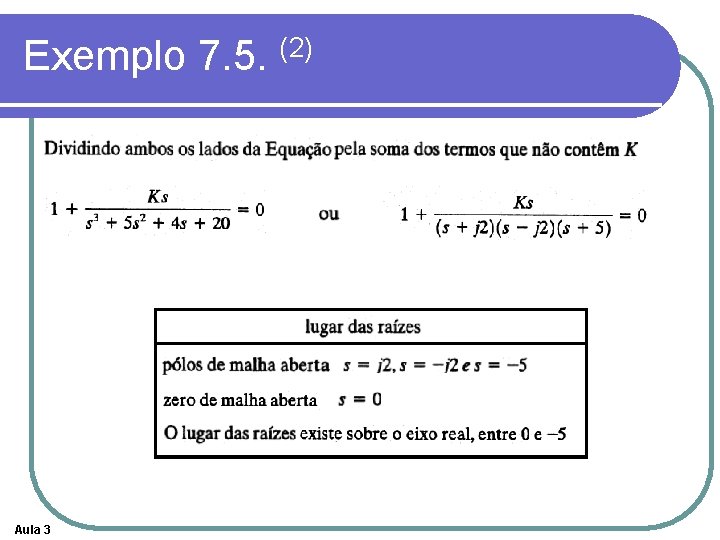
Exemplo 7. 5. (2) Aula 3
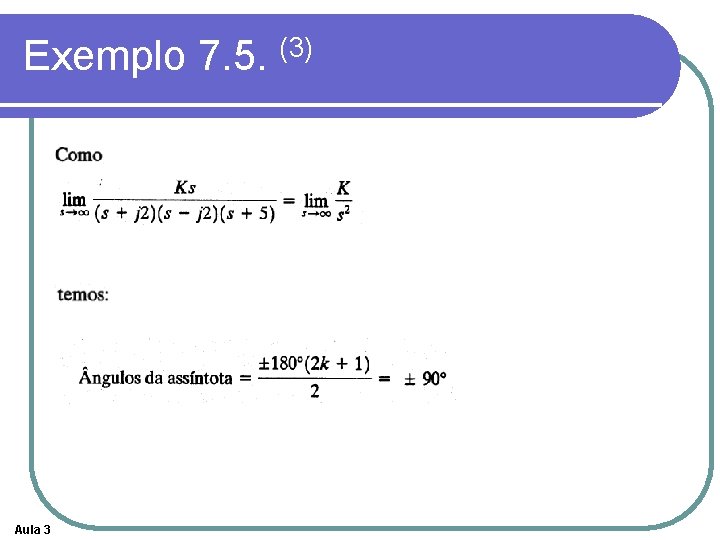
Exemplo 7. 5. (3) Aula 3
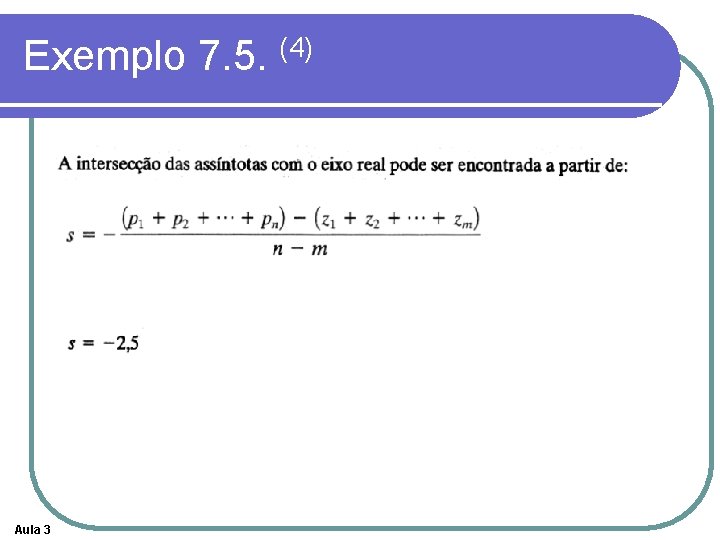
Exemplo 7. 5. (4) Aula 3
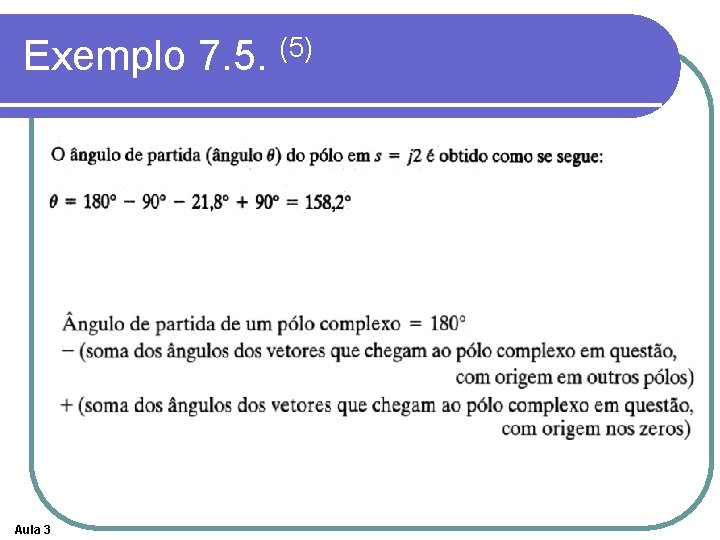
Exemplo 7. 5. (5) Aula 3
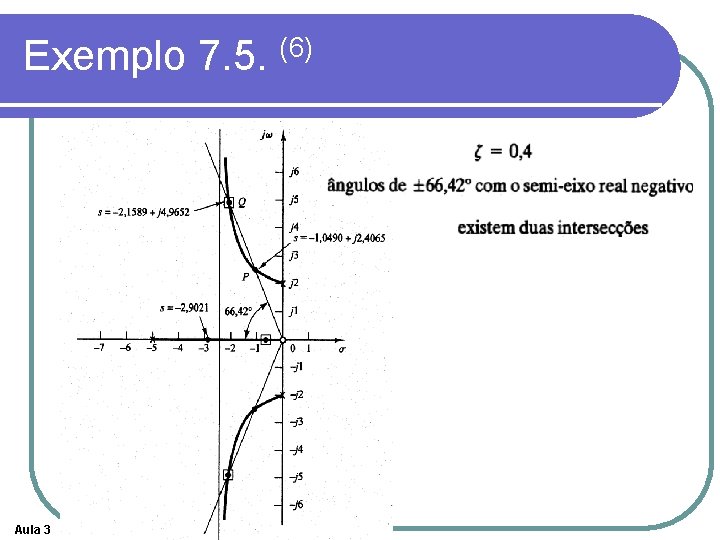
Exemplo 7. 5. (6) Aula 3
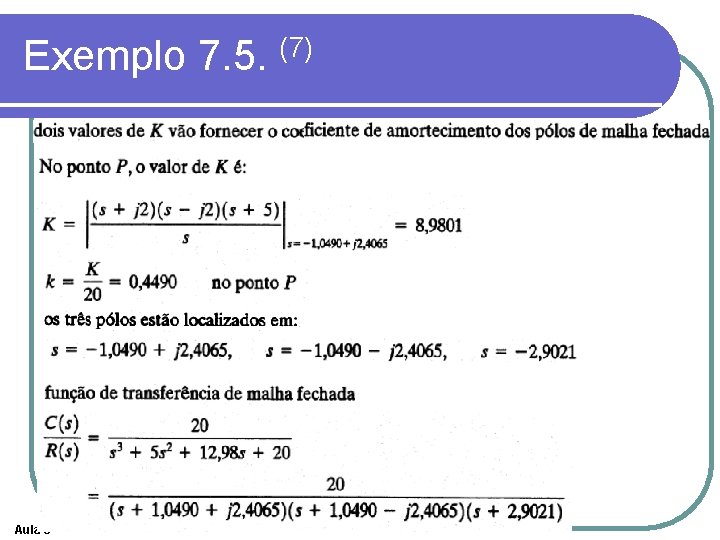
Exemplo 7. 5. (7) Aula 3
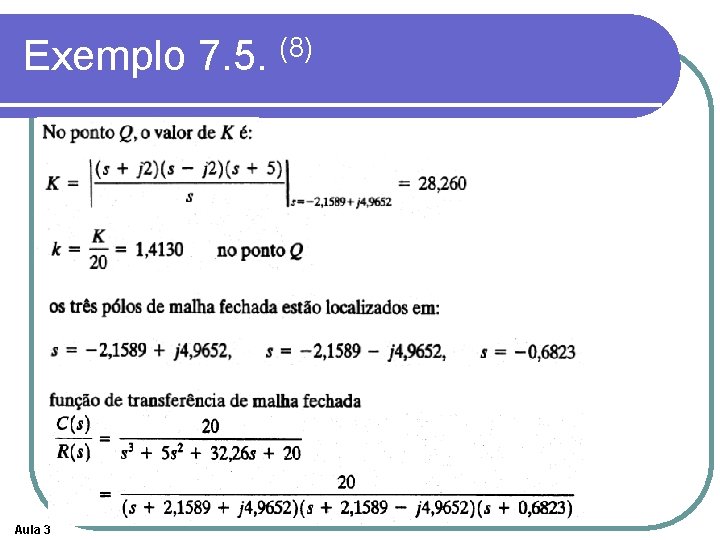
Exemplo 7. 5. (8) Aula 3
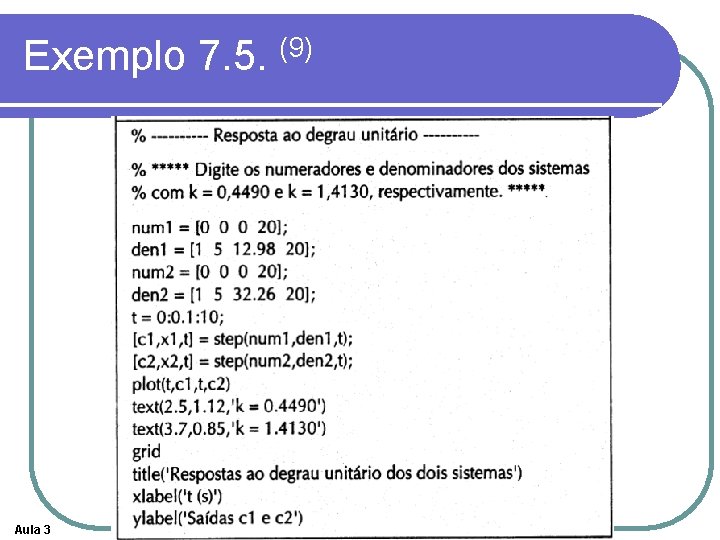
Exemplo 7. 5. (9) Aula 3
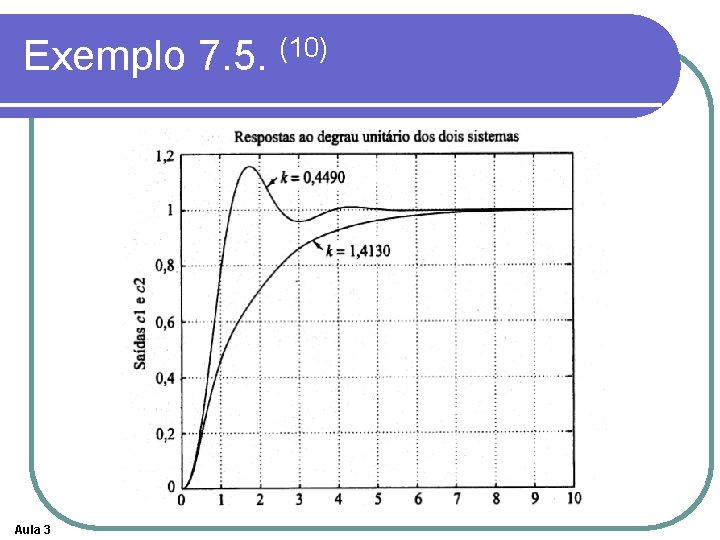
Exemplo 7. 5. (10) Aula 3