
Projet dfi robots Squences S 26 S 27
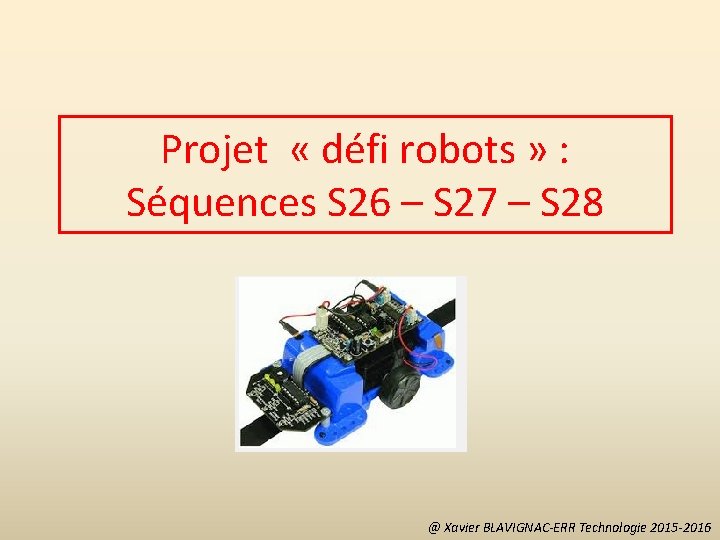
Projet « défi robots » : Séquences S 26 – S 27 – S 28 @ Xavier BLAVIGNAC-ERR Technologie 2015 -2016
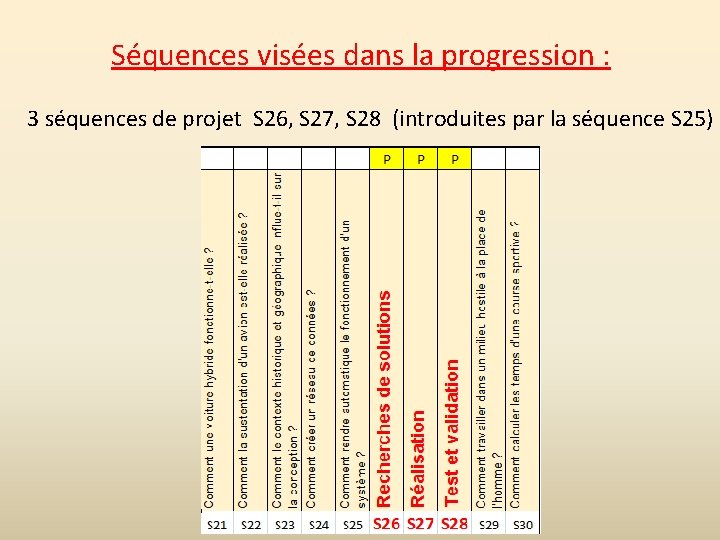
Séquences visées dans la progression : 3 séquences de projet S 26, S 27, S 28 (introduites par la séquence S 25)
Séquence S 25 : Comment rendre automatique le fonctionnement d’un système ? • Séquence initialement positionnée en S 29 , avancée en S 25 pour introduire le projet « défi robots » . • Séance 1 : étude du fonctionnement du robot (capteurs, actionneurs, …). • Séances 2 et 3 : programmation du robot (détection de ligne noire, détection d’obstacles et évitement).
Séquence S 26 : Recherche de solutions. Compétences développées: ► CT 1. 3 : Recher des solutions techniques à un problème posé, expliciter ses choix et les communiquer en argumentant. ► CT 2. 1 : Identifier un besoin et énoncer un problème technique, identifier les conditions, contraintes (normes et règlements) et ressources correspondantes. ► CT 2. 3 : S’approprier un cahier des charges. ► CT 2. 5 : Imaginer des solutions en réponse au besoin.
Séquence S 26 : Recherche de solutions. • Séance 1 : à partir du règlement du défi robot, les élèves doivent identifier le besoin, les contraintes et complètent un cahier des charges. • Séance 2 : en observant un robot essayant de déplacer un palet et n’y arrivant pas, les élèves proposent et représentent une solution technique pour résoudre le problème (exemple : une pince). • Séance 3 : les élèves intègrent une dimension design (compromis entre esthétique et fonctionnalité) à leur solution.
Séquence S 27 : Réalisation du prototype. Compétences développées: ► CT 1. 4 : Participer à l’organisation et au déroulement de projets. ► CT 2. 6 : Réaliser, de manière collaborative, le prototype de tout ou partie d’un objet pour valider une solution.
Séquence S 27 : Réalisation du prototype. • Séance 1 : les élèves planifient les tâches, définissent les rôles de chacun (utilisation d’un logiciel de planification). • Séances 2 et 3 : réalisation de pièces (CFAO). Utilisation de logiciels et de machines en respectant une procédure de travail et les règles de sécurité.
Séquence S 28 : Test et validation. Compétences développées: ► CT 1. 2 : Mesurer des grandeurs de manière directe ou indirecte. ► CS 1. 5 : Respecter une procédure de travail garantissant un résultat en respectant les règles de sécurité et d’utilisation des outils mis à disposition. ► CS 1. 7 : Interpréter des résultats expérimentaux, en tirer une conclusion et la communiquer en argumentant.
Séquence S 28 : Test et validation. • Séances 1, 2 et 3 : les élèves intègrent la solution retenue au robot existant. Ils testent le fonctionnement du prototype et vérifient s'il est conforme au cahier des charges. Ils sont amenés à mesurer des grandeurs à l’aide d’instruments. Ils interprètent les résultats, en tirent une conclusion et la communiquent en argumentant. • Rétroaction (retour sur les séquences S 26 et S 27) en fonction des résultats des expérimentations.
Séquence S 28 : Test et validation. • Séances 1, 2 et 3 : les élèves intègrent la solution retenue au robot existant. Ils testent le fonctionnement du prototype et vérifient s'il est conforme au cahier des charges. Ils sont amenés à mesurer des grandeurs à l’aide d’instruments. Ils interprètent les résultats, en tirent une conclusion et la communiquent en argumentant. • Rétroaction (retour sur les séquences S 26 et S 27) en fonction des résultats des expérimentations.
- Slides: 10