
Programacin de variadores Yaskawa L 1000 E Elevadores
- Slides: 77
Programación de variadores Yaskawa L 1000 E Elevadores
Temas • • Introducción a los variadores Medidas de seguridad Instalación mecánica y eléctrica Mantenimiento Programación de elevadores Tipo de control y proceso de Auto-tuning Solución de problemas
Necesidades de los elevadores • • Operación segura Disminuir tiempo entre pisos Previsiones para emergencias Funcionamiento confortable
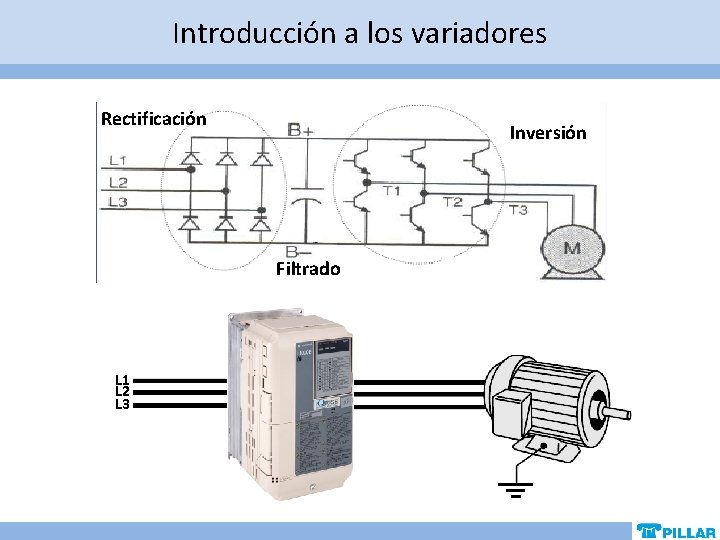
Introducción a los variadores Rectificación Inversión Filtrado L 1 L 2 L 3
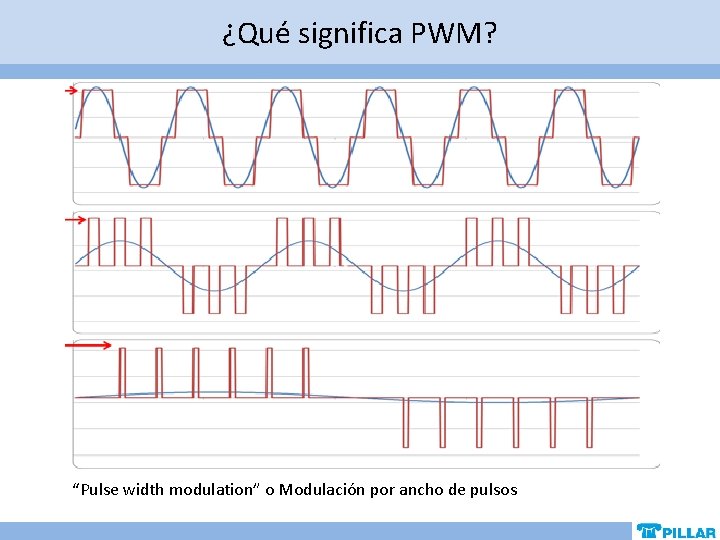
¿Qué significa PWM? “Pulse width modulation” o Modulación por ancho de pulsos
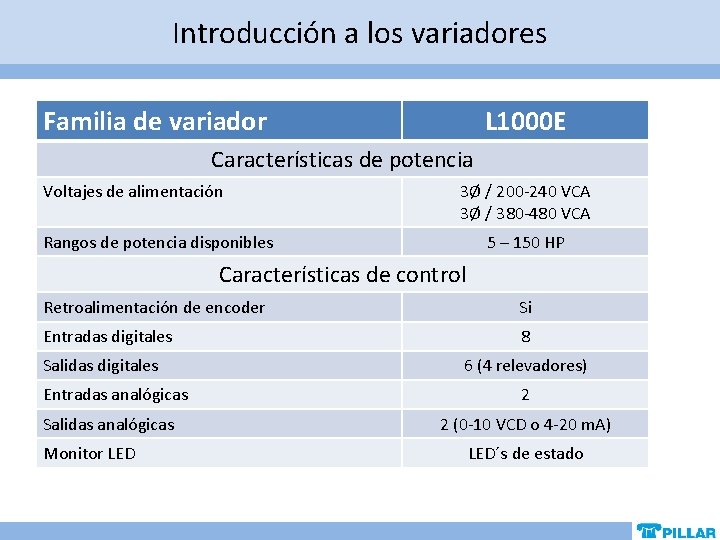
Introducción a los variadores Familia de variador L 1000 E Características de potencia Voltajes de alimentación 3Ø / 200 -240 VCA 3Ø / 380 -480 VCA Rangos de potencia disponibles 5 – 150 HP Características de control Retroalimentación de encoder Si Entradas digitales 8 Salidas digitales Entradas analógicas Salidas analógicas Monitor LED 6 (4 relevadores) 2 2 (0 -10 VCD o 4 -20 m. A) LED´s de estado
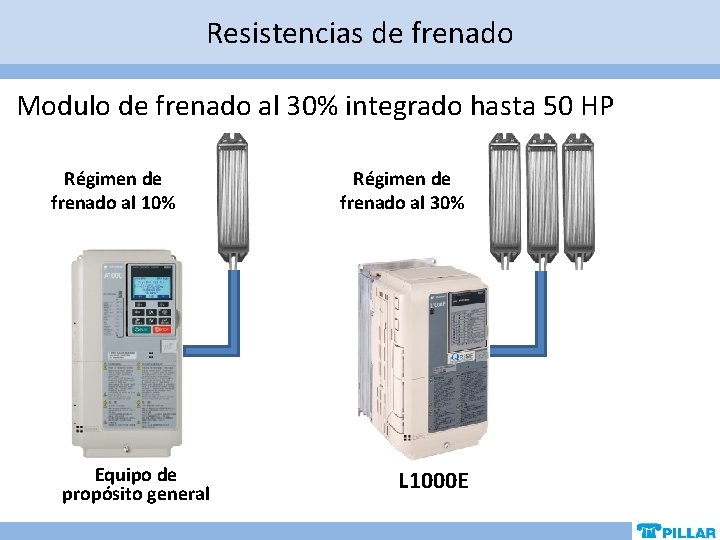
Resistencias de frenado Modulo de frenado al 30% integrado hasta 50 HP Régimen de frenado al 10% Equipo de propósito general Régimen de frenado al 30% L 1000 E
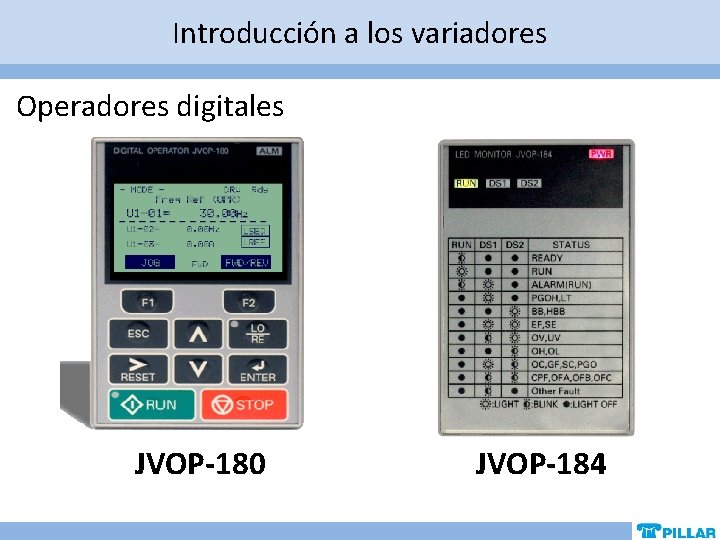
Introducción a los variadores Operadores digitales JVOP-180 JVOP-184
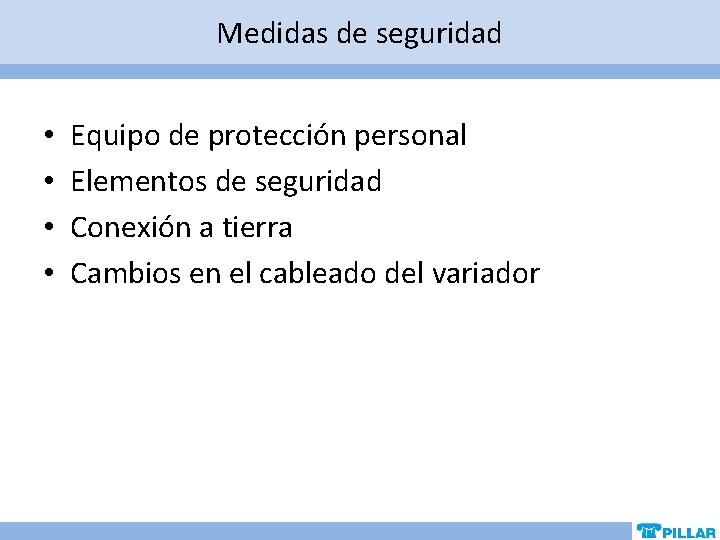
Medidas de seguridad • • Equipo de protección personal Elementos de seguridad Conexión a tierra Cambios en el cableado del variador
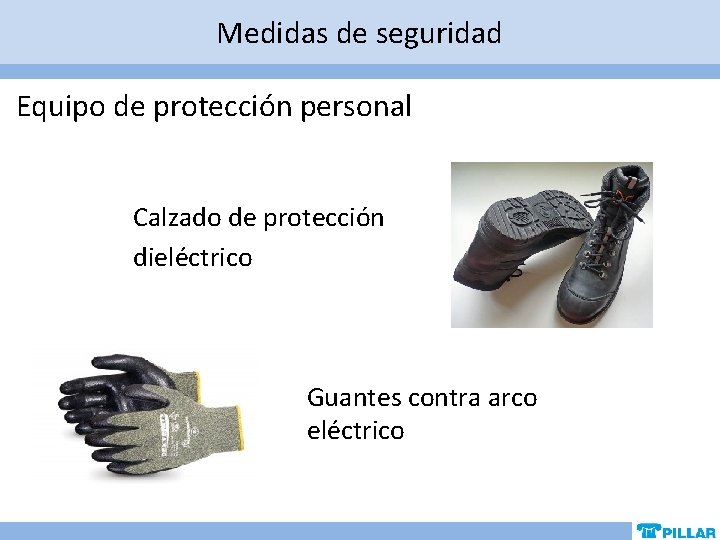
Medidas de seguridad Equipo de protección personal Calzado de protección dieléctrico Guantes contra arco eléctrico
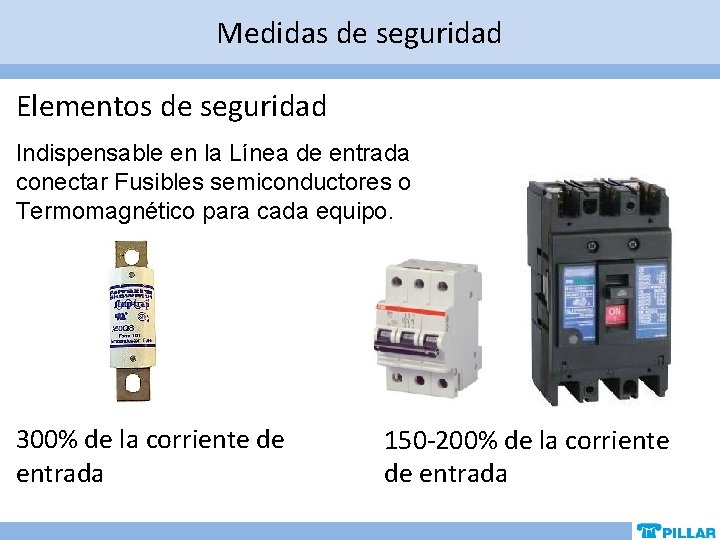
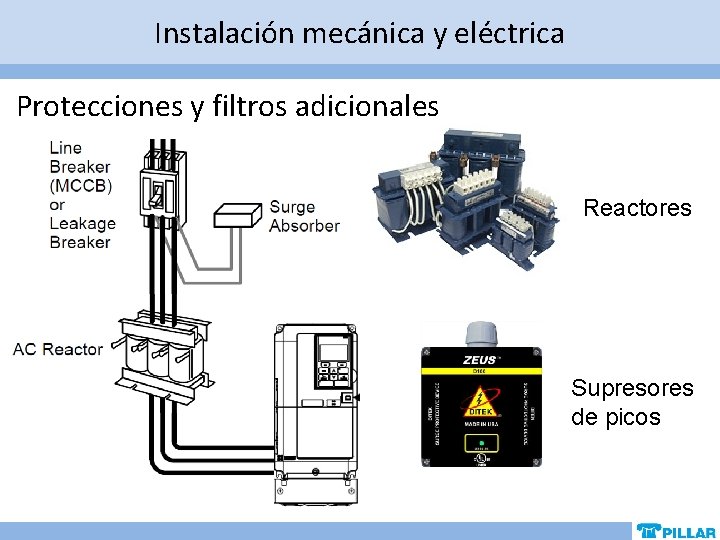
Medidas de seguridad Elementos de seguridad Indispensable en la Línea de entrada conectar Fusibles semiconductores o Termomagnético para cada equipo. 300% de la corriente de entrada 150 -200% de la corriente de entrada
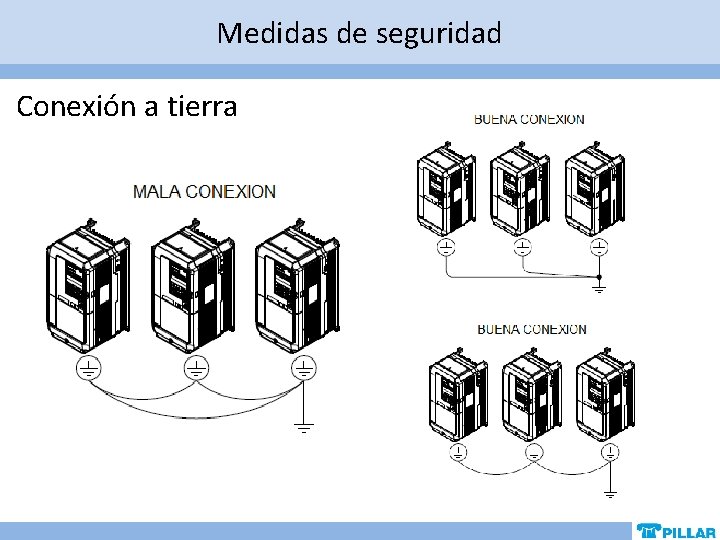
Medidas de seguridad Conexión a tierra
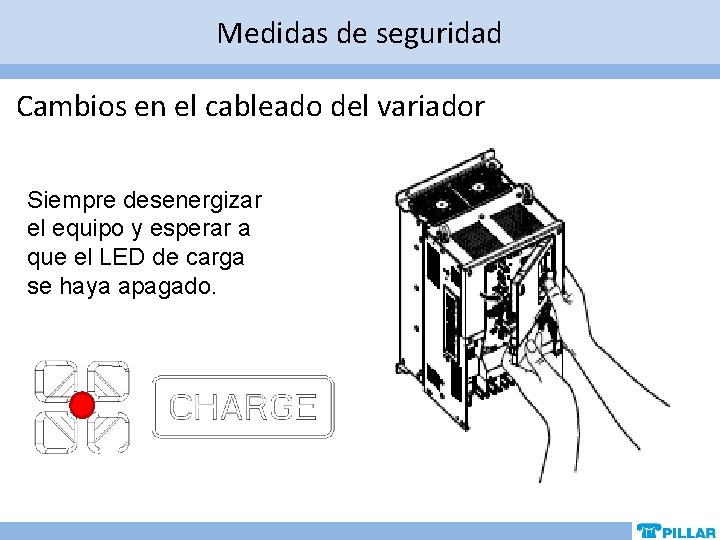
Medidas de seguridad Cambios en el cableado del variador Siempre desenergizar el equipo y esperar a que el LED de carga se haya apagado.
Instalación mecánica y eléctrica • • Ventilación Conexión del motor Conexiones de control Protecciones y filtros adicionales
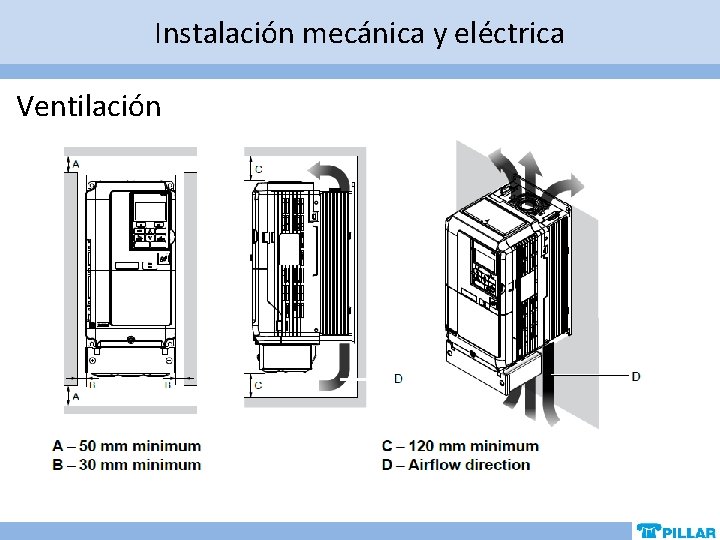
Instalación mecánica y eléctrica Ventilación
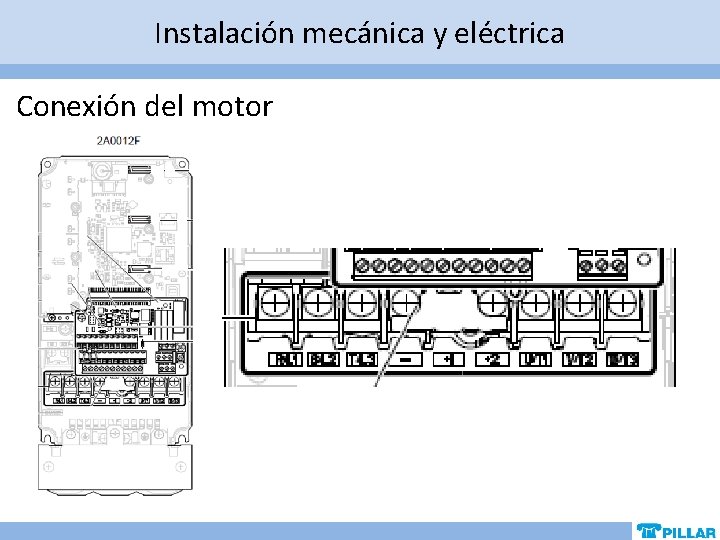
Instalación mecánica y eléctrica Conexión del motor
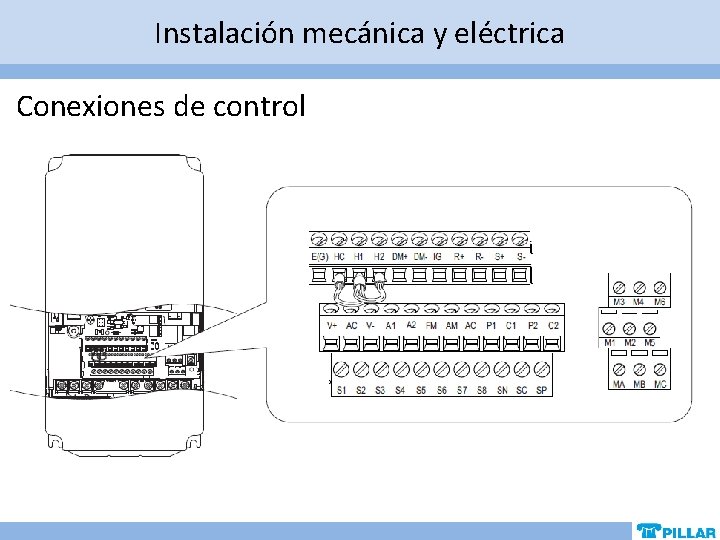
Instalación mecánica y eléctrica Conexiones de control
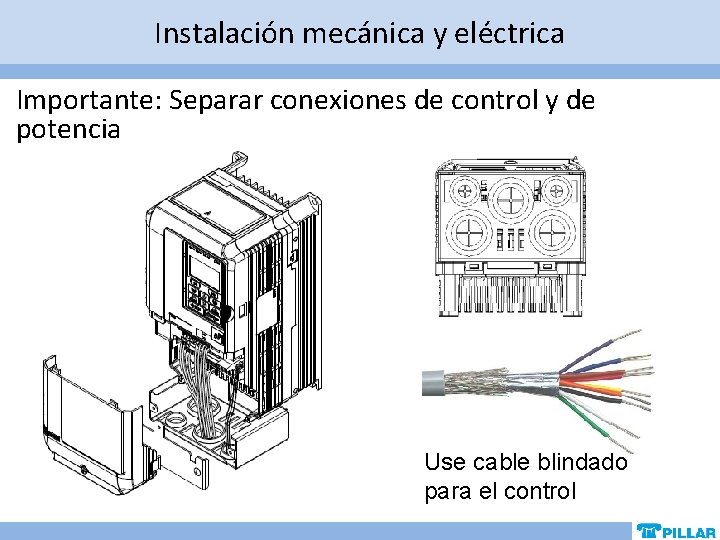
Instalación mecánica y eléctrica Importante: Separar conexiones de control y de potencia Use cable blindado para el control
Instalación mecánica y eléctrica Protecciones y filtros adicionales Reactores Supresores de picos
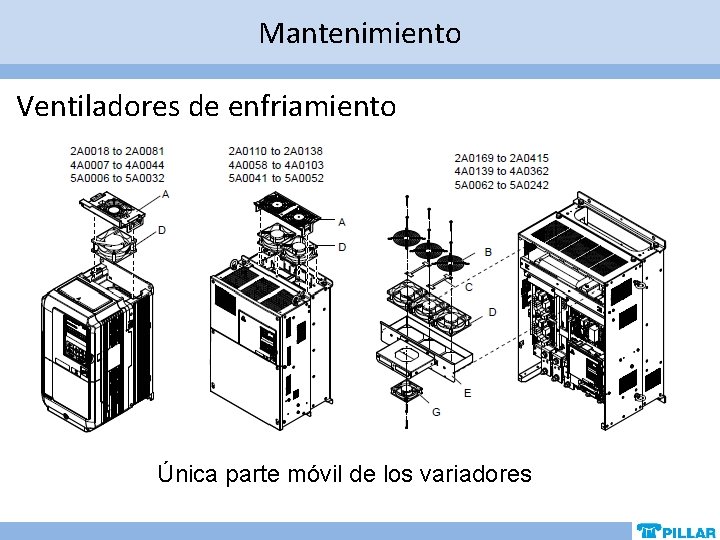
Mantenimiento Ventiladores de enfriamiento Única parte móvil de los variadores
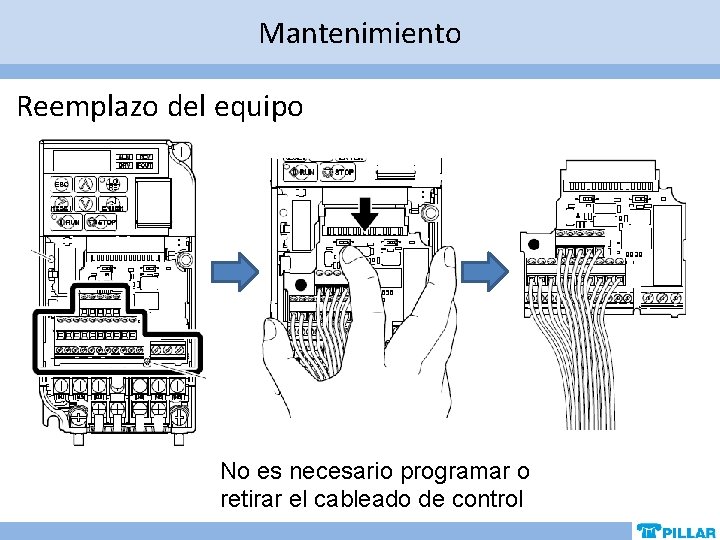
Mantenimiento Reemplazo del equipo No es necesario programar o retirar el cableado de control
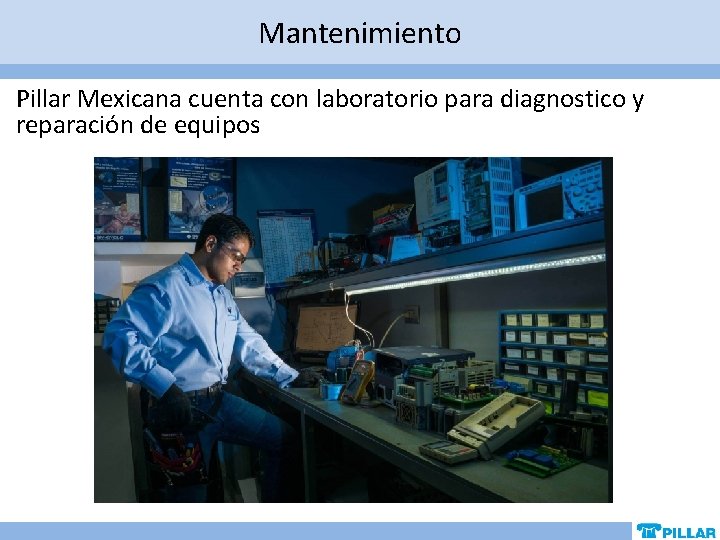
Mantenimiento Pillar Mexicana cuenta con laboratorio para diagnostico y reparación de equipos
Programación de elevadores Temas • • • Selección de variador Menús del variador Modificación de un parámetro Operador digital LCD “JVOP-180” Parámetros y funciones especiales del L 1000 E
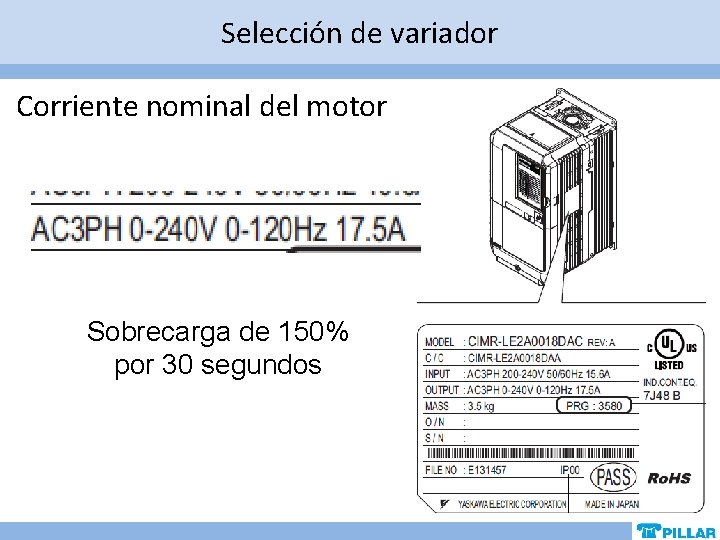
Selección de variador Corriente nominal del motor Sobrecarga de 150% por 30 segundos
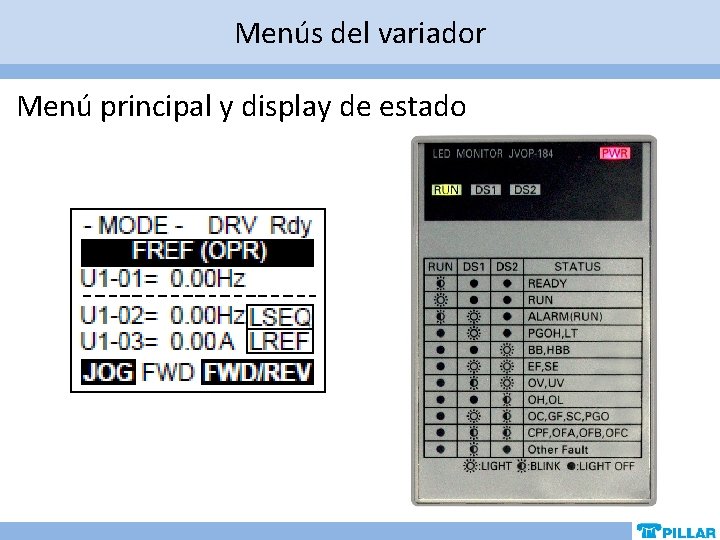
Menús del variador Menú principal y display de estado
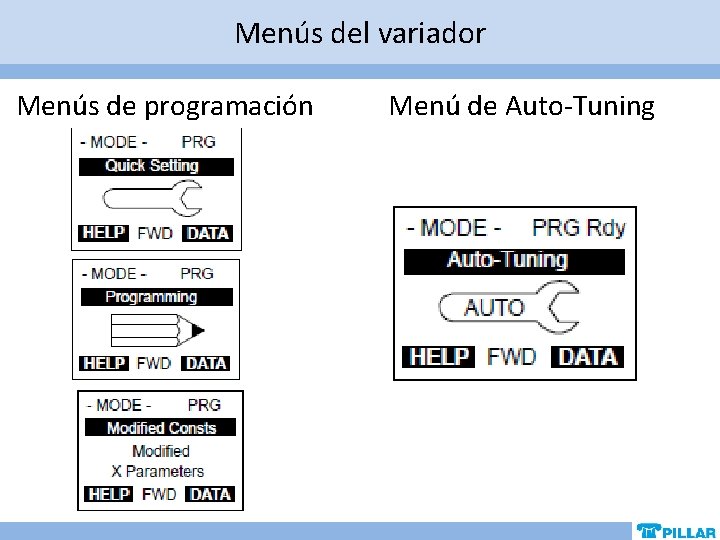
Menús del variador Menús de programación Menú de Auto-Tuning
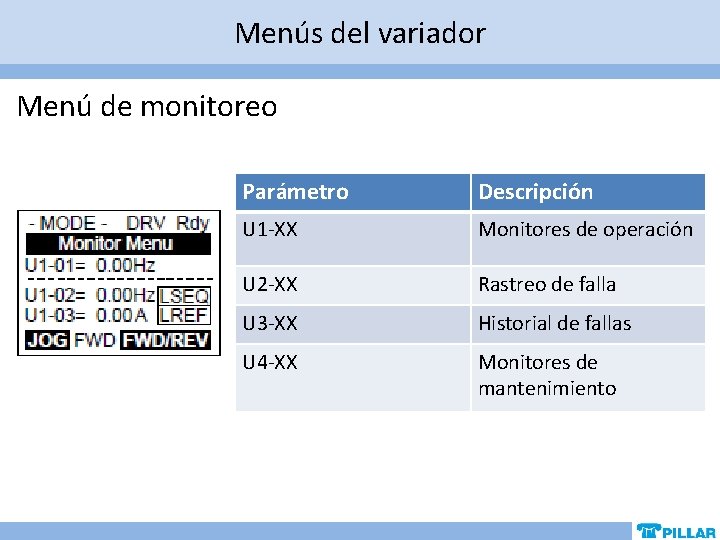
Menús del variador Menú de monitoreo Parámetro Descripción U 1 -XX Monitores de operación U 2 -XX Rastreo de falla U 3 -XX Historial de fallas U 4 -XX Monitores de mantenimiento
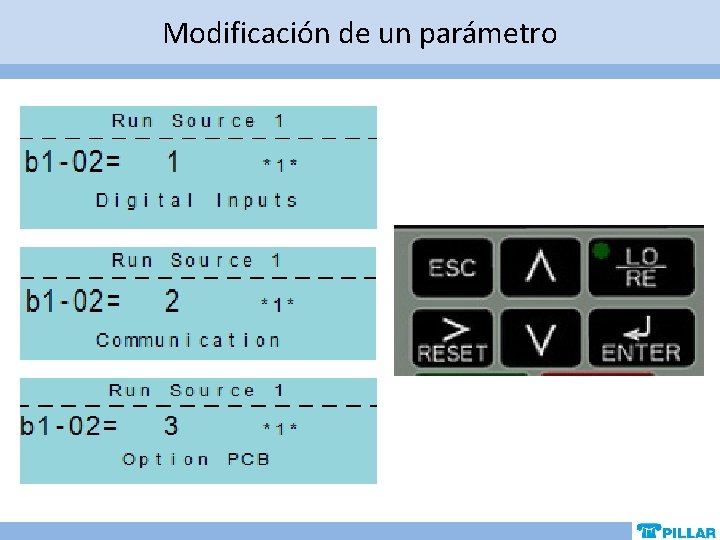
Modificación de un parámetro
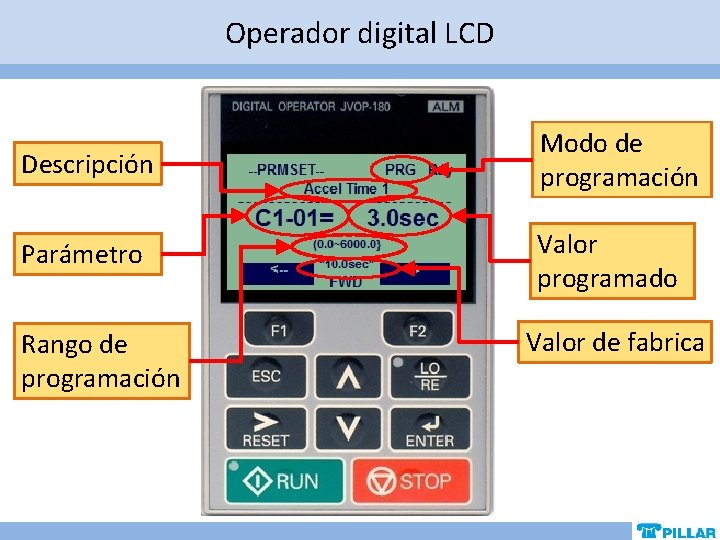
Operador digital LCD Descripción Modo de programación Parámetro Valor programado Rango de programación Valor de fabrica
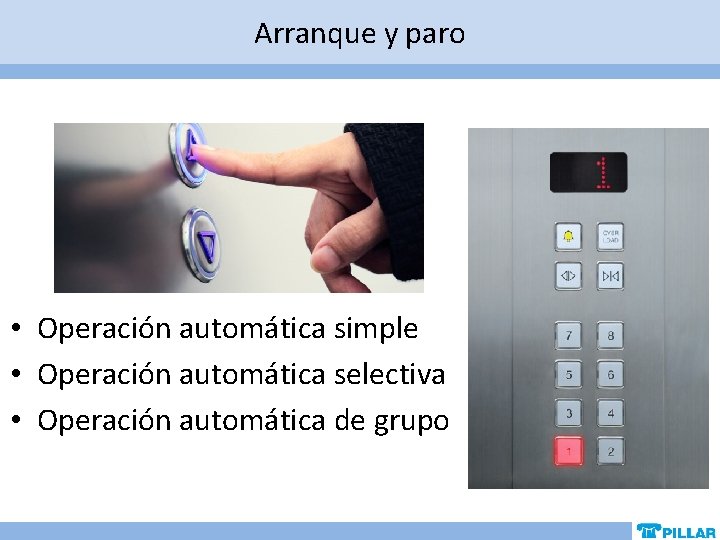
Arranque y paro • Operación automática simple • Operación automática selectiva • Operación automática de grupo
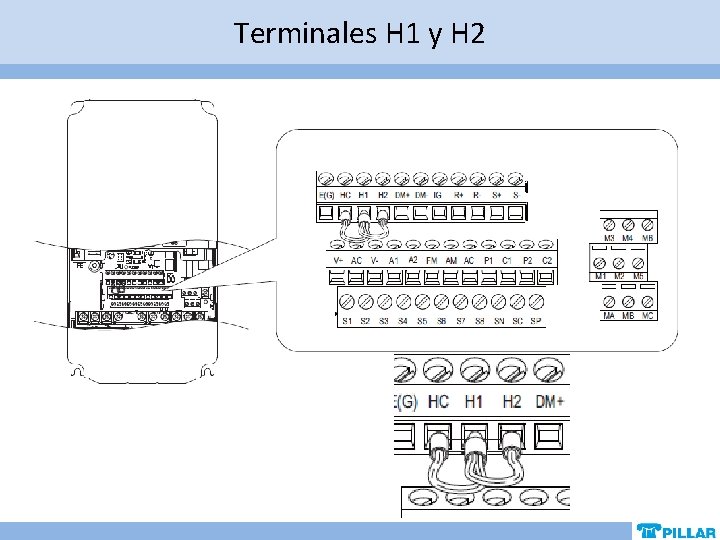
Arranque Para que el elevador arranque se deben cumplir las siguientes condiciones: Debe haber una señal de subida o bajada. Debe haber una referencia de velocidad mayor a cero. Las terminales H 1 y H 2 deben estar cerradas. Si una terminal esta programada para bloquear al equipo, esta terminal no debe estar bloqueando al equipo. • Si una terminal esta programada como retroalimentación de un contactor de salida, el contactor de salida debe estar cerrado. • •
Paro El elevador se detendrá bajo cualquiera de las siguientes condiciones: • La señal de subida o bajada es removida. • El parámetro d 1 -18 esta en “ 1” ó “ 2” y la señal de subida o bajada o de nivelado (H 1 -XX=53) es removida. • El parámetro d 1 -18 esta en “ 3” y todas las señales de velocidad son removidas. • Ocurre una falla. • Las terminales de seguridad (H 1 y H 2) se abren o una entrada de bloqueo se activa.
Terminales H 1 y H 2
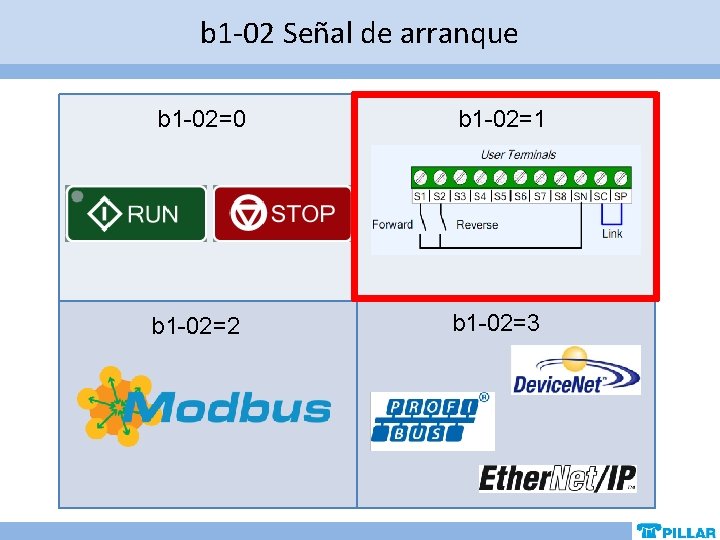
b 1 -02 Señal de arranque b 1 -02=0 b 1 -02=1 b 1 -02=2 b 1 -02=3
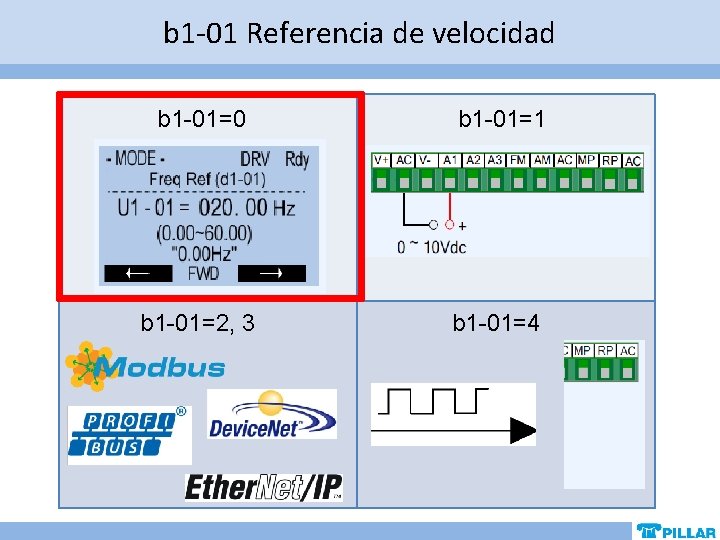
b 1 -01 Referencia de velocidad b 1 -01=0 b 1 -01=1 b 1 -01=2, 3 b 1 -01=4
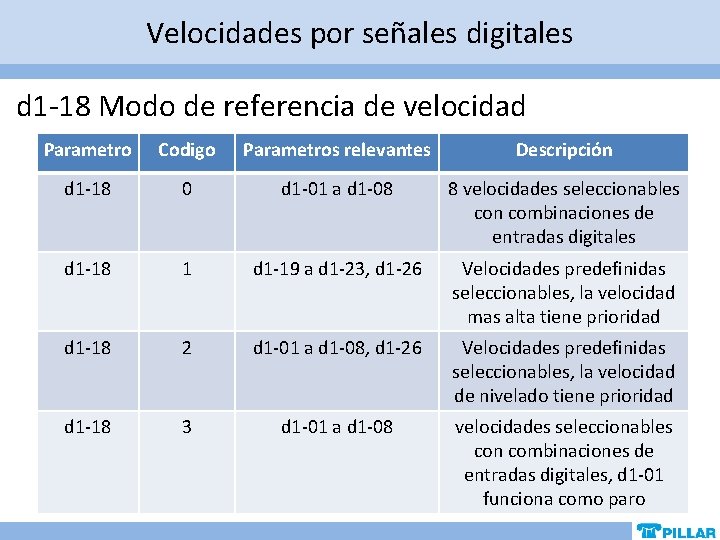
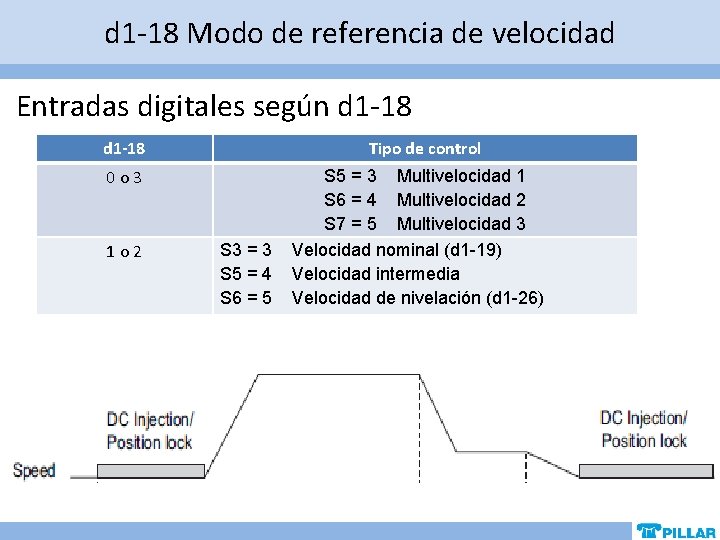
Velocidades por señales digitales d 1 -18 Modo de referencia de velocidad Parametro Codigo Parametros relevantes Descripción d 1 -18 0 d 1 -01 a d 1 -08 8 velocidades seleccionables con combinaciones de entradas digitales d 1 -18 1 d 1 -19 a d 1 -23, d 1 -26 Velocidades predefinidas seleccionables, la velocidad mas alta tiene prioridad d 1 -18 2 d 1 -01 a d 1 -08, d 1 -26 Velocidades predefinidas seleccionables, la velocidad de nivelado tiene prioridad d 1 -18 3 d 1 -01 a d 1 -08 velocidades seleccionables con combinaciones de entradas digitales, d 1 -01 funciona como paro
d 1 -18 Modo de referencia de velocidad Entradas digitales según d 1 -18 Tipo de control 0 o 3 1 o 2 S 3 = 3 S 5 = 4 S 6 = 5 S 5 = 3 Multivelocidad 1 S 6 = 4 Multivelocidad 2 S 7 = 5 Multivelocidad 3 Velocidad nominal (d 1 -19) Velocidad intermedia Velocidad de nivelación (d 1 -26)
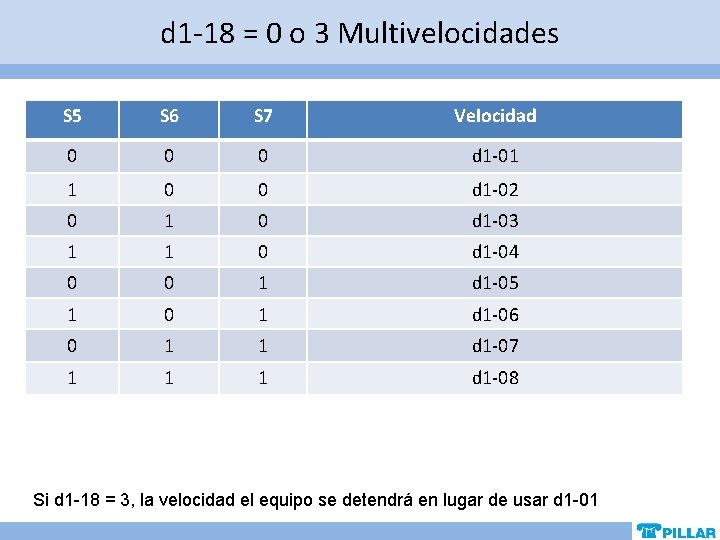
d 1 -18 = 0 o 3 Multivelocidades S 5 S 6 S 7 Velocidad 0 0 0 d 1 -01 1 0 0 d 1 -02 0 1 0 d 1 -03 1 1 0 d 1 -04 0 0 1 d 1 -05 1 0 1 d 1 -06 0 1 1 d 1 -07 1 1 1 d 1 -08 Si d 1 -18 = 3, la velocidad el equipo se detendrá en lugar de usar d 1 -01
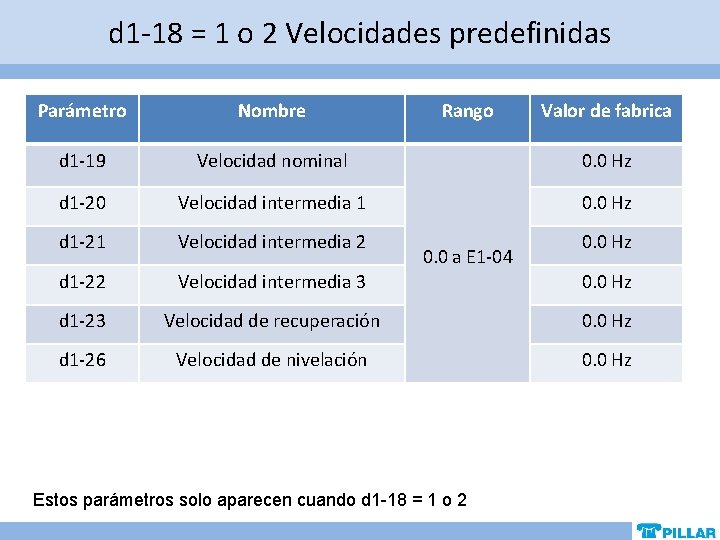
d 1 -18 = 1 o 2 Velocidades predefinidas Parámetro Nombre Rango d 1 -19 Velocidad nominal 0. 0 Hz d 1 -20 Velocidad intermedia 1 0. 0 Hz d 1 -21 Velocidad intermedia 2 d 1 -22 Velocidad intermedia 3 0. 0 Hz d 1 -23 Velocidad de recuperación 0. 0 Hz d 1 -26 Velocidad de nivelación 0. 0 Hz 0. 0 a E 1 -04 Estos parámetros solo aparecen cuando d 1 -18 = 1 o 2 Valor de fabrica 0. 0 Hz
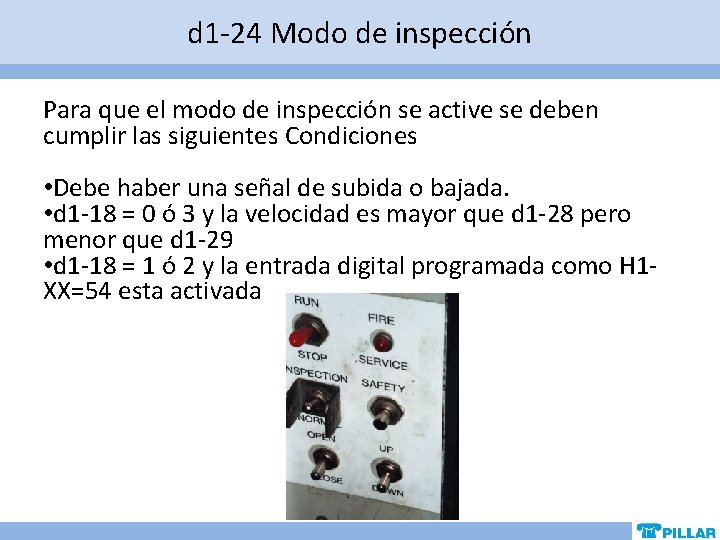
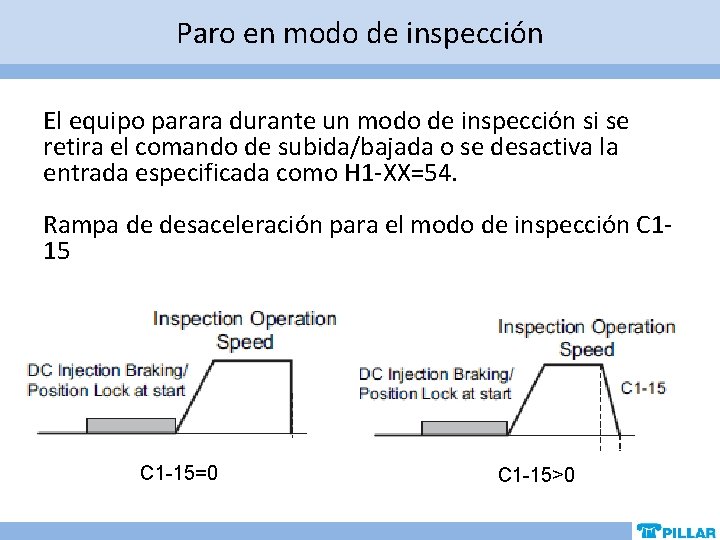
d 1 -24 Modo de inspección Para que el modo de inspección se active se deben cumplir las siguientes Condiciones • Debe haber una señal de subida o bajada. • d 1 -18 = 0 ó 3 y la velocidad es mayor que d 1 -28 pero menor que d 1 -29 • d 1 -18 = 1 ó 2 y la entrada digital programada como H 1 XX=54 esta activada
Paro en modo de inspección El equipo parara durante un modo de inspección si se retira el comando de subida/bajada o se desactiva la entrada especificada como H 1 -XX=54. Rampa de desaceleración para el modo de inspección C 115 C 1 -15=0 C 1 -15>0
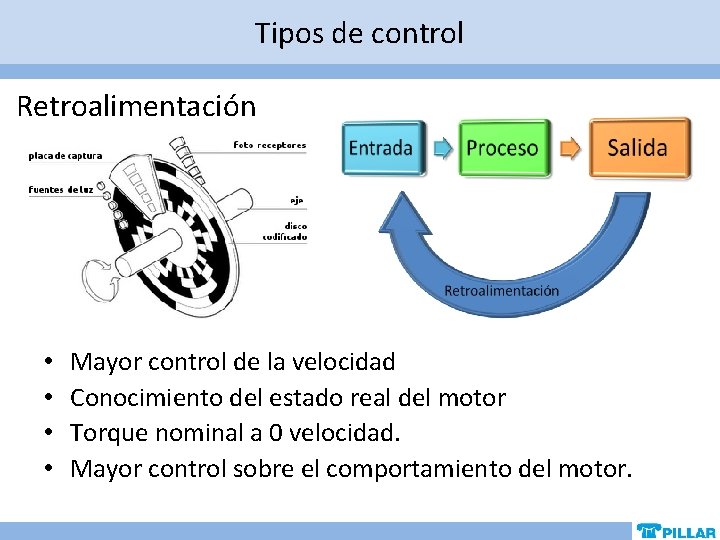
Tipos de control Retroalimentación • • Mayor control de la velocidad Conocimiento del estado real del motor Torque nominal a 0 velocidad. Mayor control sobre el comportamiento del motor.
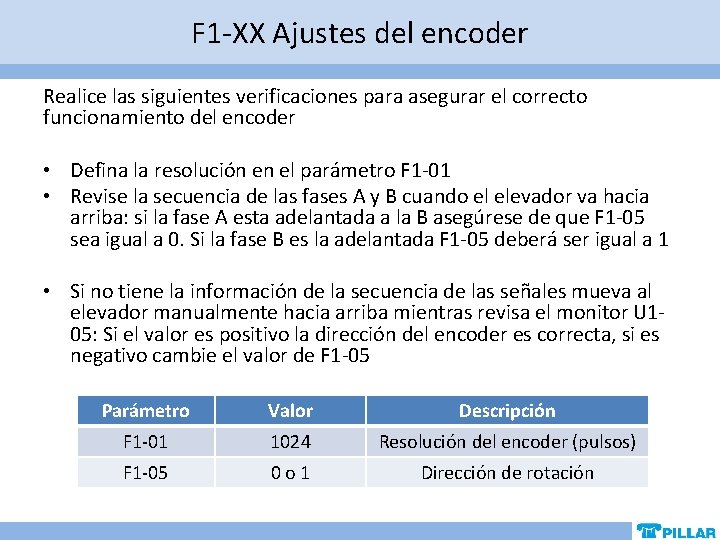
F 1 -XX Ajustes del encoder Realice las siguientes verificaciones para asegurar el correcto funcionamiento del encoder • Defina la resolución en el parámetro F 1 -01 • Revise la secuencia de las fases A y B cuando el elevador va hacia arriba: si la fase A esta adelantada a la B asegúrese de que F 1 -05 sea igual a 0. Si la fase B es la adelantada F 1 -05 deberá ser igual a 1 • Si no tiene la información de la secuencia de las señales mueva al elevador manualmente hacia arriba mientras revisa el monitor U 105: Si el valor es positivo la dirección del encoder es correcta, si es negativo cambie el valor de F 1 -05 Parámetro Valor Descripción F 1 -01 1024 Resolución del encoder (pulsos) F 1 -05 0 o 1 Dirección de rotación
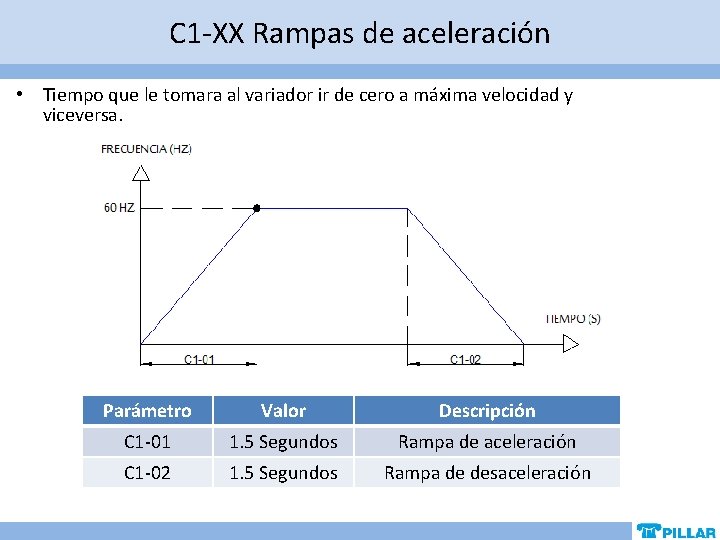
C 1 -XX Rampas de aceleración • Tiempo que le tomara al variador ir de cero a máxima velocidad y viceversa. Parámetro Valor Descripción C 1 -01 1. 5 Segundos Rampa de aceleración C 1 -02 1. 5 Segundos Rampa de desaceleración
C 1 -10 Resolución de rampas Resolución de frenado. Ejemplo: Un elevador de 1 m/s se mueve 10 cm en 0. 1 segundos de frenado. Parámetro Valor Resolución C 1 -10 0 0. 01 segundos C 1 -10 1 0. 1 segundos
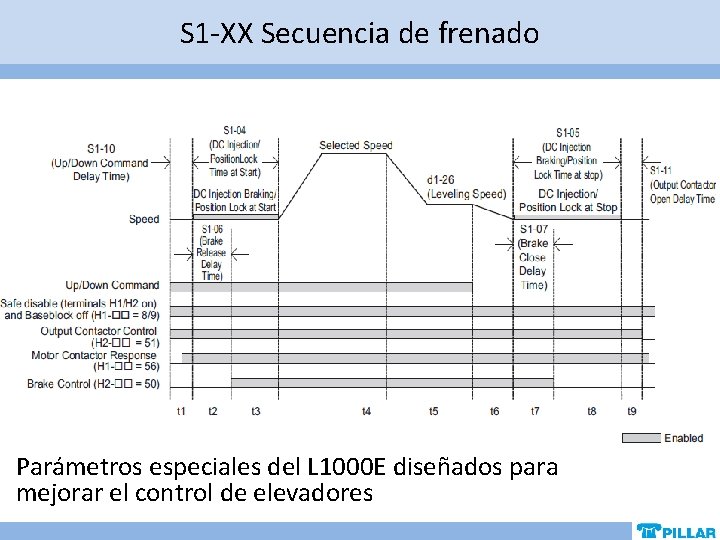
S 1 -XX Secuencia de frenado Parámetros especiales del L 1000 E diseñados para mejorar el control de elevadores
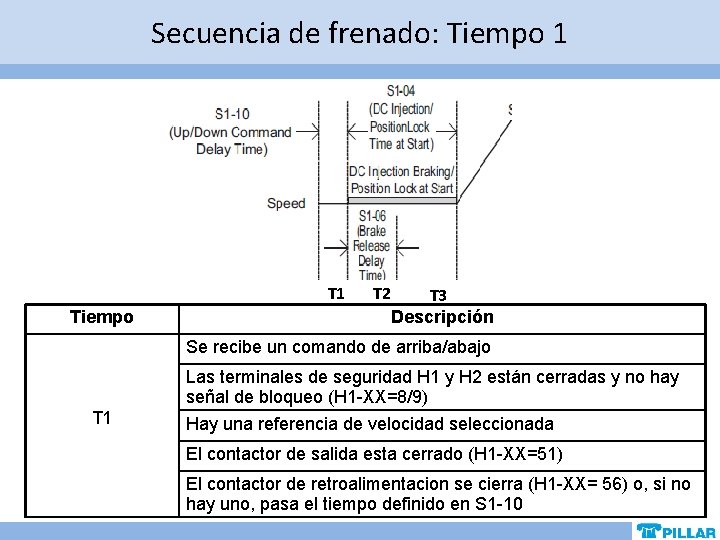
Secuencia de frenado: Tiempo 1 Tiempo T 2 T 3 Descripción Se recibe un comando de arriba/abajo Las terminales de seguridad H 1 y H 2 están cerradas y no hay señal de bloqueo (H 1 -XX=8/9) T 1 Hay una referencia de velocidad seleccionada El contactor de salida esta cerrado (H 1 -XX=51) El contactor de retroalimentacion se cierra (H 1 -XX= 56) o, si no hay uno, pasa el tiempo definido en S 1 -10
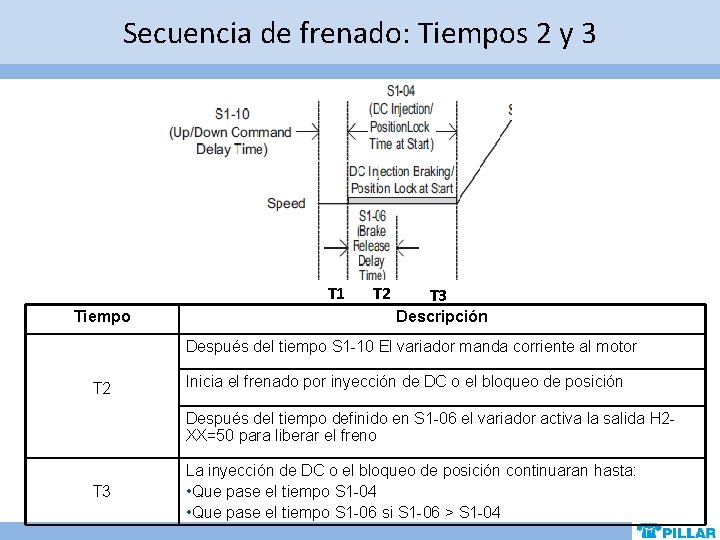
Secuencia de frenado: Tiempos 2 y 3 T 1 Tiempo T 2 T 3 Descripción Después del tiempo S 1 -10 El variador manda corriente al motor T 2 Inicia el frenado por inyección de DC o el bloqueo de posición Después del tiempo definido en S 1 -06 el variador activa la salida H 2 XX=50 para liberar el freno T 3 La inyección de DC o el bloqueo de posición continuaran hasta: • Que pase el tiempo S 1 -04 • Que pase el tiempo S 1 -06 si S 1 -06 > S 1 -04
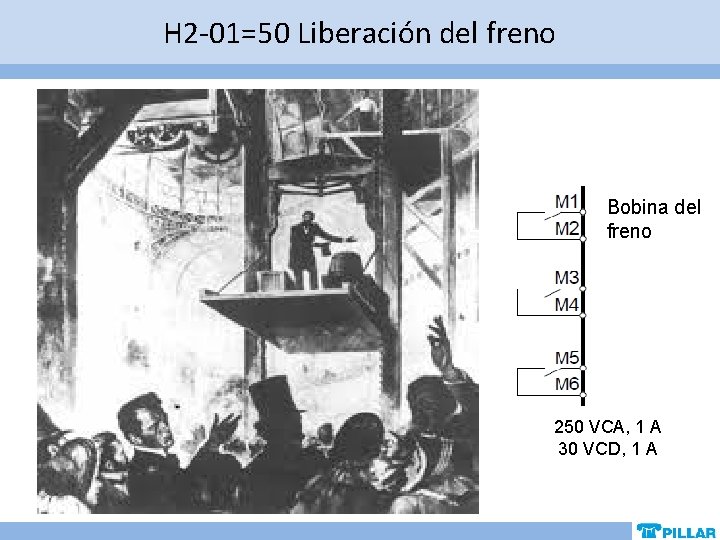
H 2 -01=50 Liberación del freno Bobina del freno 250 VCA, 1 A 30 VCD, 1 A
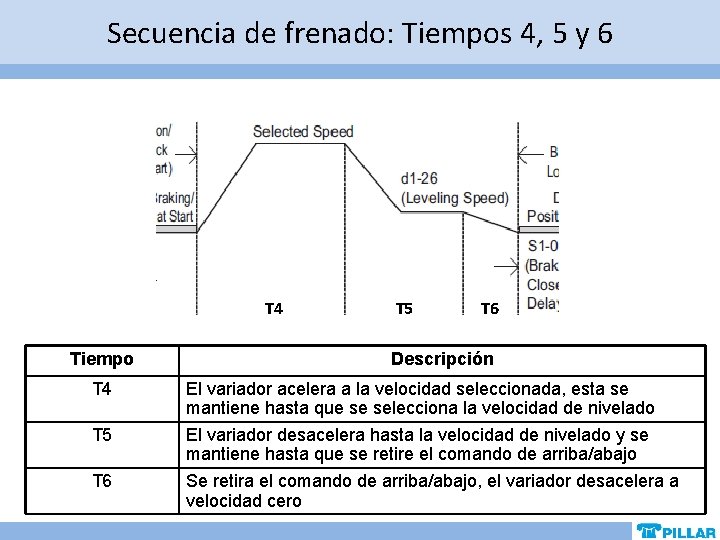
Secuencia de frenado: Tiempos 4, 5 y 6 T 4 Tiempo T 4 T 5 T 6 Descripción El variador acelera a la velocidad seleccionada, esta se mantiene hasta que se selecciona la velocidad de nivelado El variador desacelera hasta la velocidad de nivelado y se mantiene hasta que se retire el comando de arriba/abajo Se retira el comando de arriba/abajo, el variador desacelera a velocidad cero
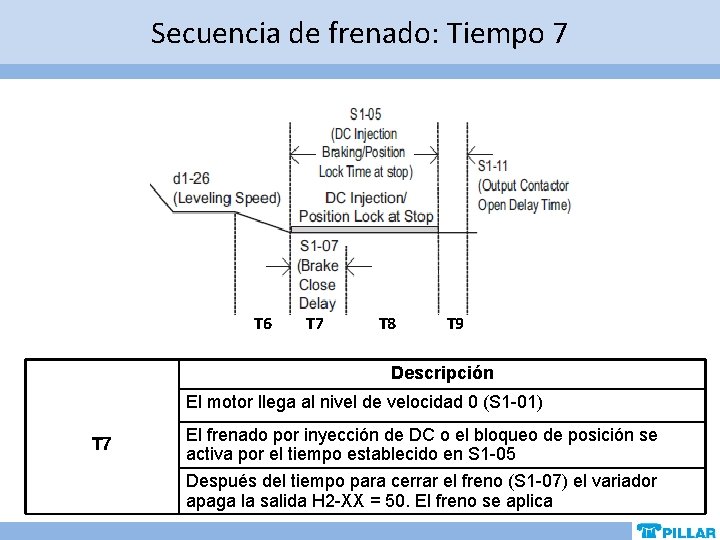
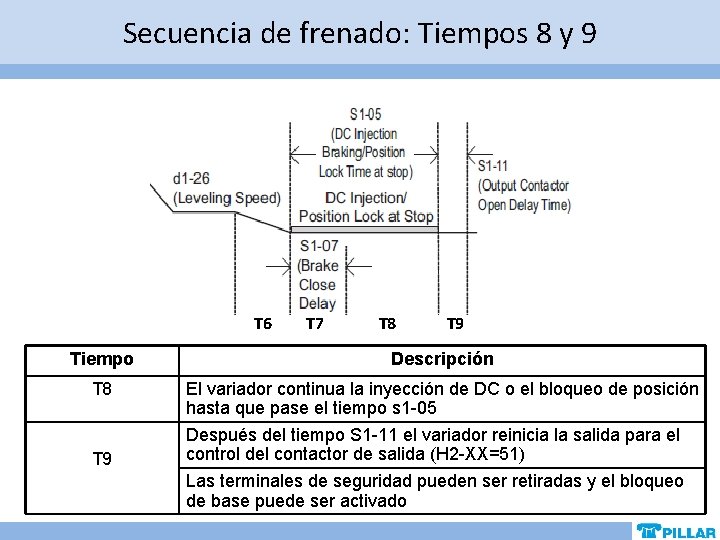
Secuencia de frenado: Tiempo 7 T 6 T 7 T 8 T 9 Descripción El motor llega al nivel de velocidad 0 (S 1 -01) T 7 El frenado por inyección de DC o el bloqueo de posición se activa por el tiempo establecido en S 1 -05 Después del tiempo para cerrar el freno (S 1 -07) el variador apaga la salida H 2 -XX = 50. El freno se aplica
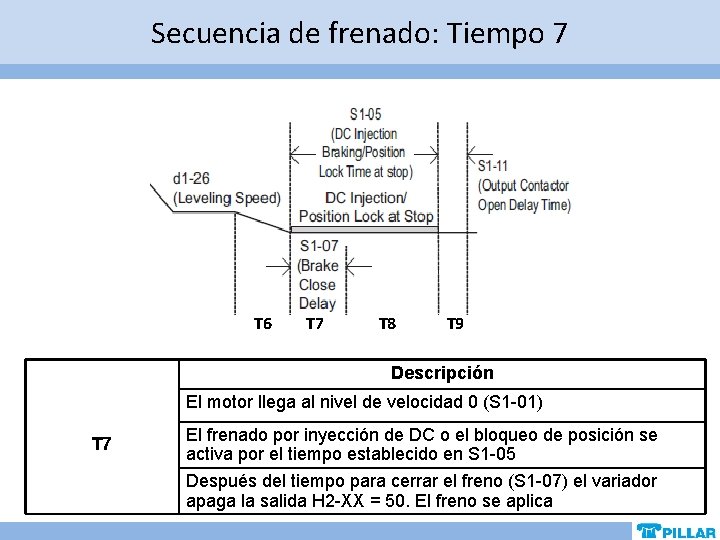
Secuencia de frenado: Tiempo 7 T 6 T 7 T 8 T 9 Descripción El motor llega al nivel de velocidad 0 (S 1 -01) T 7 El frenado por inyección de DC o el bloqueo de posición se activa por el tiempo establecido en S 1 -05 Después del tiempo para cerrar el freno (S 1 -07) el variador apaga la salida H 2 -XX = 50. El freno se aplica
Secuencia de frenado: Tiempos 8 y 9 T 6 T 7 T 8 T 9 Tiempo Descripción T 8 El variador continua la inyección de DC o el bloqueo de posición hasta que pase el tiempo s 1 -05 Después del tiempo S 1 -11 el variador reinicia la salida para el control del contactor de salida (H 2 -XX=51) Las terminales de seguridad pueden ser retiradas y el bloqueo de base puede ser activado T 9
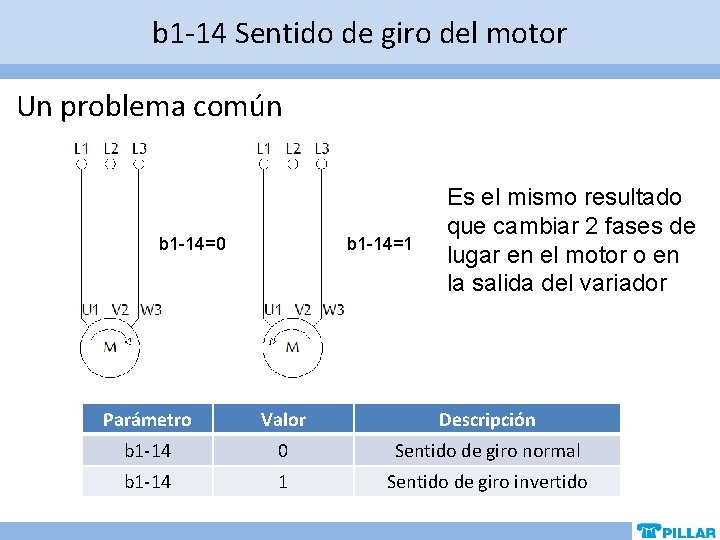
b 1 -14 Sentido de giro del motor Un problema común b 1 -14=0 b 1 -14=1 Es el mismo resultado que cambiar 2 fases de lugar en el motor o en la salida del variador Parámetro Valor Descripción b 1 -14 0 Sentido de giro normal b 1 -14 1 Sentido de giro invertido
Solución a problemas de confort • • Auto-Tuning Ajustes a la secuencia de frenado Ajustes de aceleración y desaceleración Control de velocidad (CLV y CLV/PM)
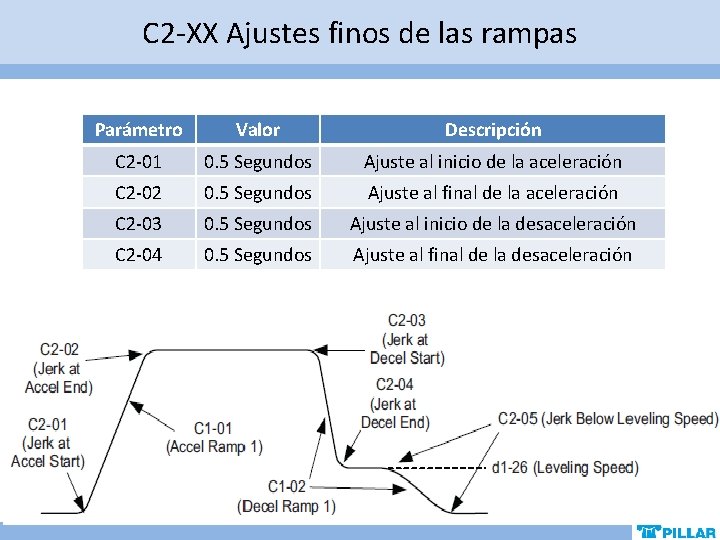
C 2 -XX Ajustes finos de las rampas Parámetro Valor Descripción C 2 -01 0. 5 Segundos Ajuste al inicio de la aceleración C 2 -02 0. 5 Segundos Ajuste al final de la aceleración C 2 -03 0. 5 Segundos Ajuste al inicio de la desaceleración C 2 -04 0. 5 Segundos Ajuste al final de la desaceleración
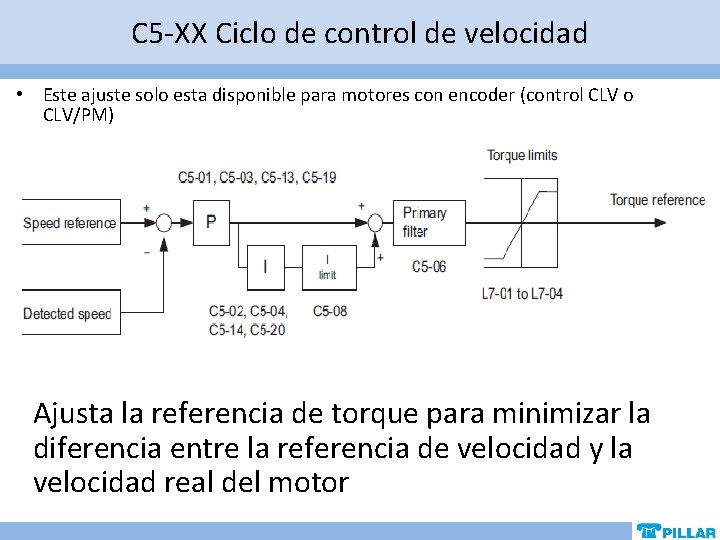
C 5 -XX Ciclo de control de velocidad • Este ajuste solo esta disponible para motores con encoder (control CLV o CLV/PM) Ajusta la referencia de torque para minimizar la diferencia entre la referencia de velocidad y la velocidad real del motor
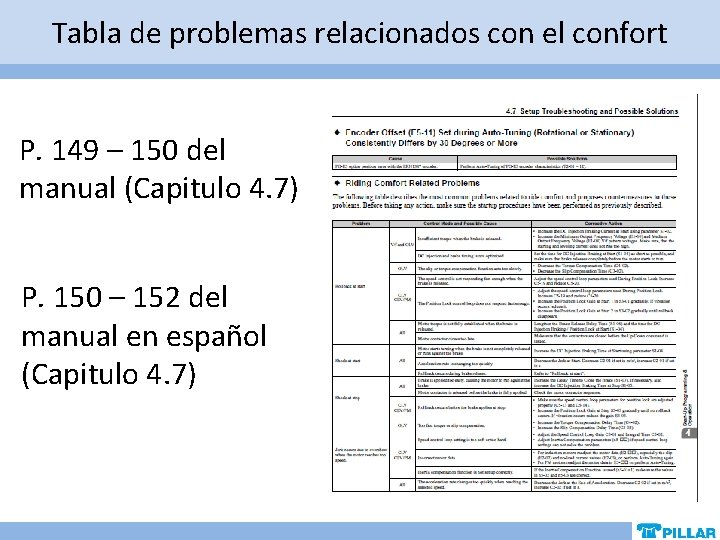
Tabla de problemas relacionados con el confort P. 149 – 150 del manual (Capitulo 4. 7) P. 150 – 152 del manual en español (Capitulo 4. 7)
Situaciones de emergencia • Paro de emergencia • Operación de rescate
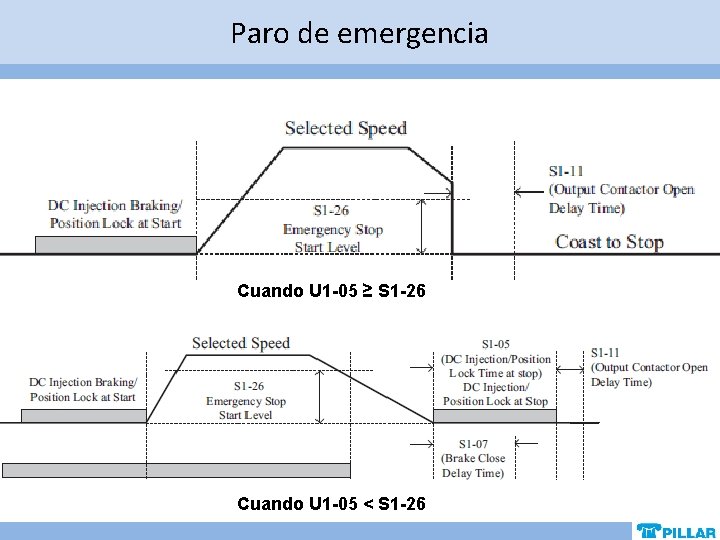
Paro de emergencia El modo de paro de emergencia se activa si se cumplen todas las siguientes condiciones: • • El parámetro b 1 -03 = 4 El parámetro d 1 -18 = 0 o 3 El parámetro b 1 -01 = 1 Se retira la señal de subir / bajar y la velocidad del motor (U 1 -05) es mayor que S 1 -26 (nivel de emergencia)
Paro de emergencia Cuando U 1 -05 ≥ S 1 -26 Cuando U 1 -05 ˂ S 1 -26
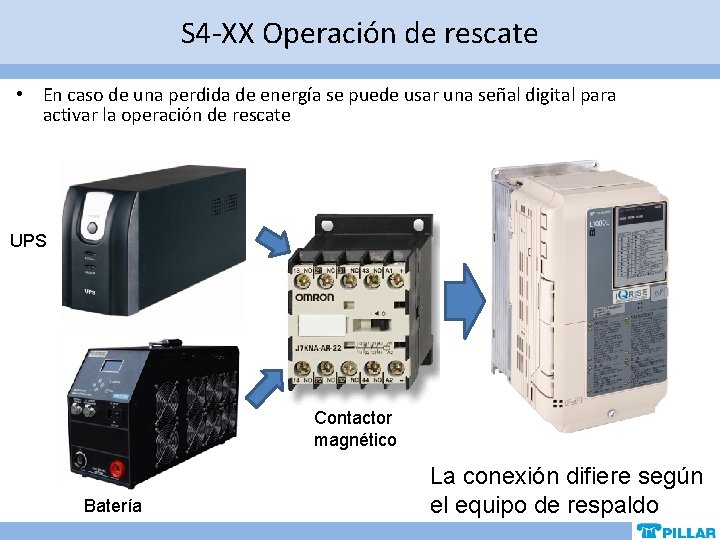
S 4 -XX Operación de rescate • En caso de una perdida de energía se puede usar una señal digital para activar la operación de rescate UPS Contactor magnético Batería La conexión difiere según el equipo de respaldo
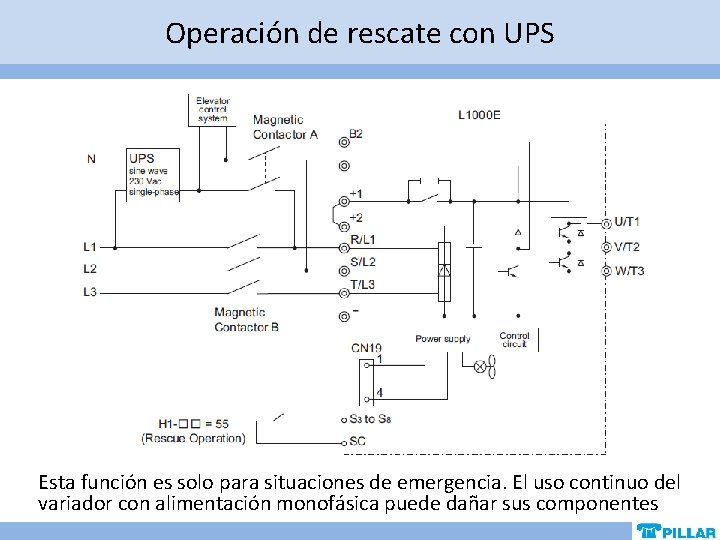
Operación de rescate con UPS Esta función es solo para situaciones de emergencia. El uso continuo del variador con alimentación monofásica puede dañar sus componentes
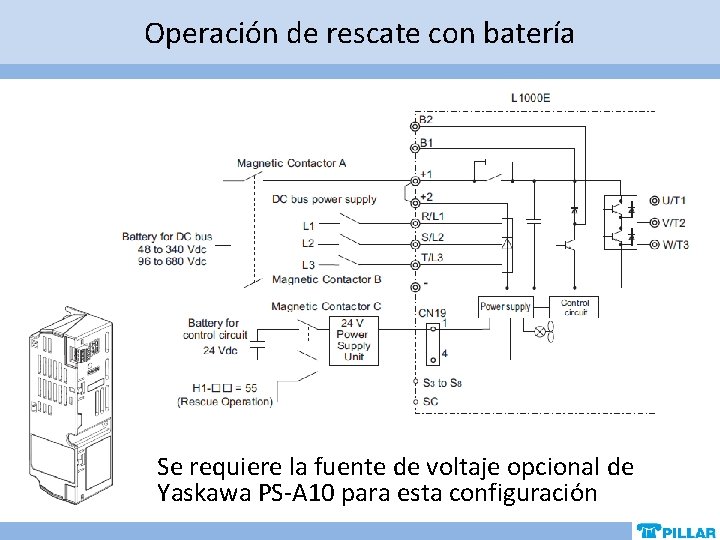
Operación de rescate con batería Se requiere la fuente de voltaje opcional de Yaskawa PS-A 10 para esta configuración
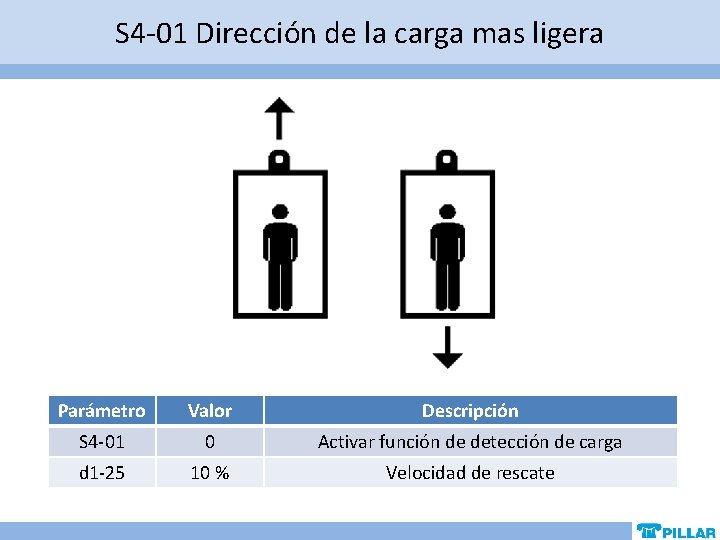
S 4 -01 Dirección de la carga mas ligera Parámetro Valor Descripción S 4 -01 0 Activar función de detección de carga d 1 -25 10 % Velocidad de rescate
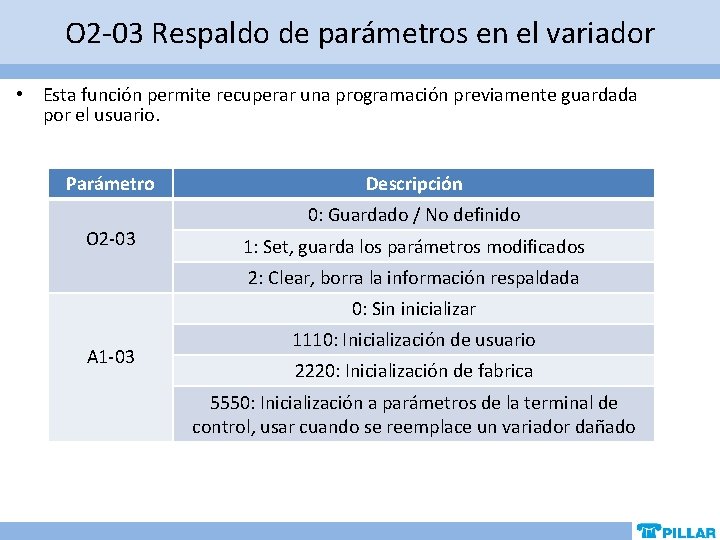
O 2 -03 Respaldo de parámetros en el variador • Esta función permite recuperar una programación previamente guardada por el usuario. Parámetro O 2 -03 Descripción 0: Guardado / No definido 1: Set, guarda los parámetros modificados 2: Clear, borra la información respaldada 0: Sin inicializar A 1 -03 1110: Inicialización de usuario 2220: Inicialización de fabrica 5550: Inicialización a parámetros de la terminal de control, usar cuando se reemplace un variador dañado
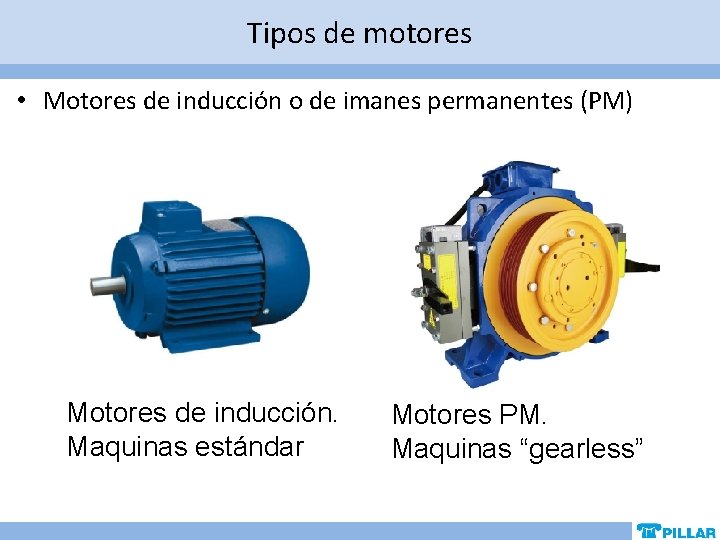
Tipos de motores • Motores de inducción o de imanes permanentes (PM) Motores de inducción. Maquinas estándar Motores PM. Maquinas “gearless”
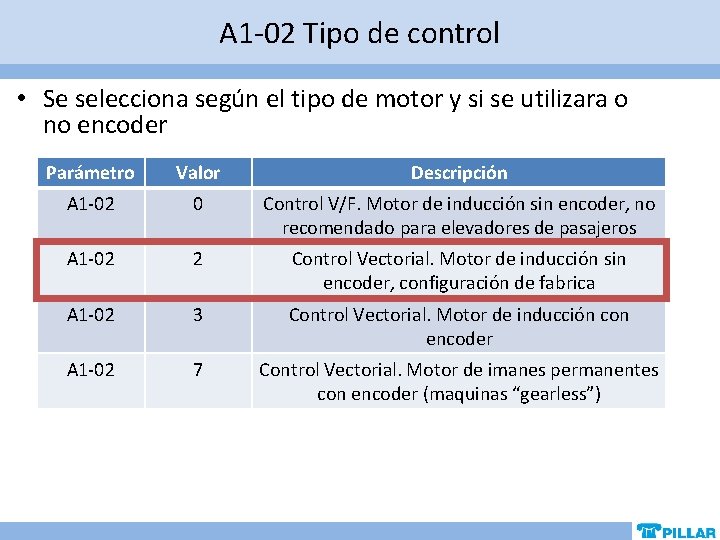
A 1 -02 Tipo de control • Se selecciona según el tipo de motor y si se utilizara o no encoder Parámetro Valor Descripción A 1 -02 0 Control V/F. Motor de inducción sin encoder, no recomendado para elevadores de pasajeros A 1 -02 2 Control Vectorial. Motor de inducción sin encoder, configuración de fabrica A 1 -02 3 Control Vectorial. Motor de inducción con encoder A 1 -02 7 Control Vectorial. Motor de imanes permanentes con encoder (maquinas “gearless”)
Auto-Tuning Metas del Auto-Tuning • Calcula parámetros específicos del motor • Optimiza la relación de torque entregado por ampere de corriente • Mejora el ahorro de energía • Mejora las funciones que requieran hacer cálculos sobre el motor • Puede ayudar a diagnosticar problemas con la conexión del motor
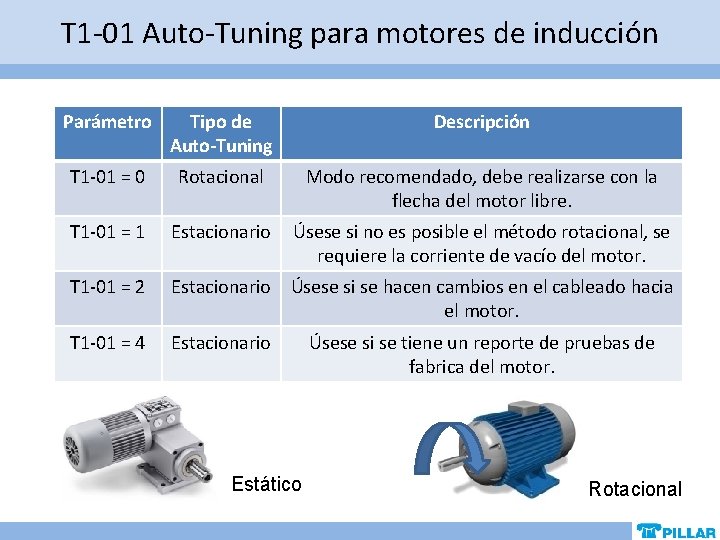
T 1 -01 Auto-Tuning para motores de inducción Parámetro Tipo de Auto-Tuning Descripción T 1 -01 = 0 Rotacional Modo recomendado, debe realizarse con la flecha del motor libre. T 1 -01 = 1 Estacionario Úsese si no es posible el método rotacional, se requiere la corriente de vacío del motor. T 1 -01 = 2 Estacionario Úsese si se hacen cambios en el cableado hacia el motor. T 1 -01 = 4 Estacionario Estático Úsese si se tiene un reporte de pruebas de fabrica del motor. Rotacional
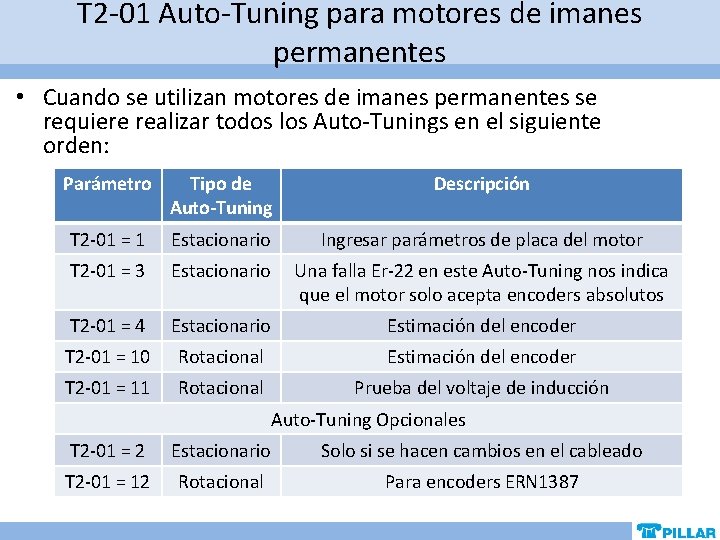
T 2 -01 Auto-Tuning para motores de imanes permanentes • Cuando se utilizan motores de imanes permanentes se requiere realizar todos los Auto-Tunings en el siguiente orden: Parámetro Tipo de Auto-Tuning Descripción T 2 -01 = 1 Estacionario Ingresar parámetros de placa del motor T 2 -01 = 3 Estacionario Una falla Er-22 en este Auto-Tuning nos indica que el motor solo acepta encoders absolutos T 2 -01 = 4 Estacionario Estimación del encoder T 2 -01 = 10 Rotacional Estimación del encoder T 2 -01 = 11 Rotacional Prueba del voltaje de inducción Auto-Tuning Opcionales T 2 -01 = 2 Estacionario Solo si se hacen cambios en el cableado T 2 -01 = 12 Rotacional Para encoders ERN 1387
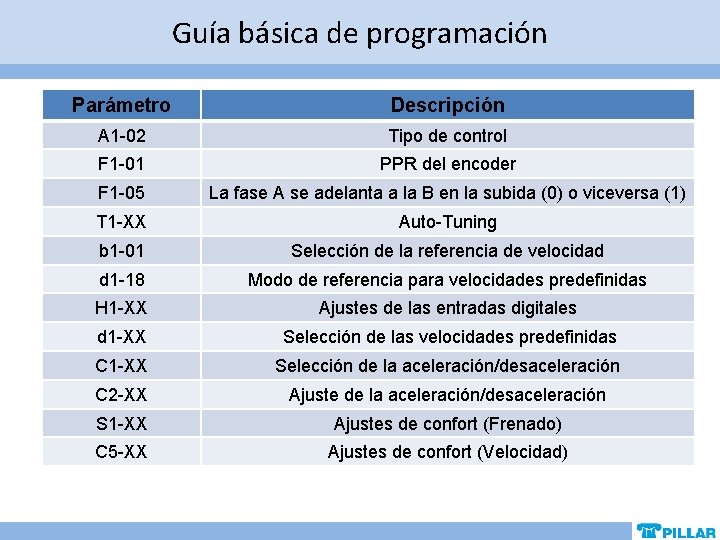
Guía básica de programación Parámetro Descripción A 1 -02 Tipo de control F 1 -01 PPR del encoder F 1 -05 La fase A se adelanta a la B en la subida (0) o viceversa (1) T 1 -XX Auto-Tuning b 1 -01 Selección de la referencia de velocidad d 1 -18 Modo de referencia para velocidades predefinidas H 1 -XX Ajustes de las entradas digitales d 1 -XX Selección de las velocidades predefinidas C 1 -XX Selección de la aceleración/desaceleración C 2 -XX Ajuste de la aceleración/desaceleración S 1 -XX Ajustes de confort (Frenado) C 5 -XX Ajustes de confort (Velocidad)
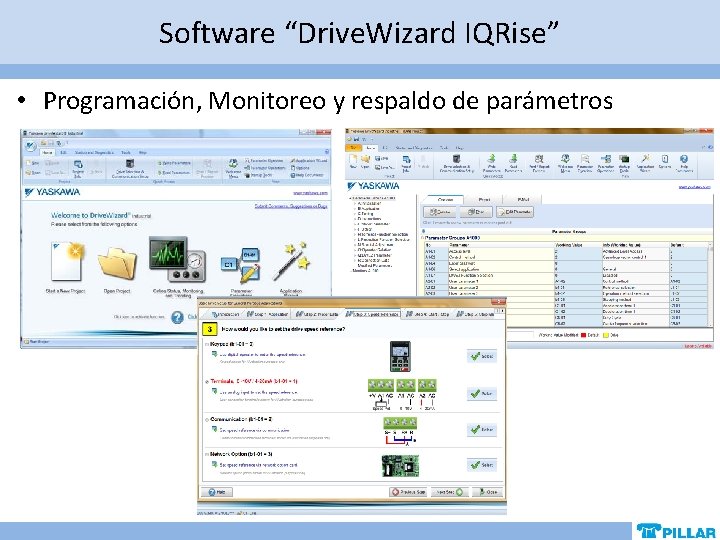
Software “Drive. Wizard IQRise” • Programación, Monitoreo y respaldo de parámetros
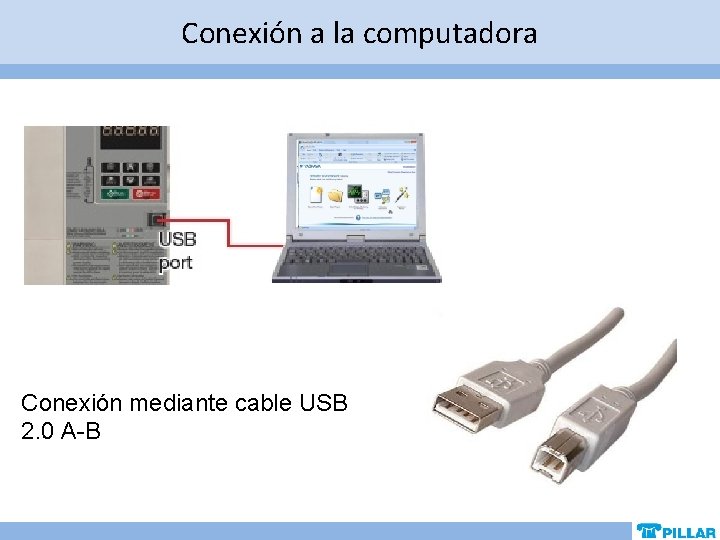
Conexión a la computadora Conexión mediante cable USB 2. 0 A-B
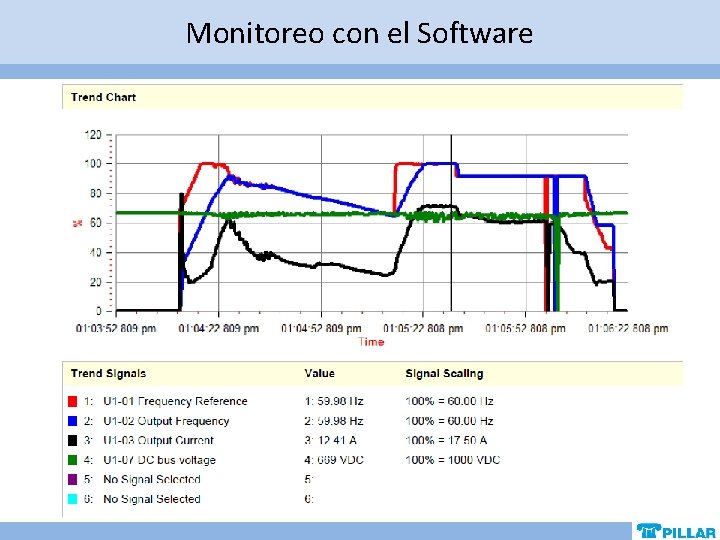
Monitoreo con el Software
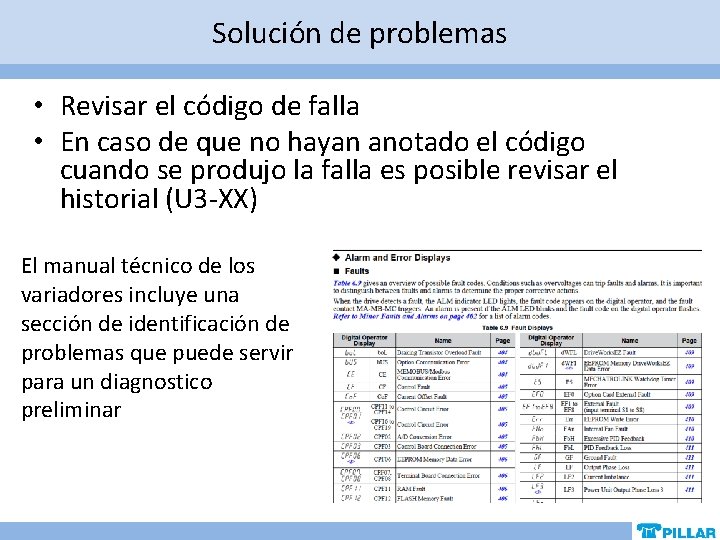
Solución de problemas • Revisar el código de falla • En caso de que no hayan anotado el código cuando se produjo la falla es posible revisar el historial (U 3 -XX) El manual técnico de los variadores incluye una sección de identificación de problemas que puede servir para un diagnostico preliminar
Hemos terminado con el curso de programación ¡Gracias por asistir!