
Problemas de Mecnica de Medios Continuos TEMA 2
Problemas de Mecánica de Medios Continuos TEMA 2 DESCRIPCIÓN DE LA DEFORMACIÓN X. Oliver, C. Agelet - Mecánica de Medios Continuos ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH)
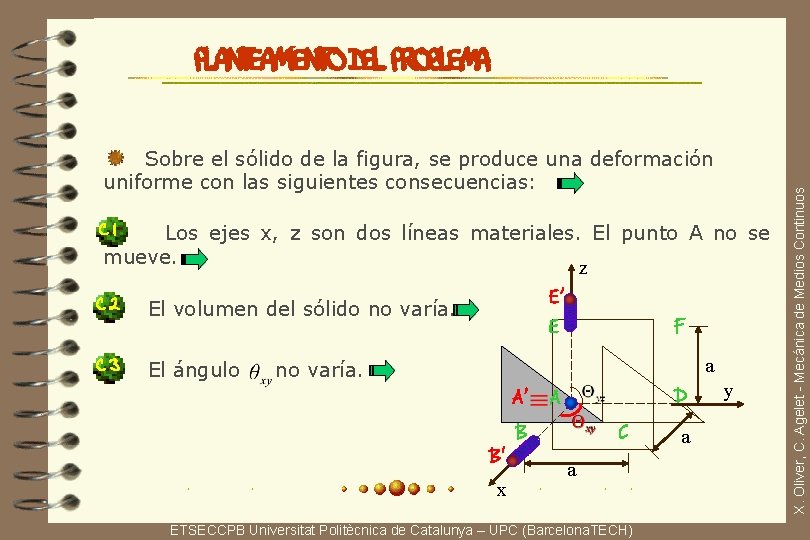
Sobre el sólido de la figura, se produce una deformación uniforme con las siguientes consecuencias: Los ejes x, z son dos líneas materiales. El punto A no se mueve. z E’ C 2 El volumen del sólido no varía. E F C 1 C 3 El ángulo a no varía. A’ B‘ x D A B C a ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a y X. Oliver, C. Agelet - Mecánica de Medios Continuos PLANTEAMIENTO DEL PROBLEMA
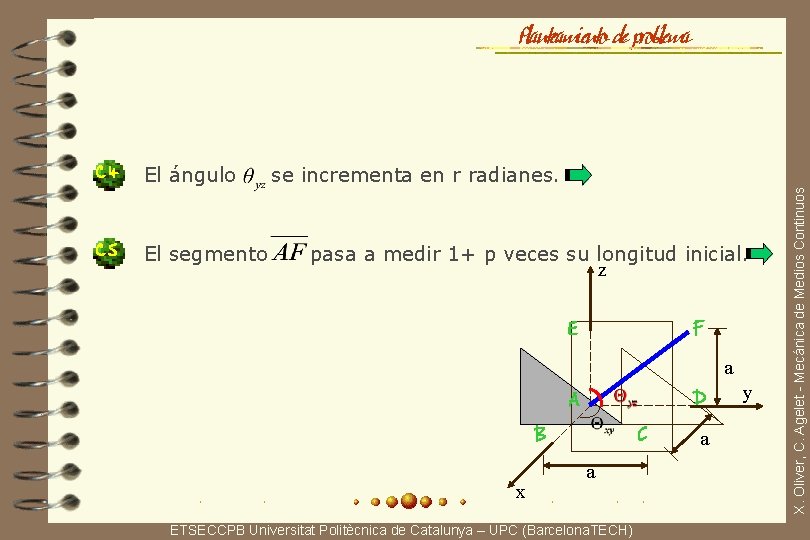
Planteamiento de problema El ángulo C 5 El segmento se incrementa en r radianes. pasa a medir 1+ p veces su longitud inicial. z E F a D A B x C a ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a y X. Oliver, C. Agelet - Mecánica de Medios Continuos C 4
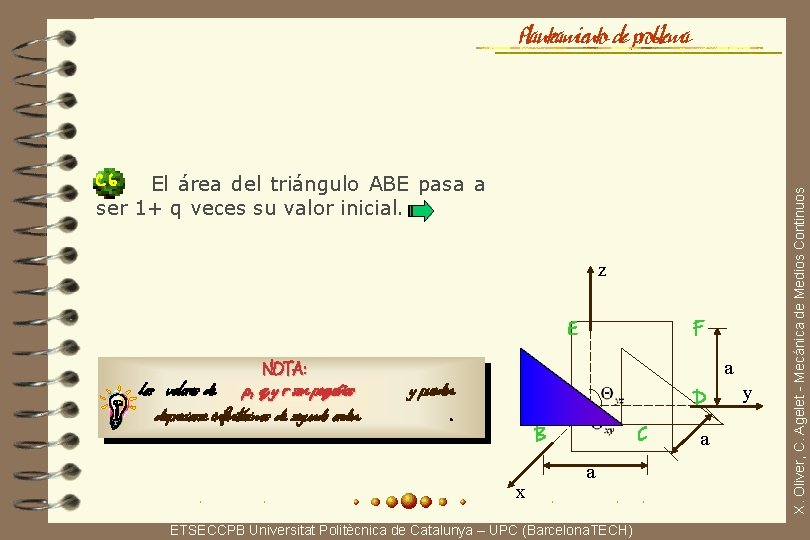
El área del triángulo ABE pasa a ser 1+ q veces su valor inicial. C 6 z E NOTA: Los valores de p, q y r son pequeños despreciarse infinitésimos de segundo orden F a y pueden. D A B x C a ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a y X. Oliver, C. Agelet - Mecánica de Medios Continuos Planteamiento de problema
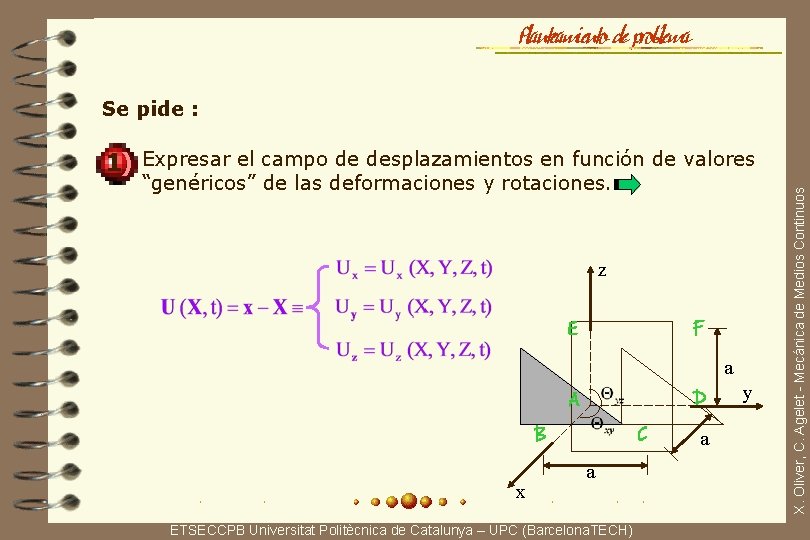
Planteamiento de problema Se pide : “genéricos” de las deformaciones y rotaciones. z E F a D A B x C a ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a y X. Oliver, C. Agelet - Mecánica de Medios Continuos 1) Expresar el campo de desplazamientos en función de valores
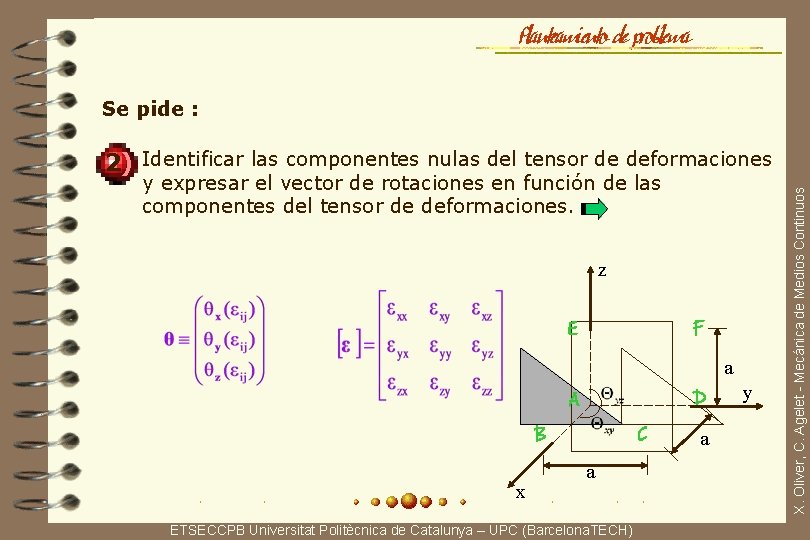
Planteamiento de problema Se pide : y expresar el vector de rotaciones en función de las componentes del tensor de deformaciones. z E F a D A B x C a ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a y X. Oliver, C. Agelet - Mecánica de Medios Continuos 2) Identificar las componentes nulas del tensor de deformaciones
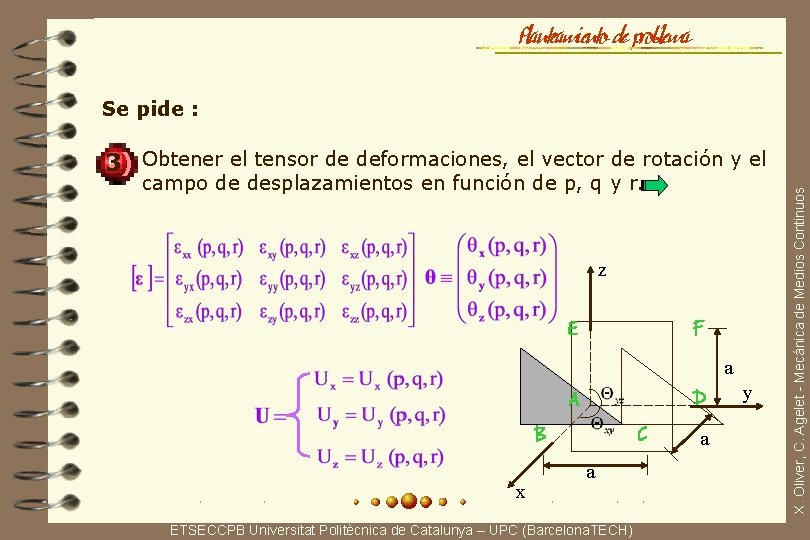
Planteamiento de problema Se pide : campo de desplazamientos en función de p, q y r. z E F a D A B x C a ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a y X. Oliver, C. Agelet - Mecánica de Medios Continuos 3) Obtener el tensor de deformaciones, el vector de rotación y el
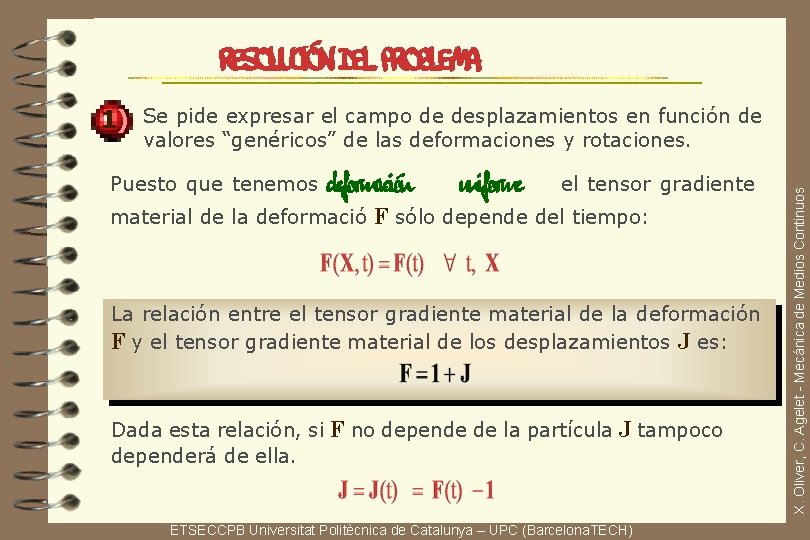
RESOLUCIÓN DEL PROBLEMA 1) Se pide expresar el campo de desplazamientos en función de Puesto que tenemos deformación material de la deformació uniforme el tensor gradiente F sólo depende del tiempo: La relación entre el tensor gradiente material de la deformación F y el tensor gradiente material de los desplazamientos J es: Dada esta relación, si F no depende de la partícula J tampoco dependerá de ella. ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos valores “genéricos” de las deformaciones y rotaciones.
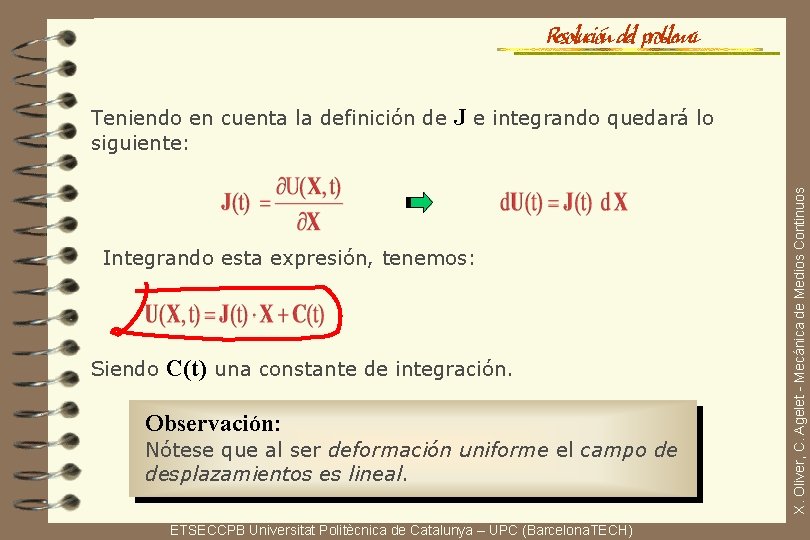
Resolución del problema J e integrando quedará lo Integrando esta expresión, tenemos: Siendo C(t) una constante de integración. Observación: Nótese que al ser deformación uniforme el campo de desplazamientos es lineal. ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Teniendo en cuenta la definición de siguiente:
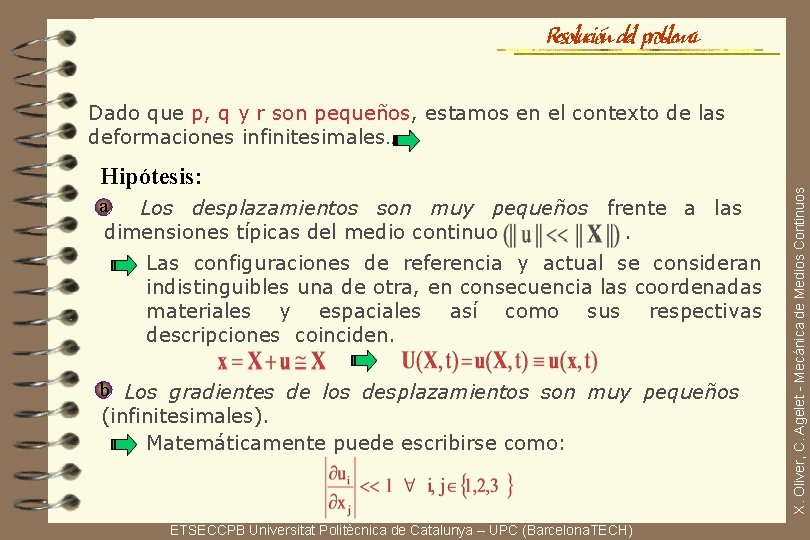
Resolución del problema Hipótesis: a Los desplazamientos son muy pequeños frente a las dimensiones típicas del medio continuo. Las configuraciones de referencia y actual se consideran indistinguibles una de otra, en consecuencia las coordenadas materiales y espaciales así como sus respectivas descripciones coinciden. b Los gradientes de los desplazamientos son muy pequeños (infinitesimales). Matemáticamente puede escribirse como: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Dado que p, q y r son pequeños, estamos en el contexto de las deformaciones infinitesimales…
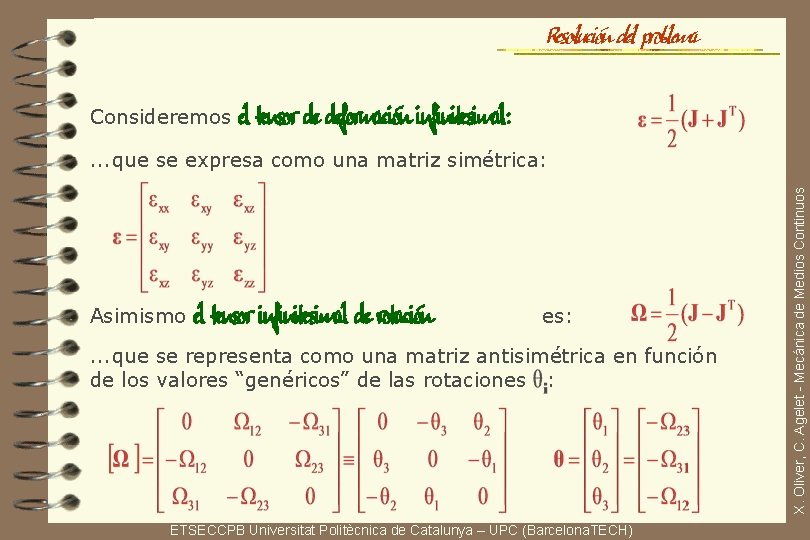
Resolución del problema Consideremos el tensor de deformación infinitesimal: Asimismo el tensor infinitesimal de rotación es: . . . que se representa como una matriz antisimétrica en función de los valores “genéricos” de las rotaciones : ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos . . . que se expresa como una matriz simétrica:
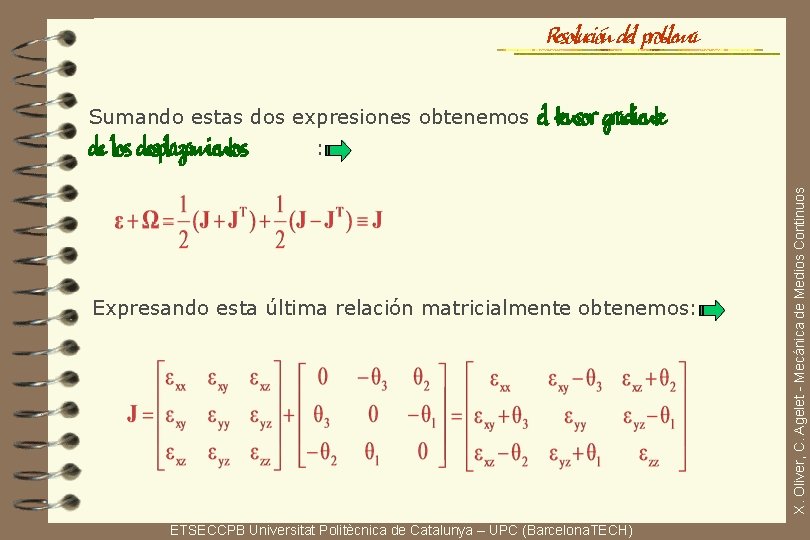
Resolución del problema Sumando estas dos expresiones obtenemos : Expresando esta última relación matricialmente obtenemos: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos de los desplazamientos el tensor gradiente
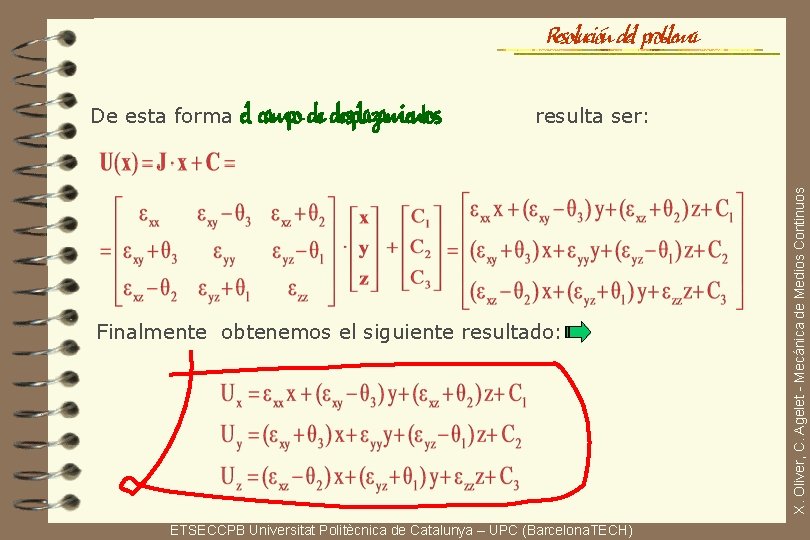
Resolución del problema el campo de desplazamientos resulta ser: Finalmente obtenemos el siguiente resultado: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos De esta forma
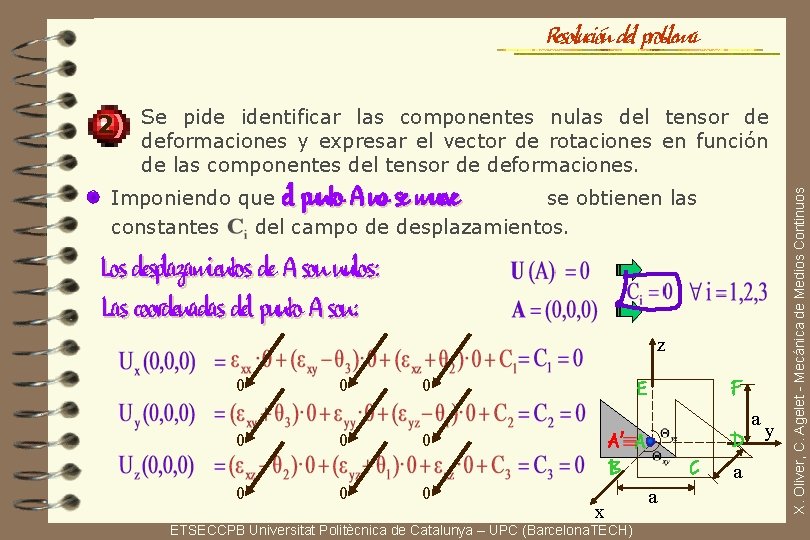
Resolución del problema 2) Se pide identificar las componentes nulas del tensor de Imponiendo que el punto A no se mueve se obtienen las constantes del campo de desplazamientos. Los desplazamientos de A son nulos: Las coordenadas del punto A son: z 0 0 0 0 E D A’ A B 0 0 F x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) C a a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos deformaciones y expresar el vector de rotaciones en función de las componentes del tensor de deformaciones.
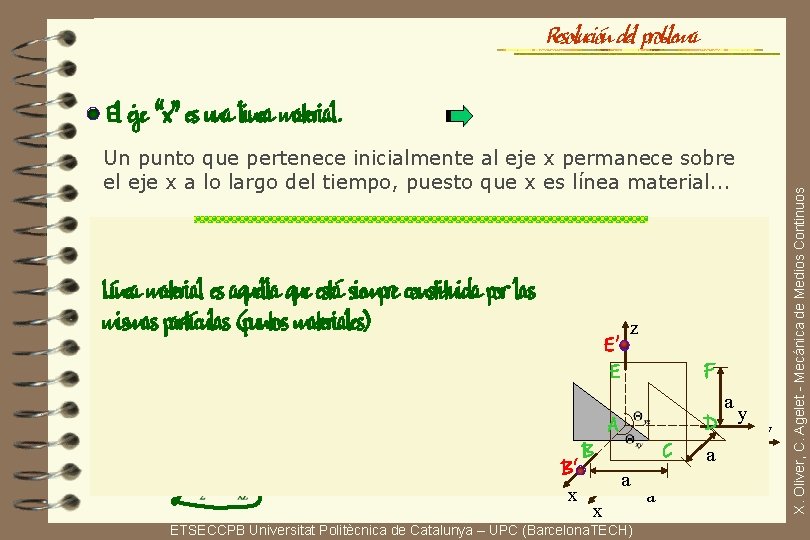
Resolución del problema Un punto que pertenece inicialmente al eje x permanece sobre el eje x a lo largo del tiempo, puesto que x es línea material. . . para estos puntos, pertenecientes al eje x, no existen desplazamientos en las componentes “y” y “z”. Línea material es aquella que está siempre constituida por las mismas partículas (puntos 0 materiales)0 0 0 E’ E z A E z F D F a ya D y A C B a C B‘ B a B‘ a x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos El eje “x” es una linea material.
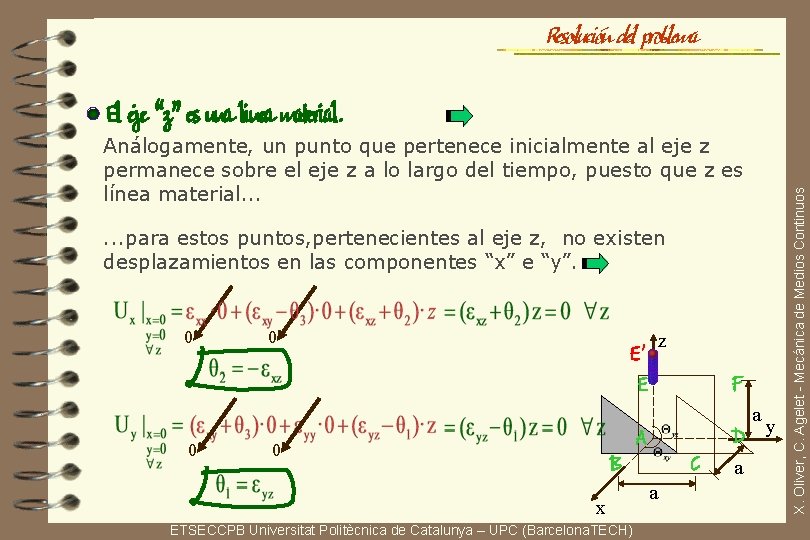
Resolución del problema Análogamente, un punto que pertenece inicialmente al eje z permanece sobre el eje z a lo largo del tiempo, puesto que z es línea material. . . para estos puntos, pertenecientes al eje z, no existen desplazamientos en las componentes “x” e “y”. 0 0 z E’ E 0 0 B x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) F D A C a a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos El eje “z” es una linea material.
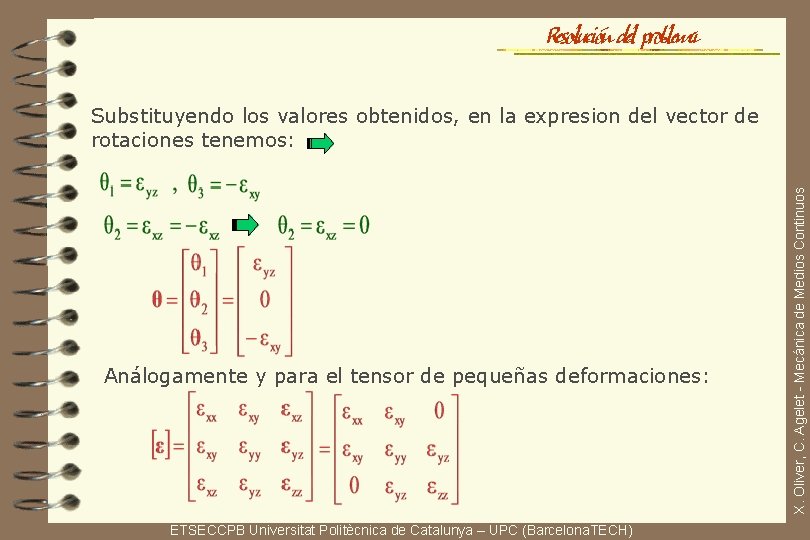
Resolución del problema Análogamente y para el tensor de pequeñas deformaciones: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Substituyendo los valores obtenidos, en la expresion del vector de rotaciones tenemos:
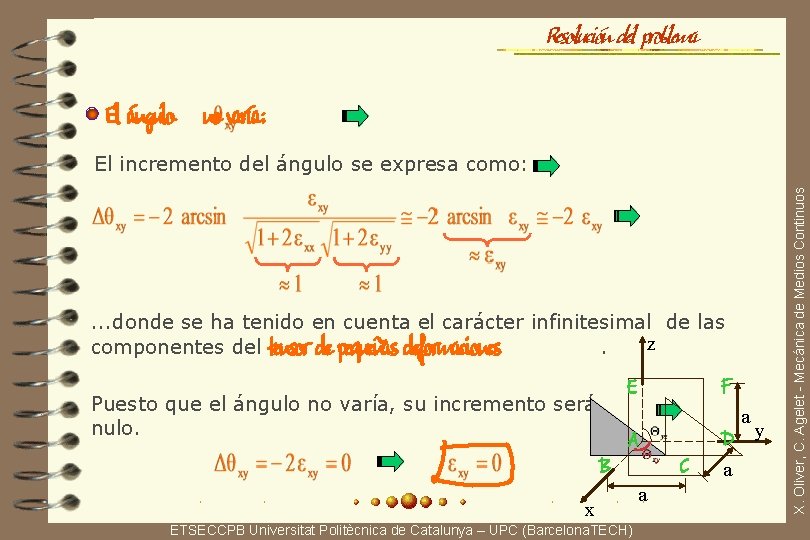
Resolución del problema El ángulo no varía: . . . donde se ha tenido en cuenta el carácter infinitesimal de las z componentes del tensor de pequeñas deformaciones. E Puesto que el ángulo no varía, su incremento será nulo. B F A x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a D C a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos El incremento del ángulo se expresa como:
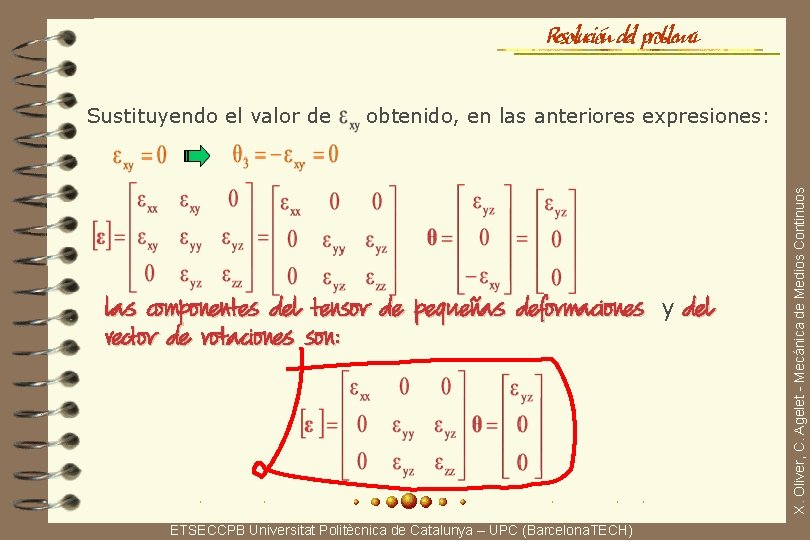
Resolución del problema obtenido, en las anteriores expresiones: las componentes del tensor de pequeñas deformaciones y del vector de rotaciones son: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Sustituyendo el valor de
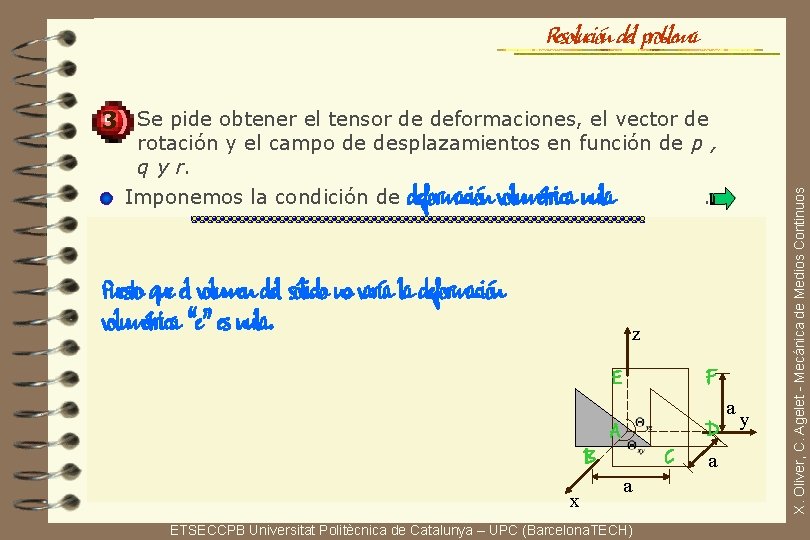
Resolución del problema rotación y el campo de desplazamientos en función de p , q y r. Imponemos la condición de deformación volumétrica nula. Puesto que el volumen del sólido no varía la deformación volumétrica “e” es nula. z E B x F D A C a ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos 3) Se pide obtener el tensor de deformaciones, el vector de
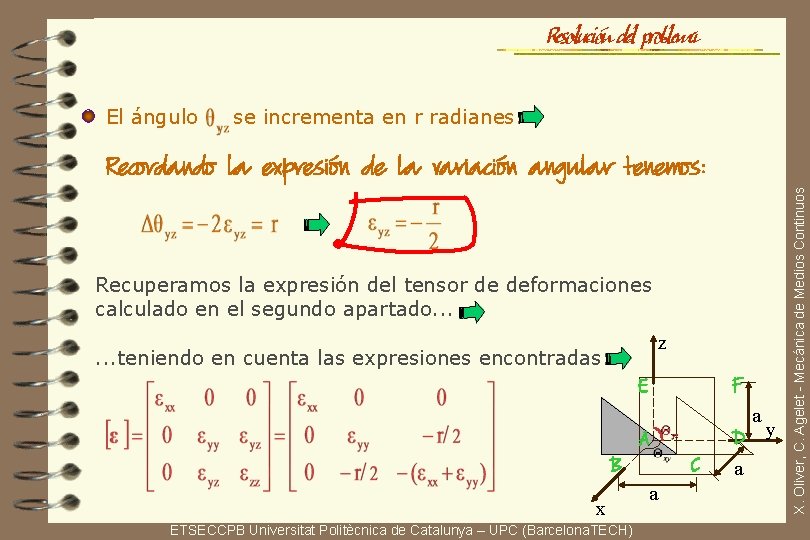
Resolución del problema El ángulo se incrementa en r radianes: Recuperamos la expresión del tensor de deformaciones calculado en el segundo apartado. . . z . . . teniendo en cuenta las expresiones encontradas: E B x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) F A a D C a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos Recordando la expresión de la variación angular tenemos:
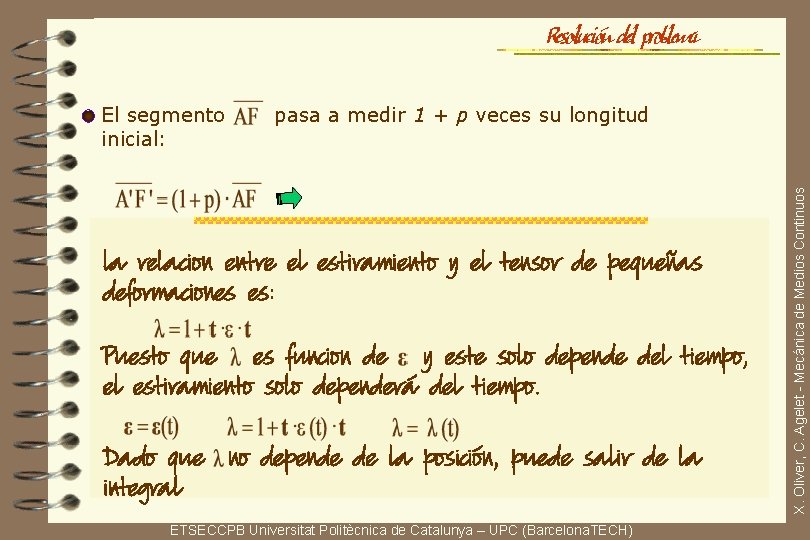
Resolución del problema pasa a medir 1 + p veces su longitud Calculamos la longitud del segmento deformado como: la relacion entre el estiramiento y el tensor de pequeñas Estiramiento: es la longitud del segmento diferencial ds deformaciones es: deformado, por unidad de longitud del segmento diferencial z original d. S. Puesto que es funcion de y este solo depende. E del tiempo, F Sustituyendo por la anterior expresion obtenemos el estiramiento solo dependerá del tiempo. a el valor del estiramiento. B A D C Dado que no depende de la posición, puede salir de la a integral x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) a y X. Oliver, C. Agelet - Mecánica de Medios Continuos El segmento inicial:
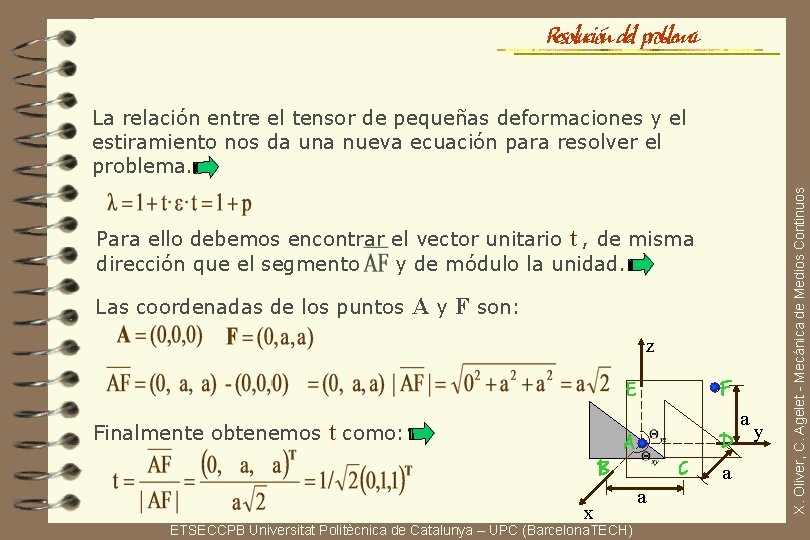
Resolución del problema Para ello debemos encontrar el vector unitario t , de misma dirección que el segmento y de módulo la unidad. Las coordenadas de los puntos A y F son: z E Finalmente obtenemos t como: B x F D A ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) C a a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos La relación entre el tensor de pequeñas deformaciones y el estiramiento nos da una nueva ecuación para resolver el problema.
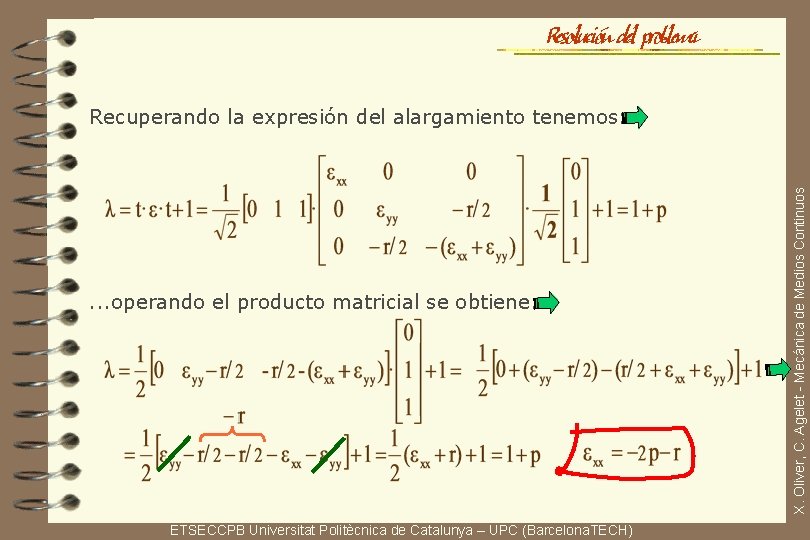
Resolución del problema . . . operando el producto matricial se obtiene: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Recuperando la expresión del alargamiento tenemos:
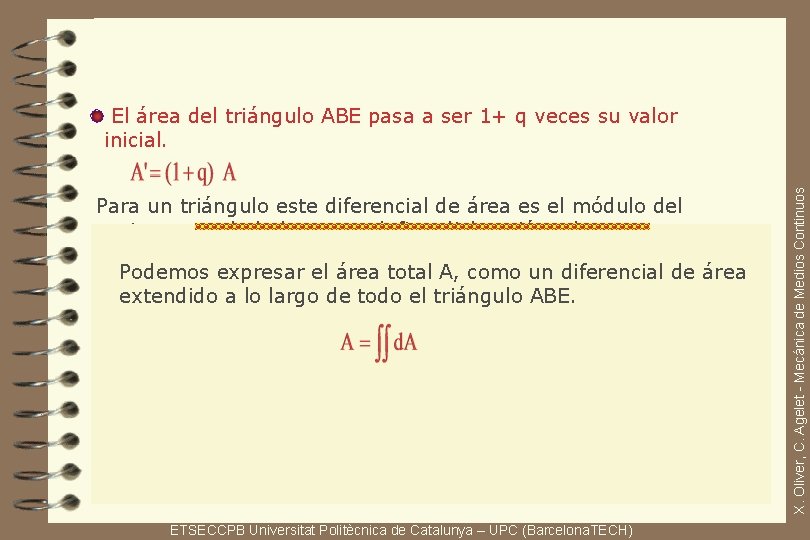
Para un triángulo este diferencial de área es el módulo del vector normal al plano que define dicho triángulo. El Podemos vector normal a unelplano el módulo vectorial expresar área es total A, comodel unproducto diferencial de área definido por dos dicho plano. extendido a lo vectores largo de que todopertenecen el triánguloa. ABE. z Para el triangulo ABC dichos vectores siguen la E dirección de los ejes que configuran el triángulo, és decir, dos vectores diferenciales de posición en las A direcciónes “x” e “y”. B x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) F D C a a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos El área del triángulo ABE pasa a ser 1+ q veces su valor inicial.
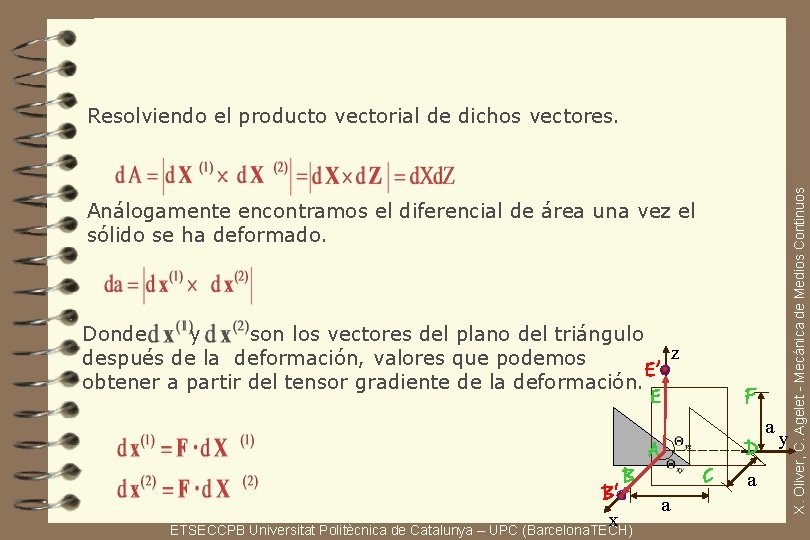
Análogamente encontramos el diferencial de área una vez el sólido se ha deformado. Donde y son los vectores del plano del triángulo z después de la deformación, valores que podemos E’ obtener a partir del tensor gradiente de la deformación. E B B‘ x ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) F D A C a a a y X. Oliver, C. Agelet - Mecánica de Medios Continuos Resolviendo el producto vectorial de dichos vectores.
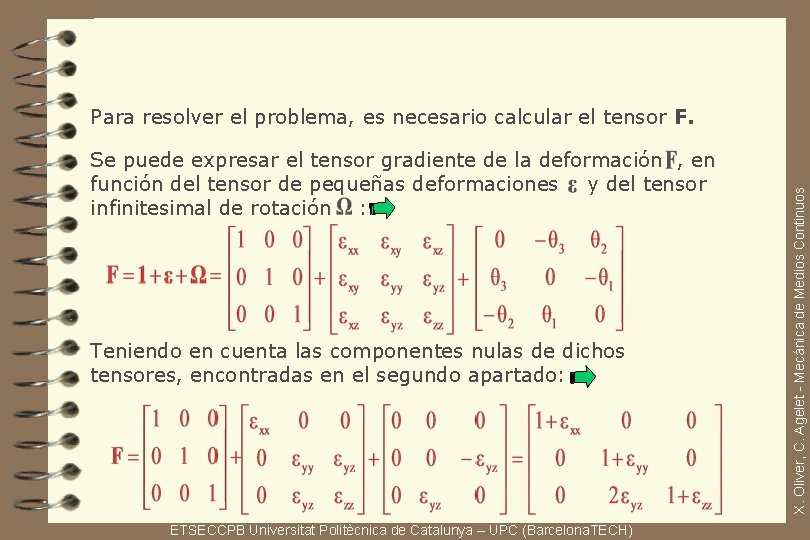
Se puede expresar el tensor gradiente de la deformación , en función del tensor de pequeñas deformaciones y del tensor infinitesimal de rotación : Teniendo en cuenta las componentes nulas de dichos tensores, encontradas en el segundo apartado: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Para resolver el problema, es necesario calcular el tensor F.
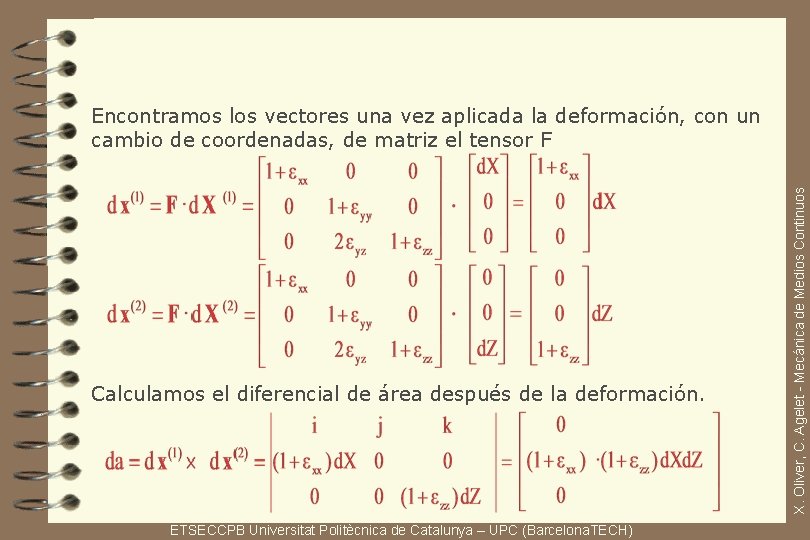
Calculamos el diferencial de área después de la deformación. ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Encontramos los vectores una vez aplicada la deformación, con un cambio de coordenadas, de matriz el tensor F
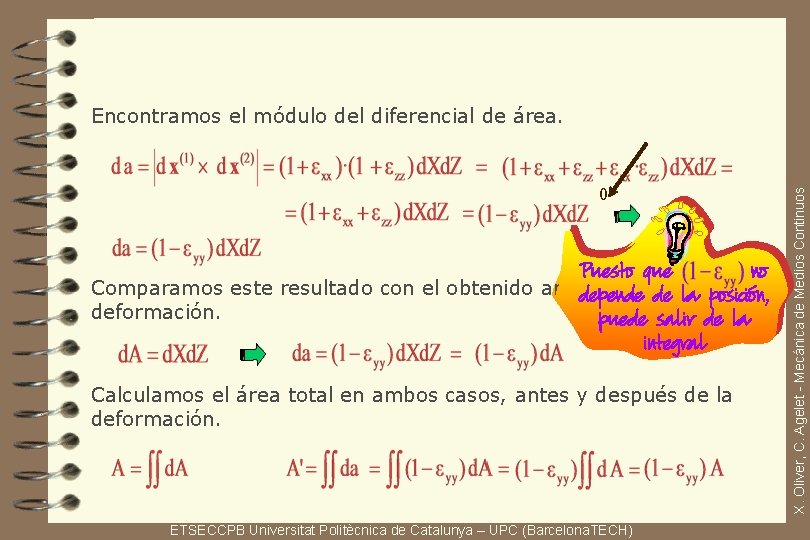
0 Puesto que los términos no Despreciamos Comparamos este resultado con el obtenido antes de aplicar la depende de la posición, de segundo orden en deformación. puede salir de la deformación infinitesimal integral Calculamos el área total en ambos casos, antes y después de la deformación. ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Encontramos el módulo del diferencial de área.
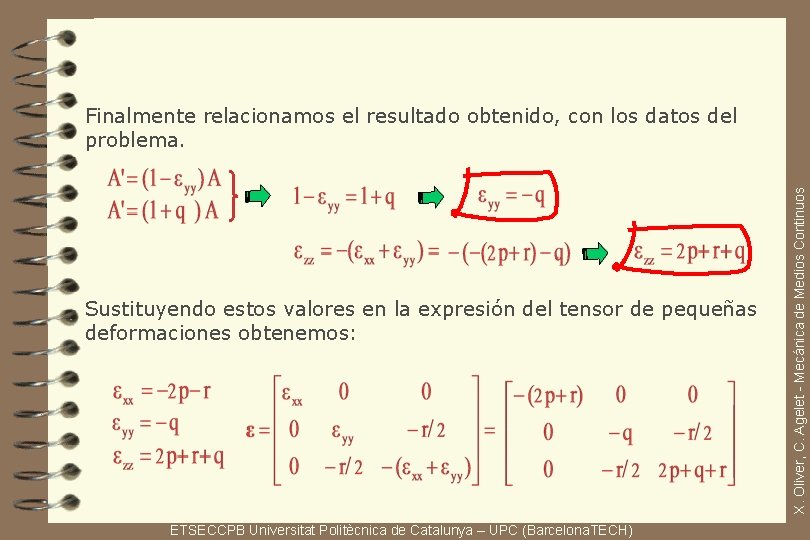
Sustituyendo estos valores en la expresión del tensor de pequeñas deformaciones obtenemos: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Finalmente relacionamos el resultado obtenido, con los datos del problema.
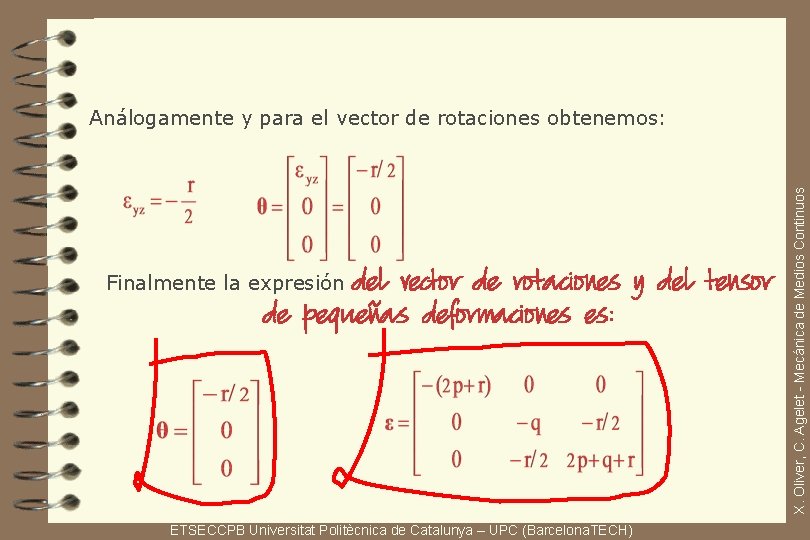
del vector de rotaciones y del tensor de pequeñas deformaciones es: Finalmente la expresión ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Análogamente y para el vector de rotaciones obtenemos:
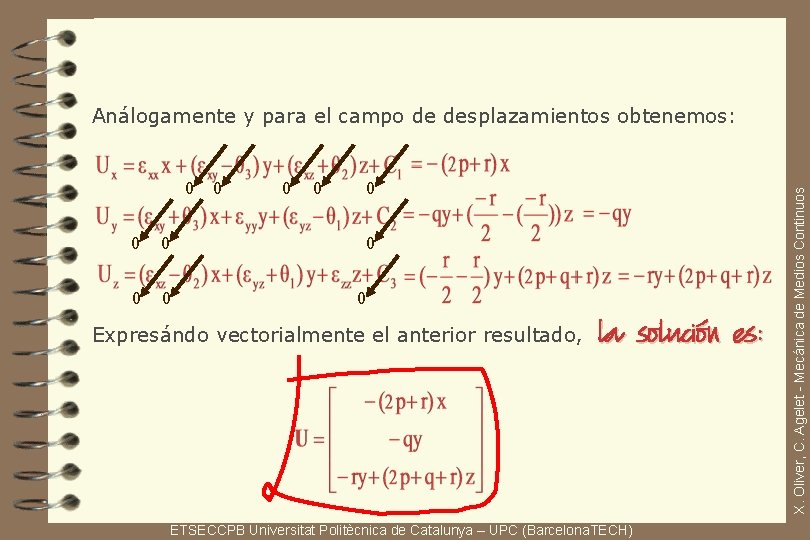
0 0 0 Expresándo vectorialmente el anterior resultado, la solución es: ETSECCPB Universitat Politècnica de Catalunya – UPC (Barcelona. TECH) X. Oliver, C. Agelet - Mecánica de Medios Continuos Análogamente y para el campo de desplazamientos obtenemos:
- Slides: 32