
PRIEMYSELN ELEKTROTECHNIKA Katedra teoretickej a priemyselnej elektrotechniky FEI
- Slides: 36
PRIEMYSELNÁ ELEKTROTECHNIKA Katedra teoretickej a priemyselnej elektrotechniky FEI TU Košice
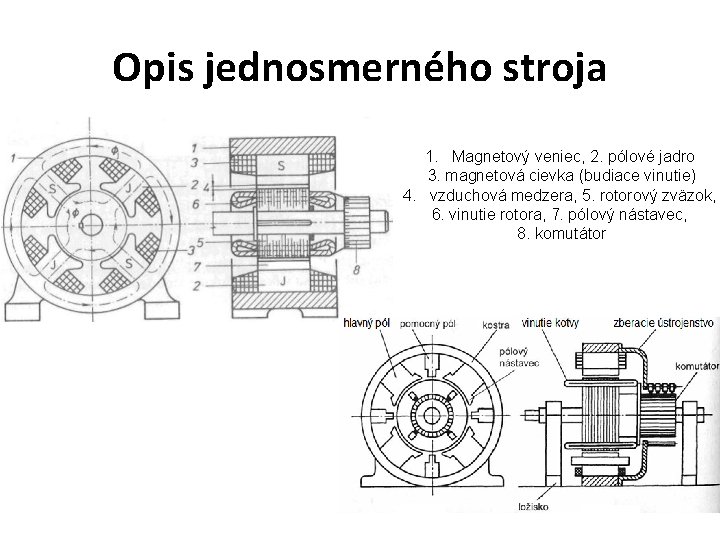
Opis jednosmerného stroja 1. Magnetový veniec, 2. pólové jadro 3. magnetová cievka (budiace vinutie) 4. vzduchová medzera, 5. rotorový zväzok, 6. vinutie rotora, 7. pólový nástavec, 8. komutátor
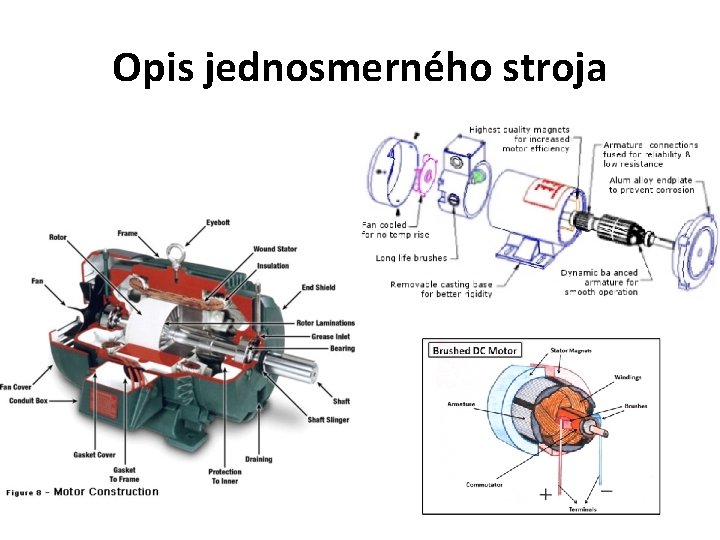
Opis jednosmerného stroja
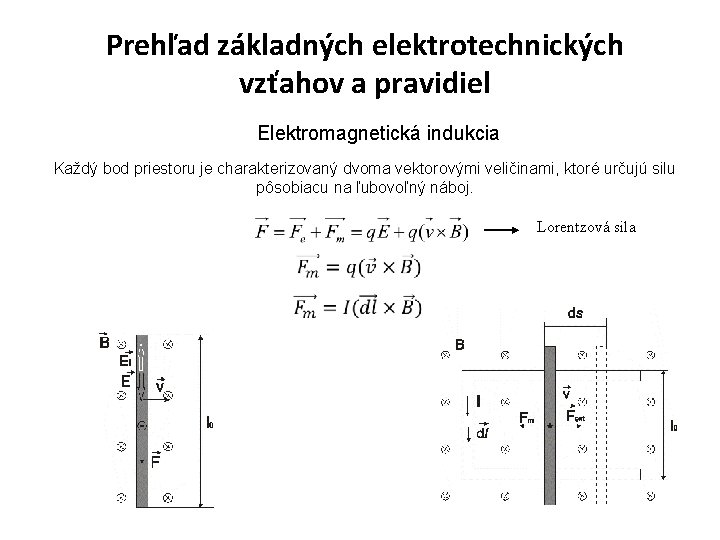
Prehľad základných elektrotechnických vzťahov a pravidiel Elektromagnetická indukcia Každý bod priestoru je charakterizovaný dvoma vektorovými veličinami, ktoré určujú silu pôsobiacu na ľubovoľný náboj. Lorentzová sila
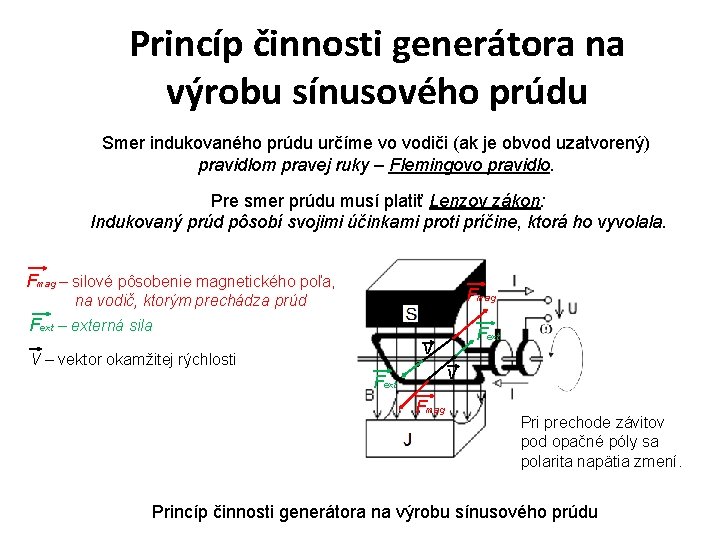
Princíp činnosti generátora na výrobu sínusového prúdu Smer indukovaného prúdu určíme vo vodiči (ak je obvod uzatvorený) pravidlom pravej ruky – Flemingovo pravidlo. Pre smer prúdu musí platiť Lenzov zákon: Indukovaný prúd pôsobí svojimi účinkami proti príčine, ktorá ho vyvolala. Fmag – silové pôsobenie magnetického poľa, Fmag na vodič, ktorým prechádza prúd Fext – externá sila Fext v V – vektor okamžitej rýchlosti v Fext Fmag Pri prechode závitov pod opačné póly sa polarita napätia zmení. Princíp činnosti generátora na výrobu sínusového prúdu
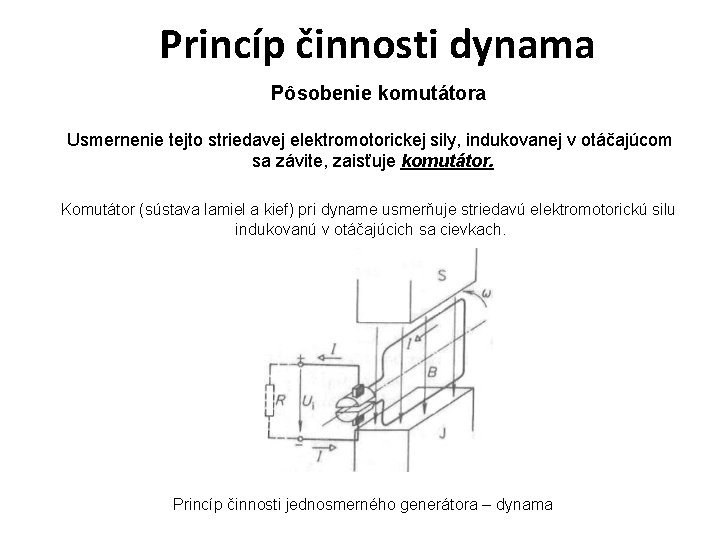
Princíp činnosti dynama Pôsobenie komutátora Usmernenie tejto striedavej elektromotorickej sily, indukovanej v otáčajúcom sa závite, zaisťuje komutátor. Komutátor (sústava lamiel a kief) pri dyname usmerňuje striedavú elektromotorickú silu indukovanú v otáčajúcich sa cievkach. Princíp činnosti jednosmerného generátora – dynama
Princíp činnosti dynama Pôsobenie komutátora
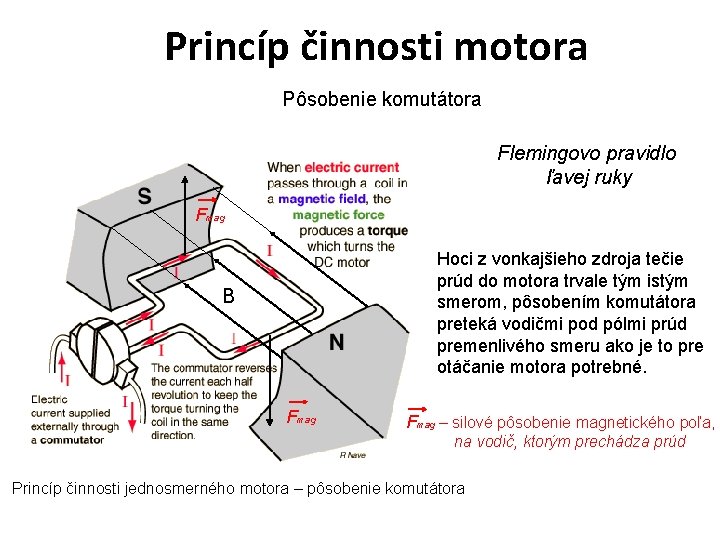
Princíp činnosti motora Pôsobenie komutátora Flemingovo pravidlo ľavej ruky Fmag Hoci z vonkajšieho zdroja tečie prúd do motora trvale tým istým smerom, pôsobením komutátora preteká vodičmi pod pólmi prúd premenlivého smeru ako je to pre otáčanie motora potrebné. B Fmag – silové pôsobenie magnetického poľa, na vodič, ktorým prechádza prúd Princíp činnosti jednosmerného motora – pôsobenie komutátora
Princíp činnosti motora Pôsobenie komutátora
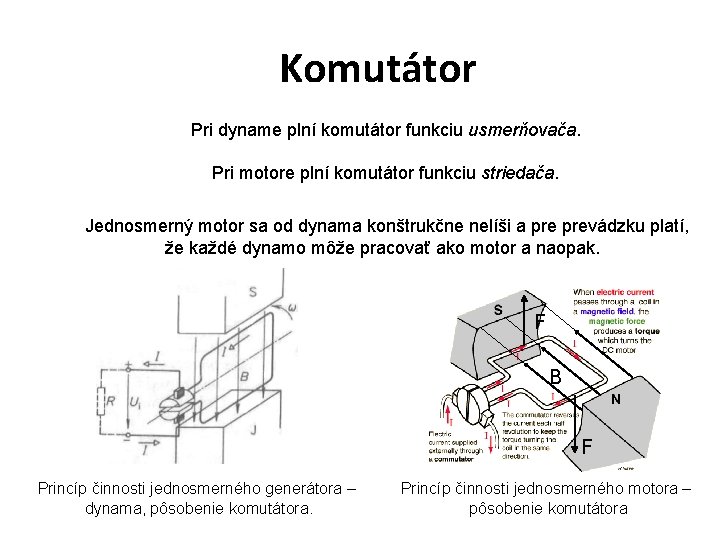
Komutátor Pri dyname plní komutátor funkciu usmerňovača. Pri motore plní komutátor funkciu striedača. Jednosmerný motor sa od dynama konštrukčne nelíši a prevádzku platí, že každé dynamo môže pracovať ako motor a naopak. F B F Princíp činnosti jednosmerného generátora – dynama, pôsobenie komutátora. Princíp činnosti jednosmerného motora – pôsobenie komutátora
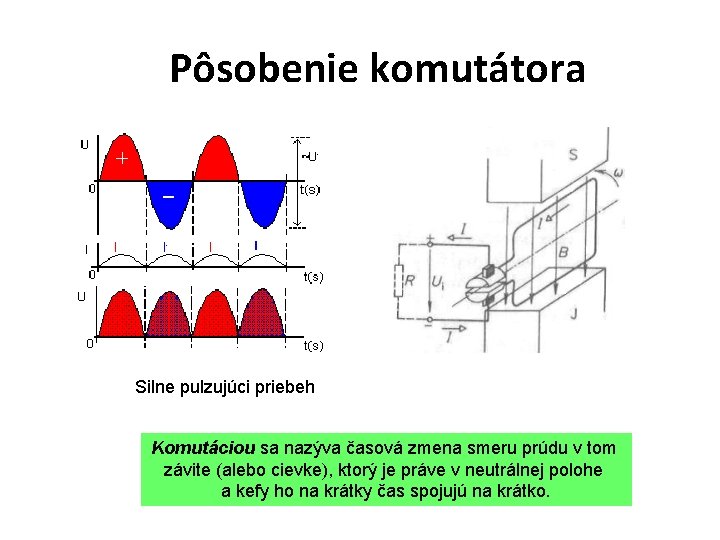
Pôsobenie komutátora Silne pulzujúci priebeh Komutáciou sa nazýva časová zmena smeru prúdu v tom závite (alebo cievke), ktorý je práve v neutrálnej polohe a kefy ho na krátky čas spojujú na krátko.
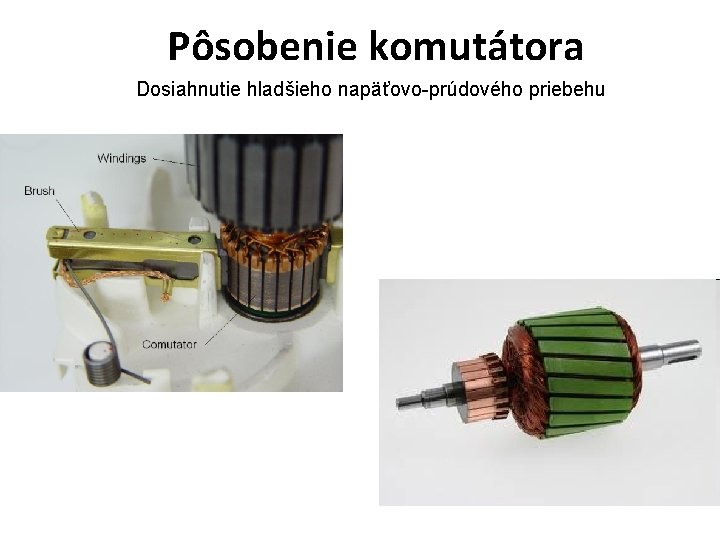
Pôsobenie komutátora Dosiahnutie hladšieho napäťovo-prúdového priebehu
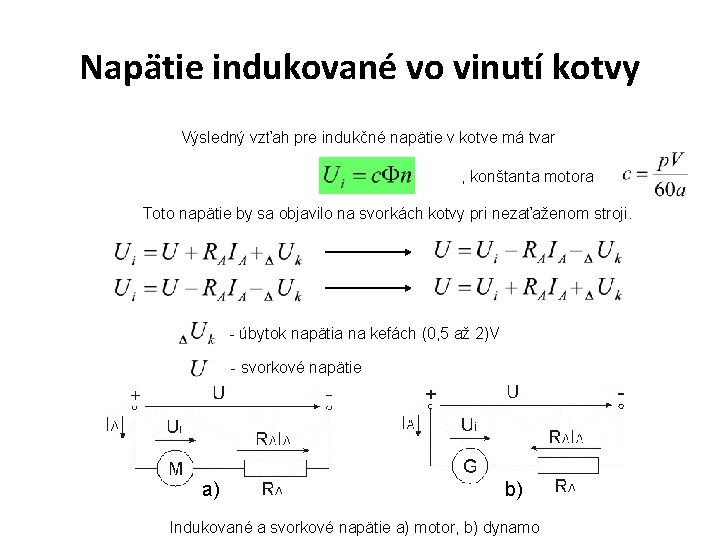
Napätie indukované vo vinutí kotvy Výsledný vzťah pre indukčné napätie v kotve má tvar , konštanta motora Toto napätie by sa objavilo na svorkách kotvy pri nezaťaženom stroji. - úbytok napätia na kefách (0, 5 až 2)V - svorkové napätie a) b) Indukované a svorkové napätie a) motor, b) dynamo
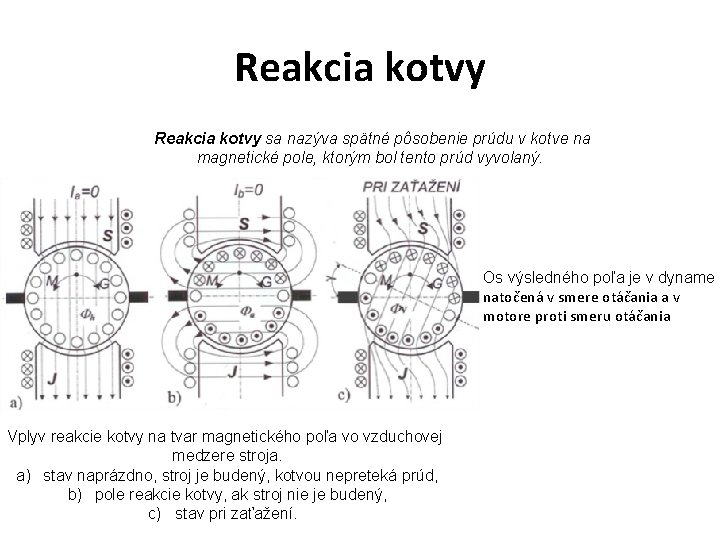
Reakcia kotvy sa nazýva spätné pôsobenie prúdu v kotve na magnetické pole, ktorým bol tento prúd vyvolaný. Os výsledného poľa je v dyname natočená v smere otáčania a v motore proti smeru otáčania Vplyv reakcie kotvy na tvar magnetického poľa vo vzduchovej medzere stroja. a) stav naprázdno, stroj je budený, kotvou nepreteká prúd, b) pole reakcie kotvy, ak stroj nie je budený, c) stav pri zaťažení.
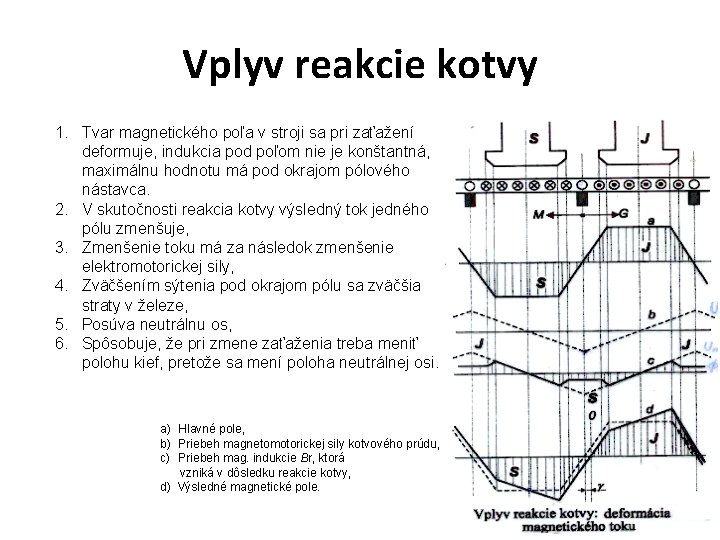
Vplyv reakcie kotvy 1. Tvar magnetického poľa v stroji sa pri zaťažení deformuje, indukcia pod poľom nie je konštantná, maximálnu hodnotu má pod okrajom pólového nástavca. 2. V skutočnosti reakcia kotvy výsledný tok jedného pólu zmenšuje, 3. Zmenšenie toku má za následok zmenšenie elektromotorickej sily, 4. Zväčšením sýtenia pod okrajom pólu sa zväčšia straty v železe, 5. Posúva neutrálnu os, 6. Spôsobuje, že pri zmene zaťaženia treba meniť polohu kief, pretože sa mení poloha neutrálnej osi. a) Hlavné pole, b) Priebeh magnetomotorickej sily kotvového prúdu, c) Priebeh mag. indukcie Br, ktorá vzniká v dôsledku reakcie kotvy, d) Výsledné magnetické pole.
Kompenzácia reakcie kotvy Vplyv reakcie kotvy možno vylúčiť alebo zmierniť: 1. Zväčšením budenia hlavných pólov, 2. Zväčšením magnetického odporu v ceste reakčného toku, 3. Čiastočné potlačenie reakcie v okolí neutrálnej osi umožňujú komutačné póly, ktorých hlavnou úlohou ale je zlepšiť komutáciu, 4. Úplné potlačenie reakcie zabezpečí kompenzačné vinutie.
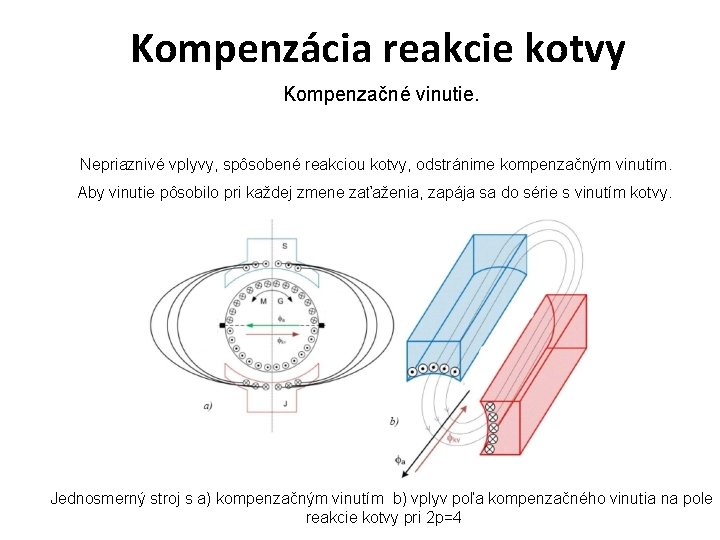
Kompenzácia reakcie kotvy Kompenzačné vinutie. Nepriaznivé vplyvy, spôsobené reakciou kotvy, odstránime kompenzačným vinutím. Aby vinutie pôsobilo pri každej zmene zaťaženia, zapája sa do série s vinutím kotvy. Jednosmerný stroj s a) kompenzačným vinutím b) vplyv poľa kompenzačného vinutia na pole reakcie kotvy pri 2 p=4
Kompenzácia reakcie kotvy Kompenzačné vinutie Prednosti kompenzačného vinutia: 1. zlepšuje priebeh magnetickej indukcie, 2. odstraňuje presýtenie železa, 3. zlepšuje magnetické využitie, 4. zmenšuje straty v železe Nevýhody kompenzačného vinutia: 1. nutnosť ďalšieho vinutia (drážky, meď, izolácia), 2. vyššie náklady na výrobu stroja, 3. menšia účinnosť stroja, Kompenzačné vinutie sa používa len vo veľkých strojoch, ktoré pracujú s premenlivými zaťaženiami. Malé stroje sa konštruujú bez kompenzácie.
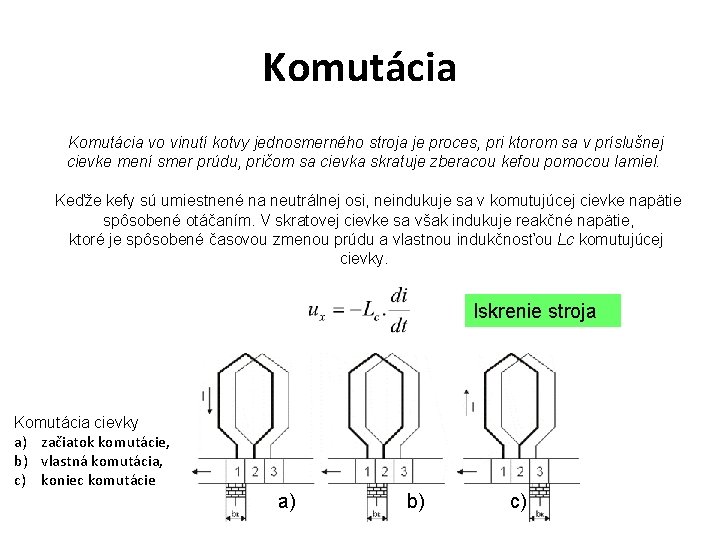
Komutácia vo vinutí kotvy jednosmerného stroja je proces, pri ktorom sa v príslušnej cievke mení smer prúdu, pričom sa cievka skratuje zberacou kefou pomocou lamiel. Keďže kefy sú umiestnené na neutrálnej osi, neindukuje sa v komutujúcej cievke napätie spôsobené otáčaním. V skratovej cievke sa však indukuje reakčné napätie, ktoré je spôsobené časovou zmenou prúdu a vlastnou indukčnosťou Lc komutujúcej cievky. Iskrenie stroja Komutácia cievky a) začiatok komutácie, b) vlastná komutácia, c) koniec komutácie a) b) c)
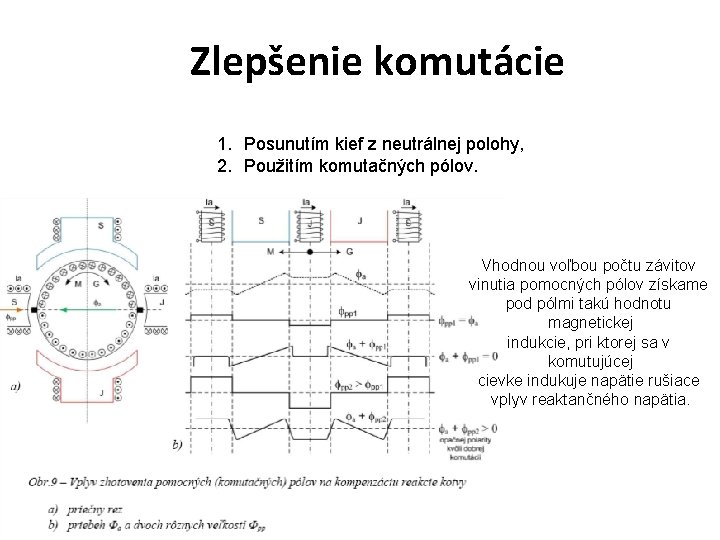
Zlepšenie komutácie 1. Posunutím kief z neutrálnej polohy, 2. Použitím komutačných pólov. Vhodnou voľbou počtu závitov vinutia pomocných pólov získame pod pólmi takú hodnotu magnetickej indukcie, pri ktorej sa v komutujúcej cievke indukuje napätie rušiace vplyv reaktančného napätia.
Druhy jednosmerných strojov Jednosmerný stroj môže pracovať ako generátor na výrobu jednosmerného prúdu – dynamo, alebo ako motor. Po konštrukčnej stránke niet rozdielu medzi dynamom a motorom. Obidve skupiny ďalej rozdeľujeme na štyri druhy dynám a motorov, a to podľa druhu a zapojenia budiaceho vinutia vzhľadom na kotvu: 1. Cudzie – budiace vinutie (BV) napájané z cudzieho zdroja. 2. Derivačné – BV je paralelne pripojené ku kotve. 3. Sériové – budiace závity sú do série s kotvou. 4. Združené – kompoundné – časť budiacich závitov je pripojená paralelne ku kotve a časť do série s kotvou.
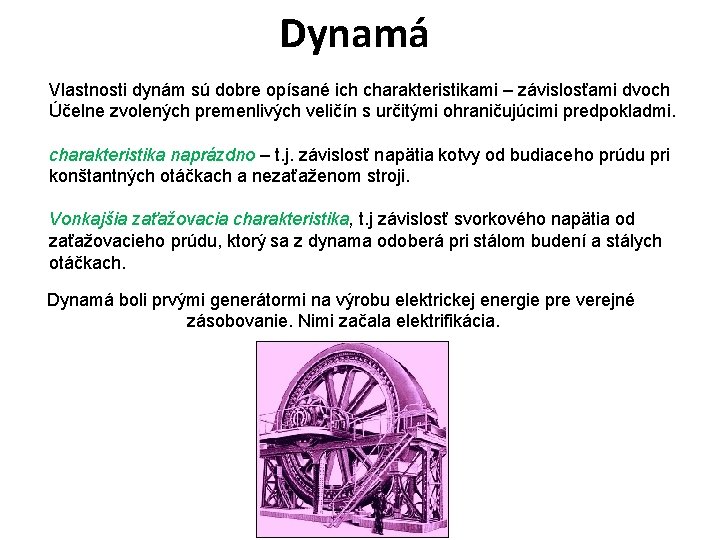
Dynamá Vlastnosti dynám sú dobre opísané ich charakteristikami – závislosťami dvoch Účelne zvolených premenlivých veličín s určitými ohraničujúcimi predpokladmi. charakteristika naprázdno – t. j. závislosť napätia kotvy od budiaceho prúdu pri konštantných otáčkach a nezaťaženom stroji. Vonkajšia zaťažovacia charakteristika, t. j závislosť svorkového napätia od zaťažovacieho prúdu, ktorý sa z dynama odoberá pri stálom budení a stálych otáčkach. Dynamá boli prvými generátormi na výrobu elektrickej energie pre verejné zásobovanie. Nimi začala elektrifikácia.
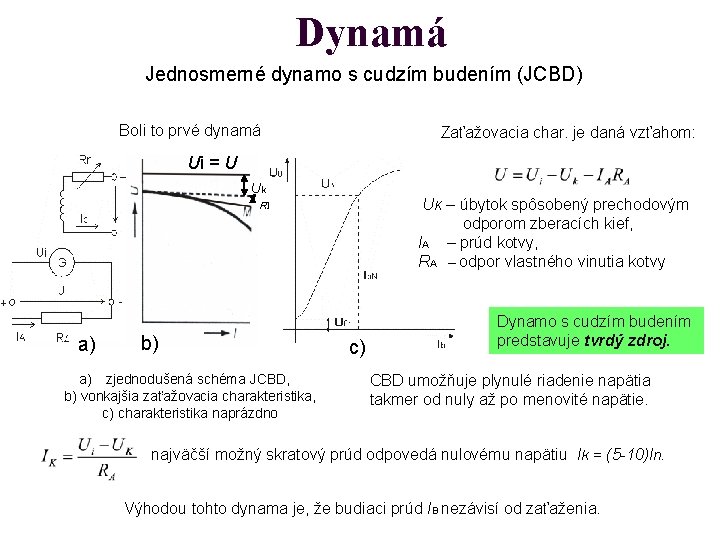
Dynamá Jednosmerné dynamo s cudzím budením (JCBD) Boli to prvé dynamá Zaťažovacia char. je daná vzťahom: Ui = U U Uk UK – úbytok spôsobený prechodovým odporom zberacích kief, IA – prúd kotvy, RA – odpor vlastného vinutia kotvy RI Ui a) b) a) zjednodušená schéma JCBD, b) vonkajšia zaťažovacia charakteristika, c) charakteristika naprázdno c) Dynamo s cudzím budením predstavuje tvrdý zdroj. CBD umožňuje plynulé riadenie napätia takmer od nuly až po menovité napätie. najväčší možný skratový prúd odpovedá nulovému napätiu Ik = (5 -10)In. Výhodou tohto dynama je, že budiaci prúd IB nezávisí od zaťaženia.
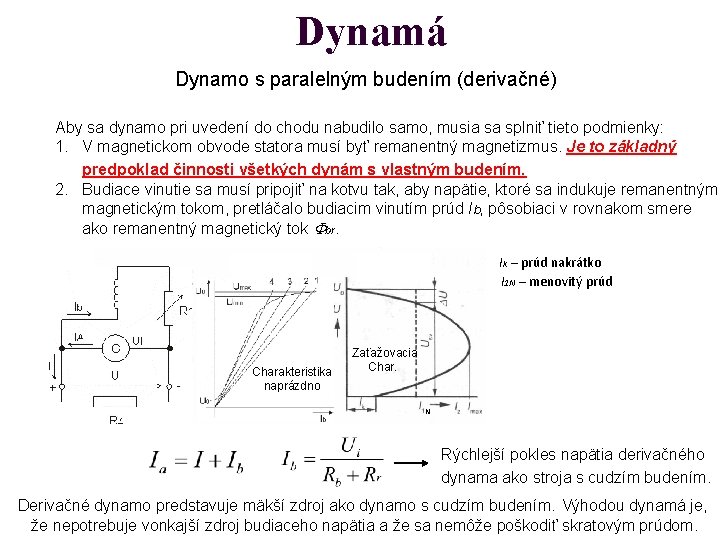
Dynamá Dynamo s paralelným budením (derivačné) Aby sa dynamo pri uvedení do chodu nabudilo samo, musia sa splniť tieto podmienky: 1. V magnetickom obvode statora musí byť remanentný magnetizmus. Je to základný predpoklad činnosti všetkých dynám s vlastným budením. 2. Budiace vinutie sa musí pripojiť na kotvu tak, aby napätie, ktoré sa indukuje remanentným magnetickým tokom, pretláčalo budiacim vinutím prúd Ib, pôsobiaci v rovnakom smere ako remanentný magnetický tok Fbr. Ik – prúd nakrátko I 1 N – menovitý prúd Charakteristika naprázdno Zaťažovacia Char. N Rýchlejší pokles napätia derivačného dynama ako stroja s cudzím budením. Derivačné dynamo predstavuje mäkší zdroj ako dynamo s cudzím budením. Výhodou dynamá je, že nepotrebuje vonkajší zdroj budiaceho napätia a že sa nemôže poškodiť skratovým prúdom.
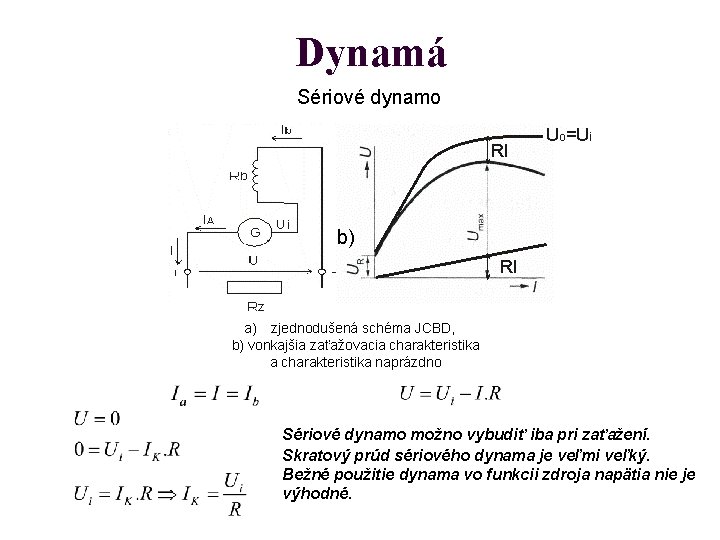
Dynamá Sériové dynamo a) b) a) zjednodušená schéma JCBD, b) vonkajšia zaťažovacia charakteristika naprázdno Sériové dynamo možno vybudiť iba pri zaťažení. Skratový prúd sériového dynama je veľmi veľký. Bežné použitie dynama vo funkcii zdroja napätia nie je výhodné.
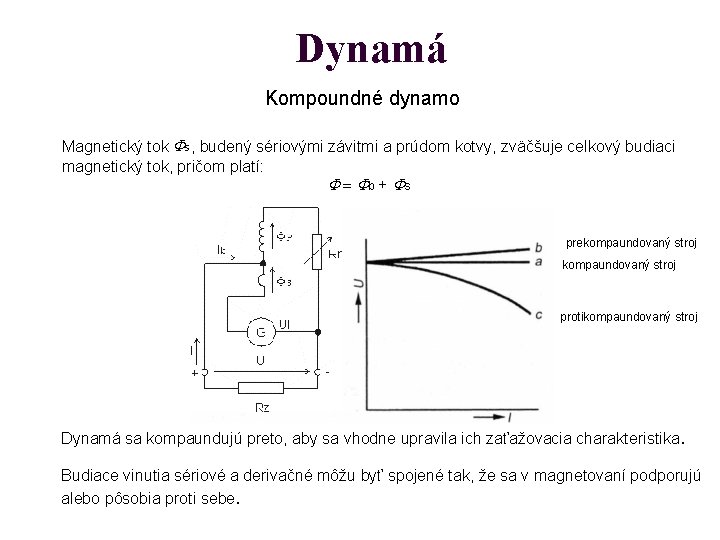
Dynamá Kompoundné dynamo Fs Magnetický tok , budený sériovými závitmi a prúdom kotvy, zväčšuje celkový budiaci magnetický tok, pričom platí: F = Fb + Fs U prekompaundovaný stroj Sériové vinutie Fb protikompaundovaný stroj Fs derivačné vinutie Dynamá sa kompaundujú preto, aby sa vhodne upravila ich zaťažovacia charakteristika. Budiace vinutia sériové a derivačné môžu byť spojené tak, že sa v magnetovaní podporujú alebo pôsobia proti sebe.
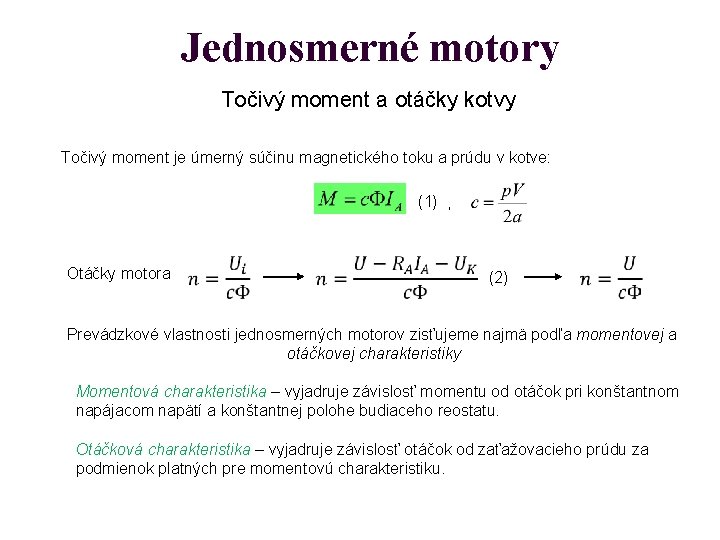
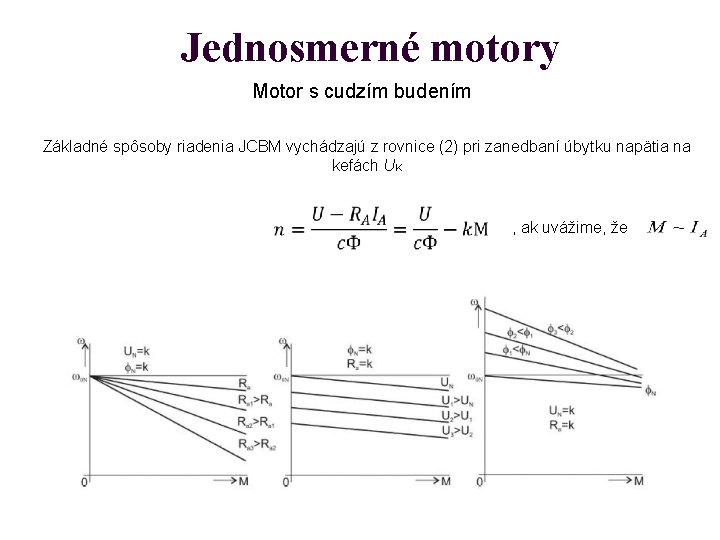
Jednosmerné motory Točivý moment a otáčky kotvy Točivý moment je úmerný súčinu magnetického toku a prúdu v kotve: (1) , Otáčky motora (2) Prevádzkové vlastnosti jednosmerných motorov zisťujeme najmä podľa momentovej a otáčkovej charakteristiky Momentová charakteristika – vyjadruje závislosť momentu od otáčok pri konštantnom napájacom napätí a konštantnej polohe budiaceho reostatu. Otáčková charakteristika – vyjadruje závislosť otáčok od zaťažovacieho prúdu za podmienok platných pre momentovú charakteristiku.
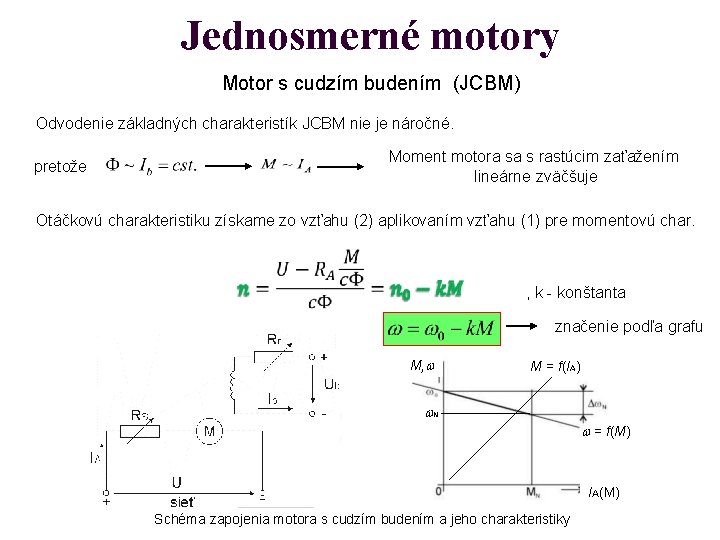
Jednosmerné motory Motor s cudzím budením (JCBM) Odvodenie základných charakteristík JCBM nie je náročné. Moment motora sa s rastúcim zaťažením lineárne zväčšuje pretože Otáčkovú charakteristiku získame zo vzťahu (2) aplikovaním vzťahu (1) pre momentovú char. , k - konštanta značenie podľa grafu M, w M = f(IA) w. N w = f(M) IA(M) Schéma zapojenia motora s cudzím budením a jeho charakteristiky
Jednosmerné motory Motor s cudzím budením Základné spôsoby riadenia JCBM vychádzajú z rovnice (2) pri zanedbaní úbytku napätia na kefách UK , ak uvážime, že
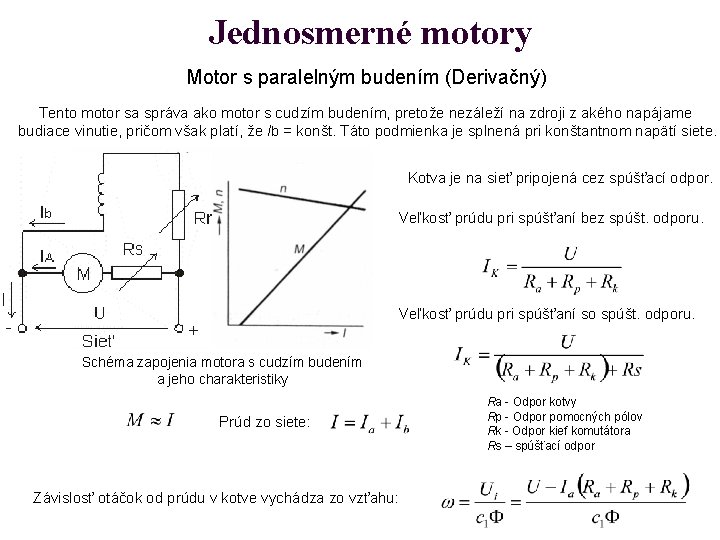
Jednosmerné motory Motor s paralelným budením (Derivačný) Tento motor sa správa ako motor s cudzím budením, pretože nezáleží na zdroji z akého napájame budiace vinutie, pričom však platí, že Ib = konšt. Táto podmienka je splnená pri konštantnom napätí siete. Kotva je na sieť pripojená cez spúšťací odpor. Veľkosť prúdu pri spúšťaní bez spúšt. odporu. Veľkosť prúdu pri spúšťaní so spúšt. odporu. Schéma zapojenia motora s cudzím budením a jeho charakteristiky Prúd zo siete: Závislosť otáčok od prúdu v kotve vychádza zo vzťahu: Ra - Odpor kotvy Rp - Odpor pomocných pólov Rk - Odpor kief komutátora Rs – spúšťací odpor
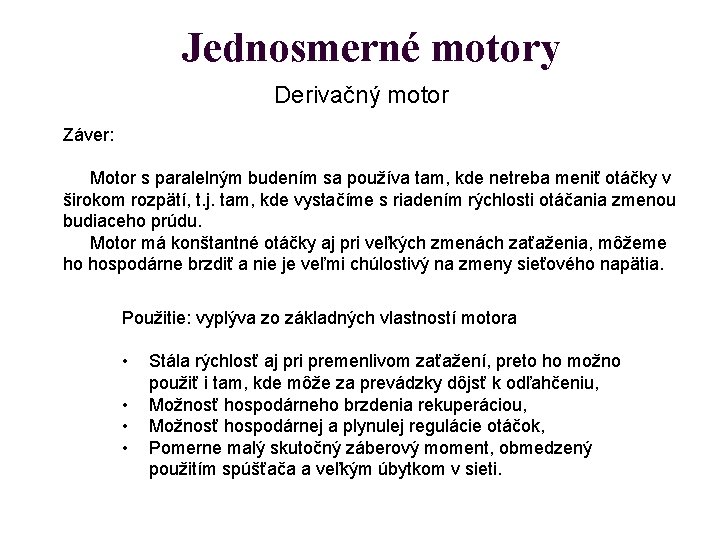
Jednosmerné motory Derivačný motor Záver: Motor s paralelným budením sa používa tam, kde netreba meniť otáčky v širokom rozpätí, t. j. tam, kde vystačíme s riadením rýchlosti otáčania zmenou budiaceho prúdu. Motor má konštantné otáčky aj pri veľkých zmenách zaťaženia, môžeme ho hospodárne brzdiť a nie je veľmi chúlostivý na zmeny sieťového napätia. Použitie: vyplýva zo základných vlastností motora • • Stála rýchlosť aj pri premenlivom zaťažení, preto ho možno použiť i tam, kde môže za prevádzky dôjsť k odľahčeniu, Možnosť hospodárneho brzdenia rekuperáciou, Možnosť hospodárnej a plynulej regulácie otáčok, Pomerne malý skutočný záberový moment, obmedzený použitím spúšťača a veľkým úbytkom v sieti.
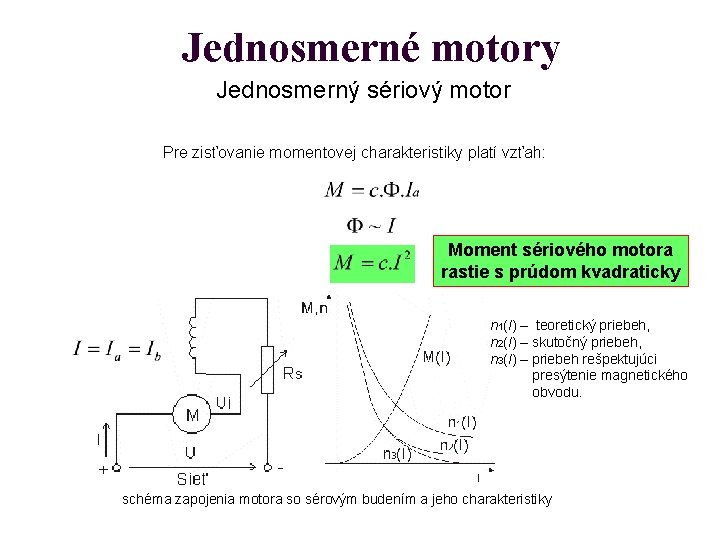
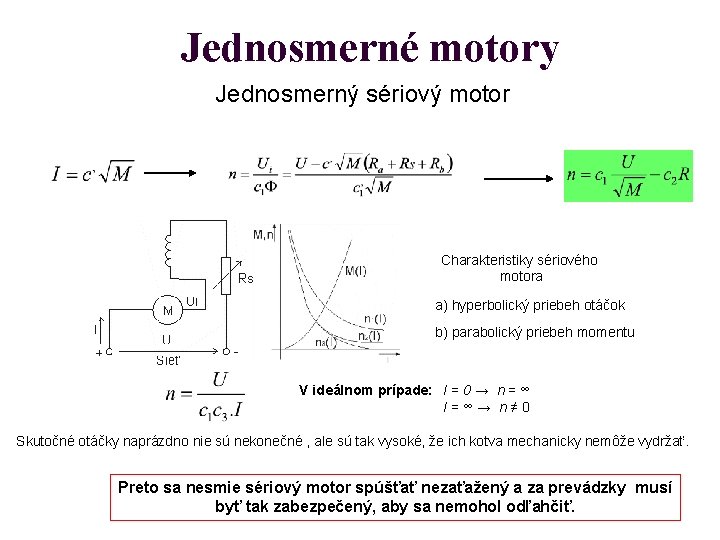
Jednosmerné motory Jednosmerný sériový motor Pre zisťovanie momentovej charakteristiky platí vzťah: Moment sériového motora rastie s prúdom kvadraticky a) b) n 1(I) – teoretický priebeh, n 2(I) – skutočný priebeh, n 3(I) – priebeh rešpektujúci presýtenie magnetického obvodu. schéma zapojenia motora so sérovým budením a jeho charakteristiky
Jednosmerné motory Jednosmerný sériový motor a) b) Charakteristiky sériového motora a) hyperbolický priebeh otáčok b) parabolický priebeh momentu V ideálnom prípade: I = 0 → n = ∞ I = ∞ → n ≠ 0 Skutočné otáčky naprázdno nie sú nekonečné , ale sú tak vysoké, že ich kotva mechanicky nemôže vydržať. Preto sa nesmie sériový motor spúšťať nezaťažený a za prevádzky musí byť tak zabezpečený, aby sa nemohol odľahčiť.
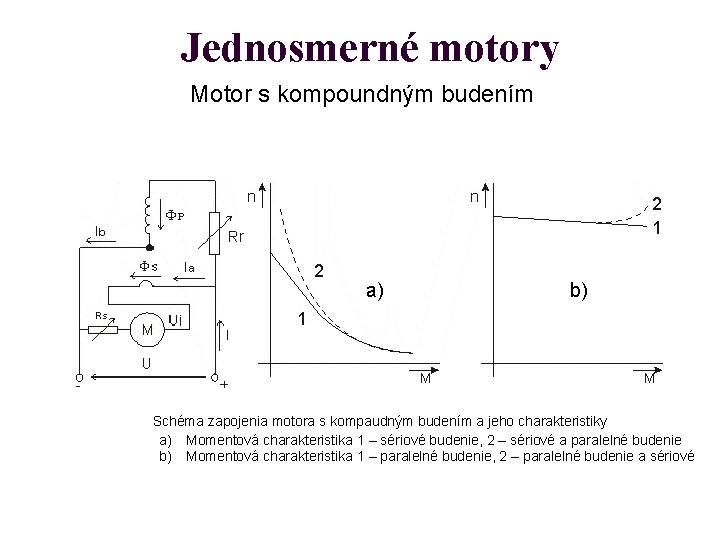
Jednosmerné motory Motor s kompoundným budením a) b) Schéma zapojenia motora s kompaudným budením a jeho charakteristiky a) Momentová charakteristika 1 – sériové budenie, 2 – sériové a paralelné budenie b) Momentová charakteristika 1 – paralelné budenie, 2 – paralelné budenie a sériové
ĎAKUJEM ZA VAŠU POZORNOSŤ Katedra teoretickej a priemyselnej elektrotechniky FEI TU Košice
Zoznam použitej a odporúčanej literatúry [1] HLAVÁČOVÁ, J. - ZIMAN, J. - KOVAĽAKOVÁ, M. - ZAGYI, B. : Fyzika II. Košice, Technická univerzita v Košiciach, 2007. s. 138. ISBN 978 – 8086 – 051 – 6. [2] HOLBA, J. - ŘÍHA, J. - KOCMAN, K. : Elektrické stroje a prístroje. Bratislava, vydavateľstvo ALFA, 1991. s. 508. ISBN 80 – 05 – 00997 – 6. [3] MRAVEC, R. : Elektrické stroje a prístroje II. Bratislava, Slovenské vydavateľstvo technickej literatúry, 1965. s. 665. 63 – 342 – 66. [4] TIRPÁK, A. : Elektromagnetizmus. Bratislava, 1999. s. 710. ISBN 80 – 88780 – 26 – 8.