
Prehad softvru pre riadenie humanoidnch robotov Kamil Nemk
Prehľad softvéru pre riadenie humanoidných robotov • Kamil Nemčík, Hospodárska informatika
Obsah 1. Základné definície ▫ Riadenie, Kybernetika, Umelá inteligencia ▫ Robot �Humanoidný robot 2. Roboty ▫ História humanoidných robotov 3. Softvér pre riadenie human. Robotov ▫ ▫ Microsoft Robotics Developer Studio Webots Choreographe Ostatné SW
Základné definície - I • Riadenie ▫ Riadenie je činnosť, kedy sa na základe predpísaného algoritmu sleduje systém a po zistení výchylky od požadovaného stavu alebo priebehu sa vykonajú korekcie, aby sa do neho systém vrátil. • Kybernetika ▫ Kybernetika je disciplína, ktorá skúma riadiace a regulačné procesy v biologickej sfére, v technike a v spoločnosti a navrhuje modely na znázornenie, transformáciu a spracovanie informácií. Všetky automatické zariadenia na spracovanie dát sú v tomto zmysle kybernetickými strojmi a samotná informatika je náuka o kybernetických strojoch a metódach.
Základné definície - II • Umelá inteligencia ▫ M. Minsky Umelá inteligencia je veda o vytváraní strojov alebo systémov, ktoré budú na riešenie úloh používať postup, ktorý, ak by ho použil človek, by sme považovali za prejav jeho inteligencie. ▫ Z. Kotek Umelá inteligencia je vlastnosťou človekom umelo vytvoreného systému, vyznačujúceho sa schopnosťou rozpoznávať javy, predmety, situácie, analyzovať vzťahy medzi nimi a tak vytvárať vnútorné modely sveta a na základe toho robiť účelné rozhodnutia, vrátane schopnosti predvídať dôsledky týchto rozhodnutí a schopnosti objavovať nové zákonitosti. ▫ M. Arbin Umelá inteligenciu možno charakterizovať ako snahu programovať počítače tak, aby sa chovali spôsobom, ktorý by sme nazvali inteligentným, keby šlo o človeka (keby sme nevedeli, že to dokáže aj počítač).
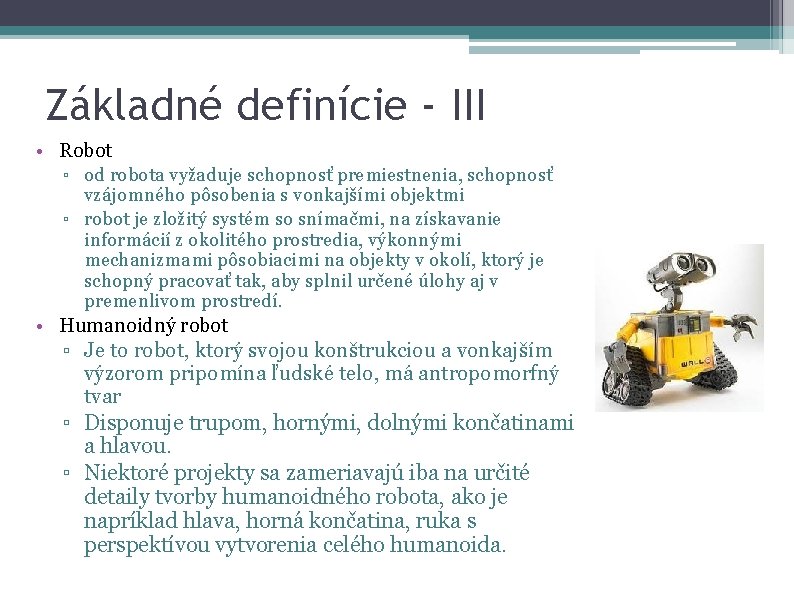
Základné definície - III • Robot ▫ od robota vyžaduje schopnosť premiestnenia, schopnosť vzájomného pôsobenia s vonkajšími objektmi ▫ robot je zložitý systém so snímačmi, na získavanie informácií z okolitého prostredia, výkonnými mechanizmami pôsobiacimi na objekty v okolí, ktorý je schopný pracovať tak, aby splnil určené úlohy aj v premenlivom prostredí. • Humanoidný robot ▫ Je to robot, ktorý svojou konštrukciou a vonkajším výzorom pripomína ľudské telo, má antropomorfný tvar ▫ Disponuje trupom, hornými, dolnými končatinami a hlavou. ▫ Niektoré projekty sa zameriavajú iba na určité detaily tvorby humanoidného robota, ako je napríklad hlava, horná končatina, ruka s perspektívou vytvorenia celého humanoida.
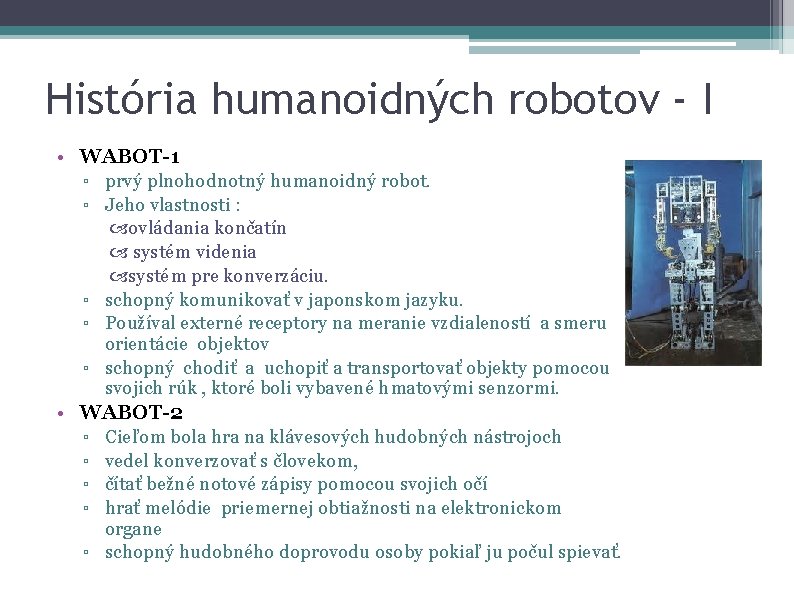
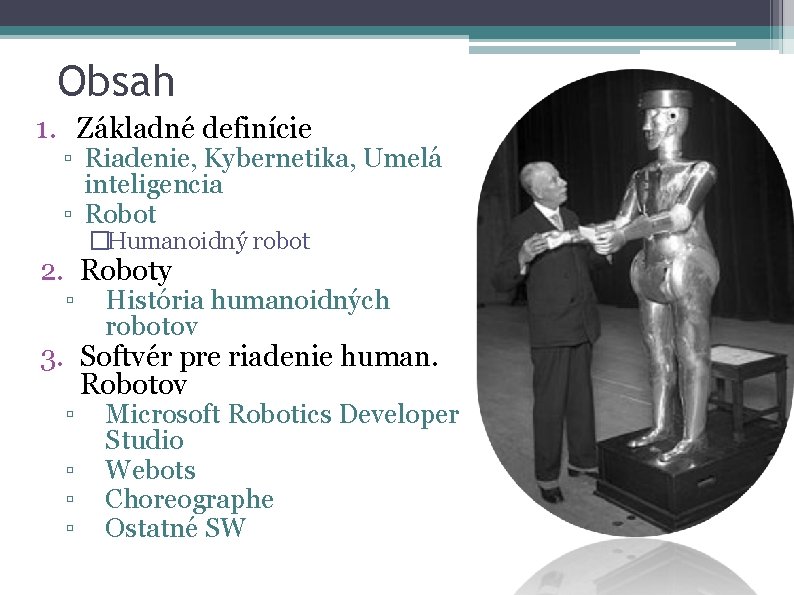
História humanoidných robotov - I • WABOT-1 ▫ prvý plnohodnotný humanoidný robot. ▫ Jeho vlastnosti : ovládania končatín systém videnia systém pre konverzáciu. ▫ schopný komunikovať v japonskom jazyku. ▫ Používal externé receptory na meranie vzdialeností a smeru orientácie objektov ▫ schopný chodiť a uchopiť a transportovať objekty pomocou svojich rúk , ktoré boli vybavené hmatovými senzormi. • WABOT-2 ▫ Cieľom bola hra na klávesových hudobných nástrojoch ▫ vedel konverzovať s človekom, ▫ čítať bežné notové zápisy pomocou svojich očí ▫ hrať melódie priemernej obtiažnosti na elektronickom organe ▫ schopný hudobného doprovodu osoby pokiaľ ju počul spievať.
História humanoidných robotov - II • Honda Motor Company ▫ Počas sedmich rokov bolo vyvinutých sedem humanoidov ktoré boli označené ▫ ▫ ▫ ako E 0 - E 6. ambiciózny cieľ - zostrojiť dvojnohého robota za použitia vlastne vyvinutých nových a revolučných technológií. V roku 1986 postavili svojho prvého robota schopného chôdze bol to E 0. Robot bol schopný kráčať iba veľmi pomaly - trvalo mu takmer päť sekúnd na vykonanie jedného kroku. Honda sa preto rozhodla dôkladne preskúmať a analyzovať ľudskú chôdzu. Na základe týchto informácií započali program zameraný na vývoj rýchlo chodiaceho robota. E 2 dosiahol rýchlejšiu chôdzu - okolo 1. 2 km/h na rovnom povrchu. E 3 bol schopný rýchlej a stabilnej chôdze v ľudskom životnom prostredí, obzvlášť na nerovných povrchoch, svahoch a schodoch, bez toho , aby spadol • Hadaly ▫ vyvinutý v roku 1995 ▫ slúžil na štúdium komunikácie medzi človekom a robotom. ▫ pozostával z troch subsystémov : subsystém "hlava-oči“ - otočenie sa smerom ku hovoriacemu systém ovládania hlasu pre počúvanie a pre hovorenie - konverzacia s človekom v japončtine subsystém riadenia pohybov - pohyboval ramenami smerom ku vytýčeným miestam.
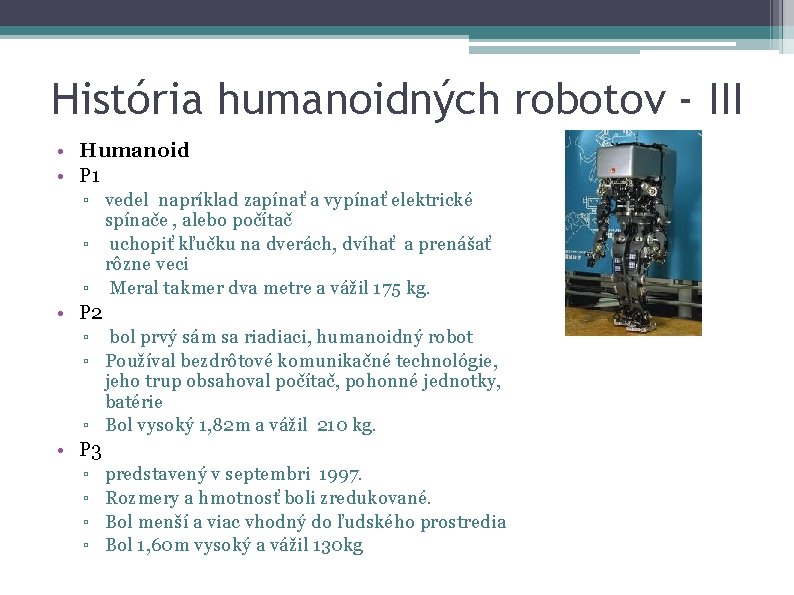
História humanoidných robotov - III • Humanoid • P 1 ▫ vedel napríklad zapínať a vypínať elektrické spínače , alebo počítač ▫ uchopiť kľučku na dverách, dvíhať a prenášať rôzne veci ▫ Meral takmer dva metre a vážil 175 kg. • P 2 ▫ bol prvý sám sa riadiaci, humanoidný robot ▫ Používal bezdrôtové komunikačné technológie, jeho trup obsahoval počítač, pohonné jednotky, batérie ▫ Bol vysoký 1, 82 m a vážil 210 kg. • P 3 ▫ predstavený v septembri 1997. ▫ Rozmery a hmotnosť boli zredukované. ▫ Bol menší a viac vhodný do ľudského prostredia ▫ Bol 1, 60 m vysoký a vážil 130 kg
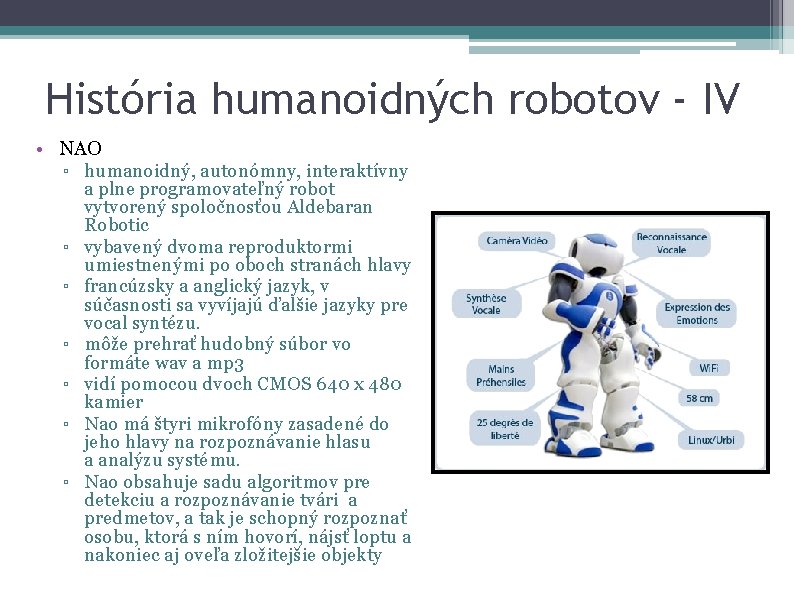
História humanoidných robotov - IV • NAO ▫ humanoidný, autonómny, interaktívny ▫ ▫ ▫ a plne programovateľný robot vytvorený spoločnosťou Aldebaran Robotic vybavený dvoma reproduktormi umiestnenými po oboch stranách hlavy francúzsky a anglický jazyk, v súčasnosti sa vyvíjajú ďalšie jazyky pre vocal syntézu. môže prehrať hudobný súbor vo formáte wav a mp 3 vidí pomocou dvoch CMOS 640 x 480 kamier Nao má štyri mikrofóny zasadené do jeho hlavy na rozpoznávanie hlasu a analýzu systému. Nao obsahuje sadu algoritmov pre detekciu a rozpoznávanie tvári a predmetov, a tak je schopný rozpoznať osobu, ktorá s ním hovorí, nájsť loptu a nakoniec aj oveľa zložitejšie objekty
Softvér pre riadenie humanoidných robotov • • Microsoft Robotics Developer Studio Webots Choreographe Ostatné SW
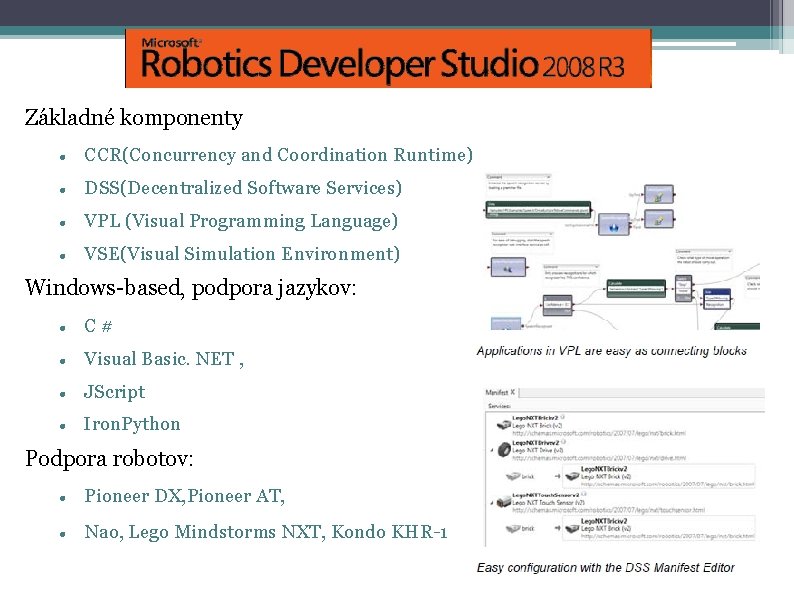
Základné komponenty CCR(Concurrency and Coordination Runtime) DSS(Decentralized Software Services) VPL (Visual Programming Language) VSE(Visual Simulation Environment) Windows-based, podpora jazykov: C # Visual Basic. NET , JScript Iron. Python Podpora robotov: Pioneer DX, Pioneer AT, Nao, Lego Mindstorms NXT, Kondo KHR-1
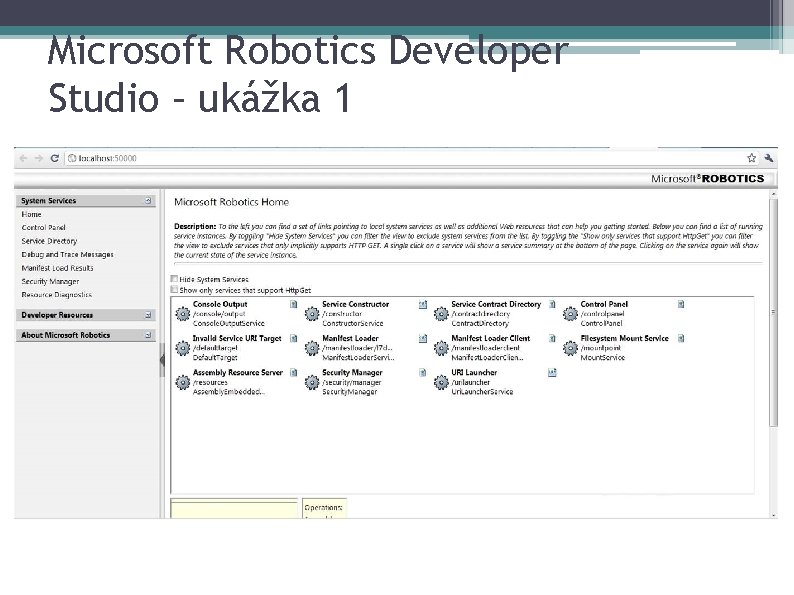
Microsoft Robotics Developer Studio – ukážka 1
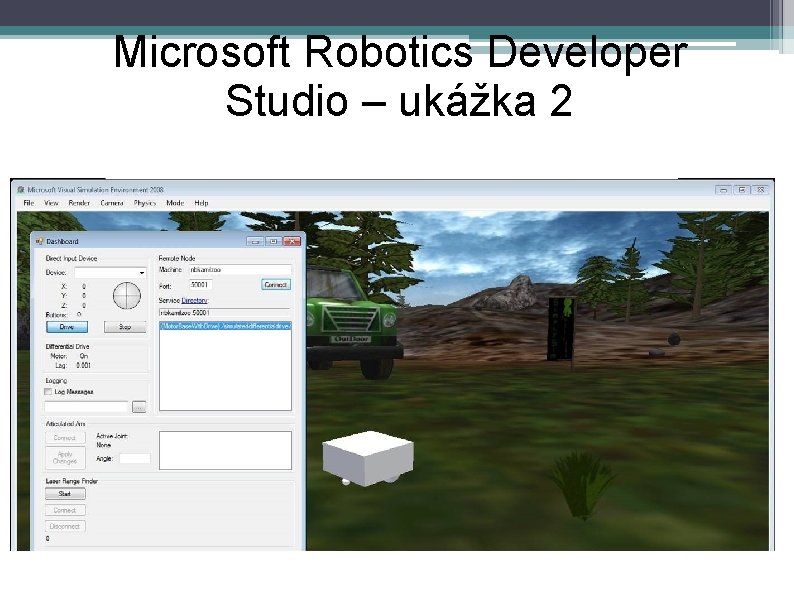
Microsoft Robotics Developer Studio – ukážka 2
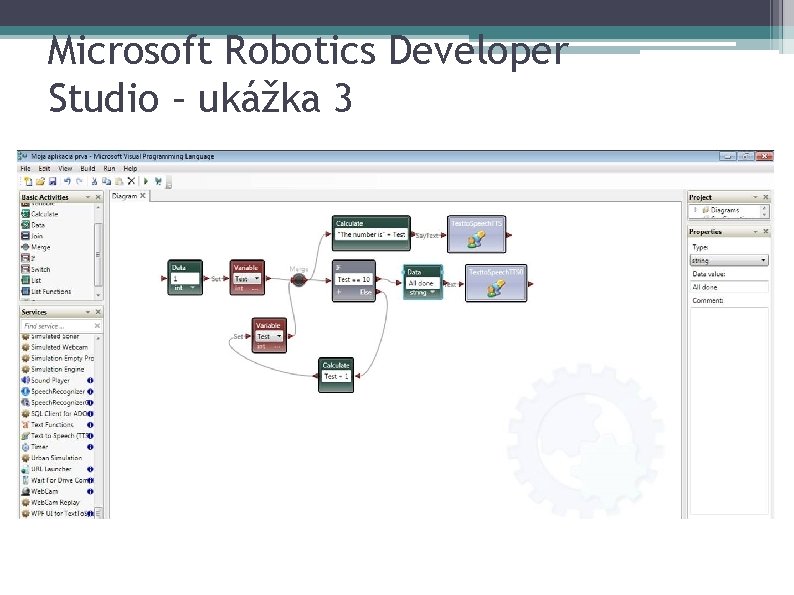
Microsoft Robotics Developer Studio – ukážka 3
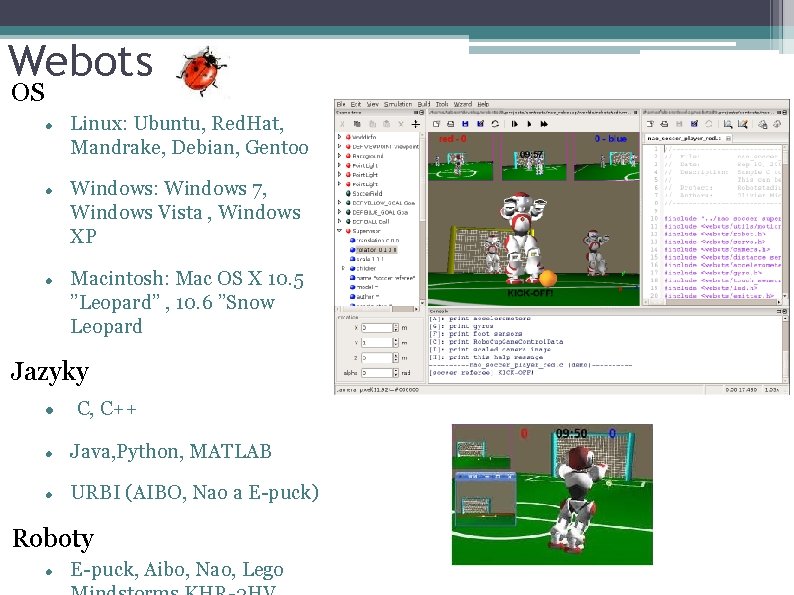
Webots OS Linux: Ubuntu, Red. Hat, Mandrake, Debian, Gentoo Windows: Windows 7, Windows Vista , Windows XP Macintosh: Mac OS X 10. 5 ”Leopard” , 10. 6 ”Snow Leopard Jazyky C, C++ Java, Python, MATLAB URBI (AIBO, Nao a E-puck) Roboty E-puck, Aibo, Nao, Lego
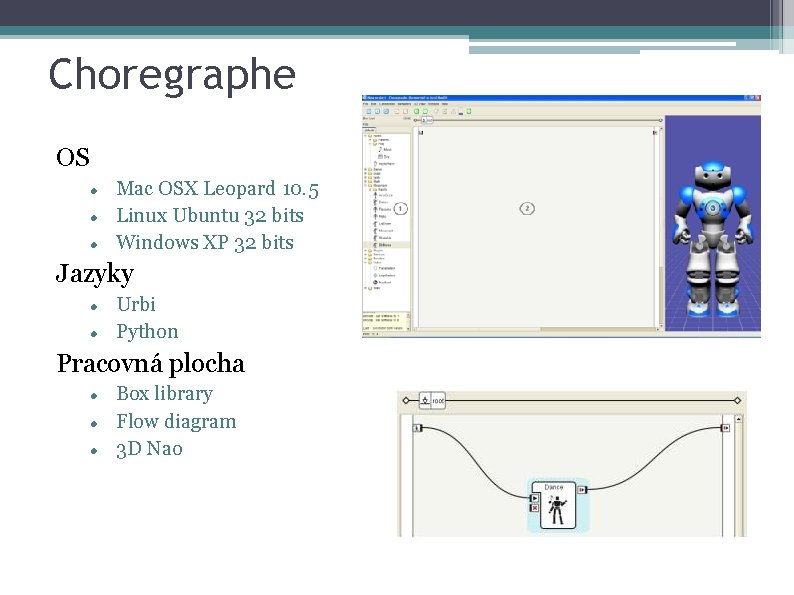
Choregraphe OS Mac OSX Leopard 10. 5 Linux Ubuntu 32 bits Windows XP 32 bits Jazyky Urbi Python Pracovná plocha Box library Flow diagram 3 D Nao
Ostatné programy Player/Stage Ostatný SW
Použitá literatúra • http: //sk. wikipedia. org/wiki/Robot • http: //www. milosnemec. cz/clanek. php? id=188 • http: //kiwiki. fmtnuni. sk/mediawiki/index. php/Um el%C 3%A 1_inteligencia_a_jej_v%C 3%BDvoj • http: //sk. wikipedia. org/wiki/Kybernetika • http: //web. tuke. sk/sjfkaar/stranky/Predmetove_str/TK/material/Predna sky/Uvod%20 do%20 kybernetiky. pdf • http: //en. wikipedia. org/wiki/Humanoid_robot • http: //neuron-ai. tuke. sk/~repak/roboti/ • http: //neuron. tuke. sk/jaksa/theses/2010/Copjak. Jaksa-Bc 10 -thesis. pdf
Ďakujem za vašu pozornosť
- Slides: 19