
POLITECHNIKA POZNASKA Moduowy 32 bitowy sterownik pralki Andrzej
POLITECHNIKA POZNAŃSKA Modułowy, 32 -bitowy sterownik pralki Andrzej Milecki, Grzegorz Pitner ZAKŁAD URZĄDZEŃ MECHATRONICZNYCH Instytut Technologii Mechanicznej
Plan prezentacji z Wprowadzenie z Obsługa elementów we/wy pralek z Budowa sterownika – schemat blokowy z Oprogramowanie i uruchomienie sterownika z Film z Podsumowanie
Wprowadzenie z Znaczący rozwój sektora produkującego sprzęt gospodarstwa domowego w Polsce. z Przejęcie – zakup firm krajowych przaz największe koncerny światowe. z Unowocześnienie i wzrost produkcji z Firmy: Indesit-Łódź, Whirpool-Polar Wrocław, Fagor. MCC-Wrozamet Wrocław, Electrolux, Samsung Wronki z Polska poważnym centrum produkcyjnym sprzętu AGD. z W Polsce zatrudnionych jest bezpośrednio kilkanaście tysięcy pracowników.
Wprowadzenie z W Polsce nie prowadzi się poważnych badań dotyczących sprzętu AGD z Potentaci posiadają centra badawcze zlokalizowane głównie we Włoszech, w Niemczech i w Korei. z Na Politechnice Poznańskiej podjęto prace rozwojowe dotyczące budowy sterowników pralek. z Zaprojektowano i wykonano 2 nowe sterowniki: „low cost” oraz rozbudowany sterownik, o zmiennej konfiguracji z W obu sterownikach zastosowano nowatorskie rozwiązania, w tym metody sztucznej inteligencji.
Elementy we/wy pralek z Główne elementy we/wy, obsługiwane przez sterownik pralki: y wejścia od czujników: temperatury, poziomu wody, wyłącznika aquastop, zamknięcia drzwi, prędkości wirowania (położenia wirnika), drgań, inne y wyjścia do: zaworów elektromagnetycznych (kilka szt. ), grzałki, blokady drzwi, silnika i pompy z Obsługa interfejsu użytkownika z Wymogi bezpieczeństwa dla sprzętu AGD wynikają z norm PN-EN 60335 -1 i PN-EN 60335 -2 -7
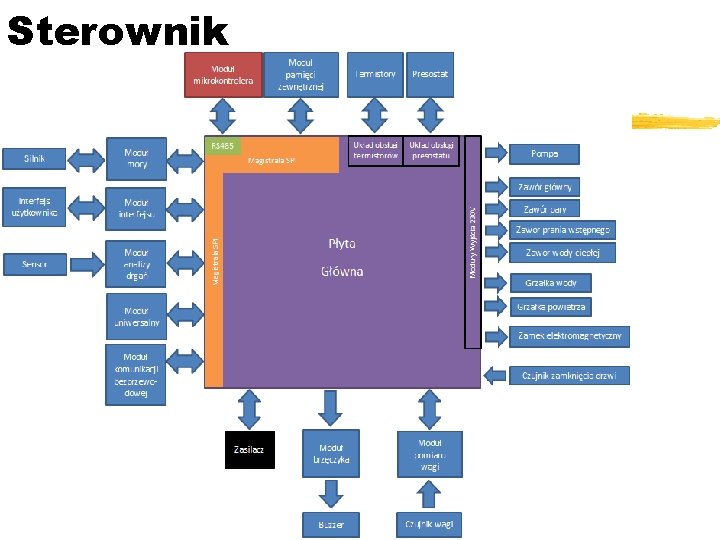
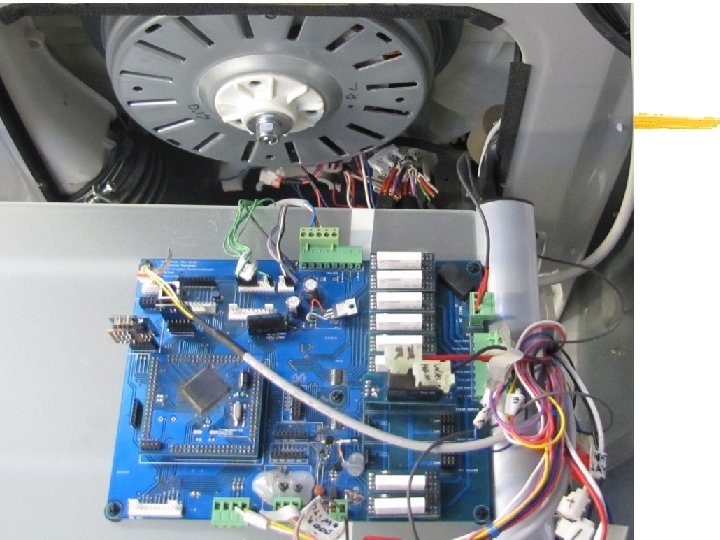
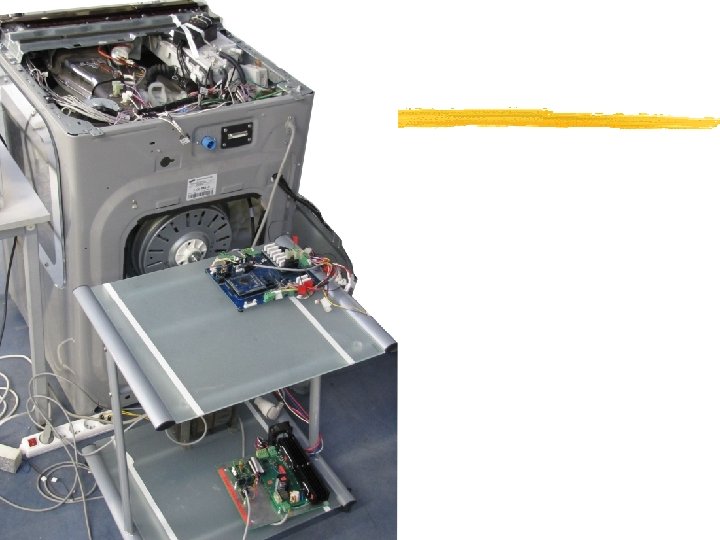
Sterownik z Zaprojektowano i zbudowano sterownik pralki bazujący na mikrokontrolerze 32 -bitowym z rodziny STM 32 z Zastosowano magistrale szeregowe RS-485, SPI, USB do komunikacji z modułami pralki z W sterowniku można wyróżnić bloki funkcjonalne: y płyta główna, na której znajdują się modułu: CPU, obsługi sensorów, moduł komunikacji USB i RS 485, moduł pamięci EEPROM, moduł brzęczyka, y moduł interfejsu użytkownika (mogą wtedy być stosowane różne moduły zaczynając od przełącznikowych a kończąc na ekranach dotykowych), y moduł mocy zawierający układ załączania grzałki, sterowania silnikiem (tutaj falownikiem) oraz układ sterowania pompą.
Sterownik
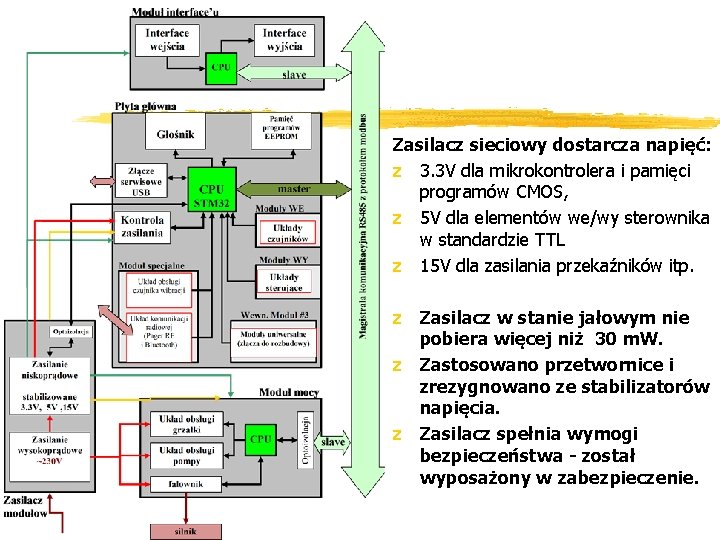
Zasilacz sieciowy dostarcza napięć: z 3. 3 V dla mikrokontrolera i pamięci programów CMOS, z 5 V dla elementów we/wy sterownika w standardzie TTL z 15 V dla zasilania przekaźników itp. z Zasilacz w stanie jałowym nie pobiera więcej niż 30 m. W. z Zastosowano przetwornice i zrezygnowano ze stabilizatorów napięcia. z Zasilacz spełnia wymogi bezpieczeństwa - został wyposażony w zabezpieczenie.
1 – moduł komunikacji USB, 3 – SPI, 4 – złącze modułu komunikacji bezprzewodowej, 5 – złącze uniwersalne, 6 – złącze do modułu analizy wody, 7 – złącze zasilacza dedykowanego, 8 – moduł wyjścia średniej mocy (przekaźnik), 9 – bezpiecznik ~230 V, 10 – złącze zasilania ~230 V, 11 – złącze wyjść peryferyjnych przekaźników, 12 i 14 – gniazda do przekaźników dużej mocy, 13 – gniazda do dodatkowych przekaźników średniej mocy, 15 – układ obsługi sensora zamknięcia drzwi, 16 – złącze do modułu pomiaru wagi wsadu, 17 – układ obsługi presostatu, 18 – układ obsługi termistorów, 19 – złącze komunikacji równoległej z modułem mocy (SPI), 20 – złącze modułu pomiaru prędkości obrotowej, 21 – złącze programatora JTAG, 22 – układ zegara RTC, 23 – moduł pamięci EPROM, 24 – mikrokontroler STM 32, 25 – moduł komunikacji szeregowe RS 485, 26 – złącze modułu pomiaru drgań bębna.
Sterownik z Moduł mikrokontrolera STM 32 F 103 ZET 6, Cortex. M 3. z Magistrale wewnętrzne o częstotliwości: 72 i 36 MHz. z Najważniejsze cechy mikrokontrolera to: układ SMD, 144 wyprowadzenia, 512 KB pamięci FLASH, do 64 KB SRAM, napięcie zasilające: 2 V to 3, 6 V, interfejsy: 3×USART, 2×UART, 3×SPI, 2×I 2 C, USB 2. 0, maksymalnie 112 wejść/wyjść binarnych, 8 układów czasowo-licznikowych w tym 4 liczniki 16 -bitowe, generator sygnału PWM (16 kanałów), y przetworniki: 3 × 12 -bit, 1 μs A/D (do 21 kanałów), 2 × 12 -bit D/A, DMA(12 kanałów), y tryby oszczędzania energii: Steep, Stop i Stanby, y podtrzymanie bateryjne zegara RTC i rejestrów. y y y
Sterownik – program z z Napisano w języku C++, zapisany w pamięci FLASH Programy prania w pamięci EPROM, komunikuje się przez SPI Dzięki temu można bardzo łatwo ją wymienić, Stworzono oprogramowanie robocze (firmware) sterownika do: y y y komunikacji programatora z CPU, konfiguracji i testowanie modułów wewnętrznych CPU, zegarów, przetworników AD I DA, modułów PWM, DMA, NVIC, EXTI, magistral: RS 485, UART, USB, SPI
Sterownik – program z W drugim kroku opracowano oprogramowanie do obsługi modułów zewnętrznych mikrokontrolera, takich jak: . y y y pomiar temperatury wody, pomiar poziomu wody, moduł brzęczyka, zaworów, pompy, blokady drzwi. skalowanie ADC i wykonywanie testów DMA, konfigurowanie przerwań EXTI, NVIC, testowanie priorytetów przerwań, obsługiwanie interfejsów komunikacyjnych, zarządzanie pamięcią EEPROM, komunikacja z komputerem PC poprzez USB, komunikacja ze sterownikiem mocy.
Sterownik – program z W dalszej kolejności stworzono egzekutor komend programu prania, który umożliwia obsługę instrukcji niskiego i wysokiego poziomu oraz obsługę: y y wykonywania pętli i instrukcji warunkowych, wykonywania wzorów matematycznych, wykrywania błędów w programie prania, wykrywanie błędów egzekucji programu,
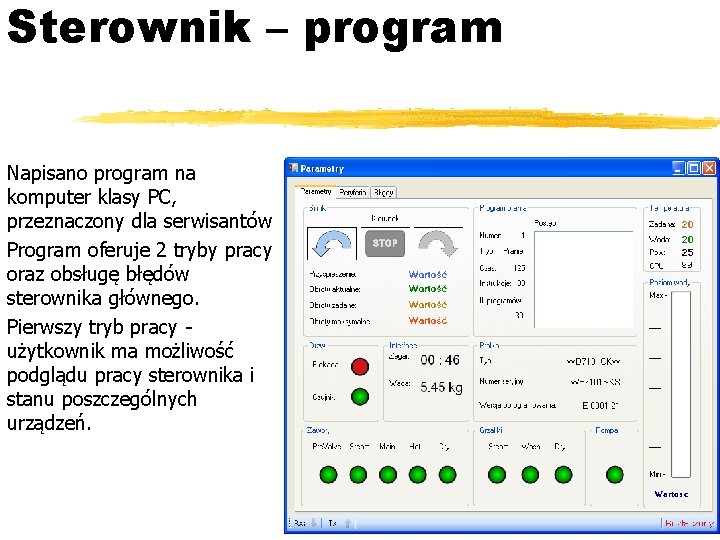
Sterownik – program Napisano program na komputer klasy PC, przeznaczony dla serwisantów Program oferuje 2 tryby pracy oraz obsługę błędów sterownika głównego. Pierwszy tryb pracy użytkownik ma możliwość podglądu pracy sterownika i stanu poszczególnych urządzeń.
Sterownik – program Okno „Parametry” zawiera następujące informacje o stanie urządzeń i wykonywanym programie: z Silnik – pokazuje informacje o silniku takie jak: kierunek, wartości przyspieszenia, obroty zadane: aktualne i maksymalne, z Program prania – zawiera informacje o aktualnym programie prania i jego postępie, z Temperatura – pokazuje wartość temperatur: zadanej wody, aktualnej powietrza i wody oraz temperatury CPU sterownika, z Interface – pokazuje uproszczone informacje przesyłane do interfejsu pralki, z Pralka – informacje o oprogramowaniu i rodzaju pralki, z Poziom wody – pokazuje aktualny stan poziomu wody w słupku z Drzwi, Zawory, Grzałki, Pompa – diody LED pokazują aktualny stan danego elementu (dioda zielona – załączony, dioda czerwona – wyłączony).
Podsumowanie z rozdzielenie najważniejszych funkcji na osobne moduły, tak, aby można było stosunkowo łatwo konfigurować sterownik z oddzielenie (optoizolacja) elementów dużej mocy od sterownika, tak aby funkcje niebezpieczne i wymagające długiej i kosztownej certyfikacji „zamknięte” zostały w odrębnej obudowie, z zapewnienie możliwości bardzo łatwej wymiany interfejsu użytkownika, dzięki podłączeniu go za pomocą interfejsu uniwersalnego (interfejs pralki jest najczęściej zmieniany przez marketing), z zaimplementowanie modułów wyjściowych średniej mocy w formie elementów wymiennych (przekaźniki wyjmowane) gdyż to one uszkadzają się najczęściej, z zaimplementowanie CPU w formie modułu wymiennego, co pozwala na zmianę mikrokontrolera, z zbudowanie zasilacza jako osobnego urządzenia (łatwość certyfikacji i możliwość szybkiego dostosowania do potrzeb – konfiguracji).
Podsumowanie W ramach dalszych prac rozwojowych przewiduje się: z wykonanie typoszeregu innowacyjnych interfejsów użytkownika komunikujących się przy wykorzystaniu nowych metod i zasad, z wykonanie modułu symulującego wibracje bębna pralki i przeprowadzenie badań nad możliwością ich kompensacji i tłumienia, z wykonanie modułu komunikacji bezprzewodowej Bluetooth dla podłączenia komputera klasy PC i telefonu komórkowego z wykonanie nowej wersji sterownika zawierającą poprawione błędy wykryte w czasie testów obecnej, pierwszej wersji prototypowej
POLITECHNIKA POZNAŃSKA Dziękuję bardzo
- Slides: 22