
PODSTAWY TEORII SYSTEMW 1 2 3 4 TWORZENIE

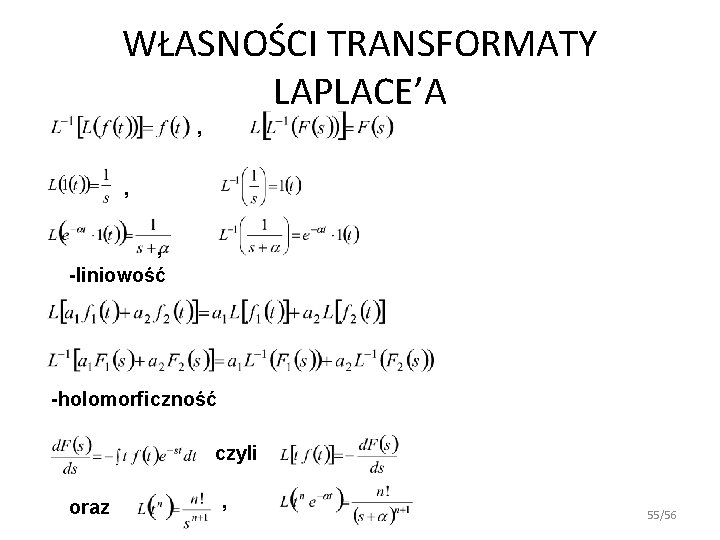
- Slides: 57
PODSTAWY TEORII SYSTEMÓW 1. 2. 3. 4. TWORZENIE MODELI I MODELOWANIE IDENTYFIKACJA I ROZPOZNAWANIE ANALIZA I PROJEKTOWANIE STEROWANIE I KIEROWANIE
POJĘCIE SYSTEMU IDEA WYODRĘBNIENIA SYSTEMU Z OTOCZENIA IDEA BUDOWY SYSTEMU Z ELEMENTÓW ( PODSYSTEMÓW ) IDEA FUNKCJI SPEŁNIANEJ PRZEZ SYSTEM IDEA OGRANICZONEJ ZMIENNOŚCI SYSTEMU W CZASIE 1. 2. 3. SYSTEM JEST PEWNĄ CAŁOŚCIĄ, W KTÓREJ WSPÓŁDZIAŁAJĄ WYODRĘBNIONE CZĘŚCI SKŁADOWE. FUNKCJONOWANIE SYSTEMU ZALEŻY OD FUNKCJI CZĘŚCI SKŁADOWYCH I ZWIĄZKÓW MIĘDZY NIMI. POWIĄZANIA CZĘŚCI SKŁADOWYCH OKREŚLAJĄ STRUKTURĘ SYSTEMU. 2/56
CELE BUDOWY MODELU SYSTEMU • OPIS I WYJAŚNIENIE DZIAŁANIA MECHANIZMU SYSTEMU • PRZEWIDYWANIE ZACHOWANIA SIĘ SYSTEMU W PRZYSZŁOŚCI I PRZY RÓŻNYCH WARUNKACH ODDZIAŁYWANIA NA SYSTEM • • – MODEL FENOMENOLOGICZNY - MODEL PROGNOSTYCZNY WYBÓR WŁAŚCIWYCH ODDZIAŁYWAŃ WEJŚCIOWYCH SPEŁNIAJĄCYCH OKREŚLONE WARUNKI - MODEL DECYZYJNY ( W SZCZEGÓLNOŚCI WYBÓR OPTYMALNY) WYBÓR STRUKTURY LUB PARAMETRÓW SYSTEMU, SPEŁNIAJĄCEGO OKREŚLONE ZADANIA – MODEL NORMATYWNY 3/56
ETAPY MODELOWANIA MATEMATYCZNEGO • SFORMUŁOWANIE CELÓW MODELOWANIA • WYBÓR KATEGORII MODELU I OKREŚLENIE JEGO STRUKTURY • IDENTYFIKACJA • ALGORYTMIZACJA OBLICZEŃ • WERYFIKACJA 4/56
MODELEM MATEMATYCZNYM SYSTEMU (OBIEKTU, PROCESU) JEST ZESTAW WZORÓW MATEMATYCZNYCH (OGÓLNIE ZESTAW RELACJI MATEMATYCZNO-LOGICZNYCH) OKREŚLAJĄCYCH ZALEŻNOŚCI POMIĘDZY WYRÓŻNIONYMI WIELKOŚCIAMI. SĄ TO WIELKOŚCI WEJŚCIOWE I WYJŚCIOWE SYSTEMU, A SYSTEM TAKI NAZYWAMY WZGLĘDNIE ODOSOBNIONYM. W POJĘCIACH WEJŚCIE I WYJŚĆIE ZAWARTE JEST DOMNIEMANIE O ZWIĄZKU PRZYCZYNOWO-SKUTKOWYM MIĘDZY TYMI WIELKOŚCIAMI, W TYM SENSIE , ŻE ZNAJĄC (OBSERWUJĄC) WEJŚCIE MOŻNA OKREŚLIĆ JAKIE BĘDZIE WYJŚCIE 5/56
• • WERYFIKACJA MODELU JEST TO PORÓWNANIE WYNIKÓW MODELOWANIA Z ZACHOWANIEM SIĘ SYSTEMU RZECZYWISTEGO Z PUNKTU WIDZENIA ZGODNOŚCI Z WIEDZĄ TEORETYCZNĄ ORAZ BADANIAMI EMPIRYCZNYMI KRYTERIA WEWNĘTRZNE : -ZGODNOŚĆ FORMALNA -ZGODNOŚĆ ALGORYTMICZNA KRYTERIA ZEWNĘTRZNE : -ZGODNOŚĆ HEURYSTYCZNA -ZGODNOŚĆ PRAGMATYCZNA 1. ZGODNŚĆ REPLIKATYWNA 2. ZGODNOŚĆ PREDYKATYWNA 3. ZGODNŚĆ STRUKTURALNA 6/56
DYNAMIKA SYSTEMÓW SYSTEMY STATYCZNE SYSTEMY DYNAMICZNE WŁASNOŚCI DYNAMICZNE SYSTEMÓW WYNIKAJĄ Z DZIAŁANIA NASTĘPUJĄCYCH OGÓLNYCH ZASAD F I Z Y C Z N Y C H : • PRZY OGRANICZONYCH WYDAJNOŚCIACH ŹRÓDEŁ , KAŻDA NIESKOŃCZENIE MAŁA ZMIANA STANU ENERGETYCZNEGO LUB MATERIAŁOWEGO WYMAGA PEWNEGO CZASU (BEZWŁADNOŚĆ=INERCJA) • KAŻDE SKOŃCZONE PRZEMIESZCZENIE SIĘ W PRZESTRZENI ZJAWISKA MATERIALNEGO WYMAGA PEWNEGO CZASU (OPÓŹNIENIE) 7/56
STAN SYSTEMU DYNAMICZNEGO • JEST TO NAJMNIEJSZA LICZBA DANYCH (WEKTOR STANU) , KTÓRYCH ZNAJOMOŚĆ W DANEJ CHWILI, PRZY ZNAJOMOŚCI WIELKOŚCI WEJŚCIOWYCH , POCZĄWSZY OD TEJ CHWILI – POZWALA JEDNOZNACZNIE OKREŚLIĆ STAN I WIELKOŚCI WYJŚCIOWE SYSTEMU W PRZYSZŁOŚCI. • WIELKOŚCI STANU SĄ WIĘC ZMIENNYMI WEWNĘTRZNYMI SYSTEMU, KTÓRE REASUMUJĄ W SOBIE CAŁĄ PRZESZŁOŚĆ I DETERMINUJĄ JEGO PRZYSZŁOŚĆ. ZDETERMINOWANIE SYSTEMU WYNIKA Z POSTULATÓW : • PRZYCZYNOWOŚĆ • ZUPEŁNOŚĆ 8/56
UKŁADEM STEROWANIA NAZYWAMY ZESPÓŁ ZŁOŻONY Z OBIEKTU STEROWANIA I URZĄDZENIA STERUJĄCEGO – ODPOWIEDNIO POWIĄZANYCH FUKCJONALNIE ZE SOBĄ. W OBIEKCIE STEROWANIA WYRÓŻNIAMY : • SYGNAŁY WEJŚCIOWE (STERUJĄCE) • SYGNAŁY ZAKŁÓCAJĄCE • SYGNAŁAY WYJŚCIOWE SYGNAŁY, NAWET WTEDY, KIEDY SĄ WIELKOŚCIAMI FIZYKALNYMI LUB FIZYKALNIE WYOBRAŻALNYMI, NIE ZAWSZE MOŻNA W DANYM OBIEKCIE WYZNACZYĆ I NIE ZAWSZE MOŻNA ODDZIAŁYWAĆ NA NIE ZA POMOCĄ ROZPORZĄDZALNYCH SYGNAŁÓW STERUJĄCYCH. SYGNAŁY MOGĄ BYĆ: • MIERZALNE I STEROWALNE • MIERZALNE I NIESTEROWALNE • STEROWALNE I NIEMIERZALNE • NIEMIERZALNE I NIESTEROWALNE. 9/56
MODEL MATEMATYCZNY TWORZYMY • NA PODSTAWIE PEŁNEJ ZNAJOMOŚCI ZJAWISK W POSZCZEGÓLNYCH OBIEKTACH ORAZ ICH POWIĄZAŃ MIĘDZY SOBĄ I Z URZĄDZENIAMI STERUJĄCYMI USTALA SIĘ ZALEŻNOŚCI MIĘDZY SYGNAŁAMI WYSTĘPUJĄCYMI W UKŁADZIE. • NA PODSTAWIE CZĘŚCIOWEJ ZNAJOMOŚCI ZJAWISK W SKŁADOWYCH OBIEKTACH I STRUKTURY UKŁADU FORMUŁUJE SIĘ WSTĘPNIE ZWIĄZKI MIĘDZY SYGNAŁAMI. NASTĘPNIE KORYGUJE SIĘ TE ZALEŻNOŚCI NA PODSTAWIE WYNIKÓW UZYSKANYCH EKSPERYMENTALNIE. • W PRZYPADKU NIEPEŁNEJ INFORMACJI A PRIORI O UKŁADZIE LUB BRAKU TEJ INFORMACJI OTRZYMUJE SIĘ DOŚWIADCZALNIE OKREŚLONE DANE I PO ODPOWIEDNIM ICH PRZETWORZENIU TWORZY MODEL MATEMATYCZNY 10/56
IDENTYFIKACJA OZNACZA WYZNACZENIE MODELU SYSTEMU NA PODSTAWIE BADAŃ EKSPERYMENTALNYCH. JEST TO OBSZERNY DZIAŁ TEORII I TECHNIKI SYSTEMÓW OBEJMUJĄCY RÓŻNE PROBLEMY, METODY I TECHNIKI DLA RÓŻNYCH PRZYPADKÓW SYSTEMÓW I ICH MODELI. EFEKTEM KOŃCOWYM JEST A L G O R Y T M I D E N T Y F I K A C J I. A NA L I Z A • ANALIZA ILOŚCIOWA • ANALIZA JAKOŚCIOWA P R O J E K T O W A N I E (SYNTEZA) MOŻE TO BYĆ PODEJMOWANIE DECYZJI PRZY ZMIENNYCH ZAKŁÓCENIACH MAMY DO CZYNIENIA ZE S T E R O W A N I E M. 11/56
BIEŻĄCE ZMIANY PROJEKTU SPOWODOWANE ZMIANAMI ZAKŁÓCEŃ I POLEGAJĄCE NA WYZNACZANIU ORAZ REALIZACJI UAKTUALNIANYCH DECYZJI NAZYWAMY STEROWANIEM. W TEN SPOSÓB SYSTEM STERUJĄCY ODDZIAŁYWUJE NA OBIEKT STEROWANIA W OKREŚLONYM CELU, KTÓRYM JEST DOPROWADZENIE WYJŚCIA DO WARTOŚCI ZADANEJ LUB EKSTREMALNEJ ORAZ UTRZYMYWANIE OBIEKTU MOŻLIWIE BLISKO TYCH WARTOŚCI MIMO DZIAŁAJĄCYCH ZAKŁÓCEŃ. PRZEPIS FORMALNY TO A L G O R Y T M S T E R O W A N I A. 12/56
KLASYFIKACJA UKŁADÓW STEROWANIA: NA PODSTAWIE WŁASNOŚCI • UKŁADY CIĄGŁE I DYSKRETNE • UKŁADY LINIOWE I NIELINIOWE • UKŁADY STACJONARNE I NIESTACJONARNE • UKŁADY JEDNO I WIELOWYMIAROWE • UKŁADY O STAŁYCH SKUPIONYCH I O PARAMETRACH ROZŁOŻONYCH ZE WZGLĘDU NA ZADANIA • UKŁADY AUTOMATYCZNEJ STABILIZAJI (REGULACJI STAŁOWARTOŚCIOWEJ) • UKŁADY REGULACJI PROGRAMOWEJ • UKŁADY NADĄŻNE (ŚLEDZĄCE) 13/56
ZE WZGLĘDU NA RODZAJ PROCESÓW PODLEGAJĄCYCH STEROWANIU • UKŁADY STEROWANIA PROCESÓW JEDNOSTKOWYCH • UKŁADY STEROWANIA KOMPLEKSOWEGO ZE WZGLĘDU NA SPOSÓB REALIZACJI STEROWANIA I MOŻLIWOŚCI DOSTOSOWANIA SIĘ UKŁADÓW DO ZMIENIAJĄCYCH SIĘ WARUNKÓW PRACY • • UKŁADY ZWYKŁE (NIEADAPTACYJNE) UKŁADY ADAPTACYJNE UKŁADY OPTYMALNE UKŁADY NIEOPTYMALNE 14/56
• • METODY OPISU CIĄGŁYCH LINIOWYCH JEDNOWYMIAROWYCH OBIEKTÓW STEROWANIA RÓWNANIA RÓŻNICZKOWE OPISUJĄCE JEDNOWYMIAROWE OBIEKTY STEROWANIA ( W SZCZEGÓLNOŚCI RÓWNANIE WE-WY) ODPOWIEDŹ JEDNOSTKOWA (SKOKOWA) ODPOWIEDŹ IMPULSOWA TRANSMITANCJA OPERATOROWA TRANSMITANCJA WIDMOWA METODA PRZESTRZENI FAZOWEJ I PŁASZCZYZNY FAZOWEJ METODA ZMIENNYCH STANU CHARAKTERYSTYKI CZĘSTOTLIWOŚCIOWE 15/56
CHARAKTERYSTYKI CZĘSTOTLIWOŚCIOWE: CHARAKTERYSTYKA AMPLITUDOWO-FAZOWA CHARAKTERYSTYKA AMPLITUDOWA CHARAKTERYSTYKA FAZOWA CHARAKTERYSTYKA SKŁADOWEJ RZECZYWISTEJ TRANSMITANCJI • CHARAKTERYSTYKA SKŁADOWEJ UROJONEJ TRANSMITANCJI • CHRAKTERYSTYKA LOGARYTMICZNA AMPLITUDOWA • CHARAKTERYSTYKA LOGARYTMICZNA FAZOWA • • 16/56
TYPOWE CZŁONY LINIOWE • • • CZŁON PROPORCJONALNY CZŁON INERCYJNY PIERWSZEGO RZĘDU CZŁON CAŁKUJĄCY IDELNY CZŁON CAŁKUJĄCY Z INERCJĄ CZŁON RÓŻNICZKUJĄCY Z INERCJĄ CZŁON OSCYLACYJNY CZŁON INERCYJNY DRUGIEGO RZĘDU CZŁON OPÓŹNIAJĄCY 17/56
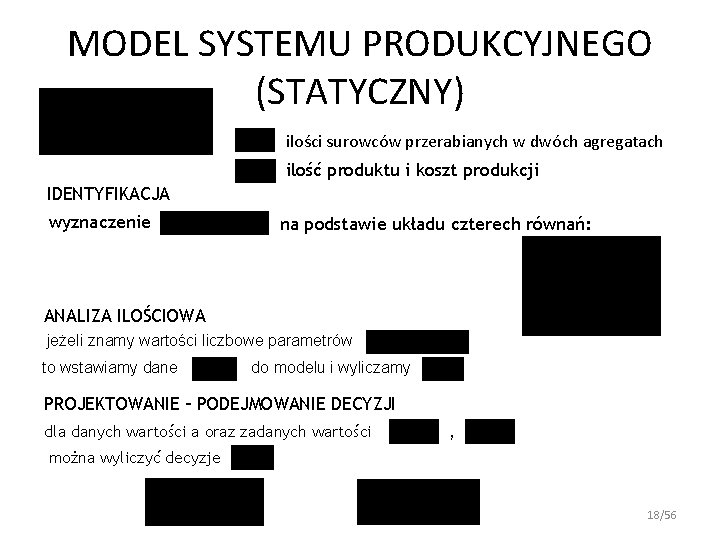
MODEL SYSTEMU PRODUKCYJNEGO (STATYCZNY) ilości surowców przerabianych w dwóch agregatach ilość produktu i koszt produkcji IDENTYFIKACJA wyznaczenie na podstawie układu czterech równań: ANALIZA ILOŚCIOWA jeżeli znamy wartości liczbowe parametrów to wstawiamy dane do modelu i wyliczamy PROJEKTOWANIE – PODEJMOWANIE DECYZJI dla danych wartości a oraz zadanych wartości , można wyliczyć decyzje 18/56
Charakterystką (odpowiedzią)skokową h(t) jednowymiarowego układu ( obiektu ) liniowego stacjonarnego nazywać będziemy odpowiedź tego układu na wymuszenie w postaci jednostkowej funkcji skokowej 1( t ) , przy zerowych warunkach początkowych. 2. C h a r a k t e r y s t k ą ( o d p o w i e d z i ą ) impulsową g(t) jednowymiarowego układu ( obiektu ) liniowego stacjonarnego nazywać będziemy odpowiedź tego układu na wymuszenie w postaci funkcji Diraca , przy zerowych warunkach początkowych. 3. T r a n s m i t a n c j ą o p e r a t o r o w ą G( s ) jednowymiarowego układu ( obiektu ) liniowego stacjonarnego nazywać będziemy wielkość określoną jako stosunek transformaty odpowiedzi Y( s ) do transformaty wymuszenia U( s ) tego układu przy zerowych warunkach początkowych • G(s) = Y(s) / U(s) 19/56
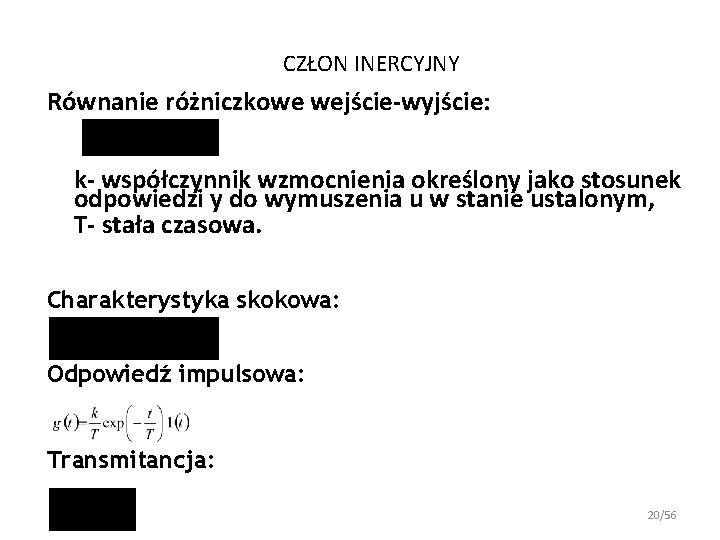
CZŁON INERCYJNY Równanie różniczkowe wejście-wyjście: k- współczynnik wzmocnienia określony jako stosunek odpowiedzi y do wymuszenia u w stanie ustalonym, T- stała czasowa. Charakterystyka skokowa: Odpowiedź impulsowa: Transmitancja: 20/56
CZŁON BEZINERCYJNY (proporcjonalny, wzmacniający) Równanie różniczkowe wejście-wyjście: k- współczynnik wzmocnienia określony jako stosunek odpowiedzi y do wymuszenia u w stanie ustalonym, T- stała czasowa = 0. Charakterystyka skokowa: Odpowiedź impulsowa: Transmitancja: 21/56
CZŁON CAŁKUJĄCY Z INERCJĄ Równanie różniczkowe wejście-wyjście: k- współczynnik wzmocnienia prędkościowego określony jako stosunek pochodnej odpowiedzi y do wymuszenia u w stanie ustalonym, T- stała czasowa. Charakterystyka skokowa: Odpowiedź impulsowa: Transmitancja: 22/56
CZŁON CAŁKUJĄCY IDEALNY Równanie różniczkowe wejście-wyjście: k- współczynnik wzmocnienia prędkościowego określony jako stosunek pochodnej odpowiedzi y do wymuszenia u w stanie ustalonym, T- stała czasowa = 0. Charakterystyka skokowa: Odpowiedź impulsowa: Transmitancja: 23/56
CZŁON RÓŻNICZKUJĄCY Z INERCJĄ (rzeczywisty człon różniczkujący) Równanie różniczkowe wejście-wyjście: k- współczynnik wzmocnienia określony jako stosunek odpowiedzi y do pochodnej wymuszenia u w stanie ustalonym, T- stała czasowa. Charakterystyka skokowa: Odpowiedź impulsowa: Transmitancja: 24/56
CZŁON RÓŻNICZKUJĄCY Równanie różniczkowe wejście-wyjście: k- współczynnik wzmocnienia określony jako stosunek odpowiedzi y do pochodnej wymuszenia u w stanie ustalonym, T- stała czasowa = 0. Charakterystyka skokowa: Odpowiedź impulsowa: Transmitancja: 25/56
CZŁON OSCYLACYJNY Równanie różniczkowe wejście-wyjście: lub k- współczynnik wzmocnienia określony jako stosunek odpowiedzi y do wymuszenia u w stanie ustalonym, - okres drgań własnych nie tłumionych, - pulsacja drgań własnych nie tłumionych, - względny współczynnik tłumienia ( ) Charakterystyka skokowa: przy czym - pulsacja drgań własnych tłumionych 26/56
Odpowiedź impulsowa: Transmitancja: lub 27/56
CZŁON INERCYJNY DRUGIEGO RZĘDU Równanie różniczkowe wejście-wyjście: lub k- współczynnik wzmocnienia określony jako stosunek odpowiedzi y do wymuszenia u w stanie ustalonym, , - stałe czasowe obiektu, Transmitancja: lub , , 28/56
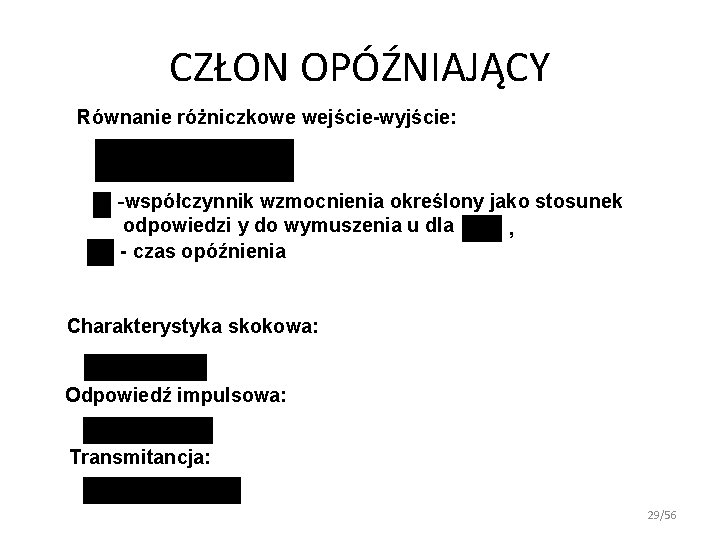
CZŁON OPÓŹNIAJĄCY Równanie różniczkowe wejście-wyjście: -współczynnik wzmocnienia określony jako stosunek odpowiedzi y do wymuszenia u dla , - czas opóźnienia Charakterystyka skokowa: Odpowiedź impulsowa: Transmitancja: 29/56
CZŁON INERCYJNY 1. założenia: nie obciążony, we – napięcie, wy – napięcie, 2. czwórnik L, R założenia: nie obciążony, we – napięcie, wy – napięcie, 3. prądnica obcowzbudna prądu stałego założenia: stała prędkość kątowa, praca na prostoliniowej części charakterystyki magnesowania (bez histerezy), prądnica nie obciążona, we – napięcie wzbudzenia, wy – napięcie = SEM 4. proces grzania ciała zanurzonego w cieczy założenia: szybkość narastania temperatury jest proporcjonalna do ilości pobranego ciepła i odwrotnie proporcjonalna do jego pojemności cieplnej we – temperatura cieczy wy – temperatura ciała 5. mechanizm z tarciem proporcjonalnym do prędkości założenia: moment oporowy jest proporcjonalny do prędkości obrotowej, we – moment napędowy, wy – prędkość kątowa wału napędzanego. 30/56
CZŁON PROPORCJONALNY 1. czwórnik rezystancyjny założenia: nie obciążony we – napięcie, wy – napięcie, 2. dźwignia dwuramienna we – siła, wy – siła, 3. dynamometr sprężynowy założenia: sprężyna idealna, pomijamy wpływ jej masy we – siła, wy – przesunięcie, 4. prądniczka tachometryczna prądu stałego założenia: stały strumień wzbudzenia, prądnica nie obciążona, we – prędkość kątowa, wy – napięcie na zaciskach. 31/56
CZŁON CAŁKUJĄCY Z INERCJĄ 1. obcowzbudny silnik prądu stałego założenia : silnik nieobciążony, uwzględniamy tylko bezwładność, we – napięcie twornika, wy – kąt położenia wału silnika, 2. czwórnik C, R, C założenia: nie obciążony, we – napięcie, wy – napięcie, 3. siłownik hydrauliczny 4. przekładnia mechaniczna 32/56
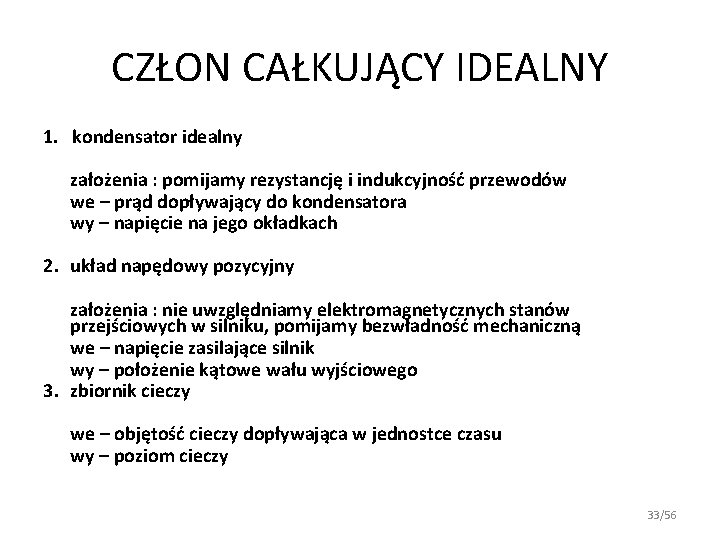
CZŁON CAŁKUJĄCY IDEALNY 1. kondensator idealny założenia : pomijamy rezystancję i indukcyjność przewodów we – prąd dopływający do kondensatora wy – napięcie na jego okładkach 2. układ napędowy pozycyjny założenia : nie uwzględniamy elektromagnetycznych stanów przejściowych w silniku, pomijamy bezwładność mechaniczną we – napięcie zasilające silnik wy – położenie kątowe wału wyjściowego 3. zbiornik cieczy we – objętość cieczy dopływająca w jednostce czasu wy – poziom cieczy 33/56
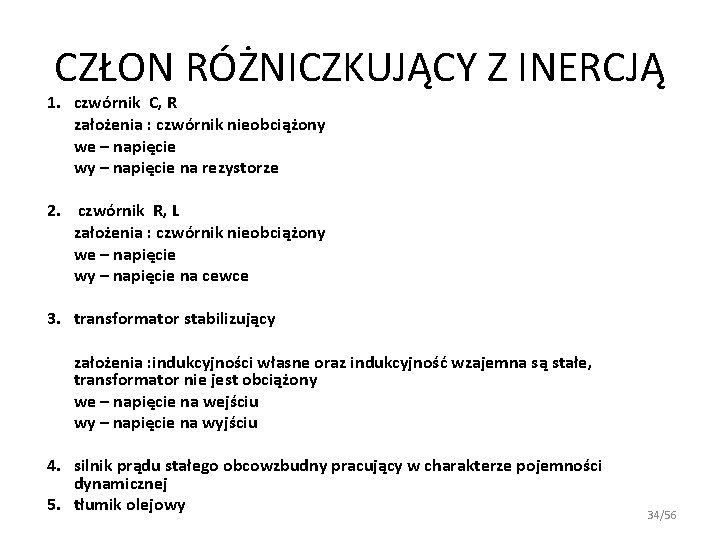
CZŁON RÓŻNICZKUJĄCY Z INERCJĄ 1. czwórnik C, R założenia : czwórnik nieobciążony we – napięcie wy – napięcie na rezystorze 2. czwórnik R, L założenia : czwórnik nieobciążony we – napięcie wy – napięcie na cewce 3. transformator stabilizujący założenia : indukcyjności własne oraz indukcyjność wzajemna są stałe, transformator nie jest obciążony we – napięcie na wejściu wy – napięcie na wyjściu 4. silnik prądu stałego obcowzbudny pracujący w charakterze pojemności dynamicznej 5. tłumik olejowy 34/56
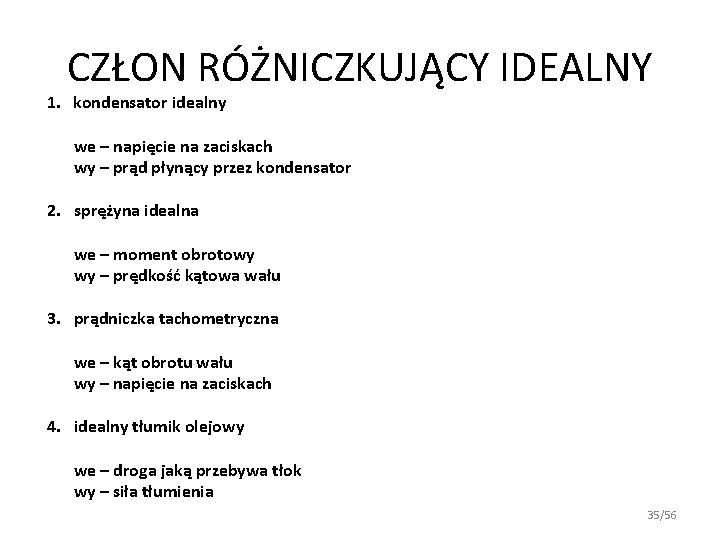
CZŁON RÓŻNICZKUJĄCY IDEALNY 1. kondensator idealny we – napięcie na zaciskach wy – prąd płynący przez kondensator 2. sprężyna idealna we – moment obrotowy wy – prędkość kątowa wału 3. prądniczka tachometryczna we – kąt obrotu wału wy – napięcie na zaciskach 4. idealny tłumik olejowy we – droga jaką przebywa tłok wy – siła tłumienia 35/56
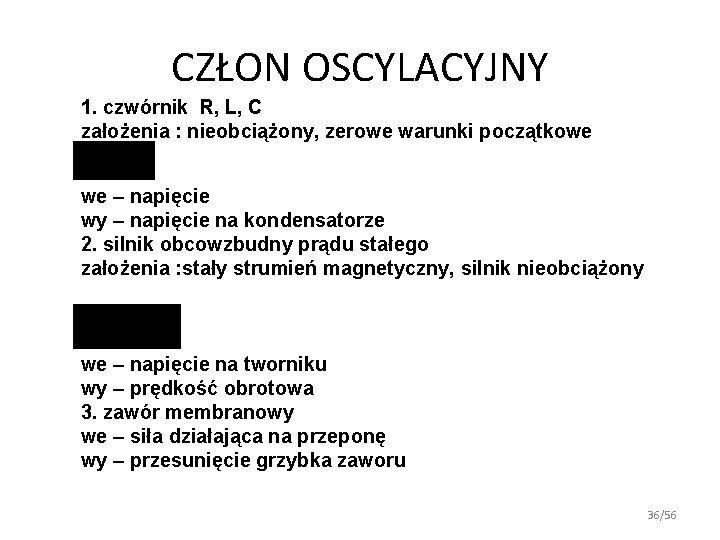
CZŁON OSCYLACYJNY 1. czwórnik R, L, C założenia : nieobciążony, zerowe warunki początkowe we – napięcie wy – napięcie na kondensatorze 2. silnik obcowzbudny prądu stałego założenia : stały strumień magnetyczny, silnik nieobciążony we – napięcie na tworniku wy – prędkość obrotowa 3. zawór membranowy we – siła działająca na przeponę wy – przesunięcie grzybka zaworu 36/56
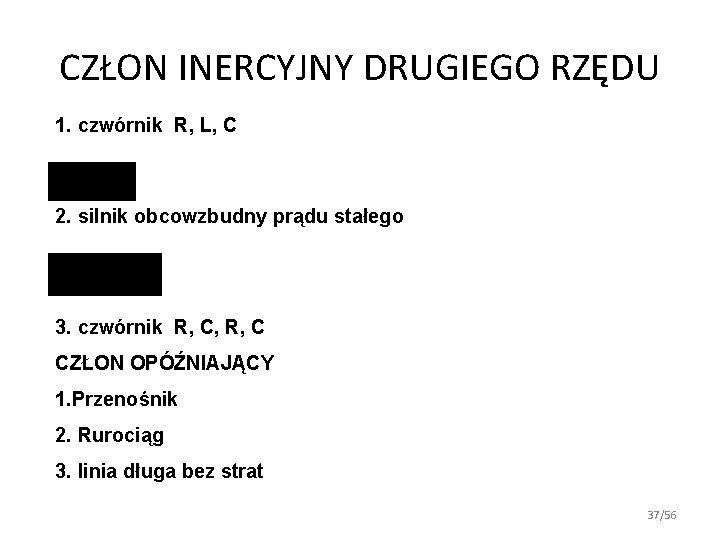
CZŁON INERCYJNY DRUGIEGO RZĘDU 1. czwórnik R, L, C 2. silnik obcowzbudny prądu stałego 3. czwórnik R, C, R, C CZŁON OPÓŹNIAJĄCY 1. Przenośnik 2. Rurociąg 3. linia długa bez strat 37/56
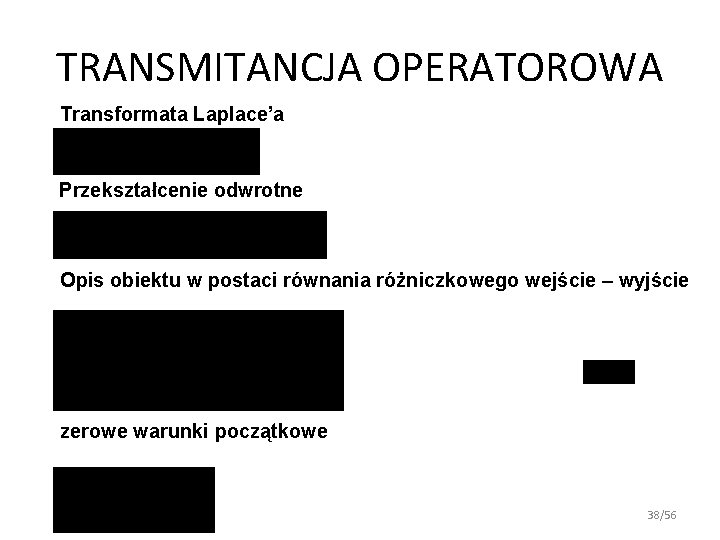
TRANSMITANCJA OPERATOROWA Transformata Laplace’a Przekształcenie odwrotne Opis obiektu w postaci równania różniczkowego wejście – wyjście zerowe warunki początkowe 38/56
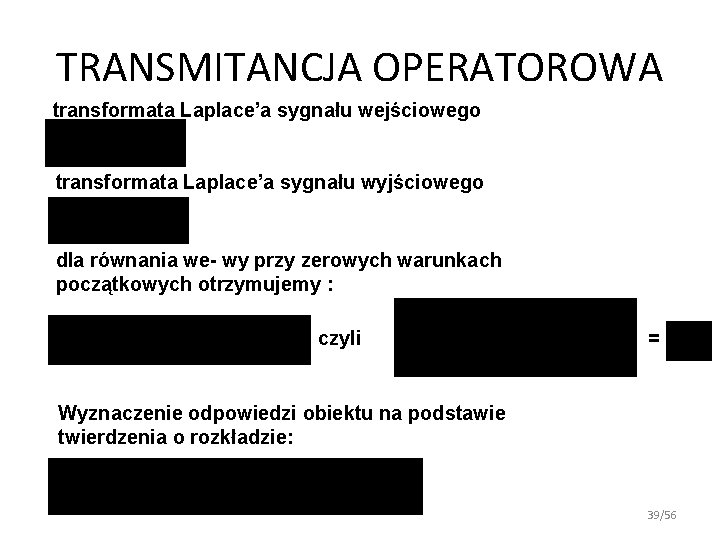
TRANSMITANCJA OPERATOROWA transformata Laplace’a sygnału wejściowego transformata Laplace’a sygnału wyjściowego dla równania we- wy przy zerowych warunkach początkowych otrzymujemy : czyli = Wyznaczenie odpowiedzi obiektu na podstawie twierdzenia o rozkładzie: 39/56
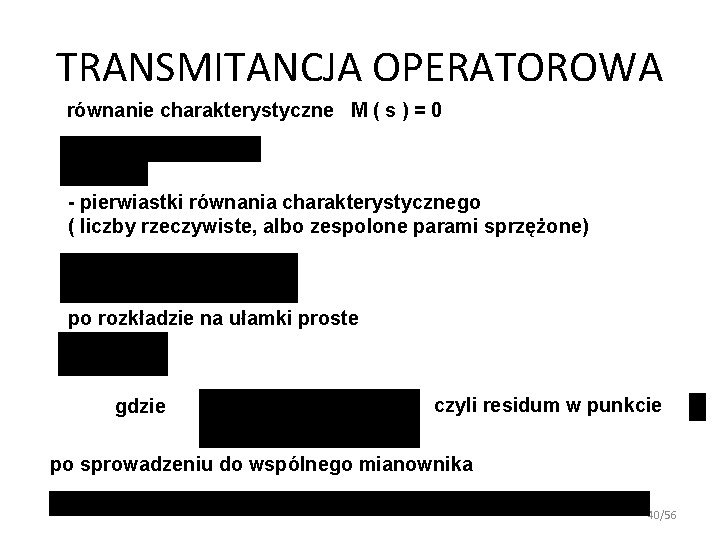
TRANSMITANCJA OPERATOROWA równanie charakterystyczne M ( s ) = 0 - pierwiastki równania charakterystycznego ( liczby rzeczywiste, albo zespolone parami sprzężone) po rozkładzie na ułamki proste gdzie czyli residum w punkcie po sprowadzeniu do wspólnego mianownika 40/56
TRANSMITANCJA OPERATOROWA i po pomnożeniu przez oraz po przejściu do granicy otrzymujemy Ponieważ , oraz możemy napisać 41/56
TRANSMITANCJA OPERATOROWA Ostatecznie odpowiedź obiektu w dziedzinie czasu: przy czym Często w mianowniku jeden biegun równa się 0, np. wówczas ponieważ 42/56
TRANSMITANCJA OPERATOROWA zatem czyli W przypadku, gdy pierwiastki są zespolone wówczas również współczynniki rozkładu są zespolone. Niech będzie parą pierwiastków zespolonych sprzężonych, 43/56
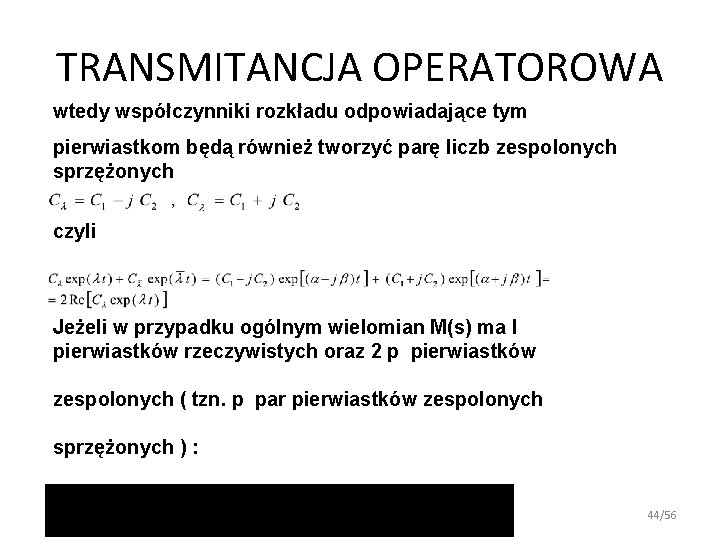
TRANSMITANCJA OPERATOROWA wtedy współczynniki rozkładu odpowiadające tym pierwiastkom będą również tworzyć parę liczb zespolonych sprzężonych czyli Jeżeli w przypadku ogólnym wielomian M(s) ma l pierwiastków rzeczywistych oraz 2 p pierwiastków zespolonych ( tzn. p par pierwiastków zespolonych sprzężonych ) : 44/56
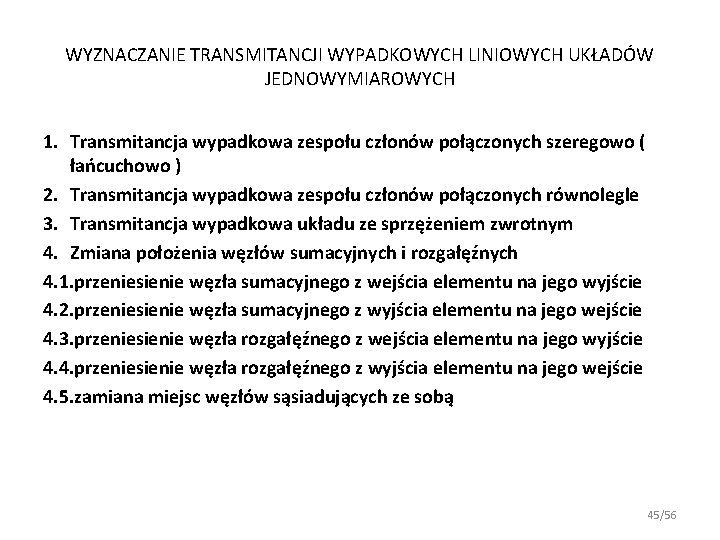
WYZNACZANIE TRANSMITANCJI WYPADKOWYCH LINIOWYCH UKŁADÓW JEDNOWYMIAROWYCH 1. Transmitancja wypadkowa zespołu członów połączonych szeregowo ( łańcuchowo ) 2. Transmitancja wypadkowa zespołu członów połączonych równolegle 3. Transmitancja wypadkowa układu ze sprzężeniem zwrotnym 4. Zmiana położenia węzłów sumacyjnych i rozgałęźnych 4. 1. przeniesienie węzła sumacyjnego z wejścia elementu na jego wyjście 4. 2. przeniesienie węzła sumacyjnego z wyjścia elementu na jego wejście 4. 3. przeniesienie węzła rozgałęźnego z wejścia elementu na jego wyjście 4. 4. przeniesienie węzła rozgałęźnego z wyjścia elementu na jego wejście 4. 5. zamiana miejsc węzłów sąsiadujących ze sobą 45/56
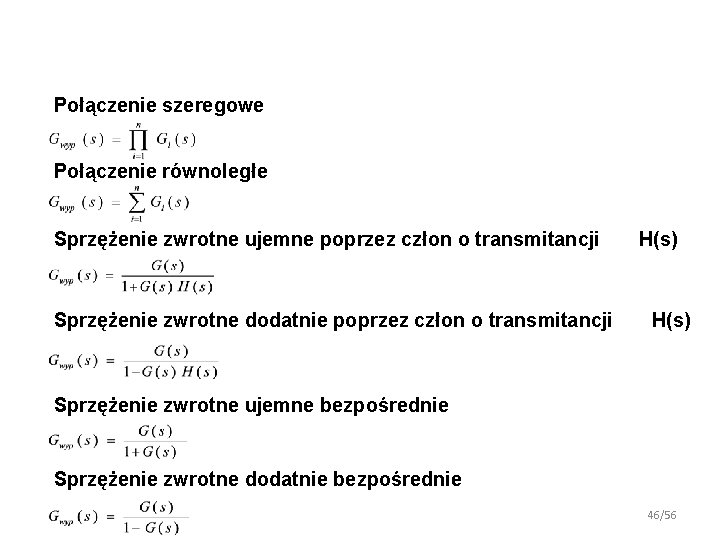
Połączenie szeregowe Połączenie równoległe Sprzężenie zwrotne ujemne poprzez człon o transmitancji Sprzężenie zwrotne dodatnie poprzez człon o transmitancji H(s) Sprzężenie zwrotne ujemne bezpośrednie Sprzężenie zwrotne dodatnie bezpośrednie 46/56
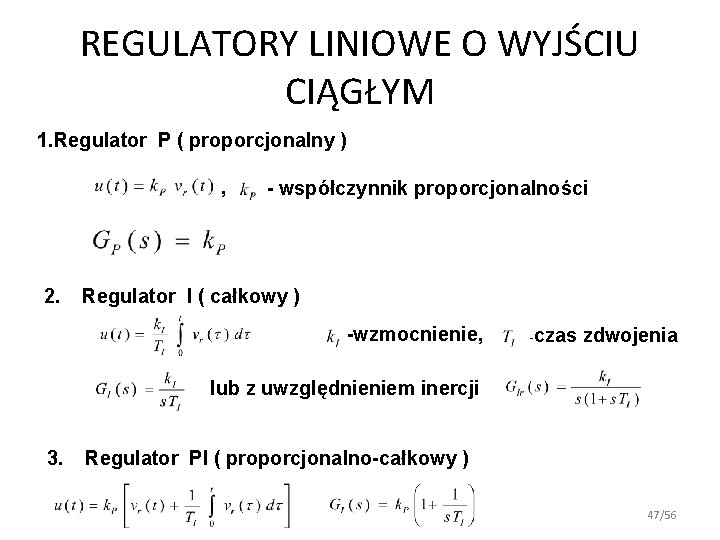
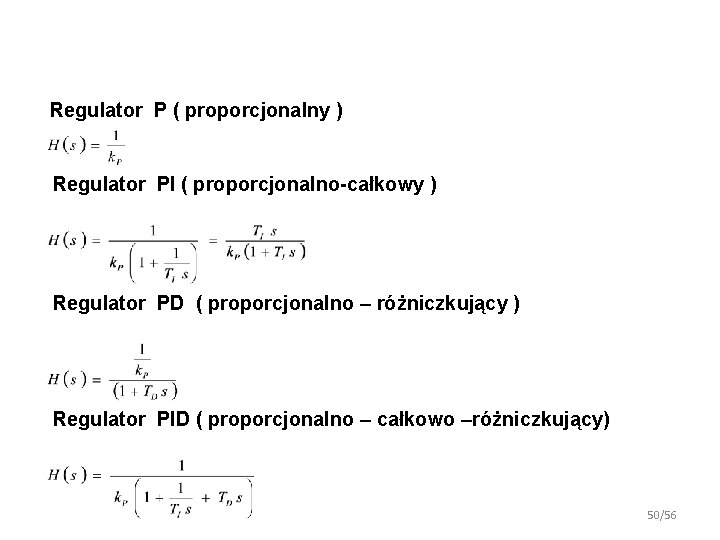
REGULATORY LINIOWE O WYJŚCIU CIĄGŁYM 1. Regulator P ( proporcjonalny ) , 2. - współczynnik proporcjonalności Regulator I ( całkowy ) -wzmocnienie, - czas zdwojenia lub z uwzględnieniem inercji 3. Regulator PI ( proporcjonalno-całkowy ) 47/56
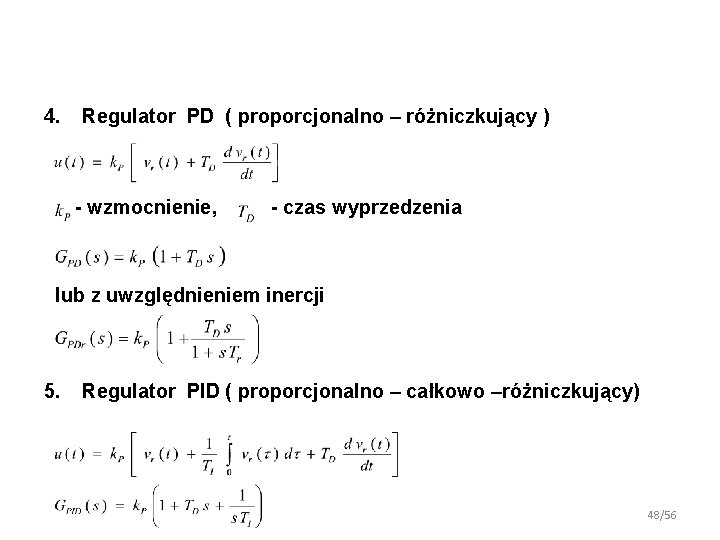
4. Regulator PD ( proporcjonalno – różniczkujący ) - wzmocnienie, - czas wyprzedzenia lub z uwzględnieniem inercji 5. Regulator PID ( proporcjonalno – całkowo –różniczkujący) 48/56
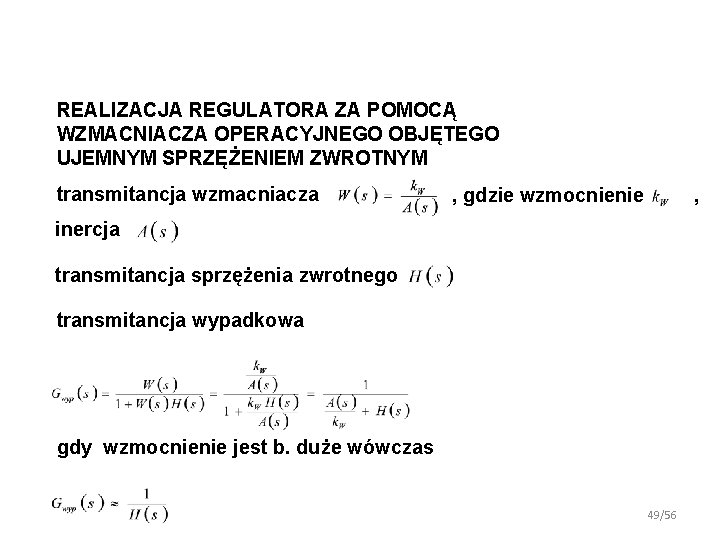
REALIZACJA REGULATORA ZA POMOCĄ WZMACNIACZA OPERACYJNEGO OBJĘTEGO UJEMNYM SPRZĘŻENIEM ZWROTNYM transmitancja wzmacniacza , gdzie wzmocnienie , inercja transmitancja sprzężenia zwrotnego transmitancja wypadkowa gdy wzmocnienie jest b. duże wówczas 49/56
Regulator P ( proporcjonalny ) Regulator PI ( proporcjonalno-całkowy ) Regulator PD ( proporcjonalno – różniczkujący ) Regulator PID ( proporcjonalno – całkowo –różniczkujący) 50/56
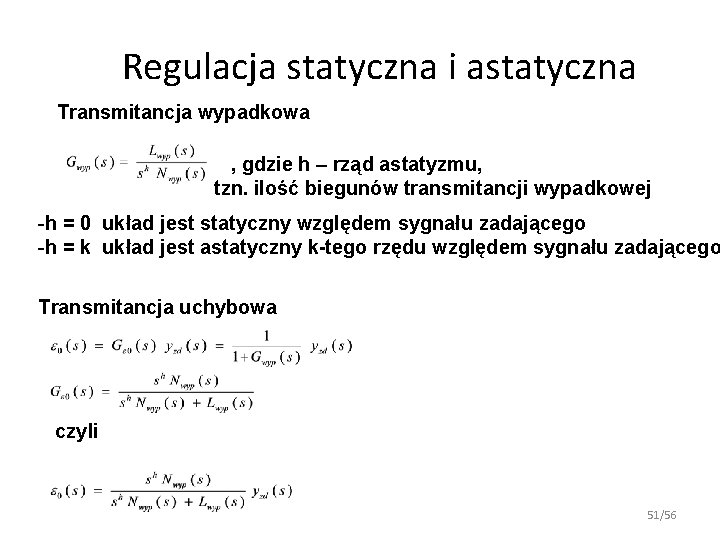
Regulacja statyczna i astatyczna Transmitancja wypadkowa , gdzie h – rząd astatyzmu, tzn. ilość biegunów transmitancji wypadkowej -h = 0 układ jest statyczny względem sygnału zadającego -h = k układ jest astatyczny k-tego rzędu względem sygnału zadającego Transmitancja uchybowa czyli 51/56
Na podstawie twierdzenia o wartości granicznej wnioskujemy, że gdy sygnał zadający jest stały, to w układzie stabilnym statycznym uchyb dąży do wartości ustalonej natomiast w układzie astatycznym h > 0 stabilnym uchyb ustalony odpowiadający stałemu sygnałowi zadającemu jest równy 0. Gdy sygnał zadający jest funkcją czasu wielomianową wtedy a zatem na podstawie tw. o wartości granicznej wnioskujemy, że w układzie statycznym ( h = 0 ) uchyb jeżeli r >= 1 52/56
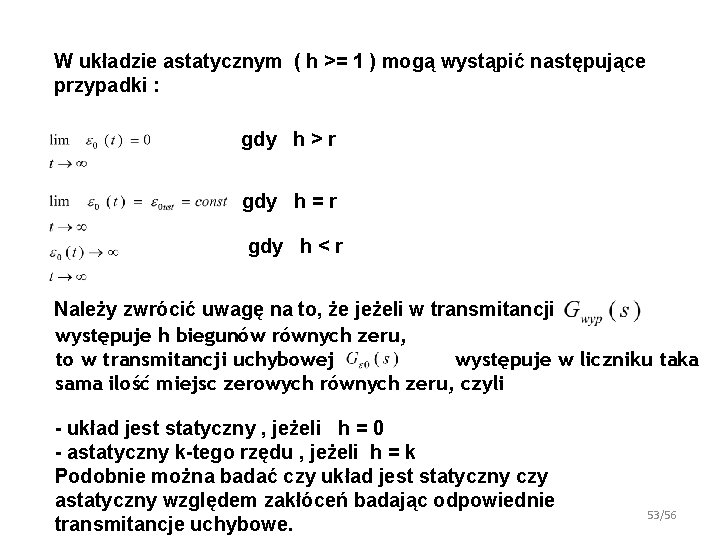
W układzie astatycznym ( h >= 1 ) mogą wystąpić następujące przypadki : gdy h > r gdy h = r gdy h < r Należy zwrócić uwagę na to, że jeżeli w transmitancji występuje h biegunów równych zeru, to w transmitancji uchybowej występuje w liczniku taka sama ilość miejsc zerowych równych zeru, czyli - układ jest statyczny , jeżeli h = 0 - astatyczny k-tego rzędu , jeżeli h = k Podobnie można badać czy układ jest statyczny czy astatyczny względem zakłóceń badając odpowiednie transmitancje uchybowe. 53/56
ETAPY PROJEKTOWANIA SYSTEMU STEROWANIA • ANALIZA SYSTEMOWA O. S. (MODELOWANIE) • IDENTYFIKACJA O. S. • OPRACOWANIE ALGORYTMU STEROWANIA • OPRACOWANIE KOMPUTEROWEGO PROGRAMU STERUJĄCEGO • OPRACOWANIE SYSTEMU REALIZUJĄCEGO PROGRAM STERUJĄCY 54/56
WŁASNOŚCI TRANSFORMATY LAPLACE’A , , , -liniowość -holomorficzność czyli oraz , 55/56
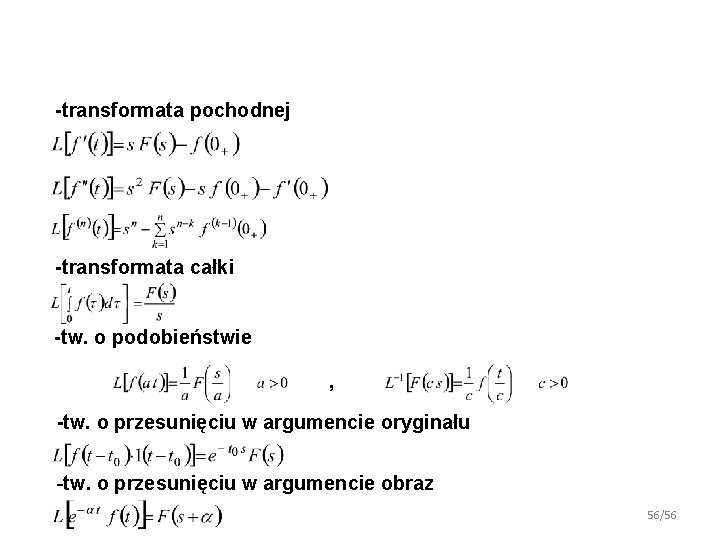
-transformata pochodnej -transformata całki -tw. o podobieństwie , -tw. o przesunięciu w argumencie oryginału -tw. o przesunięciu w argumencie obraz 56/56
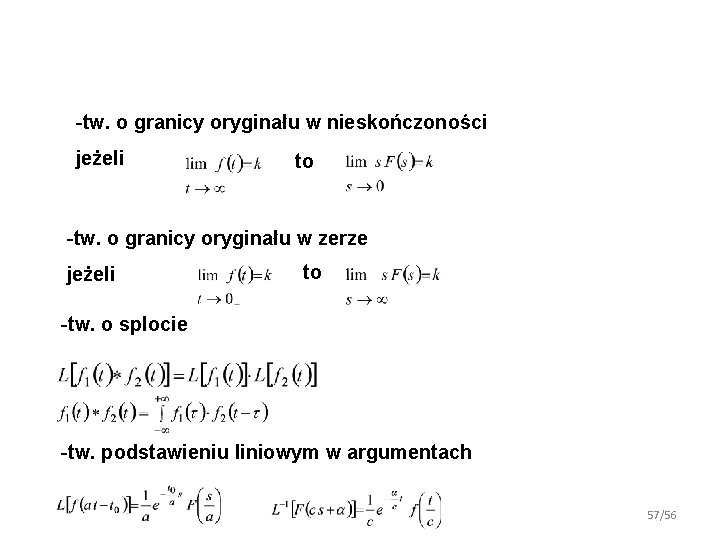
-tw. o granicy oryginału w nieskończoności jeżeli to -tw. o granicy oryginału w zerze jeżeli to -tw. o splocie -tw. podstawieniu liniowym w argumentach 57/56