
Podstawy automatyki 20152016 Schematy analogowe i b lokowe
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Podstawy automatyki I - studia stacjonarne Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania Wykład 7 a - 2015/2016 Schematy analogowe i blokowe © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 1
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Systemy – modele i ich cechy Poznane na poprzednich wykładach modele obiektów dynamicznych zawsze byliśmy w stanie doprowadzić do równoważnych, przy spełnieniu określonych założeń, modeli o cechach: równania różniczkowe zwyczajne z pochodnymi względem czasu liniowe o parametrach niezależnych od czasu niejednorodne z jedną lub z wieloma zmiennymi niezależnymi oraz z jedną lub wieloma zmiennymi zależnymi © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 2
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Systemy – modele i ich cechy Obiekt prowadzący do równania jednorodnego? Przykład 1: ciężar o masie M zawieszony na nieważkim cięgnie o długości L i mogący bez tarcia w punkcie zawieszenia kołysać się w jednej płaszczyźnie Cel budowy modelu: chcemy badać ruch ciężaru przy wytrąceniu go z położenia równowagi (odniesienia) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 3
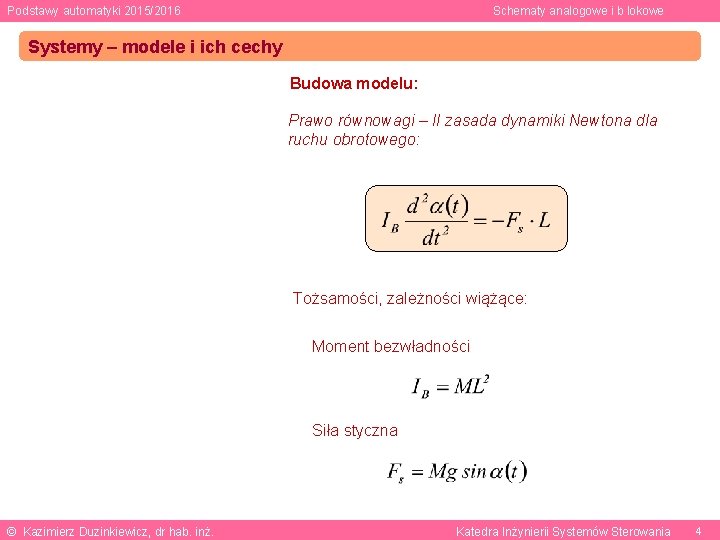
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Systemy – modele i ich cechy Budowa modelu: Prawo równowagi – II zasada dynamiki Newtona dla ruchu obrotowego: Tożsamości, zależności wiążące: Moment bezwładności Siła styczna © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 4
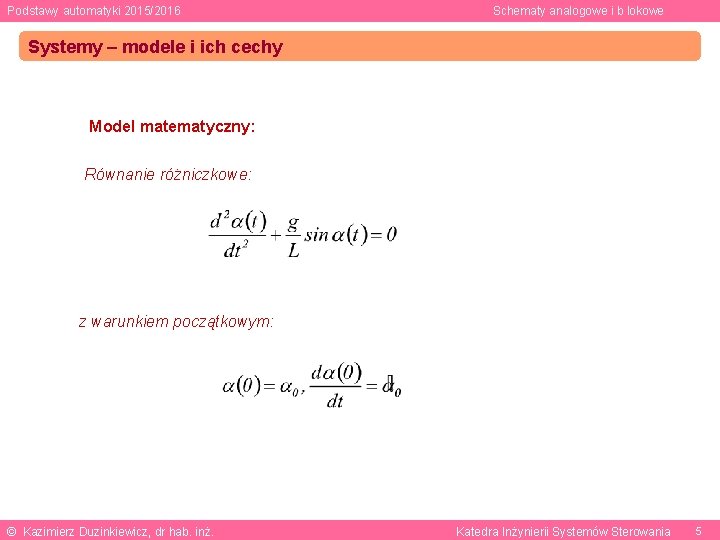
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Systemy – modele i ich cechy Model matematyczny: Równanie różniczkowe: z warunkiem początkowym: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 5
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Systemy – modele i ich cechy Jak możemy traktować modele obiektów dynamicznych? Przedstawiały one prawo przetwarzania sygnału wejściowego obiektu u(t) w sygnał wyjściowy obiektu y(t) bezpośrednio lub z wykorzystaniem zmiennych stanu x(t) Prawo to umożliwia dla danego kształtu u(t) i znanych odpowiednich wartości początkowych określić kształt y(t) Czy można przedstawić graficznie sposób uzyskiwania rozwiązania modelowych równań różniczkowych? Tak. Można to zrobić rysując schemat analogowy Dla modeli liniowych , stacjonarnych (ze stałymi współczynnikami) jest to stosunkowo proste © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 6
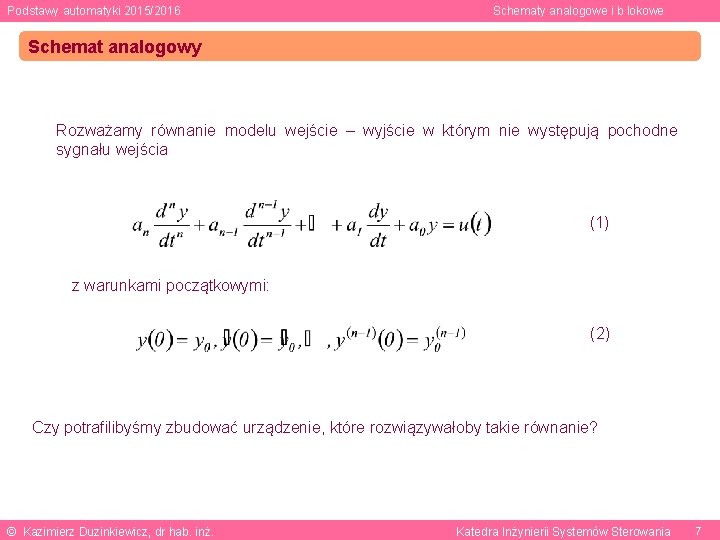
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Rozważamy równanie modelu wejście – wyjście w którym nie występują pochodne sygnału wejścia (1) z warunkami początkowymi: (2) Czy potrafilibyśmy zbudować urządzenie, które rozwiązywałoby takie równanie? © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 7
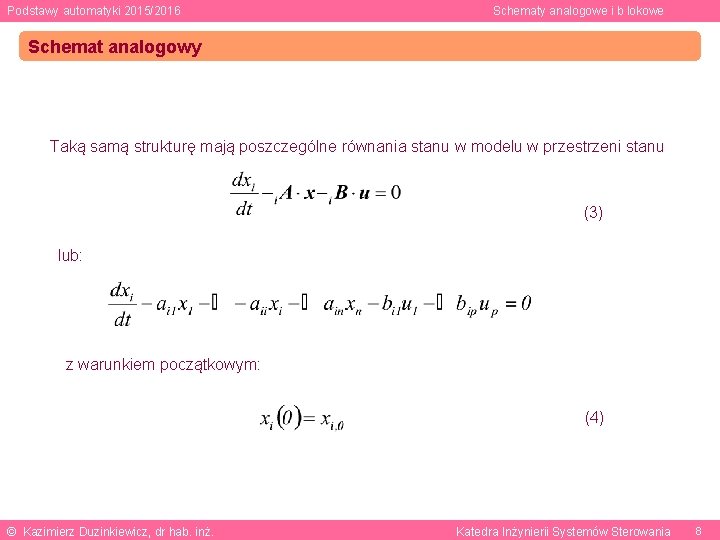
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Taką samą strukturę mają poszczególne równania stanu w modelu w przestrzeni stanu (3) lub: z warunkiem początkowym: (4) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 8
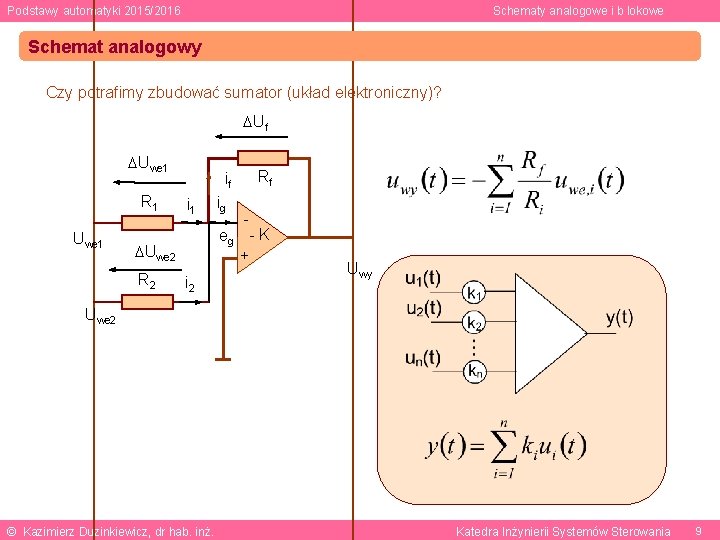
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Czy potrafimy zbudować sumator (układ elektroniczny)? Uf Uwe 1 R 1 Uwe 1 ig - eg - K + Uwe 2 Rf if i 2 Uwy Uwe 2 © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 9
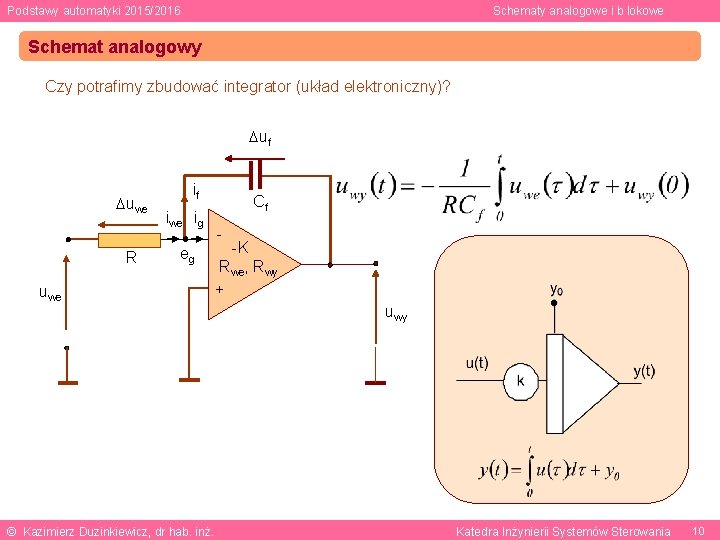
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Czy potrafimy zbudować integrator (układ elektroniczny)? uf uwe R if iwe ig eg uwe © Kazimierz Duzinkiewicz, dr hab. inż. Cf - -K Rwe, Rwy + uwy Katedra Inżynierii Systemów Sterowania 10
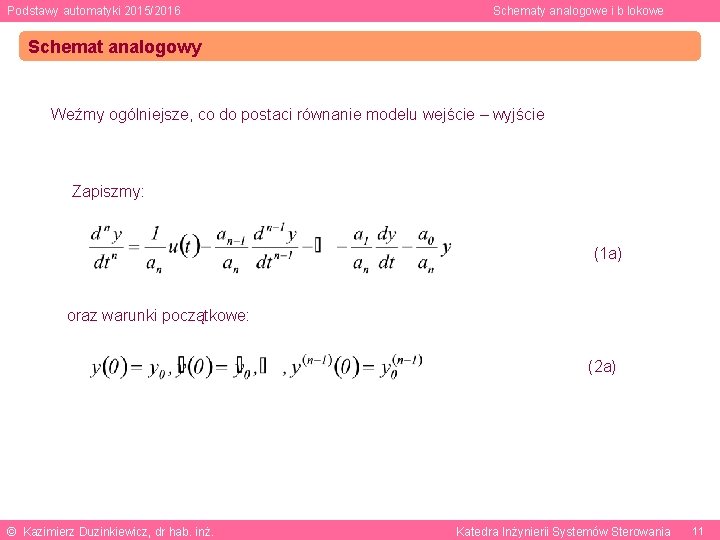
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Weźmy ogólniejsze, co do postaci równanie modelu wejście – wyjście Zapiszmy: (1 a) oraz warunki początkowe: (2 a) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 11
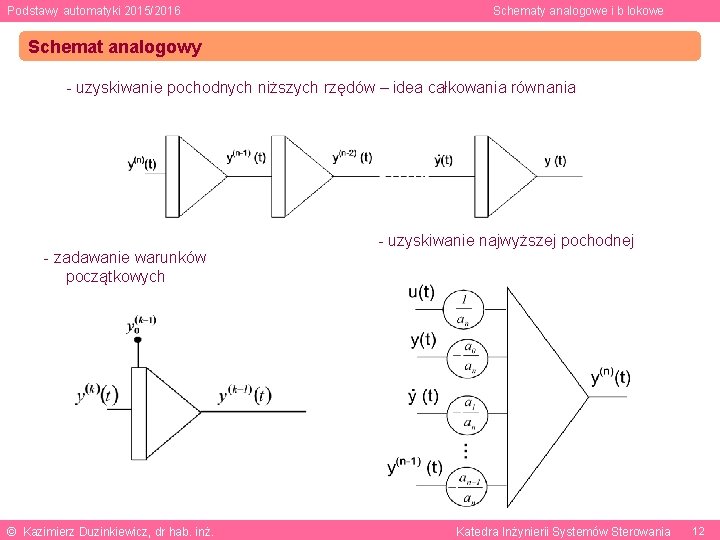
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy - uzyskiwanie pochodnych niższych rzędów – idea całkowania równania - zadawanie warunków początkowych © Kazimierz Duzinkiewicz, dr hab. inż. - uzyskiwanie najwyższej pochodnej Katedra Inżynierii Systemów Sterowania 12
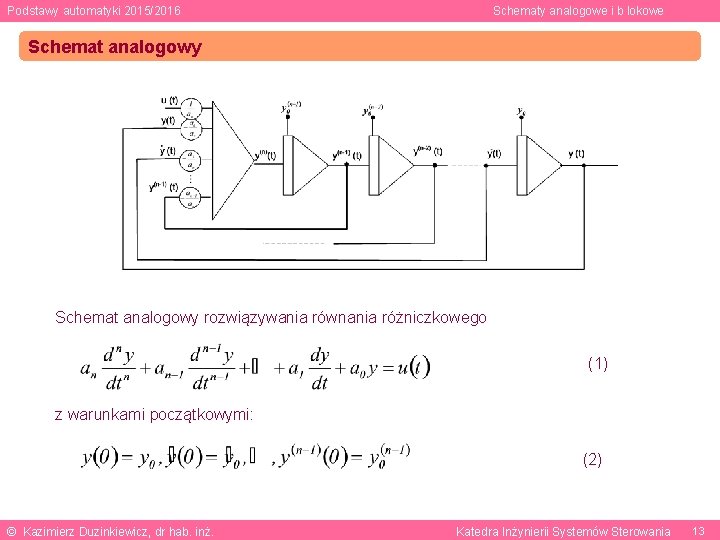
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy rozwiązywania równania różniczkowego (1) z warunkami początkowymi: (2) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 13
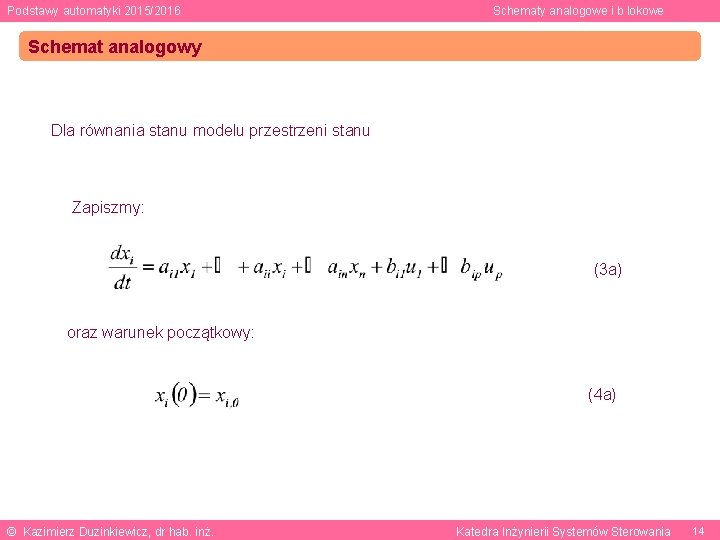
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Dla równania stanu modelu przestrzeni stanu Zapiszmy: (3 a) oraz warunek początkowy: (4 a) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 14
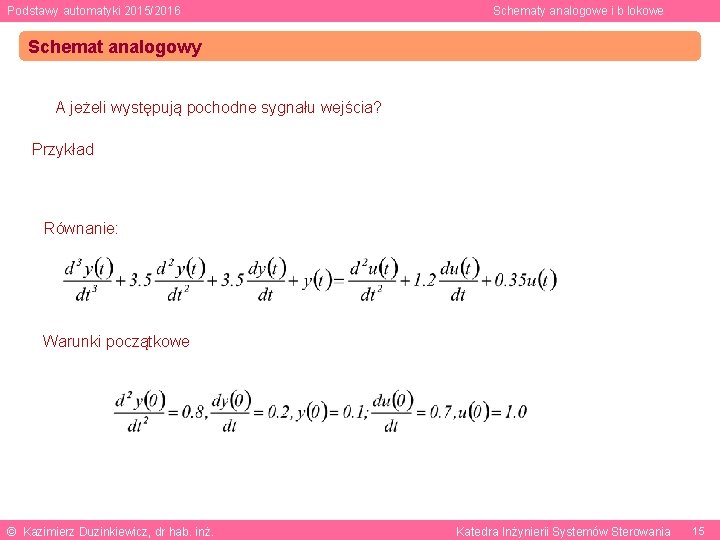
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy A jeżeli występują pochodne sygnału wejścia? Przykład Równanie: Warunki początkowe © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 15
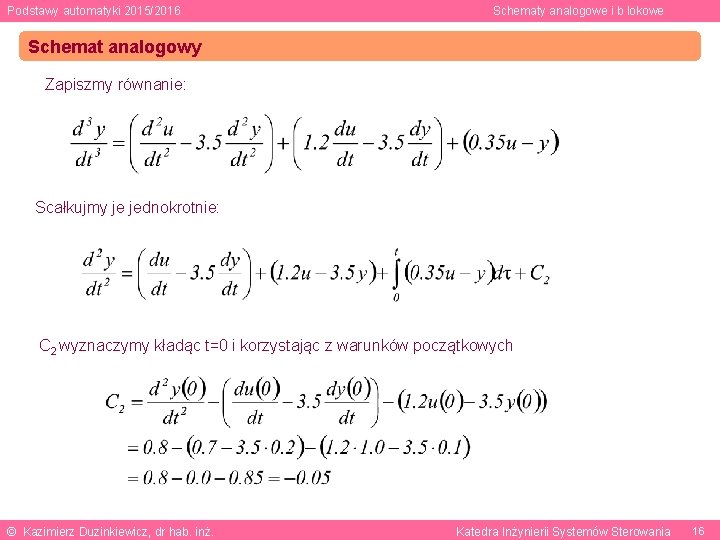
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Zapiszmy równanie: Scałkujmy je jednokrotnie: C 2 wyznaczymy kładąc t=0 i korzystając z warunków początkowych © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 16
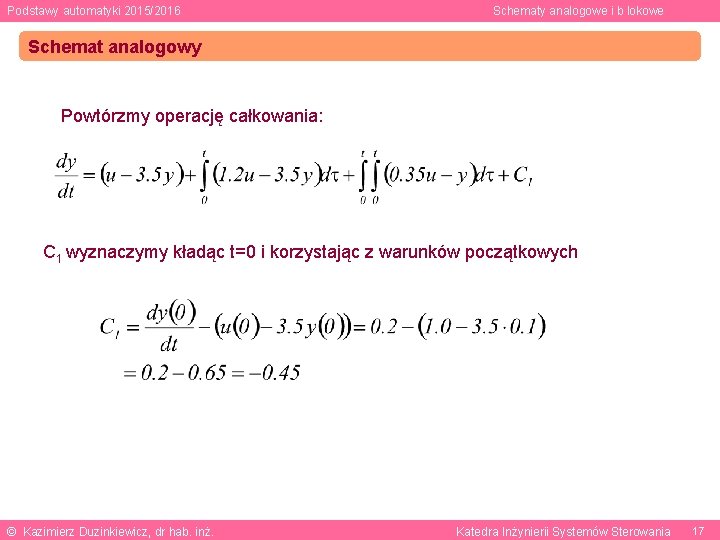
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Powtórzmy operację całkowania: C 1 wyznaczymy kładąc t=0 i korzystając z warunków początkowych © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 17
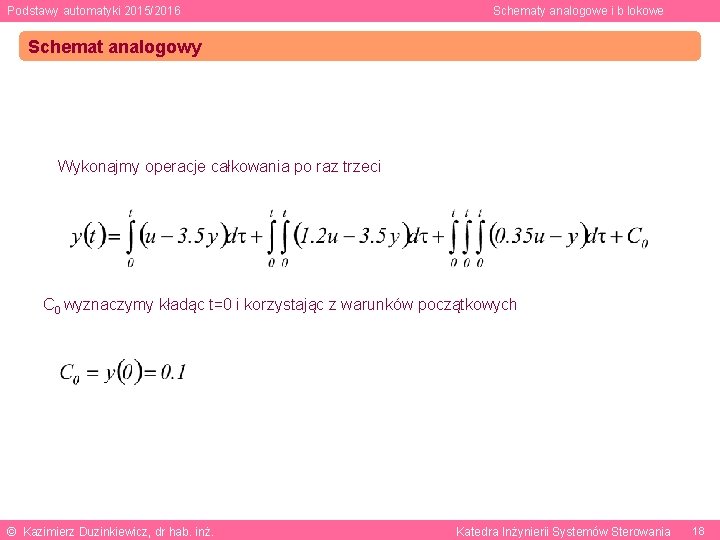
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Wykonajmy operacje całkowania po raz trzeci C 0 wyznaczymy kładąc t=0 i korzystając z warunków początkowych © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 18
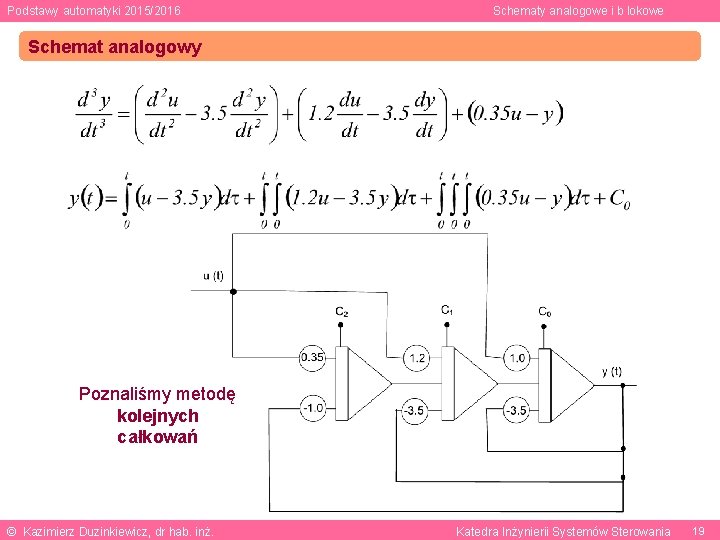
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Poznaliśmy metodę kolejnych całkowań © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 19
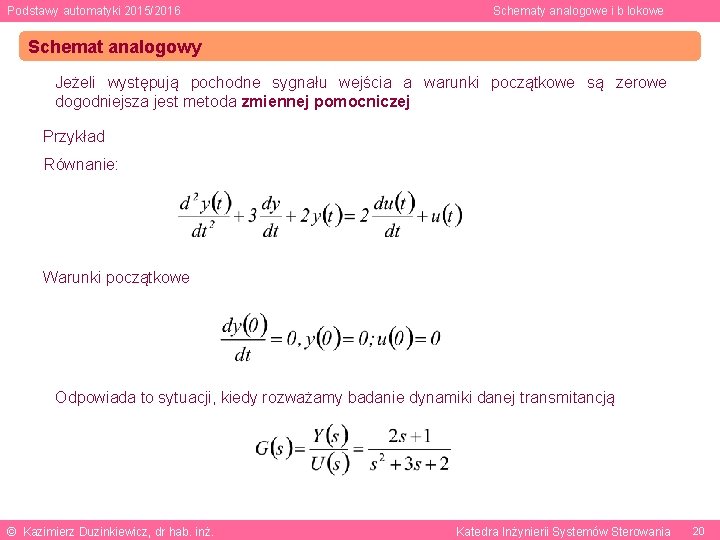
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Jeżeli występują pochodne sygnału wejścia a warunki początkowe są zerowe dogodniejsza jest metoda zmiennej pomocniczej Przykład Równanie: Warunki początkowe Odpowiada to sytuacji, kiedy rozważamy badanie dynamiki danej transmitancją © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 20
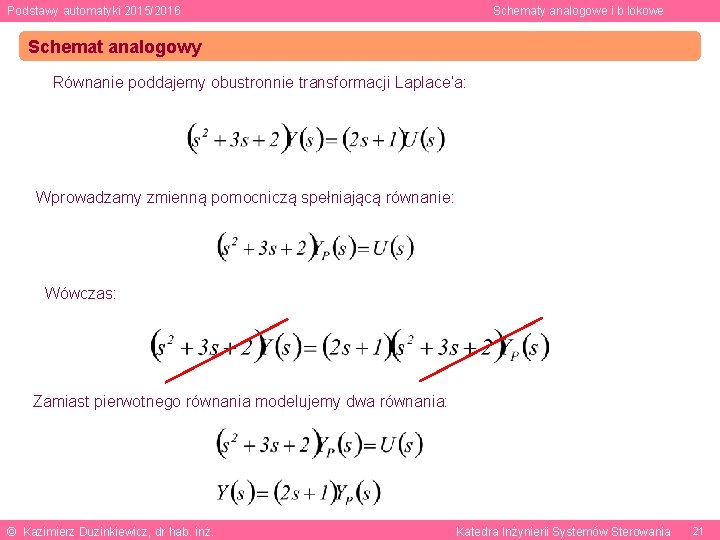
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy Równanie poddajemy obustronnie transformacji Laplace’a: Wprowadzamy zmienną pomocniczą spełniającą równanie: Wówczas: Zamiast pierwotnego równania modelujemy dwa równania: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 21
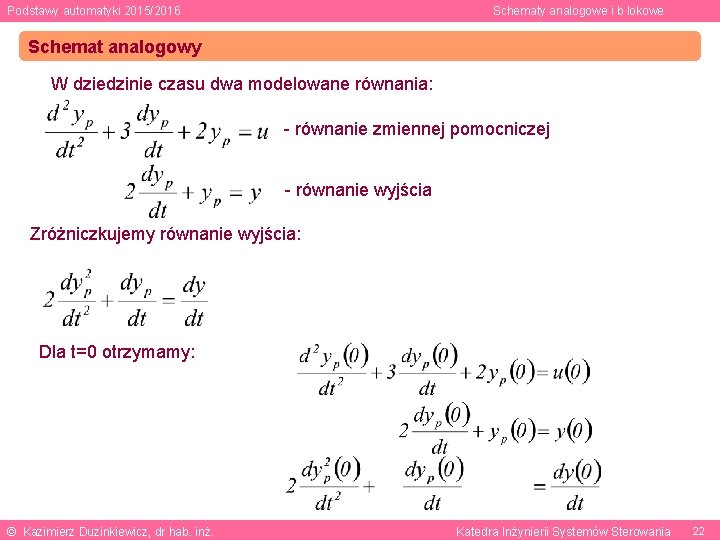
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy W dziedzinie czasu dwa modelowane równania: - równanie zmiennej pomocniczej - równanie wyjścia Zróżniczkujemy równanie wyjścia: Dla t=0 otrzymamy: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 22
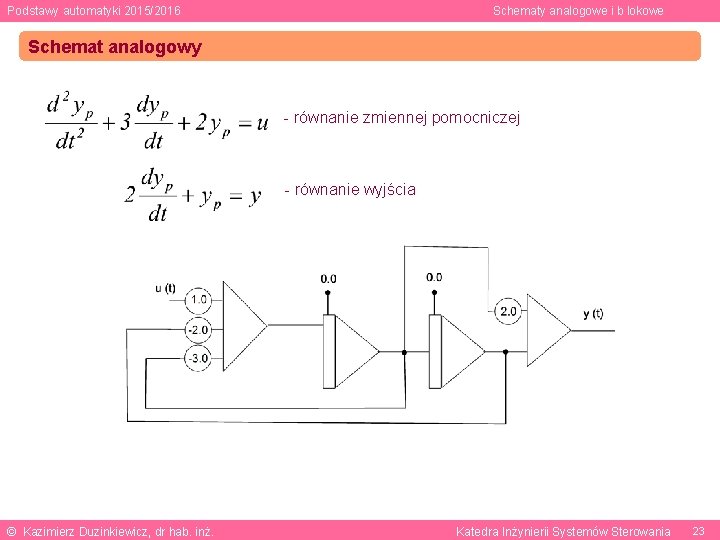
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat analogowy - równanie zmiennej pomocniczej - równanie wyjścia © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 23
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy, w szczególności schemat blokowy transmitancyjny Schemat blokowy jest graficznym lub graficzno – analitycznym narzędziem poglądowego przedstawiania systemów dynamicznych i statycznych - dotyczy to szczególnie systemów stacjonarnych, zarówno liniowych jak i nieliniowych Schemat blokowy: to graficzno-analityczne lub graficzno-graficzne przedstawienie przepływu informacji/sygnałów pomiędzy wszystkimi elementami systemu i przetwarzania informacji/sygnałów w elementach systemu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 24
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy, w szczególności schemat blokowy transmitancyjny Zaletą schematu blokowego jest to, że łatwo jest go zbudować poprzez połączenie bloków, odpowiadających poszczególnym elementom systemu, liniami przepływu sygnałów Schemat blokowy umożliwia łatwą ocenę jakościową wpływu każdego elementu i związanego z nim sygnału na działanie całego systemu Schemat blokowy zawiera informacje o strukturze przetwarzania sygnałów w systemie, lecz nie zawiera żadnych informacji o jego fizycznej konstrukcji Budowa schematu blokowego korzysta z kilku symboli podstawowych, a zbudowany schemat może być narzędziem pomocniczym w analizie systemu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 25
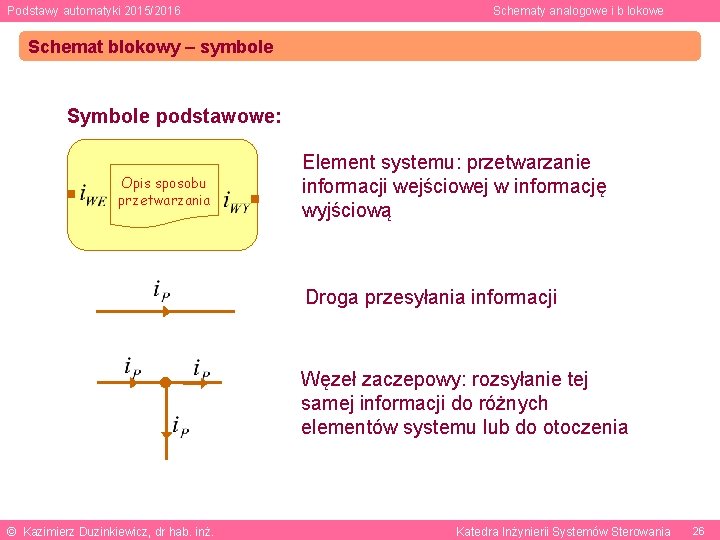
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – symbole Symbole podstawowe: Opis sposobu przetwarzania Element systemu: przetwarzanie informacji wejściowej w informację wyjściową Droga przesyłania informacji Węzeł zaczepowy: rozsyłanie tej samej informacji do różnych elementów systemu lub do otoczenia © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 26
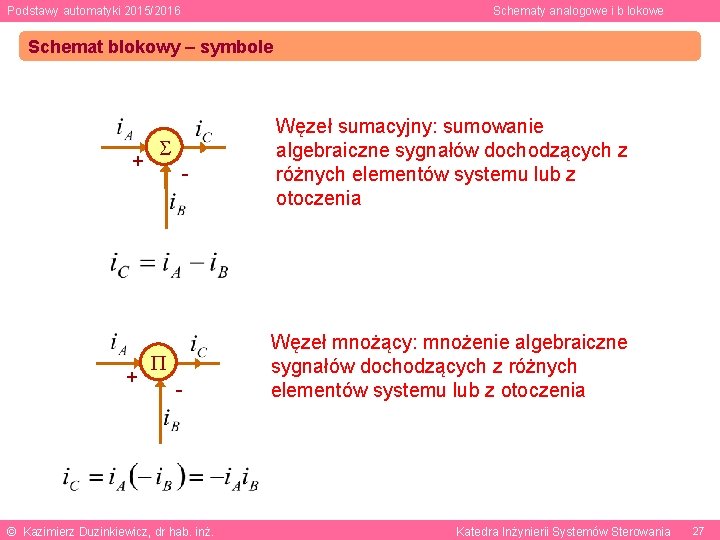
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – symbole - - © Kazimierz Duzinkiewicz, dr hab. inż. Węzeł sumacyjny: sumowanie algebraiczne sygnałów dochodzących z różnych elementów systemu lub z otoczenia Węzeł mnożący: mnożenie algebraiczne sygnałów dochodzących z różnych elementów systemu lub z otoczenia Katedra Inżynierii Systemów Sterowania 27
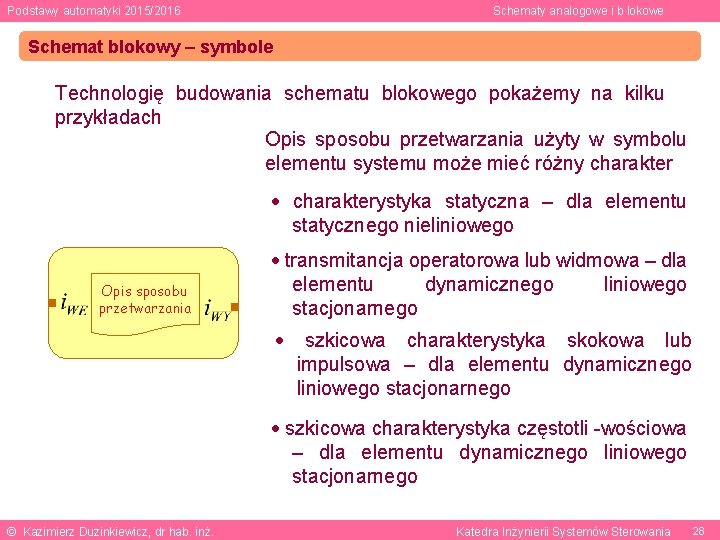
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – symbole Technologię budowania schematu blokowego pokażemy na kilku przykładach Opis sposobu przetwarzania użyty w symbolu elementu systemu może mieć różny charakterystyka statyczna – dla elementu statycznego nieliniowego Opis sposobu przetwarzania transmitancja operatorowa lub widmowa – dla elementu dynamicznego liniowego stacjonarnego szkicowa charakterystyka skokowa lub impulsowa – dla elementu dynamicznego liniowego stacjonarnego szkicowa charakterystyka częstotli -wościowa – dla elementu dynamicznego liniowego stacjonarnego © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 28
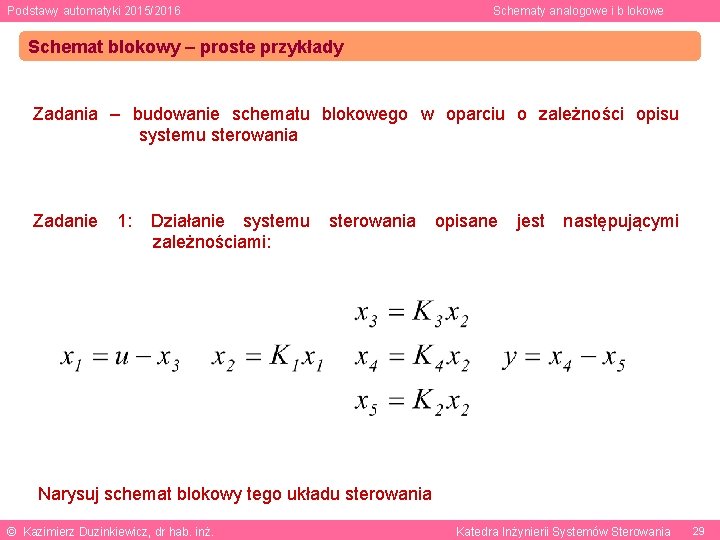
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – proste przykłady Zadania – budowanie schematu blokowego w oparciu o zależności opisu systemu sterowania Zadanie 1: Działanie systemu zależnościami: sterowania opisane jest następującymi Narysuj schemat blokowy tego układu sterowania © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 29
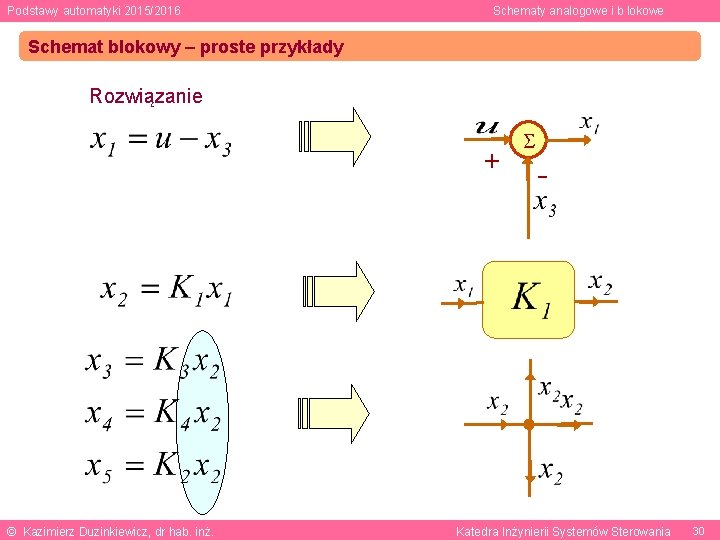
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – proste przykłady Rozwiązanie © Kazimierz Duzinkiewicz, dr hab. inż. - Katedra Inżynierii Systemów Sterowania 30
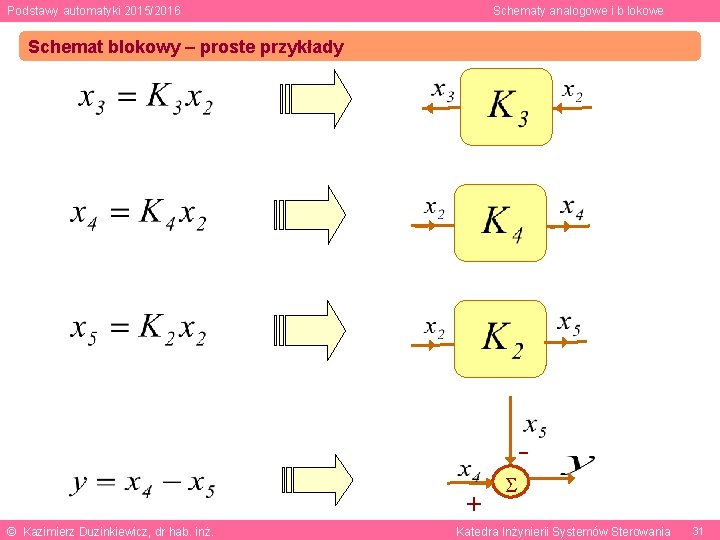
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – proste przykłady © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 31
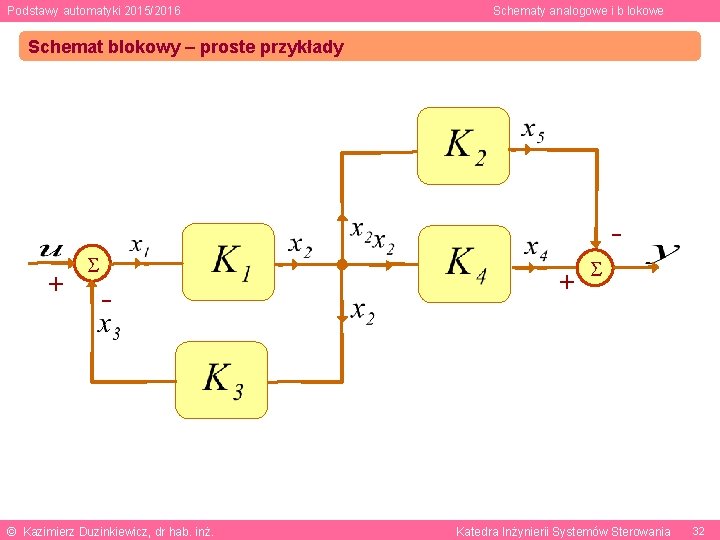
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – proste przykłady - © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 32
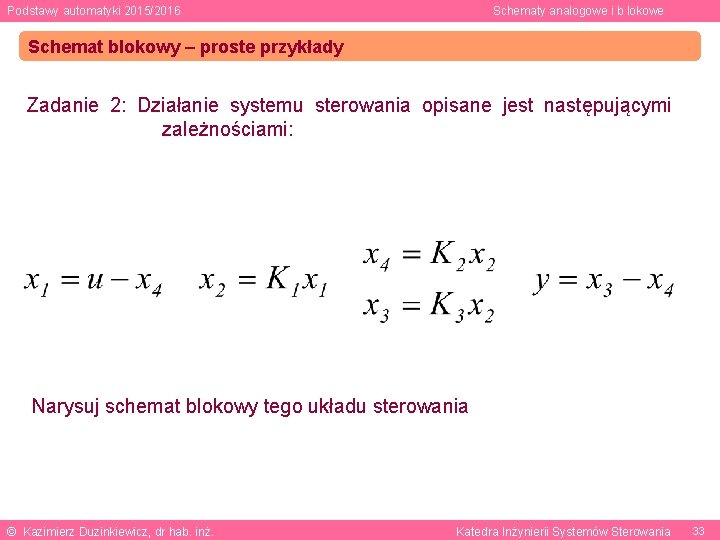
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – proste przykłady Zadanie 2: Działanie systemu sterowania opisane jest następującymi zależnościami: Narysuj schemat blokowy tego układu sterowania © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 33
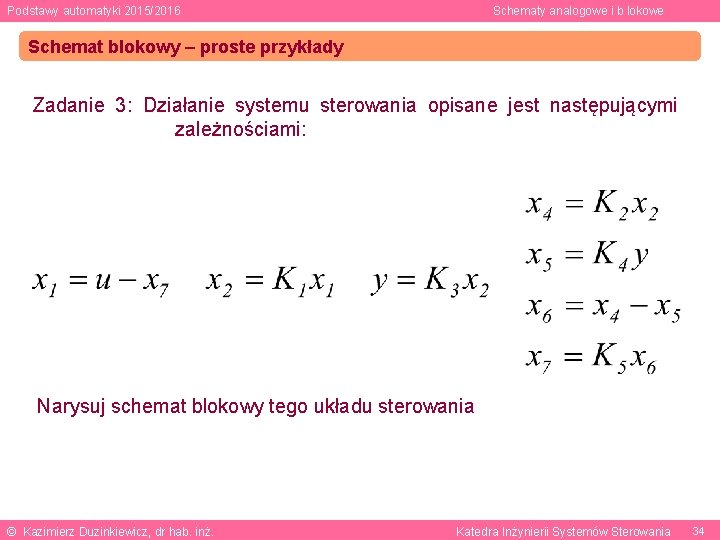
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – proste przykłady Zadanie 3: Działanie systemu sterowania opisane jest następującymi zależnościami: Narysuj schemat blokowy tego układu sterowania © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 34
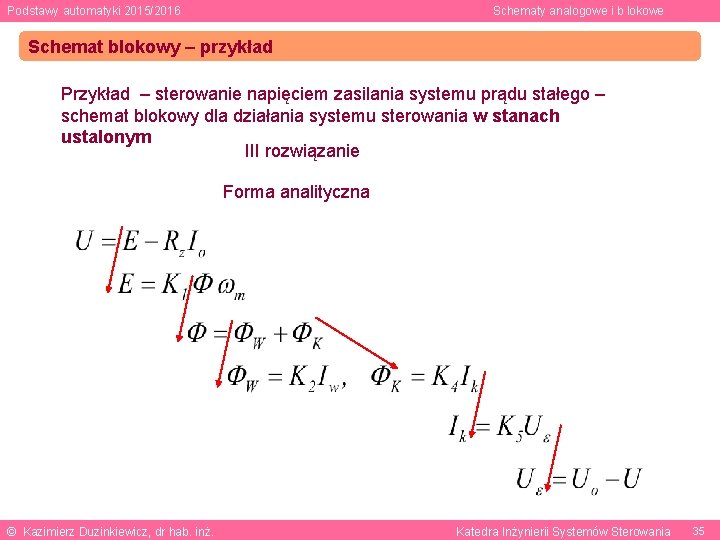
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Przykład – sterowanie napięciem zasilania systemu prądu stałego – schemat blokowy dla działania systemu sterowania w stanach ustalonym III rozwiązanie Forma analityczna © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 35
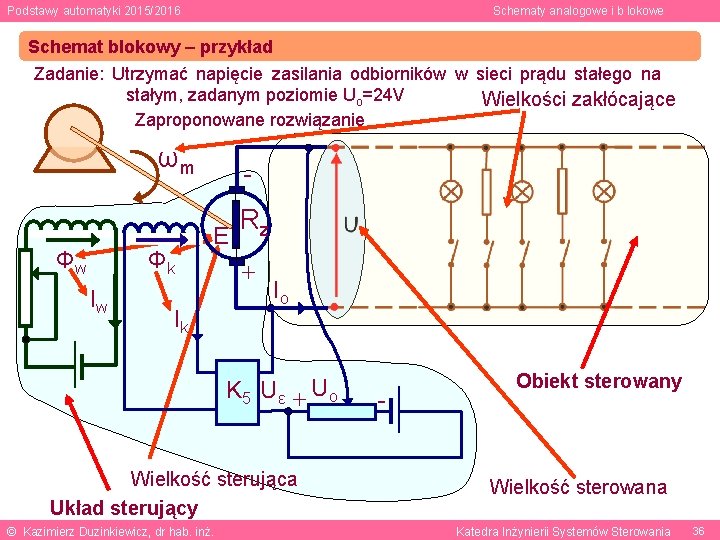
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Zadanie: Utrzymać napięcie zasilania odbiorników w sieci prądu stałego na stałym, zadanym poziomie Uo=24 V Wielkości zakłócające Zaproponowane rozwiązanie ωm Φk Φw Iw E Ik Rz Io K 5 Uε Uo Wielkość sterująca Układ sterujący © Kazimierz Duzinkiewicz, dr hab. inż. - Obiekt sterowany Wielkość sterowana Katedra Inżynierii Systemów Sterowania 36
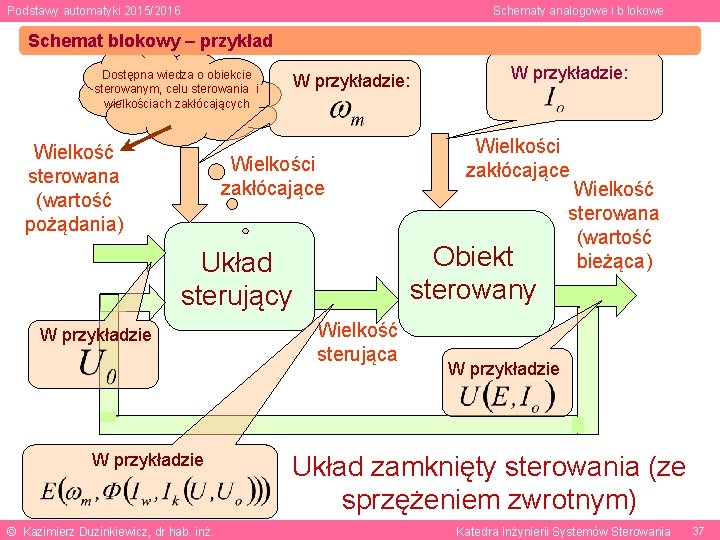
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Dostępna wiedza o obiekcie sterowanym, celu sterowania i wielkościach zakłócających Wielkość sterowana (wartość pożądania) W przykładzie: Wielkości zakłócające W przykładzie © Kazimierz Duzinkiewicz, dr hab. inż. Wielkości zakłócające Obiekt sterowany Układ sterujący W przykładzie: Wielkość sterująca Wielkość sterowana (wartość bieżąca) W przykładzie Układ zamknięty sterowania (ze sprzężeniem zwrotnym) Katedra Inżynierii Systemów Sterowania 37
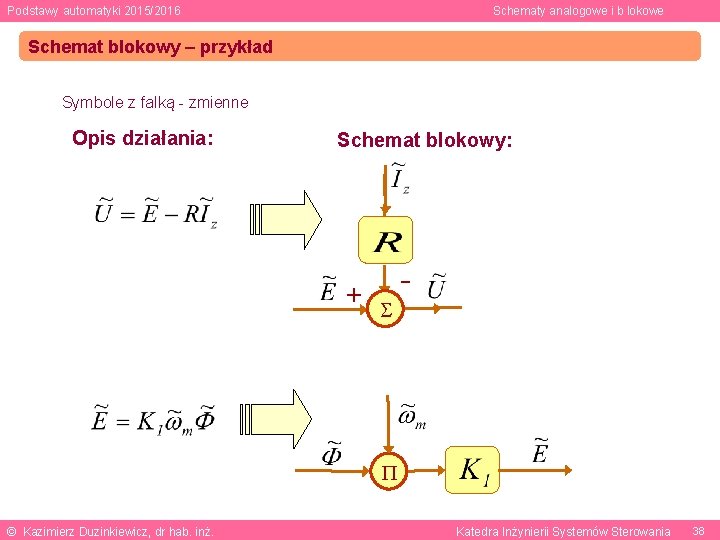
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Symbole z falką - zmienne Opis działania: Schemat blokowy: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 38
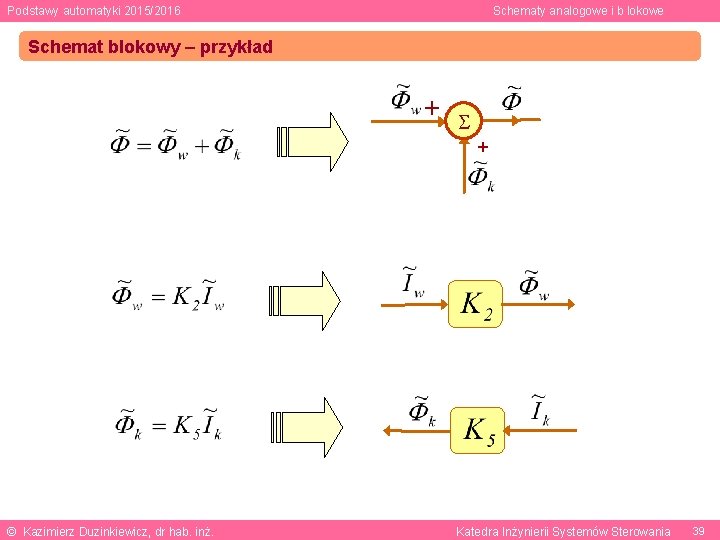
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład © Kazimierz Duzinkiewicz, dr hab. inż. + Katedra Inżynierii Systemów Sterowania 39
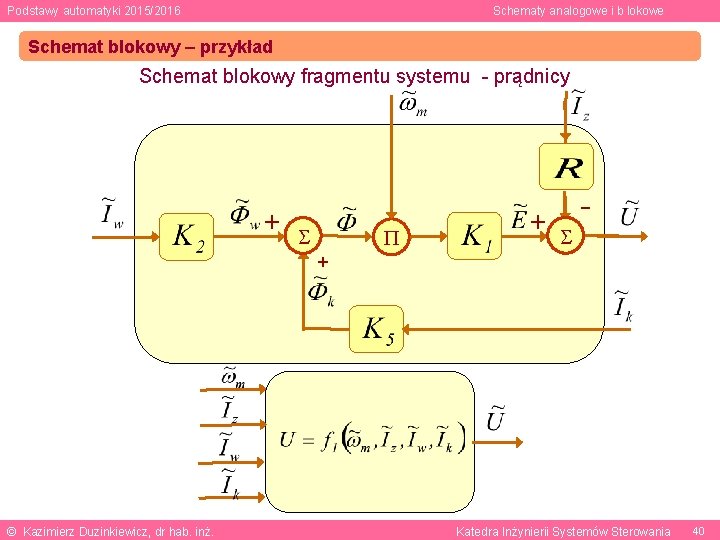
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Schemat blokowy fragmentu systemu - prądnicy © Kazimierz Duzinkiewicz, dr hab. inż. + Katedra Inżynierii Systemów Sterowania 40
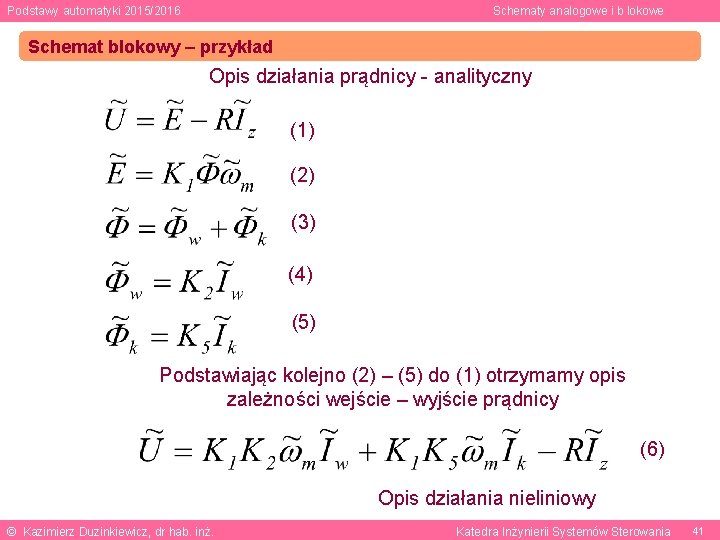
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Opis działania prądnicy - analityczny (1) (2) (3) (4) (5) Podstawiając kolejno (2) – (5) do (1) otrzymamy opis zależności wejście – wyjście prądnicy (6) Opis działania nieliniowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 41
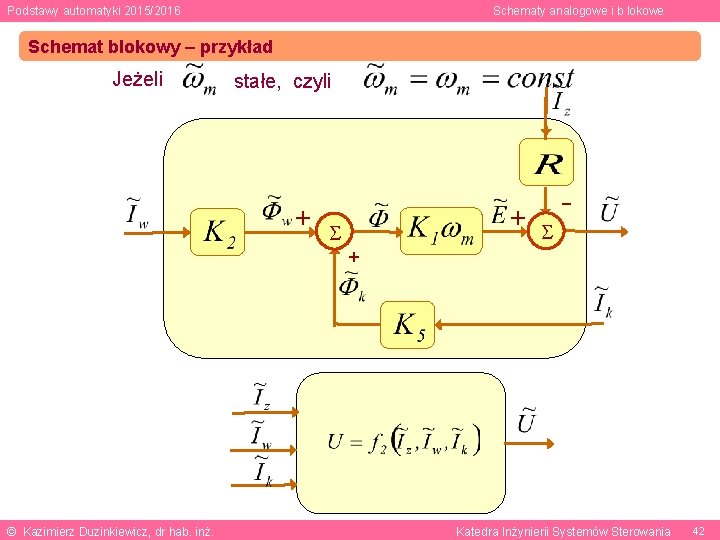
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Jeżeli stałe, czyli © Kazimierz Duzinkiewicz, dr hab. inż. + Katedra Inżynierii Systemów Sterowania 42
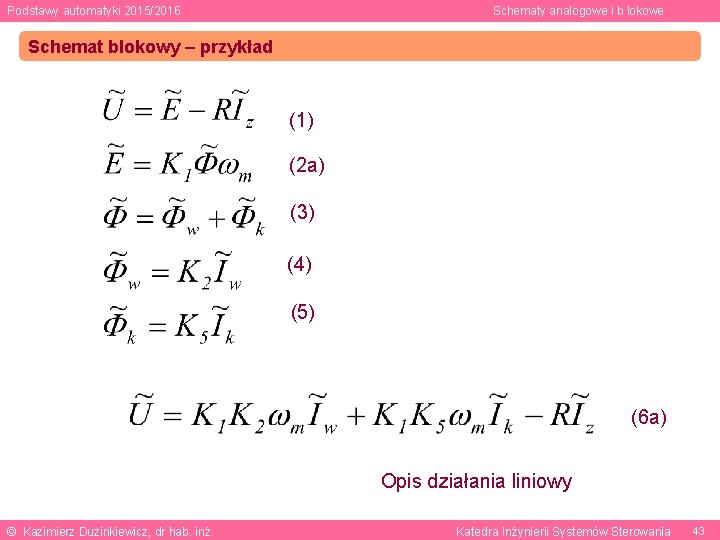
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład (1) (2 a) (3) (4) (5) (6 a) Opis działania liniowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 43
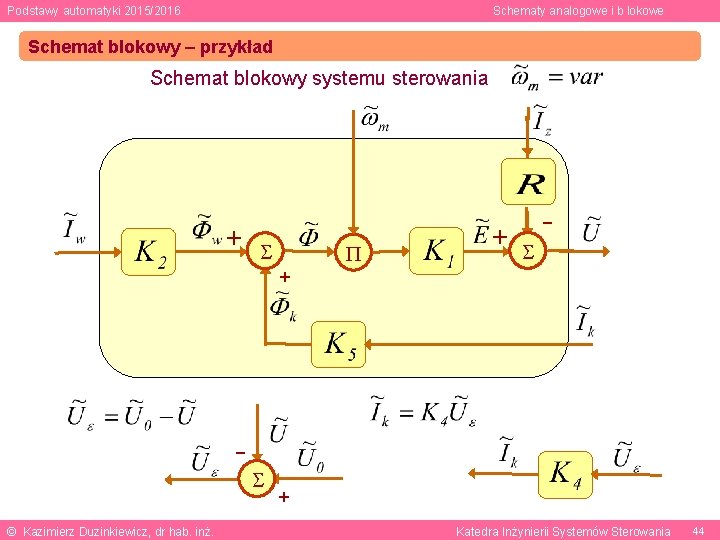
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Schemat blokowy systemu sterowania + © Kazimierz Duzinkiewicz, dr hab. inż. + Katedra Inżynierii Systemów Sterowania 44
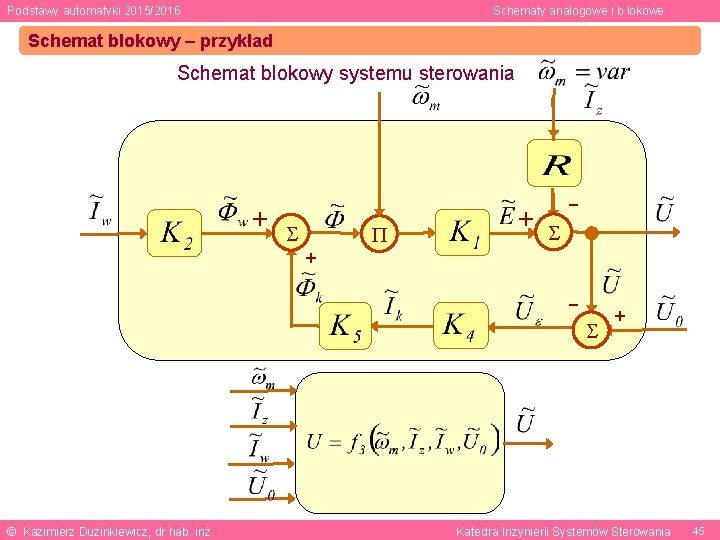
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Schemat blokowy systemu sterowania + © Kazimierz Duzinkiewicz, dr hab. inż. + Katedra Inżynierii Systemów Sterowania 45
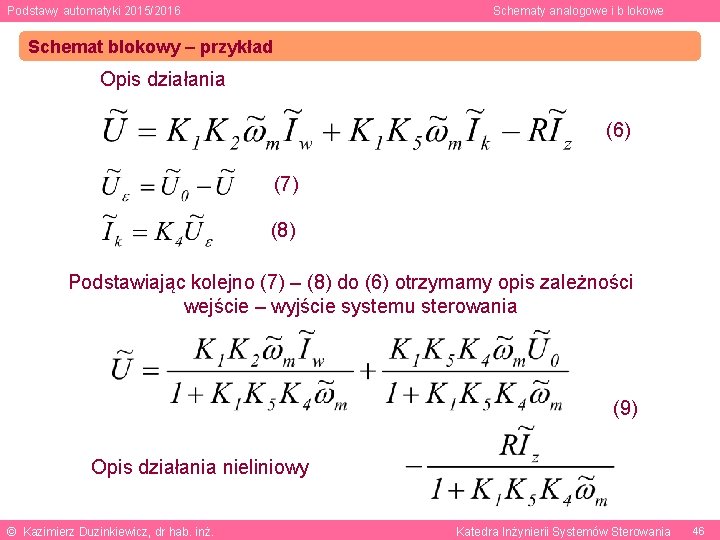
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Opis działania (6) (7) (8) Podstawiając kolejno (7) – (8) do (6) otrzymamy opis zależności wejście – wyjście systemu sterowania (9) Opis działania nieliniowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 46

Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Schemat blokowy systemu sterowania + © Kazimierz Duzinkiewicz, dr hab. inż. + Katedra Inżynierii Systemów Sterowania 47
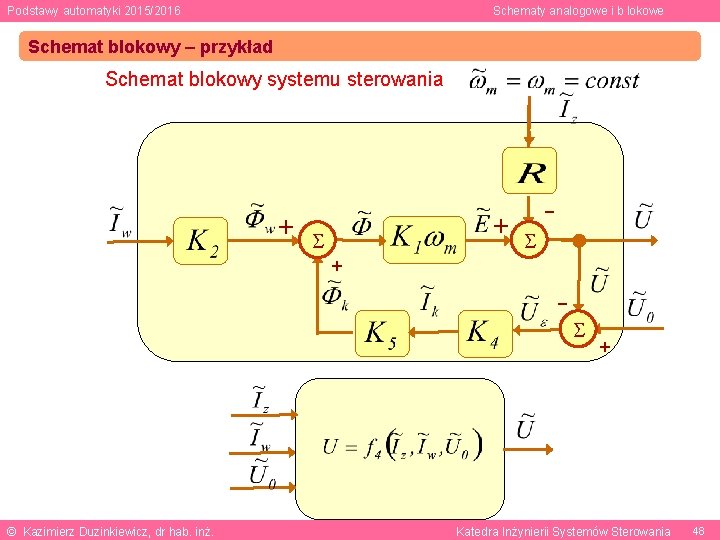
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Schemat blokowy systemu sterowania + © Kazimierz Duzinkiewicz, dr hab. inż. + Katedra Inżynierii Systemów Sterowania 48
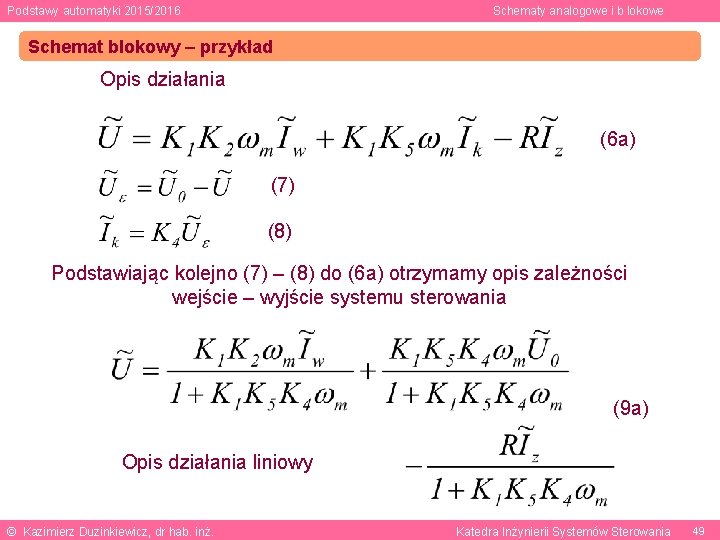
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Schemat blokowy – przykład Opis działania (6 a) (7) (8) Podstawiając kolejno (7) – (8) do (6 a) otrzymamy opis zależności wejście – wyjście systemu sterowania (9 a) Opis działania liniowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 49
Podstawy automatyki 2015/2016 Schematy analogowe i b lokowe Dziękuję za uwagę – koniec materiału prezentowanego podczas wykładu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 50
- Slides: 50