
Podstawy automatyki 20152016 Dynamika obiektw odpowiedzi Podstawy automatyki
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Podstawy automatyki I - studia stacjonarne Mieczysław Brdyś, prof. dr hab. inż Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania Wykład 4 - 2015/2016 Dynamika obiektów – odpowiedzi © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 1
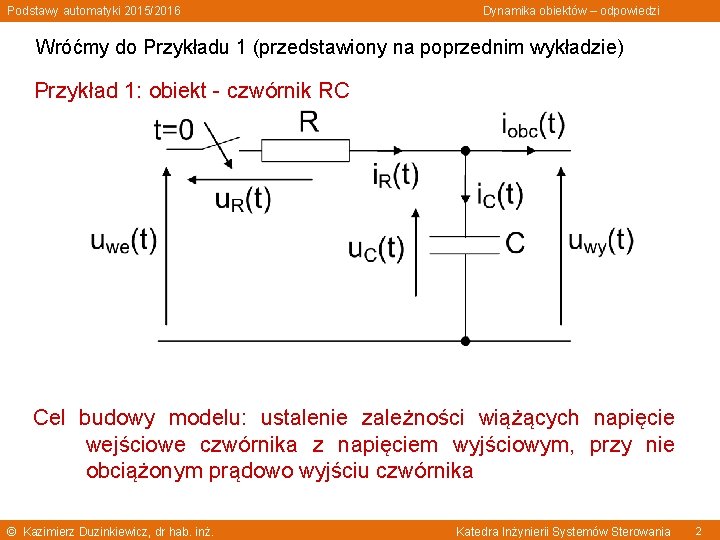
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Wróćmy do Przykładu 1 (przedstawiony na poprzednim wykładzie) Przykład 1: obiekt - czwórnik RC Cel budowy modelu: ustalenie zależności wiążących napięcie wejściowe czwórnika z napięciem wyjściowym, przy nie obciążonym prądowo wyjściu czwórnika © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 2

Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Model matematyczny: Równanie różniczkowe: lub: z warunkiem początkowym: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 3
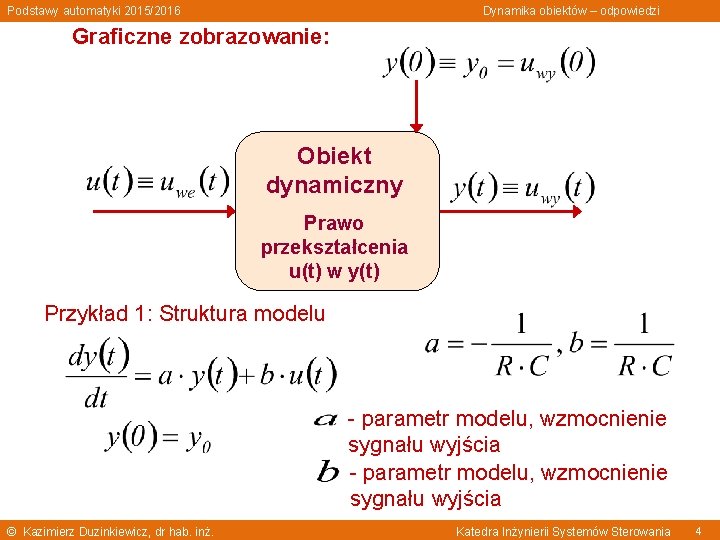
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Graficzne zobrazowanie: Obiekt dynamiczny Prawo przekształcenia u(t) w y(t) Przykład 1: Struktura modelu - parametr modelu, wzmocnienie sygnału wyjścia © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 4
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Powody zmian sygnału wyjściowego (odpowiedzi) obiektu: 1. Niezerowy warunek początkowy 2. Niezerowy przebieg sygnału wejściowego Poszukujemy odpowiedzi obiektu przy działaniu każdego z tych powodów ruchu obiektu oddzielnie Możemy tak postąpić, bo ……. © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 5
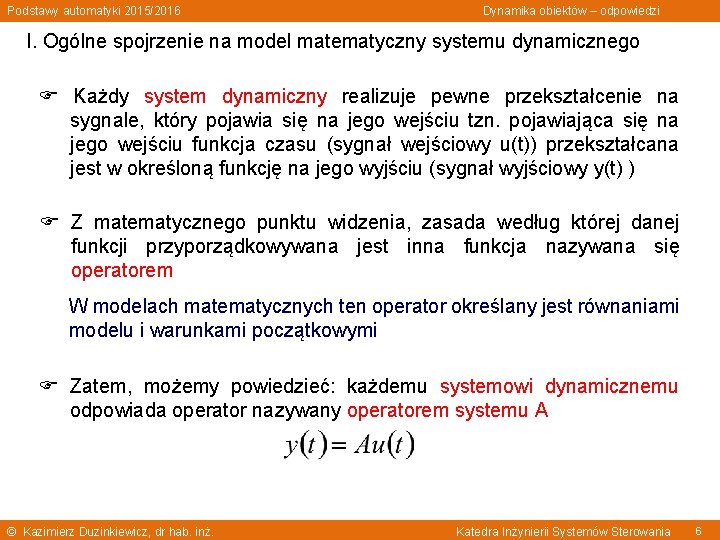
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi I. Ogólne spojrzenie na model matematyczny systemu dynamicznego Każdy system dynamiczny realizuje pewne przekształcenie na sygnale, który pojawia się na jego wejściu tzn. pojawiająca się na jego wejściu funkcja czasu (sygnał wejściowy u(t)) przekształcana jest w określoną funkcję na jego wyjściu (sygnał wyjściowy y(t) ) Z matematycznego punktu widzenia, zasada według której danej funkcji przyporządkowywana jest inna funkcja nazywana się operatorem W modelach matematycznych ten operator określany jest równaniami modelu i warunkami początkowymi Zatem, możemy powiedzieć: każdemu systemowi dynamicznemu odpowiada operator nazywany operatorem systemu A © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 6
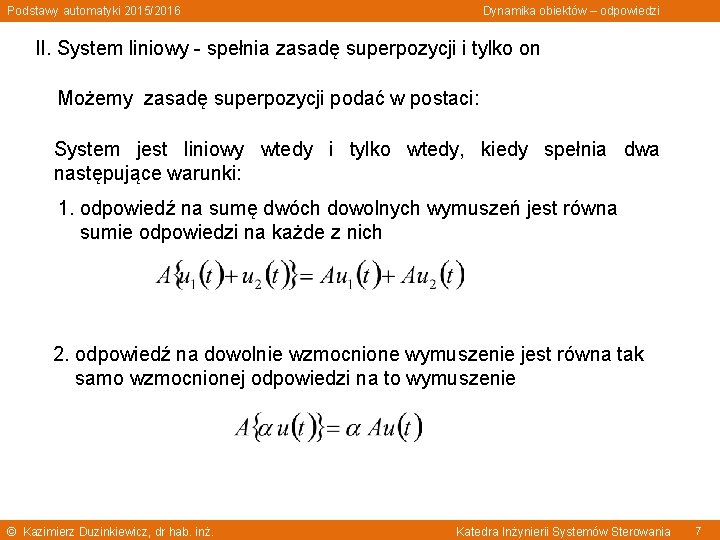
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi II. System liniowy - spełnia zasadę superpozycji i tylko on Możemy zasadę superpozycji podać w postaci: System jest liniowy wtedy i tylko wtedy, kiedy spełnia dwa następujące warunki: 1. odpowiedź na sumę dwóch dowolnych wymuszeń jest równa sumie odpowiedzi na każde z nich 2. odpowiedź na dowolnie wzmocnione wymuszenie jest równa tak samo wzmocnionej odpowiedzi na to wymuszenie © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 7
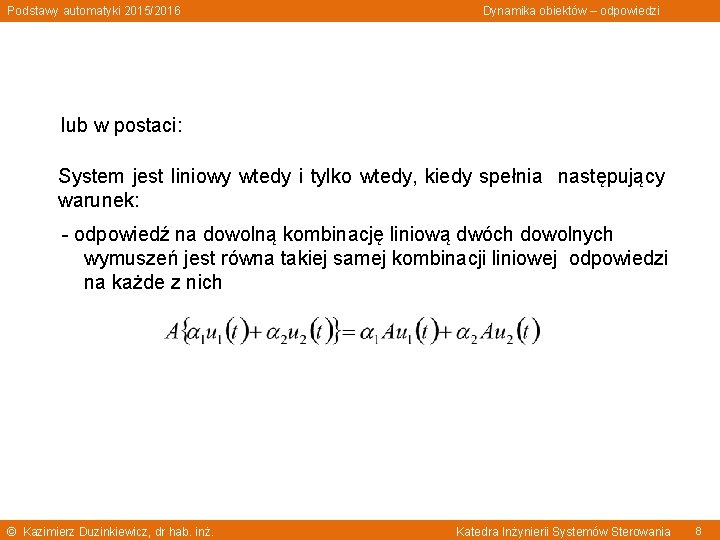
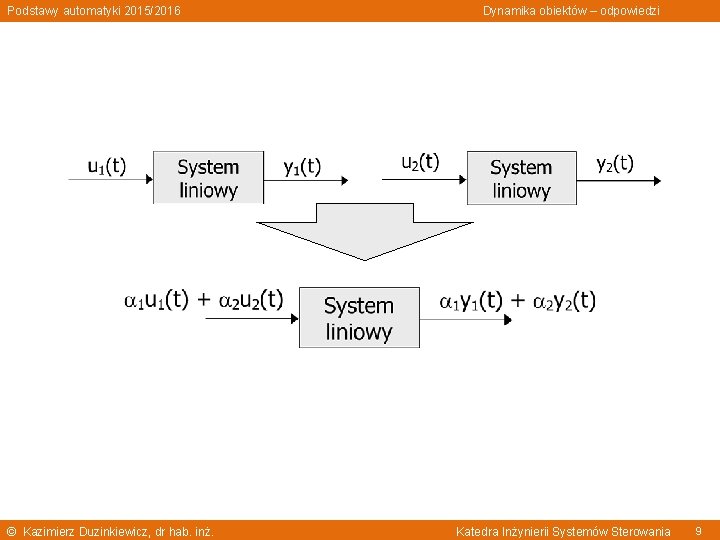
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi lub w postaci: System jest liniowy wtedy i tylko wtedy, kiedy spełnia następujący warunek: - odpowiedź na dowolną kombinację liniową dwóch dowolnych wymuszeń jest równa takiej samej kombinacji liniowej odpowiedzi na każde z nich © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 8
Podstawy automatyki 2015/2016 © Kazimierz Duzinkiewicz, dr hab. inż. Dynamika obiektów – odpowiedzi Katedra Inżynierii Systemów Sterowania 9
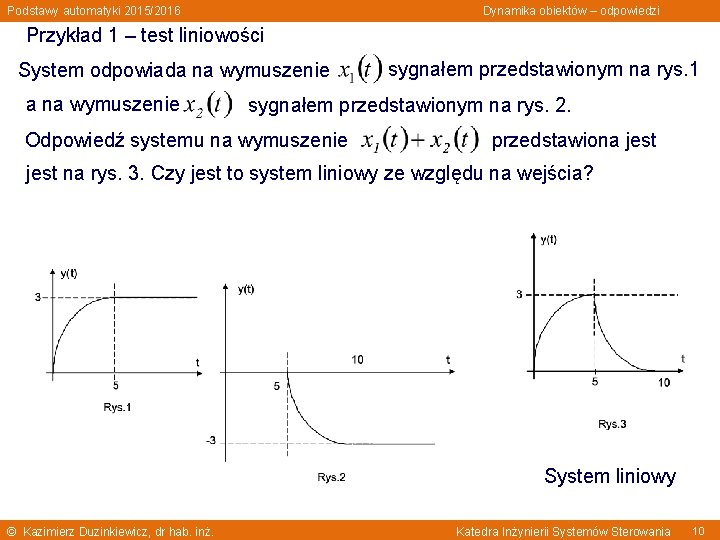
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Przykład 1 – test liniowości System odpowiada na wymuszenie sygnałem przedstawionym na rys. 1 sygnałem przedstawionym na rys. 2. Odpowiedź systemu na wymuszenie przedstawiona jest na rys. 3. Czy jest to system liniowy ze względu na wejścia? System liniowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 10
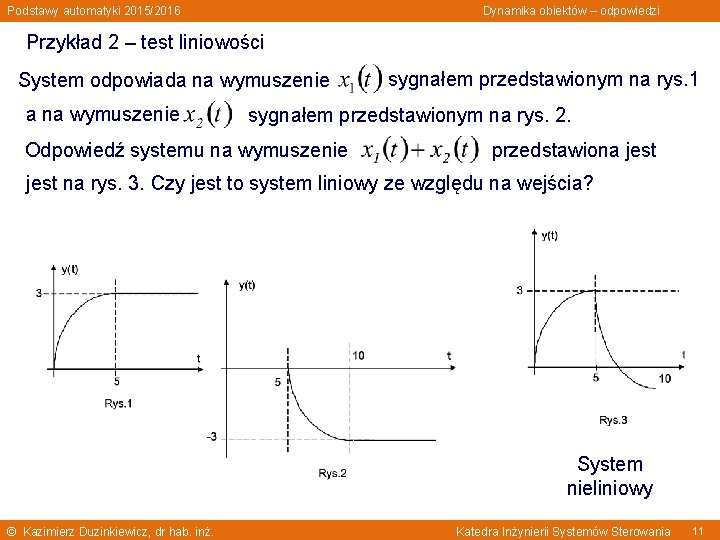
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Przykład 2 – test liniowości System odpowiada na wymuszenie sygnałem przedstawionym na rys. 1 sygnałem przedstawionym na rys. 2. Odpowiedź systemu na wymuszenie przedstawiona jest na rys. 3. Czy jest to system liniowy ze względu na wejścia? System nieliniowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 11
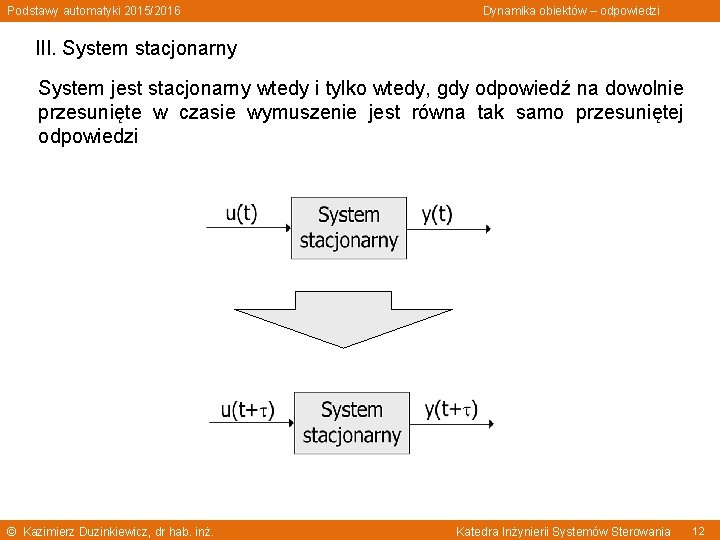
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi III. System stacjonarny System jest stacjonarny wtedy i tylko wtedy, gdy odpowiedź na dowolnie przesunięte w czasie wymuszenie jest równa tak samo przesuniętej odpowiedzi © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 12
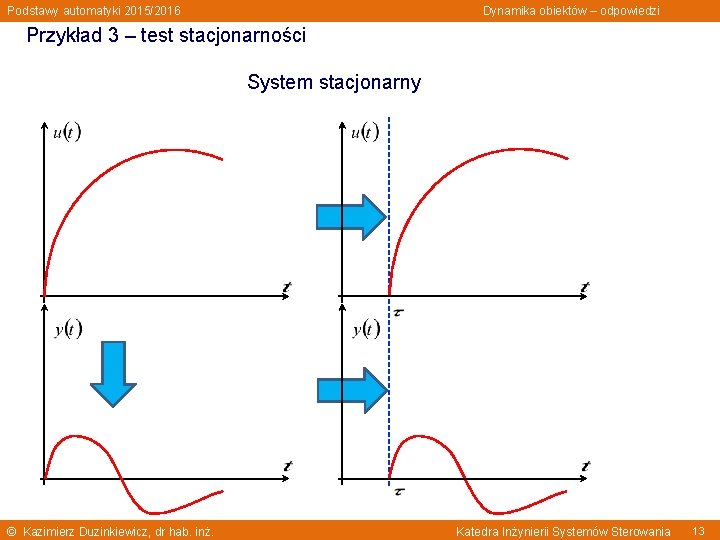
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Przykład 3 – test stacjonarności System stacjonarny © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 13
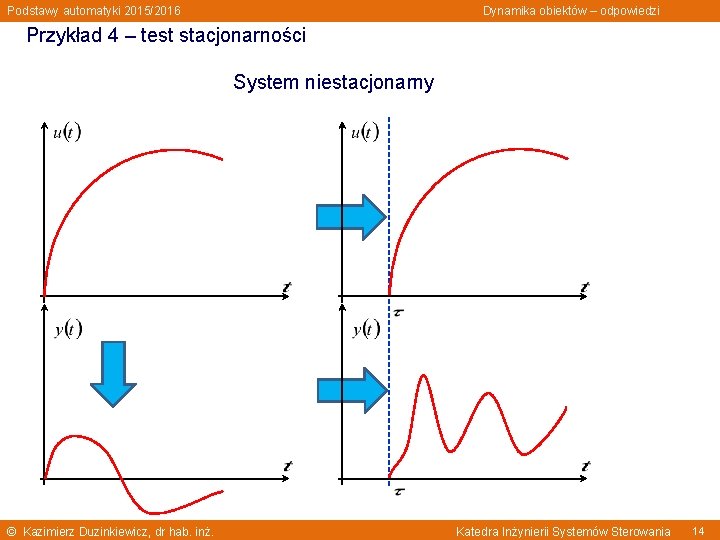
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Przykład 4 – test stacjonarności System niestacjonarny © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 14
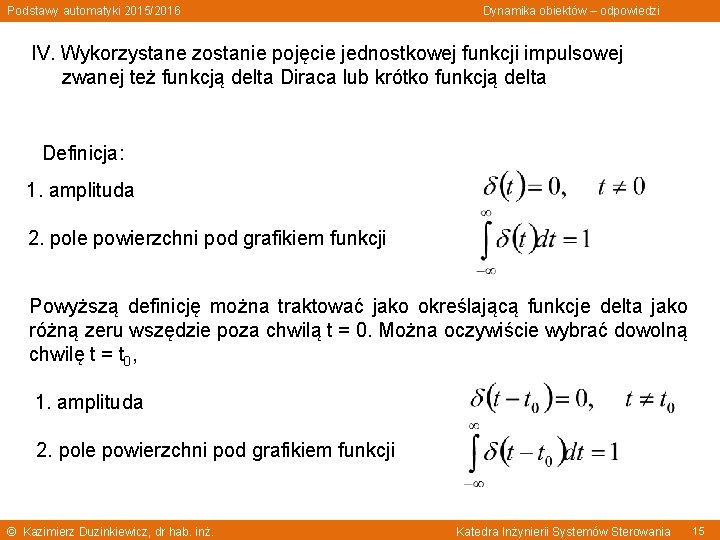
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi IV. Wykorzystane zostanie pojęcie jednostkowej funkcji impulsowej zwanej też funkcją delta Diraca lub krótko funkcją delta Definicja: 1. amplituda 2. pole powierzchni pod grafikiem funkcji Powyższą definicję można traktować jako określającą funkcje delta jako różną zeru wszędzie poza chwilą t = 0. Można oczywiście wybrać dowolną chwilę t = t 0, 1. amplituda 2. pole powierzchni pod grafikiem funkcji © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 15
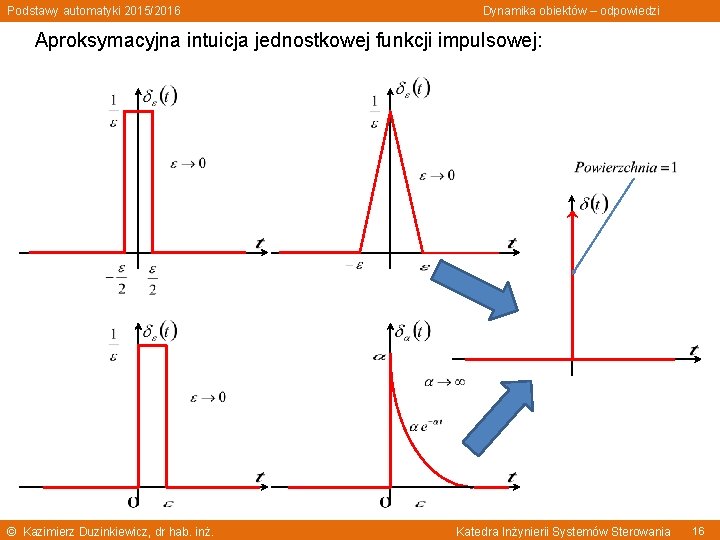
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Aproksymacyjna intuicja jednostkowej funkcji impulsowej: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 16
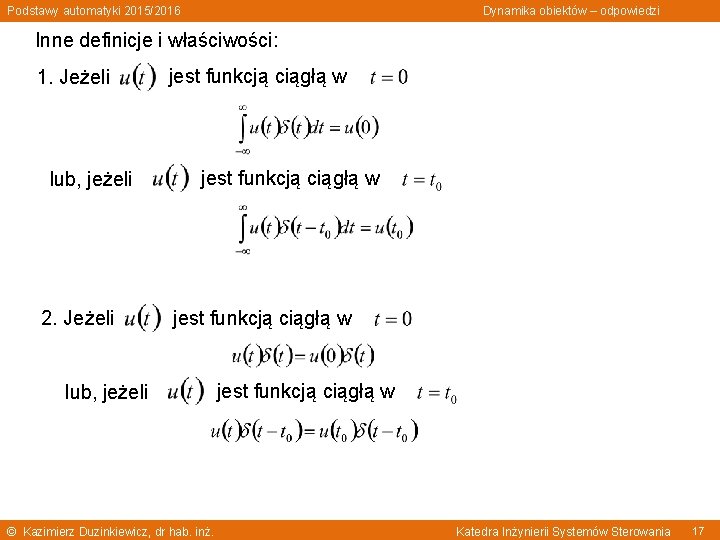
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Inne definicje i właściwości: 1. Jeżeli lub, jeżeli 2. Jeżeli jest funkcją ciągłą w lub, jeżeli © Kazimierz Duzinkiewicz, dr hab. inż. jest funkcją ciągłą w Katedra Inżynierii Systemów Sterowania 17
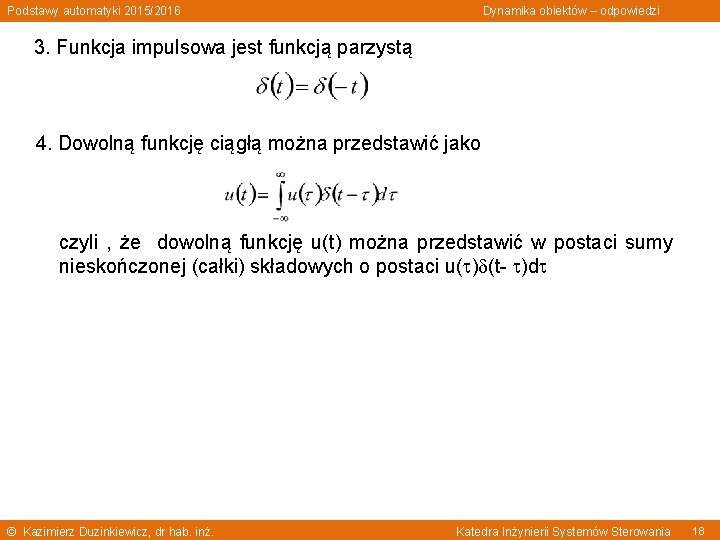
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi 3. Funkcja impulsowa jest funkcją parzystą 4. Dowolną funkcję ciągłą można przedstawić jako czyli , że dowolną funkcję u(t) można przedstawić w postaci sumy nieskończonej (całki) składowych o postaci u( ) (t- )d © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 18
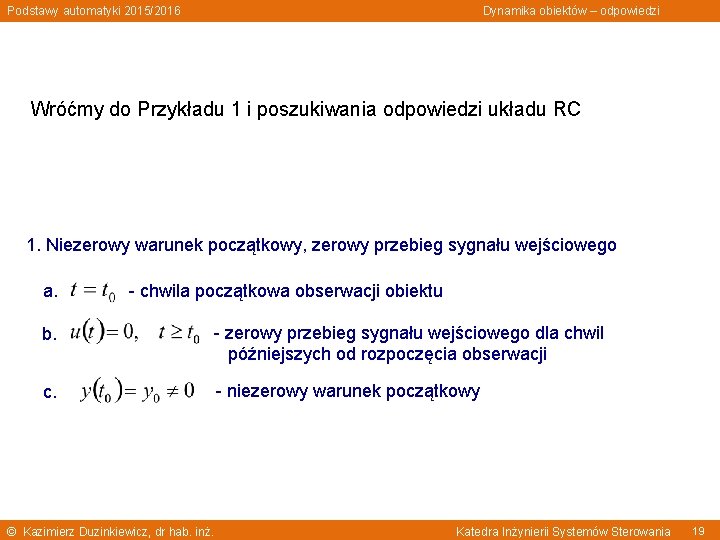
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Wróćmy do Przykładu 1 i poszukiwania odpowiedzi układu RC 1. Niezerowy warunek początkowy, zerowy przebieg sygnału wejściowego a. - chwila początkowa obserwacji obiektu b. - zerowy przebieg sygnału wejściowego dla chwil późniejszych od rozpoczęcia obserwacji c. - niezerowy warunek początkowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 19
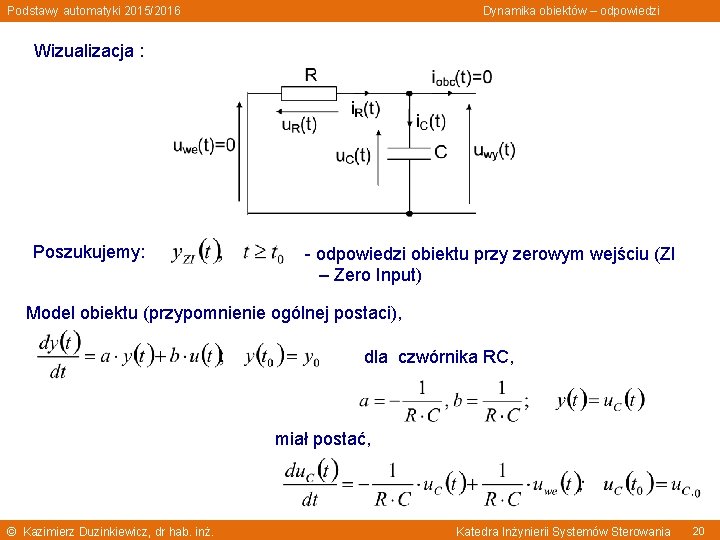
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Wizualizacja : Poszukujemy: - odpowiedzi obiektu przy zerowym wejściu (ZI – Zero Input) Model obiektu (przypomnienie ogólnej postaci), dla czwórnika RC, miał postać, © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 20
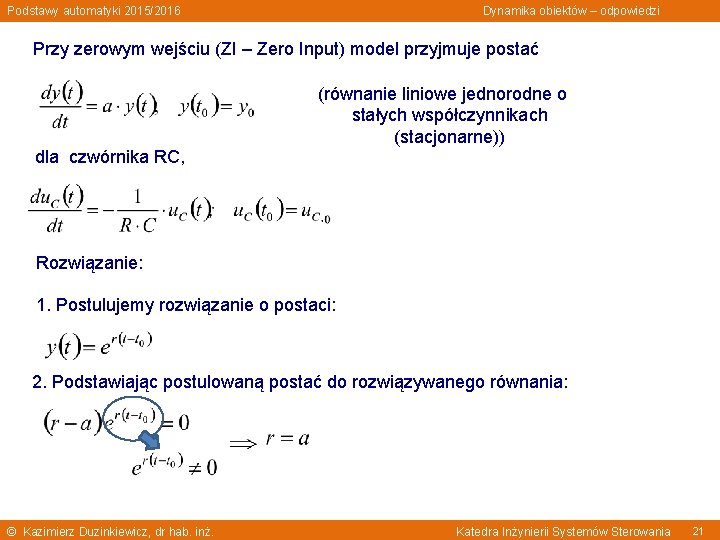
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Przy zerowym wejściu (ZI – Zero Input) model przyjmuje postać (równanie liniowe jednorodne o stałych współczynnikach (stacjonarne)) dla czwórnika RC, Rozwiązanie: 1. Postulujemy rozwiązanie o postaci: 2. Podstawiając postulowaną postać do rozwiązywanego równania: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 21
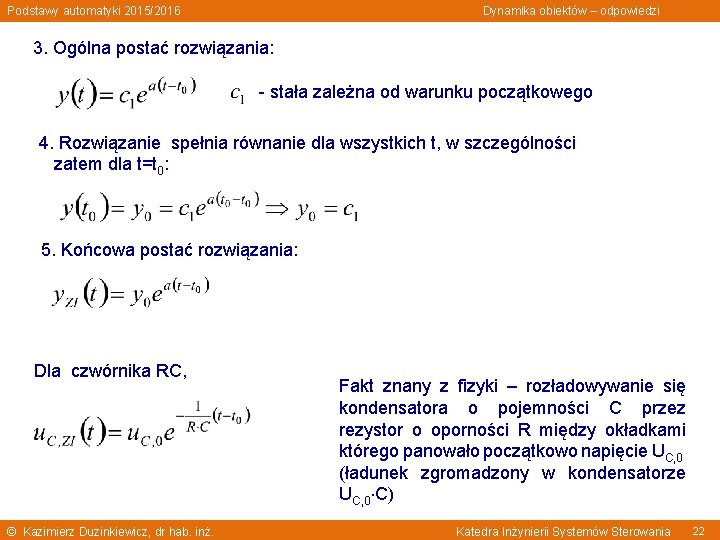
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi 3. Ogólna postać rozwiązania: - stała zależna od warunku początkowego 4. Rozwiązanie spełnia równanie dla wszystkich t, w szczególności zatem dla t=t 0: 5. Końcowa postać rozwiązania: Dla czwórnika RC, © Kazimierz Duzinkiewicz, dr hab. inż. Fakt znany z fizyki – rozładowywanie się kondensatora o pojemności C przez rezystor o oporności R między okładkami którego panowało początkowo napięcie UC, 0 (ładunek zgromadzony w kondensatorze UC, 0 C) Katedra Inżynierii Systemów Sterowania 22
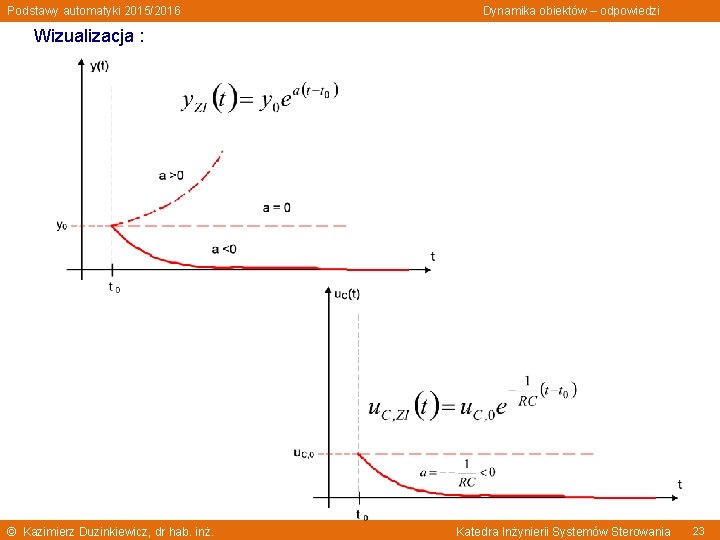
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Wizualizacja : © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 23
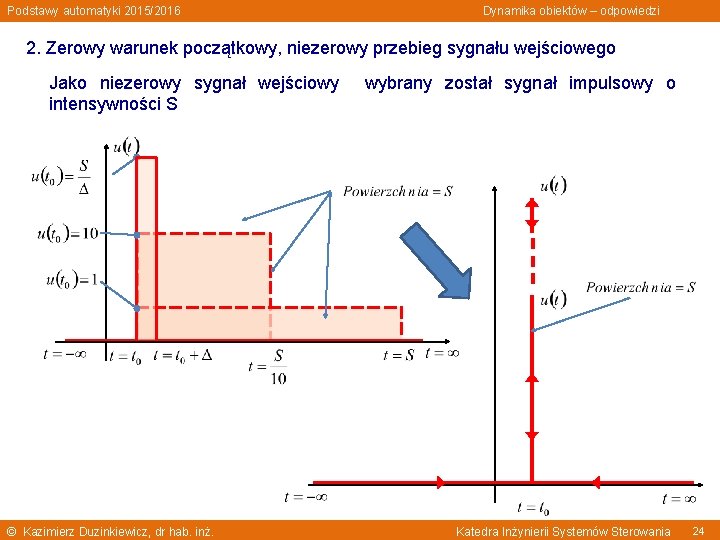
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi 2. Zerowy warunek początkowy, niezerowy przebieg sygnału wejściowego Jako niezerowy sygnał wejściowy intensywności S © Kazimierz Duzinkiewicz, dr hab. inż. wybrany został sygnał impulsowy o Katedra Inżynierii Systemów Sterowania 24
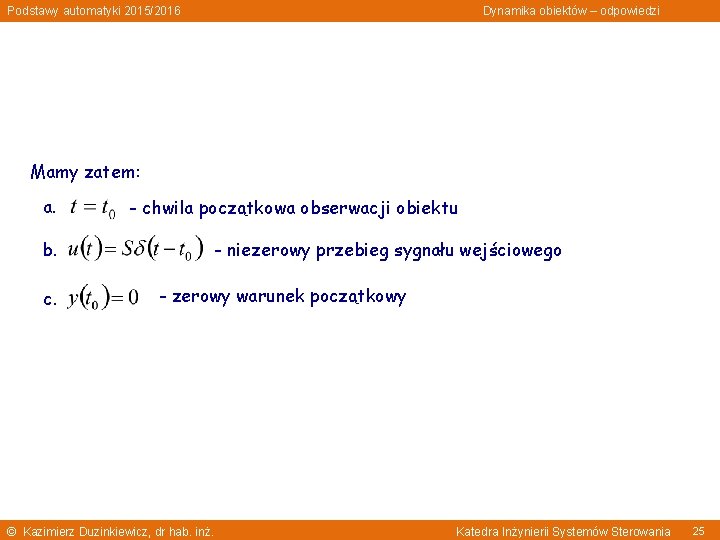
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Mamy zatem: a. - chwila początkowa obserwacji obiektu - niezerowy przebieg sygnału wejściowego b. c. - zerowy warunek początkowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 25
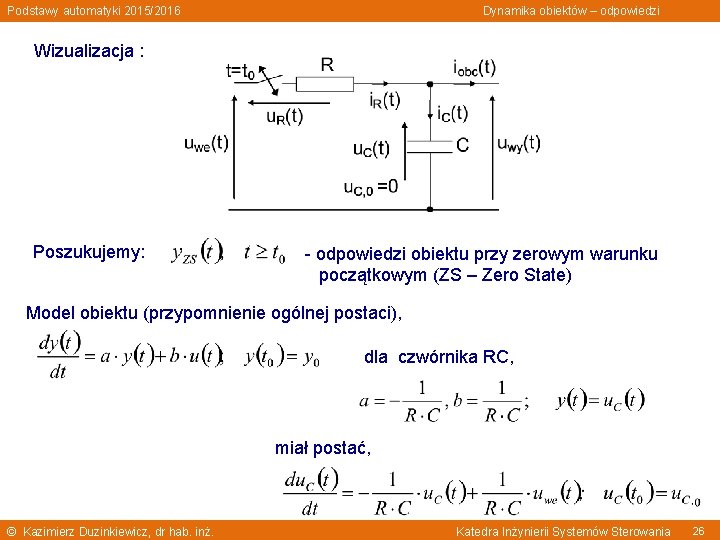
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Wizualizacja : Poszukujemy: - odpowiedzi obiektu przy zerowym warunku początkowym (ZS – Zero State) Model obiektu (przypomnienie ogólnej postaci), dla czwórnika RC, miał postać, © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 26
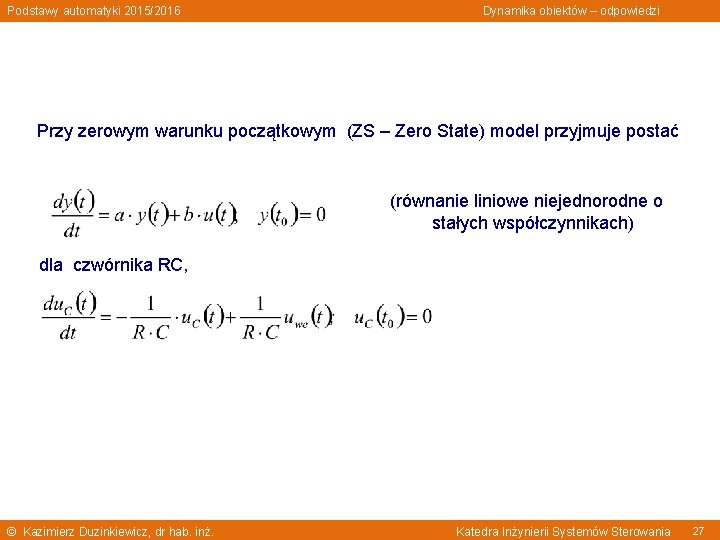
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Przy zerowym warunku początkowym (ZS – Zero State) model przyjmuje postać (równanie liniowe niejednorodne o stałych współczynnikach) dla czwórnika RC, © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 27
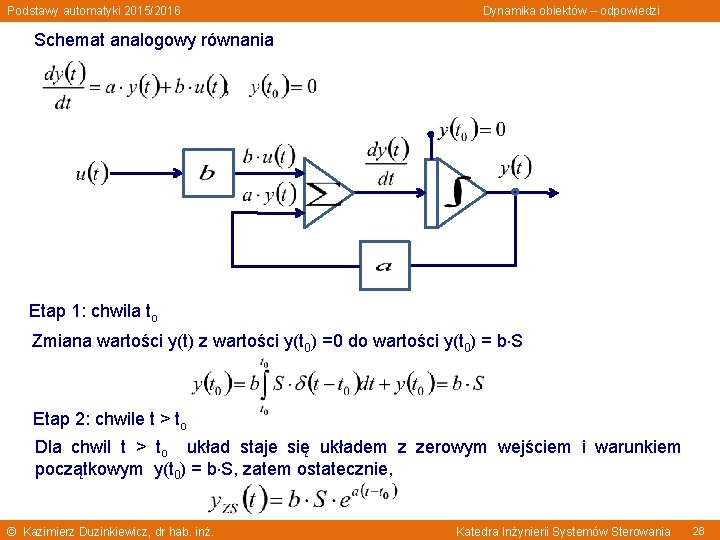
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Schemat analogowy równania Etap 1: chwila to Zmiana wartości y(t) z wartości y(t 0) =0 do wartości y(t 0) = b S Etap 2: chwile t > to Dla chwil t > to układ staje się układem z zerowym wejściem i warunkiem początkowym y(t 0) = b S, zatem ostatecznie, © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 28
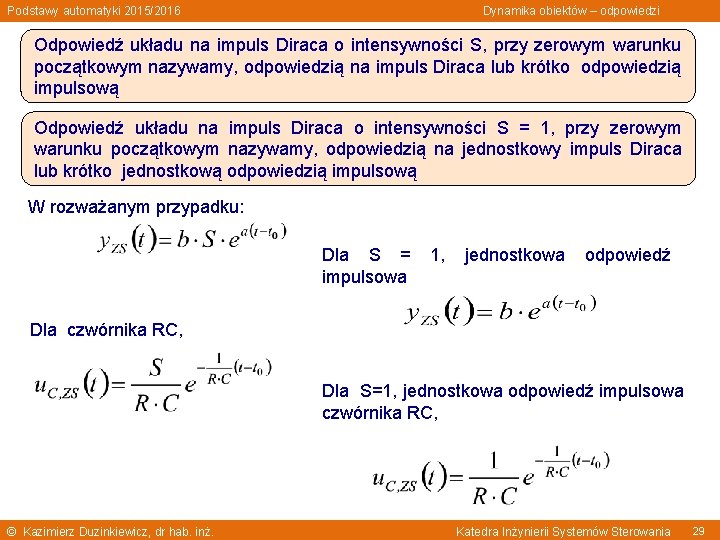
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Odpowiedź układu na impuls Diraca o intensywności S, przy zerowym warunku początkowym nazywamy, odpowiedzią na impuls Diraca lub krótko odpowiedzią impulsową Odpowiedź układu na impuls Diraca o intensywności S = 1, przy zerowym warunku początkowym nazywamy, odpowiedzią na jednostkowy impuls Diraca lub krótko jednostkową odpowiedzią impulsową W rozważanym przypadku: Dla S = impulsowa 1, jednostkowa odpowiedź Dla czwórnika RC, Dla S=1, jednostkowa odpowiedź impulsowa czwórnika RC, © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 29
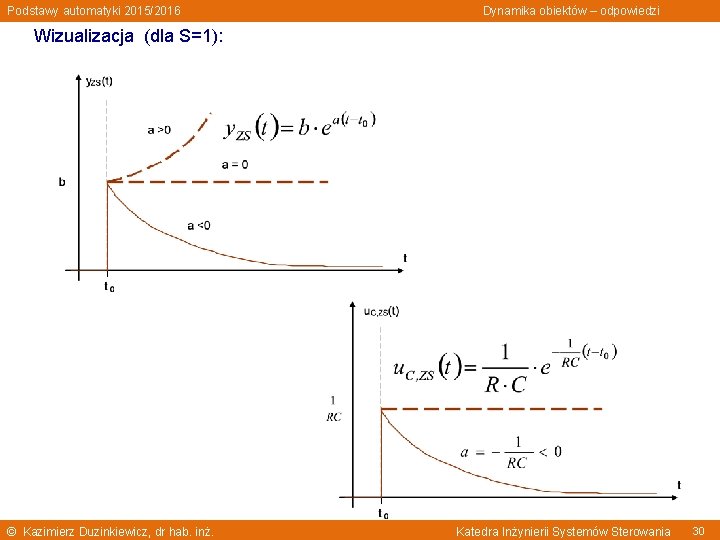
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Wizualizacja (dla S=1): © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 30
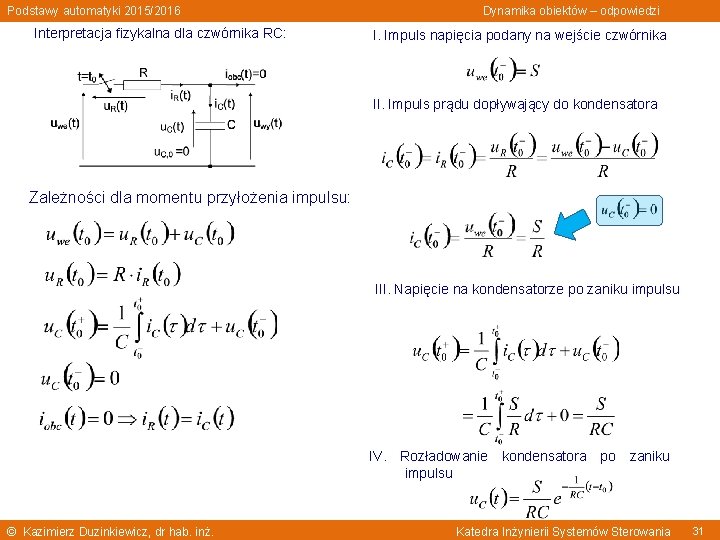
Podstawy automatyki 2015/2016 Interpretacja fizykalna dla czwórnika RC: Dynamika obiektów – odpowiedzi I. Impuls napięcia podany na wejście czwórnika II. Impuls prądu dopływający do kondensatora Zależności dla momentu przyłożenia impulsu: III. Napięcie na kondensatorze po zaniku impulsu IV. Rozładowanie kondensatora po zaniku impulsu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 31
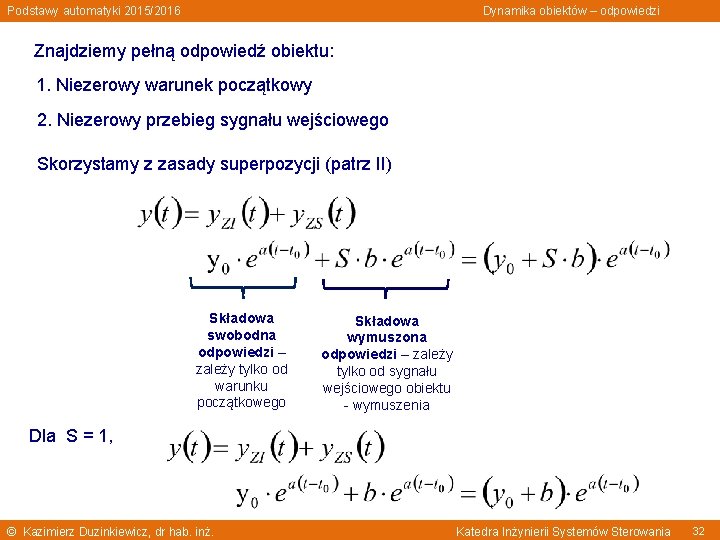
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Znajdziemy pełną odpowiedź obiektu: 1. Niezerowy warunek początkowy 2. Niezerowy przebieg sygnału wejściowego Skorzystamy z zasady superpozycji (patrz II) Składowa swobodna odpowiedzi – zależy tylko od warunku początkowego Składowa wymuszona odpowiedzi – zależy tylko od sygnału wejściowego obiektu - wymuszenia Dla S = 1, © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 32
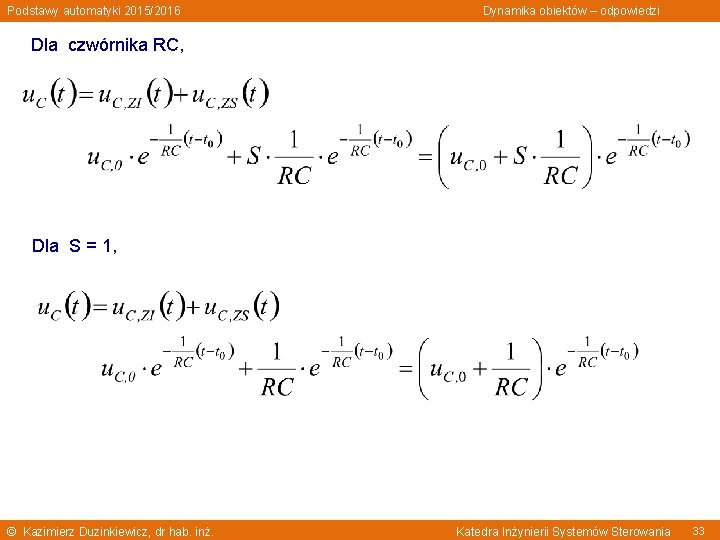
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Dla czwórnika RC, Dla S = 1, © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 33
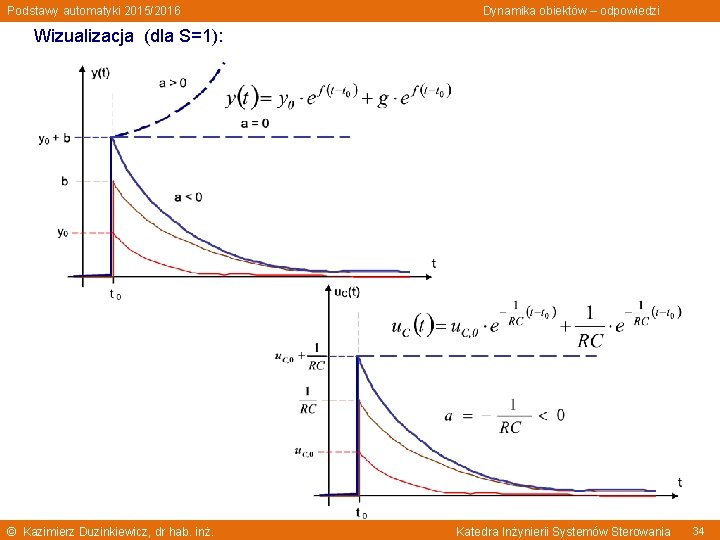
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Wizualizacja (dla S=1): © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 34
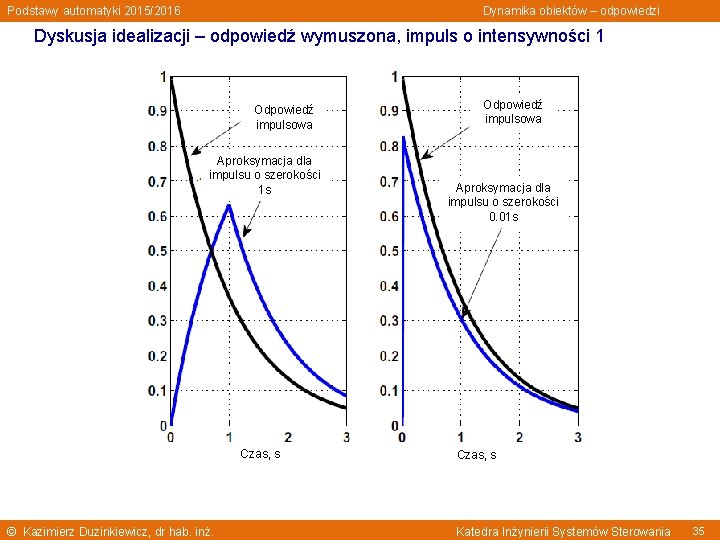
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Dyskusja idealizacji – odpowiedź wymuszona, impuls o intensywności 1 Odpowiedź impulsowa Aproksymacja dla impulsu o szerokości 1 s Czas, s © Kazimierz Duzinkiewicz, dr hab. inż. Odpowiedź impulsowa Aproksymacja dla impulsu o szerokości 0. 01 s Czas, s Katedra Inżynierii Systemów Sterowania 35
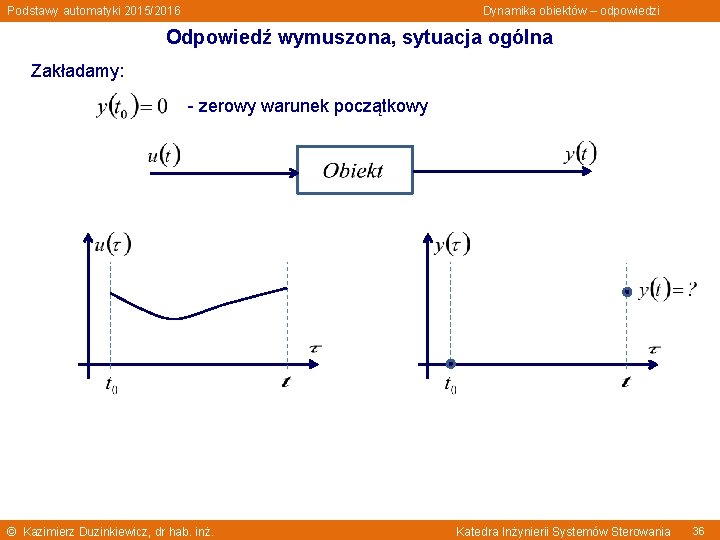
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Odpowiedź wymuszona, sytuacja ogólna Zakładamy: - zerowy warunek początkowy © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 36
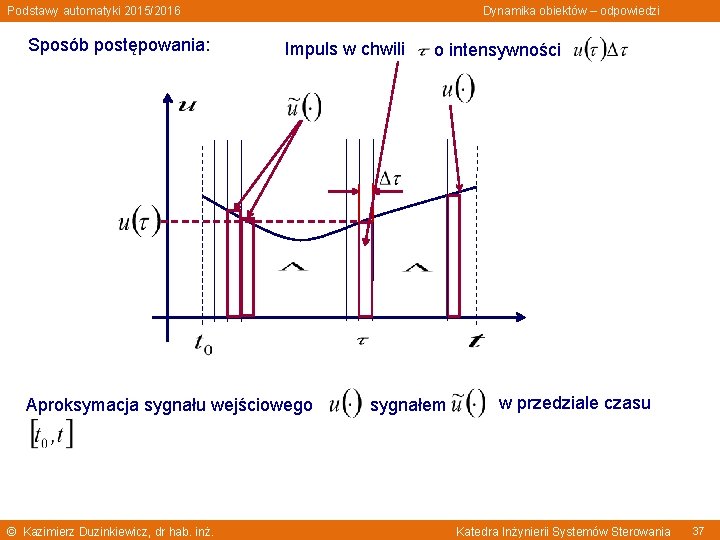
Podstawy automatyki 2015/2016 Sposób postępowania: Dynamika obiektów – odpowiedzi Impuls w chwili Aproksymacja sygnału wejściowego © Kazimierz Duzinkiewicz, dr hab. inż. o intensywności sygnałem w przedziale czasu Katedra Inżynierii Systemów Sterowania 37
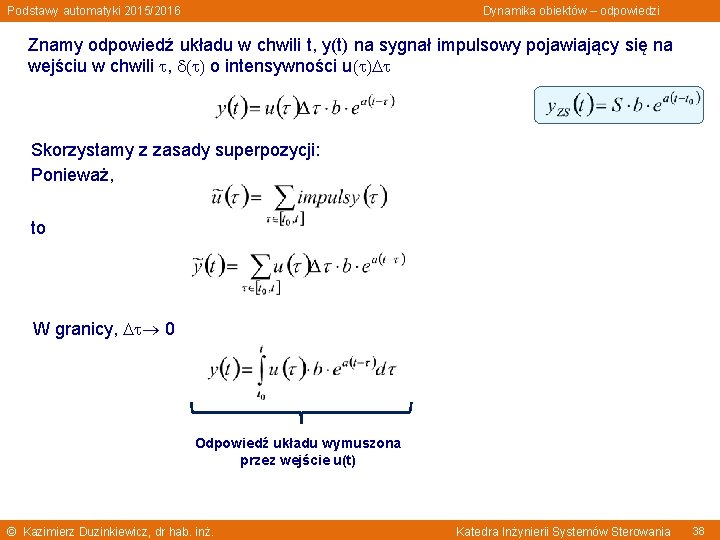
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Znamy odpowiedź układu w chwili t, y(t) na sygnał impulsowy pojawiający się na wejściu w chwili , o intensywności u Skorzystamy z zasady superpozycji: Ponieważ, to W granicy, 0 Odpowiedź układu wymuszona przez wejście u(t) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 38
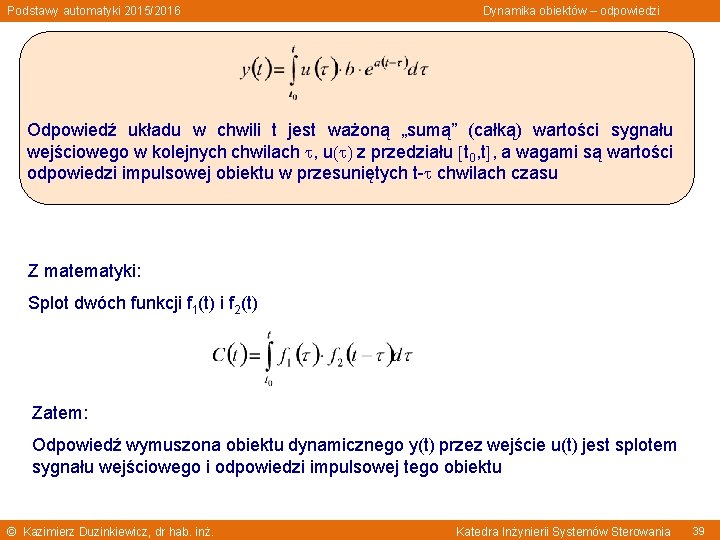
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Odpowiedź układu w chwili t jest ważoną „sumą” (całką) wartości sygnału wejściowego w kolejnych chwilach , u z przedziału t 0, t , a wagami są wartości odpowiedzi impulsowej obiektu w przesuniętych t- chwilach czasu Z matematyki: Splot dwóch funkcji f 1(t) i f 2(t) Zatem: Odpowiedź wymuszona obiektu dynamicznego y(t) przez wejście u(t) jest splotem sygnału wejściowego i odpowiedzi impulsowej tego obiektu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 39
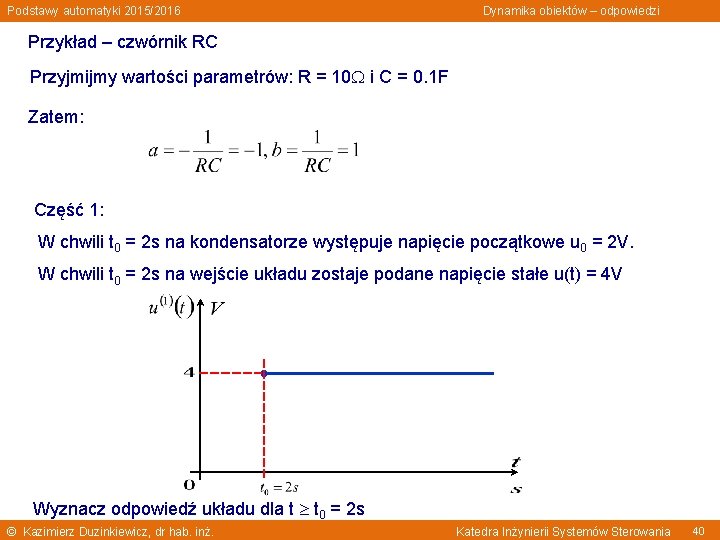
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Przykład – czwórnik RC Przyjmijmy wartości parametrów: R = 10 i C = 0. 1 F Zatem: Część 1: W chwili t 0 = 2 s na kondensatorze występuje napięcie początkowe u 0 = 2 V. W chwili t 0 = 2 s na wejście układu zostaje podane napięcie stałe u(t) = 4 V Wyznacz odpowiedź układu dla t t 0 = 2 s © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 40
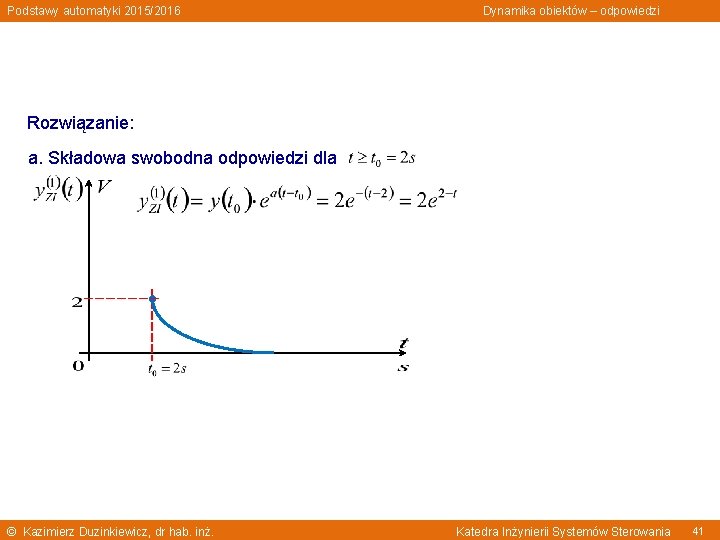
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Rozwiązanie: a. Składowa swobodna odpowiedzi dla © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 41
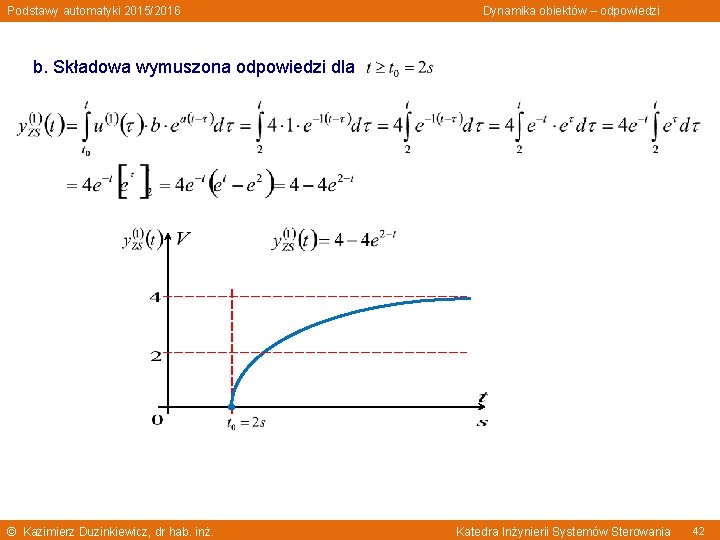
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi b. Składowa wymuszona odpowiedzi dla © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 42
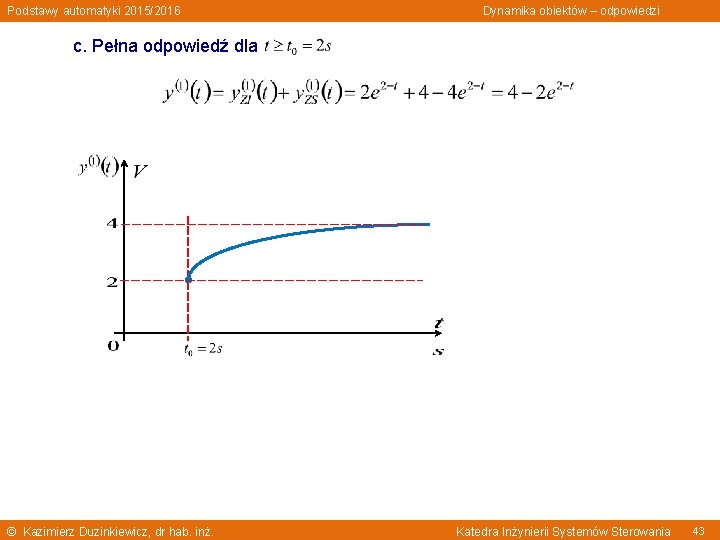
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi c. Pełna odpowiedź dla © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 43
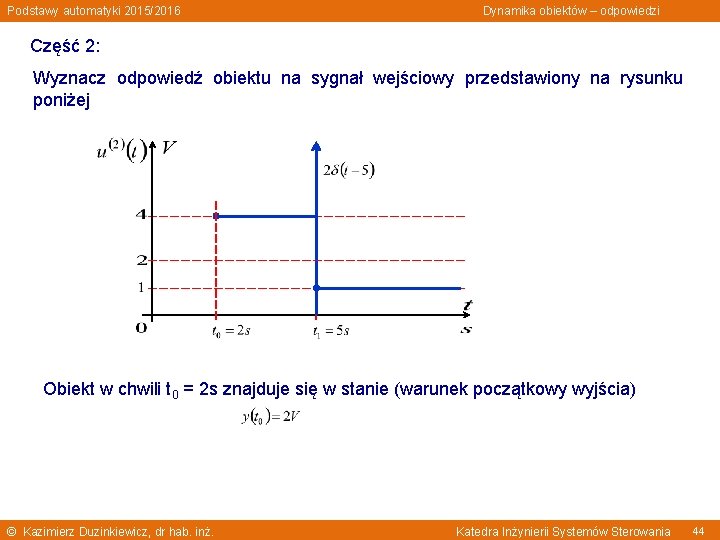
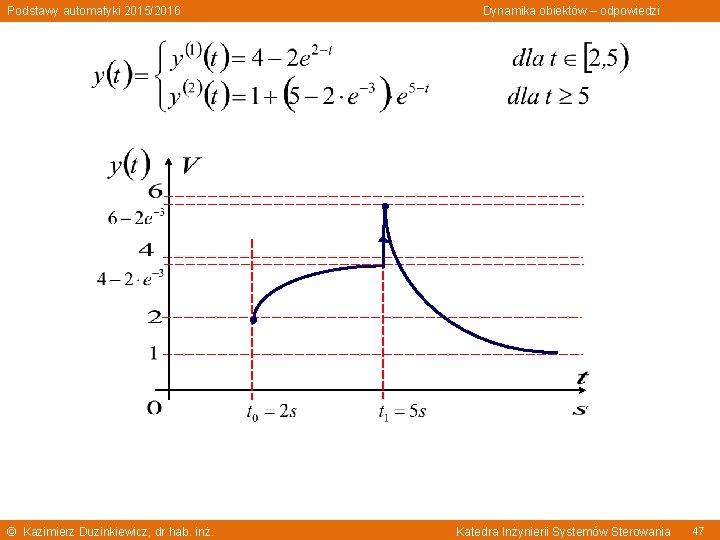
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Część 2: Wyznacz odpowiedź obiektu na sygnał wejściowy przedstawiony na rysunku poniżej Obiekt w chwili t 0 = 2 s znajduje się w stanie (warunek początkowy wyjścia) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 44
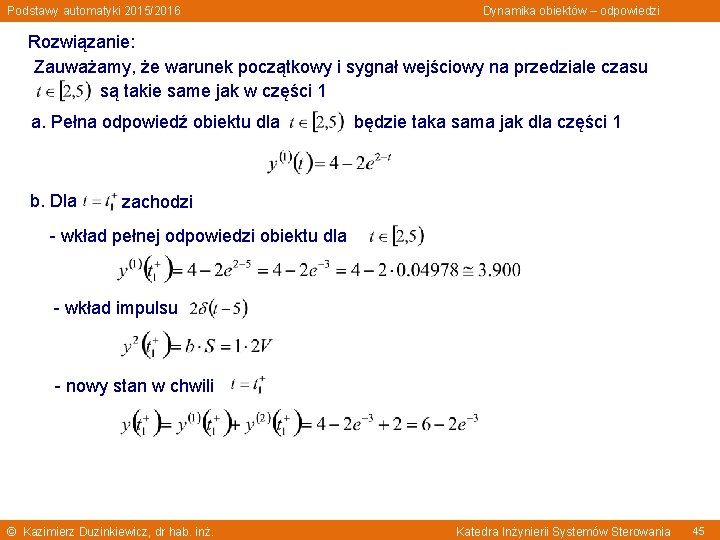
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Rozwiązanie: Zauważamy, że warunek początkowy i sygnał wejściowy na przedziale czasu są takie same jak w części 1 a. Pełna odpowiedź obiektu dla b. Dla będzie taka sama jak dla części 1 zachodzi - wkład pełnej odpowiedzi obiektu dla - wkład impulsu - nowy stan w chwili © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 45
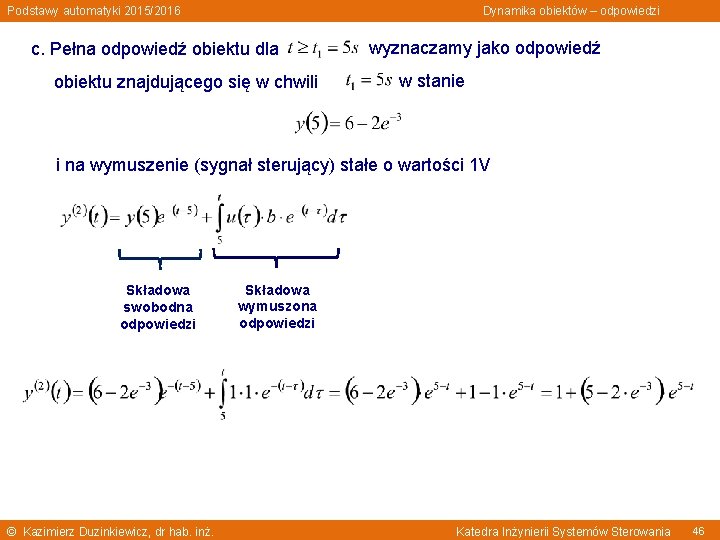
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi c. Pełna odpowiedź obiektu dla obiektu znajdującego się w chwili wyznaczamy jako odpowiedź w stanie i na wymuszenie (sygnał sterujący) stałe o wartości 1 V Składowa swobodna odpowiedzi © Kazimierz Duzinkiewicz, dr hab. inż. Składowa wymuszona odpowiedzi Katedra Inżynierii Systemów Sterowania 46
Podstawy automatyki 2015/2016 © Kazimierz Duzinkiewicz, dr hab. inż. Dynamika obiektów – odpowiedzi Katedra Inżynierii Systemów Sterowania 47
Podstawy automatyki 2015/2016 Dynamika obiektów – odpowiedzi Dziękuję za uwagę – koniec materiału prezentowanego podczas wykładu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 48
- Slides: 48