
Podstawy automatyki 20152016 Dynamika obiektw modele Podstawy automatyki
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Podstawy automatyki I - studia stacjonarne Mieczysław Brdyś, prof. dr hab. inż Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania Wykład 2+3 a - 2015/2016 Dynamika obiektów – zapis za pomocą modeli © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 1
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Budowa układu sterującego, poza znajomością celu, czyli pożądanego rezultatu oddziaływania na obiekt sterowany, wymaga posiadania wiedzy o: obiekcie sterowanym, aby móc przewidywać skutki sterowania w różnych warunkach ograniczeniach sterowania, które mogą wynikać z cech obiektu sterowanego lub z ograniczonych możliwości oddziaływania układu sterującego, wskaźniku dobroci/jakości sterowania, który pozwoli nam ocenić na ile dobre jest wskazane przez nas sterowanie © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 2
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Wiedza o systemie/obiekcie sterowanym może być przedstawiona w rożnej postaci uświadamiane lub nawet nie uświadamiane reguły, którym podlega zachowanie obiektu, ustalone z doświadczenia i spisane w utrukturalizowany sposób reguły reakcji obiektu na określone bodźce w określonych warunkach Mode l mate matyc zny . . . . ustalone w oparciu o wiedzę aprioryczną lub o doświadczenie zależności matematyczne pozwalające wyznaczać dla określonych warunków reakcje – odpowiedzi obiektu na określone bodźce – wymuszenia © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 3
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Propozycja kroków budowy modelu obiektu/systemu dynamicznego w oparciu o wiedzę aprioryczną § Krok I: Dokładne określenie obiektu, który ma być modelowany i jego wyodrębnienie z otoczenia § Krok II: Obmyślenie idealizowanej reprezentacji obiektu, której właściwości będą w dostatecznym stopniu zgodne w zakresie interesujących nas cech (wynikających m. in. z celów modelowania) z właściwościami obiektu rzeczywistego § Krok III: Budowa modelu matematycznego, który będzie opisywał idealizowaną reprezentację obiektu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 4
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Krok I Wyodrębnienie obiektu wyraża się wyborem wielkości wejściowych – tych wielkości, którymi otoczenie oddziałuje na obiekt oraz wielkości wyjściowych – tych wielkości, którymi obiekt oddziałuje na otoczenie Krok II Idealizowana reprezentacja obiektu powstaje poprzez przyjęcie szeregu założeń, które w modelowanym obiekcie rzeczywistym są spełnione w określonym stopniu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 5
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Krok III Budowa modelu (struktury) Budowę modelu w oparciu o wiedzę aprioryczną przeprowadza się wykorzystując: (a) prawa zachowania lub inne podstawowe prawa o charakterze bilansowym (np. prawa Kirchhoff’a, Newtona, zachowania masy, itd. . ) (b) zasadę najmniejszego działania, zwaną często zasadą Hamiltona © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 6
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Zmienne modelu dogodnie jest podzielić na zmienne: przepływu, naporu Zmienne przepływu są wielkościami, które wyrażają intensywność przepływu określonej wielkości przez element obiektu/systemu, bądź szybkość zmian w czasie określonej wielkości Przykłady: 1) W systemach mechanicznych – prędkość liniowa wyrażona np. w metrach/sekundę lub prędkość kątowa wyrażona np. w radianach/sekundę; 2) W systemach elektrycznych – natężenie prądu wyrażone np. w amperach (kulombach/sekundę); © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 7
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Przykłady (c. d. ): 3) W systemach płynowych – objętościowe natężenie przepływu wyrażone np. w metrach sześciennych/sekundę, lub masowe natężenie przepływu wyrażone w np. w kilogramach/sekundę; 4) W systemach cieplnych – natężenie przepływu ciepła wyrażone np. w joulach/sekundę © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 8
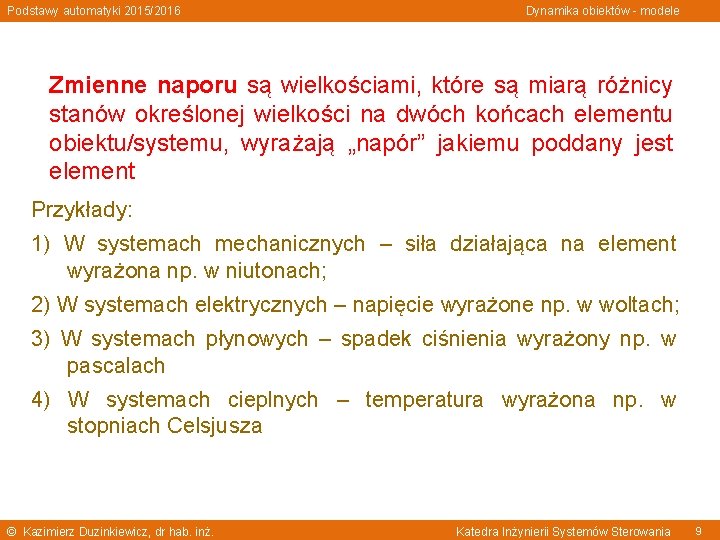
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Zmienne naporu są wielkościami, które są miarą różnicy stanów określonej wielkości na dwóch końcach elementu obiektu/systemu, wyrażają „napór” jakiemu poddany jest element Przykłady: 1) W systemach mechanicznych – siła działająca na element wyrażona np. w niutonach; 2) W systemach elektrycznych – napięcie wyrażone np. w woltach; 3) W systemach płynowych – spadek ciśnienia wyrażony np. w pascalach 4) W systemach cieplnych – temperatura wyrażona np. w stopniach Celsjusza © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 9
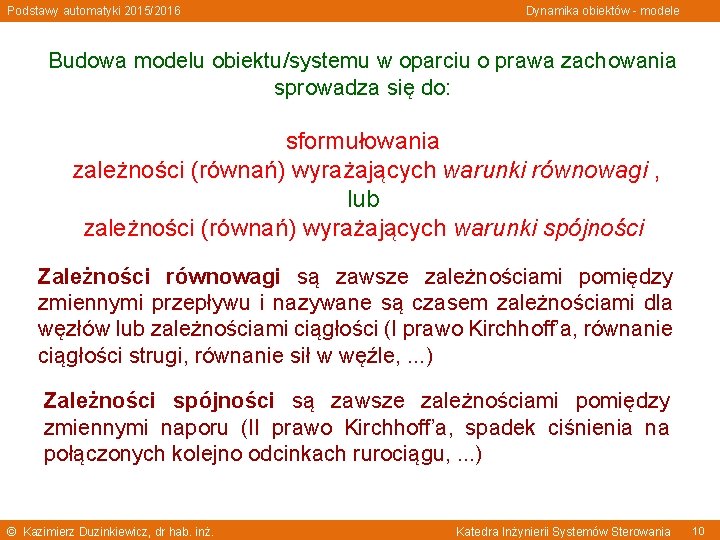
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Budowa modelu obiektu/systemu w oparciu o prawa zachowania sprowadza się do: sformułowania zależności (równań) wyrażających warunki równowagi , lub zależności (równań) wyrażających warunki spójności Zależności równowagi są zawsze zależnościami pomiędzy zmiennymi przepływu i nazywane są czasem zależnościami dla węzłów lub zależnościami ciągłości (I prawo Kirchhoff’a, równanie ciągłości strugi, równanie sił w węźle, . . . ) Zależności spójności są zawsze zależnościami pomiędzy zmiennymi naporu (II prawo Kirchhoff’a, spadek ciśnienia na połączonych kolejno odcinkach rurociągu, . . . ) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 10
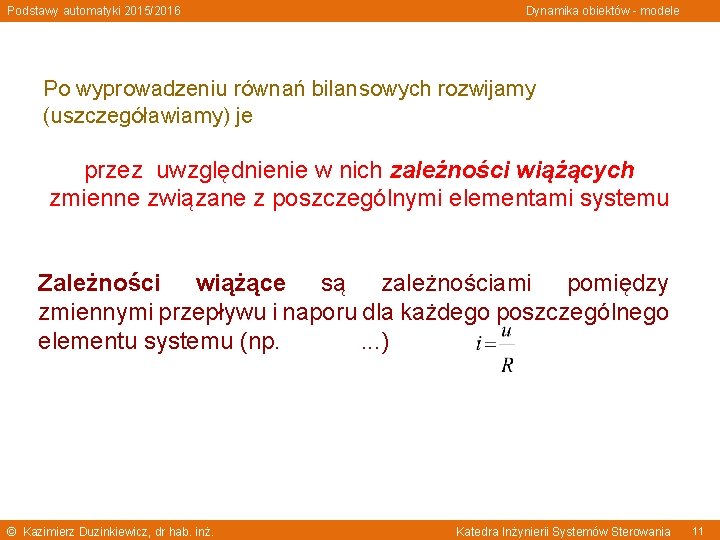
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Po wyprowadzeniu równań bilansowych rozwijamy (uszczegóławiamy) je przez uwzględnienie w nich zależności wiążących zmienne związane z poszczególnymi elementami systemu Zależności wiążące są zależnościami pomiędzy zmiennymi przepływu i naporu dla każdego poszczególnego elementu systemu (np. . . . ) © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 11
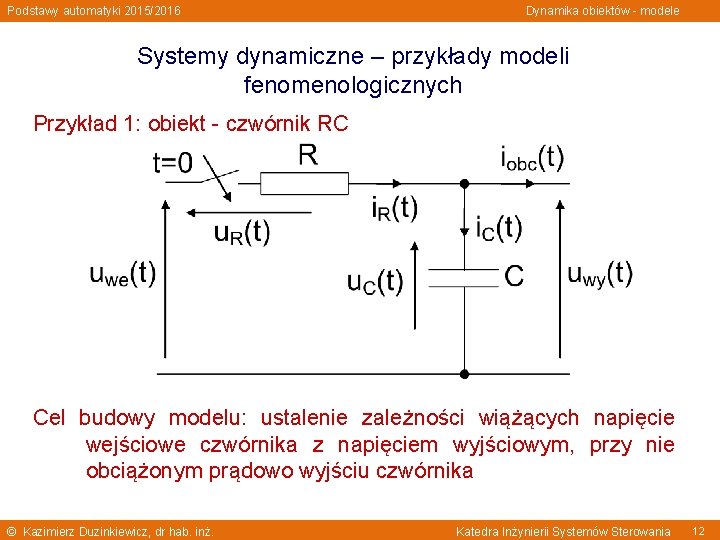
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Systemy dynamiczne – przykłady modeli fenomenologicznych Przykład 1: obiekt - czwórnik RC Cel budowy modelu: ustalenie zależności wiążących napięcie wejściowe czwórnika z napięciem wyjściowym, przy nie obciążonym prądowo wyjściu czwórnika © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 12
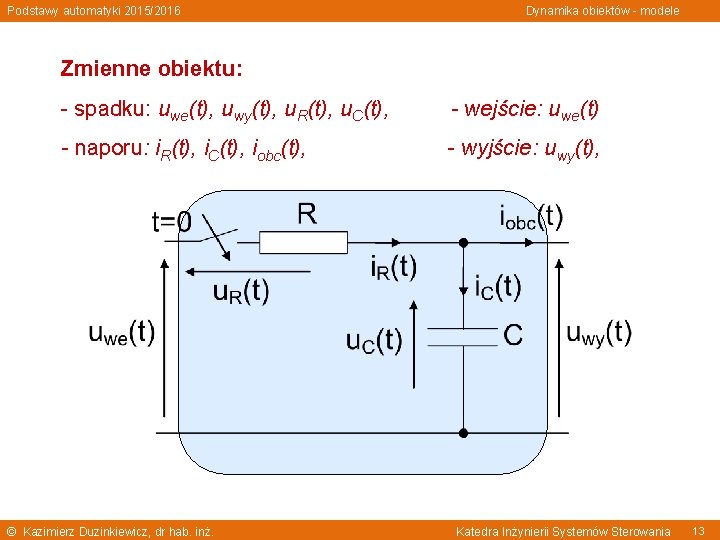
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Zmienne obiektu: - spadku: uwe(t), uwy(t), u. R(t), u. C(t), - wejście: uwe(t) - naporu: i. R(t), i. C(t), iobc(t), - wyjście: uwy(t), © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 13
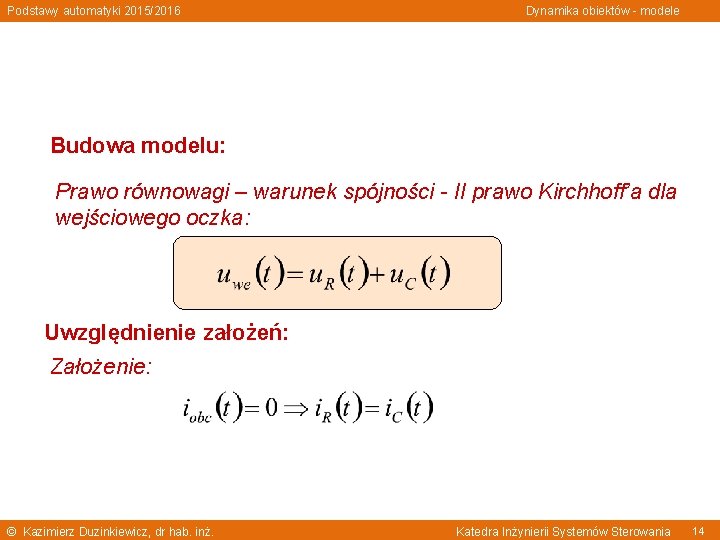
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Budowa modelu: Prawo równowagi – warunek spójności - II prawo Kirchhoff’a dla wejściowego oczka: Uwzględnienie założeń: Założenie: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 14
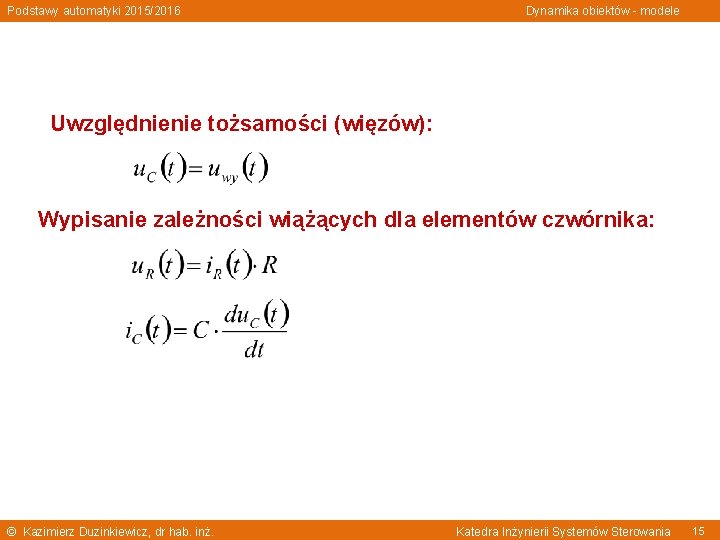
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Uwzględnienie tożsamości (więzów): Wypisanie zależności wiążących dla elementów czwórnika: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 15
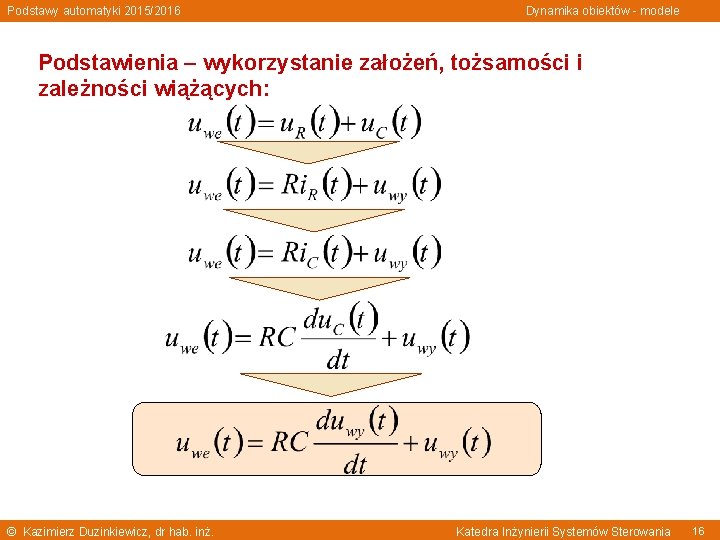
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Podstawienia – wykorzystanie założeń, tożsamości i zależności wiążących: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 16
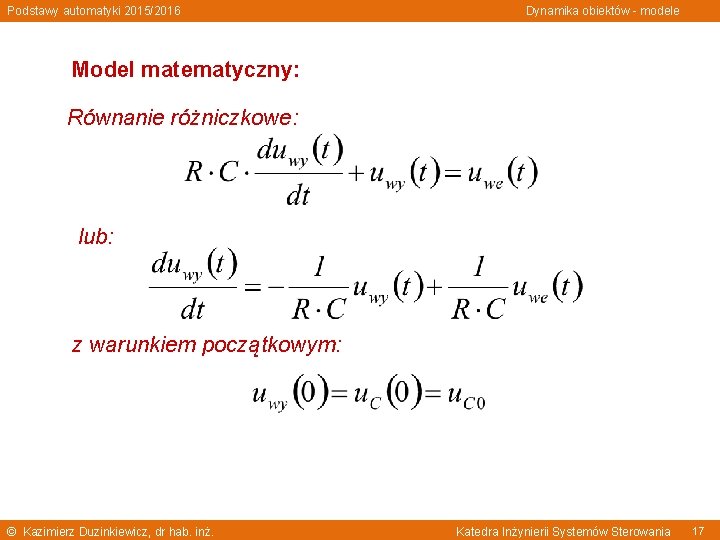
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Model matematyczny: Równanie różniczkowe: lub: z warunkiem początkowym: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 17
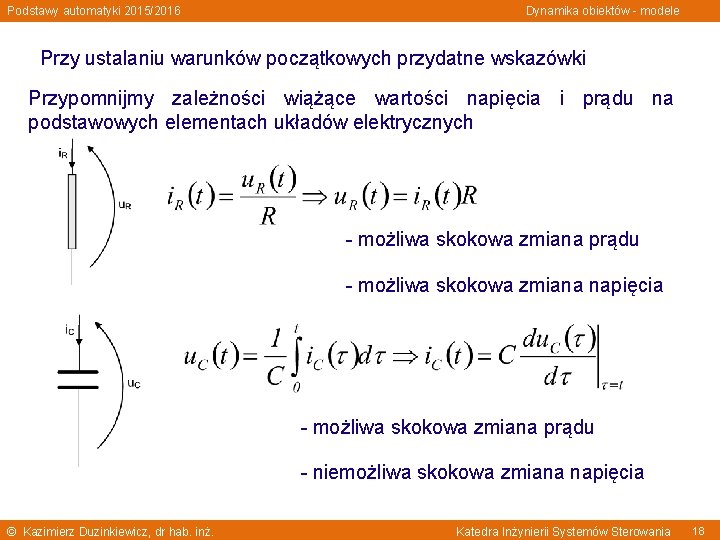
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Przy ustalaniu warunków początkowych przydatne wskazówki Przypomnijmy zależności wiążące wartości napięcia i prądu na podstawowych elementach układów elektrycznych - możliwa skokowa zmiana prądu - możliwa skokowa zmiana napięcia - możliwa skokowa zmiana prądu - niemożliwa skokowa zmiana napięcia © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 18
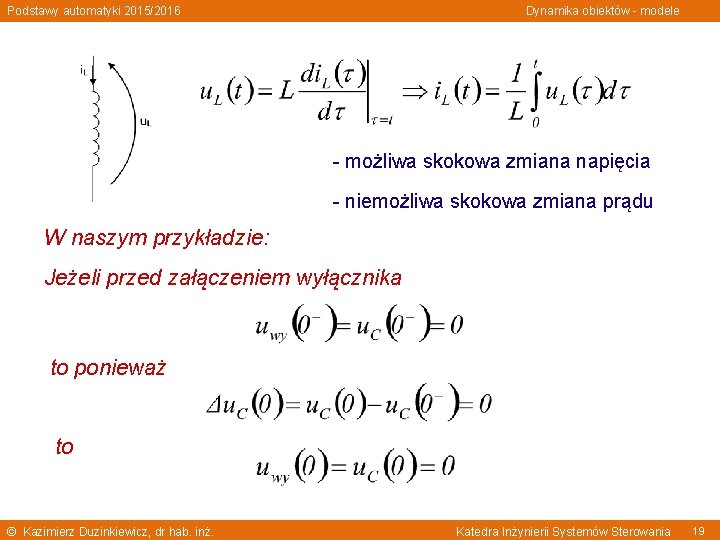
Podstawy automatyki 2015/2016 Dynamika obiektów - modele - możliwa skokowa zmiana napięcia - niemożliwa skokowa zmiana prądu W naszym przykładzie: Jeżeli przed załączeniem wyłącznika to ponieważ to © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 19
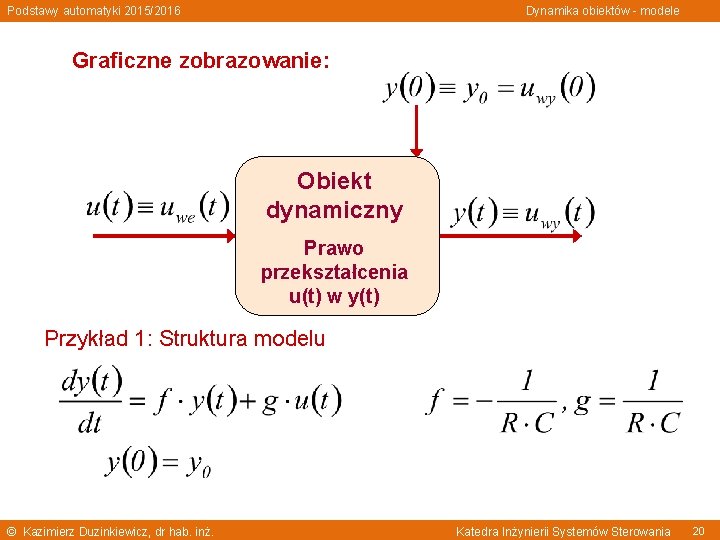
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Graficzne zobrazowanie: Obiekt dynamiczny Prawo przekształcenia u(t) w y(t) Przykład 1: Struktura modelu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 20
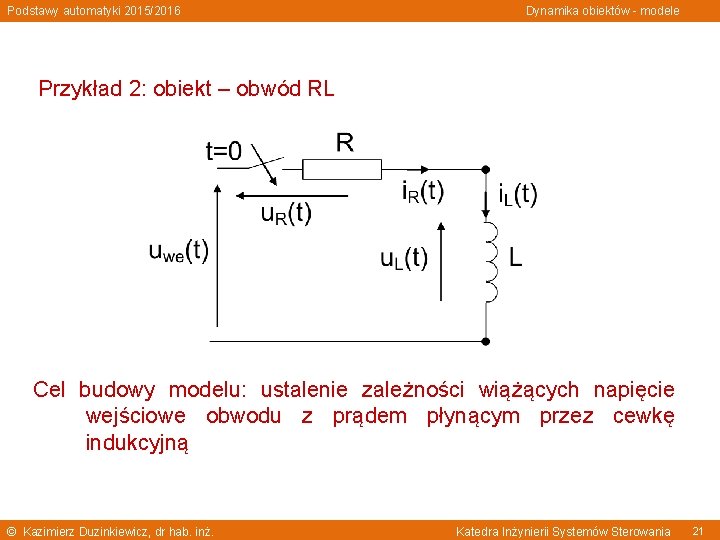
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Przykład 2: obiekt – obwód RL Cel budowy modelu: ustalenie zależności wiążących napięcie wejściowe obwodu z prądem płynącym przez cewkę indukcyjną © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 21
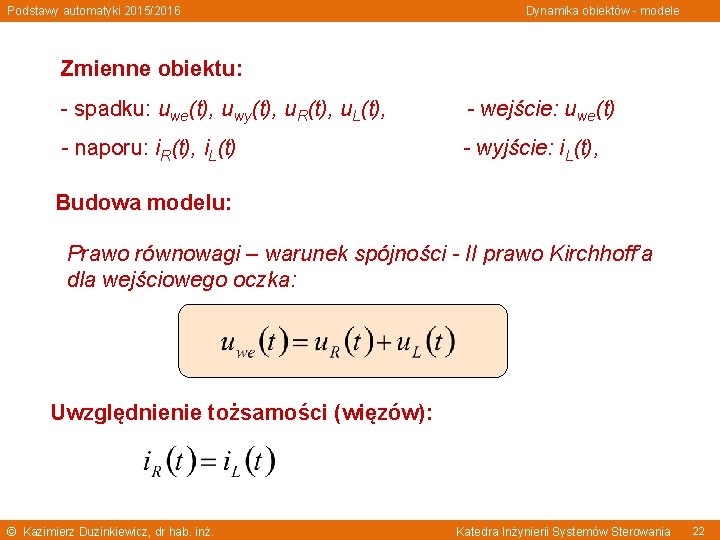
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Zmienne obiektu: - spadku: uwe(t), uwy(t), u. R(t), u. L(t), - wejście: uwe(t) - naporu: i. R(t), i. L(t) - wyjście: i L(t), Budowa modelu: Prawo równowagi – warunek spójności - II prawo Kirchhoff’a dla wejściowego oczka: Uwzględnienie tożsamości (więzów): © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 22
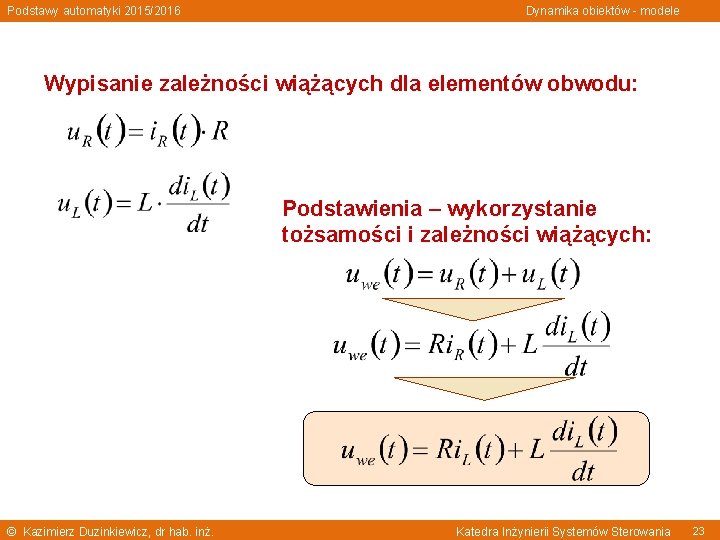
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Wypisanie zależności wiążących dla elementów obwodu: Podstawienia – wykorzystanie tożsamości i zależności wiążących: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 23
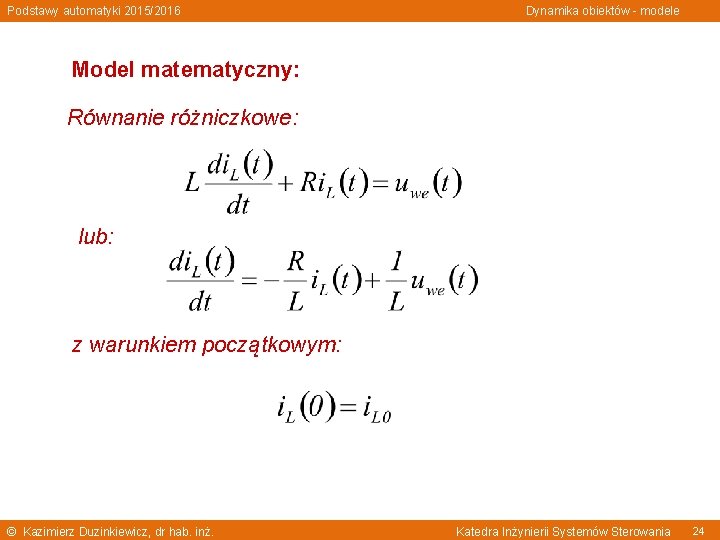
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Model matematyczny: Równanie różniczkowe: lub: z warunkiem początkowym: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 24
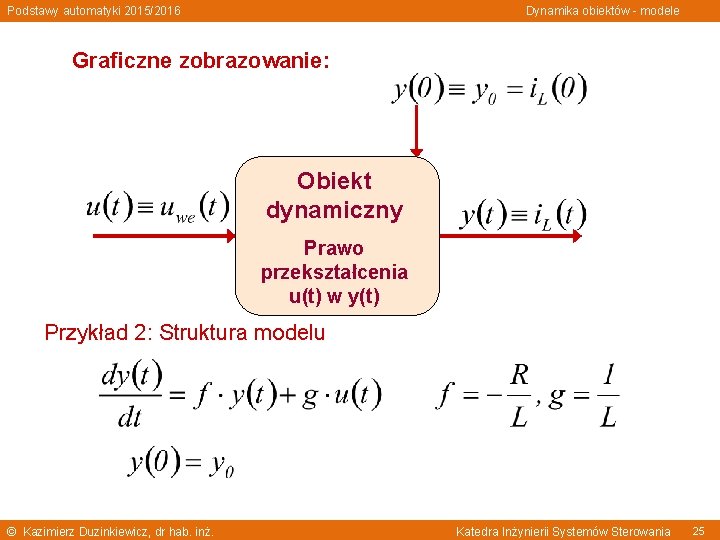
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Graficzne zobrazowanie: Obiekt dynamiczny Prawo przekształcenia u(t) w y(t) Przykład 2: Struktura modelu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 25
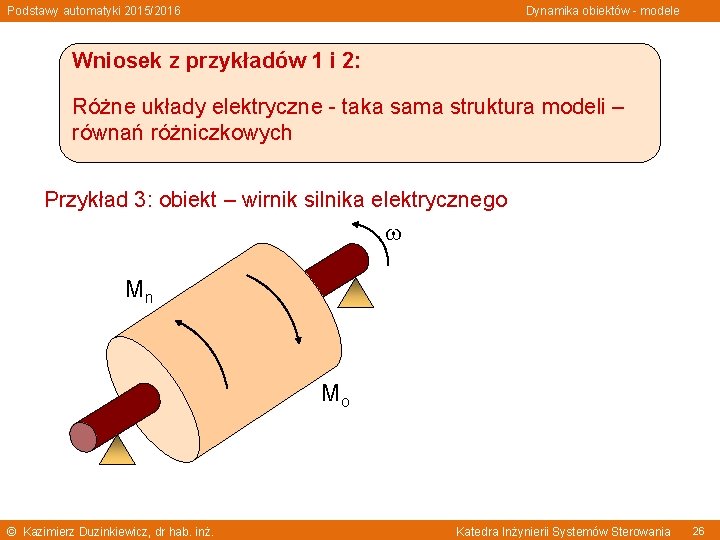
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Wniosek z przykładów 1 i 2: Różne układy elektryczne - taka sama struktura modeli – równań różniczkowych Przykład 3: obiekt – wirnik silnika elektrycznego Mn Mo © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 26
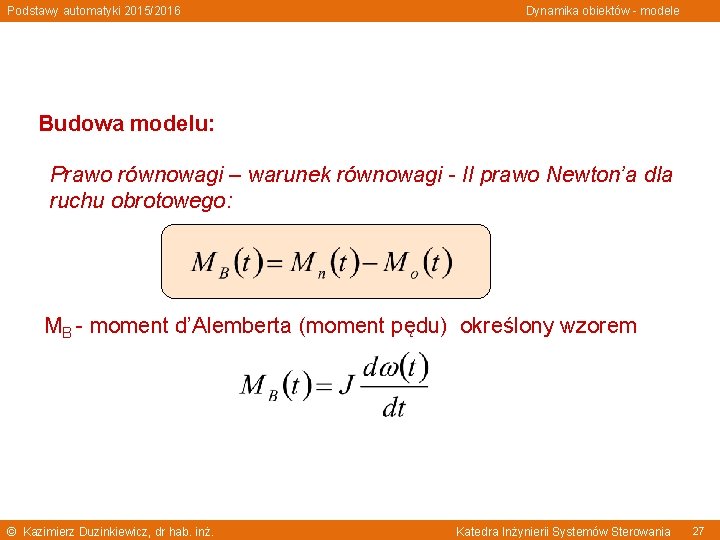
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Budowa modelu: Prawo równowagi – warunek równowagi - II prawo Newton’a dla ruchu obrotowego: MB - moment d’Alemberta (moment pędu) określony wzorem © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 27
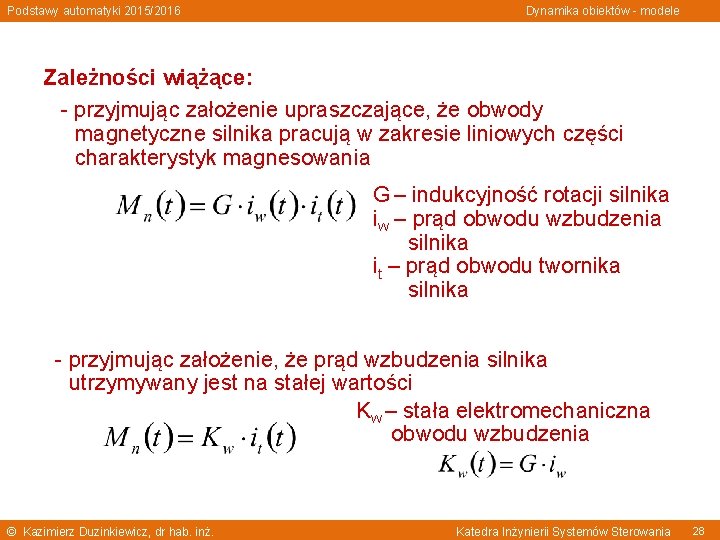
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Zależności wiążące: - przyjmując założenie upraszczające, że obwody magnetyczne silnika pracują w zakresie liniowych części charakterystyk magnesowania G – indukcyjność rotacji silnika iw – prąd obwodu wzbudzenia silnika it – prąd obwodu twornika silnika - przyjmując założenie, że prąd wzbudzenia silnika utrzymywany jest na stałej wartości Kw – stała elektromechaniczna obwodu wzbudzenia © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 28
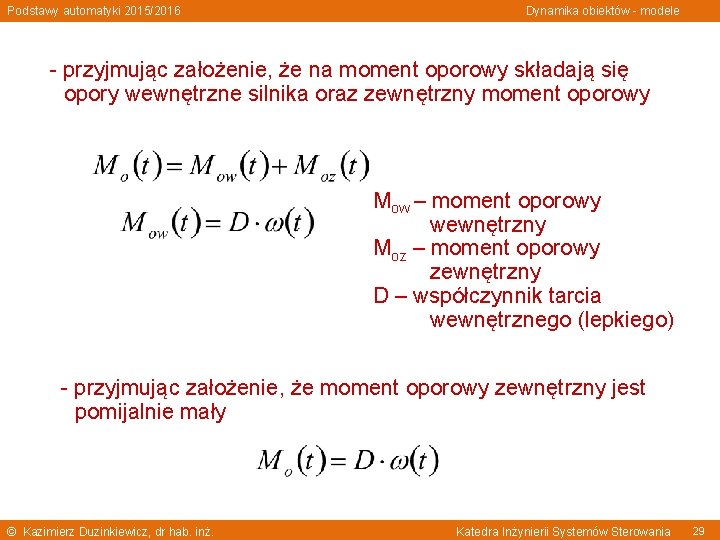
Podstawy automatyki 2015/2016 Dynamika obiektów - modele - przyjmując założenie, że na moment oporowy składają się opory wewnętrzne silnika oraz zewnętrzny moment oporowy Mow – moment oporowy wewnętrzny Moz – moment oporowy zewnętrzny D – współczynnik tarcia wewnętrznego (lepkiego) - przyjmując założenie, że moment oporowy zewnętrzny jest pomijalnie mały © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 29
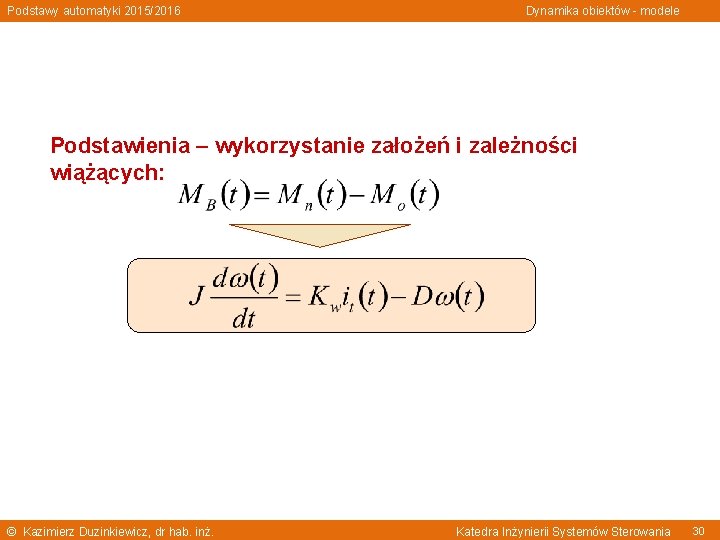
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Podstawienia – wykorzystanie założeń i zależności wiążących: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 30
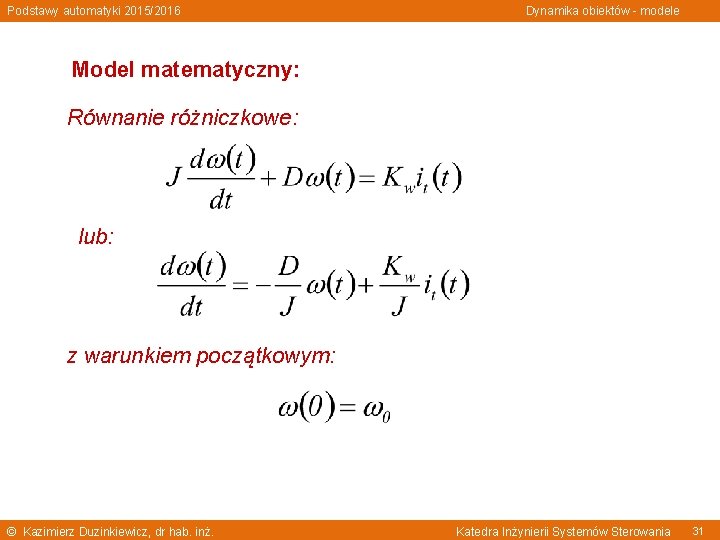
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Model matematyczny: Równanie różniczkowe: lub: z warunkiem początkowym: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 31
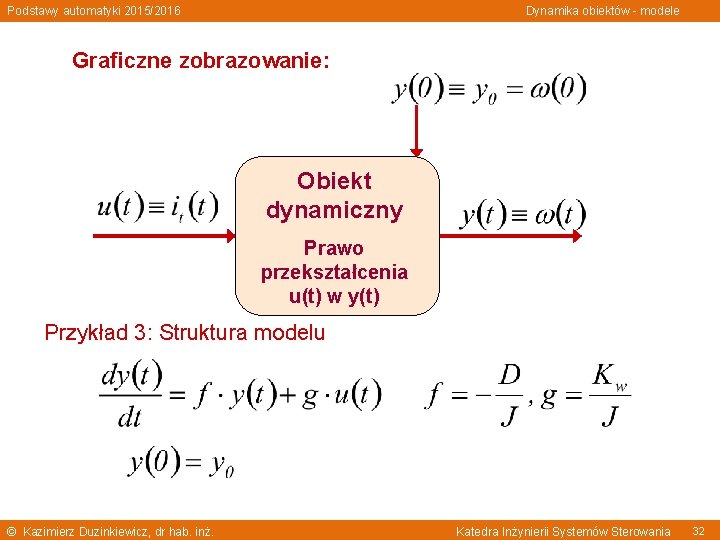
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Graficzne zobrazowanie: Obiekt dynamiczny Prawo przekształcenia u(t) w y(t) Przykład 3: Struktura modelu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 32
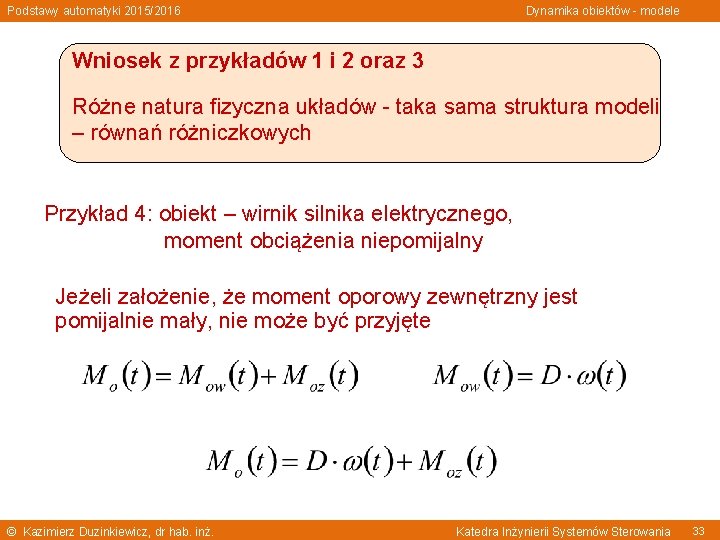
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Wniosek z przykładów 1 i 2 oraz 3 Różne natura fizyczna układów - taka sama struktura modeli – równań różniczkowych Przykład 4: obiekt – wirnik silnika elektrycznego, moment obciążenia niepomijalny Jeżeli założenie, że moment oporowy zewnętrzny jest pomijalnie mały, nie może być przyjęte © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 33
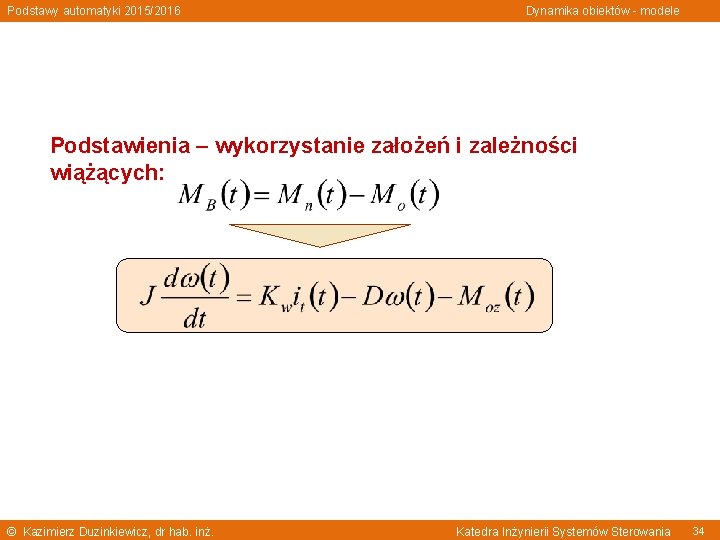
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Podstawienia – wykorzystanie założeń i zależności wiążących: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 34
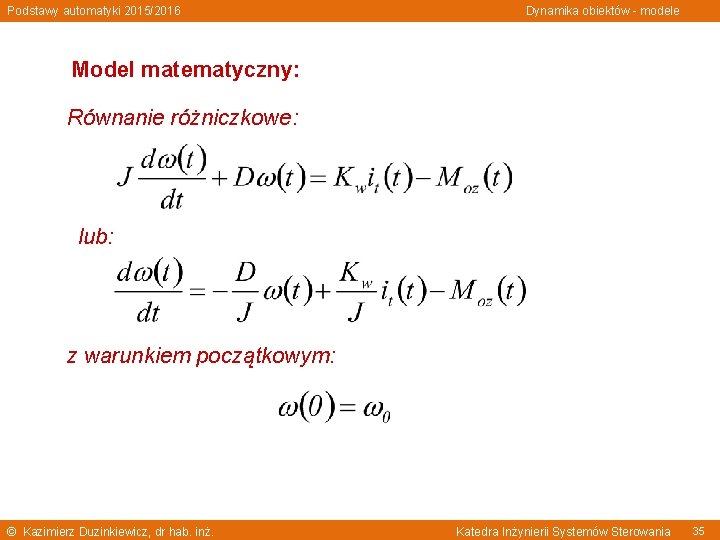
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Model matematyczny: Równanie różniczkowe: lub: z warunkiem początkowym: © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 35
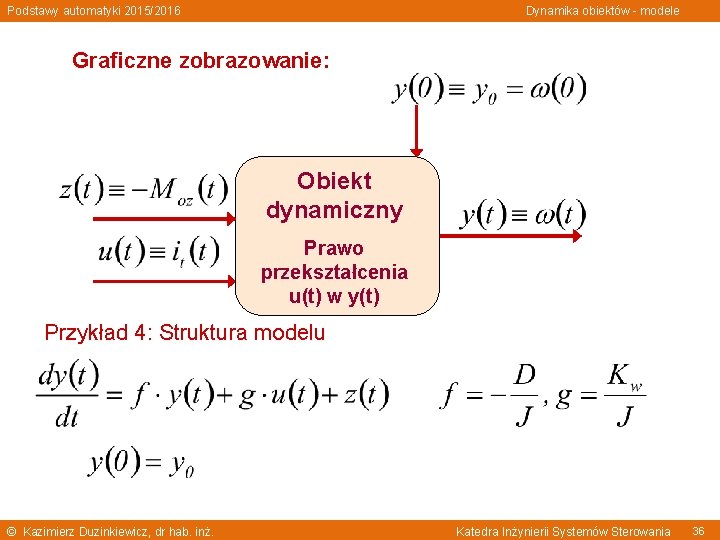
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Graficzne zobrazowanie: Obiekt dynamiczny Prawo przekształcenia u(t) w y(t) Przykład 4: Struktura modelu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 36
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Spostrzeżenie z przykładu 4 Dwa rodzaje wejść – wejście na które możemy mieć wpływ, it – sterowanie oraz wejście na które wpływu nie mamy, Moz - zakłócenie Połączmy wyniki uzyskane w przykładach 2, 3 oraz 4, wykorzystajmy naszą wiedzę aprioryczną o procesach w silniku prądu stałego i zbudujmy jego model (przy określonych założeniach) – następny wykład © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 37
Podstawy automatyki 2015/2016 Dynamika obiektów - modele Dziękuję za uwagę – koniec materiału prezentowanego podczas wykładu © Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 38
- Slides: 38