
Physique MIAS 2 Physique Ondulatoire I Oscillateurs Harmoniques
- Slides: 30
Physique MIAS 2 Physique Ondulatoire I Oscillateurs Harmoniques simples II Oscillateurs harmoniques couplés III Phénomènes de propagation IV Ondes sonores V Ondes lumineuses VI Interférences et Diffraction MIAS 2 – Chap. I & II - page 1
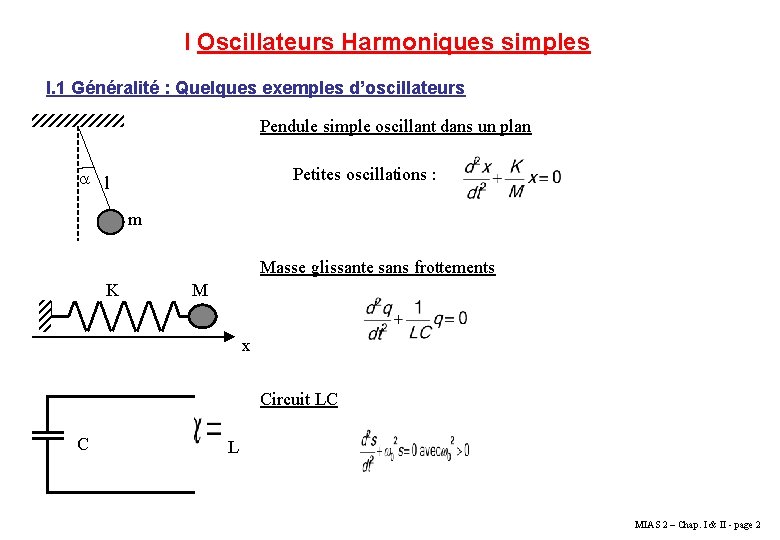
I Oscillateurs Harmoniques simples I. 1 Généralité : Quelques exemples d’oscillateurs Pendule simple oscillant dans un plan Petites oscillations : l m Masse glissante sans frottements K M x Circuit LC C L MIAS 2 – Chap. I & II - page 2
Caractéristiques communes à tous ces systèmes Ils obéissent tous à la même équation du type : C’est une équation d’oscillateur harmonique à un degré de liberté (équation différentielle du 2 nd ordre à coeff. csts) Oscillations : compétition entre élasticité et inertie (oscillateur mécanique) Définitions Oscillateur libre : Oscillateur est placé hors équilibre et abandonné c-à-d à t > 0, on ne fournit pas d’énergie à l’oscillateur. Oscillateur à la fréquence propre Oscillateur forcé : On impose la fréquence d’oscillations à l’aide d’un système extérieure qui fournit d’énergie à l’oscillateur. MIAS 2 – Chap. I & II - page 3
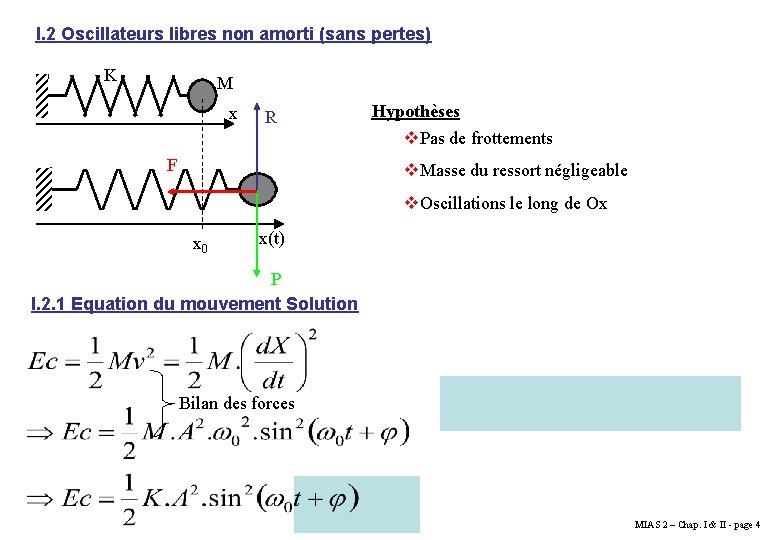
I. 2 Oscillateurs libres non amorti (sans pertes) K M x R F Hypothèses v. Pas de frottements v. Masse du ressort négligeable v. Oscillations le long de Ox x 0 x(t) P I. 2. 1 Equation du mouvement Solution Bilan des forces MIAS 2 – Chap. I & II - page 4
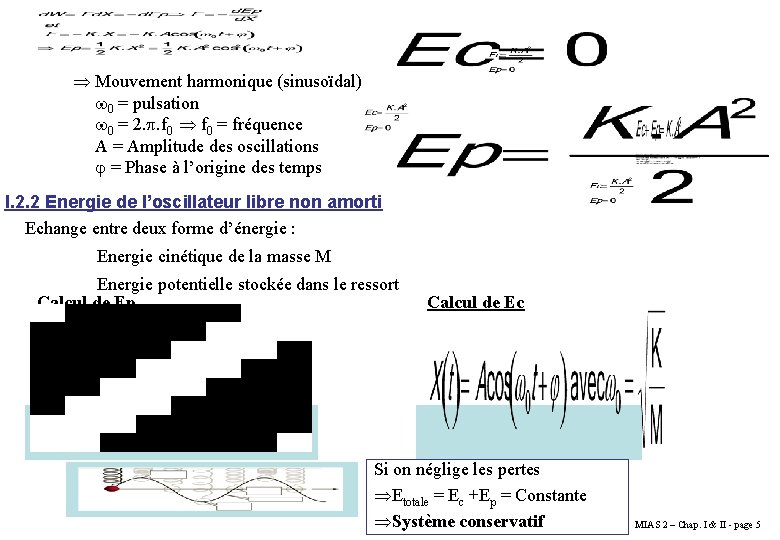
Mouvement harmonique (sinusoïdal) 0 = pulsation 0 = 2. . f 0 = fréquence A = Amplitude des oscillations = Phase à l’origine des temps I. 2. 2 Energie de l’oscillateur libre non amorti Echange entre deux forme d’énergie : Energie cinétique de la masse M Energie potentielle stockée dans le ressort Calcul de Ep Calcul de Ec Si on néglige les pertes Etotale = Ec +Ep = Constante Système conservatif MIAS 2 – Chap. I & II - page 5
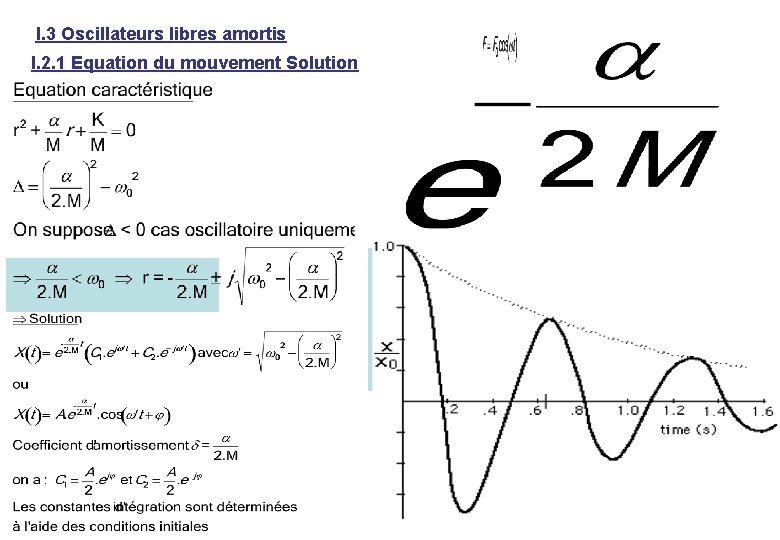
I. 3 Oscillateurs libres amortis I. 2. 1 Equation du mouvement Solution MIAS 2 – Chap. I & II - page 6
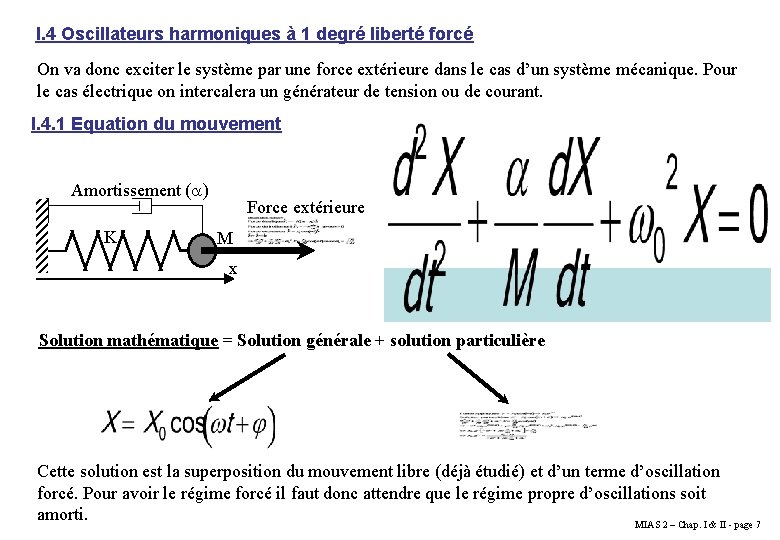
I. 4 Oscillateurs harmoniques à 1 degré liberté forcé On va donc exciter le système par une force extérieure dans le cas d’un système mécanique. Pour le cas électrique on intercalera un générateur de tension ou de courant. I. 4. 1 Equation du mouvement Amortissement ( ) K Force extérieure M x Solution mathématique = Solution générale + solution particulière Cette solution est la superposition du mouvement libre (déjà étudié) et d’un terme d’oscillation forcé. Pour avoir le régime forcé il faut donc attendre que le régime propre d’oscillations soit amorti. MIAS 2 – Chap. I & II - page 7
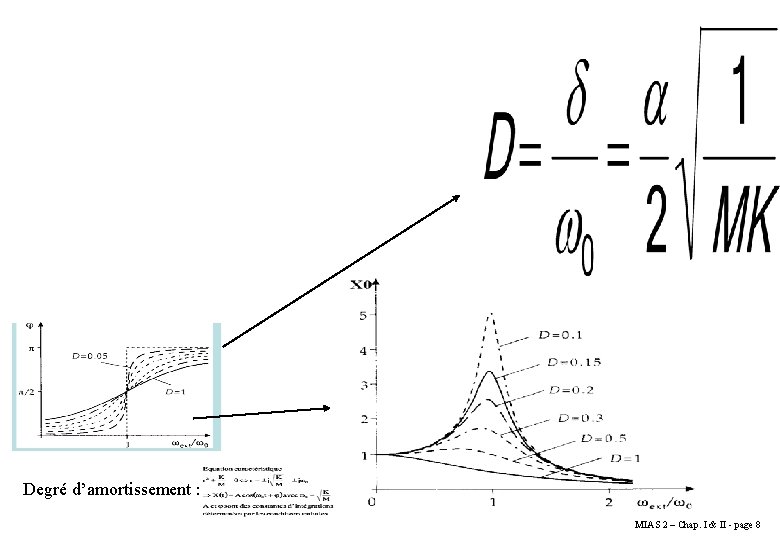
Degré d’amortissement : MIAS 2 – Chap. I & II - page 8
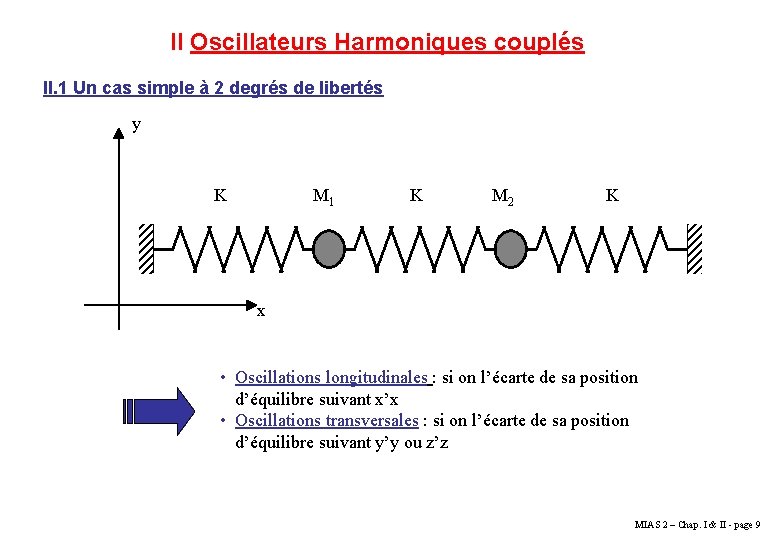
II Oscillateurs Harmoniques couplés II. 1 Un cas simple à 2 degrés de libertés y K M 1 K M 2 K x • Oscillations longitudinales : si on l’écarte de sa position d’équilibre suivant x’x • Oscillations transversales : si on l’écarte de sa position d’équilibre suivant y’y ou z’z MIAS 2 – Chap. I & II - page 9
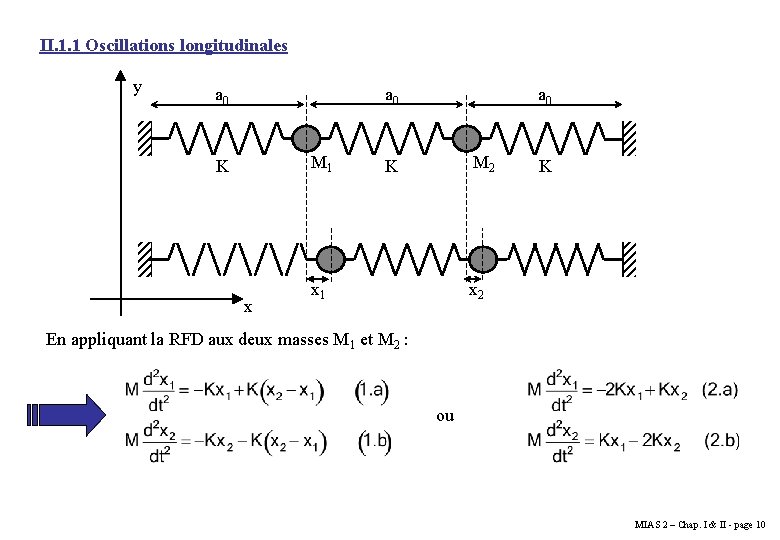
II. 1. 1 Oscillations longitudinales y a 0 M 1 K x a 0 M 2 K x 1 K x 2 En appliquant la RFD aux deux masses M 1 et M 2 : ou MIAS 2 – Chap. I & II - page 10
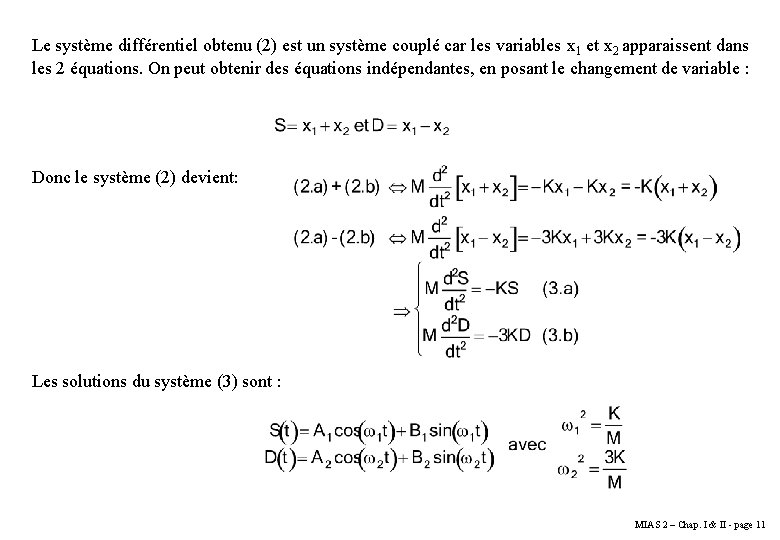
Le système différentiel obtenu (2) est un système couplé car les variables x 1 et x 2 apparaissent dans les 2 équations. On peut obtenir des équations indépendantes, en posant le changement de variable : Donc le système (2) devient: Les solutions du système (3) sont : MIAS 2 – Chap. I & II - page 11
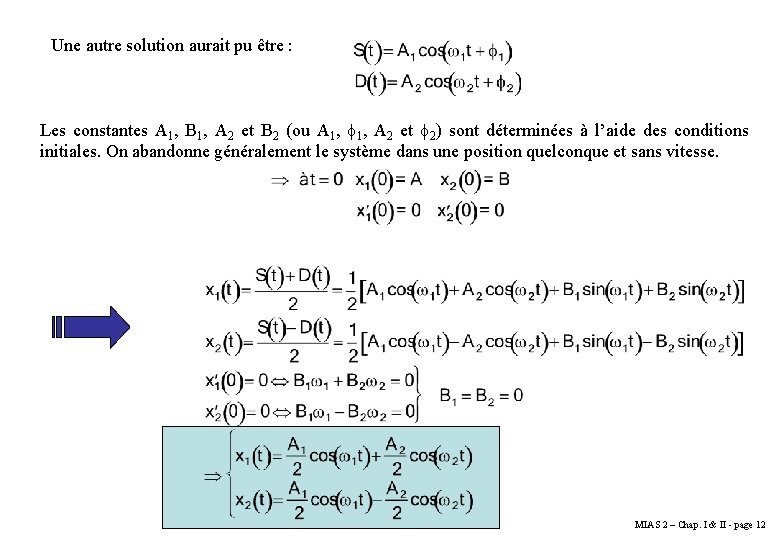
Une autre solution aurait pu être : Les constantes A 1, B 1, A 2 et B 2 (ou A 1, A 2 et 2) sont déterminées à l’aide des conditions initiales. On abandonne généralement le système dans une position quelconque et sans vitesse. MIAS 2 – Chap. I & II - page 12
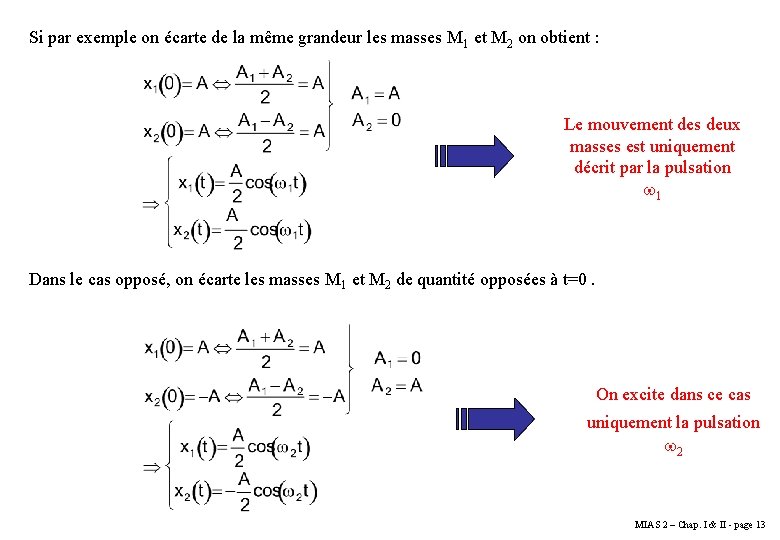
Si par exemple on écarte de la même grandeur les masses M 1 et M 2 on obtient : Le mouvement des deux masses est uniquement décrit par la pulsation 1 Dans le cas opposé, on écarte les masses M 1 et M 2 de quantité opposées à t=0. On excite dans ce cas uniquement la pulsation 2 MIAS 2 – Chap. I & II - page 13
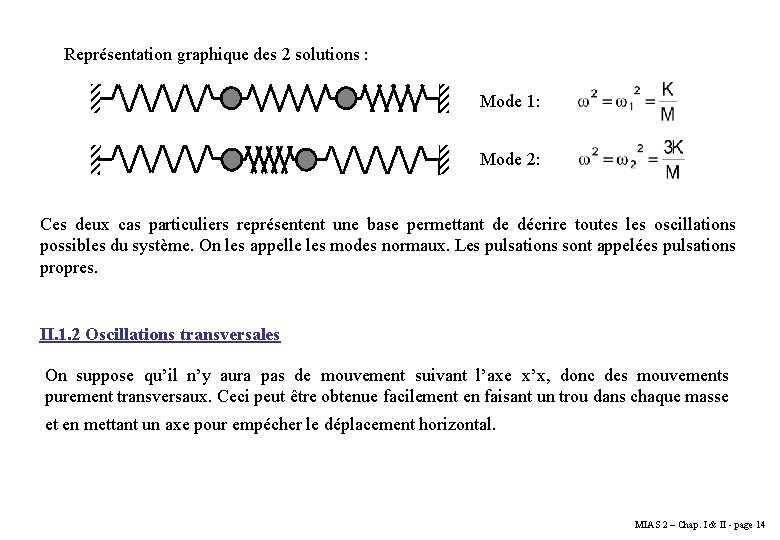
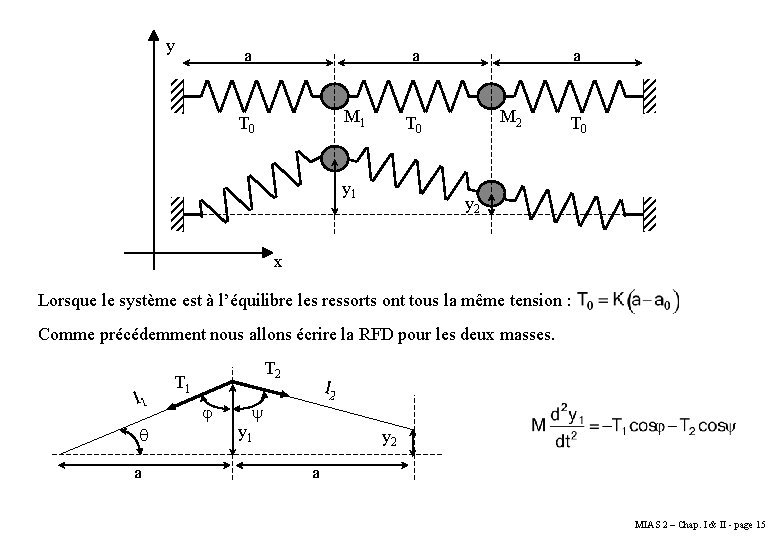
Représentation graphique des 2 solutions : Mode 1: Mode 2: Ces deux cas particuliers représentent une base permettant de décrire toutes les oscillations possibles du système. On les appelle les modes normaux. Les pulsations sont appelées pulsations propres. II. 1. 2 Oscillations transversales On suppose qu’il n’y aura pas de mouvement suivant l’axe x’x, donc des mouvements purement transversaux. Ceci peut être obtenue facilement en faisant un trou dans chaque masse et en mettant un axe pour empécher le déplacement horizontal. MIAS 2 – Chap. I & II - page 14
y a a M 1 T 0 a M 2 T 0 y 1 T 0 y 2 x Lorsque le système est à l’équilibre les ressorts ont tous la même tension : Comme précédemment nous allons écrire la RFD pour les deux masses. l 1 a T 2 T 1 l 2 y 1 y 2 a MIAS 2 – Chap. I & II - page 15
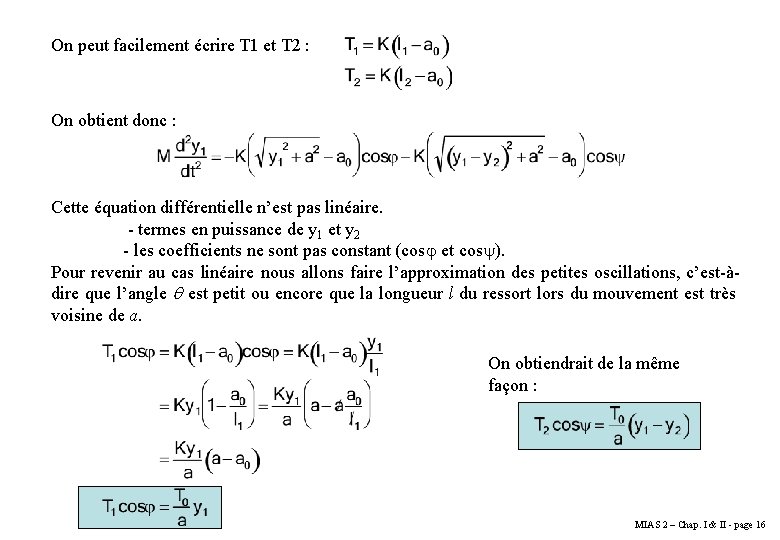
On peut facilement écrire T 1 et T 2 : On obtient donc : Cette équation différentielle n’est pas linéaire. - termes en puissance de y 1 et y 2 - les coefficients ne sont pas constant (cos et cos ). Pour revenir au cas linéaire nous allons faire l’approximation des petites oscillations, c’est-àdire que l’angle est petit ou encore que la longueur l du ressort lors du mouvement est très voisine de a. On obtiendrait de la même façon : MIAS 2 – Chap. I & II - page 16
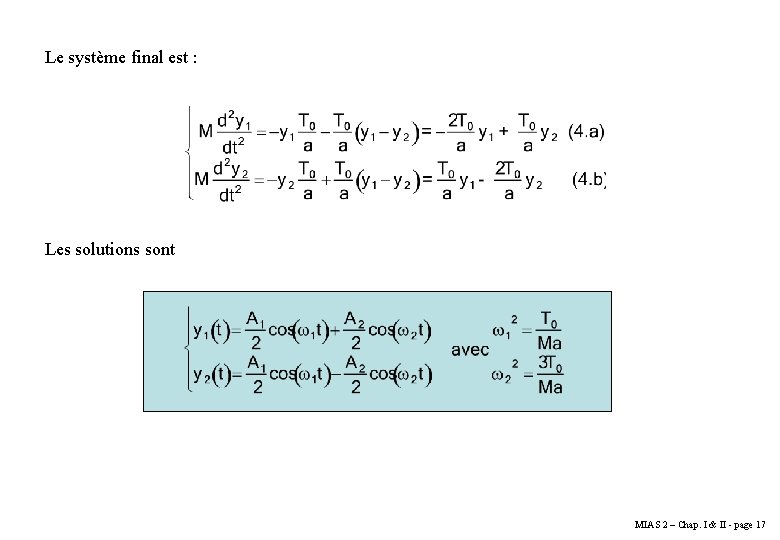
Le système final est : Les solutions sont MIAS 2 – Chap. I & II - page 17
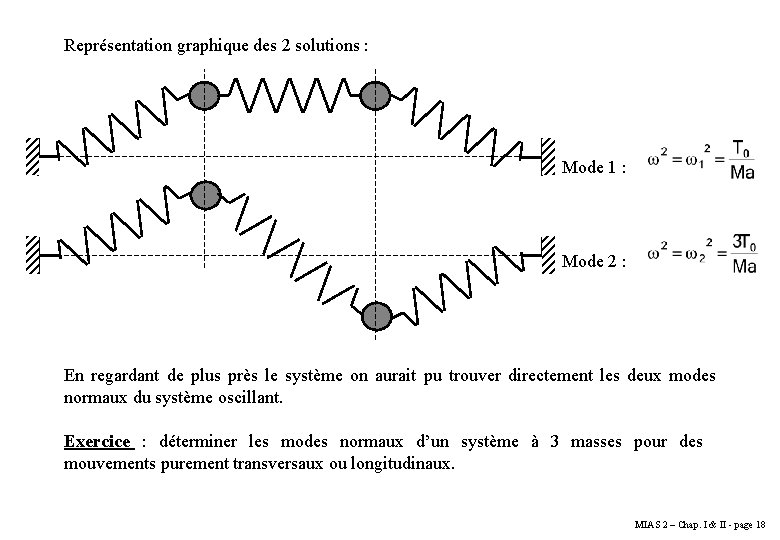
Représentation graphique des 2 solutions : Mode 1 : Mode 2 : En regardant de plus près le système on aurait pu trouver directement les deux modes normaux du système oscillant. Exercice : déterminer les modes normaux d’un système à 3 masses pour des mouvements purement transversaux ou longitudinaux. MIAS 2 – Chap. I & II - page 18
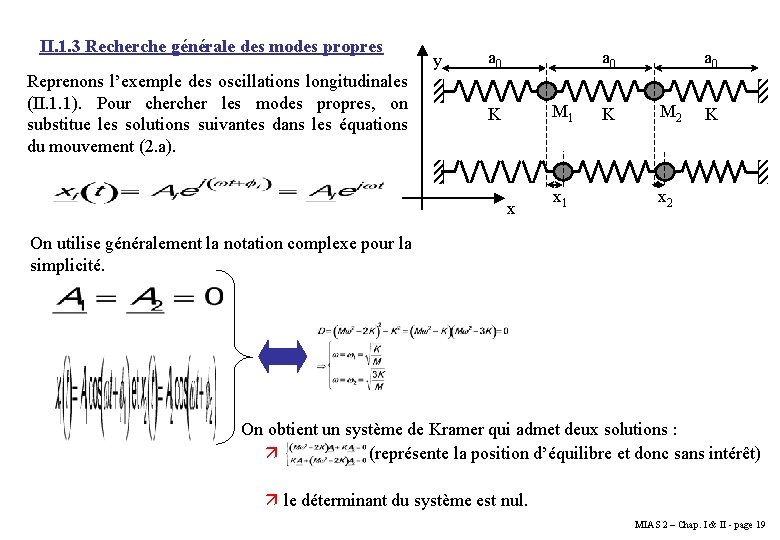
II. 1. 3 Recherche générale des modes propres Reprenons l’exemple des oscillations longitudinales (II. 1. 1). Pour cher les modes propres, on substitue les solutions suivantes dans les équations du mouvement (2. a). y a 0 M 1 K x x 1 K a 0 M 2 K x 2 On utilise généralement la notation complexe pour la simplicité. On obtient un système de Kramer qui admet deux solutions : (représente la position d’équilibre et donc sans intérêt) le déterminant du système est nul. MIAS 2 – Chap. I & II - page 19
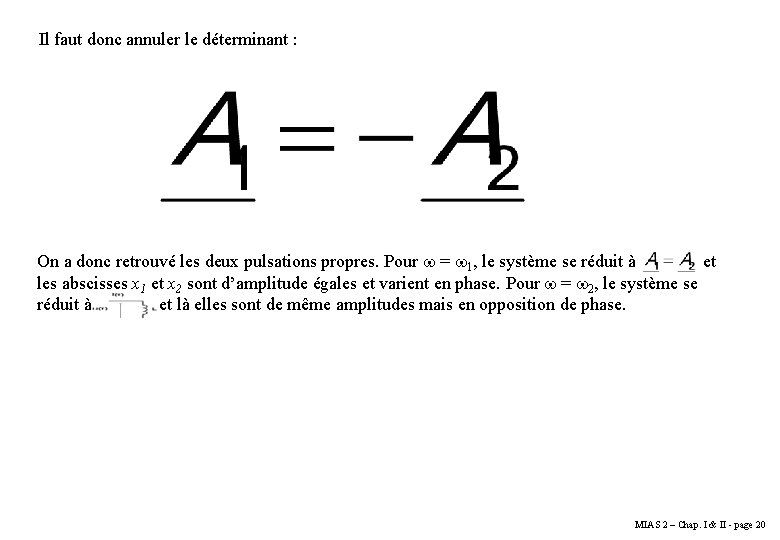
Il faut donc annuler le déterminant : On a donc retrouvé les deux pulsations propres. Pour = 1, le système se réduit à et les abscisses x 1 et x 2 sont d’amplitude égales et varient en phase. Pour = 2, le système se réduit à et là elles sont de même amplitudes mais en opposition de phase. MIAS 2 – Chap. I & II - page 20
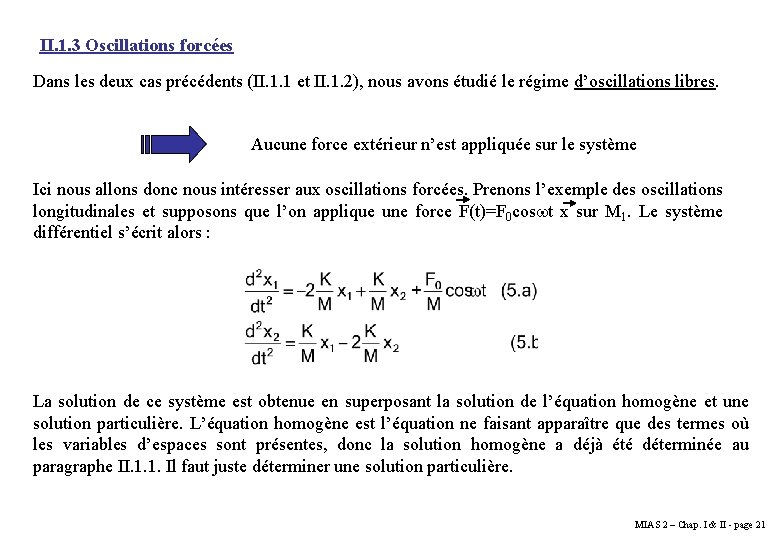
II. 1. 3 Oscillations forcées Dans les deux cas précédents (II. 1. 1 et II. 1. 2), nous avons étudié le régime d’oscillations libres. Aucune force extérieur n’est appliquée sur le système Ici nous allons donc nous intéresser aux oscillations forcées. Prenons l’exemple des oscillations longitudinales et supposons que l’on applique une force F(t)=F 0 cos t x sur M 1. Le système différentiel s’écrit alors : La solution de ce système est obtenue en superposant la solution de l’équation homogène et une solution particulière. L’équation homogène est l’équation ne faisant apparaître que des termes où les variables d’espaces sont présentes, donc la solution homogène a déjà été déterminée au paragraphe II. 1. 1. Il faut juste déterminer une solution particulière. MIAS 2 – Chap. I & II - page 21
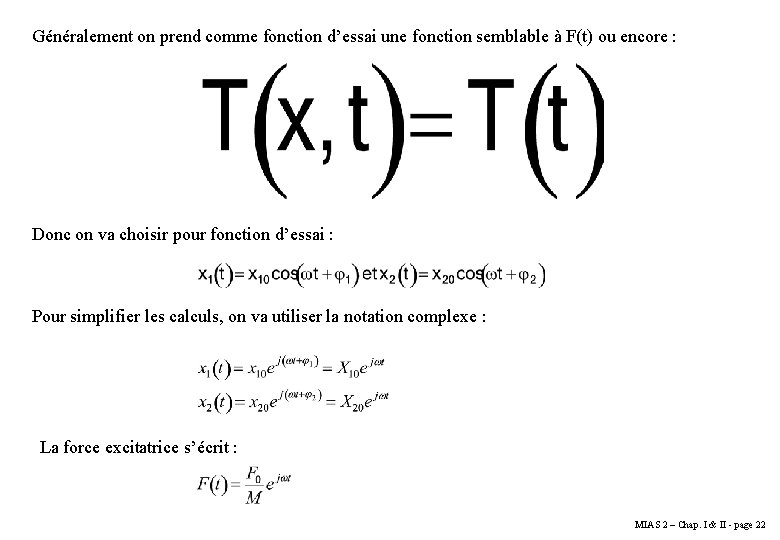
Généralement on prend comme fonction d’essai une fonction semblable à F(t) ou encore : Donc on va choisir pour fonction d’essai : Pour simplifier les calculs, on va utiliser la notation complexe : La force excitatrice s’écrit : MIAS 2 – Chap. I & II - page 22
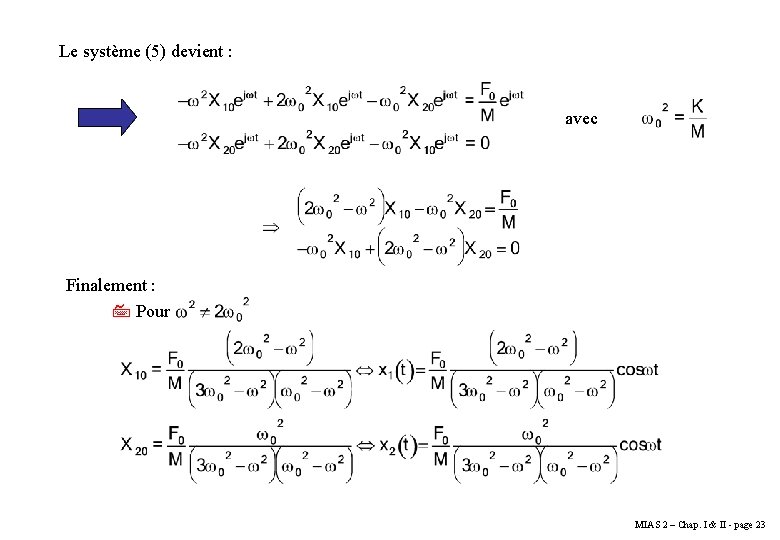
Le système (5) devient : avec Finalement : 7 Pour MIAS 2 – Chap. I & II - page 23
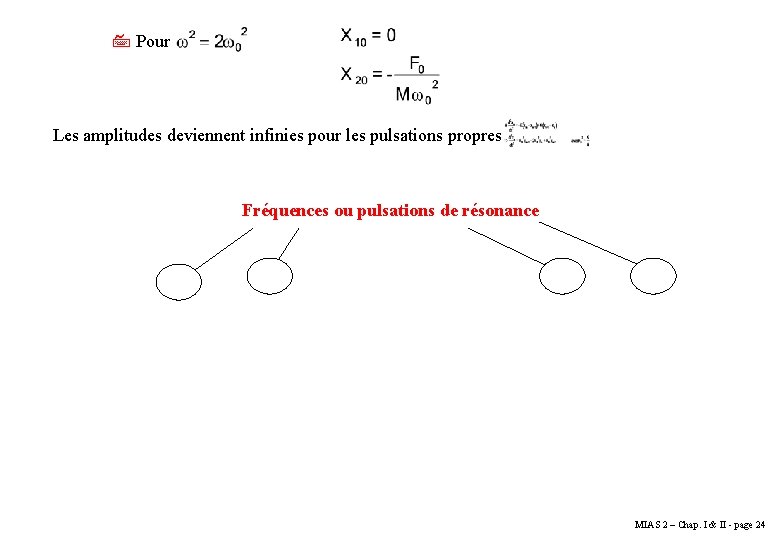
7 Pour Les amplitudes deviennent infinies pour les pulsations propres Fréquences ou pulsations de résonance MIAS 2 – Chap. I & II - page 24
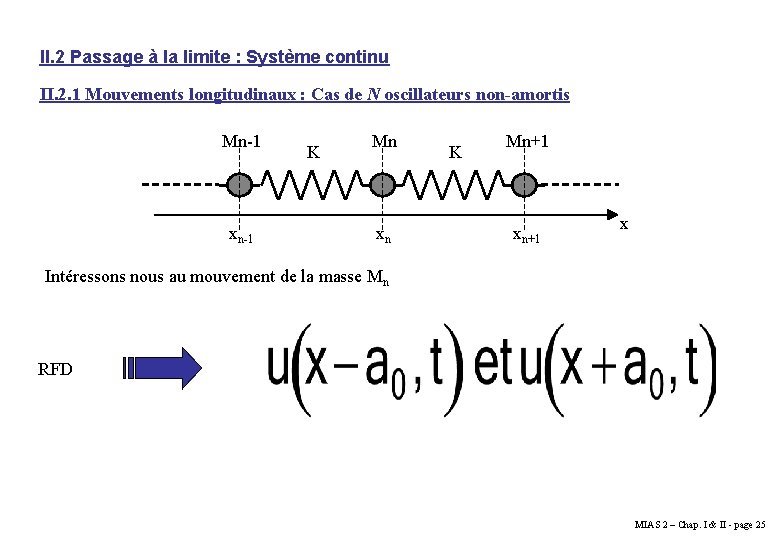
II. 2 Passage à la limite : Système continu II. 2. 1 Mouvements longitudinaux : Cas de N oscillateurs non-amortis Mn-1 xn-1 K Mn xn K Mn+1 x Intéressons nous au mouvement de la masse Mn RFD MIAS 2 – Chap. I & II - page 25
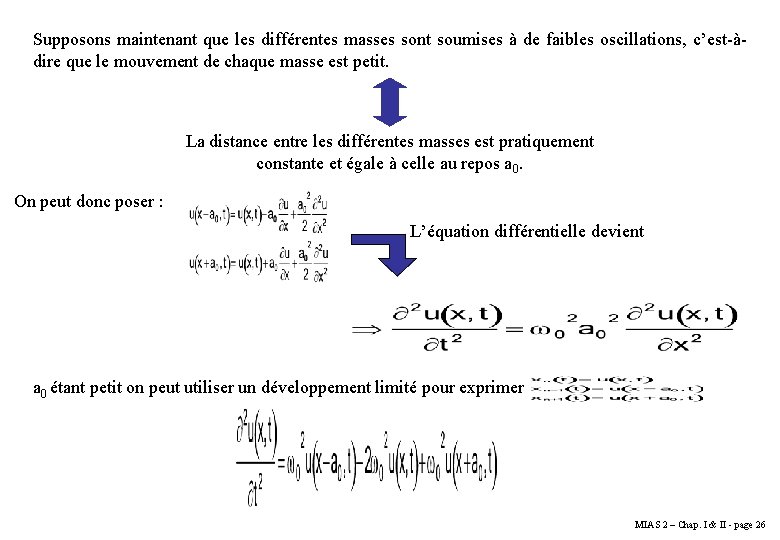
Supposons maintenant que les différentes masses sont soumises à de faibles oscillations, c’est-àdire que le mouvement de chaque masse est petit. La distance entre les différentes masses est pratiquement constante et égale à celle au repos a 0. On peut donc poser : L’équation différentielle devient a 0 étant petit on peut utiliser un développement limité pour exprimer MIAS 2 – Chap. I & II - page 26
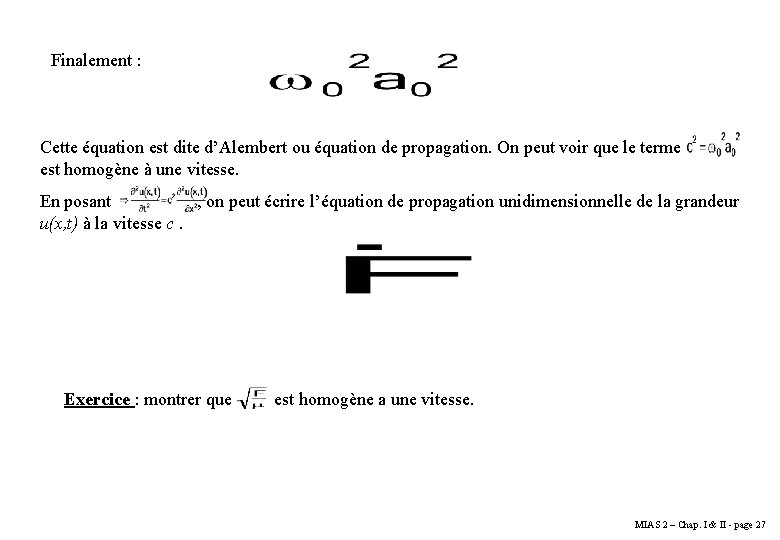
Finalement : Cette équation est dite d’Alembert ou équation de propagation. On peut voir que le terme est homogène à une vitesse. En posant , on peut écrire l’équation de propagation unidimensionnelle de la grandeur u(x, t) à la vitesse c. Exercice : montrer que est homogène a une vitesse. MIAS 2 – Chap. I & II - page 27
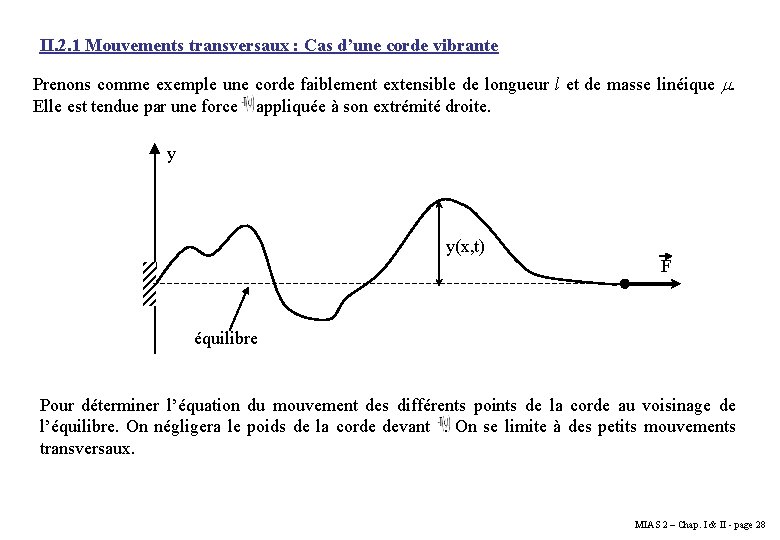
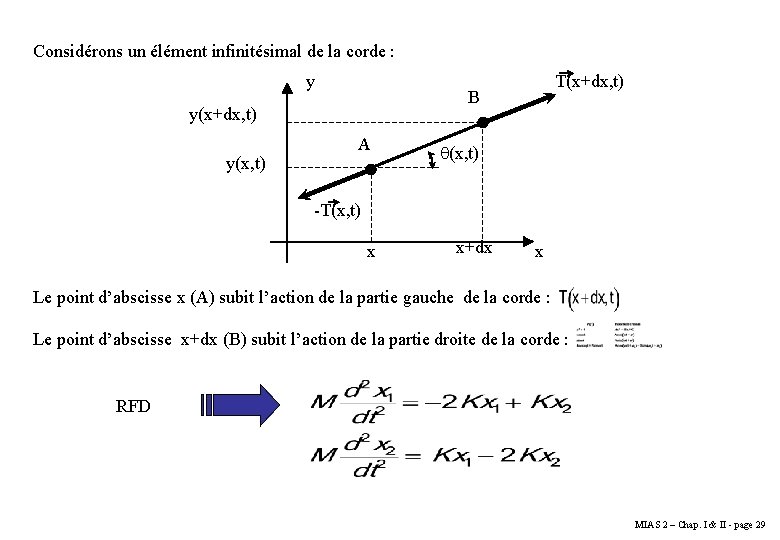
II. 2. 1 Mouvements transversaux : Cas d’une corde vibrante Prenons comme exemple une corde faiblement extensible de longueur l et de masse linéique . Elle est tendue par une force appliquée à son extrémité droite. y y(x, t) F équilibre Pour déterminer l’équation du mouvement des différents points de la corde au voisinage de l’équilibre. On négligera le poids de la corde devant. On se limite à des petits mouvements transversaux. MIAS 2 – Chap. I & II - page 28
Considérons un élément infinitésimal de la corde : y B y(x+dx, t) y(x, t) T(x+dx, t) A (x, t) -T(x, t) x x+dx x Le point d’abscisse x (A) subit l’action de la partie gauche de la corde : Le point d’abscisse x+dx (B) subit l’action de la partie droite de la corde : RFD MIAS 2 – Chap. I & II - page 29
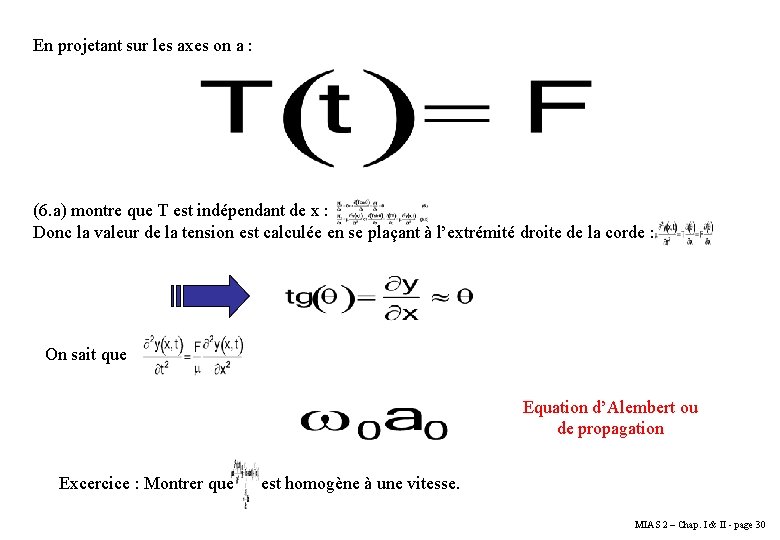
En projetant sur les axes on a : (6. a) montre que T est indépendant de x : Donc la valeur de la tension est calculée en se plaçant à l’extrémité droite de la corde : On sait que Equation d’Alembert ou de propagation Excercice : Montrer que est homogène à une vitesse. MIAS 2 – Chap. I & II - page 30