
Motore Stirling Modello termodinamico non lineare ed ottimizzazione
- Slides: 41
Motore Stirling Modello termodinamico non lineare ed ottimizzazione multi-obiettivo a cura di Simone Lombardi 1
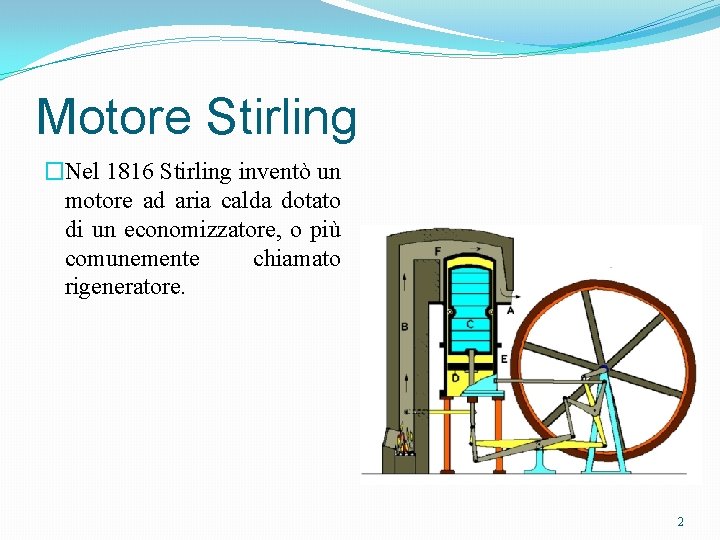
Motore Stirling �Nel 1816 Stirling inventò un motore ad aria calda dotato di un economizzatore, o più comunemente chiamato rigeneratore. 2
Vantaggi e svantaggi VANTAGGI � Motore a combustione esterna (assenza di valvole di aspirazione e di scarico). � Un’ampia scelta della fonte di calore esterna (solare, geotermica, biomassa, combustibili liquidi e gassosi, CDR, ecc. ). � Sistema chiuso (il fluido di lavoro all’interno del motore è deciso dal progettista). � Il limite teorico del rendimento di un motore Stirling coincide con il rendimento di Carnot. � Manutenzione ridotta rispetto ai MCI. SVANTAGGI � Pressione di pressurizzazione elevata (problemi di tenuta). � Il calore scambiato dal fluido di lavoro con l’ambiente dipende dalle caratteristiche tecniche degli scambiatori di calore (componenti critici per le prestazioni dei motori Stirling). � L’avviamento a freddo del motore presenta dinamiche molto più lente rispetto ai MCI. � La progettazione di questi motori è molto complessa. 3
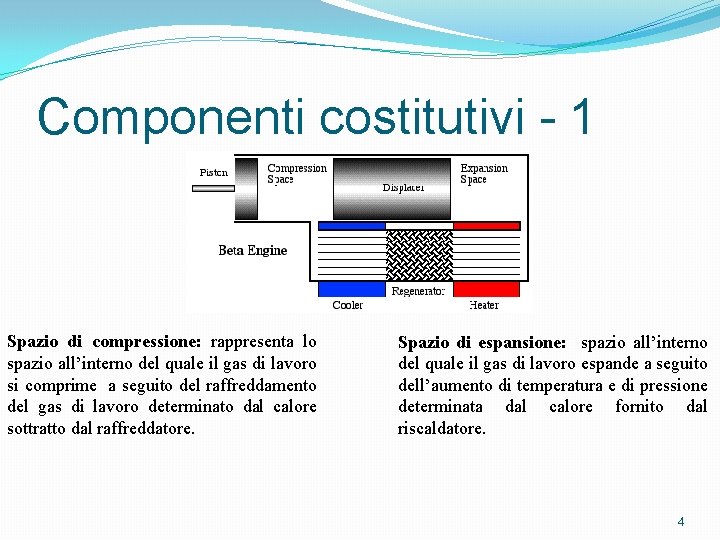
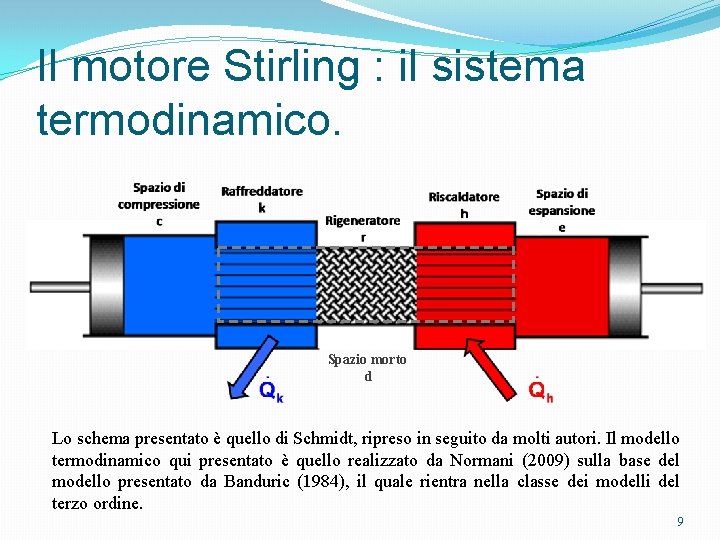
Componenti costitutivi - 1 Spazio di compressione: rappresenta lo spazio all’interno del quale il gas di lavoro si comprime a seguito del raffreddamento del gas di lavoro determinato dal calore sottratto dal raffreddatore. Spazio di espansione: spazio all’interno del quale il gas di lavoro espande a seguito dell’aumento di temperatura e di pressione determinata dal calore fornito dal riscaldatore. 4
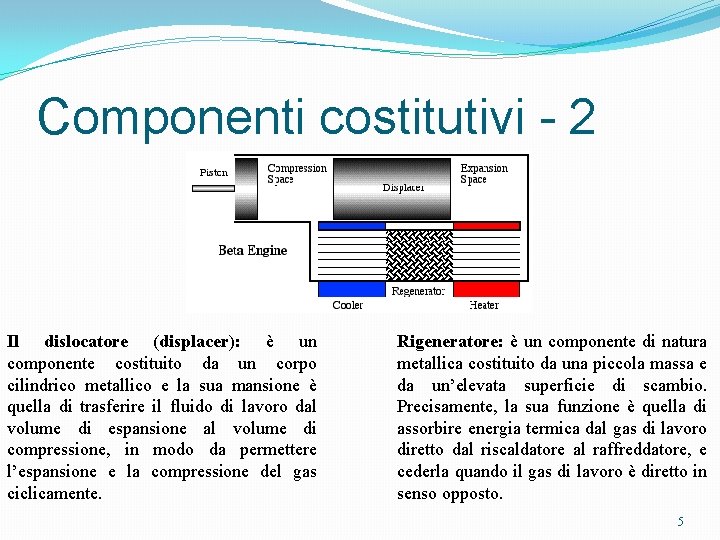
Componenti costitutivi - 2 Il dislocatore (displacer): è un componente costituito da un corpo cilindrico metallico e la sua mansione è quella di trasferire il fluido di lavoro dal volume di espansione al volume di compressione, in modo da permettere l’espansione e la compressione del gas ciclicamente. Rigeneratore: è un componente di natura metallica costituito da una piccola massa e da un’elevata superficie di scambio. Precisamente, la sua funzione è quella di assorbire energia termica dal gas di lavoro diretto dal riscaldatore al raffreddatore, e cederla quando il gas di lavoro è diretto in senso opposto. 5
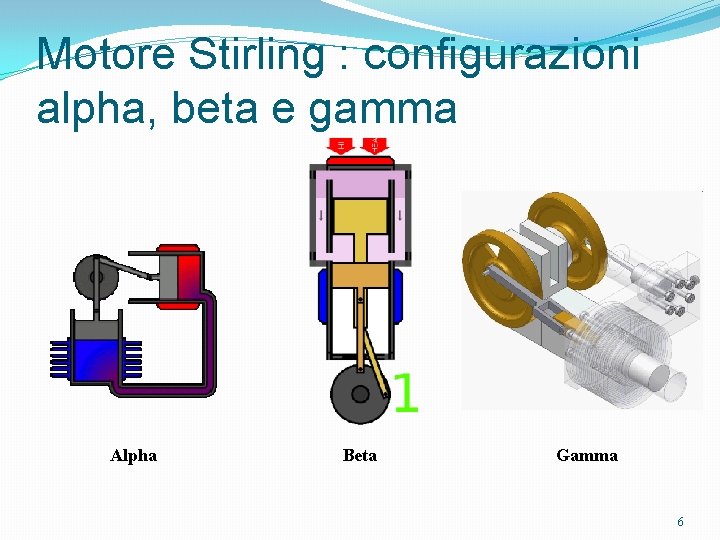
Motore Stirling : configurazioni alpha, beta e gamma Alpha Beta Gamma 6
Classificazione dei modelli termodinamici � Modelli del I ordine: sono relativi ad una macchina di Stirling operante in condizioni di idealità (Analisi isoterma o di Schmidt, 1871). � Modelli del II ordine: si basano sull’ipotesi di adiabaticità degli spazi di lavoro (espansione e compressione) e considerando un comportamento isotermico degli scambiatori di calore. I modelli del secondo ordine sono anche noti come modelli disaccoppiati. Infatti, essi si basano su una prima analisi semplificata del ciclo termodinamico (es. : modello adiabatico), determinando in prima approssimazione il lavoro e il calore scambiato dal sistema termodinamico (macchina Stirling) con l’ambiente. In seguito, si andranno a valutare le perdite termiche dovute all’inefficienza degli scambi termici, e quelle meccaniche legate principalmente alle perdite di carico causate dal passaggio del fluido di lavoro nel volume morto (Ureli, 1984). � Modelli del III ordine: a differenza dei modelli del secondo ordine tengono in conto delle perdite in modo dinamico, ciò comporta ad un sistema di equazioni algebriche – differenziali (DAE) accoppiate. La risoluzione di questi modelli presenta notevoli problemi di stabilità numerica. 7
Modello termodinamico non linearee di Bandurich -Normani 8
Il motore Stirling : il sistema termodinamico. Spazio morto d Lo schema presentato è quello di Schmidt, ripreso in seguito da molti autori. Il modello termodinamico qui presentato è quello realizzato da Normani (2009) sulla base del modello presentato da Banduric (1984), il quale rientra nella classe dei modelli del terzo ordine. 9
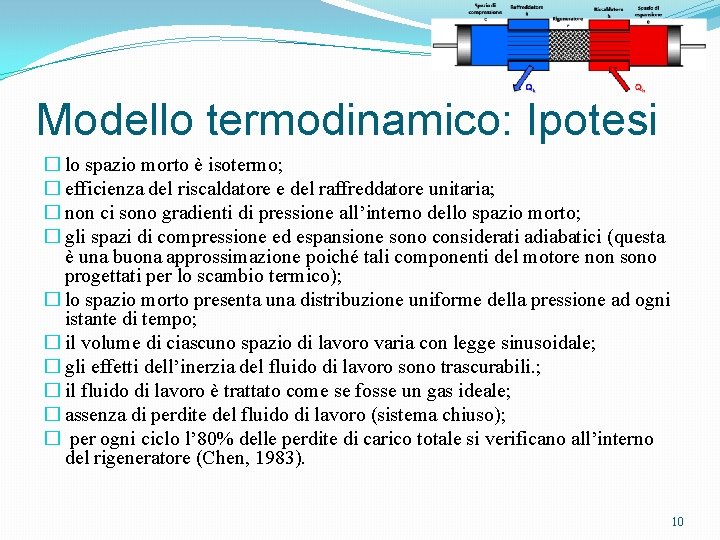
Modello termodinamico: Ipotesi � lo spazio morto è isotermo; � efficienza del riscaldatore e del raffreddatore unitaria; � non ci sono gradienti di pressione all’interno dello spazio morto; � gli spazi di compressione ed espansione sono considerati adiabatici (questa è una buona approssimazione poiché tali componenti del motore non sono progettati per lo scambio termico); � lo spazio morto presenta una distribuzione uniforme della pressione ad ogni istante di tempo; � il volume di ciascuno spazio di lavoro varia con legge sinusoidale; � gli effetti dell’inerzia del fluido di lavoro sono trascurabili. ; � il fluido di lavoro è trattato come se fosse un gas ideale; � assenza di perdite del fluido di lavoro (sistema chiuso); � per ogni ciclo l’ 80% delle perdite di carico totale si verificano all’interno del rigeneratore (Chen, 1983). 10
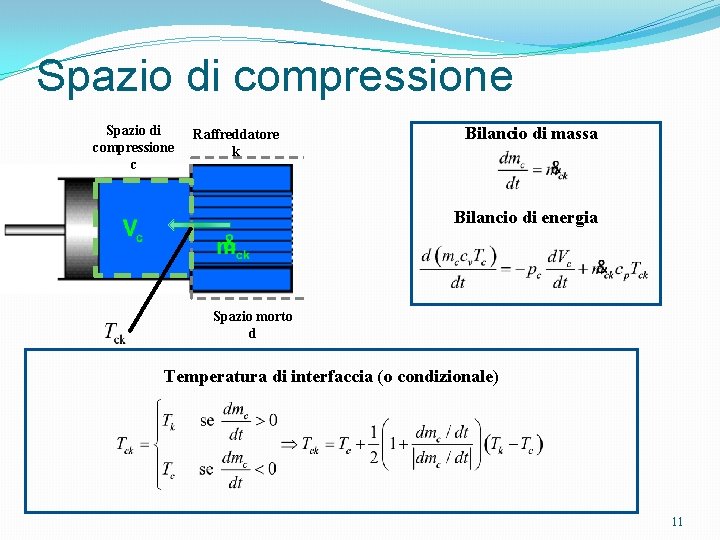
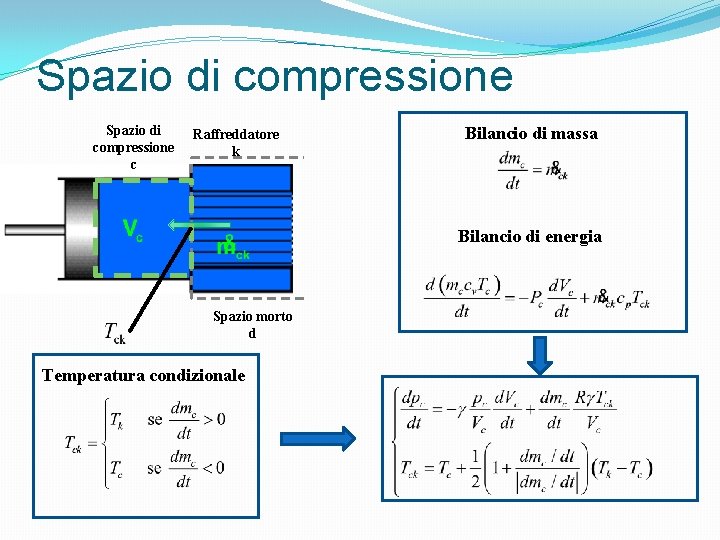
Spazio di compressione c Raffreddatore k Bilancio di massa Bilancio di energia Spazio morto d Temperatura di interfaccia (o condizionale) 11
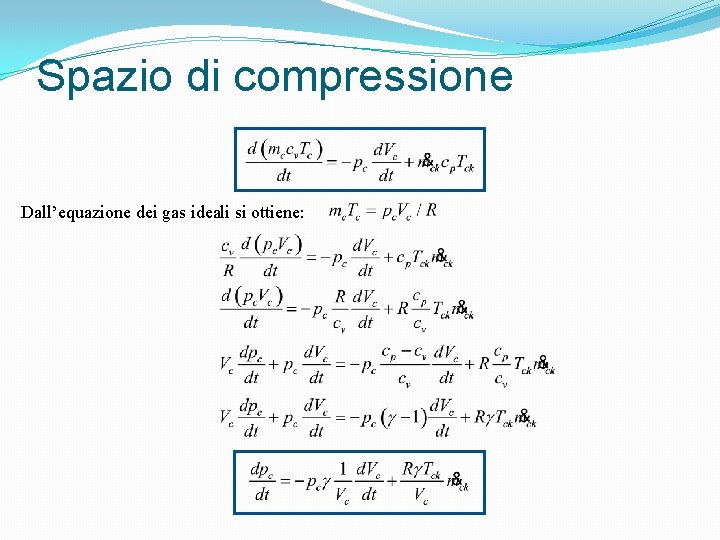
Spazio di compressione Dall’equazione dei gas ideali si ottiene:
Spazio di compressione c Raffreddatore k Bilancio di massa Bilancio di energia Spazio morto d Temperatura condizionale
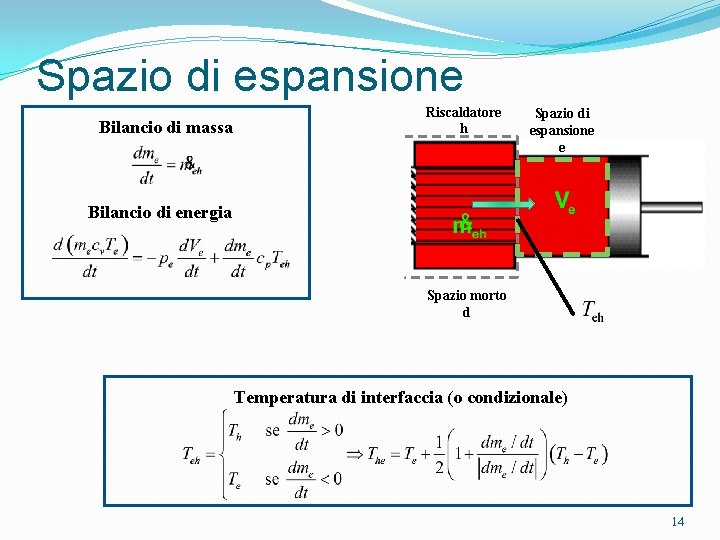
Spazio di espansione Bilancio di massa Riscaldatore h Spazio di espansione e Bilancio di energia Spazio morto d Temperatura di interfaccia (o condizionale) 14
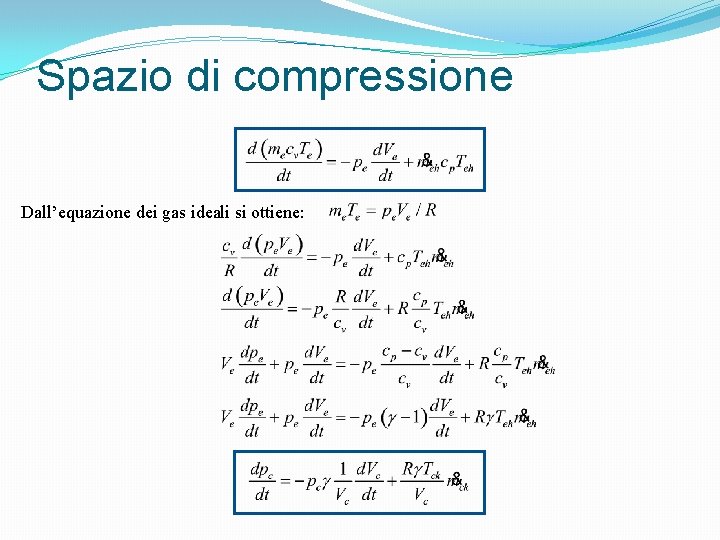
Spazio di compressione Dall’equazione dei gas ideali si ottiene:
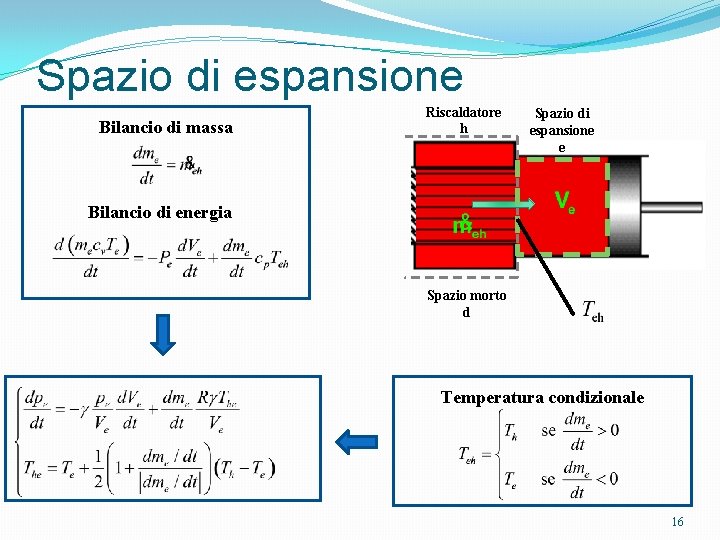
Spazio di espansione Bilancio di massa Riscaldatore h Spazio di espansione e Bilancio di energia Spazio morto d Temperatura condizionale 16
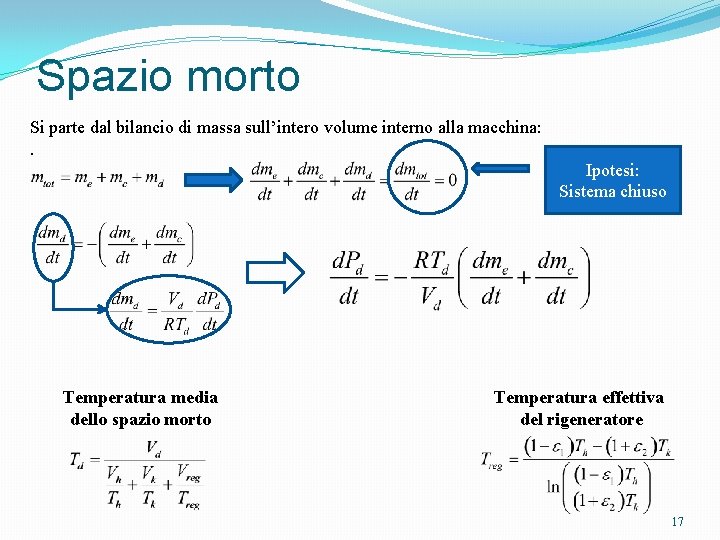
Spazio morto Si parte dal bilancio di massa sull’intero volume interno alla macchina: . Ipotesi: Sistema chiuso Temperatura media dello spazio morto Temperatura effettiva del rigeneratore 17
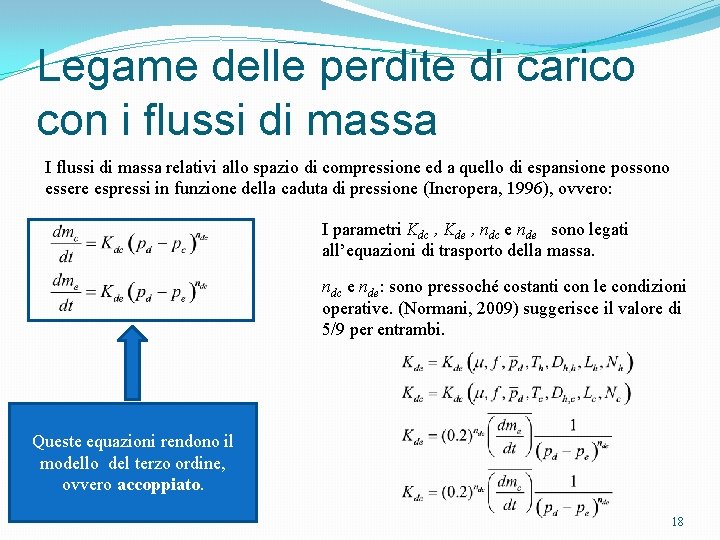
Legame delle perdite di carico con i flussi di massa I flussi di massa relativi allo spazio di compressione ed a quello di espansione possono essere espressi in funzione della caduta di pressione (Incropera, 1996), ovvero: I parametri Kdc , Kde , ndc e nde sono legati all’equazioni di trasporto della massa. ndc e nde: sono pressoché costanti con le condizioni operative. (Normani, 2009) suggerisce il valore di 5/9 per entrambi. Queste equazioni rendono il modello del terzo ordine, ovvero accoppiato. 18
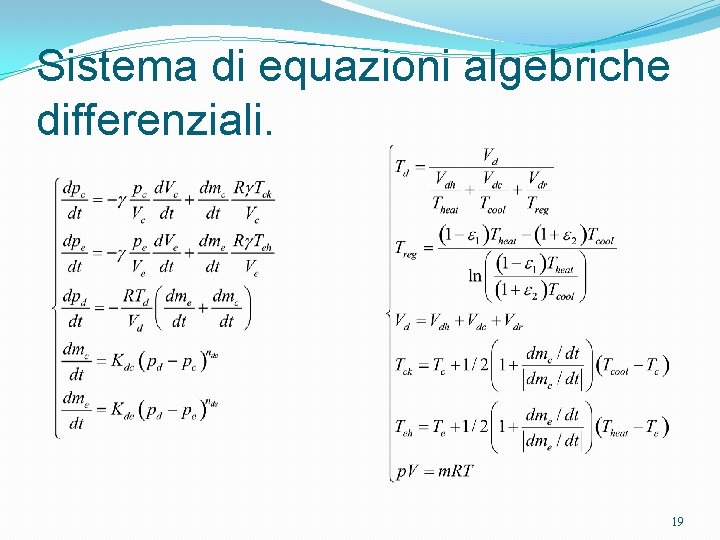
Sistema di equazioni algebriche differenziali. 19
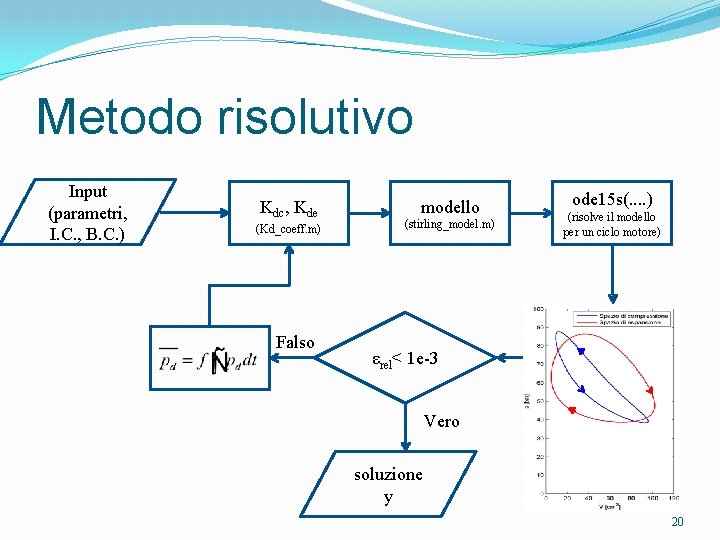
Metodo risolutivo Input (parametri, I. C. , B. C. ) Kdc, Kde (Kd_coeff. m) Falso modello (stirling_model. m) ode 15 s(. . ) (risolve il modello per un ciclo motore) εrel< 1 e-3 Vero soluzione y 20
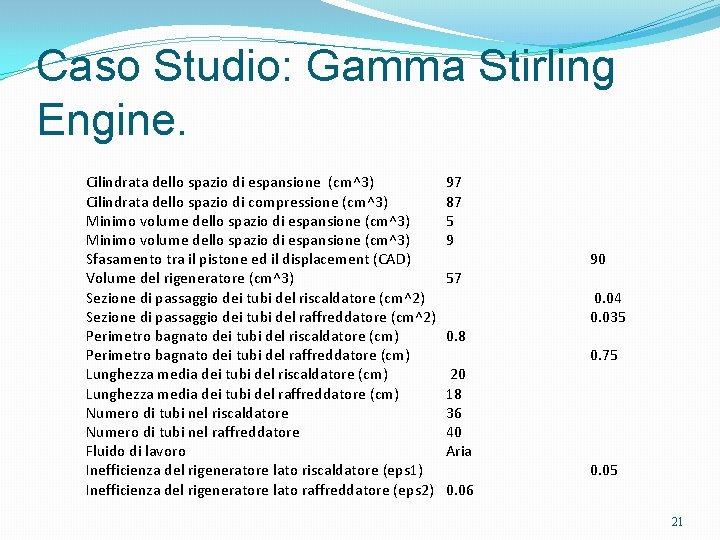
Caso Studio: Gamma Stirling Engine. Cilindrata dello spazio di espansione (cm^3) Cilindrata dello spazio di compressione (cm^3) Minimo volume dello spazio di espansione (cm^3) Sfasamento tra il pistone ed il displacement (CAD) Volume del rigeneratore (cm^3) Sezione di passaggio dei tubi del riscaldatore (cm^2) Sezione di passaggio dei tubi del raffreddatore (cm^2) Perimetro bagnato dei tubi del riscaldatore (cm) Perimetro bagnato dei tubi del raffreddatore (cm) Lunghezza media dei tubi del riscaldatore (cm) Lunghezza media dei tubi del raffreddatore (cm) Numero di tubi nel riscaldatore Numero di tubi nel raffreddatore Fluido di lavoro Inefficienza del rigeneratore lato riscaldatore (eps 1) Inefficienza del rigeneratore lato raffreddatore (eps 2) 97 87 5 9 57 0. 8 20 18 36 40 Aria 0. 06 90 0. 04 0. 035 0. 75 0. 05 21
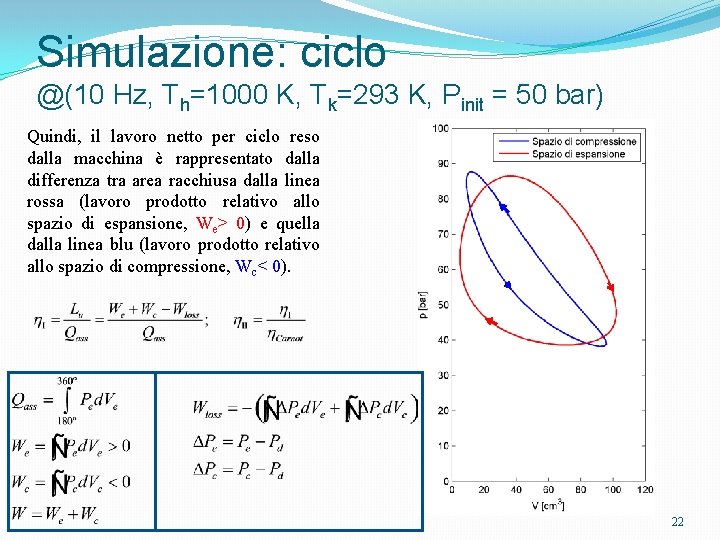
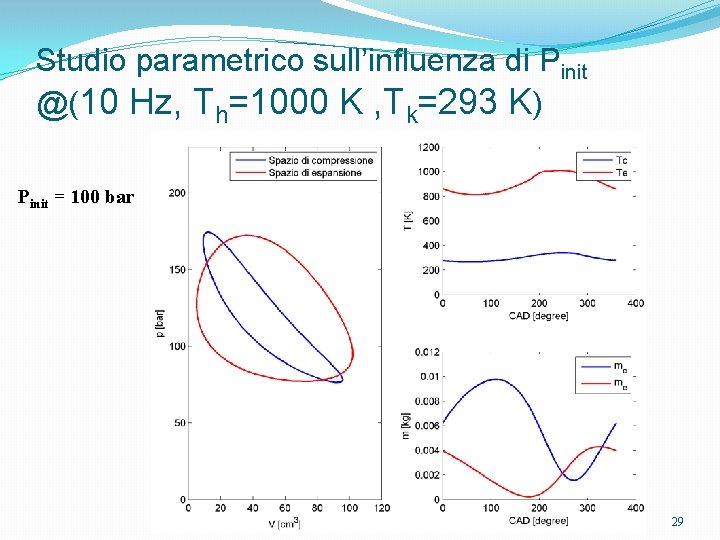
Simulazione: ciclo @(10 Hz, Th=1000 K, Tk=293 K, Pinit = 50 bar) Quindi, il lavoro netto per ciclo reso dalla macchina è rappresentato dalla differenza tra area racchiusa dalla linea rossa (lavoro prodotto relativo allo spazio di espansione, We> 0) e quella dalla linea blu (lavoro prodotto relativo allo spazio di compressione, Wc< 0). 22
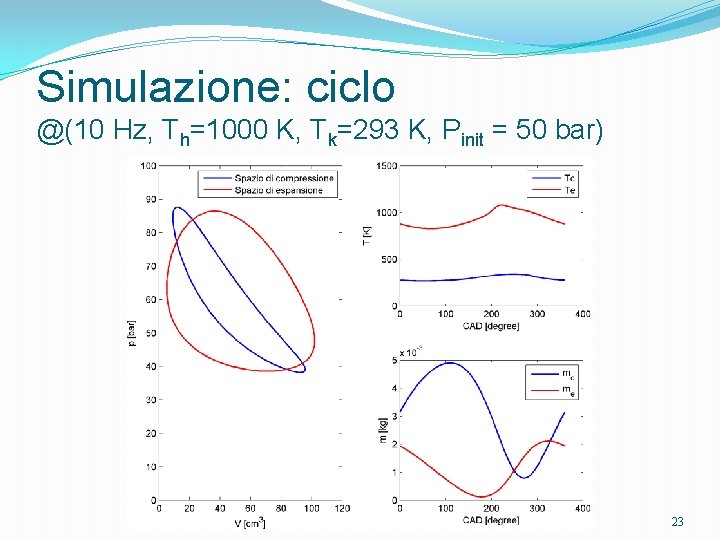
Simulazione: ciclo @(10 Hz, Th=1000 K, Tk=293 K, Pinit = 50 bar) 23
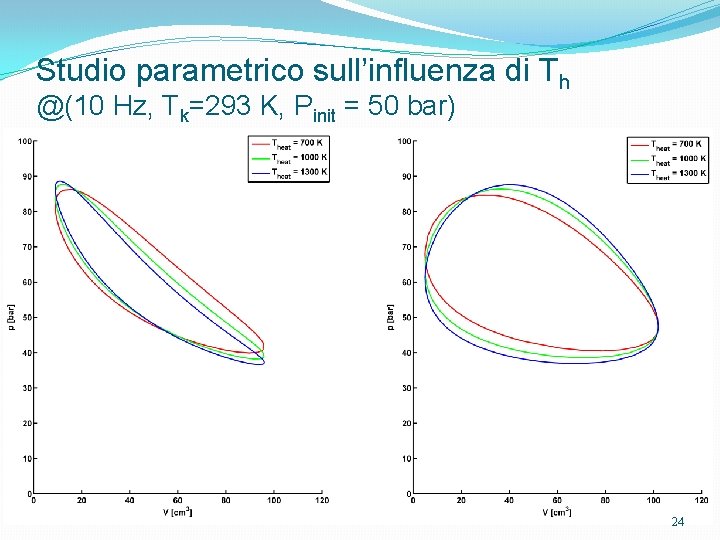
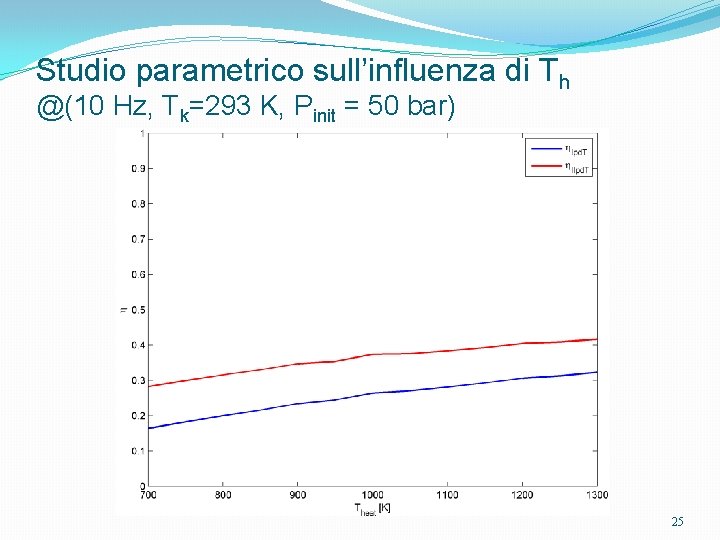
Studio parametrico sull’influenza di Th @(10 Hz, Tk=293 K, Pinit = 50 bar) 24
Studio parametrico sull’influenza di Th @(10 Hz, Tk=293 K, Pinit = 50 bar) 25
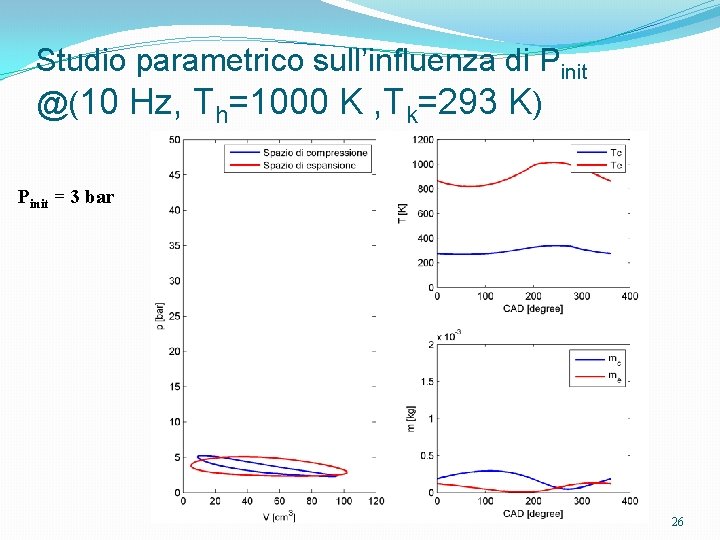
Studio parametrico sull’influenza di Pinit @(10 Hz, Th=1000 K , Tk=293 K) Pinit = 3 bar 26
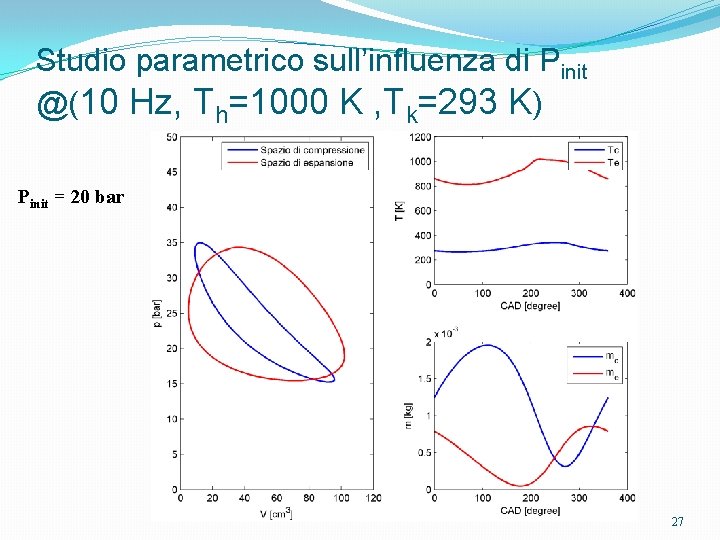
Studio parametrico sull’influenza di Pinit @(10 Hz, Th=1000 K , Tk=293 K) Pinit = 20 bar 27
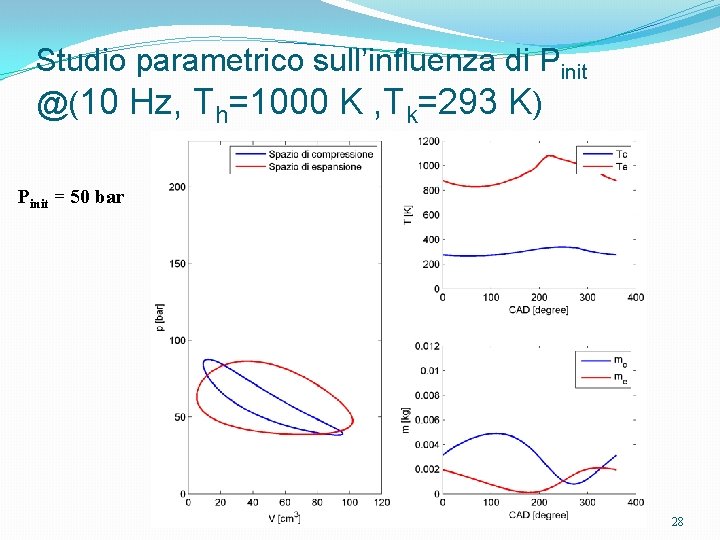
Studio parametrico sull’influenza di Pinit @(10 Hz, Th=1000 K , Tk=293 K) Pinit = 50 bar 28
Studio parametrico sull’influenza di Pinit @(10 Hz, Th=1000 K , Tk=293 K) Pinit = 100 bar 29
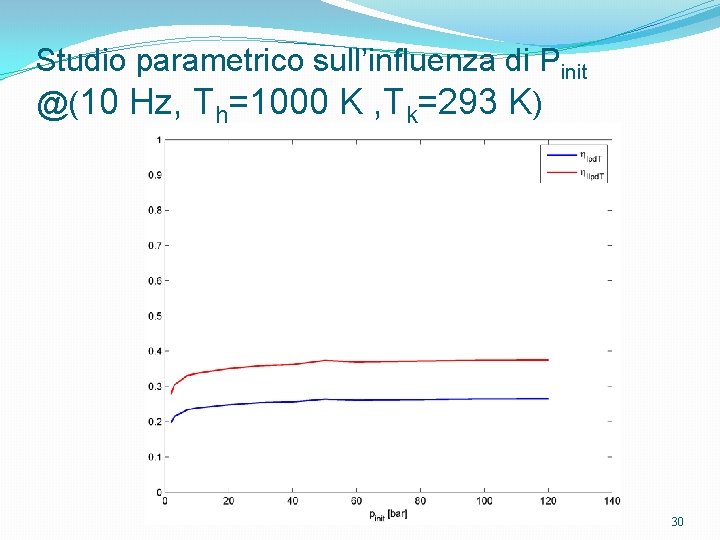
Studio parametrico sull’influenza di Pinit @(10 Hz, Th=1000 K , Tk=293 K) 30
Ottimizzazione Multi-Obiettivo 31
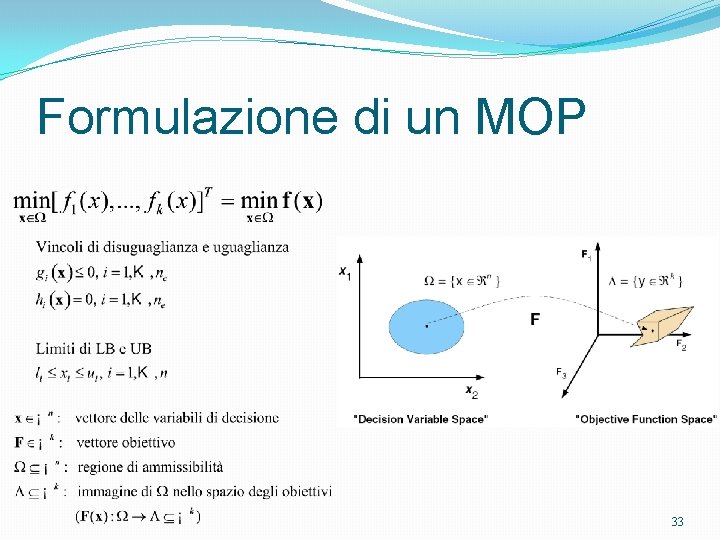
Ottimizzazione Multi-Obiettivo �Finora sono stati affrontati problemi caratterizzati da un’unica funzione obiettivo. I problemi di ottimizzazione reali sono spesso caratterizzati da diversi obiettivi in conflitto tra di loro. Tali problemi sono chiamati problemi di ottimizzazione multi – obiettivo (Multi-Objective Problems, MOPs). Esempio: � progettazione di un MCI: Potenza � Rendimento � Emissioni acustiche � Emissioni inquinanti � Affidabilità � Ecc. � 32
Formulazione di un MOP 33
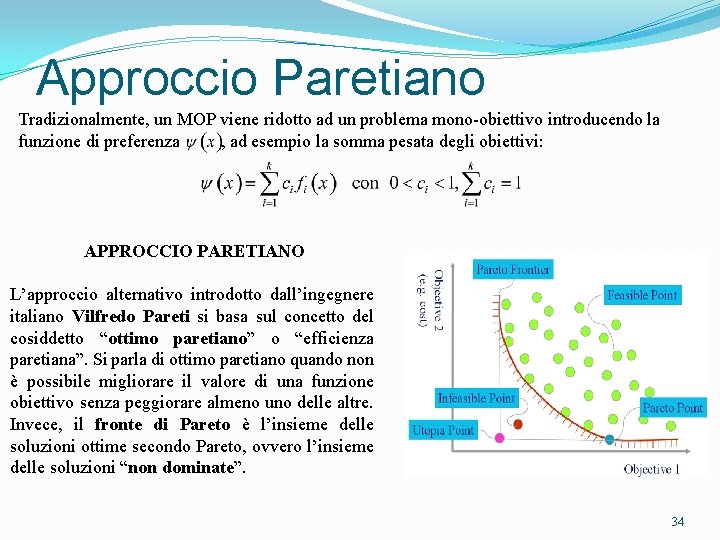
Approccio Paretiano Tradizionalmente, un MOP viene ridotto ad un problema mono-obiettivo introducendo la funzione di preferenza , ad esempio la somma pesata degli obiettivi: APPROCCIO PARETIANO L’approccio alternativo introdotto dall’ingegnere italiano Vilfredo Pareti si basa sul concetto del cosiddetto “ottimo paretiano” o “efficienza paretiana”. Si parla di ottimo paretiano quando non è possibile migliorare il valore di una funzione obiettivo senza peggiorare almeno uno delle altre. Invece, il fronte di Pareto è l’insieme delle soluzioni ottime secondo Pareto, ovvero l’insieme delle soluzioni “non dominate”. 34
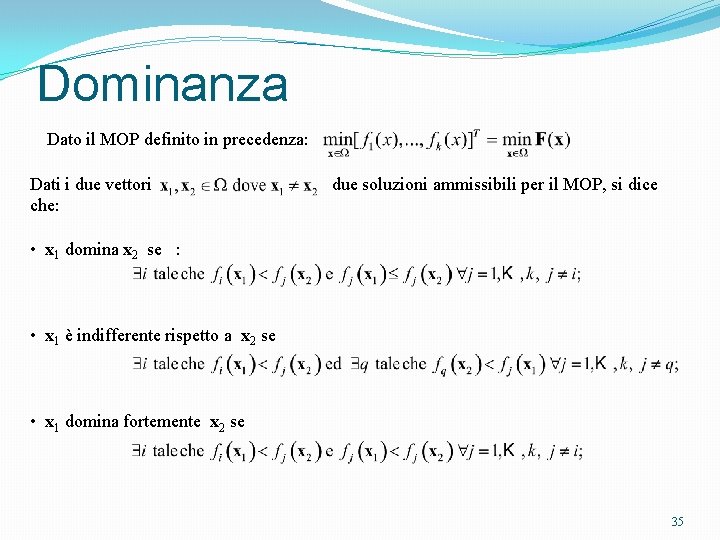
Dominanza Dato il MOP definito in precedenza: Dati i due vettori che: due soluzioni ammissibili per il MOP, si dice • x 1 domina x 2 se : • x 1 è indifferente rispetto a x 2 se • x 1 domina fortemente x 2 se 35
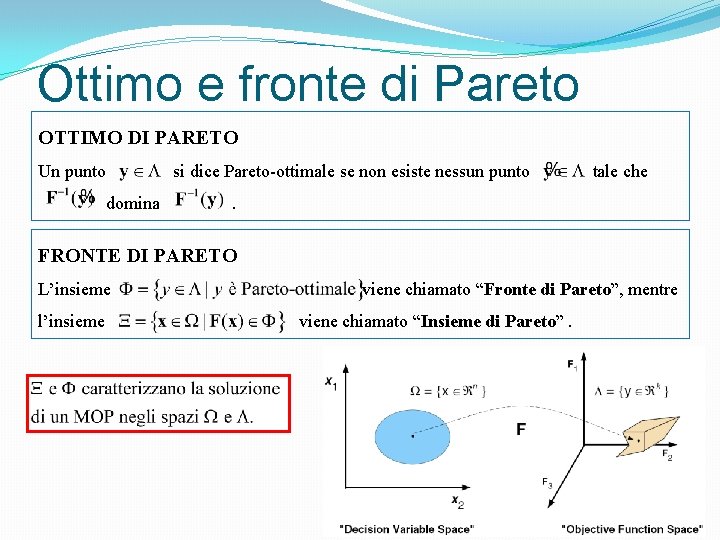
Ottimo e fronte di Pareto OTTIMO DI PARETO Un punto si dice Pareto-ottimale se non esiste nessun punto domina tale che . FRONTE DI PARETO L’insieme l’insieme viene chiamato “Fronte di Pareto”, mentre viene chiamato “Insieme di Pareto”. 36
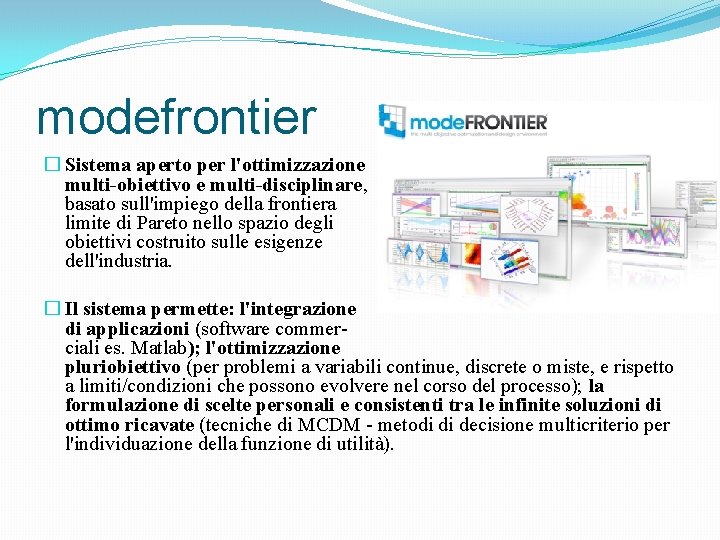
modefrontier � Sistema aperto per l'ottimizzazione multi-obiettivo e multi-disciplinare, basato sull'impiego della frontiera limite di Pareto nello spazio degli obiettivi costruito sulle esigenze dell'industria. � Il sistema permette: l'integrazione di applicazioni (software commerciali es. Matlab); l'ottimizzazione pluriobiettivo (per problemi a variabili continue, discrete o miste, e rispetto a limiti/condizioni che possono evolvere nel corso del processo); la formulazione di scelte personali e consistenti tra le infinite soluzioni di ottimo ricavate (tecniche di MCDM - metodi di decisione multicriterio per l'individuazione della funzione di utilità).
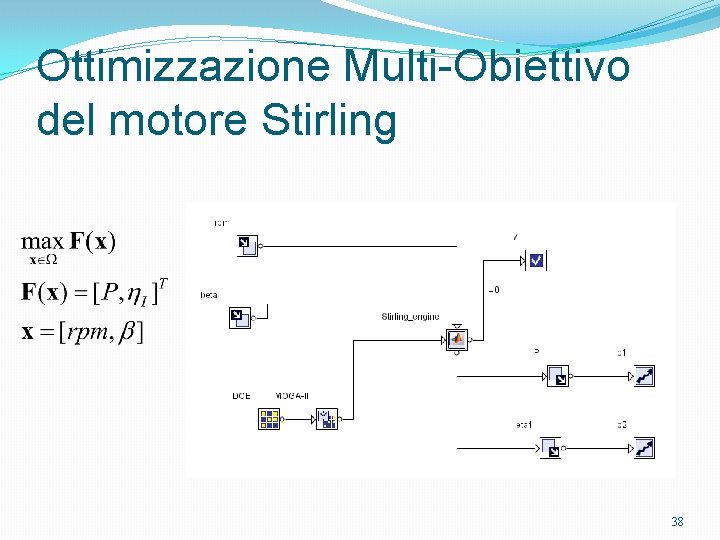
Ottimizzazione Multi-Obiettivo del motore Stirling 38
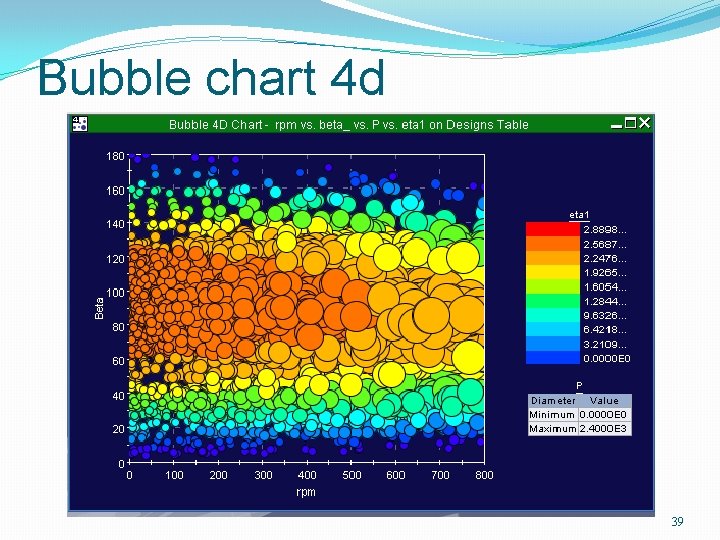
Bubble chart 4 d 39
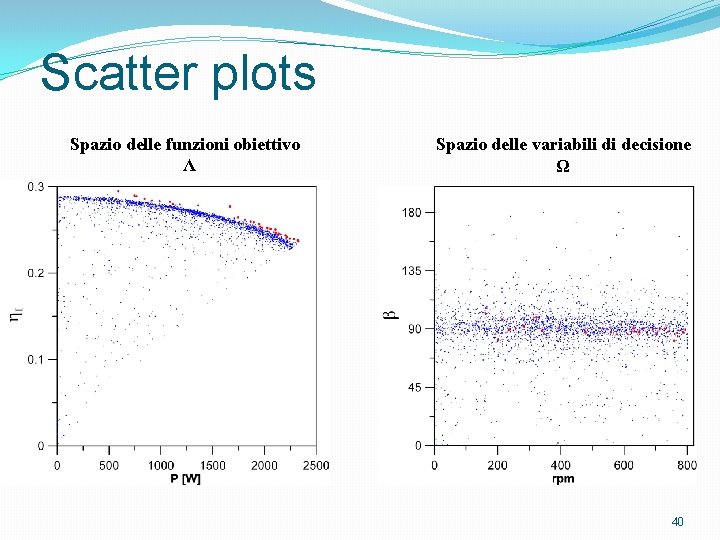
Scatter plots Spazio delle funzioni obiettivo Λ Spazio delle variabili di decisione Ω 40
Bibliografia �Banduric, R. D. and Chen, N. C, J (1984). Nonlinear analysis of Stirling engine thermodynamics. Oak Ridge National Laboratory. �Chen, N. C. J. and Griffin, E. P. (1983). Effects of pressuredrop correlations on Stirling engine predicted performance. Oak Ridge National Laboratory. �Incropera, F. P. and De. Witt, D. P. (1996). Fundamentals of heat and mass transfer. Fourth Edition, School of Mechanical Engineering, Purdue University. �Normani, F. (2009). Stirling engine manual. �Urieli, I. and Berchowitz, D. M. (1984). Stirling cycle engine analysis. 41