
Modellen van motorisch leren Informatietheoretische modellen Gebaseerd op
Modellen van motorisch leren ¨ Informatietheoretische modellen – Gebaseerd op centrale sturing – CZS = interface tussen omgeving en actor – Open- en gesloten lus modellen ¨ Ecologisch model – Perifere autonomie – Geen interface tussen omgeving en actor Modellen van motorisch leren
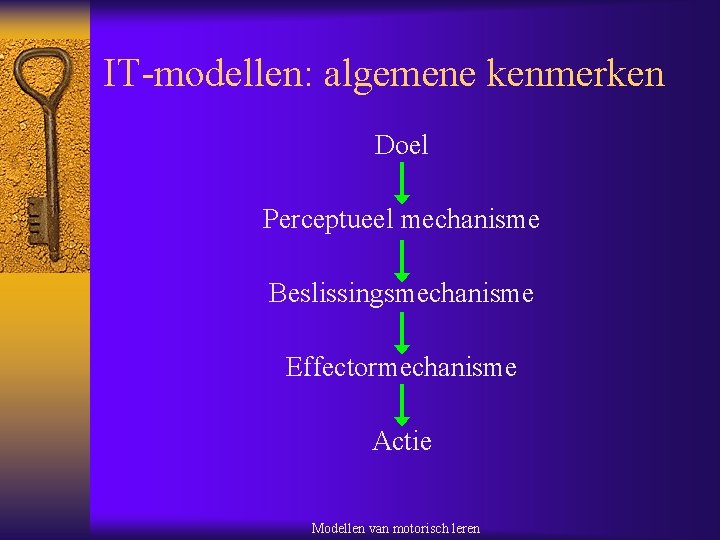
IT-modellen: algemene kenmerken Doel Perceptueel mechanisme Beslissingsmechanisme Effectormechanisme Actie Modellen van motorisch leren
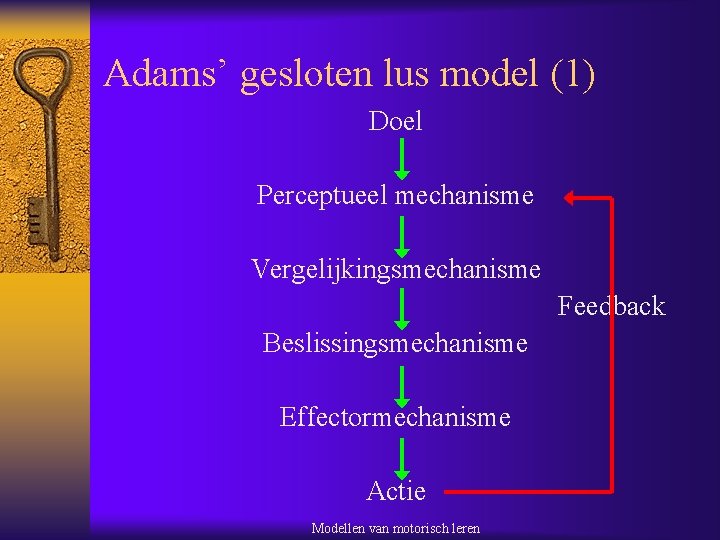
Adams’ gesloten lus model (1) Doel Perceptueel mechanisme Vergelijkingsmechanisme Feedback Beslissingsmechanisme Effectormechanisme Actie Modellen van motorisch leren
Adams’ gesloten lus model (2) ¨ Wat wordt er geleerd? ¨ Geheugenspoor – Perceptueel spoor ¨ Evolutie tijdens leren zelfstandigheid ¨ Pro’s • Langdurige taken • Elke taak apart programma ¨ Contra’s • Opslagprobleem • Nieuwheidsprobleem • Korte bewegingen? ? ¨ Praktijkrelevantie Modellen van motorisch leren
Schmidt’s open lus model (1) ¨ Geen FB lus ¨ Oproepschema - Herkenningsschema ¨ Concept “gegeneraliseerd motorisch programma” Basisstructuur vs. Parameters zelfde spiergroepen zelfde opeenvolging zelfde relatieve timing Modellen van motorisch leren
Schmidt’s open lus model (2) IC Doel VRS OS VR HS RS VSS SS Motorisch programma ¨ = eigenlijk hybride theorie ¨ Praktijkrelevantie ¨ Kritiek? Modellen van motorisch leren

Ecologisch model van motorisch leren ¨ IT-model: 1. Betekenisloze info 2. Omzetting in betekenisvolle info 3. Gebruik in centraal gestuurde handeling (probleemverschuiving) ¨ Ecologisch: 1. Betekenisvolle info (straat oversteken) 2. Omzetting 3. Gebruik door relatief autonome periferie * Pflüger, Bernstein, Feld’man Modellen van motorisch leren
De ‘perceptie’ kant van het ecologische model ¨ Directe perceptie ¨ Affordances ¨ Betekenisvolle info maakt hogere autoriteit overbodig ¨ Leren leren interpreteren ¨ Leren = beter oppikken relevante info (invarianties) door variatie Modellen van motorisch leren
De ‘actie’ kant van het ecologische model ¨ Bernstein: vrijheidsgraden probleem (d. Fs) 1. d. Fs bevriezen 2. d. Fs gradueel loskoppelen 3. uitbuiten externe krachten INTEGRATIE PERCEPTIE – ACTIE ZONDER CENTRALE TUSSENKOMST Modellen van motorisch leren
Praktijkrelevantie ecologisch model 1. Minder instructie 2. Beperkende situaties 3. Detectie relevante info 4. Specifiek genoeg, complete taak Modellen van motorisch leren
- Slides: 10