
Model based friction compensation for an electromechanical actuator
Model based friction compensation for an electromechanical actuator of a Stewart platform Maarten Willem van der Kooij Friday, November 4 th 2011
Model based friction compensation for an electromechanical actuator of a Stewart platform Intro – Moog Theory • Former Fokker company • Located in Nieuw Vennep • Employees: • Netherlands 160 • Worldwide 10. 000 Identification Implementation Conclusions 2
Model based friction compensation for an electromechanical actuator of a Stewart platform Intro – Stewart Platform Theory Identification Implementation Conclusions 3

Model based friction compensation for an electromechanical actuator of a Stewart platform Intro – Stewart Platform Theory • 6 degrees of freedom • Electromechanical vs. hydraulic actuators Identification Implementation Conclusions 4
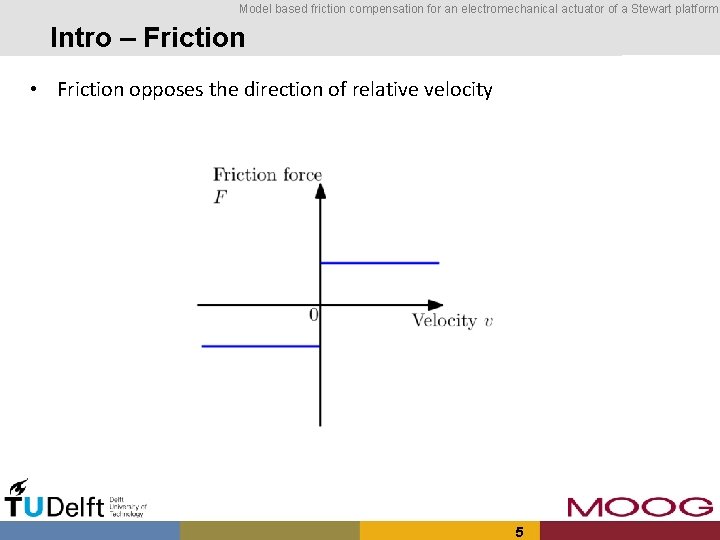
Model based friction compensation for an electromechanical actuator of a Stewart platform Intro – Friction Theory • Friction opposes the direction of relative velocity Identification Implementation Conclusions 5
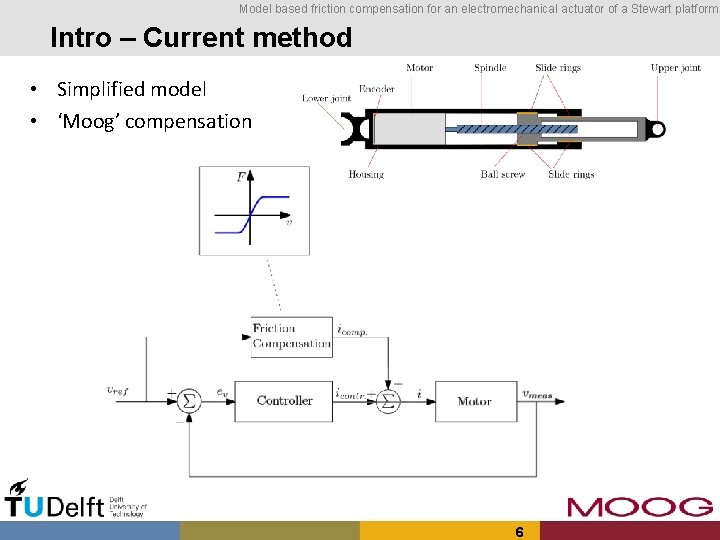
Model based friction compensation for an electromechanical actuator of a Stewart platform Intro – Current method Theory • Simplified model • ‘Moog’ compensation Identification Implementation Conclusions 6
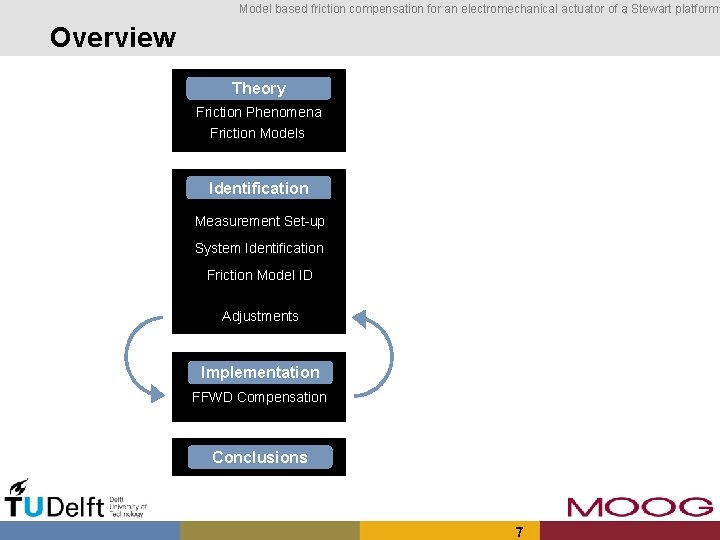
Model based friction compensation for an electromechanical actuator of a Stewart platform Overview Theory Identification Friction Phenomena Implementation Friction Models Conclusions Identification Measurement Set-up System Identification Friction Model ID Adjustments Implementation FFWD Compensation Conclusions 7
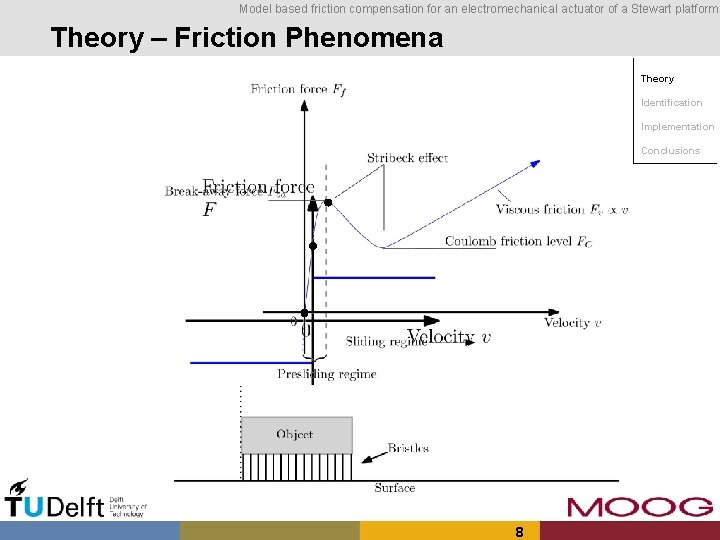
Model based friction compensation for an electromechanical actuator of a Stewart platform Theory – Friction Phenomena Theory Identification Implementation Conclusions 8
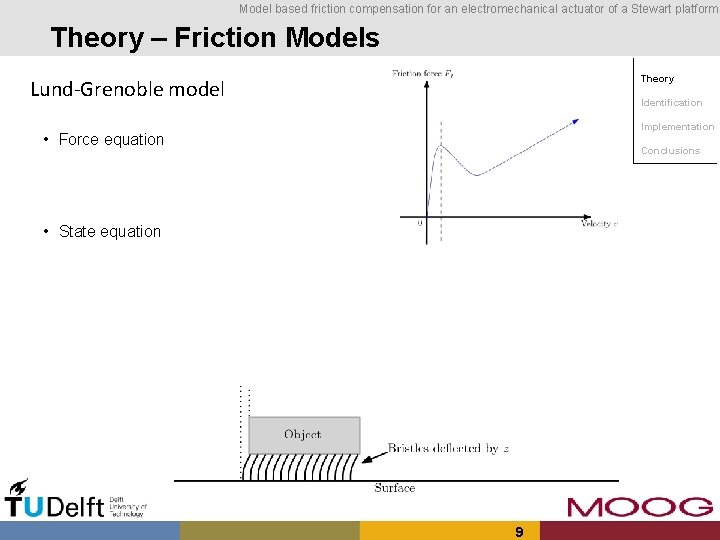
Model based friction compensation for an electromechanical actuator of a Stewart platform Theory – Friction Models Theory Lund-Grenoble model Identification Implementation • Force equation Conclusions • State equation where 9
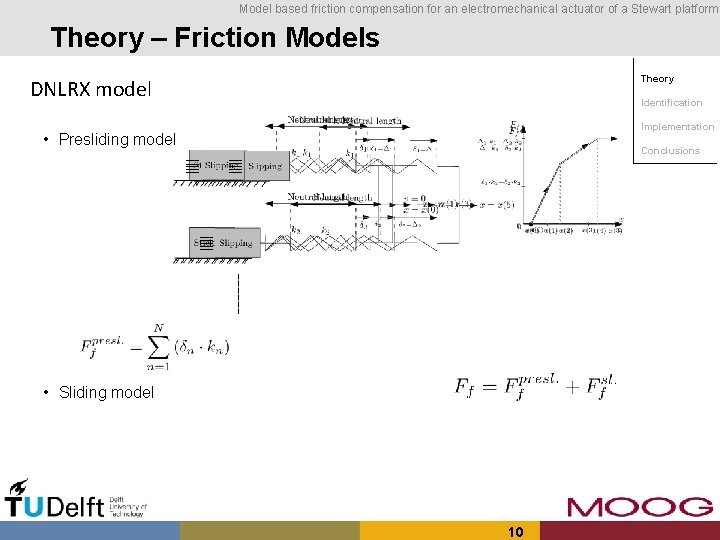
Model based friction compensation for an electromechanical actuator of a Stewart platform Theory – Friction Models Theory DNLRX model Identification Implementation • Presliding model Conclusions • Sliding model 10
Model based friction compensation for an electromechanical actuator of a Stewart platform Overview Theory Identification Friction Phenomena Implementation Friction Models Conclusions Identification Measurement Set-up System Identification Friction Model ID 11
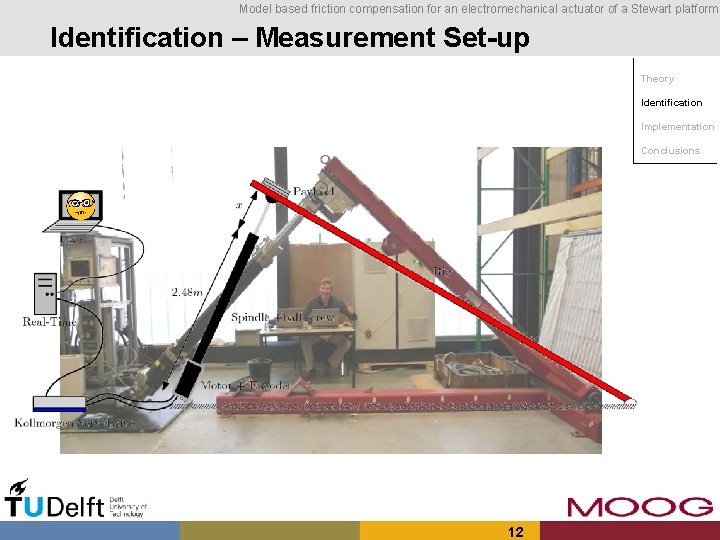
Model based friction compensation for an electromechanical actuator of a Stewart platform Identification – Measurement Set-up Theory Identification Implementation Conclusions 12

Model based friction compensation for an electromechanical actuator of a Stewart platform Identification – System Identification Equation of Motion Theory Identification Implementation Conclusions 1. System Identification including simple friction model 2. Identify friction in nonlinear region 13
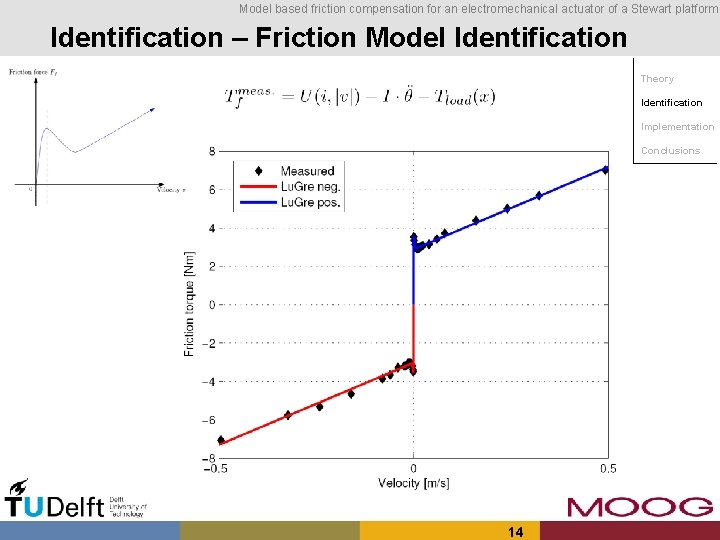
Model based friction compensation for an electromechanical actuator of a Stewart platform Identification – Friction Model Identification Theory Identification Implementation Conclusions 14
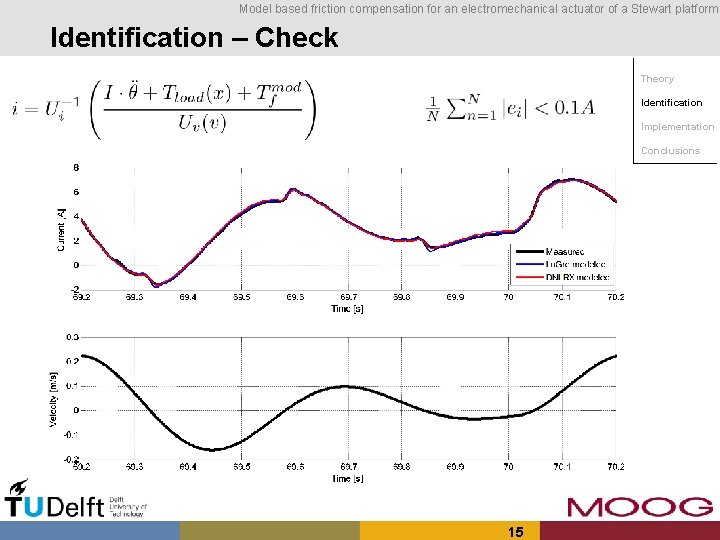
Model based friction compensation for an electromechanical actuator of a Stewart platform Identification – Check Theory Identification Implementation Conclusions 15
Model based friction compensation for an electromechanical actuator of a Stewart platform Overview Theory Identification Friction Phenomena Implementation Friction Models Conclusions Identification Measurement Set-up System Identification Friction Model ID Adjustments Implementation FFWD Compensation 16
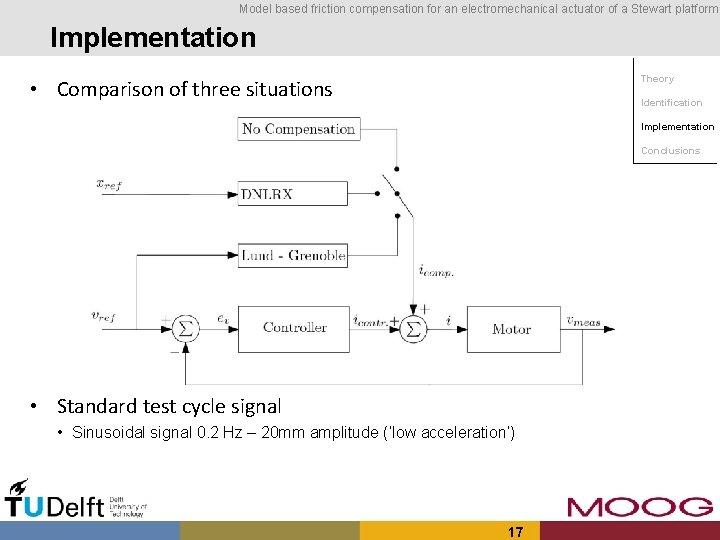
Model based friction compensation for an electromechanical actuator of a Stewart platform Implementation Theory • Comparison of three situations Identification Implementation Conclusions • Standard test cycle signal • Sinusoidal signal 0. 2 Hz – 20 mm amplitude (‘low acceleration’) 17
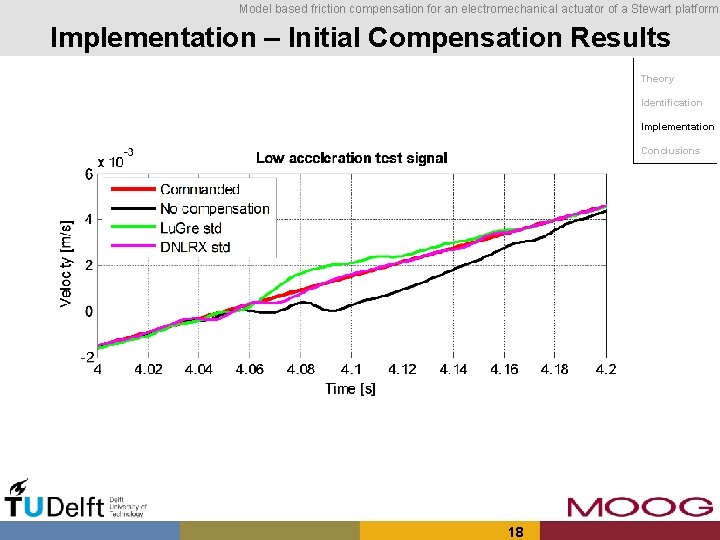
Model based friction compensation for an electromechanical actuator of a Stewart platform Implementation – Initial Compensation Results Theory Identification Implementation Conclusions 18
Model based friction compensation for an electromechanical actuator of a Stewart platform Implementation – Model Adjustment Theory Lu. Gre • Reduce compensation when leaving presliding Identification Implementation Conclusions DNLRX • Reduce number of parameters 19
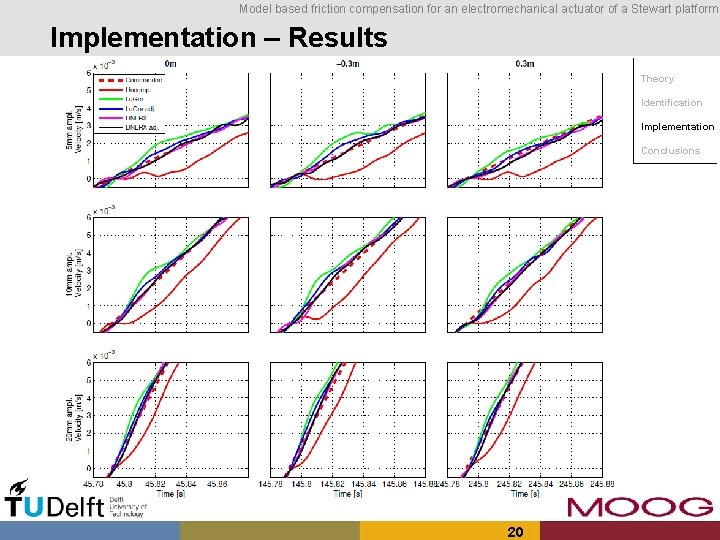
Model based friction compensation for an electromechanical actuator of a Stewart platform Implementation – Results Theory Identification Implementation Conclusions 20
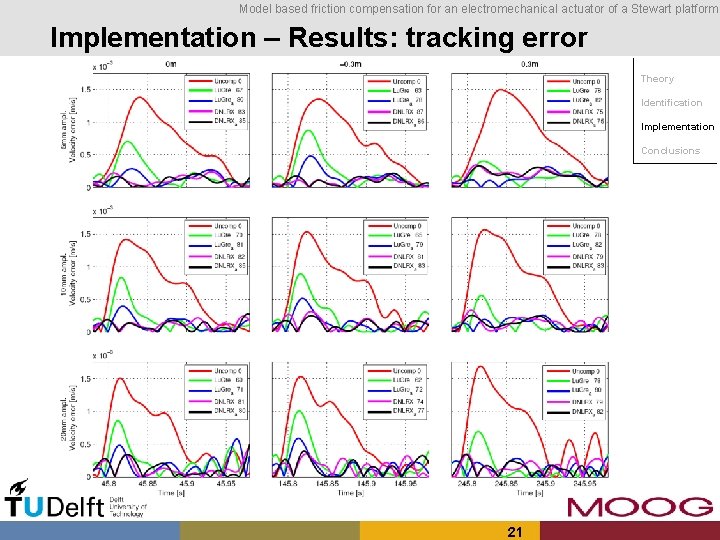
Model based friction compensation for an electromechanical actuator of a Stewart platform Implementation – Results: tracking error Theory Identification Implementation Conclusions 21
Model based friction compensation for an electromechanical actuator of a Stewart platform Overview Theory Identification Friction Phenomena Implementation Friction Models Conclusions Identification Measurement Set-up System Identification Friction Model ID Adjustments Implementation FFWD Compensation Conclusions 22
Model based friction compensation for an electromechanical actuator of a Stewart platform Conclusions Theory • Velocity tracking error reduction by 80% on average for • • • Identification Implementation Adjusted DNLRX model Adjusted Lu. Gre model Initial DNLRX model Conclusions by 69% on average for • Initial Lu. Gre model • The current is predictable with an absolute average error of 0. 1 A • Further work is needed on • • Influence of load Influence of actuator orientation 23
Model based friction compensation for an electromechanical actuator of a Stewart platform Questions? Theory Identification Implementation ? Conclusions 24
Model based friction compensation for an electromechanical actuator of a Stewart platform Appendix Slides Theory Identification Implementation Conclusions 25
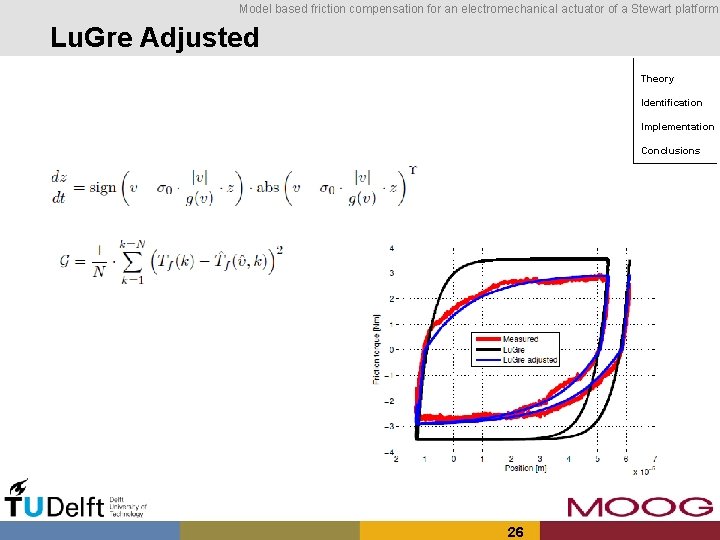
Model based friction compensation for an electromechanical actuator of a Stewart platform Lu. Gre Adjusted Theory Identification Implementation Conclusions 26

Model based friction compensation for an electromechanical actuator of a Stewart platform Control of the Actuator / Platform Theory Identification Implementation Conclusions 27
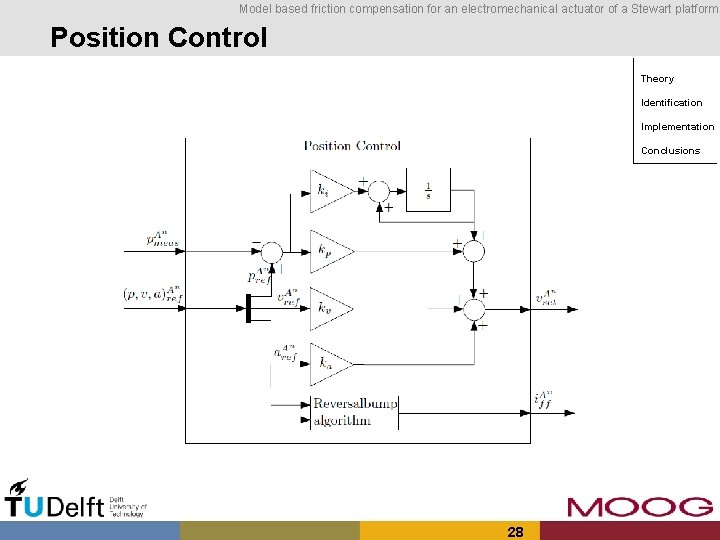
Model based friction compensation for an electromechanical actuator of a Stewart platform Position Control Theory Identification Implementation Conclusions 28
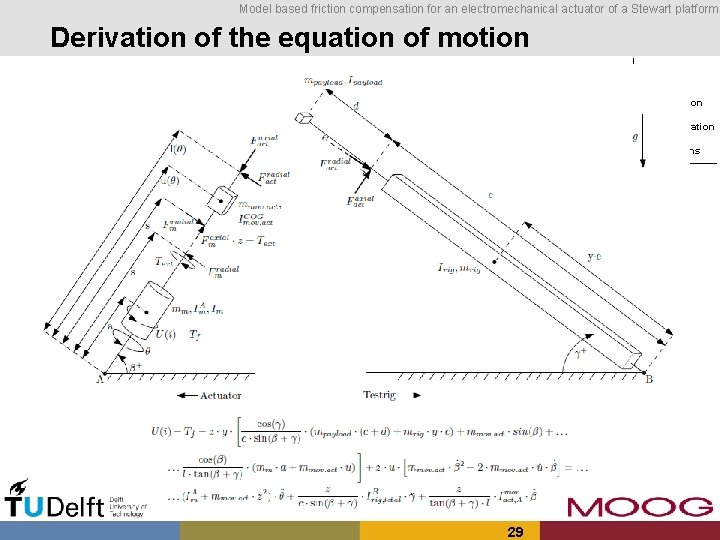
Model based friction compensation for an electromechanical actuator of a Stewart platform Derivation of the equation of motion Theory Identification Implementation Conclusions 29
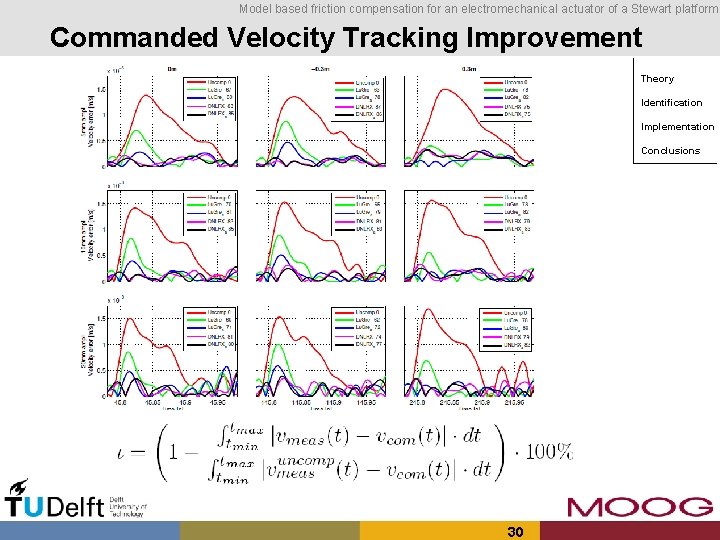
Model based friction compensation for an electromechanical actuator of a Stewart platform Commanded Velocity Tracking Improvement Theory Identification Implementation Conclusions 30
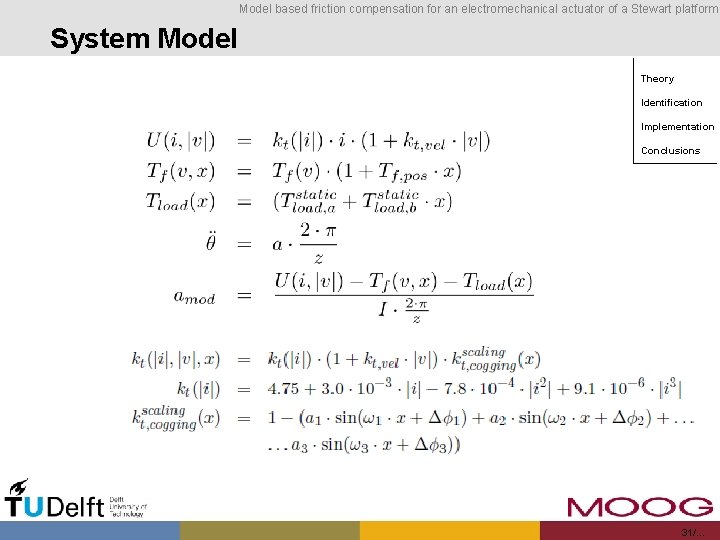
Model based friction compensation for an electromechanical actuator of a Stewart platform System Model Theory Identification Implementation Conclusions 31/…
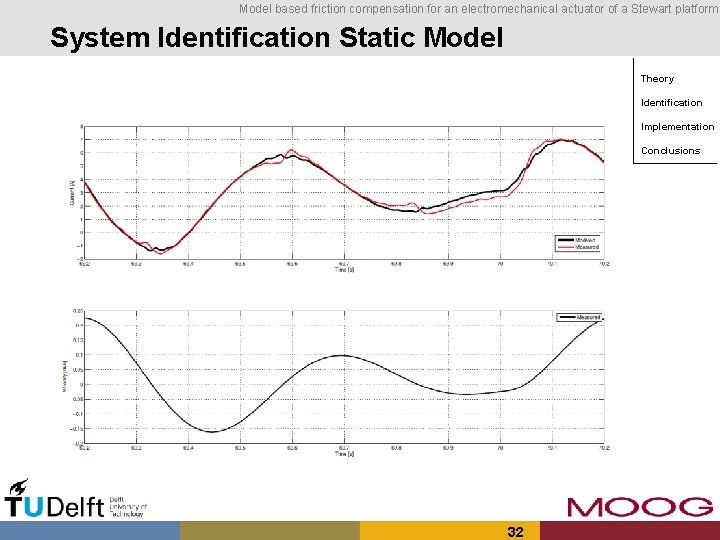
Model based friction compensation for an electromechanical actuator of a Stewart platform System Identification Static Model Theory Identification Implementation Conclusions 32
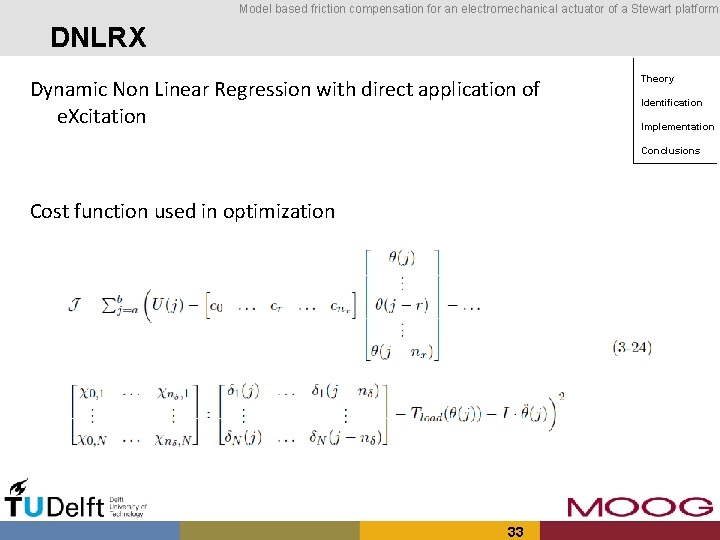
Model based friction compensation for an electromechanical actuator of a Stewart platform DNLRX Dynamic Non Linear Regression with direct application of e. Xcitation Theory Identification Implementation Conclusions Cost function used in optimization 33
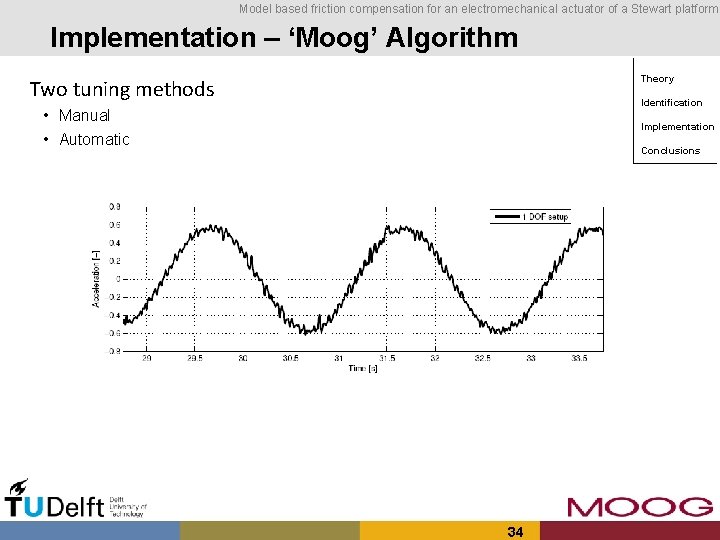
Model based friction compensation for an electromechanical actuator of a Stewart platform Implementation – ‘Moog’ Algorithm Theory Two tuning methods Identification • Manual • Automatic Implementation Conclusions 34
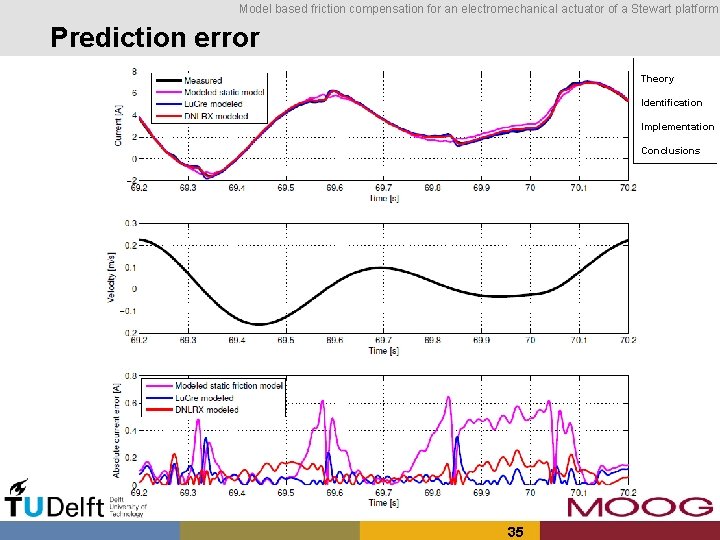
Model based friction compensation for an electromechanical actuator of a Stewart platform Prediction error Theory Identification Implementation Conclusions 35
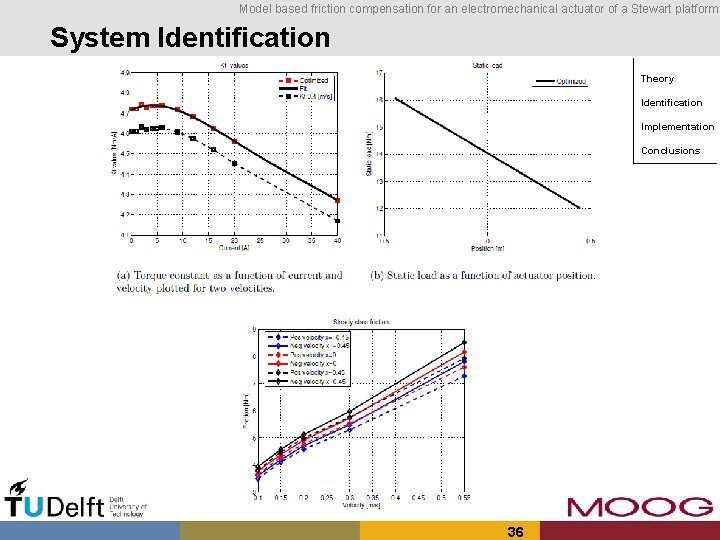
Model based friction compensation for an electromechanical actuator of a Stewart platform System Identification Theory Identification Implementation Conclusions 36
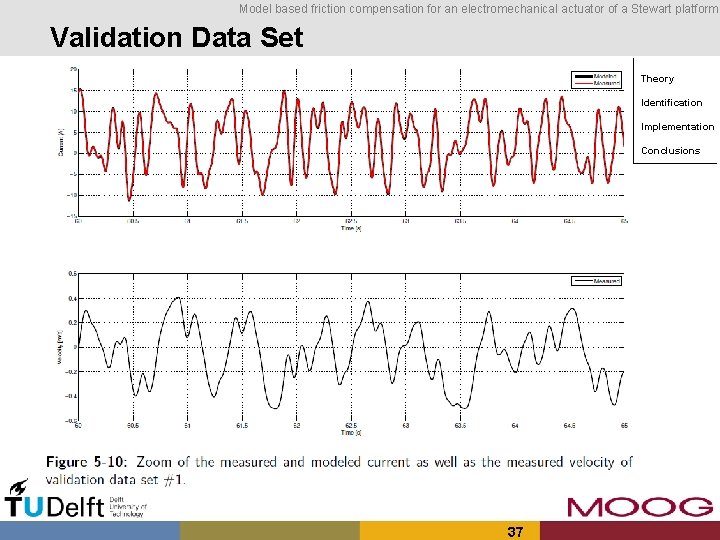
Model based friction compensation for an electromechanical actuator of a Stewart platform Validation Data Set Theory Identification Implementation Conclusions 37
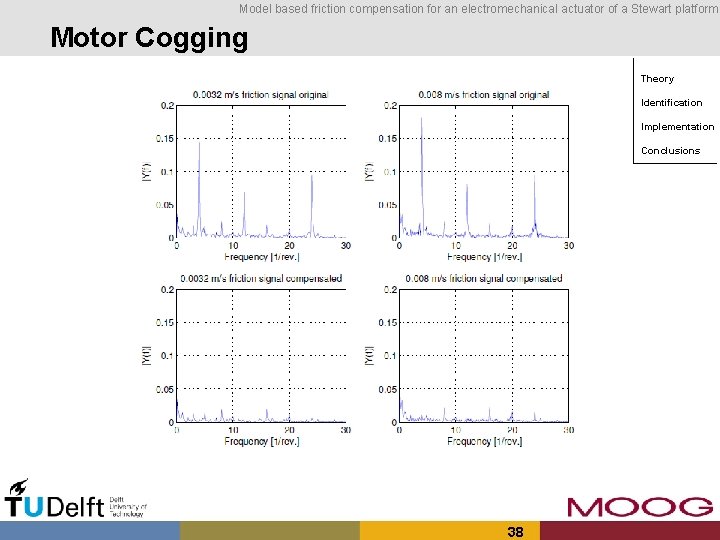
Model based friction compensation for an electromechanical actuator of a Stewart platform Motor Cogging Theory Identification Implementation Conclusions 38
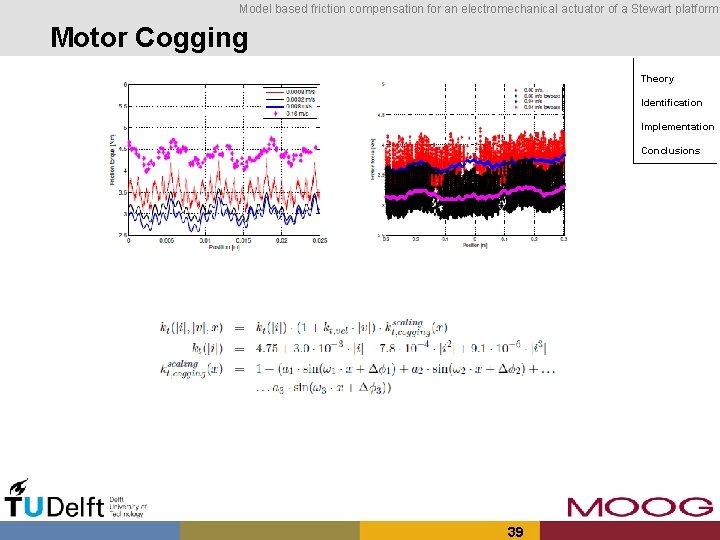
Model based friction compensation for an electromechanical actuator of a Stewart platform Motor Cogging Theory Identification Implementation Conclusions 39
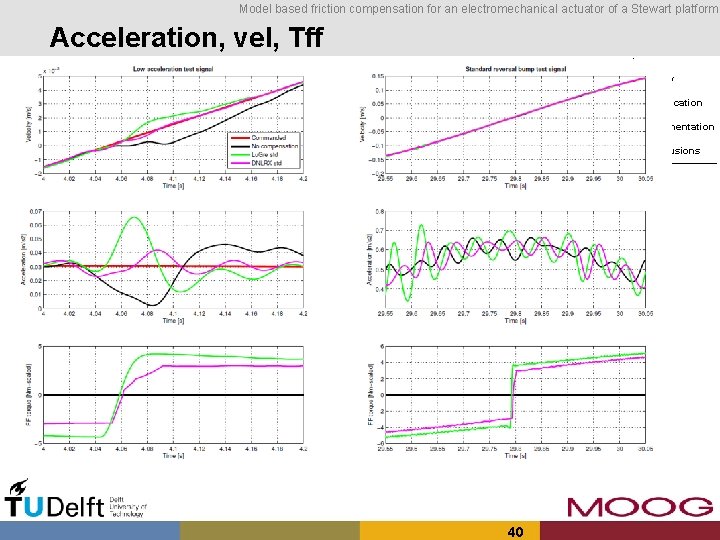
Model based friction compensation for an electromechanical actuator of a Stewart platform Acceleration, vel, Tff Theory Identification Implementation Conclusions 40
Model based friction compensation for an electromechanical actuator of a Stewart platform Losses in the motor Theory • Copper losses • Identification i^2 * R Implementation • Iron losses (magnetic losses) • • Conclusions Hysteresis losses (magnetization of ferromagnetic materials) Eddy current losses • Mechanical losses 41
- Slides: 41