
METODI 2 2005 6 EQUAZIONI DIFFERENZIALI Funzioni che
- Slides: 26
METODI 2 2005 -6
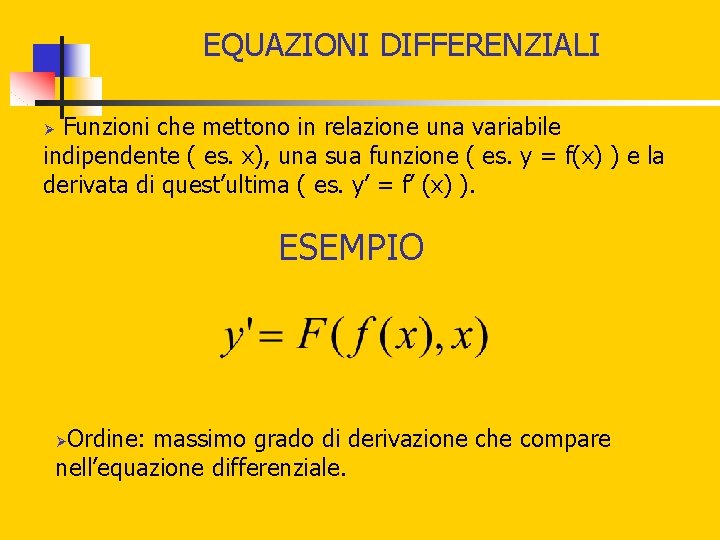
EQUAZIONI DIFFERENZIALI Funzioni che mettono in relazione una variabile indipendente ( es. x), una sua funzione ( es. y = f(x) ) e la derivata di quest’ultima ( es. y’ = f’ (x) ). Ø ESEMPIO Ordine: massimo grado di derivazione che compare nell’equazione differenziale. Ø
SOLUZIONI v Generale ogni equazione differenziale ha infatti infinite soluzioni che differiscono per una costante. v. Particolare Si ottiene applicando la condizione iniziale alla soluzione generale trovata
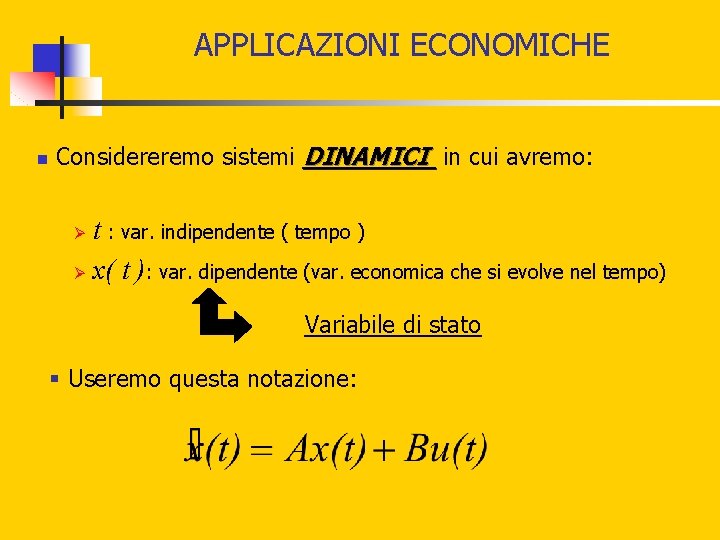
APPLICAZIONI ECONOMICHE n Considereremo sistemi DINAMICI in cui avremo: t : var. indipendente ( tempo ) Ø x( t ): var. dipendente (var. economica che si evolve nel tempo) Ø Variabile di stato § Useremo questa notazione:
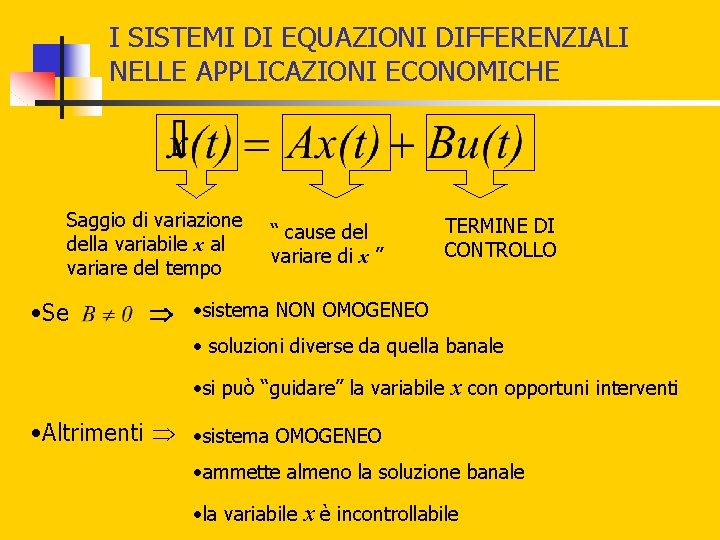
I SISTEMI DI EQUAZIONI DIFFERENZIALI NELLE APPLICAZIONI ECONOMICHE Saggio di variazione della variabile x al variare del tempo • Se “ cause del variare di x ” TERMINE DI CONTROLLO • sistema NON OMOGENEO • soluzioni diverse da quella banale • si può “guidare” la variabile x con opportuni interventi • Altrimenti • sistema OMOGENEO • ammette almeno la soluzione banale • la variabile x è incontrollabile
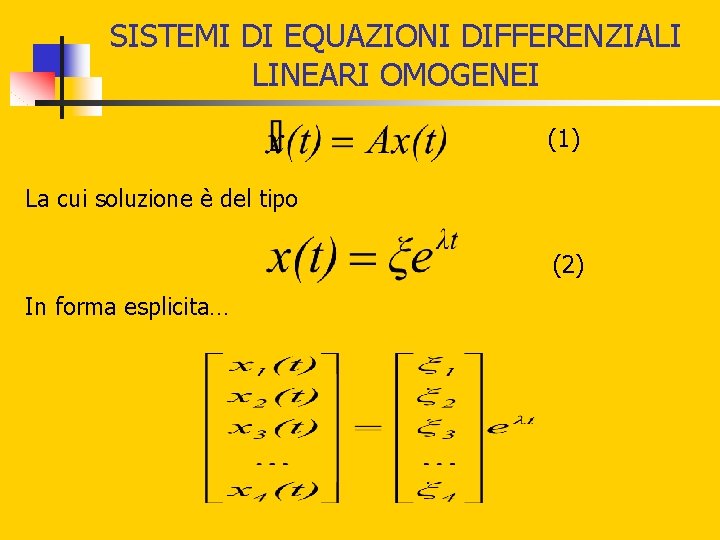
SISTEMI DI EQUAZIONI DIFFERENZIALI LINEARI OMOGENEI (1) La cui soluzione è del tipo (2) In forma esplicita…
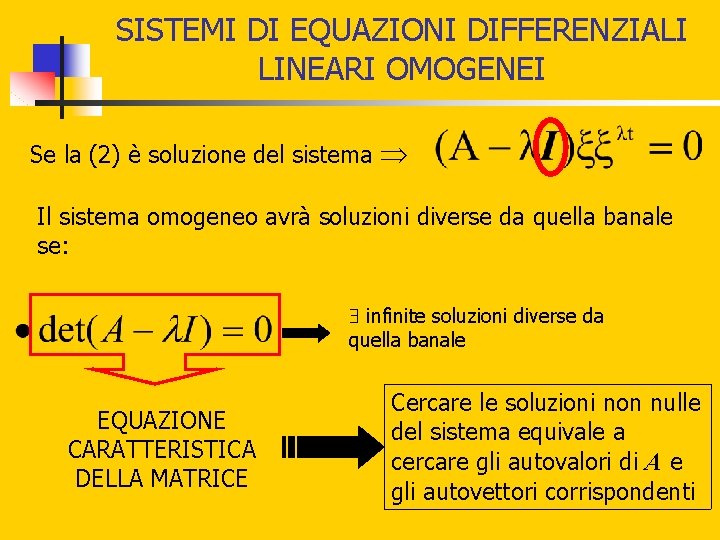
SISTEMI DI EQUAZIONI DIFFERENZIALI LINEARI OMOGENEI Se la (2) è soluzione del sistema Il sistema omogeneo avrà soluzioni diverse da quella banale se: infinite soluzioni diverse da quella banale EQUAZIONE CARATTERISTICA DELLA MATRICE Cercare le soluzioni non nulle del sistema equivale a cercare gli autovalori di A e gli autovettori corrispondenti
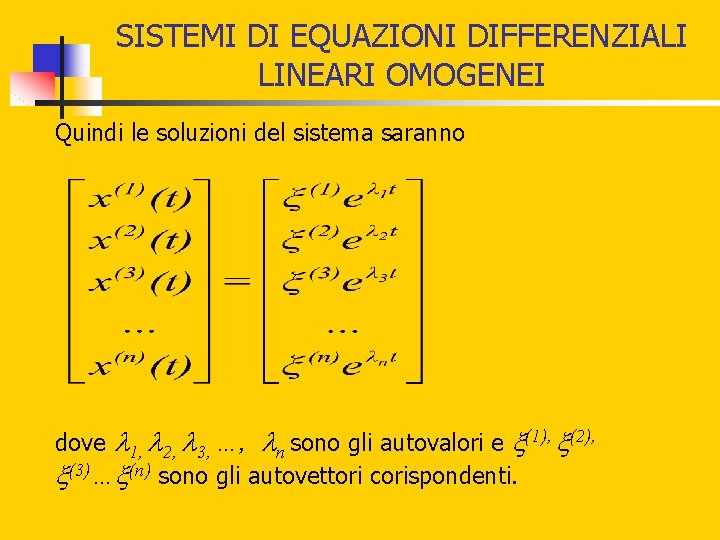
SISTEMI DI EQUAZIONI DIFFERENZIALI LINEARI OMOGENEI Quindi le soluzioni del sistema saranno 1, 2, 3, …, n sono gli autovalori e (1), (2), (3)… (n) sono gli autovettori corispondenti. dove
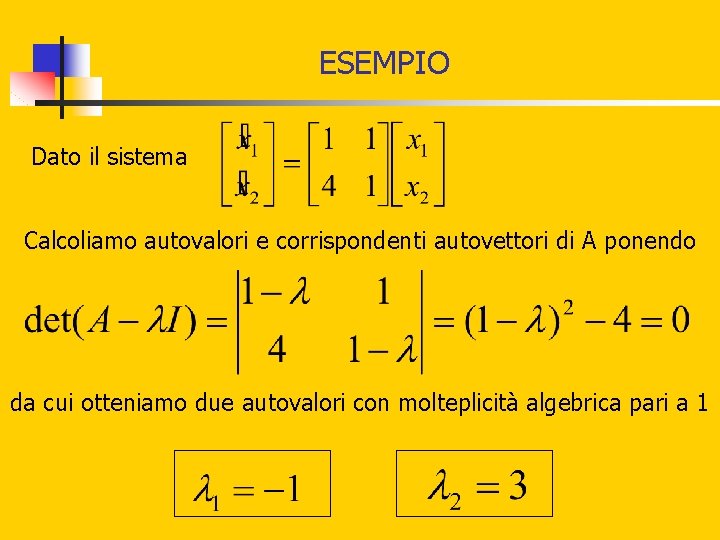
ESEMPIO Dato il sistema Calcoliamo autovalori e corrispondenti autovettori di A ponendo da cui otteniamo due autovalori con molteplicità algebrica pari a 1
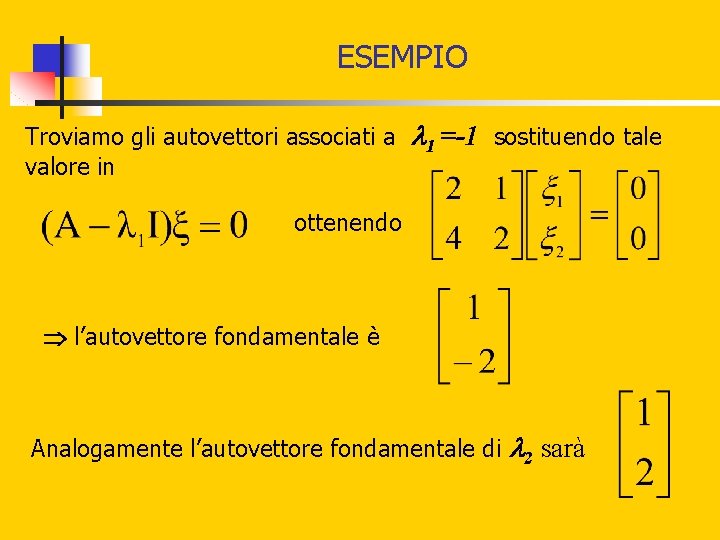
ESEMPIO Troviamo gli autovettori associati a valore in 1 =-1 sostituendo tale ottenendo l’autovettore fondamentale è Analogamente l’autovettore fondamentale di 2 sarà
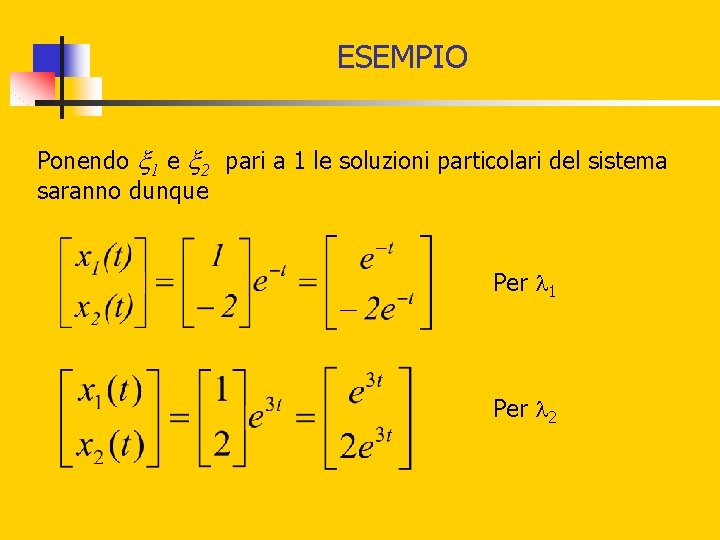
ESEMPIO Ponendo 1 e 2 pari a 1 le soluzioni particolari del sistema saranno dunque Per 1 Per 2
SOLUZIONI Se un sistema di equazioni differenziali omogeneo ammette soluzioni non nulle infinite soluzioni perché trovatane una se ne possono ricavare infinite attribuendo a valori arbitrari. n Se due o più soluzioni linearmente indipendenti una qualunque loro combinazione lineare è a sua volta soluzione del sistema. n n Se è data una condizione iniziale la soluzione è unica
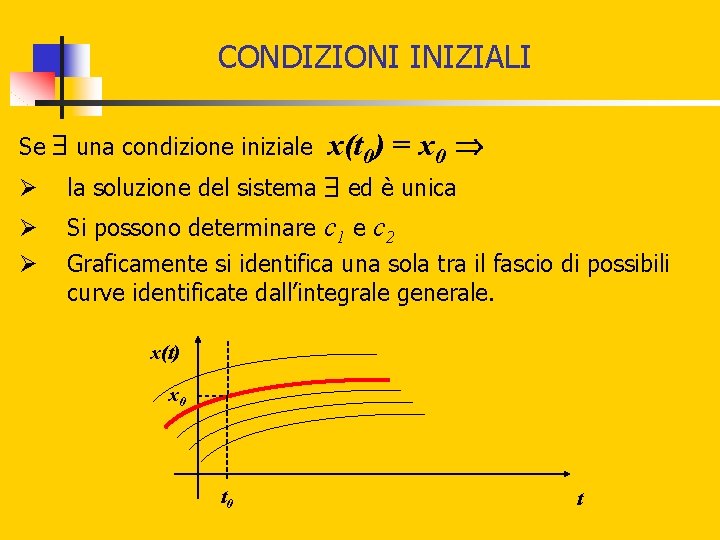
CONDIZIONI INIZIALI Se una condizione iniziale x(t 0) = x 0 Ø la soluzione del sistema ed è unica Ø Ø Si possono determinare c 1 e c 2 Graficamente si identifica una sola tra il fascio di possibili curve identificate dall’integrale generale. x(t) x 0 t
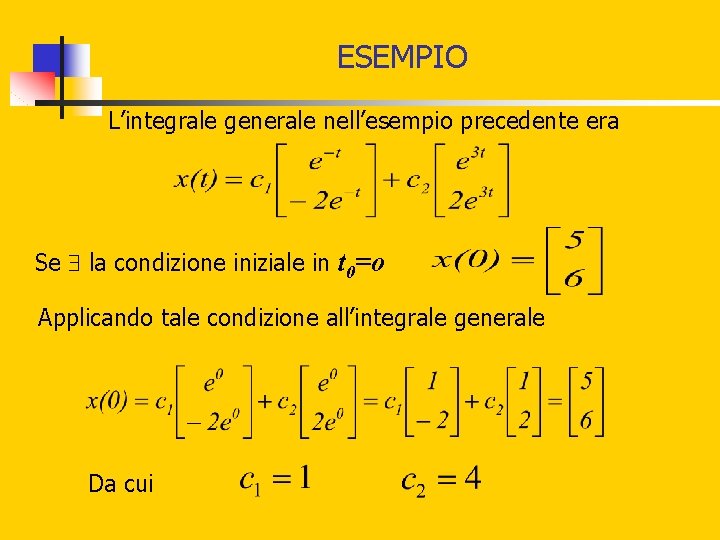
ESEMPIO L’integrale generale nell’esempio precedente era Se la condizione iniziale in t 0=o Applicando tale condizione all’integrale generale Da cui
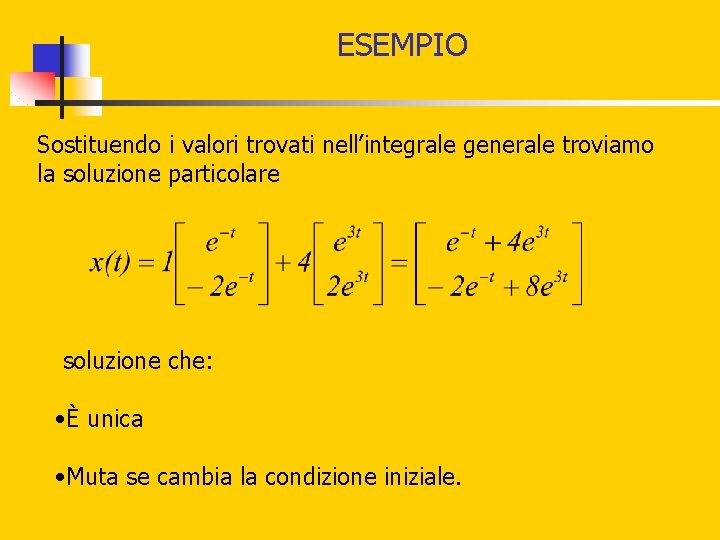
ESEMPIO Sostituendo i valori trovati nell’integrale generale troviamo la soluzione particolare soluzione che: • È unica • Muta se cambia la condizione iniziale.
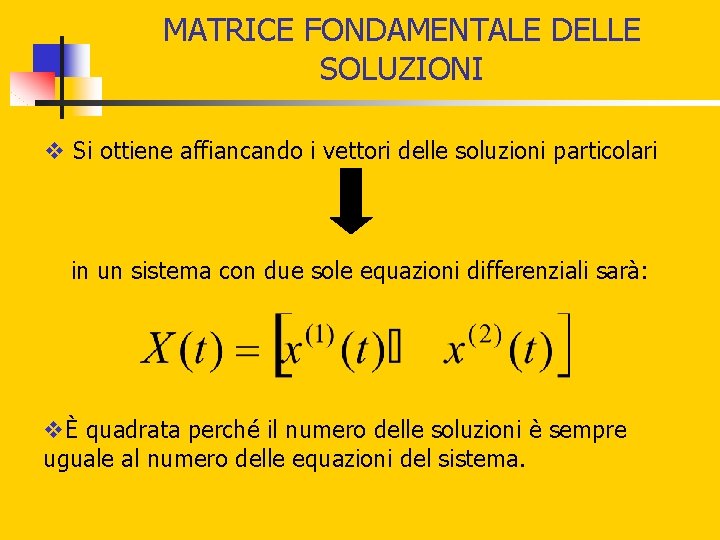
MATRICE FONDAMENTALE DELLE SOLUZIONI v Si ottiene affiancando i vettori delle soluzioni particolari in un sistema con due sole equazioni differenziali sarà: vÈ quadrata perché il numero delle soluzioni è sempre uguale al numero delle equazioni del sistema.
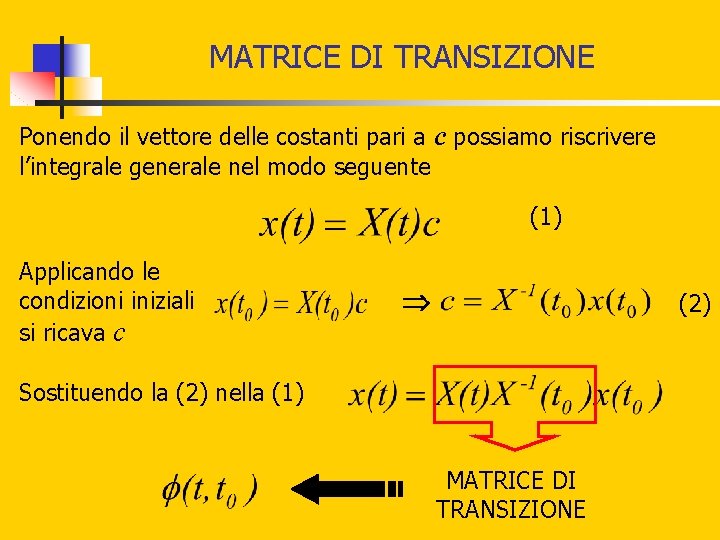
MATRICE DI TRANSIZIONE Ponendo il vettore delle costanti pari a c possiamo riscrivere l’integrale generale nel modo seguente (1) Applicando le condizioni iniziali si ricava c (2) Sostituendo la (2) nella (1) MATRICE DI TRANSIZIONE
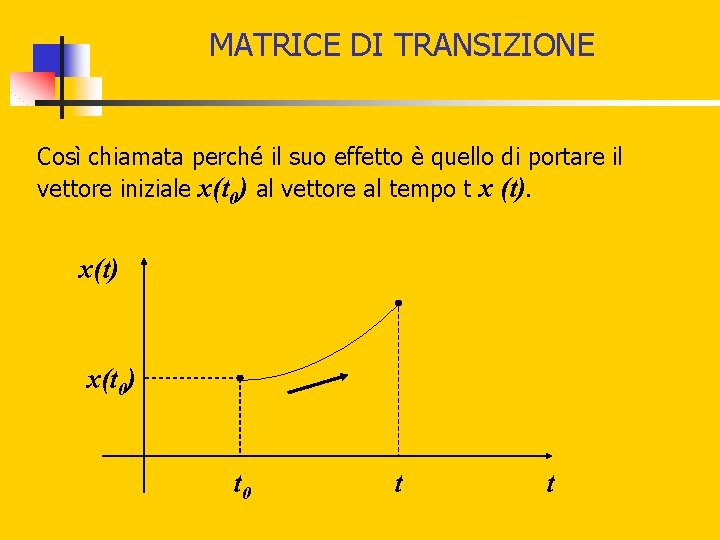
MATRICE DI TRANSIZIONE Così chiamata perché il suo effetto è quello di portare il vettore iniziale x(t 0) al vettore al tempo t x (t). x(t) x(t 0) t 0 t t
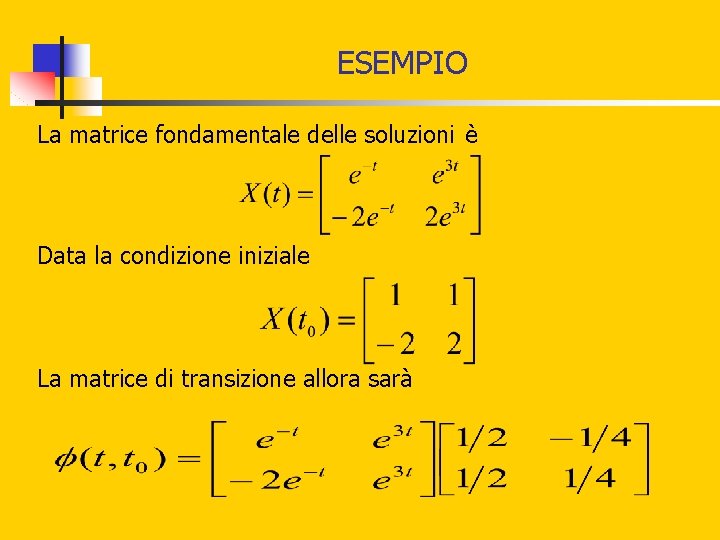
ESEMPIO La matrice fondamentale delle soluzioni è Data la condizione iniziale La matrice di transizione allora sarà
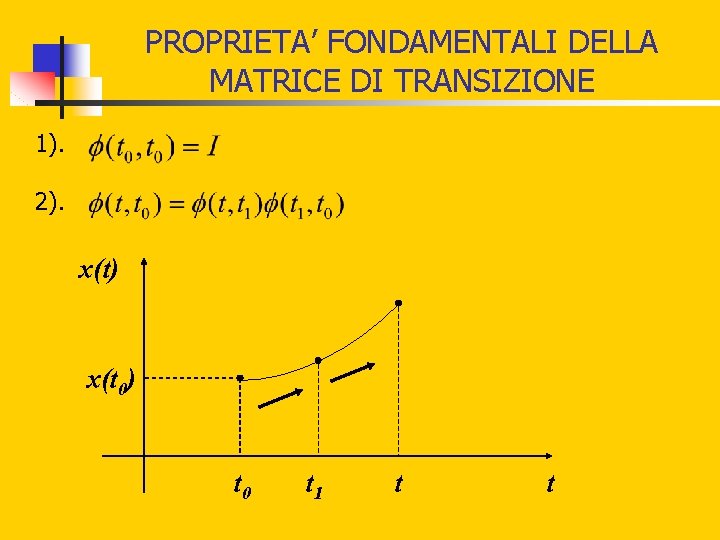
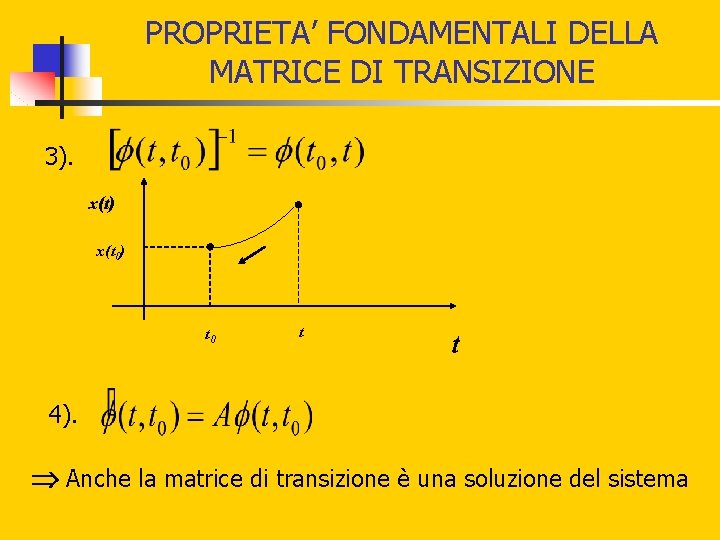
PROPRIETA’ FONDAMENTALI DELLA MATRICE DI TRANSIZIONE 1). 2). x(t) x(t 0) t 0 t 1 t t
PROPRIETA’ FONDAMENTALI DELLA MATRICE DI TRANSIZIONE 3). x(t) x(t 0) t 0 t t 4). Anche la matrice di transizione è una soluzione del sistema
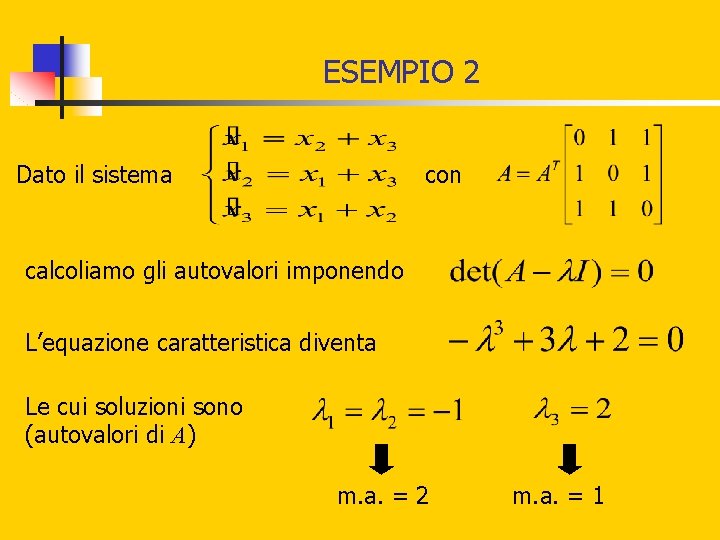
ESEMPIO 2 Dato il sistema con calcoliamo gli autovalori imponendo L’equazione caratteristica diventa Le cui soluzioni sono (autovalori di A) m. a. = 2 m. a. = 1
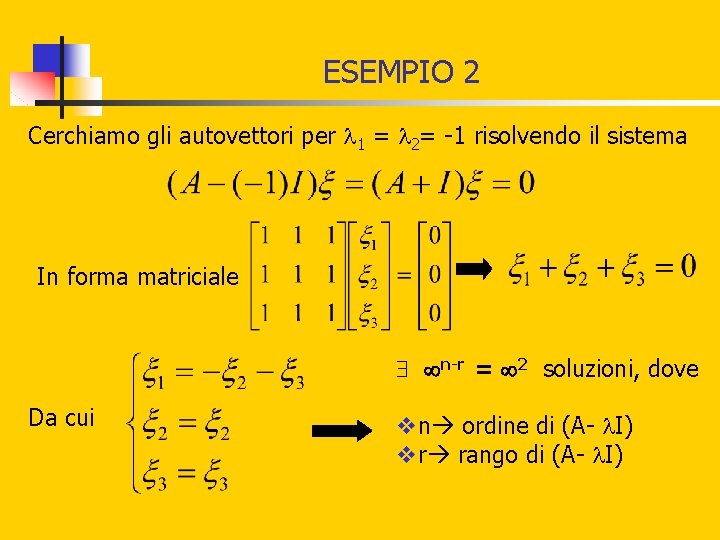
ESEMPIO 2 Cerchiamo gli autovettori per 1 = 2= -1 risolvendo il sistema In forma matriciale n-r = 2 soluzioni, dove Da cui vn ordine di (A- I) vr rango di (A- I)
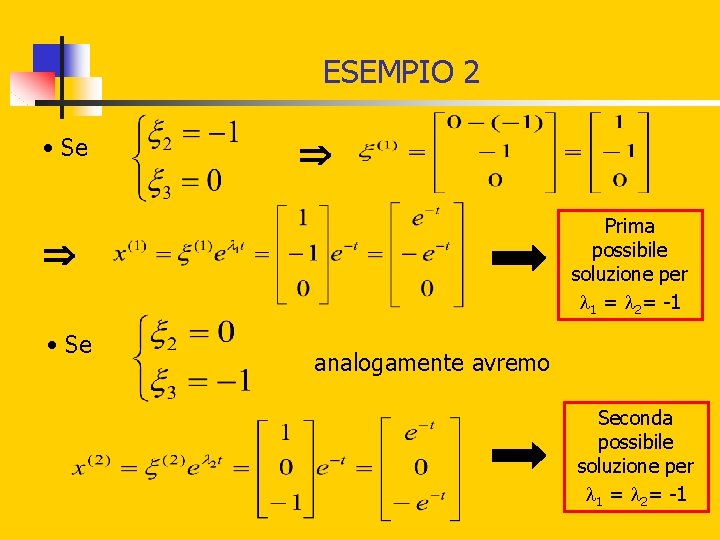
ESEMPIO 2 • Se Prima possibile soluzione per 1 = 2= -1 • Se analogamente avremo Seconda possibile soluzione per 1 = 2= -1
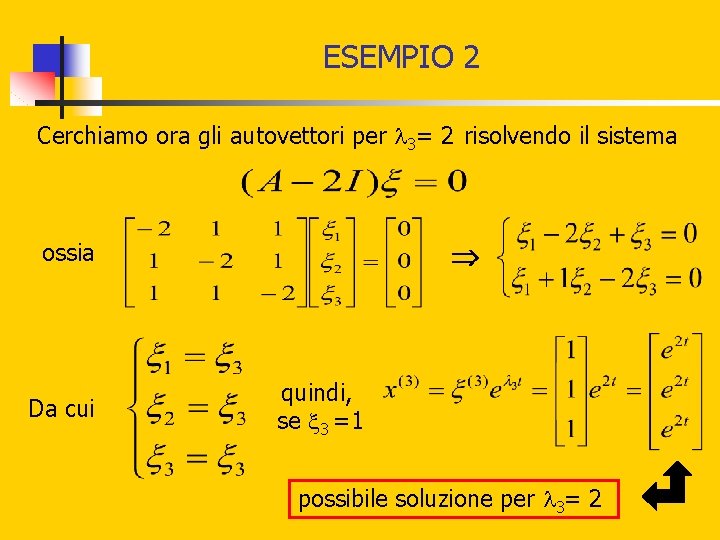
ESEMPIO 2 Cerchiamo ora gli autovettori per 3= 2 risolvendo il sistema ossia Da cui quindi, se 3 =1 possibile soluzione per 3= 2
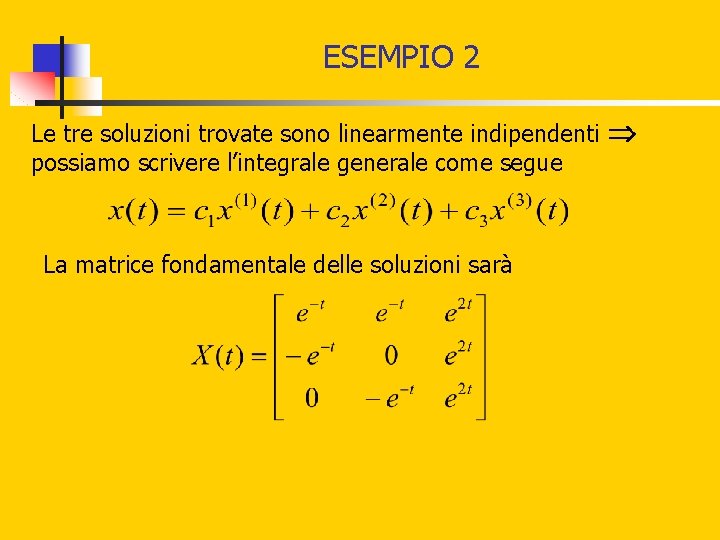
ESEMPIO 2 Le tre soluzioni trovate sono linearmente indipendenti possiamo scrivere l’integrale generale come segue La matrice fondamentale delle soluzioni sarà