
Mesure indirecte en dynamique Approche probabiliste pour cerner
Mesure indirecte en dynamique Approche probabiliste pour cerner l’incertitude Vers des applications en Sûreté-Supervision-Surveillance Présentation à l’ENSAM Hana BAILI 6 octobre 2003 1
Définitions Système : réalité naturelle ou artificielle à étudier Mesure : quantité à observer au sein d’un système (directe, indirecte) Observation : valeur effective d’une mesure directe Modèle : description mathématique d’un système : ensemble de relations entre certaines quantités (la mesure) Données d’un modèle : quantités qui une fois fixées déterminent les autres 2
Définitions Contexte dynamique : la mesure évolue dans le temps et le modèle comporte au moins une relation dynamique Relation dynamique : comprend une dérivation ou une intégration par rapport au temps relation statique Incertitude : certaines données du modèle sont inconnues Information a priori sur une donnée inconnue : ensembliste moyenne, variance… empiriques 3

Ainsi dans un problème d’estimation (mesure indirecte), quand on est en présence d’incertitude, la méthode d’estimation doit faire face au fait de propager l’incertitude des données inconnues à la quantité d’intérêt (la mesure) 4
Plan o o Exemples de problèmes de mesure indirecte en dynamique Modélisation Méthodes d’estimation d’une DDP à partir du modèle sous forme d’une EDS Conclusion 5
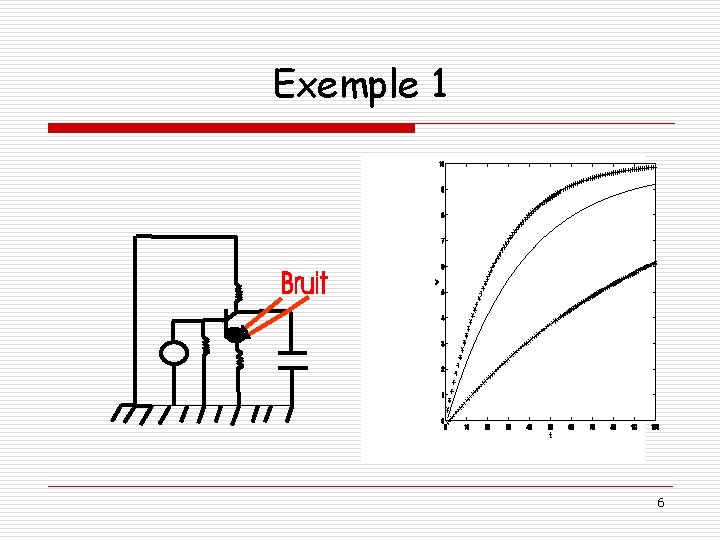
Exemple 1 6
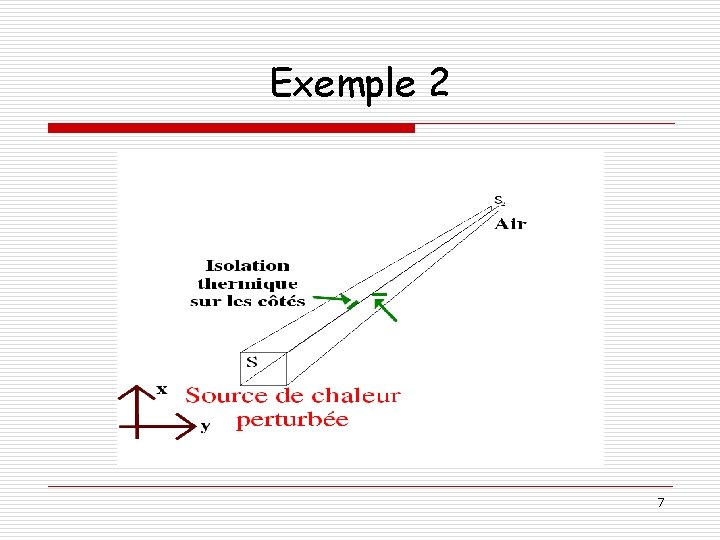
Exemple 2 7
Applications traitées Dimensionnement d’un micro-accéléromètre Reconstruction d’un signal électrique distordu le long d’une ligne de transmission Vers des applications en finance, en SûretéSupervision-Surveillance… 8
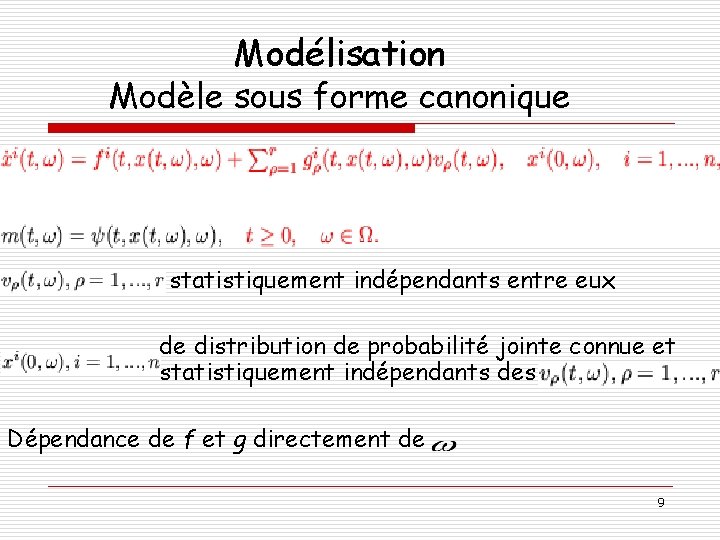
Modélisation Modèle sous forme canonique statistiquement indépendants entre eux de distribution de probabilité jointe connue et statistiquement indépendants des Dépendance de f et g directement de 9
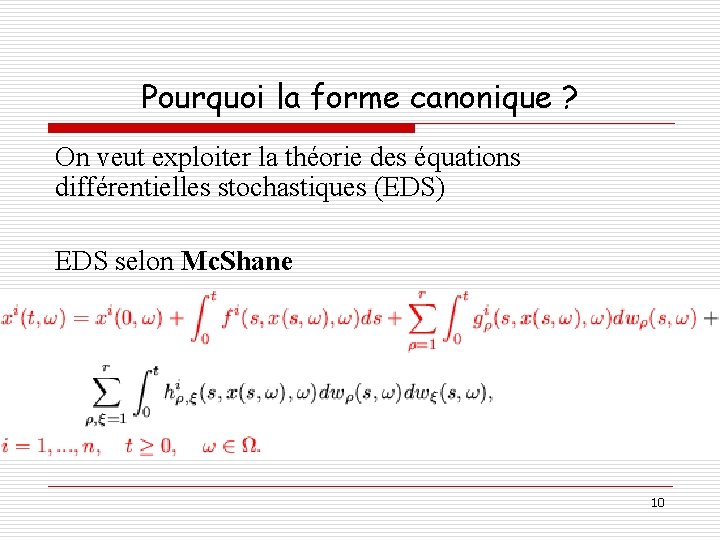
Pourquoi la forme canonique ? On veut exploiter la théorie des équations différentielles stochastiques (EDS) EDS selon Mc. Shane 10
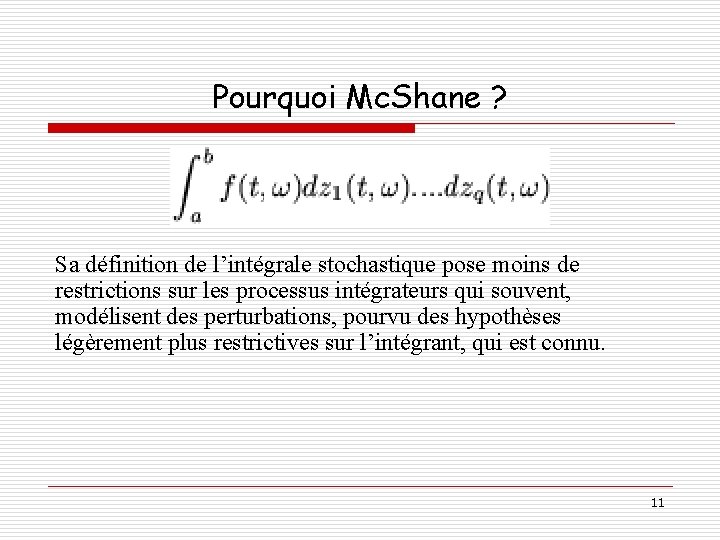
Pourquoi Mc. Shane ? Sa définition de l’intégrale stochastique pose moins de restrictions sur les processus intégrateurs qui souvent, modélisent des perturbations, pourvu des hypothèses légèrement plus restrictives sur l’intégrant, qui est connu. 11
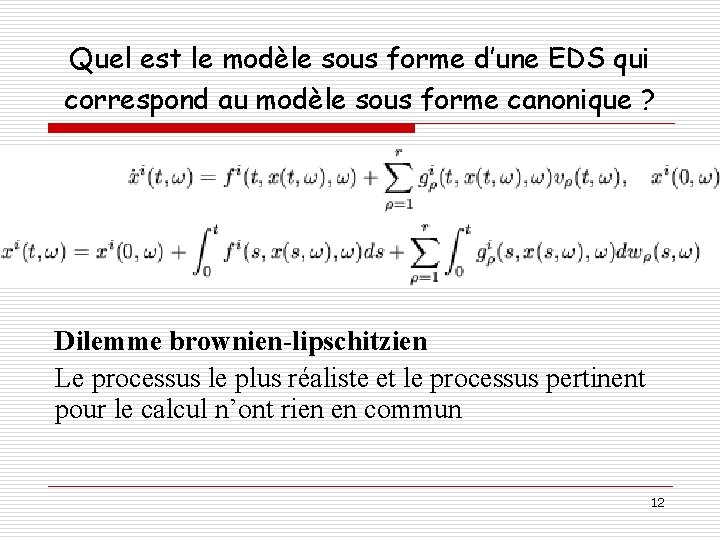
Quel est le modèle sous forme d’une EDS qui correspond au modèle sous forme canonique ? Dilemme brownien-lipschitzien Le processus le plus réaliste et le processus pertinent pour le calcul n’ont rien en commun 12
Qualités du modèle sous forme d’une EDS Inclusivité : l’EDS est définie (existence d’une, et une seule solution) pour une famille de processus intégrateurs qui comprend les processus lipschitziens et les mouvements browniens. Consistance : la solution de l’EDS calculée avec les deux types de processus a la même expression, comme fonction des processus intégrateurs. 13
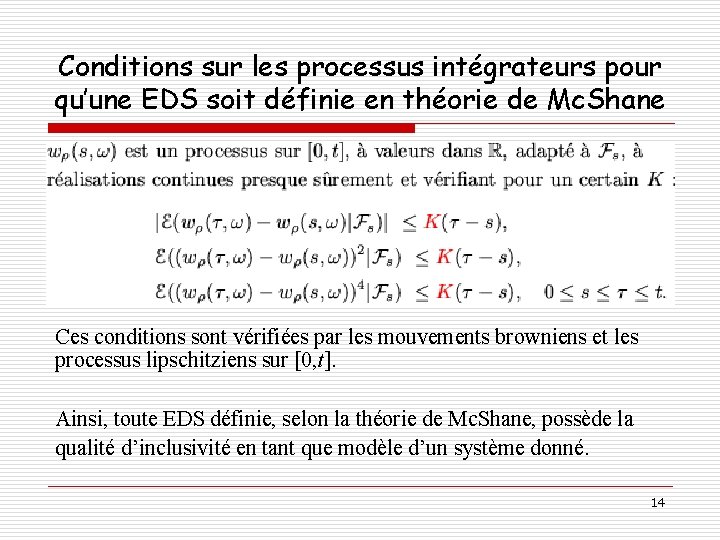
Conditions sur les processus intégrateurs pour qu’une EDS soit définie en théorie de Mc. Shane Ces conditions sont vérifiées par les mouvements browniens et les processus lipschitziens sur [0, t]. Ainsi, toute EDS définie, selon la théorie de Mc. Shane, possède la qualité d’inclusivité en tant que modèle d’un système donné. 14
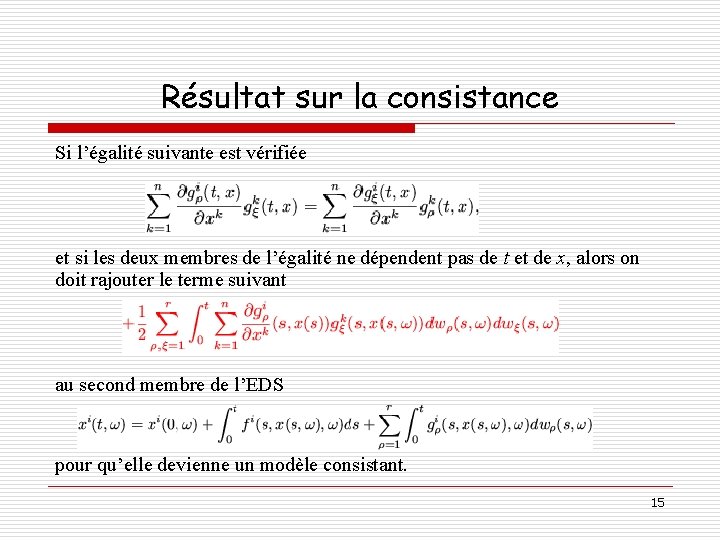
Résultat sur la consistance Si l’égalité suivante est vérifiée et si les deux membres de l’égalité ne dépendent pas de t et de x, alors on doit rajouter le terme suivant au second membre de l’EDS pour qu’elle devienne un modèle consistant. 15
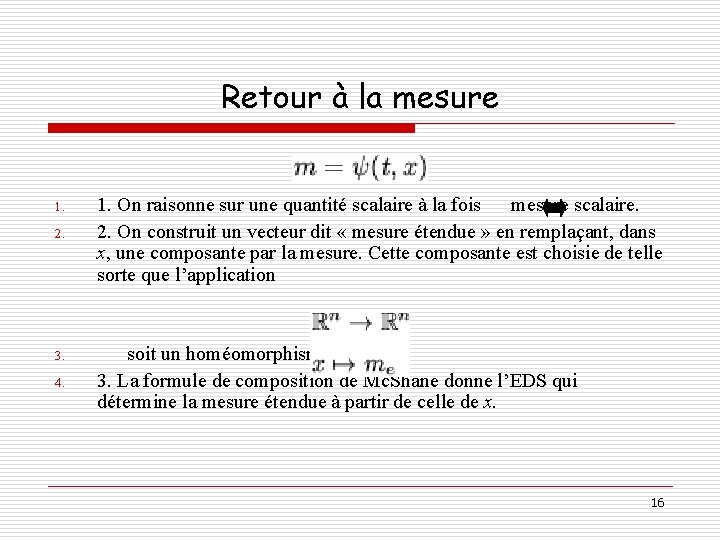
Retour à la mesure 1. 2. 3. 4. 1. On raisonne sur une quantité scalaire à la fois mesure scalaire. 2. On construit un vecteur dit « mesure étendue » en remplaçant, dans x, une composante par la mesure. Cette composante est choisie de telle sorte que l’application soit un homéomorphisme. 3. La formule de composition de Mc. Shane donne l’EDS qui détermine la mesure étendue à partir de celle de x. 16
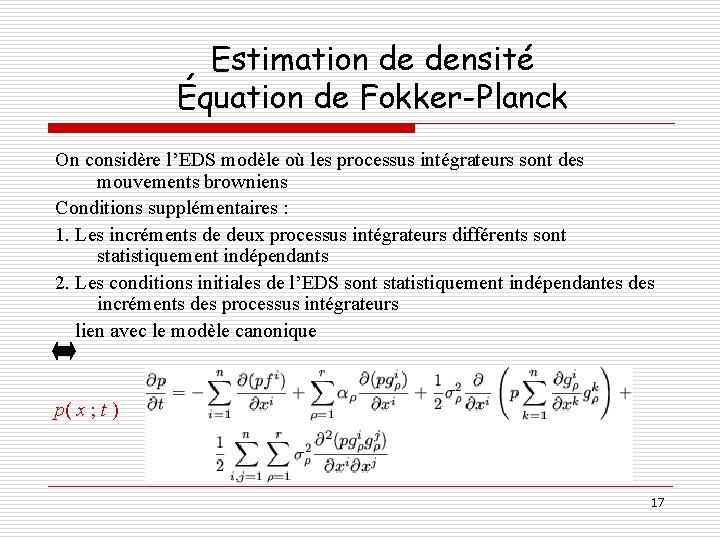
Estimation de densité Équation de Fokker-Planck On considère l’EDS modèle où les processus intégrateurs sont des mouvements browniens Conditions supplémentaires : 1. Les incréments de deux processus intégrateurs différents sont statistiquement indépendants 2. Les conditions initiales de l’EDS sont statistiquement indépendantes des incréments des processus intégrateurs lien avec le modèle canonique p( x ; t ) 17
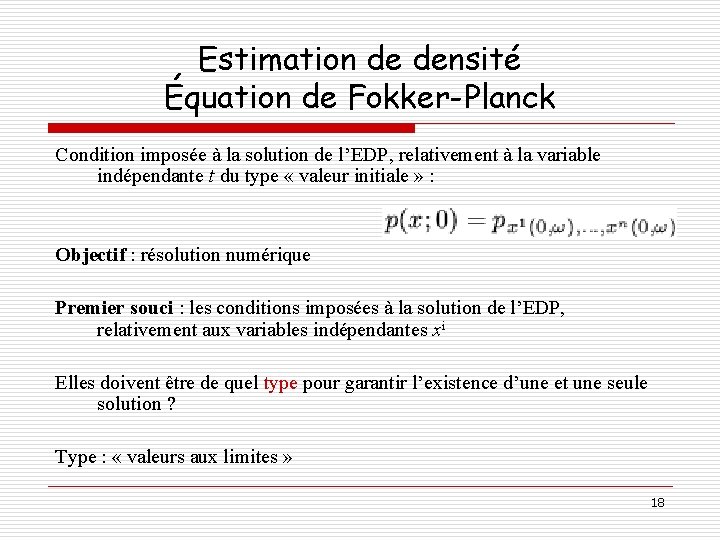
Estimation de densité Équation de Fokker-Planck Condition imposée à la solution de l’EDP, relativement à la variable indépendante t du type « valeur initiale » : Objectif : résolution numérique Premier souci : les conditions imposées à la solution de l’EDP, relativement aux variables indépendantes xi Elles doivent être de quel type pour garantir l’existence d’une et une seule solution ? Type : « valeurs aux limites » 18
Estimation de densité Équation de Fokker-Planck La solution de l’EDP est une DDP domaine relatif à xi absorbant Deuxième souci : résolution numérique stable La stabilité est liée aux variables qui correspondent à des conditions du type « valeur initiale » ; il faut choisir des schémas numériques tels que l’équation aux différences finale qui en résulte soit implicite par rapport à ces variables Choix : schéma de Crank-Nicholson Application à l’exemple 2 (problème thermique) 19
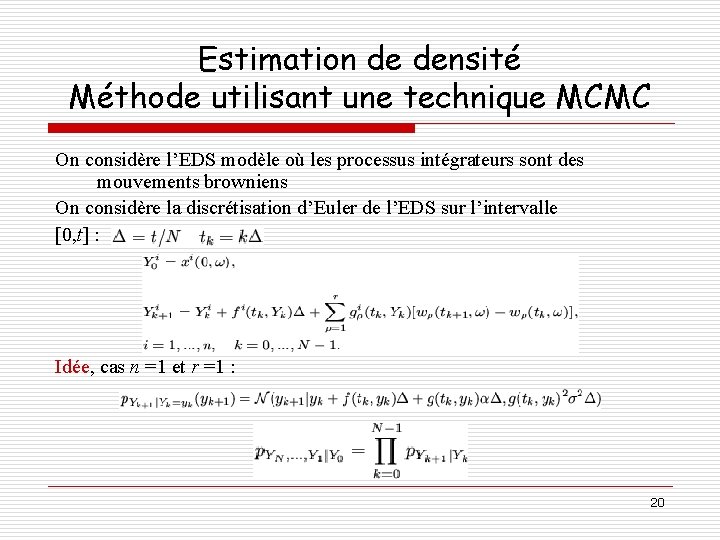
Estimation de densité Méthode utilisant une technique MCMC On considère l’EDS modèle où les processus intégrateurs sont des mouvements browniens On considère la discrétisation d’Euler de l’EDS sur l’intervalle [0, t] : Idée, cas n =1 et r =1 : 20
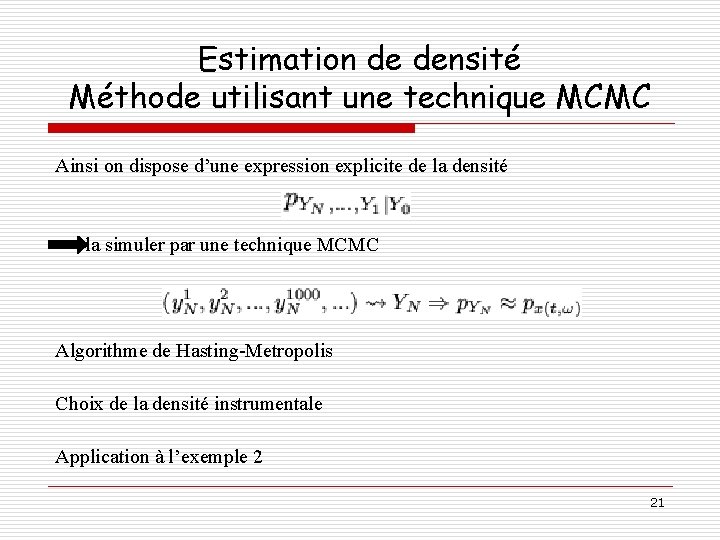
Estimation de densité Méthode utilisant une technique MCMC Ainsi on dispose d’une expression explicite de la densité la simuler par une technique MCMC Algorithme de Hasting-Metropolis Choix de la densité instrumentale Application à l’exemple 2 21
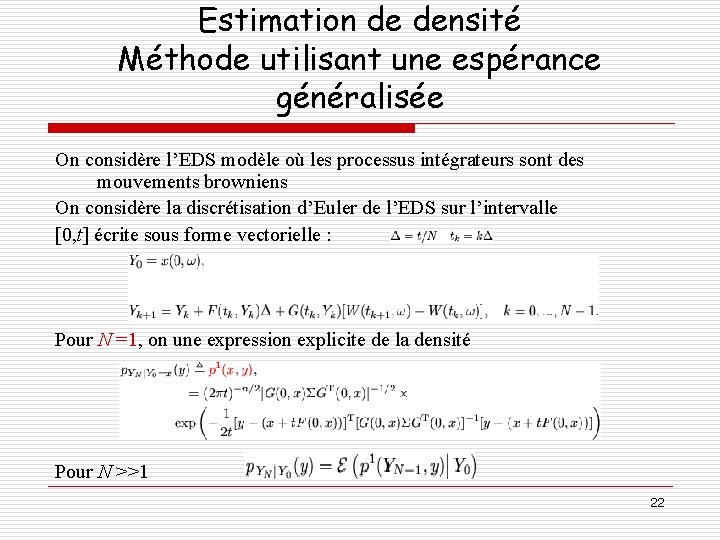
Estimation de densité Méthode utilisant une espérance généralisée On considère l’EDS modèle où les processus intégrateurs sont des mouvements browniens On considère la discrétisation d’Euler de l’EDS sur l’intervalle [0, t] écrite sous forme vectorielle : Pour N =1, on une expression explicite de la densité Pour N >>1 22
Estimation de densité Méthode utilisant une espérance généralisée Ensemble de réalisations de YN-1 à partir de l’EDS discrétisée Moyenne empirique de p(YN-1, y) Approximation de la DDP de la mesure étendue à l’instant t Application au problème de reconstruction d’un signal électrique distordu le long d’une ligne de transmission 23
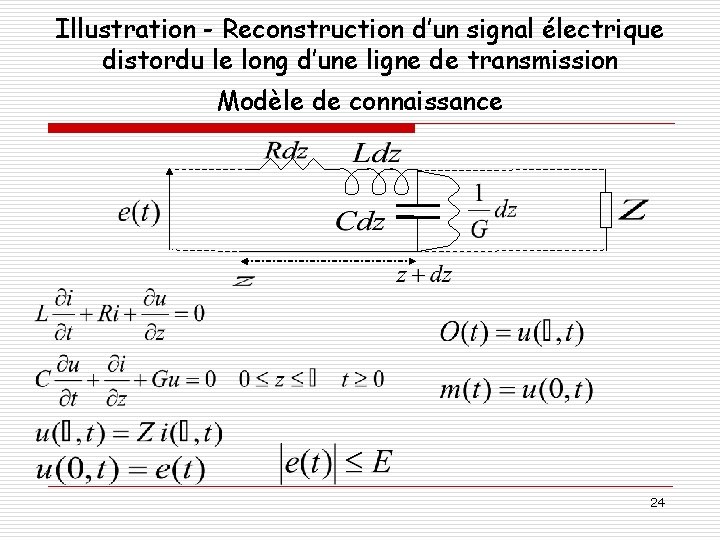
Illustration - Reconstruction d’un signal électrique distordu le long d’une ligne de transmission Modèle de connaissance 24
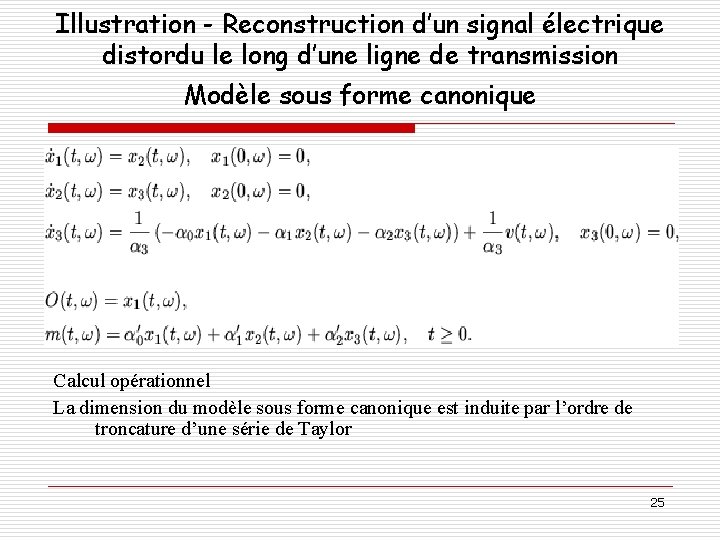
Illustration - Reconstruction d’un signal électrique distordu le long d’une ligne de transmission Modèle sous forme canonique Calcul opérationnel La dimension du modèle sous forme canonique est induite par l’ordre de troncature d’une série de Taylor 25
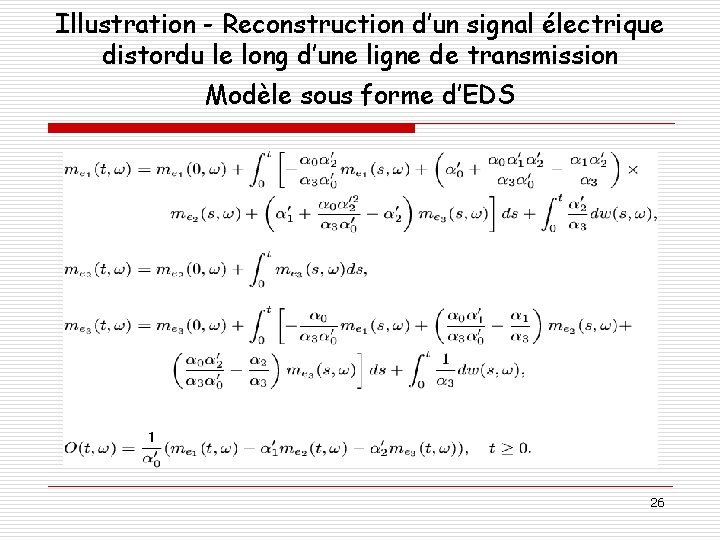
Illustration - Reconstruction d’un signal électrique distordu le long d’une ligne de transmission Modèle sous forme d’EDS 26
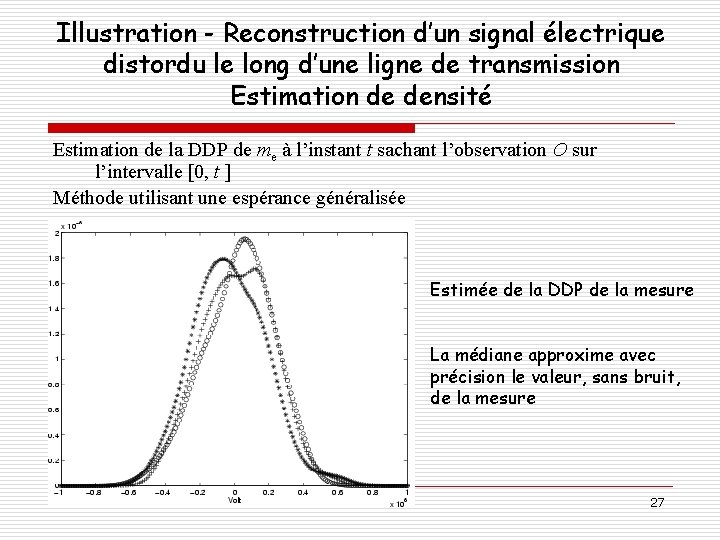
Illustration - Reconstruction d’un signal électrique distordu le long d’une ligne de transmission Estimation de densité Estimation de la DDP de me à l’instant t sachant l’observation O sur l’intervalle [0, t ] Méthode utilisant une espérance généralisée Estimée de la DDP de la mesure La médiane approxime avec précision le valeur, sans bruit, de la mesure 27
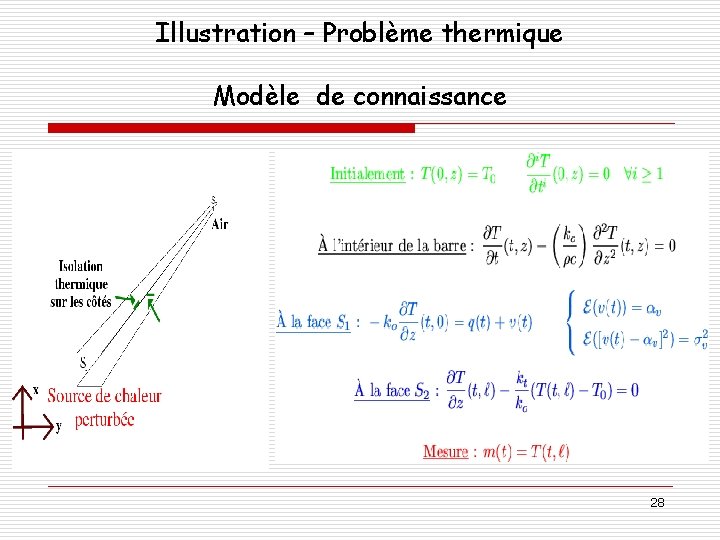
Illustration – Problème thermique Modèle de connaissance 28
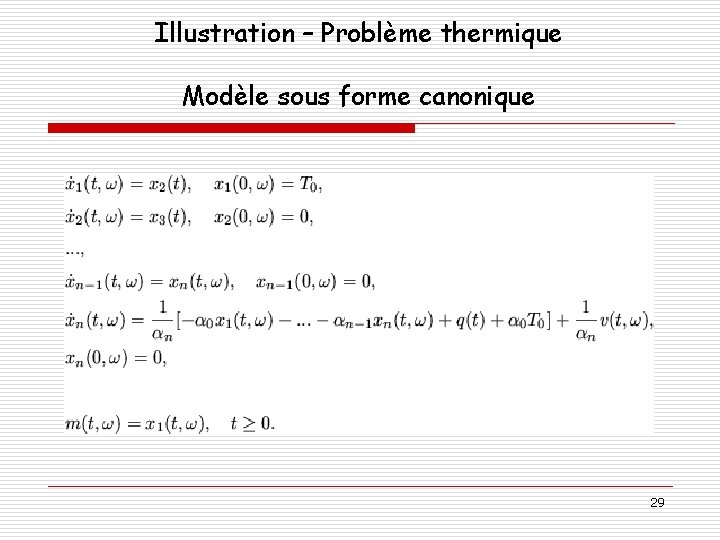
Illustration – Problème thermique Modèle sous forme canonique 29
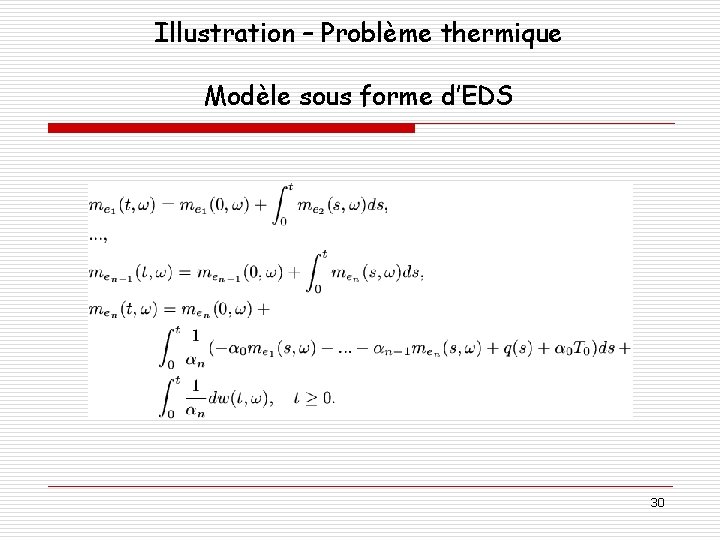
Illustration – Problème thermique Modèle sous forme d’EDS 30
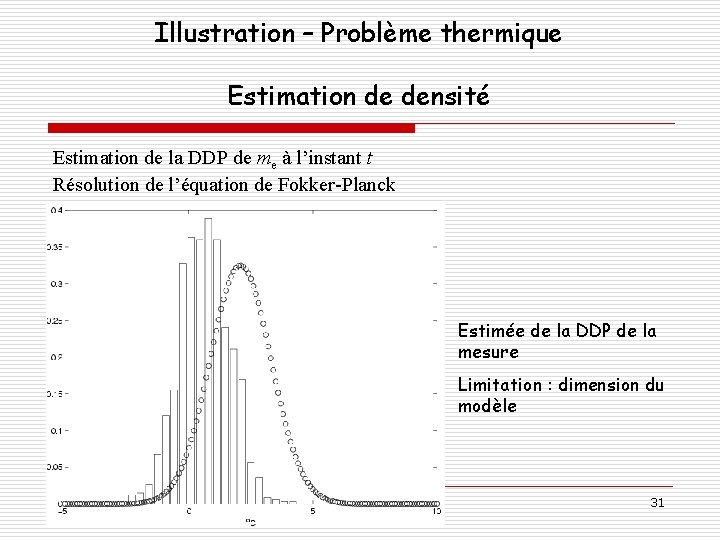
Illustration – Problème thermique Estimation de densité Estimation de la DDP de me à l’instant t Résolution de l’équation de Fokker-Planck Estimée de la DDP de la mesure Limitation : dimension du modèle 31
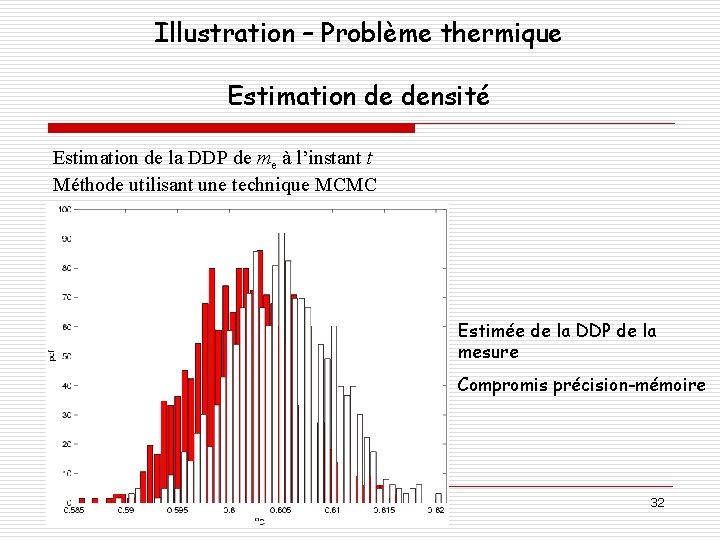
Illustration – Problème thermique Estimation de densité Estimation de la DDP de me à l’instant t Méthode utilisant une technique MCMC Estimée de la DDP de la mesure Compromis précision-mémoire 32
Ouverture • • Résolution de l’équation de Fokker-Planck par découplage espace-temps et représentation DAF Cas où certaines quantités sont modélisées par des processus à réalisations discontinues (EDS plus générale) 33
Conclusion o Approche probabiliste pour cerner l’incertitude (modéliser et propager), traiter l’information dans la cadre d’un problème d’estimation – une mesure indirecte, le contexte étant dynamique continu o Approche fondée sur la théorie de Mc. Shane o Erreur de troncature contrôlée 34
- Slides: 34