
MECHANIKA NIEBA WYKAD 12 28 05 2008 r
MECHANIKA NIEBA WYKŁAD 12 28. 05. 2008 r
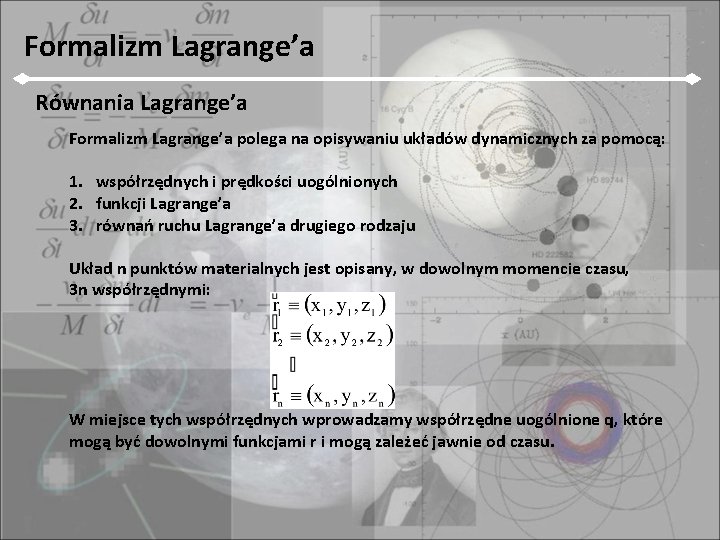
Formalizm Lagrange’a Równania Lagrange’a Formalizm Lagrange’a polega na opisywaniu układów dynamicznych za pomocą: 1. współrzędnych i prędkości uogólnionych 2. funkcji Lagrange’a 3. równań ruchu Lagrange’a drugiego rodzaju Układ n punktów materialnych jest opisany, w dowolnym momencie czasu, 3 n współrzędnymi: W miejsce tych współrzędnych wprowadzamy współrzędne uogólnione q, które mogą być dowolnymi funkcjami r i mogą zależeć jawnie od czasu.
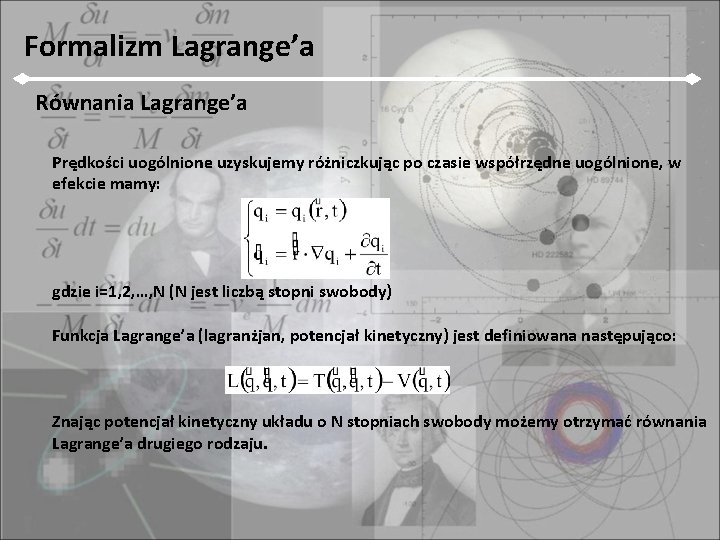
Formalizm Lagrange’a Równania Lagrange’a Prędkości uogólnione uzyskujemy różniczkując po czasie współrzędne uogólnione, w efekcie mamy: gdzie i=1, 2, …, N (N jest liczbą stopni swobody) Funkcja Lagrange’a (lagranżjan, potencjał kinetyczny) jest definiowana następująco: Znając potencjał kinetyczny układu o N stopniach swobody możemy otrzymać równania Lagrange’a drugiego rodzaju.
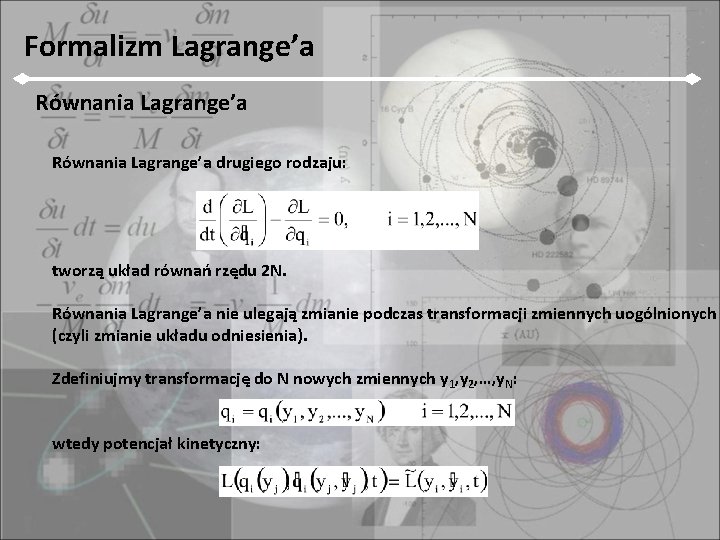
Formalizm Lagrange’a Równania Lagrange’a drugiego rodzaju: tworzą układ równań rzędu 2 N. Równania Lagrange’a nie ulegają zmianie podczas transformacji zmiennych uogólnionych (czyli zmianie układu odniesienia). Zdefiniujmy transformację do N nowych zmiennych y 1, y 2, …, y. N: wtedy potencjał kinetyczny:
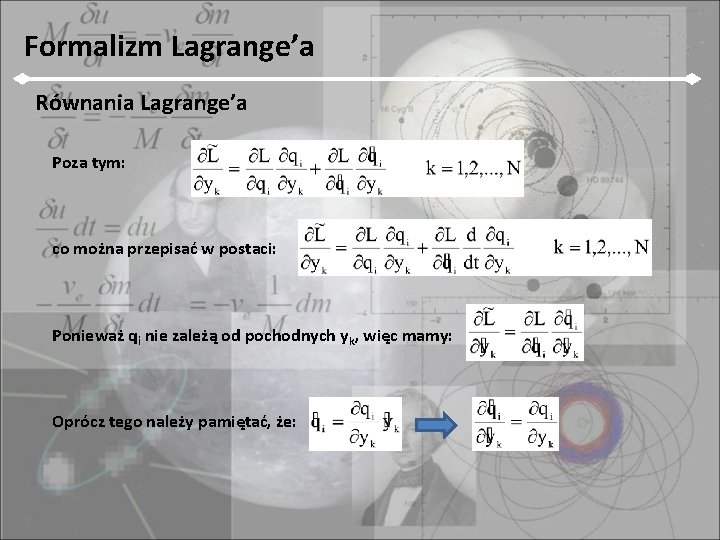
Formalizm Lagrange’a Równania Lagrange’a Poza tym: co można przepisać w postaci: Ponieważ qi nie zależą od pochodnych yk, więc mamy: Oprócz tego należy pamiętać, że:
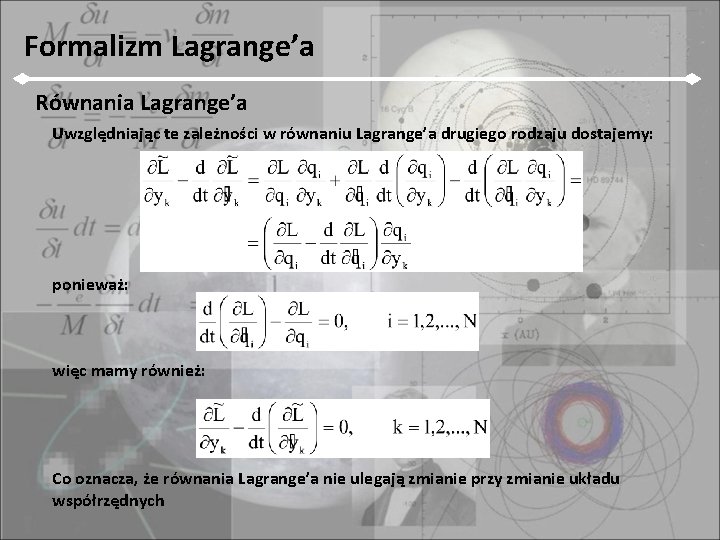
Formalizm Lagrange’a Równania Lagrange’a Uwzględniając te zależności w równaniu Lagrange’a drugiego rodzaju dostajemy: ponieważ: więc mamy również: Co oznacza, że równania Lagrange’a nie ulegają zmianie przy zmianie układu współrzędnych
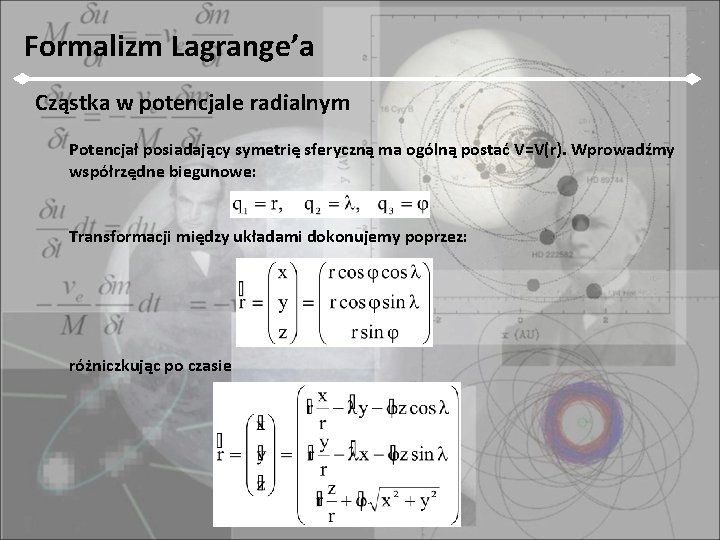
Formalizm Lagrange’a Cząstka w potencjale radialnym Potencjał posiadający symetrię sferyczną ma ogólną postać V=V(r). Wprowadźmy współrzędne biegunowe: Transformacji między układami dokonujemy poprzez: różniczkując po czasie
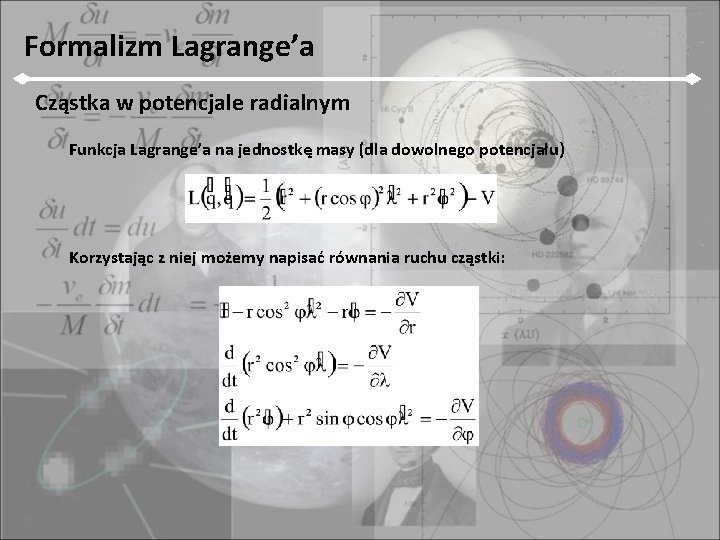
Formalizm Lagrange’a Cząstka w potencjale radialnym Funkcja Lagrange’a na jednostkę masy (dla dowolnego potencjału) Korzystając z niej możemy napisać równania ruchu cząstki:
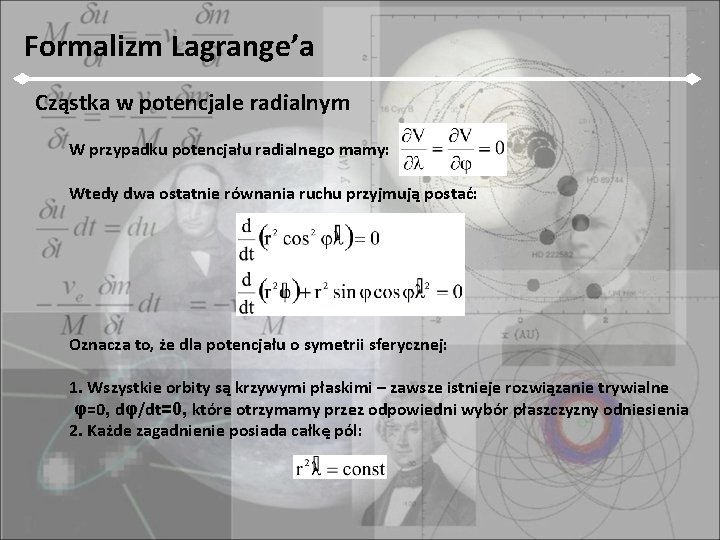
Formalizm Lagrange’a Cząstka w potencjale radialnym W przypadku potencjału radialnego mamy: Wtedy dwa ostatnie równania ruchu przyjmują postać: Oznacza to, że dla potencjału o symetrii sferycznej: 1. Wszystkie orbity są krzywymi płaskimi – zawsze istnieje rozwiązanie trywialne φ=0, dφ/dt=0, które otrzymamy przez odpowiedni wybór płaszczyzny odniesienia 2. Każde zagadnienie posiada całkę pól:
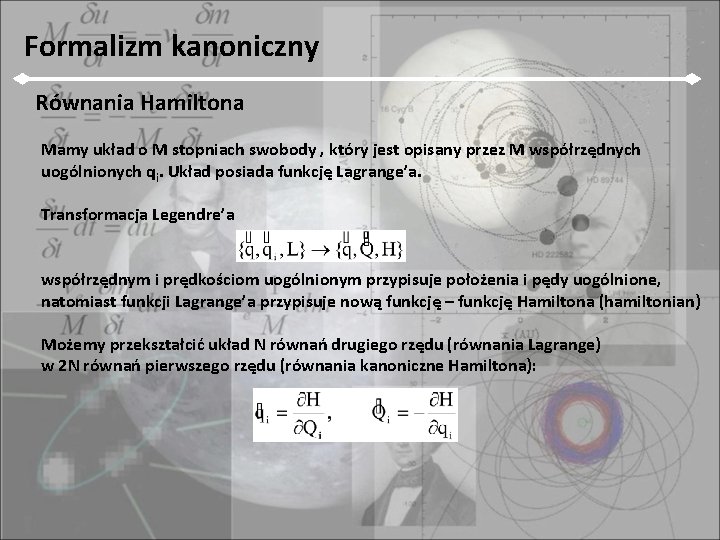
Formalizm kanoniczny Równania Hamiltona Mamy układ o M stopniach swobody , który jest opisany przez M współrzędnych uogólnionych qi. Układ posiada funkcję Lagrange’a. Transformacja Legendre’a współrzędnym i prędkościom uogólnionym przypisuje położenia i pędy uogólnione, natomiast funkcji Lagrange’a przypisuje nową funkcję – funkcję Hamiltona (hamiltonian) Możemy przekształcić układ N równań drugiego rzędu (równania Lagrange) w 2 N równań pierwszego rzędu (równania kanoniczne Hamiltona):
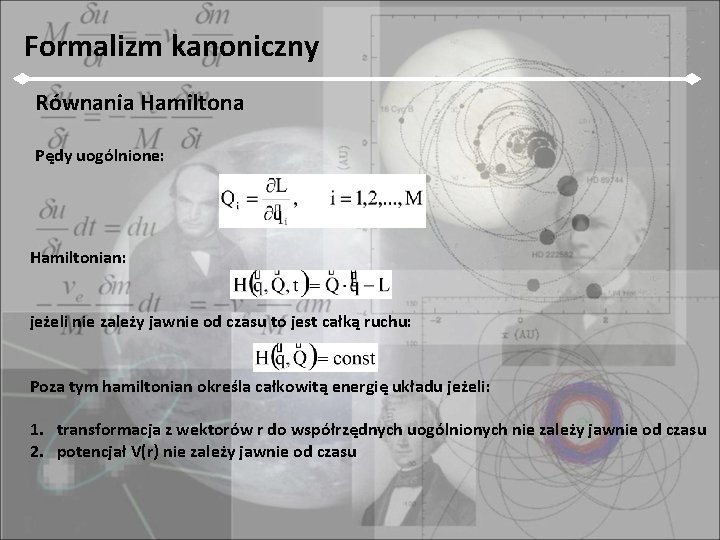
Formalizm kanoniczny Równania Hamiltona Pędy uogólnione: Hamiltonian: jeżeli nie zależy jawnie od czasu to jest całką ruchu: Poza tym hamiltonian określa całkowitą energię układu jeżeli: 1. transformacja z wektorów r do współrzędnych uogólnionych nie zależy jawnie od czasu 2. potencjał V(r) nie zależy jawnie od czasu
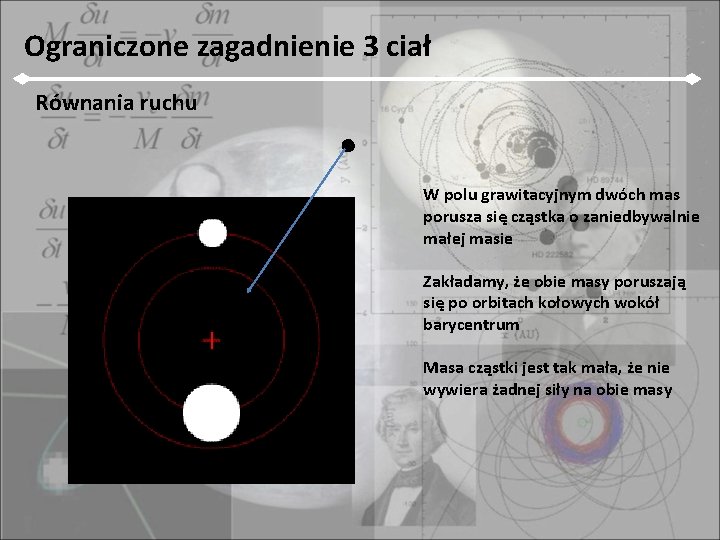
Ograniczone zagadnienie 3 ciał Równania ruchu W polu grawitacyjnym dwóch mas porusza się cząstka o zaniedbywalnie małej masie Zakładamy, że obie masy poruszają się po orbitach kołowych wokół barycentrum Masa cząstki jest tak mała, że nie wywiera żadnej siły na obie masy
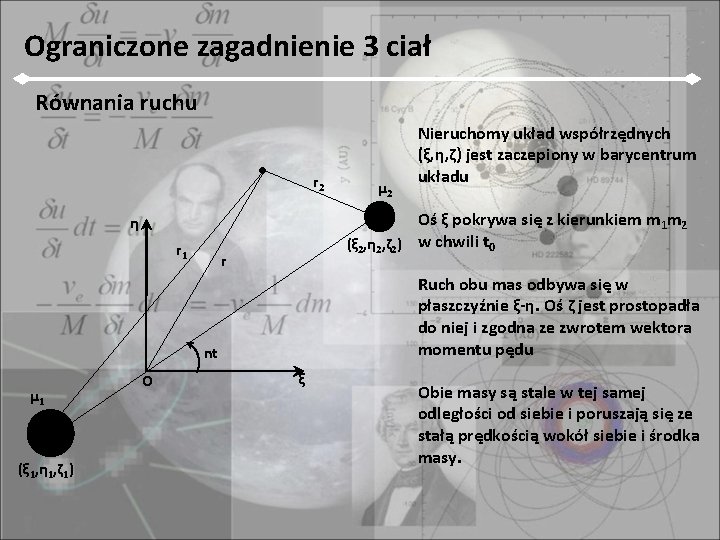
Ograniczone zagadnienie 3 ciał Równania ruchu r 2 Oś ξ pokrywa się z kierunkiem m 1 m 2 (ξ 2, η 2, ζ 2) w chwili t 0 η r 1 r Ruch obu mas odbywa się w płaszczyźnie ξ-η. Oś ζ jest prostopadła do niej i zgodna ze zwrotem wektora momentu pędu nt μ 1 (ξ 1, η 1, ζ 1) O μ 2 Nieruchomy układ współrzędnych (ξ, η, ζ) jest zaczepiony w barycentrum układu ξ Obie masy są stale w tej samej odległości od siebie i poruszają się ze stałą prędkością wokół siebie i środka masy.
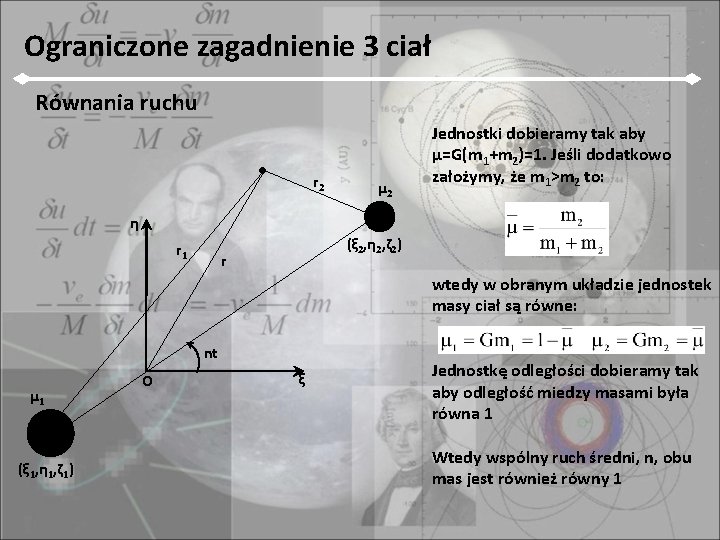
Ograniczone zagadnienie 3 ciał Równania ruchu r 2 μ 2 Jednostki dobieramy tak aby μ=G(m 1+m 2)=1. Jeśli dodatkowo założymy, że m 1>m 2 to: η r 1 (ξ 2, η 2, ζ 2) r wtedy w obranym układzie jednostek masy ciał są równe: nt μ 1 (ξ 1, η 1, ζ 1) O ξ Jednostkę odległości dobieramy tak aby odległość miedzy masami była równa 1 Wtedy wspólny ruch średni, n, obu mas jest również równy 1
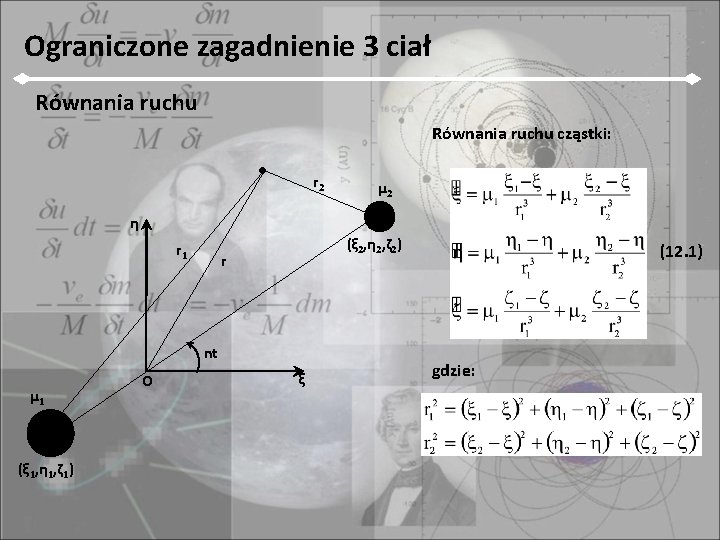
Ograniczone zagadnienie 3 ciał Równania ruchu cząstki: r 2 μ 2 η r 1 (ξ 2, η 2, ζ 2) r nt μ 1 (ξ 1, η 1, ζ 1) O ξ (12. 1) gdzie:
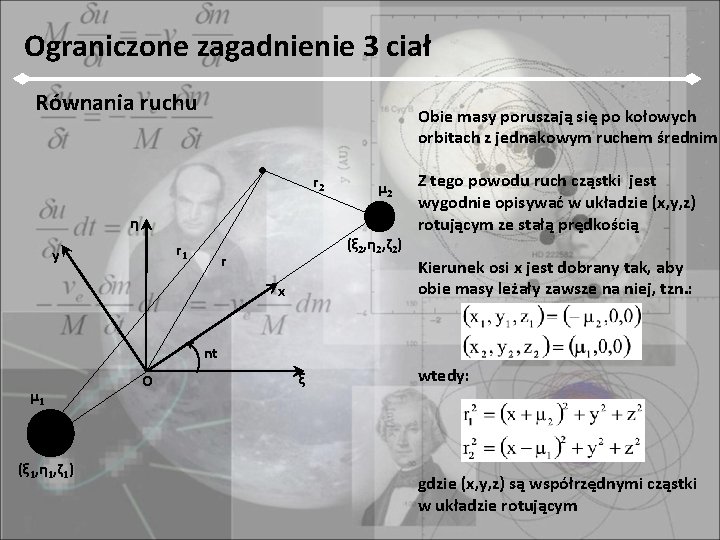
Ograniczone zagadnienie 3 ciał Równania ruchu Obie masy poruszają się po kołowych orbitach z jednakowym ruchem średnim r 2 μ 2 η r 1 y (ξ 2, η 2, ζ 2) r x Z tego powodu ruch cząstki jest wygodnie opisywać w układzie (x, y, z) rotującym ze stałą prędkością Kierunek osi x jest dobrany tak, aby obie masy leżały zawsze na niej, tzn. : nt μ 1 (ξ 1, η 1, ζ 1) O ξ wtedy: gdzie (x, y, z) są współrzędnymi cząstki w układzie rotującym
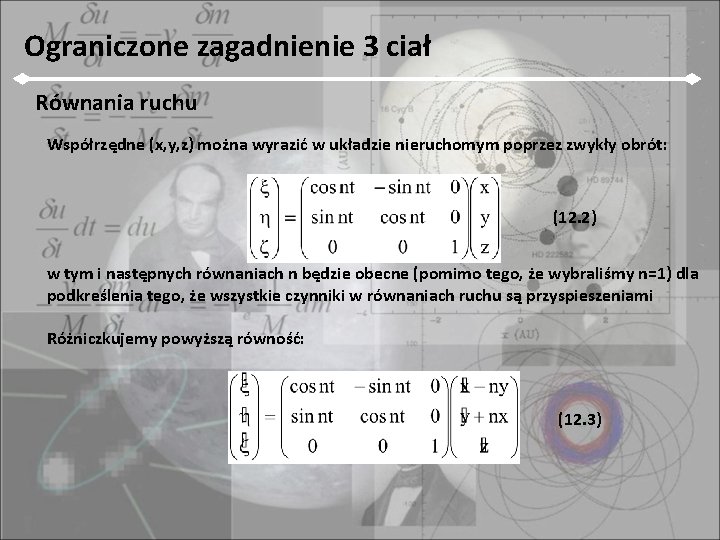
Ograniczone zagadnienie 3 ciał Równania ruchu Współrzędne (x, y, z) można wyrazić w układzie nieruchomym poprzez zwykły obrót: (12. 2) w tym i następnych równaniach n będzie obecne (pomimo tego, że wybraliśmy n=1) dla podkreślenia tego, że wszystkie czynniki w równaniach ruchu są przyspieszeniami Różniczkujemy powyższą równość: (12. 3)
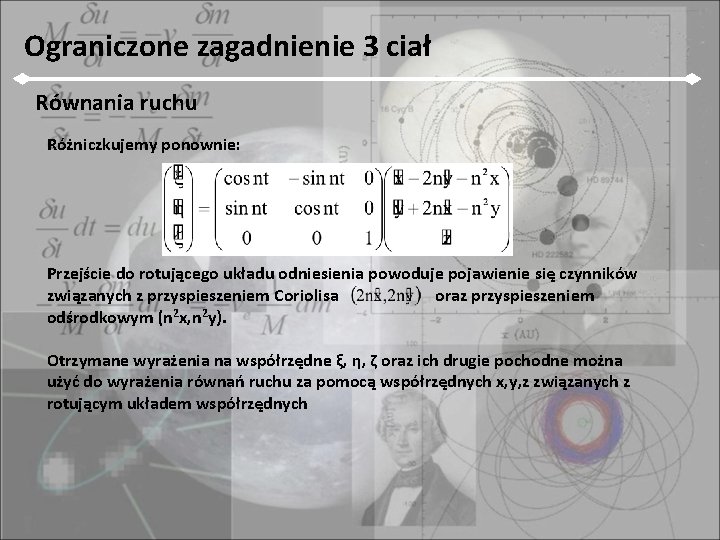
Ograniczone zagadnienie 3 ciał Równania ruchu Różniczkujemy ponownie: Przejście do rotującego układu odniesienia powoduje pojawienie się czynników związanych z przyspieszeniem Coriolisa oraz przyspieszeniem odśrodkowym (n 2 x, n 2 y). Otrzymane wyrażenia na współrzędne ξ, η, ζ oraz ich drugie pochodne można użyć do wyrażenia równań ruchu za pomocą współrzędnych x, y, z związanych z rotującym układem współrzędnych
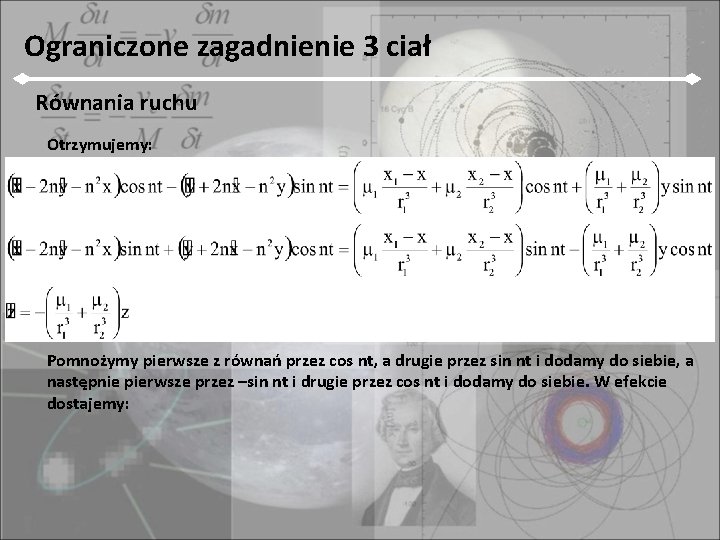
Ograniczone zagadnienie 3 ciał Równania ruchu Otrzymujemy: Pomnożymy pierwsze z równań przez cos nt, a drugie przez sin nt i dodamy do siebie, a następnie pierwsze przez –sin nt i drugie przez cos nt i dodamy do siebie. W efekcie dostajemy:
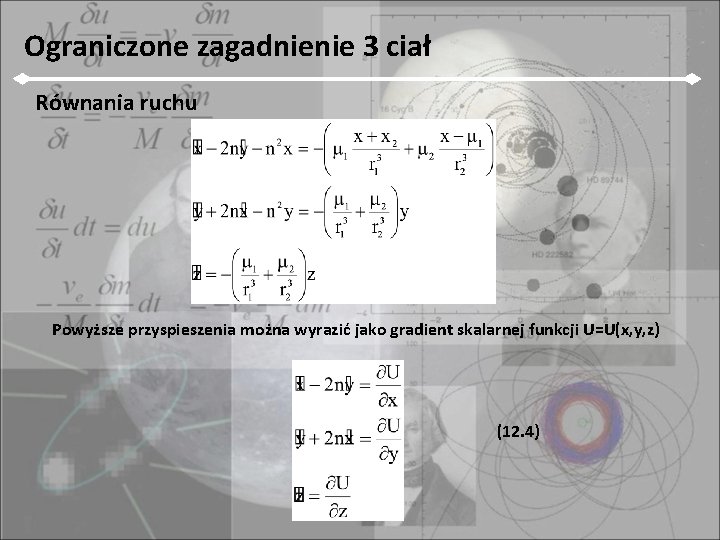
Ograniczone zagadnienie 3 ciał Równania ruchu Powyższe przyspieszenia można wyrazić jako gradient skalarnej funkcji U=U(x, y, z) (12. 4)
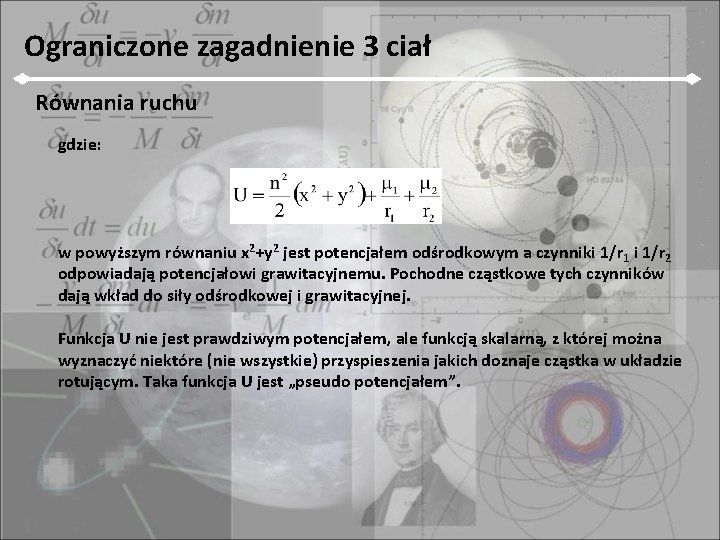
Ograniczone zagadnienie 3 ciał Równania ruchu gdzie: w powyższym równaniu x 2+y 2 jest potencjałem odśrodkowym a czynniki 1/r 1 i 1/r 2 odpowiadają potencjałowi grawitacyjnemu. Pochodne cząstkowe tych czynników dają wkład do siły odśrodkowej i grawitacyjnej. Funkcja U nie jest prawdziwym potencjałem, ale funkcją skalarną, z której można wyznaczyć niektóre (nie wszystkie) przyspieszenia jakich doznaje cząstka w układzie rotującym. Taka funkcja U jest „pseudo potencjałem”.
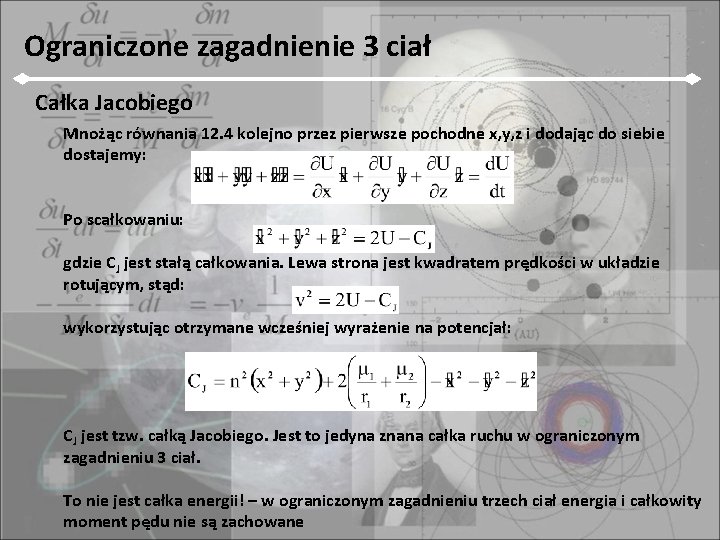
Ograniczone zagadnienie 3 ciał Całka Jacobiego Mnożąc równania 12. 4 kolejno przez pierwsze pochodne x, y, z i dodając do siebie dostajemy: Po scałkowaniu: gdzie CJ jest stałą całkowania. Lewa strona jest kwadratem prędkości w układzie rotującym, stąd: wykorzystując otrzymane wcześniej wyrażenie na potencjał: CJ jest tzw. całką Jacobiego. Jest to jedyna znana całka ruchu w ograniczonym zagadnieniu 3 ciał. To nie jest całka energii! – w ograniczonym zagadnieniu trzech ciał energia i całkowity moment pędu nie są zachowane
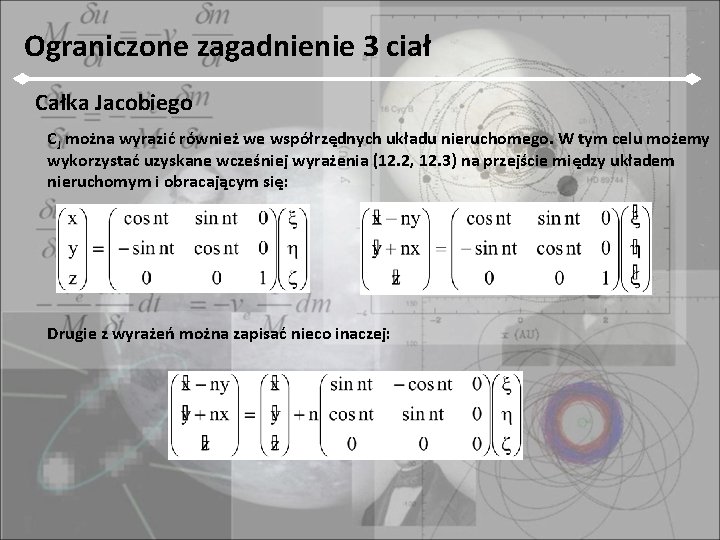
Ograniczone zagadnienie 3 ciał Całka Jacobiego CJ można wyrazić również we współrzędnych układu nieruchomego. W tym celu możemy wykorzystać uzyskane wcześniej wyrażenia (12. 2, 12. 3) na przejście między układem nieruchomym i obracającym się: Drugie z wyrażeń można zapisać nieco inaczej:
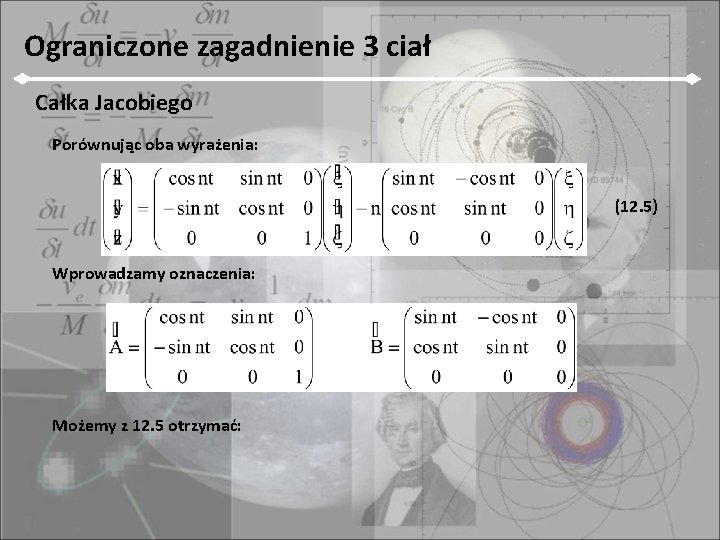
Ograniczone zagadnienie 3 ciał Całka Jacobiego Porównując oba wyrażenia: (12. 5) Wprowadzamy oznaczenia: Możemy z 12. 5 otrzymać:
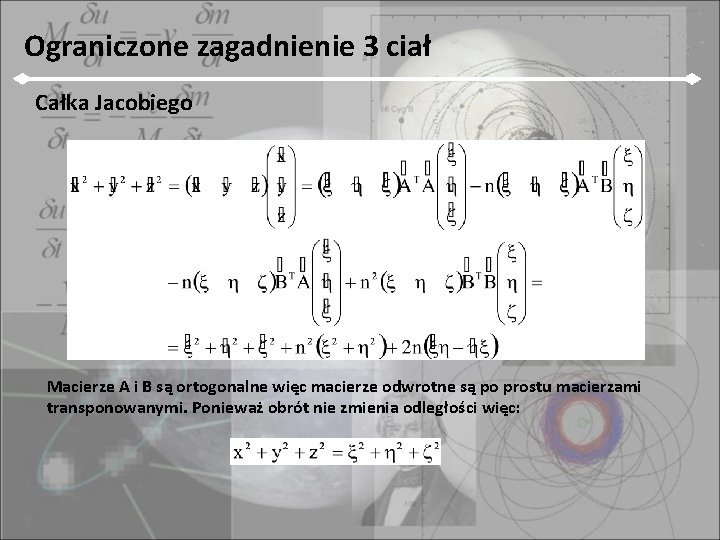
Ograniczone zagadnienie 3 ciał Całka Jacobiego Macierze A i B są ortogonalne więc macierze odwrotne są po prostu macierzami transponowanymi. Ponieważ obrót nie zmienia odległości więc:
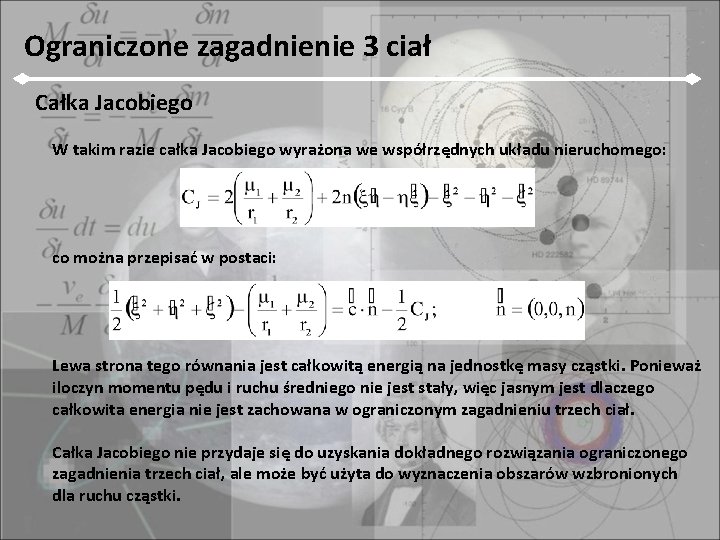
Ograniczone zagadnienie 3 ciał Całka Jacobiego W takim razie całka Jacobiego wyrażona we współrzędnych układu nieruchomego: co można przepisać w postaci: Lewa strona tego równania jest całkowitą energią na jednostkę masy cząstki. Ponieważ iloczyn momentu pędu i ruchu średniego nie jest stały, więc jasnym jest dlaczego całkowita energia nie jest zachowana w ograniczonym zagadnieniu trzech ciał. Całka Jacobiego nie przydaje się do uzyskania dokładnego rozwiązania ograniczonego zagadnienia trzech ciał, ale może być użyta do wyznaczenia obszarów wzbronionych dla ruchu cząstki.
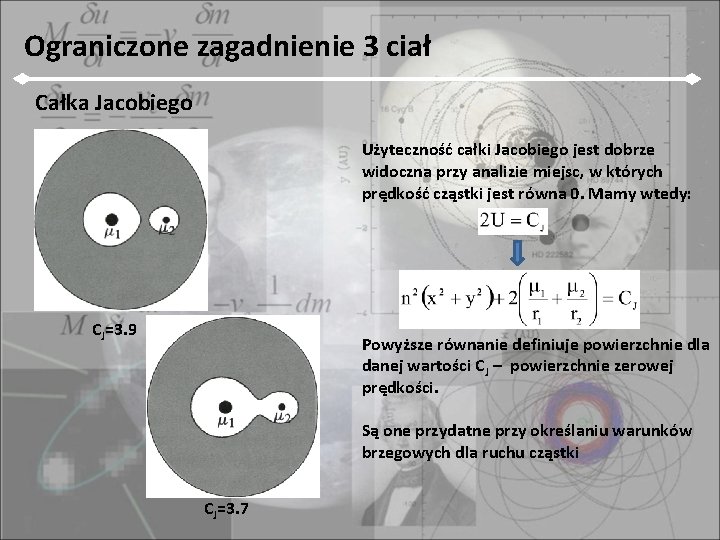
Ograniczone zagadnienie 3 ciał Całka Jacobiego Użyteczność całki Jacobiego jest dobrze widoczna przy analizie miejsc, w których prędkość cząstki jest równa 0. Mamy wtedy: CJ=3. 9 Powyższe równanie definiuje powierzchnie dla danej wartości CJ – powierzchnie zerowej prędkości. Są one przydatne przy określaniu warunków brzegowych dla ruchu cząstki CJ=3. 7
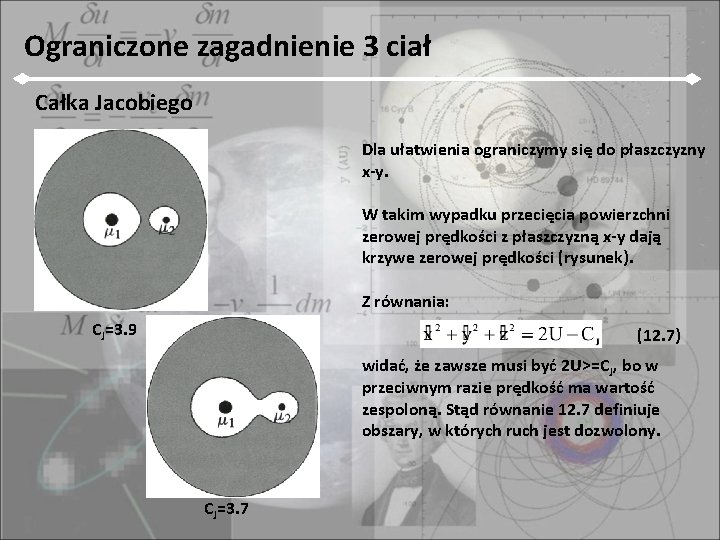
Ograniczone zagadnienie 3 ciał Całka Jacobiego Dla ułatwienia ograniczymy się do płaszczyzny x-y. W takim wypadku przecięcia powierzchni zerowej prędkości z płaszczyzną x-y dają krzywe zerowej prędkości (rysunek). Z równania: CJ=3. 9 (12. 7) widać, że zawsze musi być 2 U>=CJ, bo w przeciwnym razie prędkość ma wartość zespoloną. Stąd równanie 12. 7 definiuje obszary, w których ruch jest dozwolony. CJ=3. 7
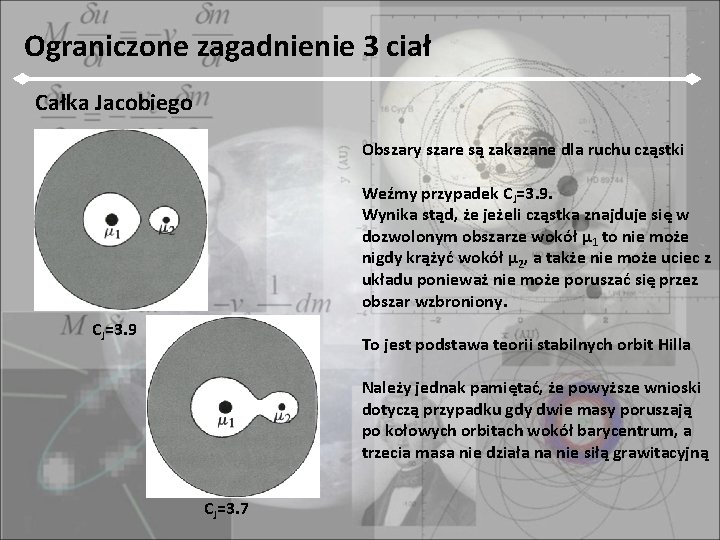
Ograniczone zagadnienie 3 ciał Całka Jacobiego Obszary szare są zakazane dla ruchu cząstki Weźmy przypadek CJ=3. 9. Wynika stąd, że jeżeli cząstka znajduje się w dozwolonym obszarze wokół μ 1 to nie może nigdy krążyć wokół μ 2, a także nie może uciec z układu ponieważ nie może poruszać się przez obszar wzbroniony. CJ=3. 9 To jest podstawa teorii stabilnych orbit Hilla Należy jednak pamiętać, że powyższe wnioski dotyczą przypadku gdy dwie masy poruszają po kołowych orbitach wokół barycentrum, a trzecia masa nie działa na nie siłą grawitacyjną CJ=3. 7
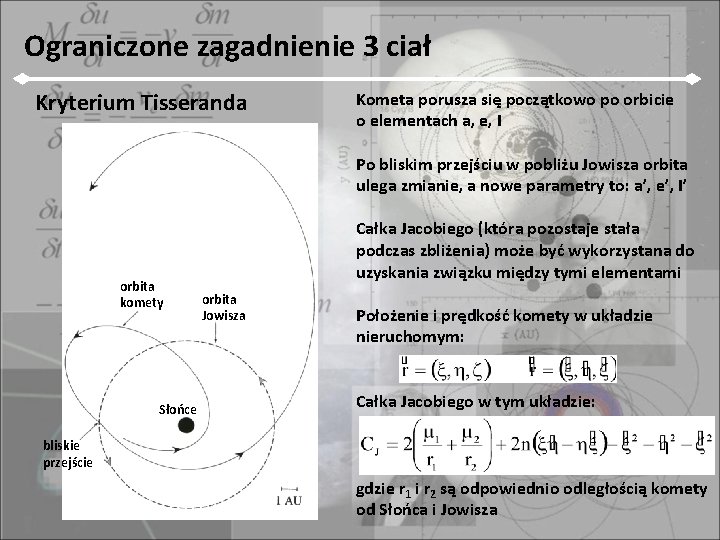
Ograniczone zagadnienie 3 ciał Kryterium Tisseranda Kometa porusza się początkowo po orbicie o elementach a, e, I Po bliskim przejściu w pobliżu Jowisza orbita ulega zmianie, a nowe parametry to: a’, e’, I’ orbita komety Słońce Całka Jacobiego (która pozostaje stała podczas zbliżenia) może być wykorzystana do uzyskania związku między tymi elementami orbita Jowisza Położenie i prędkość komety w układzie nieruchomym: Całka Jacobiego w tym układzie: bliskie przejście gdzie r 1 i r 2 są odpowiednio odległością komety od Słońca i Jowisza
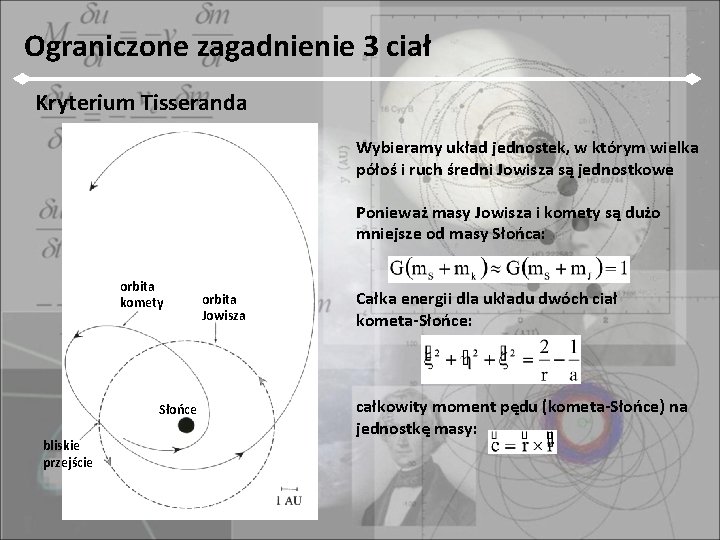
Ograniczone zagadnienie 3 ciał Kryterium Tisseranda Wybieramy układ jednostek, w którym wielka półoś i ruch średni Jowisza są jednostkowe Ponieważ masy Jowisza i komety są dużo mniejsze od masy Słońca: orbita komety Słońce bliskie przejście orbita Jowisza Całka energii dla układu dwóch ciał kometa-Słońce: całkowity moment pędu (kometa-Słońce) na jednostkę masy:
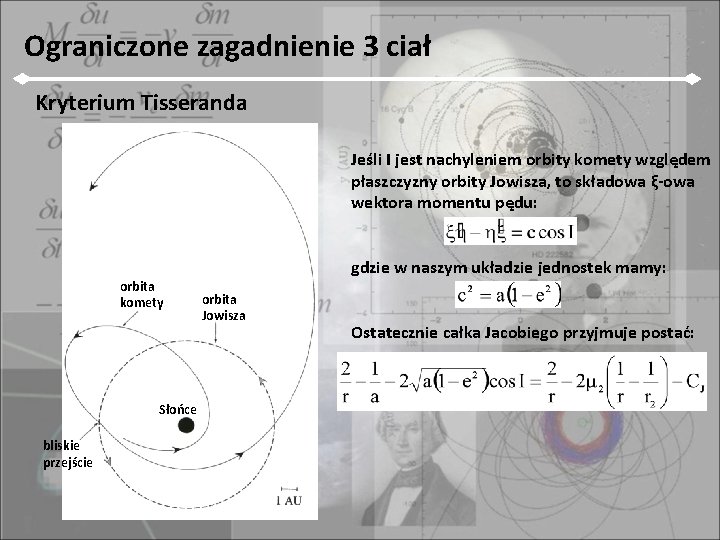
Ograniczone zagadnienie 3 ciał Kryterium Tisseranda Jeśli I jest nachyleniem orbity komety względem płaszczyzny orbity Jowisza, to składowa ξ-owa wektora momentu pędu: orbita komety Słońce bliskie przejście gdzie w naszym układzie jednostek mamy: orbita Jowisza Ostatecznie całka Jacobiego przyjmuje postać:
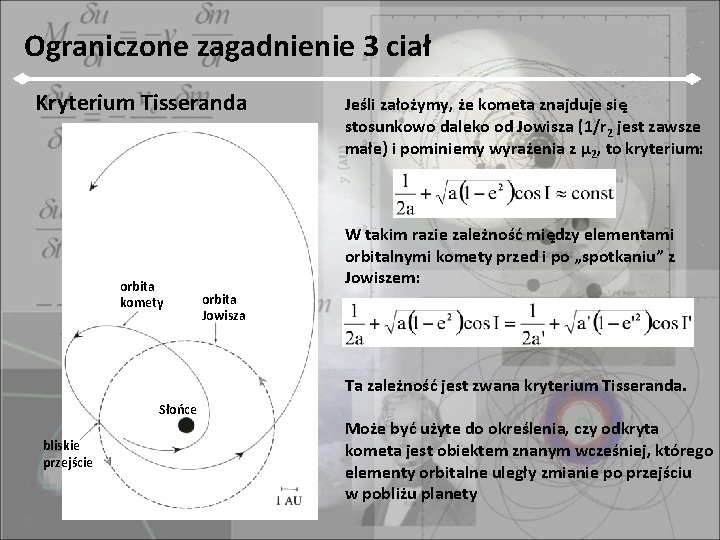
Ograniczone zagadnienie 3 ciał Kryterium Tisseranda orbita komety Jeśli założymy, że kometa znajduje się stosunkowo daleko od Jowisza (1/r 2 jest zawsze małe) i pominiemy wyrażenia z μ 2, to kryterium: W takim razie zależność między elementami orbitalnymi komety przed i po „spotkaniu” z Jowiszem: orbita Jowisza Ta zależność jest zwana kryterium Tisseranda. Słońce bliskie przejście Może być użyte do określenia, czy odkryta kometa jest obiektem znanym wcześniej, którego elementy orbitalne uległy zmianie po przejściu w pobliżu planety
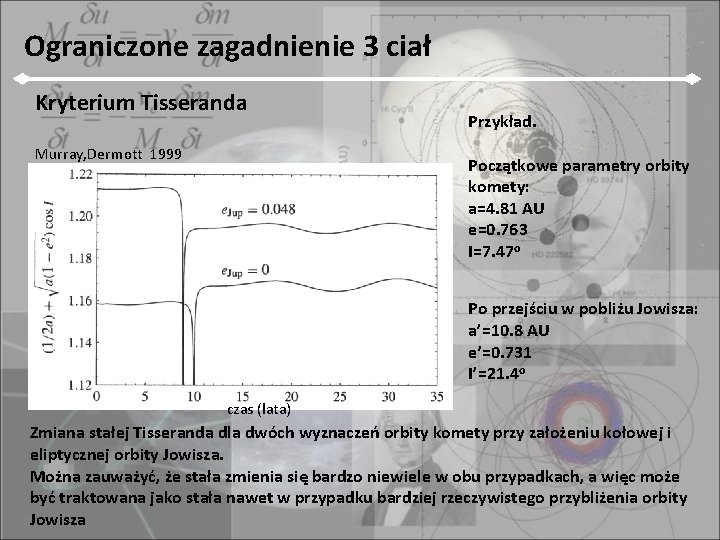
Ograniczone zagadnienie 3 ciał Kryterium Tisseranda Murray, Dermott 1999 Przykład. Początkowe parametry orbity komety: a=4. 81 AU e=0. 763 I=7. 47 o Po przejściu w pobliżu Jowisza: a’=10. 8 AU e’=0. 731 I’=21. 4 o czas (lata) Zmiana stałej Tisseranda dla dwóch wyznaczeń orbity komety przy założeniu kołowej i eliptycznej orbity Jowisza. Można zauważyć, że stała zmienia się bardzo niewiele w obu przypadkach, a więc może być traktowana jako stała nawet w przypadku bardziej rzeczywistego przybliżenia orbity Jowisza
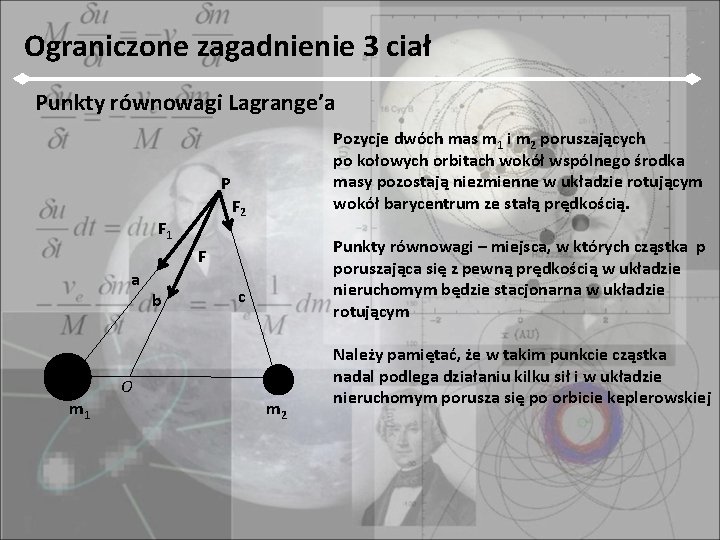
Ograniczone zagadnienie 3 ciał Punkty równowagi Lagrange’a Pozycje dwóch mas m 1 i m 2 poruszających po kołowych orbitach wokół wspólnego środka masy pozostają niezmienne w układzie rotującym wokół barycentrum ze stałą prędkością. P F 2 F 1 Punkty równowagi – miejsca, w których cząstka p poruszająca się z pewną prędkością w układzie nieruchomym będzie stacjonarna w układzie rotującym F a b c O m 1 m 2 Należy pamiętać, że w takim punkcie cząstka nadal podlega działaniu kilku sił i w układzie nieruchomym porusza się po orbicie keplerowskiej
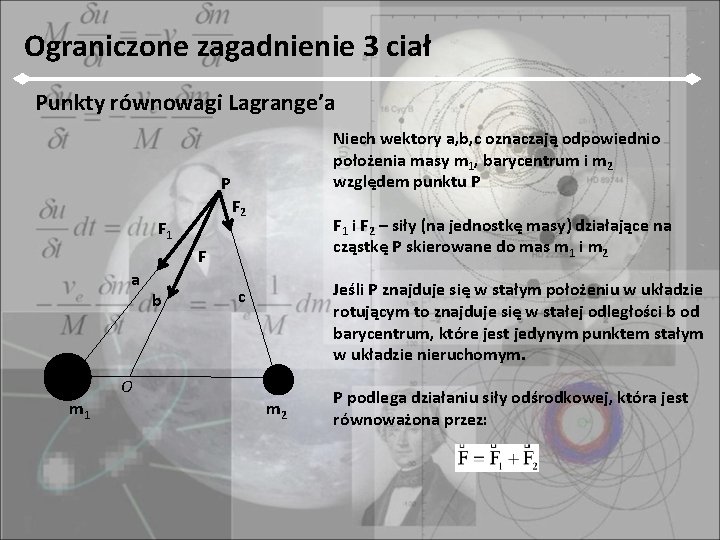
Ograniczone zagadnienie 3 ciał Punkty równowagi Lagrange’a Niech wektory a, b, c oznaczają odpowiednio położenia masy m 1, barycentrum i m 2 względem punktu P P F 2 F 1 i F 2 – siły (na jednostkę masy) działające na cząstkę P skierowane do mas m 1 i m 2 F a b Jeśli P znajduje się w stałym położeniu w układzie rotującym to znajduje się w stałej odległości b od barycentrum, które jest jedynym punktem stałym w układzie nieruchomym. c O m 1 m 2 P podlega działaniu siły odśrodkowej, która jest równoważona przez:
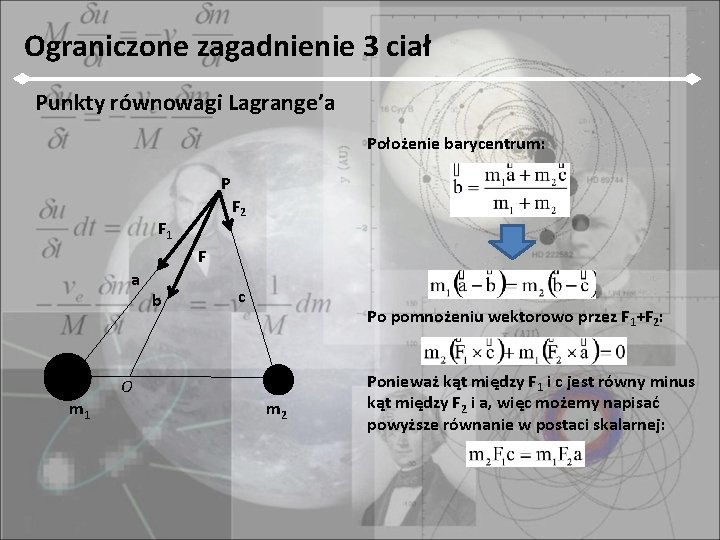
Ograniczone zagadnienie 3 ciał Punkty równowagi Lagrange’a Położenie barycentrum: P F 2 F 1 F a b c Po pomnożeniu wektorowo przez F 1+F 2: O m 1 m 2 Ponieważ kąt między F 1 i c jest równy minus kąt między F 2 i a, więc możemy napisać powyższe równanie w postaci skalarnej:
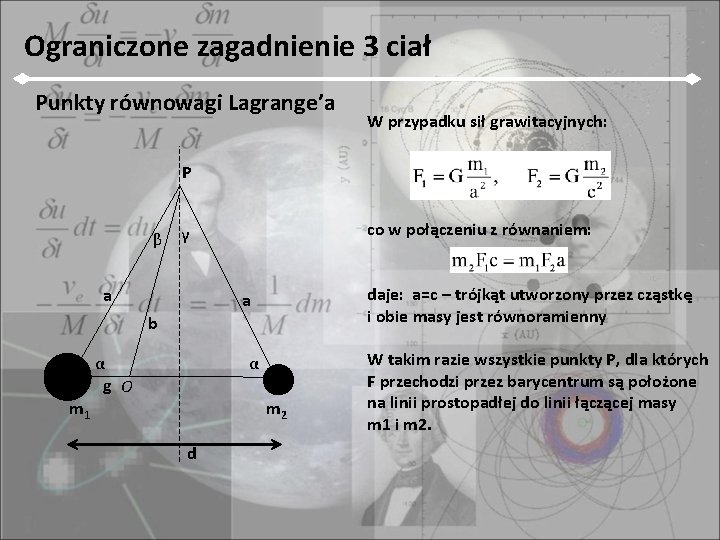
Ograniczone zagadnienie 3 ciał Punkty równowagi Lagrange’a W przypadku sił grawitacyjnych: P β co w połączeniu z równaniem: γ a daje: a=c – trójkąt utworzony przez cząstkę i obie masy jest równoramienny a b α g O α m 1 m 2 d W takim razie wszystkie punkty P, dla których F przechodzi przez barycentrum są położone na linii prostopadłej do linii łączącej masy m 1 i m 2.
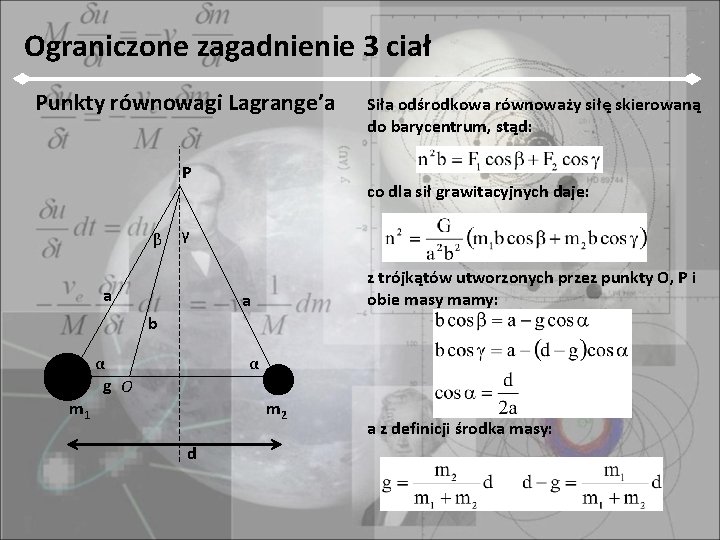
Ograniczone zagadnienie 3 ciał Punkty równowagi Lagrange’a P β Siła odśrodkowa równoważy siłę skierowaną do barycentrum, stąd: co dla sił grawitacyjnych daje: γ a z trójkątów utworzonych przez punkty O, P i obie masy mamy: a b α g O α m 1 m 2 d a z definicji środka masy:
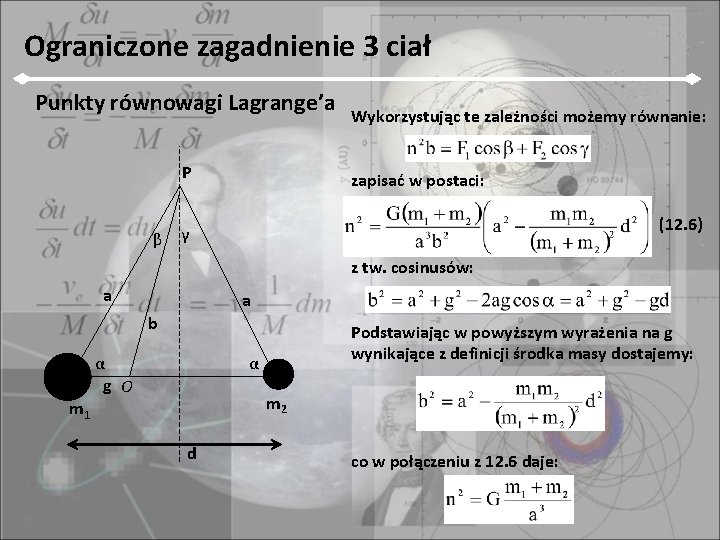
Ograniczone zagadnienie 3 ciał Punkty równowagi Lagrange’a P β Wykorzystując te zależności możemy równanie: zapisać w postaci: (12. 6) γ z tw. cosinusów: a a b α g O Podstawiając w powyższym wyrażenia na g wynikające z definicji środka masy dostajemy: α m 2 m 1 d co w połączeniu z 12. 6 daje:
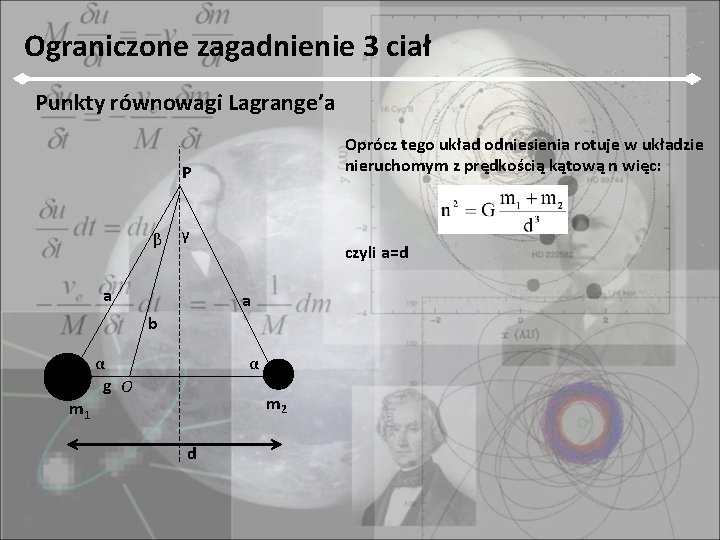
Ograniczone zagadnienie 3 ciał Punkty równowagi Lagrange’a Oprócz tego układ odniesienia rotuje w układzie nieruchomym z prędkością kątową n więc: P β γ a czyli a=d a b α g O α m 2 m 1 d
- Slides: 41