
Meccanica 7 28 marzo 2011 Corpi estesi Forze
- Slides: 46
Meccanica 7 28 marzo 2011 Corpi estesi. Forze interne al sistema Centro di massa e suo significato dinamico 1° eq. cardinale. Conservazione della quantita` di moto Sistemi continui. Densita` di materia Massa inerziale definita indipendentemente dal peso Momento angolare e di forza. Cambio di polo Coppia di forze Momento delle forze interne Sistema di forze parallele. Centro di forza
Sistemi di punti • Finora abbiamo considerato sistemi formati da un solo punto materiale • Ora considereremo sistemi formati da più punti materiali • Accanto alle forze che si esercitano tra il sistema e l’ambiente, dette forze esterne (rispetto al sistema) abbiamo ora forze che si esercitano tra punti appartenenti al sistema, dette pertanto forze interne 2
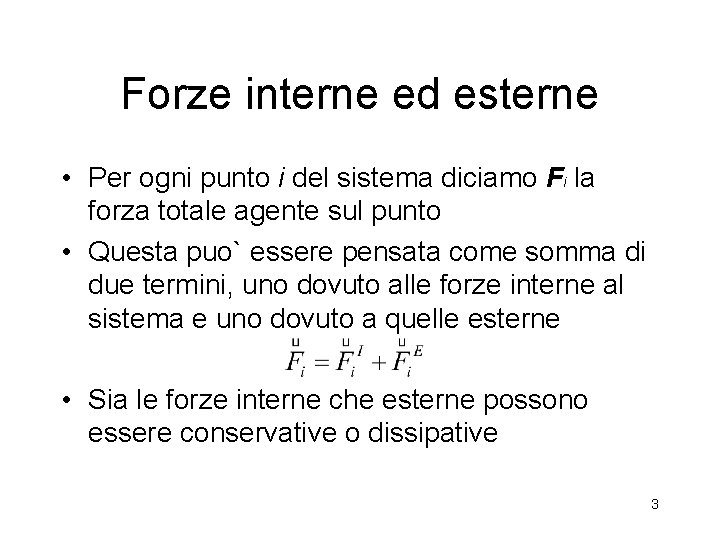
Forze interne ed esterne • Per ogni punto i del sistema diciamo Fi la forza totale agente sul punto • Questa puo` essere pensata come somma di due termini, uno dovuto alle forze interne al sistema e uno dovuto a quelle esterne • Sia le forze interne che esterne possono essere conservative o dissipative 3
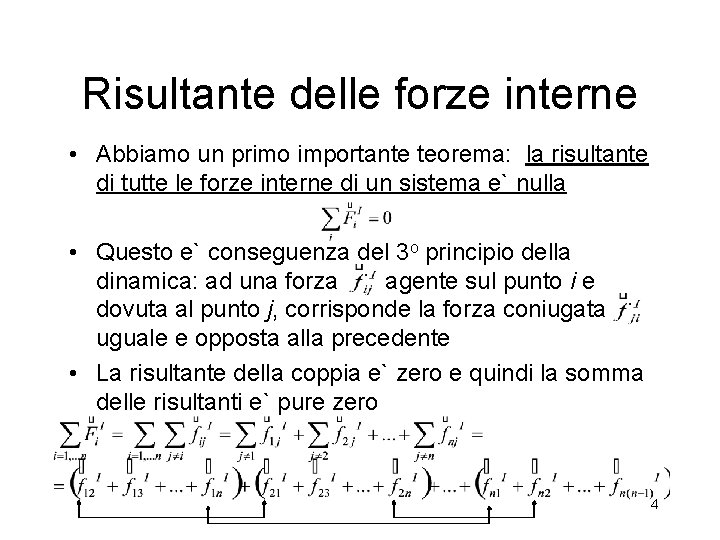
Risultante delle forze interne • Abbiamo un primo importante teorema: la risultante di tutte le forze interne di un sistema e` nulla • Questo e` conseguenza del 3 o principio della dinamica: ad una forza agente sul punto i e dovuta al punto j, corrisponde la forza coniugata uguale e opposta alla precedente • La risultante della coppia e` zero e quindi la somma delle risultanti e` pure zero 4
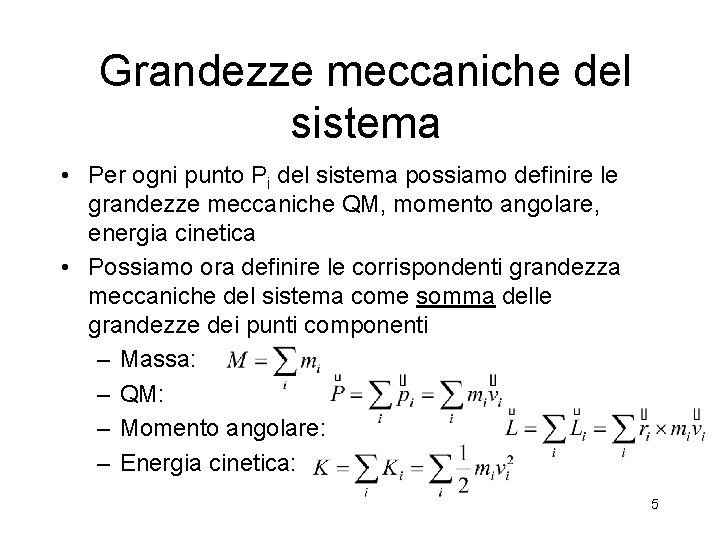
Grandezze meccaniche del sistema • Per ogni punto Pi del sistema possiamo definire le grandezze meccaniche QM, momento angolare, energia cinetica • Possiamo ora definire le corrispondenti grandezza meccaniche del sistema come somma delle grandezze dei punti componenti – Massa: – QM: – Momento angolare: – Energia cinetica: 5
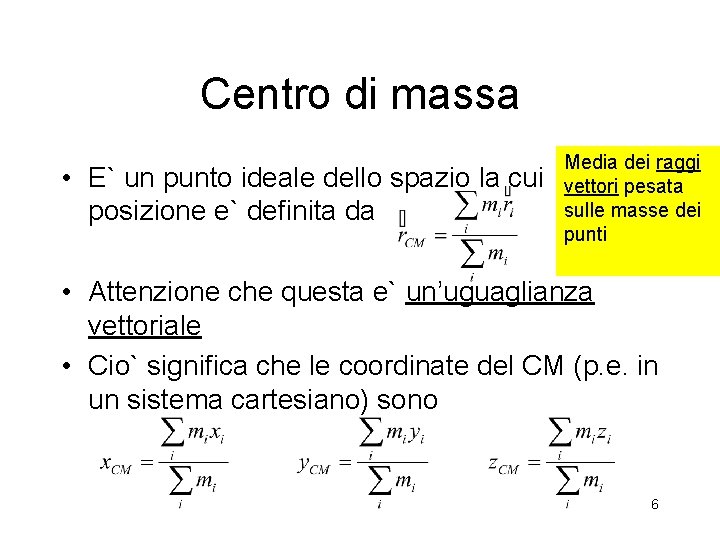
Centro di massa • E` un punto ideale dello spazio la cui posizione e` definita da Media dei raggi vettori pesata sulle masse dei punti • Attenzione che questa e` un’uguaglianza vettoriale • Cio` significa che le coordinate del CM (p. e. in un sistema cartesiano) sono 6
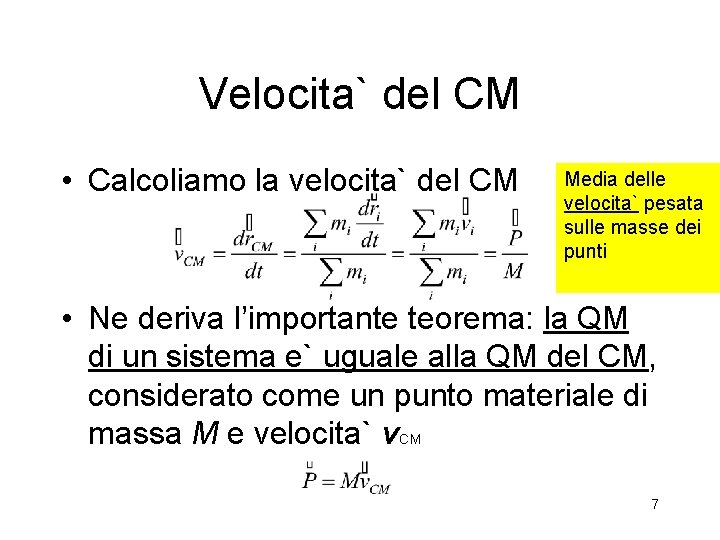
Velocita` del CM • Calcoliamo la velocita` del CM Media delle velocita` pesata sulle masse dei punti • Ne deriva l’importante teorema: la QM di un sistema e` uguale alla QM del CM, considerato come un punto materiale di massa M e velocita` v. CM 7
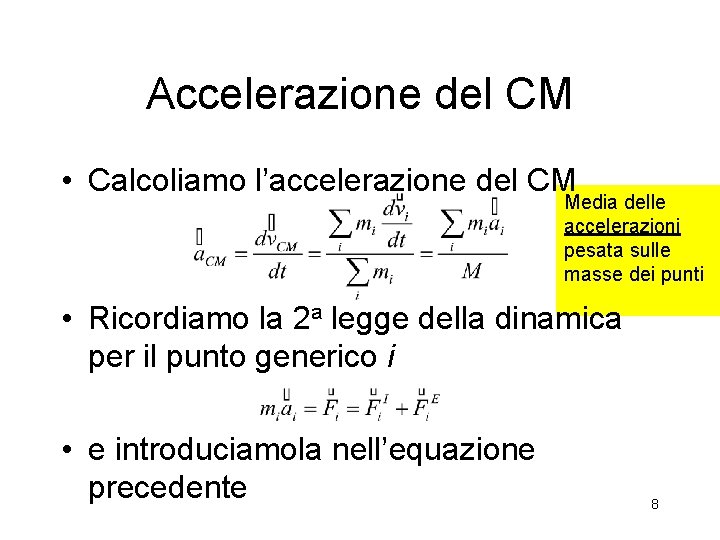
Accelerazione del CM • Calcoliamo l’accelerazione del CM Media delle accelerazioni pesata sulle masse dei punti • Ricordiamo la 2 a legge della dinamica per il punto generico i • e introduciamola nell’equazione precedente 8
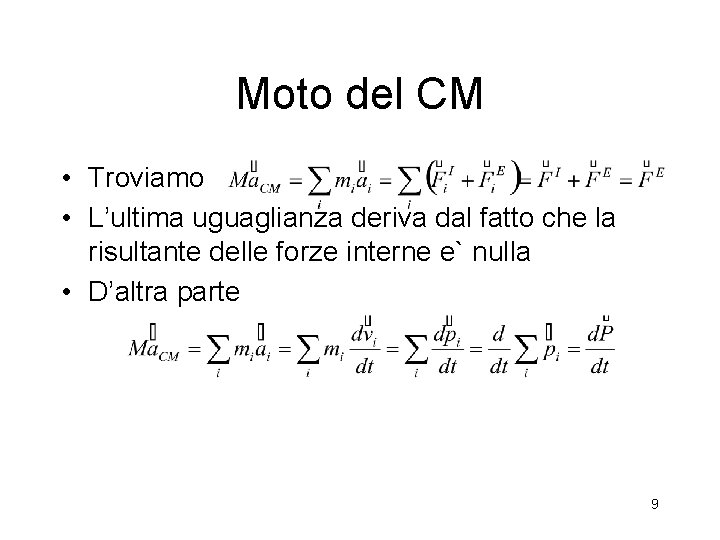
Moto del CM • Troviamo • L’ultima uguaglianza deriva dal fatto che la risultante delle forze interne e` nulla • D’altra parte 9
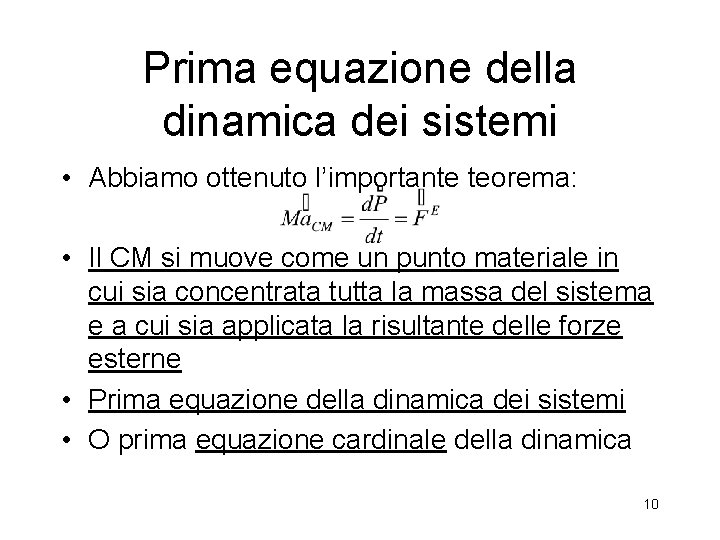
Prima equazione della dinamica dei sistemi • Abbiamo ottenuto l’importante teorema: • Il CM si muove come un punto materiale in cui sia concentrata tutta la massa del sistema e a cui sia applicata la risultante delle forze esterne • Prima equazione della dinamica dei sistemi • O prima equazione cardinale della dinamica 10
Proprieta` del CM • Come risulta dalle definizioni di posizione, velocita` e accelerazione del CM, questo punto ci da` informazioni sulle proprieta` medie del sistema ma nulla ci dice sul moto dei singoli punti 11
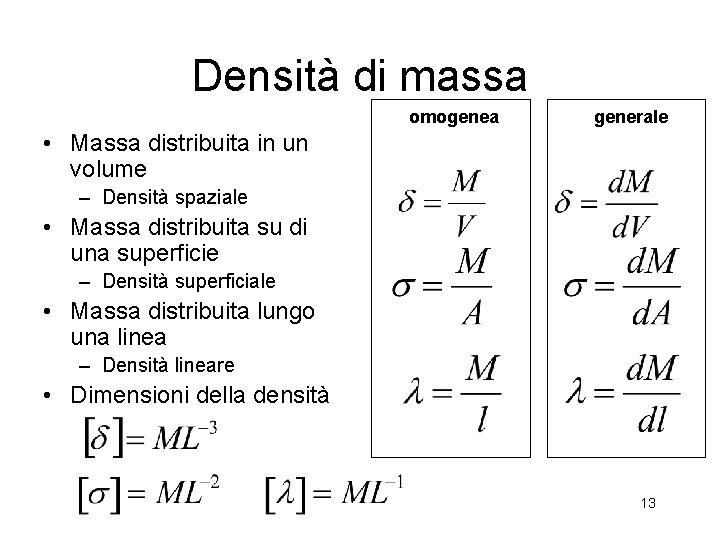
Distribuzione continua di massa • Come sappiamo la materia è suddivisibile in unità discrete, gli atomi e le molecole • Nel volume occupato da un corpo macroscopico, c’è un numero estremamente grande di tali costituenti elementari • Si può allora ritenere con buona approssimazione che entro questi corpi la massa sia distribuita continuità • Questa assunzione permette di applicare i metodi del calcolo differenziale e integrale • Introduciamo a tale scopo una nuova grandezza 12
Densità di massa omogenea generale • Massa distribuita in un volume – Densità spaziale • Massa distribuita su di una superficie – Densità superficiale • Massa distribuita lungo una linea – Densità lineare • Dimensioni della densità 13
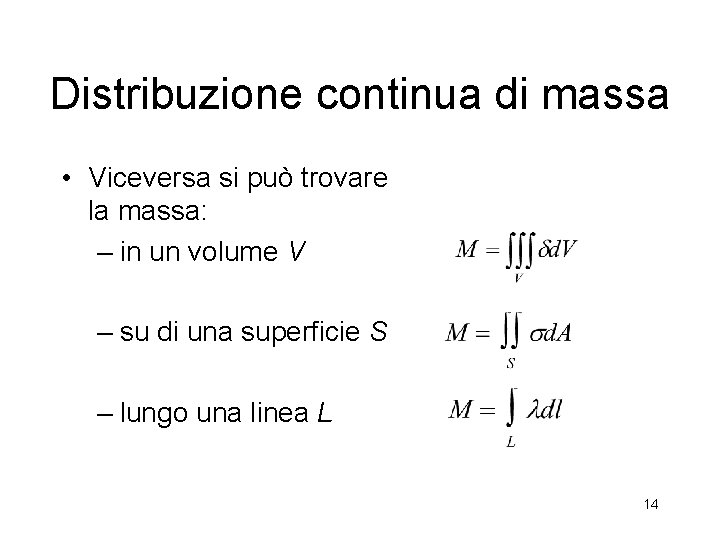
Distribuzione continua di massa • Viceversa si può trovare la massa: – in un volume V – su di una superficie S – lungo una linea L 14
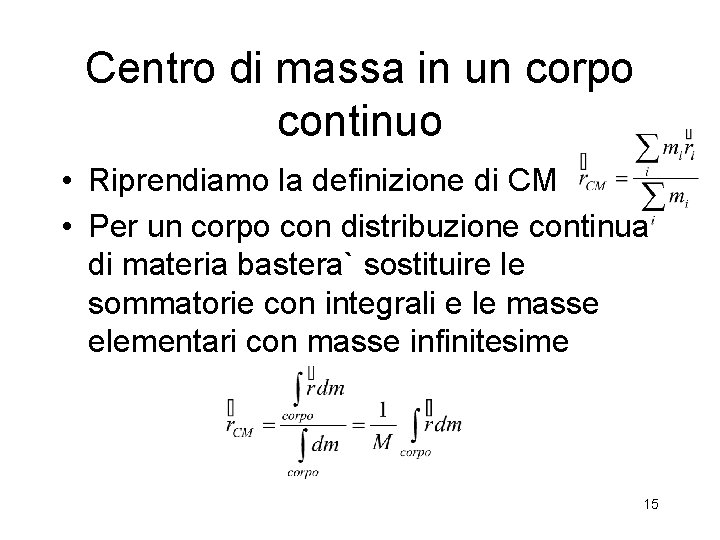
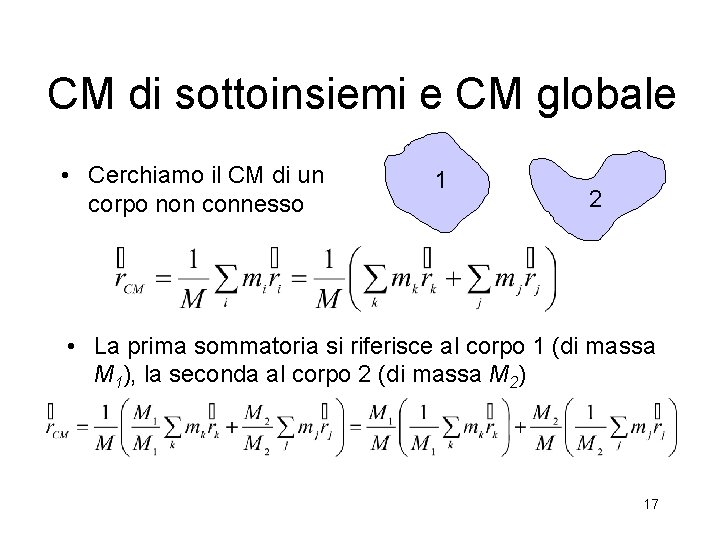
Centro di massa in un corpo continuo • Riprendiamo la definizione di CM • Per un corpo con distribuzione continua di materia bastera` sostituire le sommatorie con integrali e le masse elementari con masse infinitesime 15
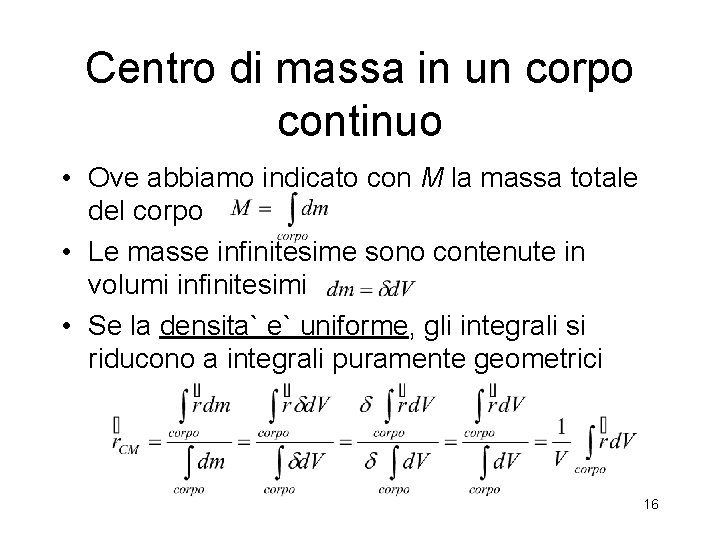
Centro di massa in un corpo continuo • Ove abbiamo indicato con M la massa totale del corpo • Le masse infinitesime sono contenute in volumi infinitesimi • Se la densita` e` uniforme, gli integrali si riducono a integrali puramente geometrici 16
CM di sottoinsiemi e CM globale • Cerchiamo il CM di un corpo non connesso 1 2 • La prima sommatoria si riferisce al corpo 1 (di massa M 1), la seconda al corpo 2 (di massa M 2) 17
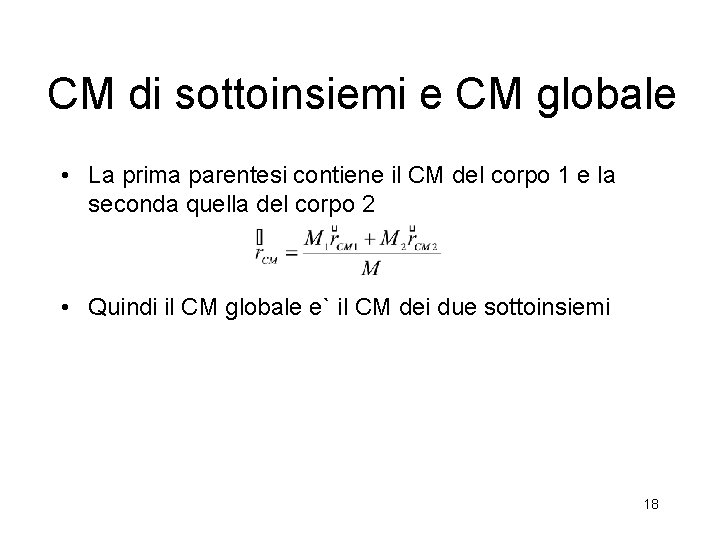
CM di sottoinsiemi e CM globale • La prima parentesi contiene il CM del corpo 1 e la seconda quella del corpo 2 • Quindi il CM globale e` il CM dei due sottoinsiemi 18
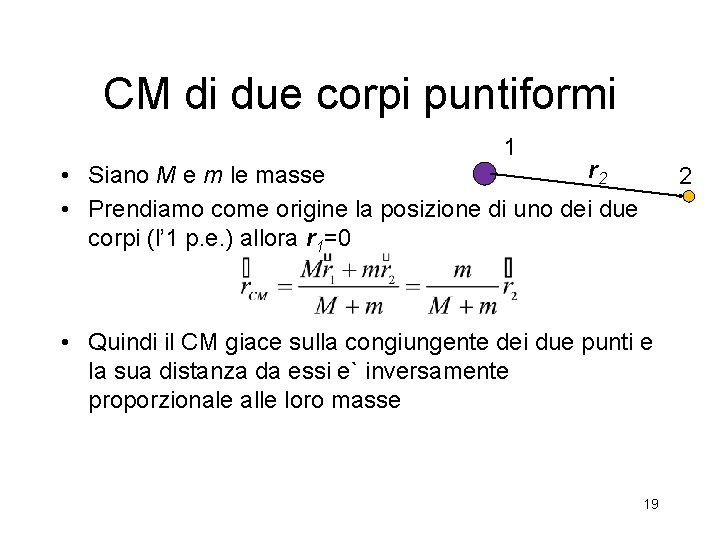
CM di due corpi puntiformi 1 r 2 • Siano M e m le masse • Prendiamo come origine la posizione di uno dei due corpi (l’ 1 p. e. ) allora r 1=0 2 • Quindi il CM giace sulla congiungente dei due punti e la sua distanza da essi e` inversamente proporzionale alle loro masse 19
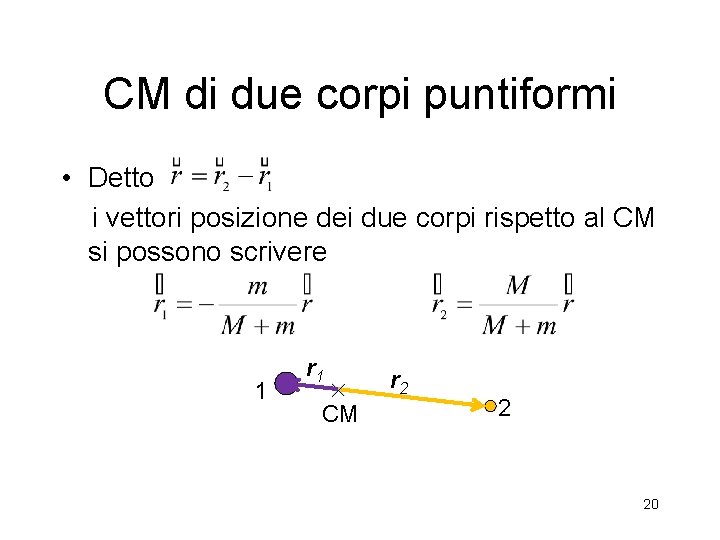
CM di due corpi puntiformi • Detto i vettori posizione dei due corpi rispetto al CM si possono scrivere 1 r 1 CM r 2 2 20
Corpi con alta simmetria • Se un corpo e` simmetrico rispetto ad un punto, un asse o un piano, il CM giace nel punto, sull’asse o sul piano, rispettivamente • Se esistono piu` assi o piani di simmetria, il CM si trova nella loro intersezione 21
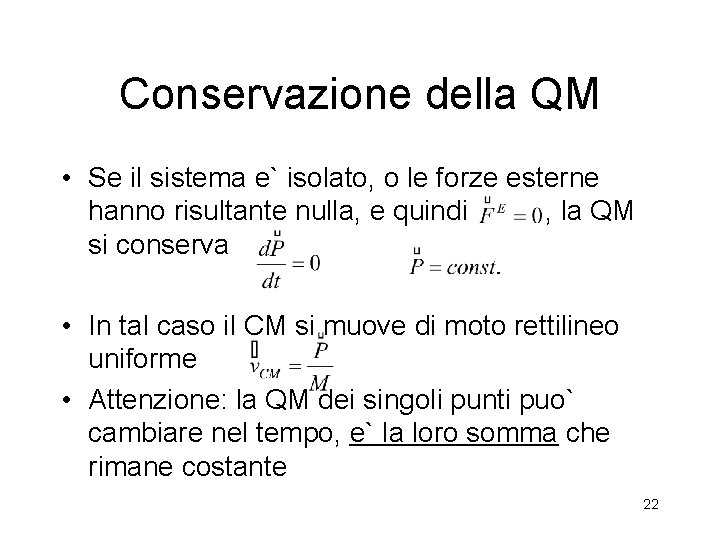
Conservazione della QM • Se il sistema e` isolato, o le forze esterne hanno risultante nulla, e quindi , la QM si conserva • In tal caso il CM si muove di moto rettilineo uniforme • Attenzione: la QM dei singoli punti puo` cambiare nel tempo, e` la loro somma che rimane costante 22
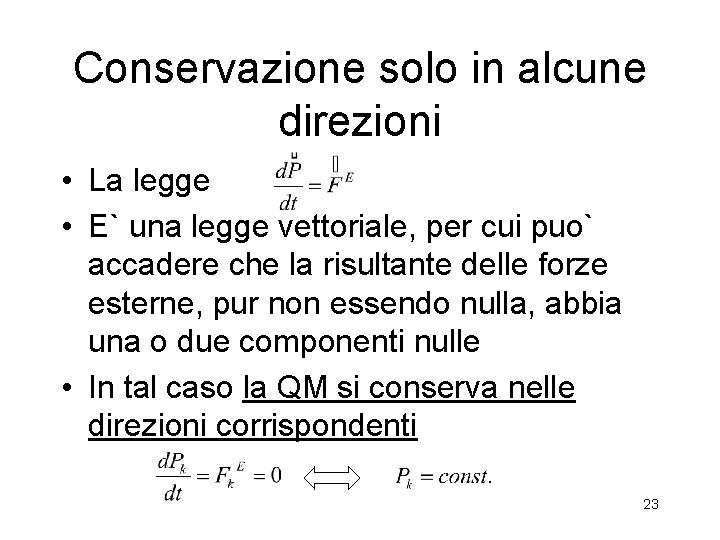
Conservazione solo in alcune direzioni • La legge • E` una legge vettoriale, per cui puo` accadere che la risultante delle forze esterne, pur non essendo nulla, abbia una o due componenti nulle • In tal caso la QM si conserva nelle direzioni corrispondenti 23
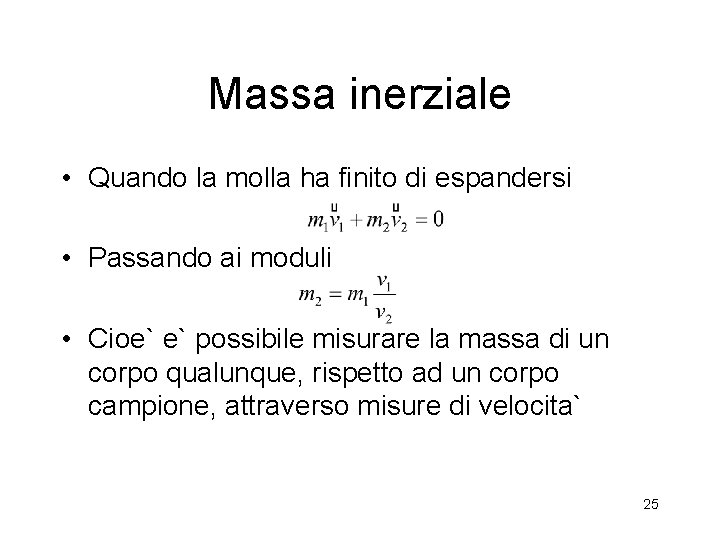
Massa inerziale • La conservazione della QM permette di definire la massa dinamicamente, senza riferimento al peso • Consideriamo un sistema costituito da due corpi fermi e da una molla compressa di massa trascurabile che li collega • Lasciando espandere la molla, la QM del sistema non varia, poiche’ l’unica forza in gioco, quella della molla, e` interna al sistema 24
Massa inerziale • Quando la molla ha finito di espandersi • Passando ai moduli • Cioe` e` possibile misurare la massa di un corpo qualunque, rispetto ad un corpo campione, attraverso misure di velocita` 25
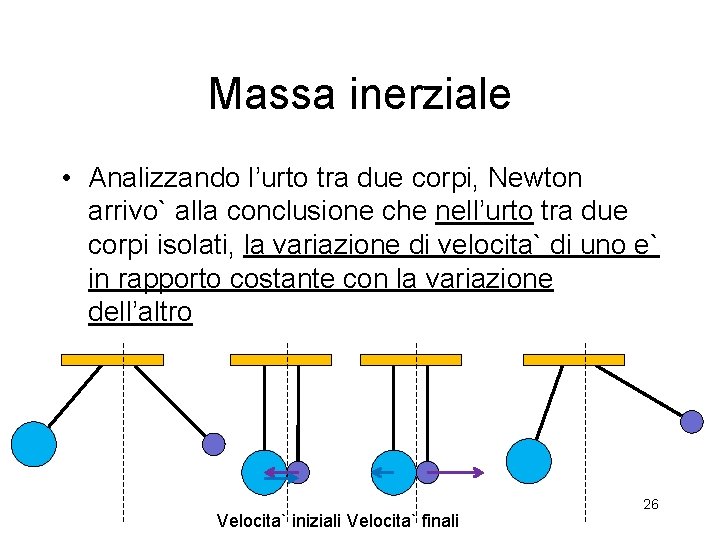
Massa inerziale • Analizzando l’urto tra due corpi, Newton arrivo` alla conclusione che nell’urto tra due corpi isolati, la variazione di velocita` di uno e` in rapporto costante con la variazione dell’altro Velocita` iniziali Velocita` finali 26
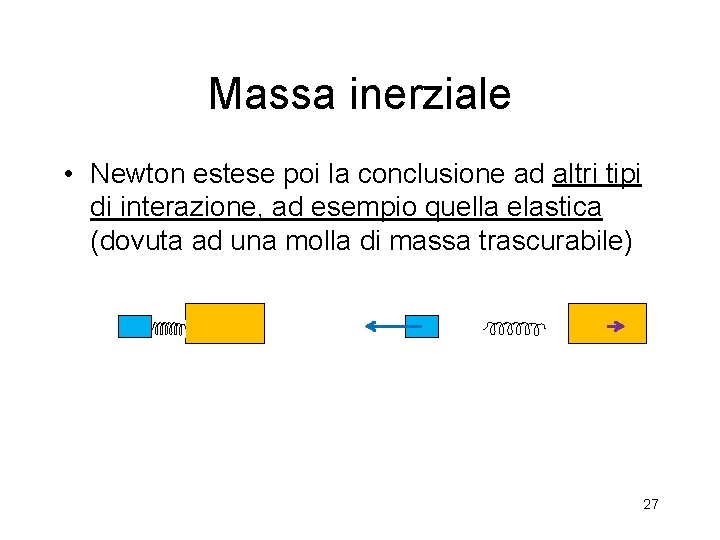
Massa inerziale • Newton estese poi la conclusione ad altri tipi di interazione, ad esempio quella elastica (dovuta ad una molla di massa trascurabile) 27
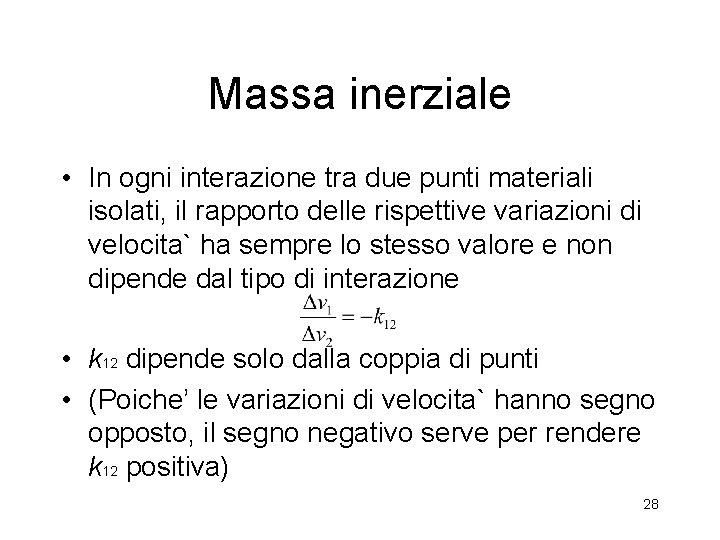
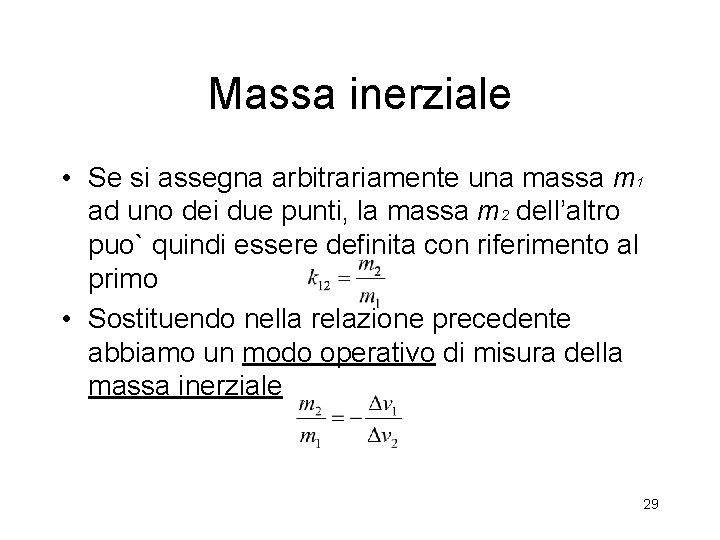
Massa inerziale • In ogni interazione tra due punti materiali isolati, il rapporto delle rispettive variazioni di velocita` ha sempre lo stesso valore e non dipende dal tipo di interazione • k 12 dipende solo dalla coppia di punti • (Poiche’ le variazioni di velocita` hanno segno opposto, il segno negativo serve per rendere k 12 positiva) 28
Massa inerziale • Se si assegna arbitrariamente una massa m 1 ad uno dei due punti, la massa m 2 dell’altro puo` quindi essere definita con riferimento al primo • Sostituendo nella relazione precedente abbiamo un modo operativo di misura della massa inerziale 29
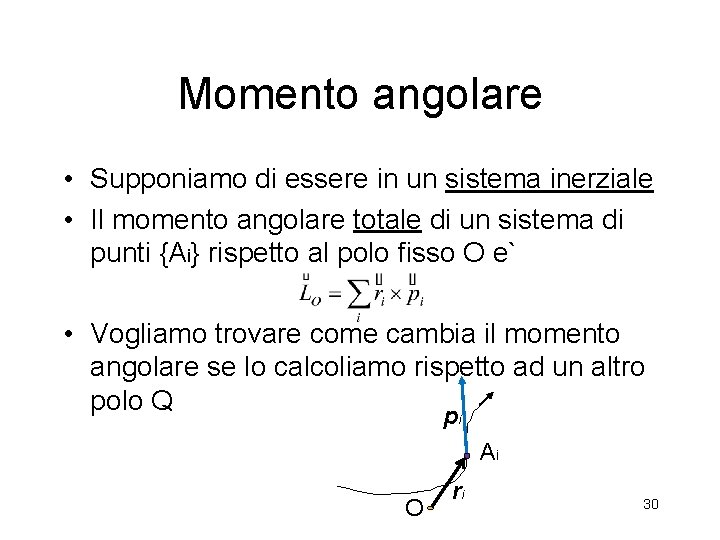
Momento angolare • Supponiamo di essere in un sistema inerziale • Il momento angolare totale di un sistema di punti {Ai} rispetto al polo fisso O e` • Vogliamo trovare come cambia il momento angolare se lo calcoliamo rispetto ad un altro polo Q pi Ai O ri 30
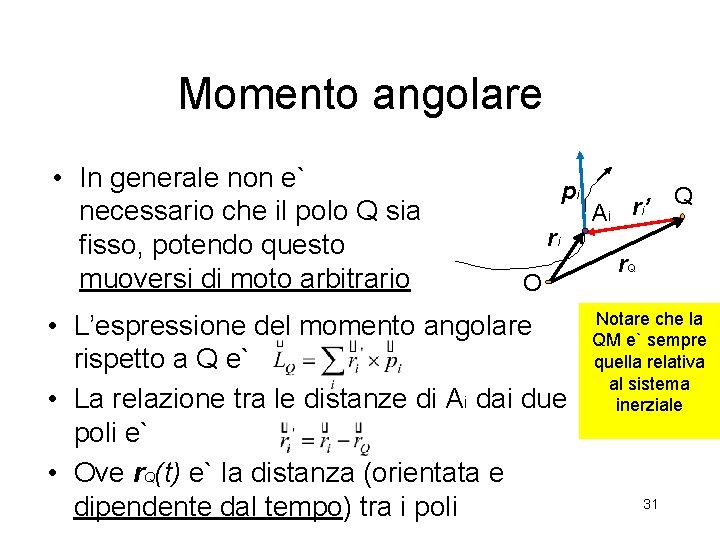
Momento angolare • In generale non e` necessario che il polo Q sia fisso, potendo questo muoversi di moto arbitrario pi ri O • L’espressione del momento angolare rispetto a Q e` • La relazione tra le distanze di Ai dai due poli e` • Ove r. Q(t) e` la distanza (orientata e dipendente dal tempo) tra i poli Ai ri’ Q r. Q Notare che la QM e` sempre quella relativa al sistema inerziale 31
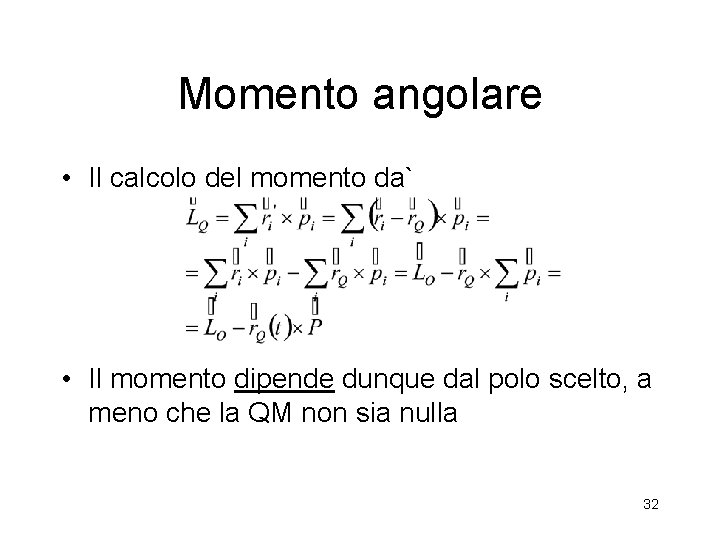
Momento angolare • Il calcolo del momento da` • Il momento dipende dunque dal polo scelto, a meno che la QM non sia nulla 32
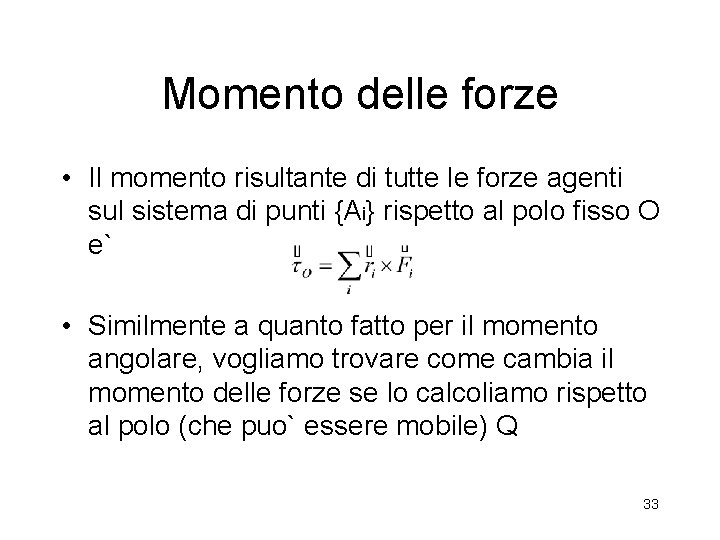
Momento delle forze • Il momento risultante di tutte le forze agenti sul sistema di punti {Ai} rispetto al polo fisso O e` • Similmente a quanto fatto per il momento angolare, vogliamo trovare come cambia il momento delle forze se lo calcoliamo rispetto al polo (che puo` essere mobile) Q 33
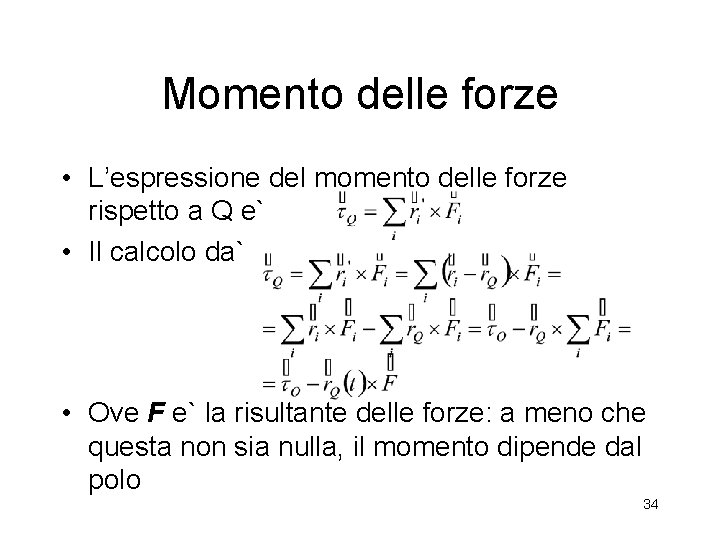
Momento delle forze • L’espressione del momento delle forze rispetto a Q e` • Il calcolo da` • Ove F e` la risultante delle forze: a meno che questa non sia nulla, il momento dipende dal polo 34
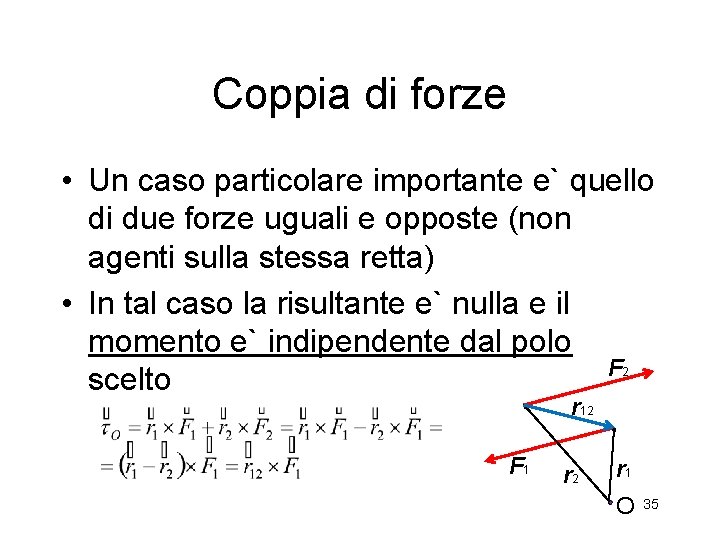
Coppia di forze • Un caso particolare importante e` quello di due forze uguali e opposte (non agenti sulla stessa retta) • In tal caso la risultante e` nulla e il momento e` indipendente dal polo F scelto 2 r 12 F 1 r 2 r 1 O 35
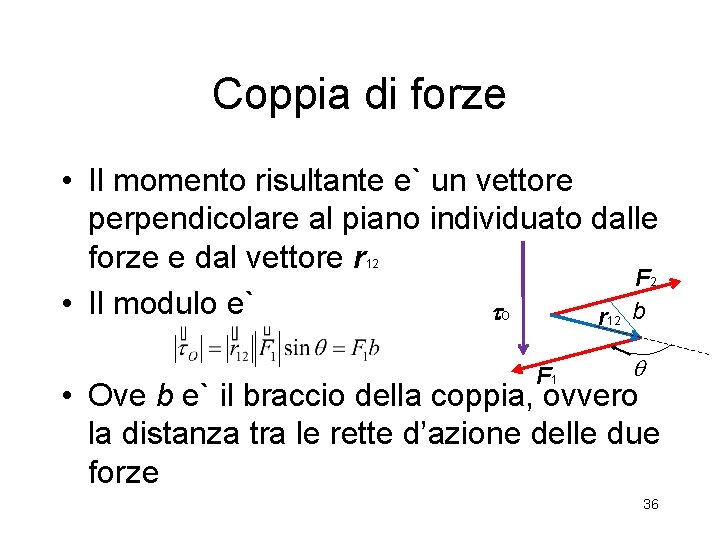
Coppia di forze • Il momento risultante e` un vettore perpendicolare al piano individuato dalle forze e dal vettore r F • Il modulo e` t r b 12 2 O 12 F 1 q • Ove b e` il braccio della coppia, ovvero la distanza tra le rette d’azione delle due forze 36
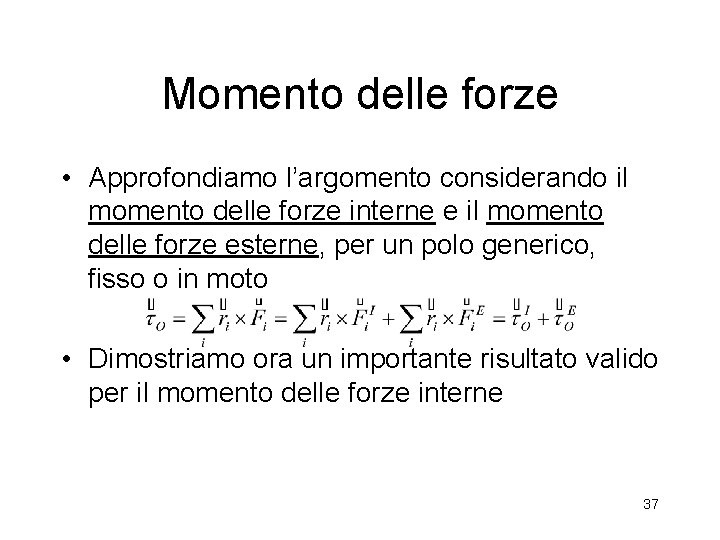
Momento delle forze • Approfondiamo l’argomento considerando il momento delle forze interne e il momento delle forze esterne, per un polo generico, fisso o in moto • Dimostriamo ora un importante risultato valido per il momento delle forze interne 37
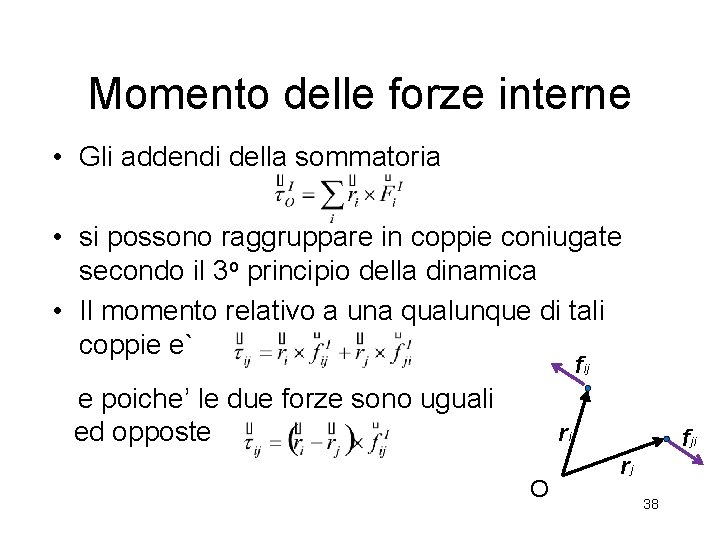
Momento delle forze interne • Gli addendi della sommatoria • si possono raggruppare in coppie coniugate secondo il 3 o principio della dinamica • Il momento relativo a una qualunque di tali coppie e` fij e poiche’ le due forze sono uguali ed opposte ri O fji rj 38
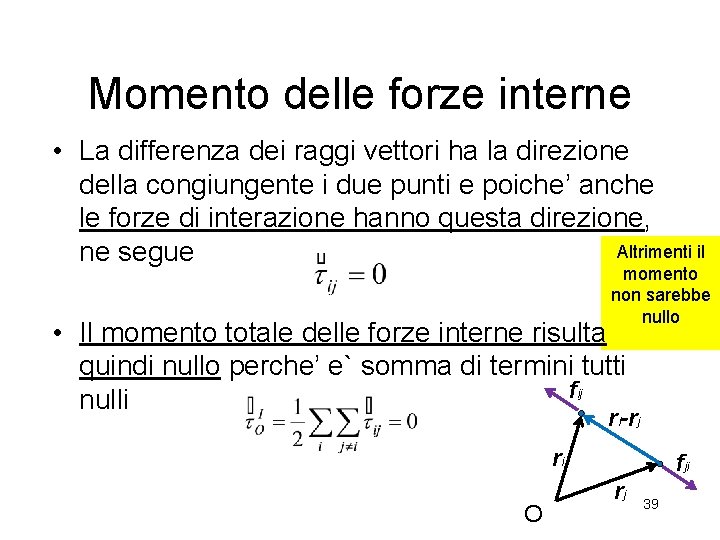
Momento delle forze interne • La differenza dei raggi vettori ha la direzione della congiungente i due punti e poiche’ anche le forze di interazione hanno questa direzione, Altrimenti il ne segue momento non sarebbe nullo • Il momento totale delle forze interne risulta quindi nullo perche’ e` somma di termini tutti fij nulli ri-rj ri O fji rj 39
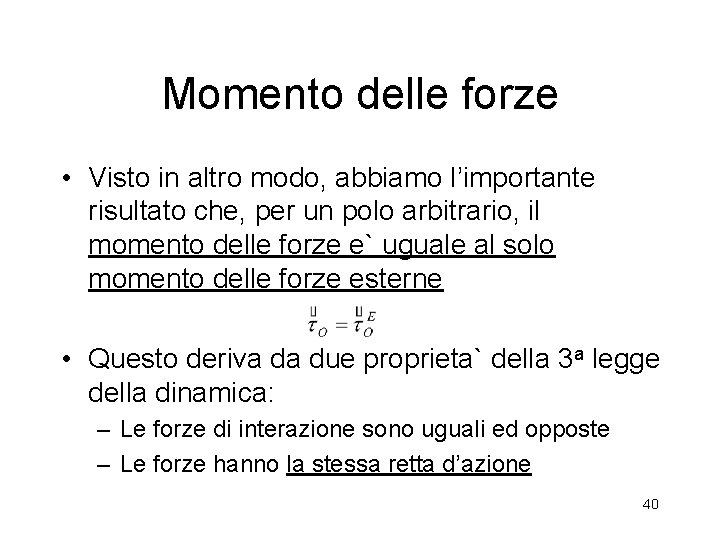
Momento delle forze • Visto in altro modo, abbiamo l’importante risultato che, per un polo arbitrario, il momento delle forze e` uguale al solo momento delle forze esterne • Questo deriva da due proprieta` della 3 a legge della dinamica: – Le forze di interazione sono uguali ed opposte – Le forze hanno la stessa retta d’azione 40
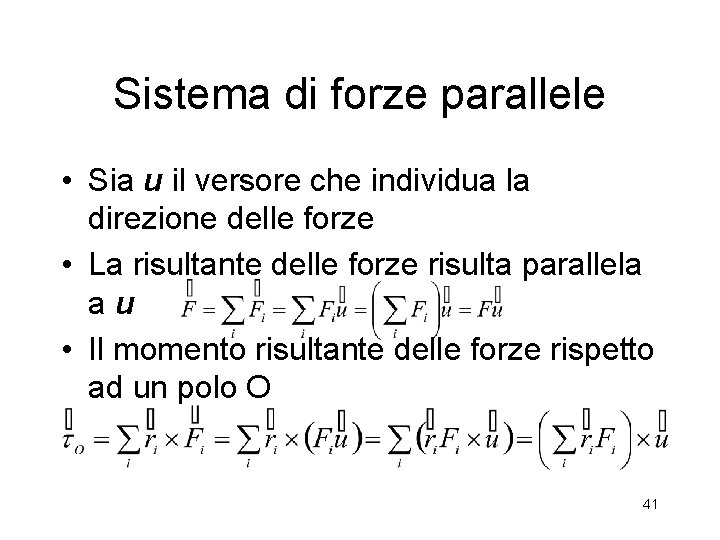
Sistema di forze parallele • Sia u il versore che individua la direzione delle forze • La risultante delle forze risulta parallela au • Il momento risultante delle forze rispetto ad un polo O 41
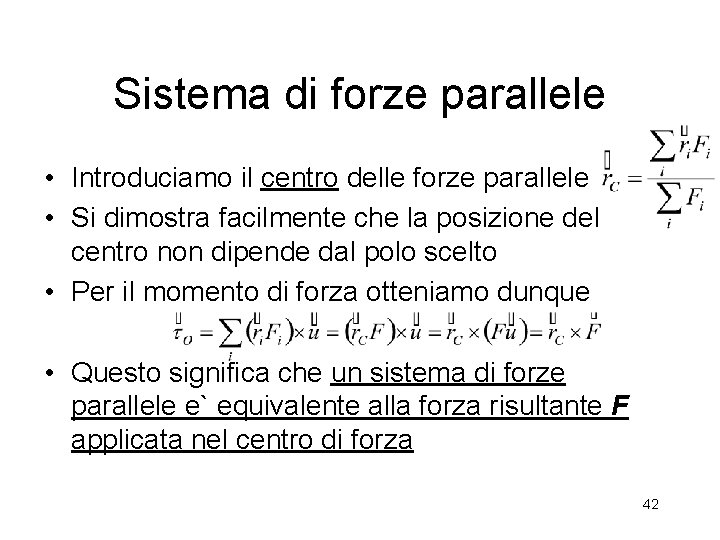
Sistema di forze parallele • Introduciamo il centro delle forze parallele • Si dimostra facilmente che la posizione del centro non dipende dal polo scelto • Per il momento di forza otteniamo dunque • Questo significa che un sistema di forze parallele e` equivalente alla forza risultante F applicata nel centro di forza 42
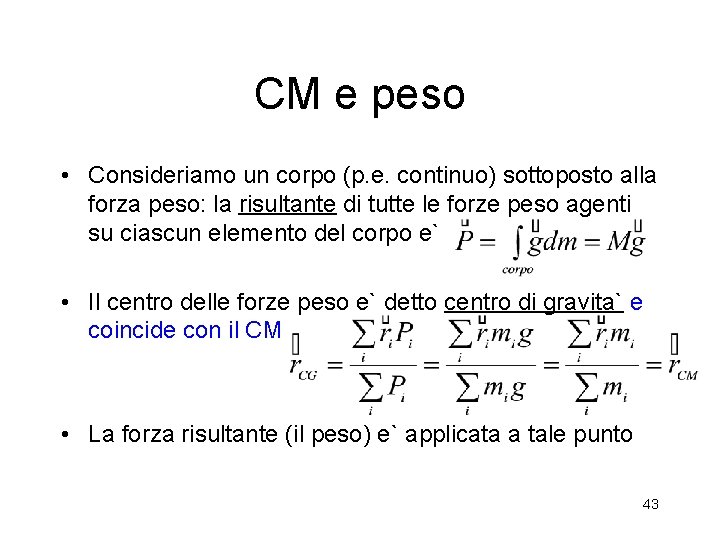
CM e peso • Consideriamo un corpo (p. e. continuo) sottoposto alla forza peso: la risultante di tutte le forze peso agenti su ciascun elemento del corpo e` • Il centro delle forze peso e` detto centro di gravita` e coincide con il CM • La forza risultante (il peso) e` applicata a tale punto 43
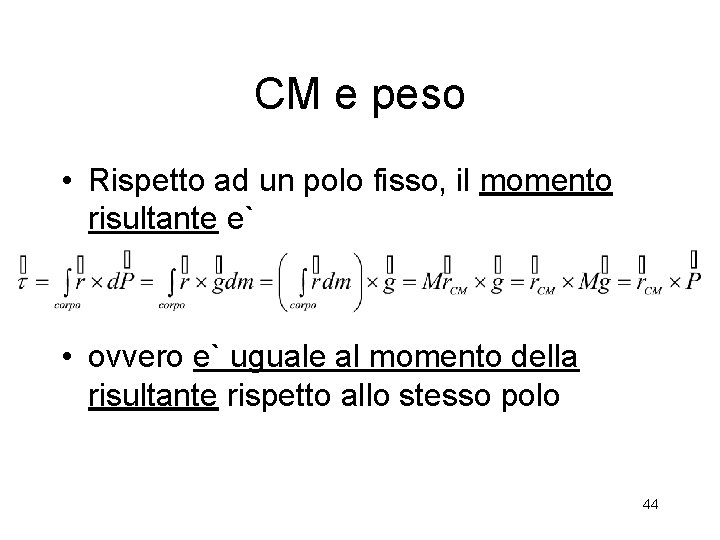
CM e peso • Rispetto ad un polo fisso, il momento risultante e` • ovvero e` uguale al momento della risultante rispetto allo stesso polo 44
Sistema di forze qualsiasi • Un sistema di forze non parallele, applicate in punti diversi, non puo` essere rappresentato, in generale, dalla sola risultante delle forze F • C’e` bisogno di introdurre anche il vettore risultante dei momenti di forza t • Detto in altro modo i vettori F e t sono indipendenti fra loro 45
Sistema di forze qualsiasi • Vale il seguente risultato, che non dimostreremo • Scelto un polo, un sistema di forze (applicate in punti diversi) e` equivalente ad una forza (uguale alla risultante delle forze) la cui retta d’azione passi per il polo e ad una coppia di momento uguale al risultante dei momenti rispetto al polo 46