
Kruhov diagram asynchronnho motoru Dostupn z Metodickho portlu
- Slides: 10
Kruhový diagram asynchronního motoru Dostupné z Metodického portálu www. rvp. cz, ISSN: 1802 -4785, financovaného z ESF a státního rozpočtu ČR. Provozováno Výzkumným ústavem pedagogickým v Praze.
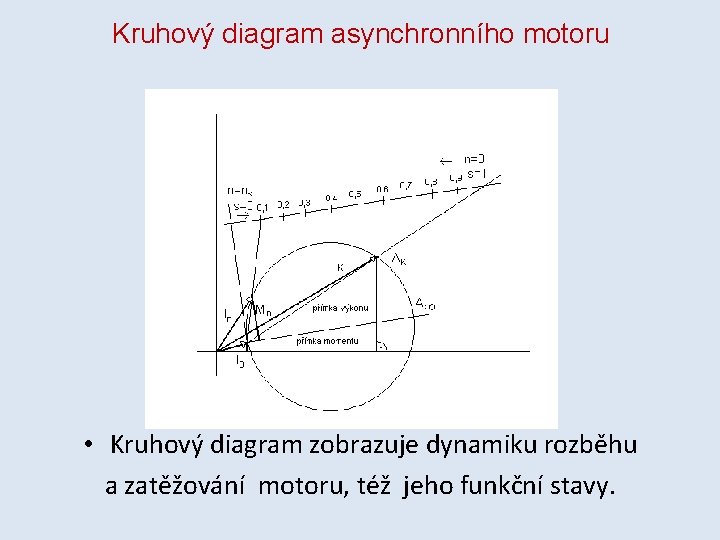
Kruhový diagram asynchronního motoru • Kruhový diagram zobrazuje dynamiku rozběhu a zatěžování motoru, též jeho funkční stavy.
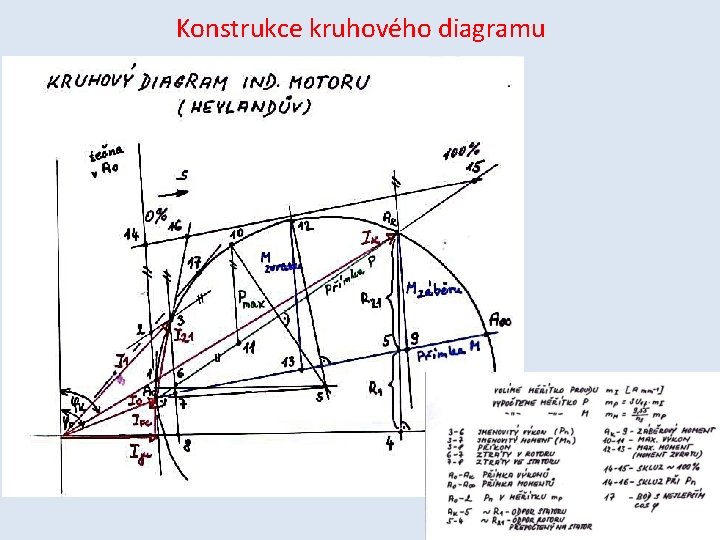
Konstrukce kruhového diagramu
• Zvolíme měřítko proudu m. I. V tomto měřítku vyneseme proud I 0 poté, co vypočteme úhel ϕ 0. Koncový bod fázoru tohoto proudu je bod A 0. • Rovněž vypočteme úhel ϕK a v měřítku narýsujeme proud IK. Koncový bod fázoru tohoto proudu je bod AK. Spojnice A 0 - AK je přímka výkonu P. • Sestrojíme osu výkonové přímky. Průsečík se svislicí spuštěnou v bodě A 0 označíme 1. Půlícím bodem A 0 – 1 vedeme rovnoběžku s vodorovnou osou. Tato rovnoběžka protne osu výkonové přímky v bodě S. V něm sestrojíme kružnici, která prochází body A 0 a AK. • Určíme měřítko výkonu m. P = 3. Uf. m. I a v tomto měřítku vyneseme na tečnu v bodě A 0 daný výkon, tím dostaneme bod 2.
• V bodě 2 vedeme rovnoběžku s výkonovou přímkou. Protne nám kružnici v bodě 3. Spojnice bodu 3 s počátkem je proud statorový I 1 , bod 3 nazýváme pracovním bodem. • V bodě AK spustíme kolmici k vodorovné ose, protne nám ji v bodě 4. Úsečka AK – 4 odpovídá celkovému činnému odporu R 1+R 21. Rozdělíme ji v poměru těchto odporů, čímž obdržíme bod 5. Z bodu A 0 vedeme polopřímku přes bod 5, ta nám protne kružnici v bodě A∞. Přímku A 0 A∞ nazýváme přímkou momentovou. • Bodem 3 vedeme rovnoběžku s tečnou, ta protne výkonovou přímku v bodě 6, momentovou v bodě 7 a vodorovnou osu v bodě 8. V popisu diagramu je uveden význam těchto bodů.
• Bodem AK vedeme rovnoběžku s tečnou, ta protne momentovou přímku v bodě 9. Úsečka AK 9 odpovídá záběrovému momentu. • Středem S vedeme kolmici k výkonové přímce, ta protne kružnici v bodě 10. Z bodu 10 sestrojíme rovnoběžku s tečnou, ta protne výkonovou přímku v bodě 11. Úsečka 10– 11 odpovídá maximálnímu výkonu stroje. • Provedeme totéž k momentové přímce. Získaná úsečka 1213 je maximální moment (moment zvratu). • Libovolným bodem vedeme rovnoběžku s momentovou přímkou. Ta protne tečnu v bodě 14 a výkonovou přímku v bodě 15. Úsečka 14 -15 odpovídá jednak 100% skluzu, též na ni můžeme vynést stupnici otáček od 0 do ns.
• Spojíme A 0 s bodem 3. Úsečka A 0 3 je proud rotoru I 21 přepočtený na stator. Prodloužíme A 0 3 směrem za bod 3, až protne úsečku 14 -15 v bodě 16. Úsečka 14 -16 udává jmenovitý skluz. • Z počátku vedeme tečnu ke kružnici. Dotykový bod označíme 17. Tento udává pracovní bod, při němž je nejlepší cosϕ.
Motor jako protiproudá brzda a indukční generátor
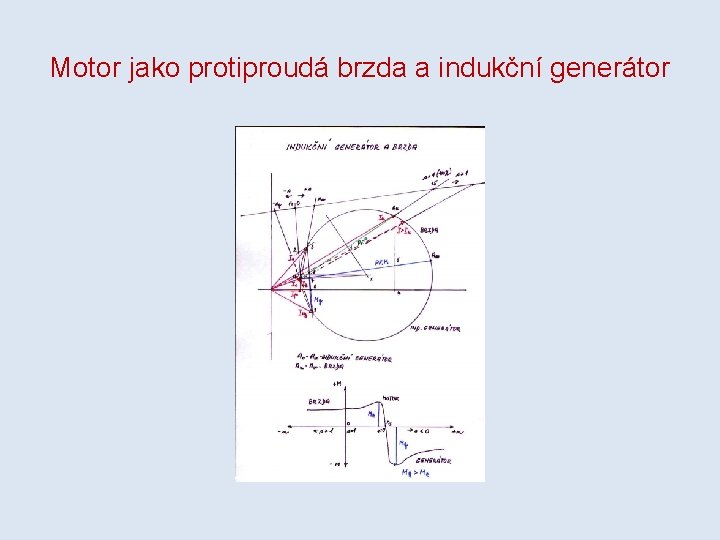
• Z kruhového diagramu lze odvodit i další stavy indukčního stroje. • Při vnucených nadsynchronních otáčkách pracuje jako indukční generátor a dodává výkon do sítě. Skluz je záporný. • Změníme-li směr otáčení magnetického pole proti otáčkám rotoru, dojde k protiproudému brzdění. Jeho otáčky jsou záporné, skluz větší než 1.
K zopakování: • Co zobrazuje kruhový diagram asynchronního elektromotoru? • Které tři body lze v diagramu zkonstruovat a co znamenají? • V jakých provozních režimech indukční stroj mezi těmito body pracuje? • Které hodnota musíme kreslit v měřítku při konstrukci k. d. ?