
KINEMATIKA KRUTOG TIJELA MEHANIKA 2 PREDAVANJE 4 2014

- Slides: 20
KINEMATIKA KRUTOG TIJELA MEHANIKA 2 PREDAVANJE 4, 2014. /15. 1
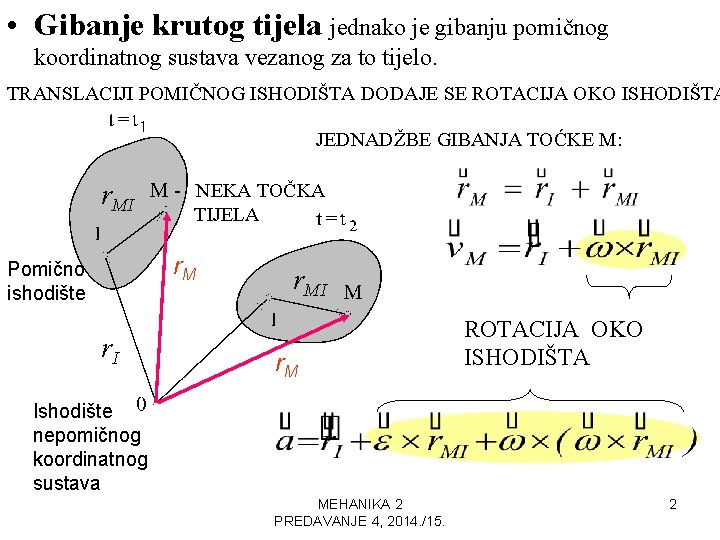
• Gibanje krutog tijela jednako je gibanju pomičnog koordinatnog sustava vezanog za to tijelo. TRANSLACIJI POMIČNOG ISHODIŠTA DODAJE SE ROTACIJA OKO ISHODIŠTA JEDNADŽBE GIBANJA TOĆKE M: r. MI - NEKA TOČKA TIJELA r. M Pomično ishodište r. I r. M ROTACIJA OKO ISHODIŠTA Ishodište nepomičnog koordinatnog sustava MEHANIKA 2 PREDAVANJE 4, 2014. /15. 2
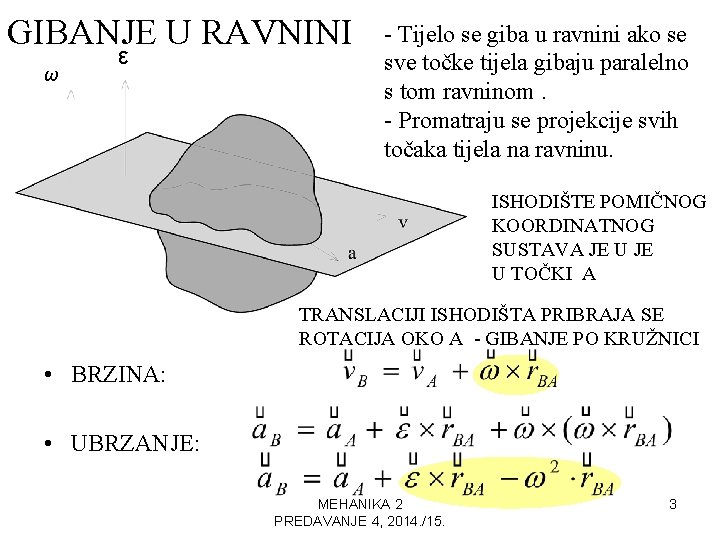
GIBANJE U RAVNINI ω ε - Tijelo se giba u ravnini ako se sve točke tijela gibaju paralelno s tom ravninom. - Promatraju se projekcije svih točaka tijela na ravninu. ISHODIŠTE POMIČNOG KOORDINATNOG SUSTAVA JE U TOČKI A TRANSLACIJI ISHODIŠTA PRIBRAJA SE ROTACIJA OKO A - GIBANJE PO KRUŽNICI • BRZINA: • UBRZANJE: MEHANIKA 2 PREDAVANJE 4, 2014. /15. 3
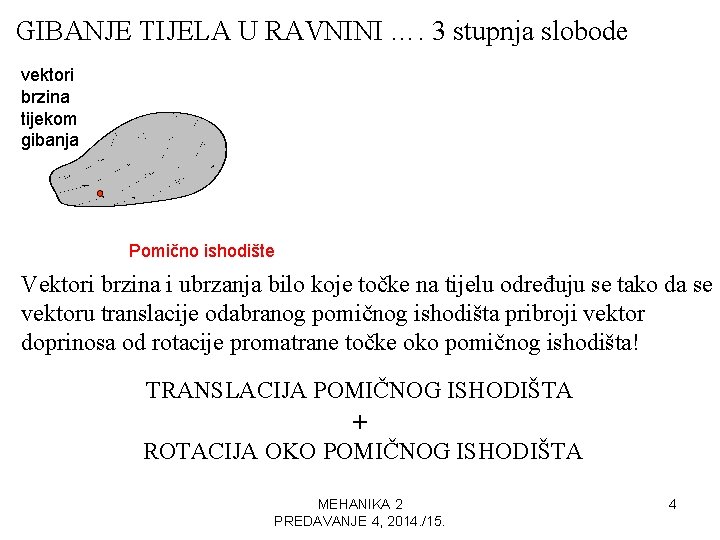
GIBANJE TIJELA U RAVNINI …. 3 stupnja slobode vektori brzina tijekom gibanja Pomično ishodište Vektori brzina i ubrzanja bilo koje točke na tijelu određuju se tako da se vektoru translacije odabranog pomičnog ishodišta pribroji vektor doprinosa od rotacije promatrane točke oko pomičnog ishodišta! TRANSLACIJA POMIČNOG ISHODIŠTA + ROTACIJA OKO POMIČNOG ISHODIŠTA MEHANIKA 2 PREDAVANJE 4, 2014. /15. 4
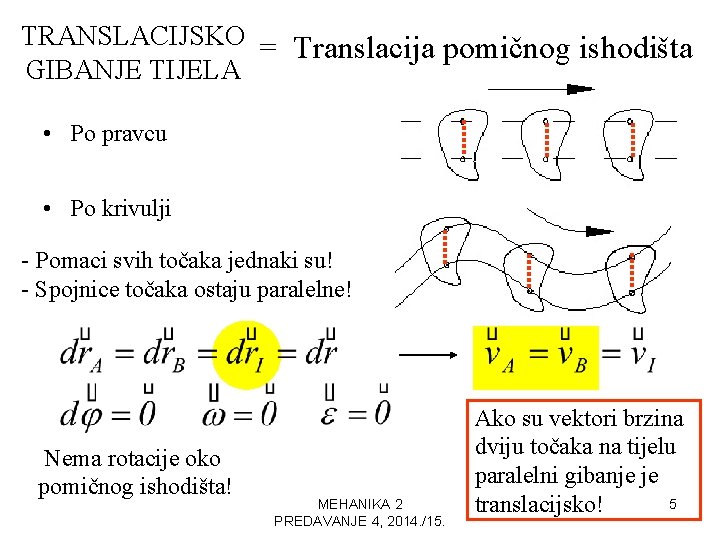
TRANSLACIJSKO = Translacija pomičnog ishodišta GIBANJE TIJELA • Po pravcu • Po krivulji - Pomaci svih točaka jednaki su! - Spojnice točaka ostaju paralelne! Nema rotacije oko pomičnog ishodišta! MEHANIKA 2 PREDAVANJE 4, 2014. /15. Ako su vektori brzina dviju točaka na tijelu paralelni gibanje je 5 translacijsko!
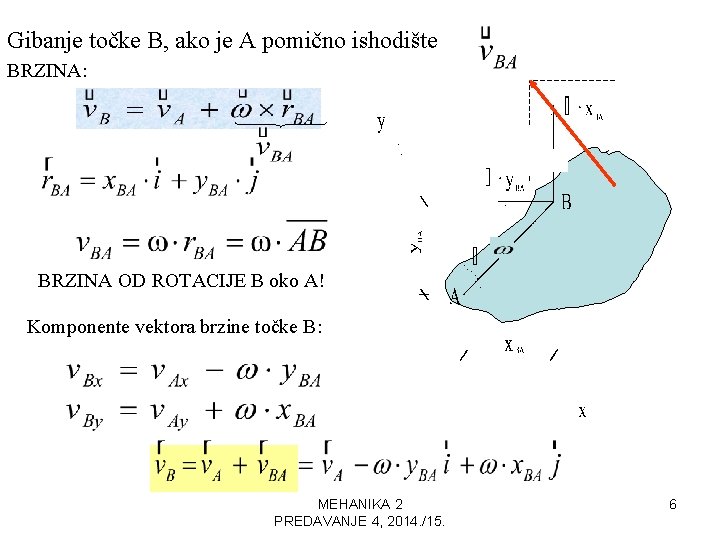
Gibanje točke B, ako je A pomično ishodište BRZINA: BRZINA OD ROTACIJE B oko A! Komponente vektora brzine točke B: MEHANIKA 2 PREDAVANJE 4, 2014. /15. 6
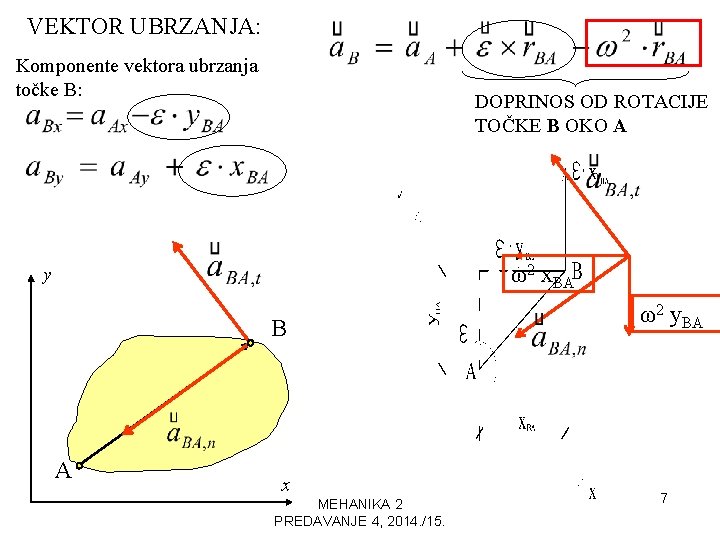
VEKTOR UBRZANJA: Komponente vektora ubrzanja točke B: DOPRINOS OD ROTACIJE TOČKE B OKO A ω2 x. BA y B A x MEHANIKA 2 PREDAVANJE 4, 2014. /15. ω2 y. BA 7
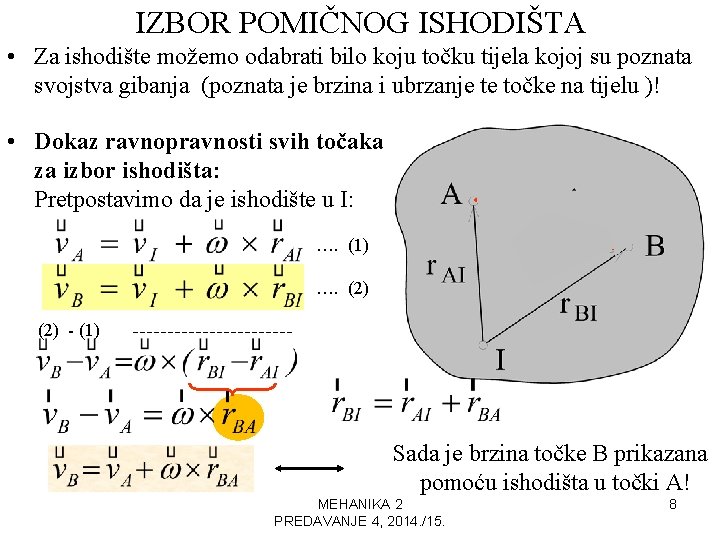
IZBOR POMIČNOG ISHODIŠTA • Za ishodište možemo odabrati bilo koju točku tijela kojoj su poznata svojstva gibanja (poznata je brzina i ubrzanje te točke na tijelu )! • Dokaz ravnopravnosti svih točaka za izbor ishodišta: Pretpostavimo da je ishodište u I: …. (1) …. (2) - (1) Sada je brzina točke B prikazana pomoću ishodišta u točki A! MEHANIKA 2 PREDAVANJE 4, 2014. /15. 8
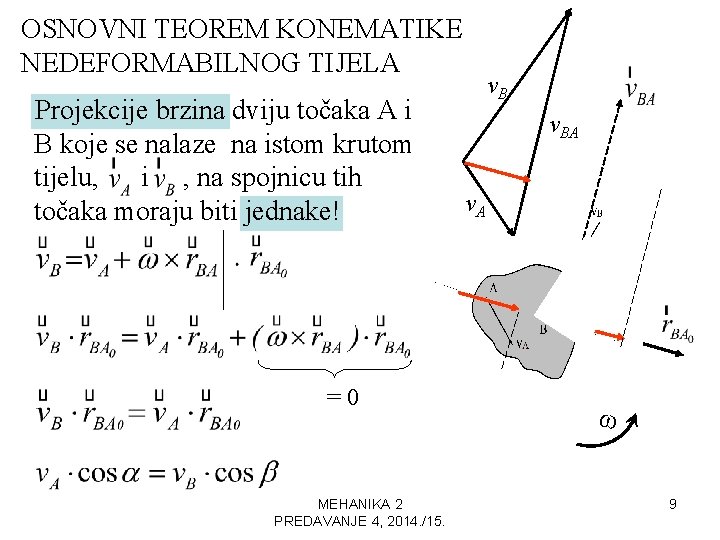
OSNOVNI TEOREM KONEMATIKE NEDEFORMABILNOG TIJELA Projekcije brzina dviju točaka A i B koje se nalaze na istom krutom tijelu, i , na spojnicu tih točaka moraju biti jednake! =0 MEHANIKA 2 PREDAVANJE 4, 2014. /15. v. BA v. A ω 9
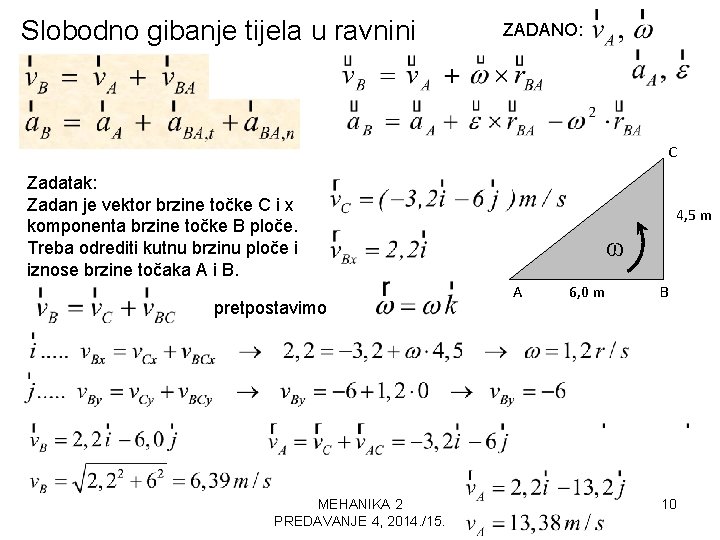
Slobodno gibanje tijela u ravnini ZADANO: C Zadatak: Zadan je vektor brzine točke C i x komponenta brzine točke B ploče. Treba odrediti kutnu brzinu ploče i iznose brzine točaka A i B. pretpostavimo MEHANIKA 2 PREDAVANJE 4, 2014. /15. 4, 5 m ω A 6, 0 m B 10
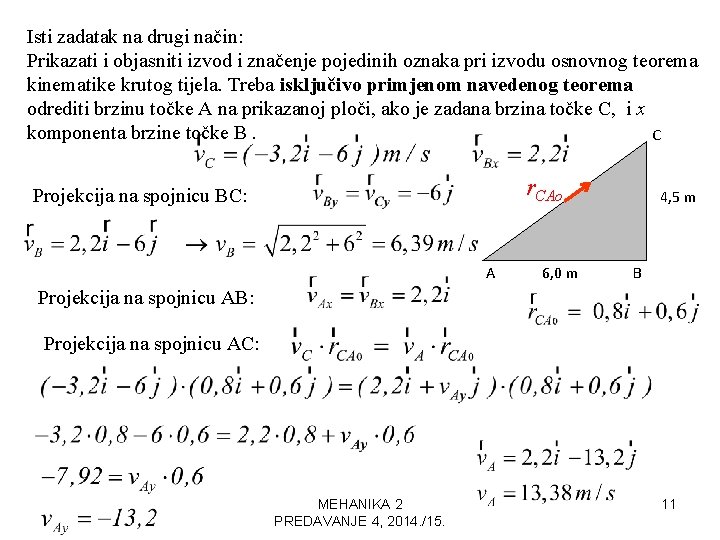
Isti zadatak na drugi način: Prikazati i objasniti izvod i značenje pojedinih oznaka pri izvodu osnovnog teorema kinematike krutog tijela. Treba isključivo primjenom navedenog teorema odrediti brzinu točke A na prikazanoj ploči, ako je zadana brzina točke C, i x komponenta brzine točke B. C r. CAo Projekcija na spojnicu BC: A 6, 0 m 4, 5 m B Projekcija na spojnicu AB: Projekcija na spojnicu AC: MEHANIKA 2 PREDAVANJE 4, 2014. /15. 11
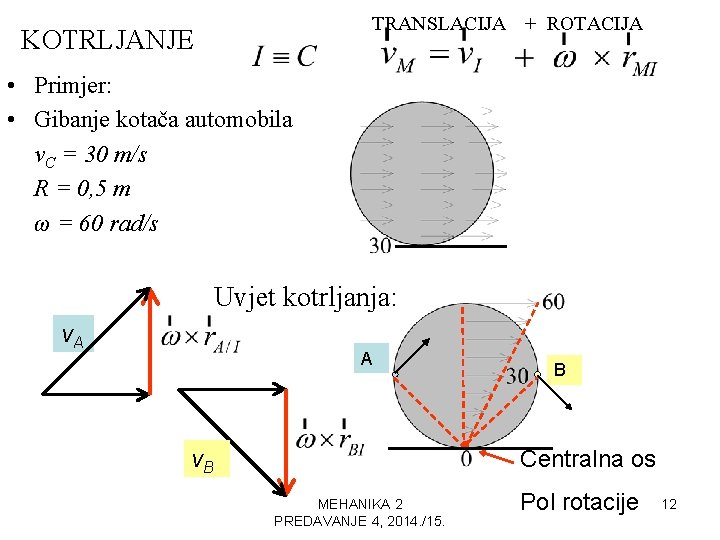
TRANSLACIJA + ROTACIJA KOTRLJANJE • Primjer: • Gibanje kotača automobila v. C = 30 m/s R = 0, 5 m ω = 60 rad/s Uvjet kotrljanja: v. A A B Centralna os v. B MEHANIKA 2 PREDAVANJE 4, 2014. /15. Pol rotacije 12
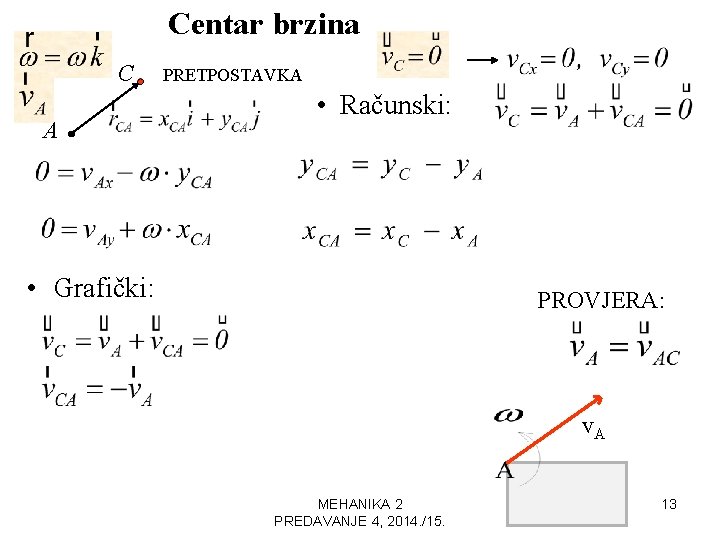
Centar brzina C A PRETPOSTAVKA • Računski: • Grafički: PROVJERA: v. CA v. A MEHANIKA 2 PREDAVANJE 4, 2014. /15. 13
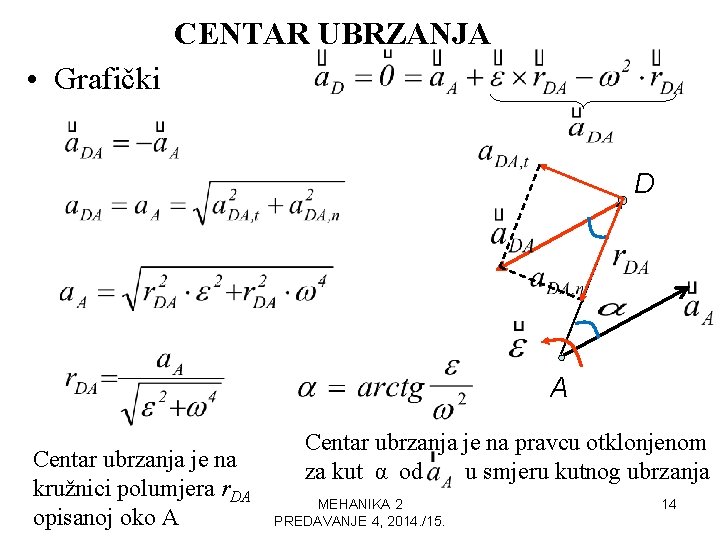
CENTAR UBRZANJA • Grafički D A Centar ubrzanja je na kružnici polumjera r. DA opisanoj oko A Centar ubrzanja je na pravcu otklonjenom za kut α od u smjeru kutnog ubrzanja MEHANIKA 2 PREDAVANJE 4, 2014. /15. 14
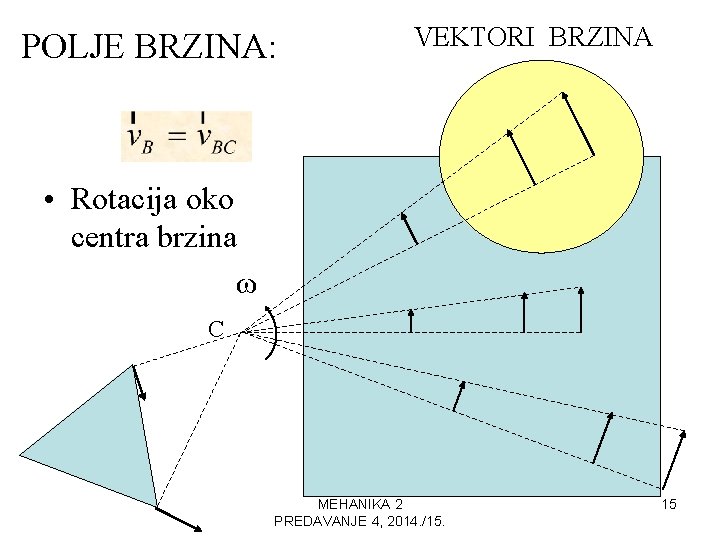
POLJE BRZINA: VEKTORI BRZINA • Rotacija oko centra brzina ω C. MEHANIKA 2 PREDAVANJE 4, 2014. /15. 15
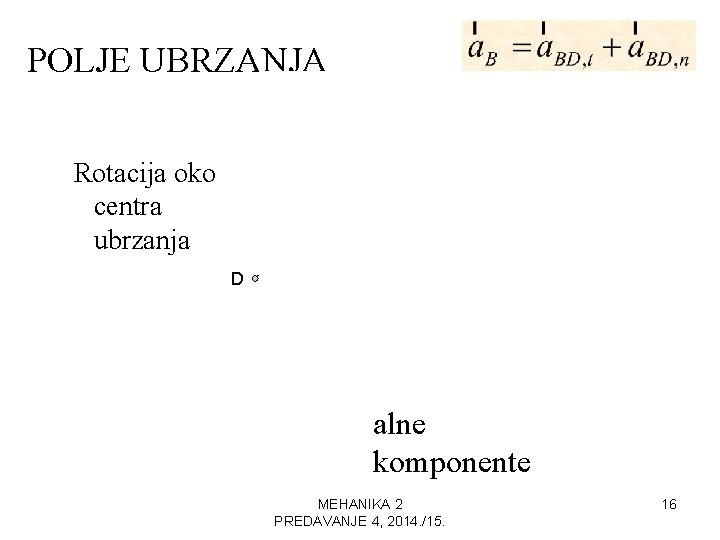
POLJE UBRZANJA Rotacija oko centra ubrzanja Tangencijalne komponente D + D Norm alne komponente MEHANIKA 2 PREDAVANJE 4, 2014. /15. 16
NAČINI ZADAVANJA POLJA BRZINA KLIZAČ U TOČKI B 1. Zadan je vektor brzine jedne točke i kutna brzina 2. Zadan položaj centra brzina i kutna brzina Pravac brzine rotacije točke B oko A v. BA Gibanje tijela u ravnini uz kinematička ograničenja 3. Zadan je vektor brzine jedne točke i pravac brzine druge točke (crtež: zadana brzina A i pravac brzine točke B) Vektor : pravilo desne ruke MEHANIKA 2 PREDAVANJE 4, 2014. /15. MJERILO : 17
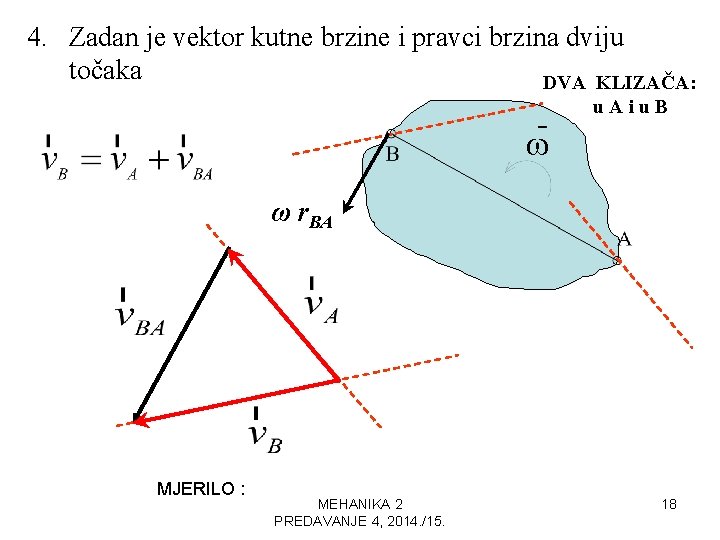
4. Zadan je vektor kutne brzine i pravci brzina dviju točaka DVA KLIZAČA: u. Aiu. B ω ω r. BA MJERILO : MEHANIKA 2 PREDAVANJE 4, 2014. /15. 18
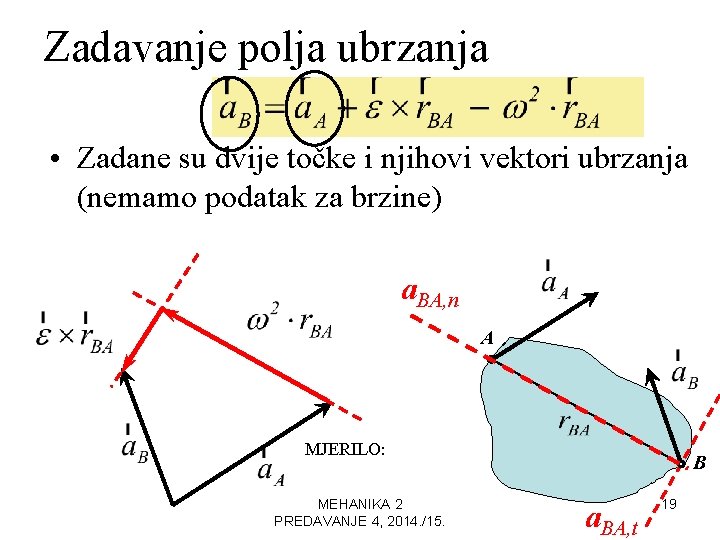
Zadavanje polja ubrzanja • Zadane su dvije točke i njihovi vektori ubrzanja (nemamo podatak za brzine) a. BA, n A MJERILO: MEHANIKA 2 PREDAVANJE 4, 2014. /15. B a. BA, t 19
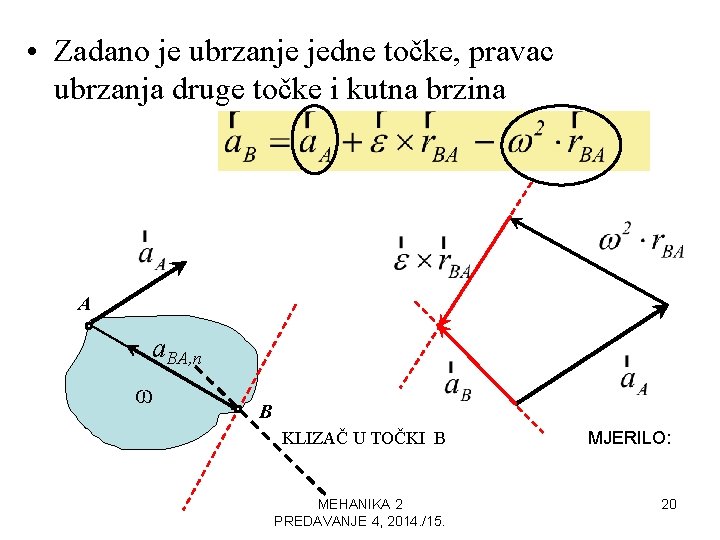
• Zadano je ubrzanje jedne točke, pravac ubrzanja druge točke i kutna brzina A a. BA, n ω B KLIZAČ U TOČKI B MEHANIKA 2 PREDAVANJE 4, 2014. /15. MJERILO: 20