
Introduo Robtica COLGIO DAMAS DE INSTRUO CRIST O
Introdução à Robótica COLÉGIO DAMAS DE INSTRUÇÃO CRISTÃ
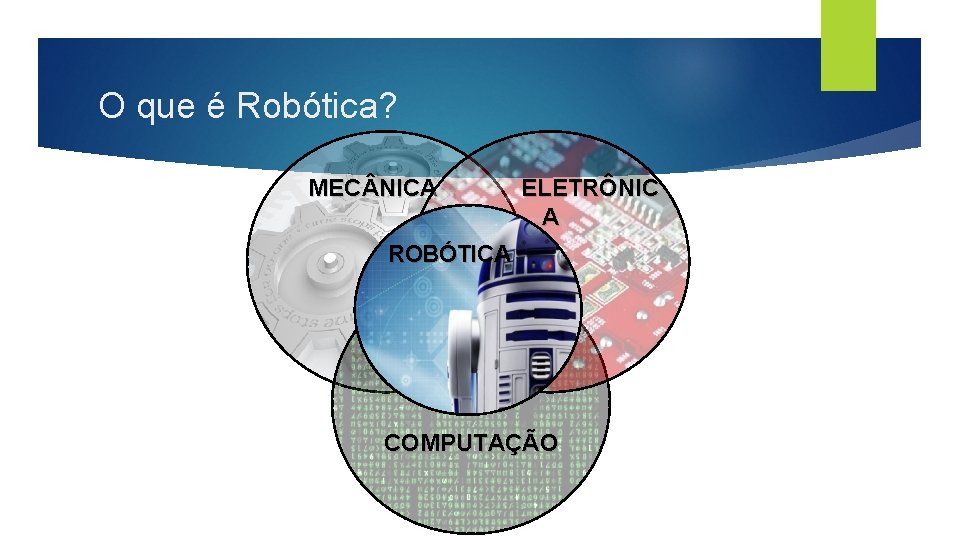
O que é Robótica? MEC NICA ELETRÔNIC A ROBÓTICA COMPUTAÇÃO
De onde vem a palavra robô? A palavra robô é derivada do tcheco e foi usada pela primeira vez pelo escritor Karel Capek em sua peça R. U. R. Mas o que significa essa palavra? A palavra tcheca robota significa escravo, servo.
Vídeos
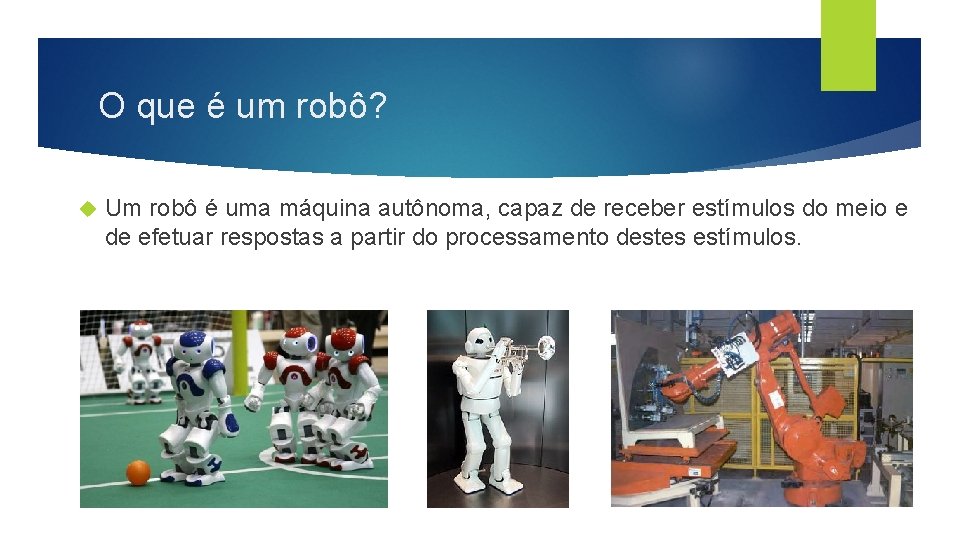
O que é um robô? Um robô é uma máquina autônoma, capaz de receber estímulos do meio e de efetuar respostas a partir do processamento destes estímulos.
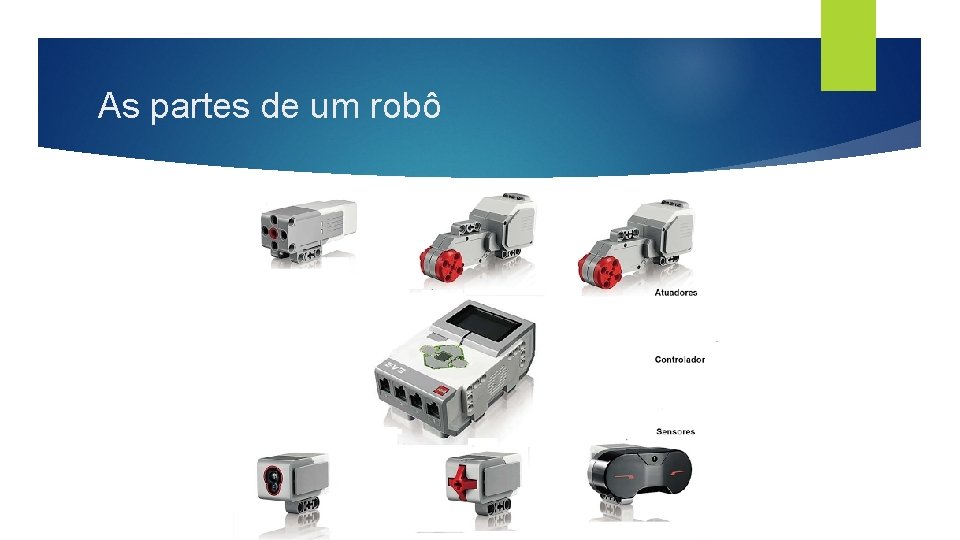
As partes de um robô
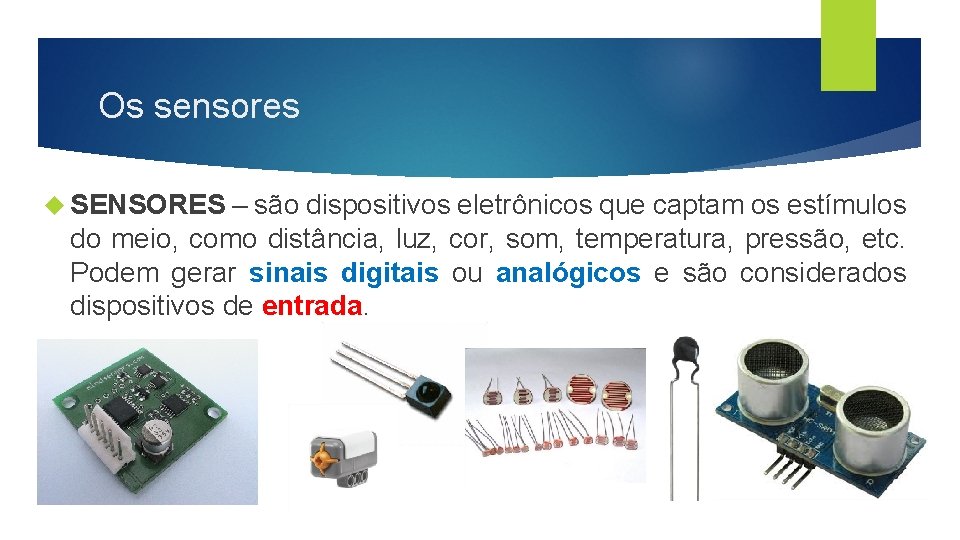
Os sensores SENSORES – são dispositivos eletrônicos que captam os estímulos do meio, como distância, luz, cor, som, temperatura, pressão, etc. Podem gerar sinais digitais ou analógicos e são considerados dispositivos de entrada.
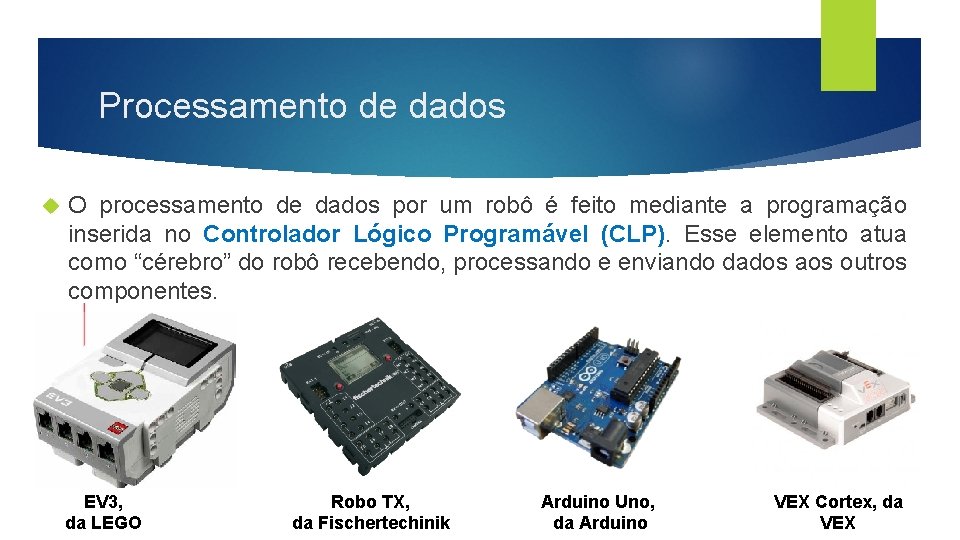
Processamento de dados O processamento de dados por um robô é feito mediante a programação inserida no Controlador Lógico Programável (CLP). Esse elemento atua como “cérebro” do robô recebendo, processando e enviando dados aos outros componentes. EV 3, da LEGO Robo TX, da Fischertechinik Arduino Uno, da Arduino VEX Cortex, da VEX
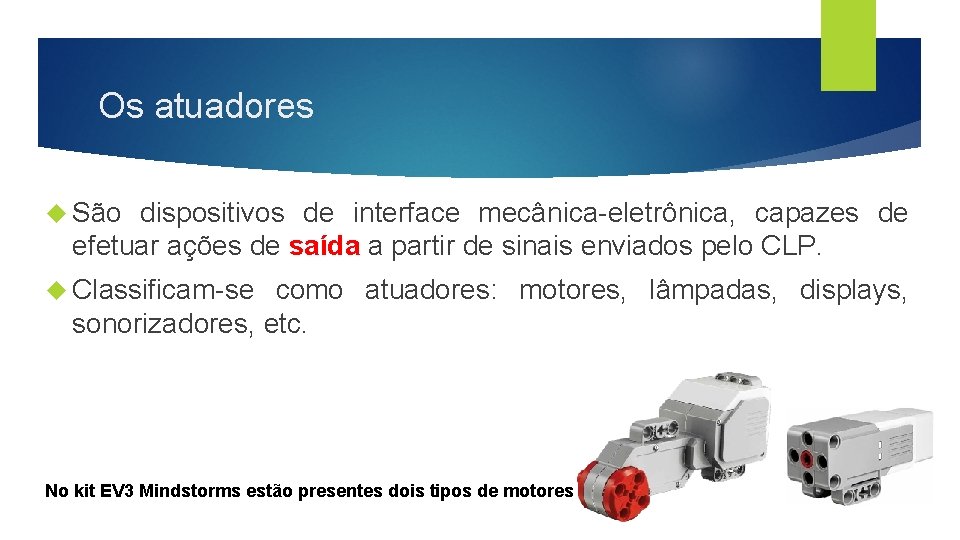
Os atuadores São dispositivos de interface mecânica-eletrônica, capazes de efetuar ações de saída a partir de sinais enviados pelo CLP. Classificam-se como atuadores: motores, lâmpadas, displays, sonorizadores, etc. No kit EV 3 Mindstorms estão presentes dois tipos de motores
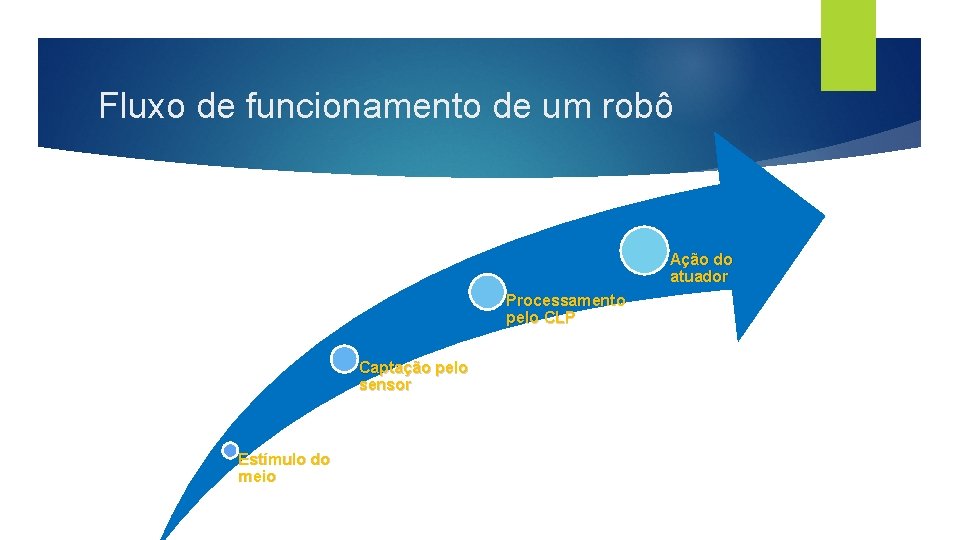
Fluxo de funcionamento de um robô Ação do atuador Processamento pelo CLP Captação pelo sensor Estímulo do meio
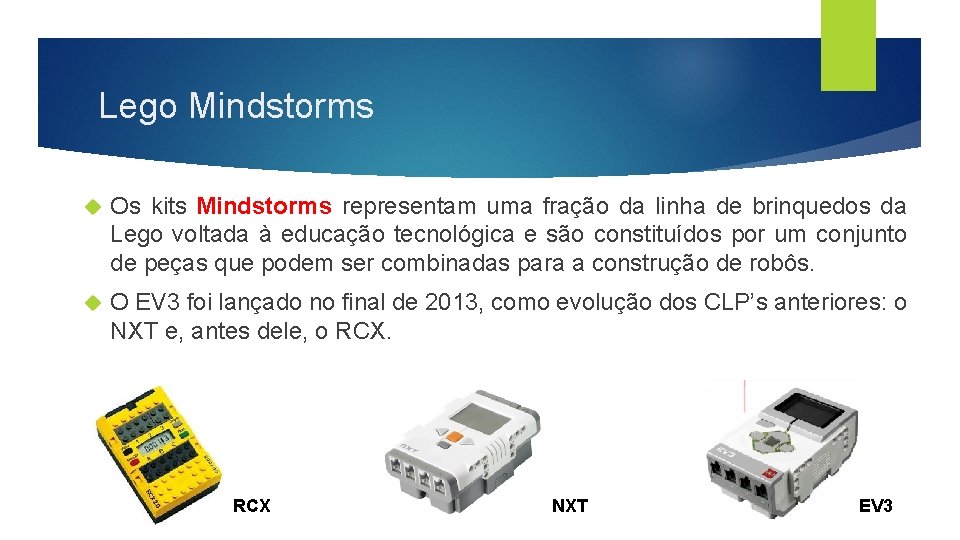
Lego Mindstorms Os kits Mindstorms representam uma fração da linha de brinquedos da Lego voltada à educação tecnológica e são constituídos por um conjunto de peças que podem ser combinadas para a construção de robôs. O EV 3 foi lançado no final de 2013, como evolução dos CLP’s anteriores: o NXT e, antes dele, o RCX NXT EV 3
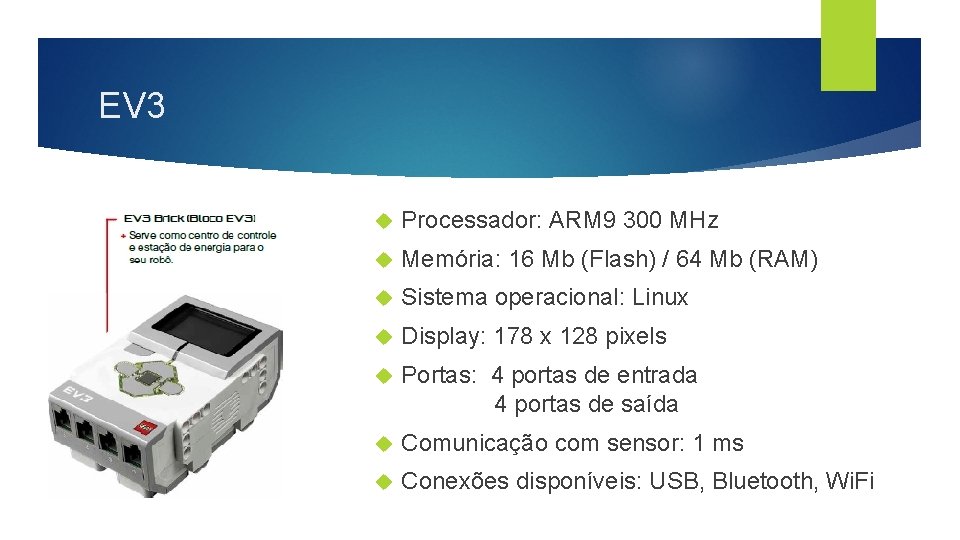
EV 3 Processador: ARM 9 300 MHz Memória: 16 Mb (Flash) / 64 Mb (RAM) Sistema operacional: Linux Display: 178 x 128 pixels Portas: 4 portas de entrada 4 portas de saída Comunicação com sensor: 1 ms Conexões disponíveis: USB, Bluetooth, Wi. Fi
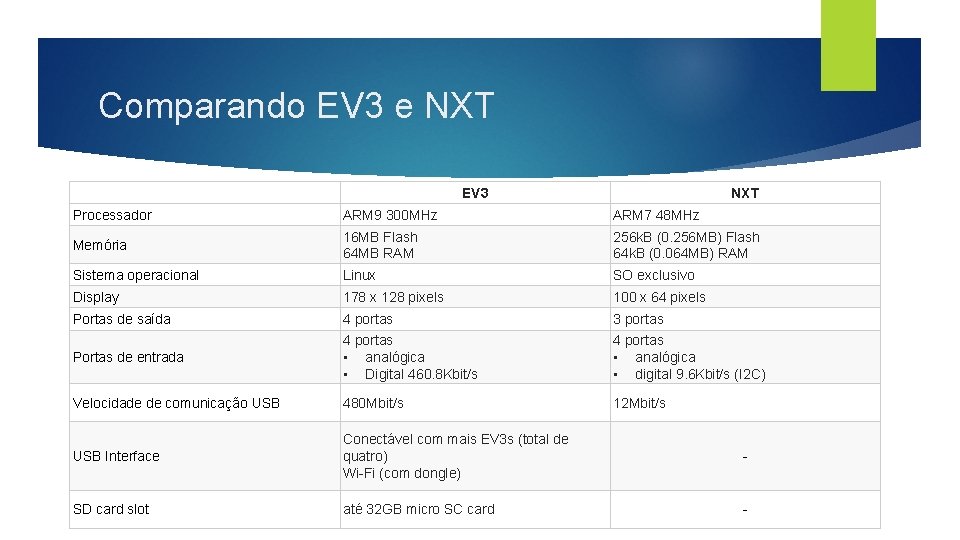
Comparando EV 3 e NXT EV 3 NXT Processador ARM 9 300 MHz ARM 7 48 MHz Memória 16 MB Flash 64 MB RAM 256 k. B (0. 256 MB) Flash 64 k. B (0. 064 MB) RAM Sistema operacional Linux SO exclusivo Display 178 x 128 pixels 100 x 64 pixels Portas de saída 4 portas • analógica • Digital 460. 8 Kbit/s 3 portas 4 portas • analógica • digital 9. 6 Kbit/s (I 2 C) Velocidade de comunicação USB 480 Mbit/s 12 Mbit/s USB Interface Conectável com mais EV 3 s (total de quatro) Wi-Fi (com dongle) - SD card slot até 32 GB micro SC card - Portas de entrada
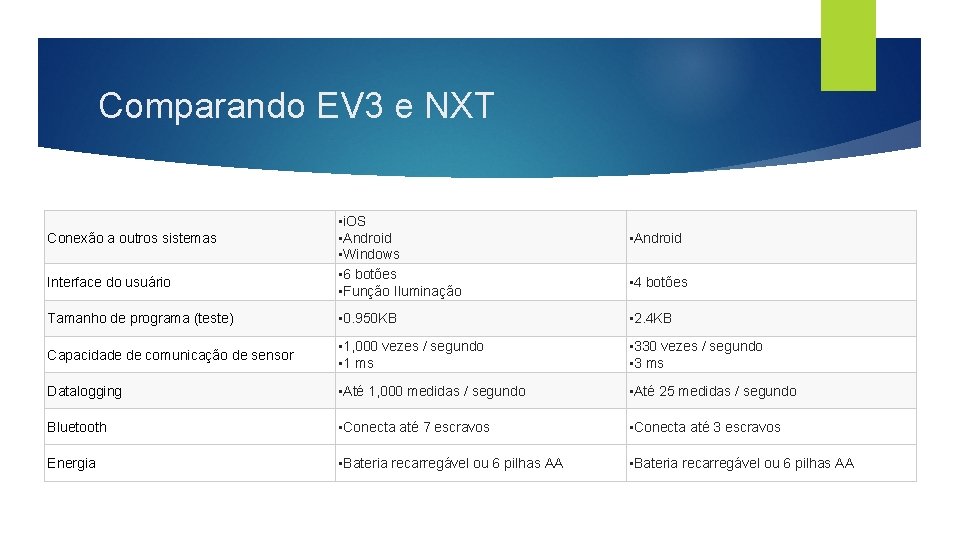
Comparando EV 3 e NXT Conexão a outros sistemas Interface do usuário • i. OS • Android • Windows • 6 botões • Função Iluminação • Android • 4 botões Tamanho de programa (teste) • 0. 950 KB • 2. 4 KB Capacidade de comunicação de sensor • 1, 000 vezes / segundo • 1 ms • 330 vezes / segundo • 3 ms Datalogging • Até 1, 000 medidas / segundo • Até 25 medidas / segundo Bluetooth • Conecta até 7 escravos • Conecta até 3 escravos Energia • Bateria recarregável ou 6 pilhas AA
Programação A programação de um robô é um conjunto de algoritmos que contém instruções sobre a captação de dados e a execução de ações pelos atuadores. A programação pode ser escrita ou iconizada.
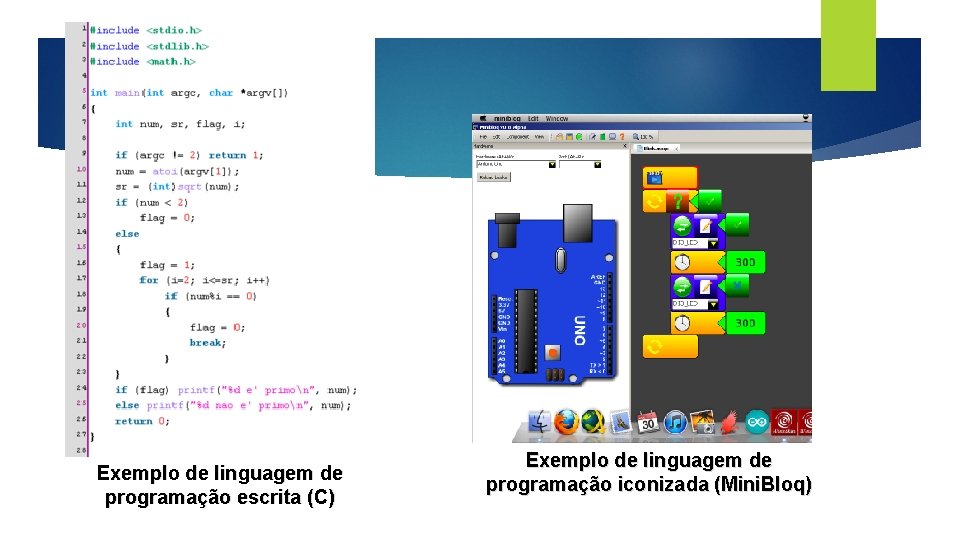
Exemplo de linguagem de programação escrita (C) Exemplo de linguagem de programação iconizada (Mini. Bloq)
Fluxo de programação Independente da linguagem de programação utilizada, o controle do fluxo de dados em uma programação utiliza elementos da lógica formal matemática, contendo elementos comparadores, atribuidores e condicionais.
Principais linguagens de programação Cada CLP aceita linguagens específicas: NXT – NXT-G, NXC, Java Arduino – Wiring (baseada em C), Mini. Bloq VEX – C Robo TX – Robo. Pro, C
E o EV 3? Foi criada uma linguagem de programação específica para o EV 3, denominada
- Slides: 19