
III 5 Utiliser une figure de changement de
- Slides: 61
III. 5 – Utiliser une figure de changement de II. 2 – Utiliser une figure de changement de OUTILS MATHEMATIQUES POUR LES SII MPSI Cours de. III SII Chapitre base pour projeter un vecteur dans une base pour faire un produit vectoriel « en - CALCUL VECTORIEL autre base ligne » I – Expression d’un vecteur dans une base orthonormée I. 1 – Base orthonormée I. 2 – Composantes d’un vecteur I. 3 – Norme d’un vecteur III – Opérations sur les vecteurs III. 1 – Addition des vecteurs III. 2 – Multiplication par un réel III. 3 – Produit scalaire III. 4 – Produit vectoriel II – Changer un vecteur de base II. 1 – Construire les figures de changement de base
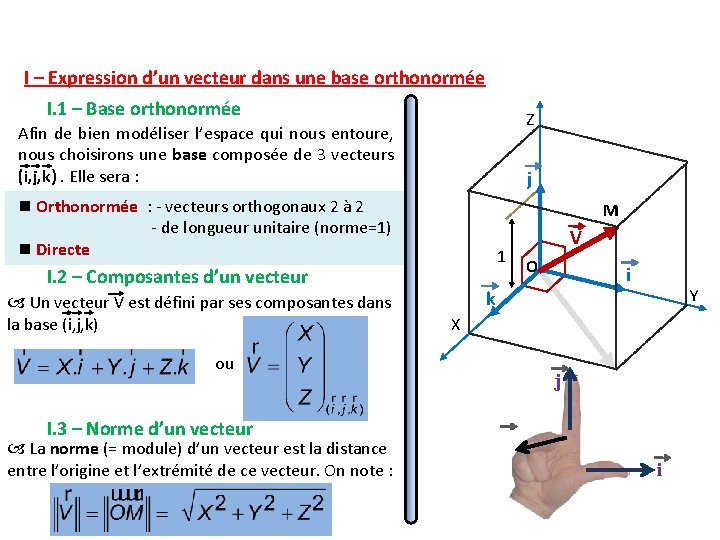
I – Expression d’un vecteur dans une base orthonormée I. 1 – Base orthonormée Z Afin de bien modéliser l’espace qui nous entoure, nous choisirons une base composée de 3 vecteurs (i, j, k). Elle sera : j Orthonormée : - vecteurs orthogonaux 2 à 2 - de longueur unitaire (norme=1) Directe M 1 I. 2 – Composantes d’un vecteur Un vecteur V est défini par ses composantes dans la base (i, j, k) ou V O i k Y X j I. 3 – Norme d’un vecteur La norme (= module) d’un vecteur est la distance entre l’origine et l’extrémité de ce vecteur. On note : i
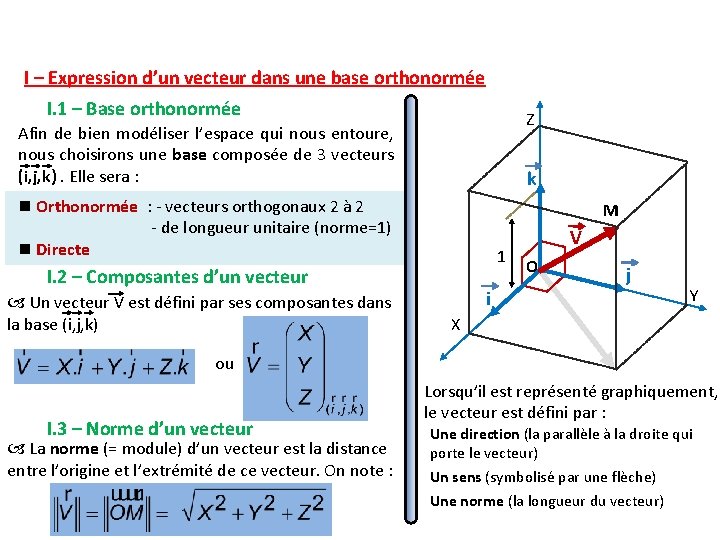
I – Expression d’un vecteur dans une base orthonormée I. 1 – Base orthonormée Z Afin de bien modéliser l’espace qui nous entoure, nous choisirons une base composée de 3 vecteurs (i, j, k). Elle sera : k Orthonormée : - vecteurs orthogonaux 2 à 2 - de longueur unitaire (norme=1) Directe M 1 I. 2 – Composantes d’un vecteur Un vecteur V est défini par ses composantes dans la base (i, j, k) i V O j Y X ou I. 3 – Norme d’un vecteur La norme (= module) d’un vecteur est la distance entre l’origine et l’extrémité de ce vecteur. On note : Lorsqu’il est représenté graphiquement, le vecteur est défini par : Une direction (la parallèle à la droite qui porte le vecteur) Un sens (symbolisé par une flèche) Une norme (la longueur du vecteur)
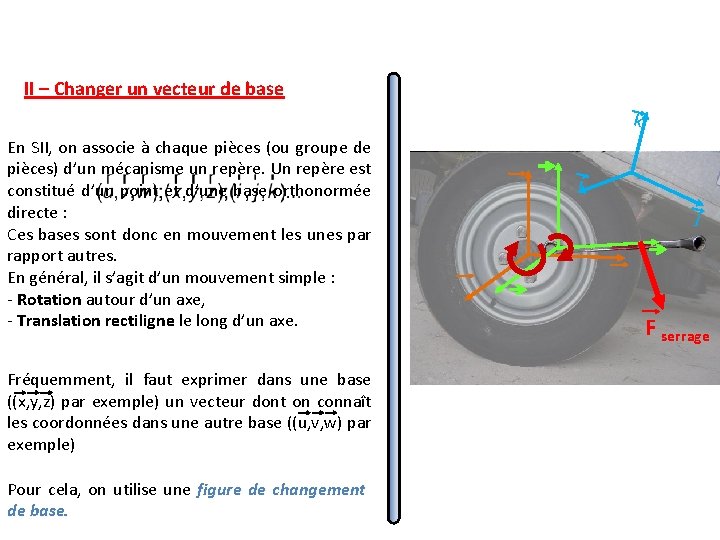
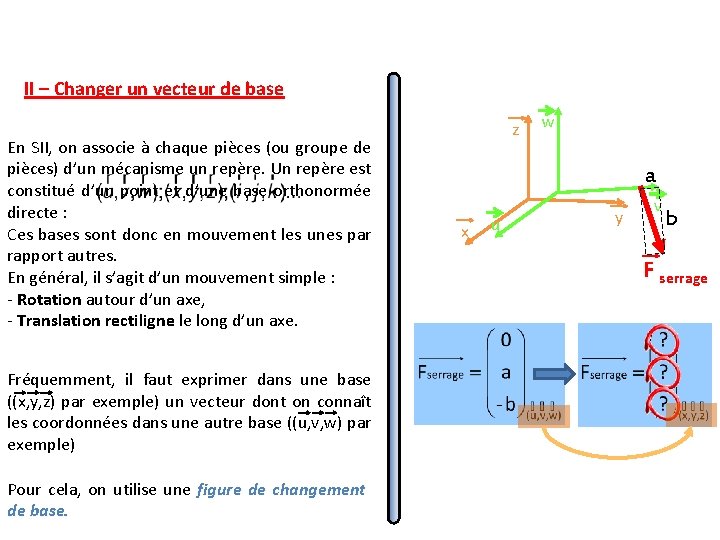
II – Changer un vecteur de base k En SII, on associe à chaque pièces (ou groupe de pièces) d’un mécanisme un repère. Un repère est constitué d’un point et d’une base orthonormée directe : Ces bases sont donc en mouvement les unes par rapport autres. En général, il s’agit d’un mouvement simple : - Rotation autour d’un axe, - Translation rectiligne le long d’un axe. Fréquemment, il faut exprimer dans une base ((x, y, z) par exemple) un vecteur dont on connaît les coordonnées dans une autre base ((u, v, w) par exemple) Pour cela, on utilise une figure de changement de base. i j F serrage
II – Changer un vecteur de base En SII, on associe à chaque pièces (ou groupe de pièces) d’un mécanisme un repère. Un repère est constitué d’un point et d’une base orthonormée directe : Ces bases sont donc en mouvement les unes par rapport autres. En général, il s’agit d’un mouvement simple : - Rotation autour d’un axe, - Translation rectiligne le long d’un axe. Fréquemment, il faut exprimer dans une base ((x, y, z) par exemple) un vecteur dont on connaît les coordonnées dans une autre base ((u, v, w) par exemple) Pour cela, on utilise une figure de changement de base. z w a x u y v b F serrage
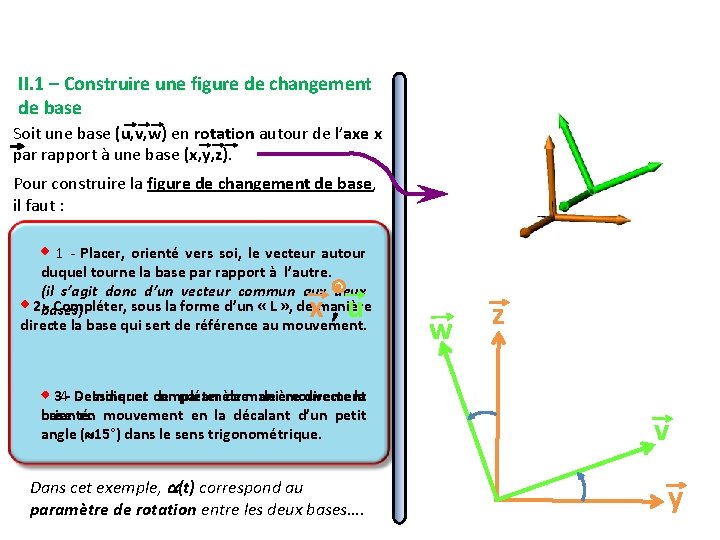
II. 1 – Construire une figure de changement de base Soit une base (u, v, w) en rotation autour de l’axe x par rapport à une base (x, y, z). Pour construire la figure de changement de base, il faut : 1 - Placer, orienté vers soi, le vecteur autour duquel tourne la base par rapport à l’autre. (il s’agit donc d’un vecteur commun aux deux 2 - Compléter, sous la forme d’un « L » , de manière bases) directe la base qui sert de référence au mouvement. x , u 4 - Indiquer le paramètre de mouvement 3 - Dessiner et compléter de manière directe la base en mouvement en la décalant d’un petit orienté. angle ( 15°) dans le sens trigonométrique. Dans cet exemple, (t) correspond au paramètre de rotation entre les deux bases…. w z v y
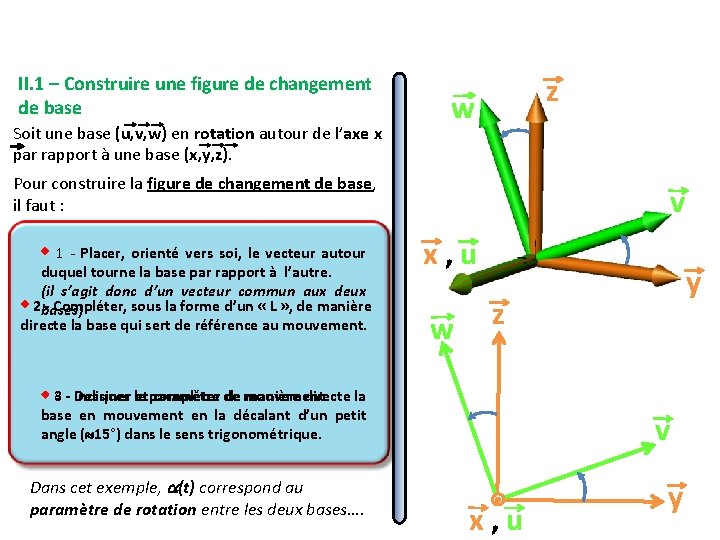
II. 1 – Construire une figure de changement de base Soit une base (u, v, w) en rotation autour de l’axe x par rapport à une base (x, y, z). z w Pour construire la figure de changement de base, il faut : 1 - Placer, orienté vers soi, le vecteur autour duquel tourne la base par rapport à l’autre. (il s’agit donc d’un vecteur commun aux deux 2 - Compléter, sous la forme d’un « L » , de manière bases) directe la base qui sert de référence au mouvement. v x , u w z 4 - Indiquer le paramètre de mouvement. 3 - Dessiner et compléter de manière directe la base en mouvement en la décalant d’un petit angle ( 15°) dans le sens trigonométrique. Dans cet exemple, (t) correspond au paramètre de rotation entre les deux bases…. y v x , u y
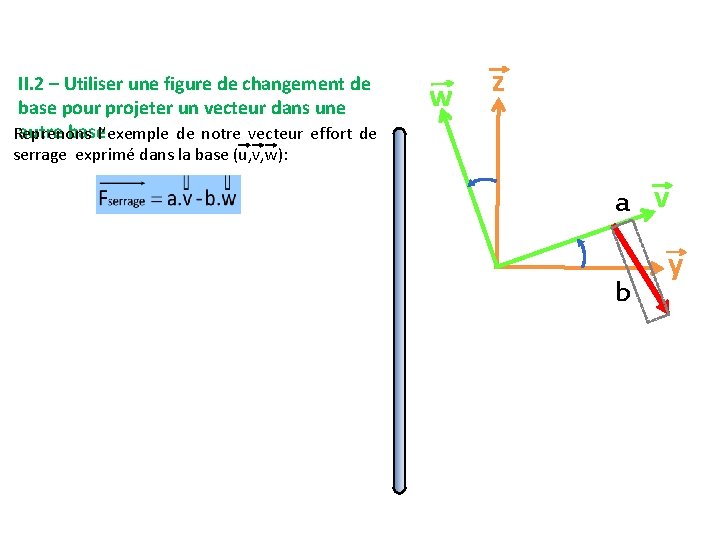
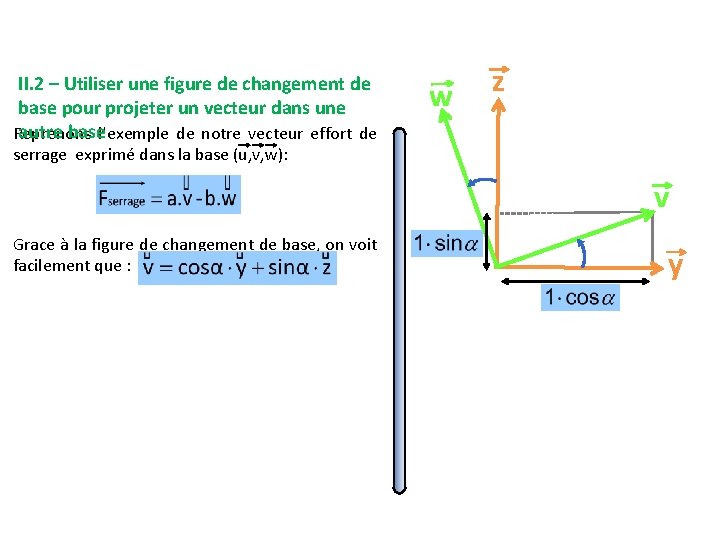
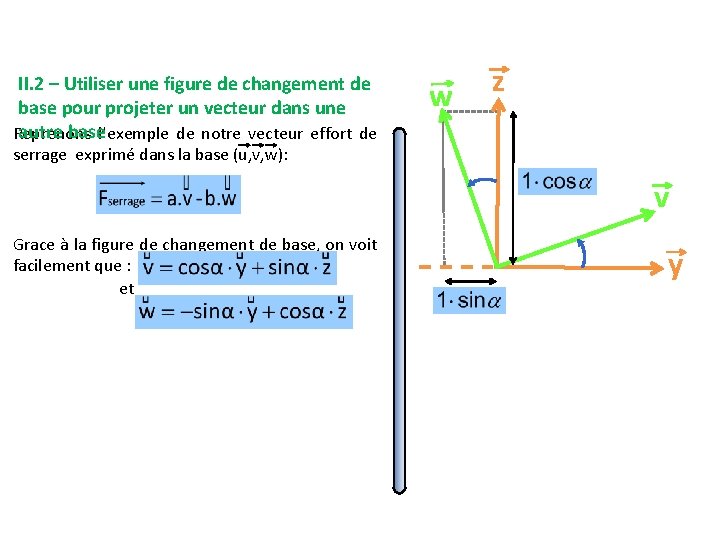
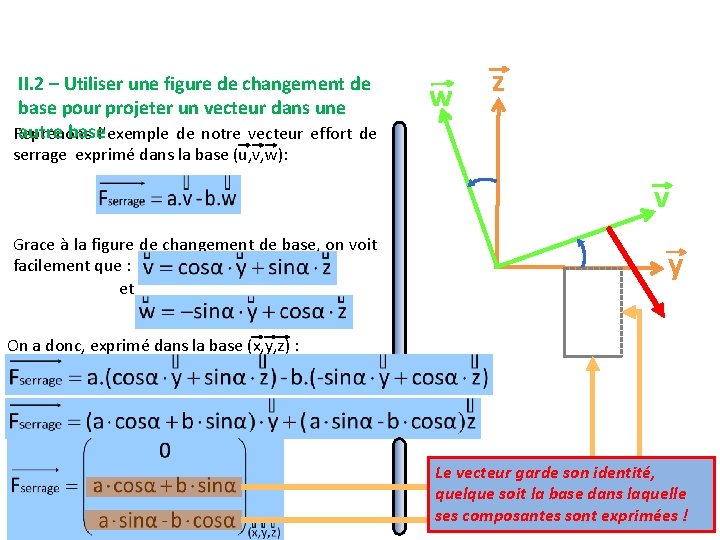
II. 2 – Utiliser une figure de changement de base pour projeter un vecteur dans une autre basel’exemple de notre vecteur effort de Reprenons w z serrage exprimé dans la base (u, v, w): a v b y
II. 2 – Utiliser une figure de changement de base pour projeter un vecteur dans une autre basel’exemple de notre vecteur effort de Reprenons w z serrage exprimé dans la base (u, v, w): v Grace à la figure de changement de base, on voit facilement que : y
II. 2 – Utiliser une figure de changement de base pour projeter un vecteur dans une autre basel’exemple de notre vecteur effort de Reprenons w z serrage exprimé dans la base (u, v, w): v Grace à la figure de changement de base, on voit facilement que : et y
II. 2 – Utiliser une figure de changement de base pour projeter un vecteur dans une autre basel’exemple de notre vecteur effort de Reprenons w z serrage exprimé dans la base (u, v, w): v Grace à la figure de changement de base, on voit facilement que : et y On a donc, exprimé dans la base (x, y, z) : Le vecteur garde son identité, quelque soit la base dans laquelle ses composantes sont exprimées !
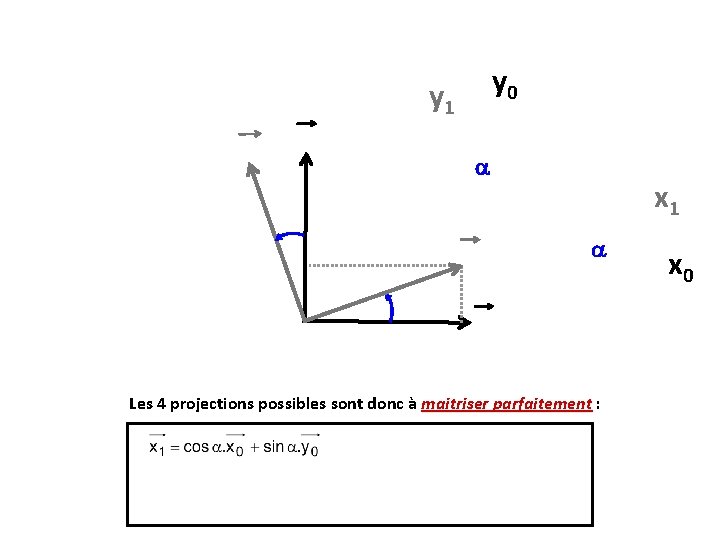
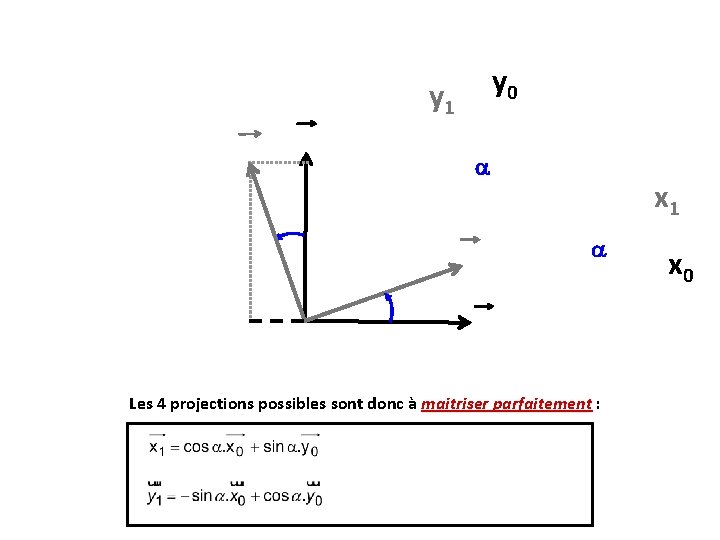
y 0 y 1 x 1 Les 4 projections possibles sont donc à maitriser parfaitement : parfaitement x 0
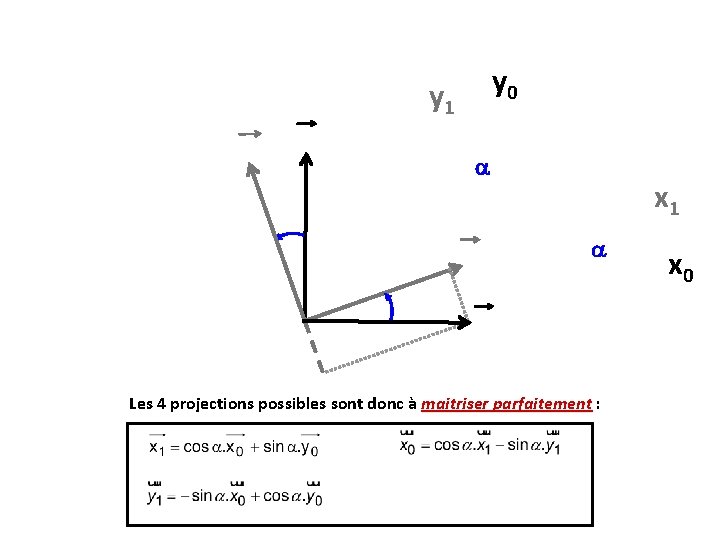
y 0 y 1 x 1 Les 4 projections possibles sont donc à maitriser parfaitement : parfaitement x 0
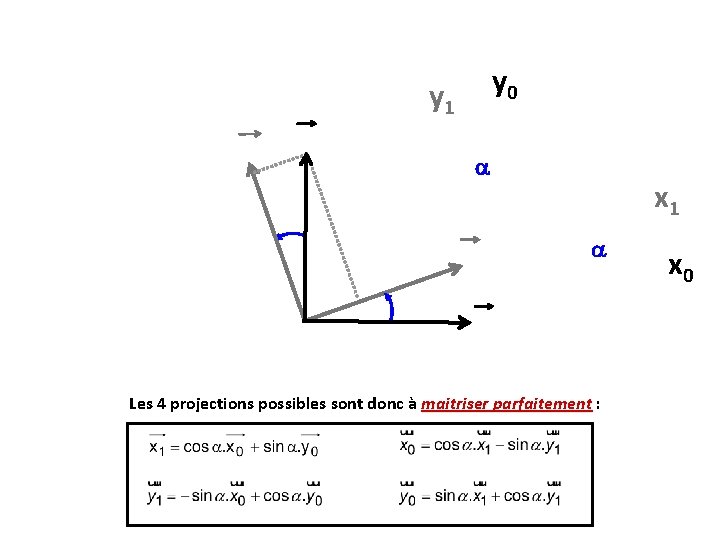
y 0 y 1 x 1 Les 4 projections possibles sont donc à maitriser parfaitement : parfaitement x 0
y 0 y 1 x 1 Les 4 projections possibles sont donc à maitriser parfaitement : parfaitement x 0
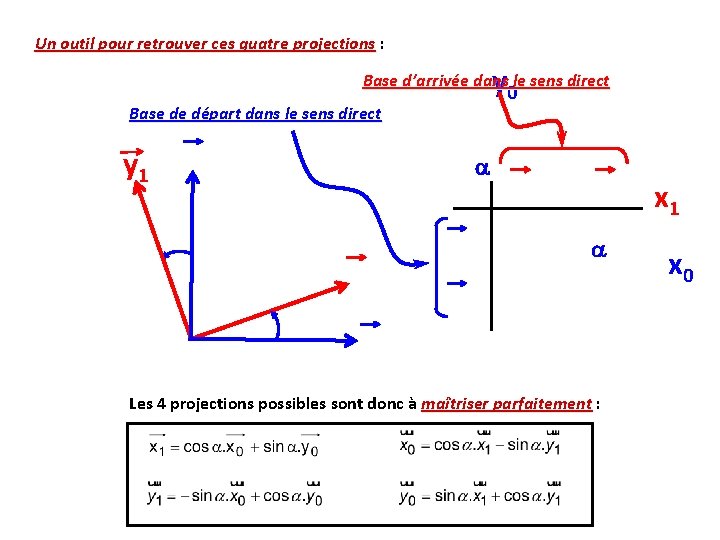
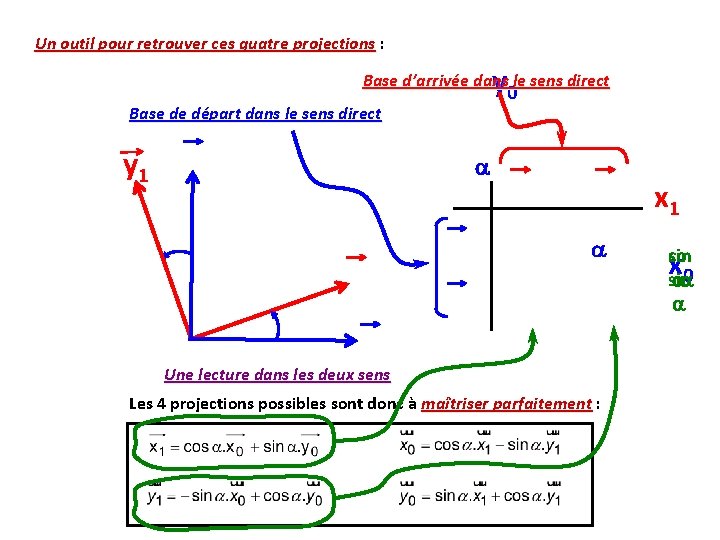
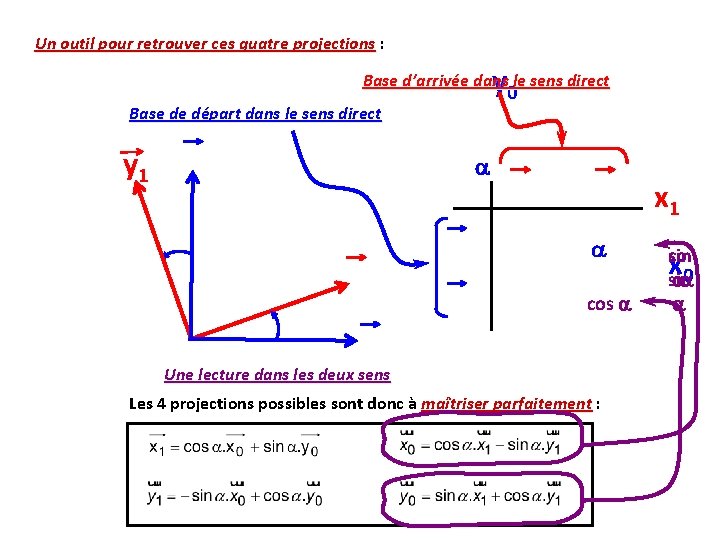
Un outil pour retrouver ces quatre projections : projections y 0 Base d’arrivée dans le sens direct Base de départ dans le sens direct y 1 x 1 Les 4 projections possibles sont donc à maîtriser parfaitement : parfaitement x 0
Un outil pour retrouver ces quatre projections : projections y 0 Base d’arrivée dans le sens direct Base de départ dans le sens direct y 1 x 1 Une lecture dans les deux sens Les 4 projections possibles sont donc à maîtriser parfaitement : parfaitement x co sin 0 s
Un outil pour retrouver ces quatre projections : projections y 0 Base d’arrivée dans le sens direct Base de départ dans le sens direct y 1 x 1 cos Une lecture dans les deux sens Les 4 projections possibles sont donc à maîtriser parfaitement : parfaitement x -sin co 0 sin s
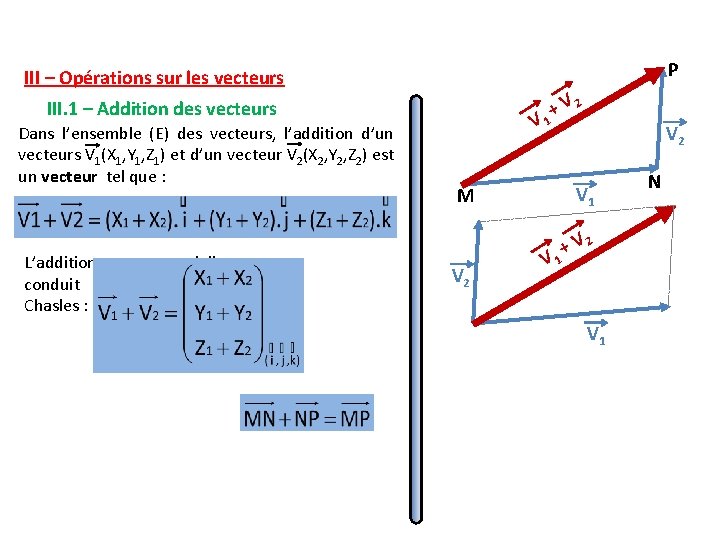
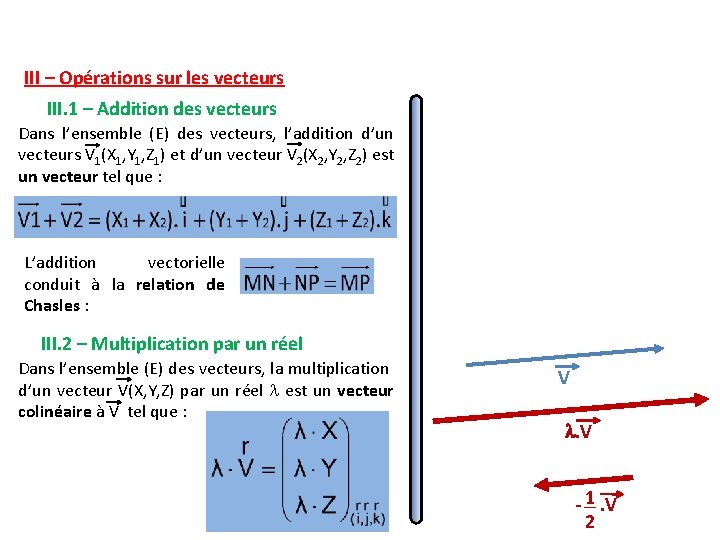
P III – Opérations sur les vecteurs III. 1 – Addition des vecteurs Dans l’ensemble (E) des vecteurs, l’addition d’un vecteurs V 1(X 1, Y 1, Z 1) et d’un vecteur V 2(X 2, Y 2, Z 2) est un vecteur tel que : L’addition vectorielle conduit à la relation de Chasles : V V 2 + 1 V 1 M V 2 V V 2 + 1 V 1 N
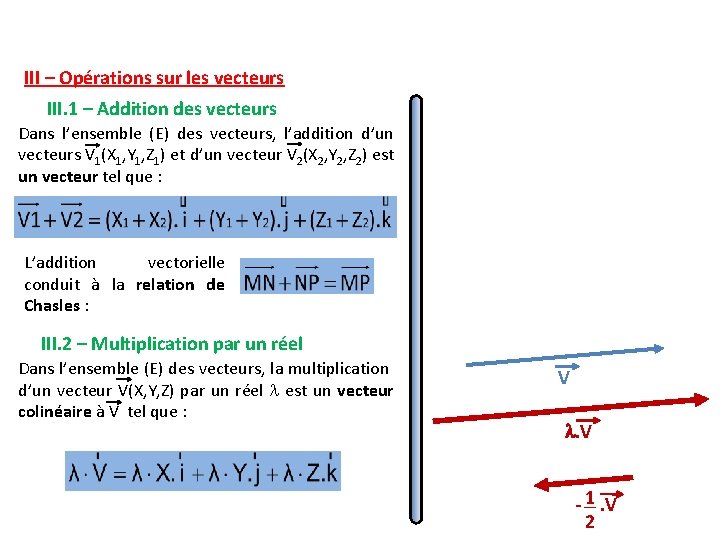
III – Opérations sur les vecteurs III. 1 – Addition des vecteurs Dans l’ensemble (E) des vecteurs, l’addition d’un vecteurs V 1(X 1, Y 1, Z 1) et d’un vecteur V 2(X 2, Y 2, Z 2) est un vecteur tel que : L’addition vectorielle conduit à la relation de Chasles : III. 2 – Multiplication par un réel Dans l’ensemble (E) des vecteurs, la multiplication d’un vecteur V(X, Y, Z) par un réel est un vecteur colinéaire à V tel que : V . V 1 - . V 2
III – Opérations sur les vecteurs III. 1 – Addition des vecteurs Dans l’ensemble (E) des vecteurs, l’addition d’un vecteurs V 1(X 1, Y 1, Z 1) et d’un vecteur V 2(X 2, Y 2, Z 2) est un vecteur tel que : L’addition vectorielle conduit à la relation de Chasles : III. 2 – Multiplication par un réel Dans l’ensemble (E) des vecteurs, la multiplication d’un vecteur V(X, Y, Z) par un réel est un vecteur colinéaire à V tel que : V . V 1 - . V 2
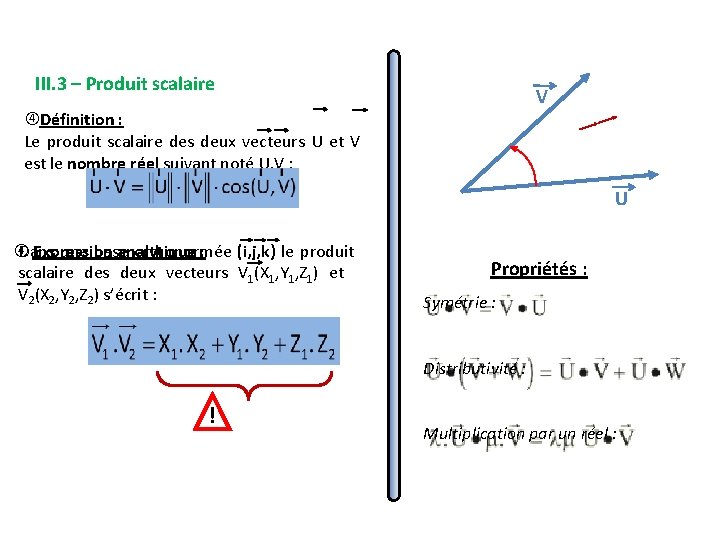
III. 3 – Produit scalaire V Définition : Le produit scalaire des deux vecteurs U et V est le nombre réel suivant noté U. V : U Expression analytique : Dans une base orthonormée (i, j, k) le produit scalaire des deux vecteurs V 1(X 1, Y 1, Z 1) et V 2(X 2, Y 2, Z 2) s’écrit : Propriétés : Symétrie : Distributivité : ! Multiplication par un réel :
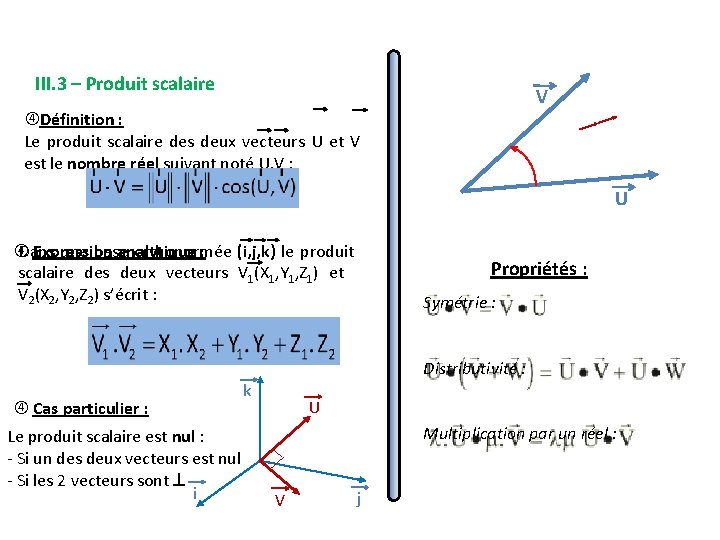
III. 3 – Produit scalaire V Définition : Le produit scalaire des deux vecteurs U et V est le nombre réel suivant noté U. V : U Expression analytique : Dans une base orthonormée (i, j, k) le produit scalaire des deux vecteurs V 1(X 1, Y 1, Z 1) et V 2(X 2, Y 2, Z 2) s’écrit : Propriétés : Symétrie : Distributivité : Cas particulier : Le produit scalaire est nul : - Si un des deux vecteurs est nul - Si les 2 vecteurs sont i k U Multiplication par un réel : V j
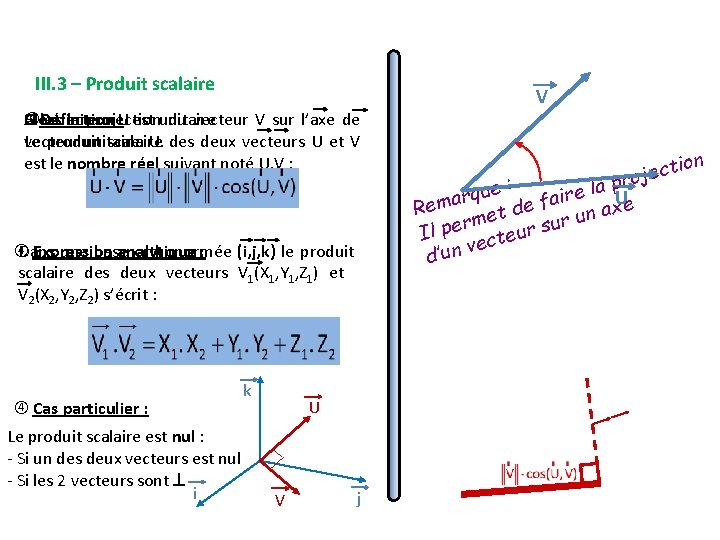
III. 3 – Produit scalaire V Si le vecteur U est unitaire Alors Définition : C’est la projection du vecteur V sur l’axe de Le produit scalaire des deux vecteurs U et V vecteur unitaire U. est le nombre réel suivant noté U. V : Expression analytique : Dans une base orthonormée (i, j, k) le produit scalaire des deux vecteurs V 1(X 1, Y 1, Z 1) et V 2(X 2, Y 2, Z 2) s’écrit : Cas particulier : Le produit scalaire est nul : - Si un des deux vecteurs est nul - Si les 2 vecteurs sont i k U V j n tio c e j pro : a l e u e Ue air arq f m e e x R td na e u m r r u Il pe ecteur s v d’un
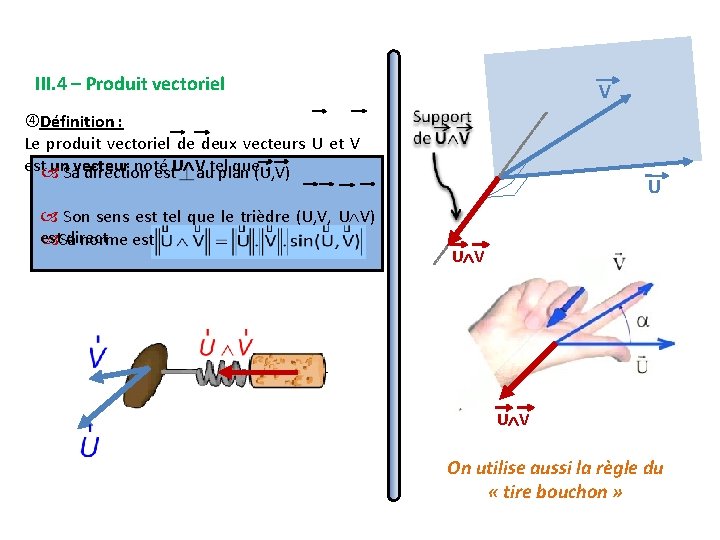
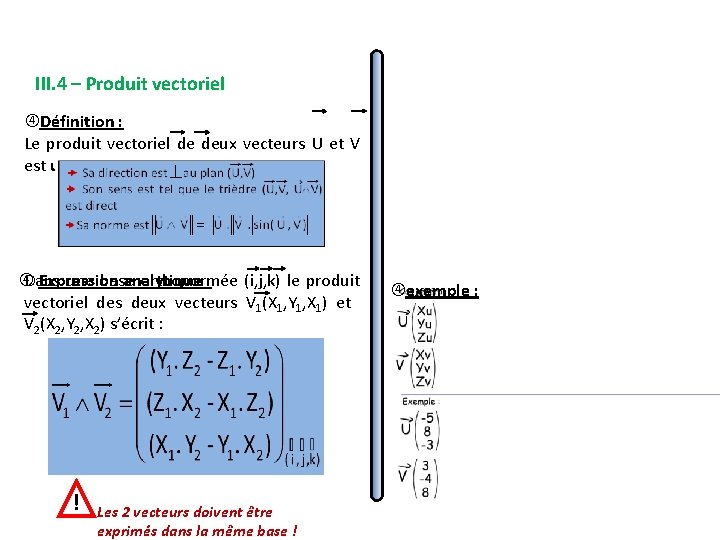
III. 4 – Produit vectoriel V Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : Sa direction est au plan (U, V) Son sens est tel que le trièdre (U, V, U V) est direct U U V On utilise aussi la règle du « tire bouchon »
III. 4 – Produit vectoriel V Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : Sa direction est au plan (U, V) Son sens est tel que le trièdre (U, V, U V) est direct U U V On utilise aussi la règle du « tire bouchon »
III. 4 – Produit vectoriel V Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : Sa direction est au plan (U, V) Son sens est tel que le trièdre (U, V, U V) est direct U U V On utilise aussi la règle du « tire bouchon »
III. 4 – Produit vectoriel V Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : Sa direction est au plan (U, V) Son sens est tel que le trièdre (U, V, U V) est direct Sa norme est U U V On utilise aussi la règle du « tire bouchon »
III. 4 – Produit vectoriel Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : Expression analytique : Dans une base orthonormée (i, j, k) le produit vectoriel des deux vecteurs V 1(X 1, Y 1, X 1) et V 2(X 2, Y 2, X 2) s’écrit : ! Les 2 vecteurs doivent être exprimés dans la même base ! exemple :
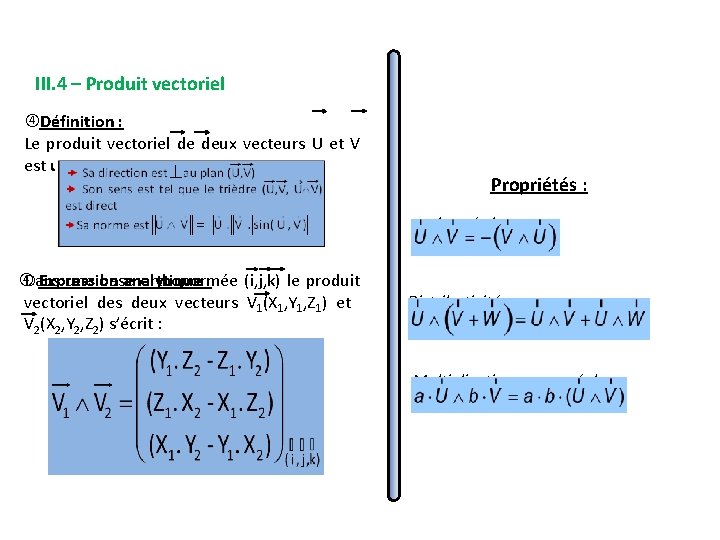
III. 4 – Produit vectoriel Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : Propriétés : antisymétrie : Expression analytique : Dans une base orthonormée (i, j, k) le produit vectoriel des deux vecteurs V 1(X 1, Y 1, Z 1) et V 2(X 2, Y 2, Z 2) s’écrit : Distributivité : Multiplication par un réel :
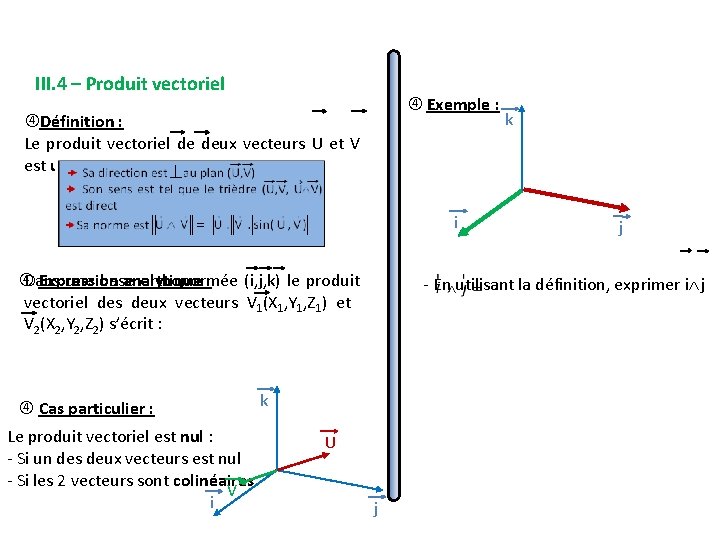
III. 4 – Produit vectoriel Exemple : Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : i Expression analytique : Dans une base orthonormée (i, j, k) le produit vectoriel des deux vecteurs V 1(X 1, Y 1, Z 1) et V 2(X 2, Y 2, Z 2) s’écrit : Cas particulier : Le produit vectoriel est nul : - Si un des deux vecteurs est nul - Si les 2 vecteurs sont colinéaires V i k j - En utilisant la définition, exprimer i j k U j
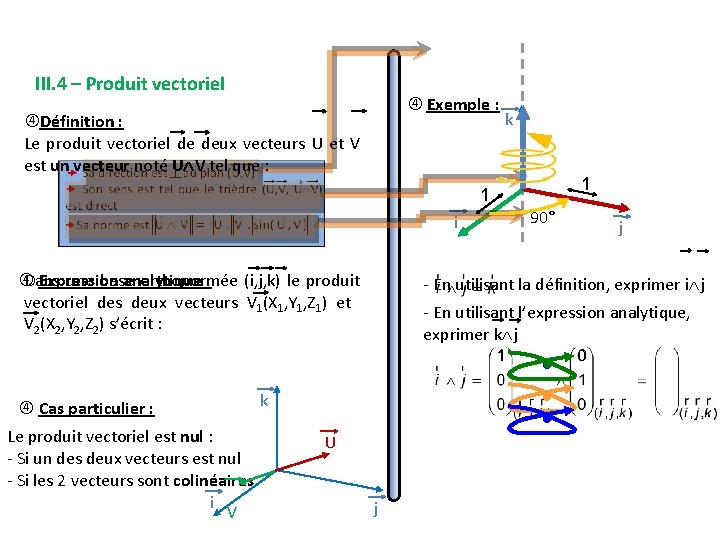
III. 4 – Produit vectoriel Exemple : Définition : Le produit vectoriel de deux vecteurs U et V est un vecteur noté U V tel que : k 1 1 90° i Expression analytique : Dans une base orthonormée (i, j, k) le produit vectoriel des deux vecteurs V 1(X 1, Y 1, Z 1) et V 2(X 2, Y 2, Z 2) s’écrit : - En utilisant la définition, exprimer i j - En utilisant l’expression analytique, exprimer k j 1 Cas particulier : Le produit vectoriel est nul : - Si un des deux vecteurs est nul - Si les 2 vecteurs sont colinéaires i V j k U j 0
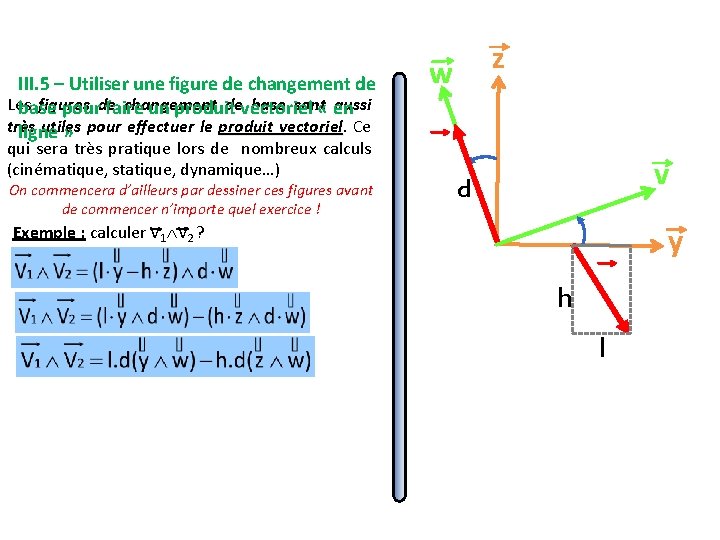
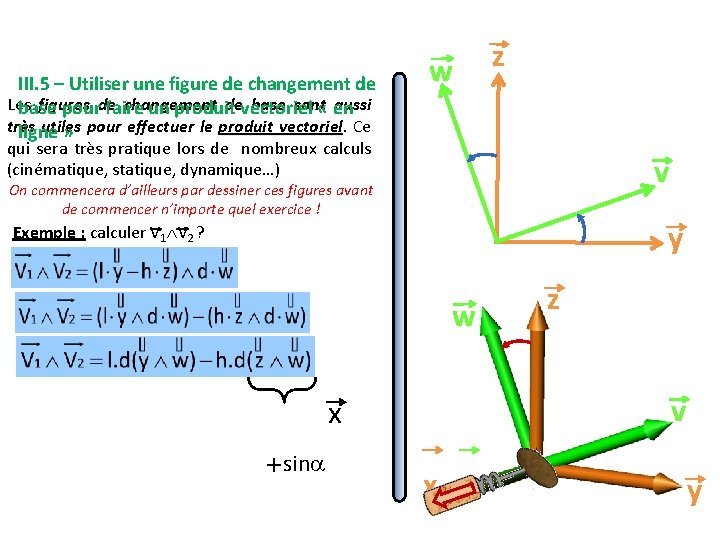
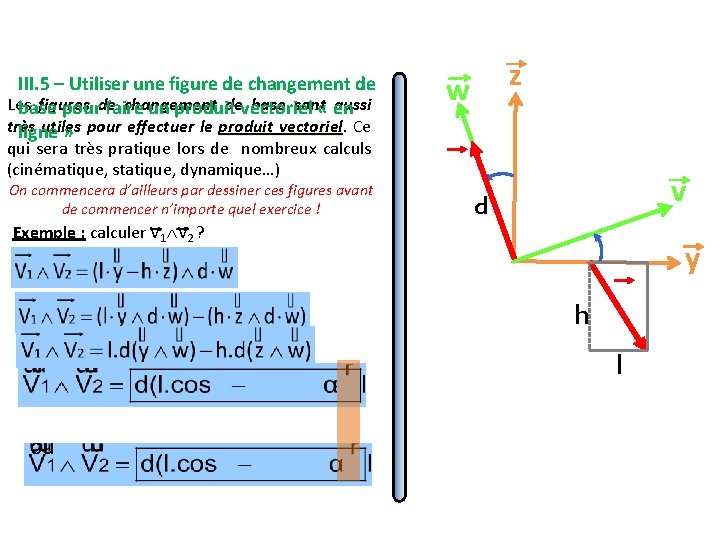
III. 5 – Utiliser une figure de changement de Les figures de changement de base sont aussi base pour faire un produit vectoriel « en très utiles pour effectuer le produit vectoriel. Ce vectoriel ligne » qui sera très pratique lors de nombreux calculs (cinématique, statique, dynamique…) On commencera d’ailleurs par dessiner ces figures avant de commencer n’importe quel exercice ! z w v d Exemple : calculer V 1 V 2 ? y h l
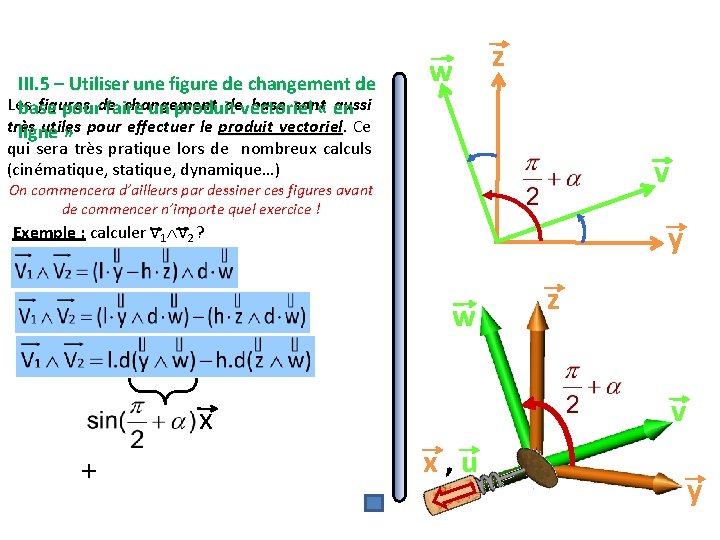
III. 5 – Utiliser une figure de changement de Les figures de changement de base sont aussi base pour faire un produit vectoriel « en très utiles pour effectuer le produit vectoriel. Ce vectoriel ligne » w z qui sera très pratique lors de nombreux calculs (cinématique, statique, dynamique…) v On commencera d’ailleurs par dessiner ces figures avant de commencer n’importe quel exercice ! y Exemple : calculer V 1 V 2 ? w v x + z x , u y
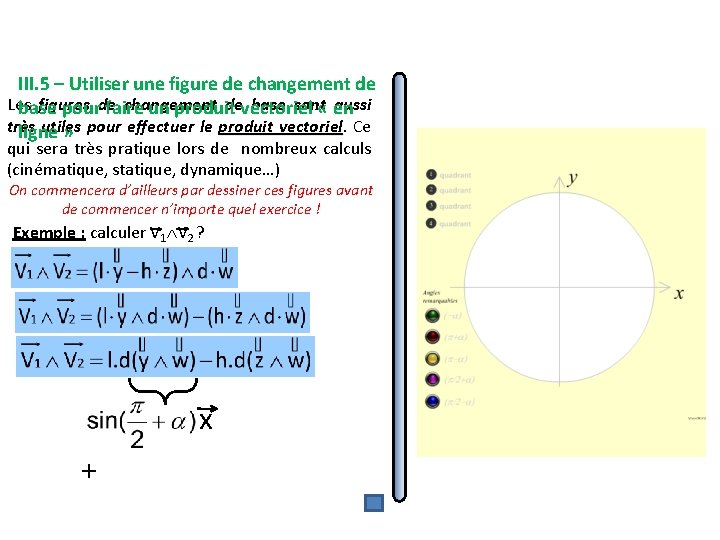
III. 5 – Utiliser une figure de changement de Les figures de changement de base sont aussi base pour faire un produit vectoriel « en très utiles pour effectuer le produit vectoriel. Ce vectoriel ligne » qui sera très pratique lors de nombreux calculs (cinématique, statique, dynamique…) On commencera d’ailleurs par dessiner ces figures avant de commencer n’importe quel exercice ! Exemple : calculer V 1 V 2 ? x +
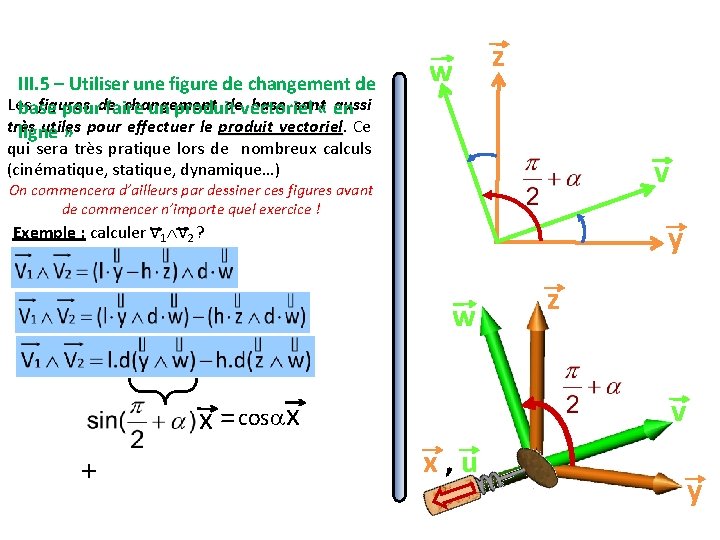
III. 5 – Utiliser une figure de changement de Les figures de changement de base sont aussi base pour faire un produit vectoriel « en très utiles pour effectuer le produit vectoriel. Ce vectoriel ligne » w z qui sera très pratique lors de nombreux calculs (cinématique, statique, dynamique…) v On commencera d’ailleurs par dessiner ces figures avant de commencer n’importe quel exercice ! y Exemple : calculer V 1 V 2 ? w v x = cos x + z x , u y
III. 5 – Utiliser une figure de changement de Les figures de changement de base sont aussi base pour faire un produit vectoriel « en très utiles pour effectuer le produit vectoriel. Ce vectoriel ligne » w z qui sera très pratique lors de nombreux calculs (cinématique, statique, dynamique…) v On commencera d’ailleurs par dessiner ces figures avant de commencer n’importe quel exercice ! y Exemple : calculer V 1 V 2 ? w v x +sin z x , u y
III. 5 – Utiliser une figure de changement de Les figures de changement de base sont aussi base pour faire un produit vectoriel « en très utiles pour effectuer le produit vectoriel. Ce vectoriel ligne » z w qui sera très pratique lors de nombreux calculs (cinématique, statique, dynamique…) On commencera d’ailleurs par dessiner ces figures avant de commencer n’importe quel exercice ! Exemple : calculer V 1 V 2 ? v d y h l ou
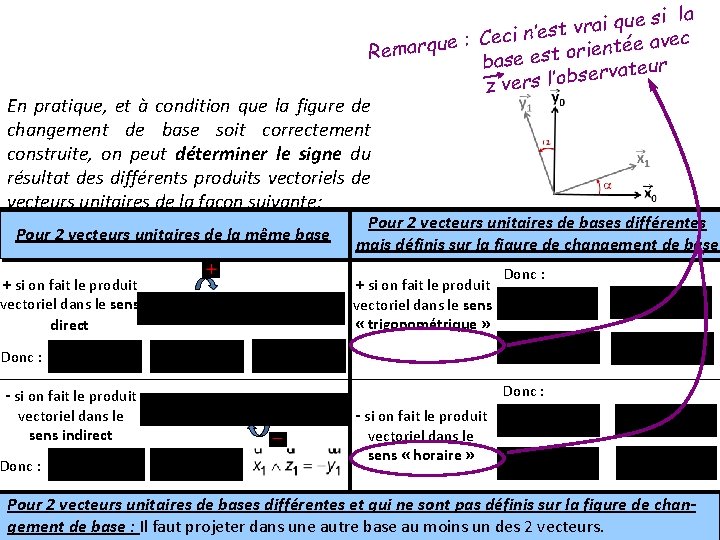
e si la u q i a r v t ci n’es e C : e u e avec q é t n e i r Remar o base est eur t a v r e s b z vers l’o En pratique, et à condition que la figure de changement de base soit correctement construite, on peut déterminer le signe du résultat des différents produits vectoriels de vecteurs unitaires de la façon suivante: Pour 2 vecteurs unitaires de la même base + si on fait le produit vectoriel dans le sens direct Pour 2 vecteurs unitaires de bases différentes mais définis sur la figure de changement de base + si on fait le produit Donc : vectoriel dans le sens « trigonométrique » Donc : - si on fait le produit vectoriel dans le sens indirect Donc : - si on fait le produit vectoriel dans le sens « horaire » Pour 2 vecteurs unitaires de bases différentes et qui ne sont pas définis sur la figure de changement de base : Il faut projeter dans une autre base au moins un des 2 vecteurs.
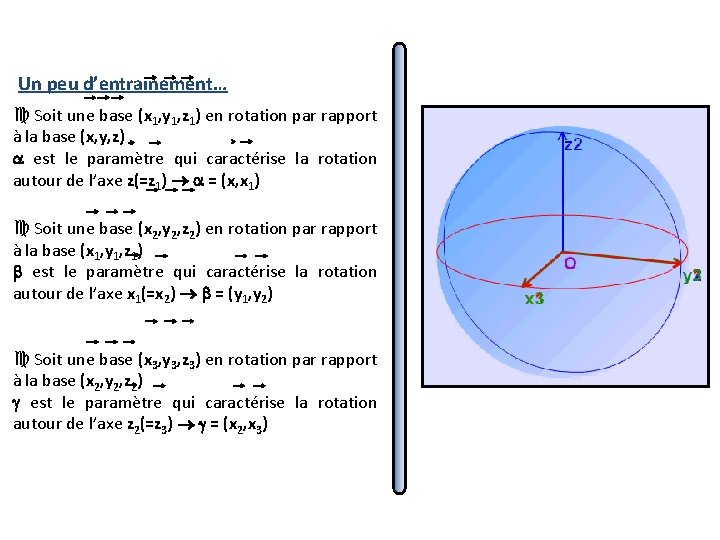
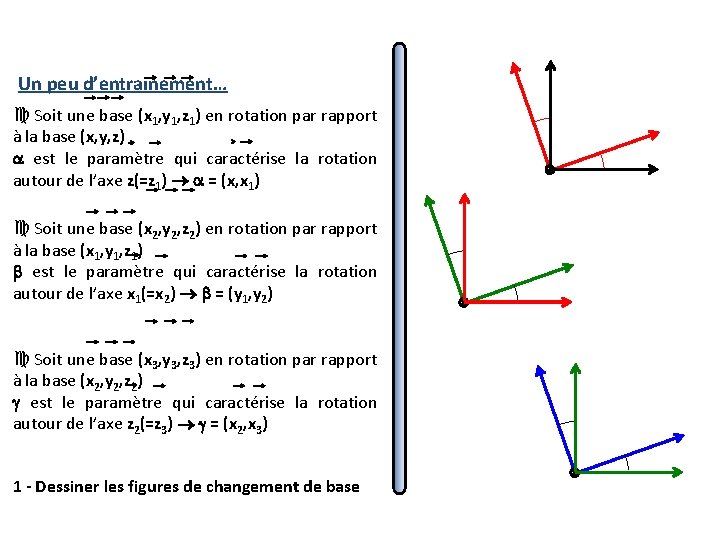
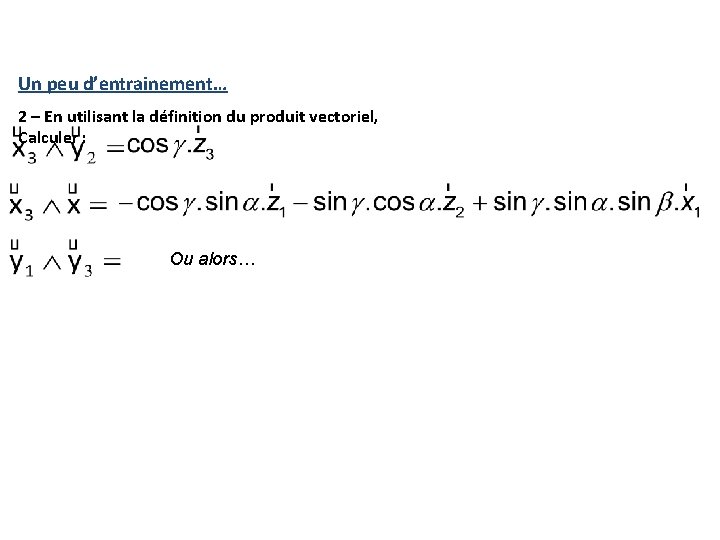
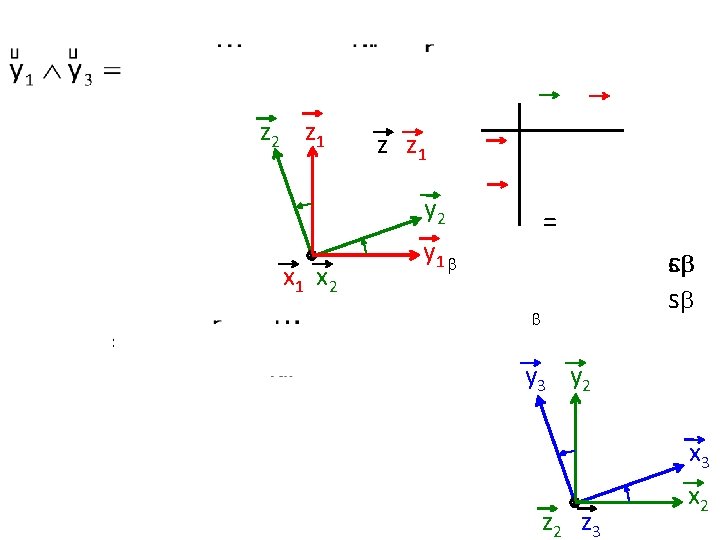
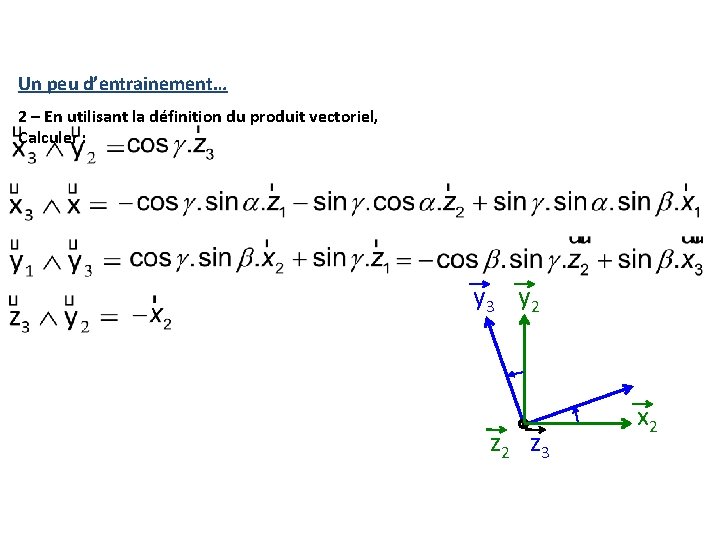
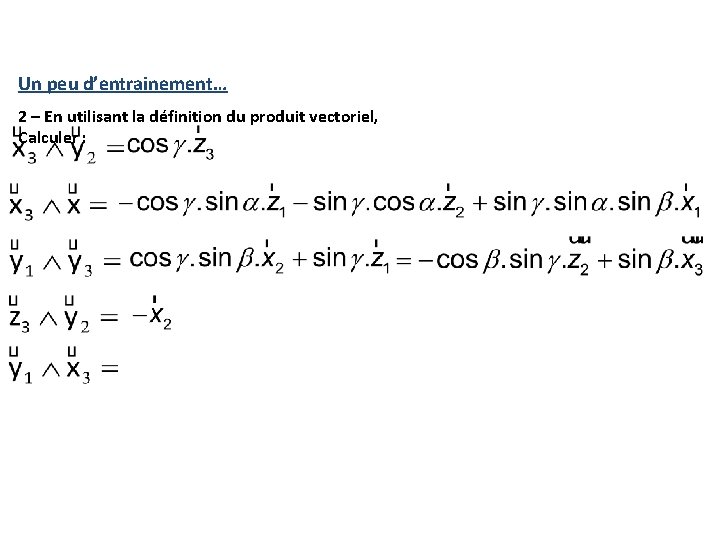
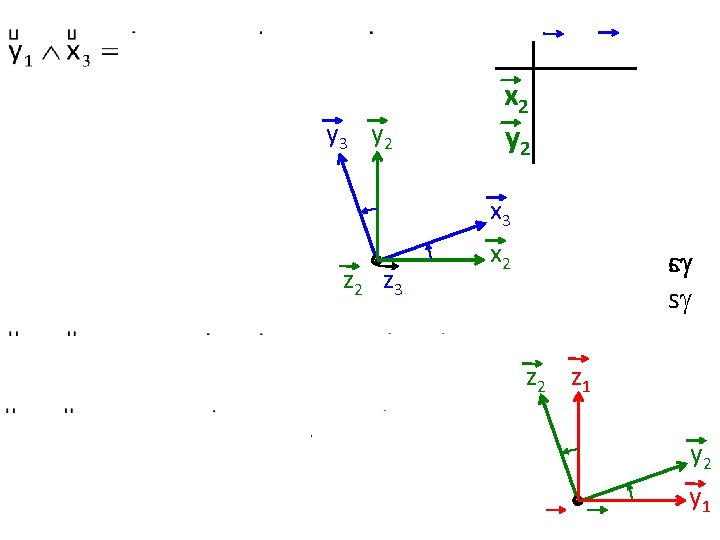
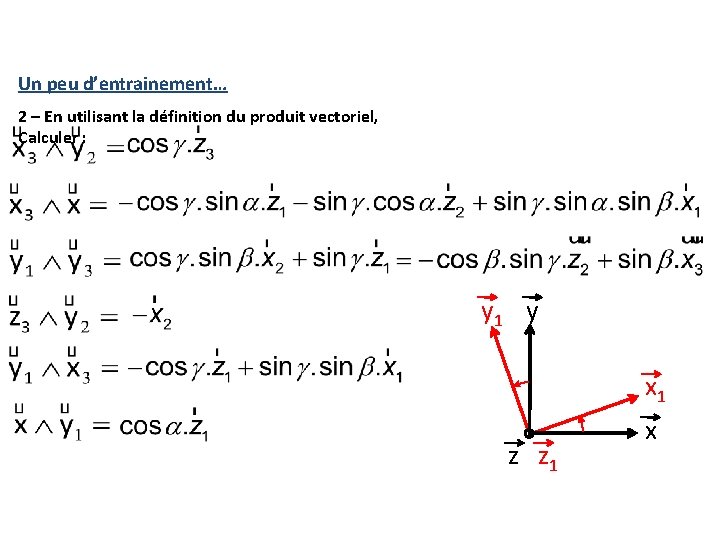
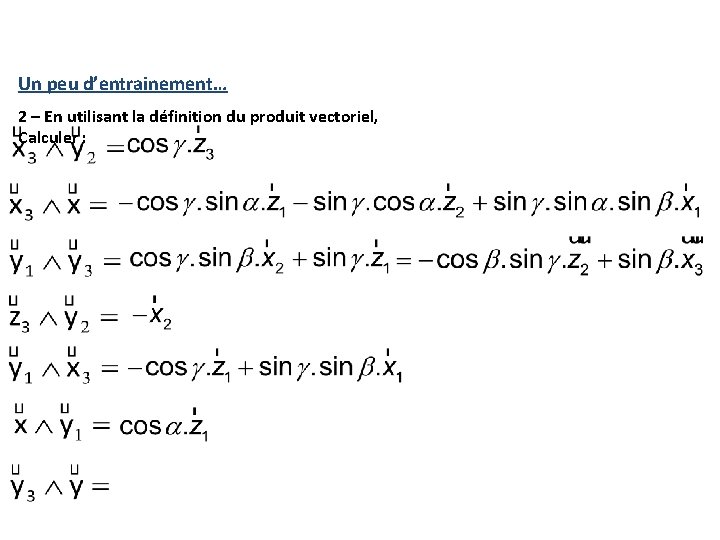
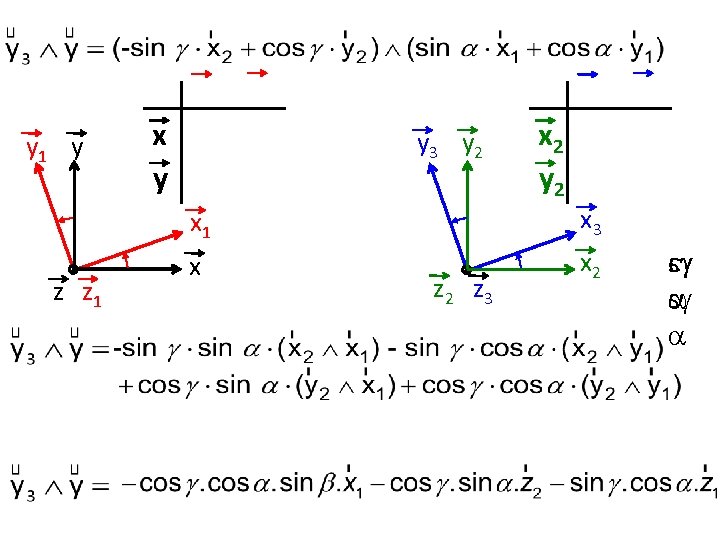
Un peu d’entrainement… Soit une base (x 1, y 1, z 1) en rotation par rapport à la base (x, y, z) est le paramètre qui caractérise la rotation autour de l’axe z(=z 1) = (x, x 1) Soit une base (x 2, y 2, z 2) en rotation par rapport à la base (x 1, y 1, z 1) est le paramètre qui caractérise la rotation autour de l’axe x 1(=x 2) = (y 1, y 2) Soit une base (x 3, y 3, z 3) en rotation par rapport à la base (x 2, y 2, z 2) est le paramètre qui caractérise la rotation autour de l’axe z 2(=z 3) = (x 2, x 3)
Un peu d’entrainement… Soit une base (x 1, y 1, z 1) en rotation par rapport à la base (x, y, z) est le paramètre qui caractérise la rotation autour de l’axe z(=z 1) = (x, x 1) Soit une base (x 2, y 2, z 2) en rotation par rapport à la base (x 1, y 1, z 1) est le paramètre qui caractérise la rotation autour de l’axe x 1(=x 2) = (y 1, y 2) Soit une base (x 3, y 3, z 3) en rotation par rapport à la base (x 2, y 2, z 2) est le paramètre qui caractérise la rotation autour de l’axe z 2(=z 3) = (x 2, x 3) 1 - Dessiner les figures de changement de base
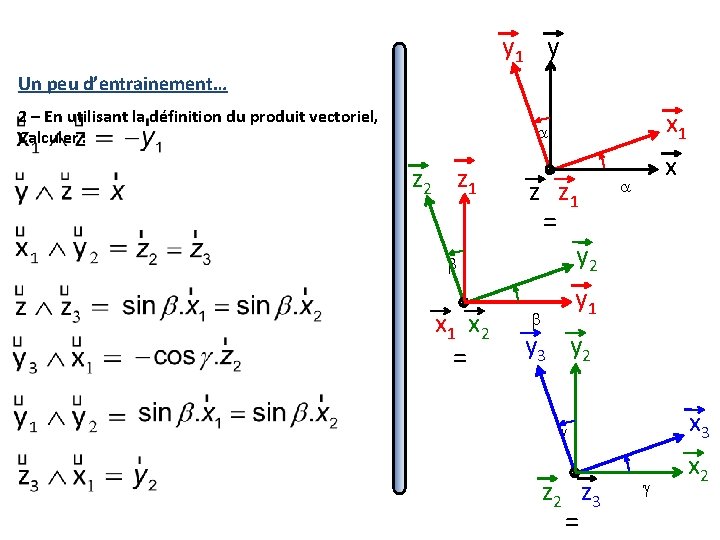
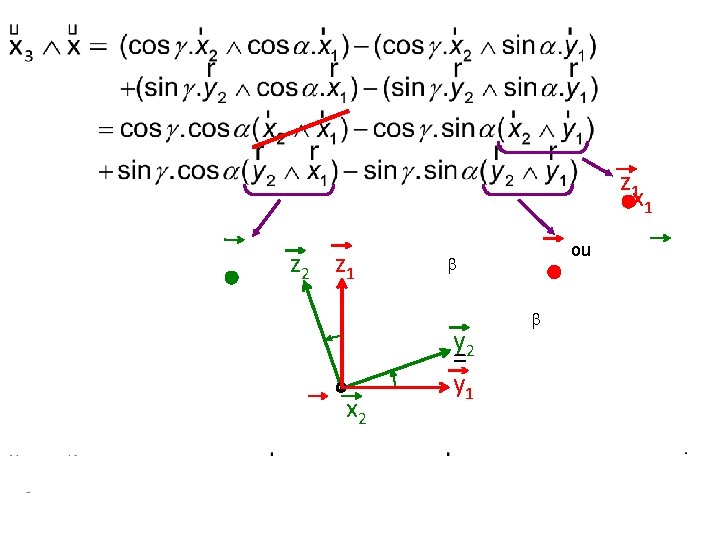
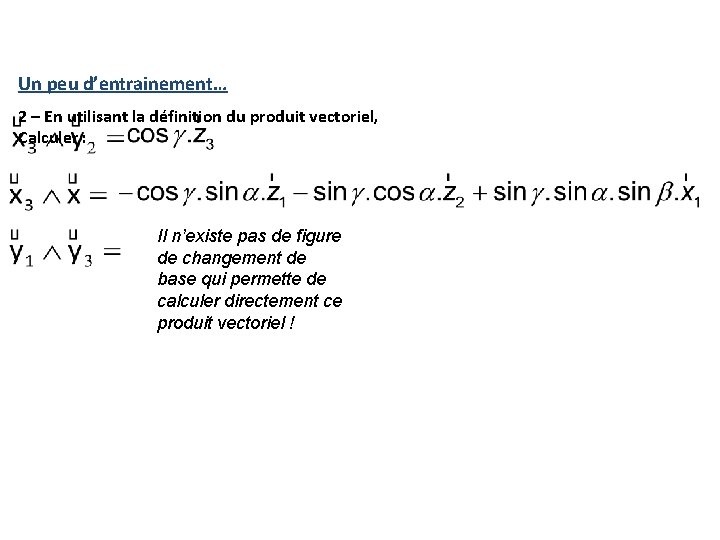
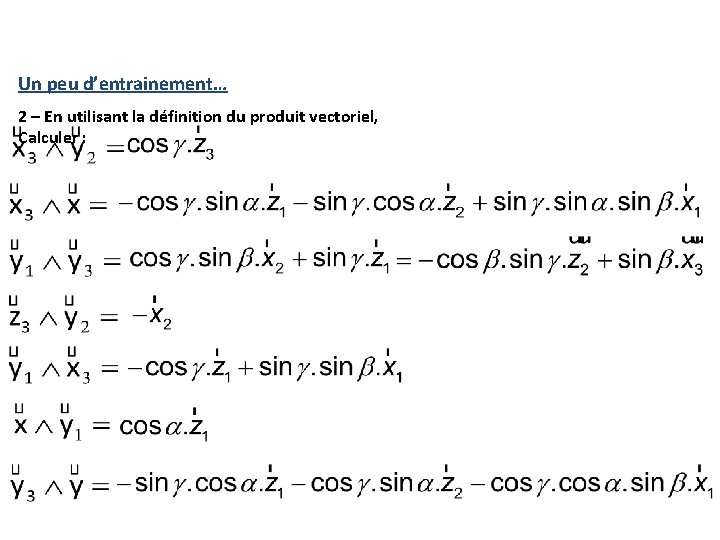
y 1 y Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer : x 1 z 2 z 1 x 1 x 2 = z z 1 = y 2 x y 1 y 3 y 2 x 3 z 2 z 3 = x 2
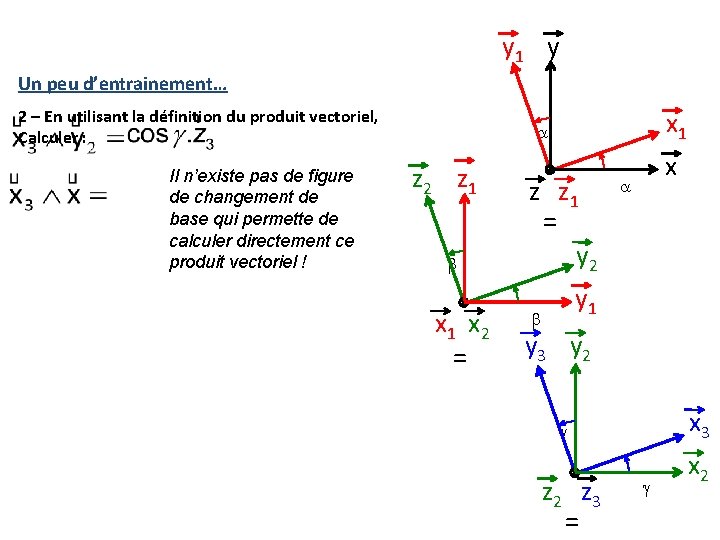
y 1 y Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer : Il n’existe pas de figure de changement de base qui permette de calculer directement ce produit vectoriel ! x 1 z 2 z 1 x 1 x 2 = z z 1 = y 2 x y 1 y 3 y 2 x 3 z 2 z 3 = x 2
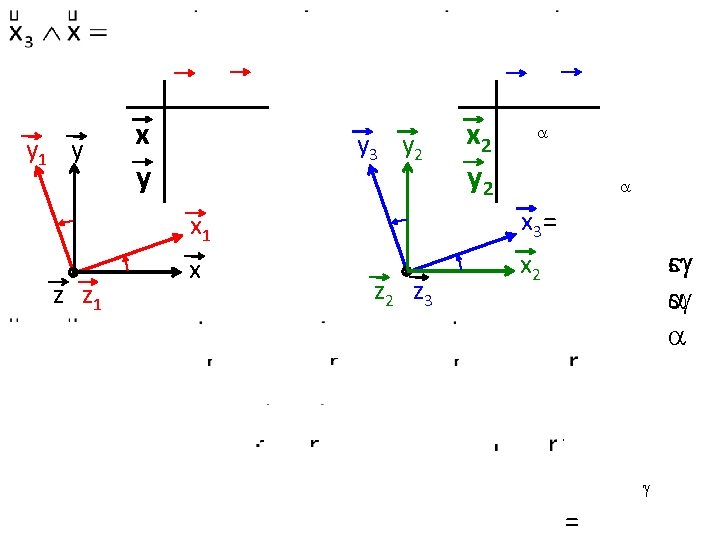
y 1 y x y y 3 y 2 z z 1 x 3 = x 1 x x 2 y 2 z 3 sc-c s ss x 2 =
z 1 x 1 z 2 z 1 x 2 ou y 2 = y 1
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer : Il n’existe pas de figure de changement de base qui permette de calculer directement ce produit vectoriel !
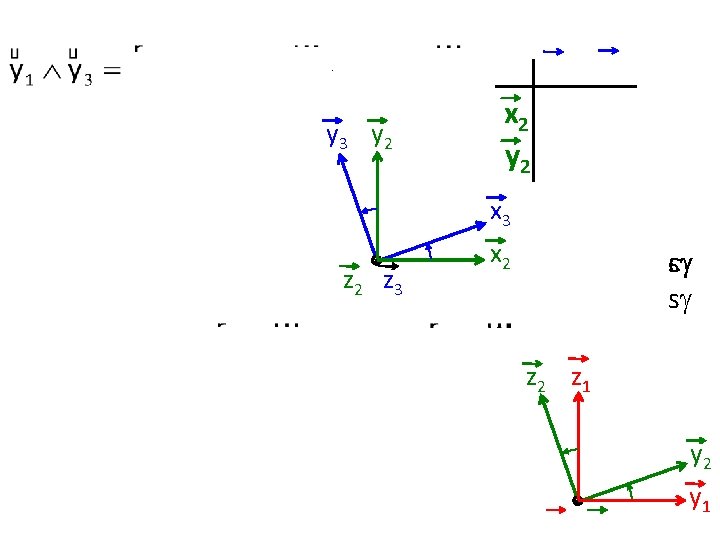
y 3 y 2 x 2 y 2 x 3 z 2 z 3 x 2 s c s z 2 z 1 y 2 y 1
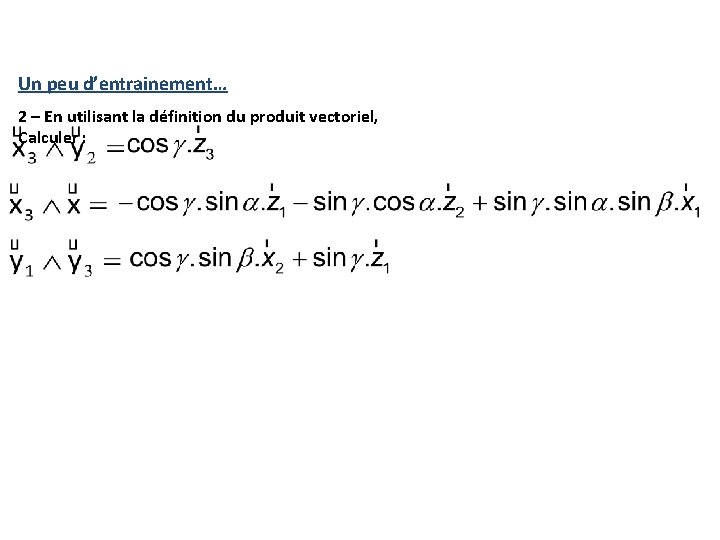
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer :
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer : Ou alors…
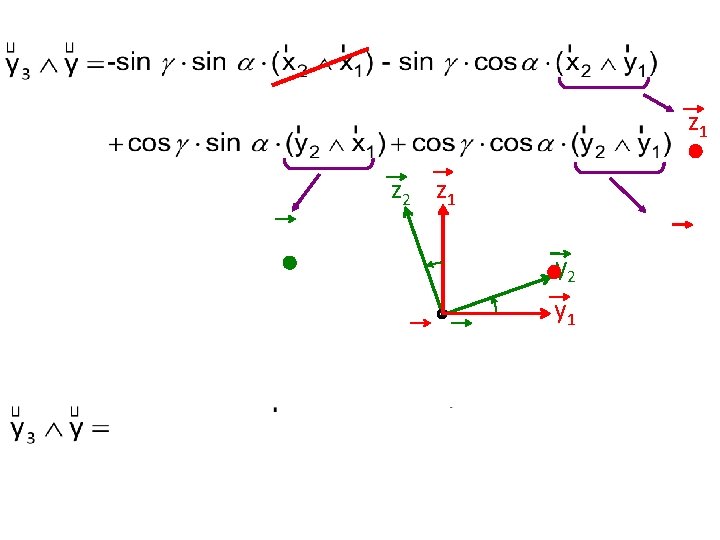
z 2 z 1 z z 1 y 2 x 1 x 2 = y 1 sc- s = y 3 y 2 x 3 z 2 z 3 x 2
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer : y 3 y 2 z 3 x 2
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer :
y 3 y 2 x 2 y 2 x 3 z 2 z 3 x 2 s c s z 2 z 1 y 2 y 1
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer : y 1 y x 1 z z 1 x
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer :
y 1 y z z 1 x y y 3 y 2 x 2 y 2 x 1 x 3 x x 2 z 3 sc-c s ss
z 1 z 2 z 1 y 2 y 1
Un peu d’entrainement… 2 – En utilisant la définition du produit vectoriel, Calculer :
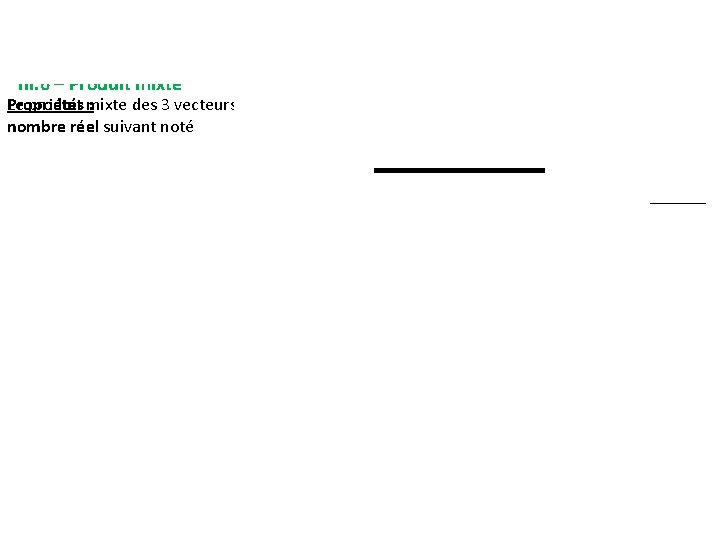
III. 6 – Produit mixte Propriétés : Le produit mixte des 3 vecteurs , est le nombre réel suivant noté : Changement de signe si l’on intervertit 2 vecteurs Pas de changement de signe si l’on fait une permutation circulaire:
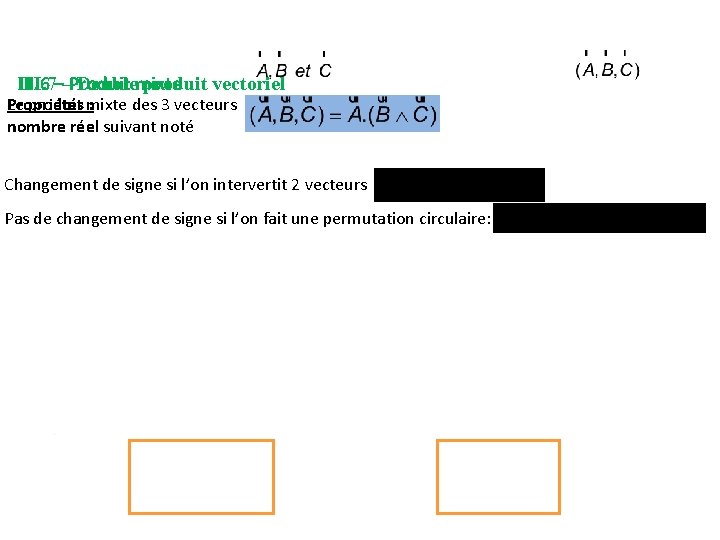
III. 6 – Produit mixte III. 7 – Double produit vectoriel Propriétés : Le produit mixte des 3 vecteurs , est le nombre réel suivant noté : Changement de signe si l’on intervertit 2 vecteurs Pas de changement de signe si l’on fait une permutation circulaire:
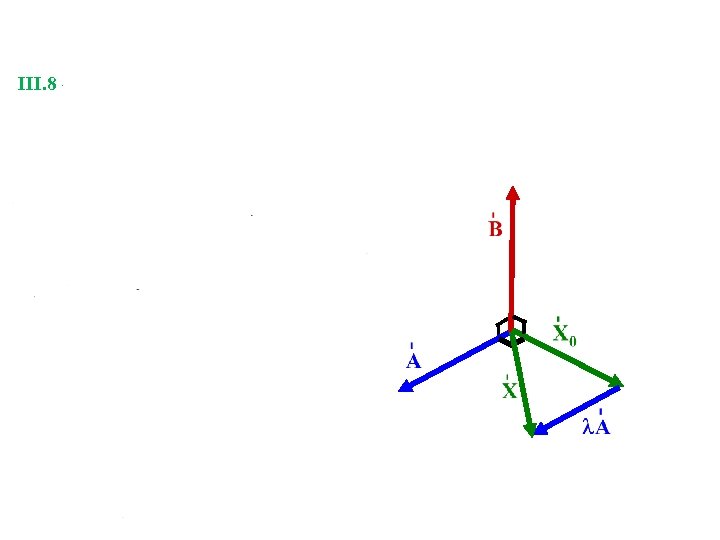
III. 8 – Division vectorielle