
Helder Anibal Hermini Tcnicas de Controle de Robs
Helder Anibal Hermini
Técnicas de Controle de Robôs • Posicionamento do Problema; • Princípio de controle dinâmico; • Controle de um robô por desacoplamento e linearização; • Princípio de controle de esforços;
Introdução Na prática: Controle robótico é a operação que consiste em fazer que a configuração de um mecanismo articulado seja controlado a partir de um sinal de comando que dependa dele mesmo.
Introdução Objetivo do controlador Sistemas 1. G. L. Sistemas 2. G. L. . Sistemas n. G. L. Realização de tarefas independentes das características estáticas e dinâmicas da carga transportada PÊNDULO DUPLO
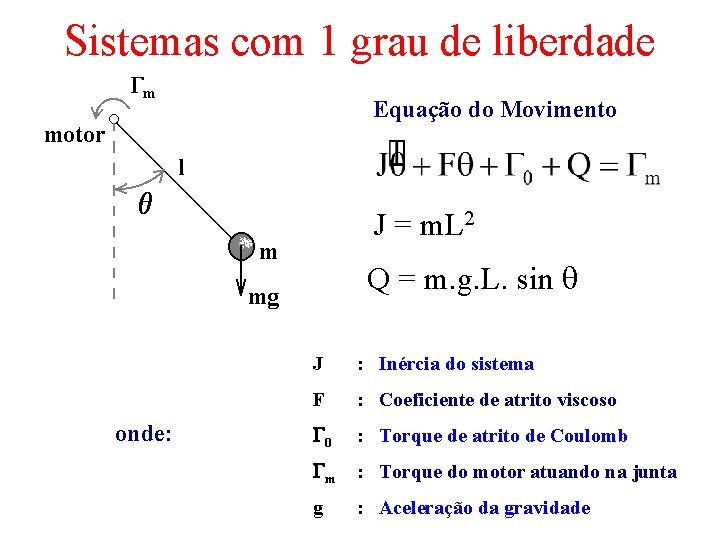
Sistemas com 1 grau de liberdade Equação do Movimento J = m. L 2 Q = m. g. L. sin onde: J : Inércia do sistema F : Coeficiente de atrito viscoso 0 : Torque de atrito de Coulomb m : Torque do motor atuando na junta g : Aceleração da gravidade
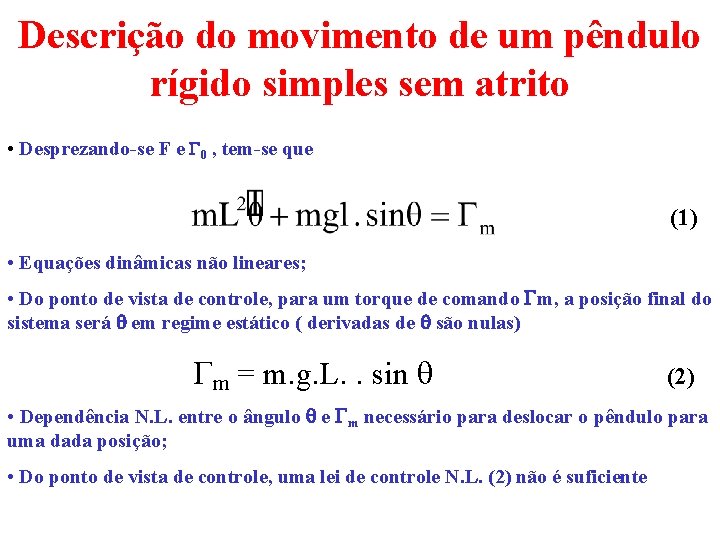
Descrição do movimento de um pêndulo rígido simples sem atrito • Desprezando-se F e 0 , tem-se que (1) • Equações dinâmicas não lineares; • Do ponto de vista de controle, para um torque de comando m, a posição final do sistema será em regime estático ( derivadas de são nulas) m = m. g. L. . sin (2) • Dependência N. L. entre o ângulo e m necessário para deslocar o pêndulo para uma dada posição; • Do ponto de vista de controle, uma lei de controle N. L. (2) não é suficiente
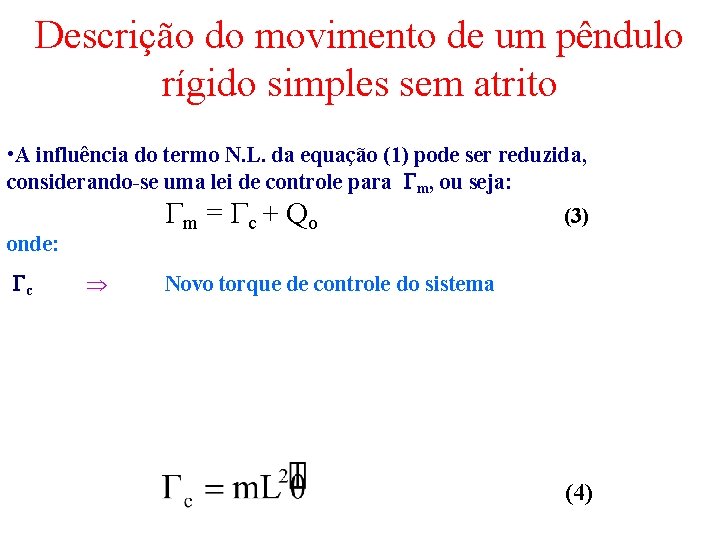
Descrição do movimento de um pêndulo rígido simples sem atrito • A influência do termo N. L. da equação (1) pode ser reduzida, considerando-se uma lei de controle para m, ou seja: m = c + Q o onde: c (3) Novo torque de controle do sistema (4)
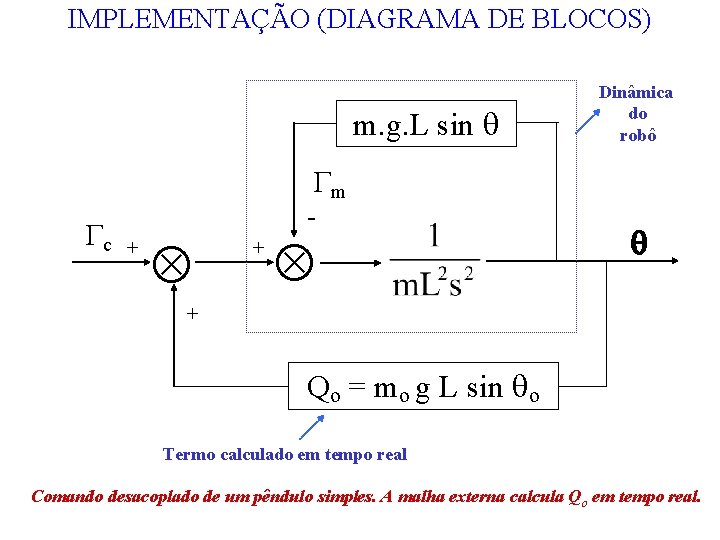
IMPLEMENTAÇÃO (DIAGRAMA DE BLOCOS) m. g. L sin Dinâmica do robô m c + - + + Qo = mo g L sin o Termo calculado em tempo real Comando desacoplado de um pêndulo simples. A malha externa calcula Qo em tempo real.
CONCLUSÕES • A malha de compensação externa fornece os valores de Qo que permitem a compensação dos efeitos n. L. de um sistema com 1 G. L. . • Muito aplicado em robôs industriais.
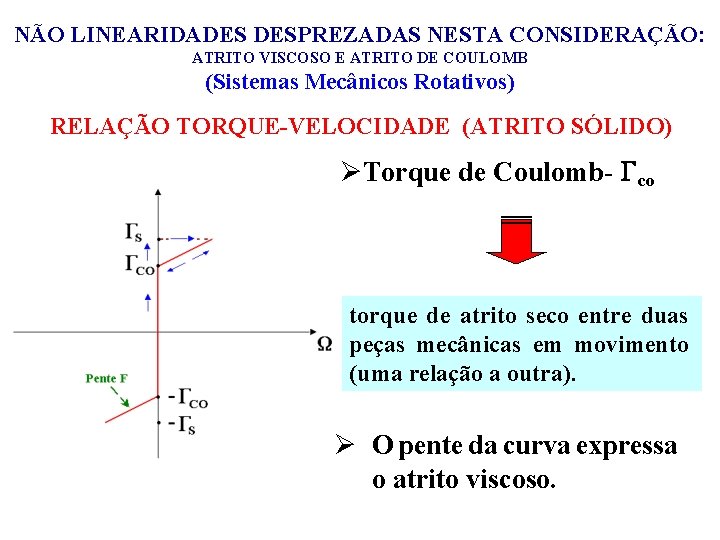
NÃO LINEARIDADES DESPREZADAS NESTA CONSIDERAÇÃO: ATRITO VISCOSO E ATRITO DE COULOMB (Sistemas Mecânicos Rotativos) RELAÇÃO TORQUE-VELOCIDADE (ATRITO SÓLIDO) ØTorque de Coulomb- co torque de atrito seco entre duas peças mecânicas em movimento (uma relação a outra). Ø O pente da curva expressa o atrito viscoso.
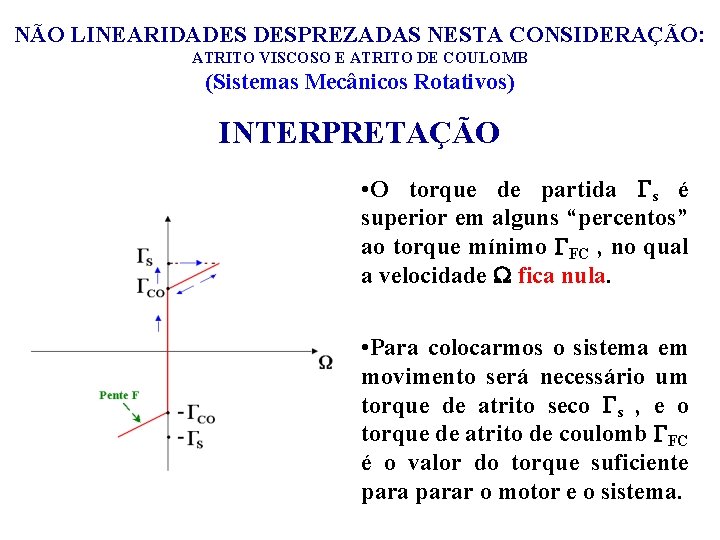
NÃO LINEARIDADES DESPREZADAS NESTA CONSIDERAÇÃO: ATRITO VISCOSO E ATRITO DE COULOMB (Sistemas Mecânicos Rotativos) INTERPRETAÇÃO • O torque de partida s é superior em alguns “percentos” ao torque mínimo FC , no qual a velocidade fica nula. • Para colocarmos o sistema em movimento será necessário um torque de atrito seco s , e o torque de atrito de coulomb FC é o valor do torque suficiente parar o motor e o sistema.
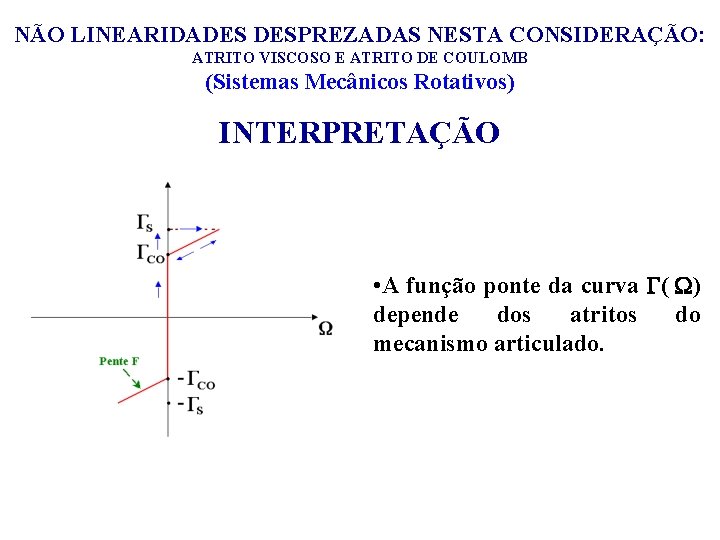
NÃO LINEARIDADES DESPREZADAS NESTA CONSIDERAÇÃO: ATRITO VISCOSO E ATRITO DE COULOMB (Sistemas Mecânicos Rotativos) INTERPRETAÇÃO • A função ponte da curva ( ) depende dos atritos do mecanismo articulado.
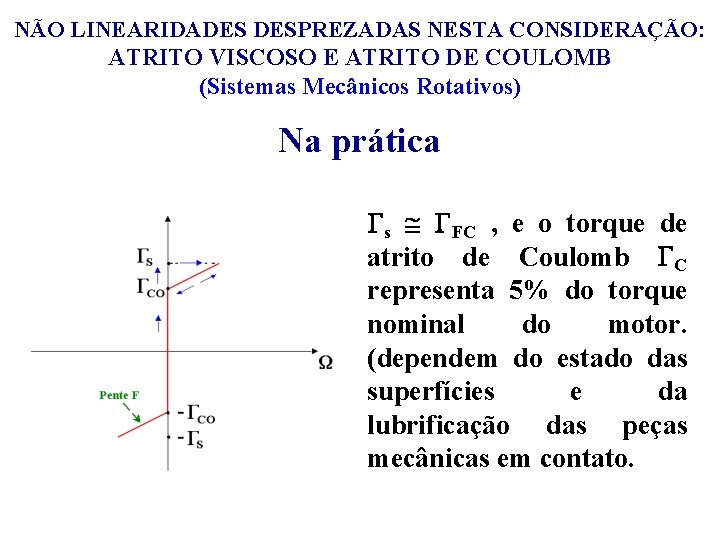
NÃO LINEARIDADES DESPREZADAS NESTA CONSIDERAÇÃO: ATRITO VISCOSO E ATRITO DE COULOMB (Sistemas Mecânicos Rotativos) Na prática s FC , e o torque de atrito de Coulomb C representa 5% do torque nominal do motor. (dependem do estado das superfícies e da lubrificação das peças mecânicas em contato.
Metodologias desenvolvidas para compensar as não-linearidades criadas por atritos sólidos FAumento de precisão de Voltímetros analógicos FVibrações senoidais de maneira a reduzir os erros estáticos FLinearização de sistemas de controle FSuperposição aos sinais de controle Sinal senoidal de freqüência elevada em relação as freqüências próprias do sistema considerado. Observação - Estudo do plano de fase mostram que os efeitos do atrito sólido podem ser consideravelmente reduzidos.
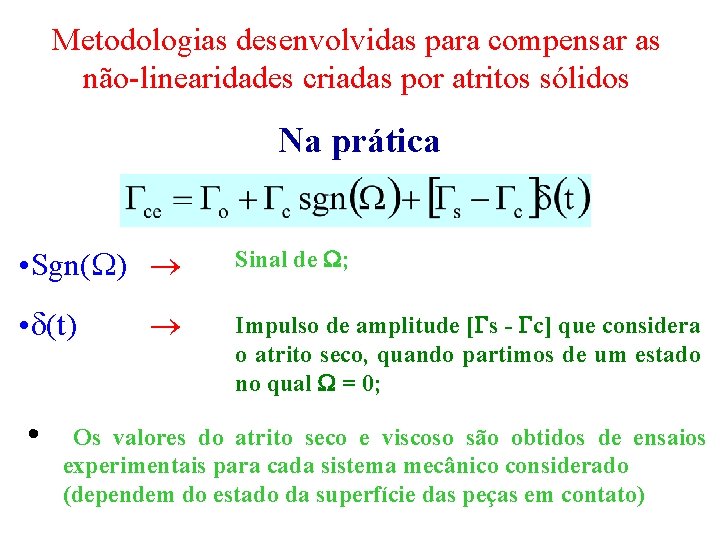
Metodologias desenvolvidas para compensar as não-linearidades criadas por atritos sólidos Na prática • Sgn( ) Sinal de ; • (t) Impulso de amplitude [ s - c] que considera o atrito seco, quando partimos de um estado no qual = 0; • Os valores do atrito seco e viscoso são obtidos de ensaios experimentais para cada sistema mecânico considerado (dependem do estado da superfície das peças em contato)
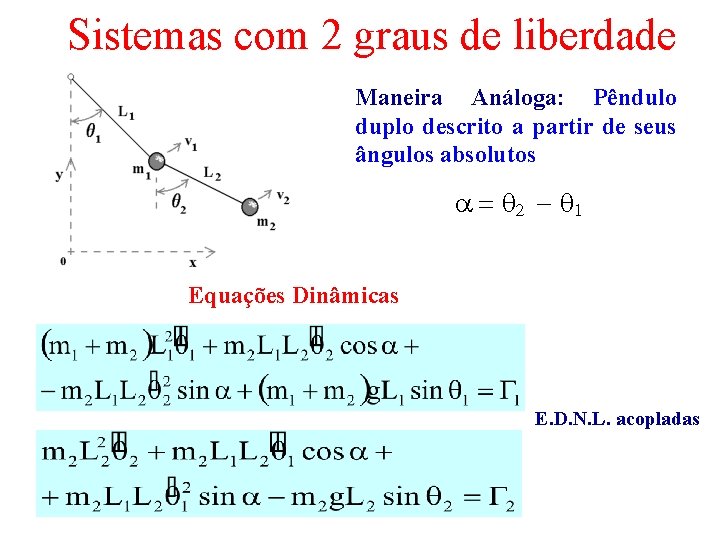
Sistemas com 2 graus de liberdade Maneira Análoga: Pêndulo duplo descrito a partir de seus ângulos absolutos Equações Dinâmicas E. D. N. L. acopladas
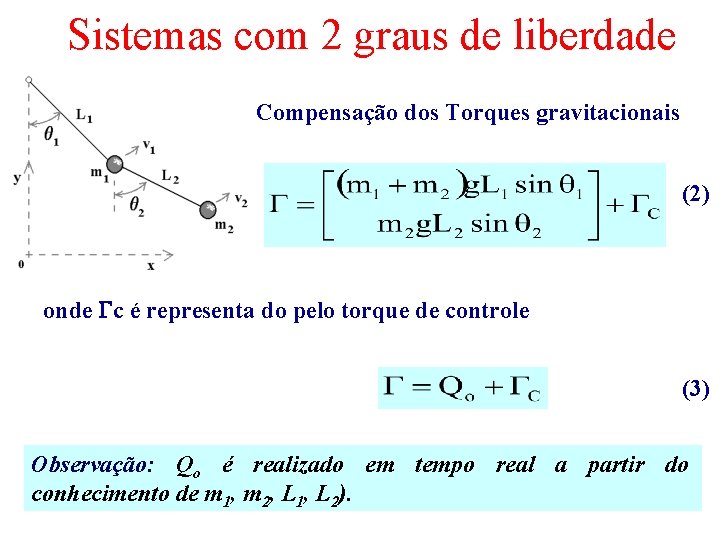
Sistemas com 2 graus de liberdade Compensação dos Torques gravitacionais (2) onde c é representa do pelo torque de controle (3) Observação: Qo é realizado em tempo real a partir do conhecimento de m 1, m 2, L 1, L 2).
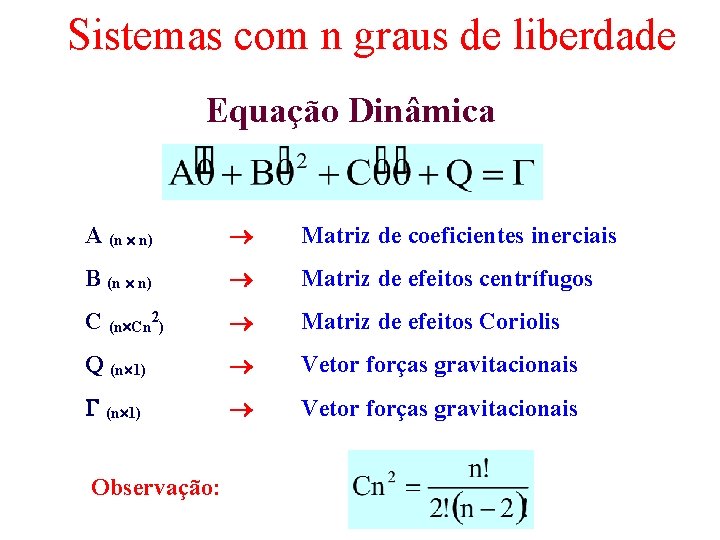
Sistemas com n graus de liberdade Equação Dinâmica A (n n) Matriz de coeficientes inerciais B (n n) Matriz de efeitos centrífugos C (n Cn 2) Matriz de efeitos Coriolis Q (n 1) Vetor forças gravitacionais Observação:
Sistemas com n graus de liberdade A compensação de torques gravitacionais é realizada de duas maneiras: • Primeira possibilidade: Equilibrando a estrutura articulada com massas de maneira que o equilíbrio seja indiferente para qualquer que seja a configuração •
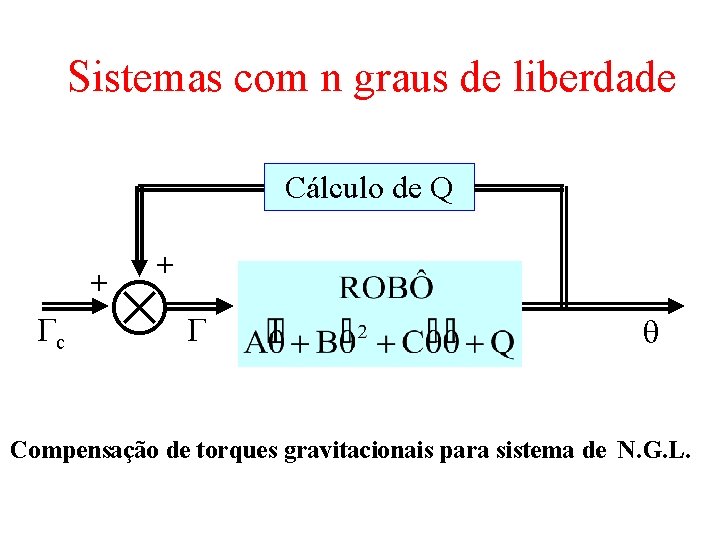
Sistemas com n graus de liberdade Cálculo de Q + c + Compensação de torques gravitacionais para sistema de N. G. L.
- Slides: 20