
Gerador Sncrono Anlise Dinmica 1 GS Estabilidade Transitria
Gerador Síncrono Análise Dinâmica 1
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA o Capacidade de um sistema de potência manter o sincronismo quando sujeito a distúrbios severos, como curtos-circuitos, perda de geradores importantes, perda de grandes blocos de carga. Em se tratando de GD o Normalmente, os geradores aceleram durante curtos-circuitos o Proteção nos sistemas de distribuição relativamente lentas o Baixa constante de inércia dos geradores distribuídos o Como consequência: maior risco de perda de estabilidade 2
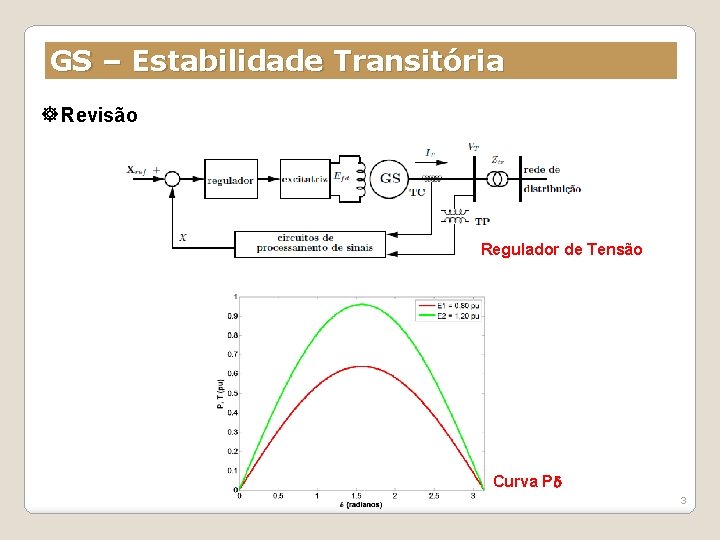
GS – Estabilidade Transitória Revisão Regulador de Tensão Curva P 3
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA 4
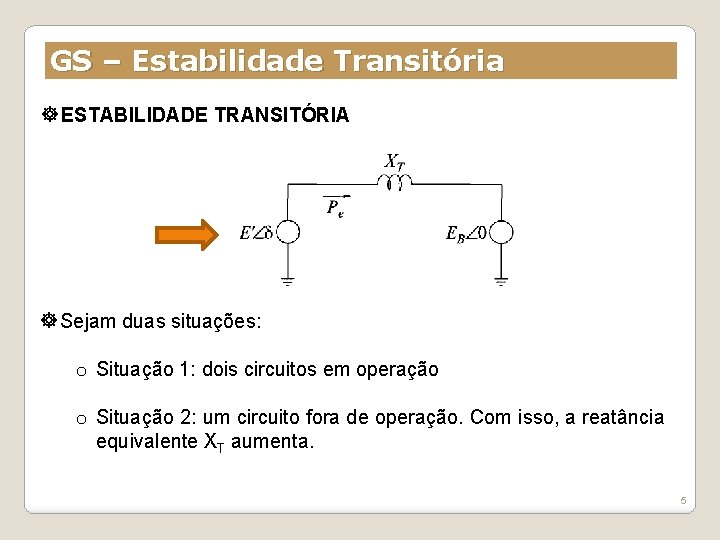
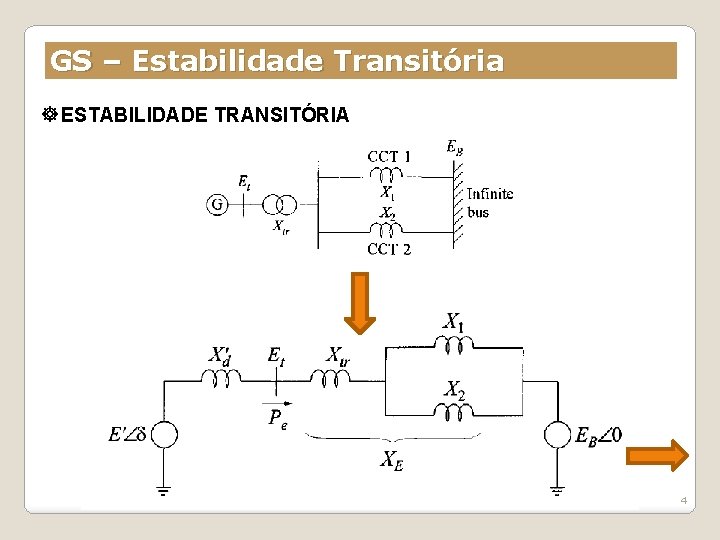
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA Sejam duas situações: o Situação 1: dois circuitos em operação o Situação 2: um circuito fora de operação. Com isso, a reatância equivalente XT aumenta. 5
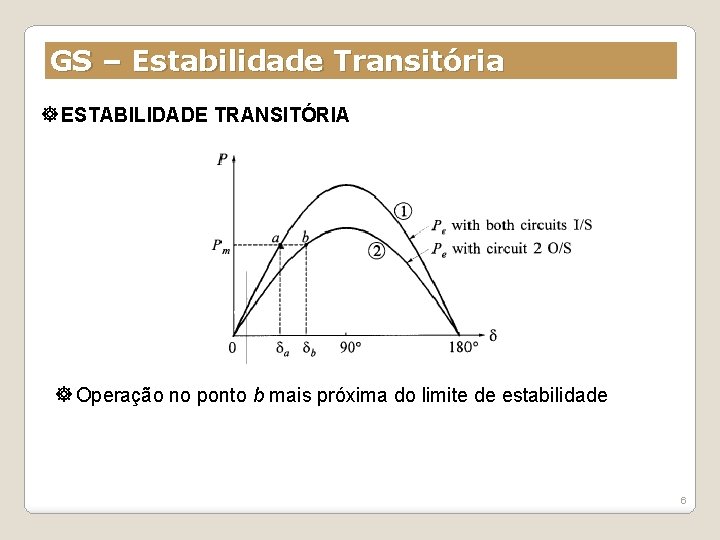
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA Operação no ponto b mais próxima do limite de estabilidade 6
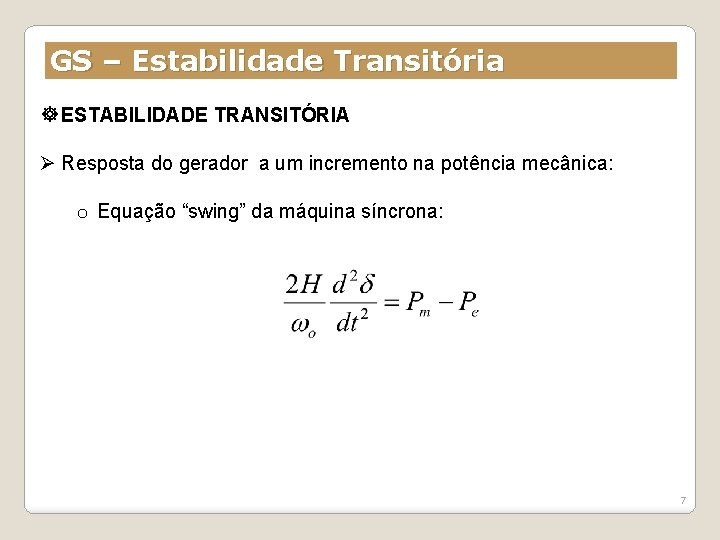
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA Ø Resposta do gerador a um incremento na potência mecânica: o Equação “swing” da máquina síncrona: 7
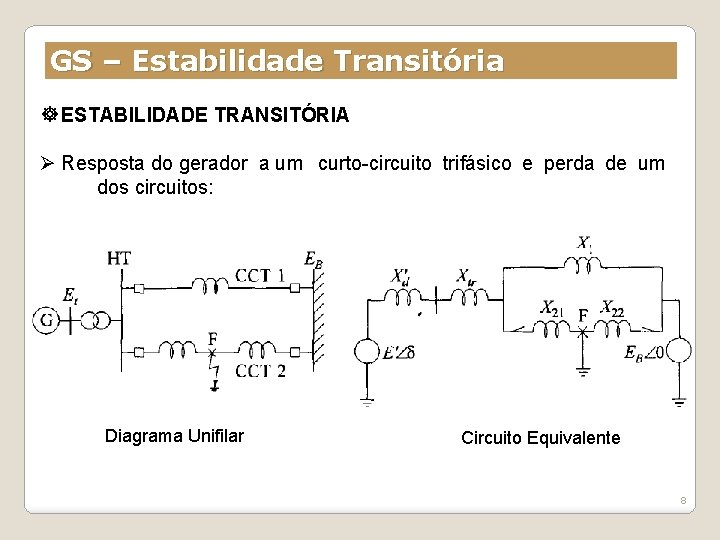
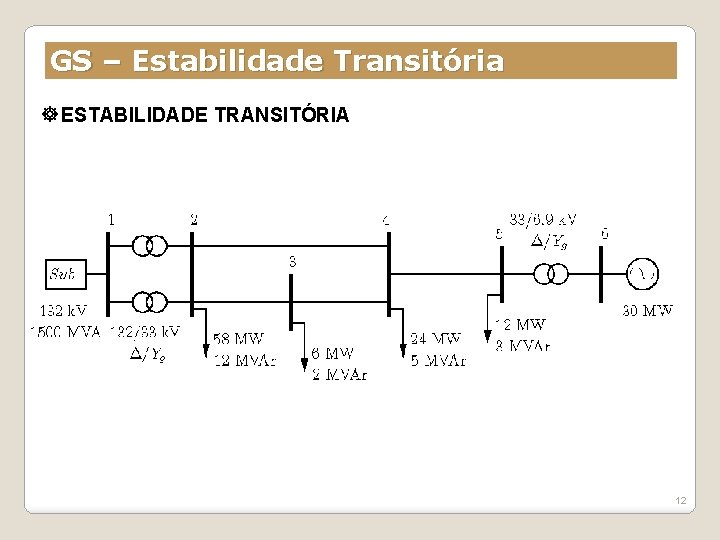
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA Ø Resposta do gerador a um curto-circuito trifásico e perda de um dos circuitos: Diagrama Unifilar Circuito Equivalente 8
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA Ø Resposta do gerador a um curto-circuito trifásico e perda de um dos circuitos. Três condições devem ser analisadas: o Condição pré-curto-circuito o Durante o curto-circuito o Condição pós-curto-circuito Logo, são três curvas P- para analisar. 9
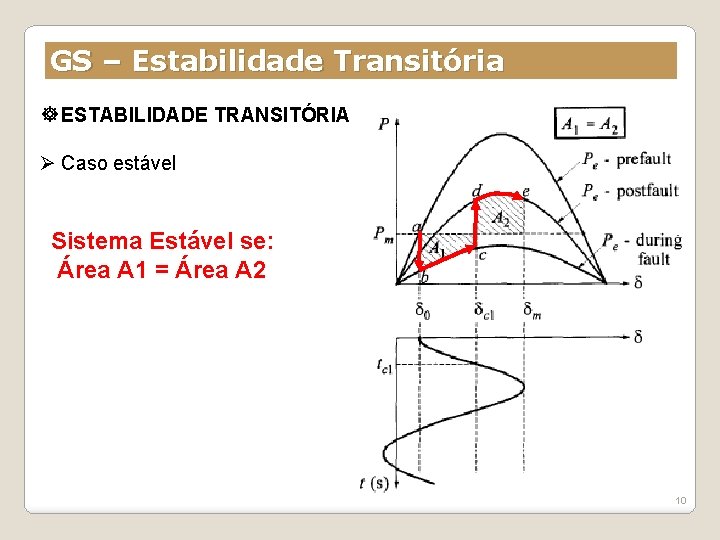
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA Ø Caso estável Sistema Estável se: Área A 1 = Área A 2 10
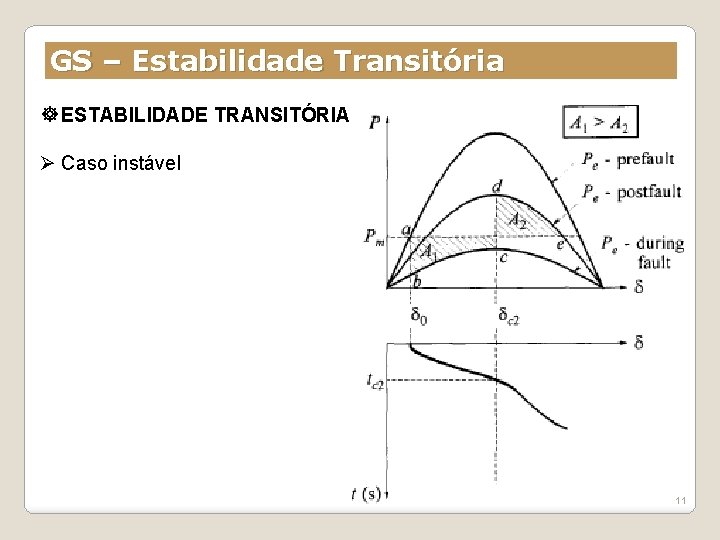
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA Ø Caso instável 11
GS – Estabilidade Transitória ESTABILIDADE TRANSITÓRIA 12
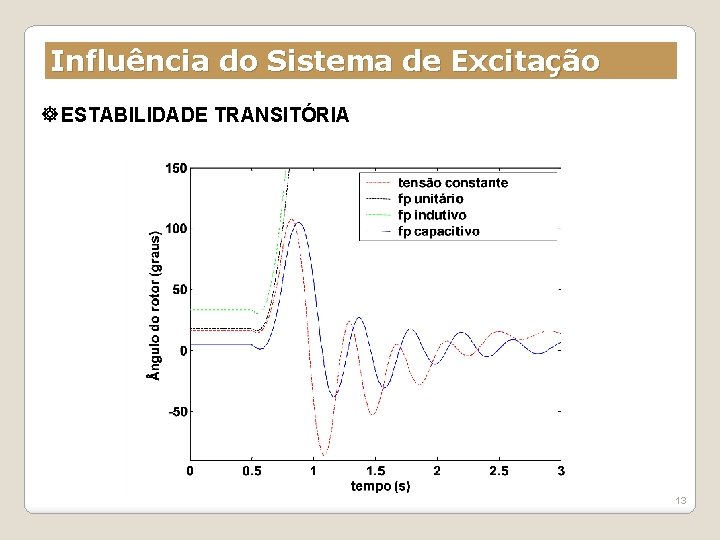
Influência do Sistema de Excitação ESTABILIDADE TRANSITÓRIA 13
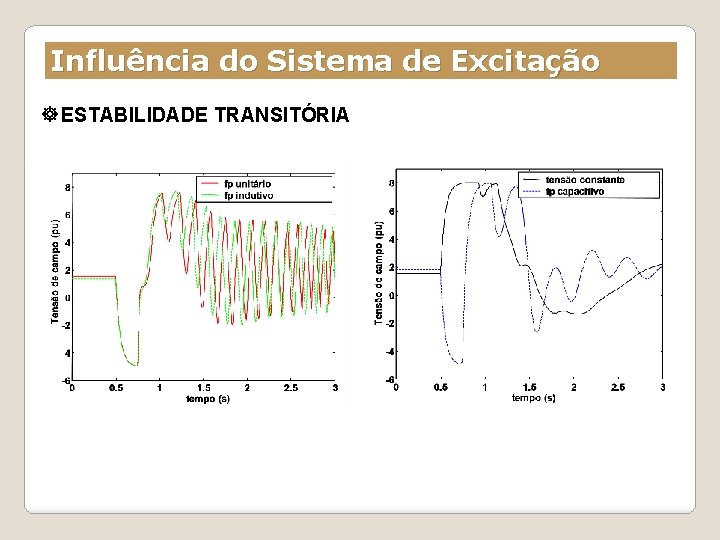
Influência do Sistema de Excitação ESTABILIDADE TRANSITÓRIA
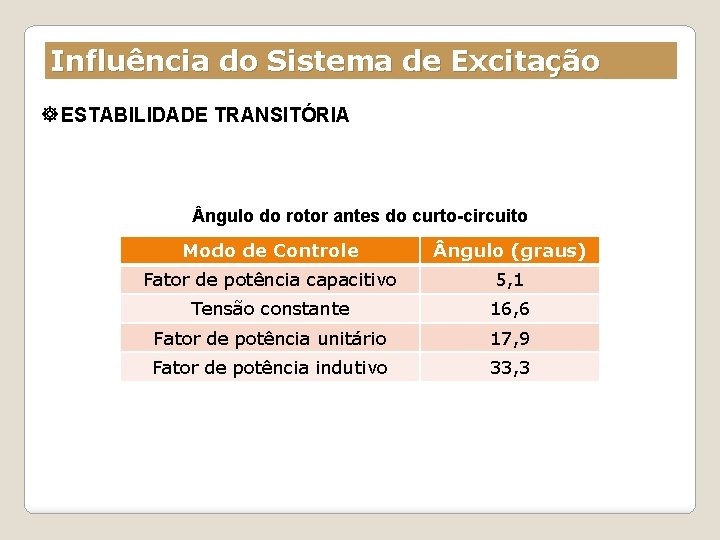
Influência do Sistema de Excitação ESTABILIDADE TRANSITÓRIA ngulo do rotor antes do curto-circuito Modo de Controle ngulo (graus) Fator de potência capacitivo 5, 1 Tensão constante 16, 6 Fator de potência unitário 17, 9 Fator de potência indutivo 33, 3
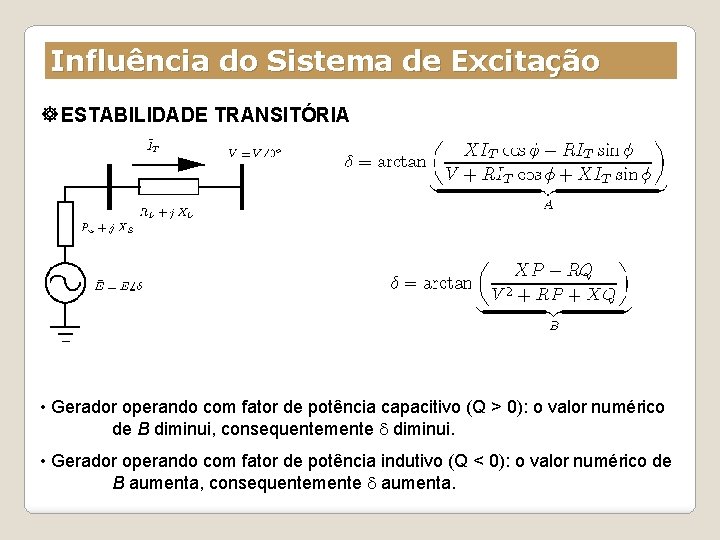
Influência do Sistema de Excitação ESTABILIDADE TRANSITÓRIA • Gerador operando com fator de potência capacitivo (Q > 0): o valor numérico de B diminui, consequentemente diminui. • Gerador operando com fator de potência indutivo (Q < 0): o valor numérico de B aumenta, consequentemente aumenta.
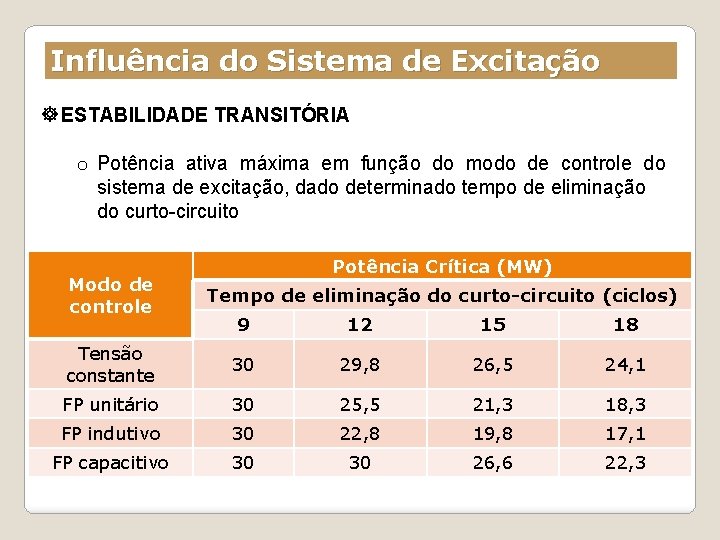
Influência do Sistema de Excitação ESTABILIDADE TRANSITÓRIA o Potência ativa máxima em função do modo de controle do sistema de excitação, dado determinado tempo de eliminação do curto-circuito Modo de controle Potência Crítica (MW) Tempo de eliminação do curto-circuito (ciclos) 9 12 15 18 Tensão constante 30 29, 8 26, 5 24, 1 FP unitário 30 25, 5 21, 3 18, 3 FP indutivo 30 22, 8 19, 8 17, 1 FP capacitivo 30 30 26, 6 22, 3
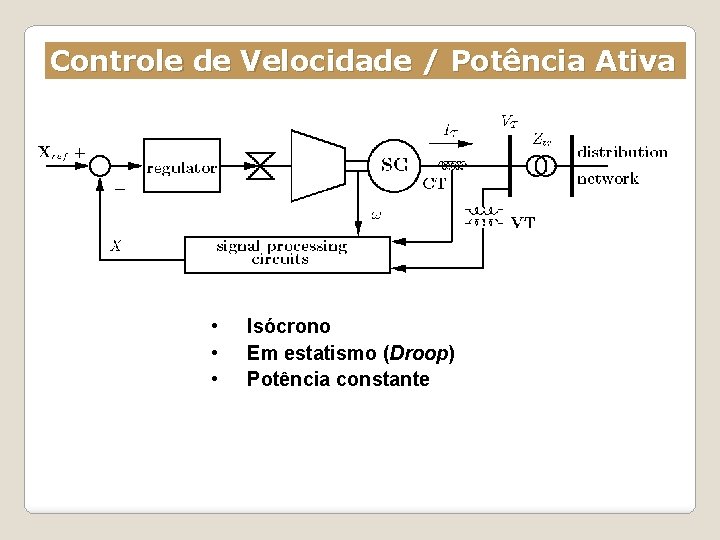
Controle de Velocidade / Potência Ativa • • • Isócrono Em estatismo (Droop) Potência constante
Controle de Velocidade / Potência Ativa
Controle de Velocidade / Potência Ativa Variação de carga
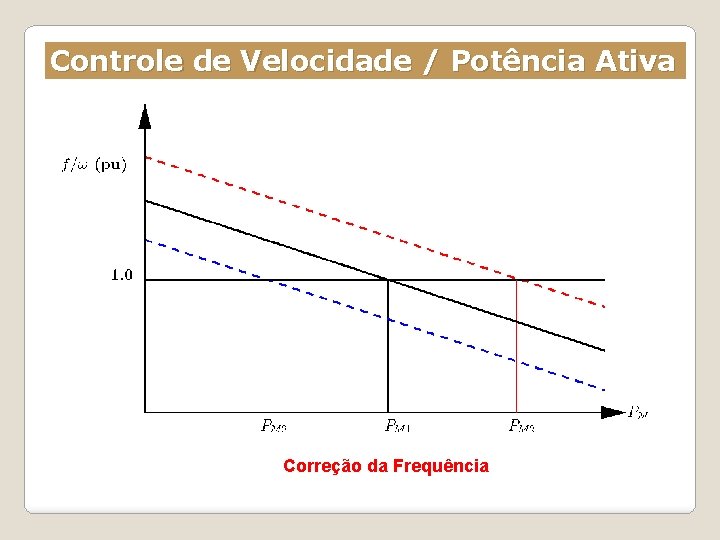
Controle de Velocidade / Potência Ativa Correção da Frequência
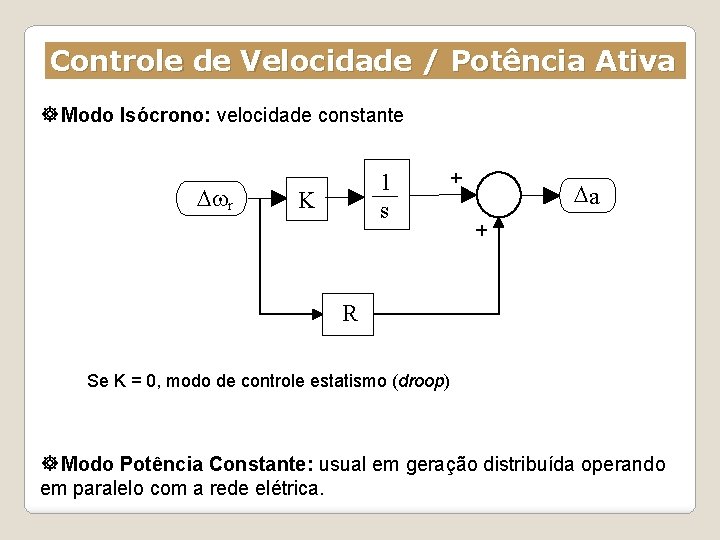
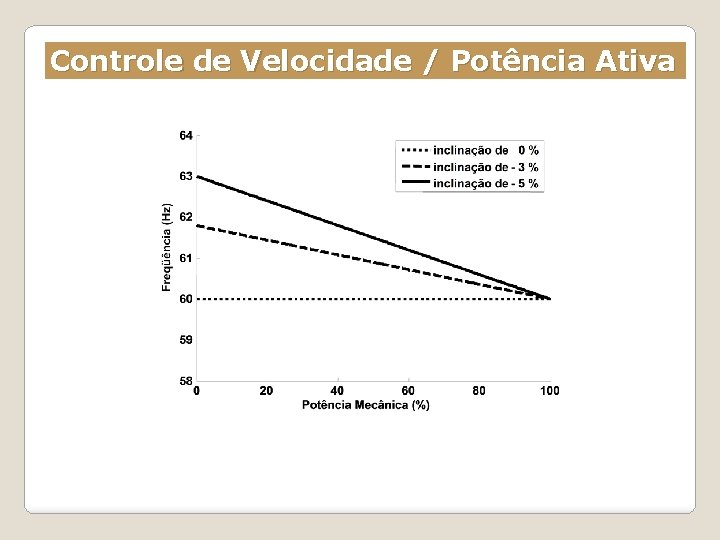
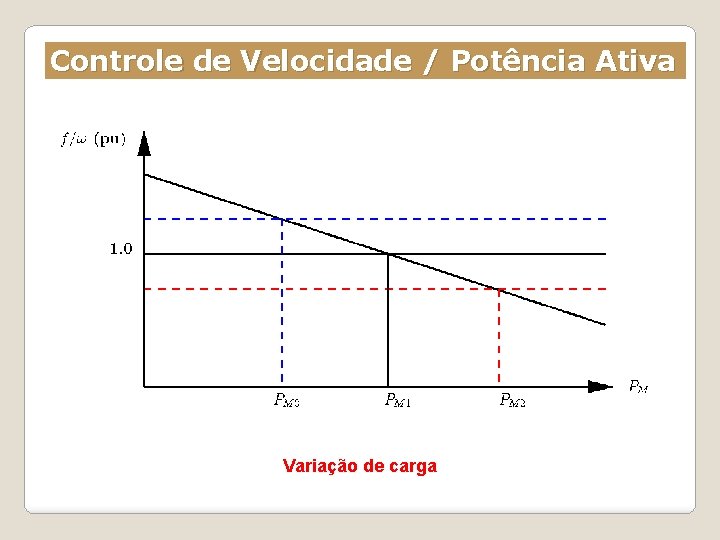
Controle de Velocidade / Potência Ativa Modo Isócrono: velocidade constante Dwr 1 s K Da R Se K = 0, modo de controle estatismo (droop) Modo Potência Constante: usual em geração distribuída operando em paralelo com a rede elétrica.
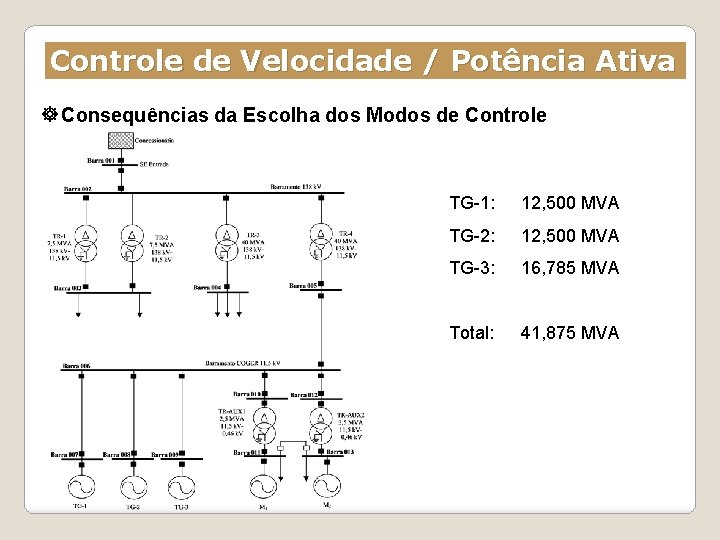
Controle de Velocidade / Potência Ativa Consequências da Escolha dos Modos de Controle TG-1: 12, 500 MVA TG-2: 12, 500 MVA TG-3: 16, 785 MVA Total: 41, 875 MVA
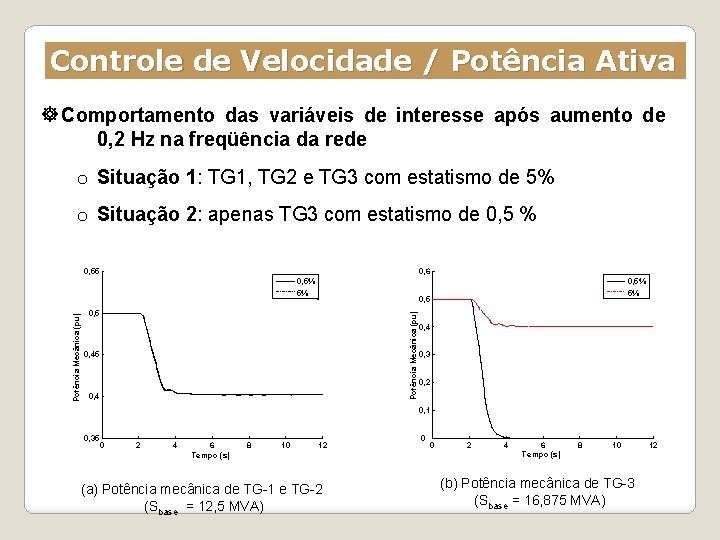
Controle de Velocidade / Potência Ativa Comportamento das variáveis de interesse após aumento de 0, 2 Hz na freqüência da rede o Situação 1: TG 1, TG 2 e TG 3 com estatismo de 5% o Situação 2: apenas TG 3 com estatismo de 0, 5 % 0, 55 0, 6 0, 5% 5% 0, 5 Potência Mecânica (pu) 0, 5% 5% 0, 45 0, 4 0, 3 0, 2 0, 1 0, 35 0 2 4 6 Tempo (s) 8 10 12 (a) Potência mecânica de TG-1 e TG-2 (Sbase = 12, 5 MVA) 0 0 2 4 6 Tempo (s) 8 10 (b) Potência mecânica de TG-3 (Sbase = 16, 875 MVA) 12
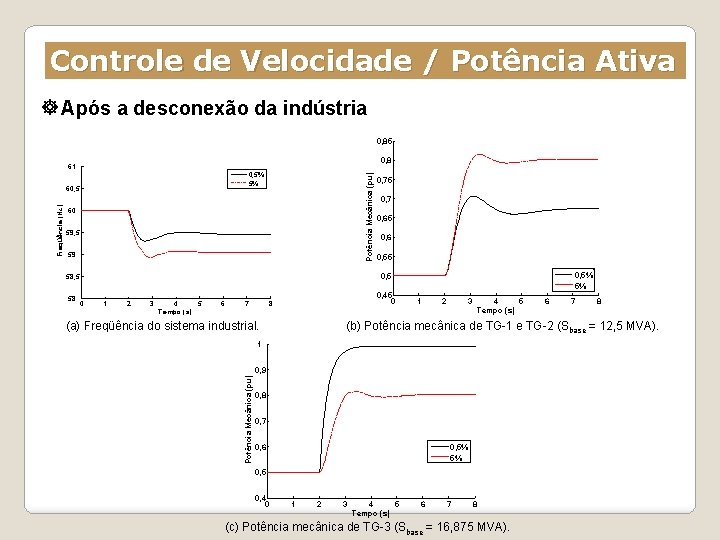
Controle de Velocidade / Potência Ativa Após a desconexão da indústria 0, 85 0, 8 61 60 59, 5 59 58 0 0, 75 0, 7 0, 65 0, 6 0, 55 0, 5% 5% 0, 5 58, 5 1 2 3 4 5 Tempo (s) 6 7 0, 45 0 8 (a) Freqüência do sistema industrial. 1 2 3 4 5 Tempo (s) 0, 9 0, 8 0, 7 0, 6 0, 5% 5% 0, 5 0, 4 0 6 7 8 (b) Potência mecânica de TG-1 e TG-2 (Sbase = 12, 5 MVA). 1 Potência Mecânica (pu) Freqüência (Hz) Potência Mecânica (pu) 0, 5% 5% 60, 5 1 2 3 4 5 Tempo (s) 6 7 8 (c) Potência mecânica de TG-3 (Sbase = 16, 875 MVA).
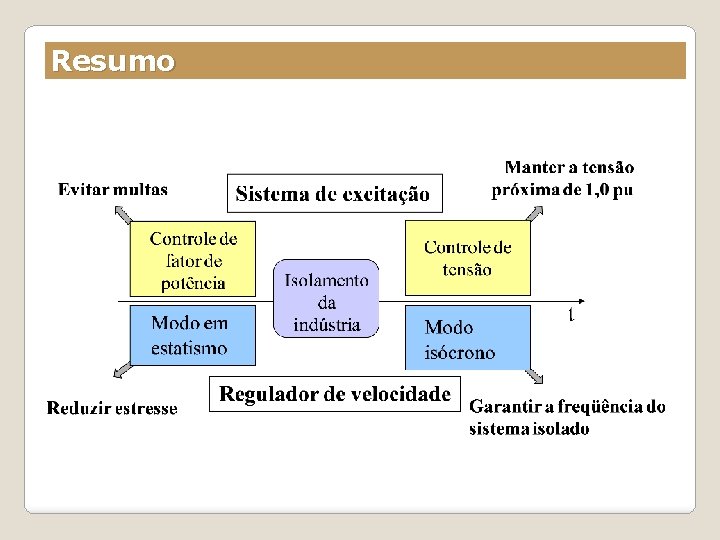
Controle de Velocidade / Potência Ativa Conclusão Durante a operação em paralelo com a rede elétrica, um valor mínimo de ganho de estatismo deve ser respeitado para garantir a operação estável do sistema e reduzir o estresse mecânico do conjunto gerador-turbina, devido a pequenas variações da freqüência da rede. Logo, a operação em modo isócrono não é viável. Durante a operação isolada, quanto menor o ganho de estatismo, menor será o erro de freqüência no sistema isolado, portanto para evitar variações excessivas de freqüência, o gerador de maior porte deve ser operado em modo isócrono após a ocorrência de ilhamentos.
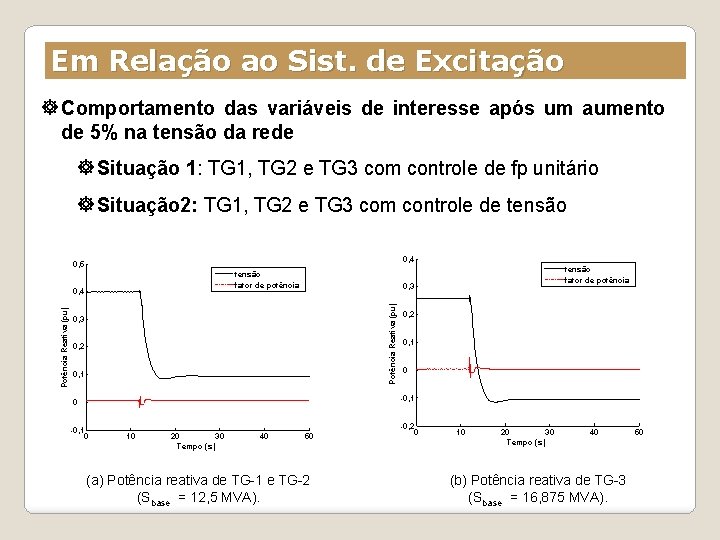
Em Relação ao Sist. de Excitação Comportamento das variáveis de interesse após um aumento de 5% na tensão da rede Situação 1: TG 1, TG 2 e TG 3 com controle de fp unitário Situação 2: TG 1, TG 2 e TG 3 com controle de tensão 0, 4 0, 5 tensão fator de potência 0, 3 Potência Reativa (pu) 0, 4 0, 3 0, 2 0, 1 0 -0, 1 tensão fator de potência -0, 2 0 10 20 30 Tempo (s) 40 50 (a) Potência reativa de TG-1 e TG-2 (Sbase = 12, 5 MVA). 0 10 20 30 Tempo (s) 40 (b) Potência reativa de TG-3 (Sbase = 16, 875 MVA). 50
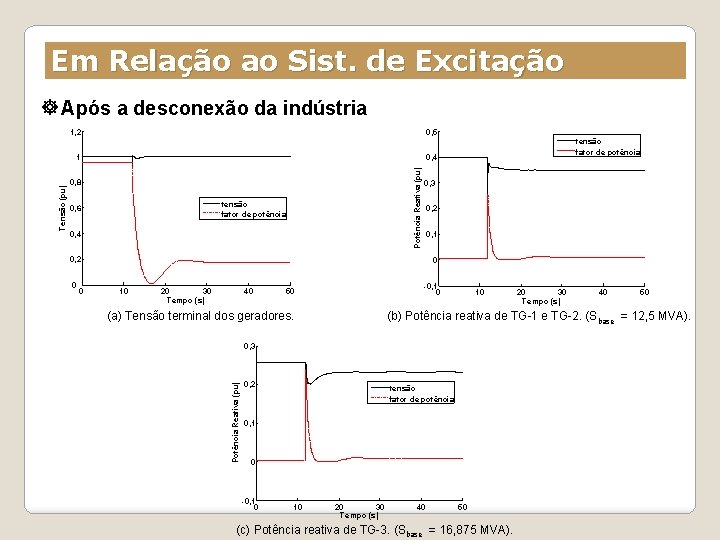
Em Relação ao Sist. de Excitação Após a desconexão da indústria 1, 2 0, 5 Potência Reativa (pu) 0, 4 0, 8 tensão fator de potência 0, 6 0, 4 0, 3 0, 2 0, 1 0, 2 0 0 0 10 20 30 Tempo (s) 40 -0, 1 0 50 (a) Tensão terminal dos geradores. 10 0, 2 tensão fator de potência 0, 1 0 -0, 1 0 10 20 30 Tempo (s) 40 50 (b) Potência reativa de TG-1 e TG-2. (Sbase = 12, 5 MVA). 0, 3 Potência Reativa (pu) Tensão (pu) 1 tensão fator de potência 20 30 Tempo (s) 40 50 (c) Potência reativa de TG-3. (Sbase = 16, 875 MVA).
Resumo
Bibliografia [1] N. Jenkins, R. Allan, P. Crossley, D. Kirschen e G. Strbac, Embedded Generation, 1 st ed. Institute of Electrical Engineers, 2000. [2] J. D. Hurley, L. N. Bize e C. R. Mummert, “The adverse effects of excitation system var and power factor controller”, IEEE Transaction on Energy Conversion, vol. 14, no. 4, pp. 1636 -1641, 1999. [3] Walmir Freitas, José C. M. Vieira, André Morelato e Wilsun Xu, “Influences of Excitation System Control Modes on the Allowable Penetration Level of Distributed Synchronous Generators”, IEEE Transactions Energy on Conversion, vol. 20, no. 2, pp. 474 -480, 2005. [4] Fernanda C. L. Trindade, Análise dos Sistemas de Proteção e Controle de Instalações Industriais com Geradores Síncronos durante Operação Ilhada, Dissertação de Mestrado, FEEC/UNICAMP, 2009 [5] Prabha Kundur. Power System Stability and Control. 1 st. Ed. , New York: Mc. Graw. Hill Inc. , 1994. 1176 p.
- Slides: 30