
Geometria obrazu Wykad 1 Filtry 1 Filtry dolnoprzepustowe
Geometria obrazu Wykład 1 Filtry. 1. Filtry dolnoprzepustowe. 2. Filtry górnoprzepustowe. 3. Filtry krawędziowe. 4. Filtry konturowe. 5. Flitry statystyczne.
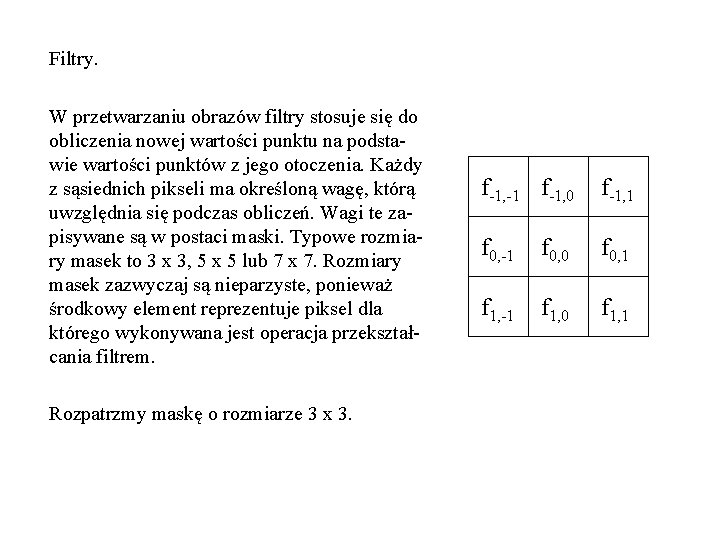
Filtry. W przetwarzaniu obrazów filtry stosuje się do obliczenia nowej wartości punktu na podstawie wartości punktów z jego otoczenia. Każdy z sąsiednich pikseli ma określoną wagę, którą uwzględnia się podczas obliczeń. Wagi te zapisywane są w postaci maski. Typowe rozmiary masek to 3 x 3, 5 x 5 lub 7 x 7. Rozmiary masek zazwyczaj są nieparzyste, ponieważ środkowy element reprezentuje piksel dla którego wykonywana jest operacja przekształcania filtrem. Rozpatrzmy maskę o rozmiarze 3 x 3. f-1, -1 f-1, 0 f-1, 1 f 0, -1 f 0, 0 f 0, 1 f 1, -1 f 1, 0 f 1, 1
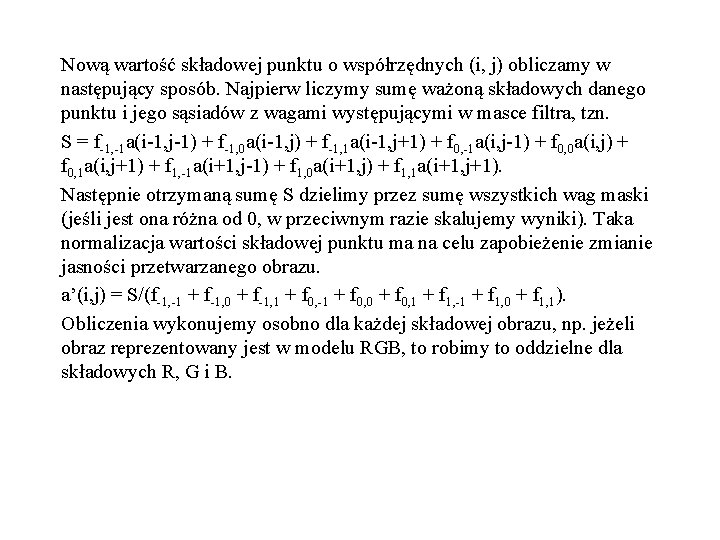
Nową wartość składowej punktu o współrzędnych (i, j) obliczamy w następujący sposób. Najpierw liczymy sumę ważoną składowych danego punktu i jego sąsiadów z wagami występującymi w masce filtra, tzn. S = f-1, -1 a(i-1, j-1) + f-1, 0 a(i-1, j) + f-1, 1 a(i-1, j+1) + f 0, -1 a(i, j-1) + f 0, 0 a(i, j) + f 0, 1 a(i, j+1) + f 1, -1 a(i+1, j-1) + f 1, 0 a(i+1, j) + f 1, 1 a(i+1, j+1). Następnie otrzymaną sumę S dzielimy przez sumę wszystkich wag maski (jeśli jest ona różna od 0, w przeciwnym razie skalujemy wyniki). Taka normalizacja wartości składowej punktu ma na celu zapobieżenie zmianie jasności przetwarzanego obrazu. a’(i, j) = S/(f-1, -1 + f-1, 0 + f-1, 1 + f 0, -1 + f 0, 0 + f 0, 1 + f 1, -1 + f 1, 0 + f 1, 1). Obliczenia wykonujemy osobno dla każdej składowej obrazu, np. jeżeli obraz reprezentowany jest w modelu RGB, to robimy to oddzielne dla składowych R, G i B.
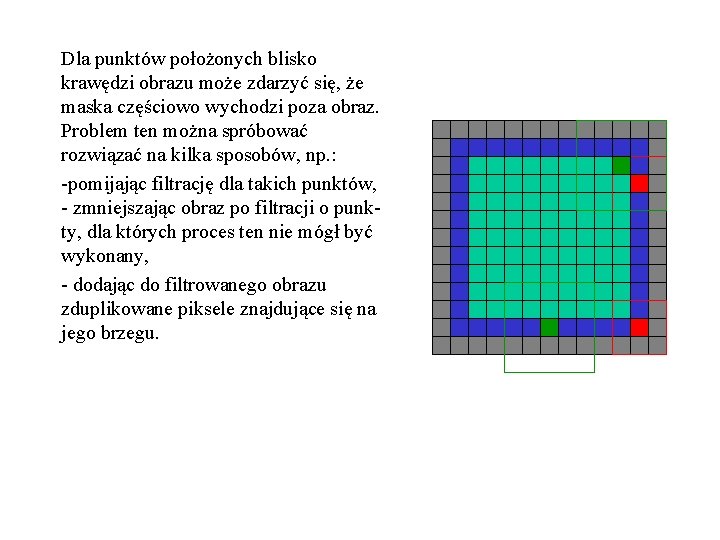
Dla punktów położonych blisko krawędzi obrazu może zdarzyć się, że maska częściowo wychodzi poza obraz. Problem ten można spróbować rozwiązać na kilka sposobów, np. : -pomijając filtrację dla takich punktów, - zmniejszając obraz po filtracji o punkty, dla których proces ten nie mógł być wykonany, - dodając do filtrowanego obrazu zduplikowane piksele znajdujące się na jego brzegu.
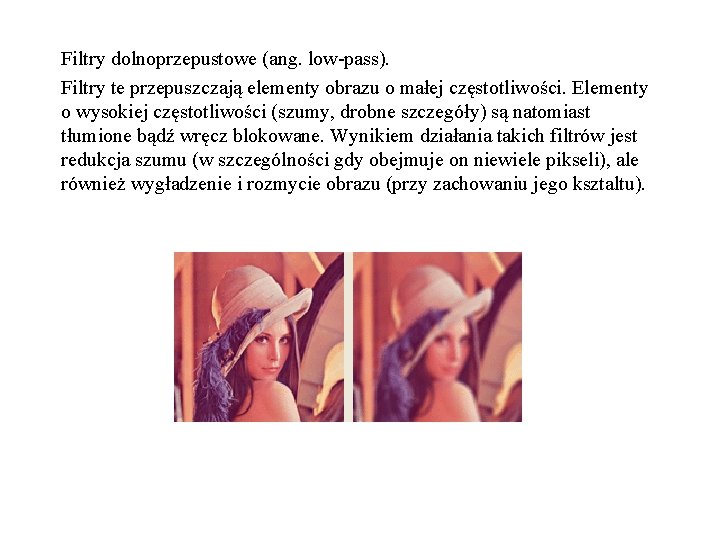
Filtry dolnoprzepustowe (ang. low-pass). Filtry te przepuszczają elementy obrazu o małej częstotliwości. Elementy o wysokiej częstotliwości (szumy, drobne szczegóły) są natomiast tłumione bądź wręcz blokowane. Wynikiem działania takich filtrów jest redukcja szumu (w szczególności gdy obejmuje on niewiele pikseli), ale również wygładzenie i rozmycie obrazu (przy zachowaniu jego ksztaltu).
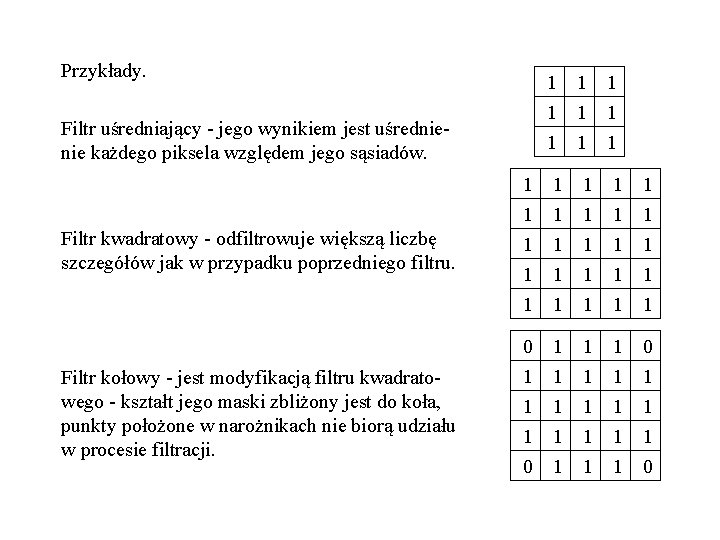
Przykłady. 1 1 1 1 1 1 1 1 1 0 1 1 1 1 1 0 1 1 1 0 Filtr uśredniający - jego wynikiem jest uśrednienie każdego piksela względem jego sąsiadów. Filtr kwadratowy - odfiltrowuje większą liczbę szczegółów jak w przypadku poprzedniego filtru. Filtr kołowy - jest modyfikacją filtru kwadratowego - kształt jego maski zbliżony jest do koła, punkty położone w narożnikach nie biorą udziału w procesie filtracji.
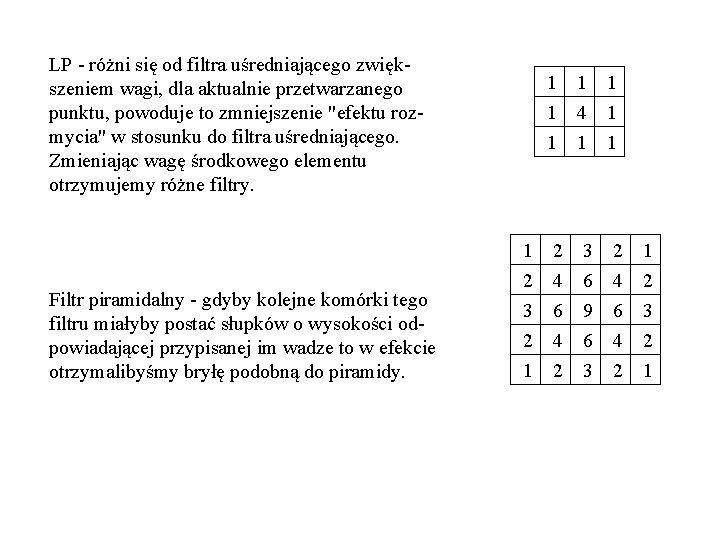
LP - różni się od filtra uśredniającego zwiększeniem wagi, dla aktualnie przetwarzanego punktu, powoduje to zmniejszenie "efektu rozmycia" w stosunku do filtra uśredniającego. Zmieniając wagę środkowego elementu otrzymujemy różne filtry. Filtr piramidalny - gdyby kolejne komórki tego filtru miałyby postać słupków o wysokości odpowiadającej przypisanej im wadze to w efekcie otrzymalibyśmy bryłę podobną do piramidy. 1 1 4 1 1 1 2 3 2 1 4 6 4 2 6 9 6 3 4 6 4 2 2 3 2 1
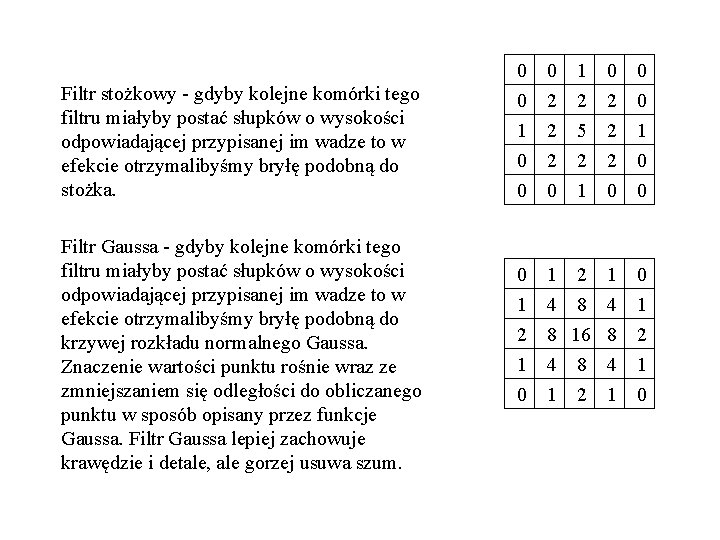
Filtr stożkowy - gdyby kolejne komórki tego filtru miałyby postać słupków o wysokości odpowiadającej przypisanej im wadze to w efekcie otrzymalibyśmy bryłę podobną do stożka. Filtr Gaussa - gdyby kolejne komórki tego filtru miałyby postać słupków o wysokości odpowiadającej przypisanej im wadze to w efekcie otrzymalibyśmy bryłę podobną do krzywej rozkładu normalnego Gaussa. Znaczenie wartości punktu rośnie wraz ze zmniejszaniem się odległości do obliczanego punktu w sposób opisany przez funkcje Gaussa. Filtr Gaussa lepiej zachowuje krawędzie i detale, ale gorzej usuwa szum. 0 0 0 2 1 0 2 2 0 0 1 2 5 2 1 0 2 0 0 2 2 1 0 0 0 1 2 1 4 8 16 8 4 1 2 1 0 0 1 2 1 0
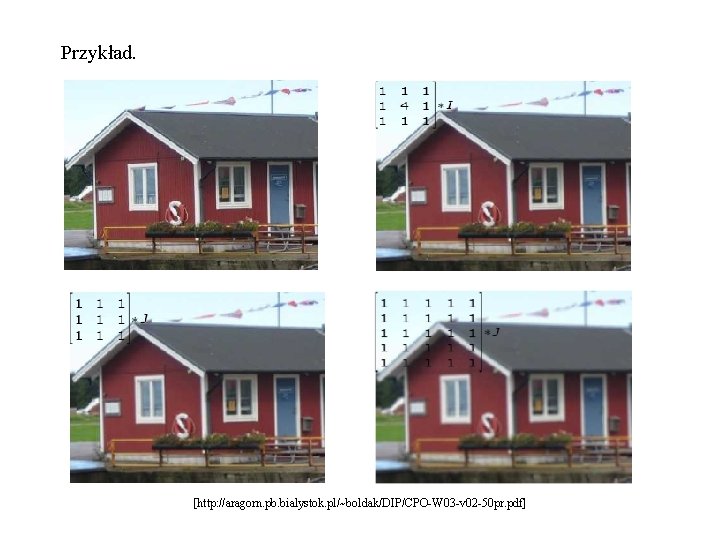
Przykład. [http: //aragorn. pb. bialystok. pl/~boldak/DIP/CPO-W 03 -v 02 -50 pr. pdf]
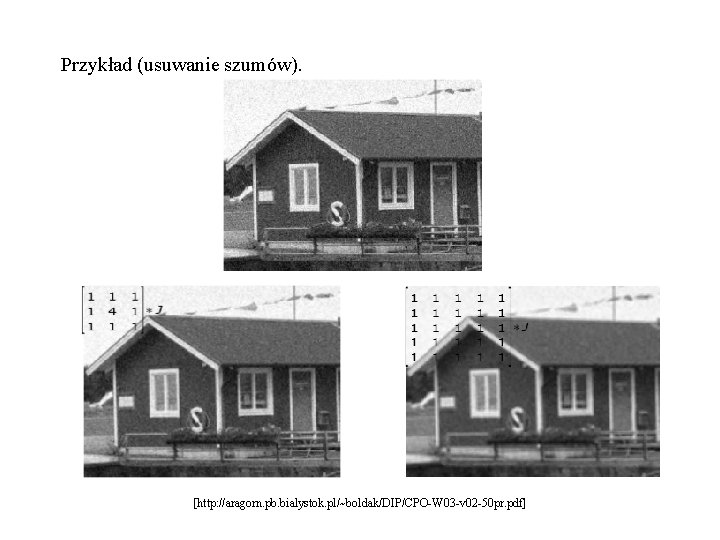
Przykład (usuwanie szumów). [http: //aragorn. pb. bialystok. pl/~boldak/DIP/CPO-W 03 -v 02 -50 pr. pdf]
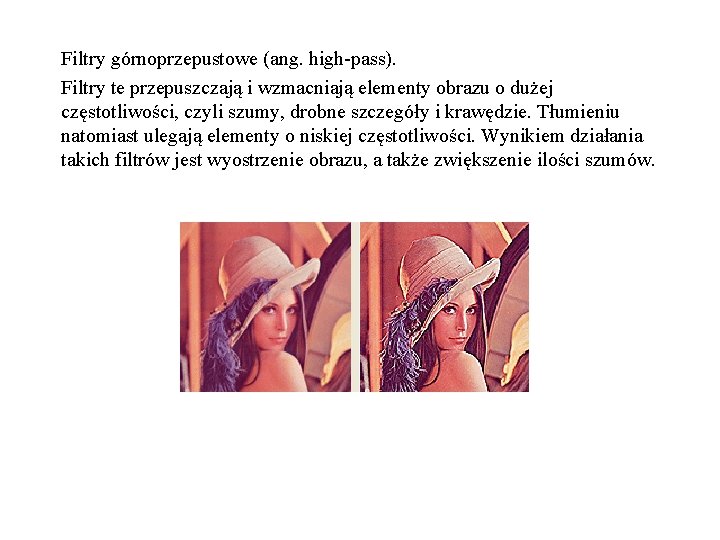
Filtry górnoprzepustowe (ang. high-pass). Filtry te przepuszczają i wzmacniają elementy obrazu o dużej częstotliwości, czyli szumy, drobne szczegóły i krawędzie. Tłumieniu natomiast ulegają elementy o niskiej częstotliwości. Wynikiem działania takich filtrów jest wyostrzenie obrazu, a także zwiększenie ilości szumów.
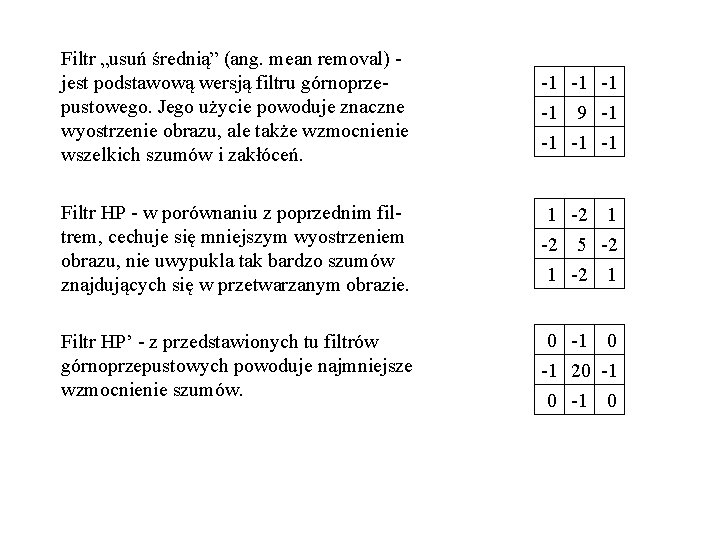
Filtr „usuń średnią” (ang. mean removal) jest podstawową wersją filtru górnoprzepustowego. Jego użycie powoduje znaczne wyostrzenie obrazu, ale także wzmocnienie wszelkich szumów i zakłóceń. -1 -1 9 -1 Filtr HP - w porównaniu z poprzednim filtrem, cechuje się mniejszym wyostrzeniem obrazu, nie uwypukla tak bardzo szumów znajdujących się w przetwarzanym obrazie. 1 -2 5 -2 1 Filtr HP’ - z przedstawionych tu filtrów górnoprzepustowych powoduje najmniejsze wzmocnienie szumów. 0 -1 20 -1 -1 -1
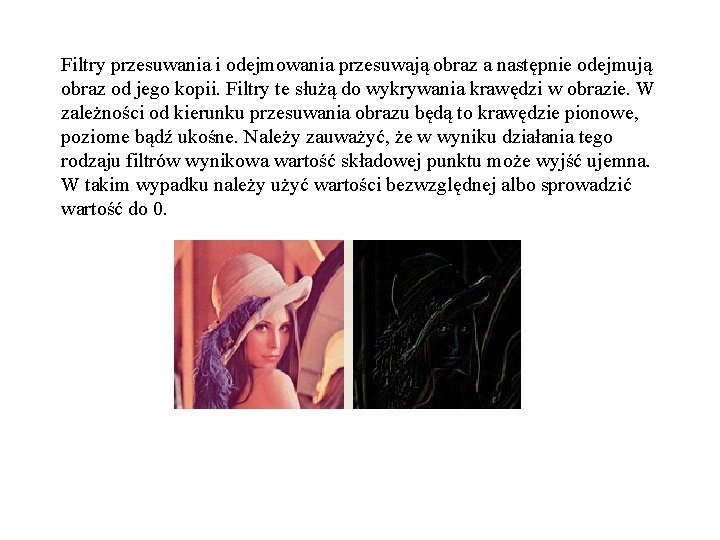
Filtry przesuwania i odejmowania przesuwają obraz a następnie odejmują obraz od jego kopii. Filtry te służą do wykrywania krawędzi w obrazie. W zależności od kierunku przesuwania obrazu będą to krawędzie pionowe, poziome bądź ukośne. Należy zauważyć, że w wyniku działania tego rodzaju filtrów wynikowa wartość składowej punktu może wyjść ujemna. W takim wypadku należy użyć wartości bezwzględnej albo sprowadzić wartość do 0.
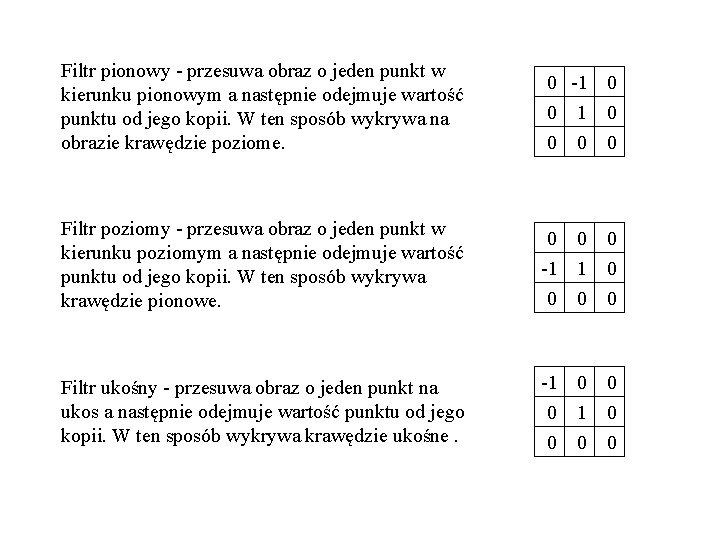
Filtr pionowy - przesuwa obraz o jeden punkt w kierunku pionowym a następnie odejmuje wartość punktu od jego kopii. W ten sposób wykrywa na obrazie krawędzie poziome. 0 -1 0 0 0 0 Filtr poziomy - przesuwa obraz o jeden punkt w kierunku poziomym a następnie odejmuje wartość punktu od jego kopii. W ten sposób wykrywa krawędzie pionowe. 0 0 -1 1 0 0 0 Filtr ukośny - przesuwa obraz o jeden punkt na ukos a następnie odejmuje wartość punktu od jego kopii. W ten sposób wykrywa krawędzie ukośne. -1 0 0 0 1 0
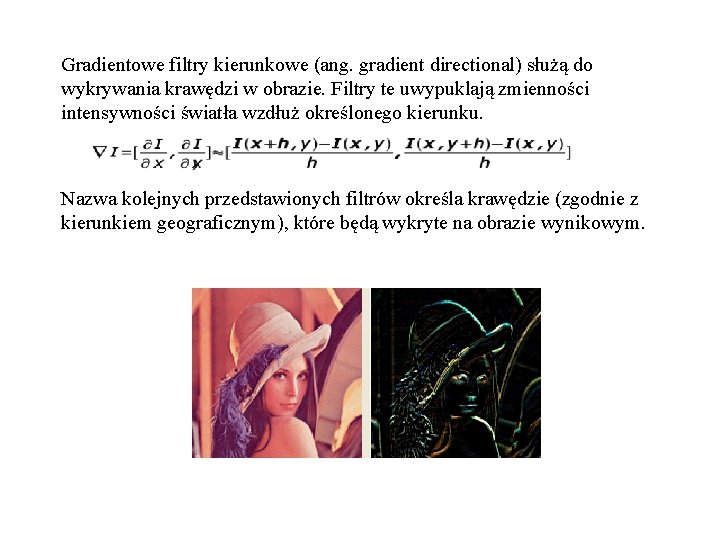
Gradientowe filtry kierunkowe (ang. gradient directional) służą do wykrywania krawędzi w obrazie. Filtry te uwypuklają zmienności intensywności światła wzdłuż określonego kierunku. Nazwa kolejnych przedstawionych filtrów określa krawędzie (zgodnie z kierunkiem geograficznym), które będą wykryte na obrazie wynikowym.
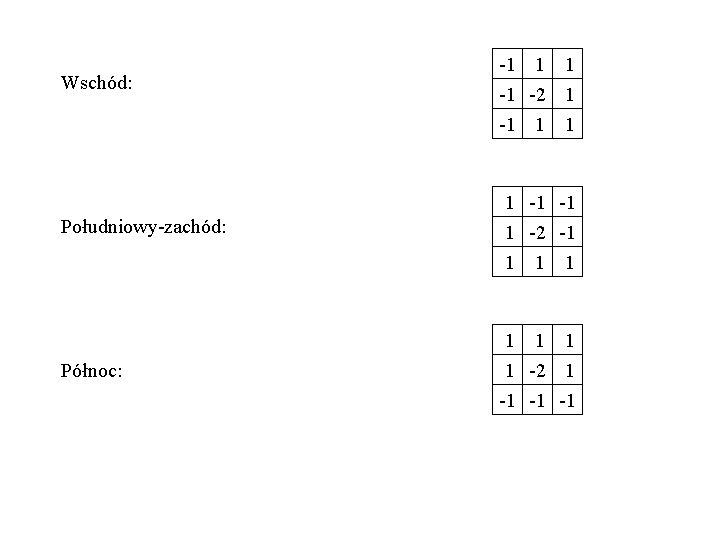
Wschód: -1 1 1 -1 -2 1 -1 1 1 Południowy-zachód: 1 -1 -1 1 -2 -1 1 Północ: 1 1 -2 1 -1 -1 -1
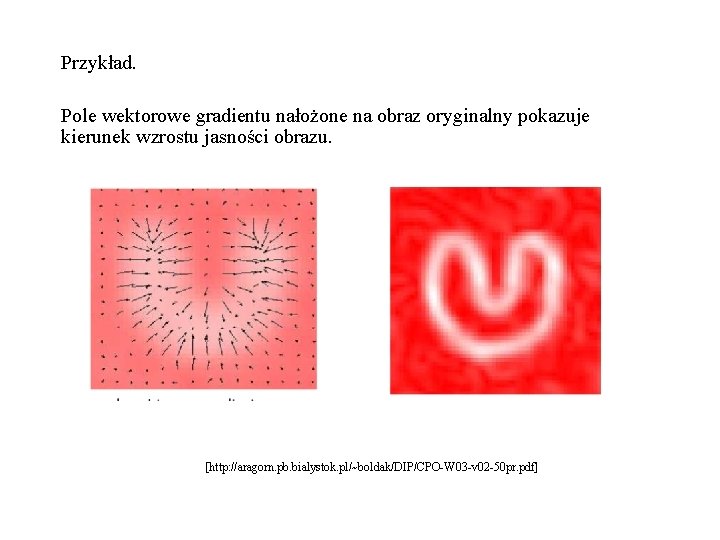
Przykład. Pole wektorowe gradientu nałożone na obraz oryginalny pokazuje kierunek wzrostu jasności obrazu. [http: //aragorn. pb. bialystok. pl/~boldak/DIP/CPO-W 03 -v 02 -50 pr. pdf]
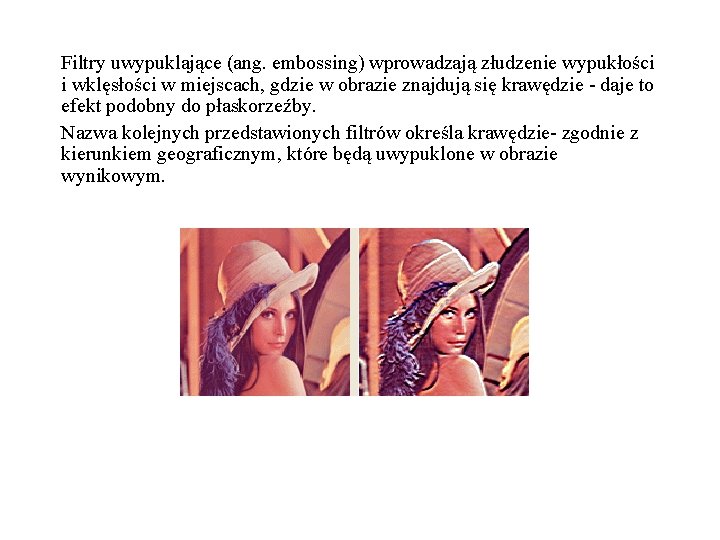
Filtry uwypuklające (ang. embossing) wprowadzają złudzenie wypukłości i wklęsłości w miejscach, gdzie w obrazie znajdują się krawędzie - daje to efekt podobny do płaskorzeźby. Nazwa kolejnych przedstawionych filtrów określa krawędzie- zgodnie z kierunkiem geograficznym, które będą uwypuklone w obrazie wynikowym.
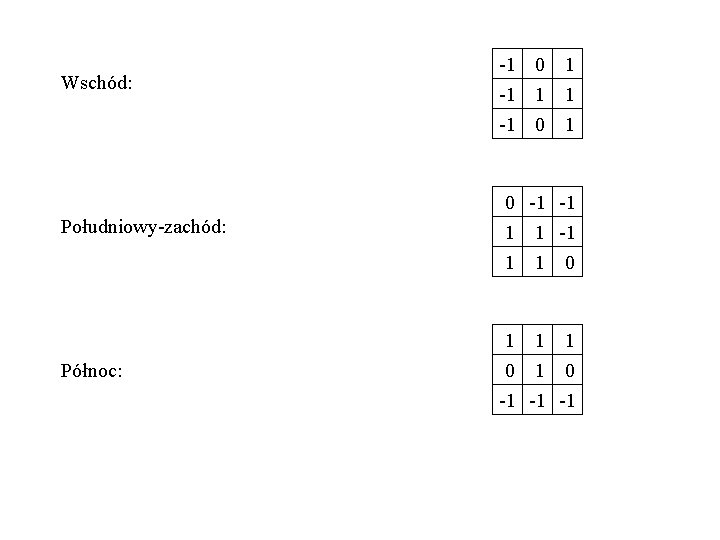
Wschód: -1 0 -1 1 -1 0 1 Południowy-zachód: 0 -1 -1 1 1 0 Północ: 1 1 1 0 -1 -1 -1
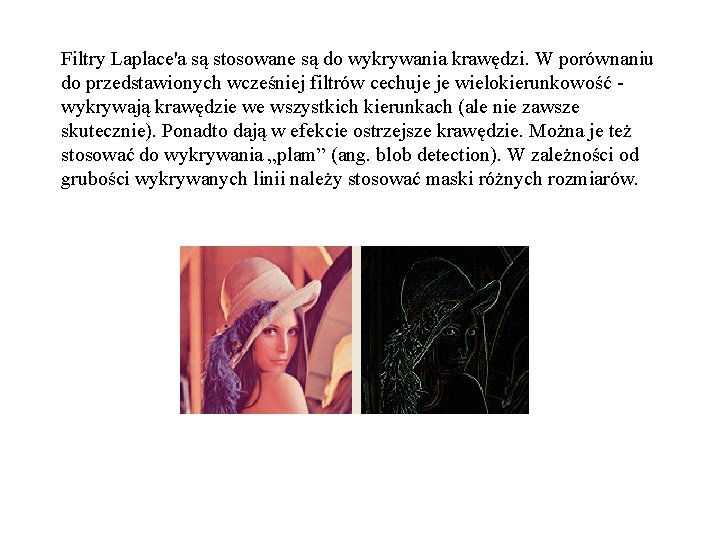
Filtry Laplace'a są stosowane są do wykrywania krawędzi. W porównaniu do przedstawionych wcześniej filtrów cechuje je wielokierunkowość wykrywają krawędzie we wszystkich kierunkach (ale nie zawsze skutecznie). Ponadto dają w efekcie ostrzejsze krawędzie. Można je też stosować do wykrywania „plam” (ang. blob detection). W zależności od grubości wykrywanych linii należy stosować maski różnych rozmiarów.
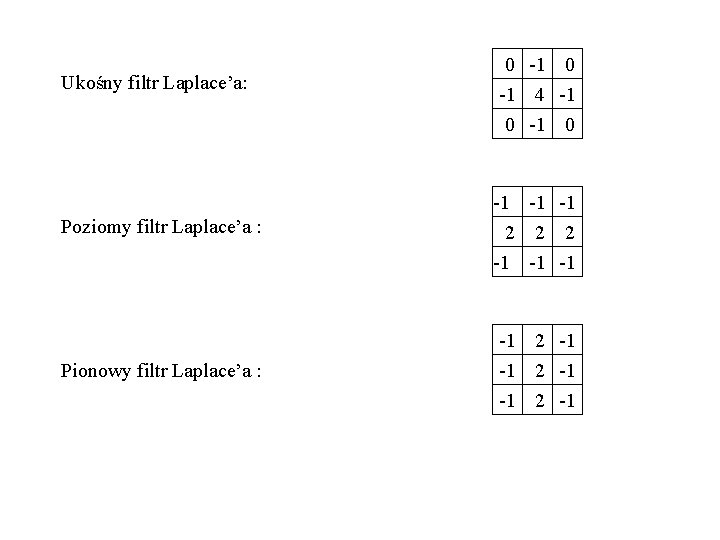
Ukośny filtr Laplace’a: 0 -1 4 -1 0 Poziomy filtr Laplace’a : -1 -1 -1 2 2 2 -1 -1 -1 Pionowy filtr Laplace’a : -1 2 -1
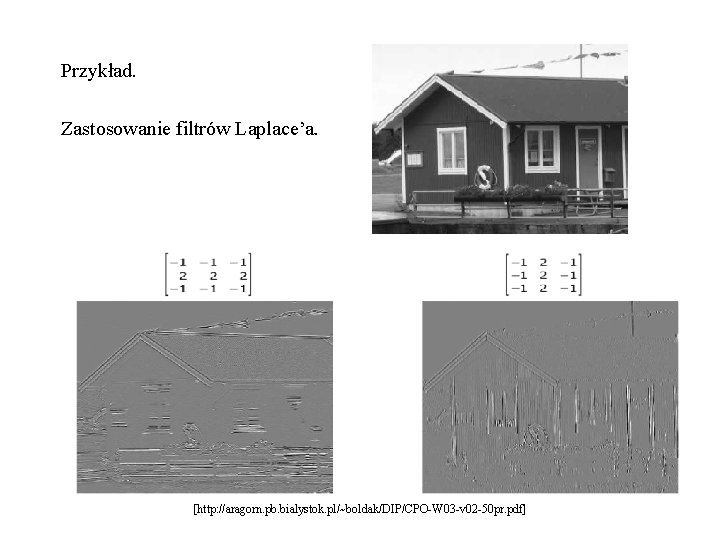
Przykład. Zastosowanie filtrów Laplace’a. [http: //aragorn. pb. bialystok. pl/~boldak/DIP/CPO-W 03 -v 02 -50 pr. pdf]
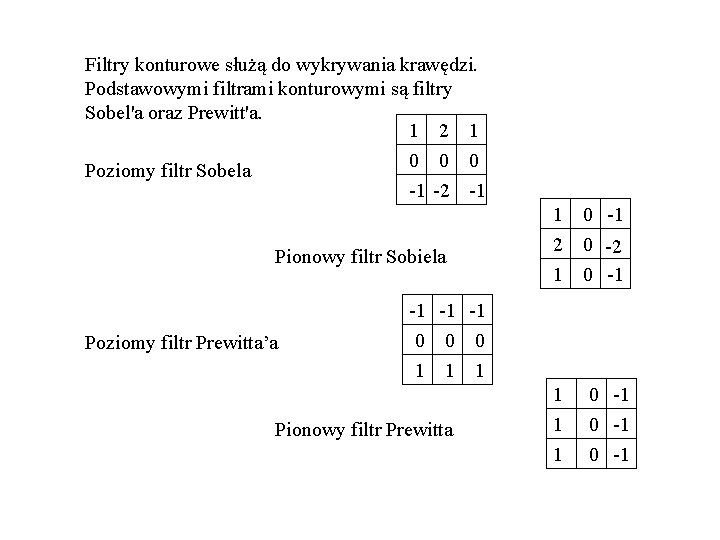
Filtry konturowe służą do wykrywania krawędzi. Podstawowymi filtrami konturowymi są filtry Sobel'a oraz Prewitt'a. 1 2 1 0 0 0 -1 -2 -1 Poziomy filtr Sobela Pionowy filtr Sobiela Poziomy filtr Prewitta’a 1 2 1 0 -2 0 -1 1 1 0 -1 -1 0 0 0 1 1 1 Pionowy filtr Prewitta
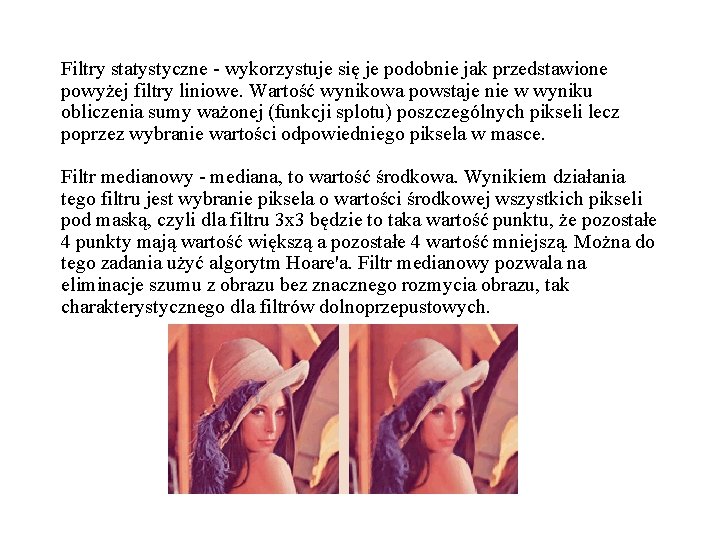
Filtry statystyczne - wykorzystuje się je podobnie jak przedstawione powyżej filtry liniowe. Wartość wynikowa powstaje nie w wyniku obliczenia sumy ważonej (funkcji splotu) poszczególnych pikseli lecz poprzez wybranie wartości odpowiedniego piksela w masce. Filtr medianowy - mediana, to wartość środkowa. Wynikiem działania tego filtru jest wybranie piksela o wartości środkowej wszystkich pikseli pod maską, czyli dla filtru 3 x 3 będzie to taka wartość punktu, że pozostałe 4 punkty mają wartość większą a pozostałe 4 wartość mniejszą. Można do tego zadania użyć algorytm Hoare'a. Filtr medianowy pozwala na eliminacje szumu z obrazu bez znacznego rozmycia obrazu, tak charakterystycznego dla filtrów dolnoprzepustowych.
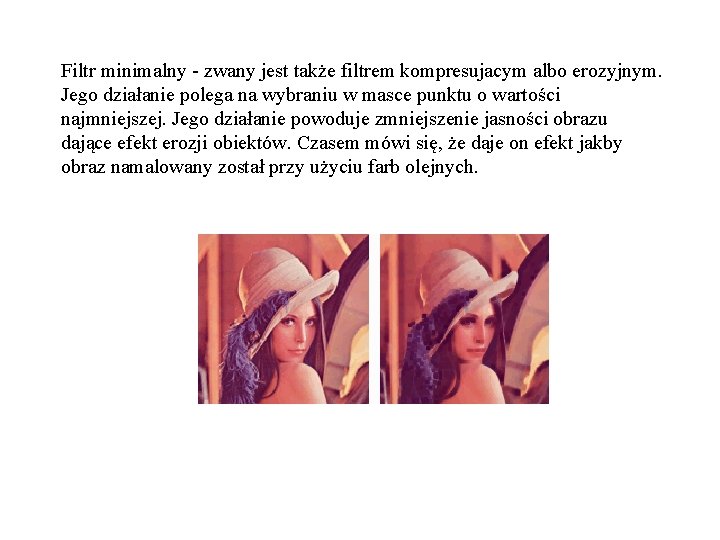
Filtr minimalny - zwany jest także filtrem kompresujacym albo erozyjnym. Jego działanie polega na wybraniu w masce punktu o wartości najmniejszej. Jego działanie powoduje zmniejszenie jasności obrazu dające efekt erozji obiektów. Czasem mówi się, że daje on efekt jakby obraz namalowany został przy użyciu farb olejnych.
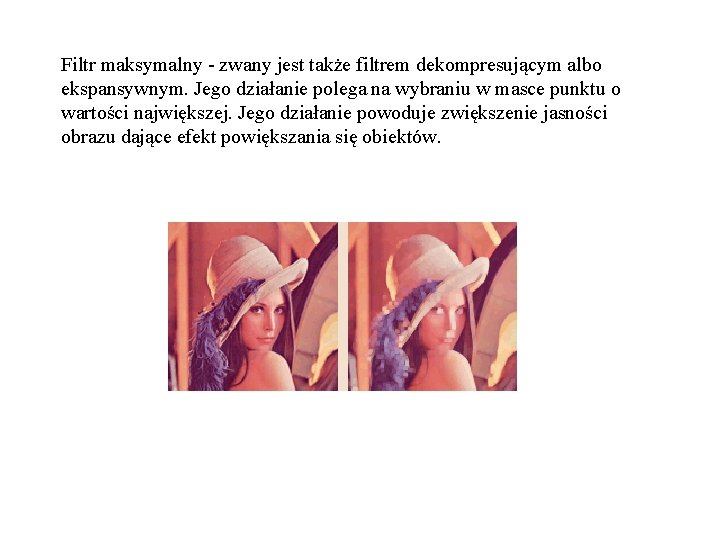
Filtr maksymalny - zwany jest także filtrem dekompresującym albo ekspansywnym. Jego działanie polega na wybraniu w masce punktu o wartości największej. Jego działanie powoduje zwiększenie jasności obrazu dające efekt powiększania się obiektów.
Dziękuję za uwagę.
- Slides: 27