
Generacin de un simulador de carreras de bajo
Generación de un simulador de carreras de bajo consumo Francisco Palacios López
La carrera Shell Eco-Marathon • Creada hace 27 años para promover la eficiencia energética, esta competición ha anticipado los retos a los que se enfrenta hoy el sector del transporte. • Competición abierta para estudiantes de amplio rango de niveles. • Objetivo: Diseñar un vehículo que cumpla con la normativa de la carrera y obtenga menor consumo posible. • Proyecto multidisciplinar (diseño, mecánica, electrónica)que prepara a los alumnos para su futuro profesional como ingenieros, científicos, …
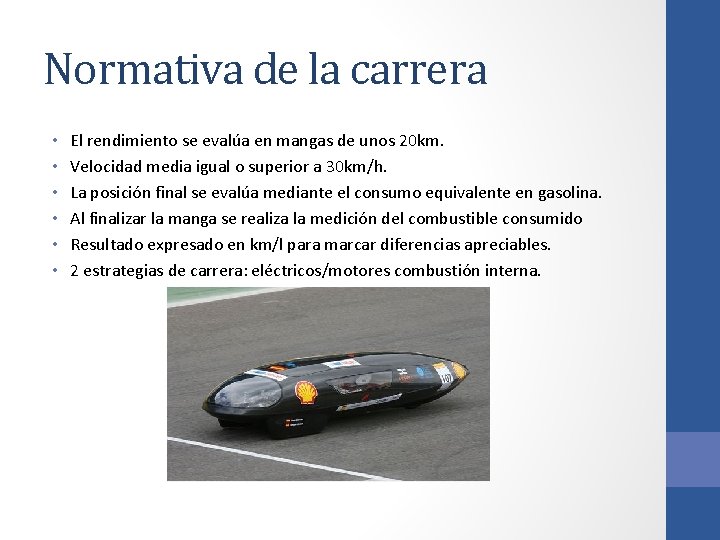
Normativa de la carrera • • • El rendimiento se evalúa en mangas de unos 20 km. Velocidad media igual o superior a 30 km/h. La posición final se evalúa mediante el consumo equivalente en gasolina. Al finalizar la manga se realiza la medición del combustible consumido Resultado expresado en km/l para marcar diferencias apreciables. 2 estrategias de carrera: eléctricos/motores combustión interna.
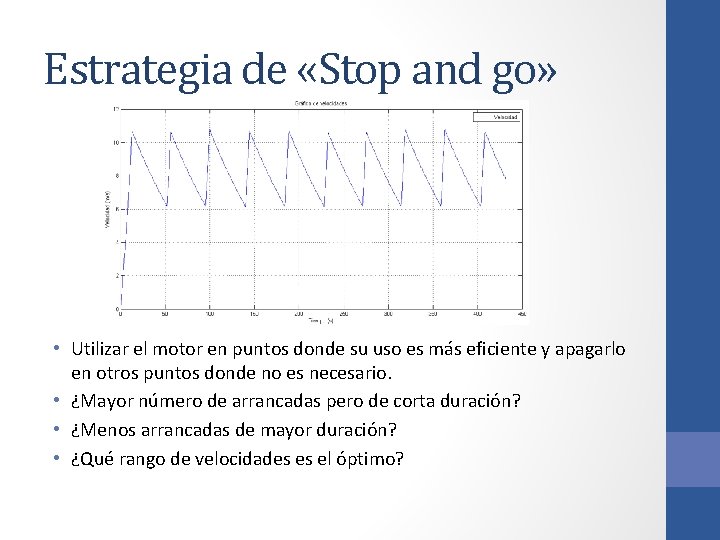
Estrategia de «Stop and go» • Utilizar el motor en puntos donde su uso es más eficiente y apagarlo en otros puntos donde no es necesario. • ¿Mayor número de arrancadas pero de corta duración? • ¿Menos arrancadas de mayor duración? • ¿Qué rango de velocidades es el óptimo?
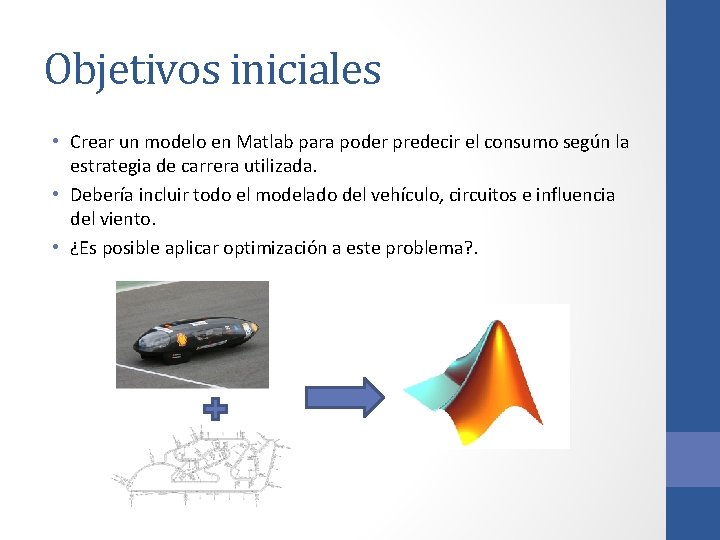
Objetivos iniciales • Crear un modelo en Matlab para poder predecir el consumo según la estrategia de carrera utilizada. • Debería incluir todo el modelado del vehículo, circuitos e influencia del viento. • ¿Es posible aplicar optimización a este problema? .
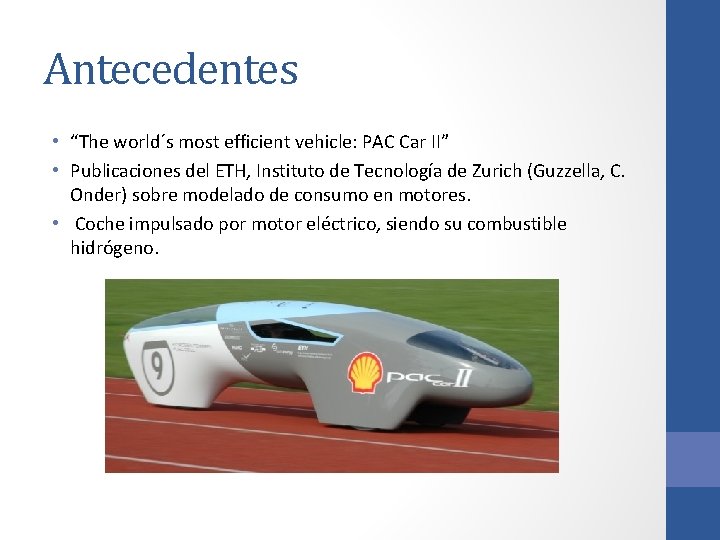
Antecedentes • “The world´s most efficient vehicle: PAC Car II” • Publicaciones del ETH, Instituto de Tecnología de Zurich (Guzzella, C. Onder) sobre modelado de consumo en motores. • Coche impulsado por motor eléctrico, siendo su combustible hidrógeno.
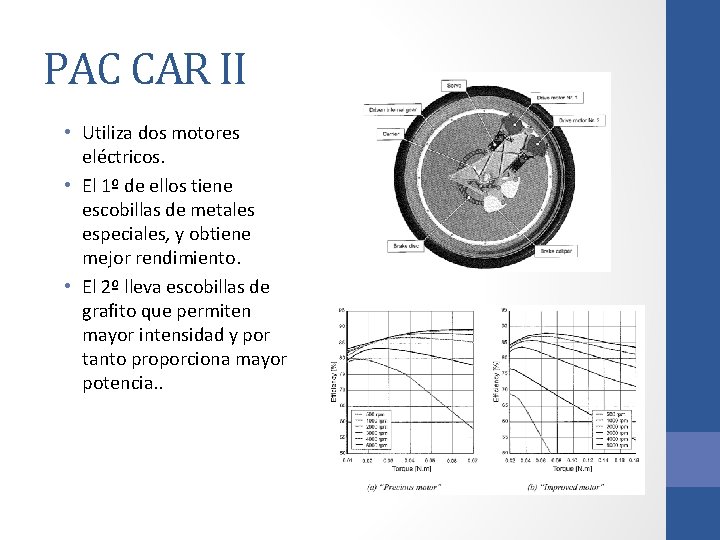
PAC CAR II • Utiliza dos motores eléctricos. • El 1º de ellos tiene escobillas de metales especiales, y obtiene mejor rendimiento. • El 2º lleva escobillas de grafito que permiten mayor intensidad y por tanto proporciona mayor potencia. .
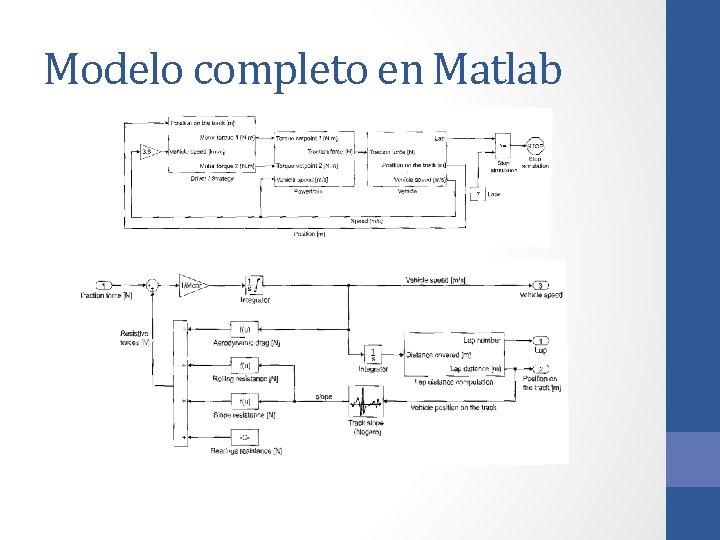
Modelo completo en Matlab
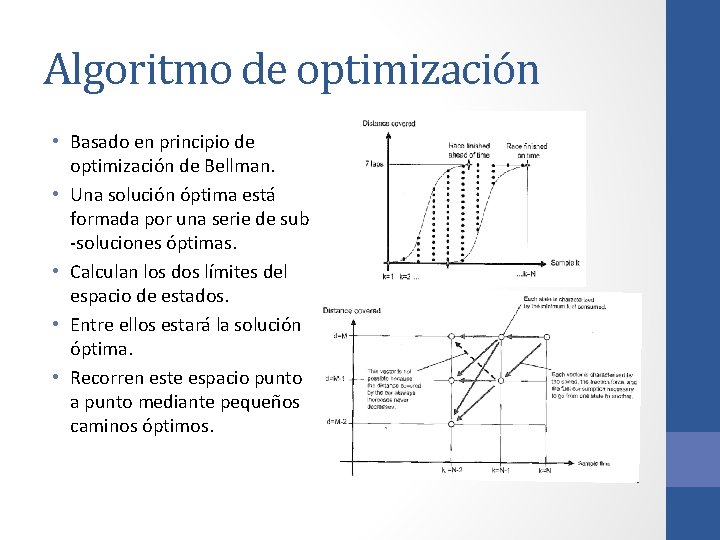
Algoritmo de optimización • Basado en principio de optimización de Bellman. • Una solución óptima está formada por una serie de sub -soluciones óptimas. • Calculan los dos límites del espacio de estados. • Entre ellos estará la solución óptima. • Recorren este espacio punto a punto mediante pequeños caminos óptimos.
Comparativa con nuestro caso • Nuestro caso podría ser similar si obligatoriamente el motor tuviera que ir siempre encendido. • Falta de predicción. • Trabaja con un punto y su entorno. • Podemos hacer arrancadas óptimas desde el punto 0 m a 1000 m, pero si ese punto comenzara una pendiente descendente, seguramente se habría malgastado combustible en todas las arrancadas precedentes. .
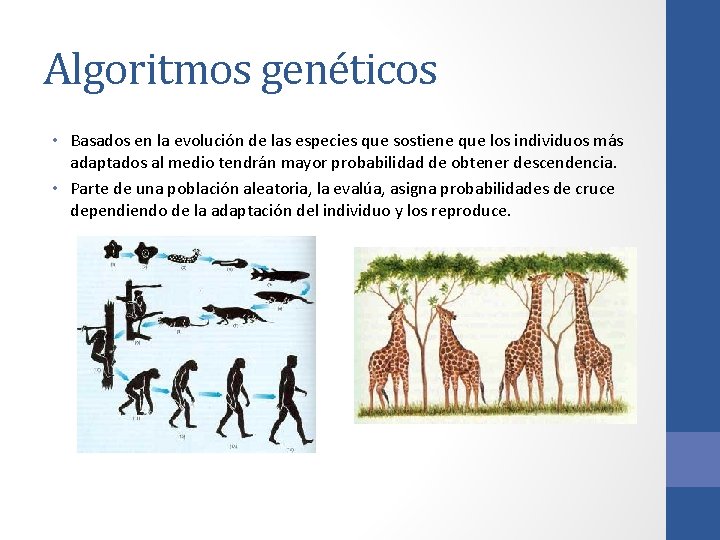
Algoritmos genéticos • Basados en la evolución de las especies que sostiene que los individuos más adaptados al medio tendrán mayor probabilidad de obtener descendencia. • Parte de una población aleatoria, la evalúa, asigna probabilidades de cruce dependiendo de la adaptación del individuo y los reproduce.
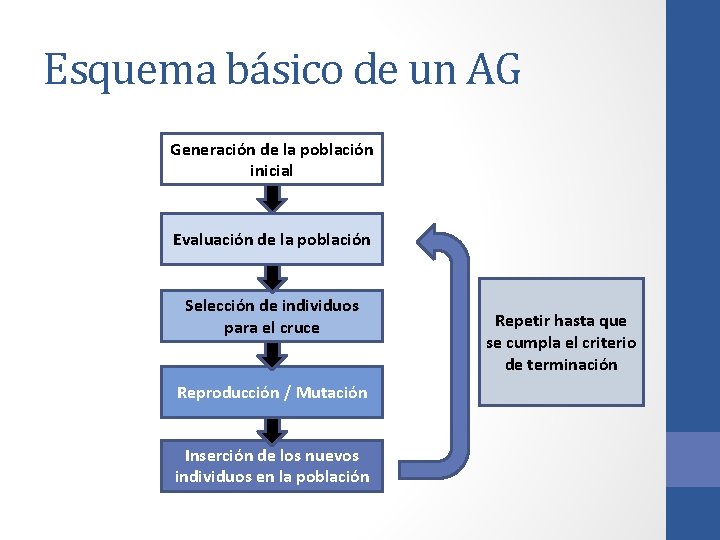
Esquema básico de un AG Generación de la población inicial Evaluación de la población Selección de individuos para el cruce Reproducción / Mutación Inserción de los nuevos individuos en la población Repetir hasta que se cumpla el criterio de terminación
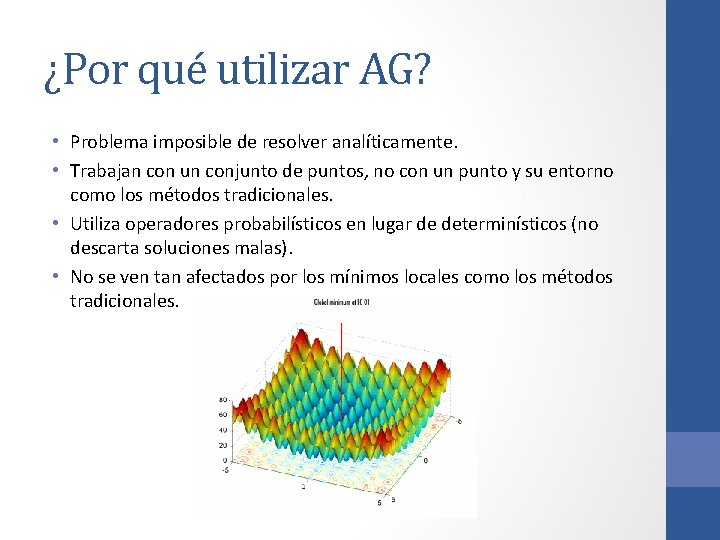
¿Por qué utilizar AG? • Problema imposible de resolver analíticamente. • Trabajan con un conjunto de puntos, no con un punto y su entorno como los métodos tradicionales. • Utiliza operadores probabilísticos en lugar de determinísticos (no descarta soluciones malas). • No se ven tan afectados por los mínimos locales como los métodos tradicionales.
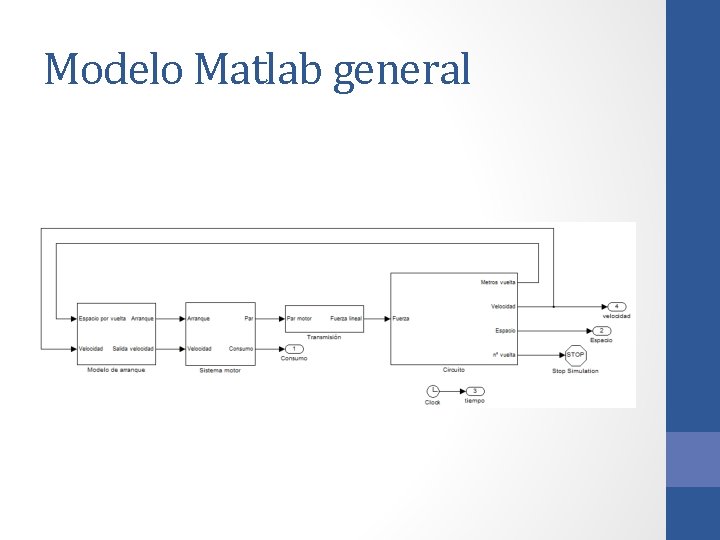
Modelo Matlab general
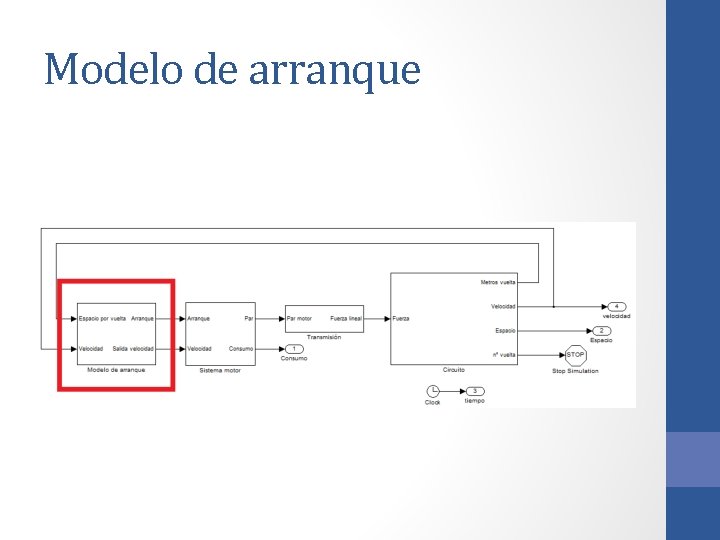
Modelo de arranque
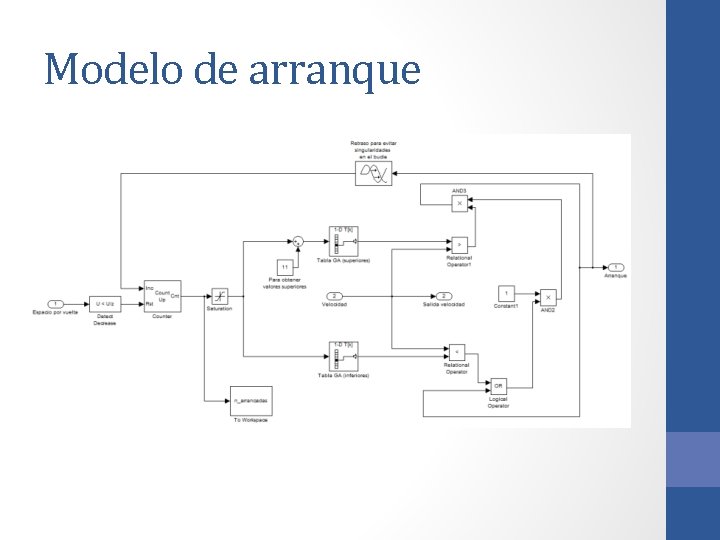
Modelo de arranque
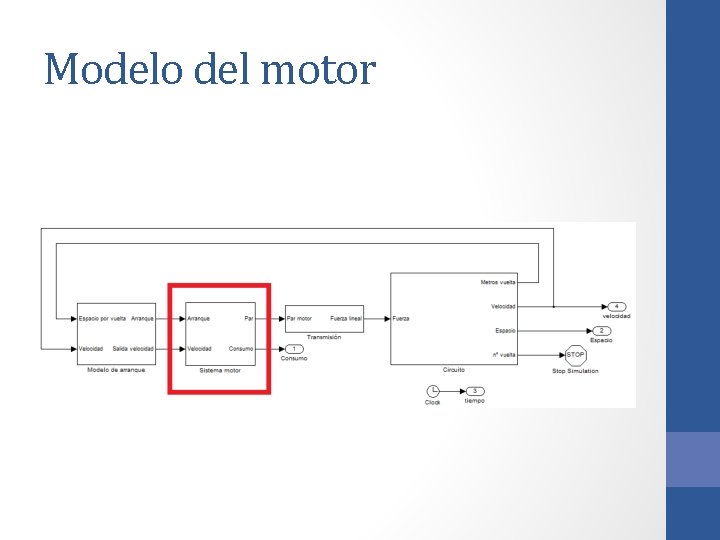
Modelo del motor
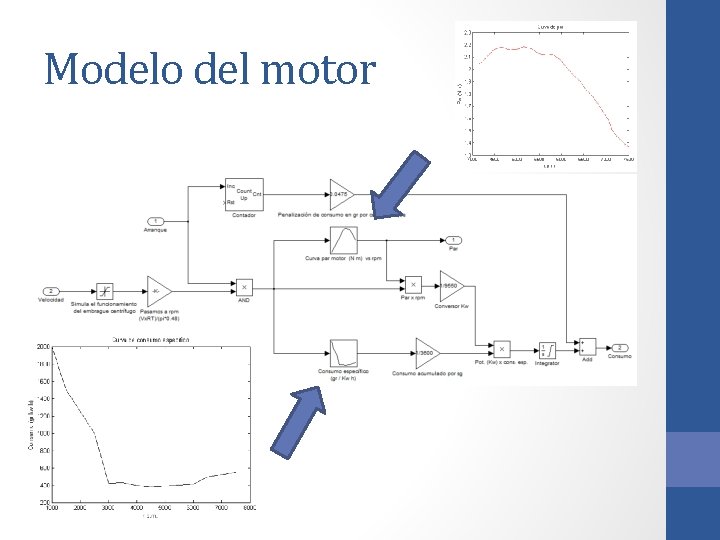
Modelo del motor
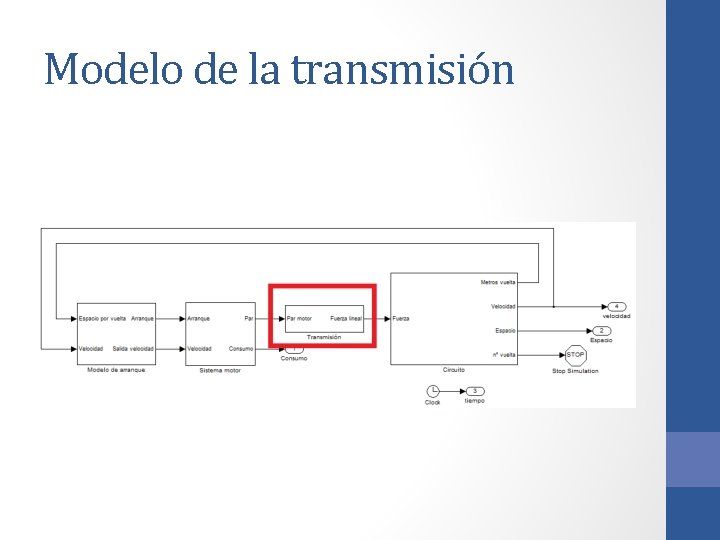
Modelo de la transmisión
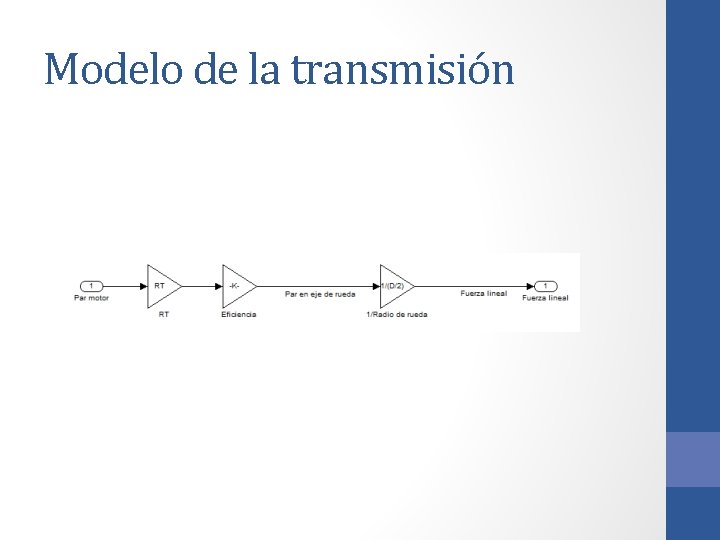
Modelo de la transmisión
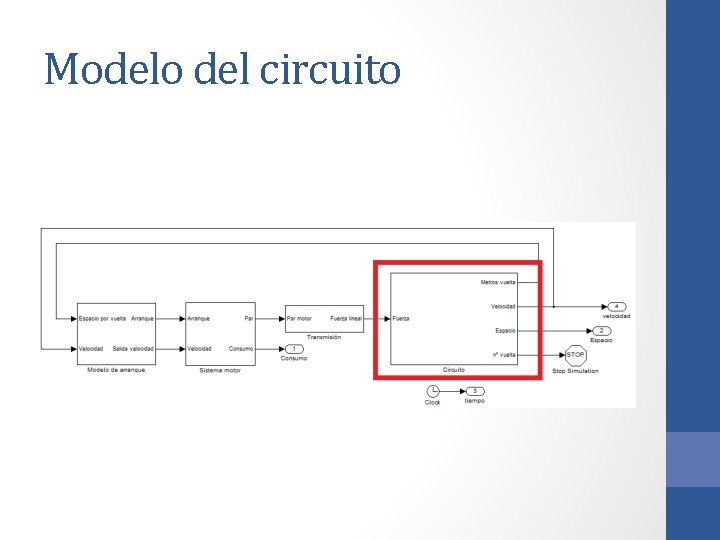
Modelo del circuito
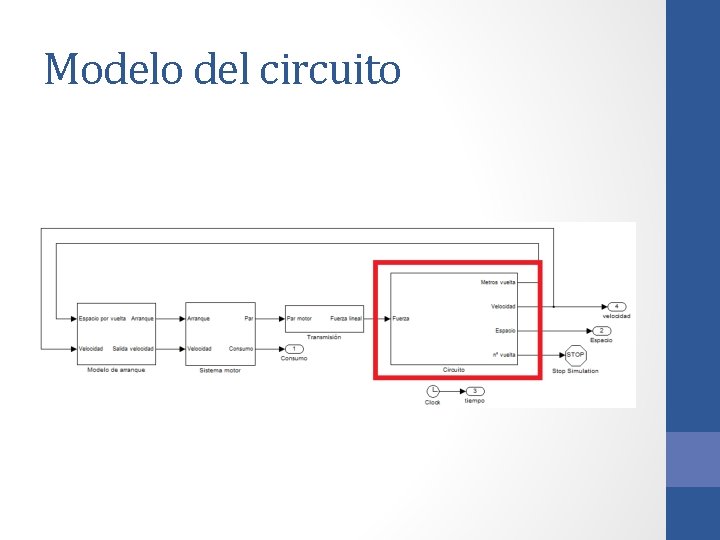
Modelo del circuito
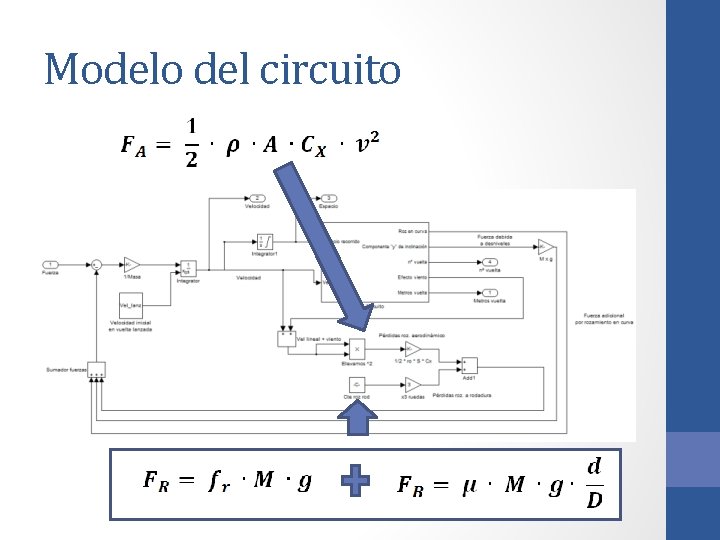
Modelo del circuito
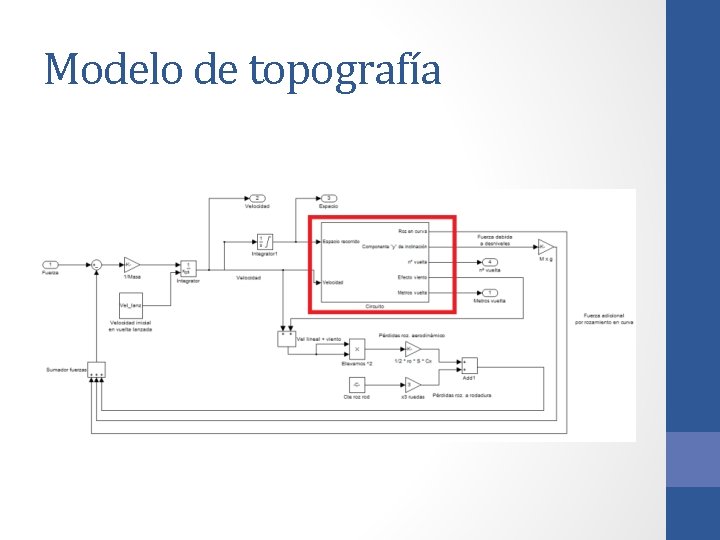
Modelo de topografía
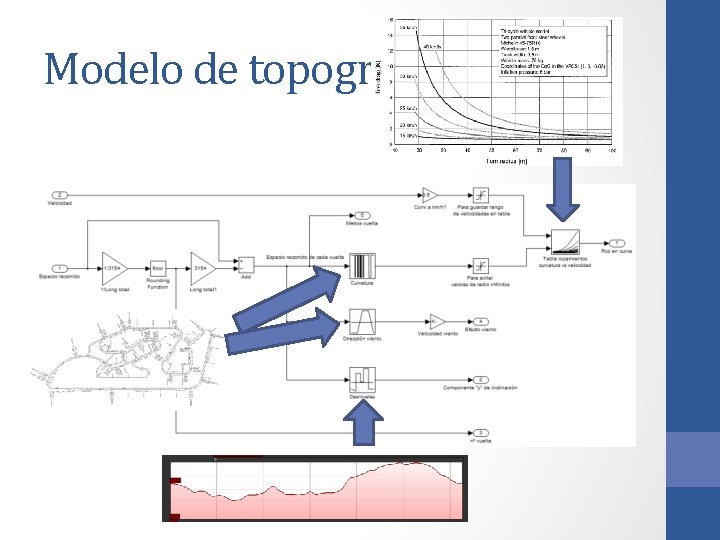
Modelo de topografía
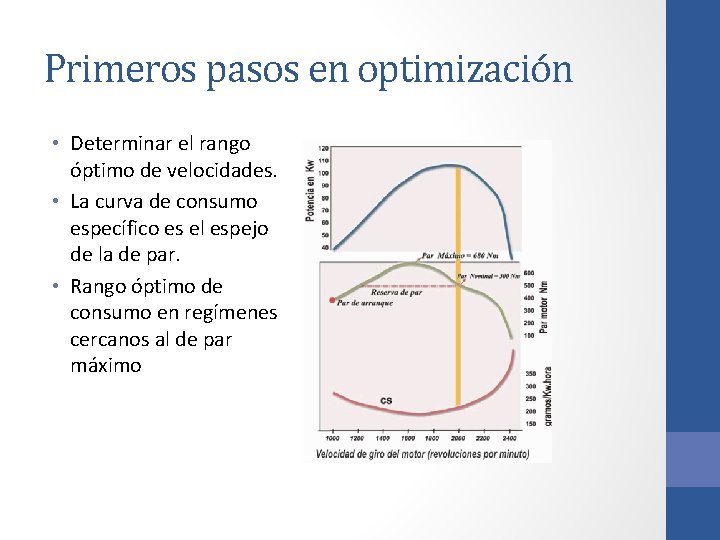
Primeros pasos en optimización • Determinar el rango óptimo de velocidades. • La curva de consumo específico es el espejo de la de par. • Rango óptimo de consumo en regímenes cercanos al de par máximo
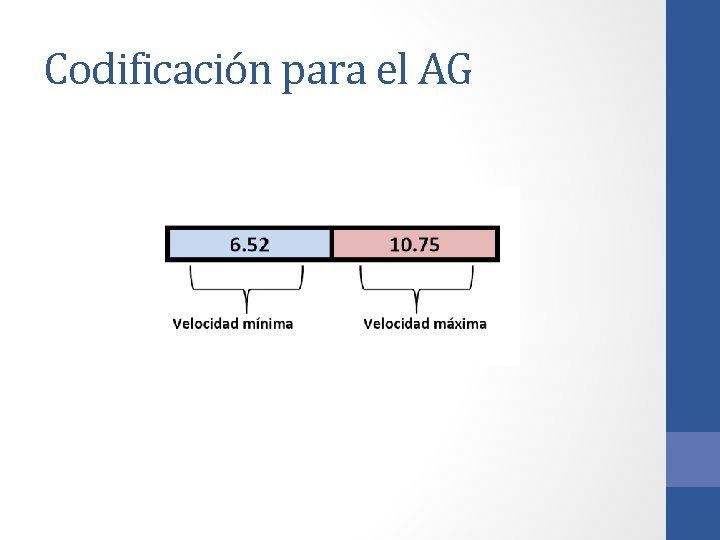
Codificación para el AG
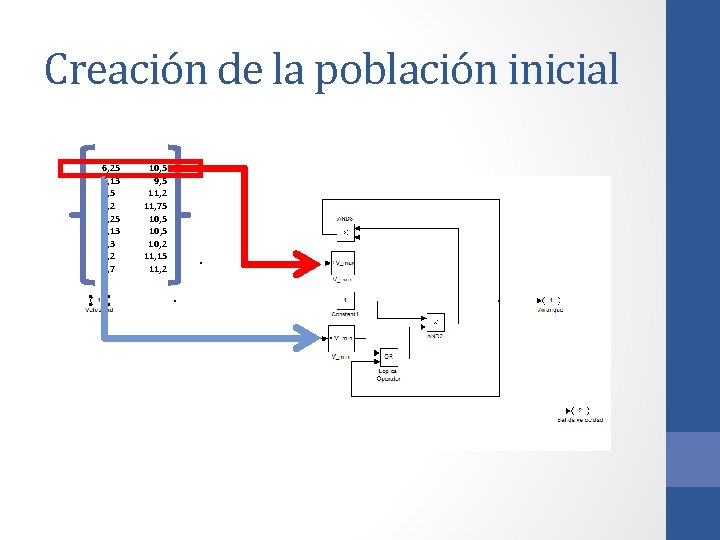
Creación de la población inicial 6, 25 6, 13 7, 5 7, 2 6, 25 6, 13 7, 3 6, 2 7, 7 10, 5 9, 5 11, 2 11, 75 10, 2 11, 15 11, 2
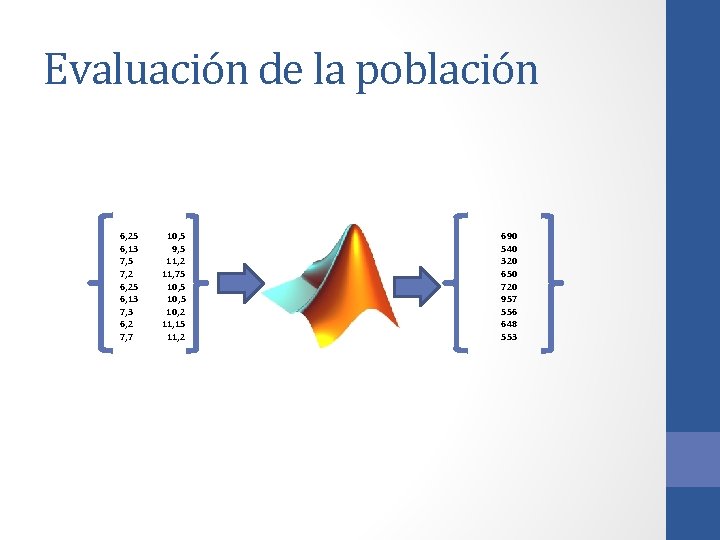
Evaluación de la población 6, 25 6, 13 7, 5 7, 2 6, 25 6, 13 7, 3 6, 2 7, 7 10, 5 9, 5 11, 2 11, 75 10, 2 11, 15 11, 2 690 540 320 650 720 957 556 648 553
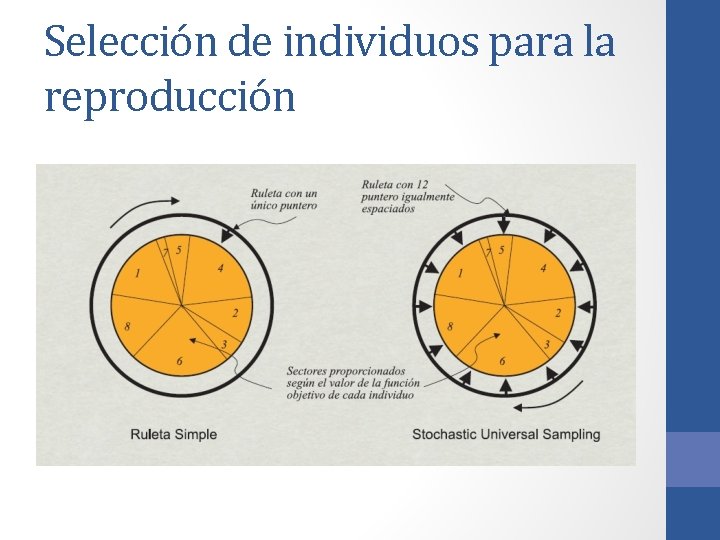
Selección de individuos para la reproducción
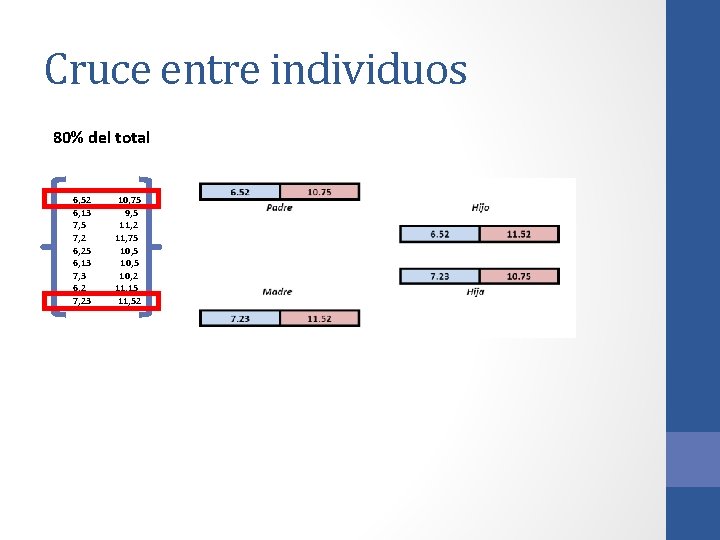
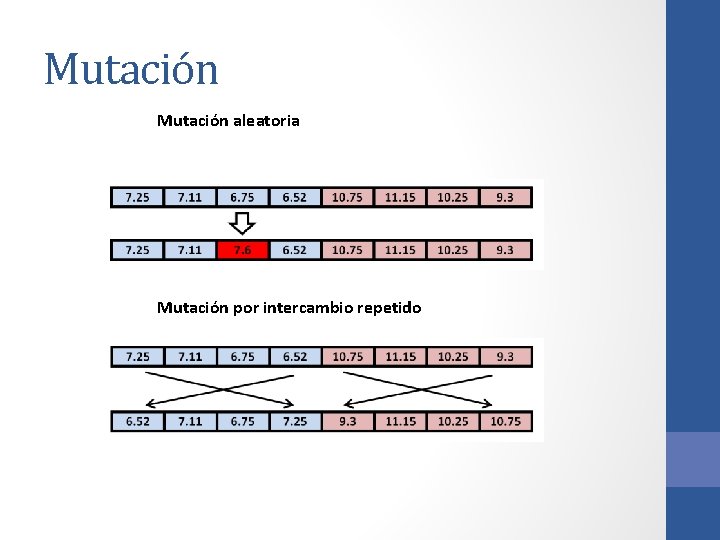
Cruce entre individuos 80% del total 6, 52 6, 13 7, 5 7, 2 6, 25 6, 13 7, 3 6, 2 7, 23 10, 75 9, 5 11, 2 11, 75 10, 2 11, 15 11, 52
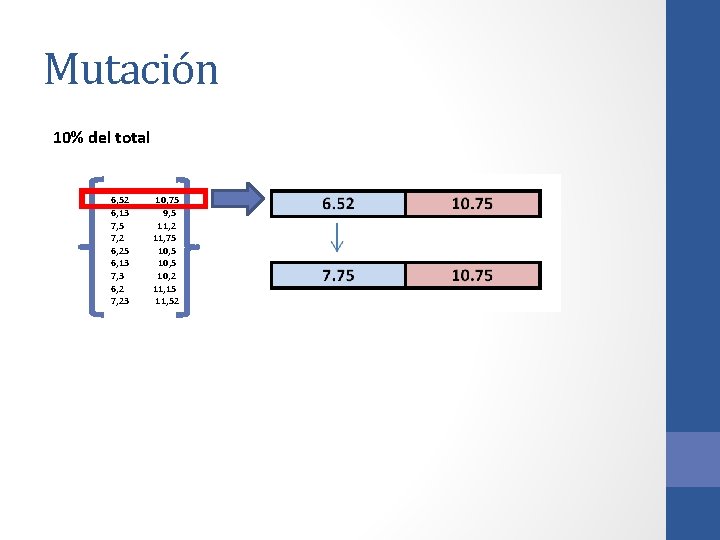
Mutación 10% del total 6, 52 6, 13 7, 5 7, 2 6, 25 6, 13 7, 3 6, 2 7, 23 10, 75 9, 5 11, 2 11, 75 10, 2 11, 15 11, 52
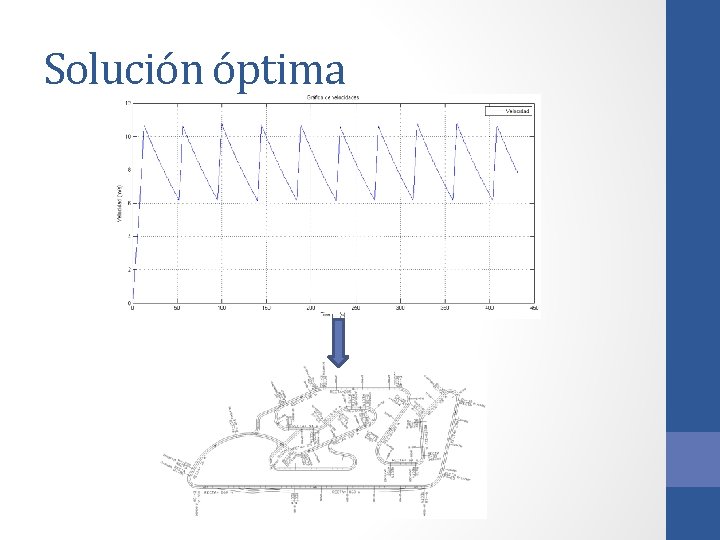
Solución óptima
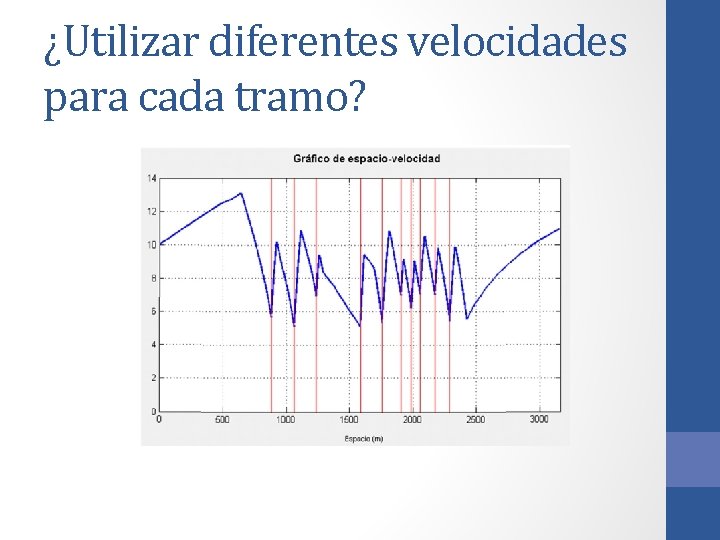
¿Utilizar diferentes velocidades para cada tramo?
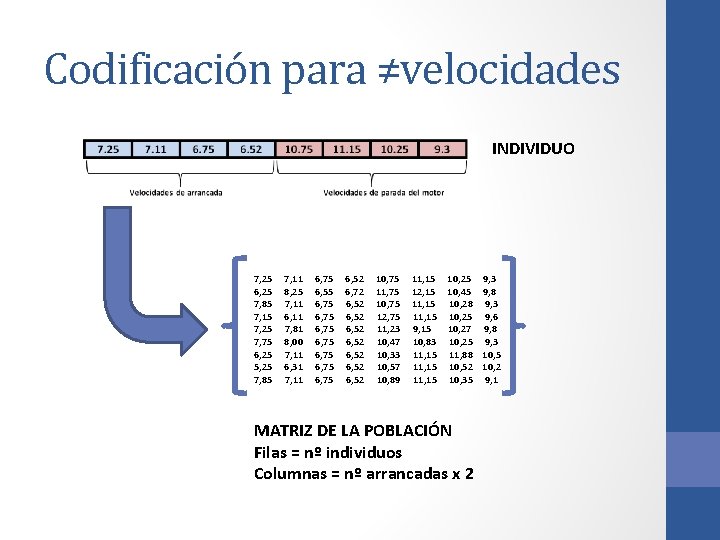
Codificación para ≠velocidades INDIVIDUO 7, 25 6, 25 7, 85 7, 15 7, 25 7, 75 6, 25 5, 25 7, 85 7, 11 8, 25 7, 11 6, 11 7, 81 8, 00 7, 11 6, 31 7, 11 6, 75 6, 55 6, 75 6, 75 6, 52 6, 72 6, 52 6, 52 10, 75 11, 75 10, 75 12, 75 11, 23 10, 47 10, 33 10, 57 10, 89 11, 15 12, 15 11, 15 9, 15 10, 83 11, 15 10, 25 10, 45 10, 28 10, 25 10, 27 10, 25 11, 88 10, 52 10, 35 MATRIZ DE LA POBLACIÓN Filas = nº individuos Columnas = nº arrancadas x 2 9, 3 9, 8 9, 3 9, 6 9, 8 9, 3 10, 5 10, 2 9, 1
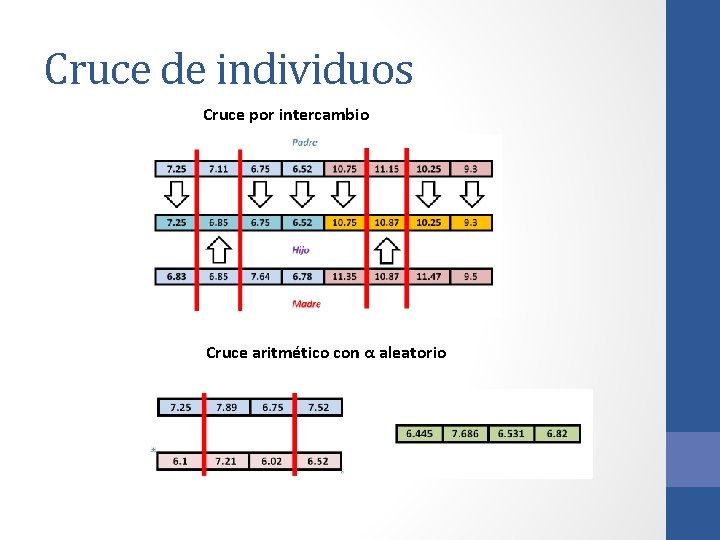
Cruce de individuos Cruce por intercambio Cruce aritmético con α aleatorio
Mutación aleatoria Mutación por intercambio repetido
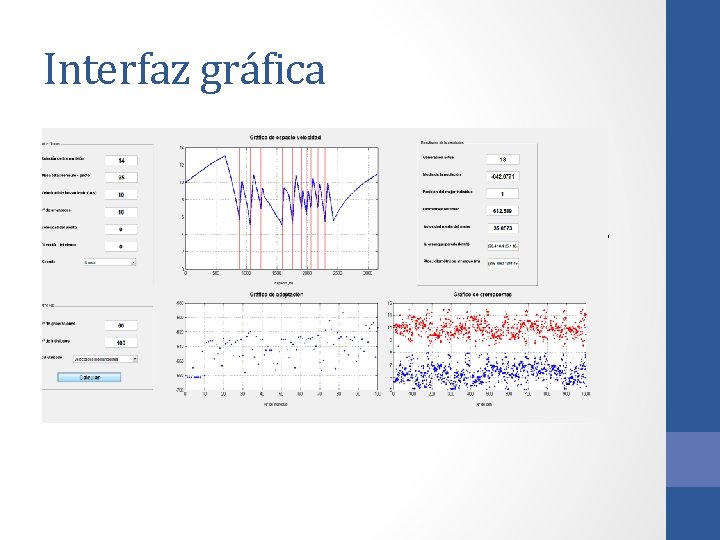
Interfaz gráfica • • Facilita al usuario la realización de optimizaciones. No hay necesidad de tener conocimientos de Matlab. Evita problemas de olvidar cambiar algún parámetro. Proporciona información relativa al AG como convergencia y evaluación de los individuos de cada población.
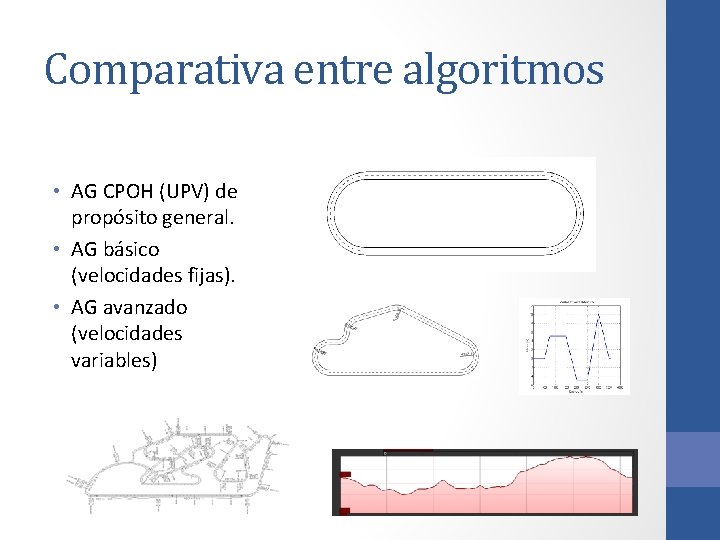
Comparativa entre algoritmos • AG CPOH (UPV) de propósito general. • AG básico (velocidades fijas). • AG avanzado (velocidades variables)
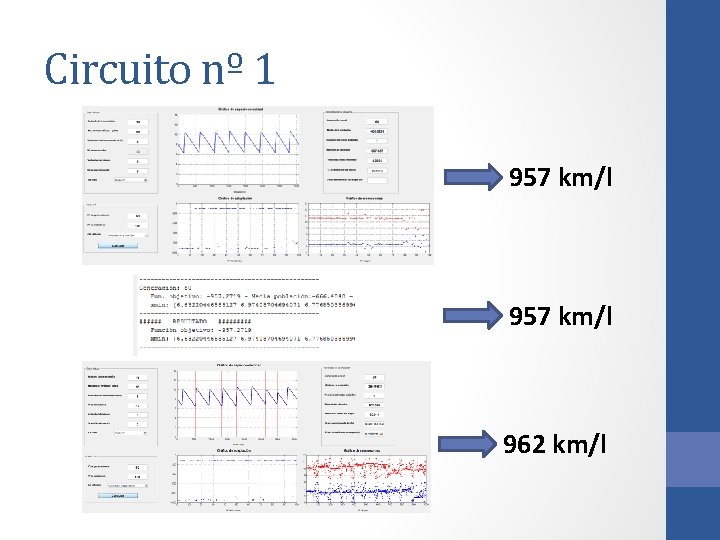
Circuito nº 1 957 km/l 962 km/l
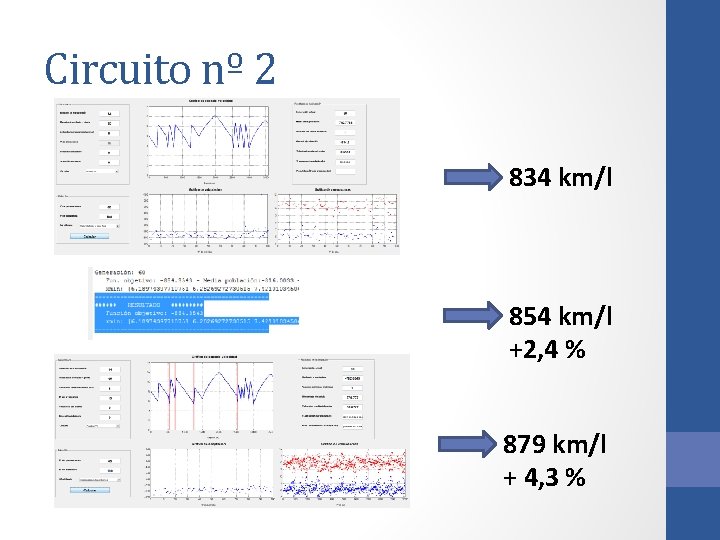
Circuito nº 2 834 km/l 854 km/l +2, 4 % 879 km/l + 4, 3 %
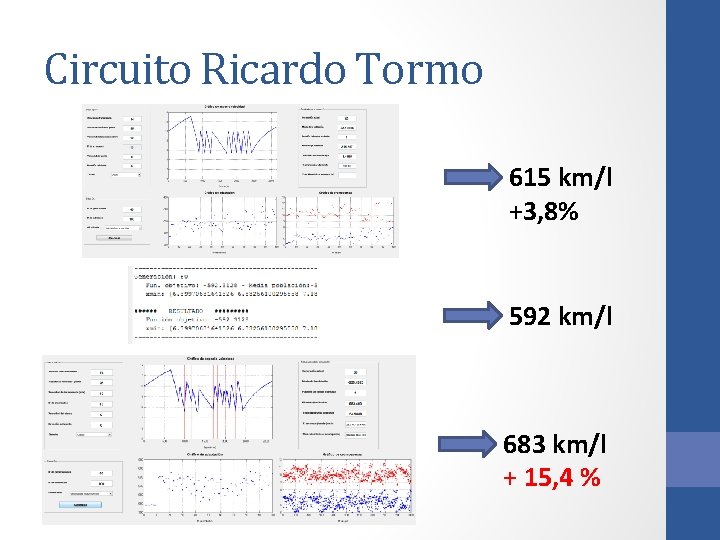
Circuito Ricardo Tormo 615 km/l +3, 8% 592 km/l 683 km/l + 15, 4 %
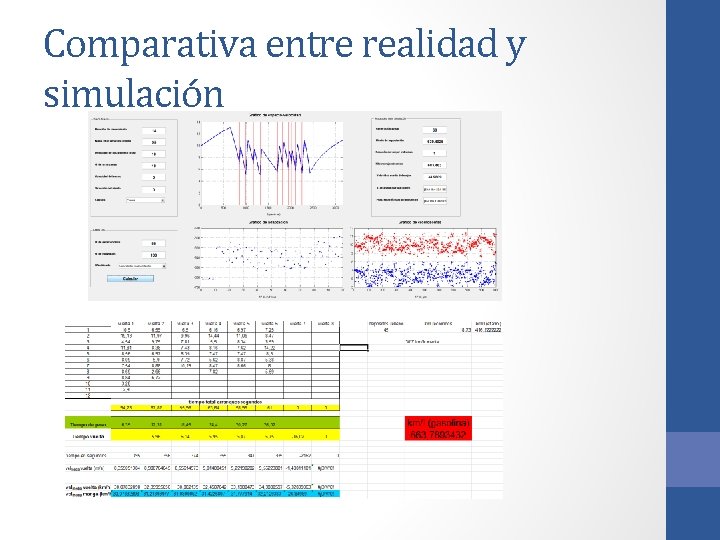
Comparativa entre realidad y simulación
Conclusiones Algoritmos descartados. Codificación por velocidades (ventaja del nº de arrancadas). Necesidad de mantener la élite dentro de la población No convergencia al utilizar reemplazo condicionado. Utilidad de optimización mediante velocidades independientes en circuitos de perfiles irregulares. • Gran influencia de la relación de transmisión en el consumo. • Influencia del peso. • Escasa influencia del viento a velocidades pequeñas debido a la aerodinámica tan lograda del vehículo. • • •
Tareas futuras • Ajustar el modelo Matlab a la realidad mediante pruebas: sistema de telemetría o experimentos. • Mejora de la interfaz con más circuitos. • Estudiar otros tipos de optimización (ej. Recocido simulado). • ¿Hibridar el AG con RS? • Adaptar el AG para cálculo en paralelo.
- Slides: 45