
FUNCIONES Continuas discontinuas Continuamente diferenciables no continuamente diferenciables
FUNCIONES • Continuas, discontinuas. • Continuamente diferenciables, no continuamente diferenciables (de orden n) • Unimodales, multimodales. • Cóncavas, convexas. • Puntos estacionarios. • Región convexa. • Funciones y formas cuadráticas. • Condiciones necesarias y suficientes de – Máximos y mínimos. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 1
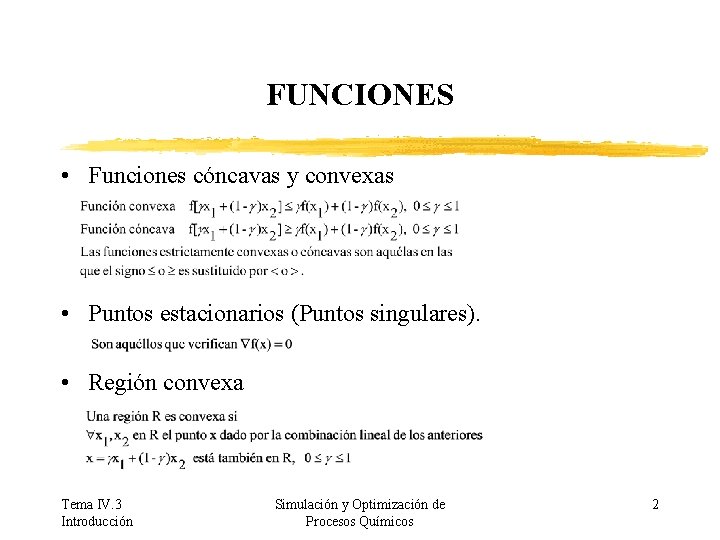
FUNCIONES • Funciones cóncavas y convexas • Puntos estacionarios (Puntos singulares). • Región convexa Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 2
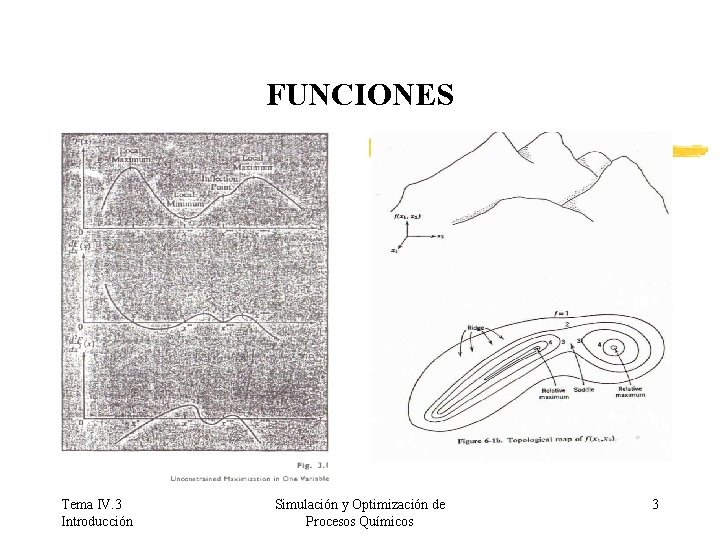
FUNCIONES Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 3
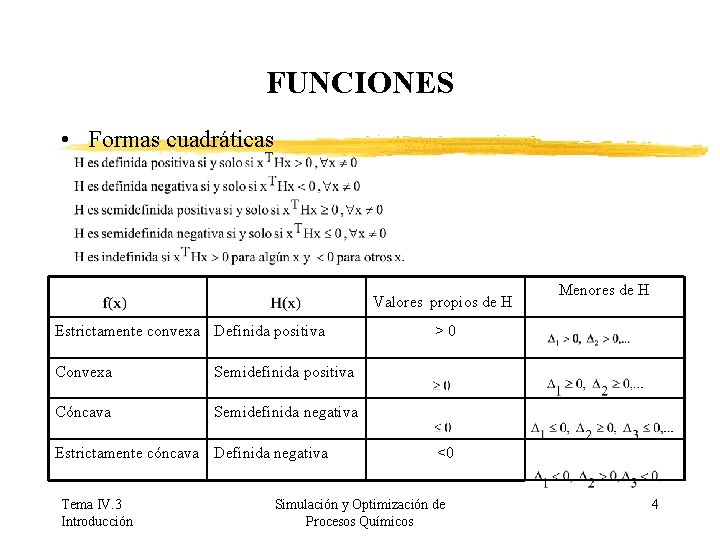
FUNCIONES • Formas cuadráticas Valores propios de H Estrictamente convexa Definida positiva Convexa Semidefinida positiva Cóncava Semidefinida negativa Estrictamente cóncava Definida negativa Tema IV. 3 Introducción Menores de H >0 <0 Simulación y Optimización de Procesos Químicos 4
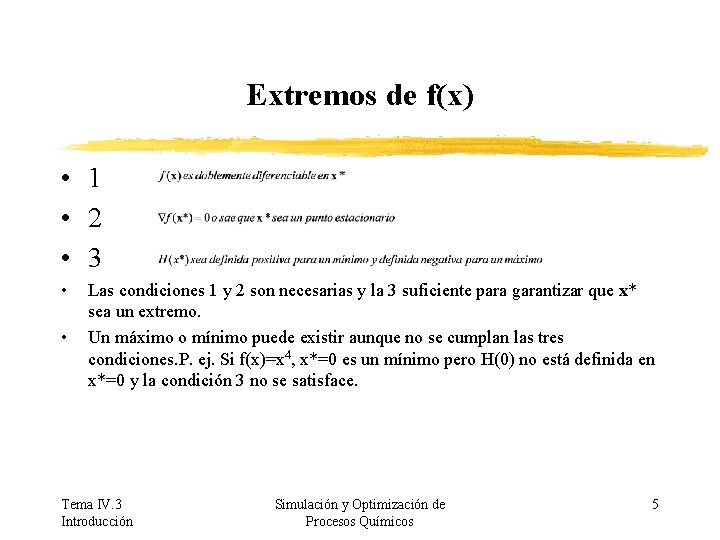
Extremos de f(x) • 1 • 2 • 3 • • Las condiciones 1 y 2 son necesarias y la 3 suficiente para garantizar que x* sea un extremo. Un máximo o mínimo puede existir aunque no se cumplan las tres condiciones. P. ej. Si f(x)=x 4, x*=0 es un mínimo pero H(0) no está definida en x*=0 y la condición 3 no se satisface. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 5
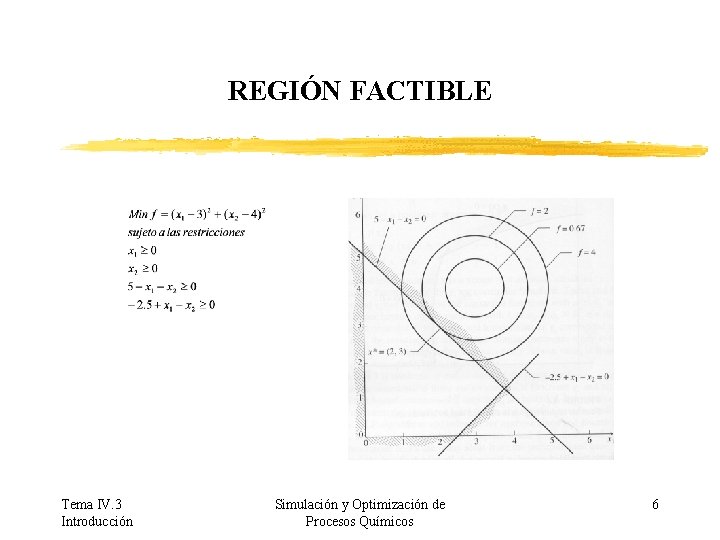
REGIÓN FACTIBLE Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 6
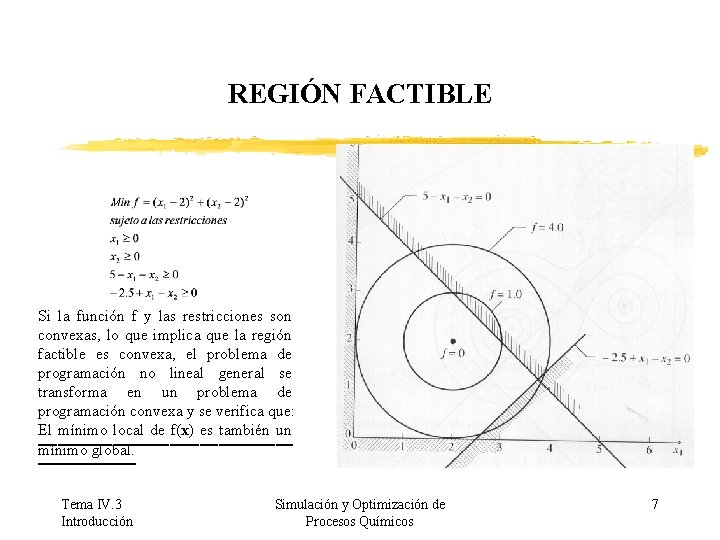
REGIÓN FACTIBLE Si la función f y las restricciones son convexas, lo que implica que la región factible es convexa, el problema de programación no lineal general se transforma en un problema de programación convexa y se verifica que: El mínimo local de f(x) es también un mínimo global. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 7
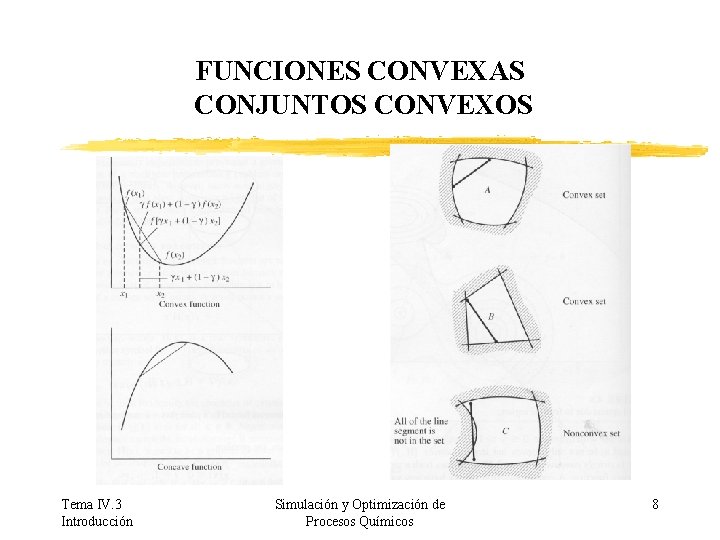
FUNCIONES CONVEXAS CONJUNTOS CONVEXOS Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 8
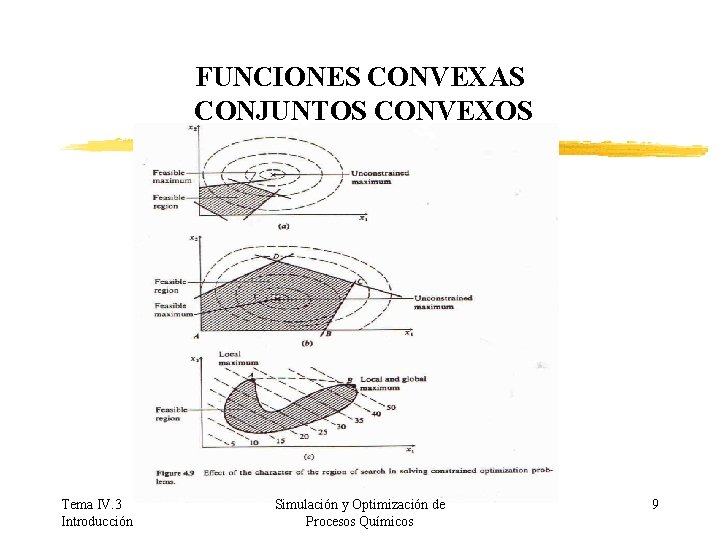
FUNCIONES CONVEXAS CONJUNTOS CONVEXOS Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 9
OPTIMIZACION SIN RESTRICCIONES. BUSQUEDA UNIDIMENSIONAL • A. Métodos directos. No requieren el cálculo de la derivada. • B. Métodos indirectos. Requieren el cálculo de la derivada. – Selección del estimado inicial. – Procedimientos de búsqueda y partición del intervalo. – Convergencia. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 10
Métodos directos • Métodos de eliminación de regiones. – Búsqueda de dos puntos por intervalos iguales. – Búsqueda dicotómica. – Búsqueda de Fibonacci. – Búsqueda por razón aúrea. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 11
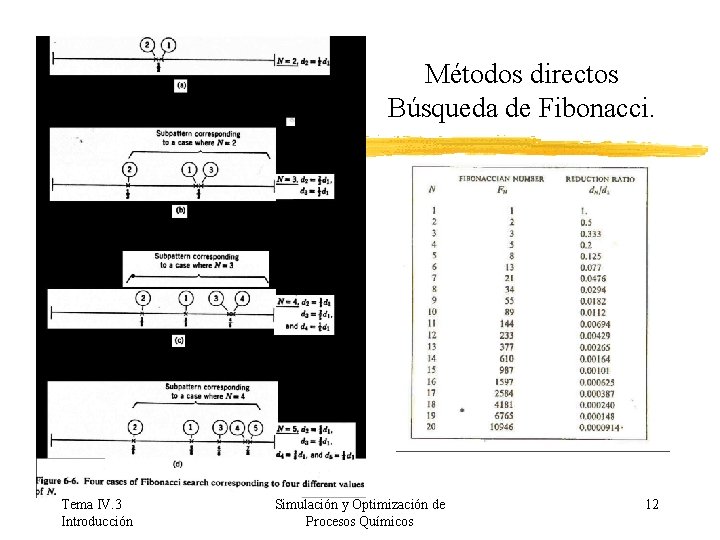
Métodos directos Búsqueda de Fibonacci. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 12
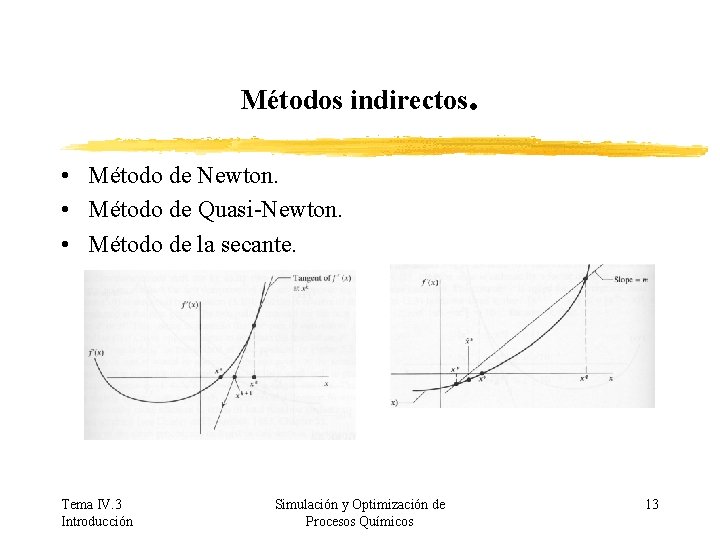
Métodos indirectos. • Método de Newton. • Método de Quasi-Newton. • Método de la secante. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 13
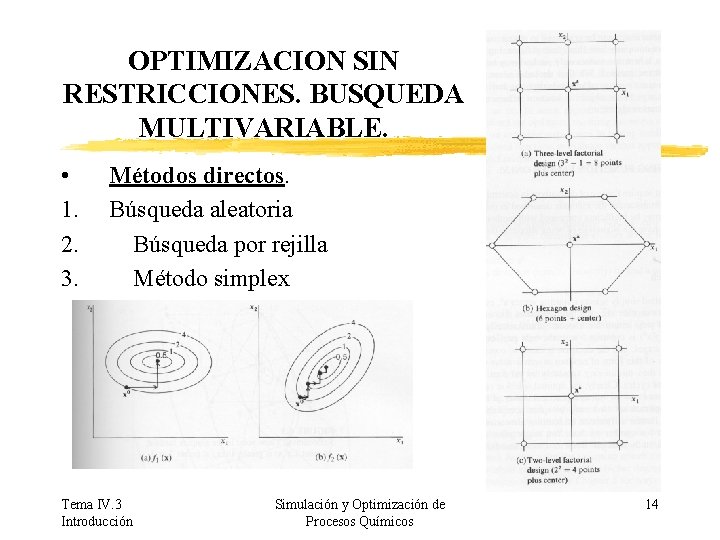
OPTIMIZACION SIN RESTRICCIONES. BUSQUEDA MULTIVARIABLE. • 1. 2. 3. Métodos directos. Búsqueda aleatoria Búsqueda por rejilla Método simplex Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 14
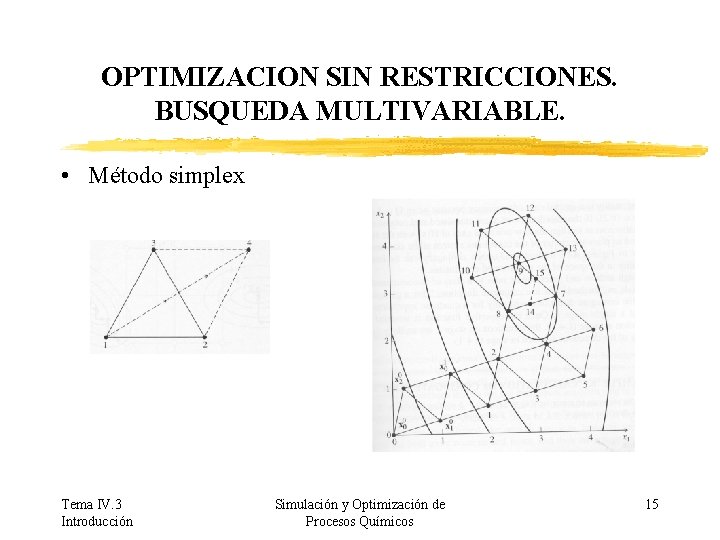
OPTIMIZACION SIN RESTRICCIONES. BUSQUEDA MULTIVARIABLE. • Método simplex Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 15
MÉTODOS INDIRECTOS PRIMER ORDEN (A) SEGUNDO ORDEN (B) • A. -Método del gradiente • Método del Gradiente conjugado Powell) • B. - Método de Newton • Método de la secante • Método de Davidon-Fletcher-Powell Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos (Fletcher- 16
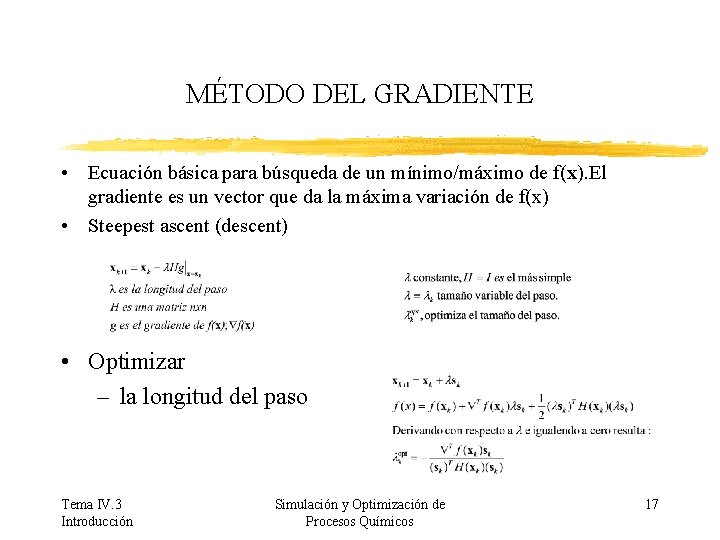
MÉTODO DEL GRADIENTE • Ecuación básica para búsqueda de un mínimo/máximo de f(x). El gradiente es un vector que da la máxima variación de f(x) • Steepest ascent (descent) • Optimizar – la longitud del paso Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 17
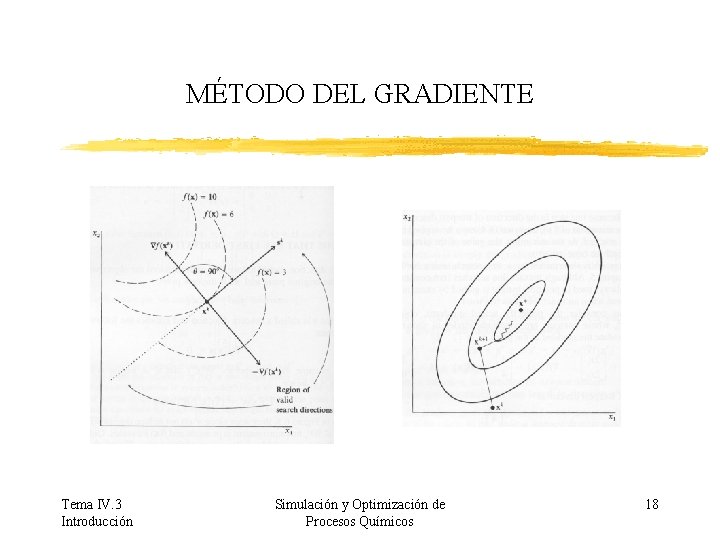
MÉTODO DEL GRADIENTE Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 18
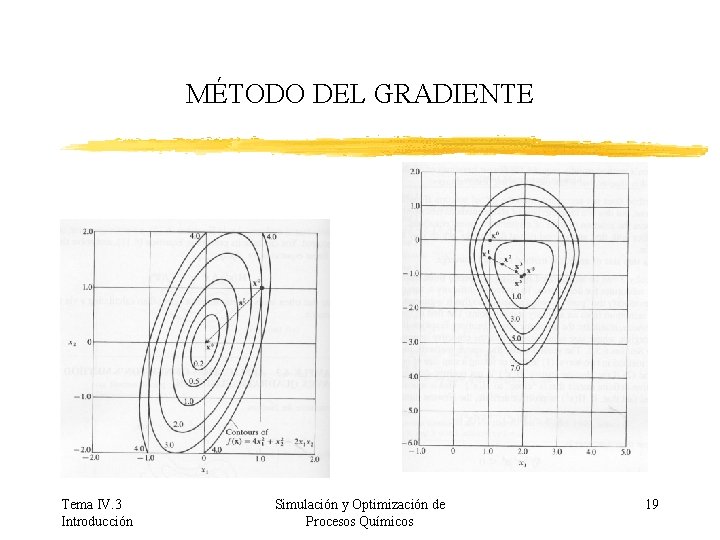
MÉTODO DEL GRADIENTE Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 19
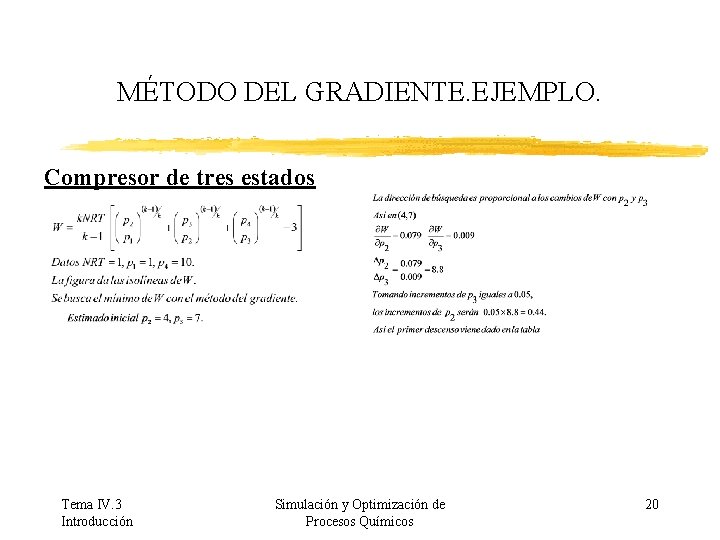
MÉTODO DEL GRADIENTE. EJEMPLO. Compresor de tres estados Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 20
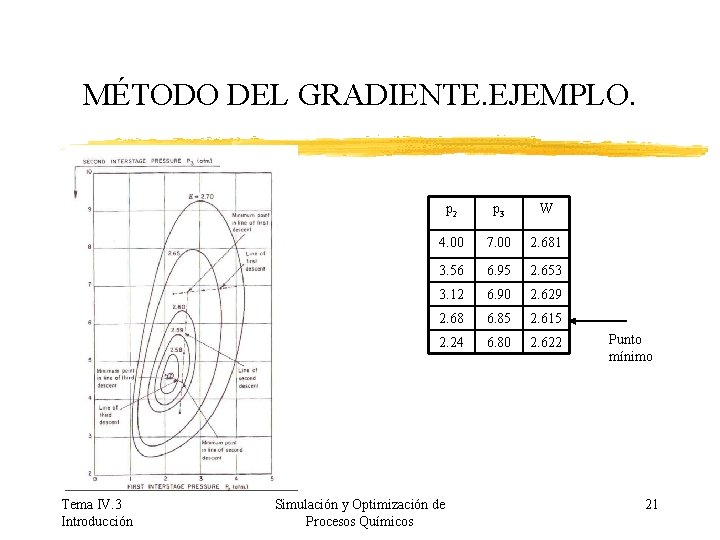
MÉTODO DEL GRADIENTE. EJEMPLO. Tema IV. 3 Introducción p 2 p 3 W 4. 00 7. 00 2. 681 3. 56 6. 95 2. 653 3. 12 6. 90 2. 629 2. 68 6. 85 2. 615 2. 24 6. 80 2. 622 Simulación y Optimización de Procesos Químicos Punto mínimo 21
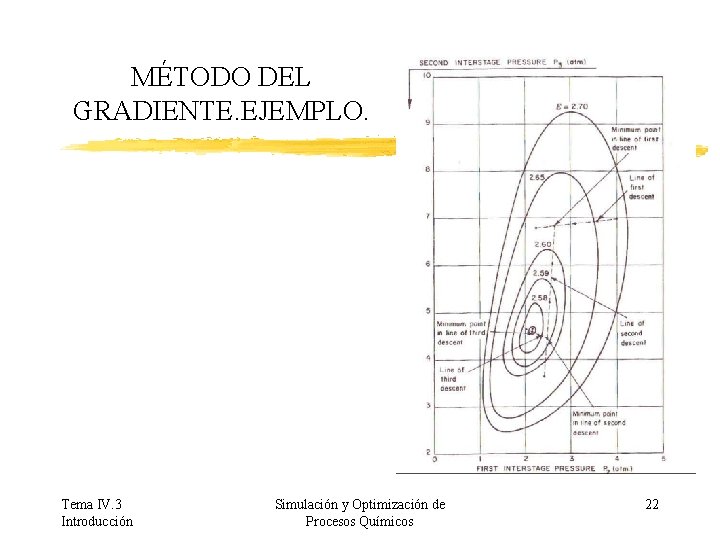
MÉTODO DEL GRADIENTE. EJEMPLO. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 22
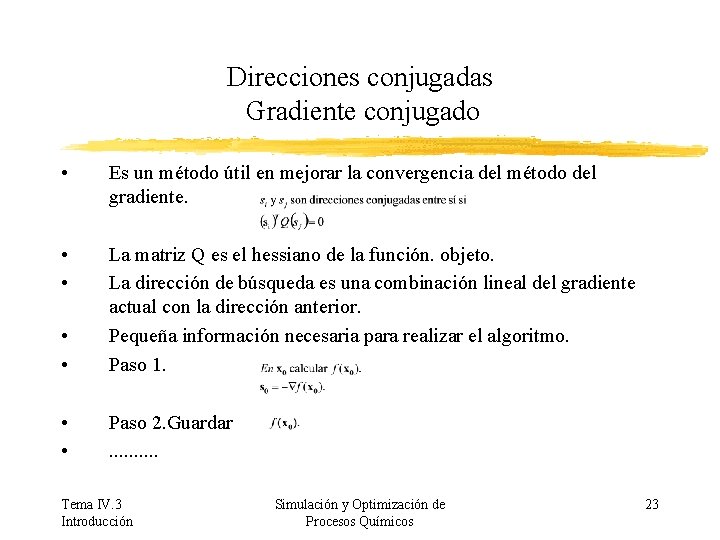
Direcciones conjugadas Gradiente conjugado • Es un método útil en mejorar la convergencia del método del gradiente. • • La matriz Q es el hessiano de la función. objeto. La dirección de búsqueda es una combinación lineal del gradiente actual con la dirección anterior. Pequeña información necesaria para realizar el algoritmo. Paso 1. • • Paso 2. Guardar. . Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 23
PROGRAMACION NO LINEAL CON RESTRICCIONES • • Método de los multiplicadores de Lagrange Condiciones necesarias y suficientes para un extremo local Método del gradiente generalizado Programación cuadrática Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 24
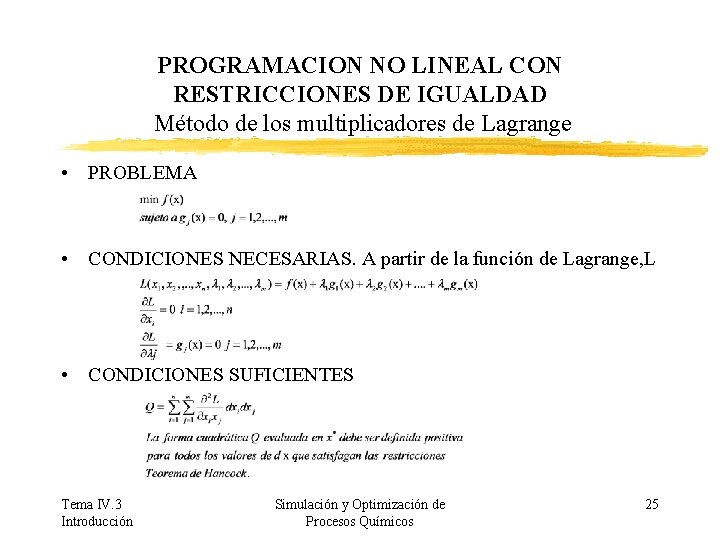
PROGRAMACION NO LINEAL CON RESTRICCIONES DE IGUALDAD Método de los multiplicadores de Lagrange • PROBLEMA • CONDICIONES NECESARIAS. A partir de la función de Lagrange, L • CONDICIONES SUFICIENTES Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 25
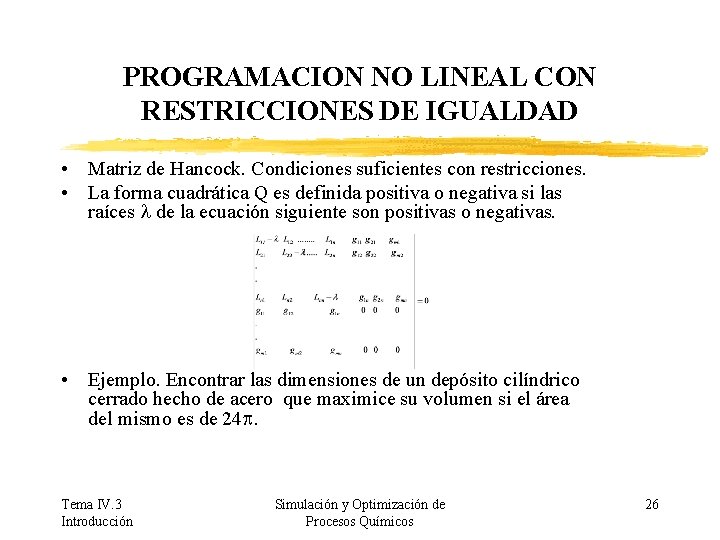
PROGRAMACION NO LINEAL CON RESTRICCIONES DE IGUALDAD • Matriz de Hancock. Condiciones suficientes con restricciones. • La forma cuadrática Q es definida positiva o negativa si las raíces l de la ecuación siguiente son positivas o negativas. • Ejemplo. Encontrar las dimensiones de un depósito cilíndrico cerrado hecho de acero que maximice su volumen si el área del mismo es de 24 p. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 26
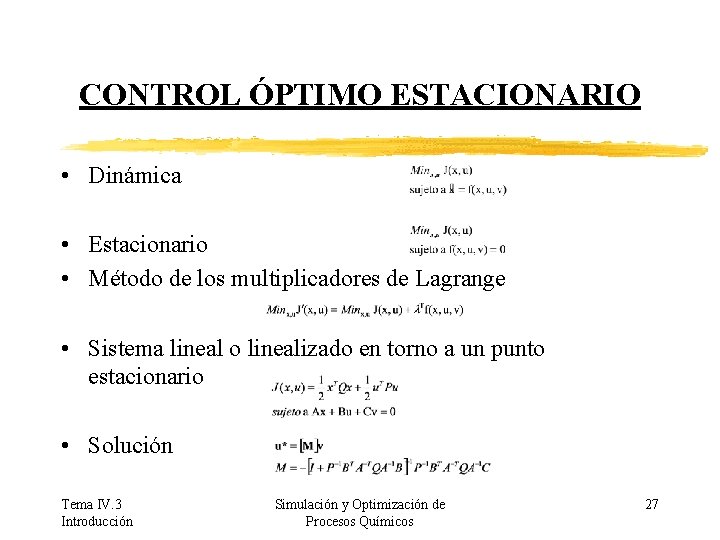
CONTROL ÓPTIMO ESTACIONARIO • Dinámica • Estacionario • Método de los multiplicadores de Lagrange • Sistema lineal o linealizado en torno a un punto estacionario • Solución Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 27
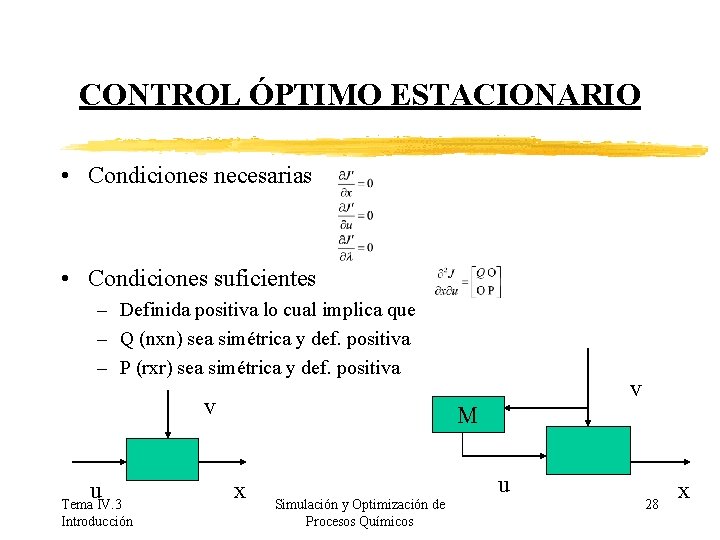
CONTROL ÓPTIMO ESTACIONARIO • Condiciones necesarias • Condiciones suficientes – Definida positiva lo cual implica que – Q (nxn) sea simétrica y def. positiva – P (rxr) sea simétrica y def. positiva v u Tema IV. 3 Introducción v M x Simulación y Optimización de Procesos Químicos u 28 x
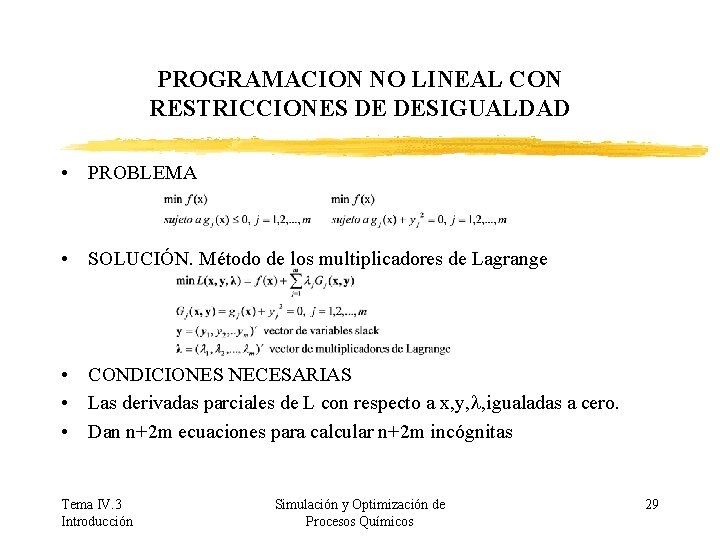
PROGRAMACION NO LINEAL CON RESTRICCIONES DE DESIGUALDAD • PROBLEMA • SOLUCIÓN. Método de los multiplicadores de Lagrange • CONDICIONES NECESARIAS • Las derivadas parciales de L con respecto a x, y, l, igualadas a cero. • Dan n+2 m ecuaciones para calcular n+2 m incógnitas Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 29
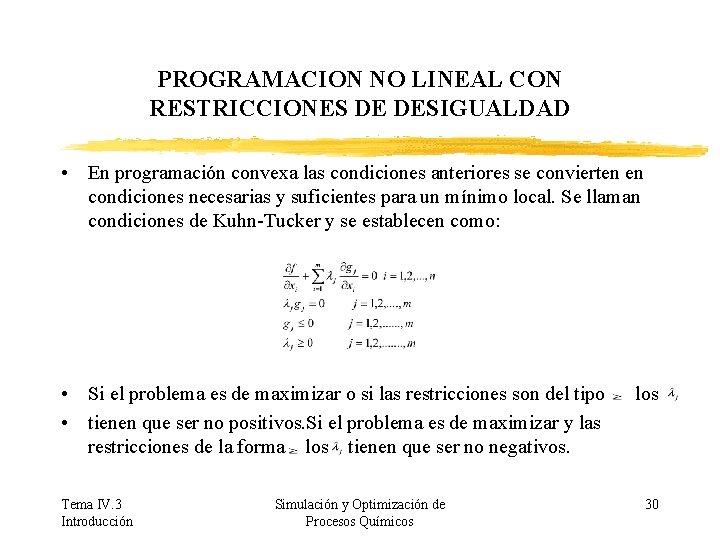
PROGRAMACION NO LINEAL CON RESTRICCIONES DE DESIGUALDAD • En programación convexa las condiciones anteriores se convierten en condiciones necesarias y suficientes para un mínimo local. Se llaman condiciones de Kuhn-Tucker y se establecen como: • Si el problema es de maximizar o si las restricciones son del tipo • tienen que ser no positivos. Si el problema es de maximizar y las restricciones de la forma los tienen que ser no negativos. Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos los 30
PROGRAMACION ENTERA-MIXTA (MIP) • La función objetivo depende de dos conjuntos de variables – x vector de variables continuas – y vector de variables enteras • Ejemplos: – Problema del viajante. – Problema de la localización de plantas En general son problemas de PL o PNL conocidos como MILP o MINLP Soluciones. - Algoritmo Branch and Bound. Son variantes de Programación lineal y no lineal. Utilizado en EXCEL SOLVER Tema IV. 3 Introducción Simulación y Optimización de Procesos Químicos 31
- Slides: 31