
Formao de Imagem Sampling www dca ufrn brlmarcoscoursesvisao
Formação de Imagem - Sampling www. dca. ufrn. br/~lmarcos/courses/visao
Visão adquirindo imagem
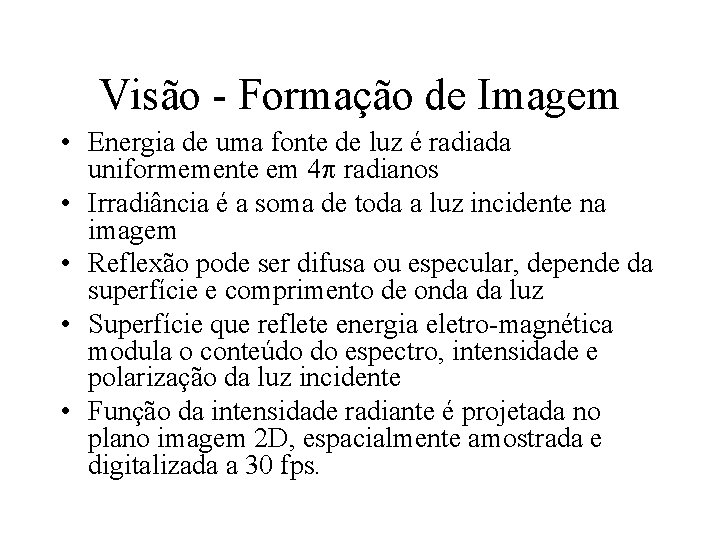
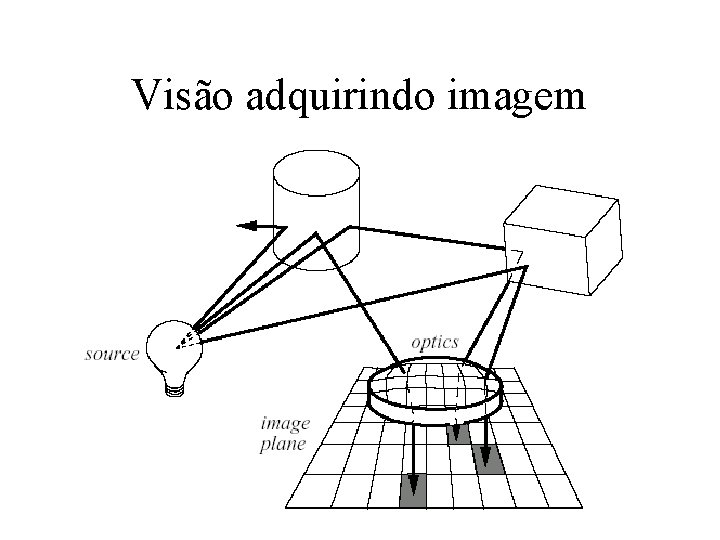
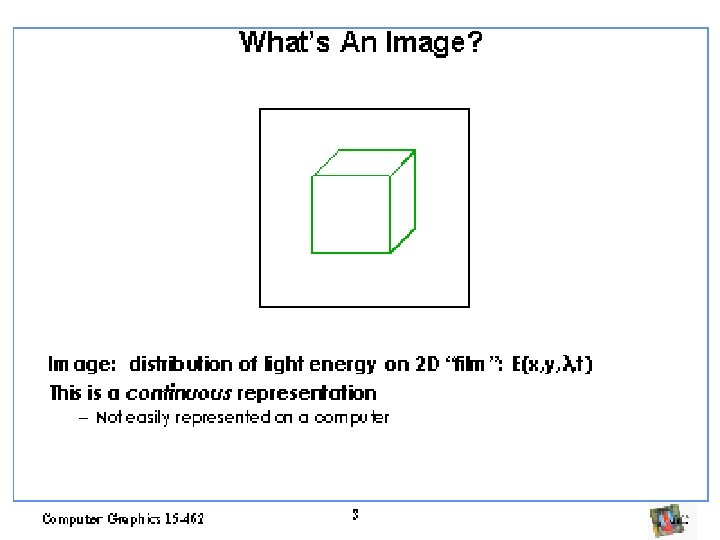
Visão - Formação de Imagem • Energia de uma fonte de luz é radiada uniformemente em 4 radianos • Irradiância é a soma de toda a luz incidente na imagem • Reflexão pode ser difusa ou especular, depende da superfície e comprimento de onda da luz • Superfície que reflete energia eletro-magnética modula o conteúdo do espectro, intensidade e polarização da luz incidente • Função da intensidade radiante é projetada no plano imagem 2 D, espacialmente amostrada e digitalizada a 30 fps.
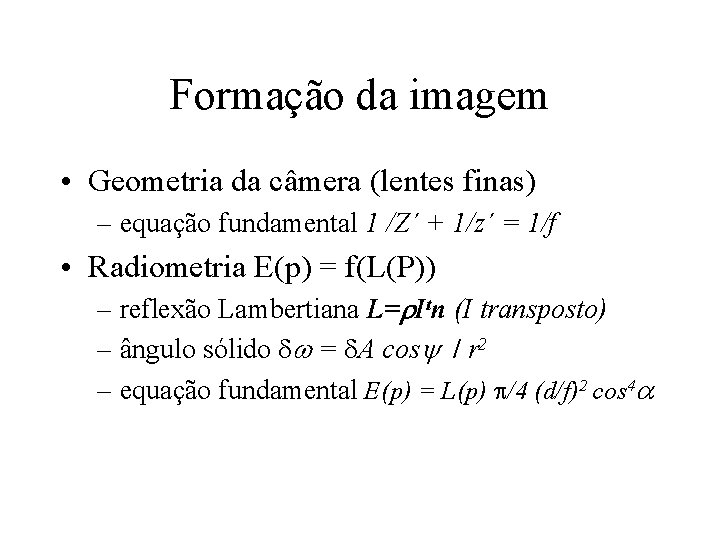
Formação da imagem • Geometria da câmera (lentes finas) – equação fundamental 1 /Z´ + 1/z´ = 1/f • Radiometria E(p) = f(L(P)) – reflexão Lambertiana L= Itn (I transposto) – ângulo sólido = A cos / r 2 – equação fundamental E(p) = L(p) /4 (d/f)2 cos 4
Formação Geométrica da Imagem • Relação entre a posição dos pontos da cena com a imagem • Câmera perspectiva • Câmera com fraca perspectiva
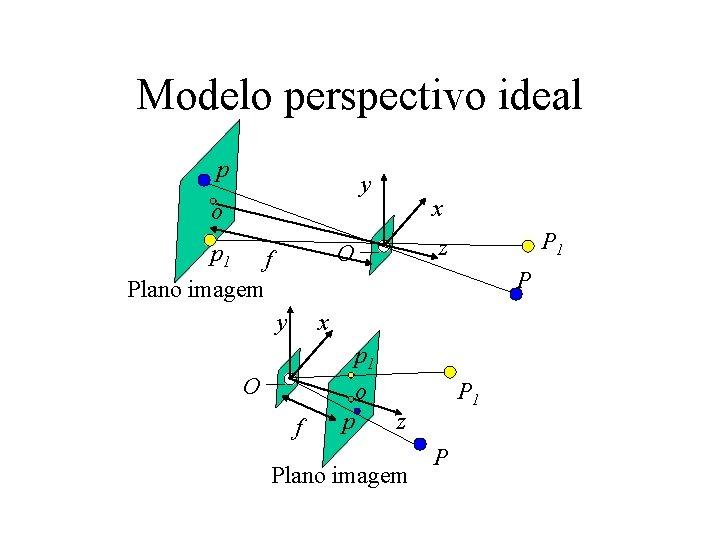
Modelo perspectivo ideal p y x o p 1 f Plano imagem P 1 z O P y x p 1 o O f p P 1 z Plano imagem P
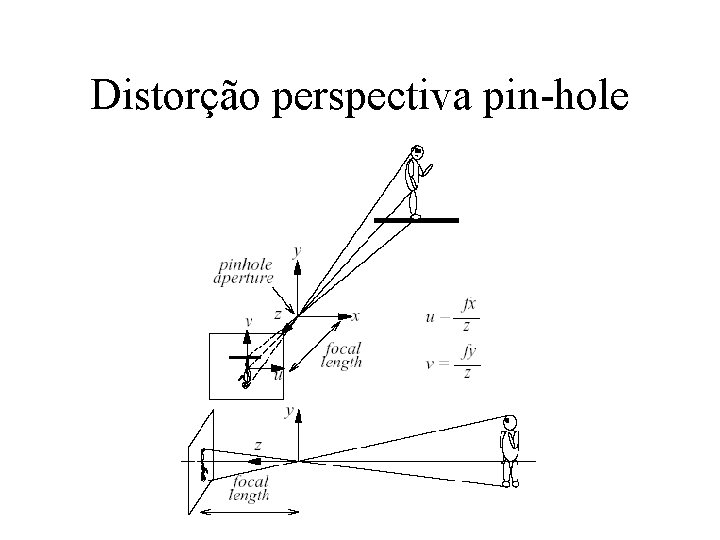
Distorção perspectiva pin-hole
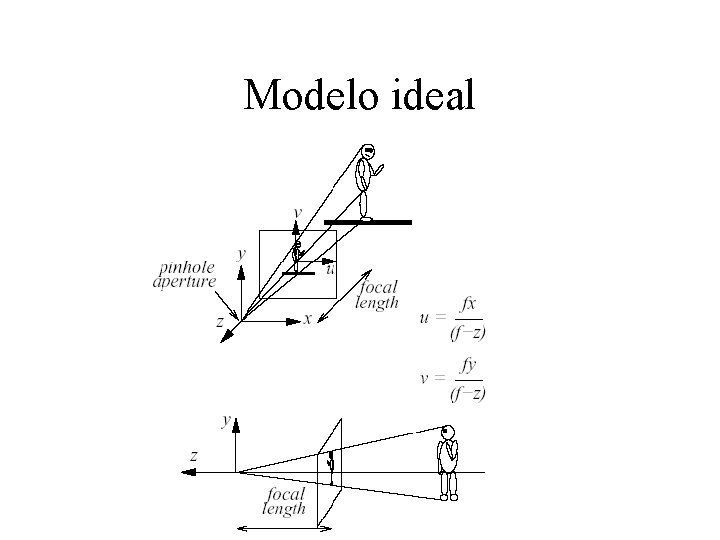
Modelo ideal
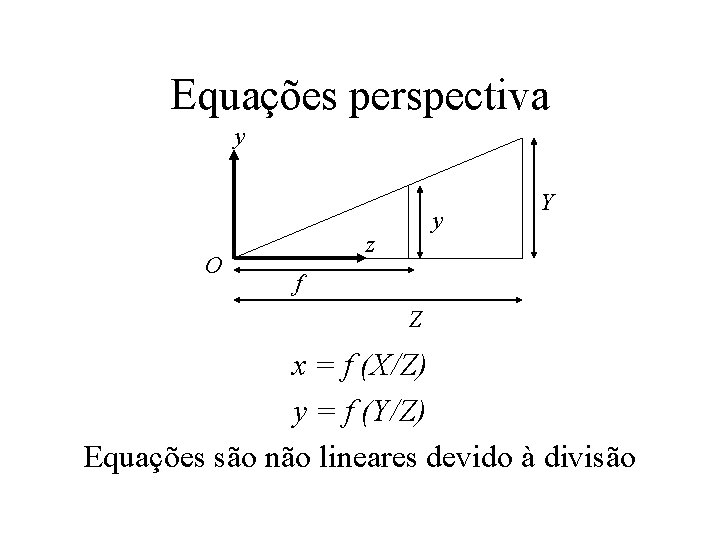
Equações perspectiva y O y z Y f Z x = f (X/Z) y = f (Y/Z) Equações são não lineares devido à divisão
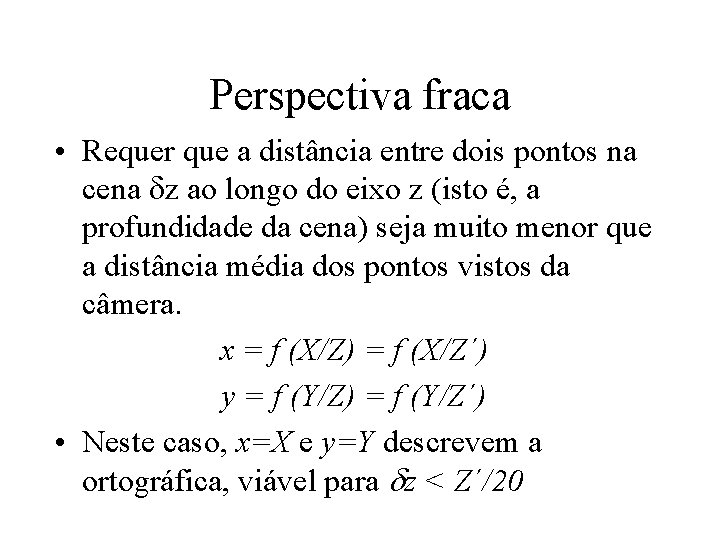
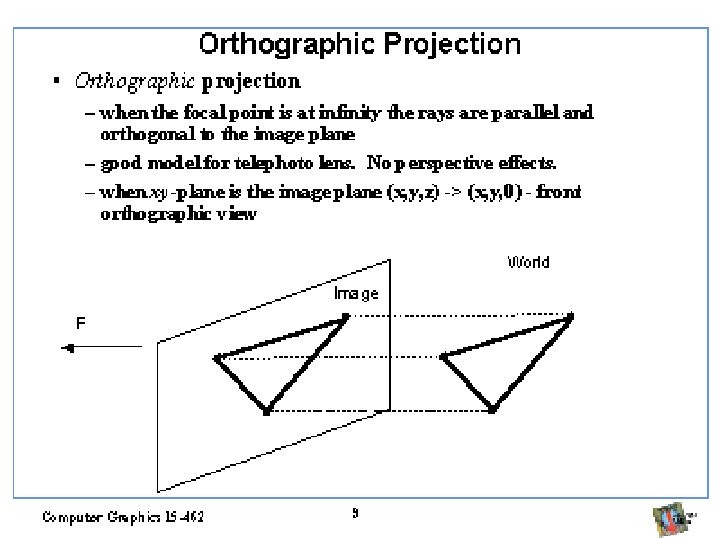
Perspectiva fraca • Requer que a distância entre dois pontos na cena z ao longo do eixo z (isto é, a profundidade da cena) seja muito menor que a distância média dos pontos vistos da câmera. x = f (X/Z) = f (X/Z´) y = f (Y/Z) = f (Y/Z´) • Neste caso, x=X e y=Y descrevem a ortográfica, viável para z < Z´/20
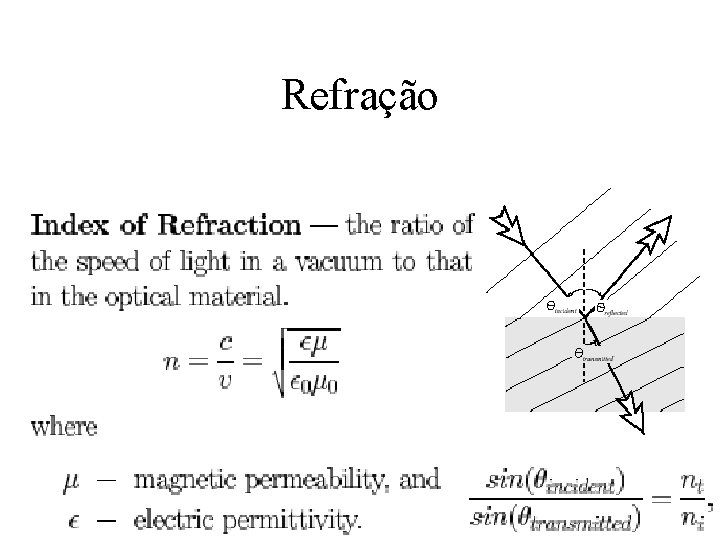
Refração
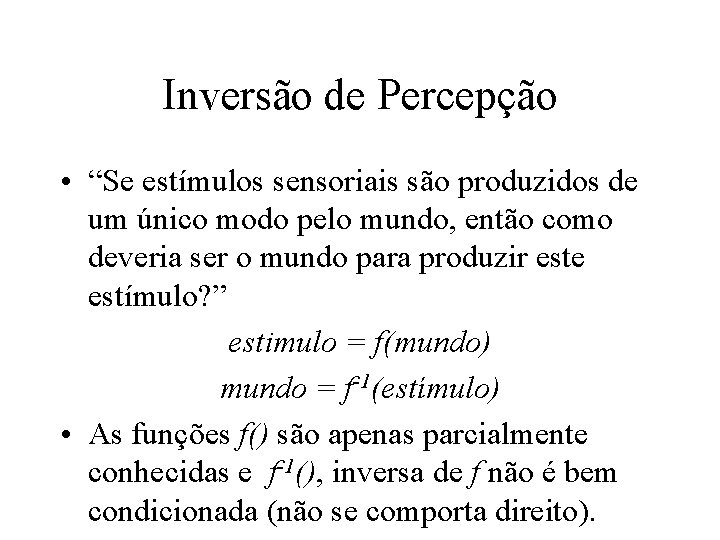
Inversão de Percepção • “Se estímulos sensoriais são produzidos de um único modo pelo mundo, então como deveria ser o mundo para produzir este estímulo? ” estimulo = f(mundo) mundo = f-1(estímulo) • As funções f() são apenas parcialmente conhecidas e f-1(), inversa de f não é bem condicionada (não se comporta direito).
Conhecimento e Experiência • Adquire-se através da associação de dados sensoriais de forma eficiente • Conseguem preencher espaços inacessíveis pela processo de formação de imagens • Engana o cérebro
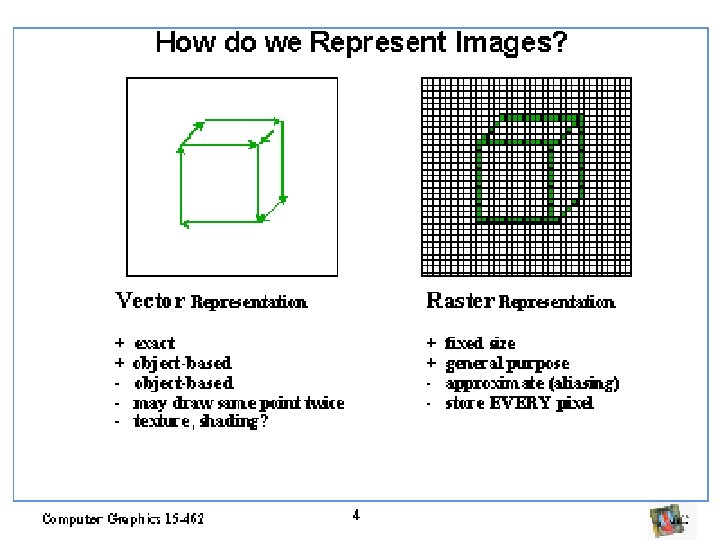
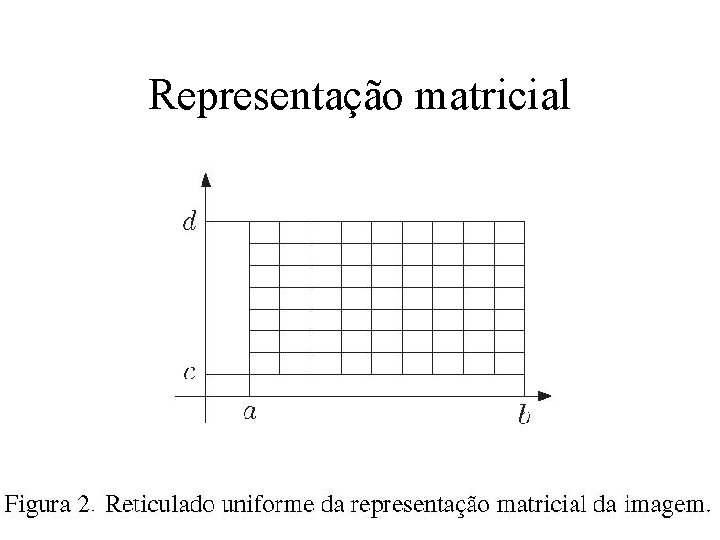
Representação matricial
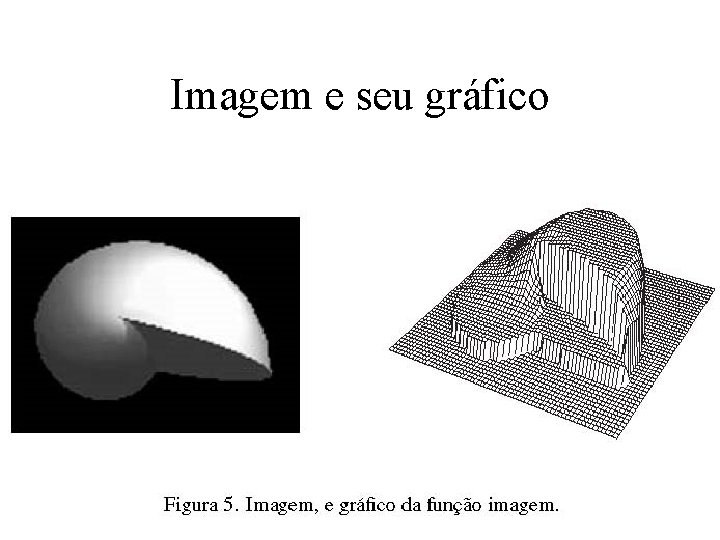
Imagem e seu gráfico
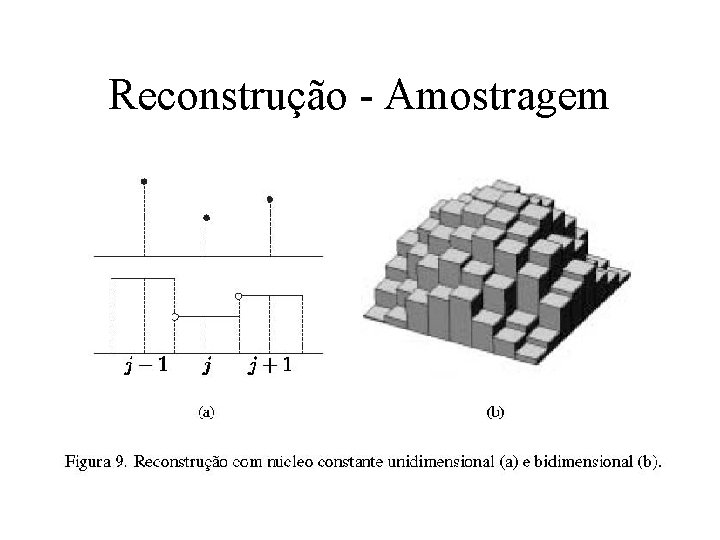
Reconstrução - Amostragem
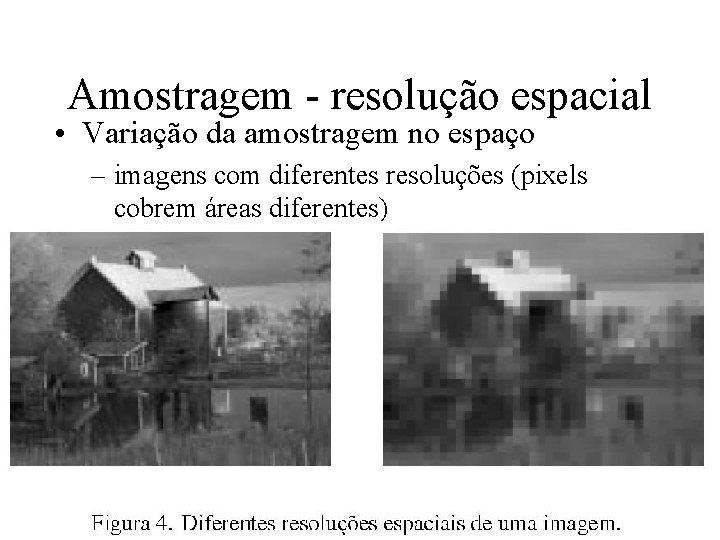
Amostragem - resolução espacial • Variação da amostragem no espaço – imagens com diferentes resoluções (pixels cobrem áreas diferentes)
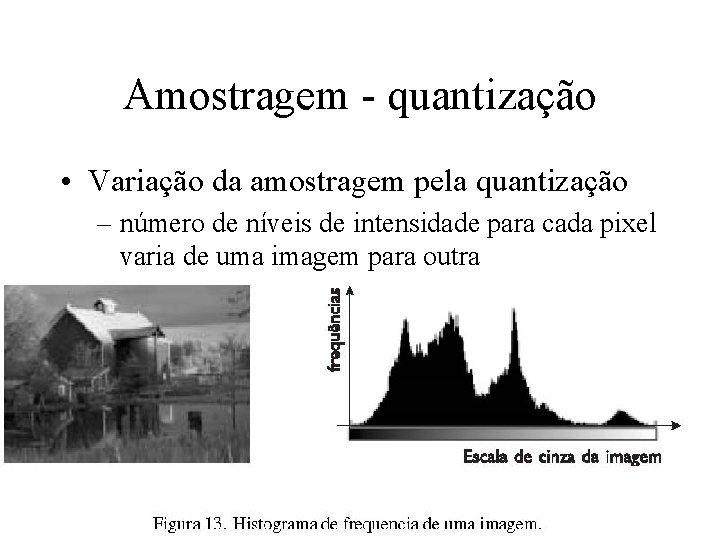
Amostragem - quantização • Variação da amostragem pela quantização – número de níveis de intensidade para cada pixel varia de uma imagem para outra
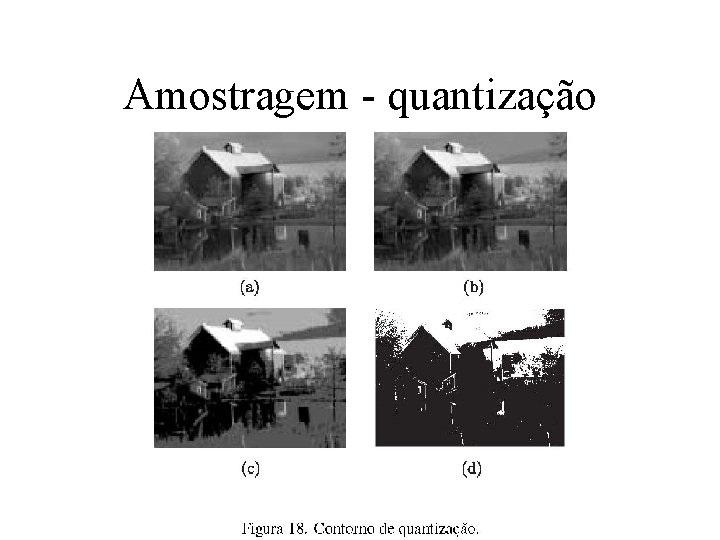
Amostragem - quantização
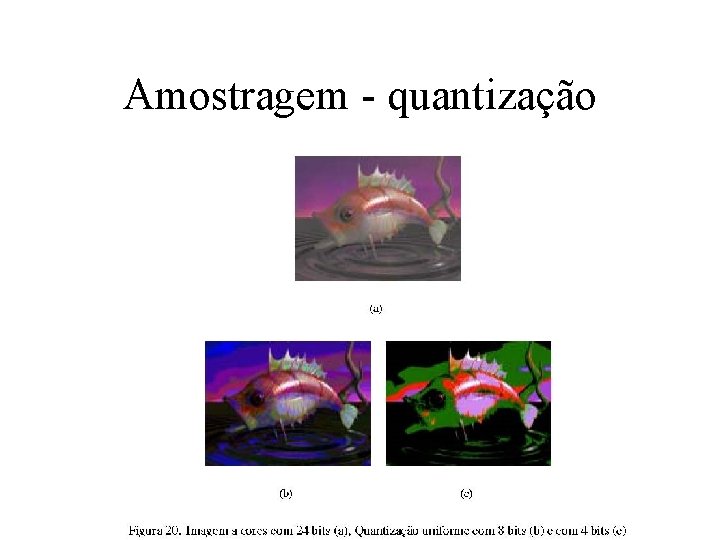
Amostragem - quantização
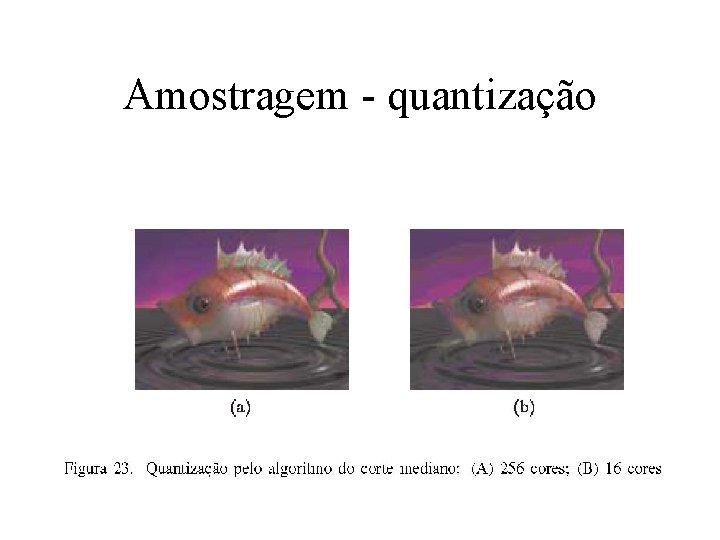
Amostragem - quantização
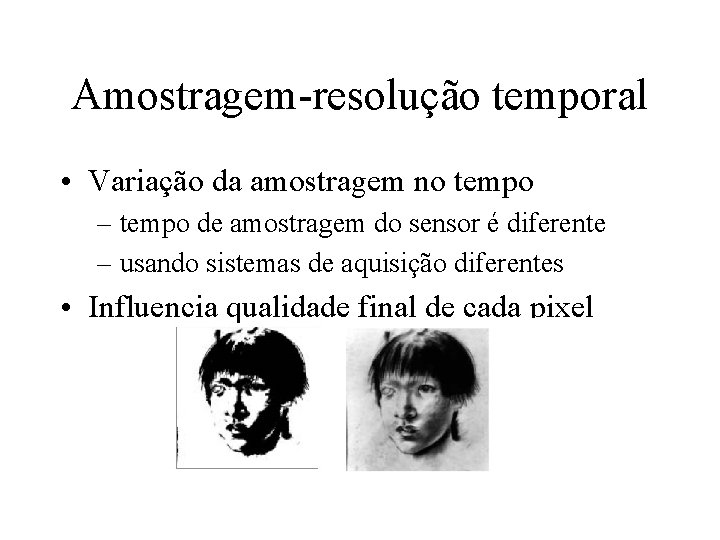
Amostragem-resolução temporal • Variação da amostragem no tempo – tempo de amostragem do sensor é diferente – usando sistemas de aquisição diferentes • Influencia qualidade final de cada pixel
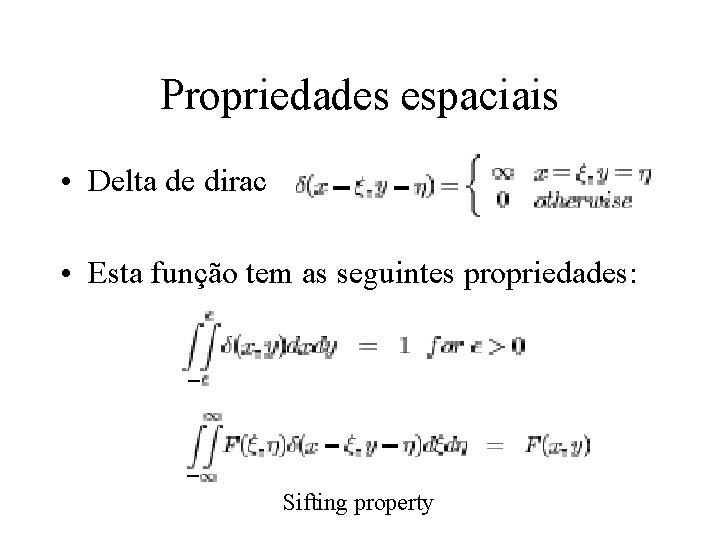
Propriedades espaciais • Delta de dirac • Esta função tem as seguintes propriedades: Sifting property
Comentários • A primeira propriedade sugere um tipo de máscara infinitesimal que amostra a imagem precisamente na posição (x, y) • A segunda propriedade é conhecida como “Sifting property”.
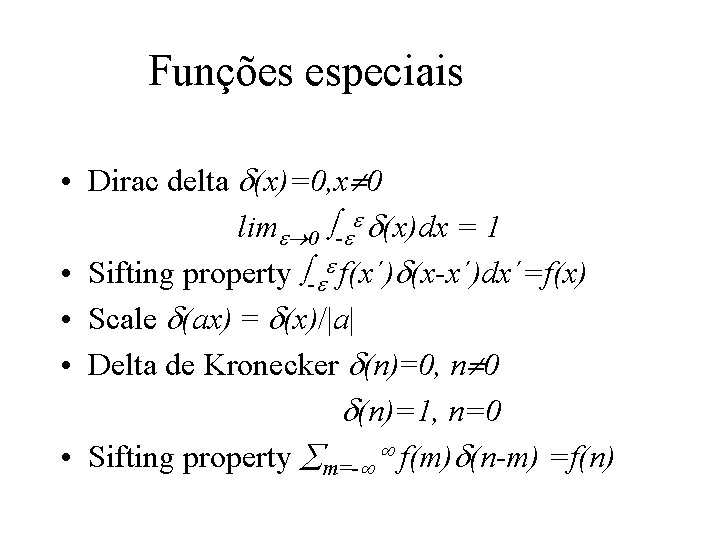
Funções especiais • Dirac delta (x)=0, x 0 lim 0 - (x)dx = 1 • Sifting property - f(x´) (x-x´)dx´=f(x) • Scale (ax) = (x)/|a| • Delta de Kronecker (n)=0, n 0 (n)=1, n=0 • Sifting property m=- f(m) (n-m) =f(n)
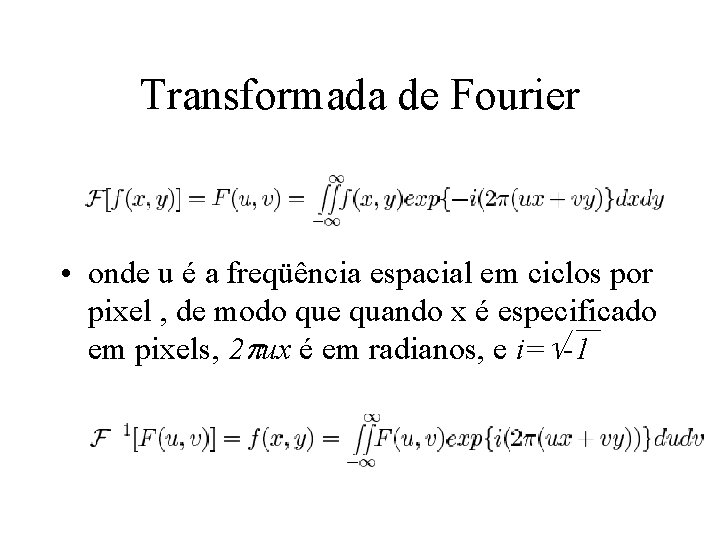
Transformada de Fourier • onde u é a freqüência espacial em ciclos por pixel , de modo que quando x é especificado em pixels, 2 ux é em radianos, e i= -1
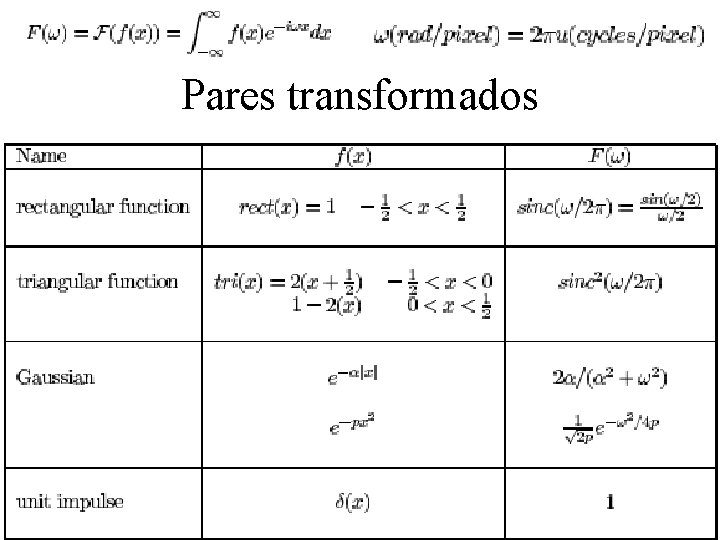
Pares transformados
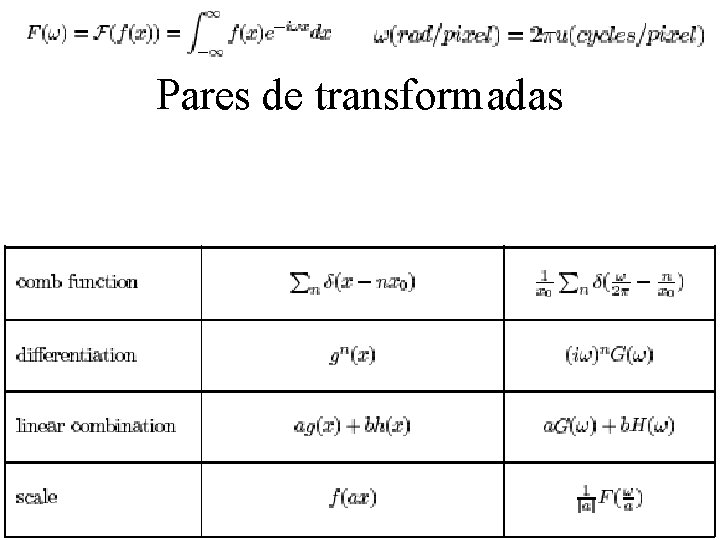
Pares de transformadas
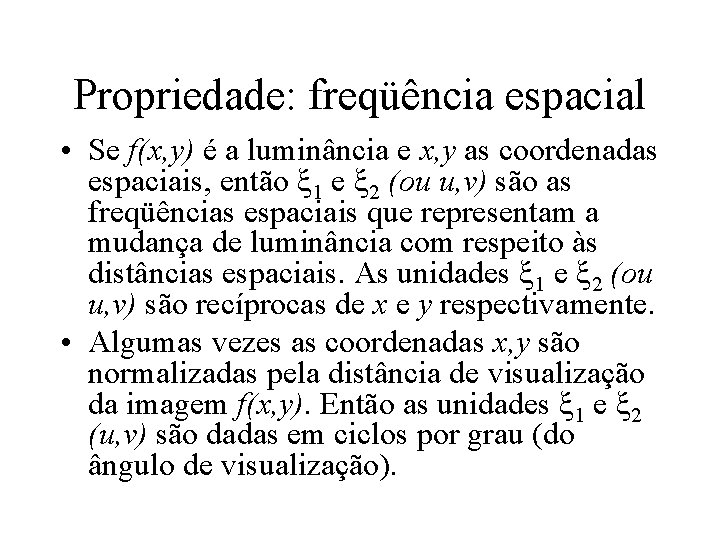
Propriedade: freqüência espacial • Se f(x, y) é a luminância e x, y as coordenadas espaciais, então 1 e 2 (ou u, v) são as freqüências espaciais que representam a mudança de luminância com respeito às distâncias espaciais. As unidades 1 e 2 (ou u, v) são recíprocas de x e y respectivamente. • Algumas vezes as coordenadas x, y são normalizadas pela distância de visualização da imagem f(x, y). Então as unidades 1 e 2 (u, v) são dadas em ciclos por grau (do ângulo de visualização).
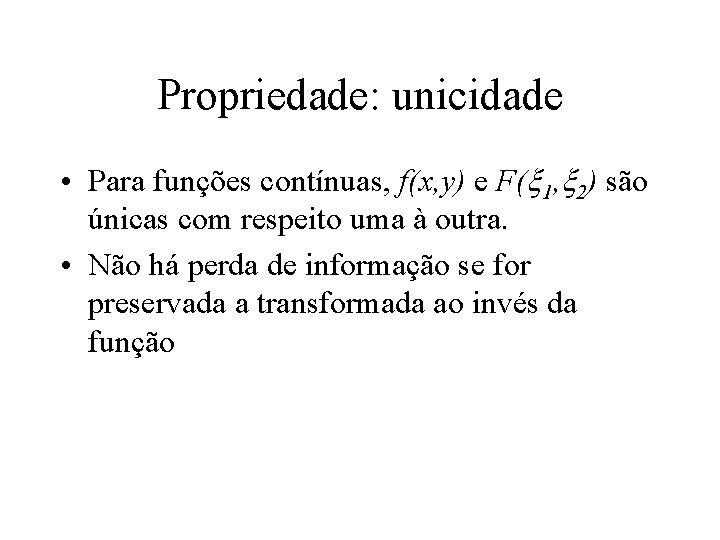
Propriedade: unicidade • Para funções contínuas, f(x, y) e F( 1, 2) são únicas com respeito uma à outra. • Não há perda de informação se for preservada a transformada ao invés da função
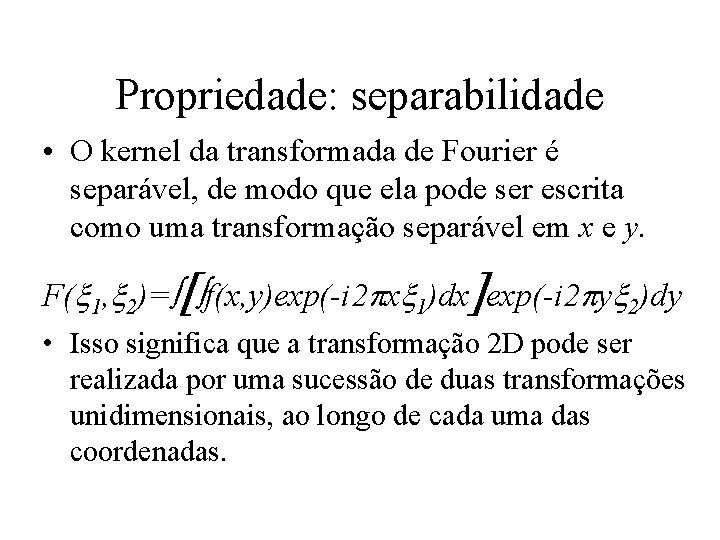
Propriedade: separabilidade • O kernel da transformada de Fourier é separável, de modo que ela pode ser escrita como uma transformação separável em x e y. F( 1, 2)= f(x, y)exp(-i 2 x 1)dx exp(-i 2 y 2)dy • Isso significa que a transformação 2 D pode ser realizada por uma sucessão de duas transformações unidimensionais, ao longo de cada uma das coordenadas.
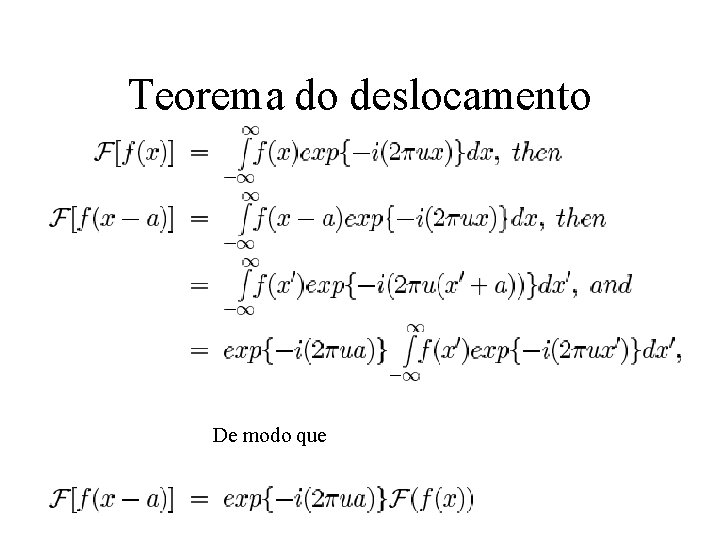
Teorema do deslocamento De modo que
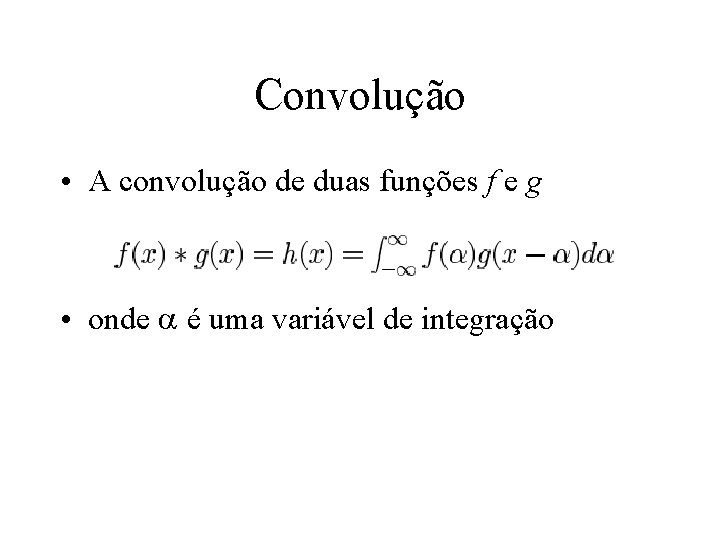
Convolução • A convolução de duas funções f e g • onde é uma variável de integração
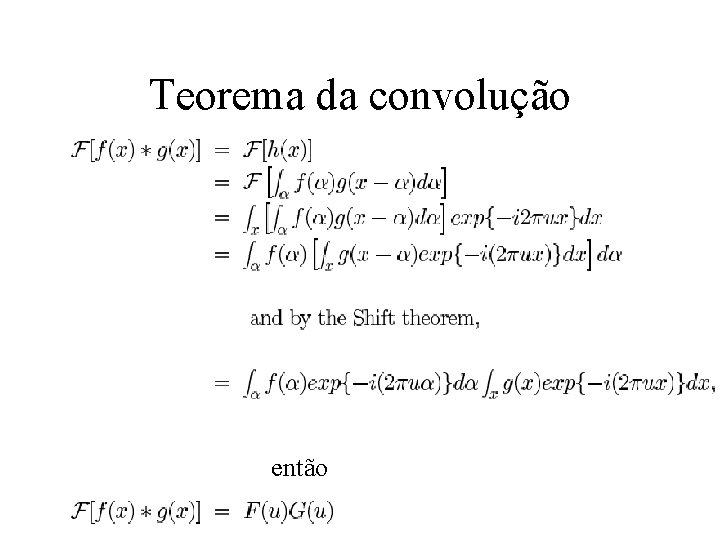
Teorema da convolução então
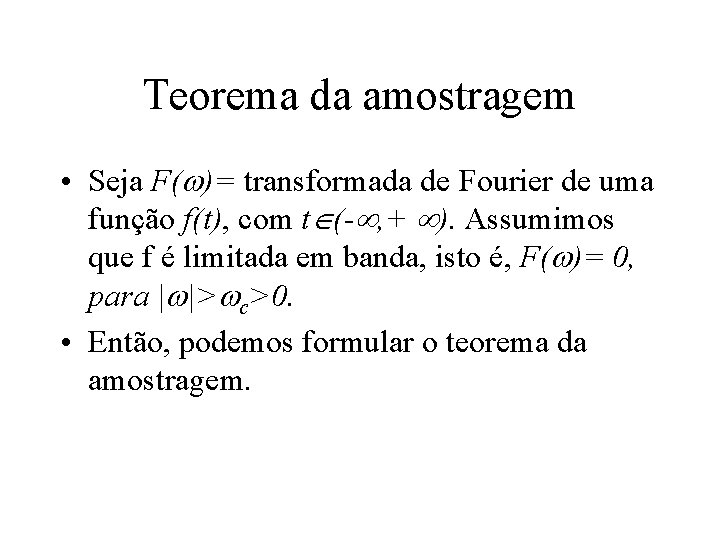
Teorema da amostragem • Seja F( )= transformada de Fourier de uma função f(t), com t (- , + ). Assumimos que f é limitada em banda, isto é, F( )= 0, para | |> c>0. • Então, podemos formular o teorema da amostragem.
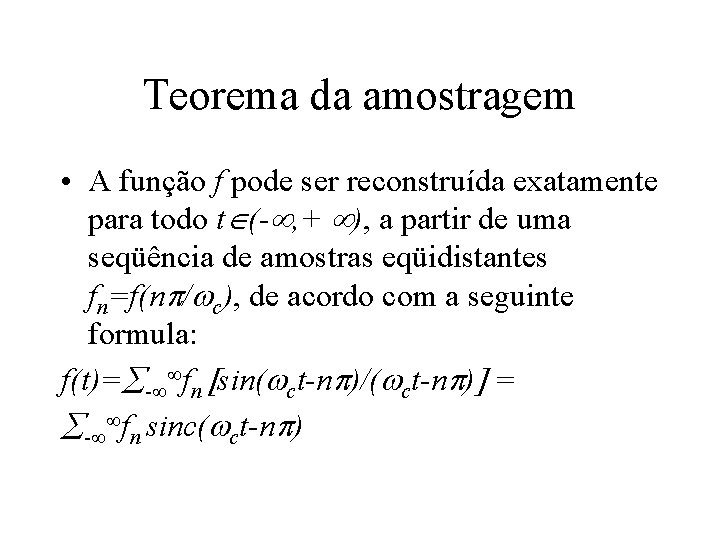
Teorema da amostragem • A função f pode ser reconstruída exatamente para todo t (- , + ), a partir de uma seqüência de amostras eqüidistantes fn=f(n / c), de acordo com a seguinte formula: f(t)= - fn sin( ct-n )/( ct-n ) = - fn sinc( ct-n )
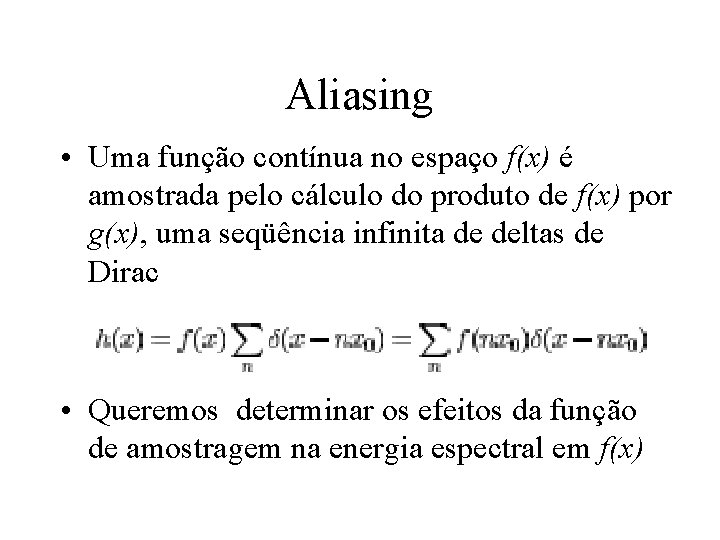
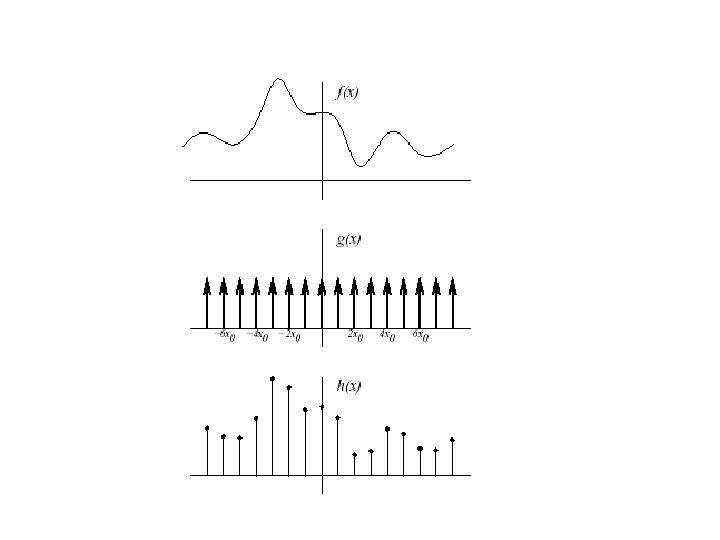
Aliasing • Uma função contínua no espaço f(x) é amostrada pelo cálculo do produto de f(x) por g(x), uma seqüência infinita de deltas de Dirac • Queremos determinar os efeitos da função de amostragem na energia espectral em f(x)
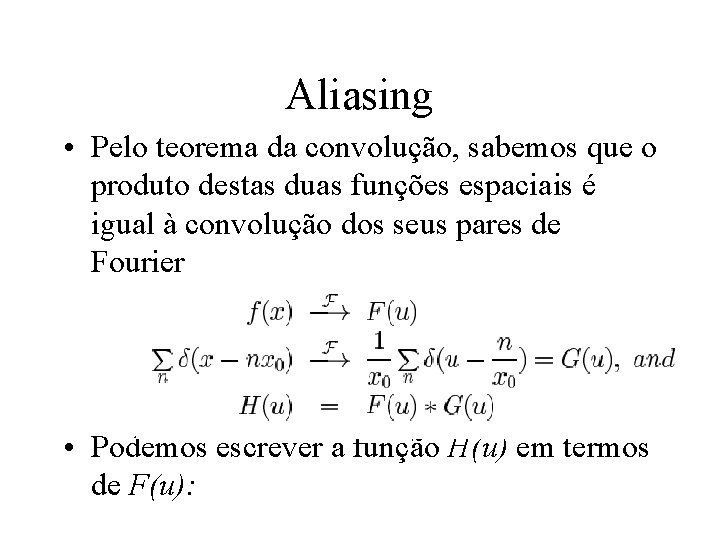
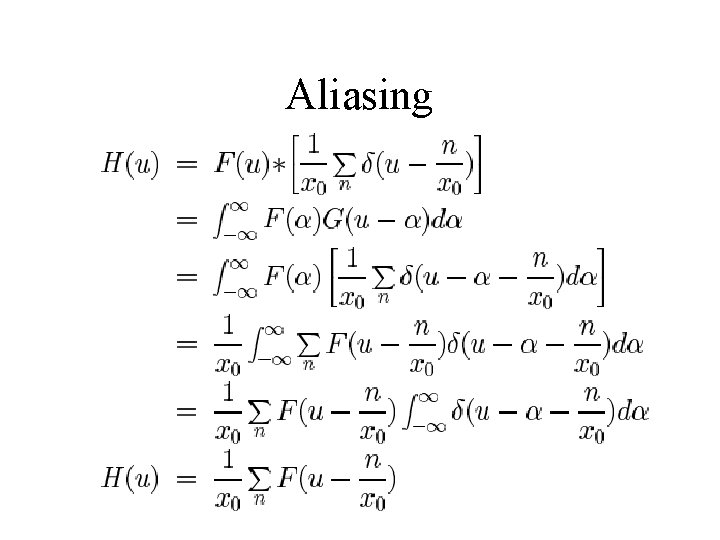
Aliasing • Pelo teorema da convolução, sabemos que o produto destas duas funções espaciais é igual à convolução dos seus pares de Fourier • Podemos escrever a função H(u) em termos de F(u):
Aliasing
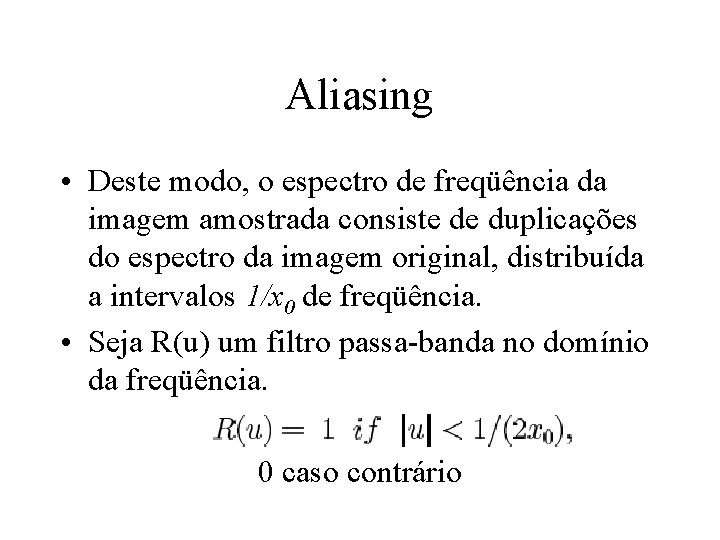
Aliasing • Deste modo, o espectro de freqüência da imagem amostrada consiste de duplicações do espectro da imagem original, distribuída a intervalos 1/x 0 de freqüência. • Seja R(u) um filtro passa-banda no domínio da freqüência. 0 caso contrário
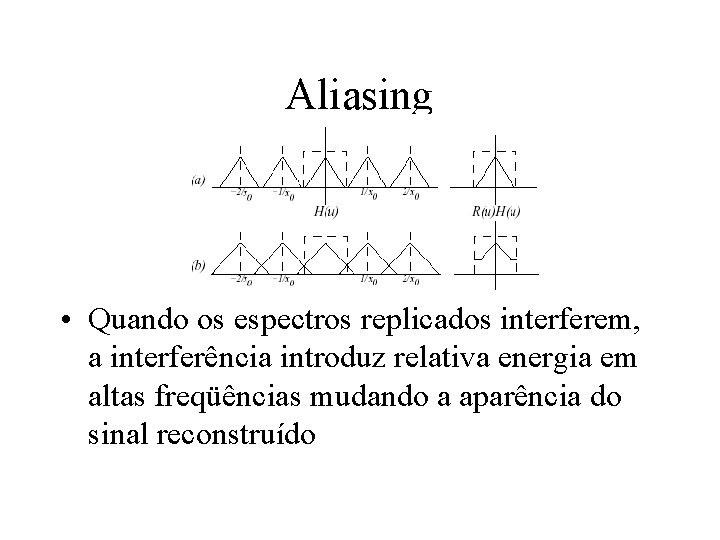
Aliasing • Quando os espectros replicados interferem, a interferência introduz relativa energia em altas freqüências mudando a aparência do sinal reconstruído
Teorema da amostragem (nyquist) • Se a imagem não contém componentes de freqüência maiores que a metade da freqüência de amostragem, então a imagem contínua pode ser representada fielmente ou completamente na imagem amostrada.
Adquirindo imagens digitais • Estrutura essencial de um sistema de aquisição de imagens • Representação de imagens digitais em um computador • Informações práticas em amostragem espacial e ruídos devido à câmera
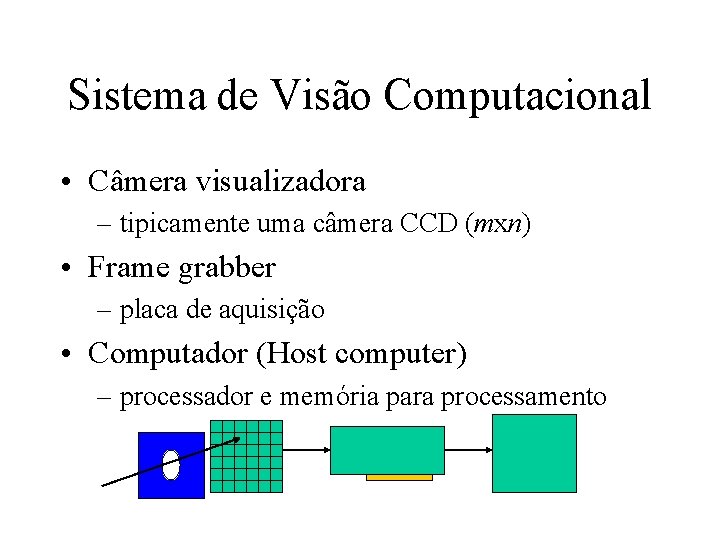
Sistema de Visão Computacional • Câmera visualizadora – tipicamente uma câmera CCD (mxn) • Frame grabber – placa de aquisição • Computador (Host computer) – processador e memória para processamento
Representação digital de imagem • Matriz numérica (Mx. N) – E(i, j) representa o valor de cada pixel (brilho) • i indexa a linha • j indexa a coluna • E(i, j) é geralmente inteiro, no range [0, 255] – um byte é suficiente – usado em muitos sistemas atuais
Do CCD para o frame buffer • xim=(n/N)x. CCD • yim=(m/M)y. CCD • n/N e m/M não são os únicos parâmetros responsáveis pela escala introduzida • CCD tem nxn células geralmente com diferentes tamanhos horizontal e vertical • Frame buffer: Mx. N
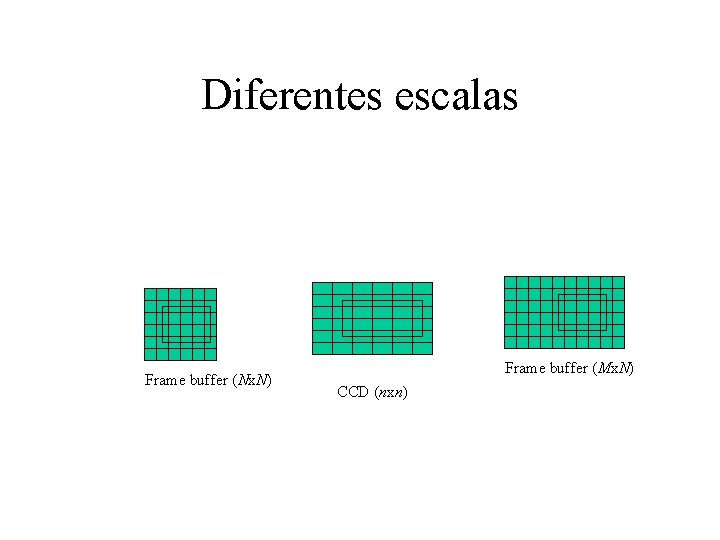
Diferentes escalas Frame buffer (Nx. N) Frame buffer (Mx. N) CCD (nxn)
Amostragem espacial • Amostragem espacial inicia-se no CCD • Assume-se que a distância d entre os elementos do CCD é a mesma, por simplicidade (vertical e horizontal). • Do teorema da amostragem, sabe-se que d determina a freqüência espacial vc mais alta que pode ser capturada pelo sistema de aquisição, de acordo com: vc=1/2 d
Comparação com freqüência espacial da imagem • Teoria da difração: processo de imageamento pode ser expresso em termos de uma filtragem linear passa-baixa das freqüências espaciais do sinal visual • Se a for o tamanho linear da abertura angular, do sistema ótico (diâmetro da abertura circular), o comprimento de onda da luz, e f a distância focal, freqüências espaciais maiores que v´c=a/( f) não contribuem para o espectro espacial da imagem (são filtradas).
Sistema típico • vc < v´c aproximadamente de uma ordem de magnitude • Assim, desde que o padrão visto possa ter freqüências espaciais maiores que vc, pode ocorrer aliasing
Aliasing • Se n é a quantidade de elementos no CCD (direção horizontal), a câmera não pode ver mais que n´ linhas verticais (com n´ um pouco menor que n/2, digamos n´= n/3) • Até que o número de linhas dentro do campo de vista permanece menor que n´, elas serão corretamente imageadas. Assim que este limite é atingido, se a distância da cena cresce, antes de efeitos de borra, a quantidade de linhas diminui.
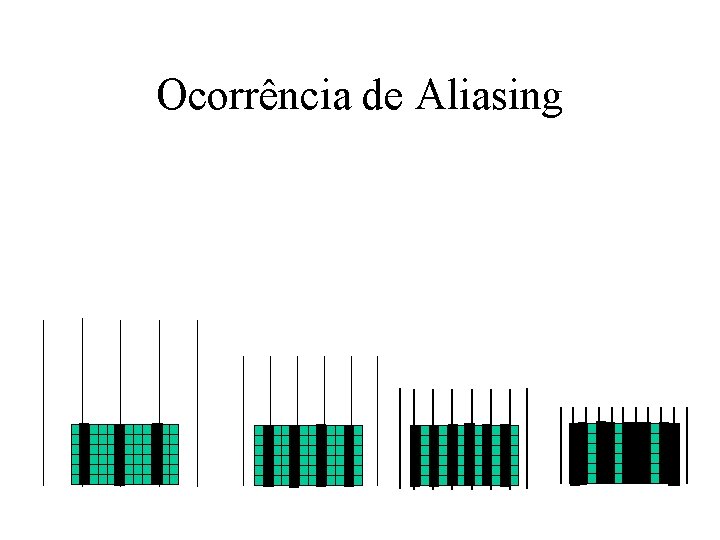
Ocorrência de Aliasing
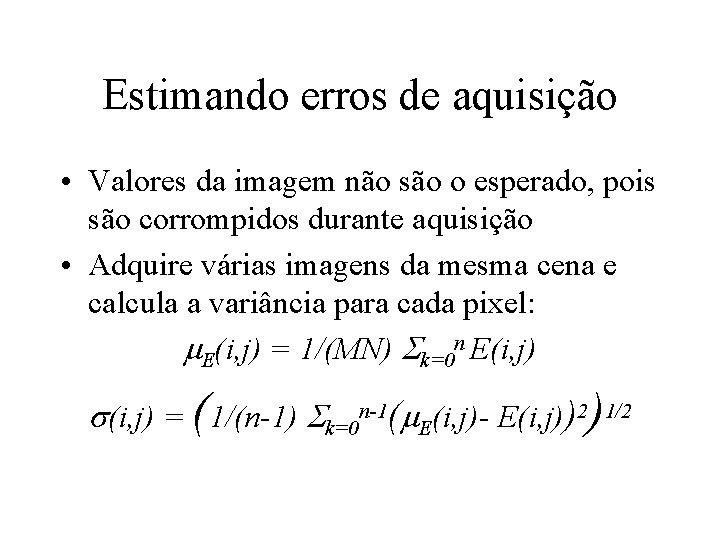
Estimando erros de aquisição • Valores da imagem não são o esperado, pois são corrompidos durante aquisição • Adquire várias imagens da mesma cena e calcula a variância para cada pixel: E(i, j) = 1/(MN) k=0 n E(i, j) = (1/(n-1) k=0 n-1( E(i, j)- E(i, j))2)1/2
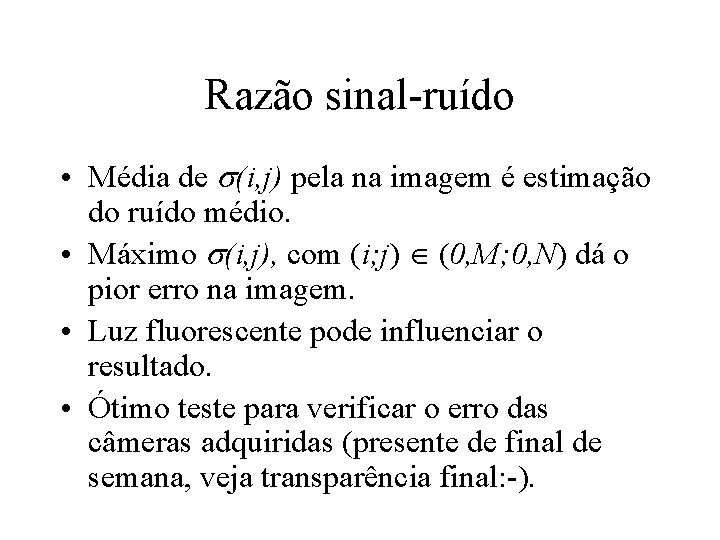
Razão sinal-ruído • Média de (i, j) pela na imagem é estimação do ruído médio. • Máximo (i, j), com (i; j) (0, M; 0, N) dá o pior erro na imagem. • Luz fluorescente pode influenciar o resultado. • Ótimo teste para verificar o erro das câmeras adquiridas (presente de final de semana, veja transparência final: -).
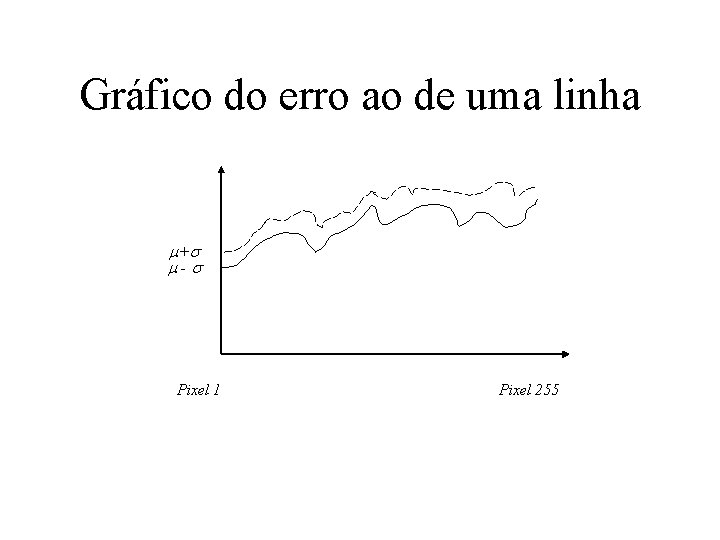
Gráfico do erro ao de uma linha + - Pixel 1 Pixel 255
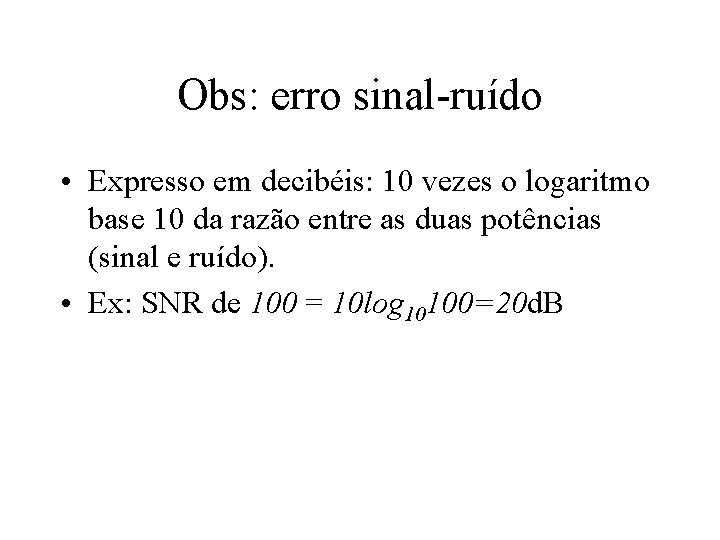
Obs: erro sinal-ruído • Expresso em decibéis: 10 vezes o logaritmo base 10 da razão entre as duas potências (sinal e ruído). • Ex: SNR de 100 = 10 log 10100=20 d. B
Co-variância • Valores de pixel não são completamente independentes uns dos outros. • Interferência (cross-talking) entre sensores adjacentes devido ao modo que são lidos e enviados ao frame-buffer • Padrão uniforme na cena, paralelo ao plano imagem, sob luz difusa
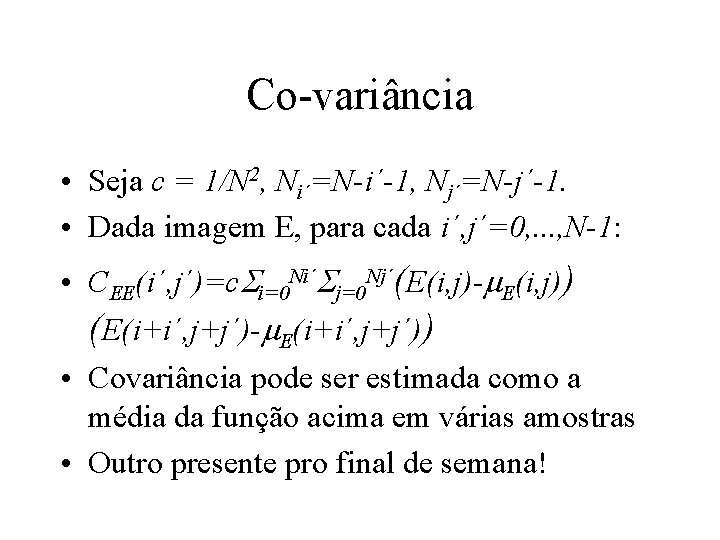
Co-variância • Seja c = 1/N 2, Ni´=N-i´-1, Nj´=N-j´-1. • Dada imagem E, para cada i´, j´=0, . . . , N-1: • CEE(i´, j´)=c i=0 Ni´ j=0 Nj´(E(i, j)- E(i, j)) (E(i+i´, j+j´)- E(i+i´, j+j´)) • Covariância pode ser estimada como a média da função acima em várias amostras • Outro presente pro final de semana!
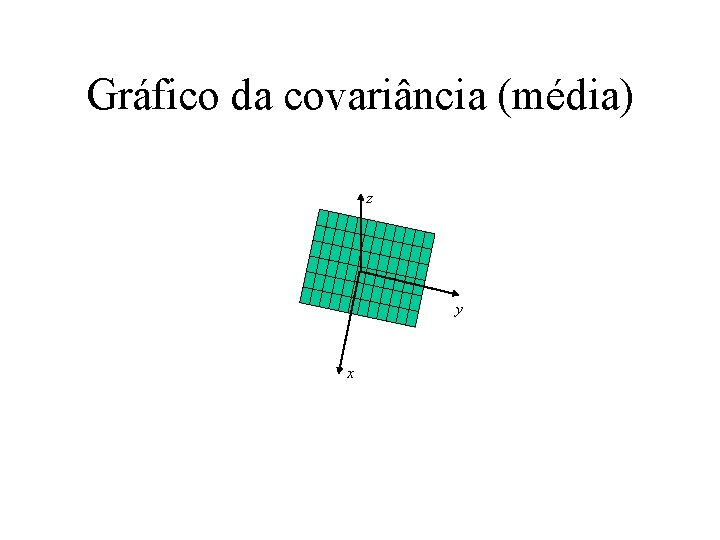
Gráfico da covariância (média) z y x
Parâmetros de câmera • Reconstrução 3 D ou cálculo da posição de objetos no espaço necessitam definir relações entre coordenadas de pontos 3 D com as coordenadas 2 D de imagens dos mesmos • Alguns pressupostos devem ser assumidos • Denomina-se frame a Sistema de referência
Pressupostos • Frame da câmera pode ser localizado em relação a algum outro frame bem conhecido (frame de mundo) • Coordenadas imagens de pontos no frame de câmera podem ser obtidas coordenadas de pixels (únicas disponíveis a partir da imagem)
Parâmetros intrínsecos e extrínsecos (internos e externos) • Parâmetros intrínsecos são os necessários para ligar as coordenadas de pixel de um ponto na imagem com as respectivas coordenadas no frame de câmera. • Parâmetros extrínsecos são os que definem a localização e orientação do frame de câmera com relação a um frame de mundo conhecido
Parâmetros intrínsecos • Caracterizam as propriedades óticas, geométricas e digitais da câmera visualizadora. Para pin-hole, 3 conjuntos: – projeção perspectiva (único parâmetro é f) – transformação entre frames de câmera e píxels – distorção geométrica introduzida pelo sistema ótico
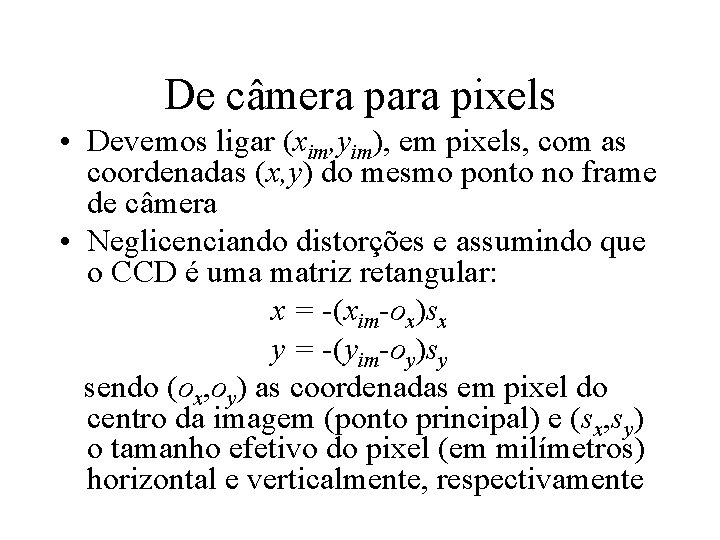
De câmera para pixels • Devemos ligar (xim, yim), em pixels, com as coordenadas (x, y) do mesmo ponto no frame de câmera • Neglicenciando distorções e assumindo que o CCD é uma matriz retangular: x = -(xim-ox)sx y = -(yim-oy)sy sendo (ox, oy) as coordenadas em pixel do centro da imagem (ponto principal) e (sx, sy) o tamanho efetivo do pixel (em milímetros) horizontal e verticalmente, respectivamente
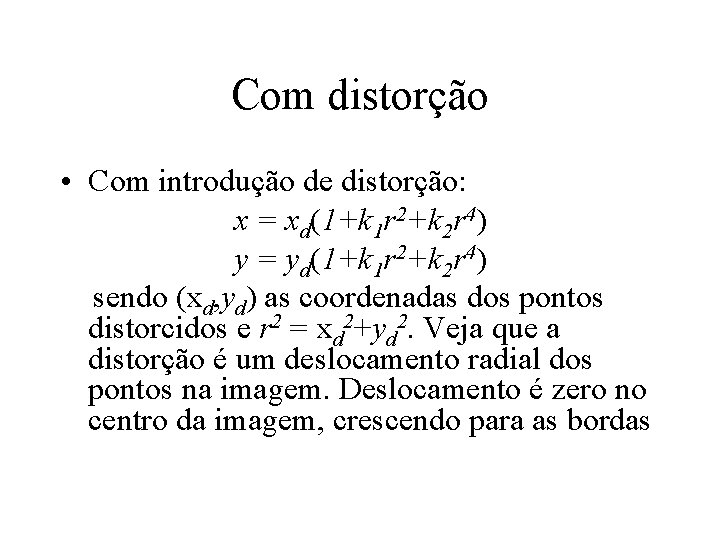
Com distorção • Com introdução de distorção: x = xd(1+k 1 r 2+k 2 r 4) y = yd(1+k 1 r 2+k 2 r 4) sendo (xd, yd) as coordenadas dos pontos distorcidos e r 2 = xd 2+yd 2. Veja que a distorção é um deslocamento radial dos pontos na imagem. Deslocamento é zero no centro da imagem, crescendo para as bordas
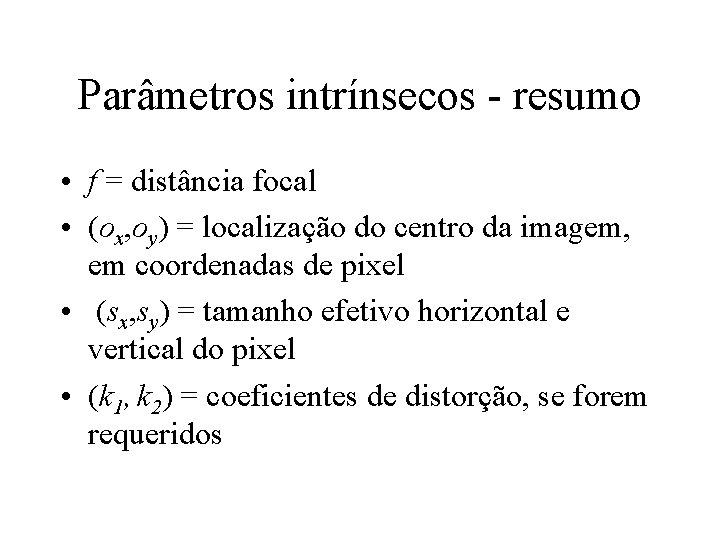
Parâmetros intrínsecos - resumo • f = distância focal • (ox, oy) = localização do centro da imagem, em coordenadas de pixel • (sx, sy) = tamanho efetivo horizontal e vertical do pixel • (k 1, k 2) = coeficientes de distorção, se forem requeridos
Parâmetros extrínsecos • Frame de câmera permite escrever equações de projeção perspectiva de uma forma simples, mas o sistema de câmera é geralmente desconhecido • Determinar a localização e orientação do frame de câmera em relação a algum frame de referência, usando apenas informação da imagem.
Parâmetros extrínsecos • Qualquer conjunto de parâmetros que permitem identificar unicamente a transformação entre o frame desconhecido de câmera e um frame conhecido, normalmente denominado frame de mundo.
Descrevendo a transformação • Vetor 3 D de translação, T, que descreve as posições relativas das origens dois frames • Uma matriz 3 x 3, de rotação, R, a princípio ortogonal (Rt. R=RRt), desejado ortonormal, que traz os eixos correspondentes dois frames um no outro • Ortogonalidade reduz o número de graus de liberdade para 3
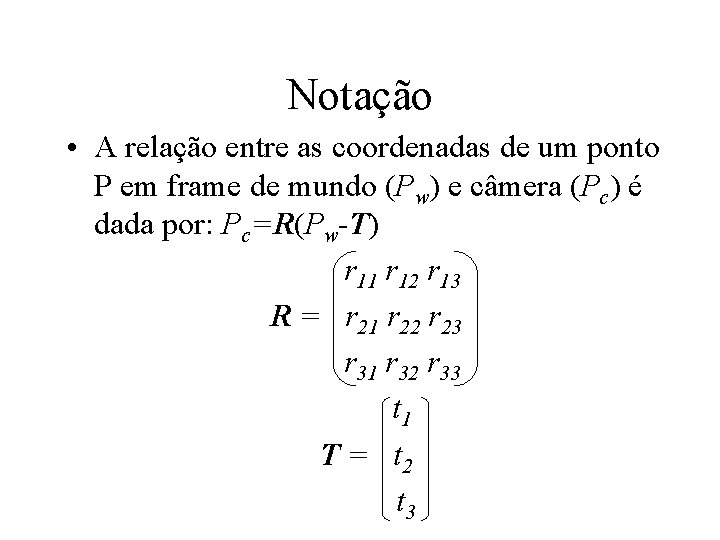
Notação • A relação entre as coordenadas de um ponto P em frame de mundo (Pw) e câmera (Pc) é dada por: Pc=R(Pw-T) r 11 r 12 r 13 R = r 21 r 22 r 23 r 31 r 32 r 33 t 1 T = t 2 t 3
Parâmetros extrínsecos - resumo • T = vetor de translação • R = matriz de rotação (ou os seus parâmetros livres) • Especificam a transformação entre o frame de câmera e o frame de mundo
Calibração de câmera • Estimar os valores dos parâmetros intrínsecos e extrínsecos • Vários métodos, incluindo distorção, etc.
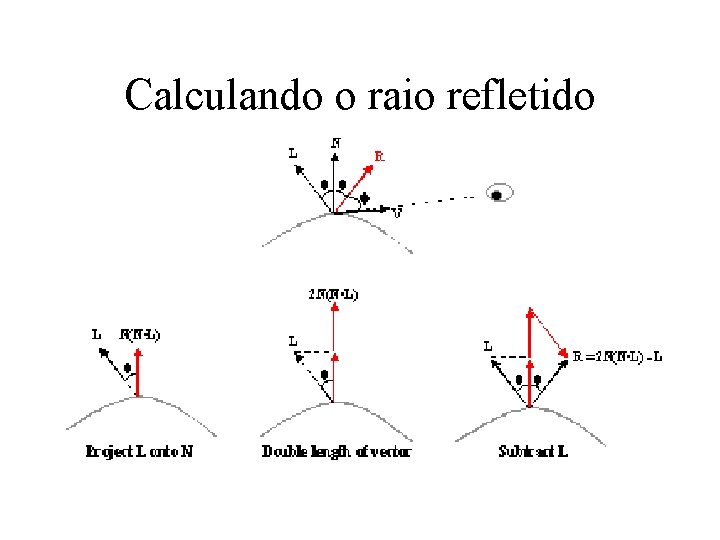
Calculando o raio refletido
Trabalhos para o final de semana prolongado • 1) Trazer o gráfico das principais funções vistas e suas transformadas de Fourier (em papel) • 2) Verificar o erro das câmeras adquiridas: – a) Calcular a média, o desvio padrão e a variância, para 20 amostragens (3 bandas e média das 3); – b) Escolher uma determinada linha da imagem e plotar um gráfico mostrando, para cada pixel, duas curvas: média mais desvio padrão; média menos desvio padrão (3 bandas e média das 3).
Continuação dos trabalhos – c) Indique outros dados da imagem (nível de cinza mínimopara cada cor, nível máximo para cada cor, mostre 5 imagens das 20 adquiridas, taxa de amostragem máxima, etc). • 3) Auto-covariância: – a) Calcular a covariância para as 25 imagens amostradas pelas câmeras, numa área de 32 x 32 pixels, centrada no centro das imagens; – b) Plotar o gráfico da média da covariância (bidimensional)
- Slides: 80