
Faculdade de Arquitectura da Universidade Tcnica de Lisboa
Faculdade de Arquitectura da Universidade Técnica de Lisboa ESTÁTICA Equilíbrio do Corpo Rígido/ Sistemas de Forças não Concorrentes Ano Lectivo 2009 -2010 Mónica Cruz, Jorge ribeiro
Estática 1. Equilíbrio do Corpo Rígido / Sistemas de Forças não Concorrentes O repouso de um sistema é caracterizado pelas condições de equilíbrio estático. O repouso pressupõe a inexistência de forças que provoquem movimentos ou deformações. Deste modo, o equilíbrio estático de um sistema/corpo rígido pressupõe que a soma vectorial das forças que actuam no sistema /corpo rígido seja igual a zero.
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes P R=-P
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes P R=-P
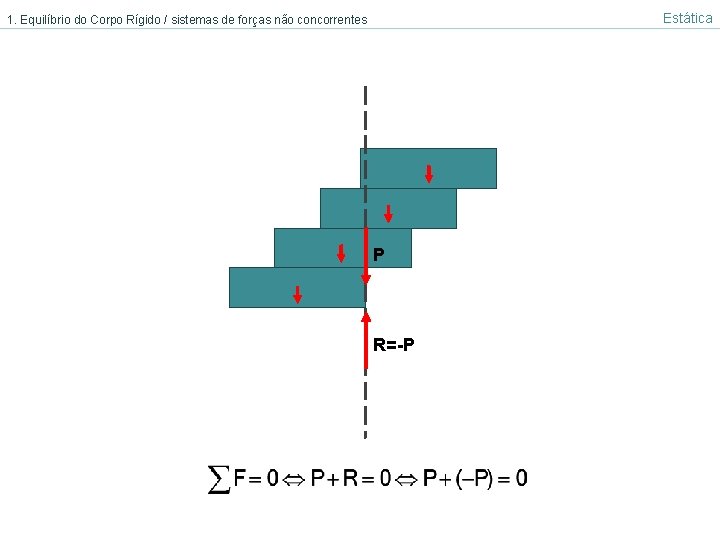
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes P R=-P
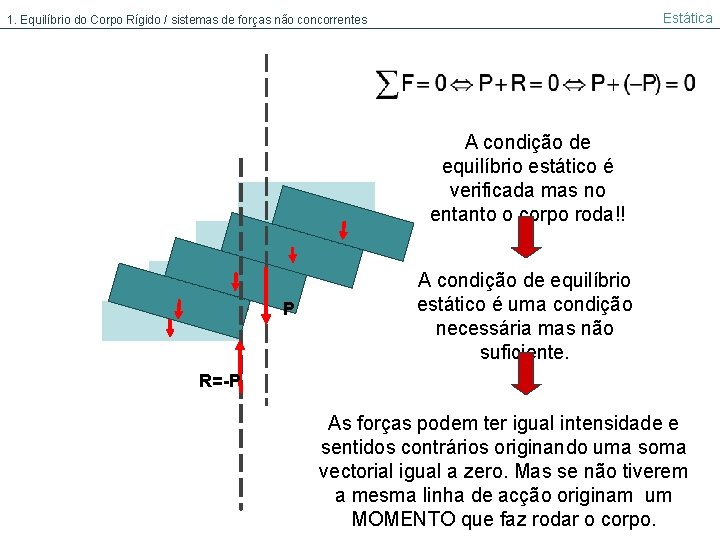
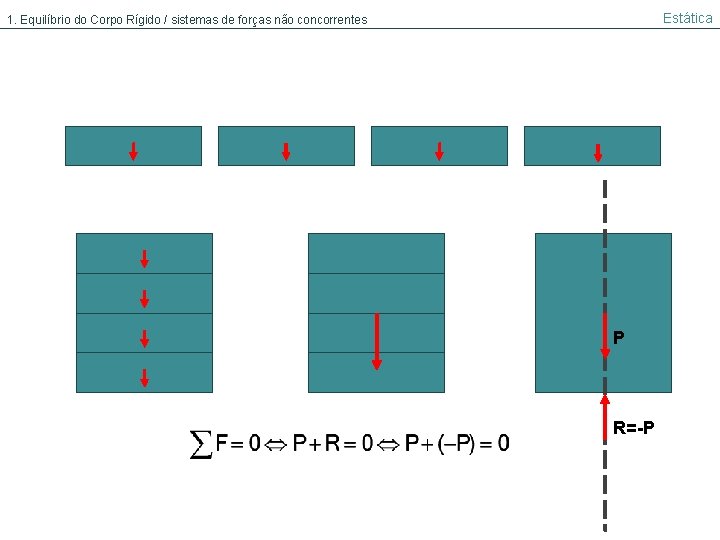
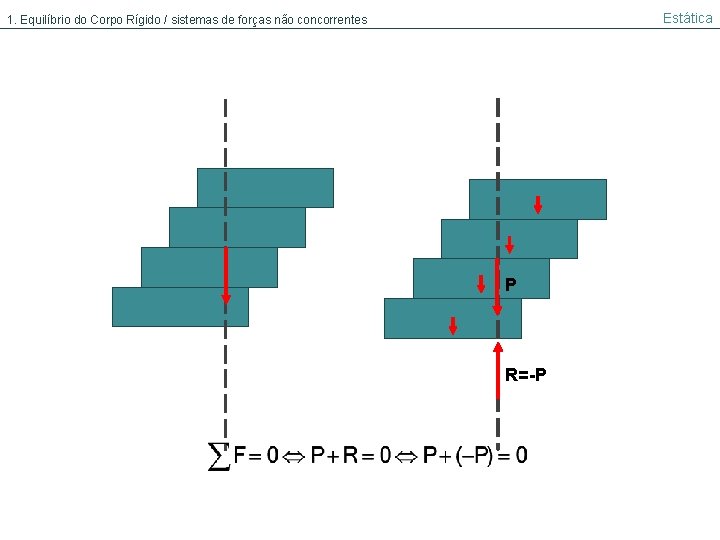
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes A condição de equilíbrio estático é verificada mas no entanto o corpo roda!! P A condição de equilíbrio estático é uma condição necessária mas não suficiente. R=-P As forças podem ter igual intensidade e sentidos contrários originando uma soma vectorial igual a zero. Mas se não tiverem a mesma linha de acção originam um MOMENTO que faz rodar o corpo.
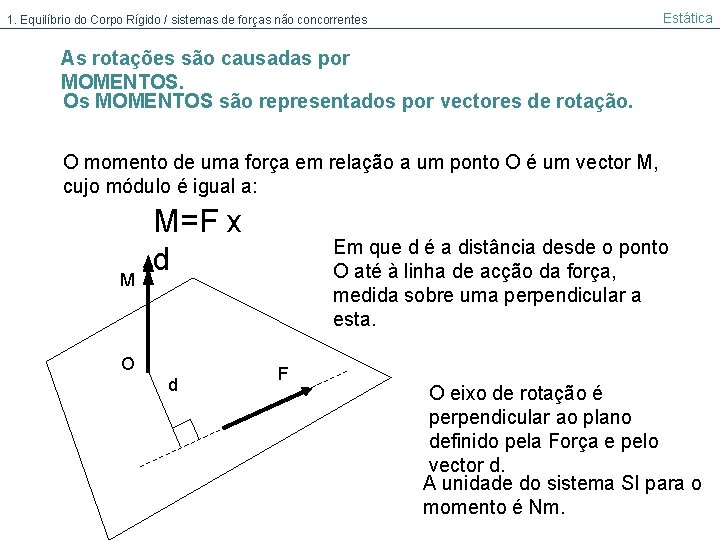
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes As rotações são causadas por MOMENTOS. Os MOMENTOS são representados por vectores de rotação. O momento de uma força em relação a um ponto O é um vector M, cujo módulo é igual a: M M=F x d O d Em que d é a distância desde o ponto O até à linha de acção da força, medida sobre uma perpendicular a esta. F O eixo de rotação é perpendicular ao plano definido pela Força e pelo vector d. A unidade do sistema SI para o momento é Nm.
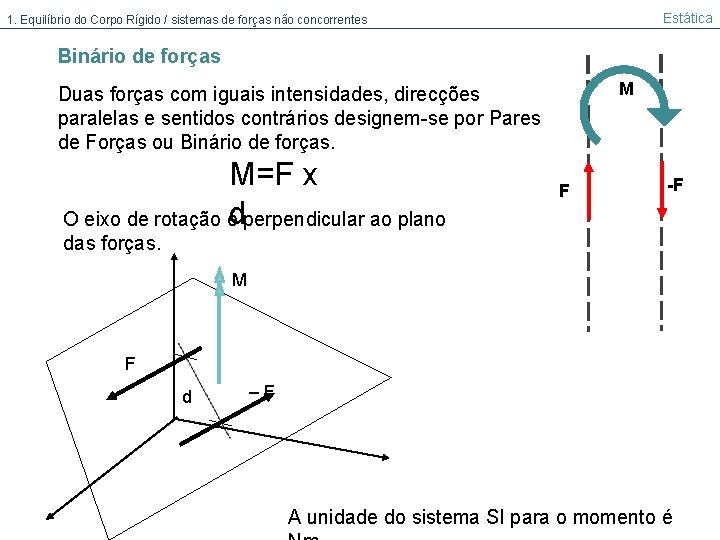
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes Binário de forças M Duas forças com iguais intensidades, direcções paralelas e sentidos contrários designem-se por Pares de Forças ou Binário de forças. M=F x O eixo de rotação édperpendicular ao plano F -F das forças. M F d –F A unidade do sistema SI para o momento é
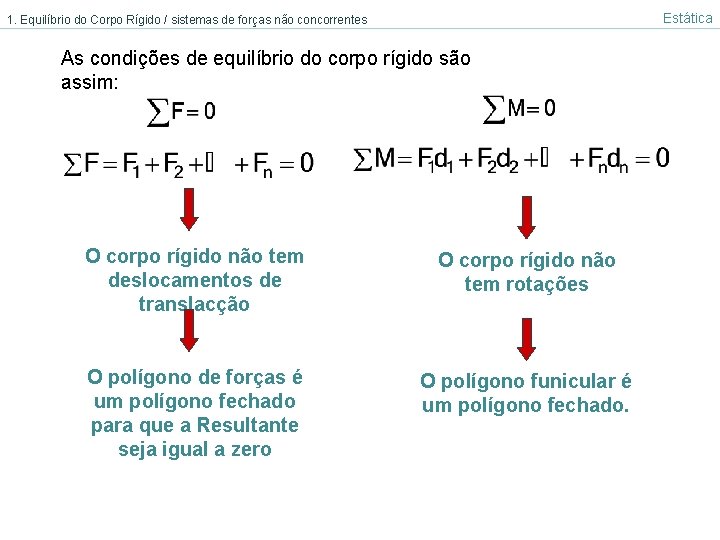
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes As condições de equilíbrio do corpo rígido são assim: O corpo rígido não tem deslocamentos de translacção O corpo rígido não tem rotações O polígono de forças é um polígono fechado para que a Resultante seja igual a zero O polígono funicular é um polígono fechado.
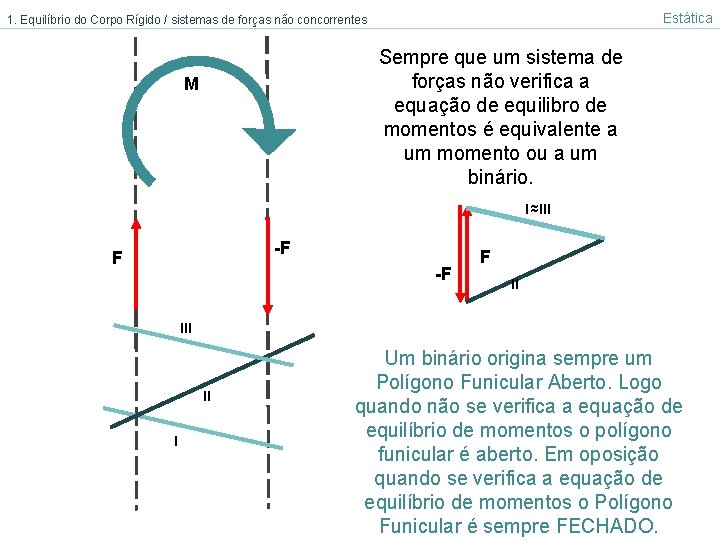
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes Sempre que um sistema de forças não verifica a equação de equilibro de momentos é equivalente a um momento ou a um binário. M I ≈III -F F II II I Um binário origina sempre um Polígono Funicular Aberto. Logo quando não se verifica a equação de equilíbrio de momentos o polígono funicular é aberto. Em oposição quando se verifica a equação de equilíbrio de momentos o Polígono Funicular é sempre FECHADO.
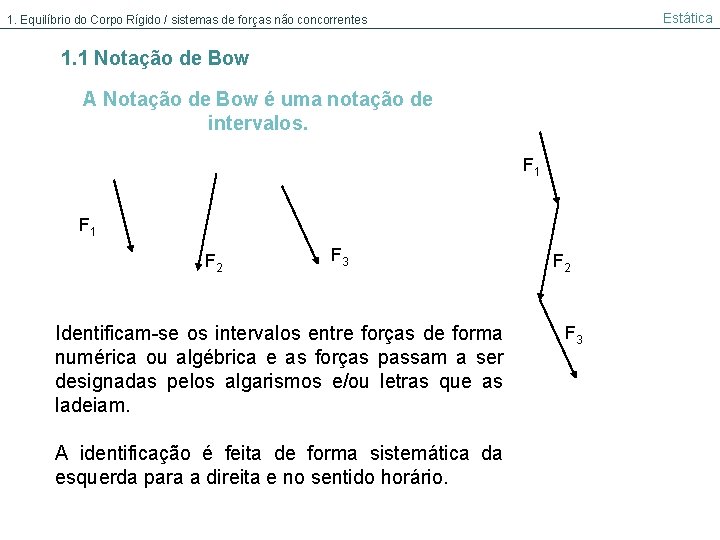
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes 1. 1 Notação de Bow A Notação de Bow é uma notação de intervalos. F 1 F 2 F 3 Identificam-se os intervalos entre forças de forma numérica ou algébrica e as forças passam a ser designadas pelos algarismos e/ou letras que as ladeiam. A identificação é feita de forma sistemática da esquerda para a direita e no sentido horário. F 2 F 3
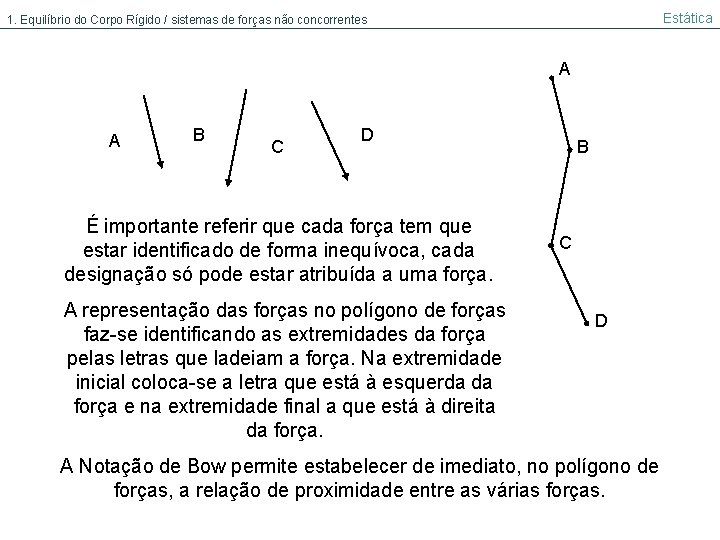
Estática 1. Equilíbrio do Corpo Rígido / sistemas de forças não concorrentes A A B C D É importante referir que cada força tem que estar identificado de forma inequívoca, cada designação só pode estar atribuída a uma força. A representação das forças no polígono de forças faz-se identificando as extremidades da força pelas letras que ladeiam a força. Na extremidade inicial coloca-se a letra que está à esquerda da força e na extremidade final a que está à direita da força. B C D A Notação de Bow permite estabelecer de imediato, no polígono de forças, a relação de proximidade entre as várias forças.
- Slides: 12