
Error Steady State Analisa Respon Sistem Pendahuluan Review
- Slides: 19
Error Steady State Analisa Respon Sistem
Pendahuluan - Review • Respon sistem terbagi menjadi – Transient response – Steady state response • Anlisa respon sistem diarahkan pada : – Kestabilan sistem – Respon transien sistem – Error steady state sistem
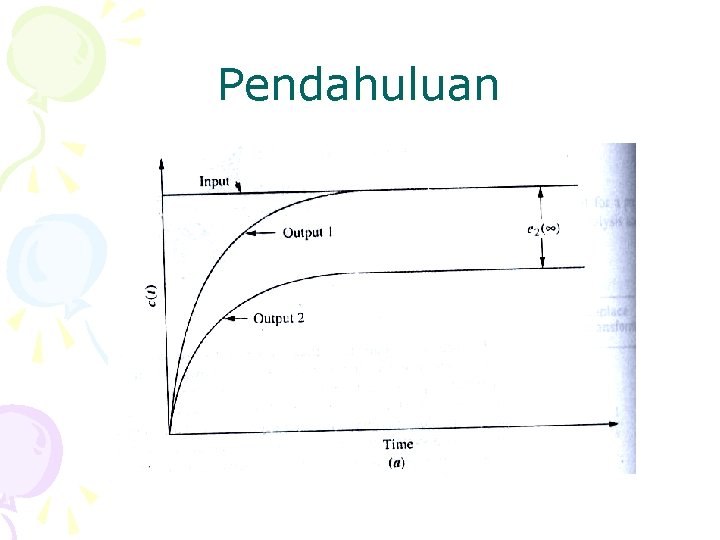
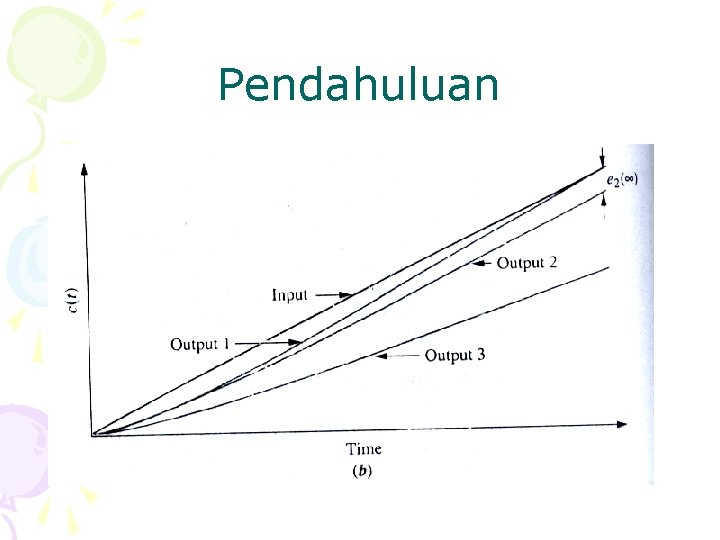
Pendahuluan • Error steady state – Perbedaan input dan output untuk sinyal uji tertentu saat t ~ • Suatu sistem mungkin tidak memiliki ess untuk masukan tangga (step) tapi punya ess untuk masukan landai (ramp) • Ess tergantung pada fungsi alih loop terbuka sistem • Analisa error steady state dilakukan jika sistem telah diketahui stabil
Pendahuluan
Pendahuluan
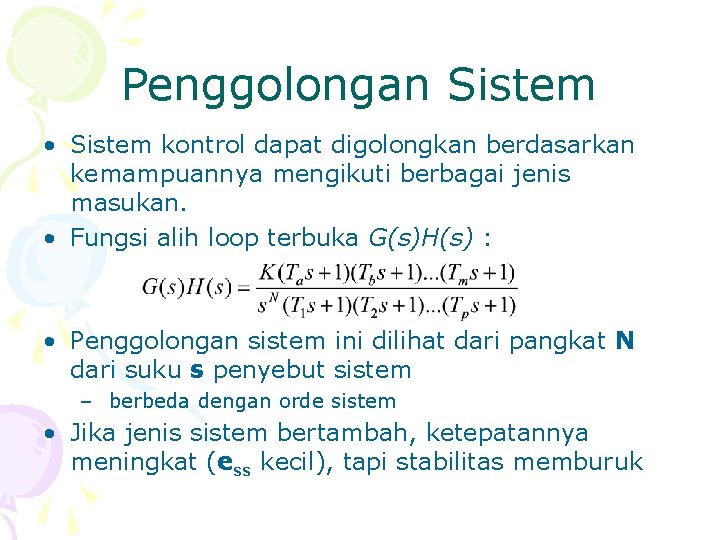
Penggolongan Sistem • Sistem kontrol dapat digolongkan berdasarkan kemampuannya mengikuti berbagai jenis masukan. • Fungsi alih loop terbuka G(s)H(s) : • Penggolongan sistem ini dilihat dari pangkat N dari suku s penyebut sistem – berbeda dengan orde sistem • Jika jenis sistem bertambah, ketepatannya meningkat (ess kecil), tapi stabilitas memburuk
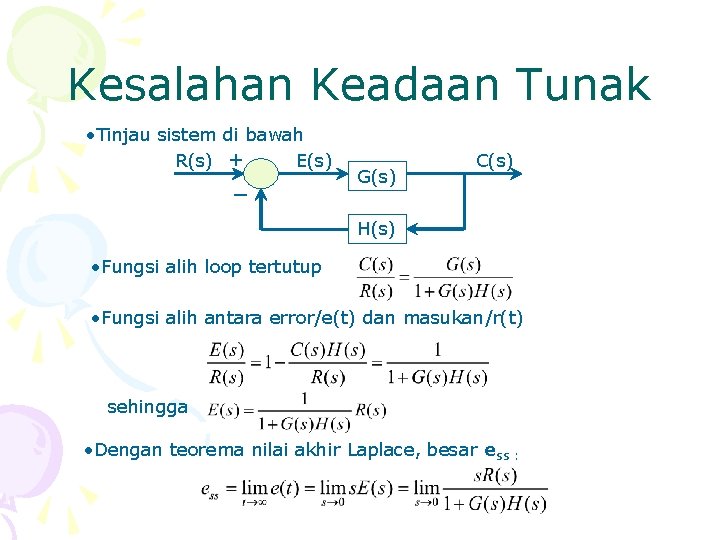
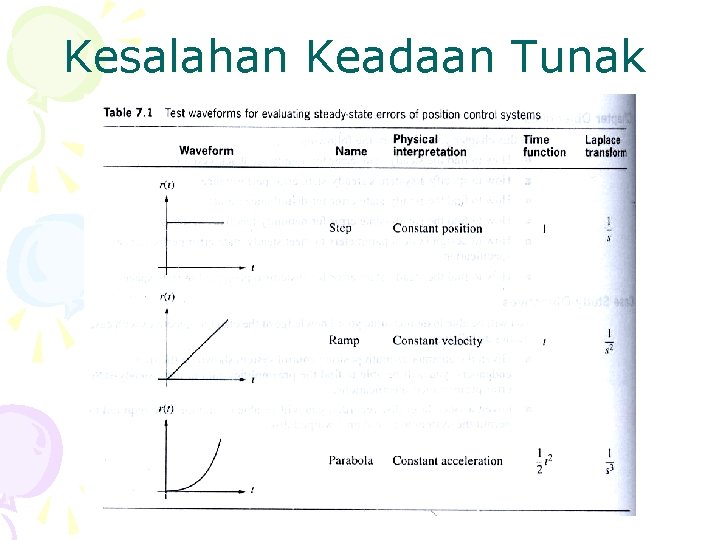
Kesalahan Keadaan Tunak • Tinjau sistem di bawah R(s) + E(s) _ G(s) C(s) H(s) • Fungsi alih loop tertutup • Fungsi alih antara error/e(t) dan masukan/r(t) sehingga • Dengan teorema nilai akhir Laplace, besar ess :
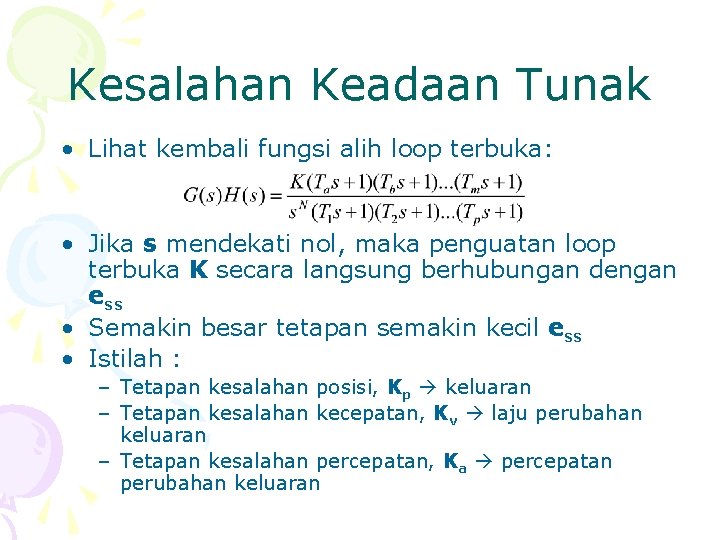
Kesalahan Keadaan Tunak • Lihat kembali fungsi alih loop terbuka: • Jika s mendekati nol, maka penguatan loop terbuka K secara langsung berhubungan dengan ess • Semakin besar tetapan semakin kecil ess • Istilah : – Tetapan kesalahan posisi, Kp keluaran – Tetapan kesalahan kecepatan, Kv laju perubahan keluaran – Tetapan kesalahan percepatan, Ka percepatan perubahan keluaran
Kesalahan Keadaan Tunak
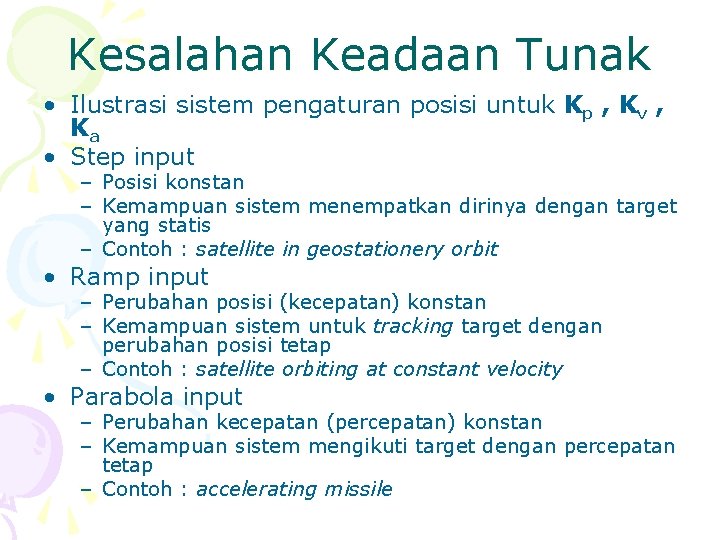
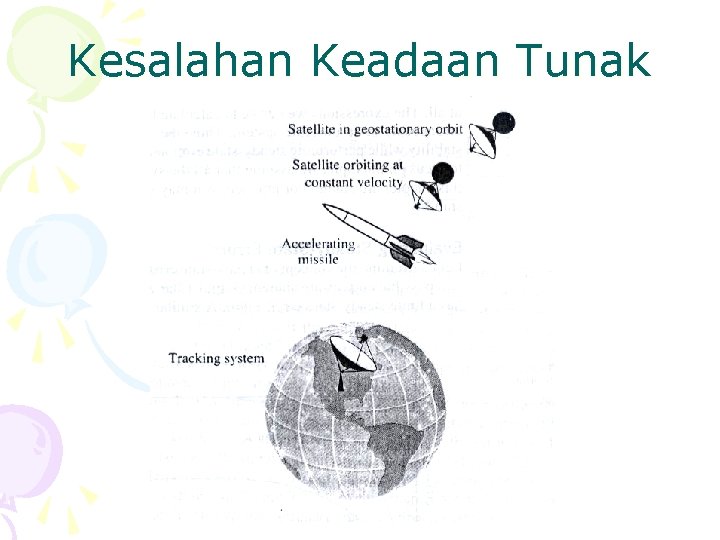
Kesalahan Keadaan Tunak • Ilustrasi sistem pengaturan posisi untuk Kp , Kv , Ka • Step input – Posisi konstan – Kemampuan sistem menempatkan dirinya dengan target yang statis – Contoh : satellite in geostationery orbit • Ramp input – Perubahan posisi (kecepatan) konstan – Kemampuan sistem untuk tracking target dengan perubahan posisi tetap – Contoh : satellite orbiting at constant velocity • Parabola input – Perubahan kecepatan (percepatan) konstan – Kemampuan sistem mengikuti target dengan percepatan tetap – Contoh : accelerating missile
Kesalahan Keadaan Tunak
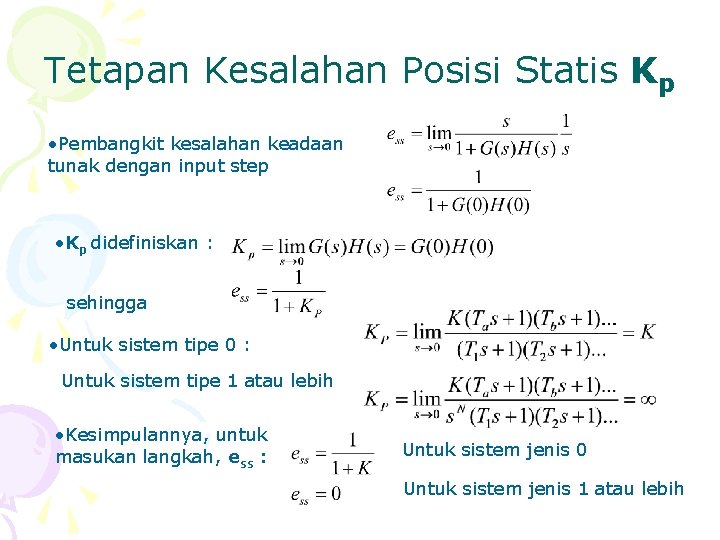
Tetapan Kesalahan Posisi Statis Kp • Pembangkit kesalahan keadaan tunak dengan input step • Kp didefiniskan : sehingga • Untuk sistem tipe 0 : Untuk sistem tipe 1 atau lebih • Kesimpulannya, untuk masukan langkah, ess : Untuk sistem jenis 0 Untuk sistem jenis 1 atau lebih
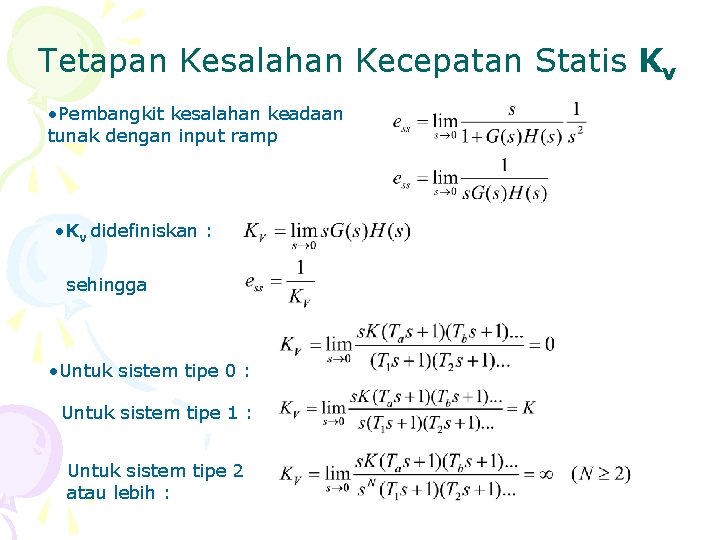
Tetapan Kesalahan Kecepatan Statis Kv • Pembangkit kesalahan keadaan tunak dengan input ramp • Kv didefiniskan : sehingga • Untuk sistem tipe 0 : Untuk sistem tipe 1 : Untuk sistem tipe 2 atau lebih :
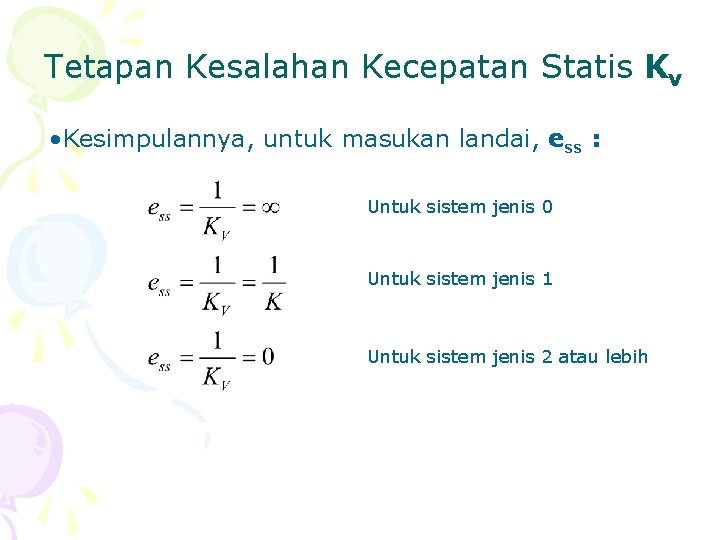
Tetapan Kesalahan Kecepatan Statis Kv • Kesimpulannya, untuk masukan landai, ess : Untuk sistem jenis 0 Untuk sistem jenis 1 Untuk sistem jenis 2 atau lebih
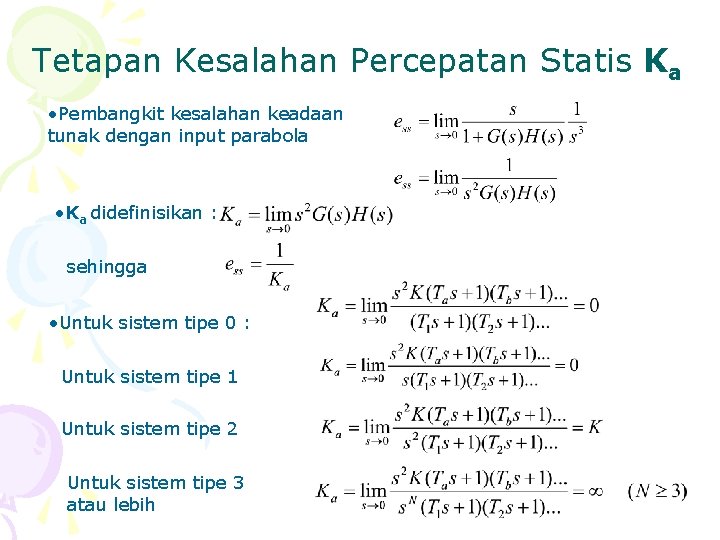
Tetapan Kesalahan Percepatan Statis Ka • Pembangkit kesalahan keadaan tunak dengan input parabola • Ka didefinisikan : sehingga • Untuk sistem tipe 0 : Untuk sistem tipe 1 Untuk sistem tipe 2 Untuk sistem tipe 3 atau lebih
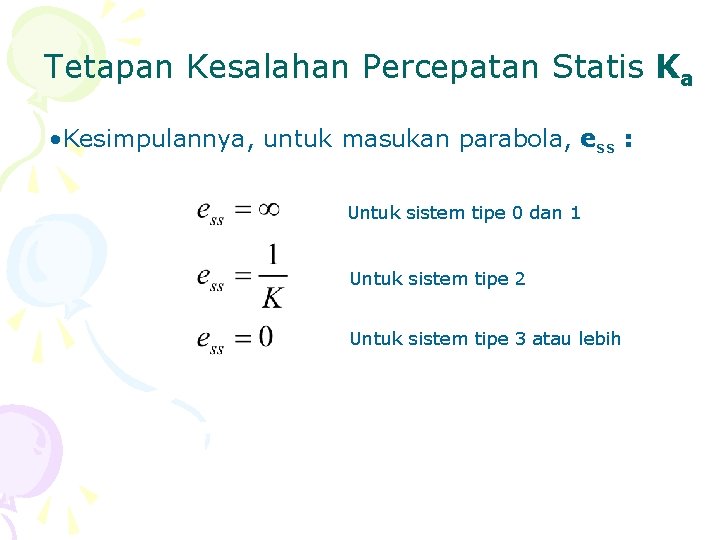
Tetapan Kesalahan Percepatan Statis Ka • Kesimpulannya, untuk masukan parabola, ess : Untuk sistem tipe 0 dan 1 Untuk sistem tipe 2 Untuk sistem tipe 3 atau lebih
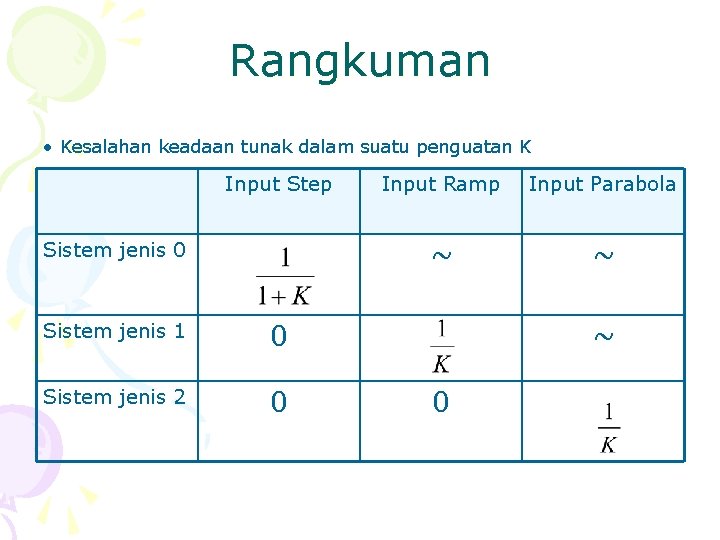
Rangkuman • Kesalahan keadaan tunak dalam suatu penguatan K Input Step Sistem jenis 0 Sistem jenis 1 0 Sistem jenis 2 0 Input Ramp Input Parabola ~ ~ ~ 0
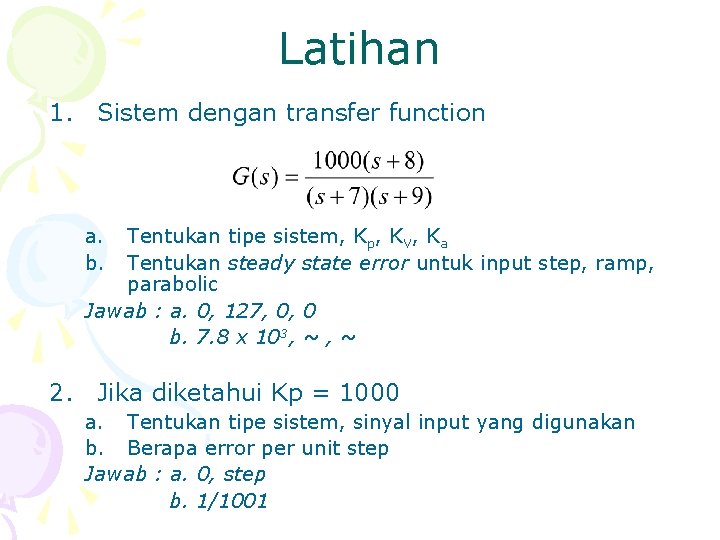
Latihan 1. Sistem dengan transfer function a. b. Tentukan tipe sistem, Kp, KV, Ka Tentukan steady state error untuk input step, ramp, parabolic Jawab : a. 0, 127, 0, 0 b. 7. 8 x 10³, ~ 2. Jika diketahui Kp = 1000 a. Tentukan tipe sistem, sinyal input yang digunakan b. Berapa error per unit step Jawab : a. 0, step b. 1/1001
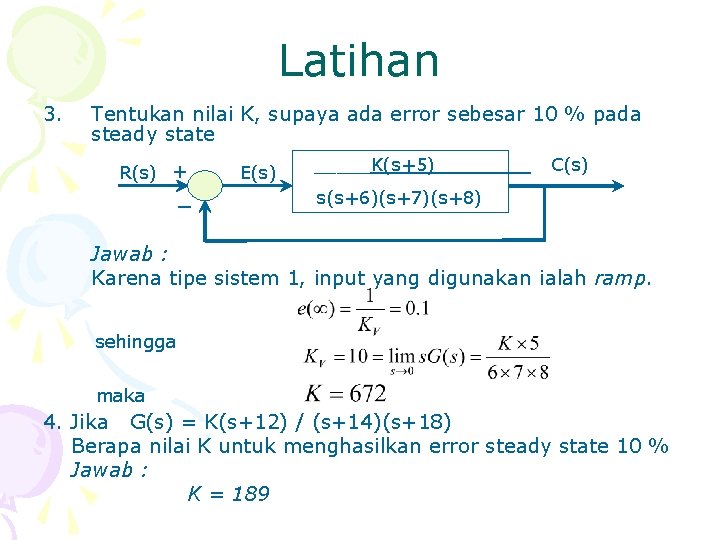
Latihan 3. Tentukan nilai K, supaya ada error sebesar 10 % pada steady state R(s) + _ E(s) _____K(s+5)_____ C(s) s(s+6)(s+7)(s+8) Jawab : Karena tipe sistem 1, input yang digunakan ialah ramp. sehingga maka 4. Jika G(s) = K(s+12) / (s+14)(s+18) Berapa nilai K untuk menghasilkan error steady state 10 % Jawab : K = 189