
DK 128 Serial port Parallel port high low
- Slides: 12
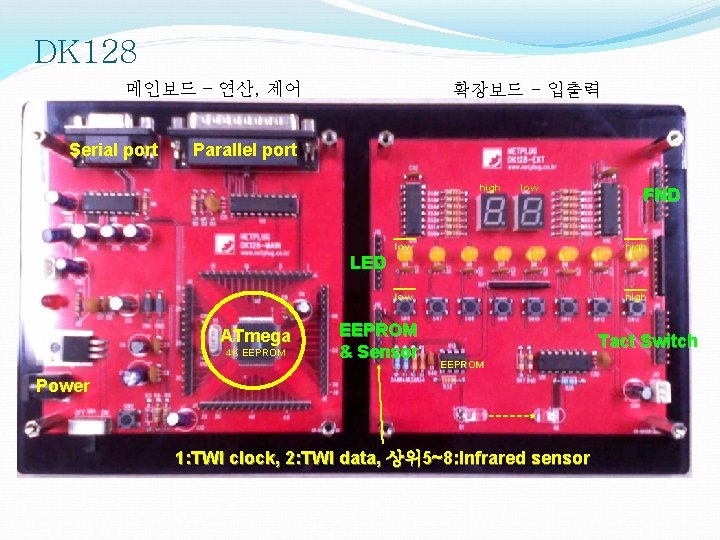
DK 128 메인보드 – 연산, 제어 Serial port 확장보드 - 입출력 Parallel port high low FND low high LED ATmega 4 K EEPROM & Sensor Tact Switch EEPROM Power 1: TWI clock, 2: TWI data, 상위5~8: Infrared sensor
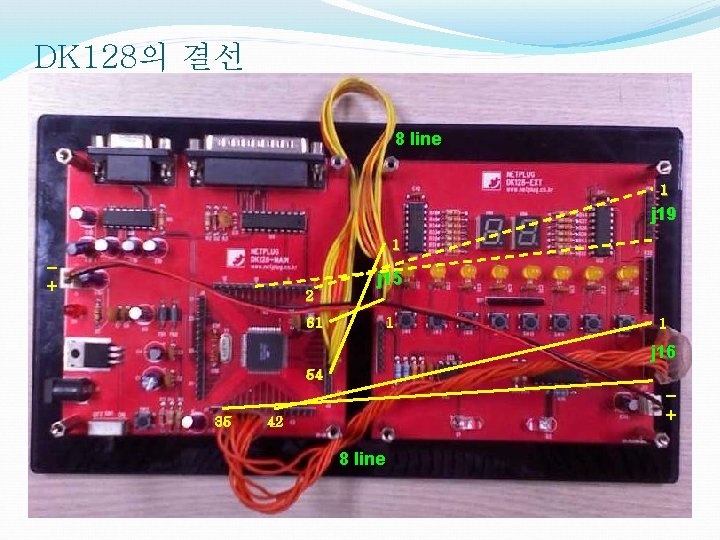
DK 128의 결선 8 line 1 j 19 1 + 2 j 15 1 61 1 j 16 54 35 + 42 8 line
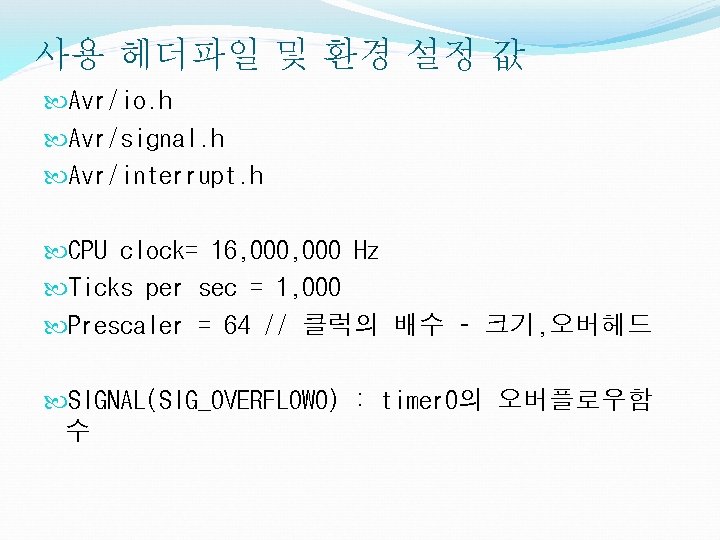
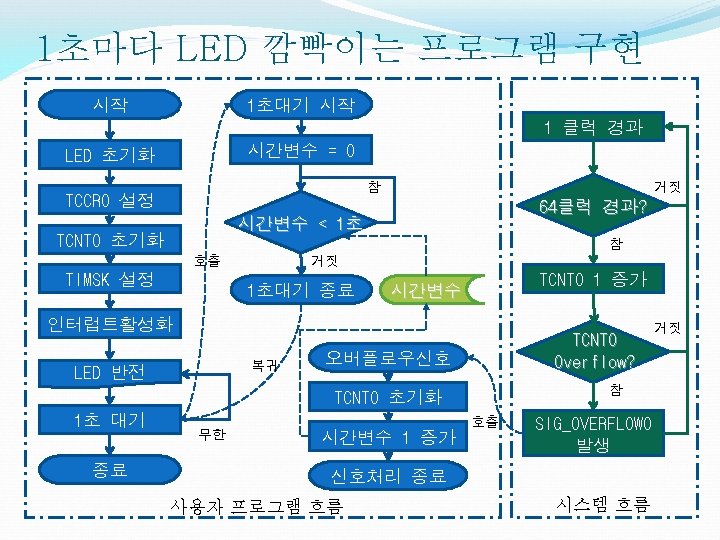
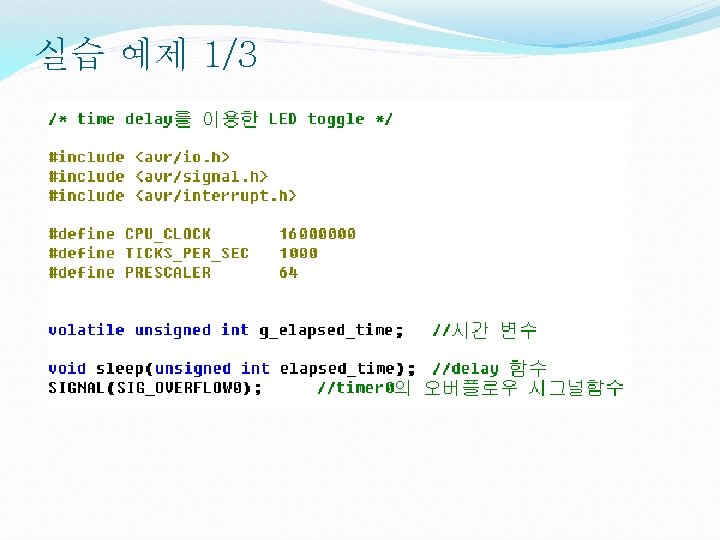
사용 헤더파일 및 환경 설정 값 Avr/io. h Avr/signal. h Avr/interrupt. h CPU clock= 16, 000 Hz Ticks per sec = 1, 000 Prescaler = 64 // 클럭의 배수 – 크기, 오버헤드 SIGNAL(SIG_OVERFLOW 0) : timer 0의 오버플로우함 수
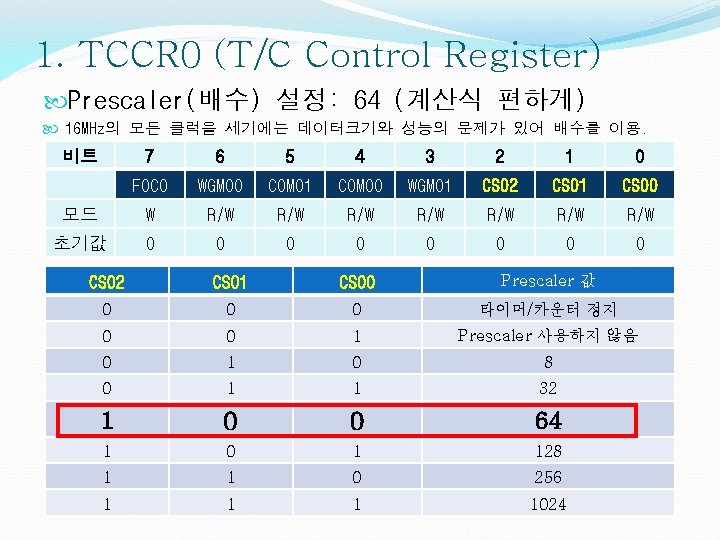
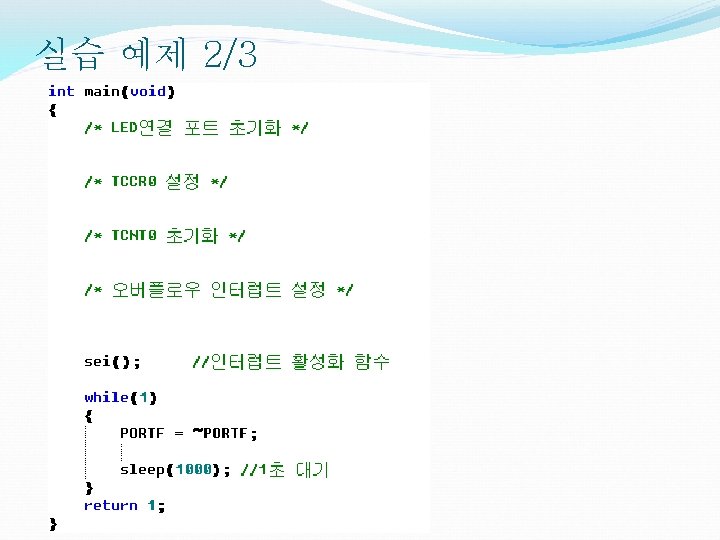
1. TCCR 0 (T/C Control Register) Prescaler(배수) 설정: 64 (계산식 편하게) 16 MHz의 모든 클럭을 세기에는 데이터크기와 성능의 문제가 있어 배수를 이용. 비트 7 6 5 4 3 2 1 0 FOC 0 WGM 00 COM 01 COM 00 WGM 01 CS 02 CS 01 CS 00 모드 W R/W R/W 초기값 0 0 0 0 CS 02 CS 01 CS 00 Prescaler 값 0 0 0 타이머/카운터 정지 0 0 1 Prescaler 사용하지 않음 0 1 0 8 0 1 1 32 1 0 0 64 1 0 1 128 1 1 0 256 1 1024
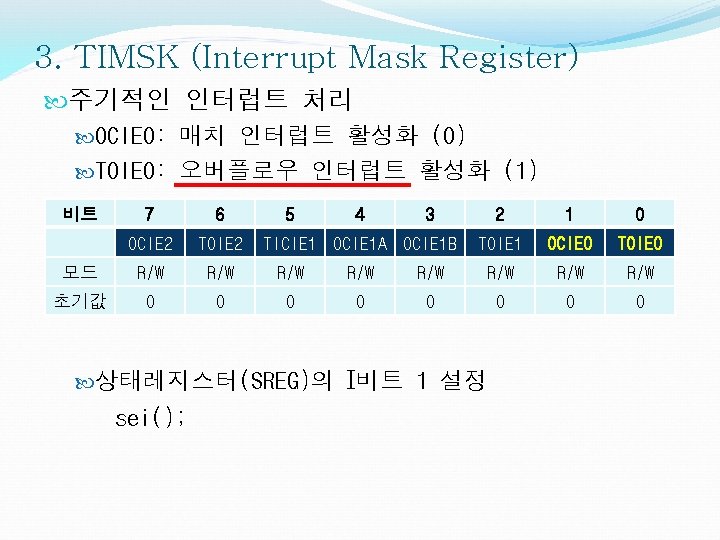
3. TIMSK (Interrupt Mask Register) 주기적인 인터럽트 처리 OCIE 0: 매치 인터럽트 활성화 (0) TOIE 0: 오버플로우 인터럽트 활성화 (1) 비트 7 6 5 OCIE 2 TOIE 2 모드 R/W R/W 초기값 0 0 3 2 1 0 TOIE 1 OCIE 0 TOIE 0 R/W R/W 0 0 TICIE 1 OCIE 1 A OCIE 1 B 상태레지스터(SREG)의 sei(); 4 I비트 1 설정