
Dibujos de Ingeniera Fundamentos de Estados Tolerancias la
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Chavetas Rodamientos Engranajes Cadenas Correas y poleas Julián Conesa Pastor UNIONES MOVILES
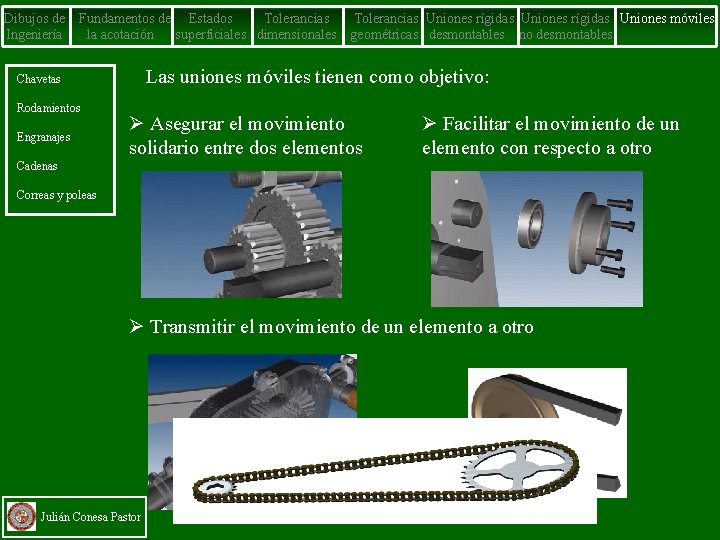
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Las uniones móviles tienen como objetivo: Chavetas Rodamientos Engranajes Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Ø Asegurar el movimiento solidario entre dos elementos Ø Facilitar el movimiento de un elemento con respecto a otro Cadenas Correas y poleas Ø Transmitir el movimiento de un elemento a otro Julián Conesa Pastor
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Chavetas Rodamientos Engranajes Cadenas Correas y poleas Julián Conesa Pastor CHAVETAS
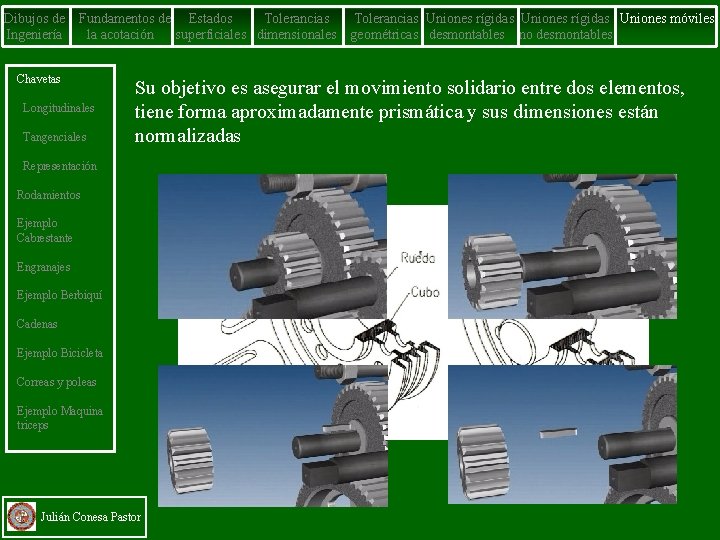
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Longitudinales Tangenciales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Su objetivo es asegurar el movimiento solidario entre dos elementos, tiene forma aproximadamente prismática y sus dimensiones están normalizadas Representación Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor
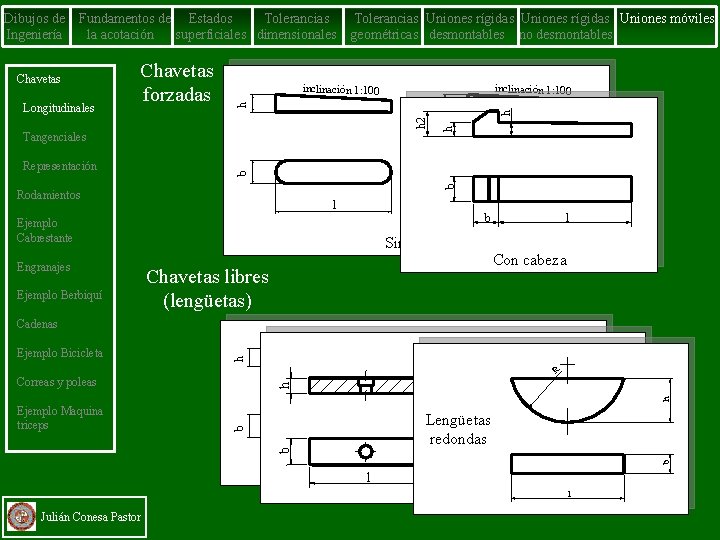
Fundamentos de Estados Tolerancias la acotación superficiales dimensionales inclinación 1: 100 h h h 2 Longitudinales Chavetas forzadas h Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables h Dibujos de Ingeniería b b Representación b Tangenciales Rodamientos l b Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Sin cabeza Chavetas libres (lengüetas) l l Con cabeza R h Ejemplo Bicicleta h Cadenas h h Correas y poleas Lengüetas redondas l l b b Ejemplo Maquina triceps l l Julián Conesa Pastor
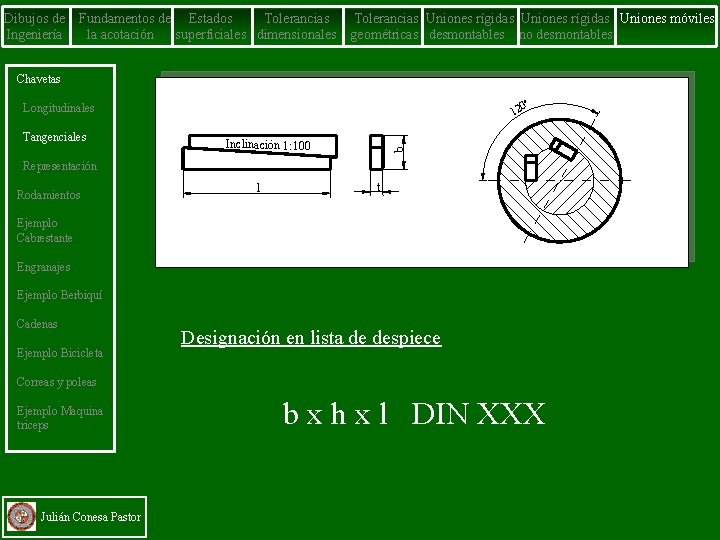
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Chavetas 0° Longitudinales Inclinación 1: 100 b Tangenciales 12 Representación Rodamientos l t Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Designación en lista de despiece Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor b x h x l DIN XXX
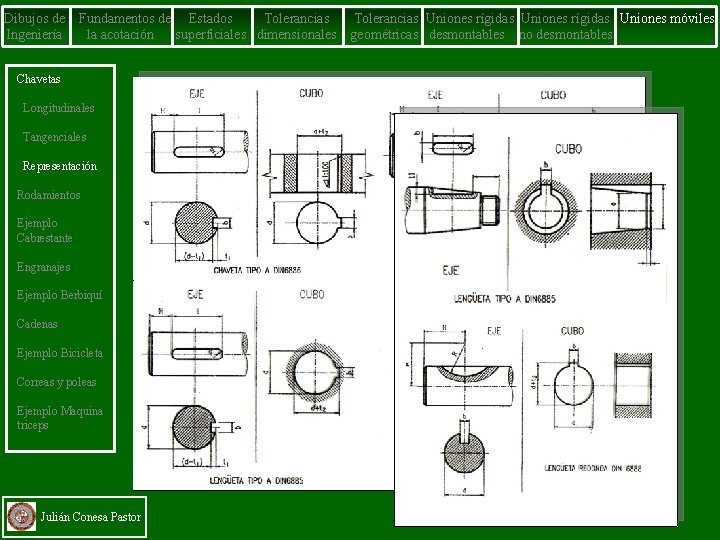
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Longitudinales Tangenciales Representación Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Chavetas Rodamientos De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor RODAMIENTOS
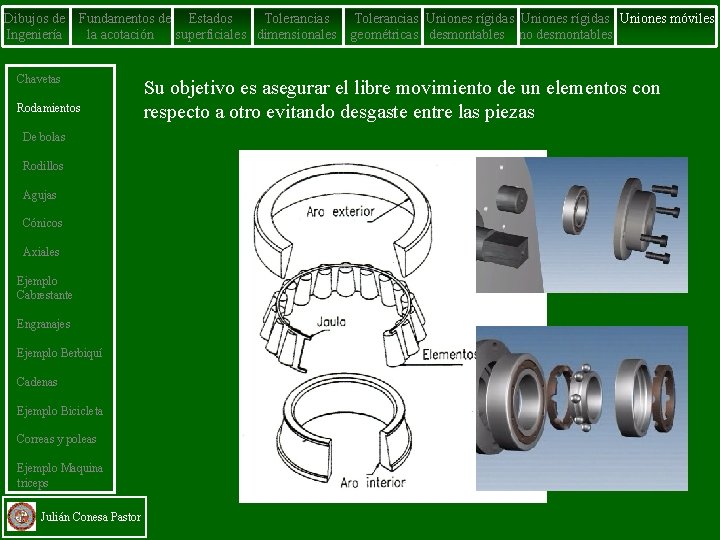
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamientos De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Su objetivo es asegurar el libre movimiento de un elementos con respecto a otro evitando desgaste entre las piezas
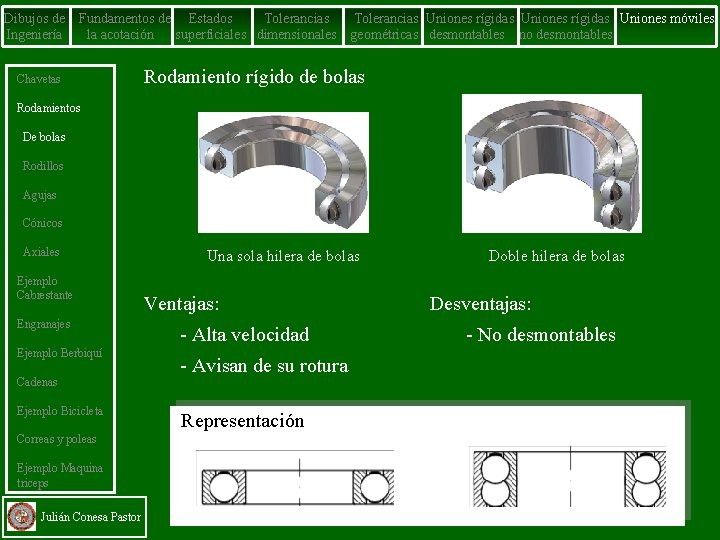
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Rodamiento rígido de bolas Rodamientos De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Una sola hilera de bolas Ventajas: - Alta velocidad - Avisan de su rotura Representación Doble hilera de bolas Desventajas: - No desmontables
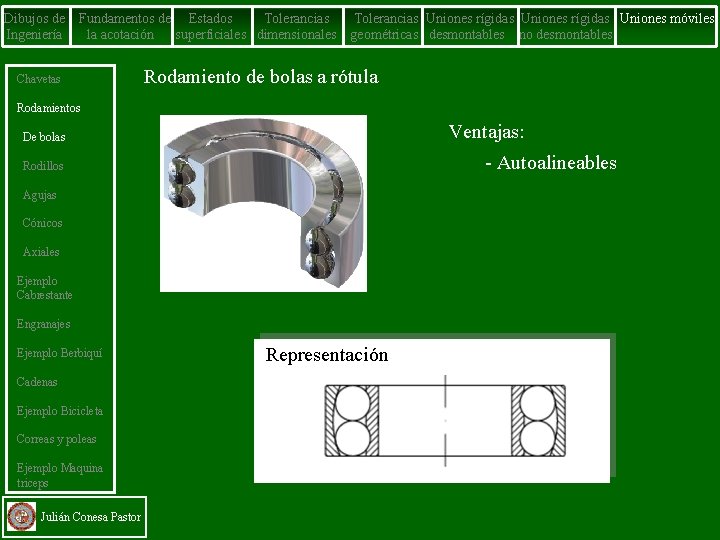
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Rodamiento de bolas a rótula Rodamientos Ventajas: De bolas - Autoalineables Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Representación
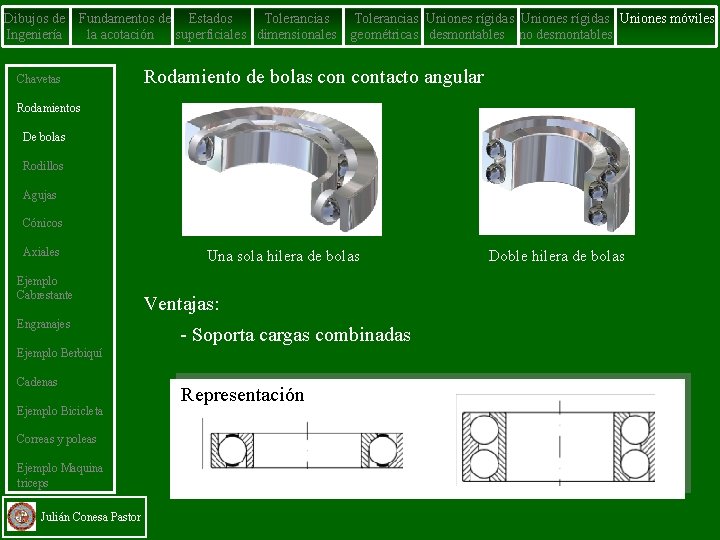
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Rodamiento de bolas contacto angular Rodamientos De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Una sola hilera de bolas Ventajas: - Soporta cargas combinadas Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Representación Doble hilera de bolas
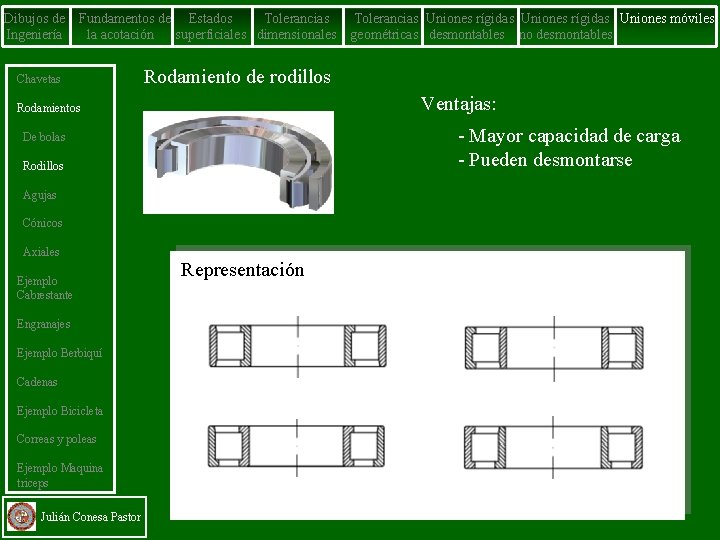
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamiento de rodillos Ventajas: Rodamientos - Mayor capacidad de carga - Pueden desmontarse De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Representación
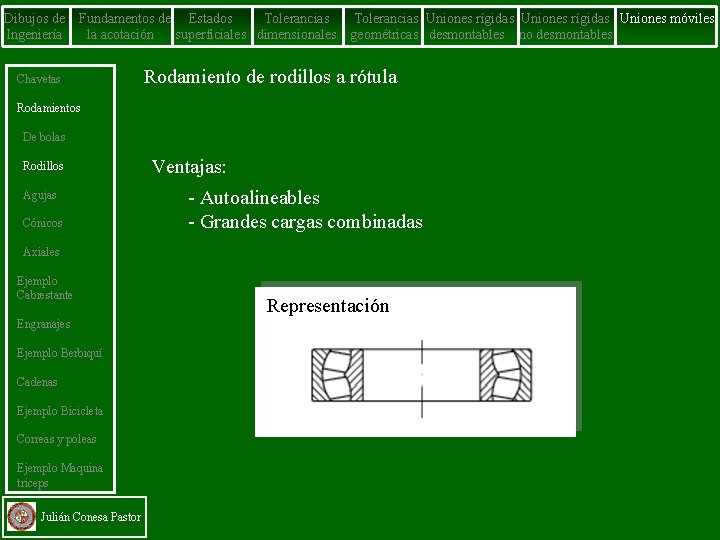
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Rodamiento de rodillos a rótula Rodamientos De bolas Rodillos Agujas Cónicos Ventajas: - Autoalineables - Grandes cargas combinadas Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Representación
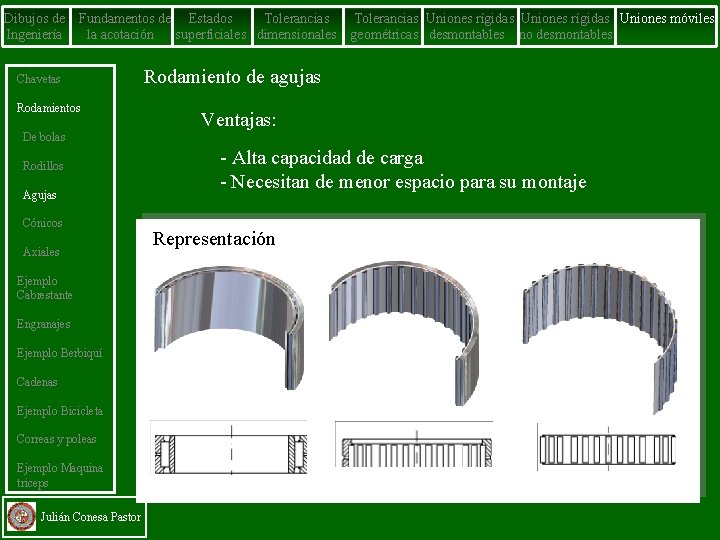
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamientos De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Rodamiento de agujas Ventajas: - Alta capacidad de carga - Necesitan de menor espacio para su montaje Representación
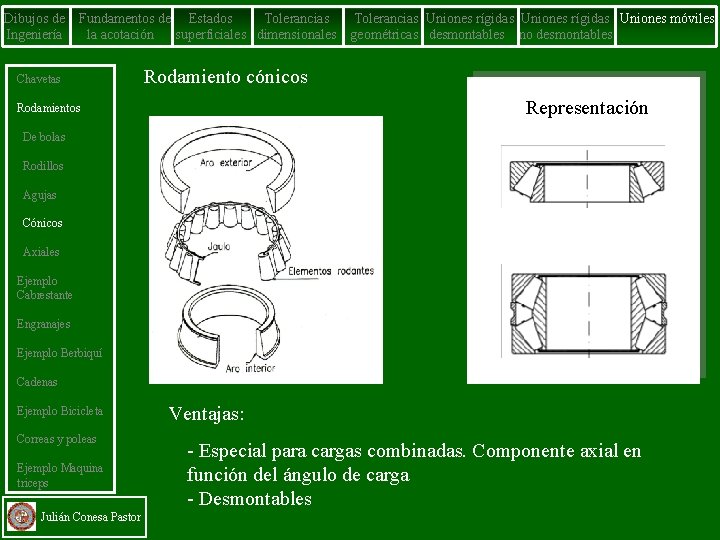
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Rodamiento cónicos Representación Rodamientos De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Ventajas: - Especial para cargas combinadas. Componente axial en función del ángulo de carga - Desmontables
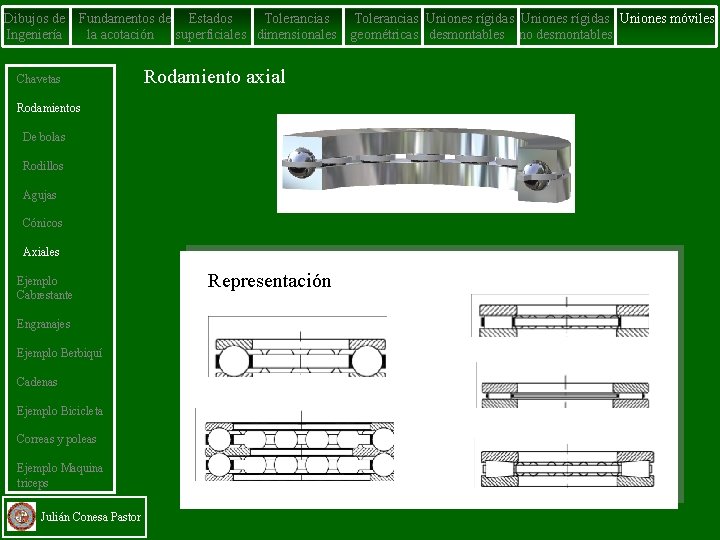
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamiento axial Rodamientos De bolas Rodillos Agujas Cónicos Axiales Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Representación Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables
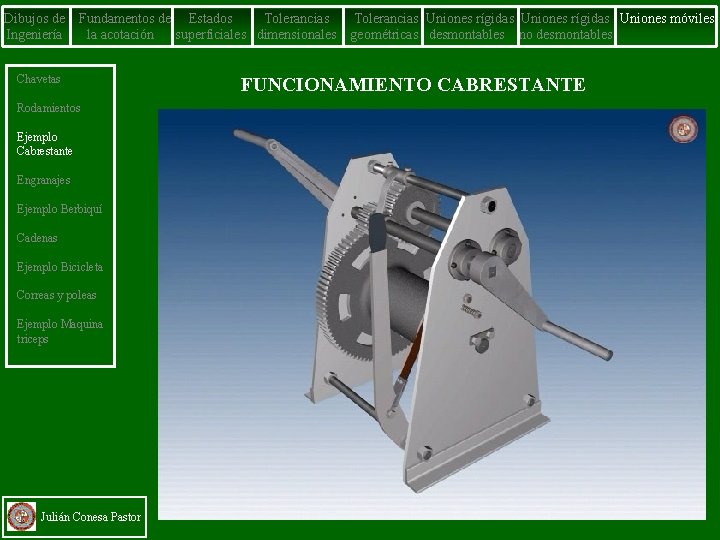
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables FUNCIONAMIENTO CABRESTANTE
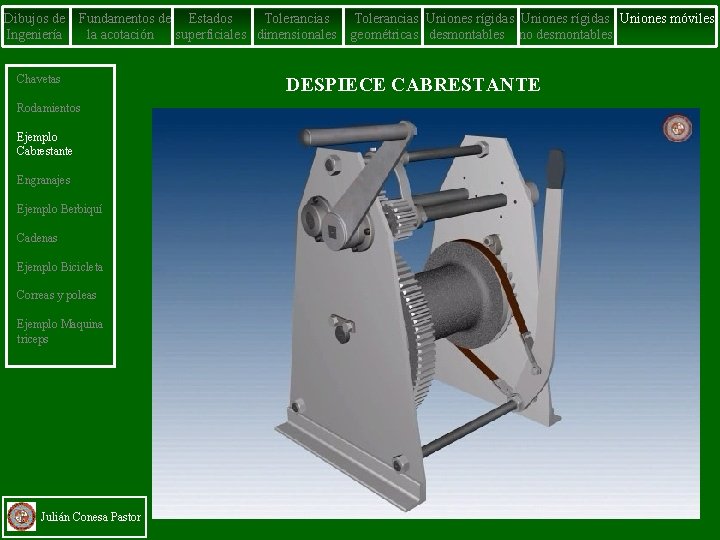
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables DESPIECE CABRESTANTE
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Chavetas Rodamientos Ejemplo Cabrestante Engranajes Clasificación Representación Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor ENGRANAJES
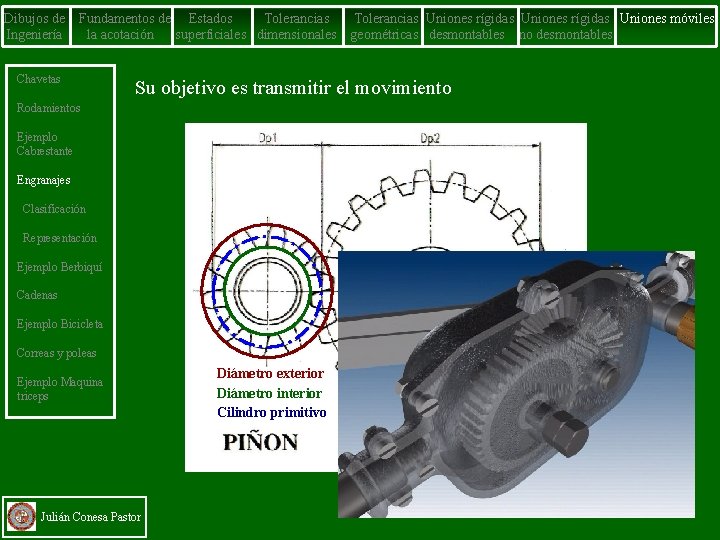
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Su objetivo es transmitir el movimiento Rodamientos Ejemplo Cabrestante Engranajes Clasificación Representación Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Diámetro exterior Diámetro interior Cilindro primitivo
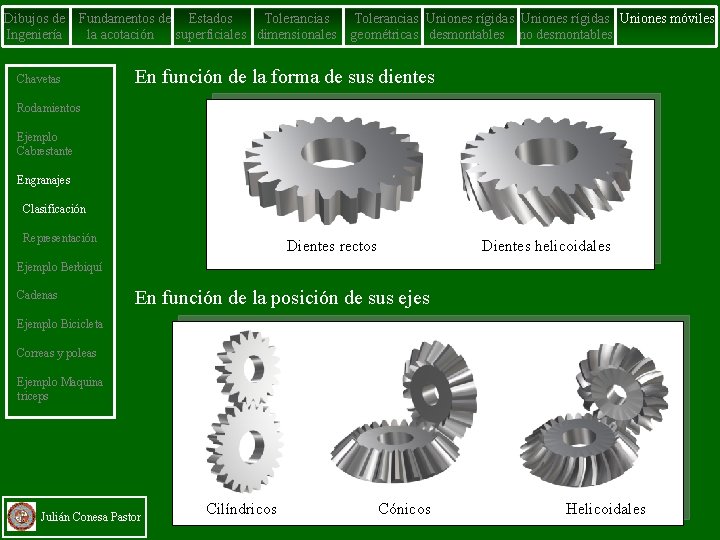
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables En función de la forma de sus dientes Rodamientos Ejemplo Cabrestante Engranajes Clasificación Representación Dientes rectos Dientes helicoidales Ejemplo Berbiquí Cadenas En función de la posición de sus ejes Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Cilíndricos Cónicos Helicoidales
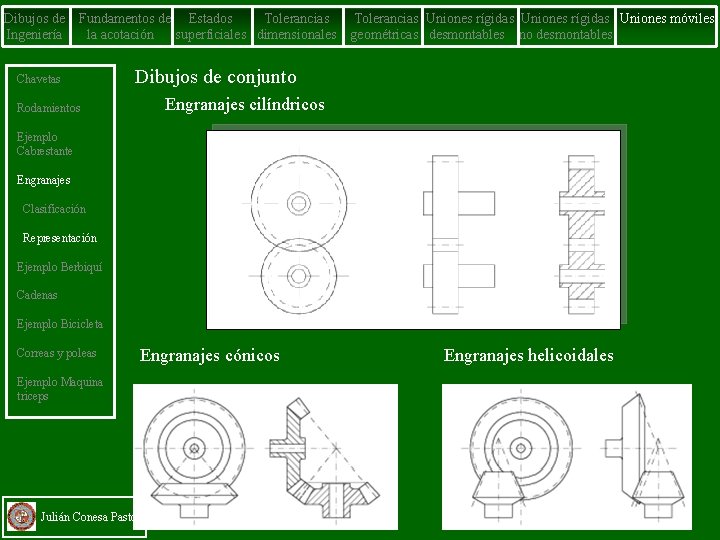
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Dibujos de conjunto Engranajes cilíndricos Rodamientos Ejemplo Cabrestante Engranajes Clasificación Representación Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Engranajes cónicos Ejemplo Maquina triceps Julián Conesa Pastor Engranajes helicoidales
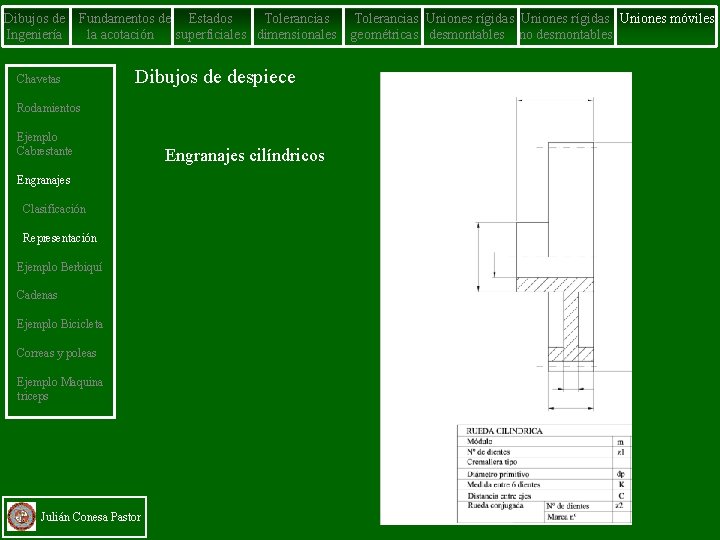
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Dibujos de despiece Rodamientos Ejemplo Cabrestante Engranajes Clasificación Representación Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Engranajes cilíndricos Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables
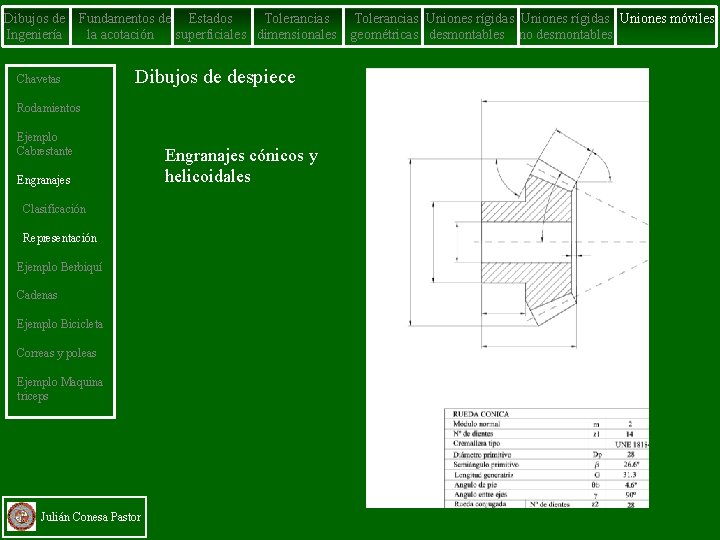
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Dibujos de despiece Rodamientos Ejemplo Cabrestante Engranajes Clasificación Representación Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Engranajes cónicos y helicoidales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables
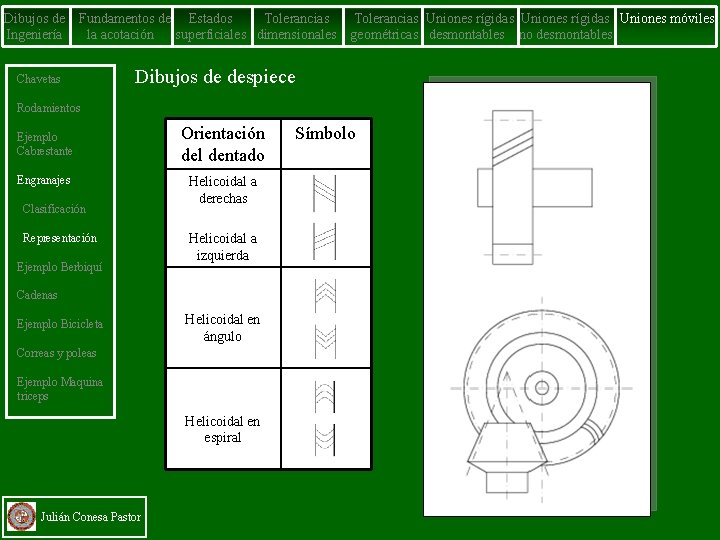
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Dibujos de despiece Rodamientos Ejemplo Cabrestante Engranajes Clasificación Representación Ejemplo Berbiquí Orientación del dentado Helicoidal a derechas Helicoidal a izquierda Cadenas Ejemplo Bicicleta Helicoidal en ángulo Correas y poleas Ejemplo Maquina triceps Helicoidal en espiral Julián Conesa Pastor Símbolo
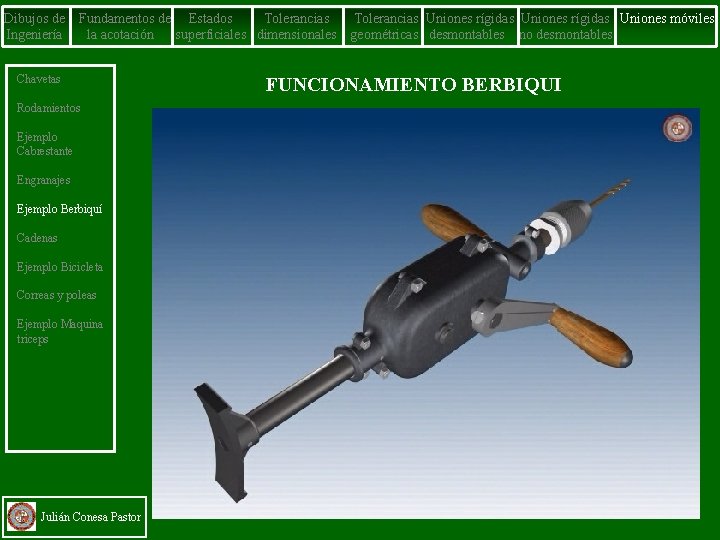
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables FUNCIONAMIENTO BERBIQUI
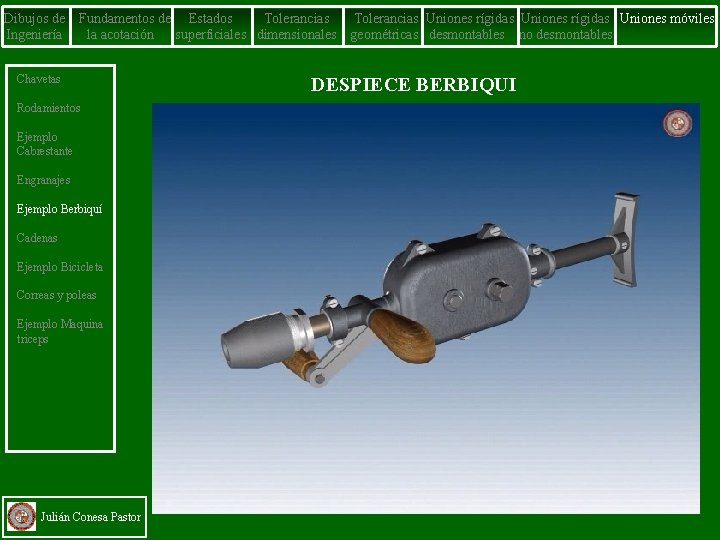
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables DESPIECE BERBIQUI
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Chavetas Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Tipos Representación Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor CADENAS
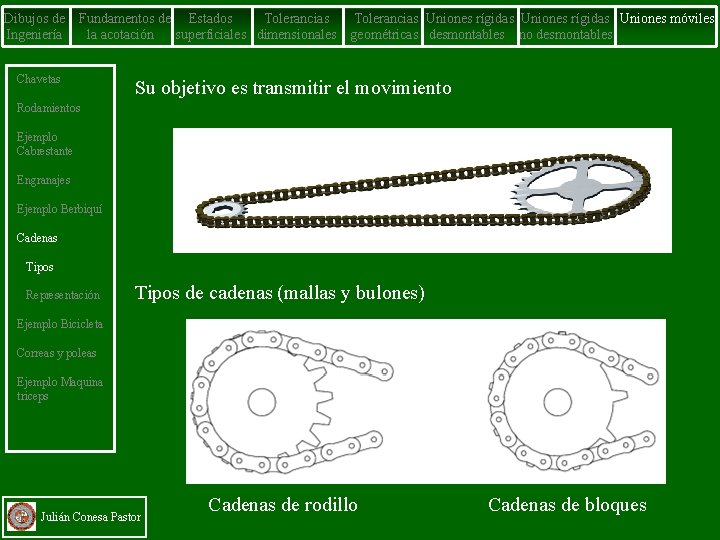
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Su objetivo es transmitir el movimiento Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Tipos Representación Tipos de cadenas (mallas y bulones) Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Cadenas de rodillo Cadenas de bloques
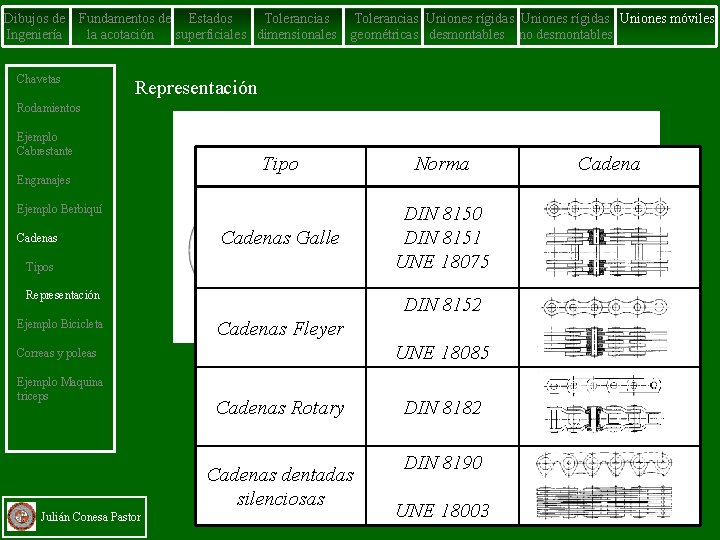
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Representación Rodamientos Ejemplo Cabrestante Engranajes Tipo Norma Cadenas Galle DIN 8150 DIN 8151 UNE 18075 Ejemplo Berbiquí Cadenas Tipos Representación Ejemplo Bicicleta DIN 8152 Cadenas Fleyer UNE 18085 Correas y poleas Ejemplo Maquina triceps Cadenas Rotary Cadenas dentadas silenciosas Julián Conesa Pastor DIN 8182 DIN 8190 UNE 18003 Cadena
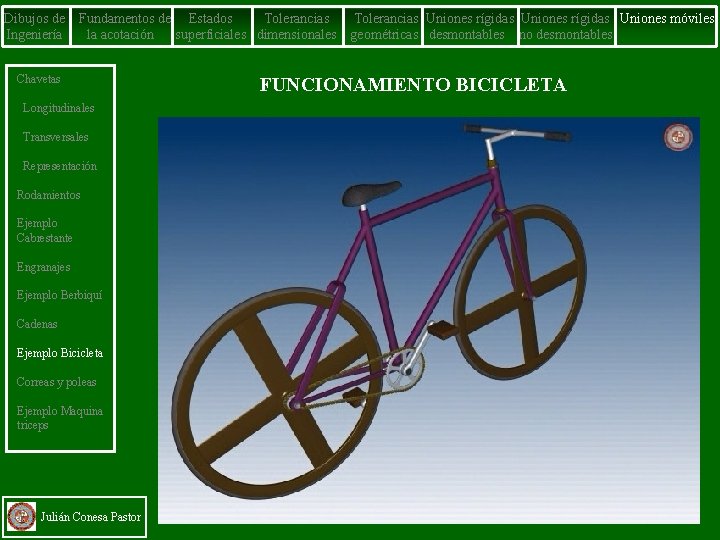
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Longitudinales Transversales Representación Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables FUNCIONAMIENTO BICICLETA
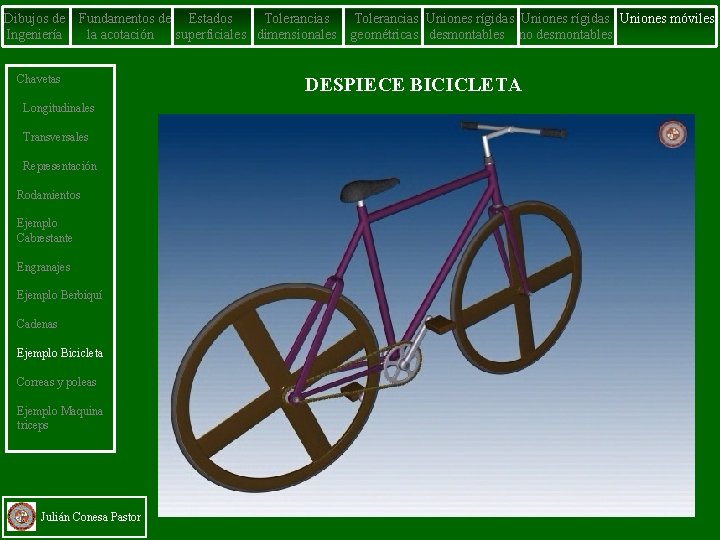
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Longitudinales Transversales Representación Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables DESPIECE BICICLETA
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Chavetas Longitudinales Transversales Representación Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor CORREAS Y POLEAS
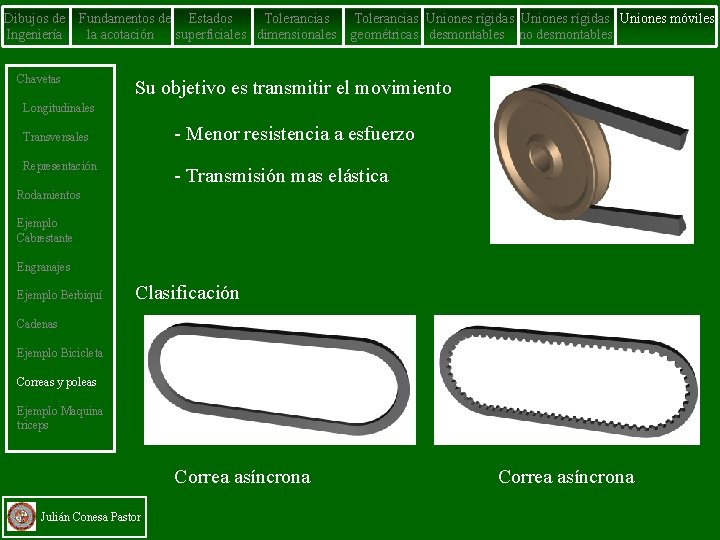
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables Su objetivo es transmitir el movimiento Longitudinales - Menor resistencia a esfuerzo Transversales Representación - Transmisión mas elástica Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Clasificación Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Correa asíncrona Julián Conesa Pastor Correa asíncrona
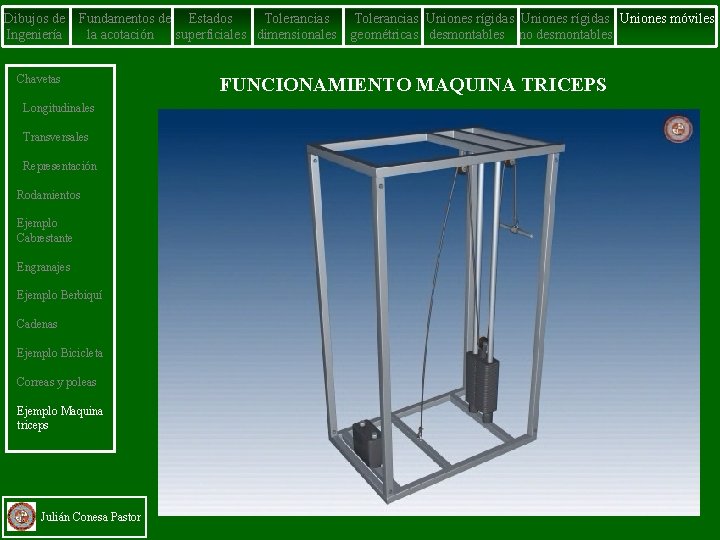
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Longitudinales Transversales Representación Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables FUNCIONAMIENTO MAQUINA TRICEPS
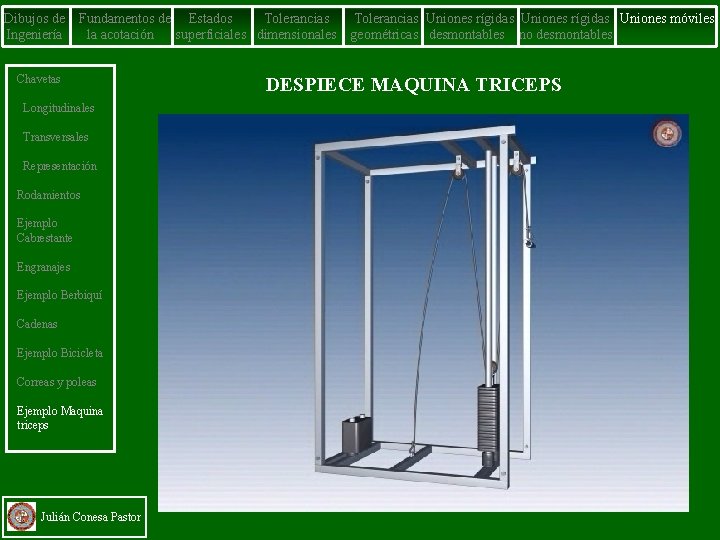
Dibujos de Ingeniería Fundamentos de Estados Tolerancias la acotación superficiales dimensionales Chavetas Longitudinales Transversales Representación Rodamientos Ejemplo Cabrestante Engranajes Ejemplo Berbiquí Cadenas Ejemplo Bicicleta Correas y poleas Ejemplo Maquina triceps Julián Conesa Pastor Tolerancias Uniones rígidas Uniones móviles geométricas desmontables no desmontables DESPIECE MAQUINA TRICEPS
- Slides: 37