
DESARROLLO DE UNA INTERFAZ HOMBREMQUINA BASADA EN JOYSTICK
DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID Autor: Benedicto García, Manuel Tutor: Domínguez Montagud, Carlos Pascual Septiembre 2018 1
ÍNDICE • Surgimiento de la idea • Introducción al proyecto • Principio de funcionamiento • Sistema de control: Generación de señal. • Sistema de control: Tratamiento de señal. • Sistema de comunicación. • Sistema de alimentación. • Sistema de recepción. 2 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
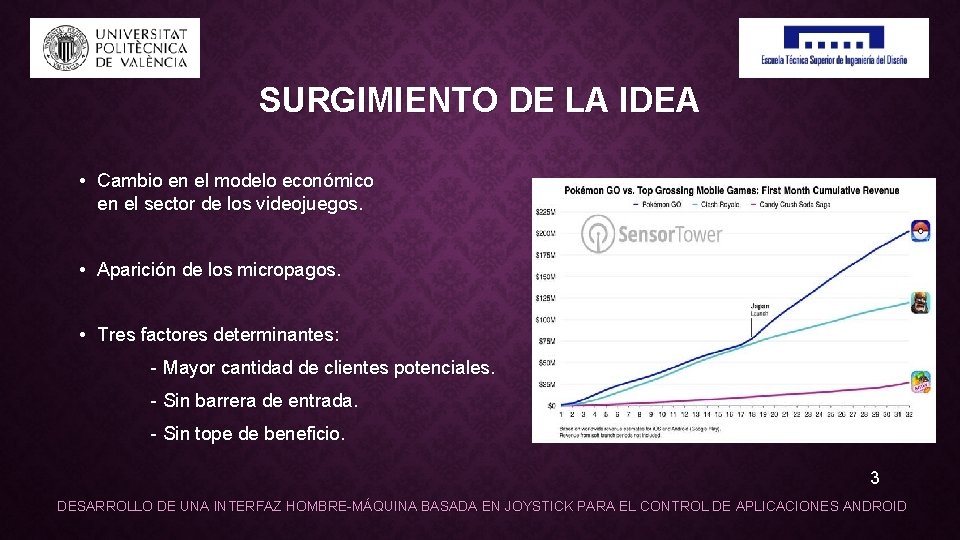
SURGIMIENTO DE LA IDEA • Cambio en el modelo económico en el sector de los videojuegos. • Aparición de los micropagos. • Tres factores determinantes: - Mayor cantidad de clientes potenciales. - Sin barrera de entrada. - Sin tope de beneficio. 3 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
INTRODUCCIÓN AL PROYECTO • Imposibilidad de competir en el desarrollo de videojuegos punteros con las grandes compañías. • Ventajoso para ambos: - Para los desarrolladores: Mayor sencillez de desarrollo y mucho potencial por explotar. - Para los usuarios: Mayor comodidad y mejor jugabilidad. 4 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
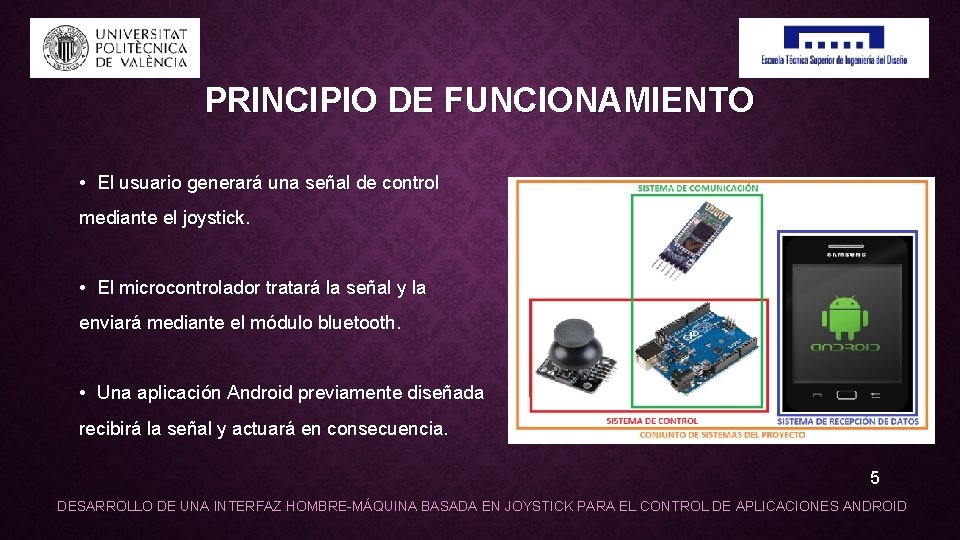
PRINCIPIO DE FUNCIONAMIENTO • El usuario generará una señal de control mediante el joystick. • El microcontrolador tratará la señal y la enviará mediante el módulo bluetooth. • Una aplicación Android previamente diseñada recibirá la señal y actuará en consecuencia. 5 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
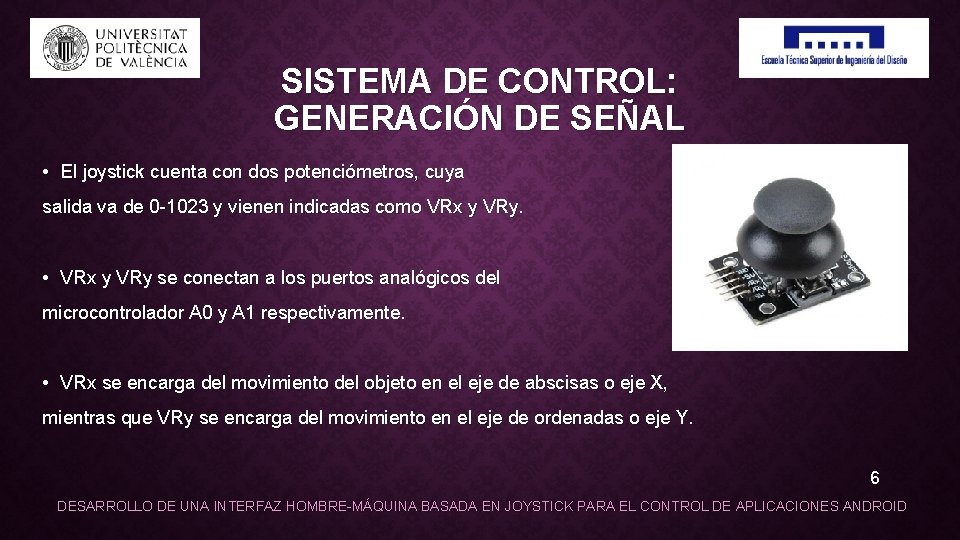
SISTEMA DE CONTROL: GENERACIÓN DE SEÑAL • El joystick cuenta con dos potenciómetros, cuya salida va de 0 -1023 y vienen indicadas como VRx y VRy. • VRx y VRy se conectan a los puertos analógicos del microcontrolador A 0 y A 1 respectivamente. • VRx se encarga del movimiento del objeto en el eje de abscisas o eje X, mientras que VRy se encarga del movimiento en el eje de ordenadas o eje Y. 6 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
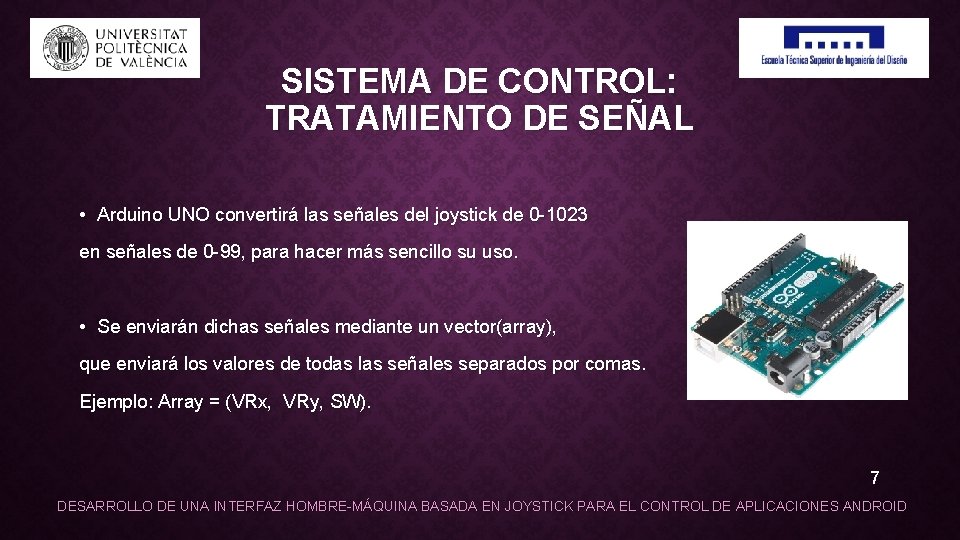
SISTEMA DE CONTROL: TRATAMIENTO DE SEÑAL • Arduino UNO convertirá las señales del joystick de 0 -1023 en señales de 0 -99, para hacer más sencillo su uso. • Se enviarán dichas señales mediante un vector(array), que enviará los valores de todas las señales separados por comas. Ejemplo: Array = (VRx, VRy, SW). 7 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
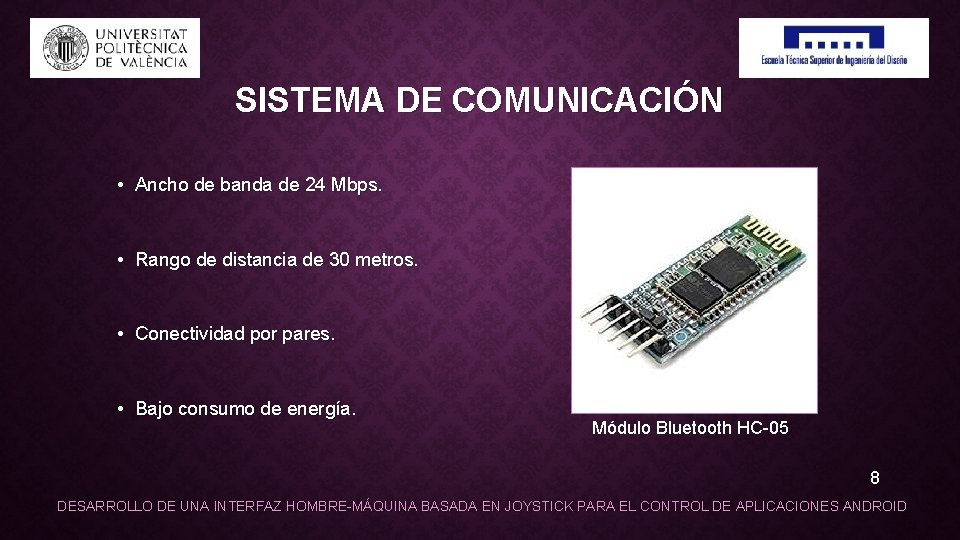
SISTEMA DE COMUNICACIÓN • Ancho de banda de 24 Mbps. • Rango de distancia de 30 metros. • Conectividad por pares. • Bajo consumo de energía. Módulo Bluetooth HC-05 8 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
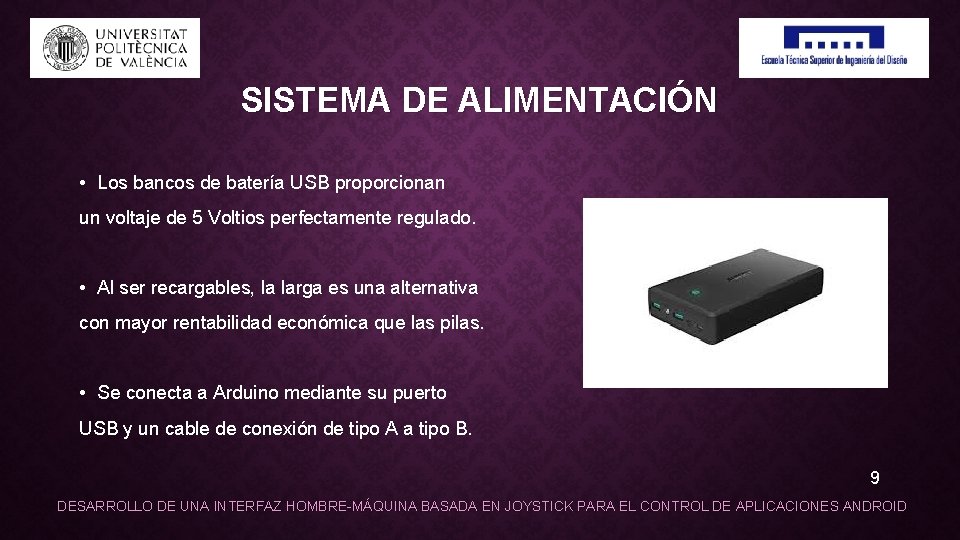
SISTEMA DE ALIMENTACIÓN • Los bancos de batería USB proporcionan un voltaje de 5 Voltios perfectamente regulado. • Al ser recargables, la larga es una alternativa con mayor rentabilidad económica que las pilas. • Se conecta a Arduino mediante su puerto USB y un cable de conexión de tipo A a tipo B. 9 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
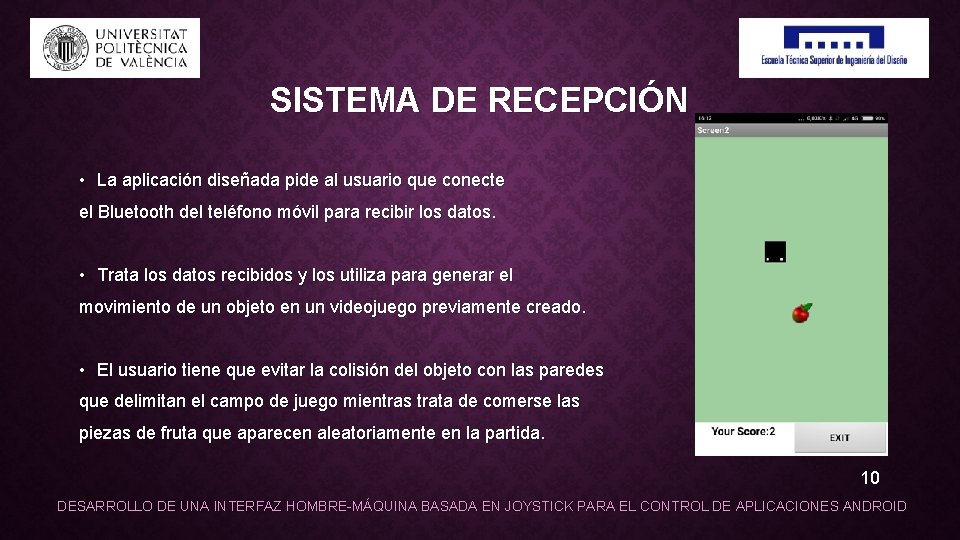
SISTEMA DE RECEPCIÓN • La aplicación diseñada pide al usuario que conecte el Bluetooth del teléfono móvil para recibir los datos. • Trata los datos recibidos y los utiliza para generar el movimiento de un objeto en un videojuego previamente creado. • El usuario tiene que evitar la colisión del objeto con las paredes que delimitan el campo de juego mientras trata de comerse las piezas de fruta que aparecen aleatoriamente en la partida. 10 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
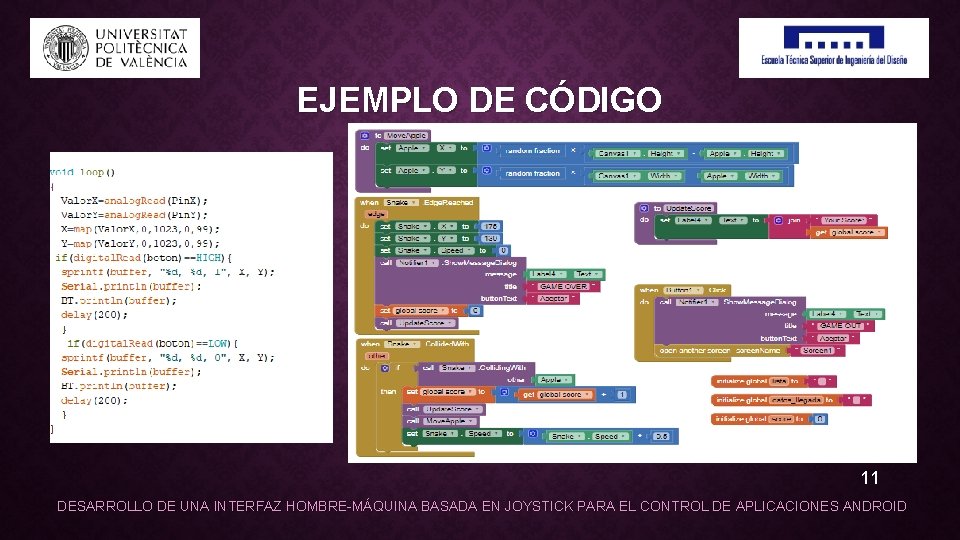
EJEMPLO DE CÓDIGO 11 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
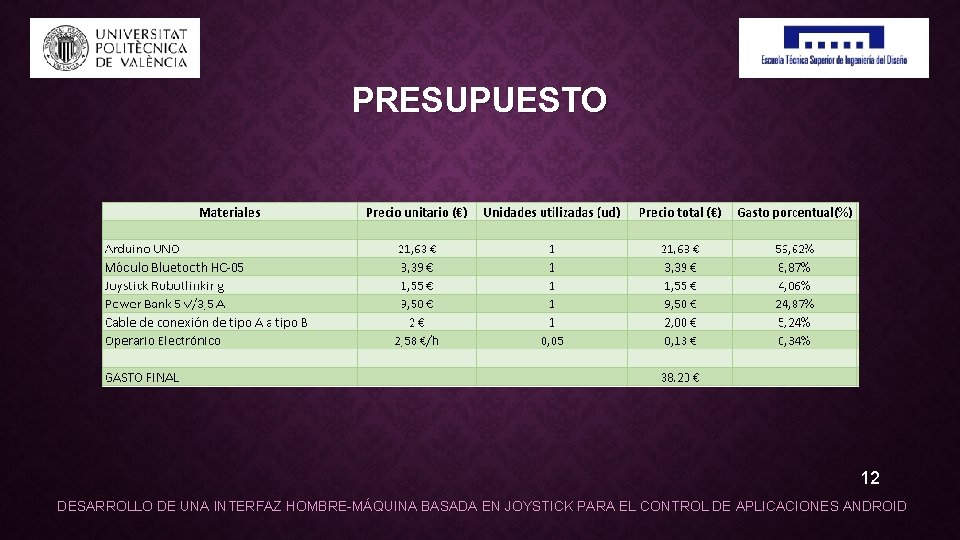
PRESUPUESTO 12 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
CONCLUSIÓN • Al observar el presupuesto final se puede ver como más del 55% del coste final proviene del microcontrolador, para el cuál se han encontrado alternativas más baratas, desde 8, 50€ en lugar de los 21, 50€ que costaba Arduino UNO. • Casi un 25% del coste final proviene del sistema de alimentación, pero se ha concluido que dota al proyecto de un valor añadido muy alto y por lo tanto no será sustituido. • Con las rebajas mencionadas el proyecto podría llegar a producirse por unos 25€. Si además se tiene en cuenta que las grandes empresas producen en masa, abaratando así los costes, el producto podría ser muy rentable dado que tiene un valor de mercado cercano a los 40€. 13 DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID
DESARROLLO DE UNA INTERFAZ HOMBRE-MÁQUINA BASADA EN JOYSTICK PARA EL CONTROL DE APLICACIONES ANDROID Autor: Benedicto García, Manuel Tutor: Domínguez Montagud, Carlos Pascual Septiembre 2018 14
- Slides: 14