
CURSO BASICO PLC TWIDO CUARTA PARTE ARQUITECTURA DEL
CURSO BASICO PLC TWIDO CUARTA PARTE: ARQUITECTURA DEL SOFTWARE IV PARTE ARQUITECTURA DEL SOFTWARE 1

4. 1. Estructura de Memoria de un PLC Módulo de Procesamiento RAM DATOS PROGRAMA RAM o EEPROM CONSTANTES IV PARTE ARQUITECTURA DEL SOFTWARE 2

4. 1. Estructura de Memoria de un PLC DATOS Usada para guardar las variables usadas por el programa de aplicación. Estos datos son disponibles en los modos de lectura y escritura. PROGRAMA Usada para guardar el programa. Sólo puede ser combinada por una terminal de programación conectada al módulo de procesamiento. CONSTANTES Está reservada para guardar las constantes usadas en el programa. Las constantes sólo pueden ser cambiadas usando la terminal de programación. IV PARTE ARQUITECTURA DEL SOFTWARE 3
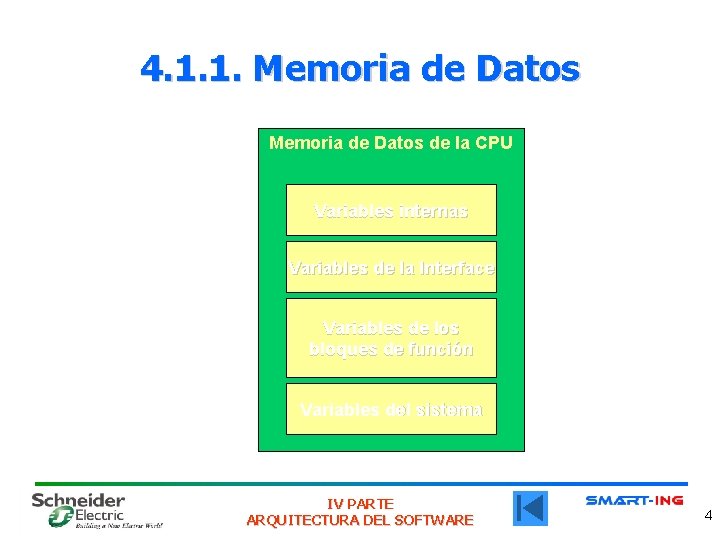
4. 1. 1. Memoria de Datos de la CPU Variables internas Variables de la Interface Variables de los bloques de función Variables del sistema IV PARTE ARQUITECTURA DEL SOFTWARE 4
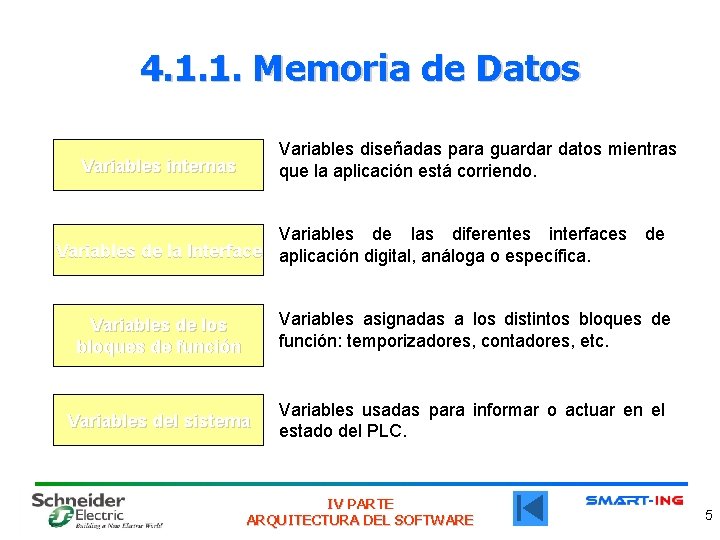
4. 1. 1. Memoria de Datos Variables diseñadas para guardar datos mientras que la aplicación está corriendo. Variables internas Variables de las diferentes interfaces Variables de la Interface aplicación digital, análoga o específica. de Variables de los bloques de función Variables asignadas a los distintos bloques de función: temporizadores, contadores, etc. Variables del sistema Variables usadas para informar o actuar en el estado del PLC. IV PARTE ARQUITECTURA DEL SOFTWARE 5
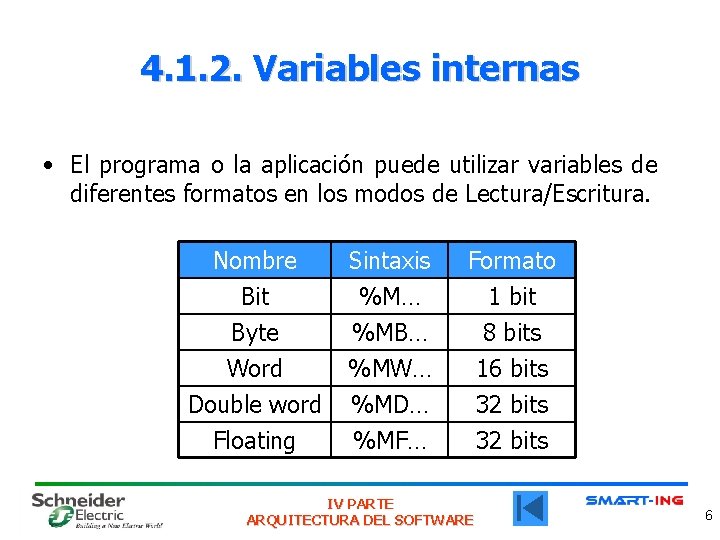
4. 1. 2. Variables internas • El programa o la aplicación puede utilizar variables de diferentes formatos en los modos de Lectura/Escritura. Nombre Bit Byte Word Sintaxis %M… %MB… %MW… Formato 1 bit 8 bits 16 bits Double word Floating %MD… %MF… 32 bits IV PARTE ARQUITECTURA DEL SOFTWARE 6
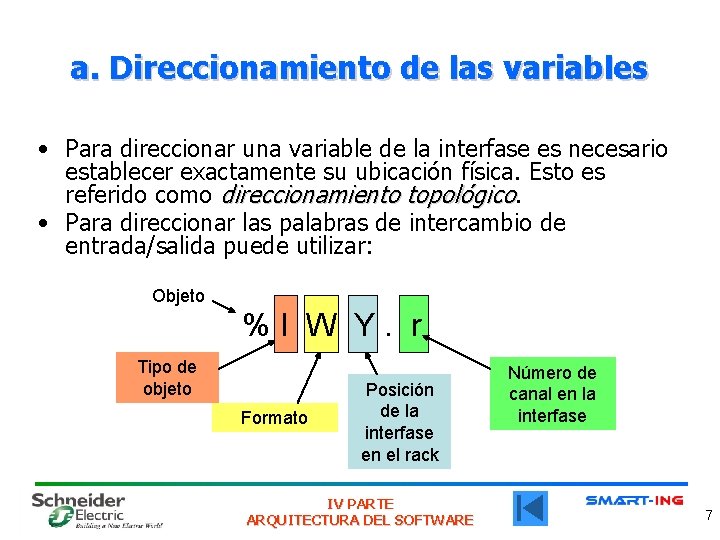
a. Direccionamiento de las variables • Para direccionar una variable de la interfase es necesario establecer exactamente su ubicación física. Esto es referido como direccionamiento topológico. • Para direccionar las palabras de intercambio de entrada/salida puede utilizar: Objeto %I W Y. r Tipo de objeto Formato Posición de la interfase en el rack IV PARTE ARQUITECTURA DEL SOFTWARE Número de canal en la interfase 7
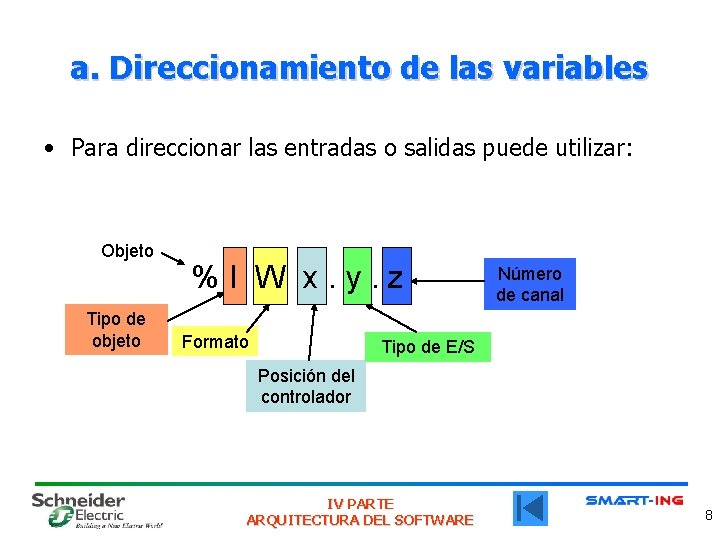
a. Direccionamiento de las variables • Para direccionar las entradas o salidas puede utilizar: Objeto Tipo de objeto %I W x. y. z Formato Número de canal Tipo de E/S Posición del controlador IV PARTE ARQUITECTURA DEL SOFTWARE 8

b. Variables del Proceso Sintaxis Formato Entradas Digitales %I XY. i. r 1 bit Sensores digitales, sensores de límite… Salidas Digitales %Q XY. i. r 1 bit Contactores, relés, luces de indicación. Entradas Análogas %IW XY. i. r 16 bits %ID XY. i. r 16 bits Temperatura, velocidad, presión, posición o datos actuales. %QW XY. i. r 16 bits %QD XY. i. r 32 bits Salidas Análogas Uso Temperatura, velocidad, presión, comandos de ajuste de posición. Direccionamiento de tipo topológico IV PARTE ARQUITECTURA DEL SOFTWARE 9
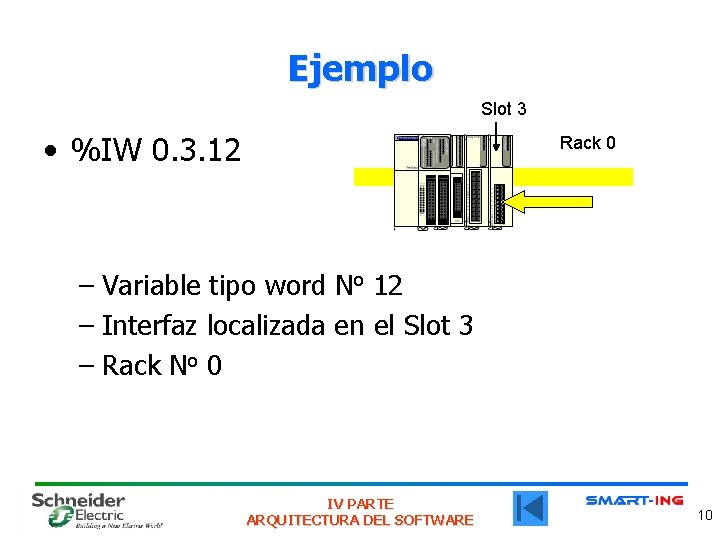
Ejemplo Slot 3 • %IW 0. 3. 12 Rack 0 – Variable tipo word No 12 – Interfaz localizada en el Slot 3 – Rack No 0 IV PARTE ARQUITECTURA DEL SOFTWARE 10
Ejercicio Direccionamiento IV PARTE ARQUITECTURA DEL SOFTWARE 11
4. 4. Tablas de animación, función de ventanas múltiples • La animación de un programa proporciona una vista de los valores actuales de las variables cuando el programa está en estado online, ya sea en ejecución o detenido. Resulta muy útil para depurar, ya que las modificaciones en los valores se pueden ver mientras se ejecuta el programa para así comparar los valores reales con los esperados. • Las tablas de animación son usadas durante la fase de depuración de la aplicación. • Sirven para agrupar variables en una ventana simple para observar o cambiar sus valores en tiempo real. • La función de ventanas múltiples puede ser usada para monitorear: – El estado del PLC. – Programa. – Los datos. IV PARTE ARQUITECTURA DEL SOFTWARE 12
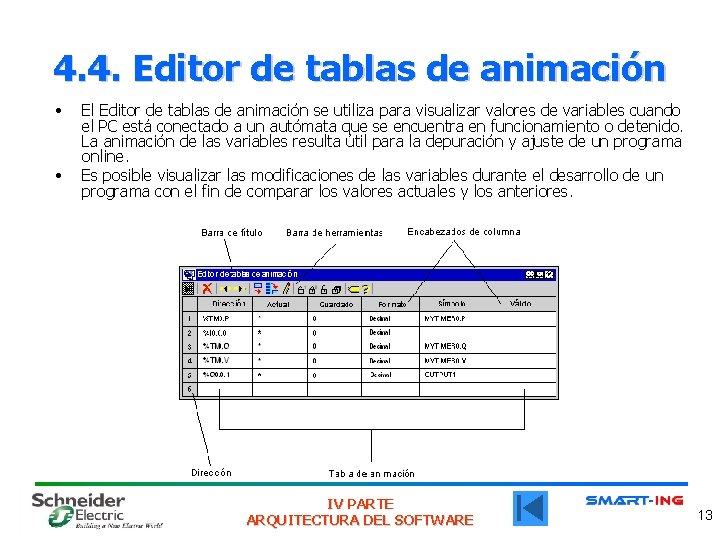
4. 4. Editor de tablas de animación • • El Editor de tablas de animación se utiliza para visualizar valores de variables cuando el PC está conectado a un autómata que se encuentra en funcionamiento o detenido. La animación de las variables resulta útil para la depuración y ajuste de un programa online. Es posible visualizar las modificaciones de las variables durante el desarrollo de un programa con el fin de comparar los valores actuales y los anteriores. IV PARTE ARQUITECTURA DEL SOFTWARE 13
Animación de un programa • Cuando se anima un programa Ladder, aparecen los siguientes datos en el visualizador de Ladder Logic: • Los contactos, bobinas y objetos especiales con resultados lógicos de 1 aparecen resaltados. • Las variables de los datos de los bloques de función, de comparación y de operación se muestran con los valores actuales y los preestablecidos. • Los operandos binarios aparecen como 0 ó 1, mientras que todos los demás valores aparecen en formato hexadecimal o decimal, según el formato seleccionado en el cuadro de diálogo Preferencias. IV PARTE ARQUITECTURA DEL SOFTWARE 14
4. 5. Editor de símbolos • El Editor de símbolos se utiliza para crear y gestionar los símbolos utilizados en un programa. • El Editor de símbolos puede visualizarse en los modos online y offline, pero no está disponible en el modo Supervisar. • La tabla de símbolos se compone de columnas para símbolos, comentarios y direcciones, organizados como una hoja de cálculo con filas para definir los símbolos individuales. IV PARTE ARQUITECTURA DEL SOFTWARE 15
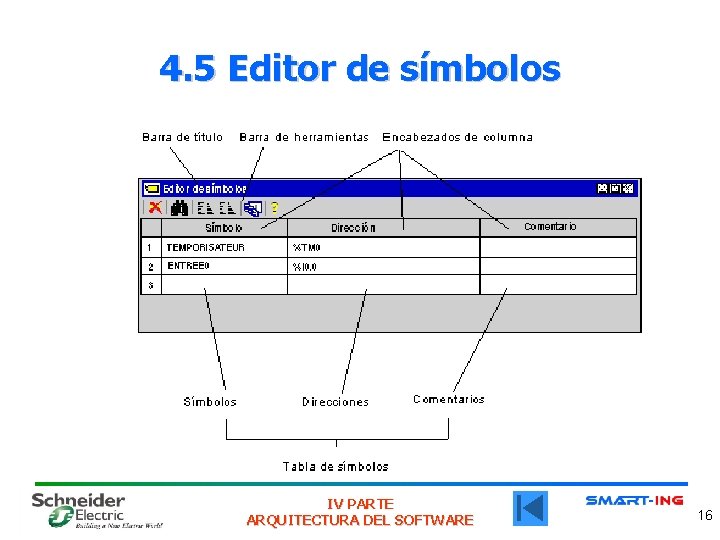
4. 5 Editor de símbolos IV PARTE ARQUITECTURA DEL SOFTWARE 16
EJERCICIO CON SIMBOLOS IV PARTE ARQUITECTURA DEL SOFTWARE 17
Comentarios • Es posible añadir un comentario a las líneas de código del programa. • Es posible escribir un comentario para cada escalón del programa. Para hacerlo, simplemente se debe pulsar dos veces en la cabecera de el escalón y entra el texto del comentario. IV PARTE ARQUITECTURA DEL SOFTWARE 18
4. 6. Sistemas Numéricos • Decimal (0 a 9): Usado en aplicaciones hombre-máquina donde valores como temperaturas, presiones y velocidades son mostradas. Ej: %MW 100 = 1547 • Binario (0 y 1): Se utiliza para controlar variables digitales, bit internos, entradas o salidas digitales. Ej: %MW 100= 0000011000001011 • Hexadecimal (0 a F): Se usa para manejar variables en varios formatos usando múltiplos de 4 bits, como bytes, words, o double words. Ej: %MW 100 = 60 B Los programas del PLC pueden mostrar el contenido de una variable en las diferentes formas de codificar. IV PARTE ARQUITECTURA DEL SOFTWARE 19
Objetos bits • Los objetos bits corresponden a las salidas de los bloques. • A estos bits pueden acceder las instrucciones de verificación booleanas a través de uno de los métodos siguientes: – Directamente (por ejemplo, LD E), si están cableados al bloque en programación reversible. – Especificando el tipo de bloque (por ejemplo, LD %Ci. E). – Puede accederse a las entradas en forma de instrucciones. IV PARTE ARQUITECTURA DEL SOFTWARE 20
Objetos palabras Los objetos palabras corresponden a: • Parámetros de configuración del bloque: Se puede acceder a algunos parámetros a través del programa (por ejemplo, parámetros de preselección) y a otros no (por ejemplo, base de tiempo). • Valores actuales: por ejemplo, %Ci. V, el valor de conteo actual. IV PARTE ARQUITECTURA DEL SOFTWARE 21
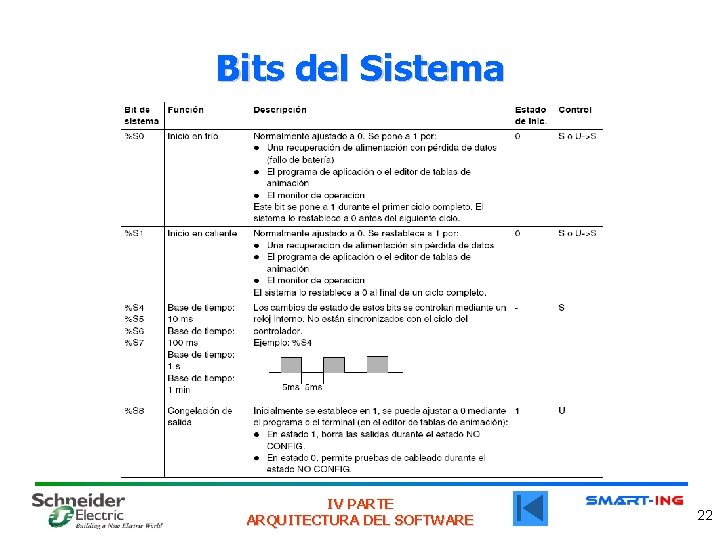
Bits del Sistema IV PARTE ARQUITECTURA DEL SOFTWARE 22
4. 3. Memoria del programa • • • La memoria del programa contiene las instrucciones que componen el programa de aplicación. El programa comprende una serie de instrucciones ejecutadas por el PLC. Para facilitar la depuración el programa, este es separado en módulos. Cada módulo contiene instrucciones relacionadas con una función. IV PARTE ARQUITECTURA DEL SOFTWARE 23
4. 3. Memoria del programa • Así es como un programa es estructurado: – – – Se instala un software en un PC en el área de trabajo. Se identifica una herramienta dedicada al proceso. Una vez el programa es finalizado, este es transferido a la memoria del PLC. v Un buen número de tecnologías de memoria son usadas para este propósito: § § § RAM de respaldo. REPROM (borrable con UV) EEPROM: Eléctricamente borrable. IV PARTE ARQUITECTURA DEL SOFTWARE 24

4. 3. Memoria del programa • La memoria del controlador accesible a través de una aplicación de usuario está dividida en dos partes diferentes: – Valores de bit – Valores de palabra (valores con signo de 16 bits) • Memoria de bits: La memoria de bits se almacena en la memoria RAM interna que está integrada en el controlador. Contiene el mapa de 1280 objetos de bit. • Función de la memoria de palabras: La memoria de palabras (16 bits) admite: – Datos: datos de sistema y datos de aplicación dinámicos. – Programa: descriptores y código ejecutable para tareas. – Constantes: palabras constantes, valores iniciales y configuración de entrada/salida. IV PARTE ARQUITECTURA DEL SOFTWARE 25
4. 3. Distribución de la Memoria en Twido • RAM interna (integrada): Esta es la memoria RAM integrada del controlador. Los 10 primeros KB de la memoria RAM interna constituyen la RAM rápida. Los 32 KB siguientes constituyen la RAM estándar. La RAM interna contiene el programa, constantes y datos. • EEPROM interna: EEPROM integrada de 32 KB que proporciona una copia de seguridad interna en el controlador de una aplicación. Protege la aplicación contra los daños provocados por fallos de batería o cortes de corriente superiores a 30 días. Contiene el programa y constantes. • Cartucho de copia de seguridad de memoria externa: Cartucho de EEPROM externa opcional para realizar copias de seguridad de una aplicación o para dar cabida a una aplicación más grande. Se puede utilizar para actualizar la aplicación en la RAM del controlador. Contiene el programa y constantes, pero ningún dato. IV PARTE ARQUITECTURA DEL SOFTWARE 26
Almacenamiento de la memoria La memoria RAM interna del controlador se puede almacenar mediante: • Batería interna (hasta 30 días) • EEPROM interna (32 KB como máximo) • Cartucho de memoria externa opcional (64 KB como máximo) • La transferencia de la aplicación desde la memoria EEPROM interna hasta la memoria RAM se realiza automáticamente cuando la aplicación se pierde en la RAM (si no se ha guardado o si no hay batería). • También se puede realizar una transferencia manual mediante Twido. Soft. IV PARTE ARQUITECTURA DEL SOFTWARE 27
IV PARTE ARQUITECTURA DEL SOFTWARE 28
CONSTANTES • Las constantes son palabras de memoria que contienen valores o mensajes alfanuméricos introducidos durante la configuración. IV PARTE ARQUITECTURA DEL SOFTWARE 29
CONSTANTES KD • Las constantes KD son palabras de memoria dobles que contienen valores o mensajes alfanuméricos introducidos durante la configuración. IV PARTE ARQUITECTURA DEL SOFTWARE 30
CONSTANTES KF • Las constantes KF son flotantes que contienen valores o mensajes alfanuméricos introducidos durante la configuración. IV PARTE ARQUITECTURA DEL SOFTWARE 31
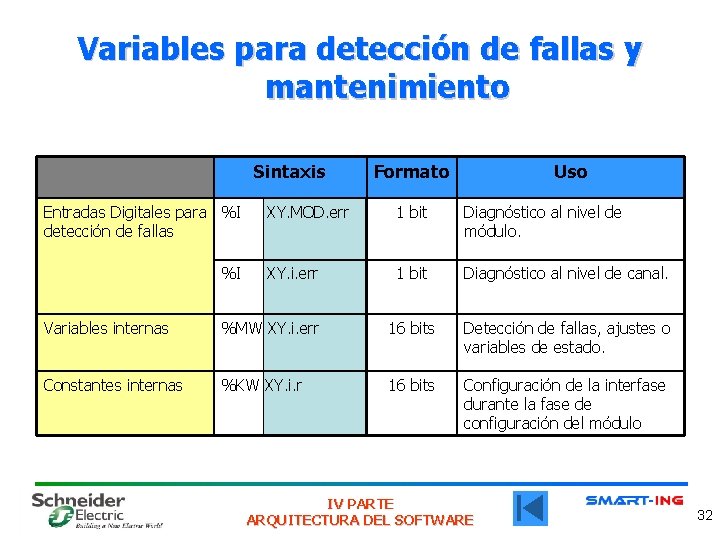
Variables para detección de fallas y mantenimiento Sintaxis Entradas Digitales para %I XY. MOD. err detección de fallas Formato Uso 1 bit Diagnóstico al nivel de módulo. %I XY. i. err 1 bit Diagnóstico al nivel de canal. Variables internas %MW XY. i. err 16 bits Detección de fallas, ajustes o variables de estado. Constantes internas %KW XY. i. r 16 bits Configuración de la interfase durante la fase de configuración del módulo IV PARTE ARQUITECTURA DEL SOFTWARE 32
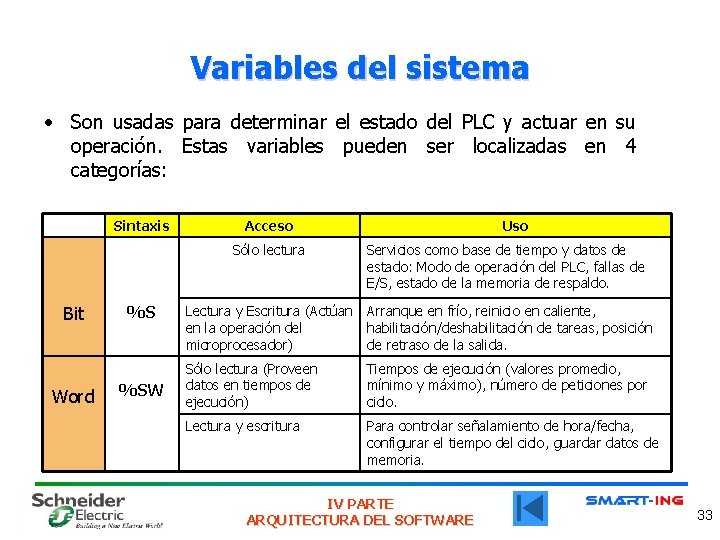
Variables del sistema • Son usadas para determinar el estado del PLC y actuar en su operación. Estas variables pueden ser localizadas en 4 categorías: Sintaxis Acceso Sólo lectura Bit Word %S %SW Uso Servicios como base de tiempo y datos de estado: Modo de operación del PLC, fallas de E/S, estado de la memoria de respaldo. Lectura y Escritura (Actúan Arranque en frío, reinicio en caliente, en la operación del habilitación/deshabilitación de tareas, posición microprocesador) de retraso de la salida. Sólo lectura (Proveen datos en tiempos de ejecución) Tiempos de ejecución (valores promedio, mínimo y máximo), número de peticiones por ciclo. Lectura y escritura Para controlar señalamiento de hora/fecha, configurar el tiempo del ciclo, guardar datos de memoria. IV PARTE ARQUITECTURA DEL SOFTWARE 33
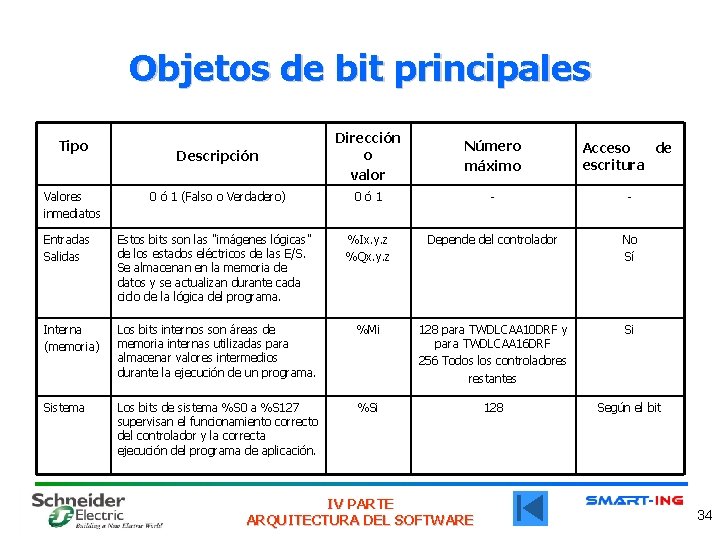
Objetos de bit principales Descripción Dirección o valor Número máximo Acceso de escritura 0 ó 1 (Falso o Verdadero) 0 ó 1 - - Entradas Salidas Estos bits son las "imágenes lógicas" de los estados eléctricos de las E/S. Se almacenan en la memoria de datos y se actualizan durante cada ciclo de la lógica del programa. %Ix. y. z %Qx. y. z Depende del controlador No Sí Interna (memoria) Los bits internos son áreas de memoria internas utilizadas para almacenar valores intermedios durante la ejecución de un programa. %Mi 128 para TWDLCAA 10 DRF y para TWDLCAA 16 DRF 256 Todos los controladores restantes Si Sistema Los bits de sistema %S 0 a %S 127 supervisan el funcionamiento correcto del controlador y la correcta ejecución del programa de aplicación. %Si 128 Según el bit Tipo Valores inmediatos IV PARTE ARQUITECTURA DEL SOFTWARE 34
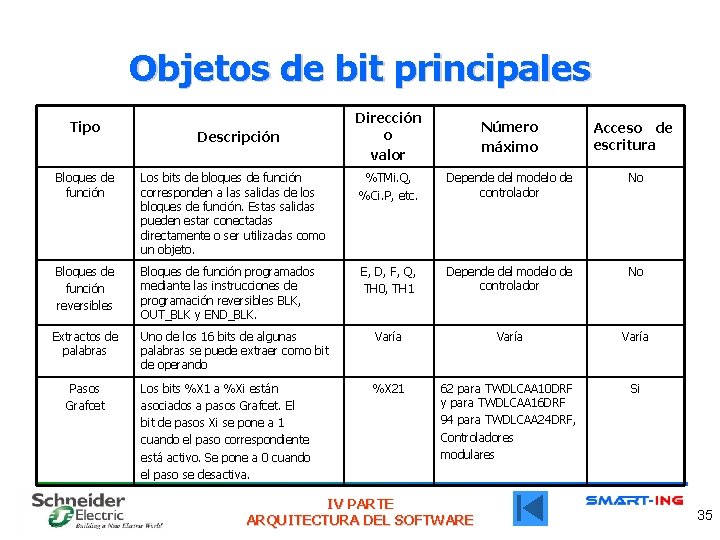
Objetos de bit principales Tipo Descripción Dirección o valor Número máximo Acceso de escritura Bloques de función Los bits de bloques de función corresponden a las salidas de los bloques de función. Estas salidas pueden estar conectadas directamente o ser utilizadas como un objeto. %TMi. Q, %Ci. P, etc. Depende del modelo de controlador No Bloques de función reversibles Bloques de función programados mediante las instrucciones de programación reversibles BLK, OUT_BLK y END_BLK. E, D, F, Q, TH 0, TH 1 Depende del modelo de controlador No Uno de los 16 bits de algunas palabras se puede extraer como bit de operando Varía Los bits %X 1 a %Xi están asociados a pasos Grafcet. El bit de pasos Xi se pone a 1 cuando el paso correspondiente está activo. Se pone a 0 cuando el paso se desactiva. %X 21 62 para TWDLCAA 10 DRF y para TWDLCAA 16 DRF 94 para TWDLCAA 24 DRF, Controladores modulares Si Extractos de palabras Pasos Grafcet IV PARTE ARQUITECTURA DEL SOFTWARE 35
4. 3. 4. Editor de memoria El editor de memoria permite visualizar y optimizar los recursos de memoria del autómata. Éste dispone de dos fichas: • La ficha Ver que ofrece una evaluación de la memoria Ver que abarca: – La ocupación de memoria de un autómata (datos, programa, configuración y sistema). – La distribución de memoria de la aplicación. • La ficha Edición permite modificar la asignación de los Edición objetos del autómata (bloques de función, registros, objetos de memoria). IV PARTE ARQUITECTURA DEL SOFTWARE 36
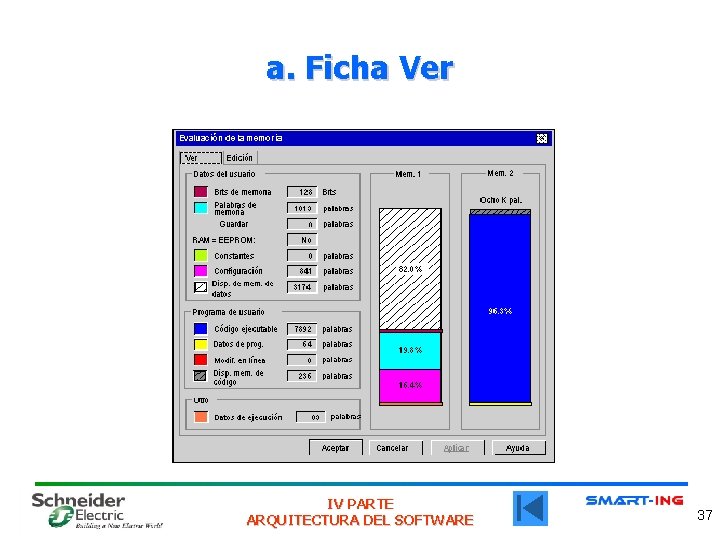
a. Ficha Ver IV PARTE ARQUITECTURA DEL SOFTWARE 37
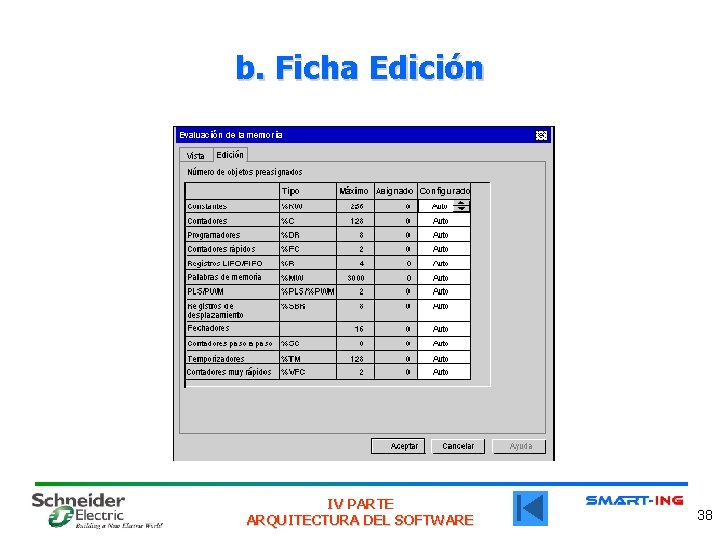
b. Ficha Edición IV PARTE ARQUITECTURA DEL SOFTWARE 38

4. 4. El ciclo del PLC • Cuando el PLC se encuentra en modo RUN, este continuamente corre la siguiente secuencia: INICIALIZACION DEL PLC • Entre mas corto sea el ciclo, más rápido este accionará el PLC a un evento. Leer entradas (Para determinar el estado de la máquina que está controlando) • Nota: Nunca confunda el tiempo de ciclo del PLC (en ms) con el tiempo de ciclo de la máquina (expresado generalmente en seg. ) • El tiempo del ciclo del programa es continuamente chequeado por el PLC usando lo que es llamado la función “watchdog”. Correr el programa de aplicación Escribir en las salidas (Para actuar en la sección operativa) IV PARTE ARQUITECTURA DEL SOFTWARE 39
4. 5. Modos de operación del PLC EL PLC tiene 2 modos preestablecidos de operación: 1. RUN: Son los modos de operación normales. Así el PLC ejecuta el ciclo como fue descrito anteriormente: leer entradas, correr el programa, escribir en las salidas. 2. STOP: STOP Usado para cargar un nuevo programa de aplicación y para depurar. El programa no está corriendo, pero el PLC sigue realizando diagnósticos y leyendo datos de entrada. En este modo, las salidas se mueven a la llamada posición de “fallback” (por defecto las salidas son puestas en 0). El cambio de un modo de operación a otro se puede realizar desde: 1. 2. 3. El panel frontal del PLC usando una llave, un botón o alguna otra entrada dedicada. Desde el programa Remotamente por la red usando interfaces de comunicación. IV PARTE ARQUITECTURA DEL SOFTWARE 40

4. 5. Modos de operación del PLC INICIALIZACION DEL PLC RUN Lectura de entradas STOP PROGRAMA INTRUCCION 1 INSTRUCCION 2. . . STOP FIN DE PROGRAMA Escribir en las salidas IV PARTE ARQUITECTURA DEL SOFTWARE 41
4. 6. El ciclo de máquina • • • Numerosos sistemas automáticos realizan operaciones cíclicamente. Por ejemplo, al implementar un sistema de riego, se tienen dos fases: la fase de llenado y la fase de riego. Este proceso se realiza periódicamente, por lo tanto estamos hablando en este caso del “ciclo de máquina”. La duración del ciclo puede ser expresada en minutos o horas. El ciclo de máquina no debe ser confundido con el ciclo del PLC. Los modos de operación pueden ser asignados al ciclo de la máquina. Por ejemplo, usando un botón de comando de ON para iniciar la instalación y un botón de comando STOP para detener la instalación. IV PARTE ARQUITECTURA DEL SOFTWARE 42
4. 7. Reinicio en frío o en caliente • Existen dos maneras de iniciar una instalación automatizada. Cuando el PLC cambia a modo RUN por primera vez después que el programa esta cargado, el PLC realiza los siguientes procesos de inicialización: – Revisar la configuración y ajuste de los diferentes módulos. – Inicializar ciertos datos usando valores preestablecidos. IV PARTE ARQUITECTURA DEL SOFTWARE 43
4. 7. Reinicio en frío o en caliente • Si el operador presiona el botón de STOP, este detendrá la instalación. Cuando el operador reinicia hay dos posibles casos: 1. Un reinicio en caliente: caliente En el cual, el ciclo de la máquina se detiene en el estado en que fue apagada. 2. Un reinicio en frío: frío En el cual, el ciclo de la máquina comienza otra vez, desde el principio, sin importar el estado del proceso. • La opción entre realizar un reinicio en frío o en caliente puede ser configurado y depende del propio proceso y la causa de la detención. IV PARTE ARQUITECTURA DEL SOFTWARE 44
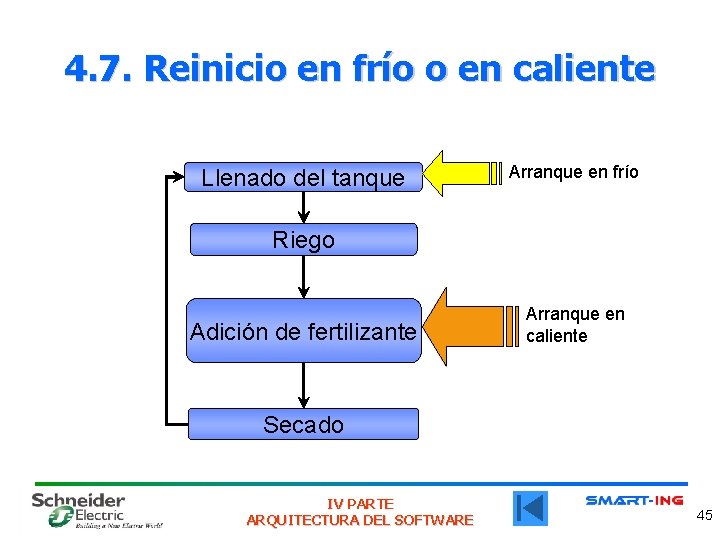
4. 7. Reinicio en frío o en caliente Llenado del tanque Arranque en frío Riego Adición de fertilizante Arranque en caliente Secado IV PARTE ARQUITECTURA DEL SOFTWARE 45
- Slides: 45