
Controle de Sistemas Dinmicos CSD 4 Resposta no
- Slides: 48
Controle de Sistemas Dinâmicos CSD 4 – Resposta no Tempo (1ª e 2ª Ordem) Prof. Adolfo Bauchspiess ENE/Un. B (Material de aula Complementar, adaptado parcialmente de Nise – Eng. de Sist. de Controle)
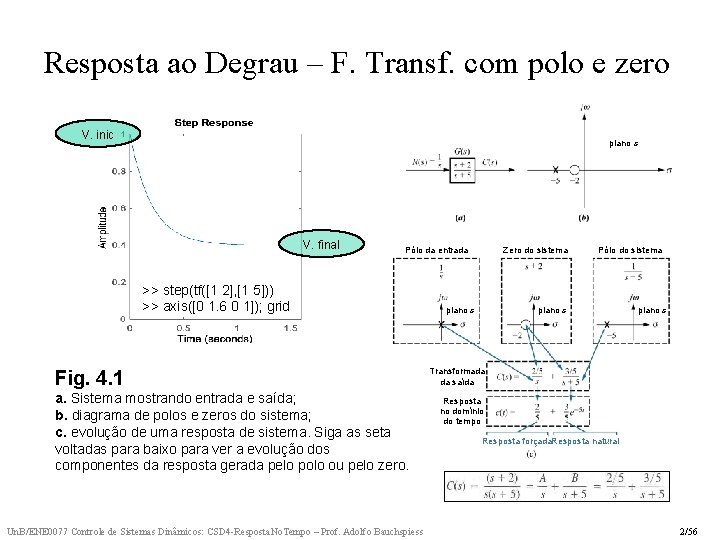
Resposta ao Degrau – F. Transf. com polo e zero V. inic plano s V. final Zero do sistema Pólo da entrada >> step(tf([1 2], [1 5])) >> axis([0 1. 6 0 1]); grid Fig. 4. 1 a. Sistema mostrando entrada e saída; b. diagrama de polos e zeros do sistema; c. evolução de uma resposta de sistema. Siga as setas voltadas para baixo para ver a evolução dos componentes da resposta gerada pelo polo ou pelo zero. Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess plano s Pólo do sistema plano s Transformada da saída Resposta no domínio do tempo Resposta forçada. Resposta natural 2/56
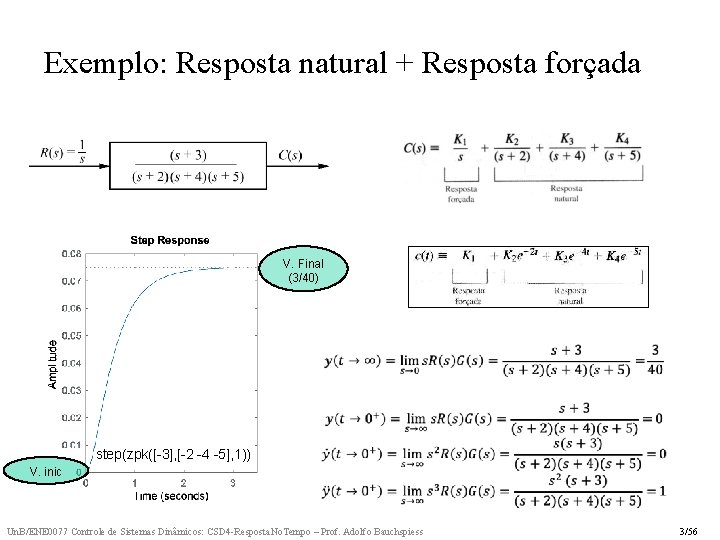
Exemplo: Resposta natural + Resposta forçada V. Final (3/40) step(zpk([-3], [-2 -4 -5], 1)) V. inic Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 3/56
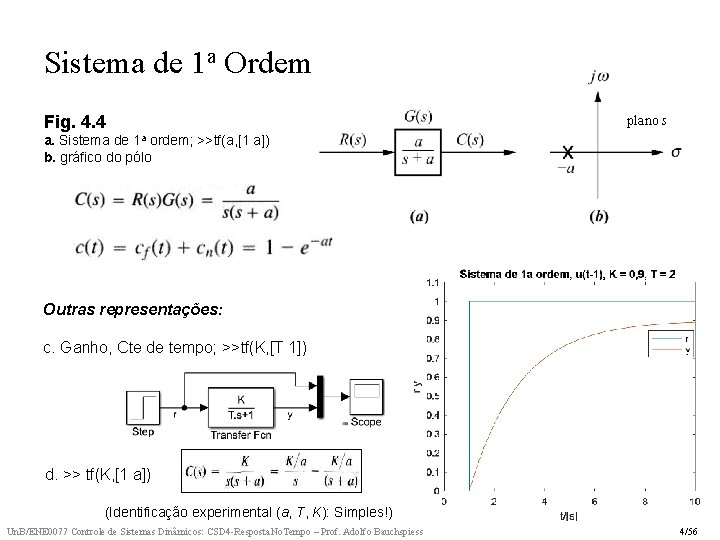
Sistema de 1 a Ordem Fig. 4. 4 plano s a. Sistema de 1 a ordem; >>tf(a, [1 a]) b. gráfico do pólo Outras representações: c. Ganho, Cte de tempo; >>tf(K, [T 1]) d. >> tf(K, [1 a]) (Identificação experimental (a, T, K): Simples!) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 4/56
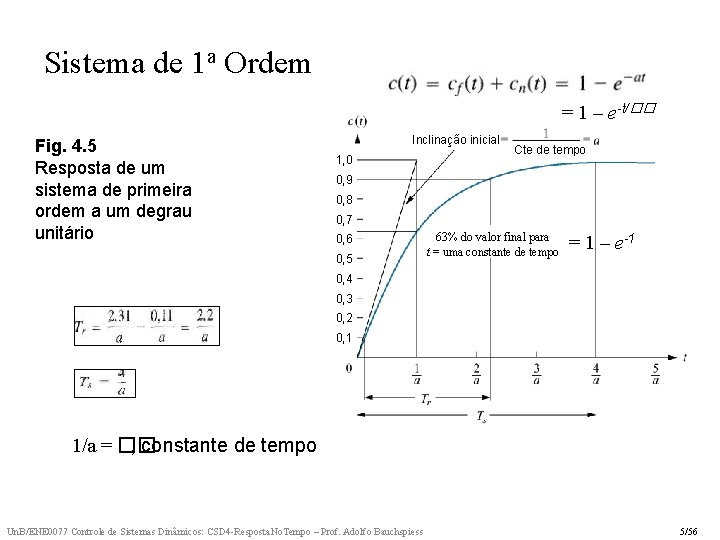
Sistema de 1 a Ordem = 1 – e-t/�� Fig. 4. 5 Resposta de um sistema de primeira ordem a um degrau unitário Inclinação inicial 1, 0 Cte de tempo 0, 9 0, 8 0, 7 0, 6 0, 5 63% do valor final para t = uma constante de tempo = 1 – e-1 0, 4 0, 3 0, 2 0, 1 1/a = �� , constante de tempo Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 5/56
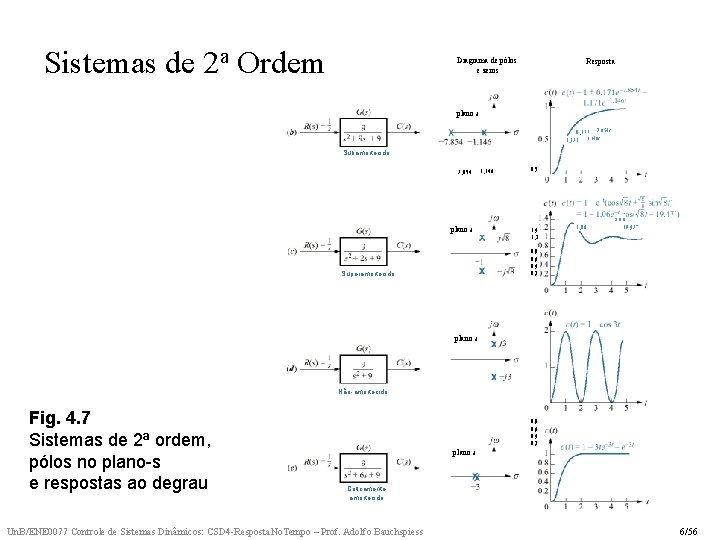
Sistemas de 2 a Ordem Diagrama de pólos e zeros Resposta plano s 0, 171 7, 854 t 1, 171 1, 146 t Subamortecido 7, 854 plano s 1, 146 0, 5 1, 4 1, 2 1, 06 sen 19, 47° 0, 8 0, 6 0, 4 0, 2 Superamortecido plano s Não-amortecido Fig. 4. 7 Sistemas de 2ª ordem, pólos no plano-s e respostas ao degrau 0, 8 0, 6 0, 4 0, 2 plano s Criticamente amortecido Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 6/56
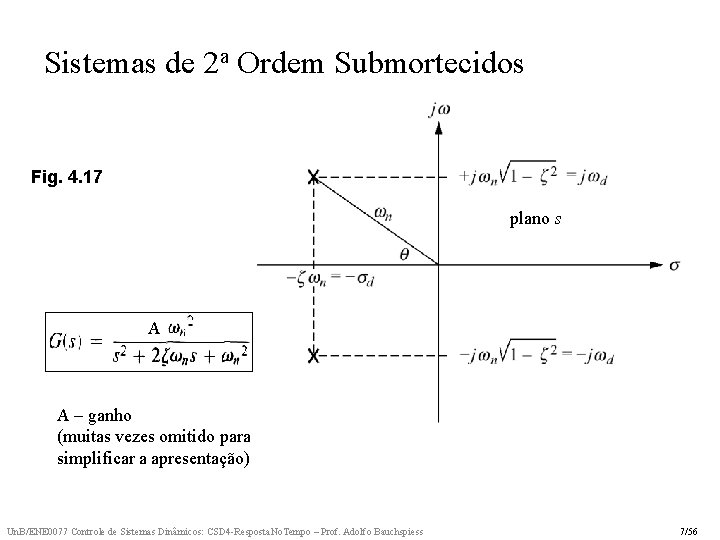
Sistemas de 2 a Ordem Submortecidos Fig. 4. 17 plano s A A – ganho (muitas vezes omitido para simplificar a apresentação) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 7/56
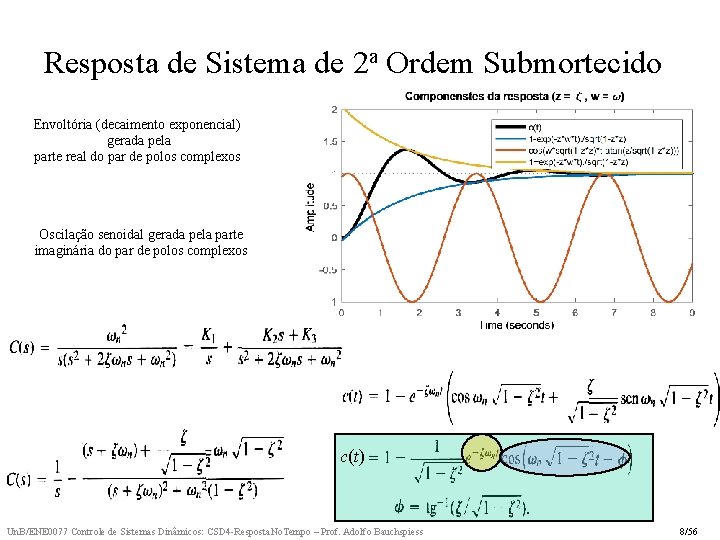
Resposta de Sistema de 2 a Ordem Submortecido Envoltória (decaimento exponencial) gerada pela parte real do par de polos complexos Oscilação senoidal gerada pela parte imaginária do par de polos complexos c(t) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 8/56
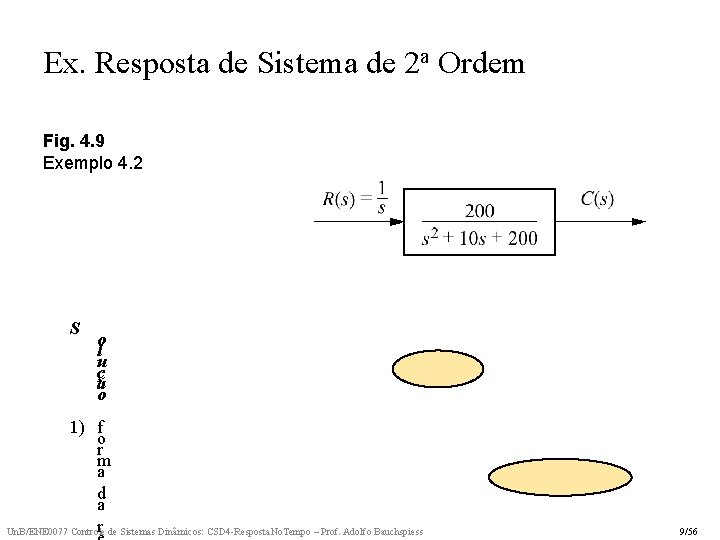
Ex. Resposta de Sistema de 2 a Ordem Fig. 4. 9 Exemplo 4. 2 S o l u ç ã o 1) f o r m a d a r de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess Un. B/ENE 0077 Controle 9/56
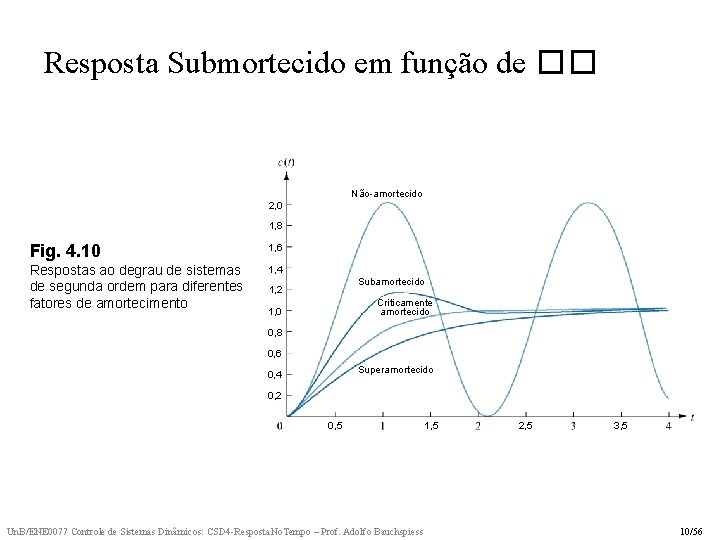
Resposta Submortecido em função de �� Não-amortecido 2, 0 1, 8 Fig. 4. 10 1, 6 Respostas ao degrau de sistemas de segunda ordem para diferentes fatores de amortecimento 1, 4 Subamortecido 1, 2 Criticamente amortecido 1, 0 0, 8 0, 6 Superamortecido 0, 4 0, 2 0, 5 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 1, 5 2, 5 3, 5 10/56
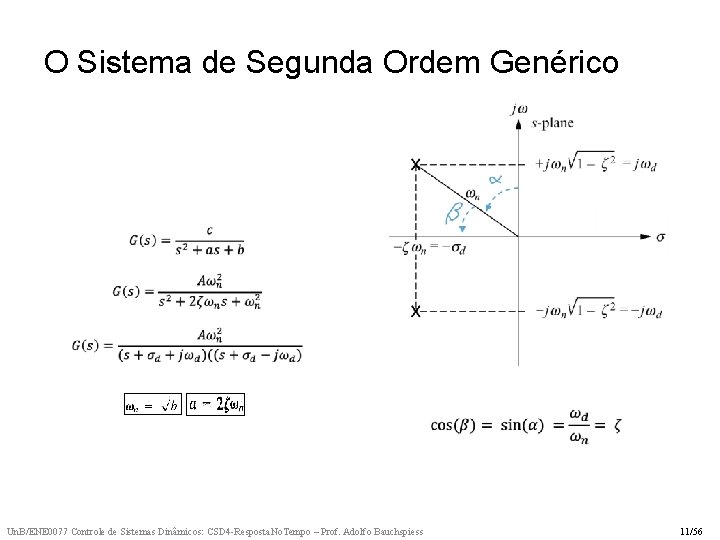
O Sistema de Segunda Ordem Genérico Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 11/56
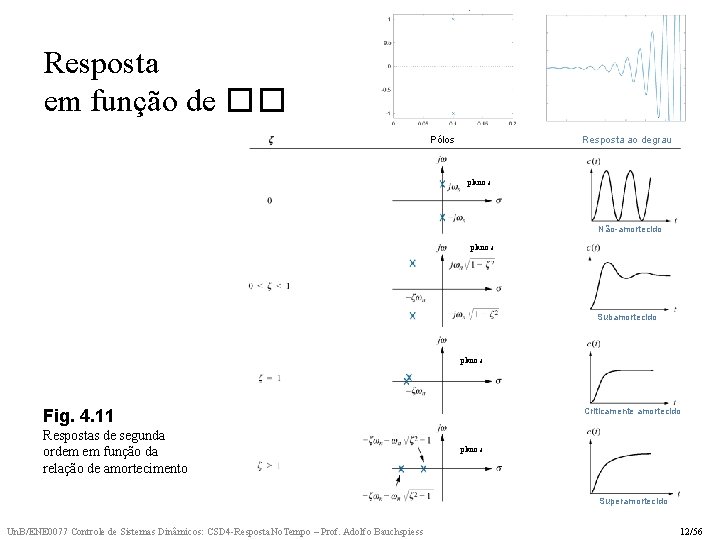
Resposta em função de �� Resposta ao degrau Pólos plano s Não-amortecido plano s Subamortecido plano s Fig. 4. 11 Respostas de segunda ordem em função da relação de amortecimento Criticamente amortecido plano s Superamortecido Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 12/56
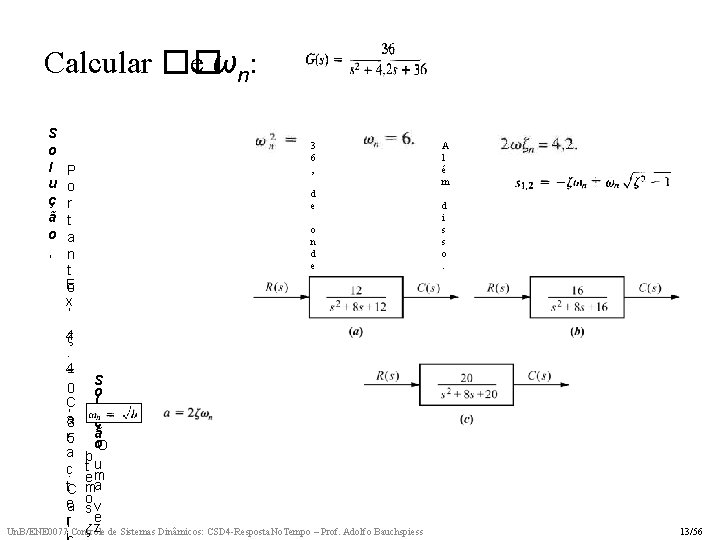
Calcular �� e ω n: S o l u ç ã o , P o r t a n t E o x, 4 ζ. 4 = 0 C , a 3 r 5 a c. t. C e a rl 3 6 , d e o n d e S o l u ç ã o. O b tu em ma o sv e ζ z de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess Un. B/ENE 0077 Controle A l é m d i s s o. 13/56
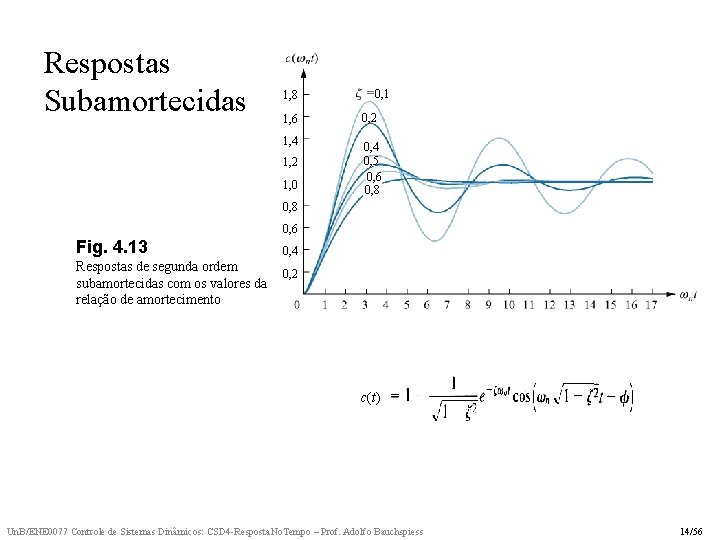
Respostas Subamortecidas 1, 8 1, 6 1, 4 1, 2 1, 0 0, 1 0, 2 0, 4 0, 5 0, 6 0, 8 0, 6 Fig. 4. 13 Respostas de segunda ordem subamortecidas com os valores da relação de amortecimento 0, 4 0, 2 c(t) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 14/56
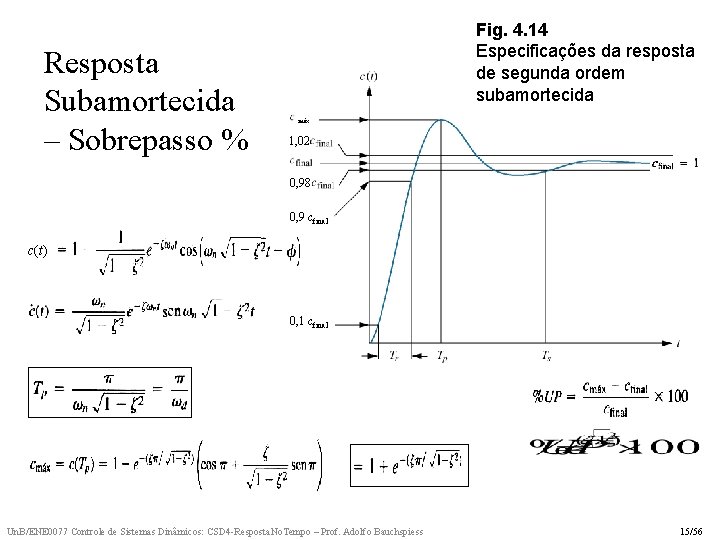
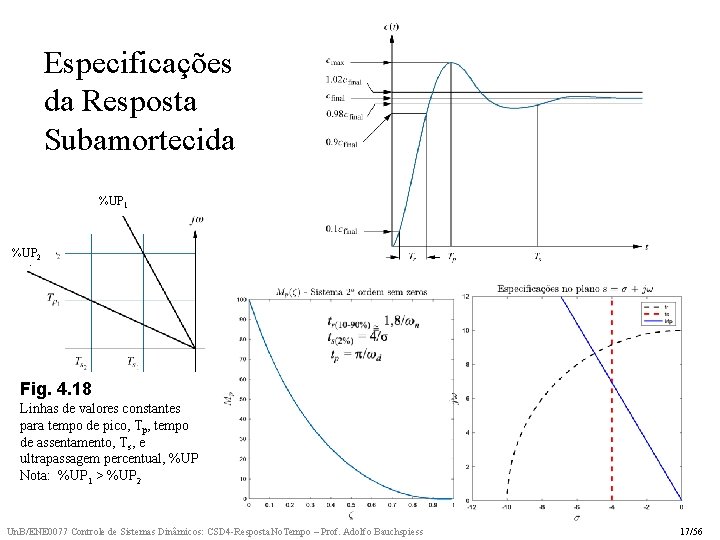
Resposta Subamortecida – Sobrepasso % Fig. 4. 14 Especificações da resposta de segunda ordem subamortecida máx 1, 02 0, 98 0, 9 cfinal c(t) 0, 1 cfinal Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 15/56
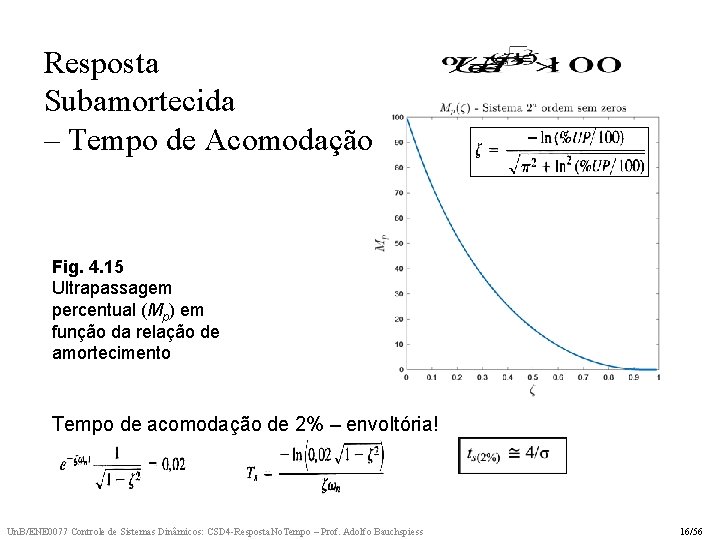
Resposta Subamortecida – Tempo de Acomodação Fig. 4. 15 Ultrapassagem percentual (Mp) em função da relação de amortecimento Tempo de acomodação de 2% – envoltória! Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 16/56
Especificações da Resposta Subamortecida plano s %UP 1 %UP 2 Fig. 4. 18 Linhas de valores constantes para tempo de pico, Tp, tempo de assentamento, Ts, e ultrapassagem percentual, %UP Nota: %UP 1 > %UP 2 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 17/56
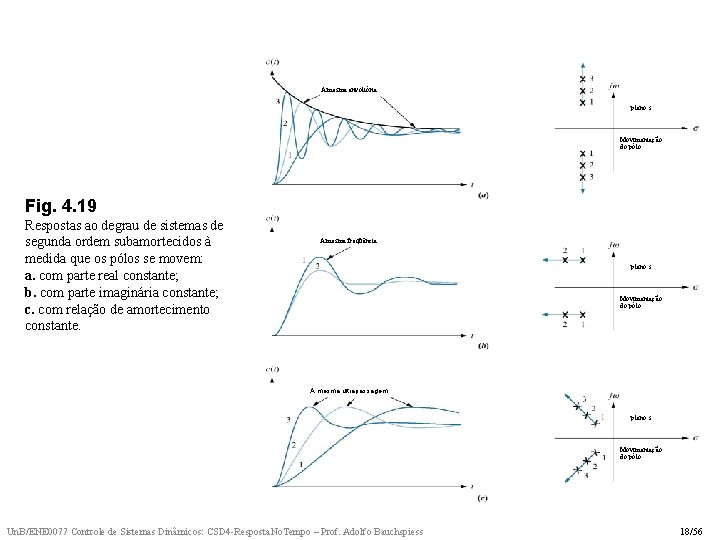
A mesma envoltória plano s Movimentação do pólo Fig. 4. 19 Respostas ao degrau de sistemas de segunda ordem subamortecidos à medida que os pólos se movem: a. com parte real constante; b. com parte imaginária constante; c. com relação de amortecimento constante. A mesma freqüência plano s Movimentação do pólo A mesma ultrapassagem plano s Movimentação do pólo Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 18/56
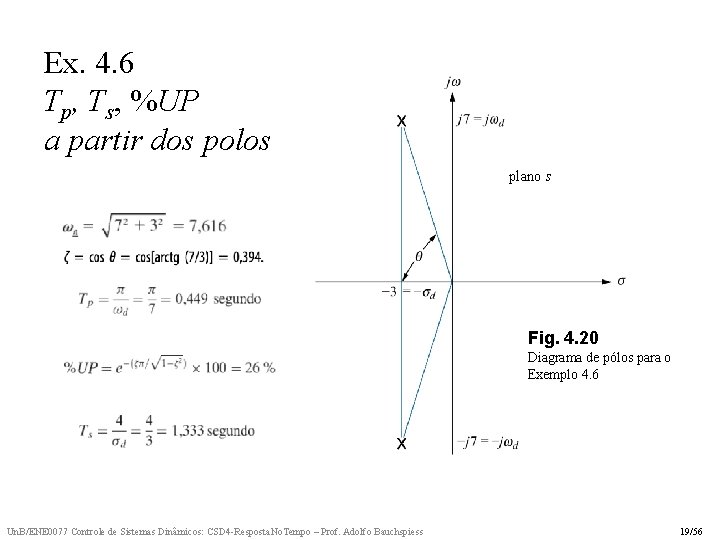
Ex. 4. 6 Tp, Ts, %UP a partir dos polos plano s Fig. 4. 20 Diagrama de pólos para o Exemplo 4. 6 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 19/56
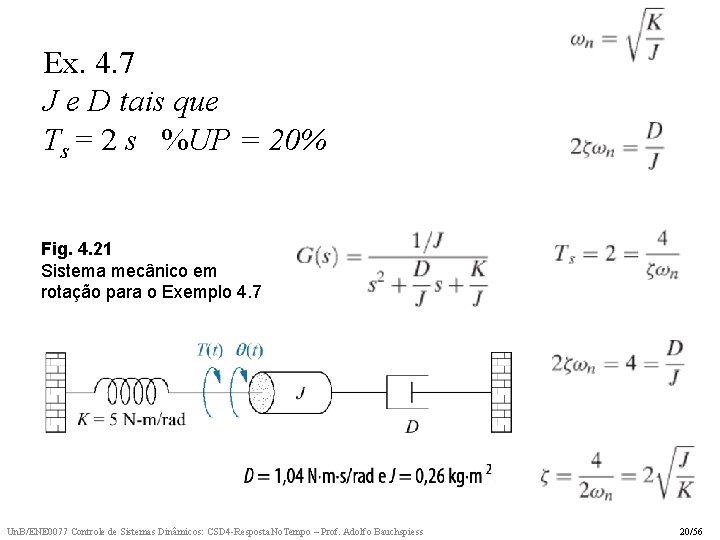
Ex. 4. 7 J e D tais que Ts = 2 s %UP = 20% Fig. 4. 21 Sistema mecânico em rotação para o Exemplo 4. 7 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 20/56
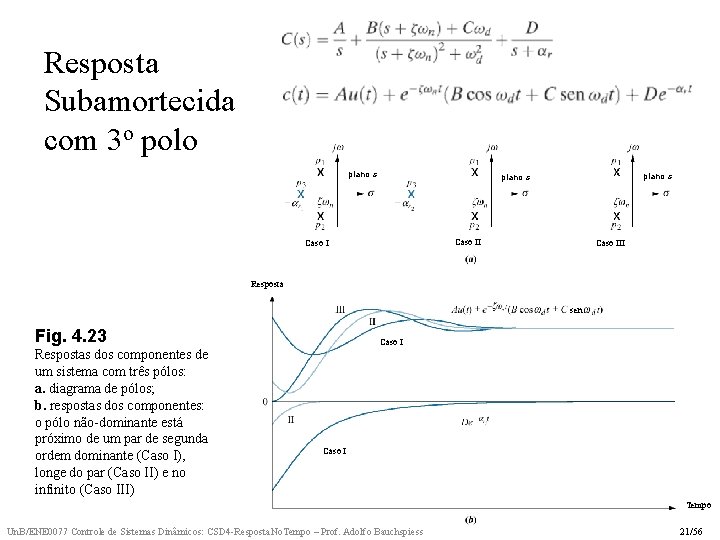
Resposta Subamortecida com 3 o polo plano s Caso III Resposta sen Fig. 4. 23 Respostas dos componentes de um sistema com três pólos: a. diagrama de pólos; b. respostas dos componentes: o pólo não-dominante está próximo de um par de segunda ordem dominante (Caso I), longe do par (Caso II) e no infinito (Caso III) Caso I Tempo Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 21/56
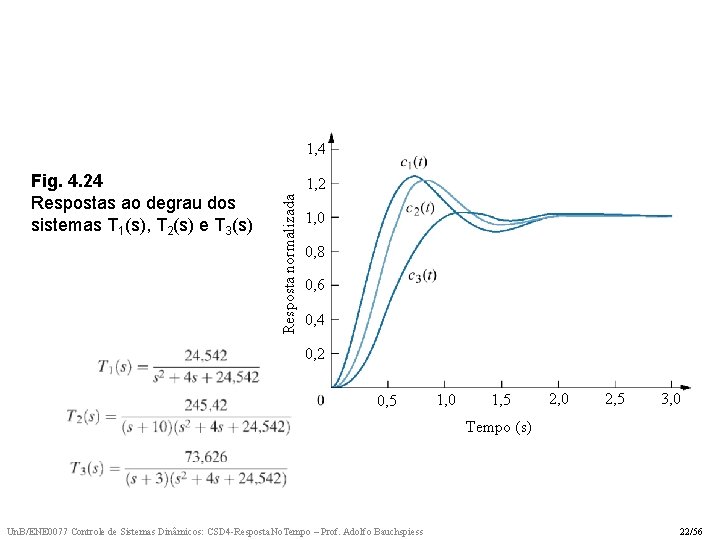
1, 4 1, 2 Resposta normalizada Fig. 4. 24 Respostas ao degrau dos sistemas T 1(s), T 2(s) e T 3(s) 1, 0 0, 8 0, 6 0, 4 0, 2 0, 5 1, 0 1, 5 2, 0 2, 5 3, 0 Tempo (s) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 22/56
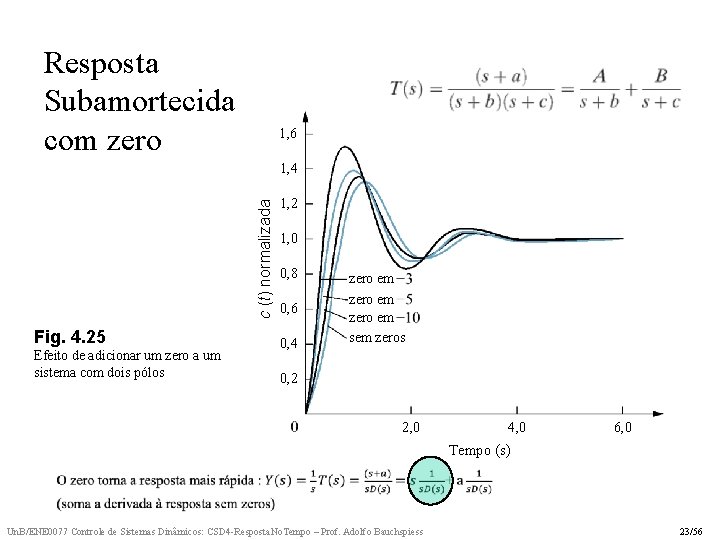
Resposta Subamortecida com zero 1, 6 c (t) normalizada 1, 4 Fig. 4. 25 Efeito de adicionar um zero a um sistema com dois pólos 1, 2 1, 0 0, 8 0, 6 0, 4 zero em sem zeros 0, 2 2, 0 4, 0 6, 0 Tempo (s) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 23/56
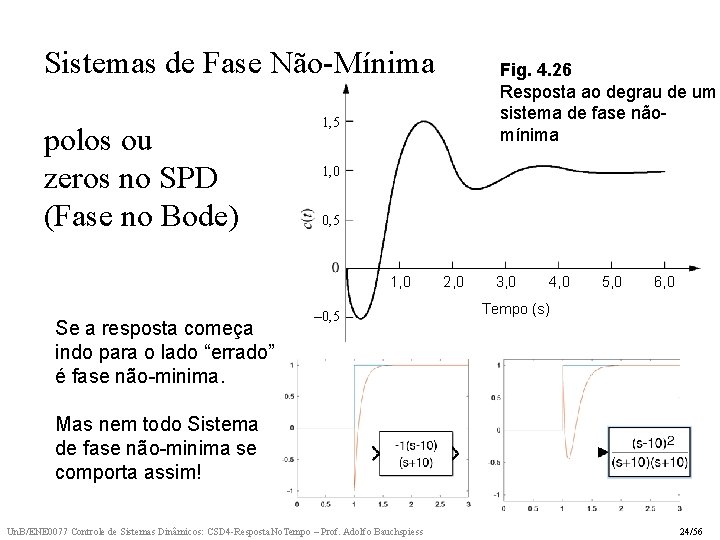
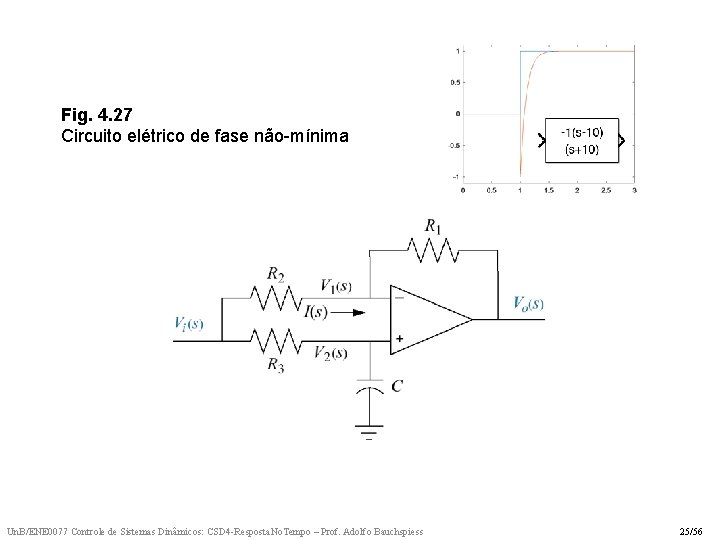
Sistemas de Fase Não-Mínima polos ou zeros no SPD (Fase no Bode) 1, 5 1, 0 0, 5 1, 0 Se a resposta começa indo para o lado “errado” é fase não-minima. Fig. 4. 26 Resposta ao degrau de um sistema de fase nãomínima – 0, 5 2, 0 3, 0 4, 0 5, 0 6, 0 Tempo (s) Mas nem todo Sistema de fase não-minima se comporta assim! Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 24/56
Fig. 4. 27 Circuito elétrico de fase não-mínima Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 25/56
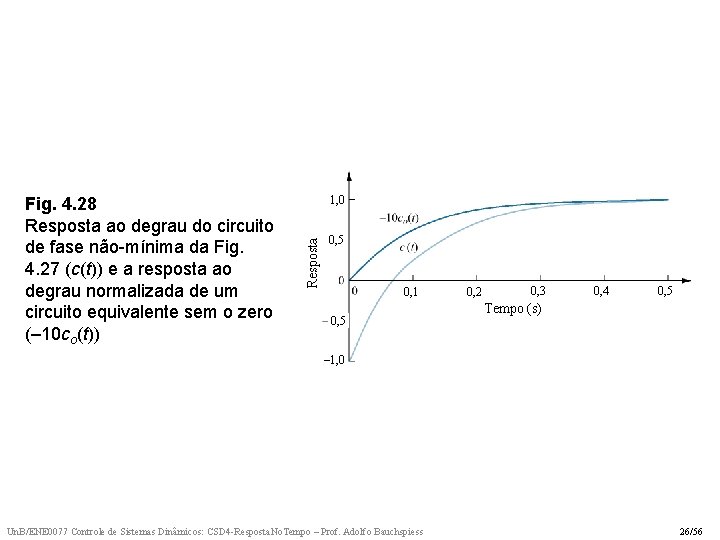
1, 0 Resposta Fig. 4. 28 Resposta ao degrau do circuito de fase não-mínima da Fig. 4. 27 (c(t)) e a resposta ao degrau normalizada de um circuito equivalente sem o zero (– 10 co(t)) 0, 5 0, 1 0, 5 0, 2 0, 3 0, 4 0, 5 Tempo (s) – 1, 0 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 26/56
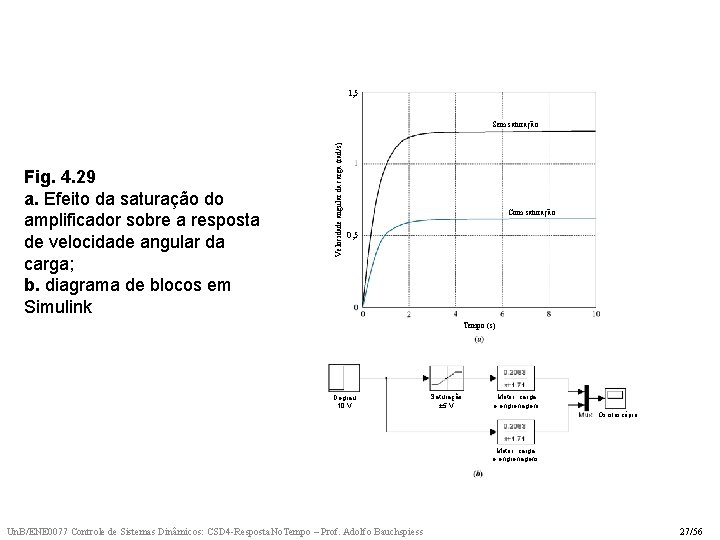
1, 5 Fig. 4. 29 a. Efeito da saturação do amplificador sobre a resposta de velocidade angular da carga; b. diagrama de blocos em Simulink Velocidade angular da carga (rad/s) Sem saturação Com saturação 0, 5 Tempo (s) Degrau 10 V Saturação ± 5 V Motor, carga e engrenagens Osciloscópio Motor, carga e engrenagens Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 27/56
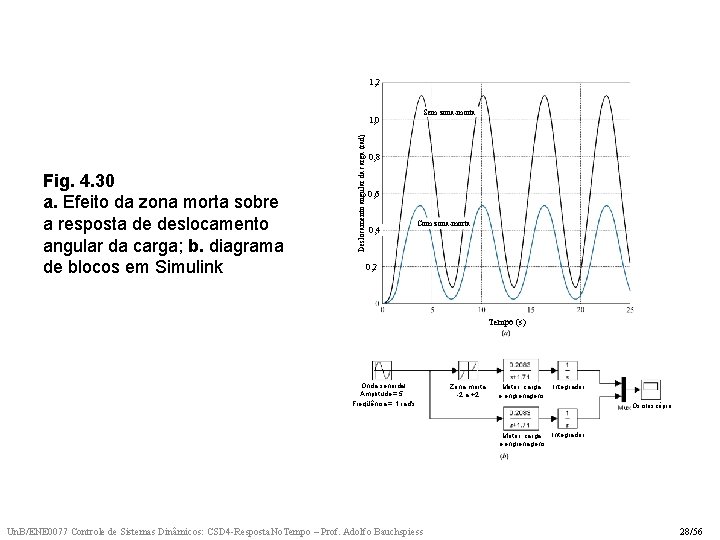
1, 2 Fig. 4. 30 a. Efeito da zona morta sobre a resposta de deslocamento angular da carga; b. diagrama de blocos em Simulink Deslocamento angular da carga (rad) 1, 0 Sem zona-morta 0, 8 0, 6 0, 4 Com zona-morta 0, 2 Tempo (s) Onda senoidal Amplitude = 5 Freqüência = 1 rad/s Zona-morta -2 a +2 Motor, carga e engrenagens Integrador Osciloscópio Integrador Motor, carga e engrenagens Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 28/56
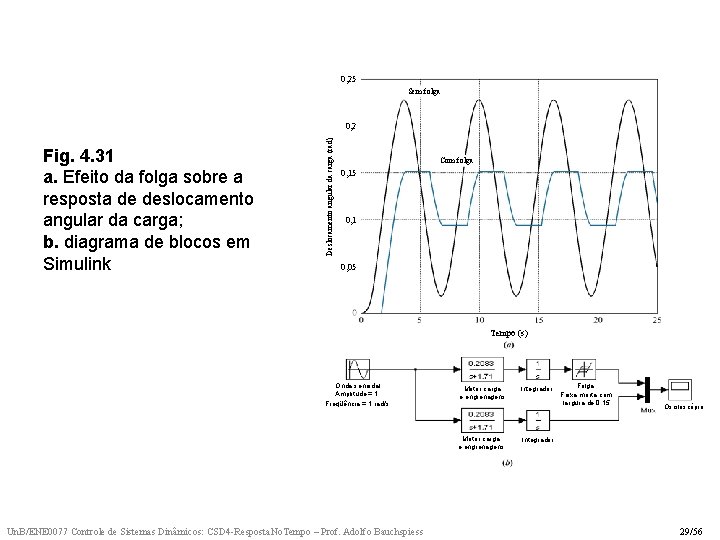
0, 25 Sem folga Fig. 4. 31 a. Efeito da folga sobre a resposta de deslocamento angular da carga; b. diagrama de blocos em Simulink Deslocamento angular da carga (rad) 0, 2 Com folga 0, 15 0, 1 0, 05 Tempo (s) Onda senoidal Amplitude = 1 Freqüência = 1 rad/s Motor, carga e engrenagens Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess Integrador Folga Faixa morta com largura de 0, 15 Osciloscópio Integrador 29/56
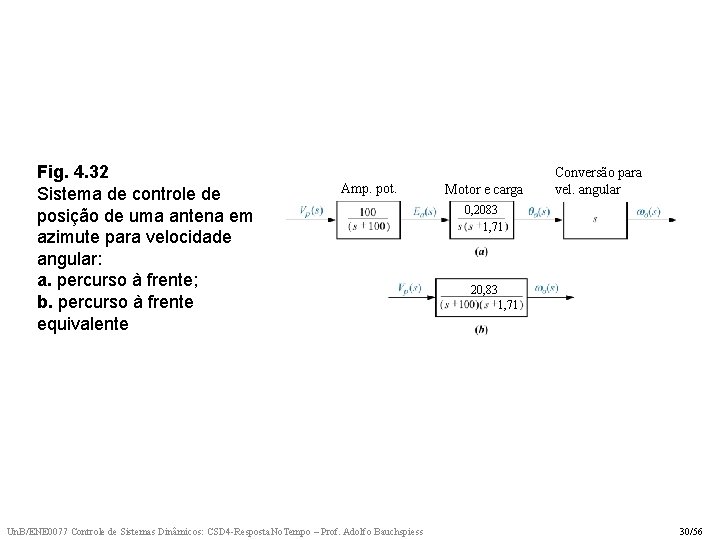
Fig. 4. 32 Sistema de controle de posição de uma antena em azimute para velocidade angular: a. percurso à frente; b. percurso à frente equivalente Amp. pot. Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess Motor e carga Conversão para vel. angular 0, 2083 1, 71 20, 83 1, 71 30/56
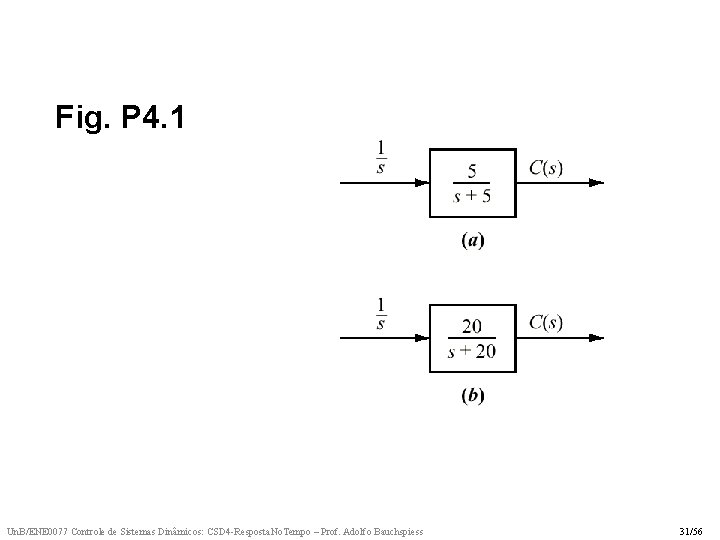
Fig. P 4. 1 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 31/56
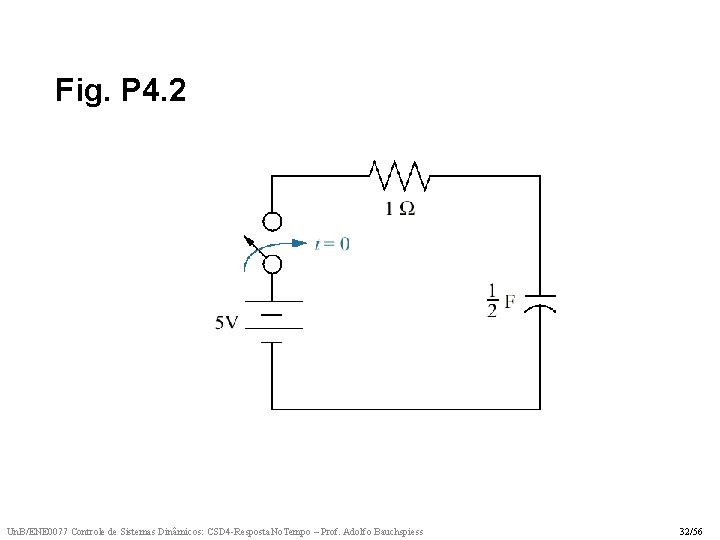
Fig. P 4. 2 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 32/56
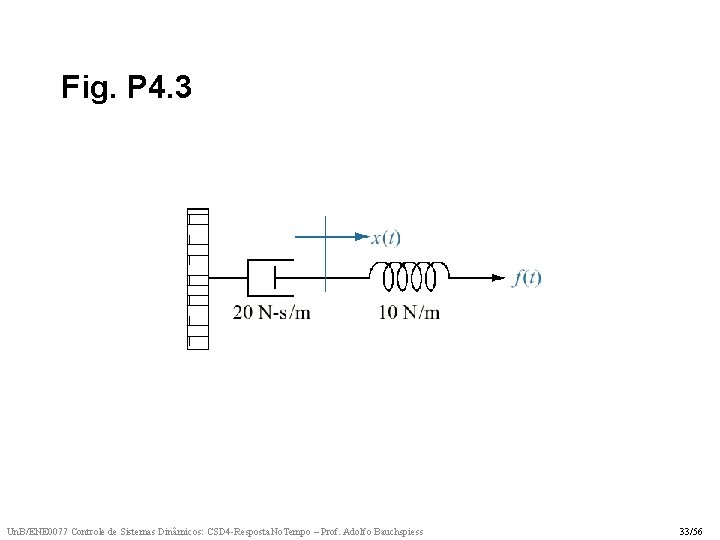
Fig. P 4. 3 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 33/56
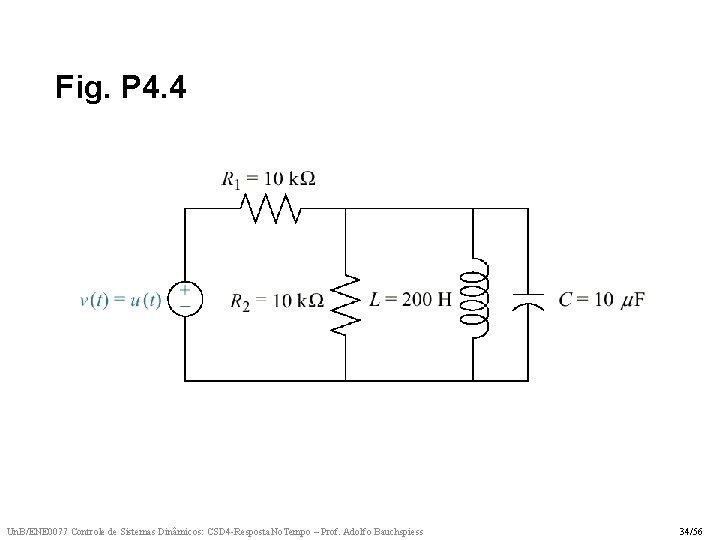
Fig. P 4. 4 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 34/56
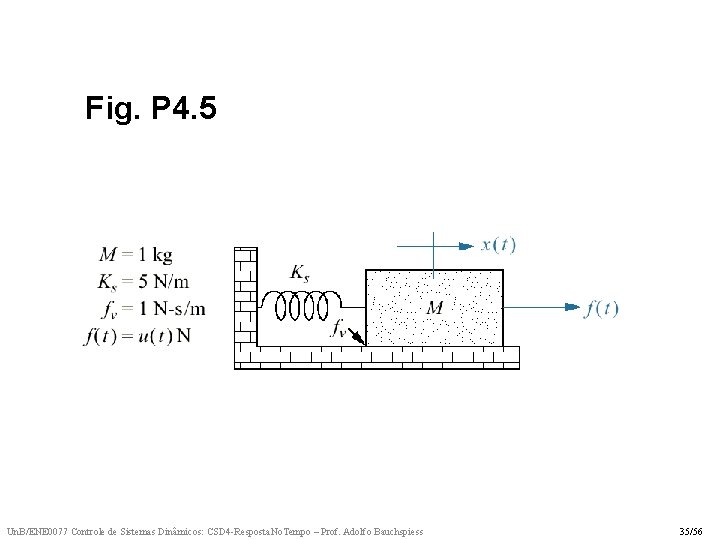
Fig. P 4. 5 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 35/56
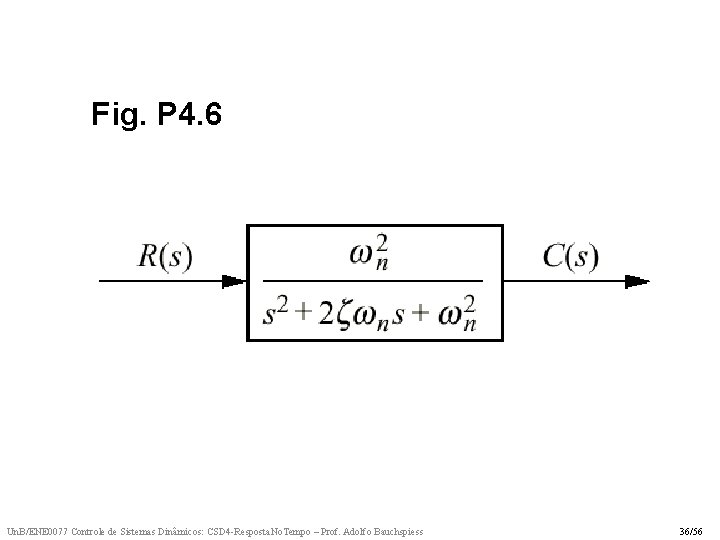
Fig. P 4. 6 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 36/56
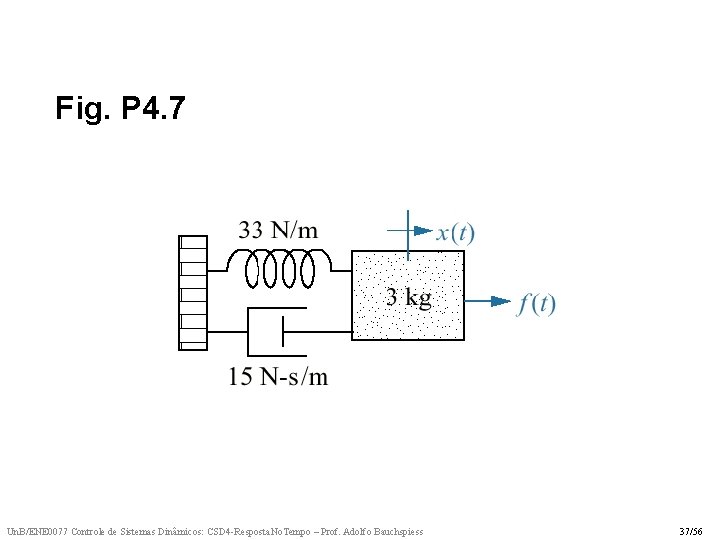
Fig. P 4. 7 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 37/56
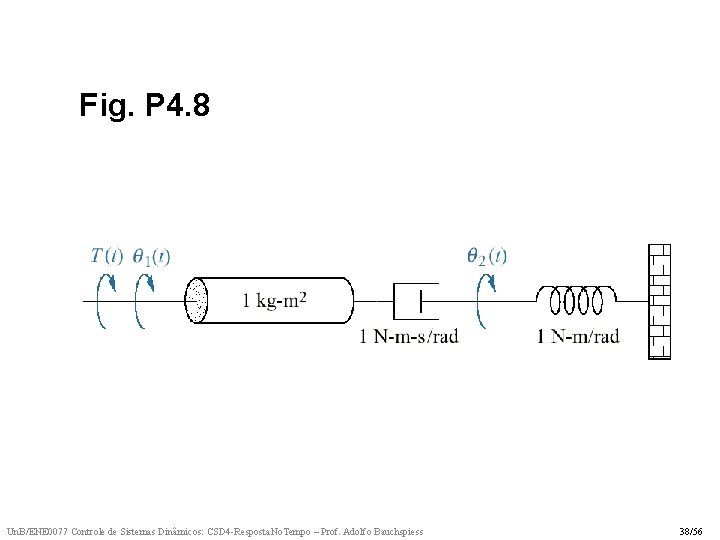
Fig. P 4. 8 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 38/56
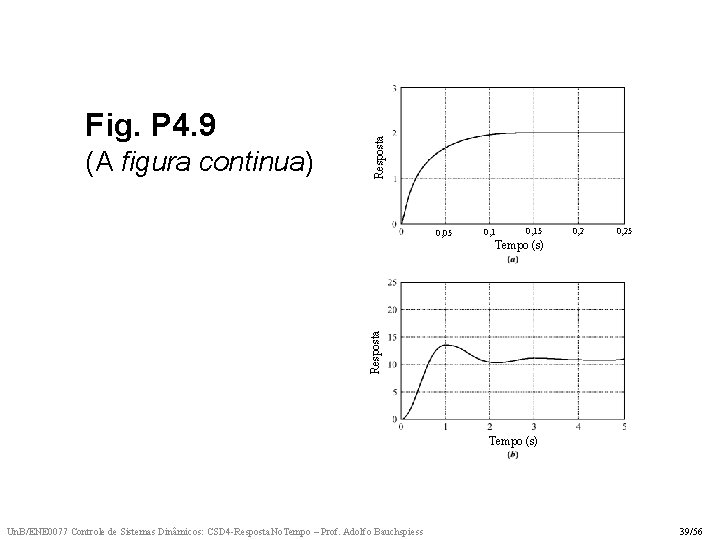
(A figura continua) Resposta Fig. P 4. 9 0, 05 0, 15 0, 25 Resposta Tempo (s) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 39/56
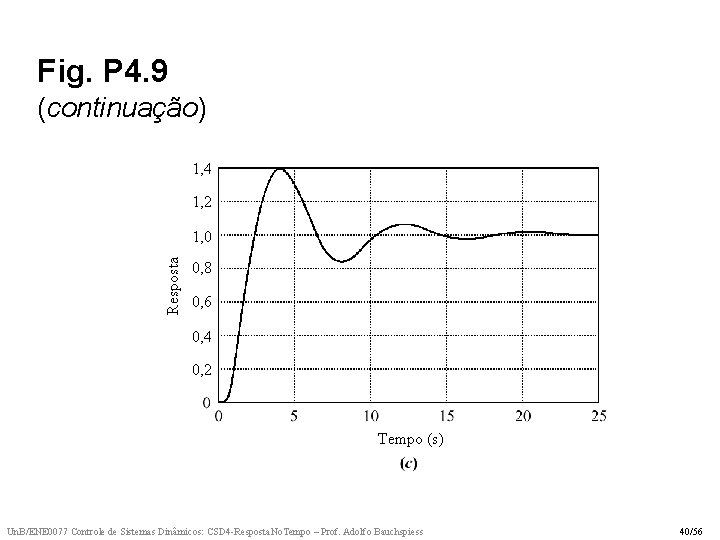
Fig. P 4. 9 (continuação) 1, 4 1, 2 Resposta 1, 0 0, 8 0, 6 0, 4 0, 2 Tempo (s) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 40/56
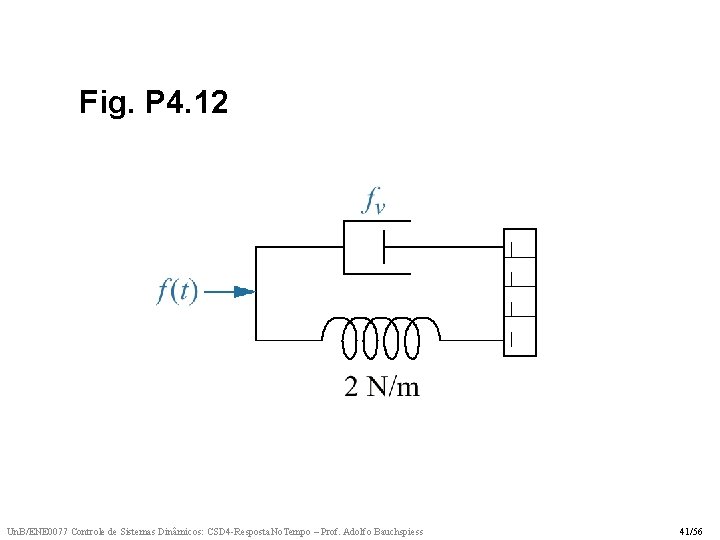
Fig. P 4. 12 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 41/56
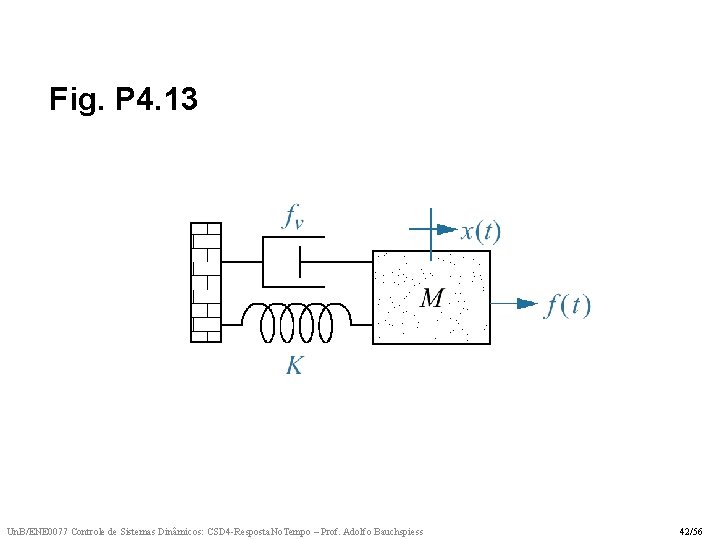
Fig. P 4. 13 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 42/56
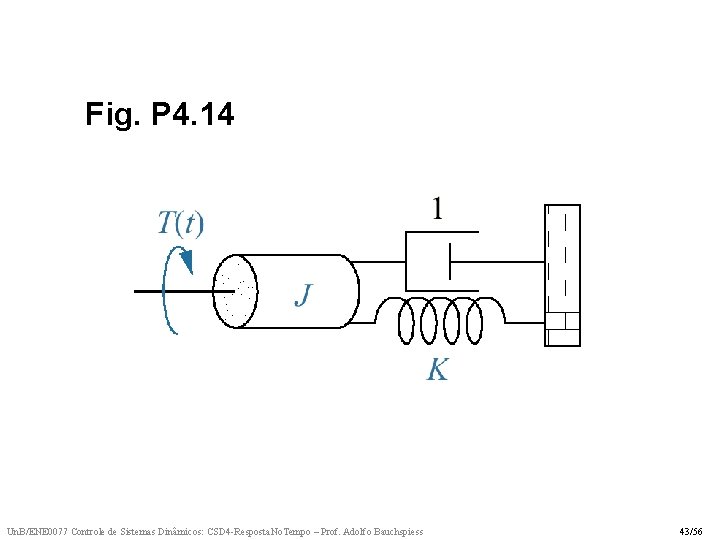
Fig. P 4. 14 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 43/56
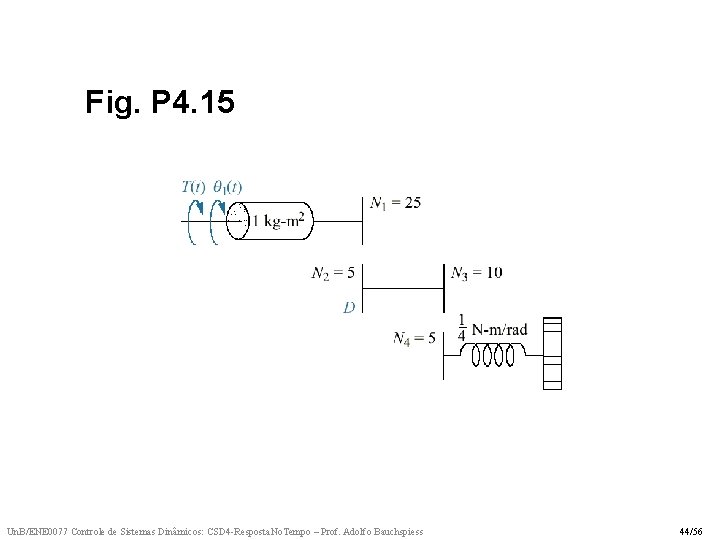
Fig. P 4. 15 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 44/56
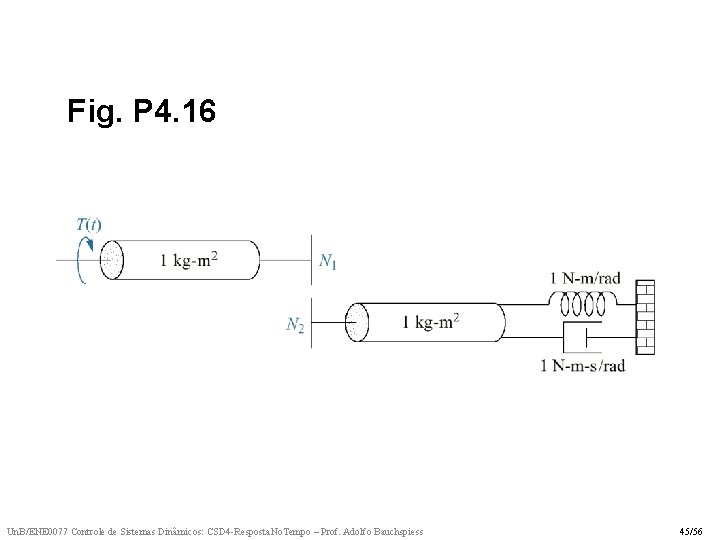
Fig. P 4. 16 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 45/56
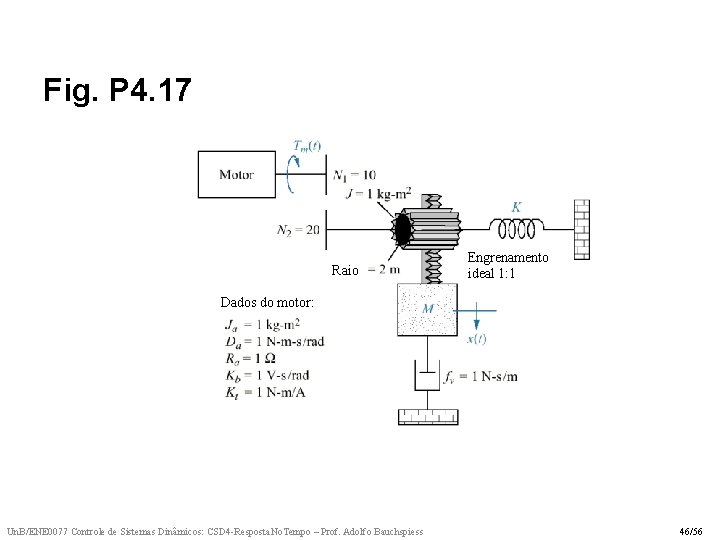
Fig. P 4. 17 Raio Engrenamento ideal 1: 1 Dados do motor: Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 46/56
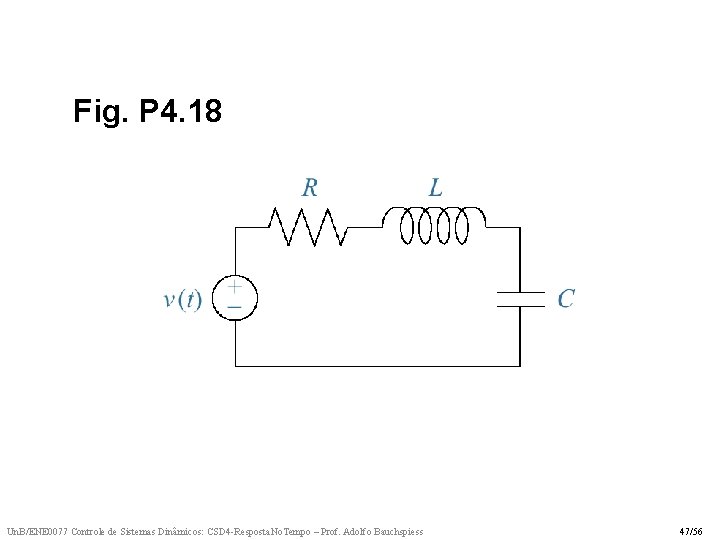
Fig. P 4. 18 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 47/56
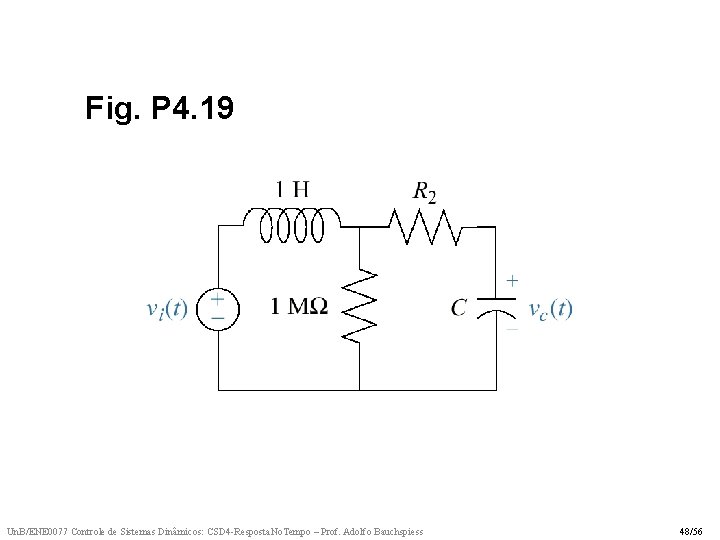
Fig. P 4. 19 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 4 -Resposta. No. Tempo – Prof. Adolfo Bauchspiess 48/56