
Controle de Sistemas Dinmicos CSD 11 Projeto em
- Slides: 14
Controle de Sistemas Dinâmicos CSD 11 -Projeto em �� Avanço, Atraso, Avanço-Atraso, PID Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 1/14
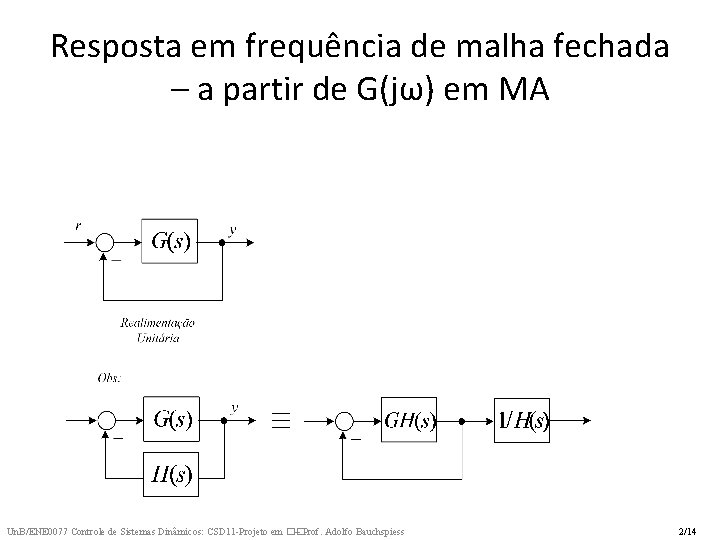
Resposta em frequência de malha fechada – a partir de G(jω) em MA Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 2/14
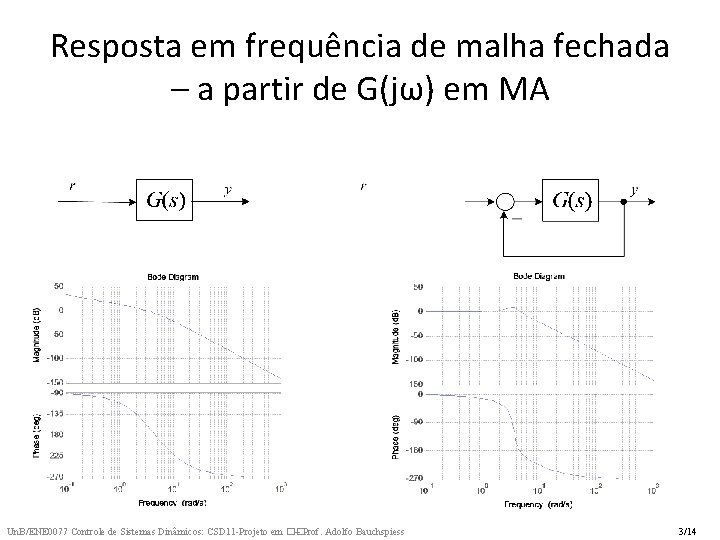
Resposta em frequência de malha fechada – a partir de G(jω) em MA Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 3/14
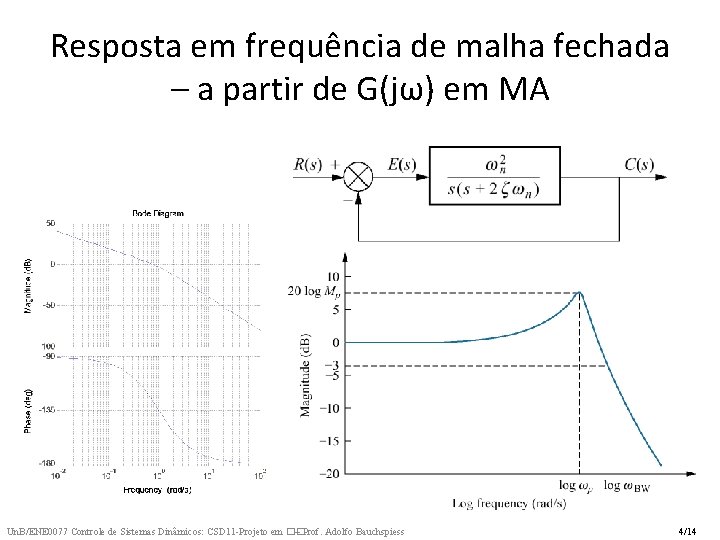
Resposta em frequência de malha fechada – a partir de G(jω) em MA Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 4/14
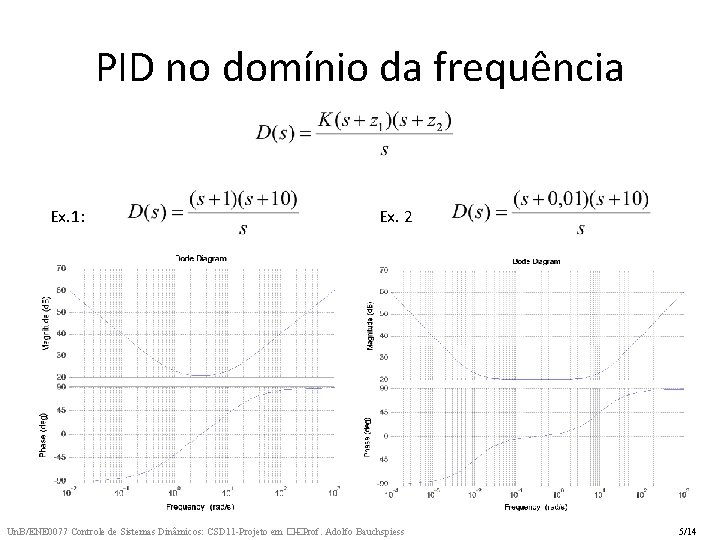
PID no domínio da frequência Ex. 1: Ex. 2 Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 5/14
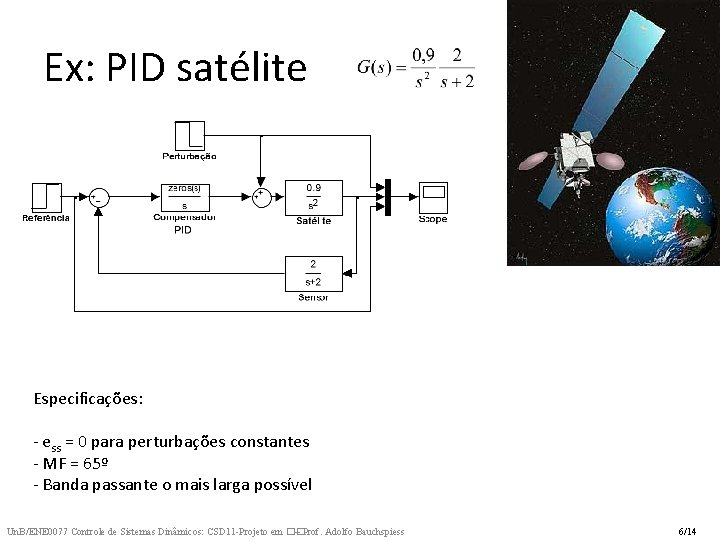
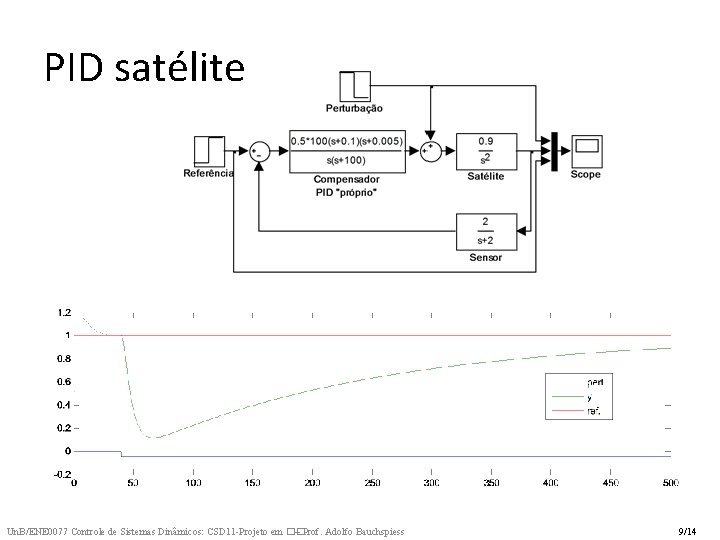
Ex: PID satélite Especificações: - ess = 0 para perturbações constantes - MF = 65º - Banda passante o mais larga possível Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 6/14
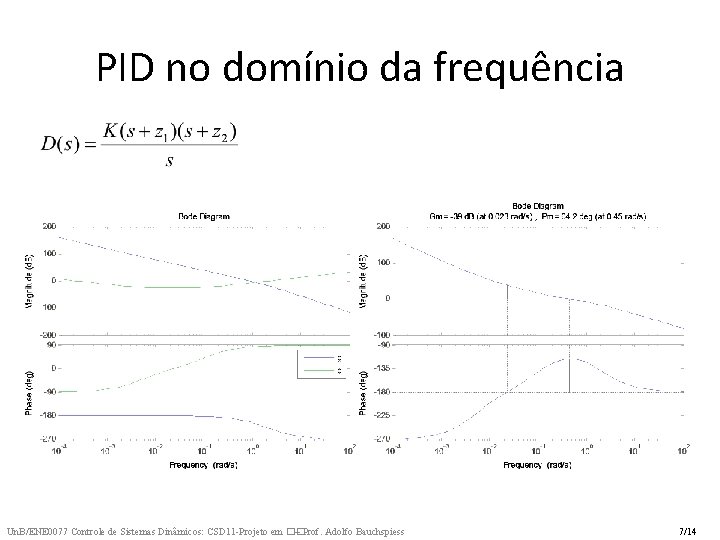
PID no domínio da frequência Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 7/14
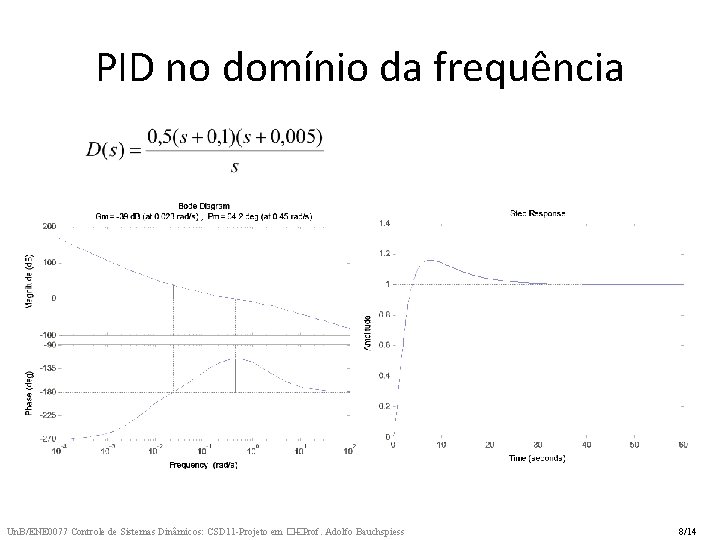
PID no domínio da frequência Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 8/14
PID satélite Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 9/14
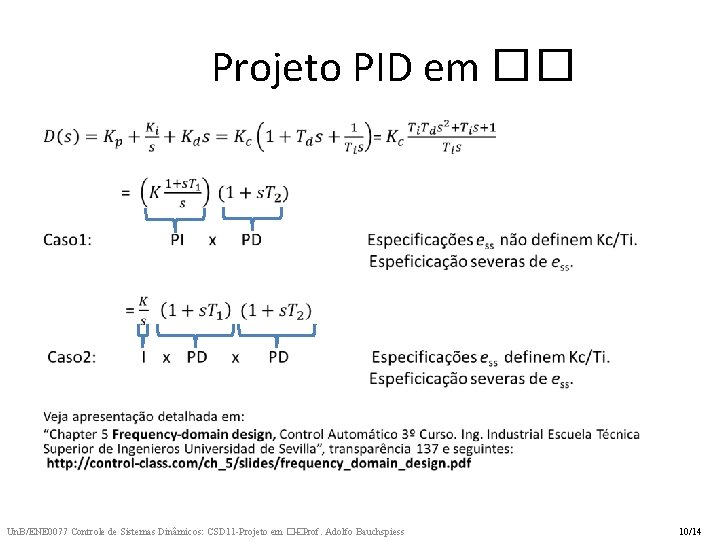
Projeto PID em �� • Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 10/14
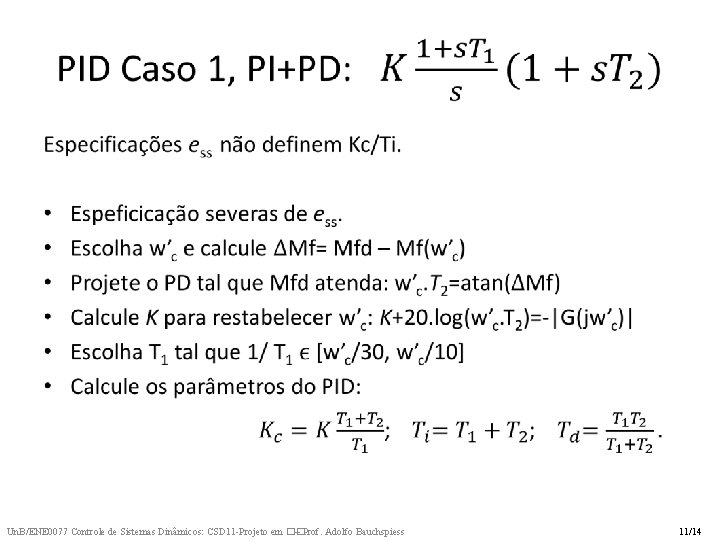
• Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 11/14
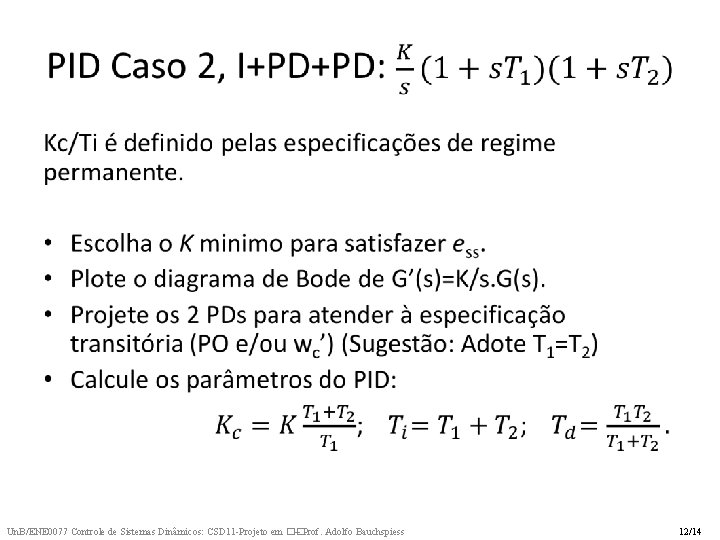
• Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 12/14
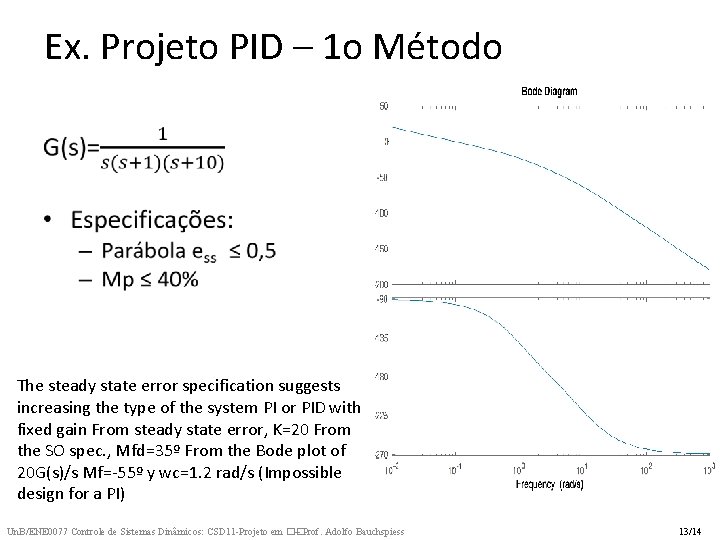
Ex. Projeto PID – 1 o Método • The steady state error specification suggests increasing the type of the system PI or PID with fixed gain From steady state error, K=20 From the SO spec. , Mfd=35º From the Bode plot of 20 G(s)/s Mf=-55º y wc=1. 2 rad/s (Impossible design for a PI) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 13/14
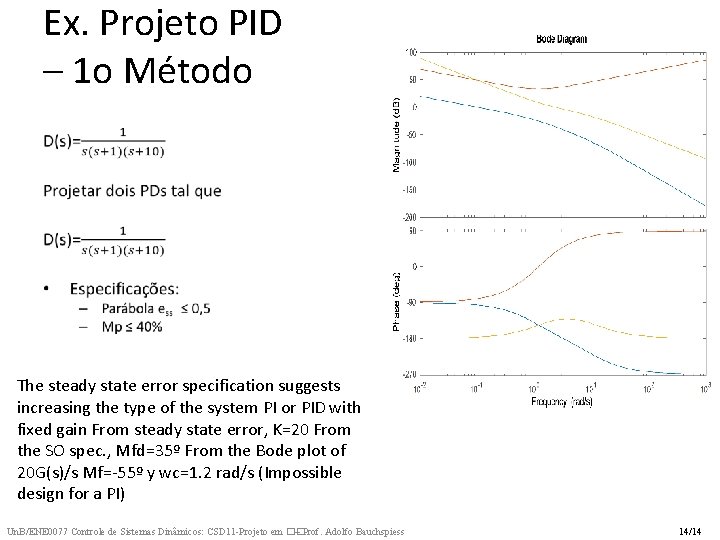
Ex. Projeto PID – 1 o Método • The steady state error specification suggests increasing the type of the system PI or PID with fixed gain From steady state error, K=20 From the SO spec. , Mfd=35º From the Bode plot of 20 G(s)/s Mf=-55º y wc=1. 2 rad/s (Impossible design for a PI) Un. B/ENE 0077 Controle de Sistemas Dinâmicos: CSD 11 -Projeto em �� – Prof. Adolfo Bauchspiess 14/14