
CONDITII DE ECHILIBRU MECANISME SIMPLE Proiect realizat de
CONDITII DE ECHILIBRU MECANISME SIMPLE Proiect realizat de Ionescu Mircea clasa a VII-a Prof. indrumator Andrei Albert
Conditii de echilibru mecanisme simple cuprins Echilibrul corpurilor 1 Plan inclinat descompunere Echilibrul corpurilor 2 Plan inclinat unghiul de frecare Echilibrul corpurilor 3 Plan inclinat urcare Parghia de genul 1 Parghia de genul 2 Plan inclinat coborare Gt>Ff scripetii Plan inclinat coborare Gt<Ff inainte
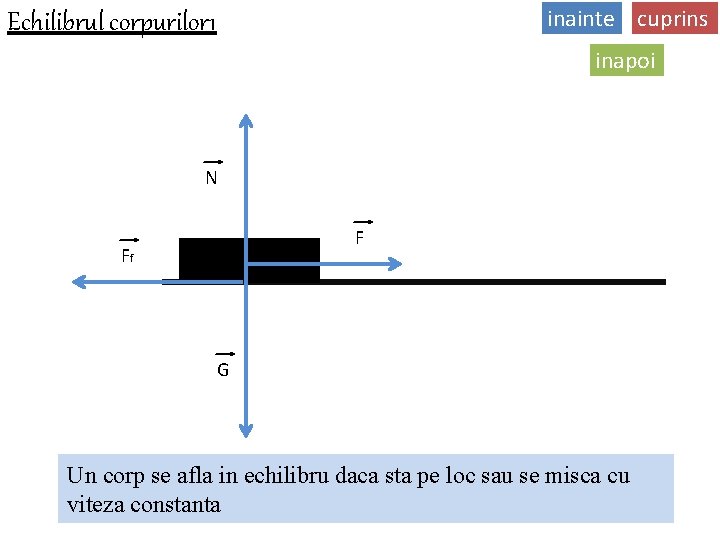
inainte cuprins Echilibrul corpurilor 1 inapoi N F Ff G Un corp se afla in echilibru daca sta pe loc sau se misca cu viteza constanta
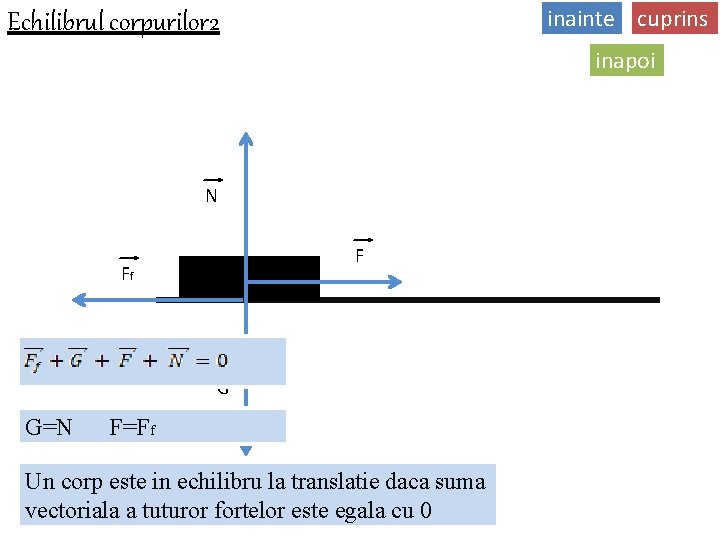
inainte cuprins Echilibrul corpurilor 2 inapoi N F Ff G G=N F=Ff Un corp este in echilibru la translatie daca suma vectoriala a tuturor fortelor este egala cu 0
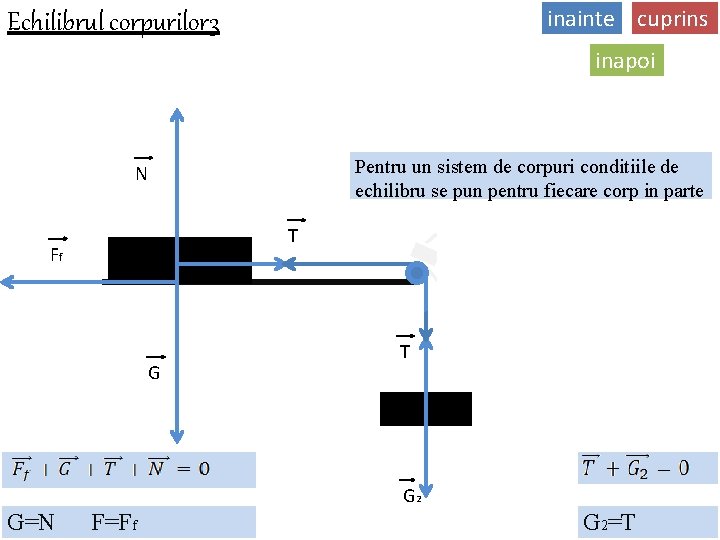
inainte cuprins Echilibrul corpurilor 3 inapoi Pentru un sistem de corpuri conditiile de echilibru se pun pentru fiecare corp in parte N T Ff G T G 2 G=N F=Ff G 2=T
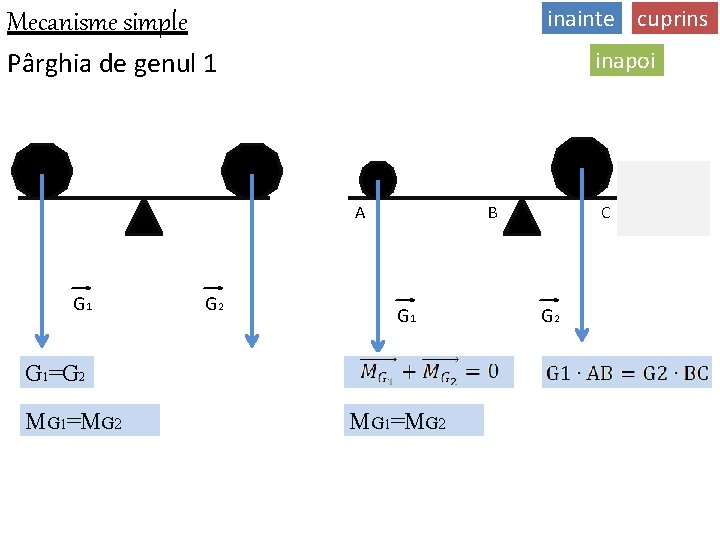
inainte cuprins Mecanisme simple Pârghia de genul 1 inapoi A G 1 G 2 B G 1=G 2 MG 1=MG 2 C G 2
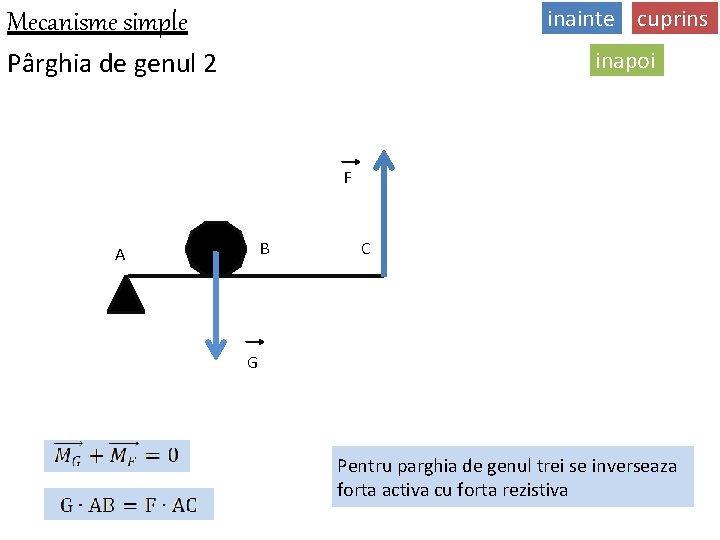
inainte cuprins Mecanisme simple Pârghia de genul 2 inapoi F B A C G Pentru parghia de genul trei se inverseaza forta activa cu forta rezistiva
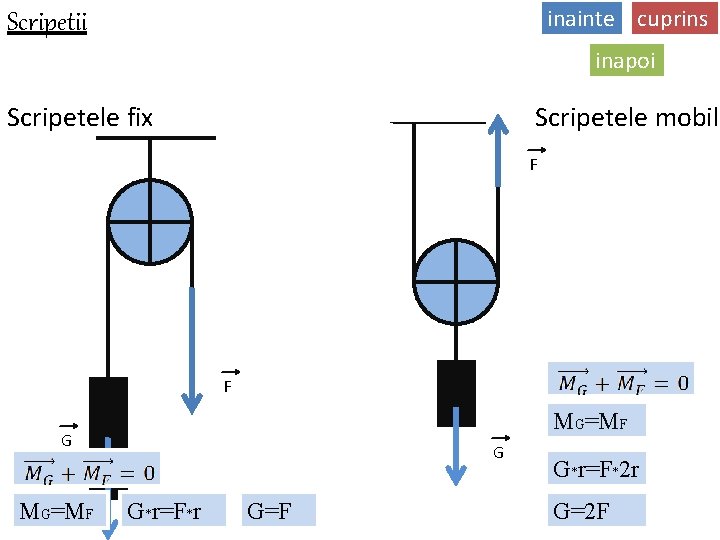
inainte cuprins Scripetii inapoi Scripetele fix Scripetele mobil F F MG=MF G G*r=F*r G=F G*r=F*2 r G=2 F
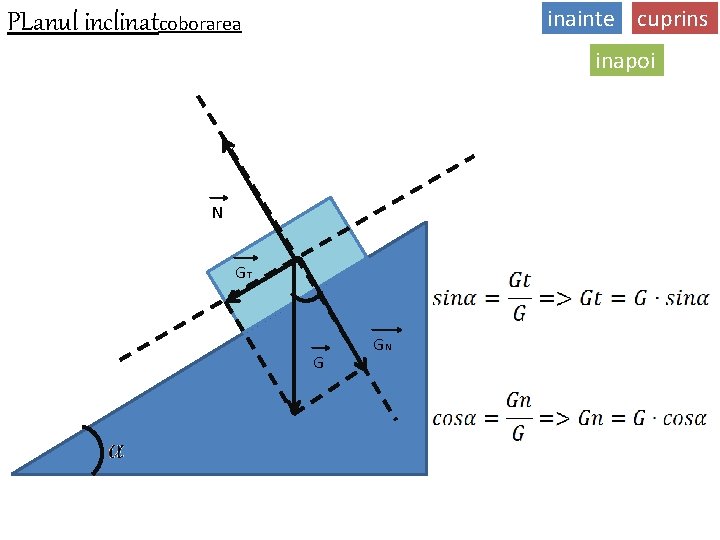
inainte cuprins PLanul inclinatcoborarea inapoi N GT G GN
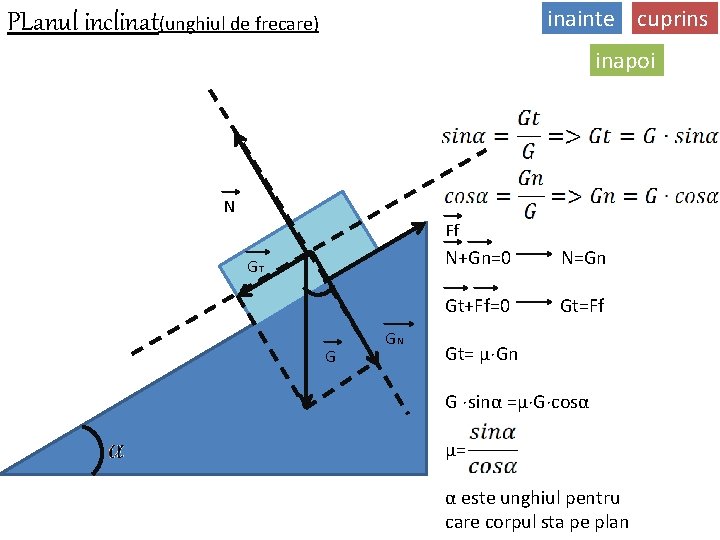
inainte cuprins PLanul inclinat(unghiul de frecare) inapoi N Ff GT G GN N+Gn=0 N=Gn Gt+Ff=0 Gt=Ff Gt= μˑGn G ˑsinα =μˑGˑcosα μ= α este unghiul pentru care corpul sta pe plan
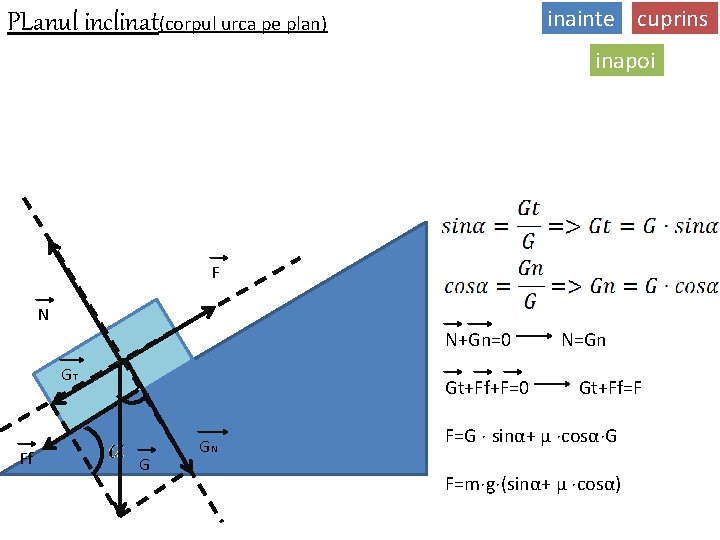
inainte cuprins PLanul inclinat(corpul urca pe plan) inapoi F N N+Gn=0 GT Ff Gt+Ff+F=0 G GN N=Gn Gt+Ff=F F=G ˑ sinα+ μ ˑcosαˑG F=mˑgˑ(sinα+ μ ˑcosα)
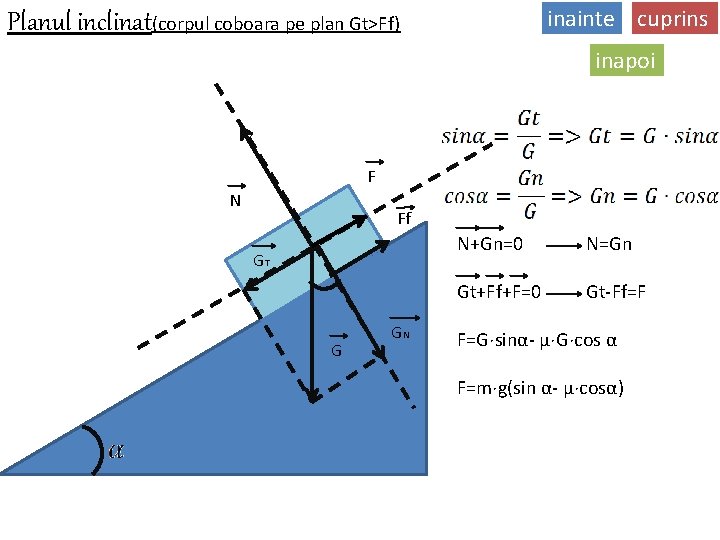
inainte cuprins Planul inclinat(corpul coboara pe plan Gt>Ff) inapoi F N Ff GT G GN N+Gn=0 N=Gn Gt+Ff+F=0 Gt-Ff=F F=Gˑsinα- μˑGˑcos α F=mˑg(sin α- μˑcosα)
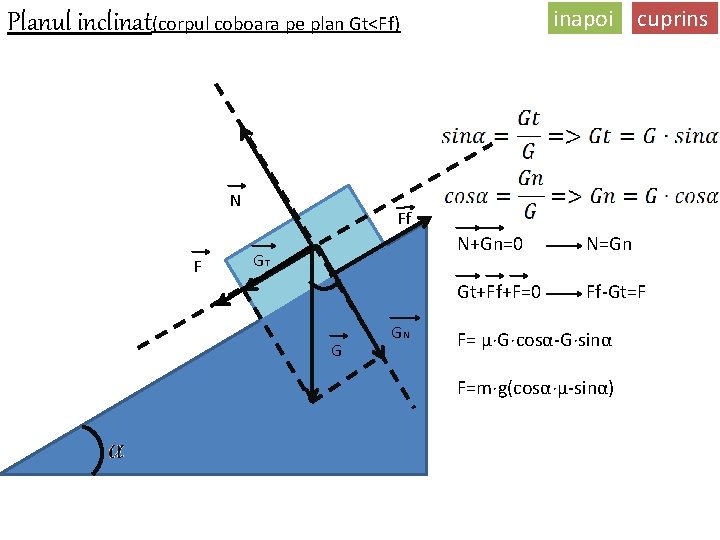
inapoi cuprins Planul inclinat(corpul coboara pe plan Gt<Ff) N F Ff GT G GN N+Gn=0 N=Gn Gt+Ff+F=0 Ff-Gt=F F= μˑGˑcosα-Gˑsinα F=mˑg(cosαˑμ-sinα)
- Slides: 13