
Cinematica navale Si chiama Cinematica lo studio delle
- Slides: 13
Cinematica navale Si chiama Cinematica lo studio delle leggi che regolano il moto reciproco di due o più corpi che si muovono gli uni in presenza degli altri nello spazio. La Cinematica Navale limita il suo studio al moto reciproco di navi che si muovono sulla superficie del mare Nave Propria (Np) Nave bersaglio o target (T) G. D'Urso ITN Riposto - Navigation Lab
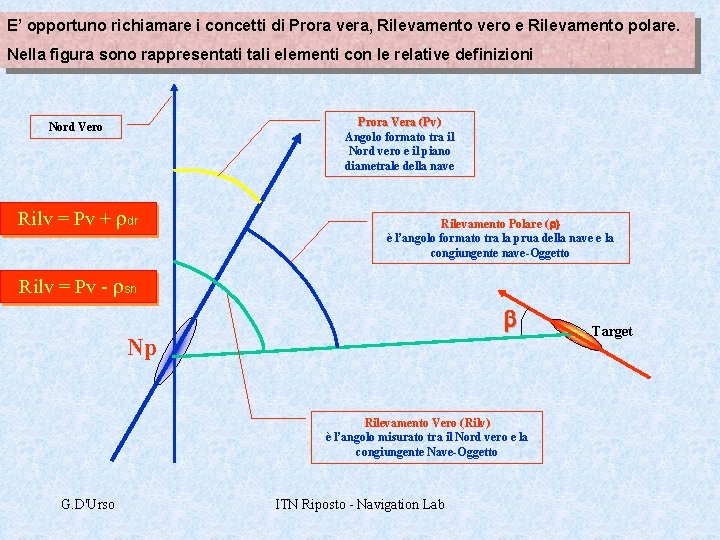
E’ opportuno richiamare i concetti di Prora vera, Rilevamento vero e Rilevamento polare. Nella figura sono rappresentati tali elementi con le relative definizioni Prora Vera (Pv) Angolo formato tra il Nord vero e il piano diametrale della nave Nord Vero Rilv = Pv + rdr Rilevamento Polare (r) è l’angolo formato tra la prua della nave e la congiungente nave-Oggetto Rilv = Pv - rsn b Np Rilevamento Vero (Rilv) è l’angolo misurato tra il Nord vero e la congiungente Nave-Oggetto G. D'Urso ITN Riposto - Navigation Lab Target
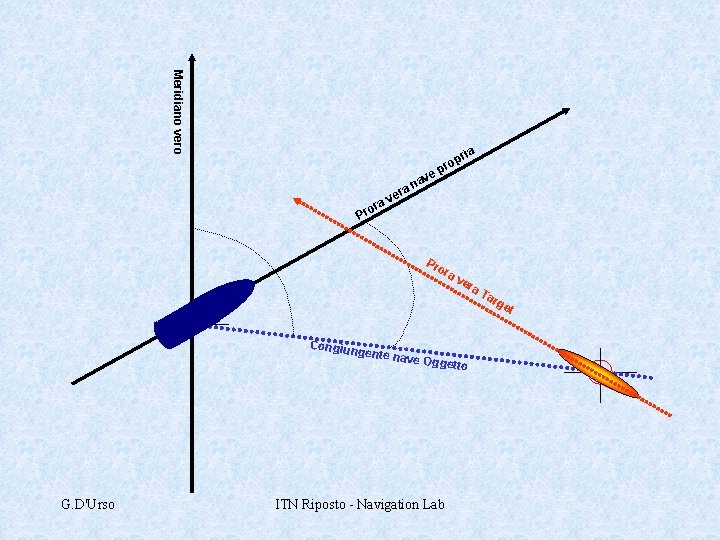
Meridiano vero ria ve a ror r ve a an p pro P Pr ora ve ra Ta rge t Congiun gente na ve Ogge tto G. D'Urso ITN Riposto - Navigation Lab
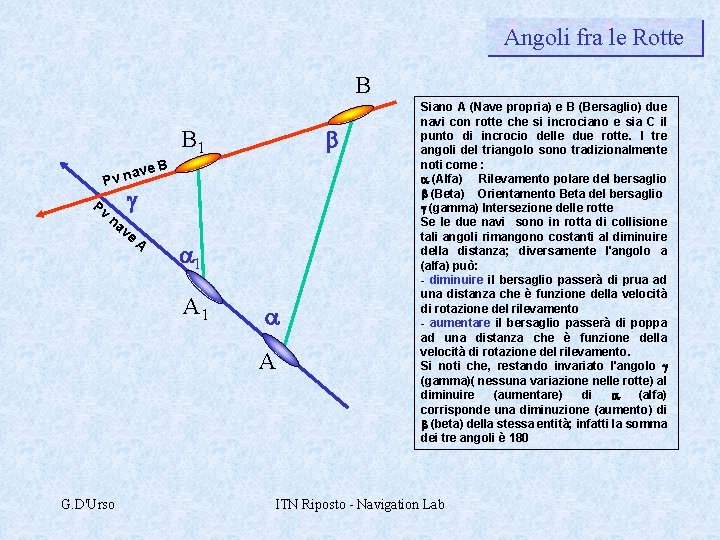
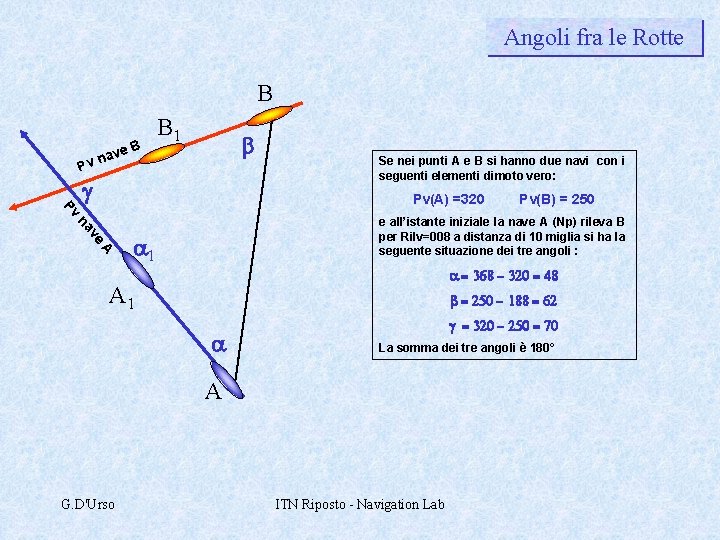
Angoli fra le Rotte B b B 1 ve B a Pv na g ve A a 1 A 1 a A G. D'Urso Siano A (Nave propria) e B (Bersaglio) due navi con rotte che si incrociano e sia C il punto di incrocio delle due rotte. I tre angoli del triangolo sono tradizionalmente noti come : a (Alfa) Rilevamento polare del bersaglio b (Beta) Orientamento Beta del bersaglio g (gamma) Intersezione delle rotte Se le due navi sono in rotta di collisione tali angoli rimangono costanti al diminuire della distanza; diversamente l'angolo a (alfa) può: - diminuire il bersaglio passerà di prua ad una distanza che è funzione della velocità di rotazione del rilevamento - aumentare il bersaglio passerà di poppa ad una distanza che è funzione della velocità di rotazione del rilevamento. Si noti che, restando invariato l'angolo g (gamma)( nessuna variazione nelle rotte) al diminuire (aumentare) di a (alfa) corrisponde una diminuzione (aumento) di b (beta) della stessa entità; infatti la somma dei tre angoli è 180 ITN Riposto - Navigation Lab
Angoli fra le Rotte B P ve v na B B 1 b g Se nei punti A e B si hanno due navi con i seguenti elementi dimoto vero: Pv Pv(A) =320 ve na A e all’istante iniziale la nave A (Np) rileva B per Rilv=008 a distanza di 10 miglia si ha la seguente situazione dei tre angoli : a 1 a = 368 - 320 = 48 A 1 b = 250 - 188 = 62 a g = 320 - 250 = 70 La somma dei tre angoli è 180° A G. D'Urso Pv(B) = 250 ITN Riposto - Navigation Lab
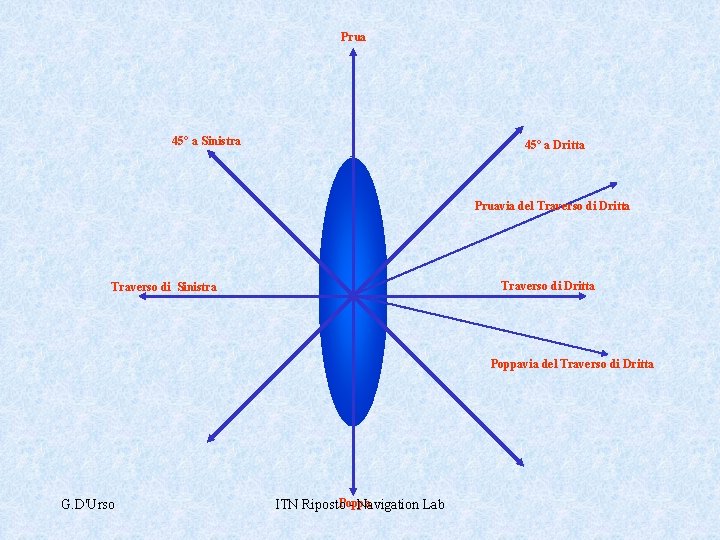
Prua 45° a Sinistra 45° a Dritta Pruavia del Traverso di Dritta Traverso di Sinistra Poppavia del Traverso di Dritta G. D'Urso Poppa ITN Riposto - Navigation Lab
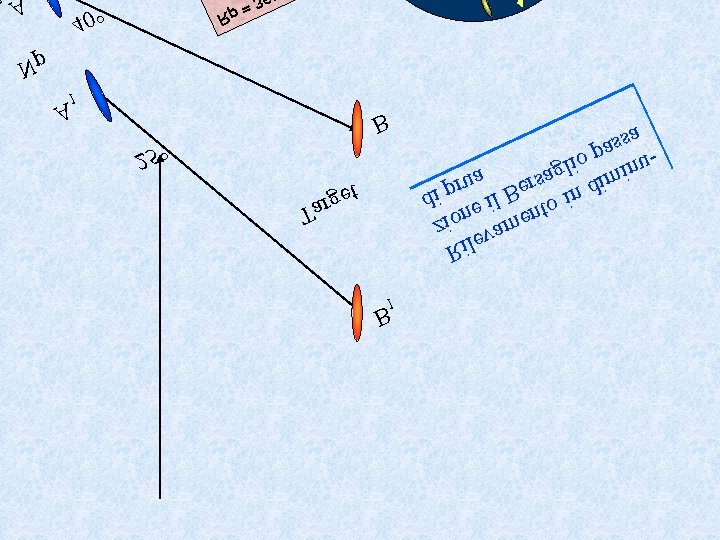
40° = Rp Np 1 A B 25° et g r Ta 1 B sa s a p uo i l g imin a a s u r r d e p B n i i l d i to e n n e o zi vam e Ril
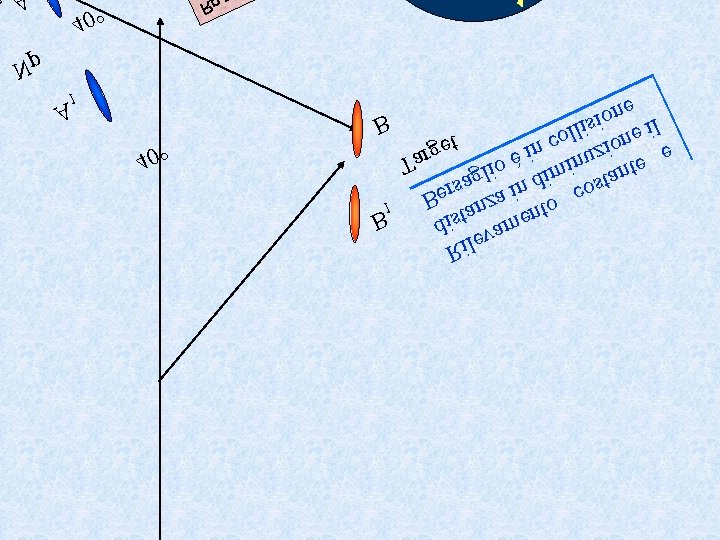
40° R Np 1 A 40° e n o i s B i il l l e o n c et io n g z i e r u è a n e i T o t li im stan g d a s co er za in B n ento 1 a t s B di vam e Ril
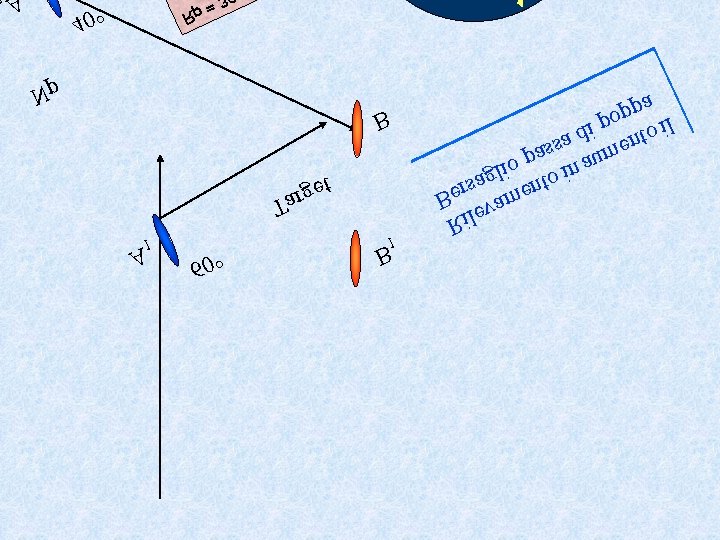
40° Rp Np B t e g ar T 1 A 60° 1 B a p p o p l i i o d a nt s e s a m p u a o li to in g a s n Ber vame e Ril
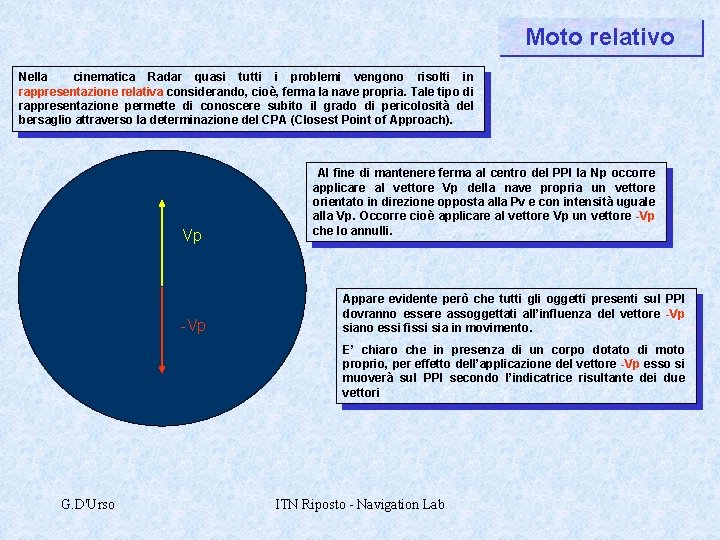
Moto relativo Nella cinematica Radar quasi tutti i problemi vengono risolti in rappresentazione relativa considerando, cioè, ferma la nave propria. Tale tipo di rappresentazione permette di conoscere subito il grado di pericolosità del bersaglio attraverso la determinazione del CPA (Closest Point of Approach). Vp -Vp Al fine di mantenere ferma al centro del PPI la Np occorre applicare al vettore Vp della nave propria un vettore orientato in direzione opposta alla Pv e con intensità uguale alla Vp. Occorre cioè applicare al vettore Vp un vettore -Vp che lo annulli. Appare evidente però che tutti gli oggetti presenti sul PPI dovranno essere assoggettati all’influenza del vettore -Vp siano essi fissi sia in movimento. E’ chiaro che in presenza di un corpo dotato di moto proprio, per effetto dell’applicazione del vettore -Vp esso si muoverà sul PPI secondo l’indicatrice risultante dei due vettori G. D'Urso ITN Riposto - Navigation Lab
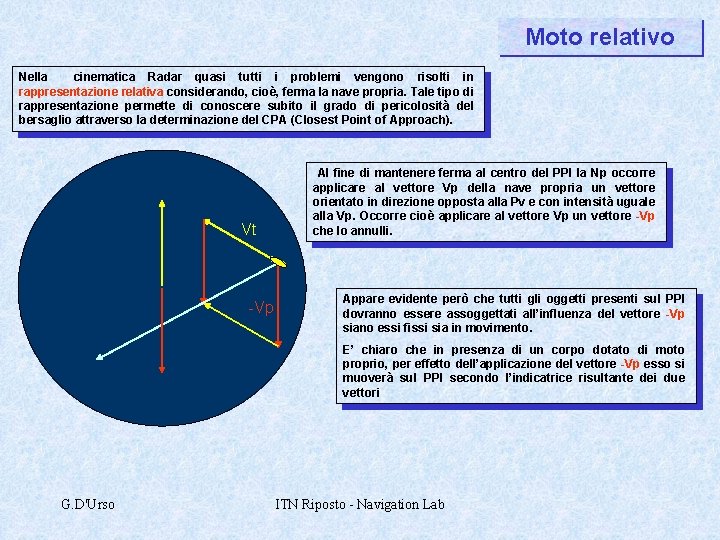
Moto relativo Nella cinematica Radar quasi tutti i problemi vengono risolti in rappresentazione relativa considerando, cioè, ferma la nave propria. Tale tipo di rappresentazione permette di conoscere subito il grado di pericolosità del bersaglio attraverso la determinazione del CPA (Closest Point of Approach). Vt -Vp Al fine di mantenere ferma al centro del PPI la Np occorre applicare al vettore Vp della nave propria un vettore orientato in direzione opposta alla Pv e con intensità uguale alla Vp. Occorre cioè applicare al vettore Vp un vettore -Vp che lo annulli. Appare evidente però che tutti gli oggetti presenti sul PPI dovranno essere assoggettati all’influenza del vettore -Vp siano essi fissi sia in movimento. E’ chiaro che in presenza di un corpo dotato di moto proprio, per effetto dell’applicazione del vettore -Vp esso si muoverà sul PPI secondo l’indicatrice risultante dei due vettori G. D'Urso ITN Riposto - Navigation Lab
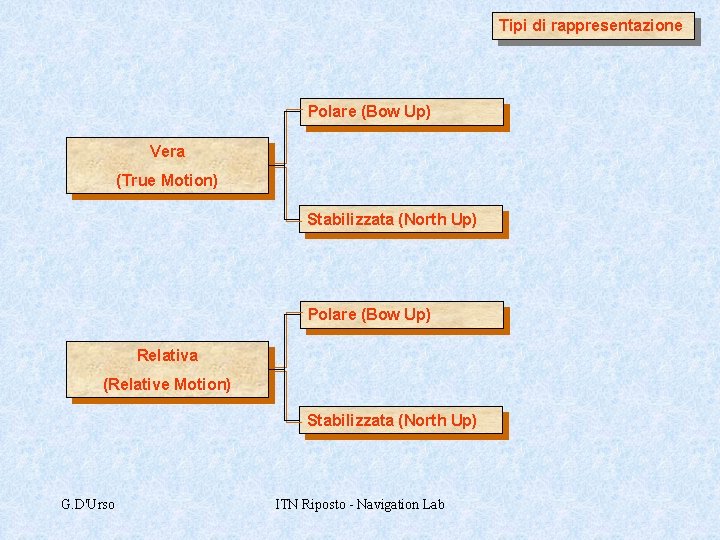
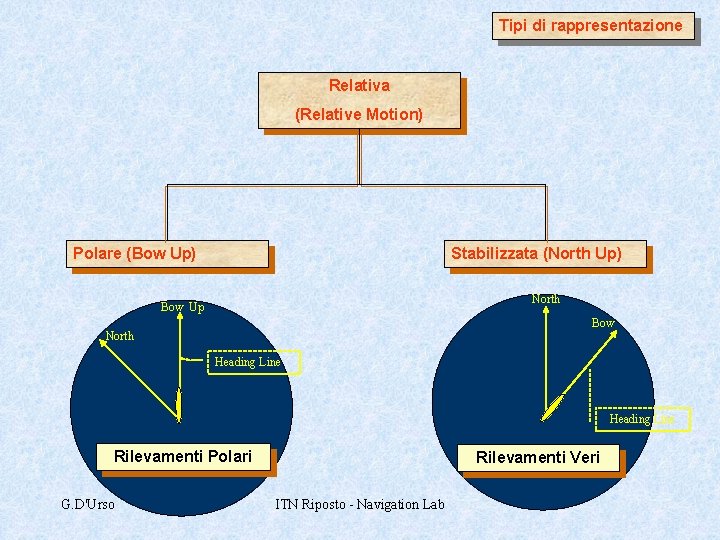
Tipi di rappresentazione Polare (Bow Up) Vera (True Motion) Stabilizzata (North Up) Polare (Bow Up) Relativa (Relative Motion) Stabilizzata (North Up) G. D'Urso ITN Riposto - Navigation Lab
Tipi di rappresentazione Relativa (Relative Motion) Polare (Bow Up) Stabilizzata (North Up) North Bow Up Bow North Heading Line Rilevamenti Polari G. D'Urso Rilevamenti Veri ITN Riposto - Navigation Lab