
Chapitre 1 lments cintiques des systme matriels Rappel
- Slides: 47
Chapitre 1 Éléments cinétiques des système matériels
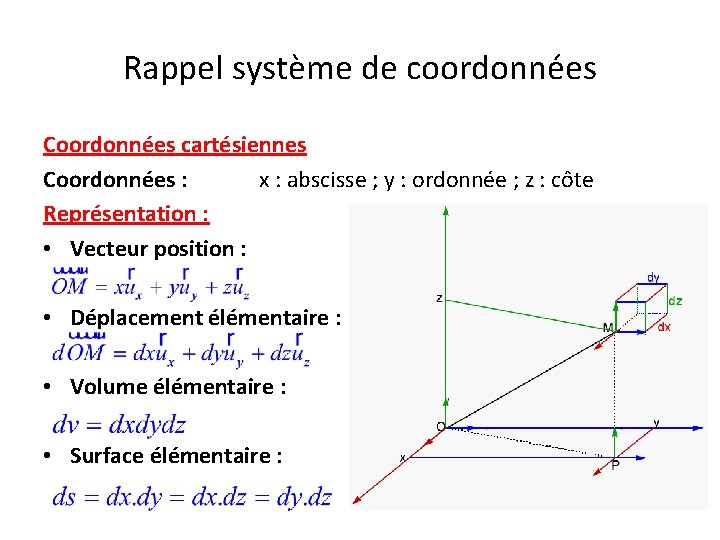
Rappel système de coordonnées Coordonnées cartésiennes Coordonnées : x : abscisse ; y : ordonnée ; z : côte Représentation : • Vecteur position : • Déplacement élémentaire : • Volume élémentaire : • Surface élémentaire :
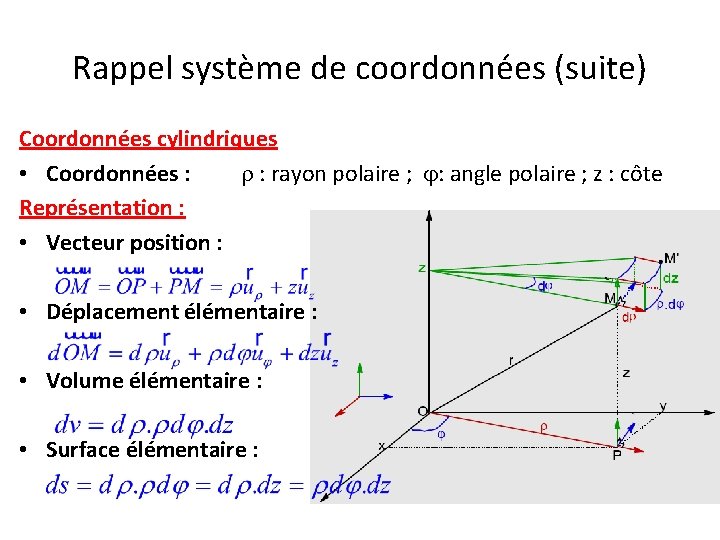
Rappel système de coordonnées (suite) Coordonnées cylindriques • Coordonnées : : rayon polaire ; : angle polaire ; z : côte Représentation : • Vecteur position : • Déplacement élémentaire : • Volume élémentaire : • Surface élémentaire :
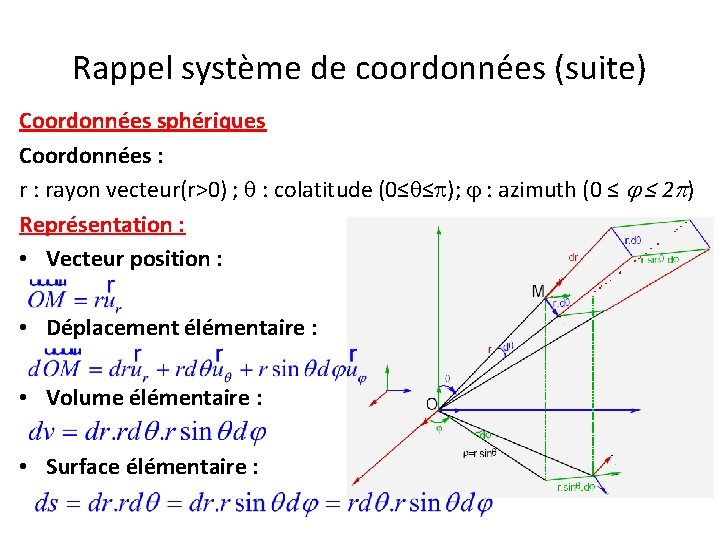
Rappel système de coordonnées (suite) Coordonnées sphériques Coordonnées : rayon vecteur(r>0) ; : colatitude (0≤ ≤ ); : azimuth (0 ≤ ≤ 2 ) Représentation : • Vecteur position : • Déplacement élémentaire : • Volume élémentaire : • Surface élémentaire :
Masse d'un système matériel • La masse d’un système matériel Sd présente la propriété d’additivité:
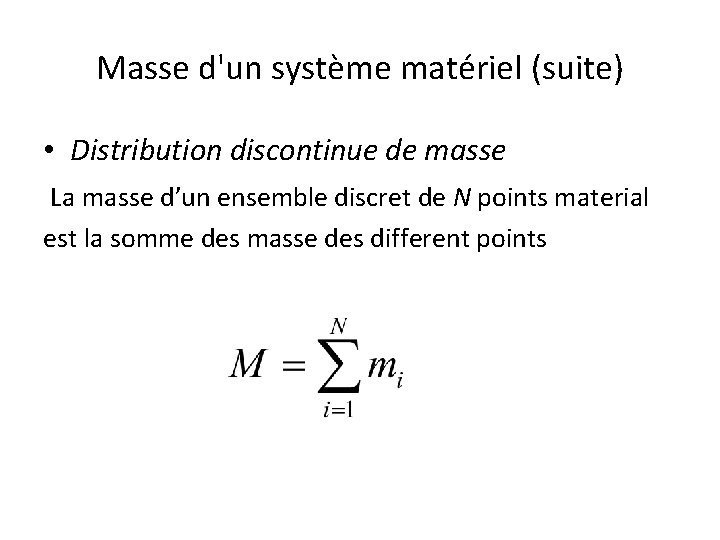
Masse d'un système matériel (suite) • Distribution discontinue de masse La masse d’un ensemble discret de N points material est la somme des masse des different points
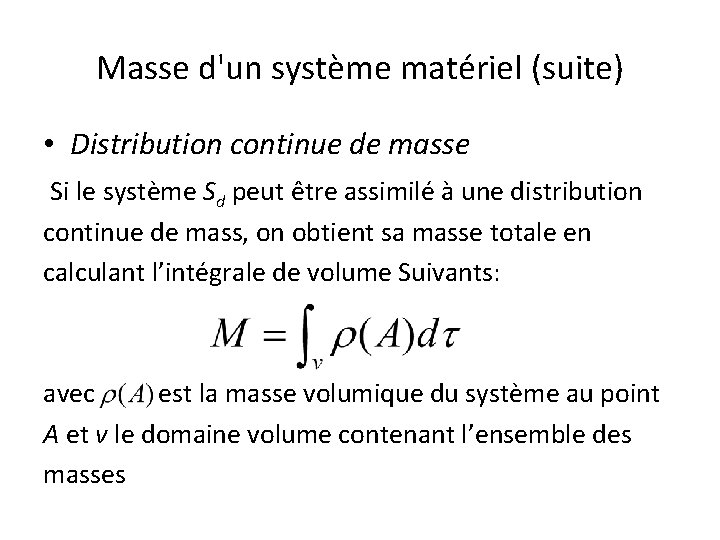
Masse d'un système matériel (suite) • Distribution continue de masse Si le système Sd peut être assimilé à une distribution continue de mass, on obtient sa masse totale en calculant l’intégrale de volume Suivants: avec est la masse volumique du système au point A et v le domaine volume contenant l’ensemble des masses
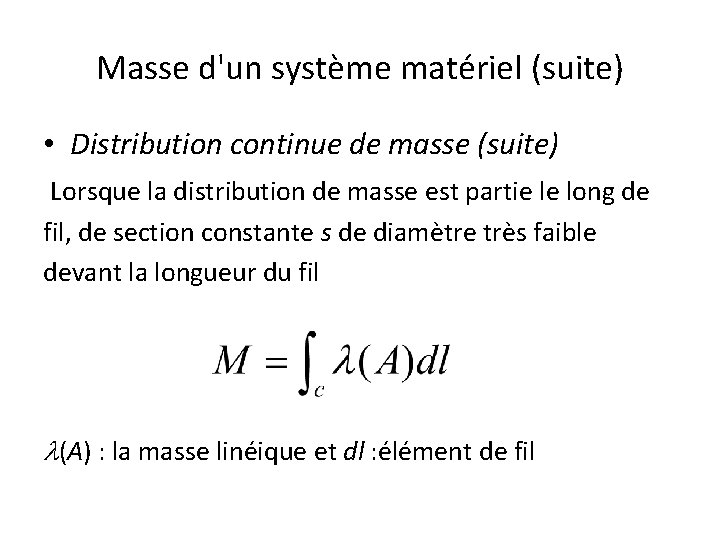
Masse d'un système matériel (suite) • Distribution continue de masse (suite) Lorsque la distribution de masse est partie le long de fil, de section constante s de diamètre très faible devant la longueur du fil (A) : la masse linéique et dl : élément de fil
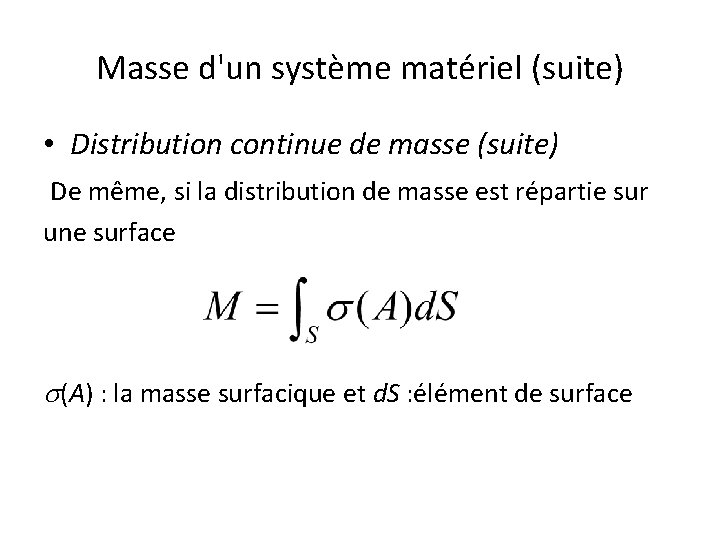
Masse d'un système matériel (suite) • Distribution continue de masse (suite) De même, si la distribution de masse est répartie sur une surface (A) : la masse surfacique et d. S : élément de surface
Centre de masse d'un système matériel • Définition de centre de masse On appelle centre de masse d’un système matériel quelconque Sd le barycentre des différents points de Sd affecté de leur masse respective.
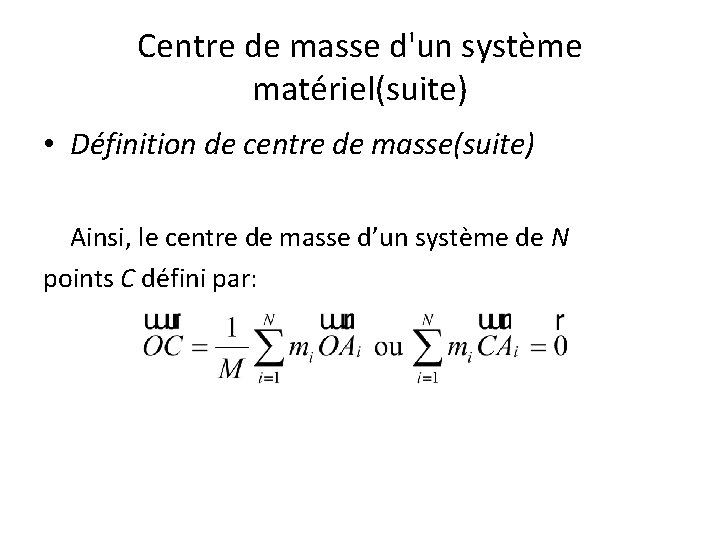
Centre de masse d'un système matériel(suite) • Définition de centre de masse(suite) Ainsi, le centre de masse d’un système de N points C défini par:
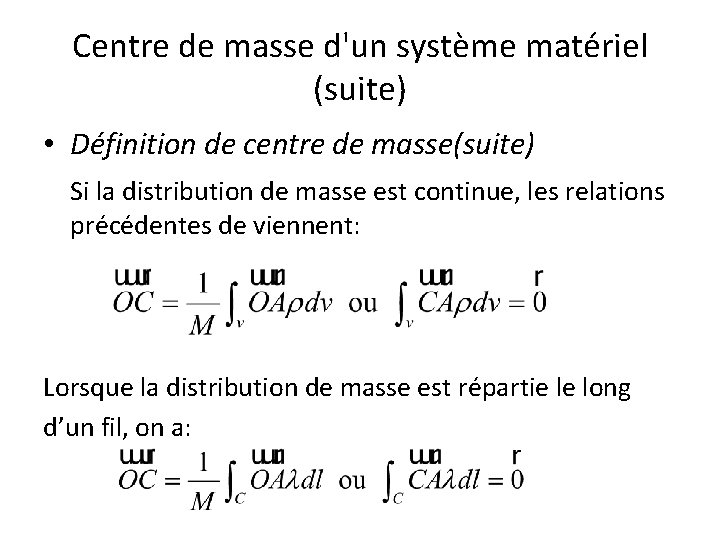
Centre de masse d'un système matériel (suite) • Définition de centre de masse(suite) Si la distribution de masse est continue, les relations précédentes de viennent: Lorsque la distribution de masse est répartie le long d’un fil, on a:
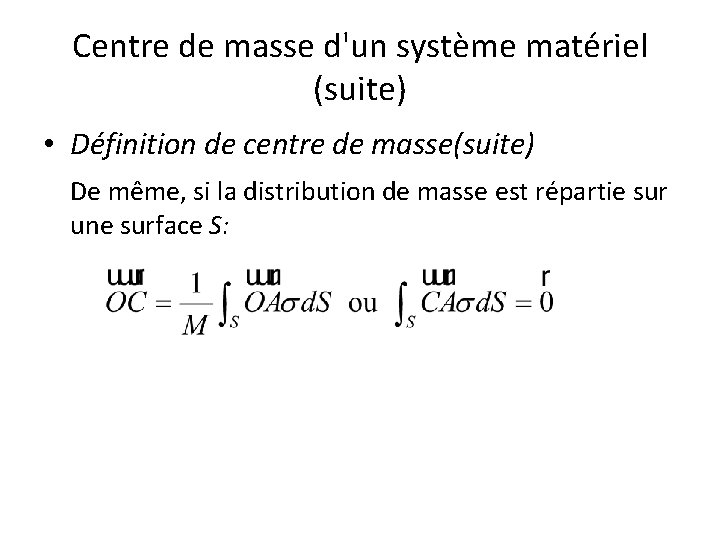
Centre de masse d'un système matériel (suite) • Définition de centre de masse(suite) De même, si la distribution de masse est répartie sur une surface S:
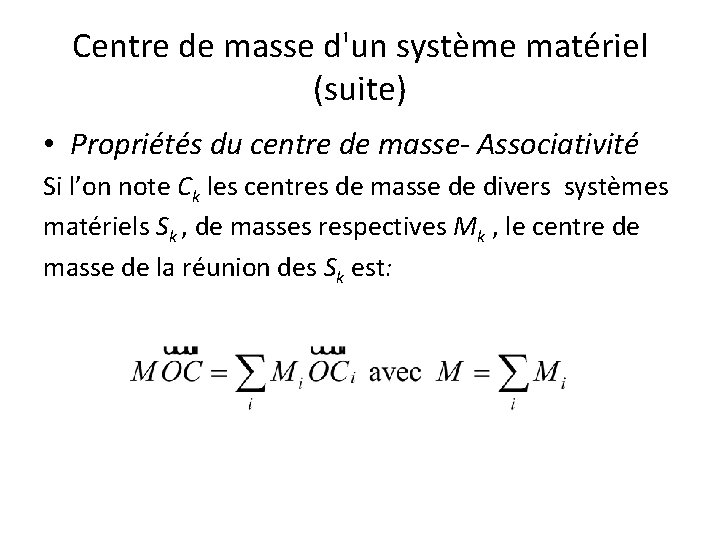
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Associativité Si l’on note Ck les centres de masse de divers systèmes matériels Sk , de masses respectives Mk , le centre de masse de la réunion des Sk est:
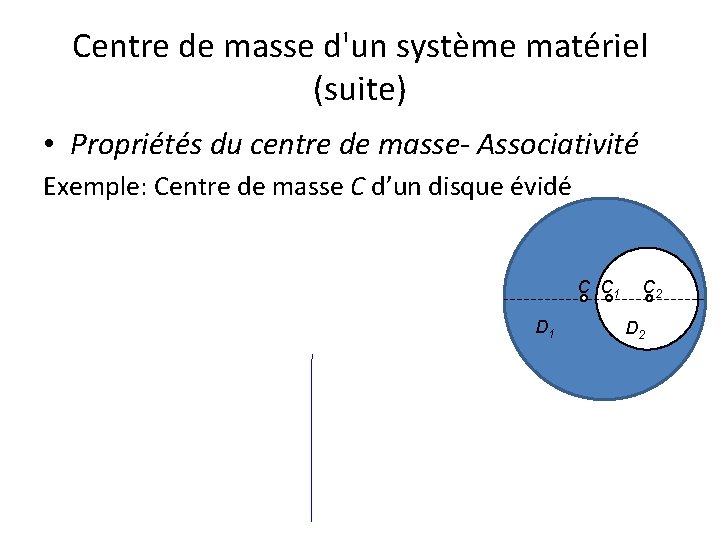
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Associativité Exemple: Centre de masse C d’un disque évidé C C 1 D 1 C 2 D 2
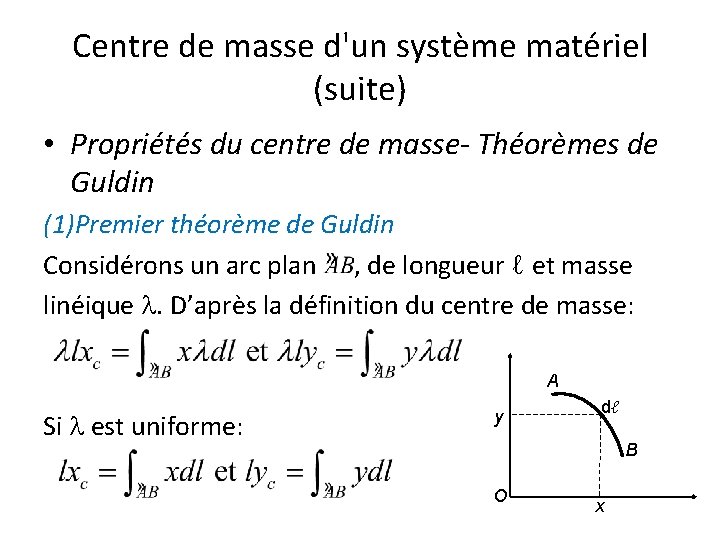
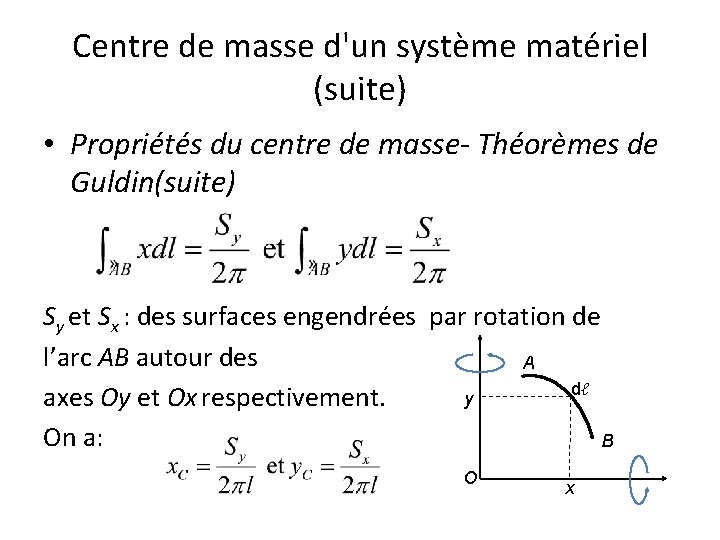
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Théorèmes de Guldin (1)Premier théorème de Guldin Considérons un arc plan , de longueur ℓ et masse linéique . D’après la définition du centre de masse: A Si est uniforme: y dℓ B O x
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Théorèmes de Guldin(suite) Sy et Sx : des surfaces engendrées par rotation de l’arc AB autour des A dℓ y axes Oy et Ox respectivement. On a: B O x
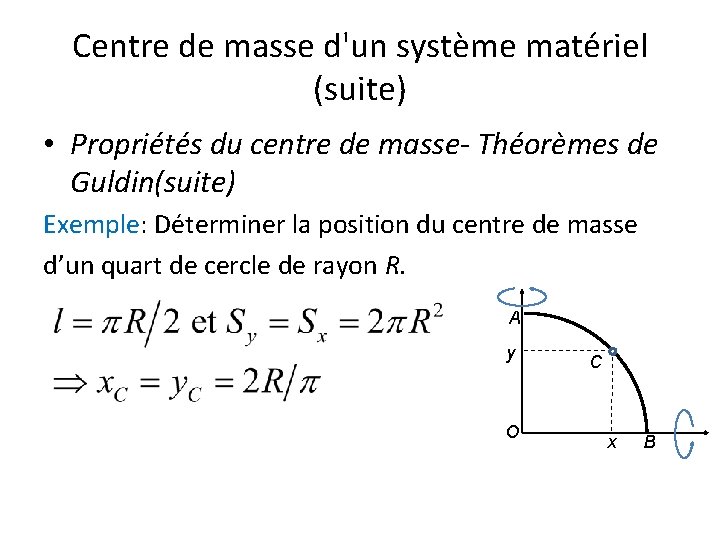
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Théorèmes de Guldin(suite) Exemple: Déterminer la position du centre de masse d’un quart de cercle de rayon R. A y O C x B
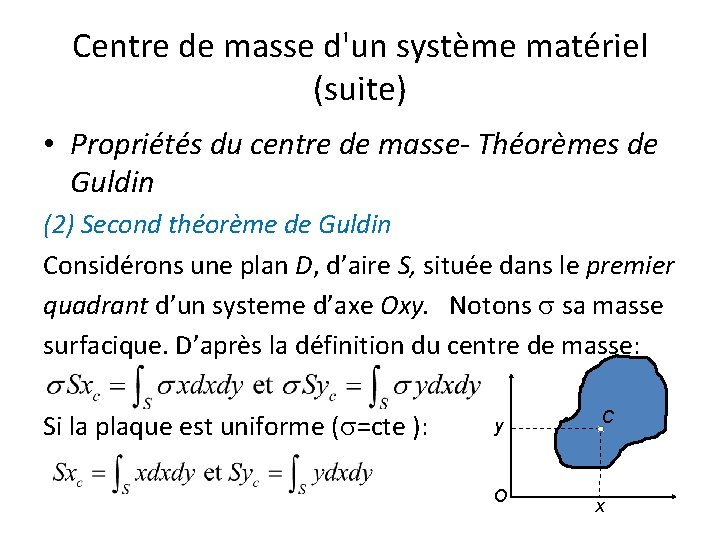
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Théorèmes de Guldin (2) Second théorème de Guldin Considérons une plan D, d’aire S, située dans le premier quadrant d’un systeme d’axe Oxy. Notons sa masse surfacique. D’après la définition du centre de masse: Si la plaque est uniforme ( =cte ): y O C x
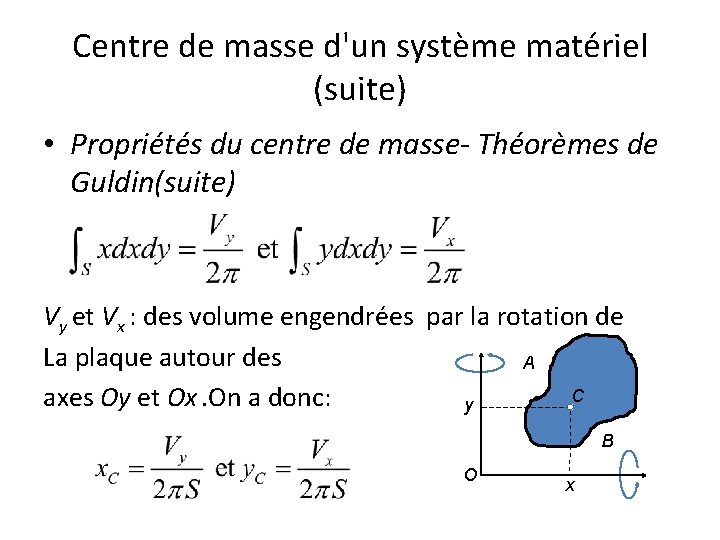
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Théorèmes de Guldin(suite) Vy et Vx : des volume engendrées par la rotation de La plaque autour des A C axes Oy et Ox. On a donc: y B O x
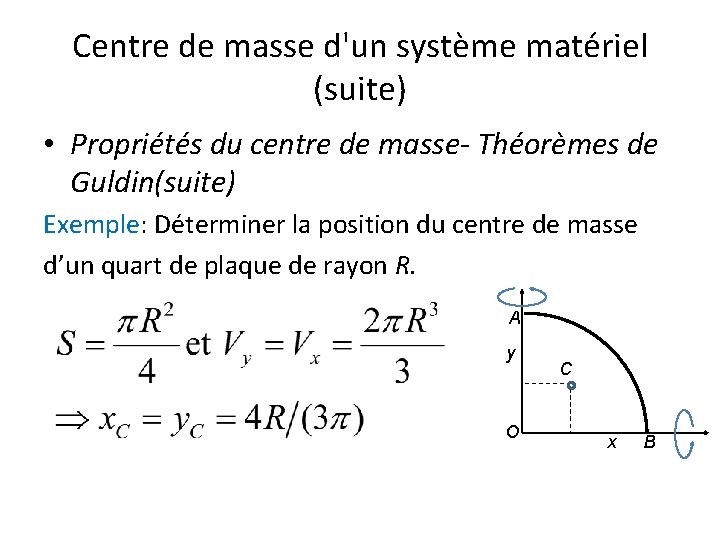
Centre de masse d'un système matériel (suite) • Propriétés du centre de masse- Théorèmes de Guldin(suite) Exemple: Déterminer la position du centre de masse d’un quart de plaque de rayon R. A y O C x B
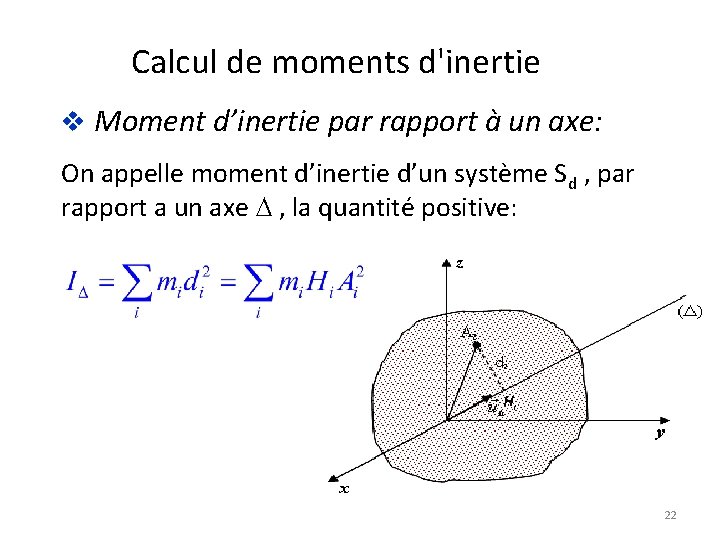
Calcul de moments d'inertie v Moment d’inertie par rapport à un axe: On appelle moment d’inertie d’un système Sd , par rapport a un axe ∆ , la quantité positive: Hi 22
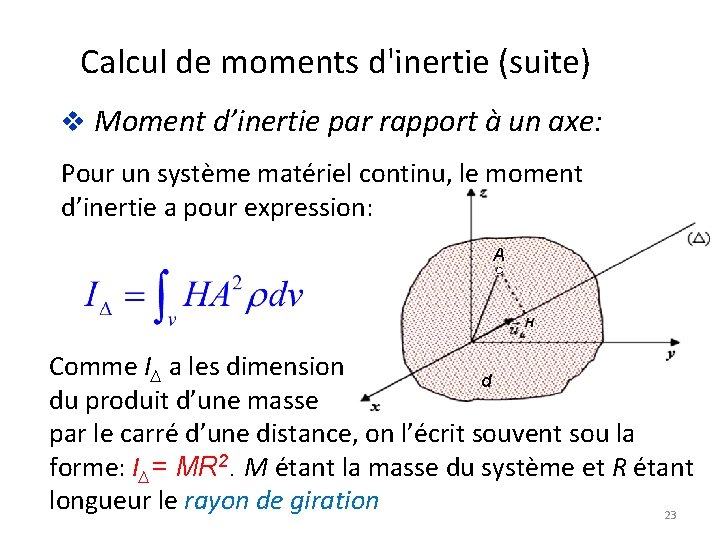
Calcul de moments d'inertie (suite) v Moment d’inertie par rapport à un axe: Pour un système matériel continu, le moment d’inertie a pour expression: A Comme I∆ a les dimension d du produit d’une masse par le carré d’une distance, on l’écrit souvent sou la forme: I∆= MR 2. M étant la masse du système et R étant longueur le rayon de giration 23
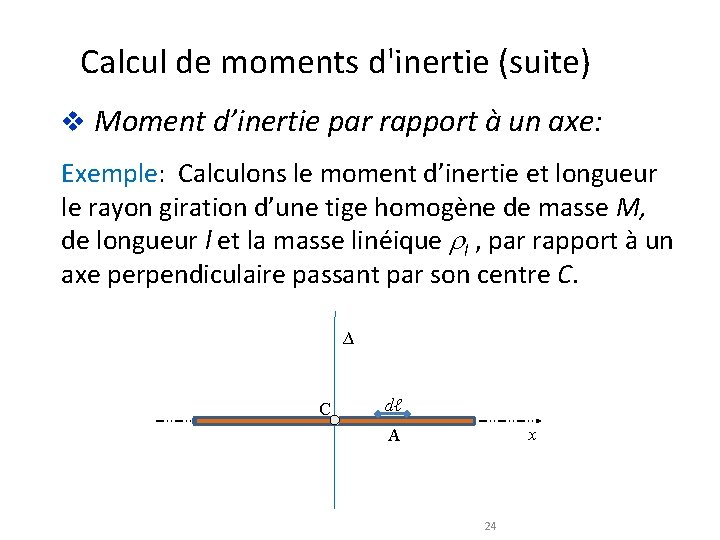
Calcul de moments d'inertie (suite) v Moment d’inertie par rapport à un axe: Exemple: Calculons le moment d’inertie et longueur le rayon giration d’une tige homogène de masse M, de longueur l et la masse linéique l , par rapport à un axe perpendiculaire passant par son centre C. ∆ C dℓ x A 24
Calcul de moments d'inertie (suite) v Opérateur d’inertie et matrice d’inertie H i 25
Calcul de moments d'inertie (suite) Pour une distribution contenue de masses ( homogène ) 26
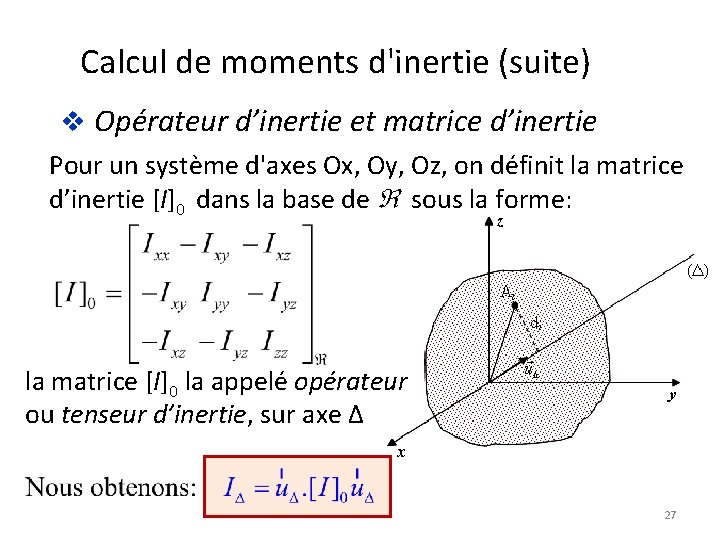
Calcul de moments d'inertie (suite) v Opérateur d’inertie et matrice d’inertie Pour un système d'axes Ox, Oy, Oz, on définit la matrice d’inertie [I]0 dans la base de sous la forme: la matrice [I]0 la appelé opérateur ou tenseur d’inertie, sur axe ∆ 27
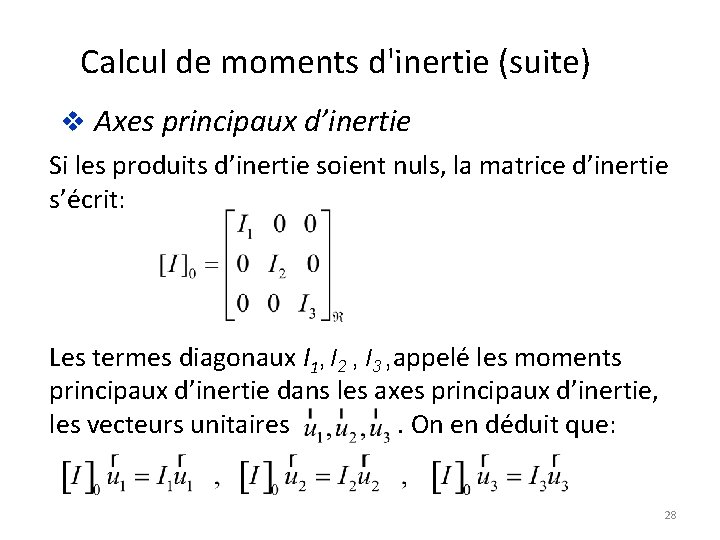
Calcul de moments d'inertie (suite) v Axes principaux d’inertie Si les produits d’inertie soient nuls, la matrice d’inertie s’écrit: Les termes diagonaux I 1, I 2 , I 3 , appelé les moments principaux d’inertie dans les axes principaux d’inertie, les vecteurs unitaires. On en déduit que: 28
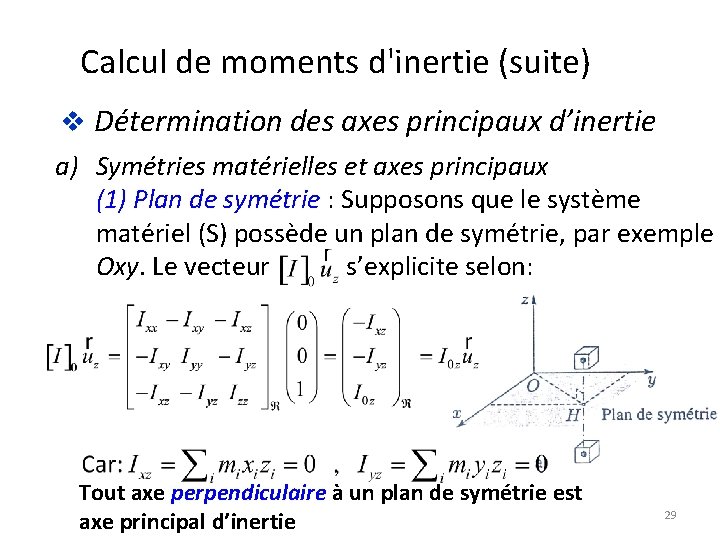
Calcul de moments d'inertie (suite) v Détermination des axes principaux d’inertie a) Symétries matérielles et axes principaux (1) Plan de symétrie : Supposons que le système matériel (S) possède un plan de symétrie, par exemple Oxy. Le vecteur s’explicite selon: Tout axe perpendiculaire à un plan de symétrie est axe principal d’inertie 29
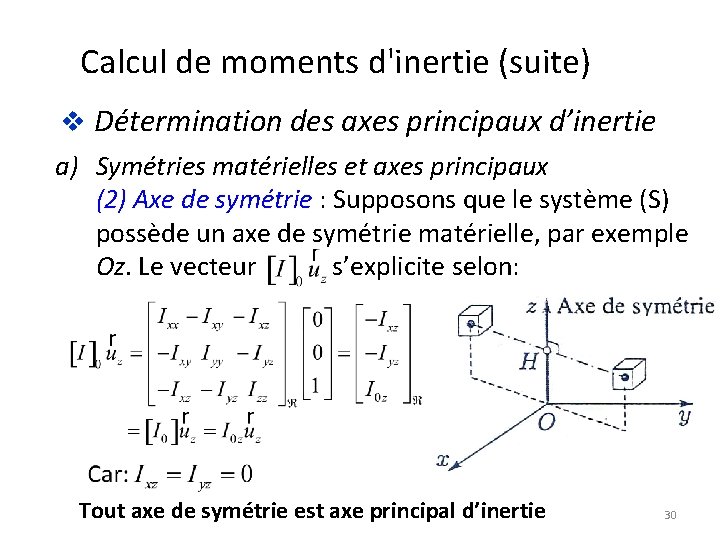
Calcul de moments d'inertie (suite) v Détermination des axes principaux d’inertie a) Symétries matérielles et axes principaux (2) Axe de symétrie : Supposons que le système (S) possède un axe de symétrie matérielle, par exemple Oz. Le vecteur s’explicite selon: Tout axe de symétrie est axe principal d’inertie 30
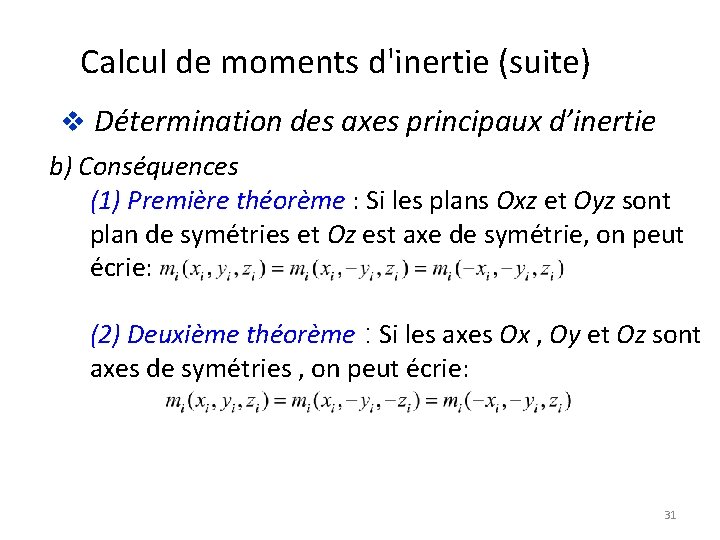
Calcul de moments d'inertie (suite) v Détermination des axes principaux d’inertie b) Conséquences (1) Première théorème : Si les plans Oxz et Oyz sont plan de symétries et Oz est axe de symétrie, on peut écrie: (2) Deuxième théorème : Si les axes Ox , Oy et Oz sont axes de symétries , on peut écrie: 31
Théorème de Huygens-Schteiner La matrice d’inertie dépend de l’origrne des axes du triedre choisi. Etudions l’influence d’une translation des axes de triedre initial Oxyz et le nouveau triedre O’x’y’z’. En désignant par a, b, c les cordonnées de O’ 32
Théorème de Huygens-Schteiner (suite) 33
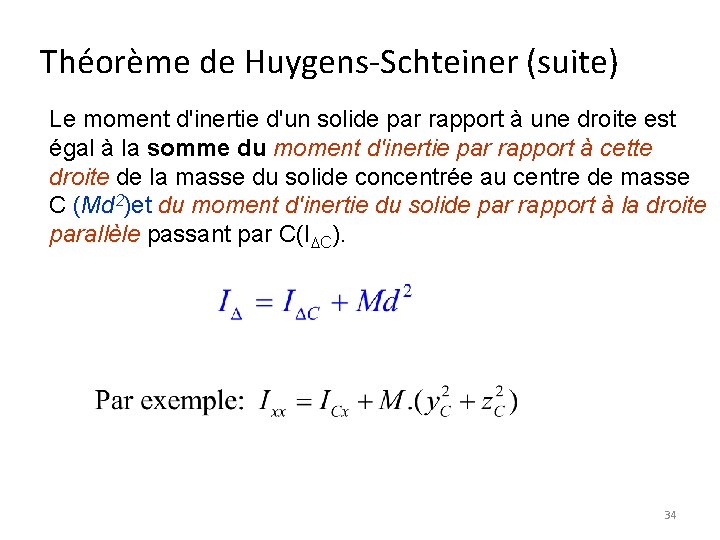
Théorème de Huygens-Schteiner (suite) Le moment d'inertie d'un solide par rapport à une droite est égal à la somme du moment d'inertie par rapport à cette droite de la masse du solide concentrée au centre de masse C (Md 2)et du moment d'inertie du solide par rapport à la droite parallèle passant par C(I C). 34
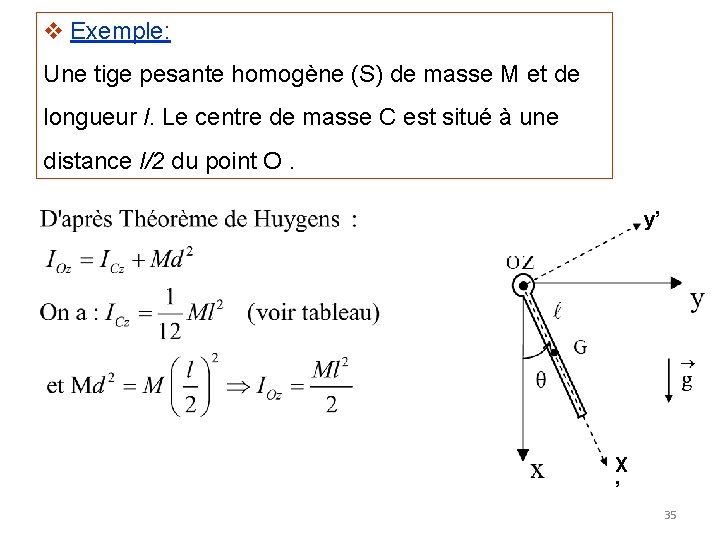
v Exemple: Une tige pesante homogène (S) de masse M et de longueur l. Le centre de masse C est situé à une distance l/2 du point O. y’ X ’ 35
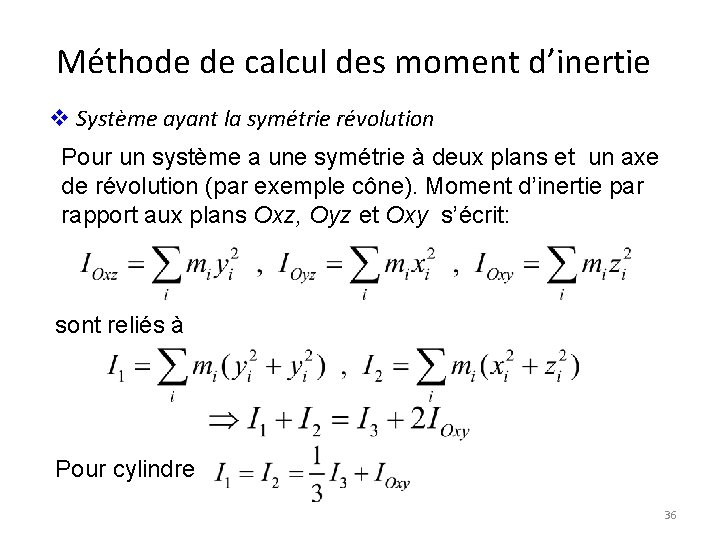
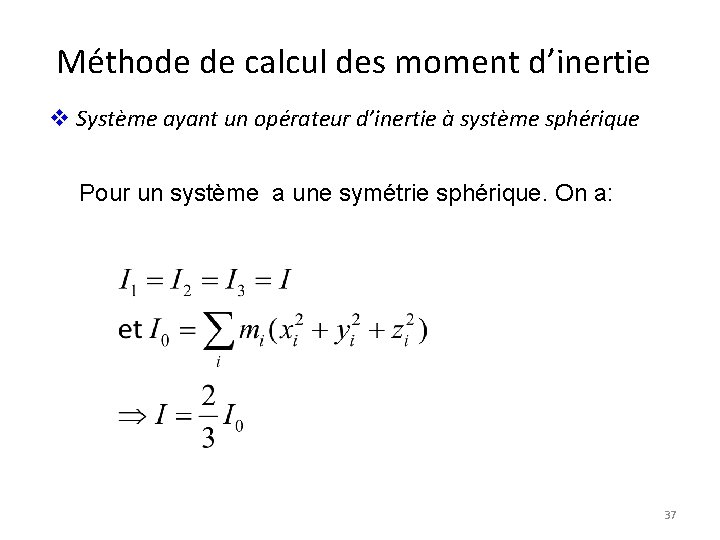
Méthode de calcul des moment d’inertie v Système ayant la symétrie révolution Pour un système a une symétrie à deux plans et un axe de révolution (par exemple cône). Moment d’inertie par rapport aux plans Oxz, Oyz et Oxy s’écrit: sont reliés à Pour cylindre 36
Méthode de calcul des moment d’inertie v Système ayant un opérateur d’inertie à système sphérique Pour un système a une symétrie sphérique. On a: 37
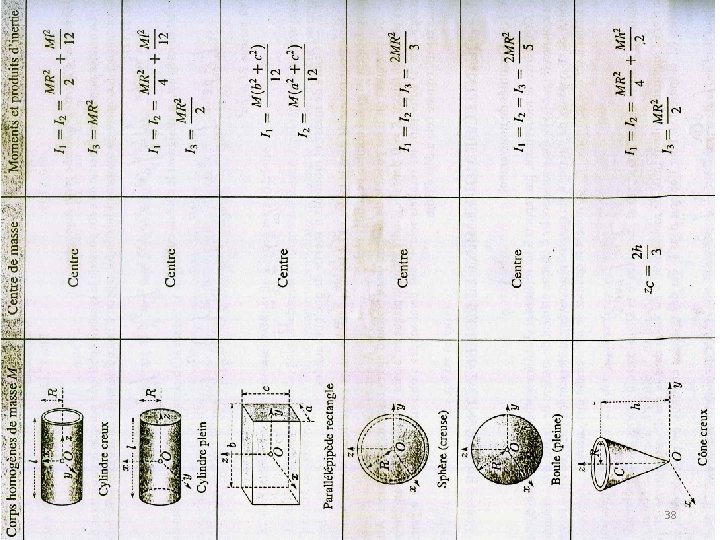
38
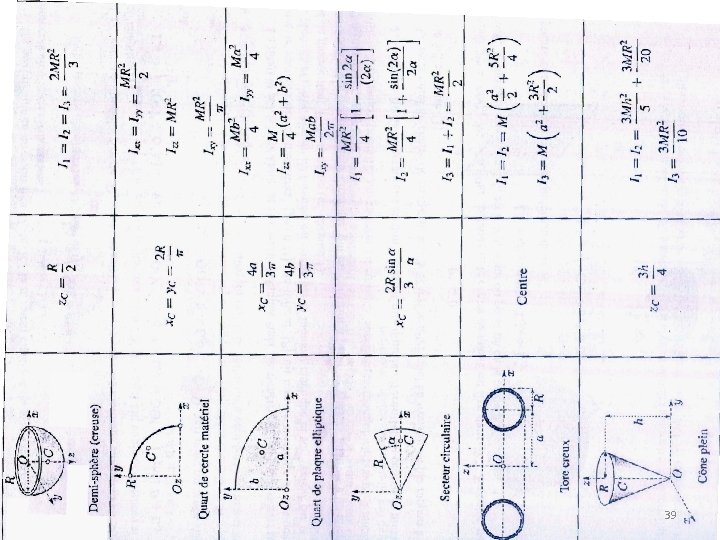
39
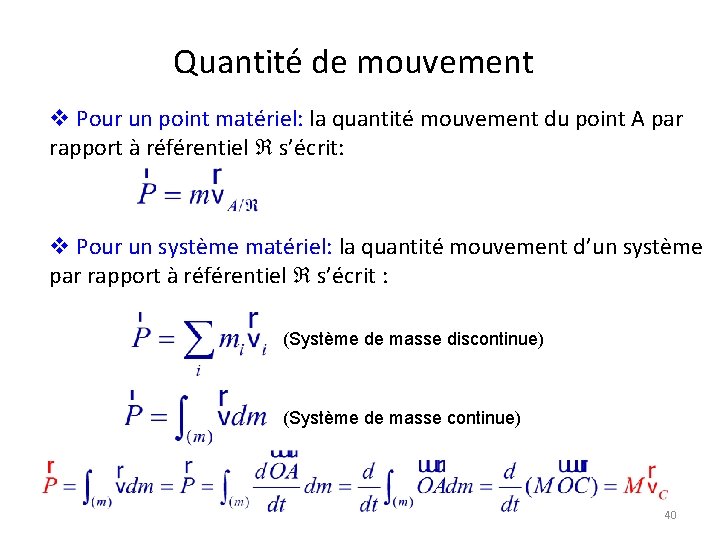
Quantité de mouvement v Pour un point matériel: la quantité mouvement du point A par rapport à référentiel s’écrit: v Pour un système matériel: la quantité mouvement d’un système par rapport à référentiel s’écrit : (Système de masse discontinue) (Système de masse continue) 40
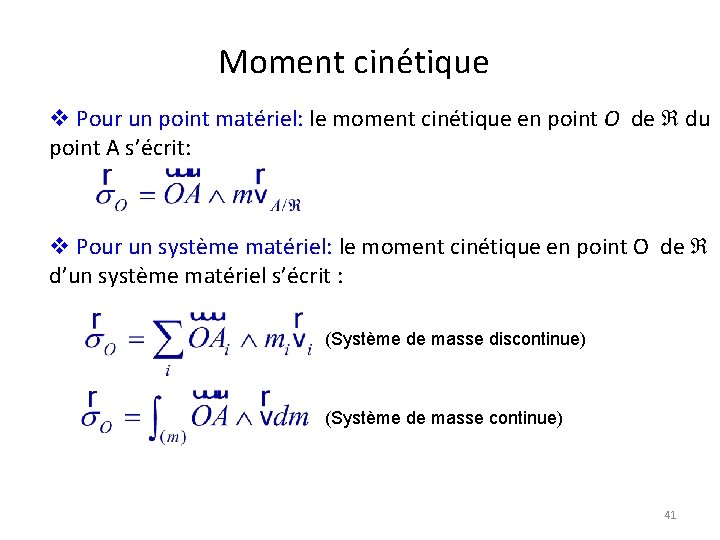
Moment cinétique v Pour un point matériel: le moment cinétique en point O de du point A s’écrit: v Pour un système matériel: le moment cinétique en point O de d’un système matériel s’écrit : (Système de masse discontinue) (Système de masse continue) 41
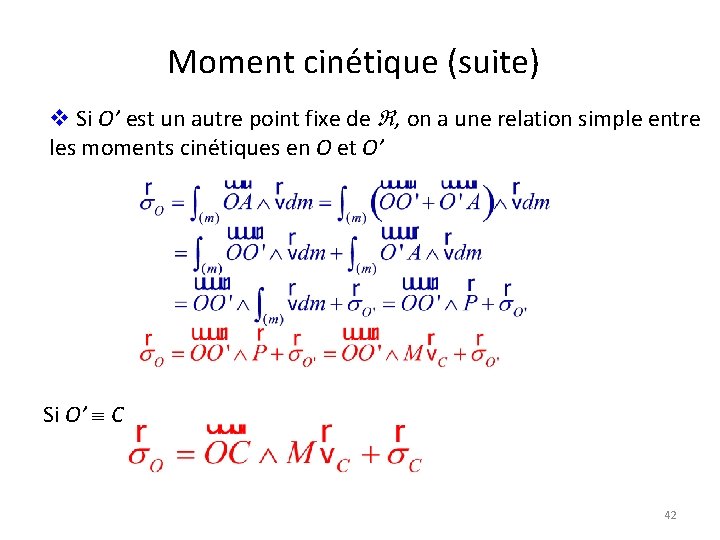
Moment cinétique (suite) v Si O’ est un autre point fixe de , on a une relation simple entre les moments cinétiques en O et O’ Si O’ C 42
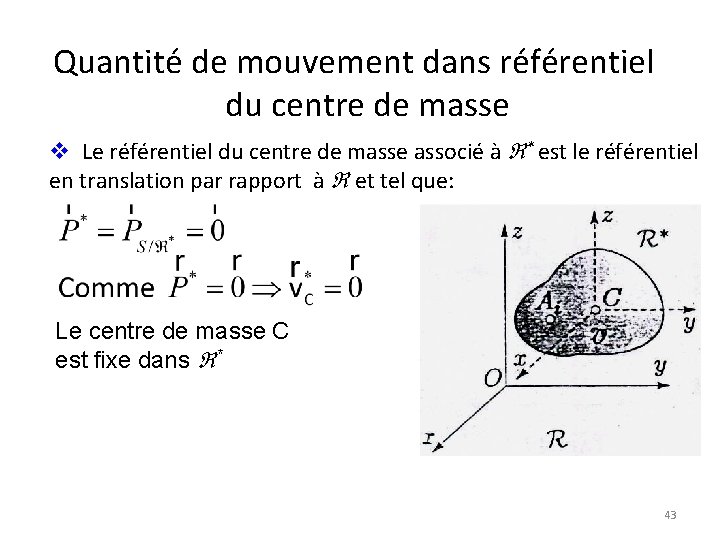
Quantité de mouvement dans référentiel du centre de masse v Le référentiel du centre de masse associé à * est le référentiel en translation par rapport à et tel que: Le centre de masse C est fixe dans * 43
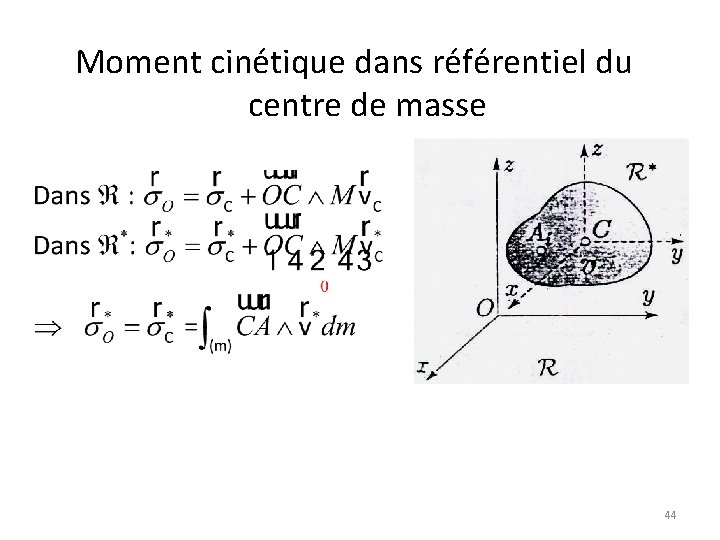
Moment cinétique dans référentiel du centre de masse 44
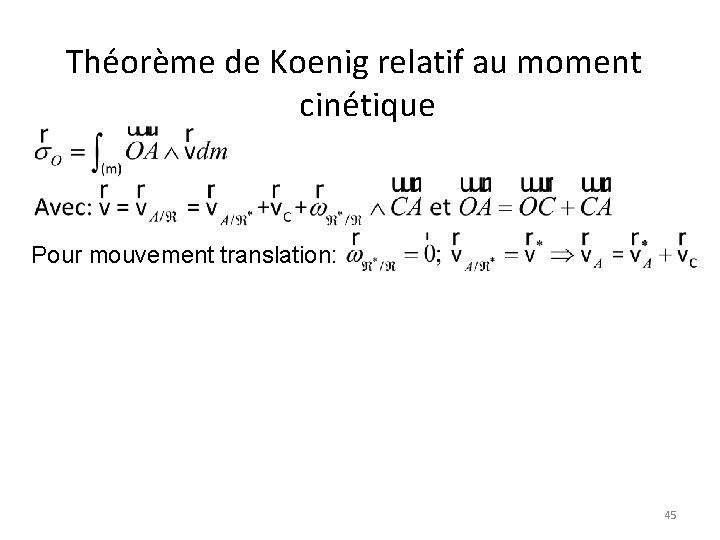
Théorème de Koenig relatif au moment cinétique Pour mouvement translation: 45
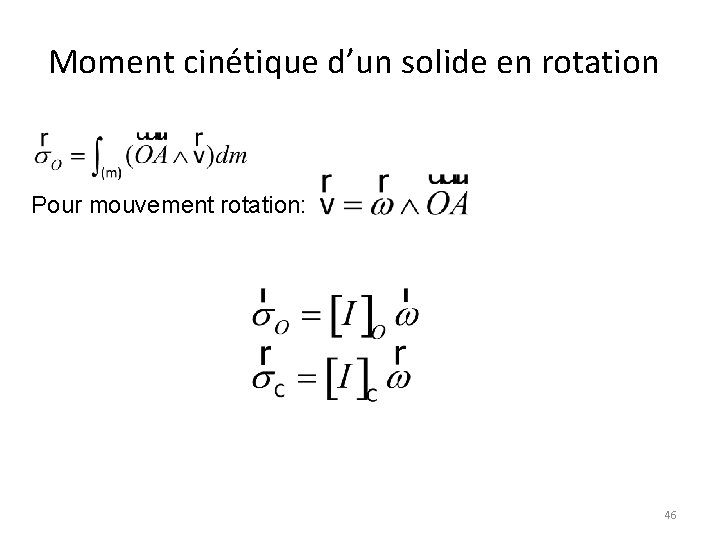
Moment cinétique d’un solide en rotation Pour mouvement rotation: 46
• Exemple: Calculons le moment cinétique d’un plaque carrée homogène tournant autour d’un axe fixe oz confondu avec l’un de ses coté. Comme la vitesse d’un point A de la plaque, de coordonnées x’ , z’ vaut x’uy’. Si = uz