
CAPTULO 13 1 Descrio 2 Princpio de funcionamento
- Slides: 14
CAPÍTULO 13 1. Descrição 2. Princípio de funcionamento 3. Arquitetura 4. Linguagem de programação © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
1. Descrição • O controlador lógico programável, também conhecido como CLP, PLC ou CP, é um dispositivo físico, eletrônico, que possui uma memória interna programável capaz de armazenar seqüências de instruções lógicas binárias, além de outros comandos. • Um CLP possui dispositivo para conectar-se com outros equipamentos externos, o que permite o recebimento e/ou o envio de variáveis de entrada ou variáveis de saída. © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
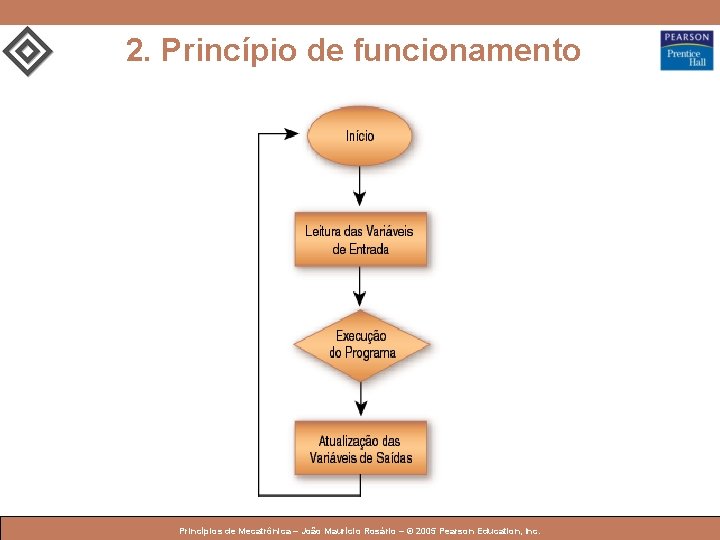
2. Princípio de funcionamento © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
3. Arquitetura • Os controladores lógicos programáveis industriais possuem a seguinte arquitetura básica: – unidade central de processamento (CPU, ou central processing unit); – fonte de alimentação; – circuitos de entrada e saída, ou E/S; – base. © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
4. Linguagem de programação • As linguagens mais utilizadas na programação para CLPs podem ser representadas sob três formas: – Diagramas de contato (Ladder): similares aos esquemas elétricos de relés; – Diagramas de blocos funcionais: representados normalmente por sequential function charts (SFC); – Lista de instruções: programação diretamente apoiada nas funções lógicas binárias similares aos esquemas elétricos de circuitos digitais. © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
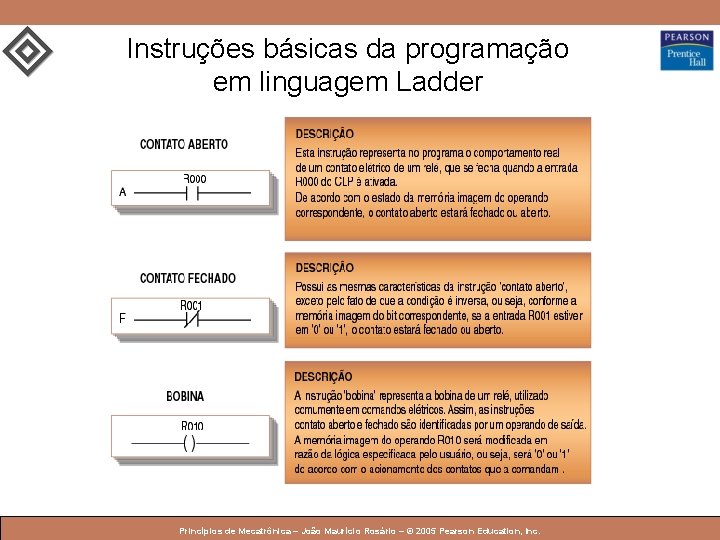
Instruções básicas da programação em linguagem Ladder © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
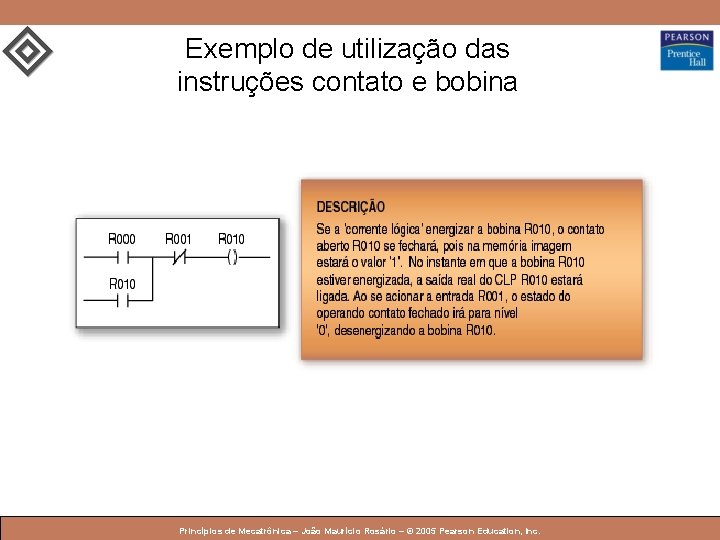
Exemplo de utilização das instruções contato e bobina © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
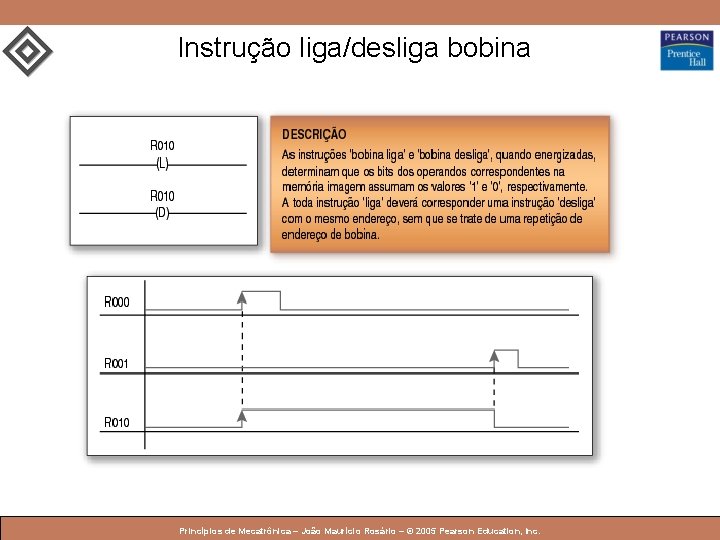
Instrução liga/desliga bobina © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
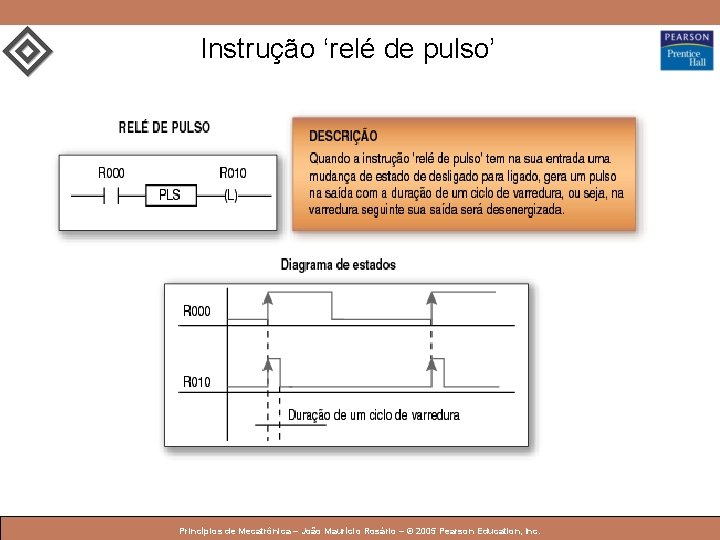
Instrução ‘relé de pulso’ © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
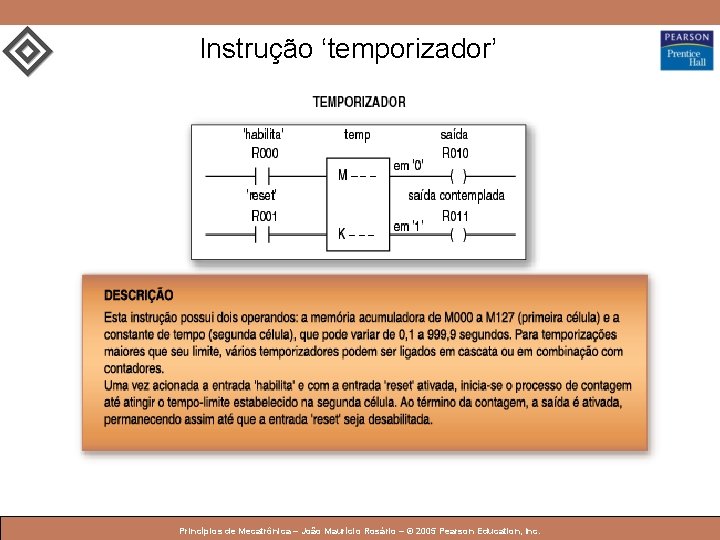
Instrução ‘temporizador’ © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
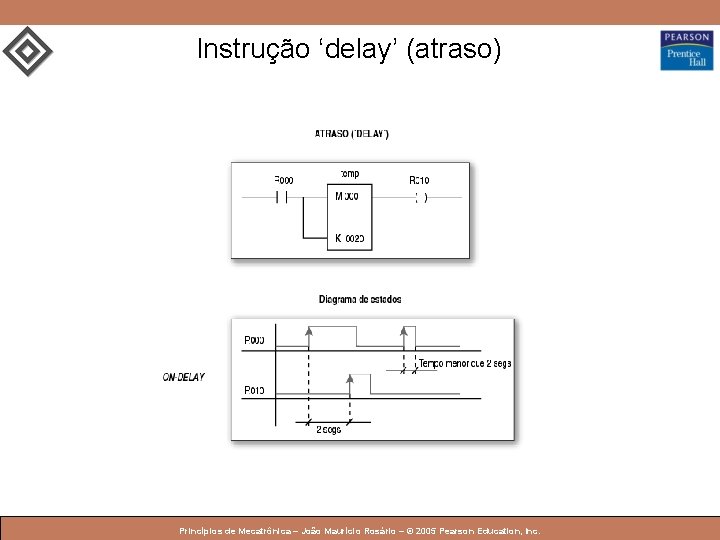
Instrução ‘delay’ (atraso) © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
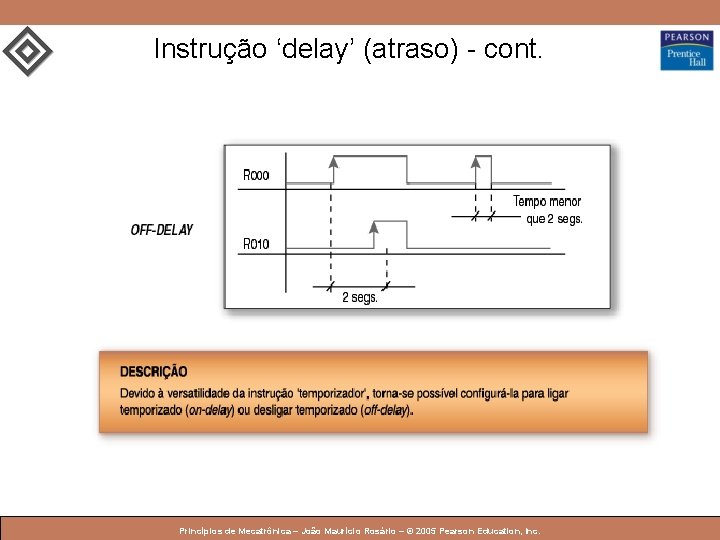
Instrução ‘delay’ (atraso) - cont. © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
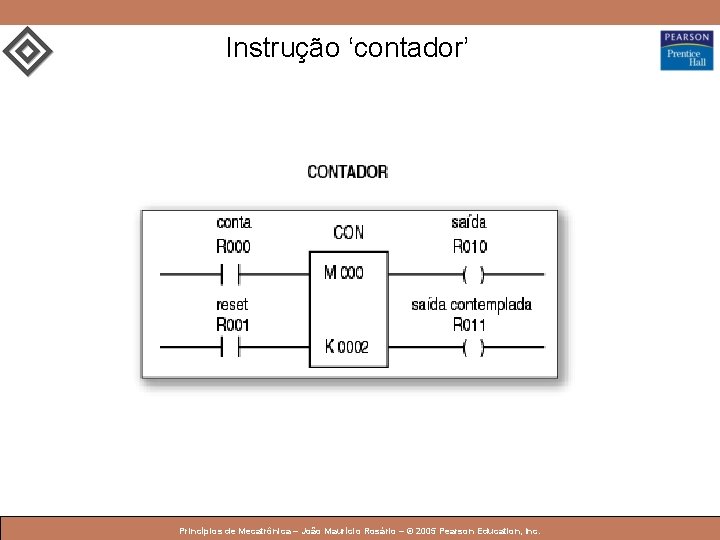
Instrução ‘contador’ © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.
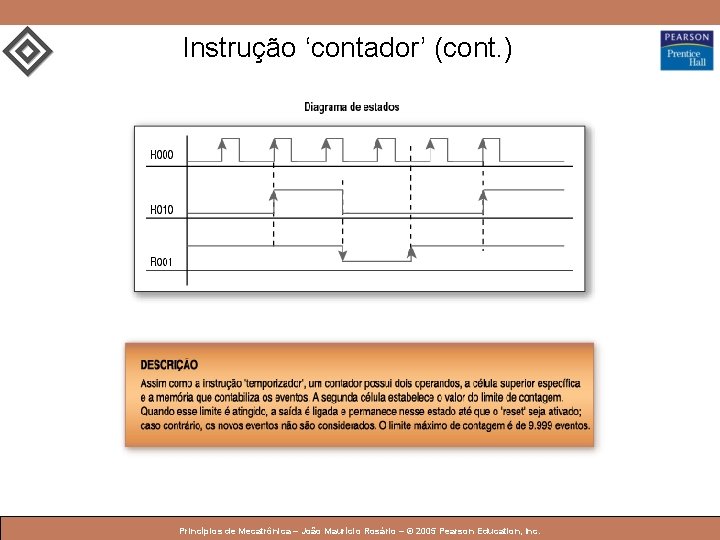
Instrução ‘contador’ (cont. ) © 2005 by Pearson Education Princípios de Mecatrônica – João Maurício Rosário – © 2005 Pearson Education, Inc.