
Automatizacin Industrial AIS 7201 Prof Christian Nievas Grondona
- Slides: 53
Automatización Industrial (AIS 7201) Prof. Christian Nievas Grondona.
Sesión 1: Control Automático. 2
Contenidos n Introducción. ¨ Ecuación diferencial del sistema (EDS). ¨ Función de transferencia. ¨ Estabilidad del sistema. n Control. ¨ Lazo abierto/Cerrado. 3
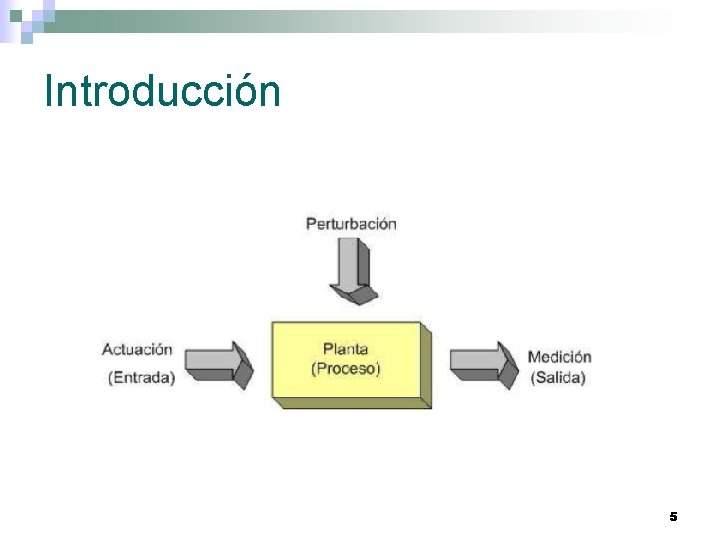
Introducción n Se presentan algunos términos generales utilizados en el control automático. ¨ Planta. ¨ Actuador. ¨ Medición. ¨ Arquitectura. ¨ Perturbación. ¨ Controlador. 4
Introducción 5
Introducción n Planta: ¨ Modelo matemático del sistema o proceso real que se quiere controlar, obtenido en base al comportamiento físico. ¨ Para modelar se deben manejar conocimientos físicos como: Equilibrio energético. n Conservación de masa. n Dinámica de fluidos. n 6
Introducción n Actuador: ¨ Encargado de llevar a la planta de un estado inicial o estado estacionario al estado deseado por el controlador. ¨ En esta etapa del lazo es donde se limita el rendimiento de un sistema. 7
Introducción n Medición: ¨ Permiten apreciar el estado actual de la planta. ¨ Ayuda al controlador a la toma de decisiones correctas para que el sistema se comporte como es deseado. 8
Introducción n Arquitectura. ¨ Es la estructura lógica de las conexiones de los elementos antes descritos, más el controlador. ¨ Generalmente podemos apreciar arquitecturas de lazo abierto y lazos cerrados o realimentados. 9
Introducción n Perturbación. ¨ Cualquier acción externa al sistema de control, o a la planta en si, que signifique una alteración al rendimiento de nuestro sistema controlado. ¨ Generalmente se presentan en la entrada de la planta, en la salida de la planta y como ruido de medición. 10
Atributos de un buen control n Debe ser estable. ¨ Entradas n Debe ser preciso. ¨ No n acotadas = Salidas acotadas. confundir con exacto. Debe ser rápido. ¨ Más rápido que el sistema. 11
Modelado n Ecuación Diferencial del Sistema (EDS): ¨ Modelo matemático central para los sistemas, que relaciona la entrada del sistema con la salida. 12
Modelado n Características presentes en un modelo de una planta, en base a su EDS, son: ¨ Entradas o estímulos que varían el comportamiento del modelo. ¨ Condiciones iniciales que definen el estado inicial del modelo. ¨ Respuestas que nos entrega el modelo dependiendo de las entradas y de las C. I. 13
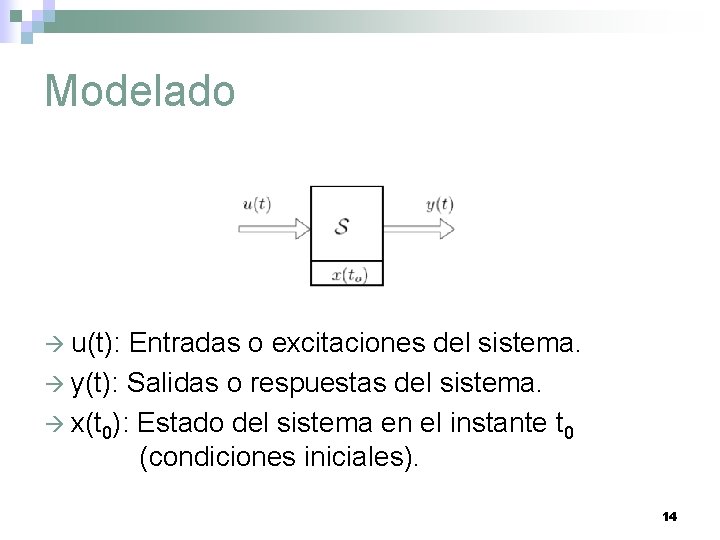
Modelado u(t): Entradas o excitaciones del sistema. y(t): Salidas o respuestas del sistema. x(t 0): Estado del sistema en el instante t 0 (condiciones iniciales). 14
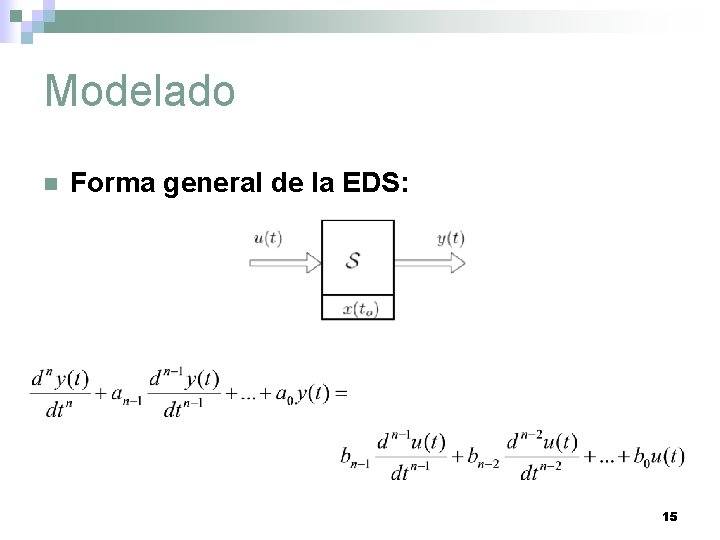
Modelado n Forma general de la EDS: 15
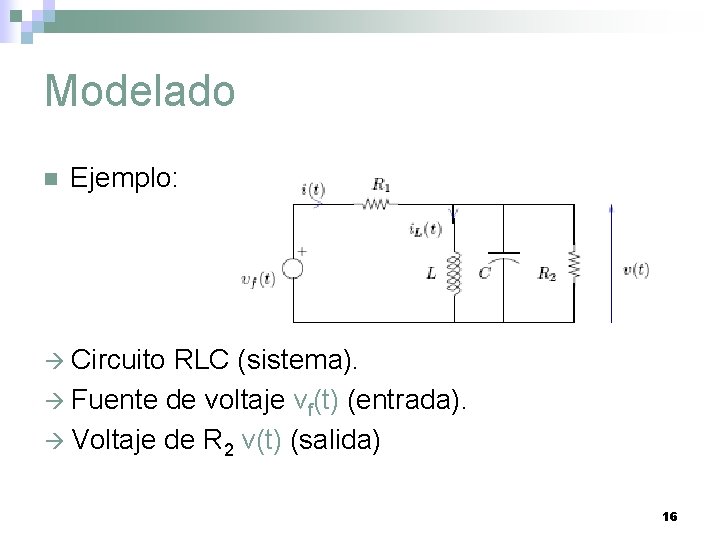
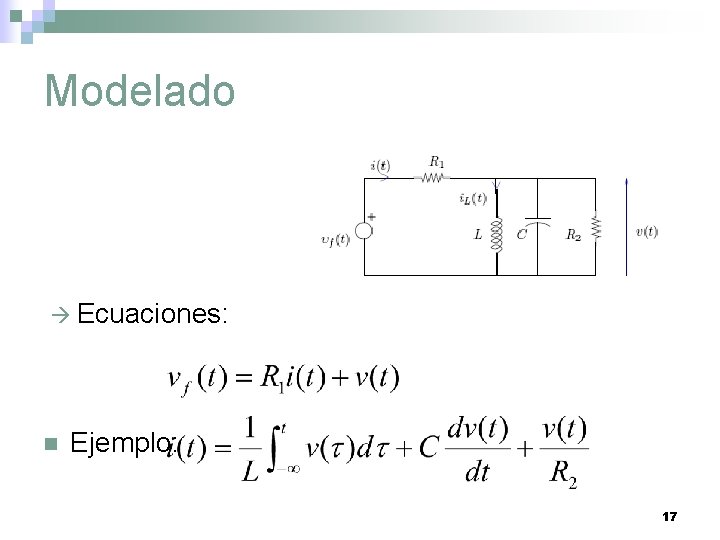
Modelado n Ejemplo: Circuito RLC (sistema). Fuente de voltaje vf(t) (entrada). Voltaje de R 2 v(t) (salida) 16
Modelado Ecuaciones: n Ejemplo: 17
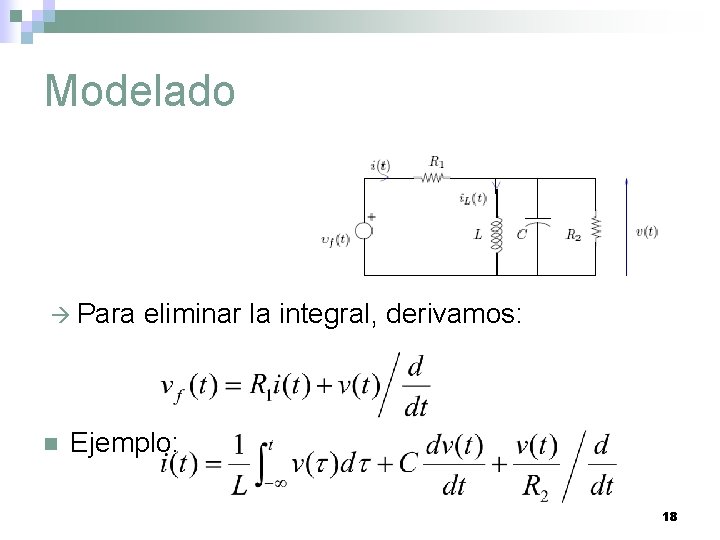
Modelado Para n eliminar la integral, derivamos: Ejemplo: 18
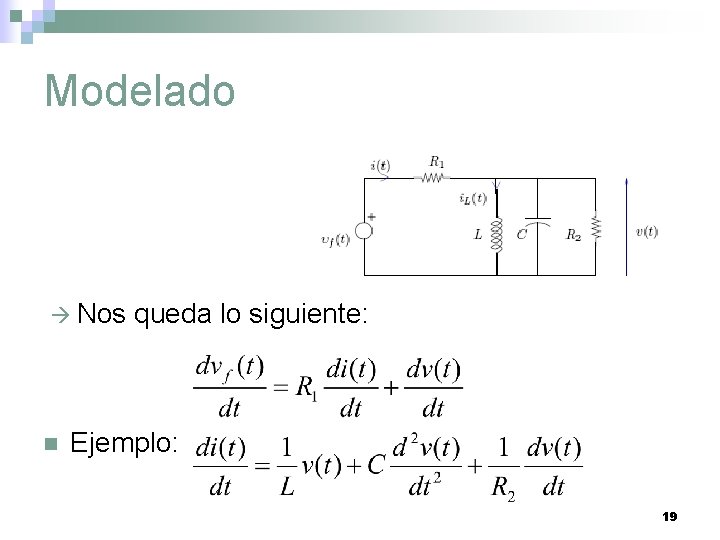
Modelado Nos n queda lo siguiente: Ejemplo: 19
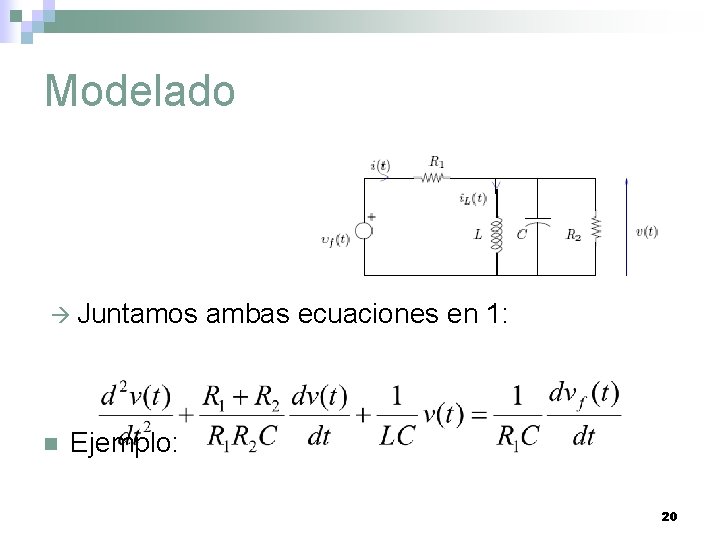
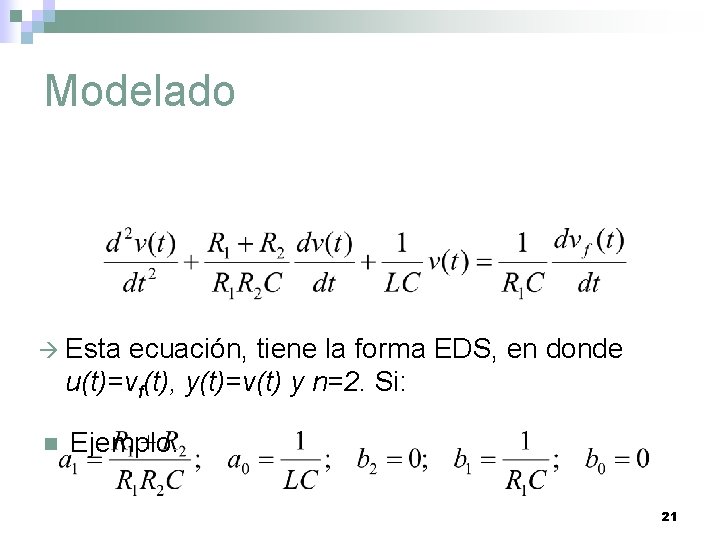
Modelado Juntamos n ambas ecuaciones en 1: Ejemplo: 20
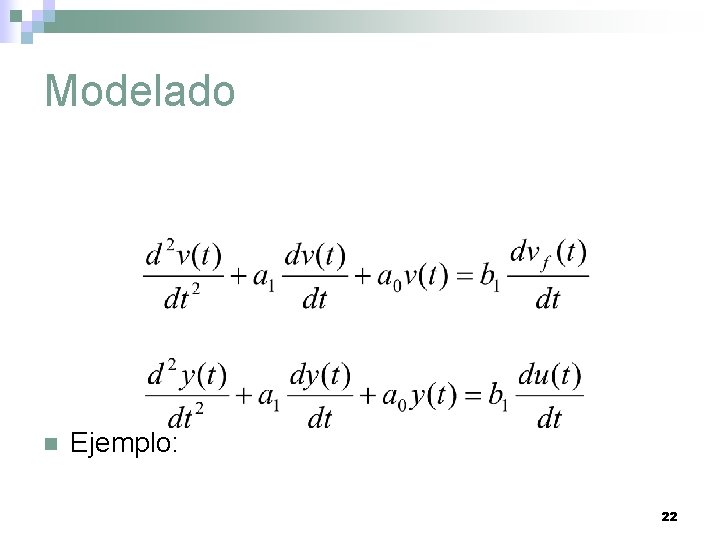
Modelado Esta ecuación, tiene la forma EDS, en donde u(t)=vf(t), y(t)=v(t) y n=2. Si: n Ejemplo: 21
Modelado n Ejemplo: 22
Función de transferencia. n Transformada de Laplace. ¨ Herramienta matemática para solucionar ecuaciones diferenciales ordinarias. ¨ Se ocupa en control para obtener la función de transferencia de una EDS y determinar parámetros característicos de ella. 23
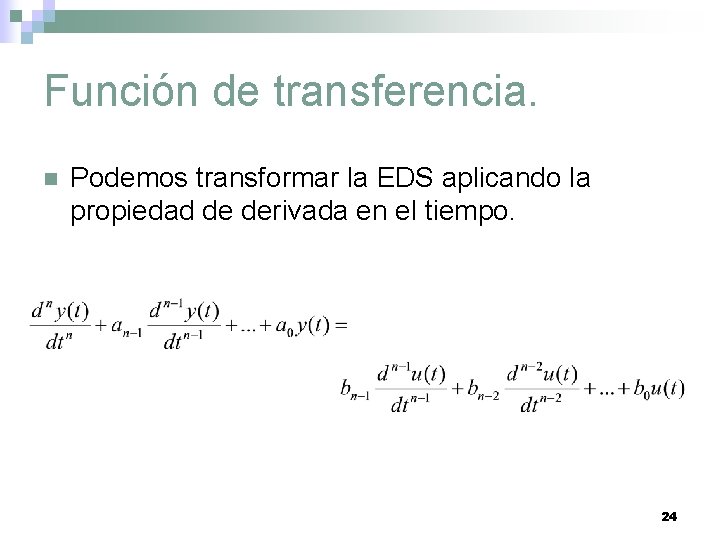
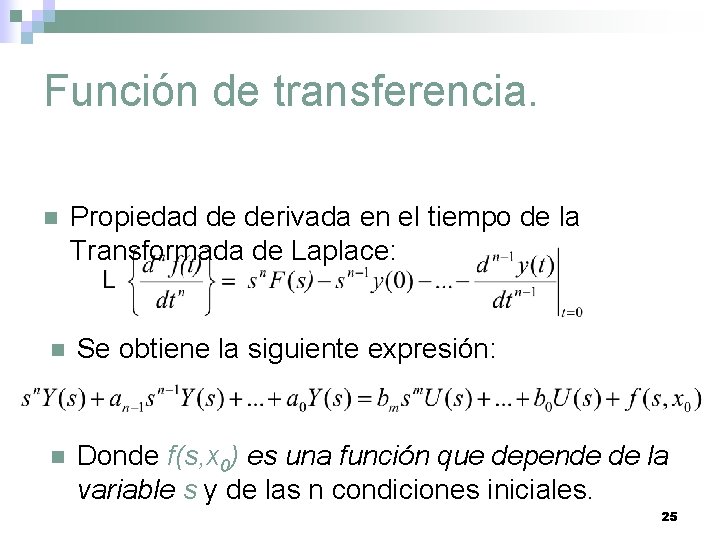
Función de transferencia. n Podemos transformar la EDS aplicando la propiedad de derivada en el tiempo. 24
Función de transferencia. n Propiedad de derivada en el tiempo de la Transformada de Laplace: n Se obtiene la siguiente expresión: n Donde f(s, x 0) es una función que depende de la variable s y de las n condiciones iniciales. 25
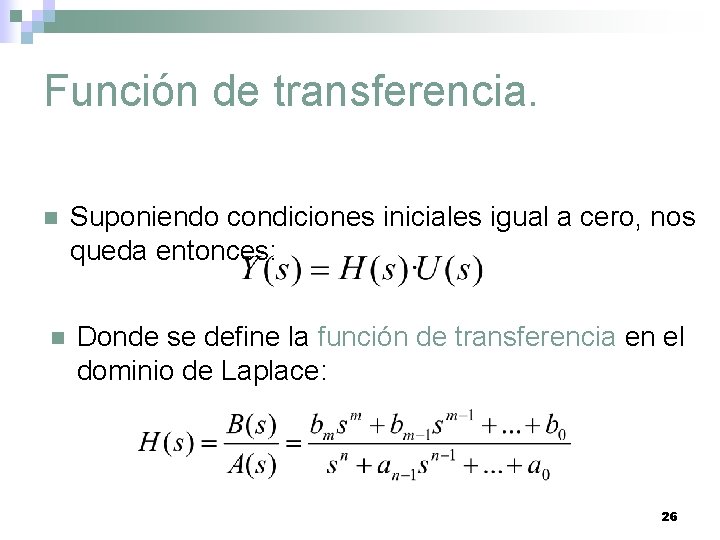
Función de transferencia. n n Suponiendo condiciones iniciales igual a cero, nos queda entonces: Donde se define la función de transferencia en el dominio de Laplace: 26
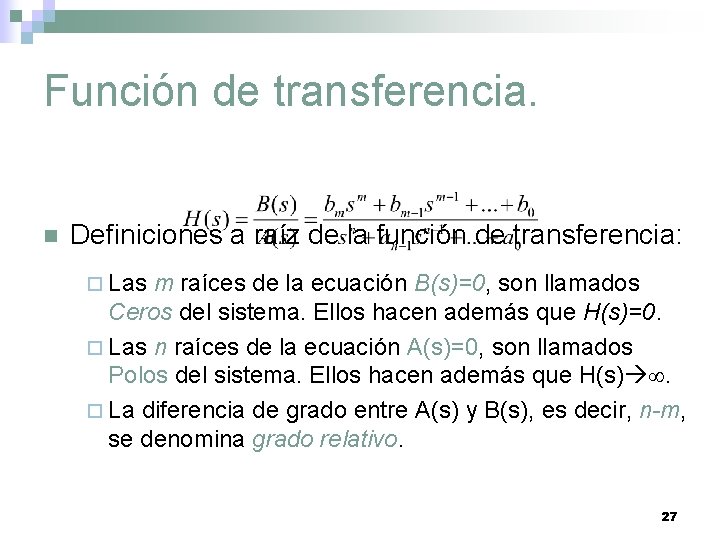
Función de transferencia. n Definiciones a raíz de la función de transferencia: ¨ Las m raíces de la ecuación B(s)=0, son llamados Ceros del sistema. Ellos hacen además que H(s)=0. ¨ Las n raíces de la ecuación A(s)=0, son llamados Polos del sistema. Ellos hacen además que H(s) . ¨ La diferencia de grado entre A(s) y B(s), es decir, n-m, se denomina grado relativo. 27
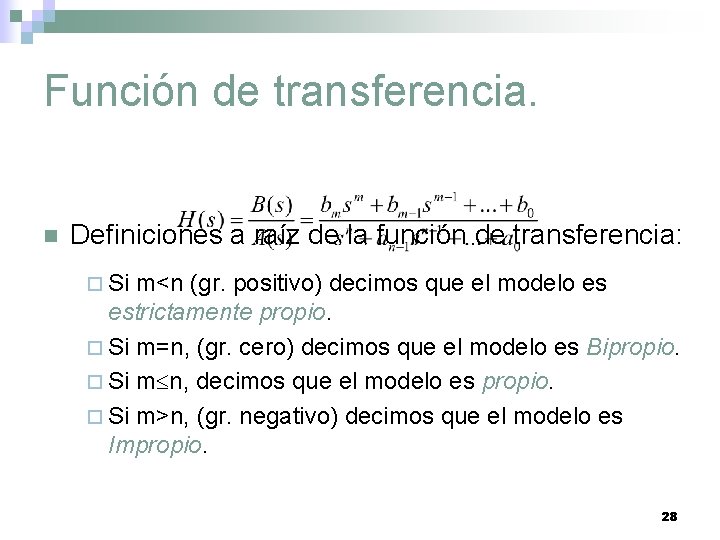
Función de transferencia. n Definiciones a raíz de la función de transferencia: ¨ Si m<n (gr. positivo) decimos que el modelo es estrictamente propio. ¨ Si m=n, (gr. cero) decimos que el modelo es Bipropio. ¨ Si m n, decimos que el modelo es propio. ¨ Si m>n, (gr. negativo) decimos que el modelo es Impropio. 28
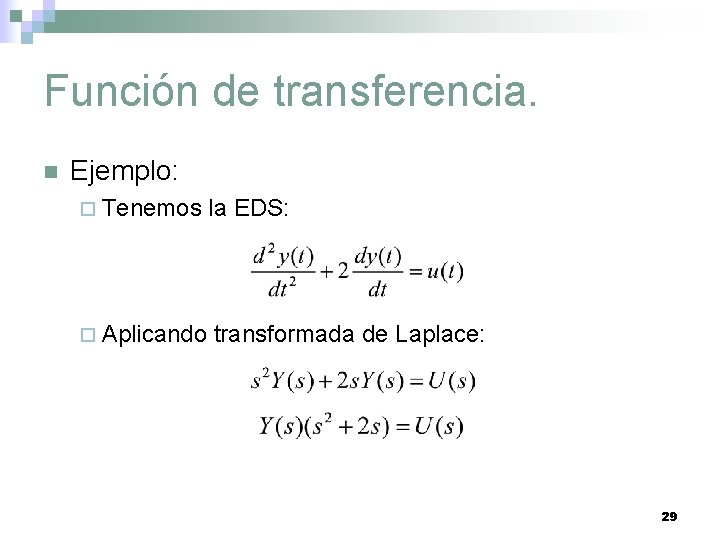
Función de transferencia. n Ejemplo: ¨ Tenemos la EDS: ¨ Aplicando transformada de Laplace: 29
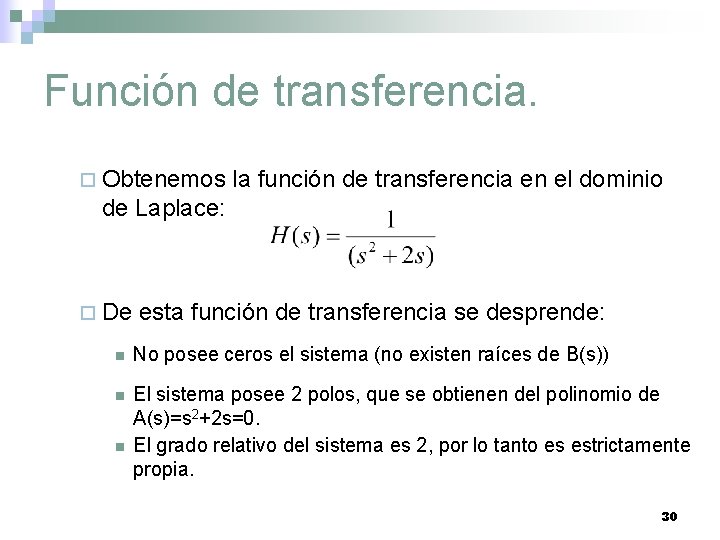
Función de transferencia. ¨ Obtenemos la función de transferencia en el dominio de Laplace: ¨ De esta función de transferencia se desprende: n No posee ceros el sistema (no existen raíces de B(s)) n El sistema posee 2 polos, que se obtienen del polinomio de A(s)=s 2+2 s=0. El grado relativo del sistema es 2, por lo tanto es estrictamente propia. n 30
Respuestas a impulso y escalón n La función de transferencia está asociada a la respuesta a impulso del sistema. Si se aplica un impulso como entrada, la respuesta contiene solamente los modos naturales del sistema. Esto nos permite estudiar su comportamiento natural del sistema, que es independiente de la entrada. 31
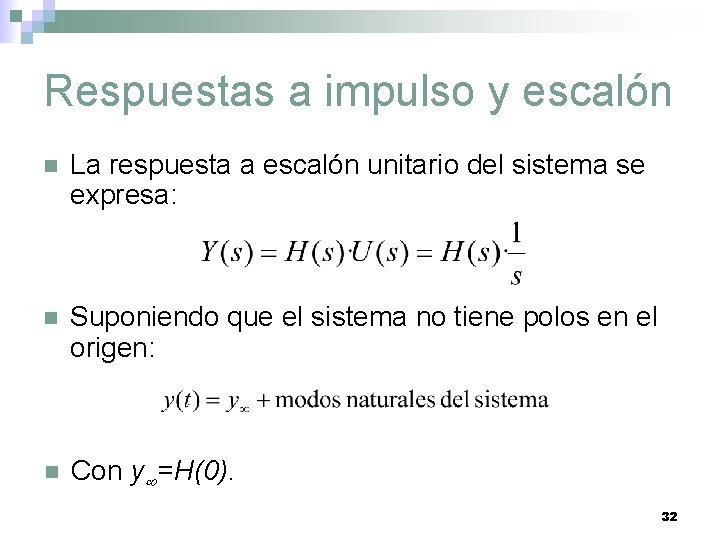
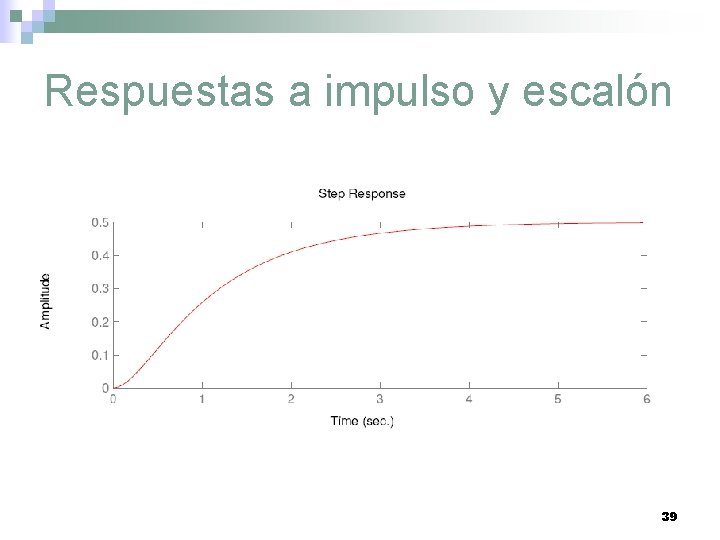
Respuestas a impulso y escalón n La respuesta a escalón unitario del sistema se expresa: n Suponiendo que el sistema no tiene polos en el origen: n Con y =H(0). 32
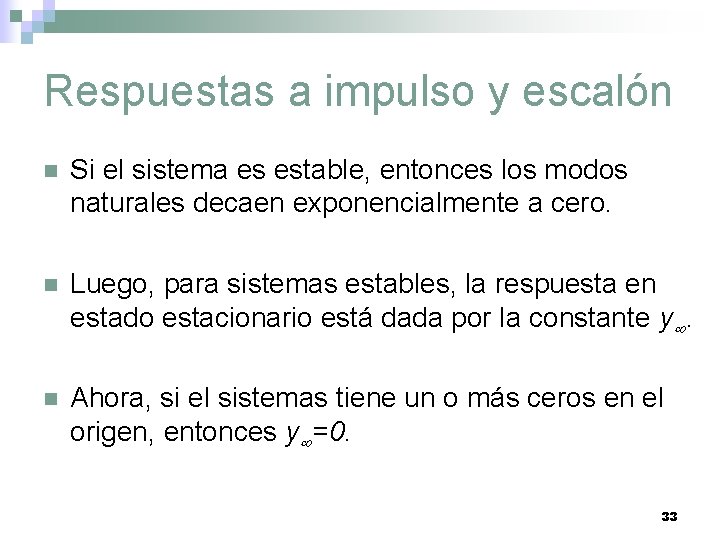
Respuestas a impulso y escalón n Si el sistema es estable, entonces los modos naturales decaen exponencialmente a cero. n Luego, para sistemas estables, la respuesta en estado estacionario está dada por la constante y. n Ahora, si el sistemas tiene un o más ceros en el origen, entonces y =0. 33
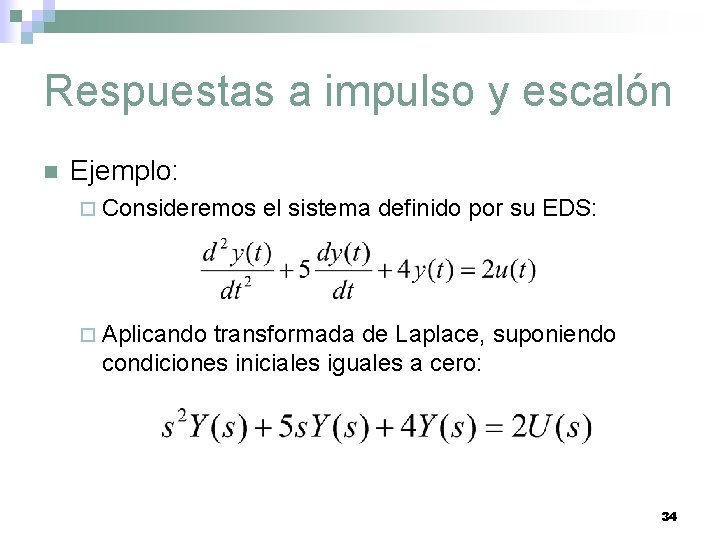
Respuestas a impulso y escalón n Ejemplo: ¨ Consideremos el sistema definido por su EDS: ¨ Aplicando transformada de Laplace, suponiendo condiciones iniciales iguales a cero: 34
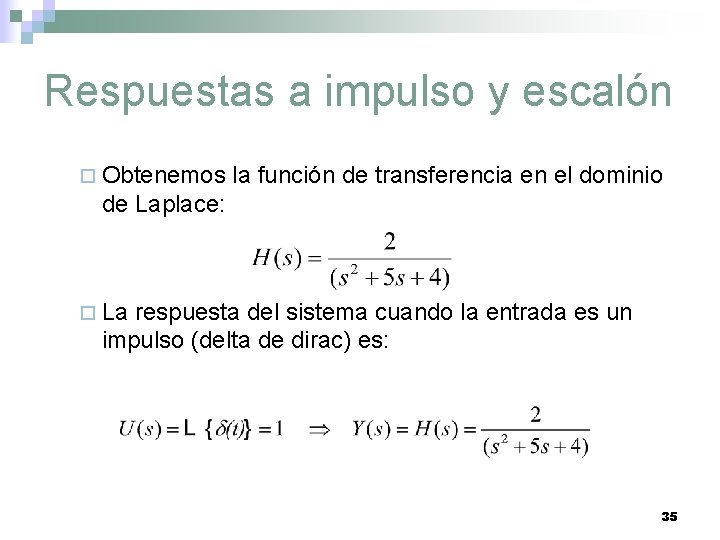
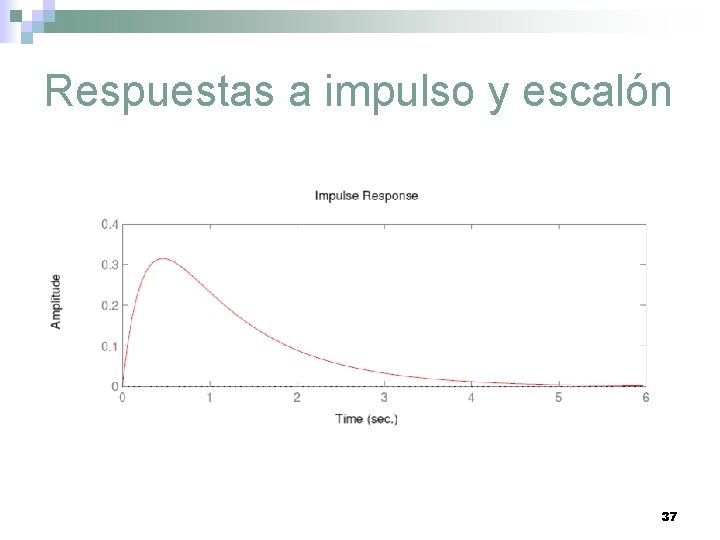
Respuestas a impulso y escalón ¨ Obtenemos la función de transferencia en el dominio de Laplace: ¨ La respuesta del sistema cuando la entrada es un impulso (delta de dirac) es: 35
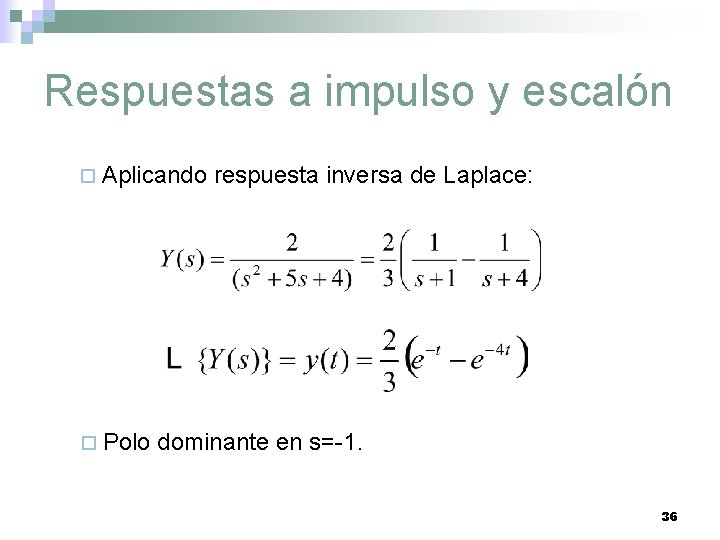
Respuestas a impulso y escalón ¨ Aplicando ¨ Polo respuesta inversa de Laplace: dominante en s=-1. 36
Respuestas a impulso y escalón 37
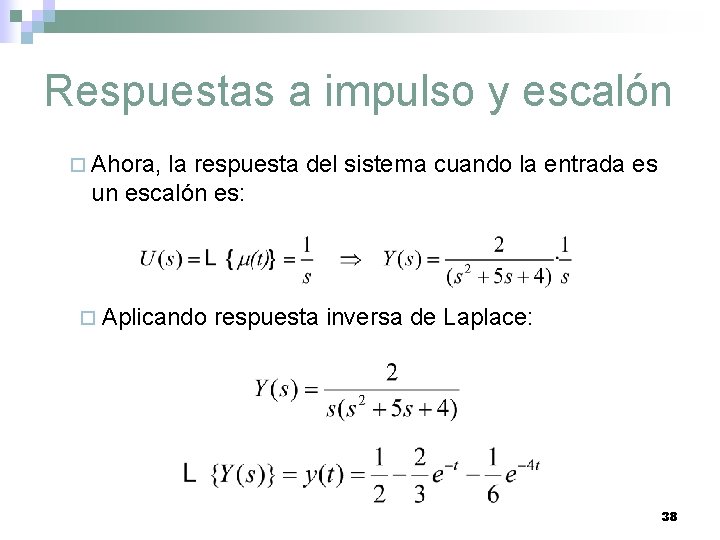
Respuestas a impulso y escalón ¨ Ahora, la respuesta del sistema cuando la entrada es un escalón es: ¨ Aplicando respuesta inversa de Laplace: 38
Respuestas a impulso y escalón 39
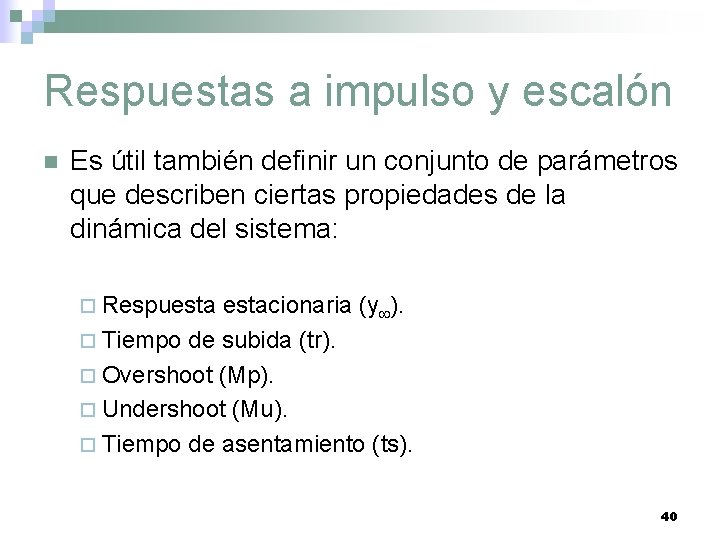
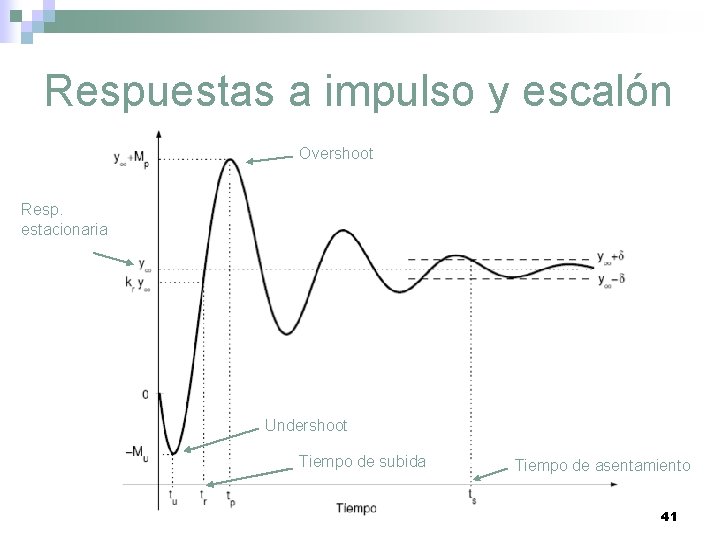
Respuestas a impulso y escalón n Es útil también definir un conjunto de parámetros que describen ciertas propiedades de la dinámica del sistema: ¨ Respuestacionaria (y ). ¨ Tiempo de subida (tr). ¨ Overshoot (Mp). ¨ Undershoot (Mu). ¨ Tiempo de asentamiento (ts). 40
Respuestas a impulso y escalón Overshoot Resp. estacionaria Undershoot Tiempo de subida Tiempo de asentamiento 41
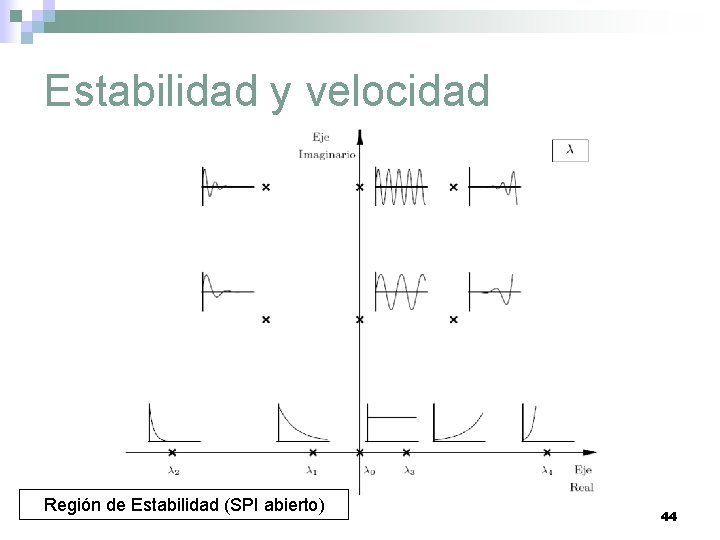
Estabilidad del sistema Si la excitación (entrada) y estado inicial de un sistema son acotados, las variables del sistemas Un modelo lineal es estable si y sólo si todos sus serán acotadas. modos naturales decaen asintóticamente a cero. n Además, los modos naturales (polos) del sistemas deben Parte real de los polos sea menos que cero (SPI ser acotados, para que el sistema estable. abierto). n 42
Velocidad de un sistema n Las frecuencias naturales más alejadas del eje imaginario, son las frecuencias más rápidas. n La frecuencia natural más lenta de un sistema, es la frecuencia natural dominante, y por lo tanto, su velocidad es la velocidad del sistema. 43
Estabilidad y velocidad Región de Estabilidad (SPI abierto) 44
Control de sistemas n Para controlar una planta, se disponen de 2 arquitecturas de lazo de control, ampliamente utilizados: ¨ Control a lazo abierto. ¨ Control a lazo cerrado (realimentado). 45
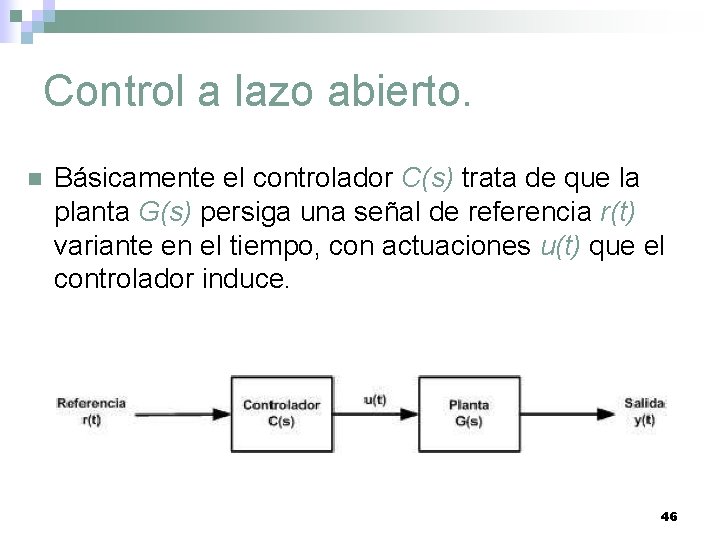
Control a lazo abierto. n Básicamente el controlador C(s) trata de que la planta G(s) persiga una señal de referencia r(t) variante en el tiempo, con actuaciones u(t) que el controlador induce. 46
Control a lazo abierto n n n Un problema es que el controlador no tiene información actualizada sobre el comportamiento y el estado de la planta. La habilidad que estos controladores tienen para ejecutar una acción sólo depende de la calibración inicial. El diseño del controlador es lo más importante en este modelo. 47
Control a lazo abierto n Consideraciones de diseño: ¨ La planta y el controlador deben ser estables, para que el sistema total sea estable. ¨ La estructura no permite compensar perturbaciones. ¨ La planta no puede variar en el tiempo. 48
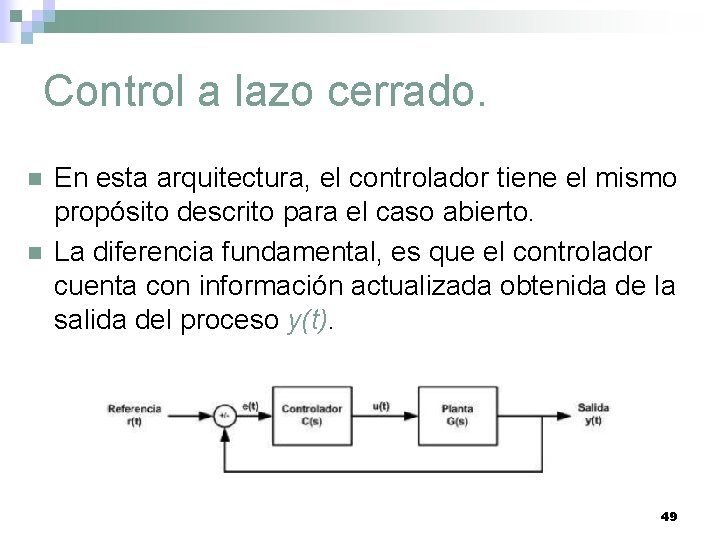
Control a lazo cerrado. n n En esta arquitectura, el controlador tiene el mismo propósito descrito para el caso abierto. La diferencia fundamental, es que el controlador cuenta con información actualizada obtenida de la salida del proceso y(t). 49
Control a lazo cerrado. n n Gracias a la información obtenida de la salida de la planta y(t), el controlador puede modificar su actuación u(t), por medio del error e(t) obtenido al comparar la referencia inducida con la medición obtenida e(t)=r(t)-y(t). La realimentación en un sistema existe cuando existe una secuencia cerrada de relaciones de causa y efecto entre las variables del sistema. 50
Control a lazo cerrado. n Consideraciones de diseño: ¨ Esta arquitectura es aplicables para el control de plantas estables o inestables. ¨ No es necesario tener un pleno conocimiento de la planta a controlar. ¨ Permite la compensación a perturbaciones. ¨ El sistema se puede controlar si la planta varía en el tiempo. 51
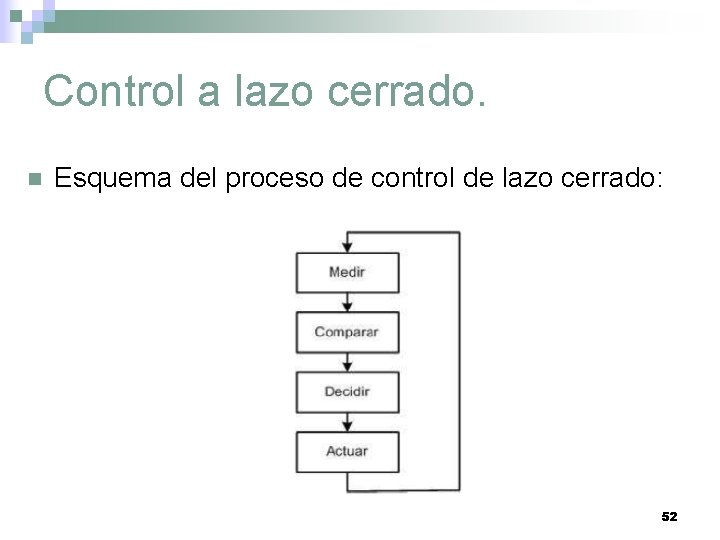
Control a lazo cerrado. n Esquema del proceso de control de lazo cerrado: 52
Consultas y Contacto Christian Nievas Grondona. cnievas@ing. uchile. cl 53