
A MOZGATRENDSZER BIOMECHANIKJA AZ ZLETEK BIOMECHANIKJA Forrsok Nordin
A MOZGATÓRENDSZER BIOMECHANIKÁJA
AZ ÍZÜLETEK BIOMECHANIKÁJA
Források Nordin, M. , Frankel, V. H. Basic biomechanics of the musculoskeletal system, Lea & Febiger 1989. Norkin, C. C, Levangie, P. K. Joint structure & function. Davis Company, Philadelphia. 1992. Zatsiorsky, V. M. Kinematics of human movement. Human Kinetics, 1998. Enoka, R. Neuromechanical basis of kinesiology Human Kinetics, 1994.
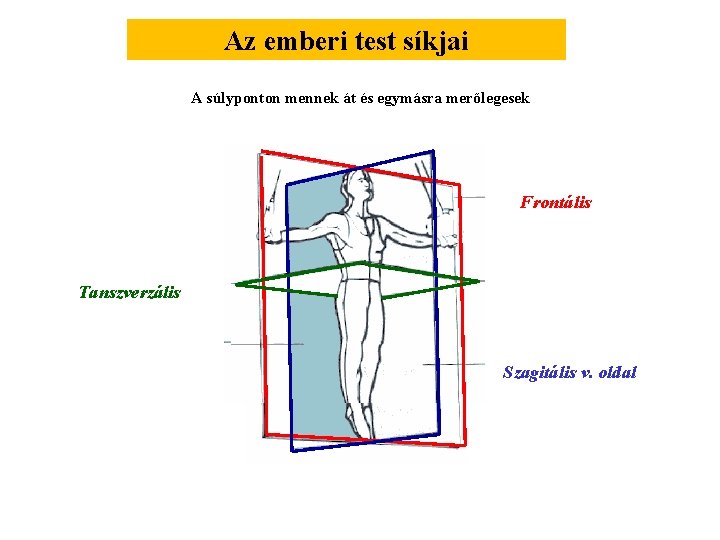
Az emberi test síkjai A súlyponton mennek át és egymásra merőlegesek Frontális Tanszverzális Szagitális v. oldal
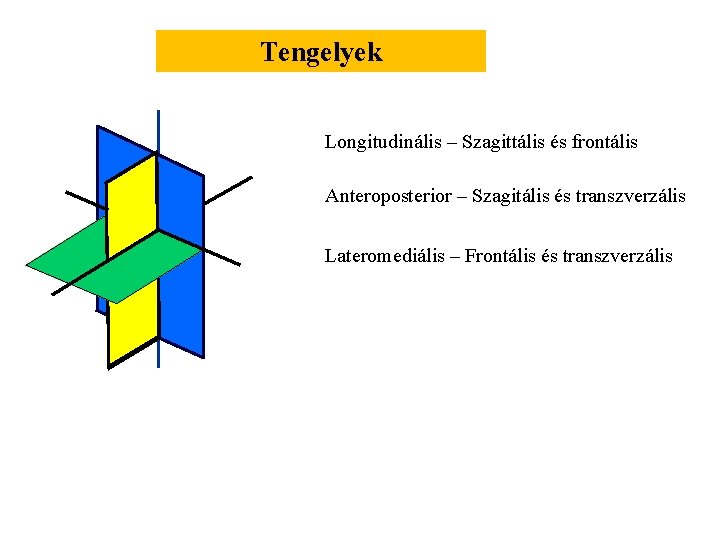
Tengelyek Longitudinális – Szagittális és frontális Anteroposterior – Szagitális és transzverzális Lateromediális – Frontális és transzverzális
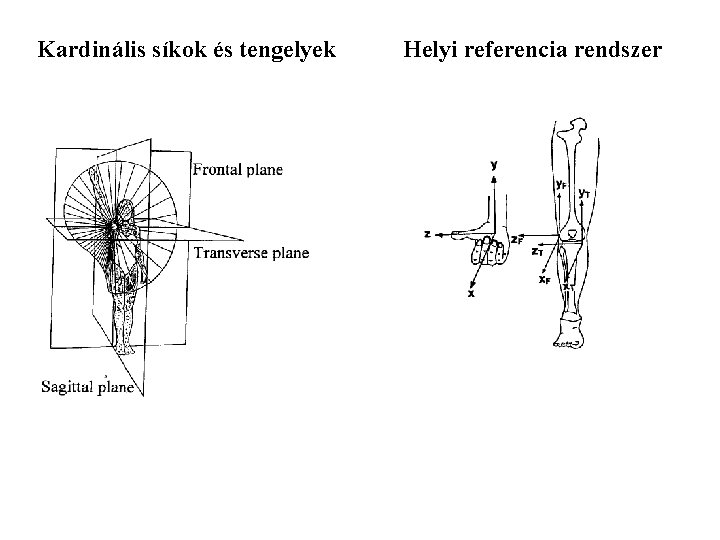
Kardinális síkok és tengelyek Helyi referencia rendszer
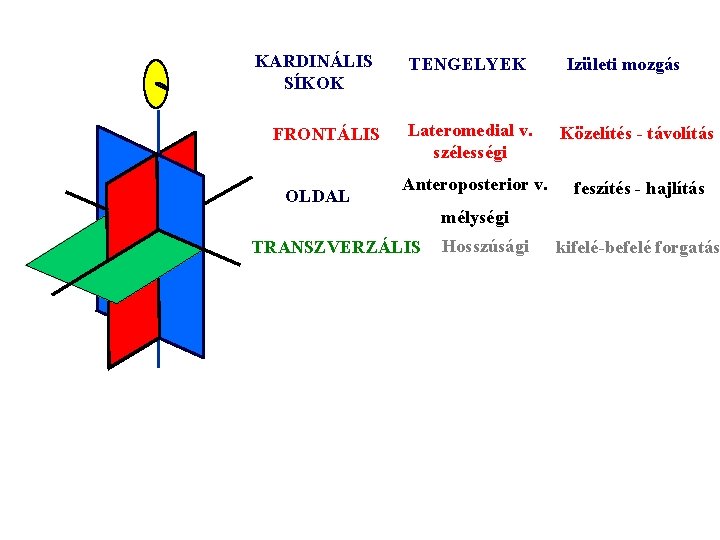
KARDINÁLIS SÍKOK FRONTÁLIS OLDAL TENGELYEK Izületi mozgás Lateromedial v. szélességi Közelítés - távolítás Anteroposterior v. feszítés - hajlítás mélységi TRANSZVERZÁLIS Hosszúsági kifelé-befelé forgatás
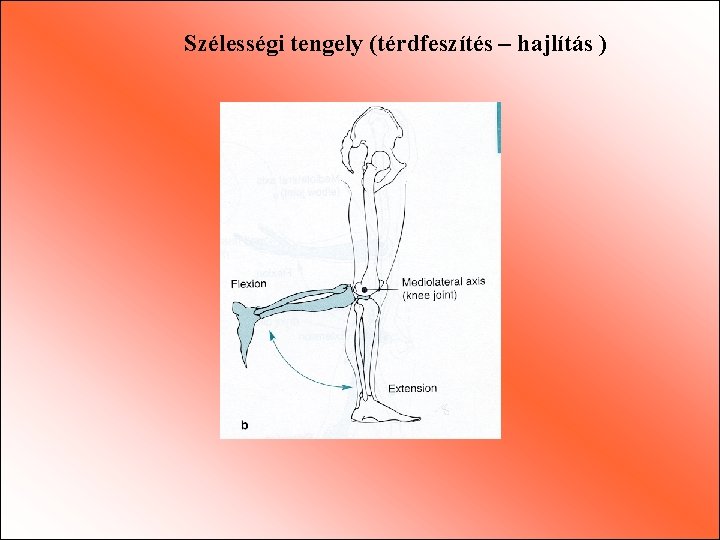
Szélességi tengely (térdfeszítés – hajlítás )
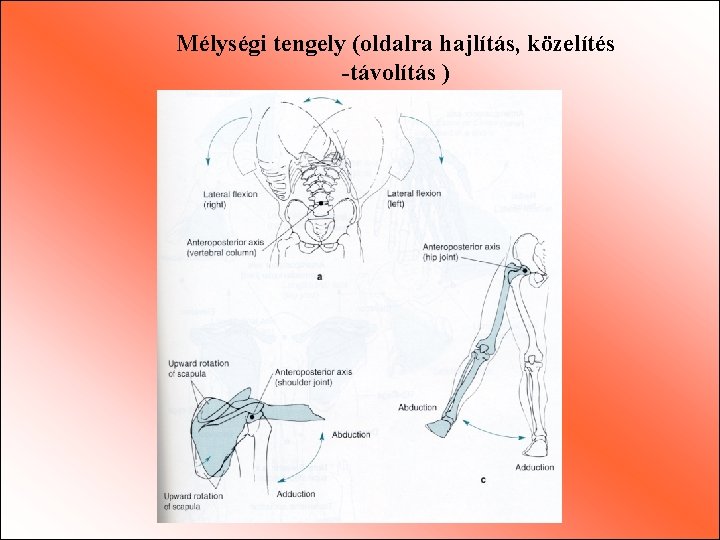
Mélységi tengely (oldalra hajlítás, közelítés -távolítás )
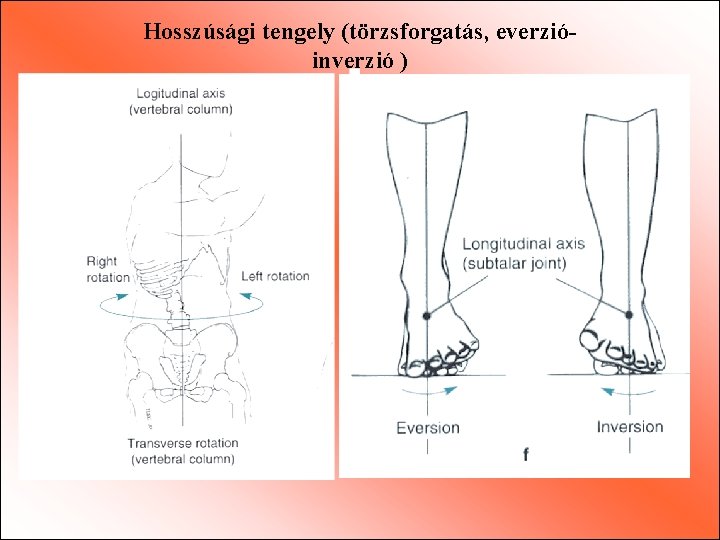
Hosszúsági tengely (törzsforgatás, everzióinverzió )
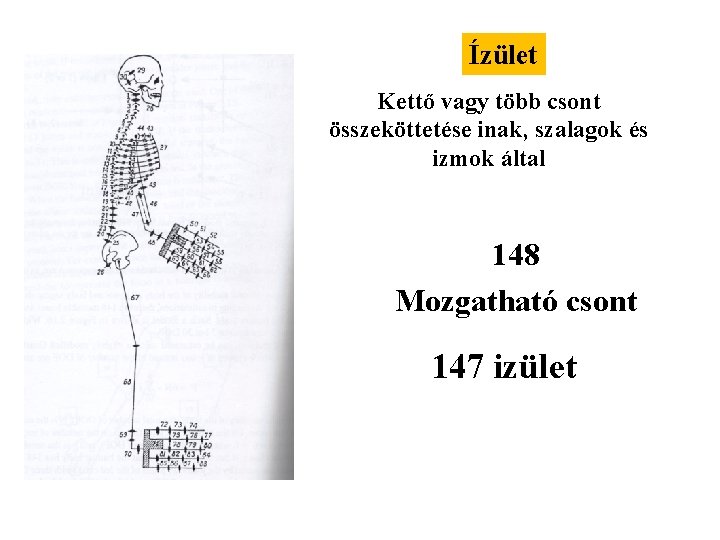
Ízület Kettő vagy több csont összeköttetése inak, szalagok és izmok által 148 Mozgatható csont 147 izület
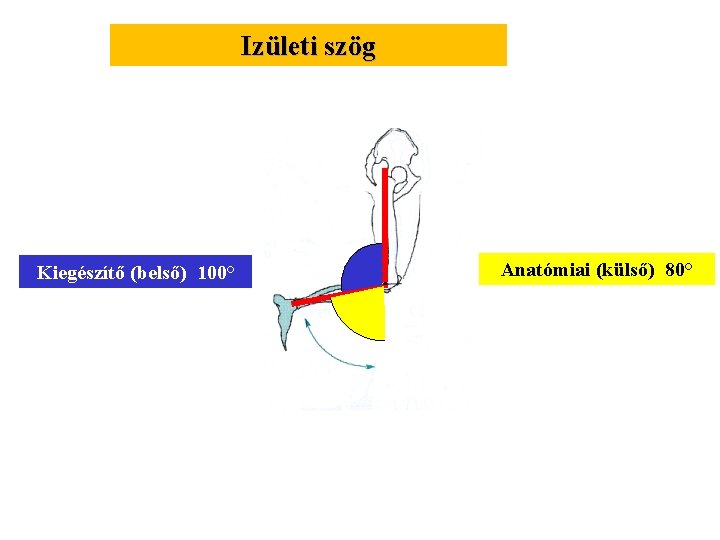
Izületi szög Kiegészítő (belső) 180° 100° Anatómiai(külső) 80° 0°
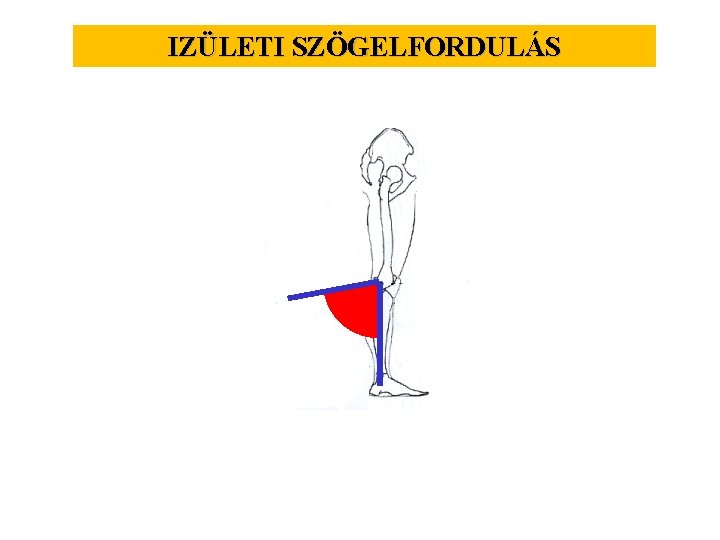
IZÜLETI SZÖGELFORDULÁS
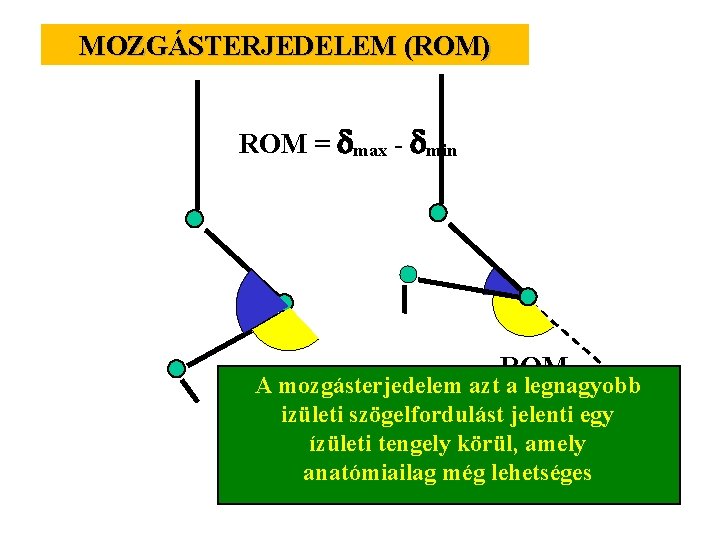
MOZGÁSTERJEDELEM (ROM) ROM = dmax - dmin ROM A mozgásterjedelem azt a legnagyobb izületi szögelfordulást jelenti egy ízületi tengely körül, amely anatómiailag még lehetséges
Aktív mozgásterjedelem Passzív mozgásterjedelem > aktív mozgásterjedelem
A mozgásterjedelmet befolyásoló tényezők 1. Az izületek típusa 2. Az izületi szalagok mechanikai tulajdonságai • nyúlékonyság • merevség 3. Az izmok és inak anatómiai és biomechanikai jellemzői • Izom és ínhosszúság illetve a kettő aránya • Izom architektúra
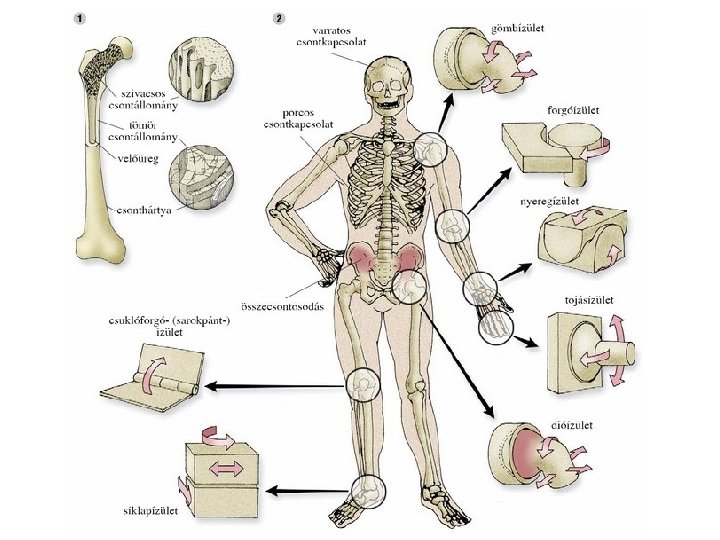
Az ízületek típusai 1. Két csont (térd) 2. Több csont (lábközép csontjai) • egy tengelyű (henger) • Két tengelyű (elliptikus, tojás) • Három tengelyű ( gömb)
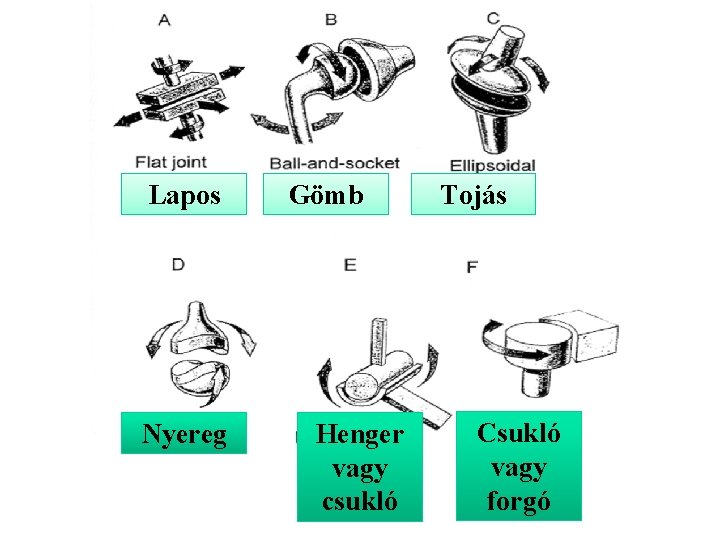
Lapos Nyereg Gömb Henger vagy csukló Tojás Csukló vagy forgó
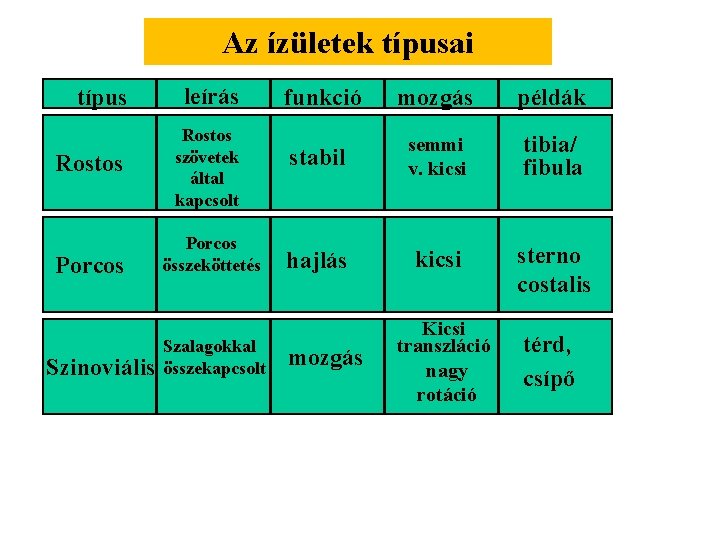
Az ízületek típusai típus leírás Rostos szövetek által kapcsolt Porcos Szinoviális Porcos összeköttetés Szalagokkal összekapcsolt funkció mozgás példák stabil semmi v. kicsi tibia/ fibula hajlás kicsi sterno costalis mozgás Kicsi transzláció nagy rotáció térd, csípő
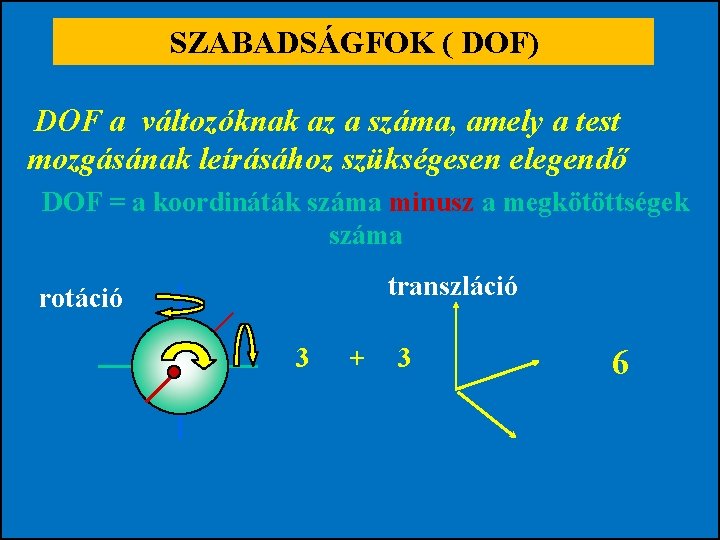
SZABADSÁGFOK ( DOF) DOF a változóknak az a száma, amely a test mozgásának leírásához szükségesen elegendő DOF = a koordináták száma minusz a megkötöttségek száma transzláció rotáció 3 + 3 6
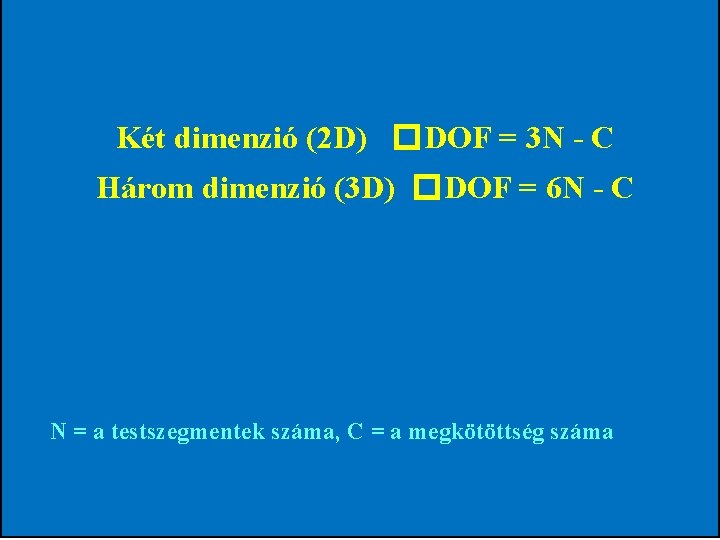
Két dimenzió (2 D) �DOF = 3 N - C Három dimenzió (3 D) �DOF = 6 N - C N = a testszegmentek száma, C = a megkötöttség száma
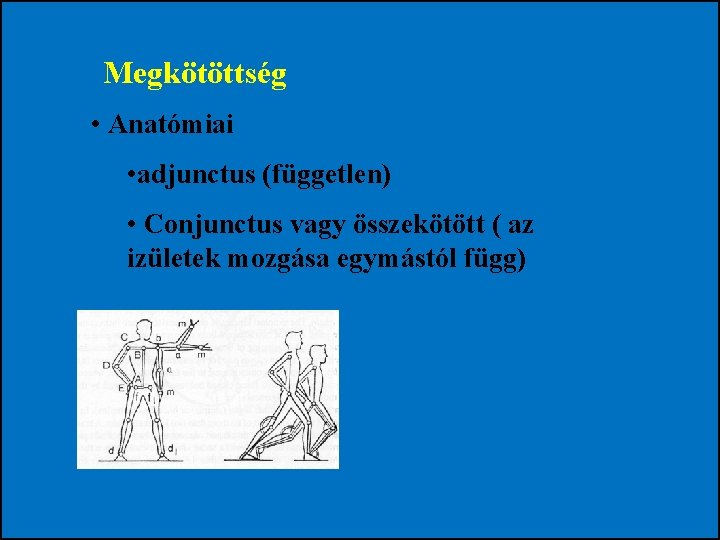
Megkötöttség • Anatómiai • adjunctus (független) • Conjunctus vagy összekötött ( az izületek mozgása egymástól függ)
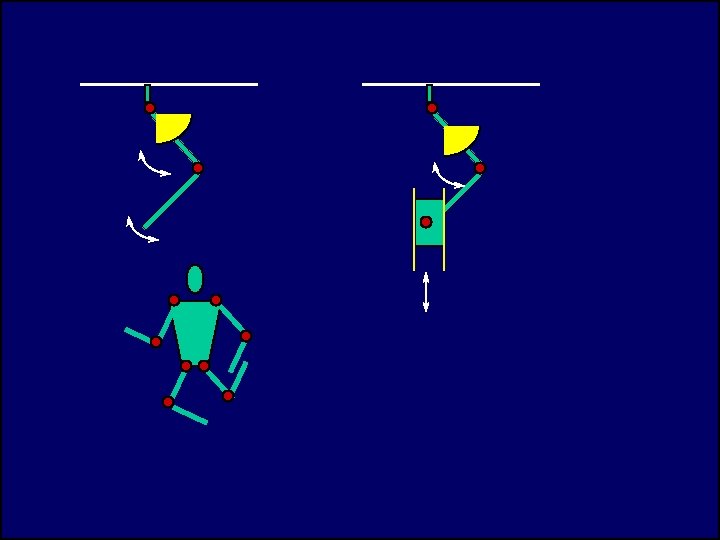
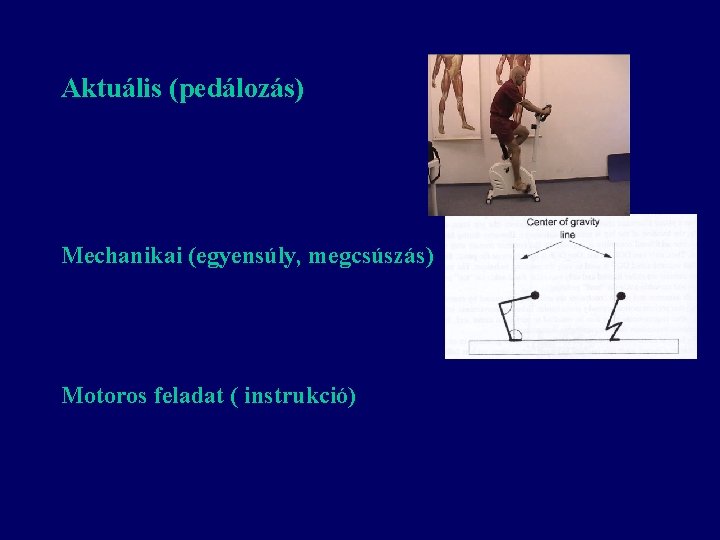
Aktuális (pedálozás) Mechanikai (egyensúly, megcsúszás) Motoros feladat ( instrukció)
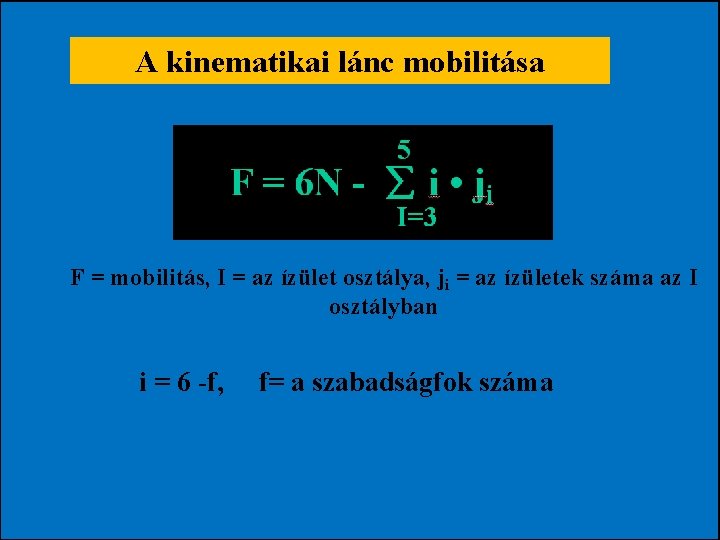
A kinematikai lánc mobilitása F = mobilitás, I = az ízület osztálya, ji = az ízületek száma az I osztályban i = 6 -f, f= a szabadságfok száma
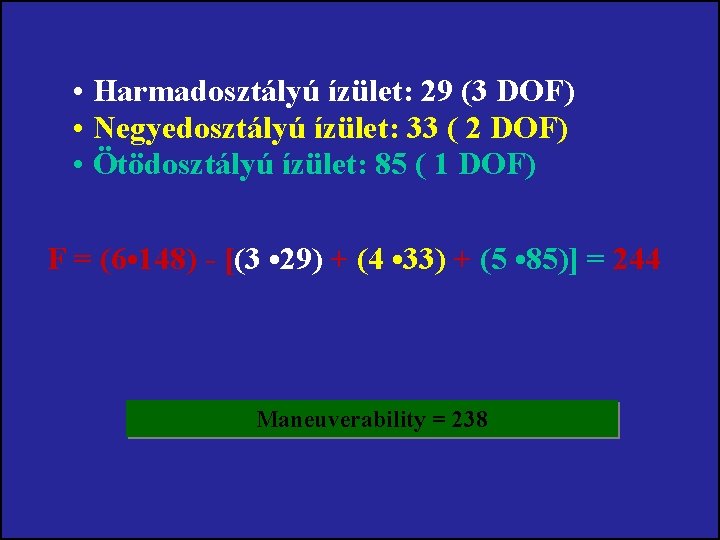
• Harmadosztályú ízület: 29 (3 DOF) • Negyedosztályú ízület: 33 ( 2 DOF) • Ötödosztályú ízület: 85 ( 1 DOF) F = (6 • 148) - [(3 • 29) + (4 • 33) + (5 • 85)] = 244 Maneuverability = 238
MOZGÁSOK AZ ÍZÜLETEKBEN
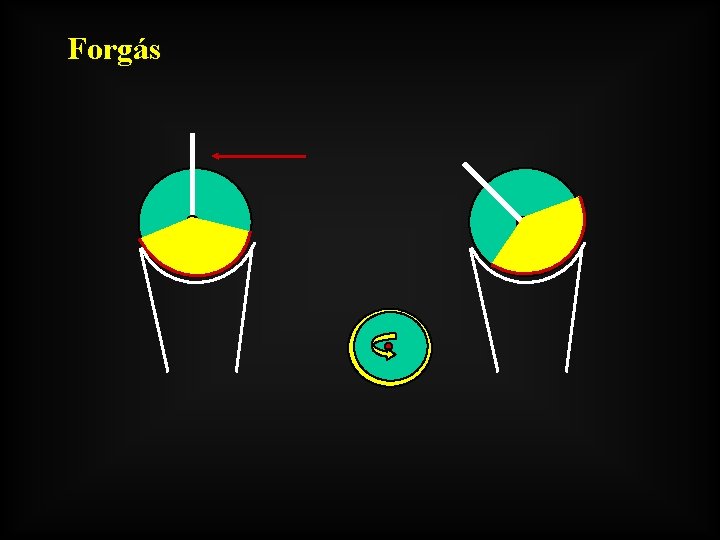
Forgás
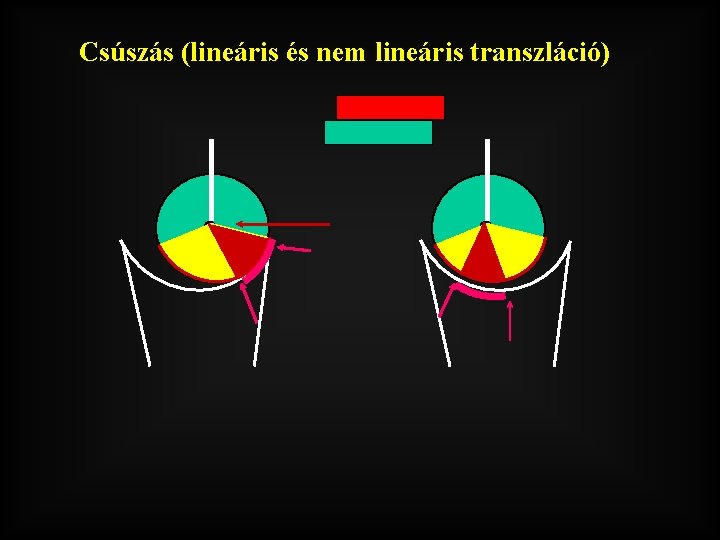
Csúszás (lineáris és nem lineáris transzláció)
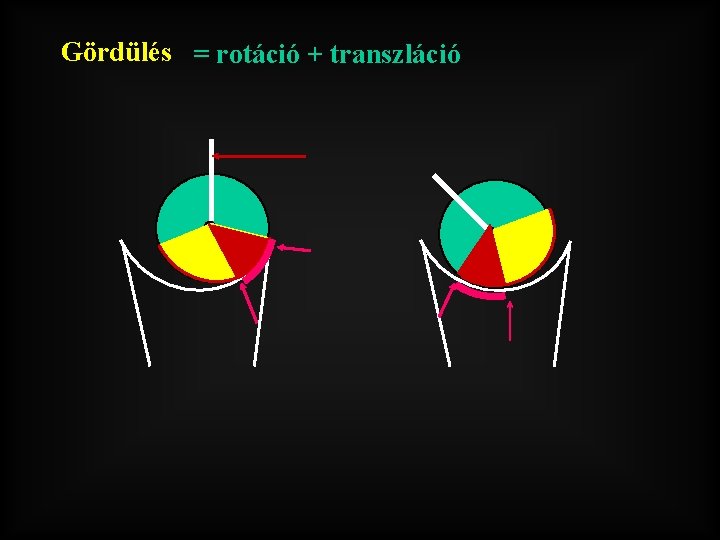
Gördülés = rotáció + transzláció
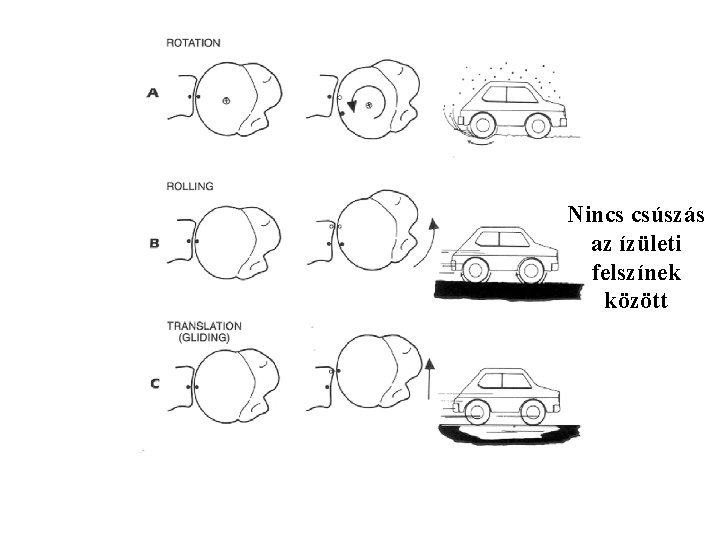
Nincs csúszás az ízületi felszínek között
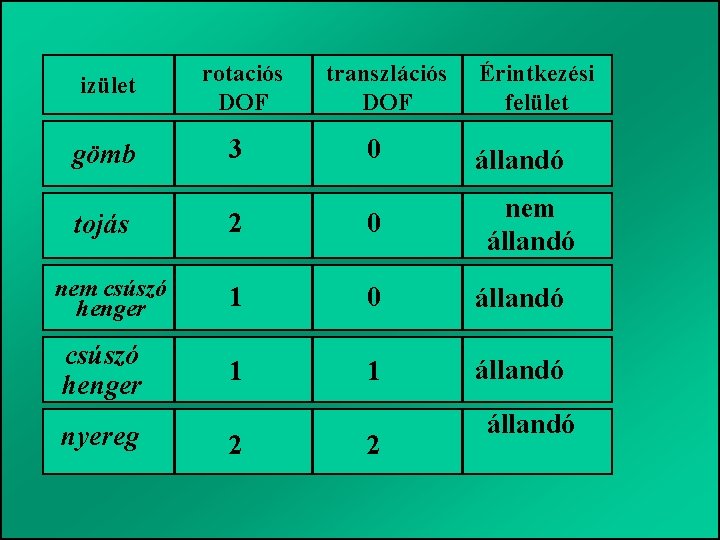
izület rotaciós DOF gömb 3 0 tojás 2 0 nem csúszó henger 1 0 állandó csúszó henger 1 1 állandó nyereg 2 transzlációs DOF 2 Érintkezési felület állandó nem állandó
AZ ÍZÜLETEKRE HATÓ ERŐK
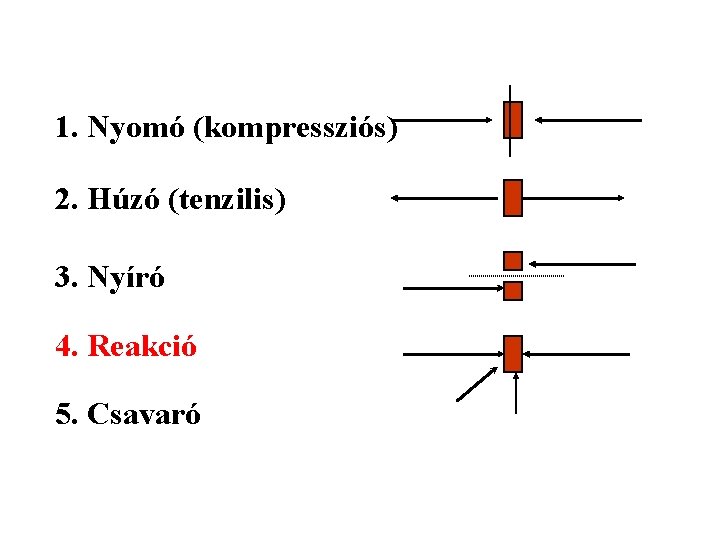
1. Nyomó (kompressziós) 2. Húzó (tenzilis) 3. Nyíró 4. Reakció 5. Csavaró
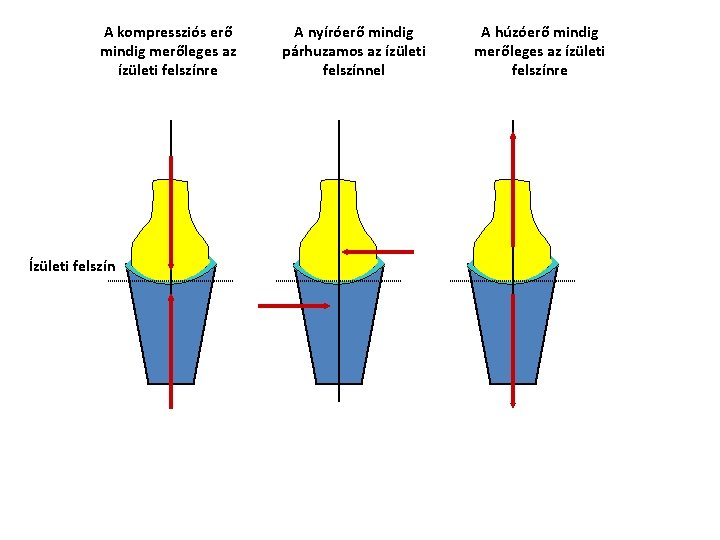
A kompressziós erő mindig merőleges az ízületi felszínre Ízületi felszín A nyíróerő mindig párhuzamos az ízületi felszínnel A húzóerő mindig merőleges az ízületi felszínre
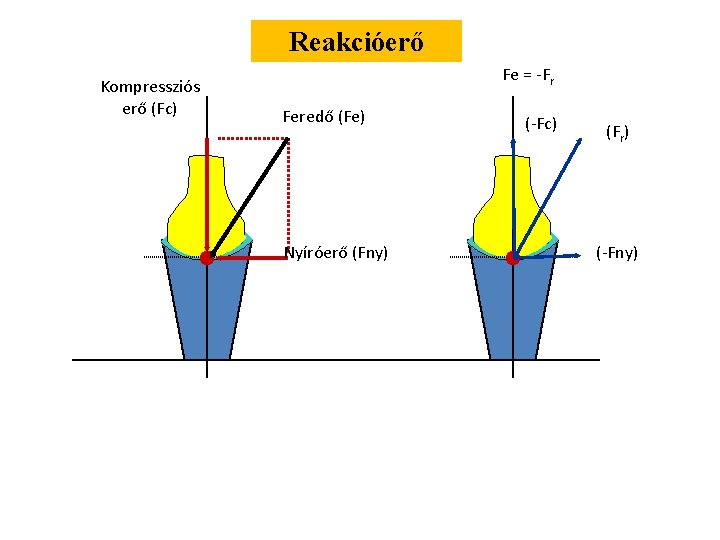
Reakcióerő Kompressziós erő (Fc) Fe = -Fr Feredő (Fe) Nyíróerő (Fny) (-Fc) (Fr) (-Fny)
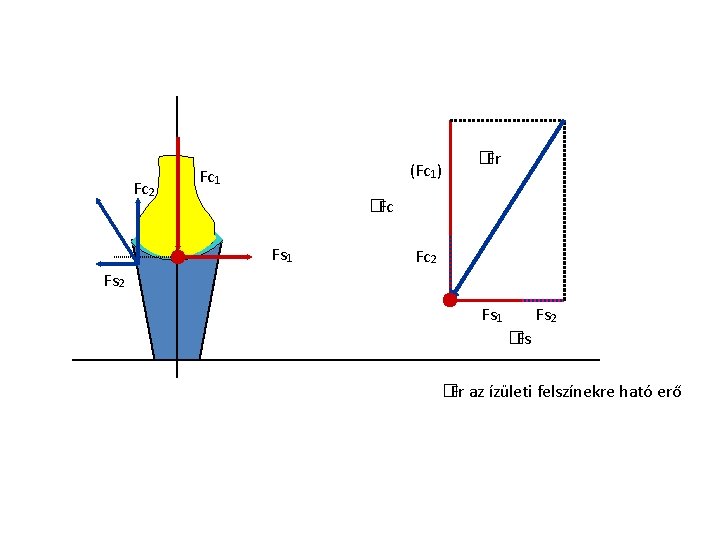
Fc 2 (Fc 1) Fc 1 �Fr �Fc Fs 1 Fc 2 Fs 1 Fs 2 �Fs �Fr az ízületi felszínekre ható erő
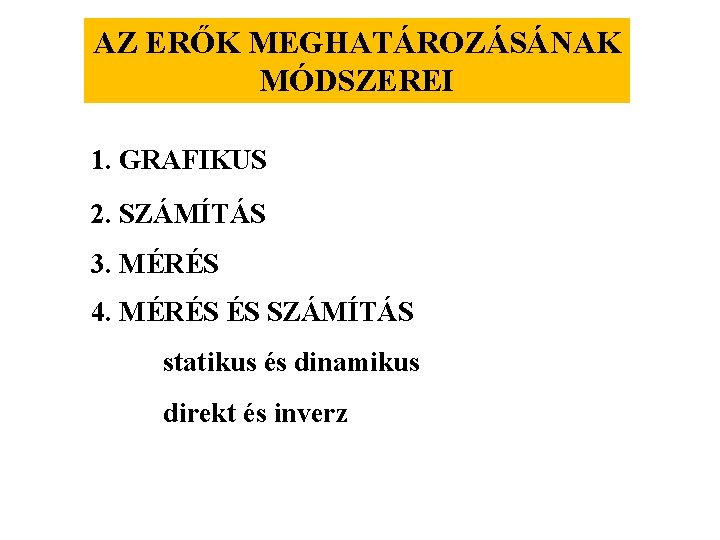
AZ ERŐK MEGHATÁROZÁSÁNAK MÓDSZEREI 1. GRAFIKUS 2. SZÁMÍTÁS 3. MÉRÉS 4. MÉRÉS ÉS SZÁMÍTÁS statikus és dinamikus direkt és inverz
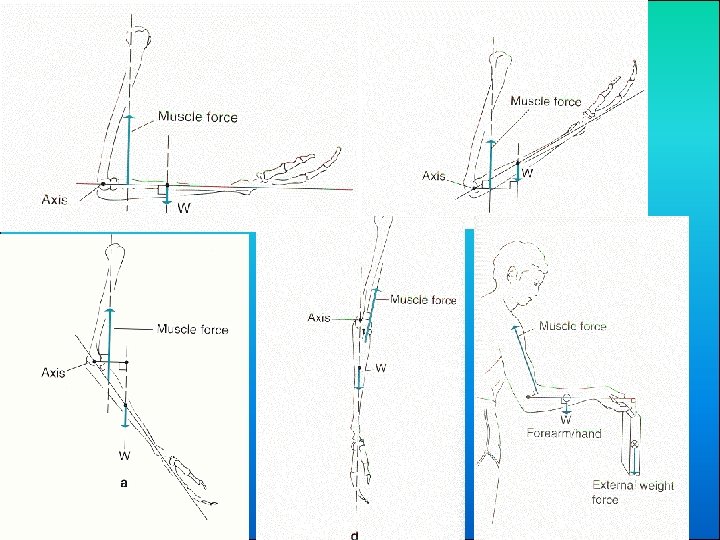
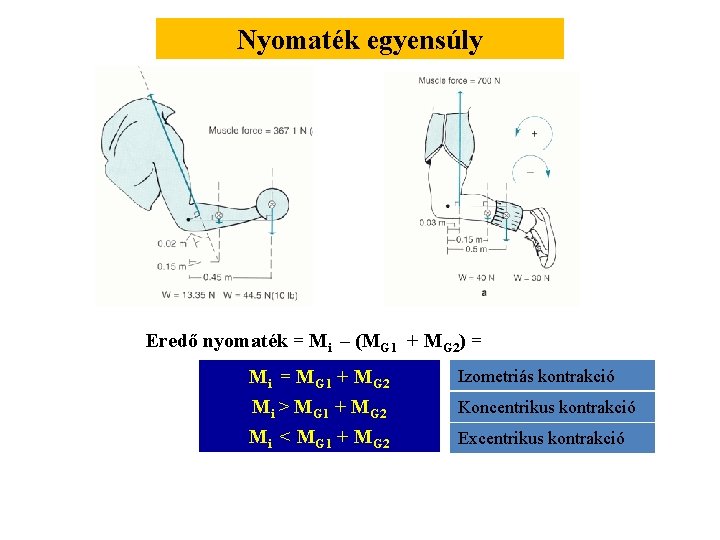
Nyomaték egyensúly Eredő nyomaték = Mi – (MG 1 + MG 2) = Mi = MG 1 + MG 2 Mi > MG 1 + MG 2 Mi < MG 1 + MG 2 Izometriás kontrakció Koncentrikus kontrakció Excentrikus kontrakció
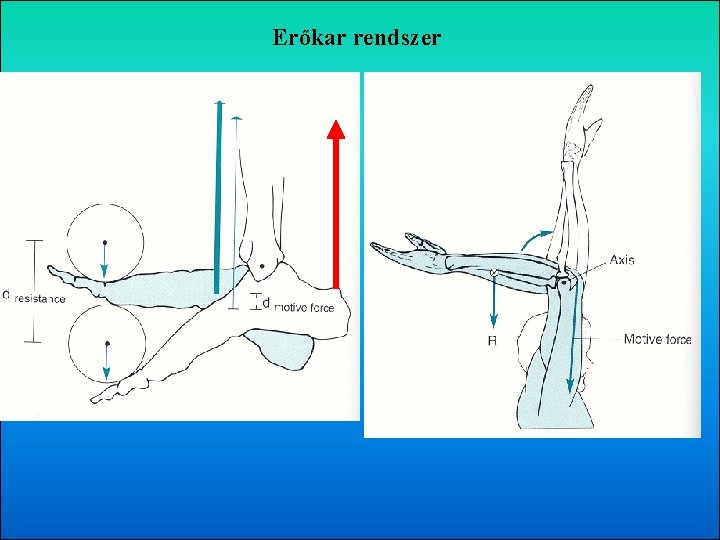
Erőkar rendszer
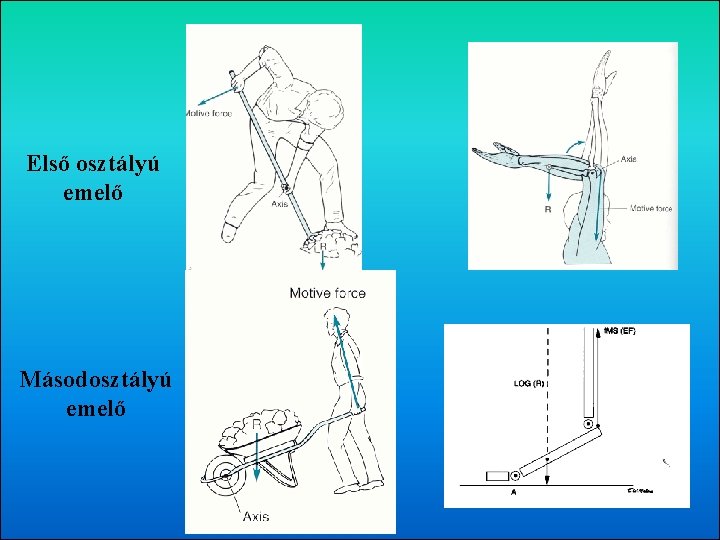
Első osztályú emelő Másodosztályú emelő
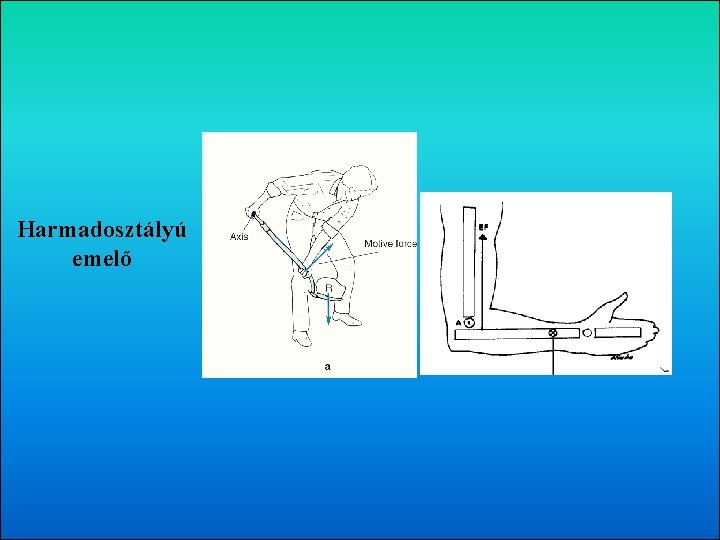
Harmadosztályú emelő
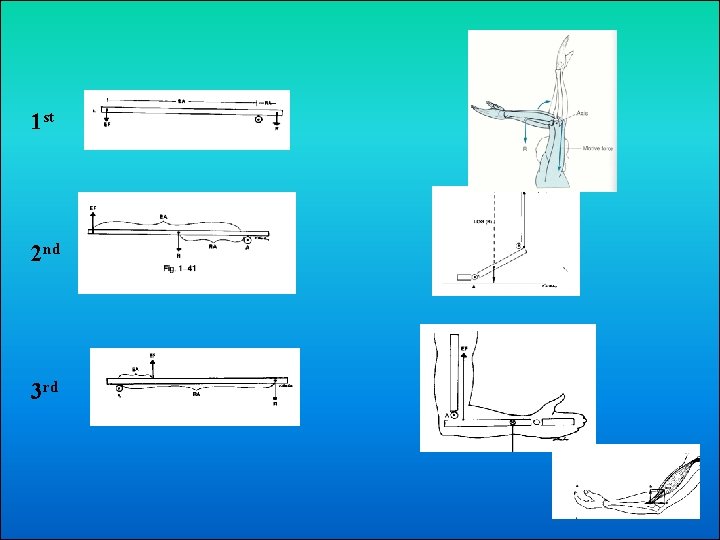
1 st 2 nd 3 rd
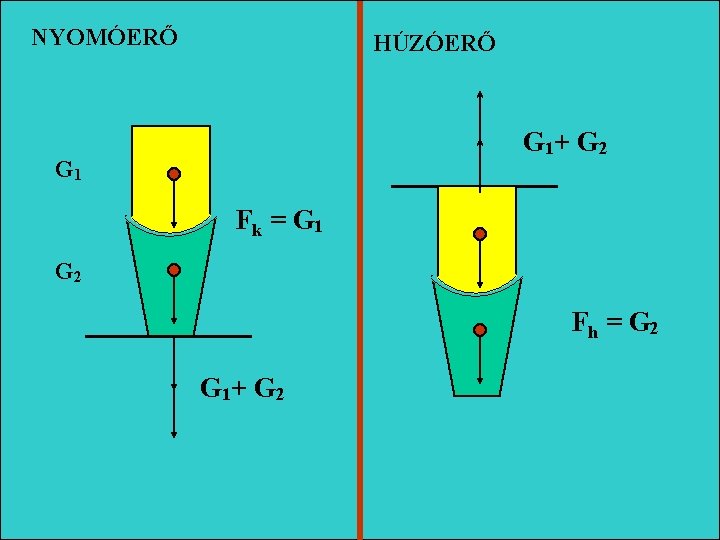
NYOMÓERŐ HÚZÓERŐ G 1+ G 2 G 1 Fk = G 1 G 2 Fh = G 2 G 1+ G 2
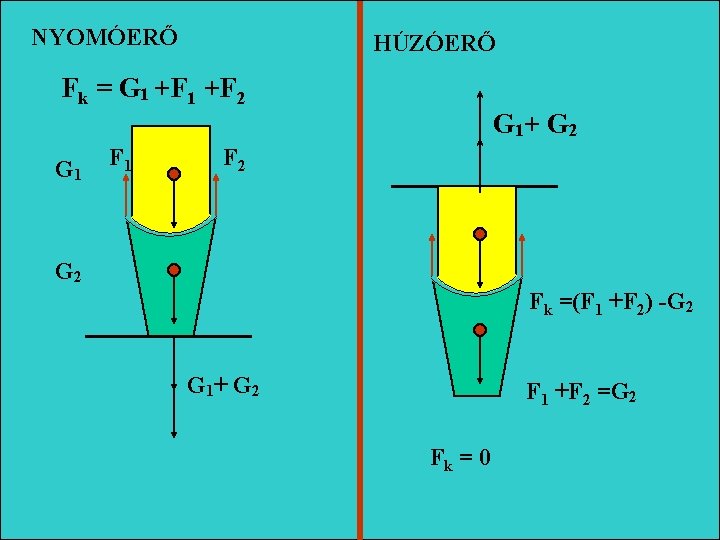
NYOMÓERŐ HÚZÓERŐ Fk = G 1 +F 2 G 1+ G 2 G 1 F 2 G 2 Fk =(F 1 +F 2) -G 2 G 1+ G 2 F 1 +F 2 =G 2 Fk = 0
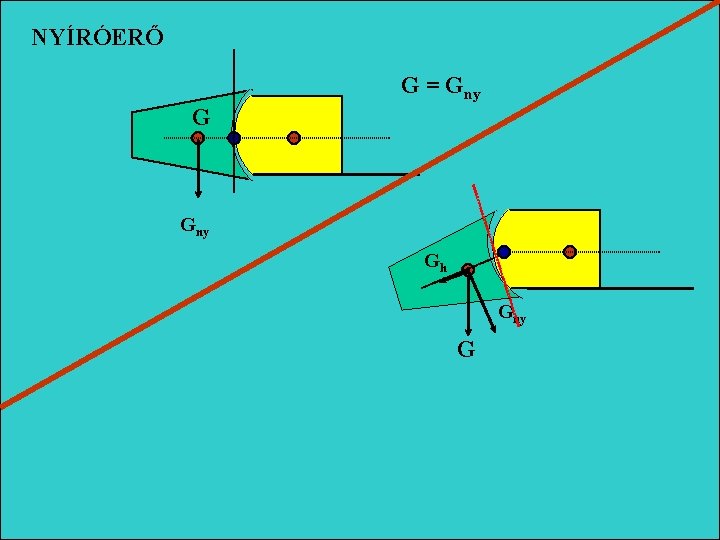
NYÍRÓERŐ G = Gny Gh Gny G
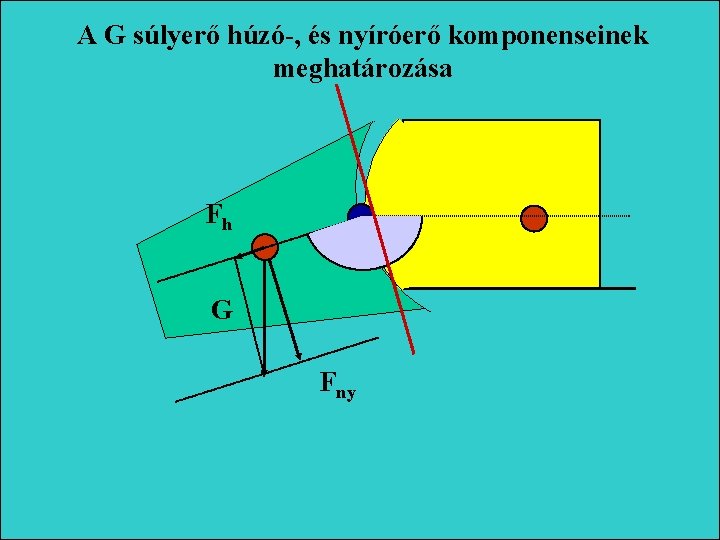
A G súlyerő húzó-, és nyíróerő komponenseinek meghatározása Fh G Fny
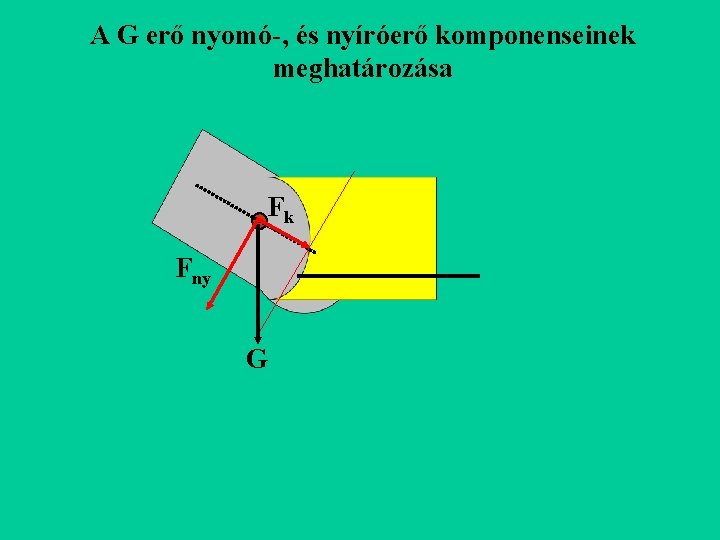
A G erő nyomó-, és nyíróerő komponenseinek meghatározása Fk Fny G
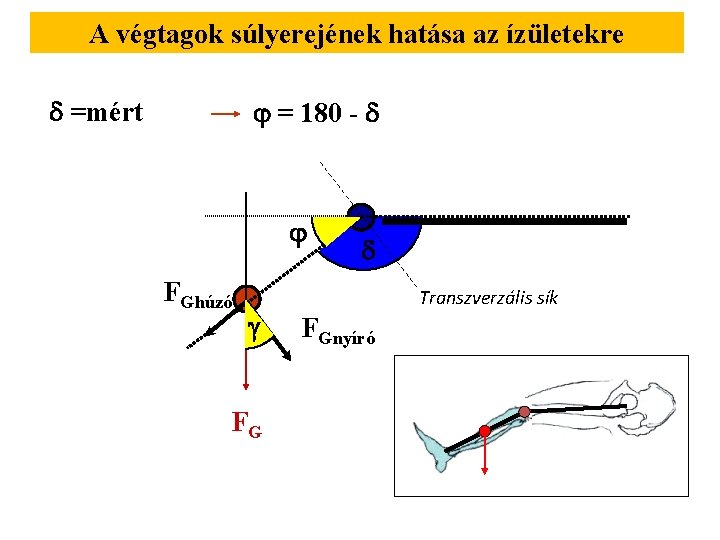
A végtagok súlyerejének hatása az ízületekre d =mért = 180 - d FGhúzó FG d Transzverzális sík FGnyíró
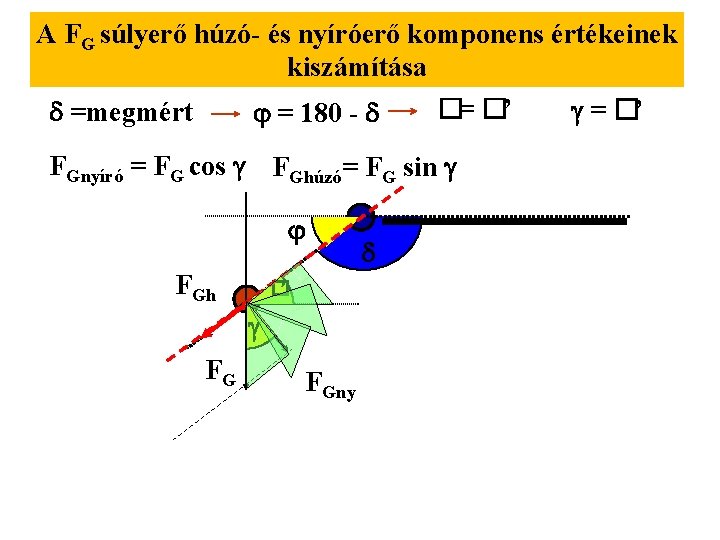
A FG súlyerő húzó- és nyíróerő komponens értékeinek kiszámítása d =megmért = 180 - d �= �’ FGnyíró = FG cos FGhúzó= FG sin FGh d �’ FG FGny = �’
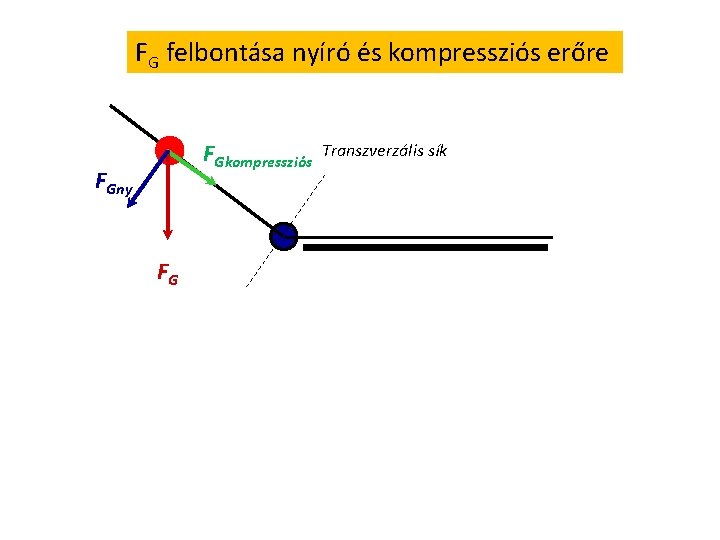
FG felbontása nyíró és kompressziós erőre FGkompressziós FGny FG Transzverzális sík
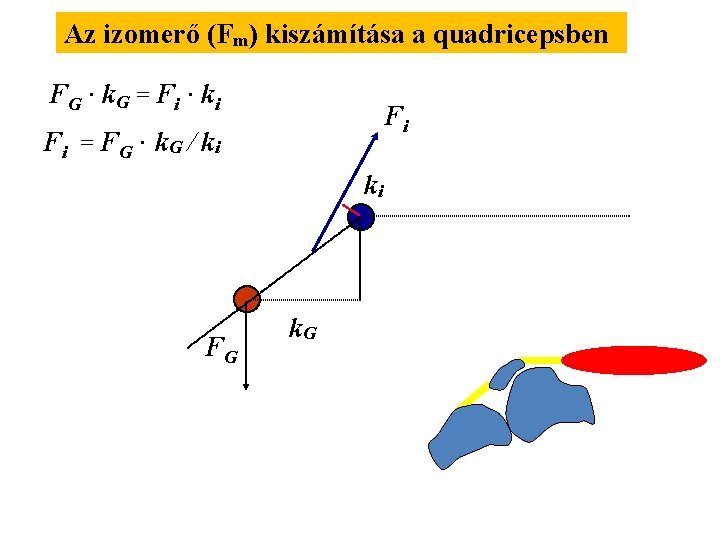
Az izomerő (Fm) kiszámítása a quadricepsben FG · k. G = Fi · ki Fi Fi = FG · k. G / ki ki FG k. G
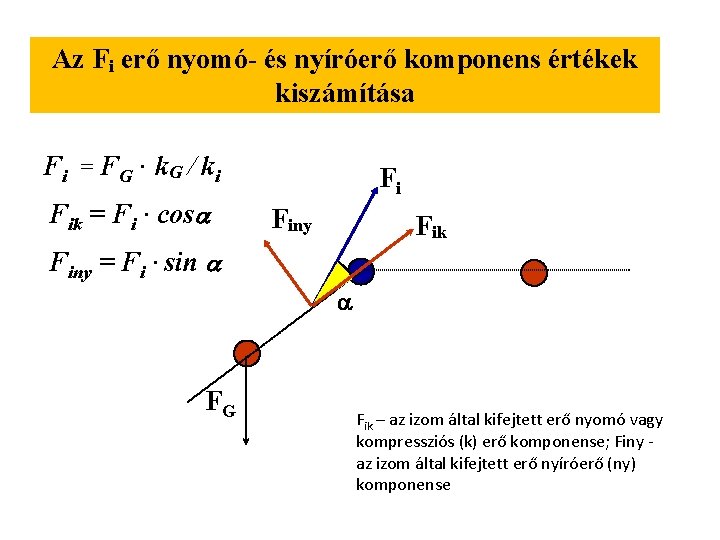
Az Fi erő nyomó- és nyíróerő komponens értékek kiszámítása Fi = FG · k. G / ki Fik = Fi · cosa Fi Finy Fik Finy = Fi · sin a a FG Fik – az izom által kifejtett erő nyomó vagy kompressziós (k) erő komponense; Finy az izom által kifejtett erő nyíróerő (ny) komponense
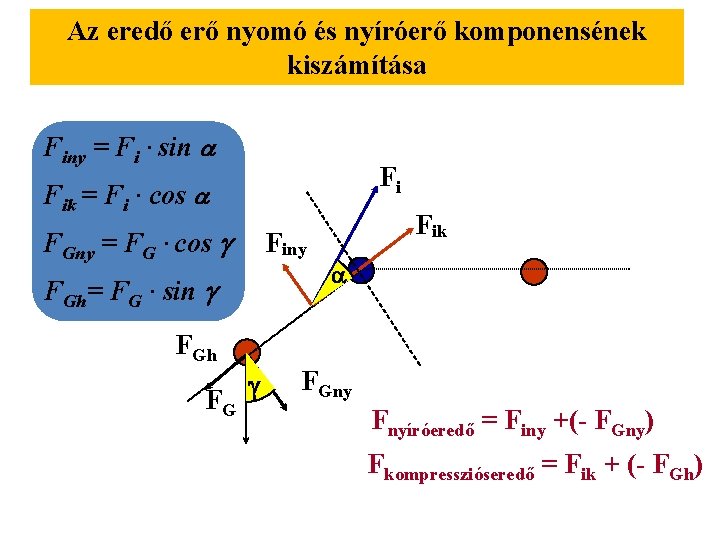
Az eredő erő nyomó és nyíróerő komponensének kiszámítása Finy = Fi · sin a Fi Fik = Fi · cos a FGny = FG · cos Finy FGh= FG · sin Fik a FGh FG FGny Fnyíróeredő = Finy +(- FGny) Fkompresszióseredő = Fik + (- FGh)
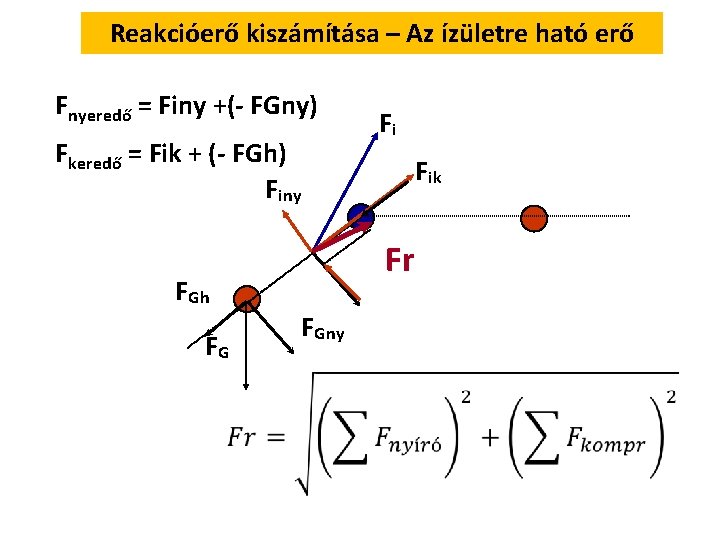
Reakcióerő kiszámítása – Az ízületre ható erő Fnyeredő = Finy +(- FGny) Fkeredő = Fik + (- FGh) Finy Fik Fr FGh FG Fi FGny
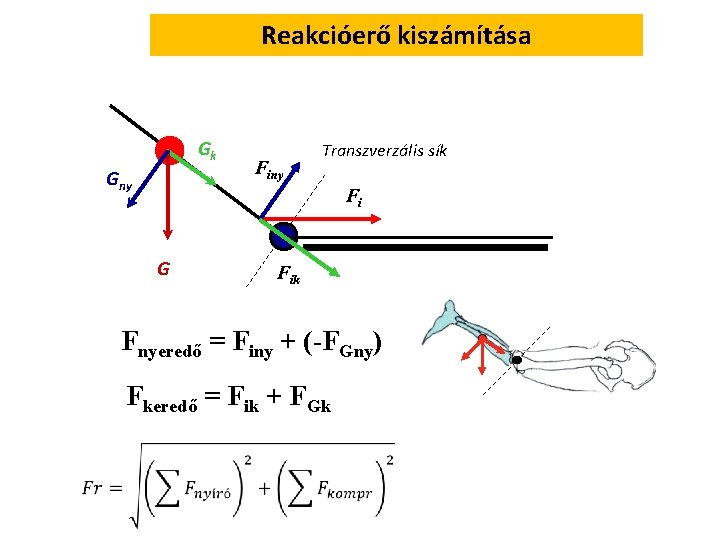
Reakcióerő kiszámítása Gk Gny Finy Transzverzális sík Fi G Fik Fnyeredő = Finy + (-FGny) Fkeredő = Fik + FGk
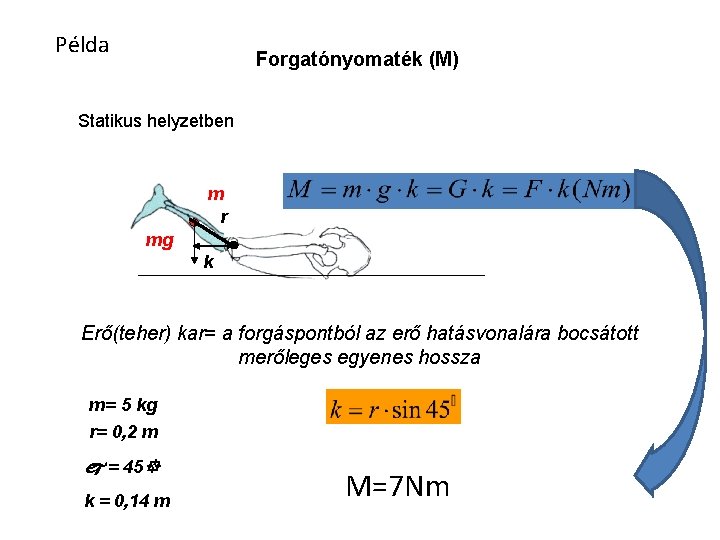
Példa Forgatónyomaték (M) Statikus helyzetben m r mg k Erő(teher) kar= a forgáspontból az erő hatásvonalára bocsátott merőleges egyenes hossza m= 5 kg r= 0, 2 m = 45 k = 0, 14 m M=7 Nm
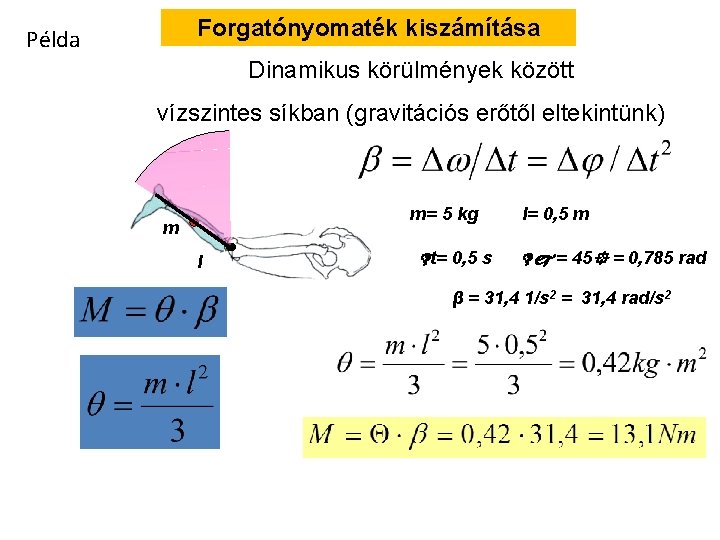
Forgatónyomaték kiszámítása Példa Dinamikus körülmények között vízszintes síkban (gravitációs erőtől eltekintünk) m= 5 kg m l t= 0, 5 s l= 0, 5 m = 45 = 0, 785 rad β = 31, 4 1/s 2 = 31, 4 rad/s 2
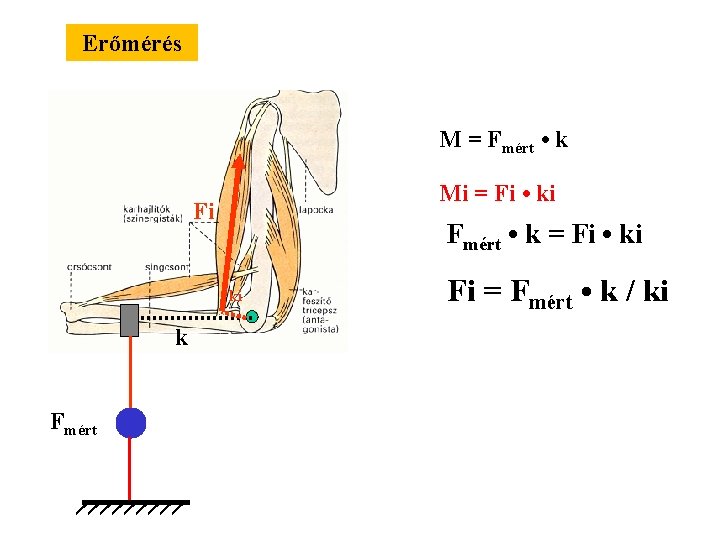
Erőmérés M = Fmért • k Mi = Fi • ki Fi Fmért • k = Fi • ki ki k Fmért Fi = Fmért • k / ki
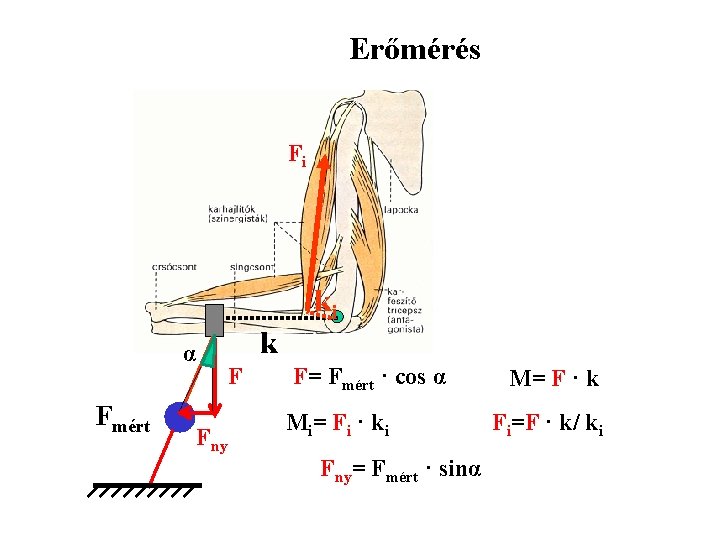
Erőmérés Fi ki k α Fmért F Fny F= Fmért · cos α M i= F i · ki Fny= Fmért · sinα M= F · k Fi=F · k/ ki
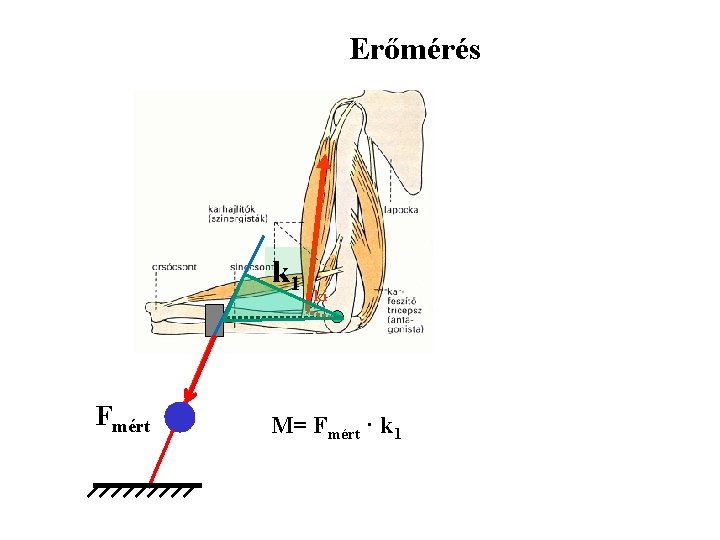
Erőmérés k 1 Fmért ki M= Fmért · k 1
- Slides: 64