
1 Karim DAHIA prsentation Paris 03122003 Application du
- Slides: 47
1 Karim DAHIA présentation Paris 03/12/2003 Application du filtrage particulaire au recalage de navigation K. DAHIA Doctorant DGA A. PHAM DINH Directeur de thèse LMC-IMAG Grenoble Laboratoire d’accueil : ONERA Encadrants : J. P. Guibert (DPRS) et C. Musso (DTIM)
Plan de la présentation I - le Kalman-Particulaire Kernel Filter (KPKF) q La borne de Cramer Rao 2 Karim DAHIA présentation Paris 03/12/2003 II - Modélisation des équations d’erreurs inertielles Application au recalage altimétrique q Résultats q Conclusion
3 Karim DAHIA présentation Paris 03/12/2003 Partie I Le Kalman Particle Kernel Filter
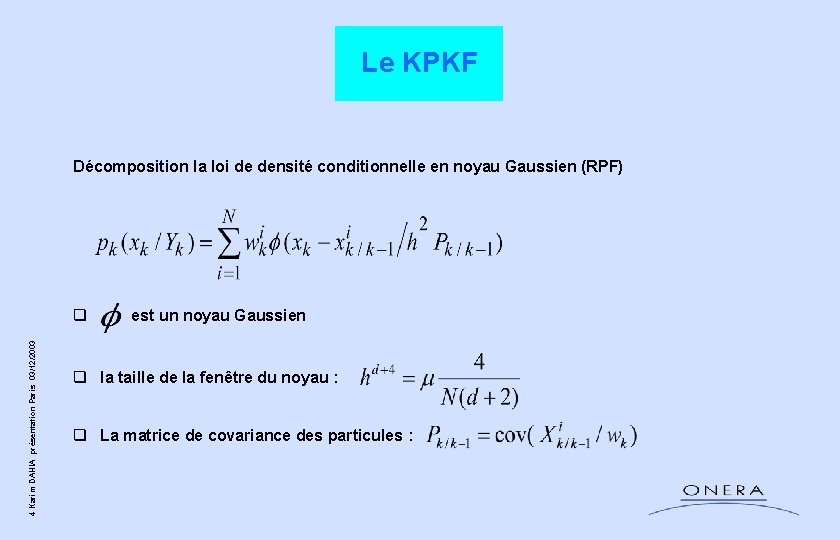
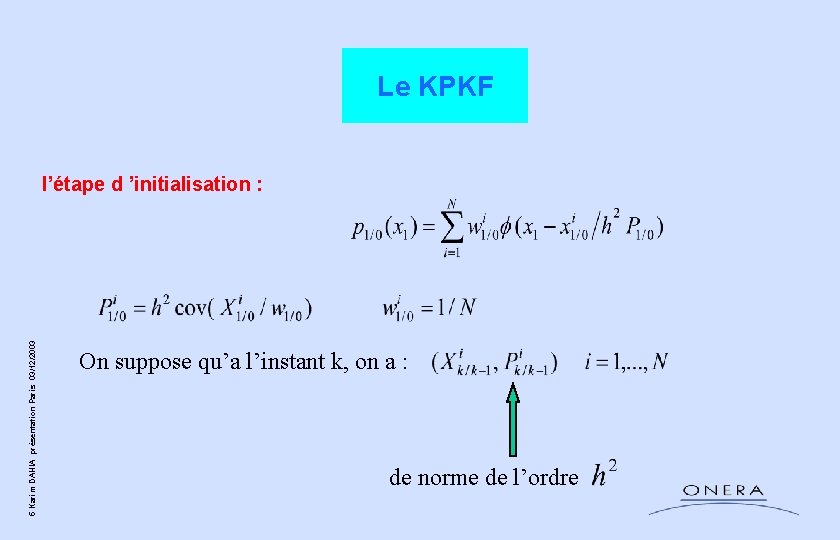
Le KPKF Décomposition la loi de densité conditionnelle en noyau Gaussien (RPF) 4 Karim DAHIA présentation Paris 03/12/2003 q est un noyau Gaussien q la taille de la fenêtre du noyau : q La matrice de covariance des particules :
Le KPKF 5 Karim DAHIA présentation Paris 03/12/2003 l’étape d ’initialisation : On suppose qu’a l’instant k, on a : de norme de l’ordre
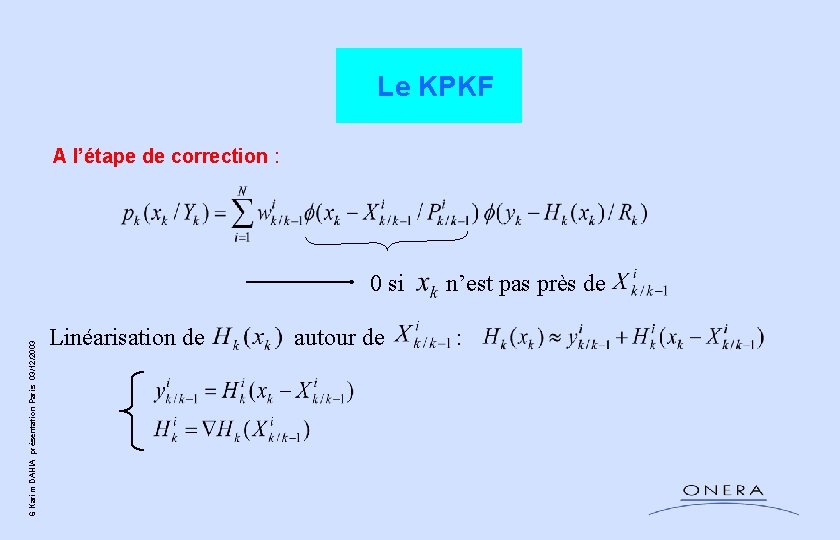
Le KPKF A l’étape de correction : 6 Karim DAHIA présentation Paris 03/12/2003 0 si n’est pas près de Linéarisation de autour de :
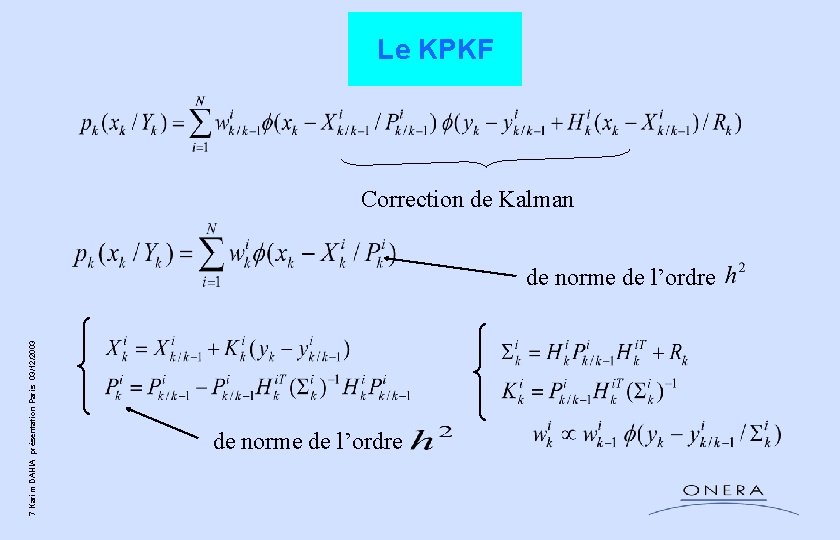
Le KPKF Correction de Kalman 7 Karim DAHIA présentation Paris 03/12/2003 de norme de l’ordre
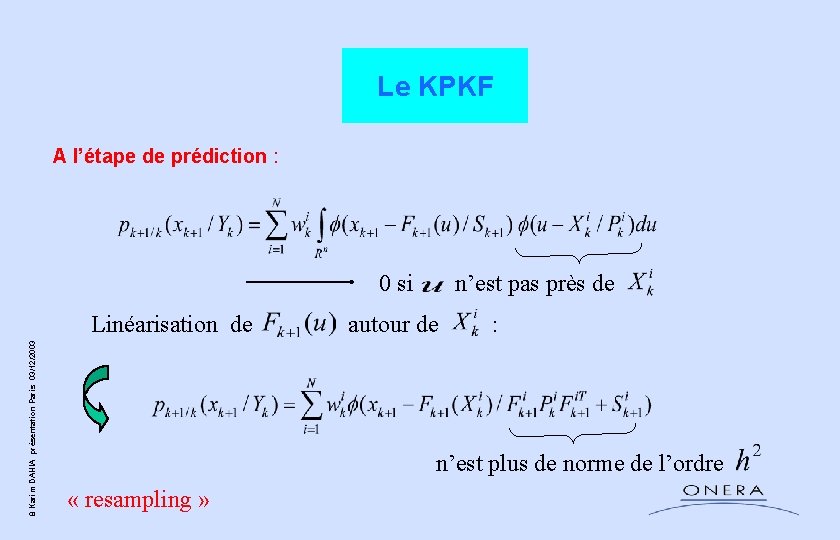
Le KPKF A l’étape de prédiction : 0 si n’est pas près de 8 Karim DAHIA présentation Paris 03/12/2003 Linéarisation de autour de : n’est plus de norme de l’ordre « resampling »
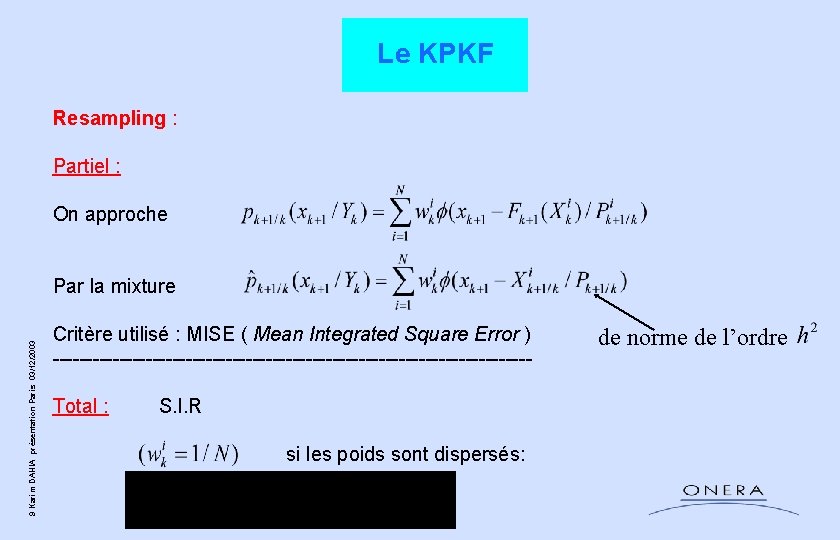
Le KPKF Resampling : Partiel : On approche 9 Karim DAHIA présentation Paris 03/12/2003 Par la mixture Critère utilisé : MISE ( Mean Integrated Square Error ) ------------------------------------Total : S. I. R si les poids sont dispersés: de norme de l’ordre
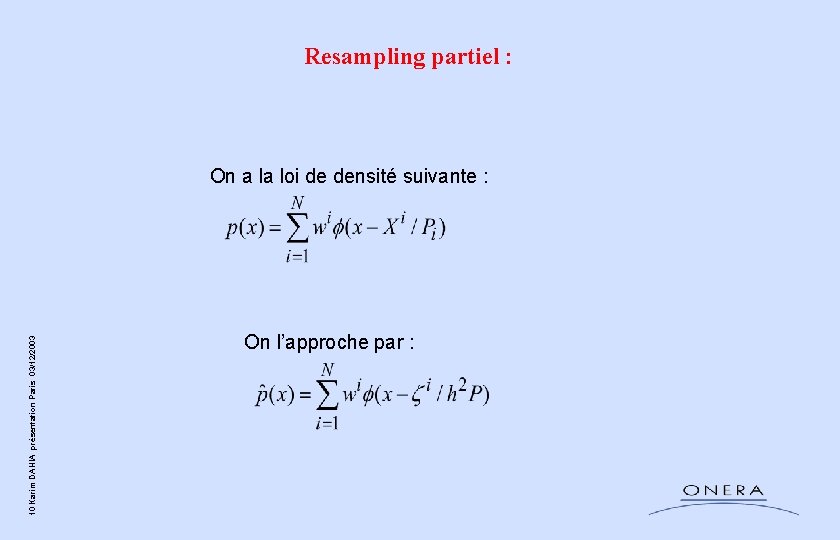
Resampling partiel : 10 Karim DAHIA présentation Paris 03/12/2003 On a la loi de densité suivante : On l’approche par :
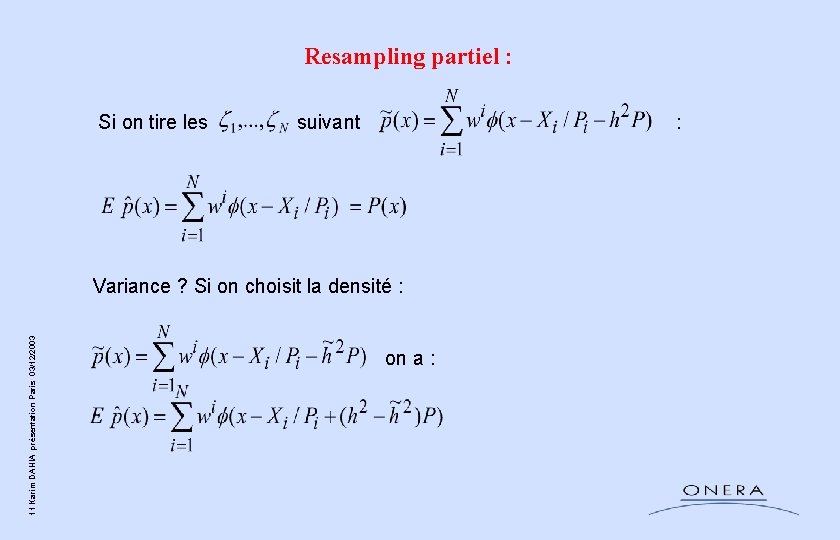
Resampling partiel : Si on tire les suivant : 11 Karim DAHIA présentation Paris 03/12/2003 Variance ? Si on choisit la densité : on a :
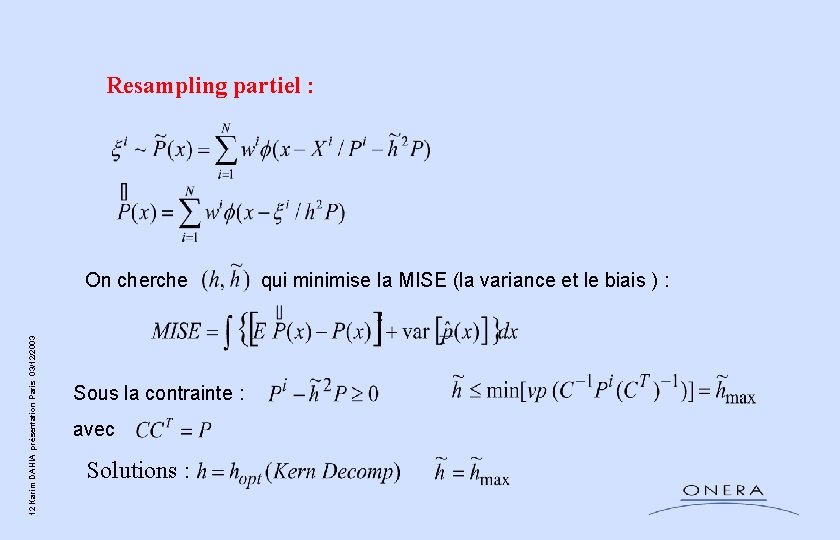
Resampling partiel : 12 Karim DAHIA présentation Paris 03/12/2003 On cherche qui minimise la MISE (la variance et le biais ) : Sous la contrainte : avec Solutions :
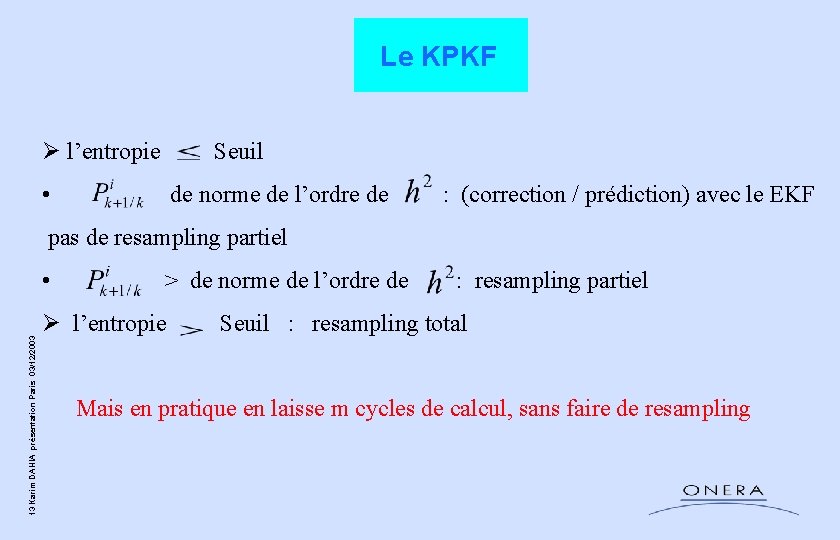
Le KPKF Ø l’entropie Seuil • de norme de l’ordre de : (correction / prédiction) avec le EKF pas de resampling partiel 13 Karim DAHIA présentation Paris 03/12/2003 • > de norme de l’ordre de : resampling partiel Ø l’entropie Seuil : resampling total Mais en pratique en laisse m cycles de calcul, sans faire de resampling
Le KPKF Originalité du KPKF : q Combinaison du EKF (pas d’approximation MC) avec le RPF (multimodalité, non linéarité ) 14 Karim DAHIA présentation Paris 03/12/2003 q Algorithme récursif sans redistribution systématique (plus précis)
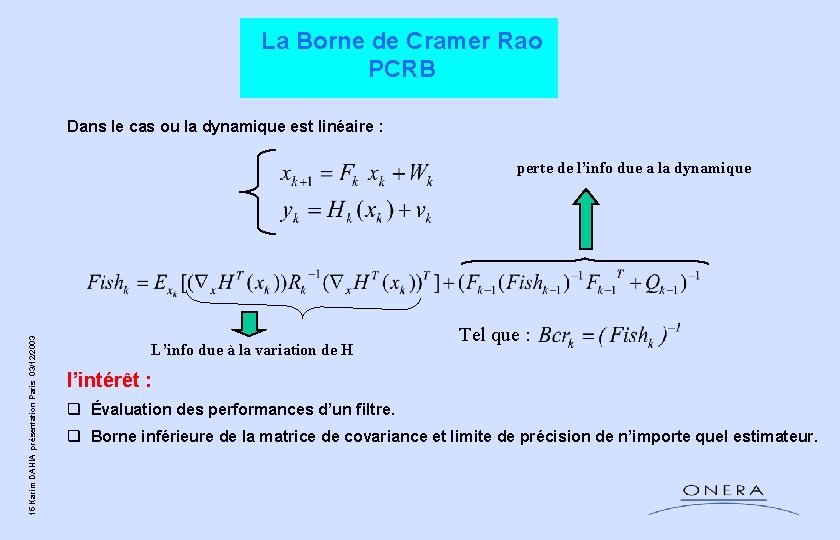
La Borne de Cramer Rao PCRB Dans le cas ou la dynamique est linéaire : 15 Karim DAHIA présentation Paris 03/12/2003 perte de l’info due a la dynamique L’info due à la variation de H Tel que : l’intérêt : q Évaluation des performances d’un filtre. q Borne inférieure de la matrice de covariance et limite de précision de n’importe quel estimateur.
Partie II 16 Karim DAHIA présentation Paris 03/12/2003 Modélisation des équations d’erreurs inertielles
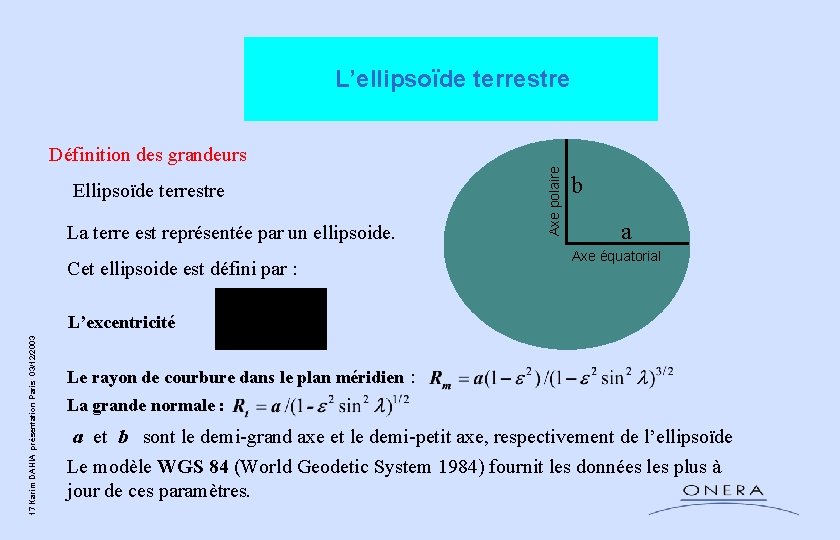
L’ellipsoïde terrestre Ellipsoïde terrestre La terre est représentée par un ellipsoide. Cet ellipsoide est défini par : Axe polaire Définition des grandeurs b a Axe équatorial 17 Karim DAHIA présentation Paris 03/12/2003 L’excentricité Le rayon de courbure dans le plan méridien : La grande normale : a et b sont le demi-grand axe et le demi-petit axe, respectivement de l’ellipsoïde Le modèle WGS 84 (World Geodetic System 1984) fournit les données les plus à jour de ces paramètres.
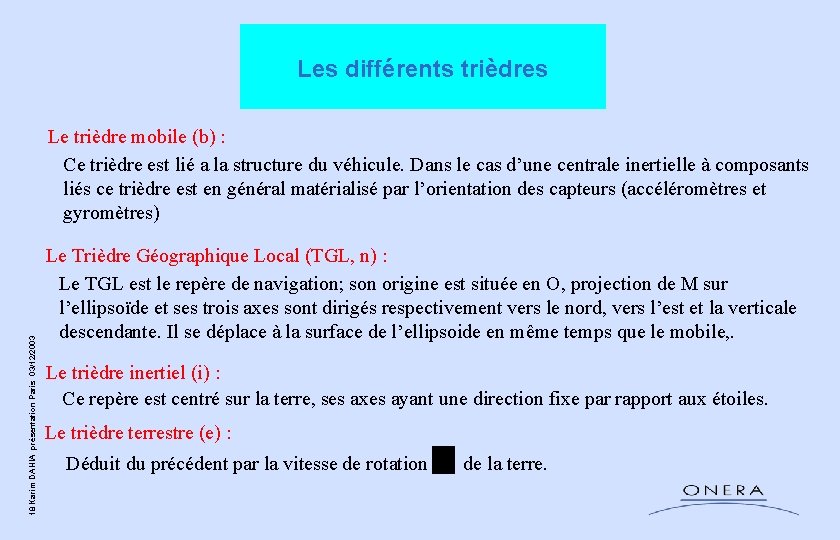
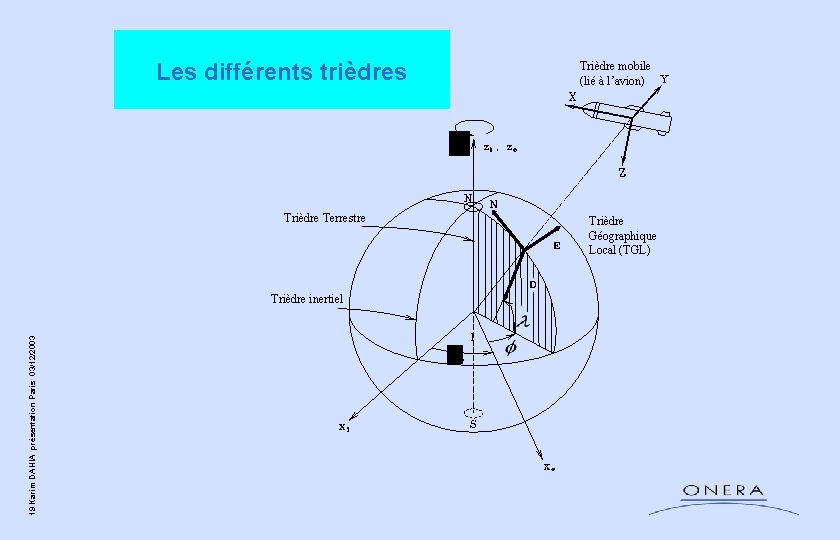
Les différents trièdres 18 Karim DAHIA présentation Paris 03/12/2003 Le trièdre mobile (b) : Ce trièdre est lié a la structure du véhicule. Dans le cas d’une centrale inertielle à composants liés ce trièdre est en général matérialisé par l’orientation des capteurs (accéléromètres et gyromètres) Le Trièdre Géographique Local (TGL, n) : Le TGL est le repère de navigation; son origine est située en O, projection de M sur l’ellipsoïde et ses trois axes sont dirigés respectivement vers le nord, vers l’est et la verticale descendante. Il se déplace à la surface de l’ellipsoide en même temps que le mobile, . Le trièdre inertiel (i) : Ce repère est centré sur la terre, ses axes ayant une direction fixe par rapport aux étoiles. Le trièdre terrestre (e) : Déduit du précédent par la vitesse de rotation de la terre.
Les différents trièdres Trièdre Terrestre 19 Karim DAHIA présentation Paris 03/12/2003 Trièdre inertiel Trièdre mobile (lié à l’avion) Trièdre Géographique Local (TGL)
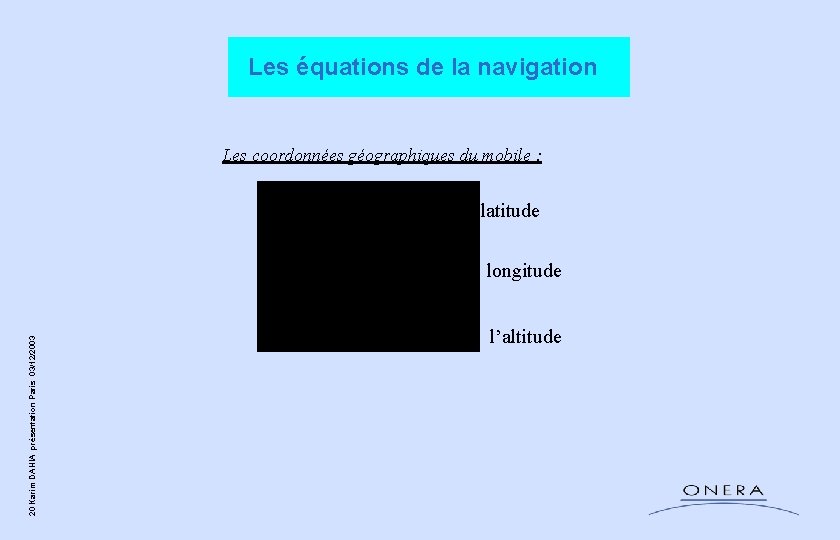
Les équations de la navigation Les coordonnées géographiques du mobile : latitude 20 Karim DAHIA présentation Paris 03/12/2003 longitude l’altitude
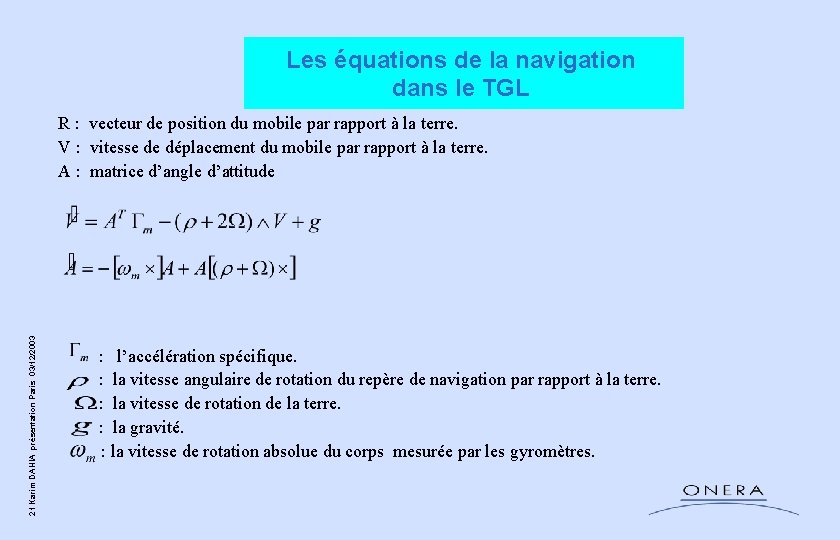
Les équations de la navigation dans le TGL R : vecteur de position du mobile par rapport à la terre. V : vitesse de déplacement du mobile par rapport à la terre. A : matrice d’angle d’attitude 21 Karim DAHIA présentation Paris 03/12/2003 : l’accélération spécifique. : la vitesse angulaire de rotation du repère de navigation par rapport à la terre. : la vitesse de rotation de la terre. : la gravité. : la vitesse de rotation absolue du corps mesurée par les gyromètres.
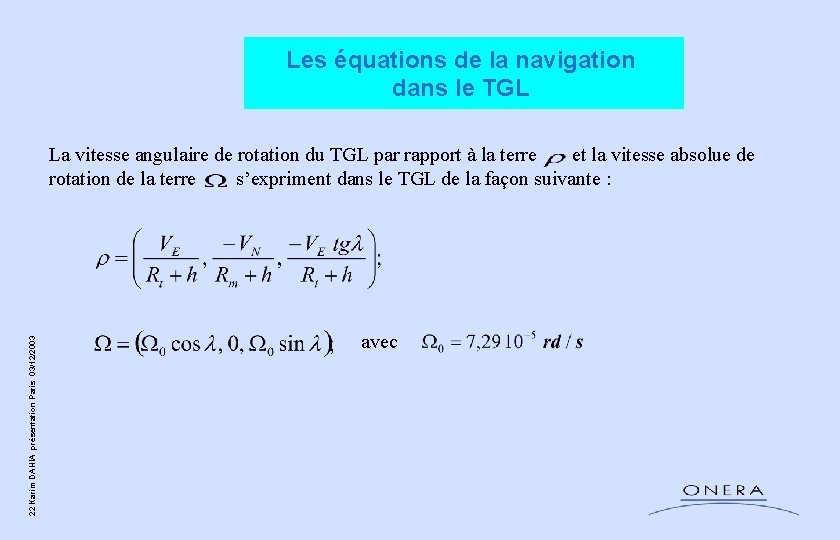
Les équations de la navigation dans le TGL 22 Karim DAHIA présentation Paris 03/12/2003 La vitesse angulaire de rotation du TGL par rapport à la terre et la vitesse absolue de rotation de la terre s’expriment dans le TGL de la façon suivante : avec
Erreurs de navigation inertielles Les erreurs de navigation inertielle proviennent : q des erreurs de capteurs (accéléromètres et gyromètres) 23 Karim DAHIA présentation Paris 03/12/2003 q du modèle de la pesanteur q couplage entre l’erreur de position et de vitesse (phénomène de Schuler) q les erreurs d’alignement
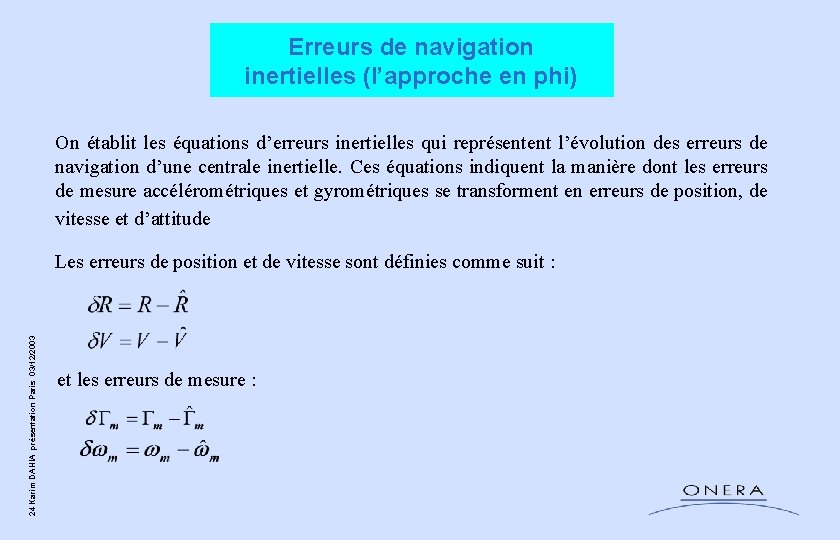
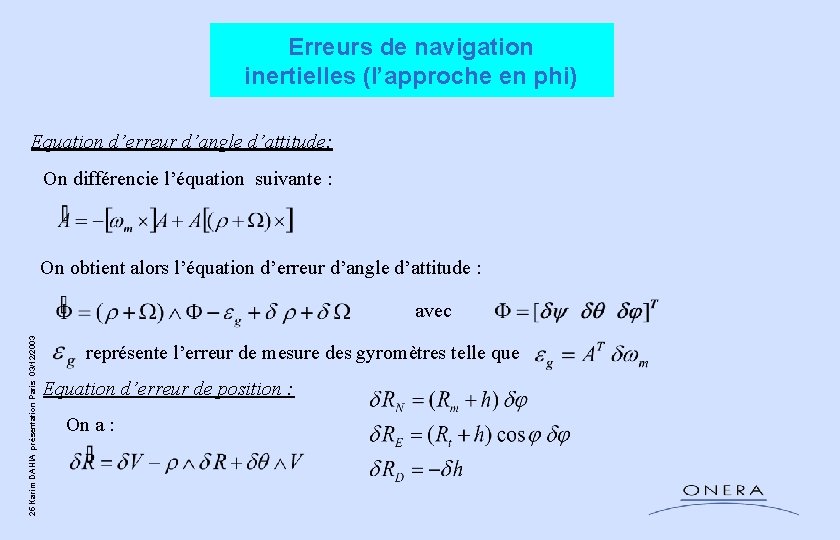
Erreurs de navigation inertielles (l’approche en phi) On établit les équations d’erreurs inertielles qui représentent l’évolution des erreurs de navigation d’une centrale inertielle. Ces équations indiquent la manière dont les erreurs de mesure accélérométriques et gyrométriques se transforment en erreurs de position, de vitesse et d’attitude 24 Karim DAHIA présentation Paris 03/12/2003 Les erreurs de position et de vitesse sont définies comme suit : et les erreurs de mesure :
Erreurs de navigation inertielles (l’approche en phi) Equation d’erreur d’angle d’attitude: On différencie l’équation suivante : On obtient alors l’équation d’erreur d’angle d’attitude : 25 Karim DAHIA présentation Paris 03/12/2003 avec représente l’erreur de mesure des gyromètres telle que Equation d’erreur de position : On a :
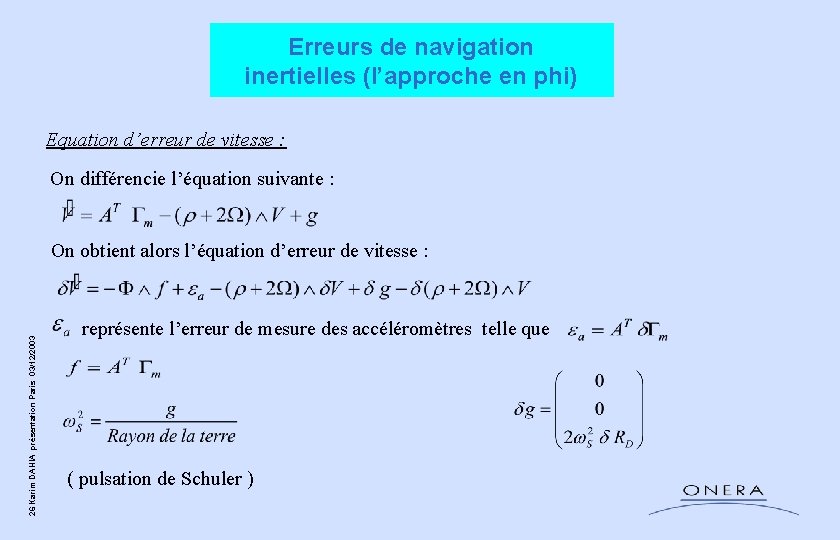
Erreurs de navigation inertielles (l’approche en phi) Equation d’erreur de vitesse : On différencie l’équation suivante : 26 Karim DAHIA présentation Paris 03/12/2003 On obtient alors l’équation d’erreur de vitesse : représente l’erreur de mesure des accéléromètres telle que ( pulsation de Schuler )
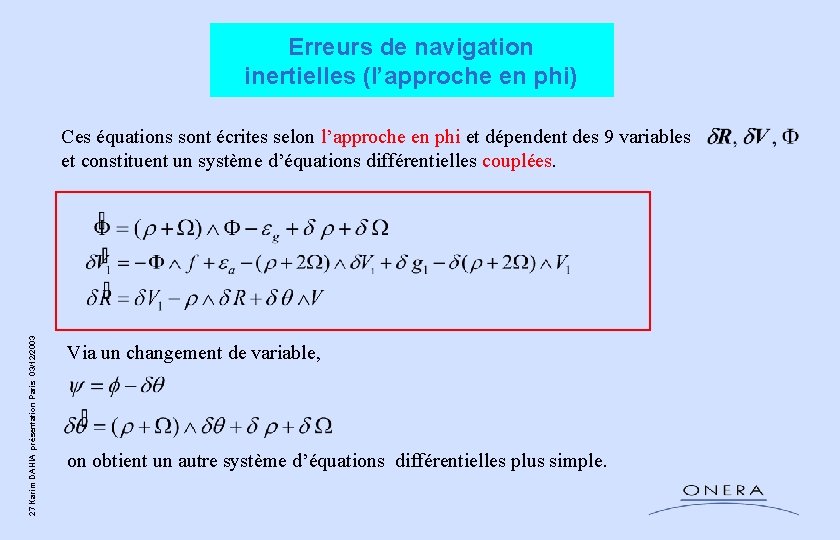
Erreurs de navigation inertielles (l’approche en phi) 27 Karim DAHIA présentation Paris 03/12/2003 Ces équations sont écrites selon l’approche en phi et dépendent des 9 variables et constituent un système d’équations différentielles couplées. Via un changement de variable, on obtient un autre système d’équations différentielles plus simple.
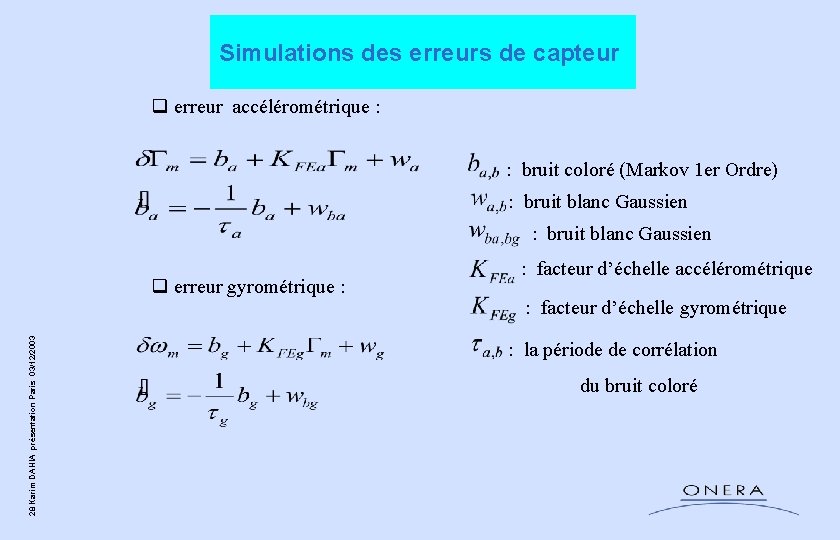
Simulations des erreurs de capteur q erreur accélérométrique : : bruit coloré (Markov 1 er Ordre) : bruit blanc Gaussien 28 Karim DAHIA présentation Paris 03/12/2003 q erreur gyrométrique : : facteur d’échelle accélérométrique : facteur d’échelle gyrométrique : la période de corrélation du bruit coloré
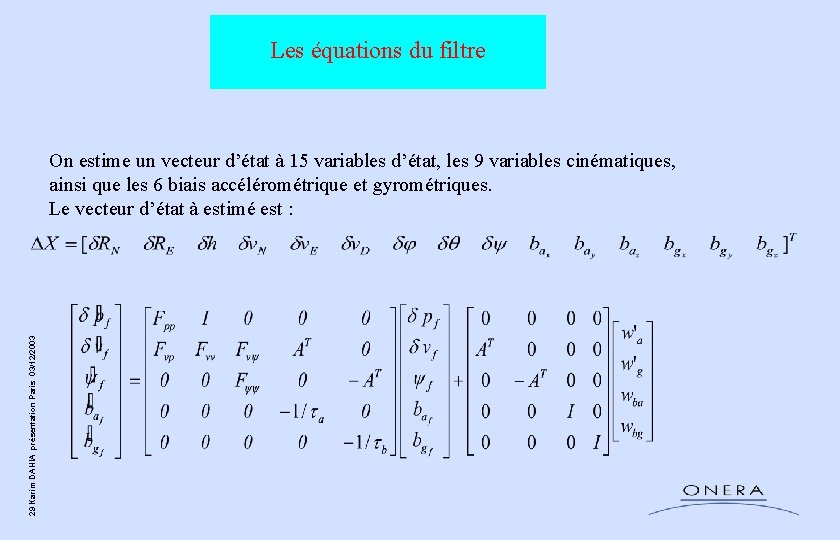
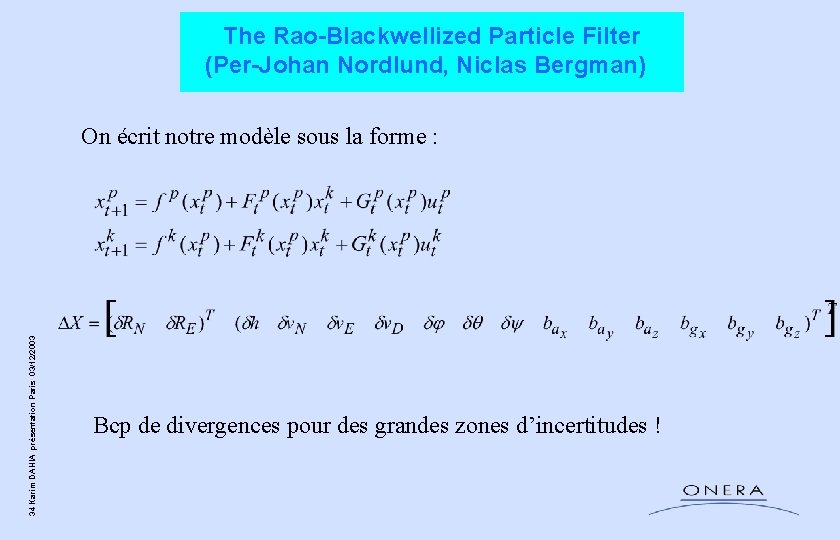
Les équations du filtre 29 Karim DAHIA présentation Paris 03/12/2003 On estime un vecteur d’état à 15 variables d’état, les 9 variables cinématiques, ainsi que les 6 biais accélérométrique et gyrométriques. Le vecteur d’état à estimé est :
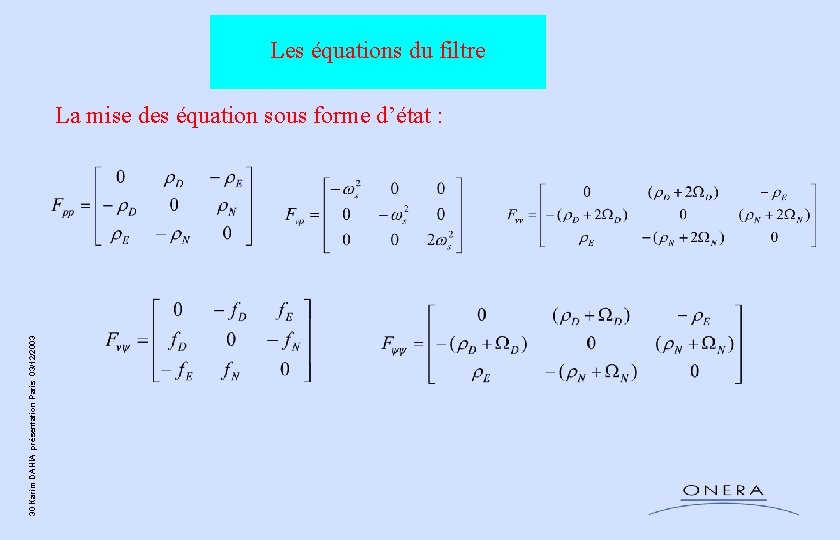
Les équations du filtre 30 Karim DAHIA présentation Paris 03/12/2003 La mise des équation sous forme d’état :
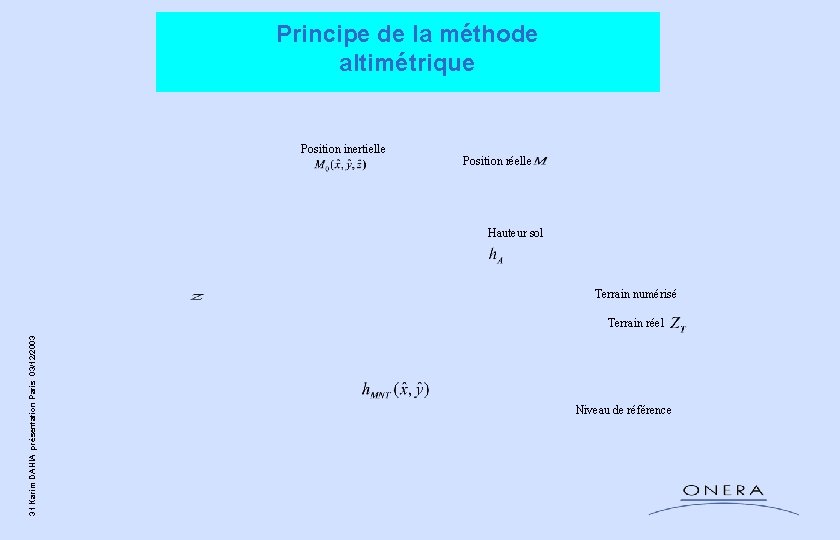
Principe de la méthode altimétrique Position inertielle Position réelle Hauteur sol Terrain numérisé 31 Karim DAHIA présentation Paris 03/12/2003 Terrain réel Niveau de référence
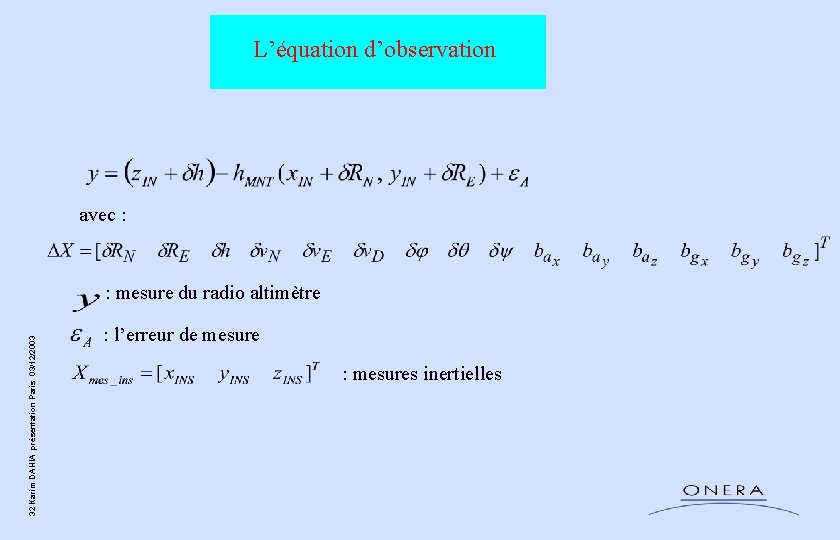
L’équation d’observation avec : 32 Karim DAHIA présentation Paris 03/12/2003 : mesure du radio altimètre : l’erreur de mesure : mesures inertielles
Contexte applicatif : recalage altimétrique q Algorithmes existants Maximum de vraisemblance (maillage) (vitesses assez bien connues et zone initiale d’incertitude assez précise) puis Kalman (EKF), et la Rao-Blackwellized Particle Filter. q Apport du KPKF : conditions d’emploi plus générales Vitesses initiales moins bien connues Zones d’incertitudes + importantes (6 km en x, y par ex) 33 Karim DAHIA présentation Paris 03/12/2003 Estimation conjointe des positions et vitesses q Intérêt Survol + long de zones plates Utilisation d’une centrale inertielle moins performante
The Rao-Blackwellized Particle Filter (Per-Johan Nordlund, Niclas Bergman) 34 Karim DAHIA présentation Paris 03/12/2003 On écrit notre modèle sous la forme : Bcp de divergences pour des grandes zones d’incertitudes !
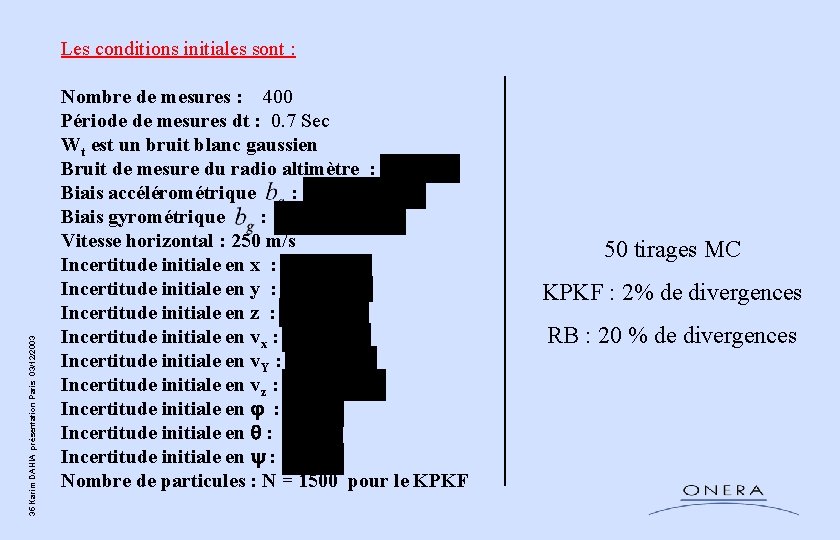
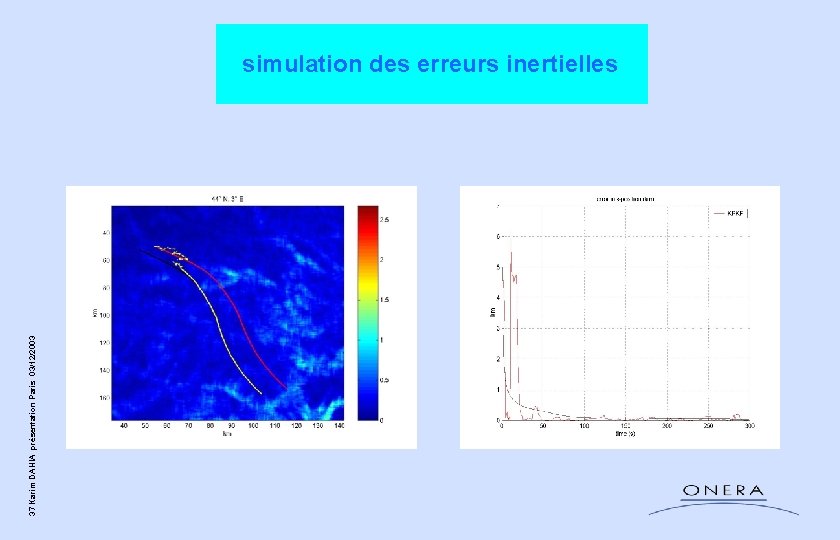
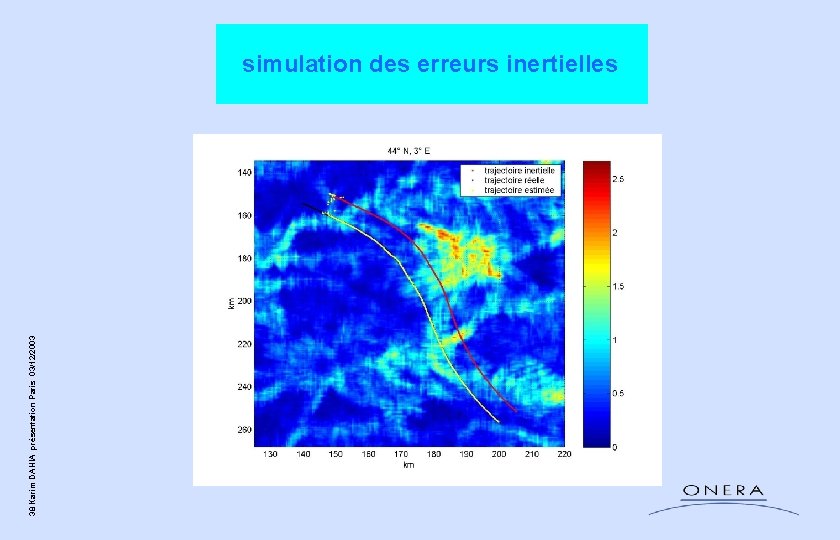
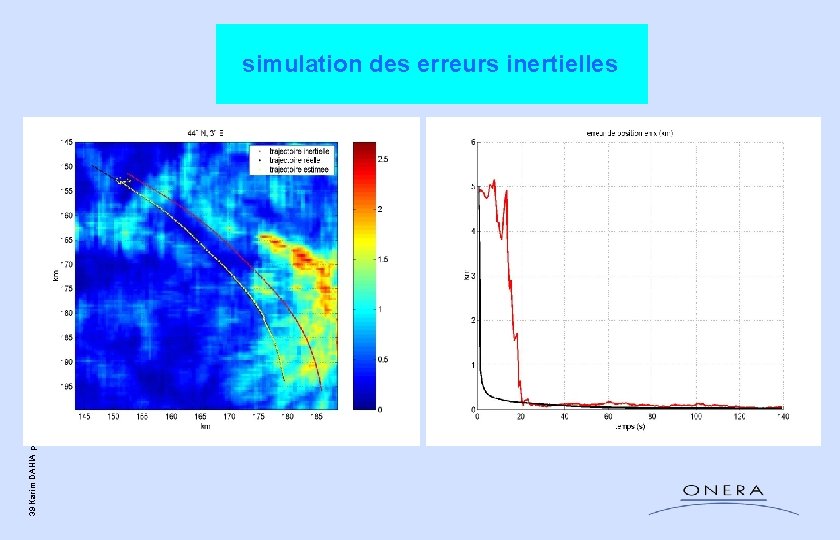
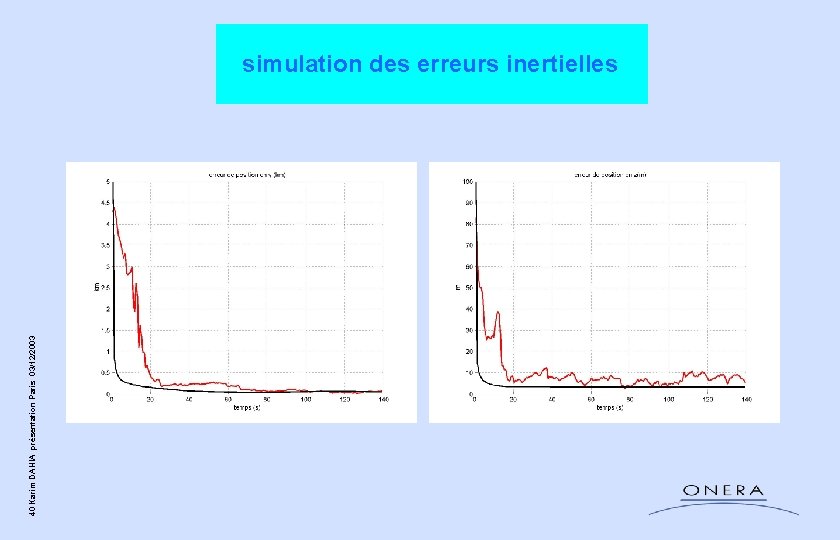
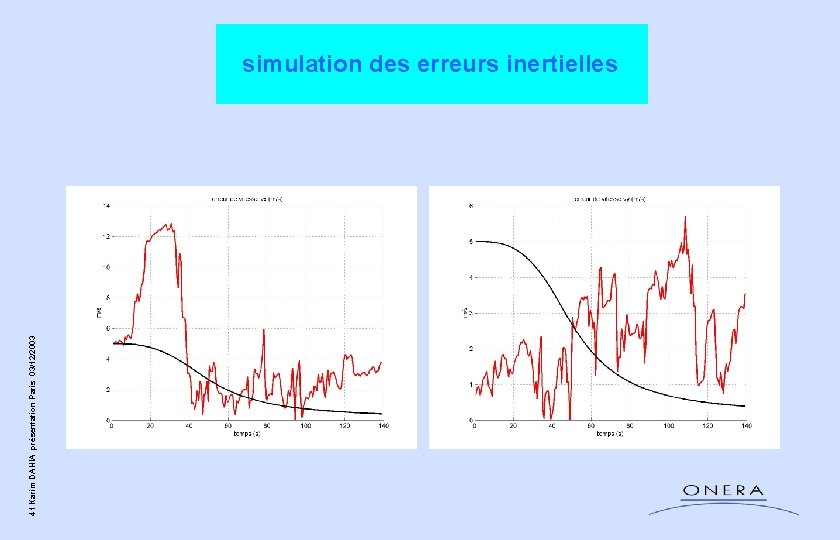
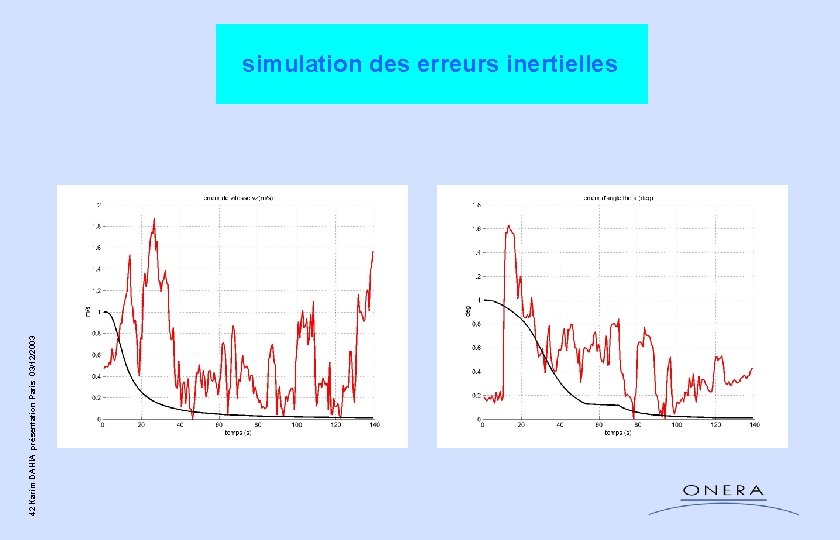
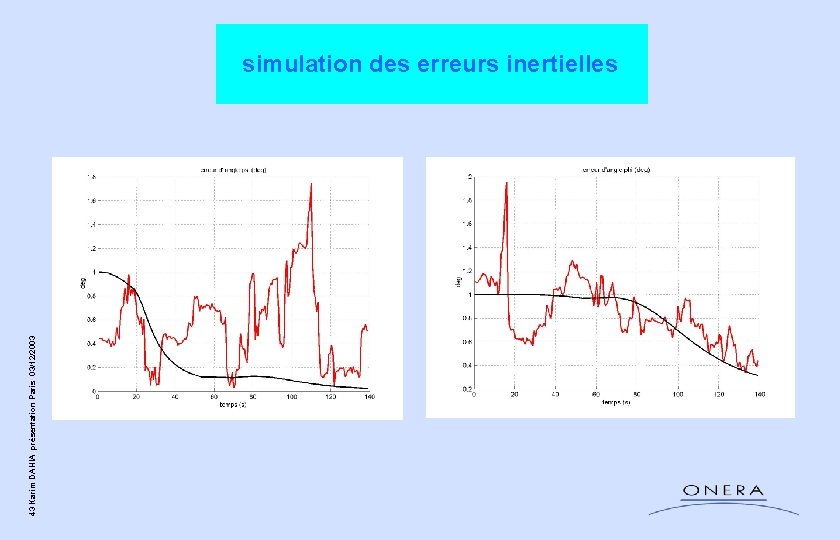
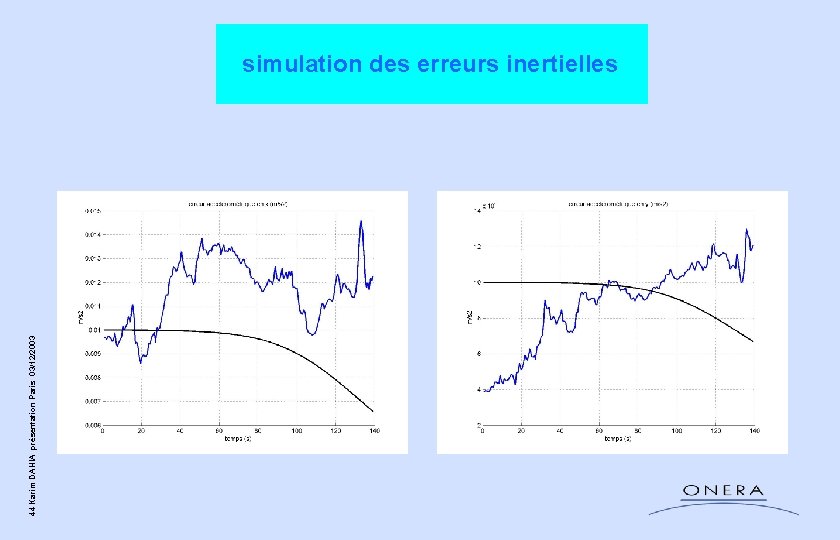
35 Karim DAHIA présentation Paris 03/12/2003 Les conditions initiales sont : Nombre de mesures : 400 Période de mesures dt : 0. 7 Sec Wt est un bruit blanc gaussien Bruit de mesure du radio altimètre : Biais accélérométrique : Biais gyrométrique : Vitesse horizontal : 250 m/s Incertitude initiale en x : Incertitude initiale en y : Incertitude initiale en z : Incertitude initiale en vx : Incertitude initiale en v. Y : Incertitude initiale en vz : Incertitude initiale en : Nombre de particules : N = 1500 pour le KPKF 50 tirages MC KPKF : 2% de divergences RB : 20 % de divergences
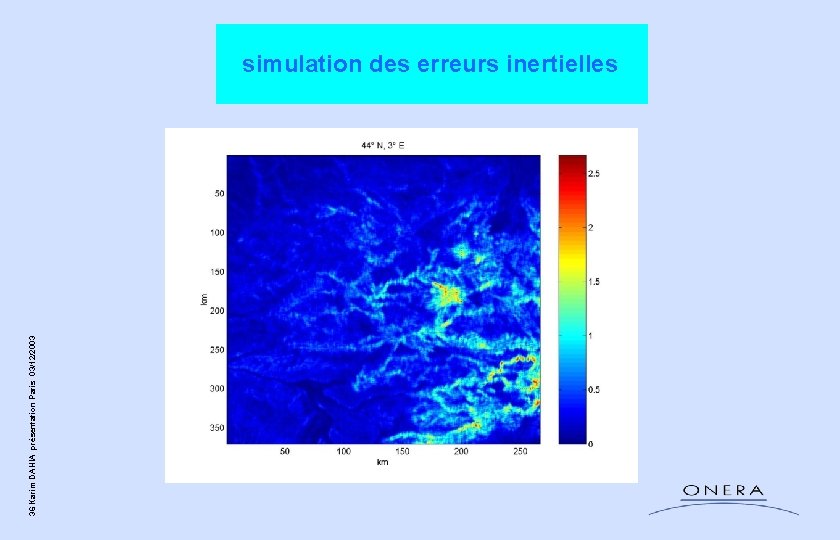
36 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
37 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
38 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
39 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
40 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
41 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
42 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
43 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
44 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
45 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
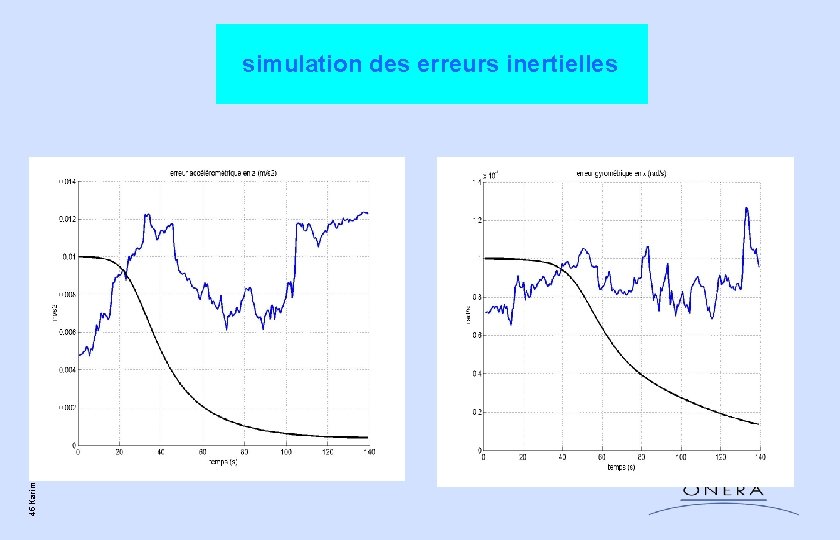
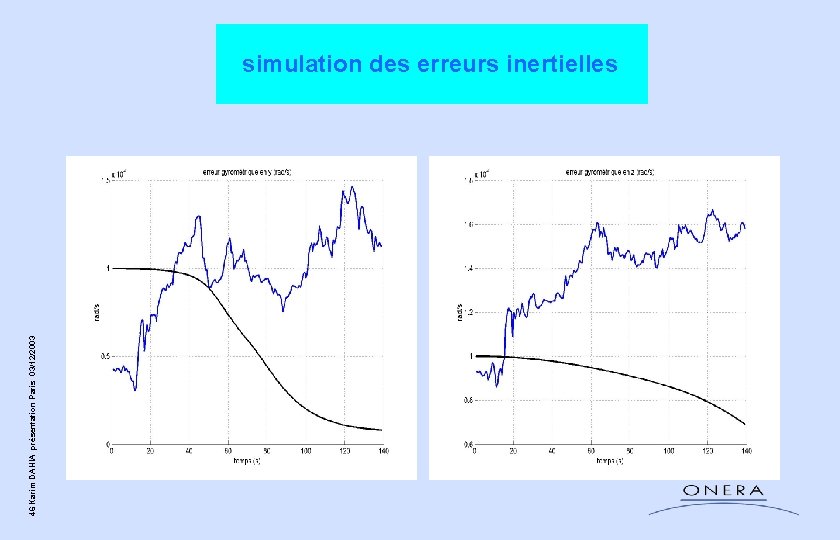
46 Karim DAHIA présentation Paris 03/12/2003 simulation des erreurs inertielles
Conclusions 47 Karim DAHIA présentation Paris 03/12/2003 üLe KPKF réactualise l’ensemble des paramètres positions et vitesses; il prend en compte le caractère multimodal associé aux ambiguïtés de position de l’avion dans le plan horizontal, ce qui n’est pas vrai pour les filtres de recalage classique du type Kalman. ü Le nombre de particules requis par l’algorithme n’augmente que peu avec la dimension de l’espace d’état (de dimension 15 dans notre cas). üLe KPKF converge plus rapidement que le RPF, la courbe d’écart type du KPKF atteint plus rapidement la PCRB et présente moins de divergences. Incertitude initiale beaucoup plus grande qu’avec la Rao Blackwellised Particle Filter. ü La mise en œuvre du KPKF est simple et rapide. Cette simplicité algorithmique permet de traiter facilement d’autres problèmes plus complexes. üLe KPKF peut être appliqué dans un cadre plus général (non-linéarité de la dynamique/mesure pour toutes les composantes de l’état)